בגרות בפיזיקה שאלון חקר 36382 - קיץ 2018
5 יח"ל · שאלון 036382 · 11 שאלות (עונים על 3) · פתרון מלא לכל סעיף
בחינת הבגרות בפיזיקה בנושא שאלון חקר, מועד קיץ 2018, כל 11 השאלות. לכל סעיף יש תשובה סופית ופתרון מלא: הנוסחה מדפי הנוסחאות, הצבה מפורשת ותוצאה עם יחידות - כמו שהבוחן מצפה לראות. נסו לפתור לבד, ואז פתחו את הפתרון.
שאלה 1 · תדירות תהודה במעגל RLC: חישוב ההשראות
אחת התופעות הפיזיקליות היפות והמרתקות היא תופעת התהודה (רזוננס, resonance). תופעה זו מתאפיינת בכך שבמצב אידיאלי, בתדירות מסוימת, מתרחשת העברת אנרגיה מלאה ממצב אנרגטי אחד למשנהו.
ניתן להדגים זאת במקרה של נדנדה. כאשר מנדנדים נדנדה מתרחשים מעברי אנרגיה בין אנרגיה פוטנציאלית לאנרגיה קינטית (בהזנחת החיכוך). בתדירות נדנוד מסוימת, שהיא תדירות התהודה, מתרחשת העברת אנרגיה מרבית, ומתקבלת המשרעת הגדולה ביותר.
יישום נוסף של תופעת התהודה קיים בכלֵי נגינה, כמו כלֵי מיתר, תופים או כלֵי נשיפה. בכלֵי מיתר, שינוי האורך או המתיחות של המיתרים גורם לשינוי בתדירות הצליל המופק. באורכים מסוימים של המיתרים מתקבלת תדירות התהודה, שעבורה הצליל המופק הוא החזק ביותר.
יישום חשוב מאוד של מצב תהודה הוא במקלטי הרדיו, הקולטים את השידורים המועברים באמצעות קרינה אלקטרו־מגנטית. השידור נקלט באופן מיטבי כאשר המקלט מכוון לתדירות הזהה לתדירות התהודה של המשדר.
נתאר מקלט רדיו פשוט מאוד בעזרת מעגל RLC טורי, הפועל במתח ובזרם חילופין (Alternating Current, AC), בשונה ממעגלי מתח וזרם ישר (Direct Current, DC).
המעגל מורכב מארבעה רכיבים עיקריים:
נגד – בעל התנגדות (אוהם, ).
קבל – בעל קיבול (פראד, ). זהו רכיב האוגר מטען חשמלי. תפקידו לאגור אנרגיה פוטנציאלית חשמלית.
משרן (סליל) – בעל השראוּת (הנרי, ), התלויה במבנה שלו, והתנגדות פנימית .
מקור מתח חילופין – מתח חילופין הוא מתח המשנה את כיוונו ואת גודלו בתדירות מסוימת , וגורם לזרם חילופין.
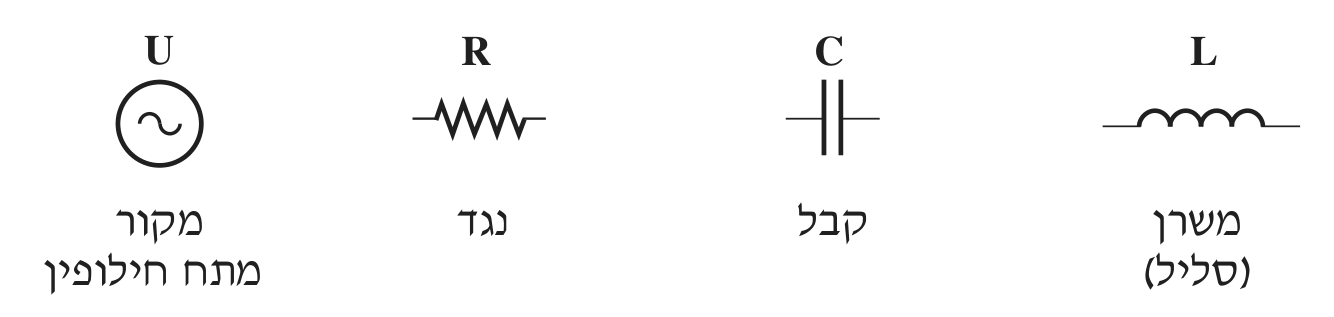
מה קורה במעגל זרם חילופין? בעקבות השינוי במתח ישתנה גם הזרם במעגל (קצב השינוי = תדירות), ונוכל לצפות בתופעות שאינן מתרחשות במעגלי זרם ישר.
במעגל זרם ישר, כאשר הקבל נטען הוא יוצר נתק. במעגל זרם חילופין, כשמחברים בטור קבל ומשרן – הקבל נטען ונפרק בהתאם לשינוי המתח במעגל, ובמשרן נוצר שינוי בהיגב ההשראי.
נבנה מעגל חשמלי טורי הכולל את ארבעת הרכיבים האלה:
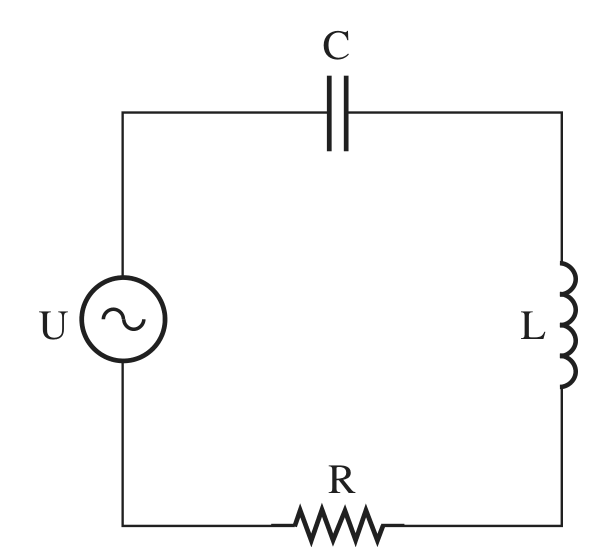
נגדיר לכל אחד מהרכיבים את היחס בין המתח () על הרכיב לזרם () דרכו. במעגלי זרם חילופין היחס בין המתח לזרם נקרא היגב. במעגלים אלו קיים היגב קיבולי , היגב השראי והיגב התנגדותי .
נגד –
קבל –
משרן (סליל) –
המתח השקול במעגל מתקבל על־ידי חיבור וקטורי של שלושת המתחים. היחס בין גודל המתח לגודל הזרם העובר במעגל הוא:
גודל זה נקרא עכבה (impedance).
תדירות מקור המתח קובעת את , את ואת העכבה הכללית במעגל. בהתאם לכך נקבעת עוצמת הזרם במעגל. אם נשנה את תדירות מקור המתח, נוכל לקבל תדירות מסוימת , הנקראת תדירות התהודה, שבה מתקיים:
כלומר:
מכאן, ששינוי התדירות של מתח המקור משנה את הזרם במעגל, מבלי לשנות את רכיבי המעגל (, או ).
בתדירות מסוימת, תדירות התהודה, העכבה היא מינימלית והזרם במעגל מרבי.
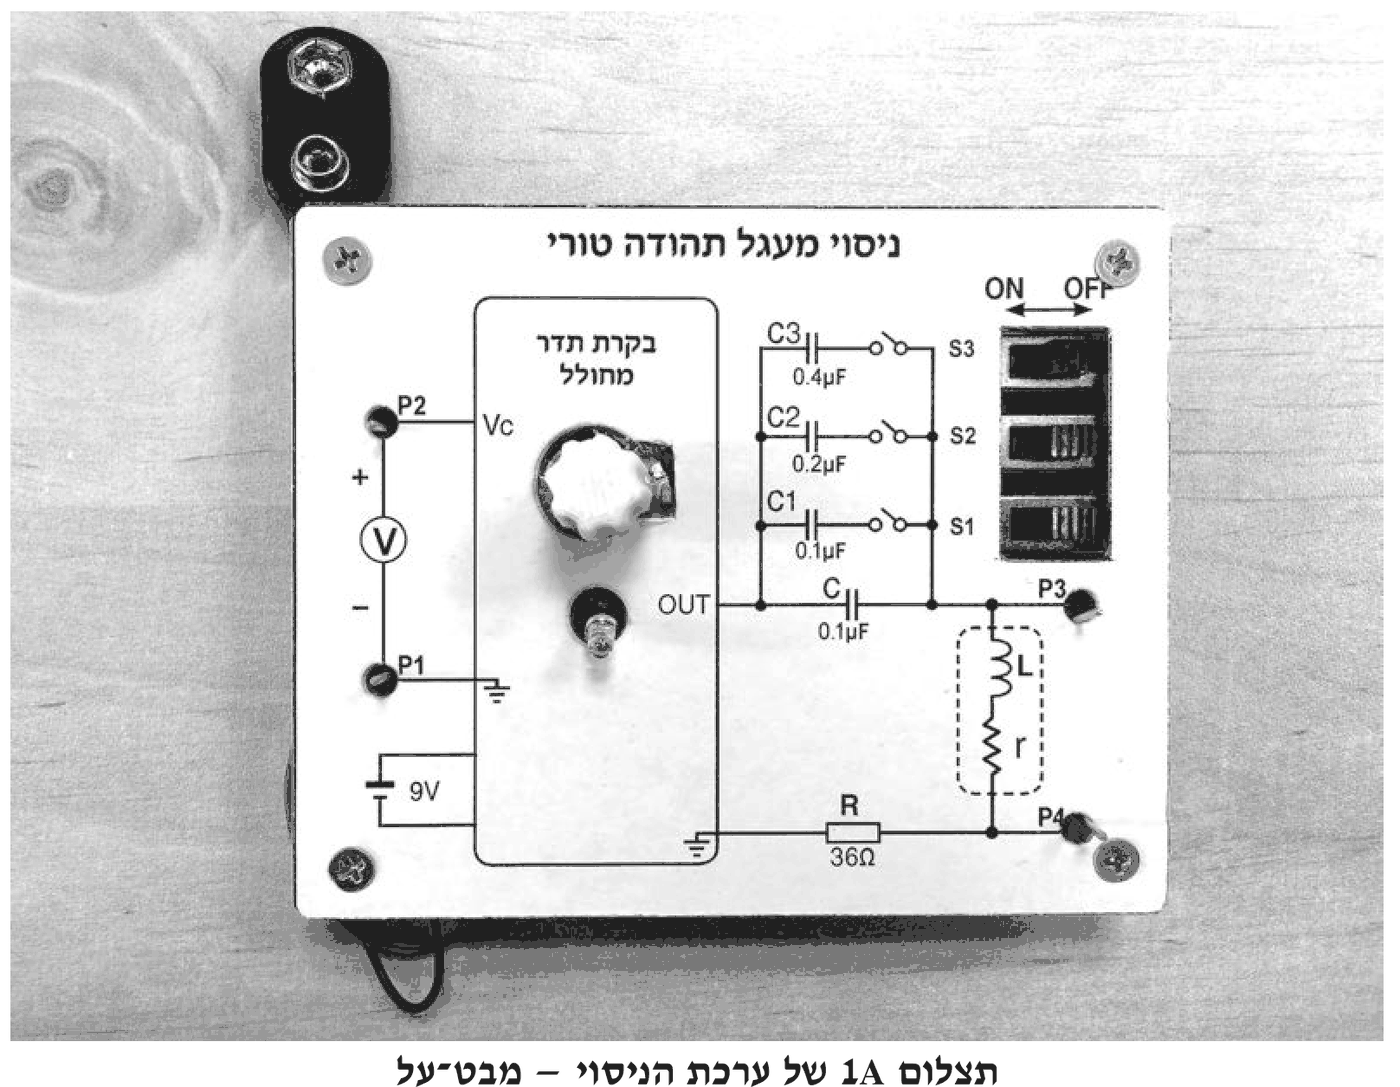
•ערכת הניסוי
•סוללה
•רב־מודד
•שני חוטי חיבור, שבקצה האחד שלהם חיבור מצבט (תנין) ובקצה השני שלהם – הדק "בננה"
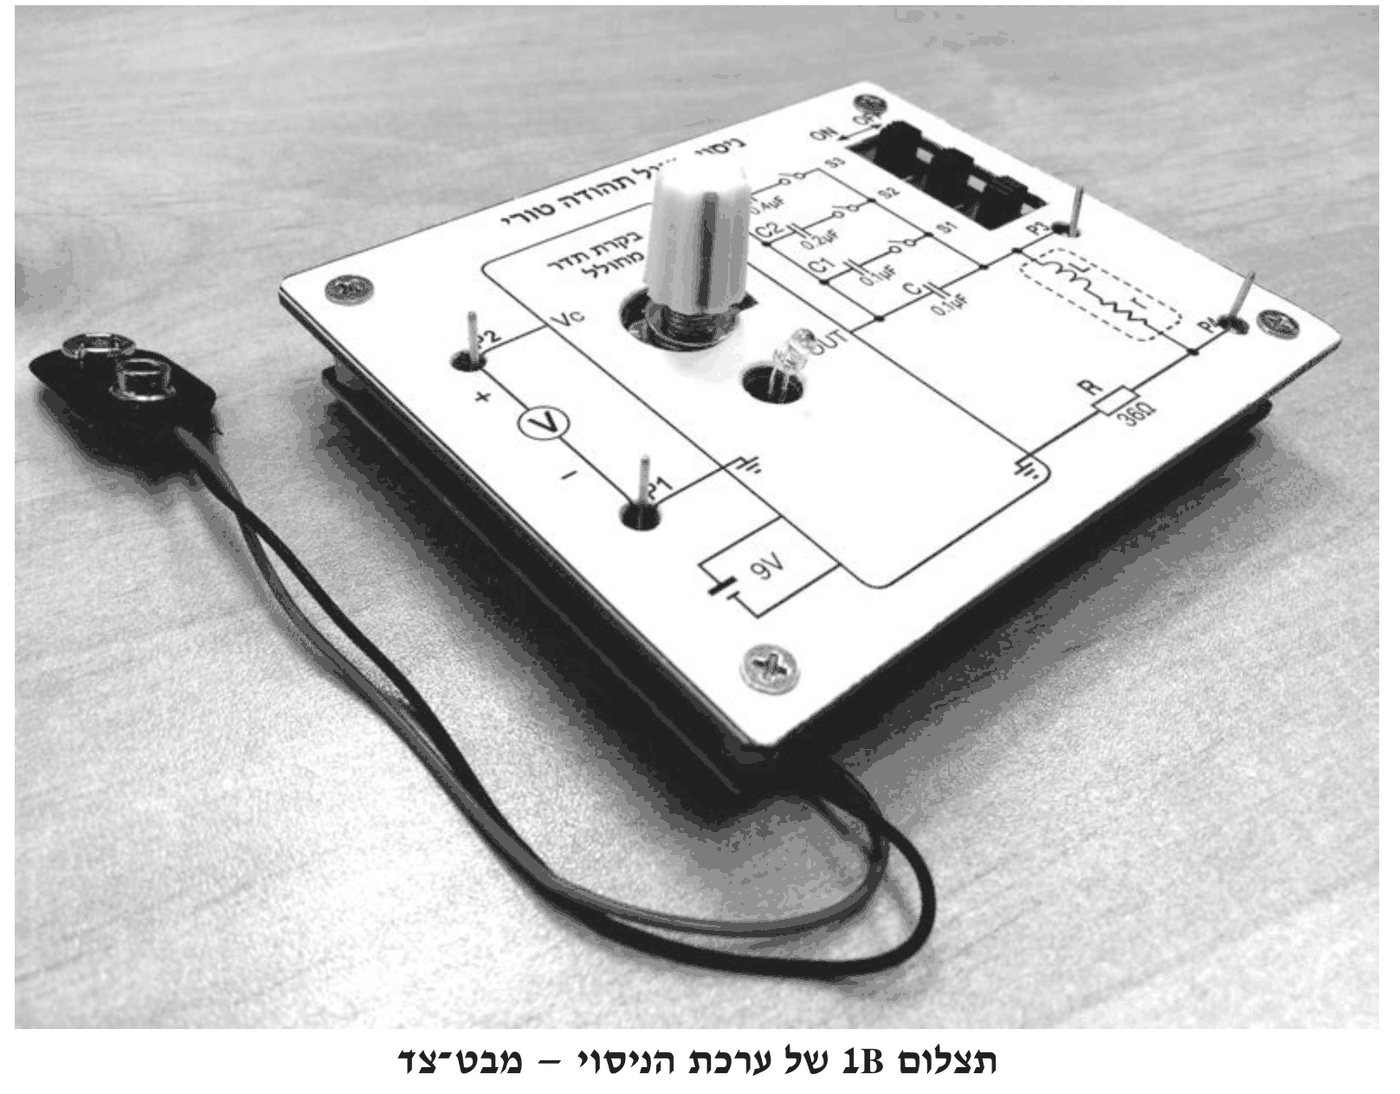
פירוט הרכיבים הנמצאים בערכת הניסוי, והמהווים את מעגל התהודה:
1. חיבור לסוללה .
2. בקרת תדר מחולל (בת"מ). כוללת כפתור הניתן לסיבוב, המאפשר לשנות את התדירות של המתח במעגל.
3. לבקרת תדר המחולל יש שני הדקים (פינים), ו־, שאליהם ניתן לחבר את הרב־מודד.
4. ארבעה קבלים המחוברים במקביל: , , , .
ליד כל אחד מהקבלים , , ישנו מתג , , , בהתאמה, המאפשר לחבר אותו למעגל החשמלי או לנתק אותו ממנו.
5. משרן (סליל) שהשראוּתו והתנגדותו הפנימית .
6. נגד שהתנגדותו .
7. נורית LED – עוצמת האור שלה מעידה על עוצמת הזרם במעגל.
8. הדקים (פינים) ו־ משני צידי המשרן, שאליהם ניתן לחבר את הרב־מודד.
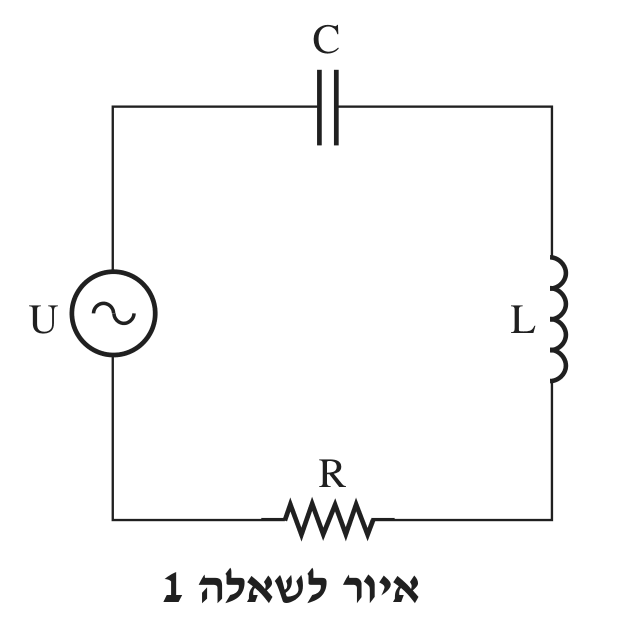
במעגל RLC טורי, המתואר באיור לשאלה 1, משתמשים במקור מתח חילופין שתדירותו ובקבל שקיבולו . מהי ההשראוּת של הסליל, הנדרשת על־מנת שהמעגל יימצא במצב תהודה?
◂ פתרון מלא לשאלה 1
פתרון
במצב תהודה ההיגב ההשראי שווה להיגב הקיבולי, , ולכן תדירות המקור שווה לתדירות התהודה של המעגל – נוסחה (1) מהרקע העיוני:
(הנוסחה אינה מופיעה בדף הנוסחאות – היא נתונה בשאלון עצמו.)
מעלים בריבוע ומבודדים את :
הצבה, עם ו־:
ההתנגדות אינה משפיעה על תדירות התהודה – היא קובעת רק את גודל הזרם המרבי.
טעות נפוצה: לשכוח להמיר ל־ (הכפלה ב־), או לשכוח לעלות את בריבוע.
שאלה 2 · זיהוי מצב התהודה ועקומת הזרם
1. מחברים את הסוללה לערכת הניסוי בעזרת החיבור המתאים.
2. מחברים את הרב־מודד לערכת הניסוי באופן הבא:
את צידם האחד (הדקי ה"בננה") של חוטי החיבור מחברים ל־COM ולמתח V ברב־מודד, ואת קצות המצבטים (התנינים) מחברים להדקי המשרן (פינים ו־) בערכת הניסוי – ראה תצלום לשאלה 2.
3. הפעלת הרב־מודד: מכוונים את הרב־מודד, כך שיוכל למדוד מתח חילופין בין ל־ AC.
4. מביאים את ערכת הניסוי למצב ההתחלתי שלה: שלושת המתגים שבערכה נמצאים במצב פתוח (OFF).
מסובבים בעדינות את כפתור בקרת תדר המחולל (בת"מ) לצד שמאל (נגד כיוון השעון) עד הסוף.
קיבול המעגל במצב הזה (שלושת המתגים במצב OFF והקבל מחובר) הוא .
הבהרה: כאשר מתג נמצא במצב OFF – הקבל הסמוך לו לא מחובר למעגל. כשכפתור הבת"מ מסובב עד הסוף נגד כיוון השעון (שמאלה) – הזרם הזורם במעגל הוא הנמוך ביותר.
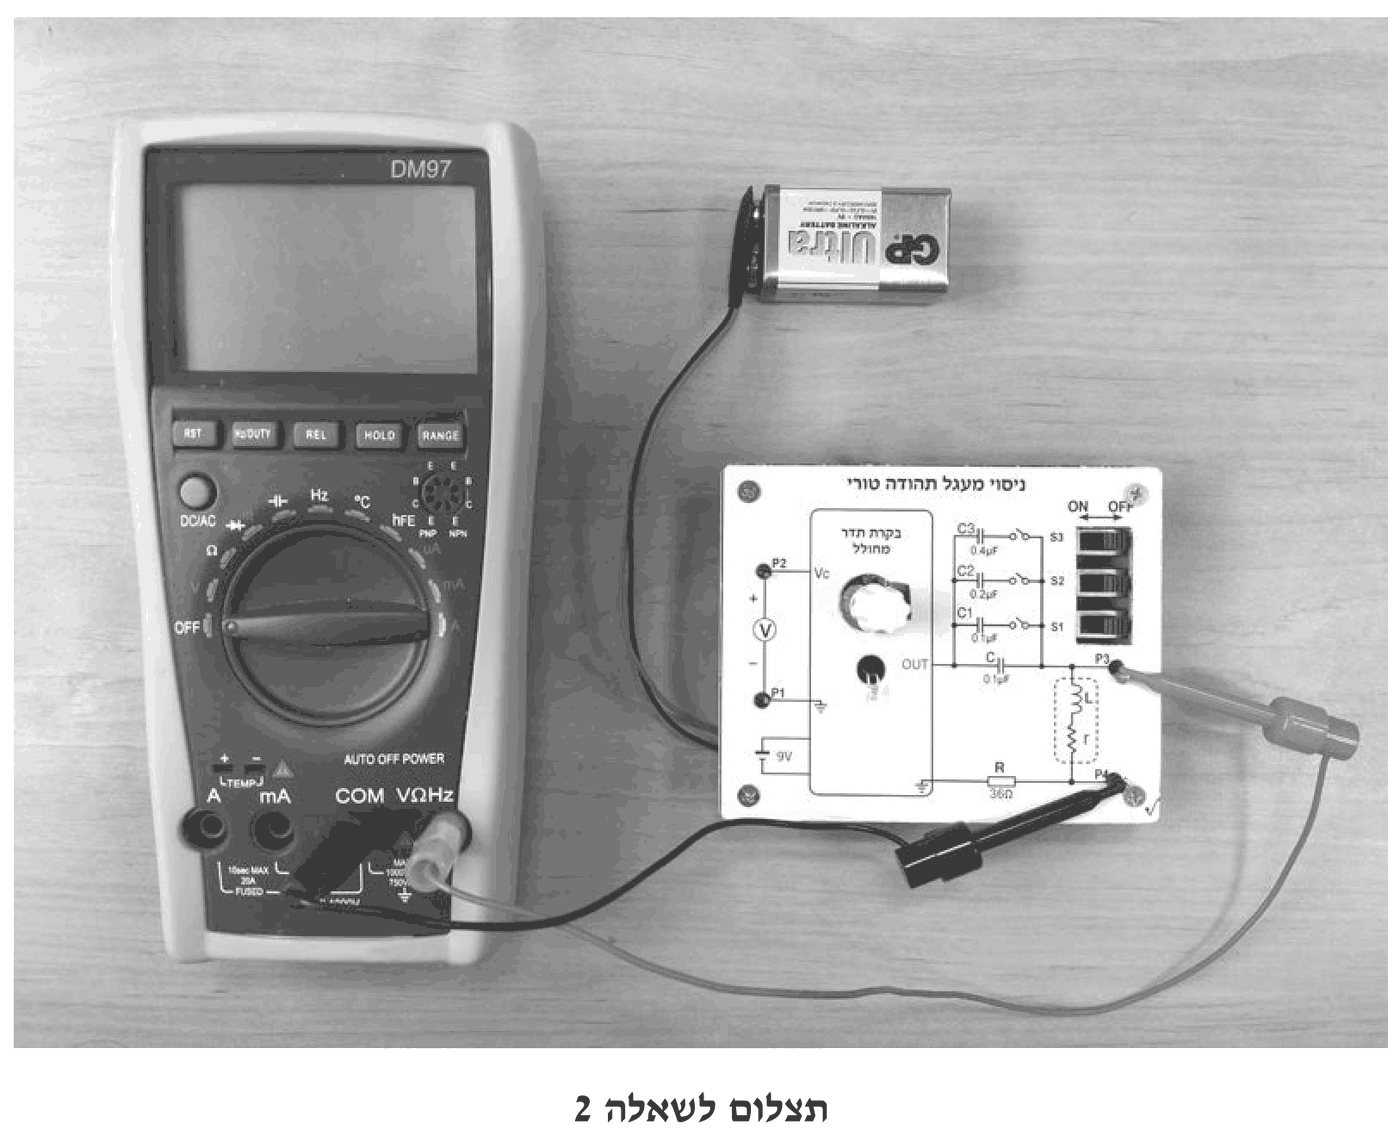
מסובבים את כפתור הבת"מ עם כיוון השעון (ימינה) באיטיות עד הסוף. עוצמת האור בנורית ה־LED והמתח על המשרן המוצג ברב־מודד גדלים עד לנקודה מסוימת, שבה הם מרביים (מקסימליים). כאשר ממשיכים לסובב את הכפתור באותו כיוון – עוצמת האור בנורית ה־LED והמתח על המשרן קטנים.
מדוע ניתן להניח שכאשר עוצמת האור ב־LED היא מרבית, המעגל נמצא בתדר התהודה שלו? בתשובתך, היעזר ברקע העיוני.
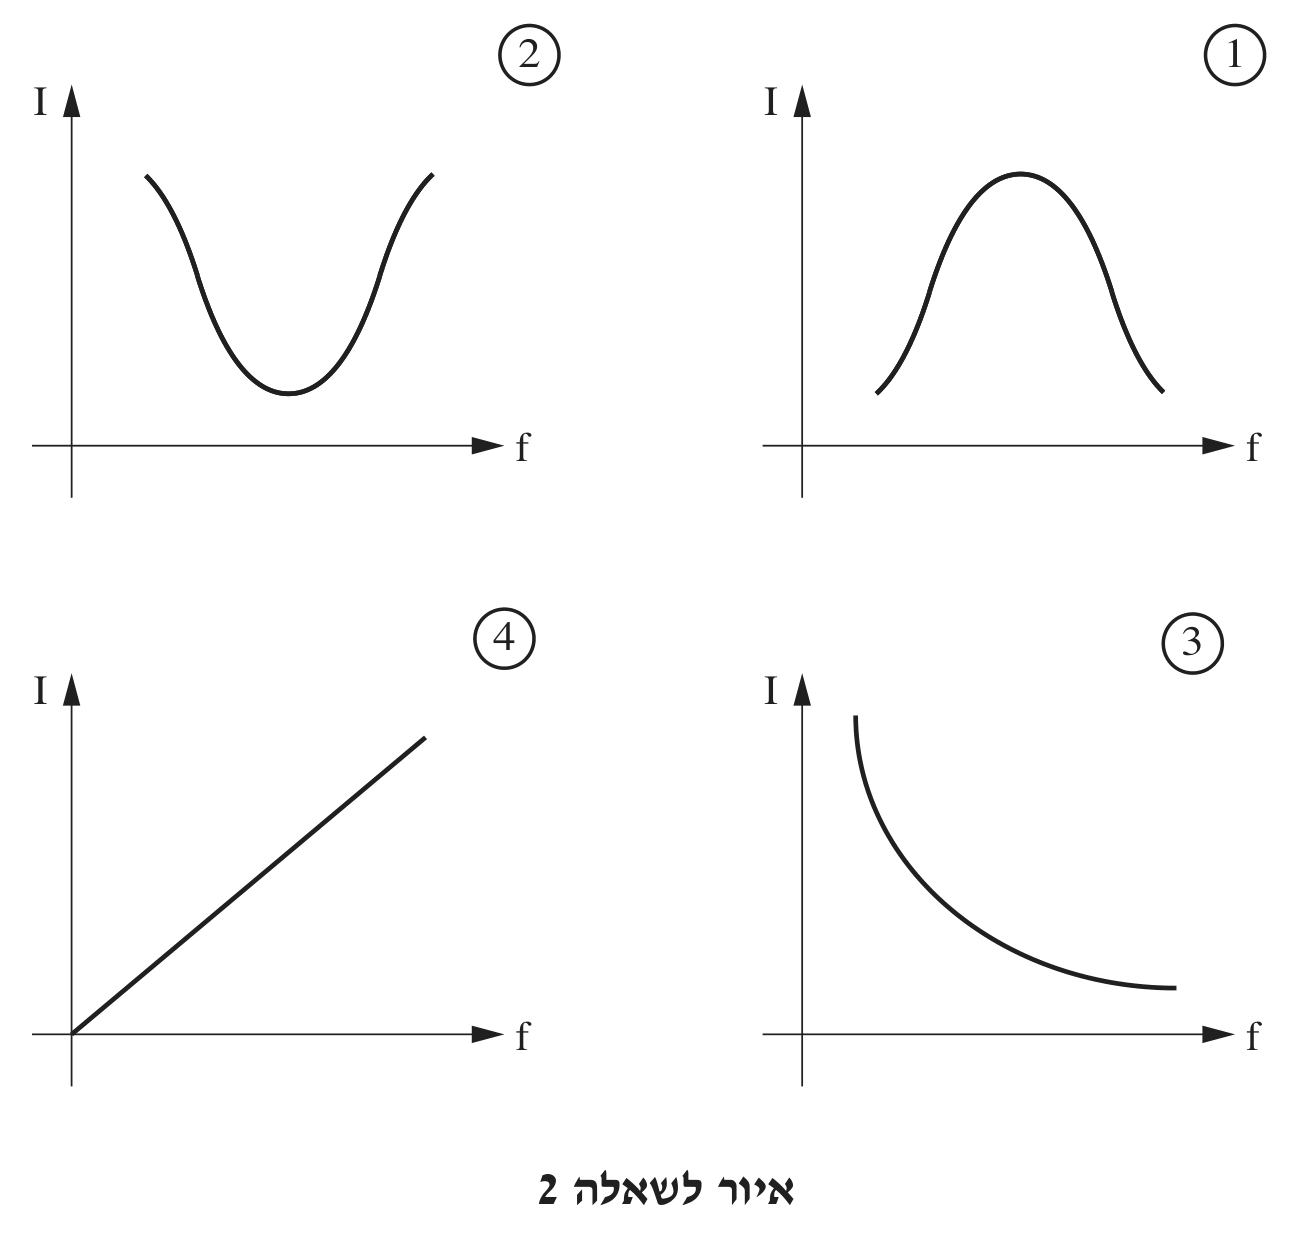
באיור לשאלה 2 נתונים ארבעה גרפים, המסומנים בספרות ① – ④. רשום את מספרו של הגרף המתאר בצורה הנכונה את הקשר שבין עוצמת הזרם במעגל לבין תדירות המחולל. הסבר את בחירתך.
◂ פתרון מלא לשאלה 2
סעיף א
עוצמת האור של ה־LED מעידה על עוצמת הזרם; בתדירות התהודה , העכבה מינימלית () ולכן הזרם מרבי – והאור מרבי.
לפי הרקע העיוני, נורית ה־LED מחוברת בטור במעגל ועוצמת האור שלה מעידה על עוצמת הזרם במעגל: ככל שהזרם גדול יותר – האור חזק יותר.
עוצמת הזרם במעגל נקבעת לפי היחס בין המתח לעכבה:
כשמשנים את התדירות, גדל ו־ קטן. האיבר אינו שלילי, ולכן העכבה היא הקטנה ביותר כאשר הוא מתאפס, כלומר כאשר – וזו בדיוק ההגדרה של תדירות התהודה . בתדירות זו (ההתנגדות האוהמית בלבד) – העכבה מינימלית, ולכן הזרם מרבי.
מכאן: התדירות שבה עוצמת האור ב־LED מרבית היא התדירות שבה הזרם מרבי, כלומר תדירות התהודה של המעגל.
סעיף ב
גרף ①.
- בתדירויות נמוכות ההיגב הקיבולי גדול מאוד, ולכן העכבה גדולה והזרם קטן.
- בתדירות התהודה מתקיים , העכבה מינימלית והזרם מרבי (כפי שנראה בניסוי – האור ב־LED והמתח על המשרן מגיעים למקסימום).
- בתדירויות גבוהות ההיגב ההשראי גדול מאוד, העכבה שוב גדולה והזרם קטן.
כלומר הזרם עולה עד מקסימום ואחר כך יורד – צורת "פעמון", כמו בגרף ①.
גרף ② מתאר מינימום של הזרם בתהודה (הפוך מהנכון); גרף ③ מתאר זרם היורד כל הזמן וגרף ④ זרם העולה כל הזמן – שניהם אינם מראים מקסימום, בניגוד לתצפית שבה האור ב־LED גדל ואחר כך קטן.
שאלה 3 · מדידת תדירות התהודה בעזרת מתח הבקרה
כפתור הבת"מ משנה את המתח של מחולל התדר. יתרונה של המערכת שלפניך הוא שניתן לחבר אליה סוללה של מתח ישר, ולבצע את המדידות של הניסוי כשהרב־מודד מכוון למצב DC.
מכוונים את הרב־מודד, כך שיוכל למדוד מתח ישר (המסומן DC) המתאים לסדר־הגודל של כא"מ הסוללה.
מנתקים את קצות המצבטים מהפינים ו־, ומחברים אותם לפינים ו־.
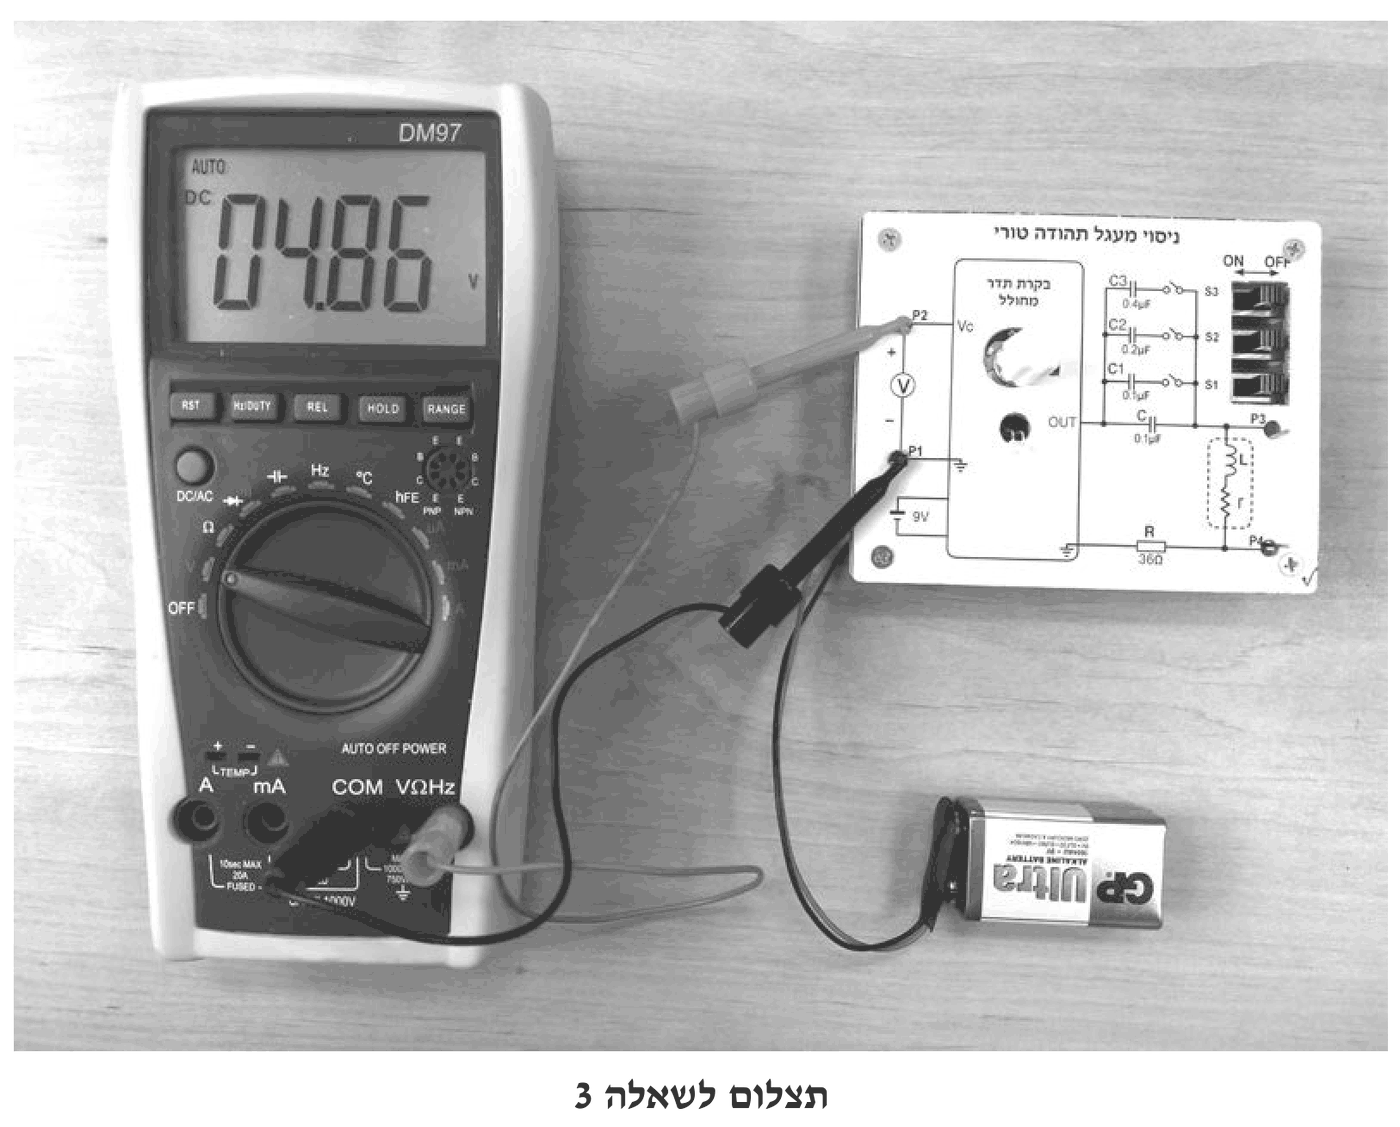
מחזירים את כפתור הבת"מ למצבו ההתחלתי. מסובבים אותו באיטיות עם כיוון השעון, ומביטים בעוצמת האור המשתנה בנורית ה־LED. מכוונים את הכפתור לנקודה שבה עוצמת האור בנורית ה־LED היא מרבית. זהו מצב התהודה.
רשום את הקיבול של המעגל במצב הזה: ______.
המתח המוצג ברב־מודד במצב הזה היה: . רשום את ערך התדירות המתאים למתח הזה: ______.
רשום את מצב המפסקים ואת התדירות מסעיף ב' בעמודות המתאימות בטבלה המוצגת בשאלה הבאה.
◂ פתרון מלא לשאלה 3
סעיף א
הערכה נמצאת במצבה ההתחלתי: שלושת המתגים , , במצב OFF, ולכן הקבלים , , אינם מחוברים למעגל. הקבל היחיד המחובר הוא , ולכן:
סעיף ב
לפי ההקדמה, כל במתח שבין ו־ מתאים ל־ בתדירות המחולל, כלומר התדירות בקילוהרץ שווה מספרית למתח בוולט:
מכיוון שהכפתור כוון לעוצמת אור מרבית, זוהי תדירות התהודה של המעגל כשהקיבול .
סעיף ג
מדידה 1: , , – OFF; תדירות התהודה .
בשורה של מדידה 1 (קיבול שקול , מתח ) רושמים:
- – OFF, – OFF, – OFF (רק הקבל מחובר).
•תדירות התהודה: .
ראו את הטבלה המלאה בפתרון שאלה 4.
שאלה 4 · תדירות התהודה כתלות בקיבול השקול: טבלת מדידות
משנים את הקיבול השקול במעגל בעזרת המתגים , ו־.
למשל: עבור קיבול שקול של – על המתג להיות במצב ON, ועל המתגים ו־ להיות במצב OFF.
עבור כל ערך של הקיבול השקול המופיע בטבלה – הֲביאו את המעגל החשמלי מחדש למצב תהודה (עוצמת אור מרבית בנורית ה־LED), ומָדדו את המתח בין הפינים ו־ במצב הזה.
רשום בטבלה את מצב המפסקים ואת תדירות התהודה המתאימה לכל אחד מן המתחים שהתקבלו במדידות .
הערה: את העמודות הריקות שבטבלה תידרש למלא בהמשך השאלון.
בהתאם למדידות שבוצעו בסעיף א', מהו המשתנה הבלתי־תלוי ומהו המשתנה התלוי בניסוי?
◂ פתרון מלא לשאלה 4
סעיף א
ראו טבלה: 0.1 – הכול OFF; 0.2 – ; 0.3 – ; 0.4 – ; 0.6 – ; 0.8 – כולם ON. תדירויות: 4.86, 3.35, 2.83, 2.43, 2.03, 1.67 kHz.
מצב המפסקים. הקבל מחובר תמיד, והקבלים , , מתווספים במקביל כשהמתג שלהם ב־ON. הקיבול השקול הוא סכום הקיבולים המחוברים, :
- (רק ) – כל המתגים OFF.
- – ON.
- – ON.
- – ו־ ON. (חיבור לבדו נותן – לא מתאים.)
- – ו־ ON.
- – שלושת המתגים ON.
תדירות התהודה. לפי ההקדמה, בין ו־ מתאים ל־, ולכן התדירות בקילוהרץ שווה מספרית למתח בוולט.
כצפוי מנוסחה (1), ככל שהקיבול גדל – תדירות התהודה קטנה.
סעיף ב
בלתי־תלוי: הקיבול השקול . תלוי: תדירות התהודה (שנמדדה דרך המתח בין ו־).
המשתנה הבלתי־תלוי הוא הגודל שהנסיין קובע ומשנה בעצמו: הקיבול השקול של המעגל – אותו שינינו בעזרת המתגים , , .
המשתנה התלוי הוא הגודל שנמדד כתוצאה מהשינוי: תדירות התהודה של המעגל (שנקבעה בעזרת המתח בין הפינים ו־ במצב של אור מרבי).
גדלים קבועים בניסוי: ההשראות של המשרן, ההתנגדויות ו־ והסוללה.
טעות נפוצה: לציין את המתח בין ו־ כמשתנה התלוי "הפיזיקלי" – המתח הוא רק אמצעי המדידה של התדירות; הגודל הנחקר הוא .
שאלה 5 · ליניאריזציה של נוסחת תדירות התהודה
היעזר בנוסחת תדירות התהודה שברקע העיוני (נוסחה (1) בעמוד 4), והגדר משתנה בלתי־תלוי ומשתנה תלוי חדשים, כך שיתקבל קשר קווי ישר ביניהם (גרף ליניארי).
הוסף בראש העמודות הריקות בטבלה שבשאלה 4 את המשתנים החדשים שהגדרת בסעיף א' ואת יחידות־המידה שלהם, ומלא את הטבלה.
◂ פתרון מלא לשאלה 5
סעיף א
משתנה תלוי חדש: ; משתנה בלתי־תלוי חדש: . הקשר: – קו ישר דרך הראשית שאיפועו .
מנוסחה (1):
הקשר בין ל־ אינו קווי. מעלים את שני האגפים בריבוע:
זו משוואה מהצורה אם מגדירים:
- משתנה תלוי חדש: (יחידות ).
- משתנה בלתי־תלוי חדש: (יחידות ).
הגרף של כפונקציה של הוא קו ישר העובר דרך הראשית, ושיפועו – קבוע, כי אינו משתנה בניסוי.
(אפשרויות שקולות: כפונקציה של , ששיפועו , או כפונקציה של , ששיפועו . בהמשך הפתרון נשתמש בבחירה מול .)
סעיף ב
: 10.0, 5.00, 3.33, 2.50, 1.67, 1.25; : 23.6, 11.2, 8.01, 5.90, 4.12, 2.79.
ממירים לפני החישוב ליחידות SI: ב־ () ו־ ב־ ().
לדוגמה, במדידה 1:
כדי שבציר יופיעו המקדמים בלבד, נכתוב את כל הערכים עם החזקה המשותפת :
טעות נפוצה: להעלות בריבוע את בקילוהרץ ולרשום יחידות – .
שאלה 6 · דיאגרמת פיזור וקו מגמה
סרטט על הנייר המילימטרי (שבעמוד הבא) דיאגרמת פיזור של המשתנה התלוי החדש כפונקציה של המשתנה הבלתי־תלוי החדש, על־פי התוצאות שרשמת בטבלה שבשאלה 4.
העבר קו מגמה בדיאגרמת הפיזור שסרטטת.
◂ פתרון מלא לשאלה 6
סעיף א
שש נקודות: , , , , , ; ציר : , ציר : .
•ציר אופקי (המשתנה הבלתי־תלוי החדש): , ביחידות , קנה מידה מ־0 עד 11.
•ציר אנכי (המשתנה התלוי החדש): , ביחידות , קנה מידה מ־0 עד 26.
כדאי להתחיל את שני הצירים מאפס, כדי שיהיה אפשר לראות אם הקו עובר דרך הראשית, כפי שצופה התאוריה.
הנקודות (מהטבלה בשאלה 5):
הנקודות מסתדרות בקירוב לאורך קו ישר – בהתאם לקשר .
סעיף ב
קו ישר דרך הראשית: (ביחידות הצירים).
מעבירים קו ישר אחד שעובר קרוב ככל האפשר לכל הנקודות (חלקן מעליו וחלקן מתחתיו) – לא מחברים את הנקודות זו לזו. לפי התאוריה הקו צריך לעבור דרך ראשית הצירים, ואכן קו המגמה המתאים לנתונים עובר כמעט בדיוק דרכה (התאמה ליניארית לנתונים נותנת חיתוך עם ציר של כ־ בלבד – זניח).
קו המגמה: (ביחידות הצירים).
שאלה 7 · חישוב ההשראות מתוך שיפוע הגרף
חשב את השיפוע של קו המגמה שסרטטת, וציין את יחידות־המידה שלו.
בעזרת השיפוע שמצאת בסעיף א', חשב את ההשראוּת של המשרן.
◂ פתרון מלא לשאלה 7
סעיף א
שיפוע (שקול ל־).
בוחרים שתי נקודות על קו המגמה (לא נקודות מדידה), רחוקות זו מזו:
(ביחידות בציר ו־ בציר .)
יחידות: . מכיוון ש־, יחידה זו שקולה ל־ – בהתאם לכך שהשיפוע שווה ל־.
טעות נפוצה: לשכוח את החזקות שבצירים – כאן הן מצטמצמות, אבל רק משום שבשני הצירים החזקה זהה.
סעיף ב
מהקשר הליניארי שבשאלה 5:
מבודדים את :
הצבה:
(בדיקה: הצבת כל אחת מהמדידות בנפרד בנוסחה (1) נותנת ערכים בין ל־ – בהתאם לתוצאה מהגרף, שממצעת את כל המדידות.)
שאלה 8 · יתרונות הגרף הליניארי
מהם היתרונות של סרטוט הגרף הליניארי בשאלה 6 על־פני סרטוט גרף של התדירות כפונקציה של הקיבול ?
◂ פתרון מלא לשאלה 8
פתרון
קל לזהות קו ישר ולבדוק את התאמת הנתונים לתאוריה; קל להעביר קו מגמה אחד הממצע את כל המדידות; מהשיפוע מחשבים ישירות את ; נקודות חריגות בולטות.
הגרף של כפונקציה של הוא עקומה יורדת (), ואילו הגרף של כפונקציה של הוא קו ישר. יתרונות הגרף הליניארי:
1. בדיקת התאוריה: קל לזהות בעין אם הנקודות מסתדרות על קו ישר (ואם הוא עובר דרך הראשית). בעקומה קשה לדעת אם היא באמת מהצורה או מצורה יורדת אחרת (למשל ).
2. קו מגמה פשוט ומדויק: קל להעביר קו ישר אחד הממצע את כל המדידות ומקטין את השפעת השגיאות האקראיות של כל מדידה בודדת. העברת עקומה "בעין" אינה מדויקת.
3. חישוב ישיר של : לשיפוע הקו יש משמעות פיזיקלית – – ולכן ממנו מחשבים את ההשראות בבת אחת, על סמך כל המדידות.
4. זיהוי חריגות: נקודה שסוטה מהקו הישר בולטת מייד, ואפשר לבדוק אם נפלה טעות במדידתה.
שאלה 9 · השפעת קיצור הנגד על עקומת התהודה
התבונן בתצלום של ערכת הניסוי, וענה על השאלה שלהלן:
באיור לשאלה 9 נתון גרף המתאר את עוצמת הזרם במעגל החשמלי שבניסוי כפונקציה של תדירות המחולל .
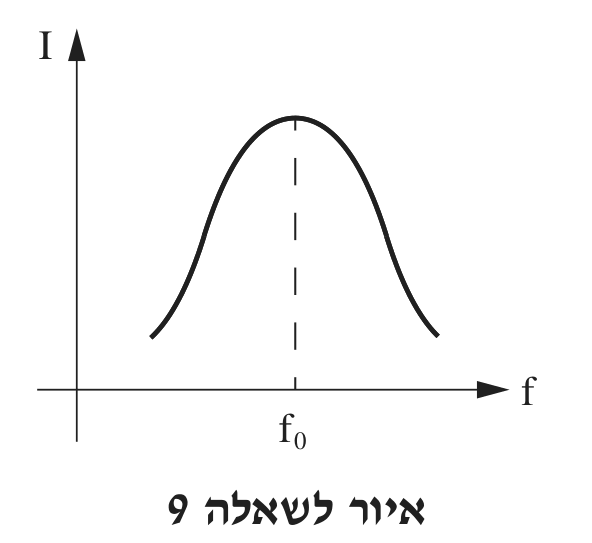
אילו הנגד (המחובר בטור לסליל) היה מקוצר (לא היה קיים) בערכת הניסוי, האם גובהו של ה"פעמון" המתואר בגרף היה גדל, קטן או לא היה משתנה? נמק את תשובתך.
◂ פתרון מלא לשאלה 9
פתרון
גובה הפעמון היה גדל.
קביעה: גובה ה"פעמון" – הזרם המרבי, בתדירות התהודה – היה גדל.
נימוק: בתדירות התהודה , ולכן העכבה שווה להתנגדות האוהמית הכוללת של המעגל בלבד:
בערכה, ההתנגדות האוהמית הכוללת היא (הנגד ועוד ההתנגדות הפנימית של המשרן), והזרם המרבי הוא:
אם הנגד מקוצר, נשארת רק ההתנגדות , כלומר העכבה בתהודה קטנה ל־, והזרם המרבי גדל ל־.
תדירות התהודה אינה תלויה ב־, ולכן מקום הפעמון על ציר אינו משתנה – רק גובהו גדל (והפעמון נעשה צר וחד יותר).
טעות נפוצה: לחשוב שבלי הנגד הזרם יהיה אינסופי – למשרן יש התנגדות פנימית , ולכן הזרם גדל אך נשאר סופי.
שאלה 10 · החוק השני של ניוטון: עגלה וסל
בשלב הראשון של הניסוי, שבו המסה הכוללת של המערכת (העגלה והסל) נשארת קבועה – מהו המשתנה הבלתי־תלוי ומהו המשתנה התלוי?
האם הסל ינוע בתאוצת הנפילה החופשית כאשר החיכוך בין העגלה למשטח זניח? הסבר את תשובתך.
בניסוי מסרטטים גרף של התאוצה כפונקציה של הכוח השקול הפועל על המערכת.
כיצד ישתנה שיפוע הגרף לעומת שיפועו במקרה שבו החיכוך זניח?
כיצד ישתנה מיקום נקודת החיתוך של הגרף עם הציר האופקי לעומת מיקומה במקרה שבו החיכוך זניח?
◂ פתרון מלא לשאלה 10
סעיף א
בלתי־תלוי: הכוח השקול הפועל על המערכת – משקל הסל (עם המשקולות שבו), . תלוי: תאוצת המערכת .
בשלב זה מעבירים משקולות מהעגלה אל הסל (או להפך), כך שהמסה הכוללת נשארת קבועה, אך הכוח המושך את המערכת משתנה.
- המשתנה הבלתי־תלוי: הכוח השקול הפועל על המערכת – משקל הסל ותכולתו, (בהזנחת החיכוך). את הגודל הזה הנסיין קובע ומשנה.
- המשתנה התלוי: התאוצה של המערכת, הנמדדת בניסוי (למשל ממדידת זמן ומרחק, או בחיישן/צילום).
המסה הכוללת היא הגודל הקבוע בשלב זה; לפי החוק השני , ולכן מצפים לקשר קווי בין ל־.
סעיף ב
לא. תאוצת הסל , כי החוט מפעיל עליו מתיחות כלפי מעלה (והוא מאיץ גם את העגלה).
לא. על הסל פועלים שני כוחות: משקלו כלפי מטה, וכוח המתיחות של החוט כלפי מעלה. הסל נע בנפילה חופשית רק אם הכוח היחיד עליו הוא כוח הכובד – וזה לא המקרה, כי החוט מתוח (הוא מושך את העגלה).
לפי החוק השני של ניוטון למערכת כולה (בהזנחת החיכוך ומסת הגלגלת), הכוח השקול על המערכת הוא משקל הסל, והוא מאיץ את כל המסה:
מכיוון שהמכנה גדול מהמונה, . משקל הסל צריך להאיץ גם את העגלה, ולכן התאוצה קטנה מ־ (ומתיחות החוט ).
סעיף ג
השיפוע לא ישתנה – הוא נשאר .
בגרף, הכוח בציר האופקי הוא משקל הסל (הכוח שהנסיין מחשב כ"כוח השקול"). כשיש כוח חיכוך על העגלה, הכוח השקול האמיתי הוא , ולפי החוק השני:
זו משוואה של קו ישר שהשיפוע שלו – אותו שיפוע כמו בלי חיכוך (), כי המסה הכוללת קבועה. לכן השיפוע לא ישתנה – הגרף רק יוזז במקביל כלפי מטה.
(הערה: אם מתחשבים בכך שכוח החיכוך על העגלה קטן מעט כשמעבירים משקולות מהעגלה לסל, השיפוע גדל מעט; בניסוי עם עגלה על גלגלים, שבו החיכוך קטן, ההשפעה העיקרית היא ההזזה של הגרף, והשיפוע נשאר בקירוב .)
נקודת החיתוך תזוז ימינה – מהראשית אל (גודל כוח החיכוך).
בלי חיכוך , והגרף עובר בראשית: כאשר .
עם חיכוך: . נקודת החיתוך עם הציר האופקי היא הנקודה שבה :
כלומר נקודת החיתוך תזוז ימינה – מהראשית לערך חיובי השווה לגודל כוח החיכוך. פיזיקלית: כל עוד משקל הסל אינו גדול מכוח החיכוך, המערכת אינה מאיצה; רק מעבר לכך מתקבלת תאוצה.
שאלה 11 · גלוונומטר טנגנטי: הרכיב האופקי של השדה המגנטי של כדור הארץ
הסבר כיצד ניתן למדוד בגלוונומטר טנגנטי את הרכיב האופקי של השדה המגנטי של כדור־הארץ ().
מדוע הגלוונומטר הטנגנטי מודד בניסוי אך ורק את הרכיב האופקי של השדה המגנטי של כדור־הארץ?
הסבר מדוע לא ניתן לקבל בניסוי הזה זווית־סטייה של במחט־המצפן.
◂ פתרון מלא לשאלה 11
סעיף א
מציבים סליל מעגלי אנכי במישור צפון–דרום עם מצפן במרכזו; מזרימים זרם , שדה הסליל ניצב ל־, ו־. ממדידות לכמה זרמים: של הגרף מול .
המערכת: גלוונומטר טנגנטי הוא סליל מעגלי דק בעל כריכות ורדיוס , העומד במישור אנכי, ובמרכזו מצפן (מחט מגנטית שיכולה להסתובב במישור אופקי). מחברים את הסליל בטור למקור מתח, לנגד משתנה ולמד־זרם.
כיוון המערכת: כשאין זרם, מחט המצפן מצביעה בכיוון הרכיב האופקי של השדה של כדור הארץ, (צפון–דרום). מסובבים את הסליל כך שמישורו יהיה מקביל למחט (במישור צפון–דרום). כך השדה שהסליל ייצור במרכזו, הניצב למישור הסליל, יהיה ניצב ל־.
המדידה: מזרימים זרם בסליל. במרכז הסליל נוצר שדה מגנטי אופקי (מדף הנוסחאות – שדה במרכז סליל מעגלי דק):
המחט מסתובבת לכיוון השדה השקול – הסכום הווקטורי של ו־ הניצבים זה לזה – ונוצרת זווית סטייה מכיוון צפון:
(מכאן שם המכשיר – "טנגנטי".)
עיבוד: מודדים את עבור כמה ערכי זרם (משנים בעזרת הנגד המשתנה, וכדאי למדוד גם בזרם בכיוון הפוך ולמצע את שתי הסטיות). משרטטים גרף של כפונקציה של – קו ישר דרך הראשית ששיפועו . לכן:
דוגמה עם ערכים להמחשה בלבד (התוצאות תלויות במכשיר ובמדידות): לדוגמה, אם בסליל כריכות, , ובזרם נמדדה סטייה :
– סדר הגודל המוכר של הרכיב האופקי של השדה המגנטי של כדור הארץ בישראל.
סעיף ב
מחט המצפן יכולה להסתובב רק במישור אופקי (סביב ציר אנכי), ולכן היא מתייצבת רק לפי הרכיבים האופקיים של השדה; הרכיב האנכי מנוטרל על־ידי ציר המחט.
המחט המגנטית של המצפן מותקנת על ציר אנכי, ולכן היא יכולה להסתובב רק במישור האופקי. מחט מגנטית מסתובבת כך שתתיישר עם השדה המגנטי, אבל כאן היא יכולה להתיישר רק עם ההיטל האופקי של השדה השקול.
הרכיב האנכי של השדה של כדור הארץ "מנסה" להטות את המחט מעלה/מטה – סיבוב סביב ציר אופקי, שהציר והמסגרת של המצפן אינם מאפשרים (הם מפעילים כוחות נגדיים). לכן רכיב זה אינו משפיע על זווית הסטייה הנמדדת.
גם שדה הסליל, באותו מקום, הוא אופקי (הסליל עומד אנכית), כך שבחישוב משתתף רק הרכיב האופקי של שדה כדור הארץ.
סעיף ג
; לזווית נדרש , כלומר שדה סליל אינסופי (או ). השדה השקול כולל תמיד רכיב , ולכן .
המחט מצביעה בכיוון השדה האופקי השקול, שהוא הסכום הווקטורי של (צפון) ושל (ניצב לו). הזווית מקיימת:
כדי שהמחט תסטה ב־ – כלומר תצביע בדיוק בכיוון שדה הסליל – הרכיב של השדה השקול צריך להתאפס ביחס ל־: אינו מוגדר (שואף לאינסוף), ולכן נדרש , כלומר זרם אינסופי.
בפועל, קיים תמיד ואינו תלוי בזרם, ולכל זרם סופי השדה השקול כולל גם את הרכיב – ולכן מתקרבת ל־ ככל שהזרם גדל, אבל לעולם אינה מגיעה אליה.