דילוג לתוכן המרכזי

חיבור וחיסור וקטורים - שאלות ותרגילים

כיתה י' · פיזיקה לכיתה י' - מגמה (5 יח"ל) · וקטורים · 13 שאלות

השאלות מסודרות מהקצרה לארוכה ומהקלה לקשה. נסו לפתור לבד, ורק אז פתחו את הפתרון.

שאלה 1 · ארבעה העתקים על רצפה משובצת: חיבור ראש לזנבקצרה · קלה

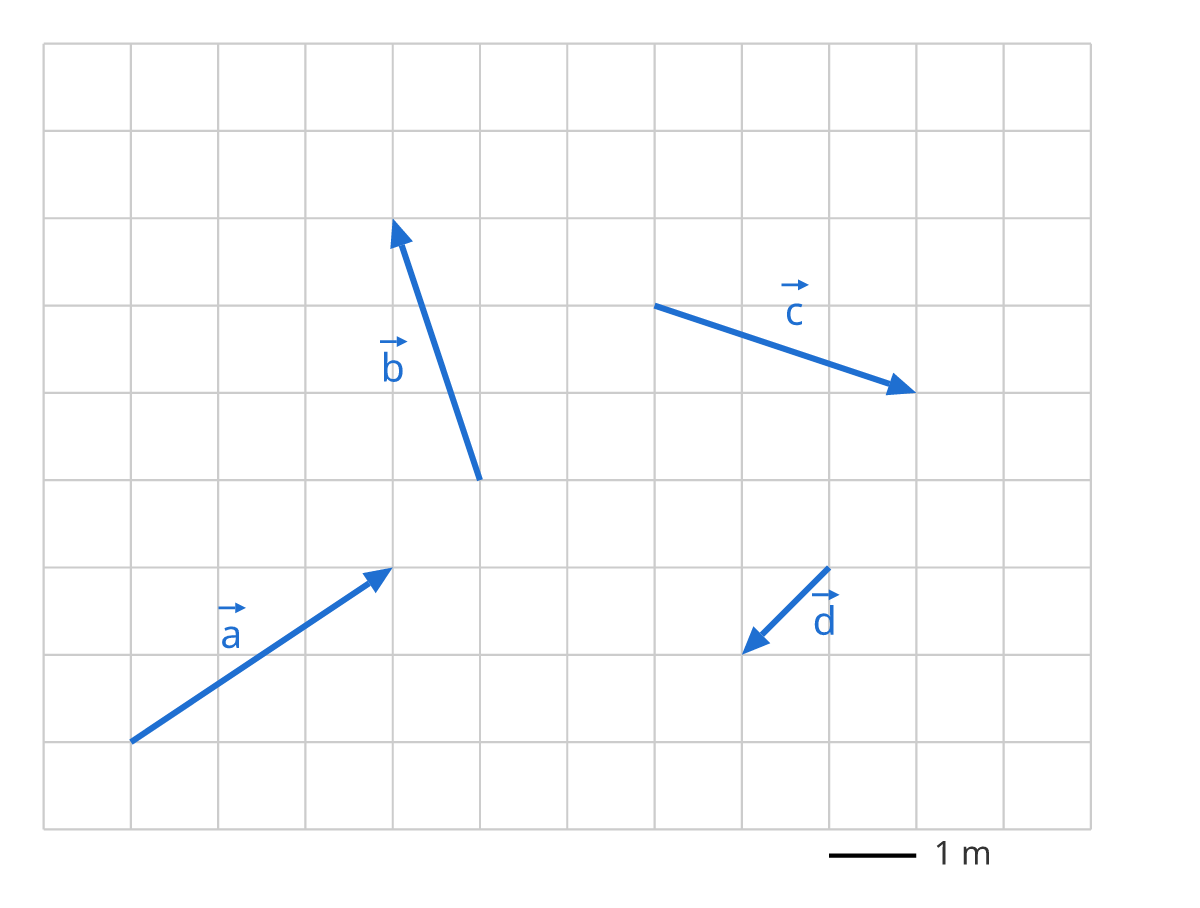
רובוט נע על רצפה משובצת, וצלע של כל משבצת היא 1 m1\,\text{m}. באיור מסורטטים ארבעה העתקים שהרובוט עבר בזה אחר זה: a→\vec a, אחר כך b→\vec b, אחר כך c→\vec c ולבסוף d→\vec d. (החצים מסורטטים במקומות שונים על הרשת, לא כמסלול רציף.) ציר xx ימינה וציר yy למעלה.

א.

מצאו בשרטוט (שיטת „ראש לזנב”) את ההעתק הכולל D→=a→+b→+c→+d→\vec D=\vec a+\vec b+\vec c+\vec d. מהם רכיביו ומהו גודלו?

ב.

אם הרובוט היה עובר את אותם ארבעה העתקים בסדר אחר, למשל d→\vec d, c→\vec c, b→\vec b, a→\vec a – האם היה מגיע לאותה נקודה? נמקו.

◂ פתרון מלא לשאלה 1

סעיף א

תשובה:

D→=(4, 3) m\vec D=(4,\,3)\,\text{m}, ∣D→∣=5 m|\vec D|=5\,\text{m}

קוראים מהרשת את רכיבי כל העתק (ימינה ולמעלה חיובי):

a→=(3,2),b→=(−1,3),c→=(3,−1),d→=(−1,−1)    (m)\vec a=(3,2),\quad \vec b=(-1,3),\quad \vec c=(3,-1),\quad \vec d=(-1,-1)\;\;(\text{m})

בשיטת ראש לזנב מעבירים כל חץ (בלי לשנות את גודלו ואת כיוונו) כך שהזנב שלו יתחיל בראש של הקודם. ההעתק הכולל הוא החץ מהזנב של a→\vec a לראש של d→\vec d. מהרשת – או מחיבור הרכיבים:

Dx=3−1+3−1=4 m,Dy=2+3−1−1=3 mD_x=3-1+3-1=4\,\text{m},\qquad D_y=2+3-1-1=3\,\text{m}
∣D→∣=42+32=5 m|\vec D|=\sqrt{4^2+3^2}=5\,\text{m}

סעיף ב

תשובה:

כן

כן. הרכיבים של הסכום הם סכומים של מספרים (Dx=ax+bx+cx+dxD_x=a_x+b_x+c_x+d_x), והסדר לא משנה סכום של מספרים. בשרטוט המסלול נראה אחרת, אבל החץ מנקודת ההתחלה לנקודת הסוף זהה.

טעות נפוצה: לחבר את הגדלים של ההעתקים. הסכום שלהם (≈11.3 m\approx11.3\,\text{m}) הוא אורך הדרך, לא גודל ההעתק הכולל.

שאלה 2 · רובוט שואב: צירוף של העתקיםקצרה · קלה

רובוט שואב אבק מתוכנת לנוע בשלוש פקודות בסיסיות, שכל אחת היא העתק קבוע (במטרים, xx מזרחה ו-yy צפונה):

a→=(2, 1),b→=(−3, 4),c→=(1, −2)\vec a=(2,\,1),\qquad \vec b=(-3,\,4),\qquad \vec c=(1,\,-2)

ביצוע פקודה לאחור פירושו העתק נגדי.

א.

הרובוט מבצע פעמיים את a→\vec a, אחר כך את b→\vec b, ואחר כך את c→\vec c לאחור. מהו ההעתק הכולל 2a→+b→−c→2\vec a+\vec b-\vec c?

ב.

תוכנית אחרת נותנת העתק כולל e→=3(a→−c→)−2b→\vec e=3(\vec a-\vec c)-2\vec b. מהם רכיבי e→\vec e?

◂ פתרון מלא לשאלה 2

סעיף א

תשובה:

(0, 8) m(0,\,8)\,\text{m}, כלומר 8 m8\,\text{m} צפונה

מחשבים רכיב-רכיב:

x:  2⋅2+(−3)−1=0,y:  2⋅1+4−(−2)=8x:\;2\cdot2+(-3)-1=0,\qquad y:\;2\cdot1+4-(-2)=8
2a→+b→−c→=(0, 8) m2\vec a+\vec b-\vec c=(0,\,8)\,\text{m}

הרובוט נמצא 8 m8\,\text{m} צפונית לנקודת ההתחלה.

סעיף ב

תשובה:

e→=(9, 1) m\vec e=(9,\,1)\,\text{m}

a→−c→=(2−1,  1−(−2))=(1, 3)\vec a-\vec c=(2-1,\;1-(-2))=(1,\,3)
3(a→−c→)=(3, 9),−2b→=(6, −8)3(\vec a-\vec c)=(3,\,9),\qquad -2\vec b=(6,\,-8)
e→=(3+6,  9−8)=(9, 1) m\vec e=(3+6,\;9-8)=(9,\,1)\,\text{m}

טעות נפוצה: לטעות בסימן כשמחסרים רכיב שלילי (1−(−2)=31-(-2)=3, לא −1-1), או לשכוח להכפיל ב-(−2)(-2) את שני הרכיבים של b→\vec b.

שאלה 3 · שני חבלים מושכים סירהקצרה · קלה

שני חבלים מושכים סירה לחוף. החבל הראשון מושך בכוח של 5 kN5\,\text{kN} והשני בכוח של 3 kN3\,\text{kN}. הזווית בין החבלים היא 60∘60^\circ.

א.

מהו גודל הכוח השקול של שני החבלים?

ב.

מהי הזווית בין הכוח השקול לבין החבל של 5 kN5\,\text{kN}?

◂ פתרון מלא לשאלה 3

סעיף א

תשובה:

7 kN7\,\text{kN}

במקבילית שצלעותיה הכוחות, הזווית במשולש שמול השקול היא 180∘−60∘=120∘180^\circ-60^\circ=120^\circ. ממשפט הקוסינוסים:

R2=52+32−2⋅5⋅3cos⁡120∘=25+9+15=49  ⇒  R=7 kNR^2=5^2+3^2-2\cdot5\cdot3\cos120^\circ=25+9+15=49\;\Rightarrow\;R=7\,\text{kN}

(באותה תוצאה: R2=F12+F22+2F1F2cos⁡60∘R^2=F_1^2+F_2^2+2F_1F_2\cos60^\circ.)

סעיף ב

תשובה:

כ-21.8∘21.8^\circ

ממשפט הסינוסים באותו משולש (הצלע 33 מול הזווית α\alpha שמבוקשת, והצלע 77 מול 120∘120^\circ):

3sin⁡α=7sin⁡120∘  ⇒  sin⁡α=3sin⁡120∘7≈0.371  ⇒  α≈21.8∘\frac{3}{\sin\alpha}=\frac{7}{\sin120^\circ}\;\Rightarrow\;\sin\alpha=\frac{3\sin120^\circ}{7}\approx0.371\;\Rightarrow\;\alpha\approx21.8^\circ

השקול קרוב יותר לחבל החזק, כצפוי.

טעות נפוצה: לחבר את הכוחות כמספרים (8 kN8\,\text{kN}). זה נכון רק כששני החבלים מושכים באותו כיוון.

שאלה 4 · שקול של שלושה כוחות על טבעתקצרה · בינונית

על טבעת פועלים שלושה כוחות. הזוויות נמדדות מהכיוון החיובי של ציר xx:

- F→1\vec F_1: גודל 8 N8\,\text{N}, זווית 60∘60^\circ;

- F→2\vec F_2: גודל 4 N4\,\text{N}, זווית −30∘-30^\circ;

- F→3\vec F_3: גודל 5 N5\,\text{N}, זווית 180∘180^\circ.

א.

מצאו את הרכיבים של כל כוח ואת הרכיבים של הכוח השקול R→=F→1+F→2+F→3\vec R=\vec F_1+\vec F_2+\vec F_3.

ב.

מהם הגודל והכיוון של הכוח השקול?

◂ פתרון מלא לשאלה 4

סעיף א

תשובה:

R→≈(2.46, 4.93) N\vec R\approx(2.46,\,4.93)\,\text{N}

כוחFx  (N)F_x\;(\text{N})Fy  (N)F_y\;(\text{N})
F→1\vec F_18cos⁡60∘=48\cos60^\circ=48sin⁡60∘≈6.938\sin60^\circ\approx6.93
F→2\vec F_24cos⁡(−30∘)≈3.464\cos(-30^\circ)\approx3.464sin⁡(−30∘)=−24\sin(-30^\circ)=-2
F→3\vec F_3−5-500

מחברים רכיב-רכיב:

Rx=4+3.46−5≈2.46 N,Ry=6.93−2+0≈4.93 NR_x=4+3.46-5\approx2.46\,\text{N},\qquad R_y=6.93-2+0\approx4.93\,\text{N}

סעיף ב

תשובה:

∣R→∣≈5.51 N|\vec R|\approx5.51\,\text{N}, θ≈63.4∘\theta\approx63.4^\circ

∣R→∣=2.462+4.932≈5.51 N|\vec R|=\sqrt{2.46^2+4.93^2}\approx5.51\,\text{N}

שני הרכיבים חיוביים (רביע ראשון):

tan⁡θ=4.932.46≈2  ⇒  θ≈63.4∘\tan\theta=\frac{4.93}{2.46}\approx2\;\Rightarrow\;\theta\approx63.4^\circ

טעות נפוצה: לחבר את הגדלים (8+4+5=17 N8+4+5=17\,\text{N}) או את הזוויות. וקטורים מחברים רק דרך הרכיבים (או בשרטוט).

שאלה 5 · שינוי מהירות: חיסור וקטוריםקצרה · בינונית

שינוי המהירות של גוף מוגדר כ-Δv→=v→2−v→1\Delta\vec v=\vec v_2-\vec v_1 (מהירות סופית פחות מהירות התחלתית). ציר xx מכוון מזרחה וציר yy צפונה.

א.

מכונית צעצוע נעה 4 m/s4\,\text{m/s} מזרחה, ואחרי פנייה היא נעה 3 m/s3\,\text{m/s} צפונה. מצאו את Δv→\Delta\vec v: רכיבים, גודל וכיוון. תארו גם איך מוצאים אותו בשרטוט.

ב.

דסקית נעה 6 m/s6\,\text{m/s} מזרחה, פוגעת בדופן וחוזרת 6 m/s6\,\text{m/s} מערבה. מהו Δv→\Delta\vec v? האם נכון לומר שהמהירות „לא השתנתה”?

◂ פתרון מלא לשאלה 5

סעיף א

תשובה:

Δv→=(−4, 3) m/s\Delta\vec v=(-4,\,3)\,\text{m/s}, גודל 5 m/s5\,\text{m/s}, θ≈143.1∘\theta\approx143.1^\circ (כ-36.9∘36.9^\circ צפונה ממערב)

v→1=(4,0),v→2=(0,3)    (m/s)\vec v_1=(4,0),\qquad \vec v_2=(0,3)\;\;(\text{m/s})
Δv→=v→2−v→1=(0−4,  3−0)=(−4, 3) m/s\Delta\vec v=\vec v_2-\vec v_1=(0-4,\;3-0)=(-4,\,3)\,\text{m/s}
∣Δv→∣=16+9=5 m/s|\Delta\vec v|=\sqrt{16+9}=5\,\text{m/s}

הווקטור ברביע השני; הזווית עם החלק השלילי של ציר xx: tan⁡α=34⇒α≈36.9∘\tan\alpha=\frac34\Rightarrow\alpha\approx36.9^\circ, ולכן θ≈180∘−36.9∘=143.1∘\theta\approx180^\circ-36.9^\circ=143.1^\circ.

בשרטוט: v→2−v→1=v→2+(−v→1)\vec v_2-\vec v_1=\vec v_2+(-\vec v_1). מסרטטים את v→2\vec v_2 (צפונה), ומראשו את −v→1-\vec v_1 (חץ באורך 4 מערבה). Δv→\Delta\vec v הוא החץ מהזנב של v→2\vec v_2 לראש של −v→1-\vec v_1.

סעיף ב

תשובה:

Δv→=12 m/s\Delta\vec v=12\,\text{m/s} מערבה; לא נכון

Δv→=(−6)−(+6)=−12 m/s\Delta\vec v=(-6)-(+6)=-12\,\text{m/s}

כלומר 12 m/s12\,\text{m/s} מערבה. גודל המהירות לא השתנה, אבל המהירות היא וקטור, והכיוון התהפך – ולכן השינוי במהירות גדול.

טעות נפוצה: לחשב את השינוי כהפרש הגדלים (6−6=06-6=0). את השינוי של וקטור מחשבים בחיסור וקטורי.

שאלה 6 · מהשקול אל הזווית בין שני כוחותקצרה · בינונית

על ארגז פועלים שני כוחות אופקיים שגודלם 5 N5\,\text{N} ו-8 N8\,\text{N}. גודל הכוח השקול שלהם הוא 7 N7\,\text{N} בלבד.

א.

מהי הזווית בין שני הכוחות?

ב.

בדקו את התוצאה ברכיבים: בחרו ציר xx בכיוון הכוח של 8 N8\,\text{N}, מצאו את רכיבי הכוח של 5 N5\,\text{N} ואת רכיבי השקול, הראו שגודל השקול 7 N7\,\text{N}, ומצאו את הזווית בין השקול לבין הכוח של 8 N8\,\text{N}.

◂ פתרון מלא לשאלה 6

סעיף א

תשובה:

120∘120^\circ

נסמן את הזווית בין הכוחות φ\varphi. גודל השקול:

R2=F12+F22+2F1F2cos⁡φR^2=F_1^2+F_2^2+2F_1F_2\cos\varphi
49=25+64+80cos⁡φ  ⇒  cos⁡φ=49−8980=−0.5  ⇒  φ=120∘49=25+64+80\cos\varphi\;\Rightarrow\;\cos\varphi=\frac{49-89}{80}=-0.5\;\Rightarrow\;\varphi=120^\circ

השקול קטן מכל אחד מהכוחות הגדולים יותר – סימן שהזווית ביניהם קהה, והם „עובדים” חלקית זה נגד זה.

סעיף ב

תשובה:

R→≈(5.5, 4.33) N\vec R\approx(5.5,\,4.33)\,\text{N}; הזווית כ-38.2∘38.2^\circ

הכוח של 8 N8\,\text{N}: (8, 0)(8,\,0). הכוח של 5 N5\,\text{N} יוצר 120∘120^\circ עם ציר xx:

(5cos⁡120∘,  5sin⁡120∘)≈(−2.5,  4.33) N(5\cos120^\circ,\;5\sin120^\circ)\approx(-2.5,\;4.33)\,\text{N}
R→≈(8−2.5,  0+4.33)=(5.5,  4.33) N,∣R→∣=30.25+18.75=49=7 N\vec R\approx(8-2.5,\;0+4.33)=(5.5,\;4.33)\,\text{N},\qquad |\vec R|=\sqrt{30.25+18.75}=\sqrt{49}=7\,\text{N}

כמו שמצאנו בסעיף א. הזווית של השקול עם ציר xx, כלומר עם הכוח של 8 N8\,\text{N}:

tan⁡α=4.335.5  ⇒  α≈38.2∘\tan\alpha=\frac{4.33}{5.5}\;\Rightarrow\;\alpha\approx38.2^\circ

טעות נפוצה: להציב במשפט הקוסינוסים את הסימן הלא נכון (−2F1F2cos⁡φ-2F_1F_2\cos\varphi) עם הזווית שבין הכוחות – יוצא בסעיף א 60∘60^\circ במקום 120∘120^\circ.

שאלה 7 · מטייל: מציאת הקטע השלישי במסלולקצרה · בינונית

מטייל הולך שלושה קטעים ישרים. ציר xx מזרחה וציר yy צפונה, והזוויות נמדדות מהכיוון החיובי של ציר xx:

•קטע 1: d→1\vec d_1 – 6 km6\,\text{km} בזווית 30∘30^\circ;

•קטע 2: d→2\vec d_2 – 4 km4\,\text{km} בזווית 120∘120^\circ;

•קטע 3: d→3\vec d_3 – לא ידוע.

בסוף הטיול המטייל נמצא 10 km10\,\text{km} צפונית לנקודת ההתחלה.

מצאו את הגודל ואת הכיוון של d→3\vec d_3.

◂ פתרון מלא לשאלה 7

פתרון

תשובה:

∣d→3∣≈4.77 km|\vec d_3|\approx4.77\,\text{km}, θ3≈132.1∘\theta_3\approx132.1^\circ

ההעתק הכולל D→=d→1+d→2+d→3=(0, 10) km\vec D=\vec d_1+\vec d_2+\vec d_3=(0,\,10)\,\text{km}, ולכן d→3=D→−d→1−d→2\vec d_3=\vec D-\vec d_1-\vec d_2.

d→1=(6cos⁡30∘,  6sin⁡30∘)≈(5.20,  3.00)\vec d_1=(6\cos30^\circ,\;6\sin30^\circ)\approx(5.20,\;3.00)
d→2=(4cos⁡120∘,  4sin⁡120∘)≈(−2.00,  3.46)\vec d_2=(4\cos120^\circ,\;4\sin120^\circ)\approx(-2.00,\;3.46)
d3x=0−5.20−(−2.00)≈−3.20 km,d3y=10−3.00−3.46≈3.54 kmd_{3x}=0-5.20-(-2.00)\approx-3.20\,\text{km},\qquad d_{3y}=10-3.00-3.46\approx3.54\,\text{km}
∣d→3∣=3.202+3.542≈4.77 km|\vec d_3|=\sqrt{3.20^2+3.54^2}\approx4.77\,\text{km}

רביע שני: tan⁡α=3.543.20⇒α≈47.9∘\tan\alpha=\frac{3.54}{3.20}\Rightarrow\alpha\approx47.9^\circ מעל החלק השלילי של ציר xx, ולכן θ3≈180∘−47.9∘=132.1∘\theta_3\approx180^\circ-47.9^\circ=132.1^\circ.

טעות נפוצה: לחבר את D→\vec D עם d→1\vec d_1 ו-d→2\vec d_2 במקום לחסר אותם.

שאלה 8 · האם שלושה כוחות יכולים לבטל זה את זה?קצרה · קשה

על טבעת פועלים כמה כוחות בכיוונים שאפשר לבחור כרצוננו.

א.

על הטבעת פועלים שני כוחות שגודלם 6 N6\,\text{N} ו-9 N9\,\text{N}. מהם הגודל הקטן ביותר והגודל הגדול ביותר האפשריים של השקול שלהם? האם השקול יכול להיות 2 N2\,\text{N}?

ב.

על הטבעת פועלים שלושה כוחות שגודלם 4 N4\,\text{N}, 5 N5\,\text{N} ו-10 N10\,\text{N}. האם אפשר לבחור את כיווניהם כך שהשקול יהיה אפס? ומה עם 4 N4\,\text{N}, 5 N5\,\text{N} ו-8 N8\,\text{N}?

◂ פתרון מלא לשאלה 8

סעיף א

תשובה:

בין 3 N3\,\text{N} ל-15 N15\,\text{N}; לא

השקול הגדול ביותר כשהכוחות באותו כיוון: 6+9=15 N6+9=15\,\text{N}. הקטן ביותר כשהם בכיוונים הפוכים: 9−6=3 N9-6=3\,\text{N}. בכל כיוון אחר השקול בין הערכים האלה (בשרטוט ראש לזנב: הצלע השלישית במשולש קטנה מסכום שתי הצלעות האחרות וגדולה מהפרשן). לכן 2 N2\,\text{N} אינו אפשרי.

סעיף ב

תשובה:

עם 10 N10\,\text{N} – לא; עם 8 N8\,\text{N} – כן

השקול אפס אם הכוח השלישי מבטל את השקול של שני הראשונים, כלומר אם גודלו שווה לגודל השקול של 4 N4\,\text{N} ו-5 N5\,\text{N}. לפי סעיף א, השקול הזה יכול להיות רק בין 1 N1\,\text{N} ל-9 N9\,\text{N}.

- 10 N10\,\text{N} מחוץ לטווח – אי אפשר לבטל אותו.

- 8 N8\,\text{N} בתוך הטווח – אפשר: בשרטוט ראש לזנב שלושת החצים יוצרים משולש סגור שצלעותיו 4, 5 ו-8.

טעות נפוצה: לחשוב שכל שלושה כוחות יכולים להתבטל אם מסדרים אותם נכון. התנאי הוא אי-שוויון המשולש: הכוח הגדול לא גדול מסכום שני האחרים.

שאלה 9 · שלושה כבלים מושכים דוברהביניים · בינונית

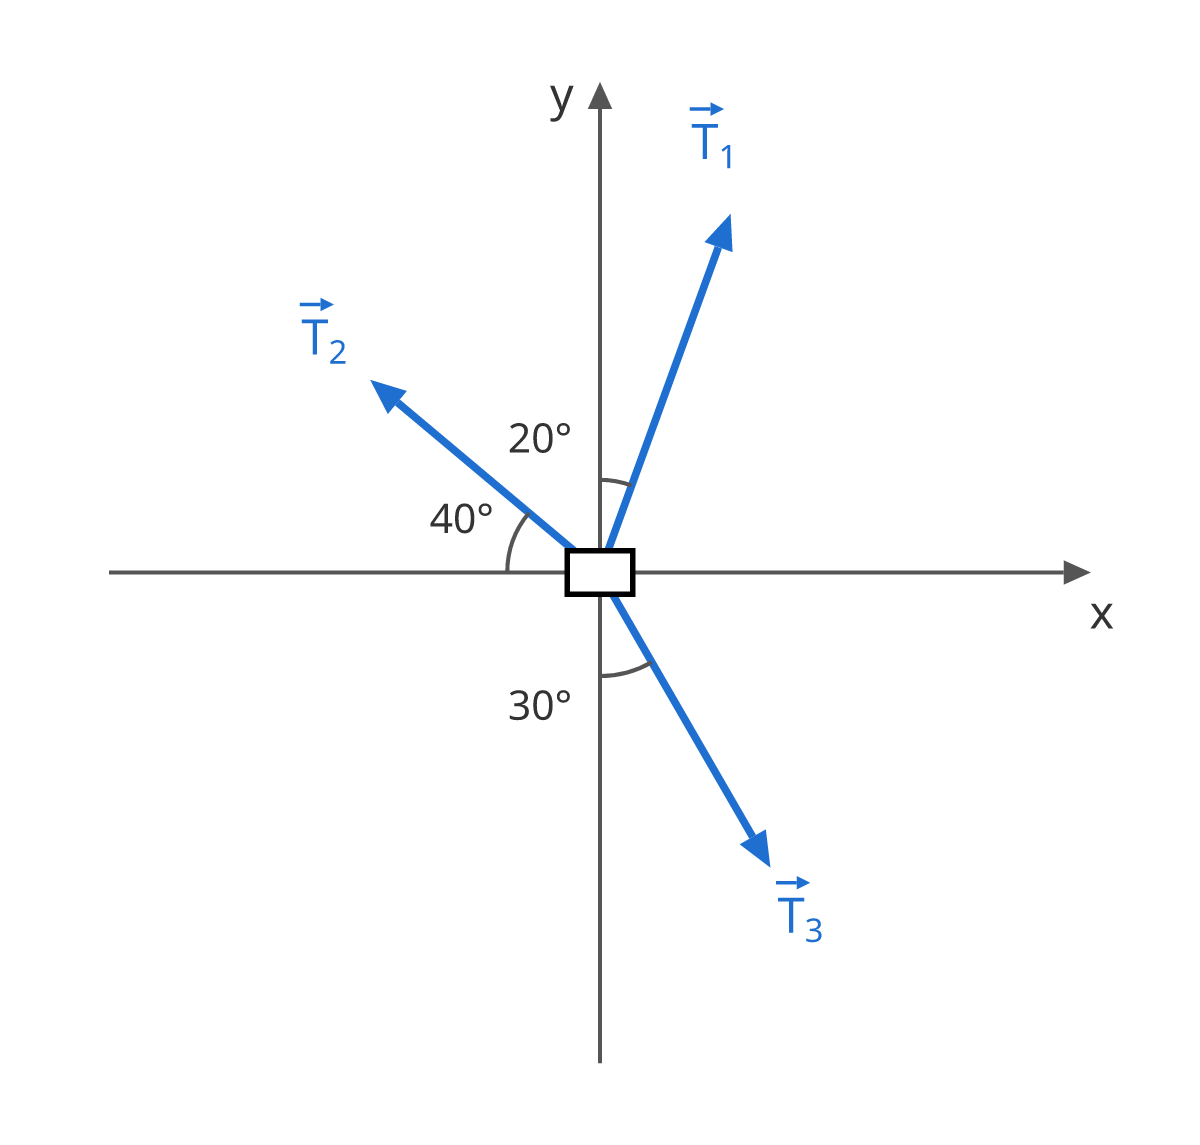
דוברה במים נמשכת בשלושה כבלים, כמו באיור (מבט מלמעלה):

- T→1\vec T_1: גודל 6 kN6\,\text{kN}, יוצר 20∘20^\circ עם הכיוון החיובי של ציר yy, לכיוון xx החיובי;

- T→2\vec T_2: גודל 4 kN4\,\text{kN}, יוצר 40∘40^\circ עם הכיוון השלילי של ציר xx, לכיוון yy החיובי;

- T→3\vec T_3: גודל 5 kN5\,\text{kN}, יוצר 30∘30^\circ עם הכיוון השלילי של ציר yy, לכיוון xx החיובי.

א.

פרקו כל אחד מהכוחות לרכיבים.

ב.

מצאו את הגודל ואת הכיוון של הכוח השקול R→=T→1+T→2+T→3\vec R=\vec T_1+\vec T_2+\vec T_3.

ג.

מחברים לדוברה כבל רביעי, כך שהכוח השקול של ארבעת הכבלים יהיה אפס. מהו הכוח T→4\vec T_4 (גודל וכיוון)?

◂ פתרון מלא לשאלה 9

סעיף א

תשובה:

T→1≈(2.05, 5.64)\vec T_1\approx(2.05,\,5.64), T→2≈(−3.06, 2.57)\vec T_2\approx(-3.06,\,2.57), T→3≈(2.50, −4.33)\vec T_3\approx(2.50,\,-4.33) (kN\text{kN})

בכל כוח שמים לב מאיזה ציר נמדדת הזווית: הרכיב לאורך הציר הזה מוכפל ב-cos⁡\cos, והרכיב השני ב-sin⁡\sin. הסימנים לפי הרביע.

T1x=6sin⁡20∘≈2.05,T1y=6cos⁡20∘≈5.64T_{1x}=6\sin20^\circ\approx2.05,\qquad T_{1y}=6\cos20^\circ\approx5.64
T2x=−4cos⁡40∘≈−3.06,T2y=4sin⁡40∘≈2.57T_{2x}=-4\cos40^\circ\approx-3.06,\qquad T_{2y}=4\sin40^\circ\approx2.57
T3x=5sin⁡30∘=2.50,T3y=−5cos⁡30∘≈−4.33T_{3x}=5\sin30^\circ=2.50,\qquad T_{3y}=-5\cos30^\circ\approx-4.33

(הכול ב-kN\text{kN}. בדיקה בעזרת הזוויות מציר xx החיובי: 70∘70^\circ, 140∘140^\circ, 300∘300^\circ.)

סעיף ב

תשובה:

∣R→∣≈4.15 kN|\vec R|\approx4.15\,\text{kN}, θ≈69.0∘\theta\approx69.0^\circ

Rx=2.05−3.06+2.50≈1.49 kN,Ry=5.64+2.57−4.33≈3.88 kNR_x=2.05-3.06+2.50\approx1.49\,\text{kN},\qquad R_y=5.64+2.57-4.33\approx3.88\,\text{kN}
∣R→∣=1.492+3.882≈4.15 kN|\vec R|=\sqrt{1.49^2+3.88^2}\approx4.15\,\text{kN}

רביע ראשון:

tan⁡θ=3.881.49  ⇒  θ≈69.0∘\tan\theta=\frac{3.88}{1.49}\;\Rightarrow\;\theta\approx69.0^\circ

סעיף ג

תשובה:

∣T→4∣≈4.15 kN|\vec T_4|\approx4.15\,\text{kN}, θ≈249.0∘\theta\approx249.0^\circ

צריך R→+T→4=0\vec R+\vec T_4=0, כלומר T→4=−R→\vec T_4=-\vec R: אותו גודל, כיוון הפוך.

T→4≈(−1.49, −3.88) kN,∣T→4∣≈4.15 kN,θ4≈69.0∘+180∘=249.0∘\vec T_4\approx(-1.49,\,-3.88)\,\text{kN},\qquad |\vec T_4|\approx4.15\,\text{kN},\qquad \theta_4\approx69.0^\circ+180^\circ=249.0^\circ

טעות נפוצה: לתת ל-T→4\vec T_4 את הכיוון של R→\vec R. וקטור שמבטל וקטור אחר הוא הנגדי שלו.

שאלה 10 · תוכנית טיסה של רחפן: צירוף של העתקים פולרייםביניים · בינונית

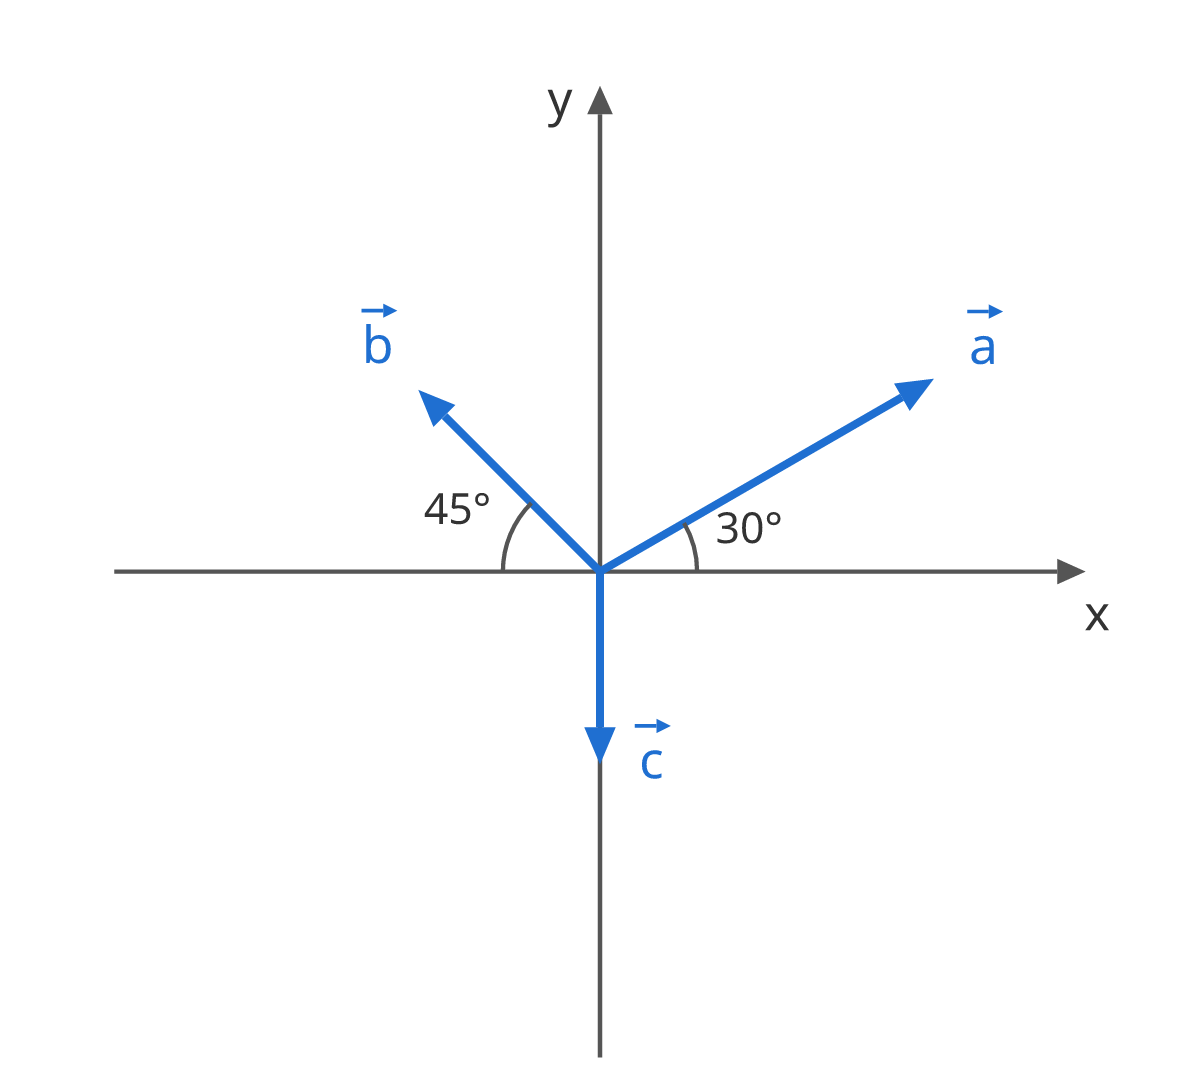
רחפן מתוכנת בעזרת שלושה העתקים בסיסיים במישור אופקי, המתוארים באיור:

- a→\vec a: 3 m3\,\text{m}, בזווית 30∘30^\circ מעל הכיוון החיובי של ציר xx;

- b→\vec b: 2 m2\,\text{m}, בזווית 45∘45^\circ מעל הכיוון השלילי של ציר xx;

- c→\vec c: 1.5 m1.5\,\text{m}, בכיוון השלילי של ציר yy.

א.

מהם הגודל והכיוון של ההעתק −1.5 b→-1.5\,\vec b? (תנו את הזווית עם הכיוון החיובי של ציר xx.)

ב.

תוכנית הטיסה היא D→=3a→−2b→−2c→\vec D=3\vec a-2\vec b-2\vec c. מצאו את רכיבי D→\vec D.

ג.

מהם הגודל והכיוון של D→\vec D?

◂ פתרון מלא לשאלה 10

סעיף א

תשובה:

3 m3\,\text{m}, בזווית −45∘-45^\circ (כלומר 315∘315^\circ)

b→\vec b בזווית 135∘135^\circ. כפל ב-(−1.5)(-1.5) מכפיל את הגודל ב-1.5 והופך את הכיוון:

∣−1.5 b→∣=1.5⋅2=3 m,θ=135∘+180∘=315∘=−45∘|-1.5\,\vec b|=1.5\cdot2=3\,\text{m},\qquad \theta=135^\circ+180^\circ=315^\circ=-45^\circ

סעיף ב

תשובה:

D→≈(10.62, 4.67) m\vec D\approx(10.62,\,4.67)\,\text{m}

רכיבי ההעתקים הבסיסיים:

a→=(3cos⁡30∘,  3sin⁡30∘)≈(2.60,  1.50)\vec a=(3\cos30^\circ,\;3\sin30^\circ)\approx(2.60,\;1.50)
b→=(2cos⁡135∘,  2sin⁡135∘)≈(−1.41,  1.41)\vec b=(2\cos135^\circ,\;2\sin135^\circ)\approx(-1.41,\;1.41)
c→=(0,  −1.5)\vec c=(0,\;-1.5)

ומכאן:

Dx=3(2.60)−2(−1.41)−2(0)≈7.79+2.83=10.62 mD_x=3(2.60)-2(-1.41)-2(0)\approx7.79+2.83=10.62\,\text{m}
Dy=3(1.50)−2(1.41)−2(−1.5)≈4.50−2.83+3.00=4.67 mD_y=3(1.50)-2(1.41)-2(-1.5)\approx4.50-2.83+3.00=4.67\,\text{m}

סעיף ג

תשובה:

∣D→∣≈11.6 m|\vec D|\approx11.6\,\text{m}, θ≈23.7∘\theta\approx23.7^\circ

∣D→∣=10.622+4.672≈11.6 m|\vec D|=\sqrt{10.62^2+4.67^2}\approx11.6\,\text{m}

רביע ראשון:

tan⁡θ=4.6710.62  ⇒  θ≈23.7∘\tan\theta=\frac{4.67}{10.62}\;\Rightarrow\;\theta\approx23.7^\circ

טעות נפוצה: ב-−2c→-2\vec c לשכוח שגם c→\vec c עצמו שלילי בציר yy – מינוס כפול מינוס נותן תרומה חיובית של 3 m3\,\text{m}.

שאלה 11 · שני כלבים מושכים מזחלת: שיטת המקביליתביניים · בינונית

שני כלבים מושכים מזחלת על שלג (מבט מלמעלה). הכלב הראשון מושך בכוח F→1\vec F_1 שגודלו 10 N10\,\text{N}, בזווית 150∘150^\circ עם הכיוון החיובי של ציר xx. הכלב השני מושך בכוח F→2\vec F_2 שגודלו 6 N6\,\text{N}, בזווית 70∘70^\circ.

א.

שרטטו את שני הכוחות ומצאו את F→1+F→2\vec F_1+\vec F_2 בשיטת המקבילית (גודל וכיוון).

ב.

מצאו את F→1−F→2\vec F_1-\vec F_2 (גודל וכיוון).

ג.

איזה גדול יותר: ∣F→1+F→2∣|\vec F_1+\vec F_2| או ∣F→1−F→2∣|\vec F_1-\vec F_2|? מה היה משתנה אילו הזווית בין הכוחות הייתה גדולה מ-90∘90^\circ?

◂ פתרון מלא לשאלה 11

סעיף א

תשובה:

∣F→1+F→2∣≈12.5 N|\vec F_1+\vec F_2|\approx12.5\,\text{N}, θ≈121.8∘\theta\approx121.8^\circ

הזווית בין הכוחות: 150∘−70∘=80∘150^\circ-70^\circ=80^\circ. משלימים מקבילית ששתי צלעותיה F→1\vec F_1 ו-F→2\vec F_2; הסכום הוא האלכסון שיוצא מהראשית. במשולש שצלעותיו F1F_1, F2F_2 והאלכסון, הזווית שמול האלכסון היא 180∘−80∘=100∘180^\circ-80^\circ=100^\circ. ממשפט הקוסינוסים:

∣S→∣2=102+62−2⋅10⋅6cos⁡100∘=136+120cos⁡80∘≈156.8|\vec S|^2=10^2+6^2-2\cdot10\cdot6\cos100^\circ=136+120\cos80^\circ\approx156.8
∣S→∣≈12.5 N|\vec S|\approx12.5\,\text{N}

כיוון: הזווית α\alpha בין S→\vec S ל-F→1\vec F_1, ממשפט הסינוסים:

6sin⁡α=12.52sin⁡100∘  ⇒  sin⁡α≈0.472  ⇒  α≈28.2∘\frac{6}{\sin\alpha}=\frac{12.52}{\sin100^\circ}\;\Rightarrow\;\sin\alpha\approx0.472\;\Rightarrow\;\alpha\approx28.2^\circ

S→\vec S נמצא בין שני הכוחות, ולכן θ=150∘−28.2∘≈121.8∘\theta=150^\circ-28.2^\circ\approx121.8^\circ.

בדיקה ברכיבים: F→1≈(−8.66, 5.00)\vec F_1\approx(-8.66,\,5.00), F→2≈(2.05, 5.64)\vec F_2\approx(2.05,\,5.64), S→≈(−6.61, 10.64)\vec S\approx(-6.61,\,10.64) – גודל 12.512.5 ובזווית 121.8∘121.8^\circ.

סעיף ב

תשובה:

∣F→1−F→2∣≈10.7 N|\vec F_1-\vec F_2|\approx10.7\,\text{N}, θ≈183.4∘\theta\approx183.4^\circ

F→1−F→2=F→1+(−F→2)\vec F_1-\vec F_2=\vec F_1+(-\vec F_2). בשיטת המקבילית ההפרש הוא האלכסון השני, המחבר את ראש F→2\vec F_2 לראש F→1\vec F_1. במשולש הזה הזווית מול ההפרש היא הזווית בין הכוחות, 80∘80^\circ:

∣F→1−F→2∣2=102+62−2⋅10⋅6cos⁡80∘≈136−20.8=115.2  ⇒  ∣F→1−F→2∣≈10.7 N|\vec F_1-\vec F_2|^2=10^2+6^2-2\cdot10\cdot6\cos80^\circ\approx136-20.8=115.2\;\Rightarrow\;|\vec F_1-\vec F_2|\approx10.7\,\text{N}

כיוון (ברכיבים):

F→1−F→2≈(−8.66−2.05,  5.00−5.64)=(−10.71, −0.64) N\vec F_1-\vec F_2\approx(-8.66-2.05,\;5.00-5.64)=(-10.71,\,-0.64)\,\text{N}

רביע שלישי, קרוב מאוד לכיוון השלילי של ציר xx: tan⁡α=0.6410.71⇒α≈3.4∘\tan\alpha=\frac{0.64}{10.71}\Rightarrow\alpha\approx3.4^\circ, ולכן θ≈183.4∘\theta\approx183.4^\circ.

סעיף ג

תשובה:

הסכום גדול יותר; מעל 90∘90^\circ ההפרש היה גדול יותר

משתי הנוסחאות:

∣F→1±F→2∣2=F12+F22±2F1F2cos⁡φ|\vec F_1\pm\vec F_2|^2=F_1^2+F_2^2\pm2F_1F_2\cos\varphi

כש-φ<90∘\varphi<90^\circ, cos⁡φ>0\cos\varphi>0, והסכום גדול מההפרש (כאן 12.5>10.712.5>10.7). כש-φ>90∘\varphi>90^\circ, cos⁡φ<0\cos\varphi<0, וההפרש גדול מהסכום. ב-φ=90∘\varphi=90^\circ הם שווים (שני האלכסונים של מלבן).

טעות נפוצה: להציב במשפט הקוסינוסים את הזווית בין הכוחות במקום את הזווית שבמשולש (מול הצלע המבוקשת) – וכך להחליף בין הסכום להפרש.

שאלה 12 · הליכה בשלושה קטעים: העתק כולל ודרךביניים · בינונית

מטיילת יוצאת מחניון והולכת שלושה קטעים ישרים: 700 m700\,\text{m} מזרחה, אחר כך 400 m400\,\text{m} צפונה, ואחר כך 500 m500\,\text{m} בכיוון שיוצר 37∘37^\circ עם המערב, לכיוון צפון. נבחר ציר xx מזרחה וציר yy צפונה.

נתון: sin⁡37∘≈0.6\sin37^\circ\approx0.6, cos⁡37∘≈0.8\cos37^\circ\approx0.8.

א.

מצאו את רכיבי ההעתק של כל קטע ואת רכיבי ההעתק הכולל.

ב.

מהם הגודל והכיוון של ההעתק הכולל? השוו את גודלו לדרך שהמטיילת עברה.

ג.

המטיילת רוצה לחזור לחניון בקו ישר. מה ההעתק שעליה לעבור (גודל וכיוון)?

◂ פתרון מלא לשאלה 12

סעיף א

תשובה:

D→=(300, 700) m\vec D=(300,\,700)\,\text{m}

d→1=(700, 0),d→2=(0, 400)\vec d_1=(700,\,0),\qquad \vec d_2=(0,\,400)

בקטע השלישי הזווית נמדדת מהמערב (החלק השלילי של ציר xx), ולכן:

d→3=(−500cos⁡37∘,  500sin⁡37∘)=(−400, 300)\vec d_3=(-500\cos37^\circ,\;500\sin37^\circ)=(-400,\,300)
D→=(700+0−400,  0+400+300)=(300, 700) m\vec D=(700+0-400,\;0+400+300)=(300,\,700)\,\text{m}

סעיף ב

תשובה:

∣D→∣≈762 m|\vec D|\approx762\,\text{m}, θ≈66.8∘\theta\approx66.8^\circ; הדרך 1600 m1600\,\text{m}

∣D→∣=3002+7002=580000≈762 m|\vec D|=\sqrt{300^2+700^2}=\sqrt{580000}\approx762\,\text{m}
tan⁡θ=700300  ⇒  θ≈66.8∘\tan\theta=\frac{700}{300}\;\Rightarrow\;\theta\approx66.8^\circ

(רביע ראשון.) הדרך היא סכום אורכי הקטעים: 700+400+500=1600 m700+400+500=1600\,\text{m} – יותר מפי 2 מגודל ההעתק, כי המסלול לא ישר.

סעיף ג

תשובה:

762 m762\,\text{m}, בזווית ≈246.8∘\approx246.8^\circ

ההעתק חזרה מבטל את ההעתק הכולל: −D→=(−300, −700) m-\vec D=(-300,\,-700)\,\text{m}. גודלו 762 m762\,\text{m}, וכיוונו הפוך: 66.8∘+180∘=246.8∘66.8^\circ+180^\circ=246.8^\circ (כלומר 23.2∘23.2^\circ מהדרום, לכיוון מערב).

טעות נפוצה: לתת ככיוון החזרה את 66.8∘66.8^\circ – זה הכיוון מהחניון אל המטיילת, לא ממנה אל החניון.

שאלה 13 · שלט תלוי על שני חבליםביניים · קשה

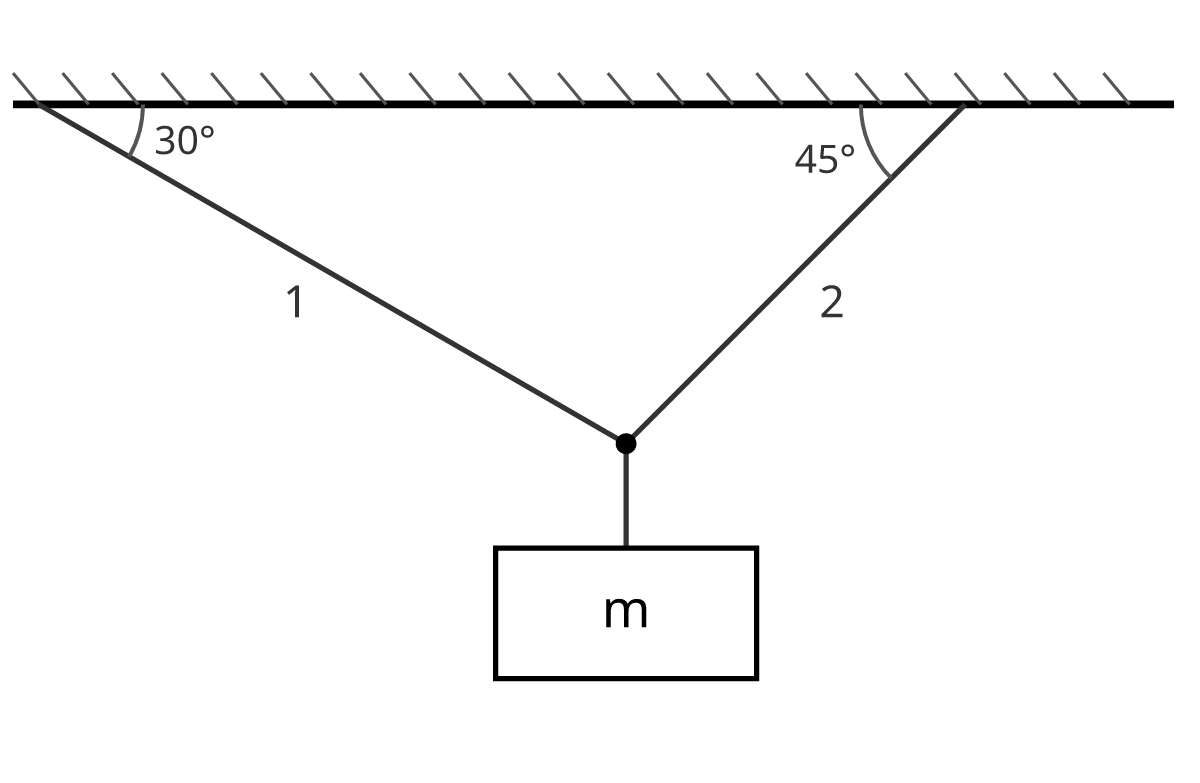
שלט תלוי בעזרת שני חבלים הקשורים לתקרה, כמו באיור. חבל 1 יוצר זווית של 30∘30^\circ עם התקרה, וחבל 2 יוצר זווית של 45∘45^\circ עם התקרה. משקל השלט 100 N100\,\text{N}.

השלט במנוחה, ולכן סכום הכוחות שהחבלים מפעילים על נקודת הקשר, T→1+T→2\vec T_1+\vec T_2, הוא כוח אנכי כלפי מעלה שגודלו 100 N100\,\text{N}. נבחר ציר xx אופקי ימינה וציר yy אנכי למעלה.

א.

כתבו את הרכיבים של T→1\vec T_1 ושל T→2\vec T_2 בעזרת הגדלים T1T_1 ו-T2T_2 (שאינם ידועים).

ב.

מצאו את T1T_1 ואת T2T_2.

ג.

באיזה חבל המתיחות גדולה יותר, ולמה? תלמיד אומר: „T1+T2T_1+T_2 גדול מ-100 N100\,\text{N}, ולכן יש טעות בחישוב.” האם הוא צודק?

◂ פתרון מלא לשאלה 13

סעיף א

תשובה:

T→1=(−T1cos⁡30∘,  T1sin⁡30∘)\vec T_1=(-T_1\cos30^\circ,\;T_1\sin30^\circ), T→2=(T2cos⁡45∘,  T2sin⁡45∘)\vec T_2=(T_2\cos45^\circ,\;T_2\sin45^\circ)

כל חבל מושך את נקודת הקשר לאורכו, לכיוון התקרה. חבל 1 מושך שמאלה ולמעלה, 30∘30^\circ מעל האופק; חבל 2 ימינה ולמעלה, 45∘45^\circ מעל האופק:

T→1=(−T1cos⁡30∘,  T1sin⁡30∘),T→2=(T2cos⁡45∘,  T2sin⁡45∘)\vec T_1=(-T_1\cos30^\circ,\;T_1\sin30^\circ),\qquad \vec T_2=(T_2\cos45^\circ,\;T_2\sin45^\circ)

סעיף ב

תשובה:

T1≈73.2 NT_1\approx73.2\,\text{N}, T2≈89.7 NT_2\approx89.7\,\text{N}

השקול (0, 100) N(0,\,100)\,\text{N}, ולכן משווים רכיב-רכיב:

x:  −T1cos⁡30∘+T2cos⁡45∘=0  ⇒  T2=T1cos⁡30∘cos⁡45∘≈1.225 T1x:\;-T_1\cos30^\circ+T_2\cos45^\circ=0\;\Rightarrow\;T_2=T_1\frac{\cos30^\circ}{\cos45^\circ}\approx1.225\,T_1
y:  T1sin⁡30∘+T2sin⁡45∘=100y:\;T_1\sin30^\circ+T_2\sin45^\circ=100

מציבים:

0.5 T1+1.225⋅0.707 T1=100  ⇒  1.366 T1=100  ⇒  T1≈73.2 N0.5\,T_1+1.225\cdot0.707\,T_1=100\;\Rightarrow\;1.366\,T_1=100\;\Rightarrow\;T_1\approx73.2\,\text{N}
T2≈1.225⋅73.2≈89.7 NT_2\approx1.225\cdot73.2\approx89.7\,\text{N}

סעיף ג

תשובה:

בחבל 2; התלמיד לא צודק

ברכיב xx מצאנו T1cos⁡30∘=T2cos⁡45∘T_1\cos30^\circ=T_2\cos45^\circ: הרכיבים האופקיים של שני החבלים שווים בגודלם. מכיוון ש-cos⁡45∘<cos⁡30∘\cos45^\circ<\cos30^\circ, חבל 2 צריך מתיחות גדולה יותר כדי לתת אותו רכיב אופקי: T2>T1T_2>T_1. באופן כללי, החבל הקרוב יותר לאנך (התלול יותר) נושא חלק גדול יותר מהמשקל.

התלמיד לא צודק: T1+T2≈162.9 NT_1+T_2\approx162.9\,\text{N} הוא סכום של גדלים, ולא גודל הסכום הווקטורי. הרכיבים האופקיים מבטלים זה את זה, ולכן הגודל של T→1+T→2\vec T_1+\vec T_2 קטן מסכום הגדלים, ושווה כאן ל-100 N100\,\text{N}.

טעות נפוצה: לדרוש T1+T2=100 NT_1+T_2=100\,\text{N} – זה נכון רק אם שני החבלים אנכיים.

כל האתר במבט אחד

קיצורי דרך לכל הכלים, הבגרויות והקורסים

GuyAI הוא המורה הפרטי המתקדם בישראל, המבוסס על מודלי הבינה המלאכותית החזקים בעולם בשילוב הידע הפדגוגי של GOOL. המערכת מספקת פתרונות לכל המקצועות ולכל הרמות - מיסודי ועד אקדמיה, וממתמטיקה ועד היסטוריה.