דילוג לתוכן המרכזי

מבחן מה"ט מערכות בקרה, רכיבים ומתמרים 97112 - קיץ 2022 מועד א'

הנדסת אלקטרוניקה · סמל 97112 · 17 שאלות · פתרון מלא לכל סעיף

מבחן הגמר הממלכתי של מה"ט במערכות בקרה, רכיבים ומתמרים, קיץ 2022 מועד א', כל 17 השאלות כמו בשאלון. לכל סעיף יש תשובה סופית ופתרון מלא ומוסבר, צעד אחרי צעד. נסו לפתור לבד, ואז פתחו את הפתרון.

הנחיות הבחינה

משך הבחינה: ארבע שעות.

מבנה השאלון: 17 שאלות בשאלון. השאלון מחולק לשני חלקים.

חלק א' – שאלות סגורות.

יש לענות על שמונה שאלות בלבד, מתוך השאלות 1-11.

ערך כל שאלה חמש נקודות, סה"כ 40 נקודות.

חלק ב' – שאלות פתוחות.

יש לענות על ארבע שאלות בלבד, מתוך השאלות 12-17.

ערך כל שאלה 15 נקודות, סה"כ 60 נקודות.

סה"כ: 100 נקודות.

חומר עזר: מחשבון (אין להשתמש במחשב כף יד או במחשבון עם תקשורת חיצונית).

דפי נוסחאות יצורפו לשאלון הבחינה.

נוסחאון מה"ט במערכות בקרה, רכיבים ומתמרים - להורדה ב-PDF, 58 עמודים.

שאלה 1 · שגיאה במערכת בקרה עם משוב

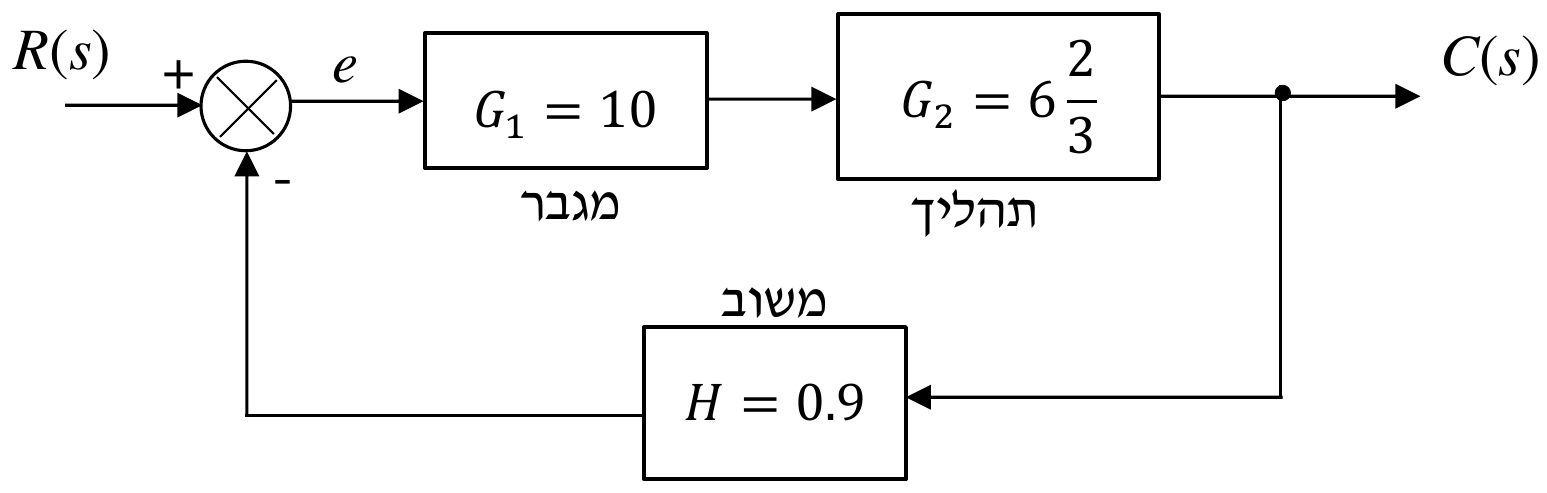
באיור לשאלה 1 מוצגת סכמת מלבנים של מערכת בקרה מסוימת.

המוצא הוא C(s)=8C(s)=8 והמבוא הוא R(s)=7.32R(s)=7.32, מה תהיה שגיאת מערכת הבקרה ee במצב זה?

א. e=0.56e=0.56

ב. e=1.10e=1.10

ג. e=0.12e=0.12

ד. e=0.73e=0.73

(5 נקודות)
◂ פתרון מלא לשאלה 1

פתרון

תשובה:

ג. e=0.12e=0.12

נתון: G1=10G_1=10, G2=623=203G_2=6\frac{2}{3}=\frac{20}{3}, H=0.9H=0.9, C=8C=8, R=7.32R=7.32.

מבוקש: אות השגיאה ee ביציאת המחבר.

1. במחבר נכנס המבוא RR בסימן חיובי, והמשוב H⋅CH\cdot C בסימן שלילי, ולכן:

e=R−H⋅Ce=R-H\cdot C

2. מציבים:

e=7.32−0.9⋅8=7.32−7.2=0.12e=7.32-0.9\cdot8=7.32-7.2=0.12

3. בדיקה דרך הענף הקדמי: המוצא הוא השגיאה כפול ההגבר של המגבר והתהליך:

C=G1⋅G2⋅e=10⋅203⋅0.12=8C=G_1\cdot G_2\cdot e=10\cdot\frac{20}{3}\cdot0.12=8

התוצאה זהה למוצא הנתון, ולכן הנתונים עקביים.

תשובה: ג. e=0.12e=0.12

שאלה 2 · התמרת לפלס הפוכה של פונקציה רציונלית

מהי התמרת לפלס ההפוכה g(t)g(t) של הפונקציה G(s)=s+5s2+10⋅s+50G(s)=\frac{s+5}{s^2+10\cdot s+50}?

א. g(t)=e−10t⋅cos⁡10tg(t)=e^{-10t}\cdot\cos 10t

ב. g(t)=e−5t⋅cos⁡5tg(t)=e^{-5t}\cdot\cos 5t

ג. g(t)=e−5t⋅cos⁡50tg(t)=e^{-5t}\cdot\cos 50t

ד. g(t)=e−50t⋅cos⁡5tg(t)=e^{-50t}\cdot\cos 5t

(5 נקודות)
◂ פתרון מלא לשאלה 2

פתרון

תשובה:

ב. g(t)=e−5t⋅cos⁡5tg(t)=e^{-5t}\cdot\cos 5t

מביאים את המכנה לצורה של ריבוע שלם, כדי לזהות זוג התמרות מהטבלה.

1. השלמה לריבוע במכנה:

s2+10s+50=(s2+10s+25)+25=(s+5)2+52s^2+10s+50=(s^2+10s+25)+25=(s+5)^2+5^2

2. לכן:

G(s)=s+5(s+5)2+52G(s)=\frac{s+5}{(s+5)^2+5^2}

3. מטבלת ההתמרות: L{e−atcos⁡ωt}=s+a(s+a)2+ω2\mathcal{L}\{e^{-at}\cos\omega t\}=\frac{s+a}{(s+a)^2+\omega^2}. כאן a=5a=5 ו-ω=5 rad/s\omega=5\,\text{rad/s}, ולכן:

g(t)=e−5t⋅cos⁡5tg(t)=e^{-5t}\cdot\cos 5t

4. בדיקה: שורשי המכנה הם s=−5±j5s=-5\pm j5, כלומר חלק ממשי −5-5 (קצב הדעיכה) וחלק מדומה 55 (התדירות). זה מתאים רק לאפשרות ב.

תשובה: ב. g(t)=e−5t⋅cos⁡5tg(t)=e^{-5t}\cdot\cos 5t

שאלה 3 · מוצא מערכת סגורה לכניסת מדרגה

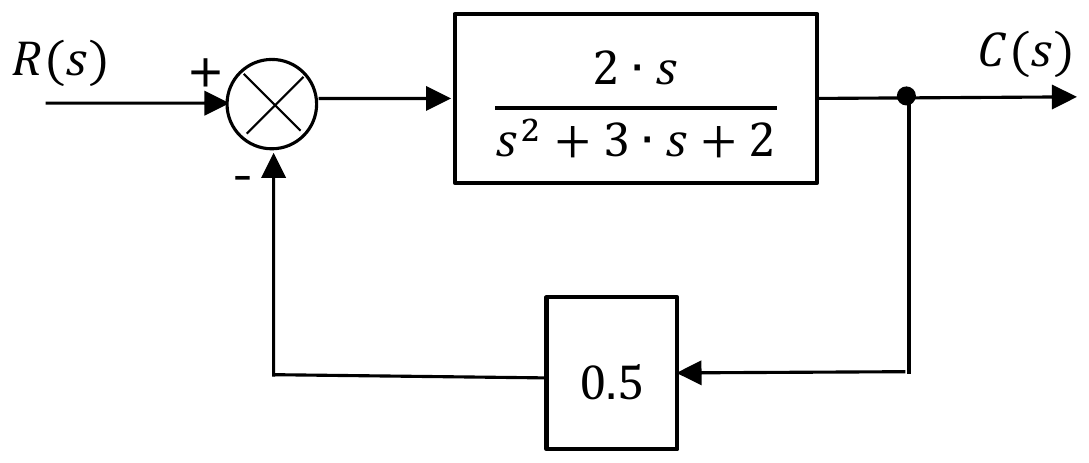
באיור לשאלה 3 מוצג תרשים מלבנים של מערכת בקרה. למערכת בקרה זו הכניסו אות מדרגת יחידה במבוא.

מהו מוצא המערכת C(s)C(s)?

א. 4⋅ss2+4⋅s+6\frac{4\cdot s}{s^2+4\cdot s+6}

ב. 2⋅ss2+4⋅s+4\frac{2\cdot s}{s^2+4\cdot s+4}

ג. 3s2+6⋅s+2\frac{3}{s^2+6\cdot s+2}

ד. 2s2+4⋅s+2\frac{2}{s^2+4\cdot s+2}

(5 נקודות)
◂ פתרון מלא לשאלה 3

פתרון

תשובה:

ד. C(s)=2s2+4s+2C(s)=\frac{2}{s^2+4s+2}

נתון: ענף קדמי G(s)=2ss2+3s+2G(s)=\frac{2s}{s^2+3s+2}, משוב שלילי H=0.5H=0.5, מבוא מדרגת יחידה R(s)=1sR(s)=\frac{1}{s}.

מבוקש: המוצא C(s)C(s).

1. פונקציית התמסורת של חוג סגור עם משוב שלילי:

T(s)=C(s)R(s)=G(s)1+G(s)⋅HT(s)=\frac{C(s)}{R(s)}=\frac{G(s)}{1+G(s)\cdot H}

2. מציבים ומכפילים מונה ומכנה ב-s2+3s+2s^2+3s+2:

T(s)=2ss2+3s+2+0.5⋅2s=2ss2+3s+2+s=2ss2+4s+2T(s)=\frac{2s}{s^2+3s+2+0.5\cdot2s}=\frac{2s}{s^2+3s+2+s}=\frac{2s}{s^2+4s+2}

3. המוצא הוא פונקציית התמסורת כפול המבוא:

C(s)=T(s)⋅R(s)=2ss2+4s+2⋅1s=2s2+4s+2C(s)=T(s)\cdot R(s)=\frac{2s}{s^2+4s+2}\cdot\frac{1}{s}=\frac{2}{s^2+4s+2}

תשובה: ד. C(s)=2s2+4s+2C(s)=\frac{2}{s^2+4s+2}

שאלה 4 · בקר דו-מצבי עם שכבה מתה: תחום לחצים

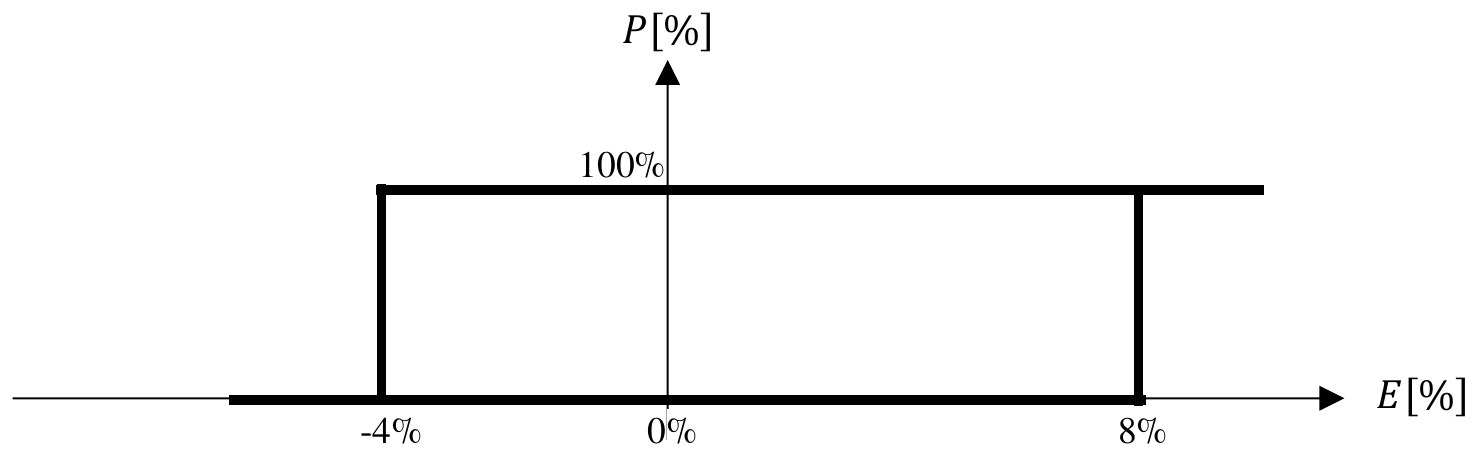
באיור לשאלה 4 מוצג אופיין בקר דו-מצבי (ONON-OFFOFF) המתאר את אות מוצא הבקר בתלות בשגיאה היחסית, P[%]=f(E[%])P[\%]=f(E[\%]). הבקר מבקר לחץ אוויר בצמיגי מכוניות, מהלחץ המירבי Pmax[PSI]P_{max}[PSI] ללחץ המזערי Pmin[PSI]P_{min}[PSI]. תחום הלחצים הדרוש הוא: ΔP=30÷40 PSI\Delta P=30\div40\,PSI וערך הלחץ הרצוי: Psp=35 PSIP_{sp}=35\,PSI.

על פי הנתונים, מהם הלחצים, המזערי Pmin[PSI]P_{min}[PSI] והמרבי Pmax[PSI]P_{max}[PSI] בהתאמה?

א. (31.7÷37.2) PSI(31.7\div37.2)\,PSI

ב. (34.2÷35.4) PSI(34.2\div35.4)\,PSI

ג. (29.8÷31.4) PSI(29.8\div31.4)\,PSI

ד. (33.9÷36.2) PSI(33.9\div36.2)\,PSI

(5 נקודות)
◂ פתרון מלא לשאלה 4

פתרון

תשובה:

ב. (34.2÷35.4) PSI(34.2\div35.4)\,PSI

נתון: תחום המדידה 30÷40 PSI30\div40\,PSI, ערך רצוי Psp=35 PSIP_{sp}=35\,PSI. לפי האופיין הבקר עובר ל-100%100\% כשהשגיאה עולה ל-+8%+8\%, וחוזר ל-0%0\% כשהשגיאה יורדת ל-−4%-4\%.

מבוקש: הלחץ המזערי והמרבי שביניהם ינוע הלחץ בצמיג.

1. השגיאה היחסית מוגדרת באחוזים מתחום המדידה:

E[%]=Psp−PPmax,range−Pmin,range⋅100%E[\%]=\frac{P_{sp}-P}{P_{max,range}-P_{min,range}}\cdot100\%, כאשר Pmax,range−Pmin,range=40−30=10 PSIP_{max,range}-P_{min,range}=40-30=10\,PSI.

כלומר כל 1%1\% שגיאה שווה ל-0.1 PSI0.1\,PSI.

2. הלחץ המזערי: כשהלחץ יורד מתחת לרצוי השגיאה חיובית וגדלה; הבקר מפעיל את המדחס (מוצא 100%100\%) רק כשהשגיאה מגיעה ל-+8%+8\%:

Pmin=Psp−0.08⋅10=35−0.8=34.2 PSIP_{min}=P_{sp}-0.08\cdot10=35-0.8=34.2\,PSI

3. הלחץ המרבי: המדחס פועל עד שהשגיאה יורדת ל-−4%-4\%, כלומר הלחץ עולה מעל הרצוי:

Pmax=Psp+0.04⋅10=35+0.4=35.4 PSIP_{max}=P_{sp}+0.04\cdot10=35+0.4=35.4\,PSI

4. לכן הלחץ נע בין 34.2 PSI34.2\,PSI ל-35.4 PSI35.4\,PSI (רוחב השכבה המתה 12%12\%, כלומר 1.2 PSI1.2\,PSI).

תשובה: ב. (34.2÷35.4) PSI(34.2\div35.4)\,PSI

שאלה 5 · זיהוי סוג בקר מתרשים מלבנים

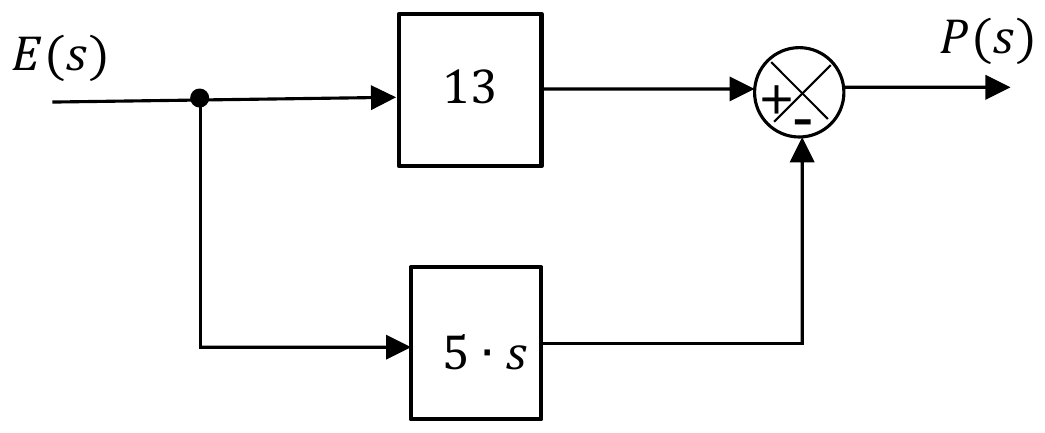
באיור לשאלה 5 מוצג תרשים מלבנים של בקר מסוים. אות המבוא הוא השגיאה היחסית E(s)E(s), ואות המוצא הוא תגובת הבקר P(s)P(s).

על פי האיור לשאלה, מהו סוג הבקר?

א. בקר PP.

ב. בקר PIPI.

ג. בקר PDPD.

ד. בקר PIDPID.

(5 נקודות)
◂ פתרון מלא לשאלה 5

פתרון

תשובה:

ג. בקר PDPD

כותבים את פונקציית התמסורת של הבקר ומזהים את סוגי הרכיבים שבה.

1. השגיאה מתפצלת לשני ענפים: ענף עם הגבר קבוע 1313 וענף עם 5⋅s5\cdot s. המחבר מחסר את הענף התחתון מהעליון:

P(s)=13⋅E(s)−5s⋅E(s)P(s)=13\cdot E(s)-5s\cdot E(s)

2. פונקציית התמסורת של הבקר:

P(s)E(s)=13−5s\frac{P(s)}{E(s)}=13-5s

3. האיבר הקבוע 1313 הוא רכיב פרופורציונלי (KP=13K_P=13), והאיבר המוכפל ב-ss הוא רכיב גוזר (במישור הזמן dedt\frac{de}{dt}). אין איבר עם 1s\frac{1}{s}, כלומר אין רכיב אינטגרלי.

4. בקר עם רכיב פרופורציונלי ורכיב גוזר בלבד הוא בקר PDPD (הסימן השלילי של המחבר משנה רק את סימן מקדם הגזירה, לא את סוג הבקר).

תשובה: ג. בקר PDPD

שאלה 6 · שגיאת מדידה בגשר עקב התנגדות חוטים

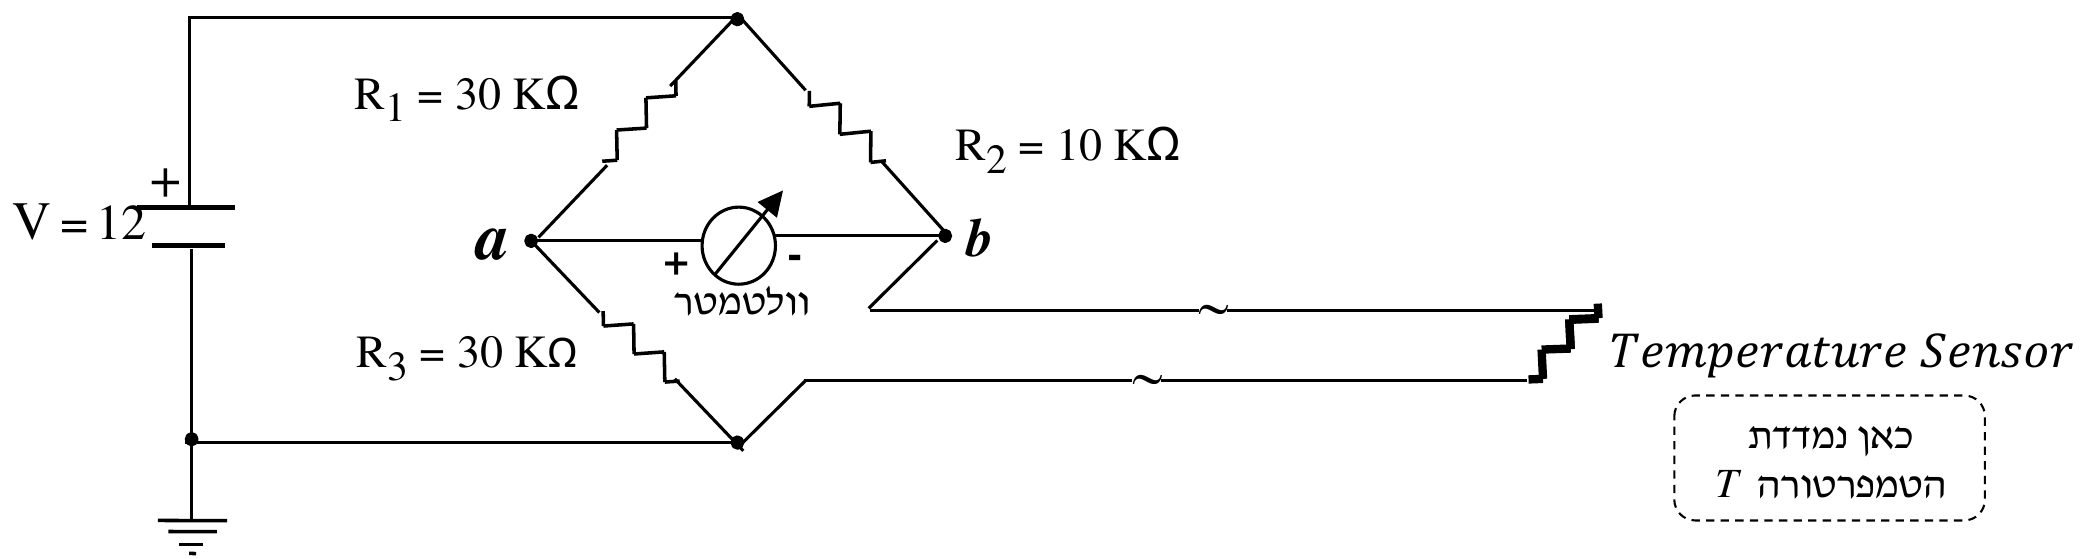
באיור לשאלה 6 מוצג מעגל למדידת טמפרטורה באמצעות חיישן טמפרטורה Temperature Sensor.

המעגל מודד טמפרטורה של אובייקט הנמצא במרחק רב. התנגדות חוטי המדידה בשני הכיוונים, היא Rl=227 ΩR_l=227\,\Omega.

התנגדות זו גורמת לשגיאה במדידת הטמפרטורה. תפקידו של הוולטמטר להעביר את המתח VabV_{ab} למערכת המחשבת את הטמפרטורה הנמדדת.

נתון: התנגדות חיישן הטמפרטורה RsensR_{sens} בתלות בטמפרטורה TT היא: Rsens=0.2⋅T−1.25 [kΩ,∘C]R_{sens}=0.2\cdot T-1.25\,[k\Omega,{}^\circ C].

מהי השגיאה e[%]e[\%] במתח VabV_{ab} במדידת טמפרטורה של t=50 ∘Ct=50\,^\circ C?

א. e[%]=23.67 %e[\%]=23.67\,\%

ב. e[%]=12.15 %e[\%]=12.15\,\%

ג. e[%]=14.25 %e[\%]=14.25\,\%

ד. e[%]=19.25 %e[\%]=19.25\,\%

(5 נקודות)
◂ פתרון מלא לשאלה 6

פתרון

תשובה:

א. e[%]=23.67 %e[\%]=23.67\,\%

נתון: V=12 VV=12\,\text{V}, R1=R3=30 kΩR_1=R_3=30\,k\Omega, R2=10 kΩR_2=10\,k\Omega, התנגדות החוטים (הלוך ושוב) Rl=227 Ω=0.227 kΩR_l=227\,\Omega=0.227\,k\Omega, T=50 ∘CT=50\,^\circ C.

מבוקש: השגיאה היחסית במתח VabV_{ab} שנגרמת מהתנגדות החוטים.

רעיון: נחשב את VabV_{ab} פעמיים: בלי התנגדות החוטים (המתח שמתאים לטמפרטורה האמיתית), ועם התנגדות החוטים (המתח שהמערכת מקבלת בפועל), ונשווה.

סימונים: הקו התחתון הוא הייחוס (0 V0\,\text{V}), והצומת העליון של הגשר במתח 12 V12\,\text{V}. VaV_a ו-VbV_b הם מתחי הצמתים ביחס לייחוס, ו-Vab=Va−VbV_{ab}=V_a-V_b (ההדק ++ של הוולטמטר בצד aa). הוולטמטר אידאלי ואינו צורך זרם, ולכן כל צד של הגשר הוא מחלק מתח.

1. התנגדות החיישן ב-50 ∘C50\,^\circ C:

Rsens=0.2⋅50−1.25=8.75 kΩR_{sens}=0.2\cdot50-1.25=8.75\,k\Omega

2. מתח הצומת aa (מחלק מתח R1R_1, R3R_3):

Va=V⋅R3R1+R3=12⋅3030+30=6 VV_a=V\cdot\frac{R_3}{R_1+R_3}=12\cdot\frac{30}{30+30}=6\,\text{V}

3. מתח הצומת bb בלי התנגדות החוטים (מחלק מתח R2R_2, RsensR_{sens}):

Vb0=V⋅RsensR2+Rsens=12⋅8.7510+8.75=5.6 VV_{b0}=V\cdot\frac{R_{sens}}{R_2+R_{sens}}=12\cdot\frac{8.75}{10+8.75}=5.6\,\text{V}

Vab0=Va−Vb0=6−5.6=0.4 VV_{ab0}=V_a-V_{b0}=6-5.6=0.4\,\text{V}

4. עם התנגדות החוטים: החוטים בטור עם החיישן, ולכן בענף התחתון של הצד הימני יש Rsens+Rl=8.75+0.227=8.977 kΩR_{sens}+R_l=8.75+0.227=8.977\,k\Omega:

Vb=12⋅8.97710+8.977=5.6766 VV_{b}=12\cdot\frac{8.977}{10+8.977}=5.6766\,\text{V}

Vab=Va−Vb=6−5.6766=0.3234 VV_{ab}=V_a-V_b=6-5.6766=0.3234\,\text{V}

5. השגיאה היחסית: ההפרש בין המתח האידאלי למתח שהמערכת מקבלת, ביחס למתח הנמדד VabV_{ab}:

e[%]=Vab0−VabVab⋅100%=0.4−0.32340.3234⋅100%=23.67%e[\%]=\frac{V_{ab0}-V_{ab}}{V_{ab}}\cdot100\%=\frac{0.4-0.3234}{0.3234}\cdot100\%=23.67\%

(אם מחלקים במתח האידאלי 0.4 V0.4\,\text{V} מתקבל 19.14%19.14\%, ערך שאינו מופיע בין האפשרויות; התוצאה 23.67%23.67\% מתאימה בדיוק לאפשרות א.)

תשובה: א. e[%]=23.67%e[\%]=23.67\%

שאלה 7 · חישוב מקדם ספיקה Cv של שסתום

מזרימים סולר דרך שסתום בקרה, בספיקה של 10 גלונים לדקה ובהפרש לחצים של 21.5 PSI21.5\,PSI.

המשקל הסגולי (specific gravity) של הסולר הנתון: s.g.=0.89 [g/cm3]s.g.=0.89\,[g/cm^3].

לרשותכם שישה שסתומי ויסות שונים בעלי CVC_V של: 0.10, 0.19, 0.37, 1.57, 1.82, 2.31.

איזה CVC_V של שסתום בקרה מתאים עבור ספיקת הסולר הנתונה בשאלה?

א. Cv=1.57C_v=1.57

ב. Cv=2.03C_v=2.03

ג. Cv=0.19C_v=0.19

ד. Cv=0.37C_v=0.37

(5 נקודות)
◂ פתרון מלא לשאלה 7

פתרון

תשובה:

ב. Cv=2.03C_v=2.03

נתון: ספיקה Q=10 GPMQ=10\,GPM (גלונים לדקה), הפרש לחצים ΔP=21.5 PSI\Delta P=21.5\,PSI, משקל סגולי s.g.=0.89s.g.=0.89.

מבוקש: מקדם הספיקה CVC_V הדרוש לשסתום.

1. מקדם הספיקה של שסתום לנוזל (QQ ב-GPMGPM, ΔP\Delta P ב-PSIPSI):

CV=Q⋅s.g.ΔPC_V=Q\cdot\sqrt{\frac{s.g.}{\Delta P}}

2. מציבים:

CV=10⋅0.8921.5=10⋅0.2035=2.03C_V=10\cdot\sqrt{\frac{0.89}{21.5}}=10\cdot0.2035=2.03

3. השסתום צריך להעביר את הספיקה בהפרש הלחצים הנתון, ולכן נדרש CV≈2.03C_V\approx2.03. שסתומים עם CVC_V קטן יותר (1.571.57, 0.370.37, 0.190.19) לא יעבירו את הספיקה הנדרשת.

הערה: מבין השסתומים שברשותנו, הקטן ביותר שמספק CV≥2.03C_V\ge2.03 הוא השסתום עם CV=2.31C_V=2.31, אבל ערך זה אינו מופיע בין האפשרויות; האפשרות המתאימה היא הערך המחושב 2.032.03.

תשובה: ב. Cv=2.03C_v=2.03

שאלה 8 · שגיאה יחסית בבקר טמפרטורה

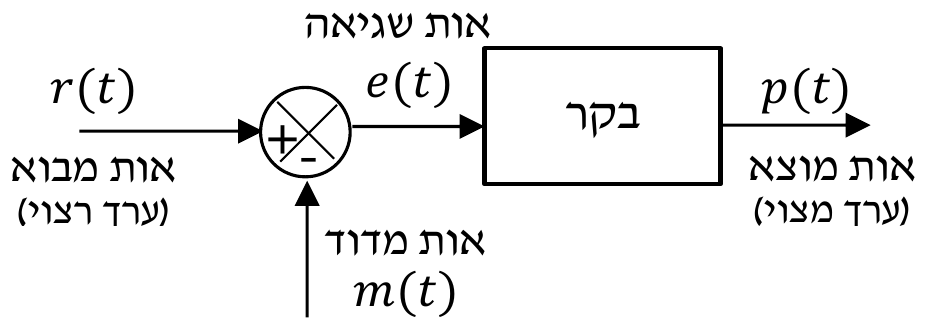
באיור לשאלה 8 מוצג תרשים מלבנים של בקר טמפרטורה.

נתון: הערך המרבי: rmax=55 ∘Cr_{max}=55\,^\circ C.

הערך המזערי: rmin=20 ∘Cr_{min}=20\,^\circ C.

הערך המדוד: r(t)=37 ∘Cr(t)=37\,^\circ C.

מהי שגיאת הבקר עבור הערך בפועל (האות המדוד) של m(t)=35.5 ∘Cm(t)=35.5\,^\circ C?

א. e(%)=4.29 %e(\%)=4.29\,\%

ב. e(%)=8.15 %e(\%)=8.15\,\%

ג. e(%)=2.35 %e(\%)=2.35\,\%

ד. e(%)=6.28 %e(\%)=6.28\,\%

(5 נקודות)
◂ פתרון מלא לשאלה 8

פתרון

תשובה:

א. e(%)=4.29%e(\%)=4.29\%

נתון: תחום הבקר rmin=20 ∘Cr_{min}=20\,^\circ C עד rmax=55 ∘Cr_{max}=55\,^\circ C, אות המבוא (הערך הרצוי לפי התרשים) r(t)=37 ∘Cr(t)=37\,^\circ C, האות המדוד m(t)=35.5 ∘Cm(t)=35.5\,^\circ C.

מבוקש: השגיאה באחוזים מתחום הבקר.

1. לפי התרשים, השגיאה היא ההפרש בין אות המבוא לאות המדוד:

e(t)=r(t)−m(t)=37−35.5=1.5 ∘Ce(t)=r(t)-m(t)=37-35.5=1.5\,^\circ C

2. השגיאה היחסית באחוזים מחושבת ביחס לתחום הבקר:

e(%)=r(t)−m(t)rmax−rmin⋅100%=1.555−20⋅100%=1.535⋅100%=4.29%e(\%)=\frac{r(t)-m(t)}{r_{max}-r_{min}}\cdot100\%=\frac{1.5}{55-20}\cdot100\%=\frac{1.5}{35}\cdot100\%=4.29\%

תשובה: א. e(%)=4.29%e(\%)=4.29\%

שאלה 9 · הגדרת כושר האבחנה של מערכת מדידה

כושר האבחנה - Resolution של מערכת מדידה מוגדר כ:

א. היחס שבין השינוי שחל באות המוצא של מתמר לעומת אות המבוא שגרם אותו.

ב. ההפרש בין הערך הנמדד לערך האמיתי.

ג. מידת הקירבה של הערך הנמדד אל הערך שנחשב לאמיתי.

ד. ההפרש המזערי בין שני ערכי מדידה סמוכים שמכשיר המדידה מסוגל להבחין ביניהם.

(5 נקודות)
◂ פתרון מלא לשאלה 9

פתרון

תשובה:

ד. ההפרש המזערי בין שני ערכי מדידה סמוכים שהמכשיר מסוגל להבחין ביניהם.

עוברים על ההגדרות ומזהים כל אחת:

1. אפשרות א - היחס בין שינוי המוצא לשינוי המבוא שגרם לו הוא רגישות (Sensitivity) של המתמר.

2. אפשרות ב - ההפרש בין הערך הנמדד לערך האמיתי הוא שגיאת המדידה (Error).

3. אפשרות ג - מידת הקרבה של הערך הנמדד לערך האמיתי היא דיוק (Accuracy).

4. אפשרות ד - השינוי הקטן ביותר בגודל הנמדד שהמכשיר עוד מסוגל להבחין בו, כלומר ההפרש המזערי בין שתי קריאות סמוכות, הוא כושר האבחנה (Resolution).

תשובה: ד. ההפרש המזערי בין שני ערכי מדידה סמוכים שמכשיר המדידה מסוגל להבחין ביניהם.

שאלה 10 · חוק פסקל במגבה הידראולי

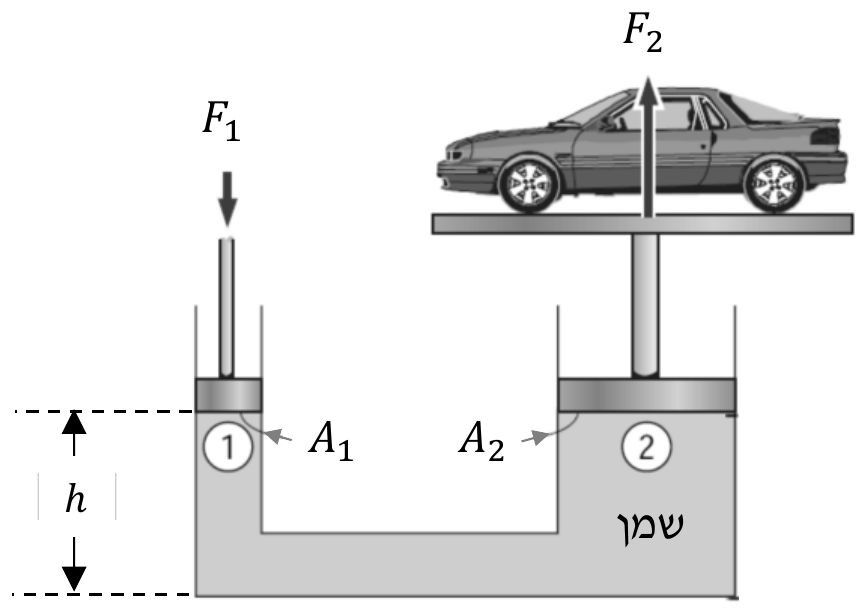
באיור לשאלה 10 מוצג מגבה (ג'ק) הידראולי להרמת מכוניות. הפעלת כוח F1F_1 מאפשרת הרמת מכונית שמשקלה F2F_2 הרבה יותר גדול מהכוח F1F_1. המגבה בנוי משתי בוכנות ① ו- ② בגדלים שונים כפי שאפשר לראות באיור.

אמבטיית שמן אטומה מחברת בין שתי הבוכנות.

נתון: - משקל המכונית F2=800 kgF_2=800\,kg, שתי הבוכנות באותו גובה hh.

•שטחי הבוכנות: A1=0.015 m2A_1=0.015\,m^2, A2=0.2 m2A_2=0.2\,m^2.

•המרת יחידות כוח: 10 N=1 kgf10\,N=1\,kgf.

מהו הכוח F1F_1 הדרוש להרים את המכונית?

א. 1,200 [N]1{,}200\,[N]

ב. 600 [N]600\,[N]

ג. 900 [N]900\,[N]

ד. 1,450 [N]1{,}450\,[N]

(5 נקודות)
◂ פתרון מלא לשאלה 10

פתרון

תשובה:

ב. F1=600 NF_1=600\,N

נתון: F2=800 kgfF_2=800\,kgf, A1=0.015 m2A_1=0.015\,m^2, A2=0.2 m2A_2=0.2\,m^2, שתי הבוכנות באותו גובה.

מבוקש: הכוח F1F_1.

1. המרת המשקל לניוטון:

F2=800⋅10=8000 NF_2=800\cdot10=8000\,N

2. לפי חוק פסקל, הלחץ בנוזל סגור מועבר בשווה לכל נקודה. הבוכנות באותו גובה, ולכן אין הפרש לחץ הידרוסטטי ביניהן והלחץ מתחת לשתיהן שווה:

p=F1A1=F2A2p=\frac{F_1}{A_1}=\frac{F_2}{A_2}

3. מבודדים את F1F_1:

F1=F2⋅A1A2=8000⋅0.0150.2=600 NF_1=F_2\cdot\frac{A_1}{A_2}=8000\cdot\frac{0.015}{0.2}=600\,N

(הלחץ בשמן: p=80000.2=40000 Pap=\frac{8000}{0.2}=40000\,Pa.)

תשובה: ב. F1=600 NF_1=600\,N

שאלה 11 · זיהוי שער לוגי לפי סימון ISA

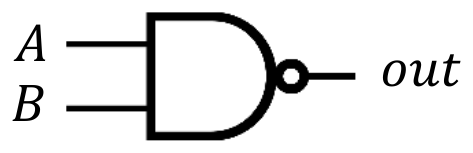
באיור לשאלה 11 מוצג סימון מעגל לוגי המשמש כפונקציה בתרשים זרימה של תהליך מסוים.

הסימון הוא על פי האגודה הבינלאומית לאוטומציה - ISAISA.

סימון המעגל הלוגי מתאר פונקציה של:

א. שער "או" OROR

ב. שער "וגם" ANDAND

ג. שער "לא-או" NORNOR

ד. שער "לא-וגם" NANDNAND

(5 נקודות)
◂ פתרון מלא לשאלה 11

פתרון

תשובה:

ד. שער "לא-וגם" NANDNAND

מזהים את הצורה ואת סימן ההיפוך.

1. לגוף השער צד כניסה ישר וצד יציאה מעוגל (צורת D) - זו הצורה של שער ANDAND. לשער OROR צד כניסה קעור וחזית מחודדת.

2. ביציאה יש עיגול קטן - סימן היפוך (NOT).

3. ANDAND ואחריו היפוך הוא שער NANDNAND: out=A⋅B‾out=\overline{A\cdot B}. המוצא 00 רק כששתי הכניסות 11.

תשובה: ד. שער "לא-וגם" NANDNAND

שאלה 12 · פונקציות תמסורת ומקדם ריסון לפי מצבי מתגים

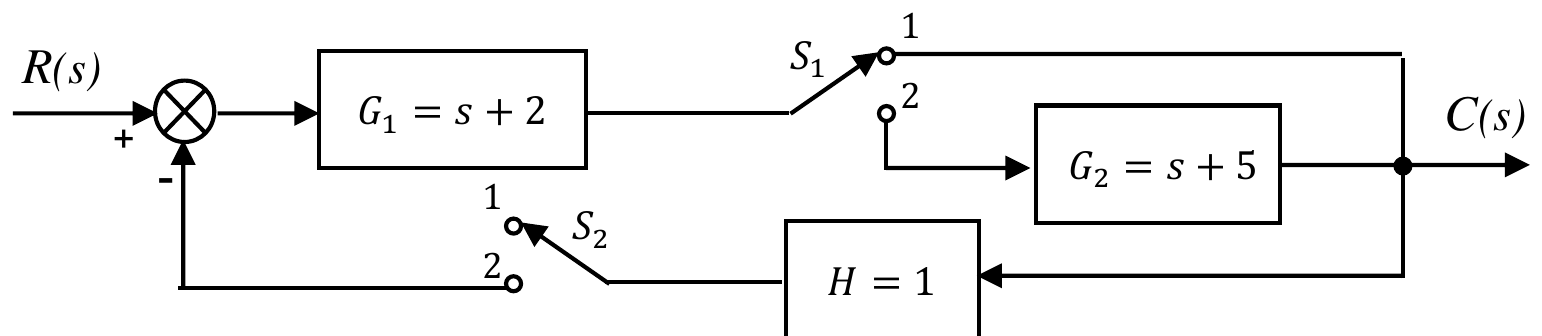
באיור לשאלה 12 מוצג תרשים מלבנים של מערכת בקרה הכוללת שני מתגים – S1S_1 ו- S2S_2.

א.

מהי פונקציית התמסורת G1(s)=C(s)R(s)G_1(s)=\frac{C(s)}{R(s)} כאשר המתג S1S_1 במצב 2 והמתג S2S_2 במצב 1?

(3 נקודות)
ב.

מהי פונקציית התמסורת G2(s)=C(s)R(s)G_2(s)=\frac{C(s)}{R(s)} כאשר המתג S1S_1 במצב 2 והמתג S2S_2 במצב 2?

(4 נקודות)
ג.

מהו סדר מערכת הבקרה כאשר המתג S1S_1 במצב 2 והמתג S2S_2 במצב 2? נמקו תשובתכם.

(2 נקודות)
ד.

מהו מקדם הריסון ξ\xi של מערכת הבקרה כאשר המתג S1S_1 במצב 2 והמתג S2S_2 במצב 2?

(6 נקודות)
◂ פתרון מלא לשאלה 12

סעיף א

תשובה:

G1(s)=(s+2)(s+5)=s2+7s+10G_1(s)=(s+2)(s+5)=s^2+7s+10

נתון: G1=s+2G_1=s+2 (הבלוק), G2=s+5G_2=s+5, H=1H=1, S1S_1 במצב 2, S2S_2 במצב 1.

מבוקש: פונקציית התמסורת C(s)R(s)\frac{C(s)}{R(s)} (בשאלה היא מסומנת G1(s)G_1(s); אין לבלבל עם הבלוק G1=s+2G_1=s+2).

1. S1S_1 במצב 2: מוצא הבלוק s+2s+2 עובר דרך הבלוק s+5s+5 אל C(s)C(s), כלומר שני הבלוקים בטור.

2. S2S_2 במצב 1: מגע 1 אינו מחובר לשום דבר, ולכן המשוב מנותק. אל המחבר מגיע רק R(s)R(s), והמערכת פועלת בחוג פתוח.

3. בלוקים בטור מוכפלים:

C(s)R(s)=(s+2)⋅(s+5)=s2+7s+10\frac{C(s)}{R(s)}=(s+2)\cdot(s+5)=s^2+7s+10

תשובה: G1(s)=s2+7s+10G_1(s)=s^2+7s+10

סעיף ב

תשובה:

G2(s)=s2+7s+10s2+7s+11G_2(s)=\frac{s^2+7s+10}{s^2+7s+11}

נתון: S1S_1 במצב 2 (שני הבלוקים בטור), S2S_2 במצב 2 (המשוב H=1H=1 מחובר לכניסת המחבר בסימן שלילי).

מבוקש: פונקציית התמסורת של החוג הסגור.

1. הענף הקדמי הוא שני הבלוקים בטור (כמו בסעיף א):

G(s)=(s+2)(s+5)=s2+7s+10G(s)=(s+2)(s+5)=s^2+7s+10

2. חוג סגור עם משוב שלילי:

C(s)R(s)=G(s)1+G(s)⋅H\frac{C(s)}{R(s)}=\frac{G(s)}{1+G(s)\cdot H}

3. מציבים H=1H=1:

G2(s)=s2+7s+101+s2+7s+10=s2+7s+10s2+7s+11G_2(s)=\frac{s^2+7s+10}{1+s^2+7s+10}=\frac{s^2+7s+10}{s^2+7s+11}

תשובה: G2(s)=s2+7s+10s2+7s+11G_2(s)=\frac{s^2+7s+10}{s^2+7s+11}

סעיף ג

תשובה:

מערכת מסדר שני.

סדר המערכת הוא החזקה הגבוהה ביותר של ss במכנה של פונקציית התמסורת של החוג הסגור, כלומר מספר הקטבים.

1. מסעיף ב: G2(s)=s2+7s+10s2+7s+11G_2(s)=\frac{s^2+7s+10}{s^2+7s+11}.

2. המכנה (המשוואה האופיינית) הוא s2+7s+11s^2+7s+11, פולינום ממעלה 2, כלומר יש למערכת שני קטבים.

תשובה: המערכת מסדר שני, כי המכנה של פונקציית התמסורת הוא פולינום ממעלה שנייה.

סעיף ד

תשובה:

ξ≈1.055\xi\approx1.055 (ריסון יתר)

משווים את המשוואה האופיינית לצורה הסטנדרטית של מערכת מסדר שני: s2+2ξωns+ωn2=0s^2+2\xi\omega_n s+\omega_n^2=0.

1. המשוואה האופיינית מסעיף ב:

s2+7s+11=0s^2+7s+11=0

2. השוואת האיבר החופשי נותנת את התדירות הטבעית:

ωn2=11 ⇒ ωn=11=3.317 rad/s\omega_n^2=11\ \Rightarrow\ \omega_n=\sqrt{11}=3.317\,\text{rad/s}

3. השוואת המקדם של ss:

2ξωn=7 ⇒ ξ=72⋅11=72⋅3.317=1.0552\xi\omega_n=7\ \Rightarrow\ \xi=\frac{7}{2\cdot\sqrt{11}}=\frac{7}{2\cdot3.317}=1.055

4. ξ>1\xi>1, ולכן המערכת בריסון יתר (שני קטבים ממשיים שונים: s=−7±49−442s=\frac{-7\pm\sqrt{49-44}}{2}, כלומר s1=−2.382s_1=-2.382, s2=−4.618s_2=-4.618). התגובה למדרגה ללא תנודות.

תשובה: ξ=1.055\xi=1.055 - ריסון יתר.

שאלה 13 · סוג מערכת, קבועי שגיאה ושגיאה מתמידה

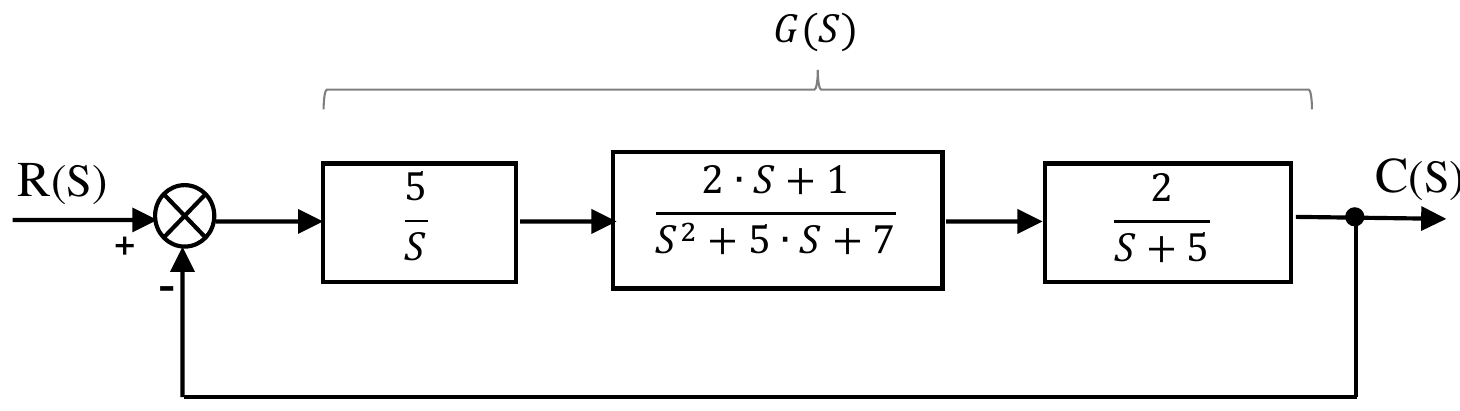
באיור לשאלה 13 מוצג תרשים מלבנים של מערכת בקרה מסוימת.
א.

מהי פונקציית התמסורת G(s)⋅H(s)G(s)\cdot H(s) בחוג הפתוח?

(3 נקודות)
ב.

מהו סוג המערכת? נמקו את תשובתכם.

(2 נקודות)
ג.

מהם קבועי השגיאה של המערכת: Kp,Kv,KaK_p, K_v, K_a?

(6 נקודות)
ד.

מהי שגיאת המערכת esse_{ss} במצב מתמיד, עבור כניסת מדרגת יחידה- r(t)=u(t)r(t)=u(t)?

(4 נקודות)
◂ פתרון מלא לשאלה 13

סעיף א

תשובה:

G(s)H(s)=10(2s+1)s(s2+5s+7)(s+5)=20s+10s4+10s3+32s2+35sG(s)H(s)=\frac{10(2s+1)}{s(s^2+5s+7)(s+5)}=\frac{20s+10}{s^4+10s^3+32s^2+35s}

נתון: שלושה בלוקים בטור בענף הקדמי: 5s\frac{5}{s}, 2s+1s2+5s+7\frac{2s+1}{s^2+5s+7}, 2s+5\frac{2}{s+5}, ומשוב ישיר (אחדותי) מהמוצא למחבר.

מבוקש: פונקציית התמסורת בחוג הפתוח G(s)⋅H(s)G(s)\cdot H(s).

1. במשוב אחדותי H(s)=1H(s)=1.

2. בלוקים בטור מוכפלים:

G(s)=5s⋅2s+1s2+5s+7⋅2s+5=10(2s+1)s(s2+5s+7)(s+5)G(s)=\frac{5}{s}\cdot\frac{2s+1}{s^2+5s+7}\cdot\frac{2}{s+5}=\frac{10(2s+1)}{s(s^2+5s+7)(s+5)}

3. פתיחת המכנה: (s2+5s+7)(s+5)=s3+10s2+32s+35(s^2+5s+7)(s+5)=s^3+10s^2+32s+35, ולכן:

G(s)⋅H(s)=20s+10s4+10s3+32s2+35sG(s)\cdot H(s)=\frac{20s+10}{s^4+10s^3+32s^2+35s}

תשובה: G(s)⋅H(s)=10(2s+1)s(s2+5s+7)(s+5)=20s+10s4+10s3+32s2+35sG(s)\cdot H(s)=\frac{10(2s+1)}{s(s^2+5s+7)(s+5)}=\frac{20s+10}{s^4+10s^3+32s^2+35s}

סעיף ב

תשובה:

מערכת מסוג 1.

סוג המערכת הוא מספר הקטבים בראשית (s=0s=0) של פונקציית התמסורת בחוג הפתוח, כלומר מספר האינטגרטורים בחוג.

1. מסעיף א: G(s)H(s)=10(2s+1)s⋅(s2+5s+7)(s+5)G(s)H(s)=\frac{10(2s+1)}{s\cdot(s^2+5s+7)(s+5)}.

2. במכנה יש גורם ss אחד בחזקה ראשונה. שאר הגורמים (s2+5s+7s^2+5s+7 ו-s+5s+5) אינם מתאפסים ב-s=0s=0 (ערכיהם 77 ו-55).

3. לכן יש קוטב יחיד בראשית (האינטגרטור 5s\frac{5}{s}).

תשובה: המערכת מסוג 1, כי לפונקציית החוג הפתוח קוטב אחד בראשית.

סעיף ג

תשובה:

Kp=∞K_p=\infty, Kv=27≈0.286 s−1K_v=\frac{2}{7}\approx0.286\,\text{s}^{-1}, Ka=0K_a=0

מחשבים כל קבוע לפי הגדרתו כגבול של פונקציית החוג הפתוח כאשר s→0s\to0.

1. קבוע השגיאה למקום (מדרגה):

Kp=lim⁡s→0G(s)H(s)=lim⁡s→010(2s+1)s(s2+5s+7)(s+5)=100→∞K_p=\lim_{s\to0}G(s)H(s)=\lim_{s\to0}\frac{10(2s+1)}{s(s^2+5s+7)(s+5)}=\frac{10}{0}\to\infty

2. קבוע השגיאה למהירות (שיפוע):

Kv=lim⁡s→0s⋅G(s)H(s)=lim⁡s→010(2s+1)(s2+5s+7)(s+5)=10⋅17⋅5=1035=27≈0.286 s−1K_v=\lim_{s\to0}s\cdot G(s)H(s)=\lim_{s\to0}\frac{10(2s+1)}{(s^2+5s+7)(s+5)}=\frac{10\cdot1}{7\cdot5}=\frac{10}{35}=\frac{2}{7}\approx0.286\,\text{s}^{-1}

3. קבוע השגיאה לתאוצה (פרבולה):

Ka=lim⁡s→0s2⋅G(s)H(s)=lim⁡s→0s⋅10(2s+1)(s2+5s+7)(s+5)=0⋅27=0K_a=\lim_{s\to0}s^2\cdot G(s)H(s)=\lim_{s\to0}s\cdot\frac{10(2s+1)}{(s^2+5s+7)(s+5)}=0\cdot\frac{2}{7}=0

4. התוצאות מתאימות למערכת מסוג 1: KpK_p אינסופי, KvK_v סופי, KaK_a אפס.

תשובה: Kp=∞K_p=\infty, Kv=27≈0.286 s−1K_v=\frac{2}{7}\approx0.286\,\text{s}^{-1}, Ka=0K_a=0

סעיף ד

תשובה:

ess=0e_{ss}=0

נתון: כניסת מדרגת יחידה, R(s)=1sR(s)=\frac{1}{s}, ו-Kp=∞K_p=\infty מסעיף ג.

מבוקש: השגיאה במצב מתמיד.

1. לפני שמשתמשים במשפט הערך הסופי צריך שהמערכת הסגורה תהיה יציבה. המשוואה האופיינית: 1+G(s)H(s)=01+G(s)H(s)=0, כלומר

s4+10s3+32s2+35s+20s+10=s4+10s3+32s2+55s+10=0s^4+10s^3+32s^2+35s+20s+10=s^4+10s^3+32s^2+55s+10=0

טבלת ראוט: שורה s4s^4: 1, 32, 101,\ 32,\ 10; שורה s3s^3: 10, 5510,\ 55; שורה s2s^2: 10⋅32−5510=26.5, 10\frac{10\cdot32-55}{10}=26.5,\ 10; שורה s1s^1: 26.5⋅55−10⋅1026.5=51.23\frac{26.5\cdot55-10\cdot10}{26.5}=51.23; שורה s0s^0: 1010. אין החלפות סימן בעמודה הראשונה, ולכן המערכת יציבה.

2. השגיאה במצב מתמיד לכניסת מדרגה:

ess=11+Kp=11+∞=0e_{ss}=\frac{1}{1+K_p}=\frac{1}{1+\infty}=0

3. זו התוצאה הצפויה: מערכת מסוג 1 (עם אינטגרטור בחוג) עוקבת אחרי מדרגה ללא שגיאה במצב מתמיד.

תשובה: ess=0e_{ss}=0

שאלה 14 · משוב כפול: תמסורת, משוואה אופיינית ויציבות

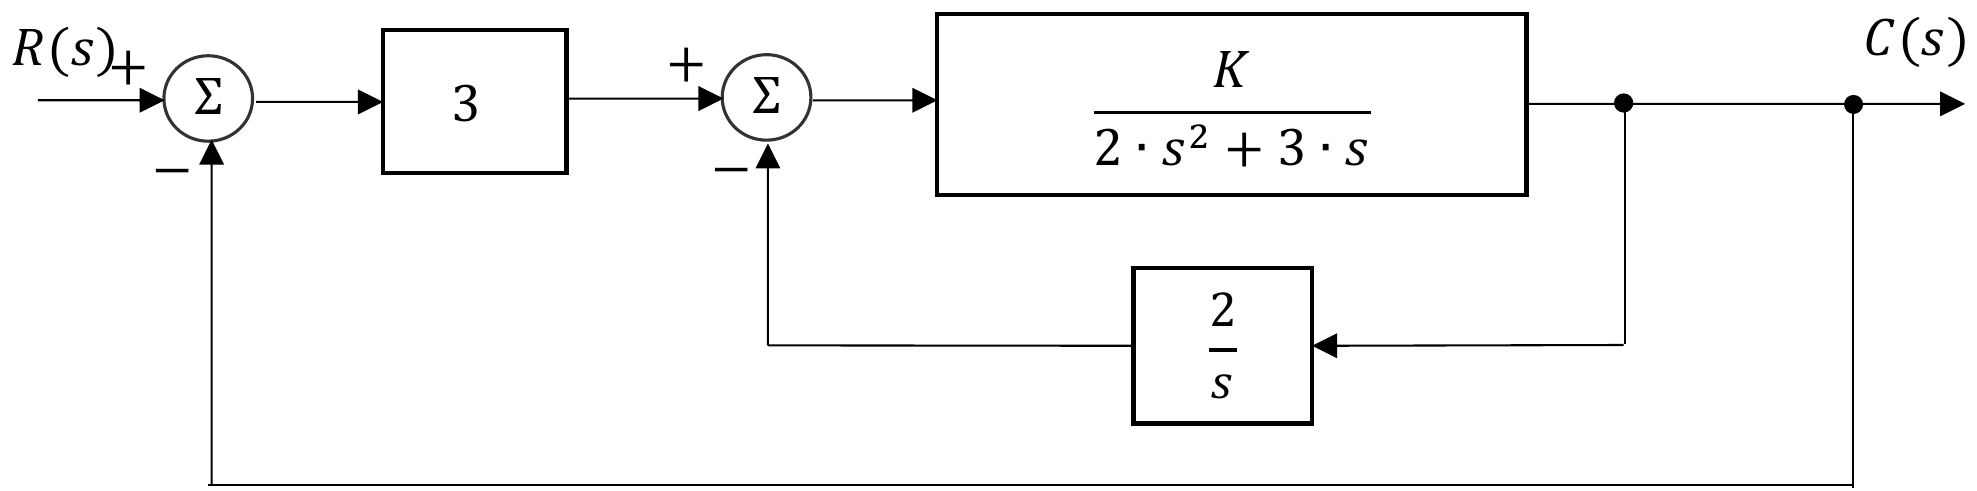
באיור לשאלה 14 מוצג תרשים מלבנים של מערכת בקרה בעלת משוב כפול.
א.

מהי פונקציית התמסורת של מערכת הבקרה Gf(s)=C(s)R(s)G_f(s)=\frac{C(s)}{R(s)}?

(5 נקודות)
ב.

מהי המשוואה האופיינית של מערכת הבקרה הנתונה?

(3 נקודות)
ג.

מהו תחום הערכים של KK, שעבורו מערכת הבקרה תהיה יציבה, על פי הקריטריון של ראוט-הורביץ?

(7 נקודות)
◂ פתרון מלא לשאלה 14

סעיף א

תשובה:

Gf(s)=3Ks2s3+3s2+3Ks+2KG_f(s)=\frac{3Ks}{2s^3+3s^2+3Ks+2K}

נתון: ענף קדמי עם הגבר 33 ואחריו חוג פנימי: בלוק K2s2+3s\frac{K}{2s^2+3s} עם משוב שלילי 2s\frac{2}{s}. סביב הכול משוב חיצוני שלילי אחדותי מהמוצא C(s)C(s).

מבוקש: C(s)R(s)\frac{C(s)}{R(s)}.

רעיון: מצמצמים קודם את החוג הפנימי לבלוק אחד, ואז סוגרים את החוג החיצוני.

1. החוג הפנימי (משוב שלילי):

Gin(s)=K2s2+3s1+K2s2+3s⋅2sG_{in}(s)=\frac{\frac{K}{2s^2+3s}}{1+\frac{K}{2s^2+3s}\cdot\frac{2}{s}}

מכפילים מונה ומכנה ב-s(2s2+3s)s(2s^2+3s):

Gin(s)=Kss(2s2+3s)+2K=Ks2s3+3s2+2KG_{in}(s)=\frac{Ks}{s(2s^2+3s)+2K}=\frac{Ks}{2s^3+3s^2+2K}

2. הענף הקדמי של החוג החיצוני הוא 33 בטור עם GinG_{in}:

Gfw(s)=3⋅Gin(s)=3Ks2s3+3s2+2KG_{fw}(s)=3\cdot G_{in}(s)=\frac{3Ks}{2s^3+3s^2+2K}

3. החוג החיצוני עם משוב אחדותי שלילי:

Gf(s)=Gfw1+Gfw=3Ks2s3+3s2+2K+3KsG_f(s)=\frac{G_{fw}}{1+G_{fw}}=\frac{3Ks}{2s^3+3s^2+2K+3Ks}

תשובה: Gf(s)=C(s)R(s)=3Ks2s3+3s2+3Ks+2KG_f(s)=\frac{C(s)}{R(s)}=\frac{3Ks}{2s^3+3s^2+3Ks+2K}

סעיף ב

תשובה:

2s3+3s2+3Ks+2K=02s^3+3s^2+3Ks+2K=0

המשוואה האופיינית מתקבלת מהשוואת המכנה של פונקציית התמסורת של החוג הסגור לאפס.

1. מסעיף א המכנה הוא 2s3+3s2+3Ks+2K2s^3+3s^2+3Ks+2K.

2. לכן:

2s3+3s2+3Ks+2K=02s^3+3s^2+3Ks+2K=0

תשובה: 2s3+3s2+3Ks+2K=02s^3+3s^2+3Ks+2K=0

סעיף ג

תשובה:

K>0K>0

בונים את טבלת ראוט למשוואה האופיינית 2s3+3s2+3Ks+2K=02s^3+3s^2+3Ks+2K=0 ודורשים שכל האיברים בעמודה הראשונה יהיו חיוביים (ללא החלפת סימן).

1. שתי השורות הראשונות ממקדמי הפולינום:

שורה s3s^3: 2, 3K2,\ 3K

שורה s2s^2: 3, 2K3,\ 2K

2. שורה s1s^1:

b1=3⋅3K−2⋅2K3=9K−4K3=5K3b_1=\frac{3\cdot3K-2\cdot2K}{3}=\frac{9K-4K}{3}=\frac{5K}{3}

3. שורה s0s^0:

c1=b1⋅2K−3⋅0b1=2Kc_1=\frac{b_1\cdot2K-3\cdot0}{b_1}=2K

שורהעמודה 1עמודה 2
s3s^3223K3K
s2s^2332K2K
s1s^15K3\frac{5K}{3}00
s0s^02K2K

4. תנאי היציבות: 5K3>0\frac{5K}{3}>0 ו-2K>02K>0, ושניהם מתקיימים אם ורק אם K>0K>0.

5. בדיקה: עבור K=1K=1 שורשי המשוואה הם s=−1s=-1 ו-s=−0.25±j0.968s=-0.25\pm j0.968 - כולם בחצי המישור השמאלי. עבור K=0K=0 יש קוטב כפול בראשית, ועבור K<0K<0 יש החלפת סימן.

תשובה: המערכת יציבה עבור K>0K>0.

שאלה 15 · אופיין לינארי של מתמר LVDT

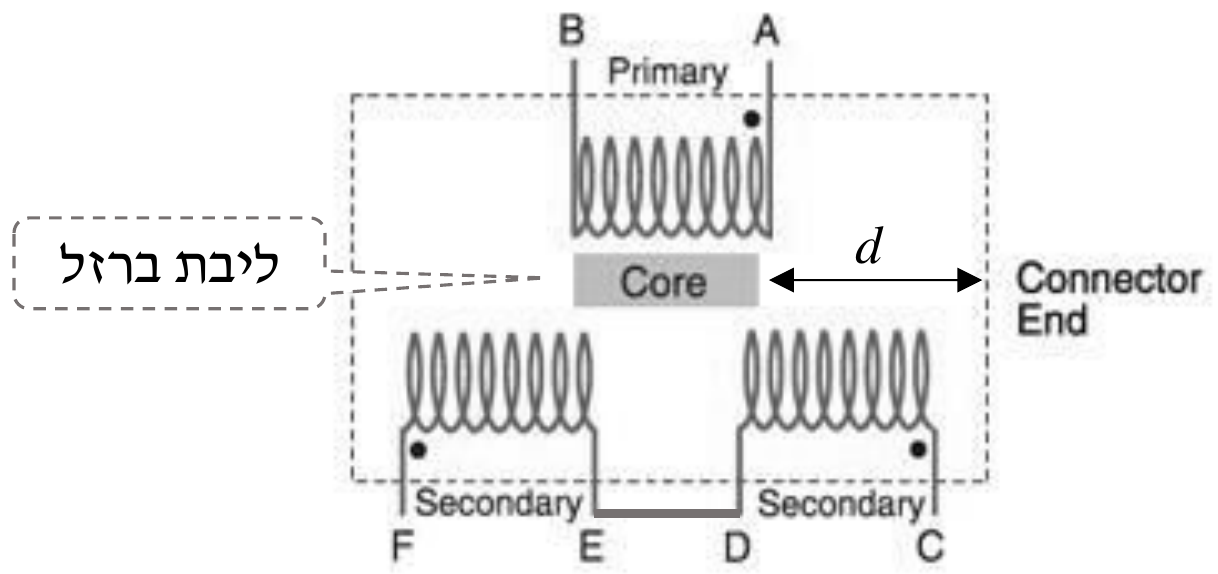
באיור לשאלה 15 מוצג מבנה של מתמר מסוג LVDT. מתח המוצא בין הנקודות CC ו- FF והוא לינארי יחסית למיקום הנמדד dd של חפץ.

א.

ב- LVDT שבאיור בוצעו שתי מדידות, להלן התוצאות:

1. כאשר מרחק החפץ היה d1=1.7 mmd_1=1.7\,mm, נמדד מתח VFC1V_{FC1} בערך של- 2.5 mV2.5\,mV.

2. כאשר מרחק החפץ היה d2=8.7 mmd_2=8.7\,mm, נמדד מתח VFC2V_{FC2} בערך של- 12.5 mV12.5\,mV.

מהי הנוסחה המקשרת בין מיקום החפץ dd לבין מתח המוצא VFCV_{FC}? d=f(VFC)d=f(V_{FC}).

(6 נקודות)
ב.

מהו המרחק dd בעבור מתח מוצא VFC=10 mVV_{FC}=10\,mV של ה- LVDT?

(4 נקודות)
ג.

סרטטו את אופיין ה- LVDT אשר נתוניו בסעיף ב' רשום מעלה.

תחומי האופיין המבוקשים:

תחום המרחק בסרטוט: 10.5 mm≥d≥0 mm10.5\,mm\ge d\ge0\,mm.

תחום מתח המוצא בסרטוט: 18 mV≥VFC≥0 mV18\,mV\ge V_{FC}\ge0\,mV.

(5 נקודות)
◂ פתרון מלא לשאלה 15

סעיף א

תשובה:

d=0.7⋅VFC−0.05 [mm]d=0.7\cdot V_{FC}-0.05\ [mm] (VFCV_{FC} ב-mVmV)

נתון: שתי נקודות על האופיין הלינארי: (VFC1,d1)=(2.5 mV, 1.7 mm)(V_{FC1},d_1)=(2.5\,mV,\ 1.7\,mm) ו-(VFC2,d2)=(12.5 mV, 8.7 mm)(V_{FC2},d_2)=(12.5\,mV,\ 8.7\,mm).

מבוקש: משוואת הישר d=a⋅VFC+bd=a\cdot V_{FC}+b.

1. השיפוע (שינוי המרחק ליחידת מתח):

a=d2−d1VFC2−VFC1=8.7−1.712.5−2.5=710=0.7 mmmVa=\frac{d_2-d_1}{V_{FC2}-V_{FC1}}=\frac{8.7-1.7}{12.5-2.5}=\frac{7}{10}=0.7\,\frac{mm}{mV}

2. נקודת החיתוך: מציבים את הנקודה הראשונה:

b=d1−a⋅VFC1=1.7−0.7⋅2.5=1.7−1.75=−0.05 mmb=d_1-a\cdot V_{FC1}=1.7-0.7\cdot2.5=1.7-1.75=-0.05\,mm

3. המשוואה:

d=0.7⋅VFC−0.05 [mm]d=0.7\cdot V_{FC}-0.05\ [mm]

4. בדיקה בנקודה השנייה: 0.7⋅12.5−0.05=8.75−0.05=8.7 mm0.7\cdot12.5-0.05=8.75-0.05=8.7\,mm, כנדרש.

(בכיוון ההפוך, רגישות המתמר היא 10.7=1.429 mVmm\frac{1}{0.7}=1.429\,\frac{mV}{mm}, ו-VFC=d+0.050.7V_{FC}=\frac{d+0.05}{0.7}.)

תשובה: d=0.7⋅VFC−0.05 [mm]d=0.7\cdot V_{FC}-0.05\ [mm], כאשר VFCV_{FC} ב-mVmV.

סעיף ב

תשובה:

d=6.95 mmd=6.95\,mm

מציבים את המתח בנוסחה מסעיף א:

d=0.7⋅VFC−0.05=0.7⋅10−0.05=7−0.05=6.95 mmd=0.7\cdot V_{FC}-0.05=0.7\cdot10-0.05=7-0.05=6.95\,mm

הערך נמצא בין שתי נקודות המדידה (1.7 mm1.7\,mm ו-8.7 mm8.7\,mm), כמצופה ממתח שבין 2.5 mV2.5\,mV ל-12.5 mV12.5\,mV.

תשובה: d=6.95 mmd=6.95\,mm

סעיף ג

תשובה:

ישר VFC=d+0.050.7V_{FC}=\frac{d+0.05}{0.7}: מ-(0, 0.071 mV)(0,\ 0.071\,mV) עד (10.5 mm, 15.07 mV)(10.5\,mm,\ 15.07\,mV), דרך (1.7, 2.5)(1.7,\ 2.5), (6.95, 10)(6.95,\ 10), (8.7, 12.5)(8.7,\ 12.5).

האופיין הוא קו ישר (המתמר לינארי). נסרטט את VFCV_{FC} (ציר אנכי, mVmV) כפונקציה של dd (ציר אופקי, mmmm), לפי הקשר מסעיף א בכיוון ההפוך:

VFC=d+0.050.7=1.429⋅d+0.0714 [mV]V_{FC}=\frac{d+0.05}{0.7}=1.429\cdot d+0.0714\ [mV]

1. נקודת ההתחלה, d=0d=0:

VFC=0+0.050.7=0.071 mVV_{FC}=\frac{0+0.05}{0.7}=0.071\,mV (כמעט בראשית).

2. נקודת הסוף, d=10.5 mmd=10.5\,mm:

VFC=10.5+0.050.7=15.07 mVV_{FC}=\frac{10.5+0.05}{0.7}=15.07\,mV

ערך זה נמצא בתוך תחום המתח המבוקש (00 עד 18 mV18\,mV); המתח 18 mV18\,mV היה מתקבל רק ב-d=0.7⋅18−0.05=12.55 mmd=0.7\cdot18-0.05=12.55\,mm, מחוץ לתחום הסרטוט.

3. מסמנים על הישר את נקודות המדידה (1.7 mm, 2.5 mV)(1.7\,mm,\ 2.5\,mV), (8.7 mm, 12.5 mV)(8.7\,mm,\ 12.5\,mV) ואת הנקודה מסעיף ב (6.95 mm, 10 mV)(6.95\,mm,\ 10\,mV).

4. שיפוע הישר הוא רגישות המתמר: 1.429 mVmm1.429\,\frac{mV}{mm}.

d [mm]V_FC [mV]-11234567891011120246810121416180.071 mV(1.7, 2.5)(6.95, 10)(8.7, 12.5)(10.5, 15.07)

תשובה: ישר עולה בשיפוע 1.429 mVmm1.429\,\frac{mV}{mm}, מ-VFC=0.071 mVV_{FC}=0.071\,mV ב-d=0d=0 עד VFC=15.07 mVV_{FC}=15.07\,mV ב-d=10.5 mmd=10.5\,mm.

שאלה 16 · מדידת טמפרטורה ב-RTD ומגבר לא מהפך

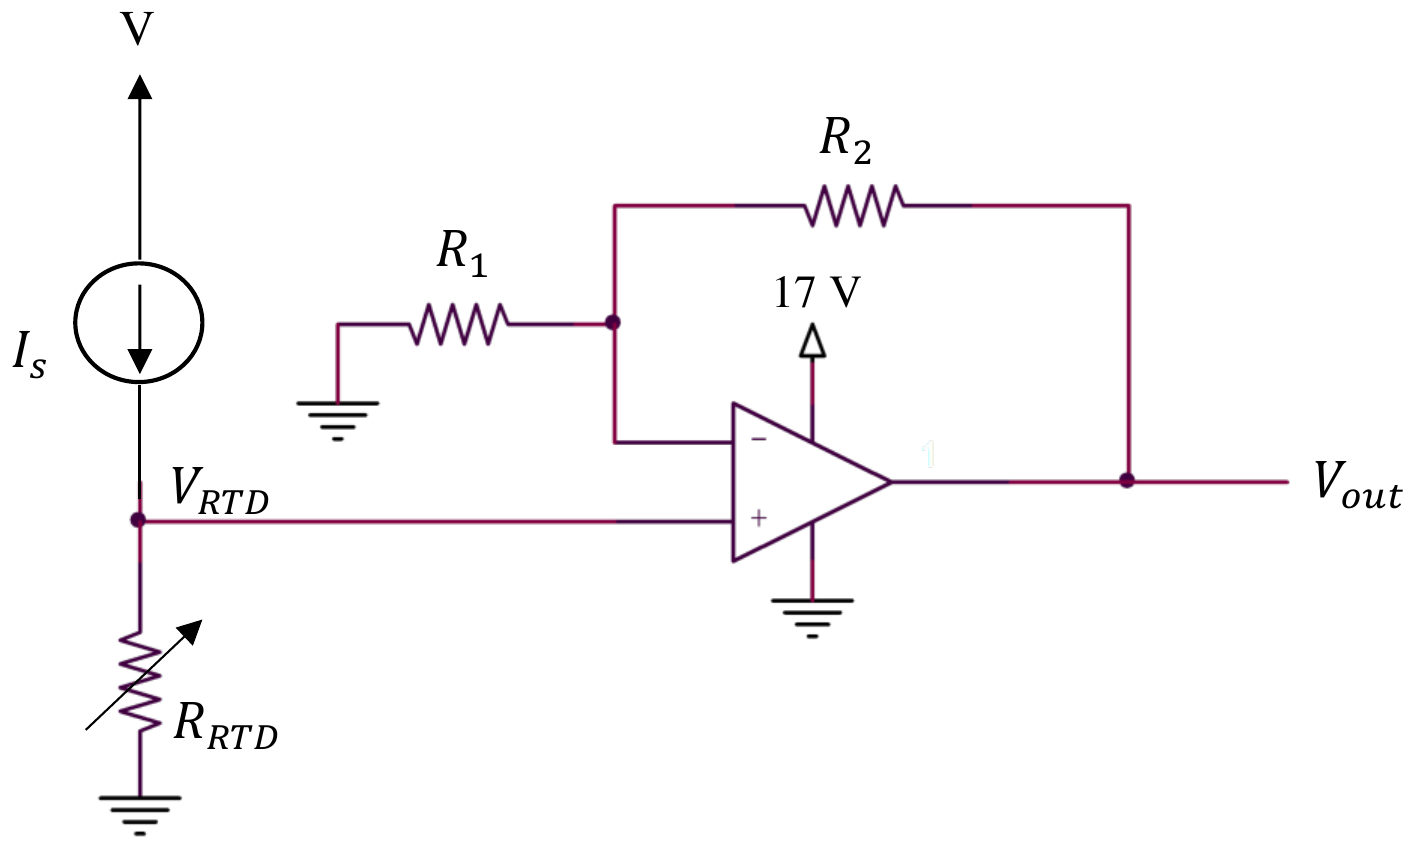
באיור לשאלה 16 נתון מעגל למדידת טמפרטורה באמצעות מגבר שרת – Operation Amplifier,

מקור זרם IsI_s, חיישן RTD (RTD – Resistance Temperature Detector) ושני נגדים R1R_1, R2R_2.

חיישן ה- RTD מתנהג בצורה לינארית, מגבר השרת אידאלי.

נתון: Is=20 mAI_s=20\,\text{mA}, R1=2 KΩR_1=2\,\text{K}\Omega ו- R2=1 KΩR_2=1\,\text{K}\Omega.

א.

מהו הגבר המתח של מגבר השרת Av=VoutVRTDA_v=\frac{V_{out}}{V_{RTD}}?

(4 נקודות)
ב.

להלן נתונים שנמדדו במעגל הנתון:

בטמפרטורה של T=58 ∘CT=58\,^\circ C, VRTDV_{RTD} בערך של 3.4 V3.4\,V.

בטמפרטורה של T=38 ∘CT=38\,^\circ C, VRTDV_{RTD} בערך של 5.0 V5.0\,V.

מהי הנוסחה המקשרת בין התנגדות חיישן ה-RTDRTD לבין הטמפרטורה RRTD=f(T)R_{RTD}=f(T)?

(6 נקודות)
ג.

על סמך הנוסחה שמצאת בסעיף ב' לעיל, מהו מתח המוצא VoutV_{out} כאשר הטמפרטורה הנמדדת היא T=47 ∘CT=47\,^\circ C?

(5 נקודות)
◂ פתרון מלא לשאלה 16

סעיף א

תשובה:

Av=1.5A_v=1.5

נתון: R1=2 kΩR_1=2\,k\Omega, R2=1 kΩR_2=1\,k\Omega, מגבר אידאלי.

מבוקש: Av=VoutVRTDA_v=\frac{V_{out}}{V_{RTD}}.

1. זיהוי התצורה: המתח VRTDV_{RTD} נכנס להדק הלא מהפך (++). R2R_2 מחובר מהמוצא להדק המהפך (−-), ו-R1R_1 מההדק המהפך לאדמה. זה מגבר לא מהפך.

2. במגבר אידאלי V−=V+=VRTDV_-=V_+=V_{RTD}, ואין זרם להדקי הכניסה. נסמן את הזרם II דרך R2R_2 מהמוצא אל ההדק המהפך, וממשיך דרך R1R_1 לאדמה:

I=VRTDR1I=\frac{V_{RTD}}{R_1}, Vout=VRTD+I⋅R2=VRTD(1+R2R1)V_{out}=V_{RTD}+I\cdot R_2=V_{RTD}\left(1+\frac{R_2}{R_1}\right)

3. מציבים:

Av=1+R2R1=1+12=1.5A_v=1+\frac{R_2}{R_1}=1+\frac{1}{2}=1.5

תשובה: Av=1.5A_v=1.5

סעיף ב

תשובה:

RRTD=402−4⋅T [Ω]R_{RTD}=402-4\cdot T\ [\Omega] (TT ב-∘C^\circ C)

נתון: Is=20 mAI_s=20\,\text{mA}, ושתי מדידות: VRTD=3.4 VV_{RTD}=3.4\,\text{V} ב-58 ∘C58\,^\circ C ו-VRTD=5.0 VV_{RTD}=5.0\,\text{V} ב-38 ∘C38\,^\circ C.

מבוקש: משוואת הישר RRTD=a⋅T+bR_{RTD}=a\cdot T+b.

1. כל זרם המקור עובר דרך החיישן (הכניסה הלא מהפכת של מגבר אידאלי אינה צורכת זרם), ולכן לפי חוק אוהם:

RRTD=VRTDIsR_{RTD}=\frac{V_{RTD}}{I_s}

2. ב-58 ∘C58\,^\circ C: RRTD=3.40.02=170 ΩR_{RTD}=\frac{3.4}{0.02}=170\,\Omega

ב-38 ∘C38\,^\circ C: RRTD=5.00.02=250 ΩR_{RTD}=\frac{5.0}{0.02}=250\,\Omega

3. השיפוע:

a=170−25058−38=−8020=−4 Ω∘Ca=\frac{170-250}{58-38}=\frac{-80}{20}=-4\,\frac{\Omega}{^\circ C}

4. נקודת החיתוך, מהנקודה (38, 250)(38,\ 250):

b=250−(−4)⋅38=250+152=402 Ωb=250-(-4)\cdot38=250+152=402\,\Omega

5. המשוואה:

RRTD=402−4⋅T [Ω]R_{RTD}=402-4\cdot T\ [\Omega]

בדיקה: 402−4⋅58=402−232=170 Ω402-4\cdot58=402-232=170\,\Omega, כנדרש.

הערה: לפי הנתונים ההתנגדות יורדת עם הטמפרטורה (מקדם שלילי), בניגוד ל-RTD מתכתי רגיל; פותרים לפי הנתונים כפי שנמסרו.

תשובה: RRTD=402−4⋅T [Ω]R_{RTD}=402-4\cdot T\ [\Omega]

סעיף ג

תשובה:

Vout=6.42 VV_{out}=6.42\,\text{V}

מחשבים את התנגדות החיישן ב-47 ∘C47\,^\circ C, ממנה את VRTDV_{RTD}, ואז מכפילים בהגבר מסעיף א.

1. התנגדות החיישן:

RRTD=402−4⋅47=402−188=214 ΩR_{RTD}=402-4\cdot47=402-188=214\,\Omega

2. המתח על החיישן:

VRTD=Is⋅RRTD=0.02⋅214=4.28 VV_{RTD}=I_s\cdot R_{RTD}=0.02\cdot214=4.28\,\text{V}

3. מתח המוצא:

Vout=Av⋅VRTD=1.5⋅4.28=6.42 VV_{out}=A_v\cdot V_{RTD}=1.5\cdot4.28=6.42\,\text{V}

המתח קטן ממתח ההזנה 17 V17\,\text{V}, ולכן המגבר אינו ברוויה.

תשובה: Vout=6.42 VV_{out}=6.42\,\text{V}

שאלה 17 · תגובת בקר אינטגרלי לאות שגיאה

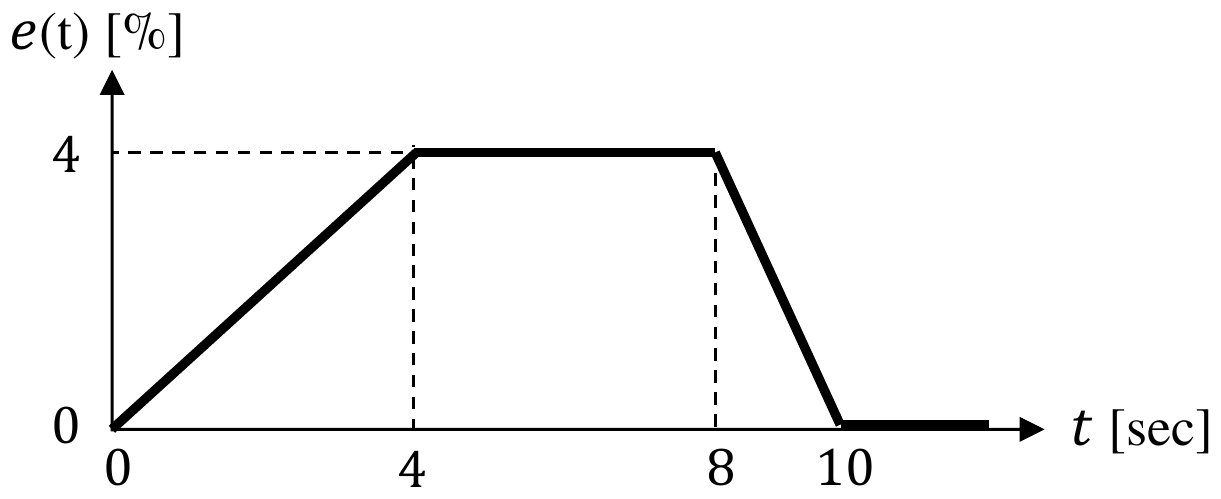
באיור לשאלה 17 מתואר אות שגיאה במבוא בקר מסוג I בעל הנתונים הבאים: תפוקת הבקר כשהשגיאה שווה לאפס - P0=15%P_0=15\%, קבוע הבקר - KI=2 [sec−1]K_I=2\,[sec^{-1}].

א.

מהי תגובת הבקר לאות המתואר באיור בזמנים: t=0,4,8,10 sect=0, 4, 8, 10\,sec?

(8 נקודות)
ב.

סרטטו את תגובת הבקר לאות המתואר באיור.

(7 נקודות)
◂ פתרון מלא לשאלה 17

סעיף א

תשובה:

P(0)=15%P(0)=15\%, P(4)=31%P(4)=31\%, P(8)=63%P(8)=63\%, P(10)=71%P(10)=71\%

נתון: P0=15%P_0=15\%, KI=2 sec−1K_I=2\,sec^{-1}, ואות השגיאה מהאיור: עולה ליניארית מ-00 ל-4%4\% בין 00 ל-4 sec4\,sec, קבוע 4%4\% בין 44 ל-8 sec8\,sec, יורד ליניארית ל-00 בין 88 ל-10 sec10\,sec, ואפס אחר כך.

מבוקש: מוצא הבקר בזמנים 0,4,8,10 sec0, 4, 8, 10\,sec.

1. משוואת בקר אינטגרלי:

P(t)=KI∫0te(τ) dτ+P0P(t)=K_I\int_0^t e(\tau)\,d\tau+P_0

האינטגרל הוא השטח מתחת לגרף השגיאה מ-00 עד tt (ביחידות %⋅sec\%\cdot sec).

2. ב-t=0t=0: השטח אפס, ולכן P(0)=P0=15%P(0)=P_0=15\%.

3. השטח בין 00 ל-4 sec4\,sec (משולש):

S1=12⋅4⋅4=8 %⋅secS_1=\frac{1}{2}\cdot4\cdot4=8\,\%\cdot sec

P(4)=2⋅8+15=31%P(4)=2\cdot8+15=31\%

4. השטח בין 44 ל-8 sec8\,sec (מלבן):

S2=4⋅4=16 %⋅secS_2=4\cdot4=16\,\%\cdot sec, ושטח מצטבר 8+16=24 %⋅sec8+16=24\,\%\cdot sec

P(8)=2⋅24+15=63%P(8)=2\cdot24+15=63\%

5. השטח בין 88 ל-10 sec10\,sec (משולש):

S3=12⋅2⋅4=4 %⋅secS_3=\frac{1}{2}\cdot2\cdot4=4\,\%\cdot sec, ושטח מצטבר 24+4=28 %⋅sec24+4=28\,\%\cdot sec

P(10)=2⋅28+15=71%P(10)=2\cdot28+15=71\%

זמןt=0t=0t=4 sect=4\,sect=8 sect=8\,sect=10 sect=10\,sec
שטח מצטבר [%⋅sec][\%\cdot sec]008824242828
P(t)P(t)15%15\%31%31\%63%63\%71%71\%

תשובה: P(0)=15%P(0)=15\%, P(4)=31%P(4)=31\%, P(8)=63%P(8)=63\%, P(10)=71%P(10)=71\%

סעיף ב

תשובה:

פרבולה עולה מ-15%15\% ל-31%31\% (00-4 sec4\,sec), ישר בשיפוע 8 %/sec8\,\%/sec עד 63%63\% (44-8 sec8\,sec), עקומה מתעגלת עד 71%71\% (88-10 sec10\,sec), ואחר כך קבוע 71%71\%.

מוצא בקר I משתנה בקצב dPdt=KI⋅e(t)\frac{dP}{dt}=K_I\cdot e(t), כלומר שיפוע גרף המוצא בכל רגע שווה ל-22 כפול השגיאה. נכתוב את המוצא בכל קטע:

1. 0≤t≤4 sec0\le t\le4\,sec: השגיאה e(t)=t [%]e(t)=t\ [\%] (שיפוע 44=1 %/sec\frac{4}{4}=1\,\%/sec):

P(t)=15+2⋅t22=15+t2 [%]P(t)=15+2\cdot\frac{t^2}{2}=15+t^2\ [\%]

פרבולה שנפתחת כלפי מעלה: מתחילה בשיפוע אפס ב-15%15\% ומגיעה ל-31%31\% בשיפוע 8 %/sec8\,\%/sec.

2. 4≤t≤8 sec4\le t\le8\,sec: השגיאה קבועה 4%4\%, ולכן המוצא עולה ליניארית בשיפוע 2⋅4=8 %/sec2\cdot4=8\,\%/sec:

P(t)=31+8⋅(t−4) [%]P(t)=31+8\cdot(t-4)\ [\%], מ-31%31\% עד 63%63\%.

3. 8≤t≤10 sec8\le t\le10\,sec: השגיאה יורדת ליניארית, e(t)=4−2(t−8) [%]e(t)=4-2(t-8)\ [\%]:

P(t)=63+2[4(t−8)−(t−8)2] [%]P(t)=63+2\left[4(t-8)-(t-8)^2\right]\ [\%]

המוצא ממשיך לעלות אבל השיפוע קטן מ-8 %/sec8\,\%/sec לאפס - עקומה שמתעגלת ומגיעה ל-71%71\% בשיפוע אופקי.

4. t≥10 sect\ge10\,sec: השגיאה אפס, ולכן המוצא נשאר קבוע ב-71%71\% (בקר I "זוכר" את הערך שהצטבר).

t [sec]P [%]0123456789101112130102030405060708015%31%63%71%

תשובה: הגרף עולה מ-15%15\% בפרבולה עד 31%31\% ב-t=4 sect=4\,sec, בקו ישר עד 63%63\% ב-t=8 sect=8\,sec, בעקומה מתעגלת עד 71%71\% ב-t=10 sect=10\,sec, ומשם נשאר קבוע ב-71%71\%.

כל האתר במבט אחד

קיצורי דרך לכל הכלים, הבגרויות והקורסים

GuyAI הוא המורה הפרטי המתקדם בישראל, המבוסס על מודלי הבינה המלאכותית החזקים בעולם בשילוב הידע הפדגוגי של GOOL. המערכת מספקת פתרונות לכל המקצועות ולכל הרמות - מיסודי ועד אקדמיה, וממתמטיקה ועד היסטוריה.