דילוג לתוכן המרכזי

מבחן מה"ט מערכות בקרה, רכיבים ומתמרים 97112 - קיץ 2022 מועד ב'

הנדסת אלקטרוניקה · סמל 97112 · 17 שאלות · פתרון מלא לכל סעיף

מבחן הגמר הממלכתי של מה"ט במערכות בקרה, רכיבים ומתמרים, קיץ 2022 מועד ב', כל 17 השאלות כמו בשאלון. לכל סעיף יש תשובה סופית ופתרון מלא ומוסבר, צעד אחרי צעד. נסו לפתור לבד, ואז פתחו את הפתרון.

הנחיות הבחינה

משך הבחינה: ארבע שעות.

מבנה השאלון: 17 שאלות בשאלון. השאלון מחולק לשני חלקים.

חלק א' - שאלות סגורות.

יש לענות על שמונה שאלות בלבד, מתוך השאלות 1-11.

ערך כל שאלה חמש נקודות, סה"כ 40 נקודות.

חלק ב' - שאלות פתוחות.

יש לענות על ארבע שאלות בלבד, מתוך השאלות 12-17.

ערך כל שאלה 15 נקודות, סה"כ 60 נקודות.

סה"כ: 100 נקודות.

חומר עזר: מחשבון (אין להשתמש במחשב כף יד או במחשבון עם תקשורת חיצונית).

דפי נוסחאות יצורפו לשאלון הבחינה.

נוסחאון מה"ט במערכות בקרה, רכיבים ומתמרים - להורדה ב-PDF, 58 עמודים.

שאלה 1 · תדירות טבעית ומקדם ריסון ממערכת מסדר שני

נתונה פונקציית תמסורת G(s)G(s) של מערכת בקרה מסוימת.

G(s)=15s2+13⋅s+8G(s)=\frac{15}{s^2+13\cdot s+8}

התדירות הטבעית ωn\omega_n ומקדם הריסון ξ\xi של פונקציה זו הם:

א. ωn=2.83[Radsec] ; ξ=2.299\omega_n=2.83\left[\frac{Rad}{sec}\right]\ ;\ \xi=2.299

ב. ωn=3.41[Radsec] ; ξ=1.299\omega_n=3.41\left[\frac{Rad}{sec}\right]\ ;\ \xi=1.299

ג. ωn=0.81[Radsec] ; ξ=2.645\omega_n=0.81\left[\frac{Rad}{sec}\right]\ ;\ \xi=2.645

ד. ωn=1.45[Radsec] ; ξ=3.299\omega_n=1.45\left[\frac{Rad}{sec}\right]\ ;\ \xi=3.299

◂ פתרון מלא לשאלה 1

פתרון

תשובה:

א: ωn=2.83 rad/sec\omega_n=2.83\,\text{rad/sec}, ξ=2.299\xi=2.299

נתון: G(s)=15s2+13s+8G(s)=\frac{15}{s^2+13s+8}.

מבוקש: ωn\omega_n ו-ξ\xi.

משווים את המכנה לצורה התקנית של מערכת מסדר שני: s2+2ξωns+ωn2s^2+2\xi\omega_n s+\omega_n^2.

1. האיבר החופשי שווה ל-ωn2\omega_n^2:

ωn2=8 ⇒ ωn=8=2.83 rad/sec\omega_n^2=8\ \Rightarrow\ \omega_n=\sqrt{8}=2.83\,\text{rad/sec}

2. המקדם של ss שווה ל-2ξωn2\xi\omega_n:

2ξωn=13 ⇒ ξ=132⋅2.828=135.657=2.298≈2.2992\xi\omega_n=13\ \Rightarrow\ \xi=\frac{13}{2\cdot2.828}=\frac{13}{5.657}=2.298\approx2.299

מקדם הריסון גדול מ-1, כלומר המערכת בריסון יתר.

תשובה: א. ωn=2.83 rad/sec\omega_n=2.83\,\text{rad/sec}, ξ≈2.299\xi\approx2.299.

שאלה 2 · התמרת לפלס הפוכה בפירוק לשברים חלקיים

התמרת לפלס ההפוכה של הפונקציה G(s)=3s2+3⋅sG(s)=\frac{3}{s^2+3\cdot s}.

א. g(t)=e−3t⋅u(t)g(t)=e^{-3t}\cdot u(t)

ב. g(t)=u(t)−e−3⋅tg(t)=u(t)-e^{-3\cdot t}

ג. g(t)=e−3t⋅sin⁡3tg(t)=e^{-3t}\cdot\sin3t

ד. g(t)=u(t)⋅cos⁡3tg(t)=u(t)\cdot\cos3t

◂ פתרון מלא לשאלה 2

פתרון

תשובה:

ב: g(t)=u(t)−e−3tg(t)=u(t)-e^{-3t}

מפרקים את הפונקציה לשברים חלקיים ומתמירים כל שבר לפי טבלת לפלס.

1. פירוק המכנה: s2+3s=s⋅(s+3)s^2+3s=s\cdot(s+3), ולכן

G(s)=3s(s+3)=As+Bs+3G(s)=\frac{3}{s(s+3)}=\frac{A}{s}+\frac{B}{s+3}

2. מציאת המקדמים:

A=3s+3∣s=0=33=1A=\left.\frac{3}{s+3}\right|_{s=0}=\frac{3}{3}=1

B=3s∣s=−3=3−3=−1B=\left.\frac{3}{s}\right|_{s=-3}=\frac{3}{-3}=-1

כלומר G(s)=1s−1s+3G(s)=\frac{1}{s}-\frac{1}{s+3}.

3. התמרה הפוכה לפי הזוגות 1s→u(t)\frac{1}{s}\to u(t) ו-1s+a→e−at\frac{1}{s+a}\to e^{-at}:

g(t)=u(t)−e−3tg(t)=u(t)-e^{-3t}

תשובה: ב. g(t)=u(t)−e−3tg(t)=u(t)-e^{-3t}.

שאלה 3 · ערך מצב מתמיד לכניסת מדרגה

פונקציית התמסורת של מערכת בקרה מסוימת היא G(s)=23S2+14⋅S+37G(s)=\frac{23}{S^2+14\cdot S+37}.

לפונקציה זו מסרו בכניסה אות מדרגת יחידה.

במצב המתמיד ערכה של פונקציה זו הוא:

א. g(t)=0.916g(t)=0.916

ב. g(t)=1.345g(t)=1.345

ג. g(t)=1.128g(t)=1.128

ד. g(t)=0.622g(t)=0.622

◂ פתרון מלא לשאלה 3

פתרון

תשובה:

ד: 0.6220.622

נשתמש במשפט הערך הסופי. כניסת מדרגת יחידה היא R(s)=1sR(s)=\frac{1}{s}, והמוצא C(s)=G(s)⋅1sC(s)=G(s)\cdot\frac{1}{s}.

1. שורשי המכנה s2+14s+37s^2+14s+37 הם s=−7±12s=-7\pm\sqrt{12}, שניהם שליליים, ולכן המערכת יציבה ומותר להשתמש במשפט.

2. הערך הסופי:

c(∞)=lim⁡s→0s⋅G(s)⋅1s=G(0)=2337=0.622c(\infty)=\lim_{s\to0}s\cdot G(s)\cdot\frac{1}{s}=G(0)=\frac{23}{37}=0.622

תשובה: ד. 0.6220.622.

שאלה 4 · שגיאה במערכת בקרת מהירות מנוע

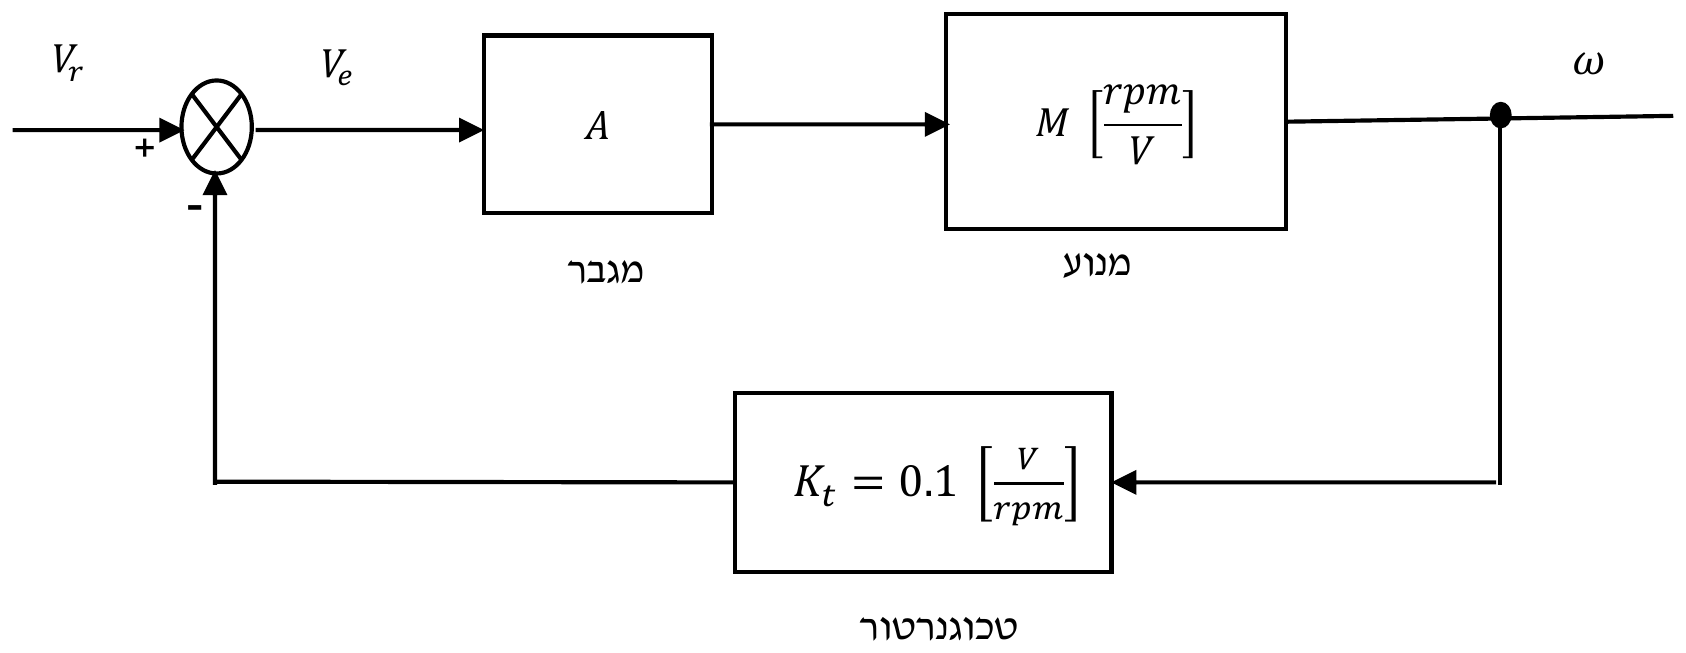
באיור לשאלה 4 מוצגת סכמת מלבנים של מערכת בקרת מהירות סיבוב מנוע.

נתון: Vr=20 [V]V_r=20\,[V].

אם מהירות סיבוב המנוע ω=120 rpm\omega=120\,\text{rpm}, מהי שגיאת המערכת?

א. Ve=9 VV_e=9\,V.

ב. Ve=4 VV_e=4\,V.

ג. Ve=8 VV_e=8\,V.

ד. Ve=2 VV_e=2\,V.

◂ פתרון מלא לשאלה 4

פתרון

תשובה:

ג: Ve=8 VV_e=8\,\text{V}

נתון: Vr=20 VV_r=20\,\text{V}, Kt=0.1 V/rpmK_t=0.1\,\text{V/rpm}, ω=120 rpm\omega=120\,\text{rpm}.

מבוקש: אות השגיאה VeV_e.

1. הטכוגנרטור בחוג המשוב ממיר את המהירות למתח:

Vt=Kt⋅ω=0.1⋅120=12 VV_t=K_t\cdot\omega=0.1\cdot120=12\,\text{V}

2. במחבר מחסרים את מתח המשוב מהמתח הרצוי:

Ve=Vr−Vt=20−12=8 VV_e=V_r-V_t=20-12=8\,\text{V}

תשובה: ג. Ve=8 VV_e=8\,\text{V}.

שאלה 5 · תגובת בקר P לאות שגיאה

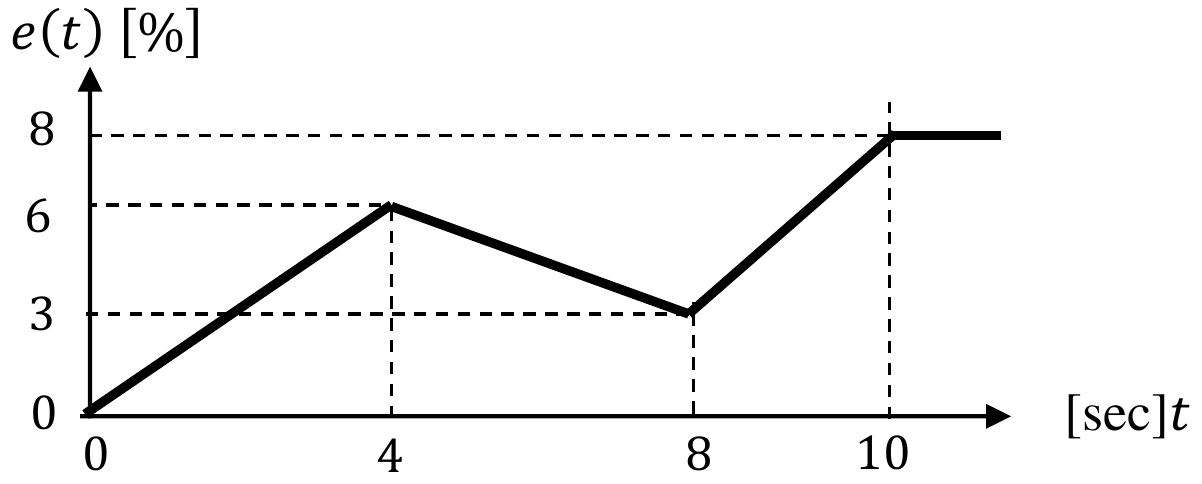
באיור לשאלה 5 מתואר אות שגיאה במבוא בקר מסוג PP בעל הנתונים הבאים:

תפוקת הבקר כשהשגיאה שווה לאפס- P0=12%P_0=12\%, קבוע הבקר: KP=3K_P=3.

תגובת הבקר לאות המתואר באיור בזמן t=8 sect=8\,sec היא:

א. p(t=8)=30 %p(t=8)=30\,\%

ב. p(t=8)=24 %p(t=8)=24\,\%

ג. p(t=8)=34 %p(t=8)=34\,\%

ד. p(t=8)=28 %p(t=8)=28\,\%

◂ פתרון מלא לשאלה 5

פתרון

תשובה:

p(8)=21%p(8)=21\%, ערך שאינו בין התשובות; התשובה המכוונת ככל הנראה היא א (30%30\%, המתאימה ל-e=6%e=6\%)

נתון: בקר יחסי עם KP=3K_P=3, P0=12%P_0=12\%, ואות השגיאה באיור.

מבוקש: מוצא הבקר ברגע t=8 sect=8\,\text{sec}.

1. משוואת בקר יחסי: מוצא הבקר תלוי רק בערך הרגעי של השגיאה:

p(t)=KP⋅e(t)+P0p(t)=K_P\cdot e(t)+P_0

2. קריאת השגיאה מהאיור: ב-t=8 sect=8\,\text{sec} הגרף נמצא בנקודת המינימום, e(8)=3%e(8)=3\%.

3. הצבה:

p(8)=3⋅3+12=21%p(8)=3\cdot3+12=21\%

הערה: התוצאה 21%21\% אינה מופיעה בין התשובות. תשובה א (30%30\%) מתקבלת אם מציבים e=6%e=6\%, ערך השגיאה בשיא הגרף ב-t=4 sect=4\,\text{sec}: 3⋅6+12=30%3\cdot6+12=30\%. נראה שזו הכוונה של מחברי השאלה (או שערכי הגרף בנקודות t=4t=4 ו-t=8t=8 הוחלפו). לפי האיור כפי שהוא מודפס, המוצא הוא 21%21\%.

תשובה: לפי האיור p(8)=21%p(8)=21\%, ערך שאינו מופיע בין התשובות; התשובה המכוונת ככל הנראה היא א (30%30\%).

שאלה 6 · מעגל מדידת טמפרטורה עם PT100 ומגבר

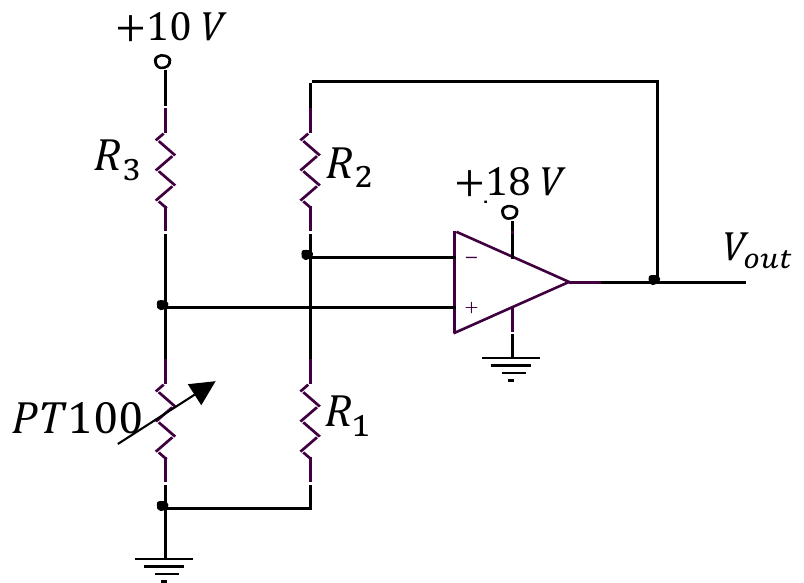
באיור לשאלה 6 מוצג מעגל אלקטרוני למדידת טמפרטורה באמצעות חיישן PT100PT100 עם מקדם אלפא α=0.00385 [1/∘C]\alpha=0.00385\,[1/^\circ\text{C}]. המעגל כולל מגבר שרת אידאלי, חיישן PT100PT100 ושלושה נגדים.

התנגדות החיישן PT100 בטמפרטורה 0 ∘C0\,^\circ\text{C} היא 100 Ω100\,\Omega. נתון: R1=20 kΩR_1=20\,k\Omega, R2=20 kΩR_2=20\,k\Omega, R3=150 ΩR_3=150\,\Omega.

מתח המוצא VoutV_{out} בטמפרטורה של T=129.87 ∘CT=129.87\,^\circ\text{C} הוא:

א. Vout=18 VV_{out}=18\,V

ב. Vout=7.5 VV_{out}=7.5\,V

ג. Vout=10 VV_{out}=10\,V

ד. Vout=5 VV_{out}=5\,V

◂ פתרון מלא לשאלה 6

פתרון

תשובה:

ג: Vout=10 VV_{out}=10\,\text{V}

נתון: R0=100 ΩR_0=100\,\Omega, α=0.00385 1/∘C\alpha=0.00385\,1/^\circ\text{C}, T=129.87 ∘CT=129.87\,^\circ\text{C}, R3=150 ΩR_3=150\,\Omega, R1=R2=20 kΩR_1=R_2=20\,\text{k}\Omega, מתח הזנה של המחלק 10 V10\,\text{V}.

מבוקש: VoutV_{out}.

מבנה המעגל: R3R_3 והחיישן יוצרים מחלק מתח בין +10 V+10\,\text{V} לאדמה, ונקודת האמצע שלו מחוברת למבוא הלא מהפך (+). R2R_2 (בין המוצא למבוא המהפך) ו-R1R_1 (בין המבוא המהפך לאדמה) הם רשת המשוב, כלומר זהו מגבר לא מהפך.

1. התנגדות החיישן בטמפרטורה הנתונה:

RT=R0(1+αT)=100⋅(1+0.00385⋅129.87)=100⋅1.5=150 ΩR_T=R_0(1+\alpha T)=100\cdot(1+0.00385\cdot129.87)=100\cdot1.5=150\,\Omega

2. המתח במבוא הלא מהפך (מחלק מתח):

V+=10⋅RTR3+RT=10⋅150150+150=5 VV_+=10\cdot\frac{R_T}{R_3+R_T}=10\cdot\frac{150}{150+150}=5\,\text{V}

3. הגבר המגבר הלא מהפך:

Av=1+R2R1=1+2020=2A_v=1+\frac{R_2}{R_1}=1+\frac{20}{20}=2

4. מתח המוצא:

Vout=Av⋅V+=2⋅5=10 VV_{out}=A_v\cdot V_+=2\cdot5=10\,\text{V}

הערך קטן ממתח ההזנה 18 V18\,\text{V}, ולכן המגבר אינו ברוויה.

תשובה: ג. Vout=10 VV_{out}=10\,\text{V}.

שאלה 7 · חישוב מקדם הספיקה של שסתום בקרה

נדרש להזרים שמן בספיקה של Q=13[gallonmin]Q=13\left[\frac{gallon}{min}\right] במפל לחץ של ΔP=12.3 [PSI]\Delta P=12.3\,[PSI] דרך שסתום בקרה.

המשקל הסגולי (specific gravityspecific\ gravity) של השמן s.g.=0.78[grcm3]s.g.=0.78\left[\frac{gr}{cm^3}\right].

ה- CvC_v של שסתום בקרה הוא:

א. Cv=1.98C_v=1.98

ב. Cv=4.05C_v=4.05

ג. Cv=3.27C_v=3.27

ד. Cv=2.51C_v=2.51

◂ פתרון מלא לשאלה 7

פתרון

תשובה:

ג: Cv=3.27C_v=3.27

נתון: Q=13 gpmQ=13\,\text{gpm}, ΔP=12.3 PSI\Delta P=12.3\,\text{PSI}, s.g.=0.78s.g.=0.78.

מבוקש: CvC_v.

1. נוסחת הספיקה דרך שסתום בקרה לנוזל (ביחידות gpm ו-PSI):

Q=CvΔPs.g. ⇒ Cv=Qs.g.ΔPQ=C_v\sqrt{\frac{\Delta P}{s.g.}}\ \Rightarrow\ C_v=Q\sqrt{\frac{s.g.}{\Delta P}}

2. הצבה:

Cv=13⋅0.7812.3=13⋅0.2518=3.27C_v=13\cdot\sqrt{\frac{0.78}{12.3}}=13\cdot0.2518=3.27

תשובה: ג. Cv=3.27C_v=3.27.

שאלה 8 · שגיאת בקר באחוזים מתחום המדידה

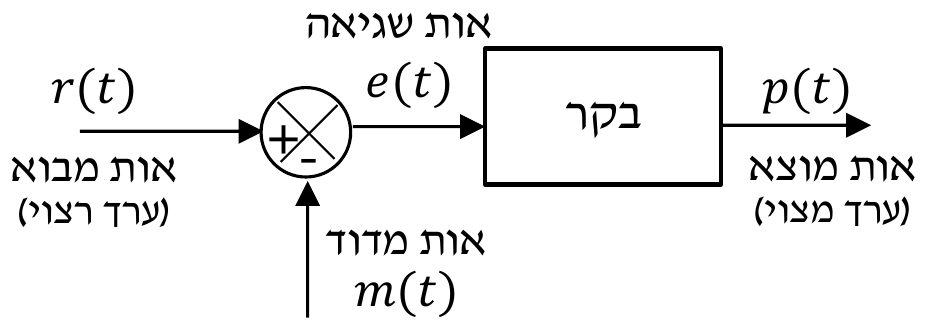
באיור לשאלה 8 מוצג תרשים מלבנים של בקר מהירות רכב. נתון: הערך המרבי - rmax=155[kmh]r_{max}=155\left[\frac{km}{h}\right].

הערך המזערי – rmin=20[kmh]r_{min}=20\left[\frac{km}{h}\right]. הערך הרצוי – r(t)=100[kmh]r(t)=100\left[\frac{km}{h}\right].

בעבור הערך בפועל (המהירות הנמדדת) של m(t)=95.5[kmh]m(t)=95.5\left[\frac{km}{h}\right] שגיאת הבקר היא:

א. e(%)=3.33 %e(\%)=3.33\,\%

ב. e(%)=2.78 %e(\%)=2.78\,\%

ג. e(%)=4.12 %e(\%)=4.12\,\%

ד. e(%)=6.56 %e(\%)=6.56\,\%

◂ פתרון מלא לשאלה 8

פתרון

תשובה:

א: e=3.33%e=3.33\%

נתון: rmax=155 km/hr_{max}=155\,\text{km/h}, rmin=20 km/hr_{min}=20\,\text{km/h}, r=100 km/hr=100\,\text{km/h}, m=95.5 km/hm=95.5\,\text{km/h}.

מבוקש: השגיאה באחוזים מתחום המדידה.

1. השגיאה ביחידות מהירות:

e=r−m=100−95.5=4.5 km/he=r-m=100-95.5=4.5\,\text{km/h}

2. תחום המדידה:

rmax−rmin=155−20=135 km/hr_{max}-r_{min}=155-20=135\,\text{km/h}

3. השגיאה באחוזים מהתחום:

e(%)=r−mrmax−rmin⋅100%=4.5135⋅100%=3.33%e(\%)=\frac{r-m}{r_{max}-r_{min}}\cdot100\%=\frac{4.5}{135}\cdot100\%=3.33\%

תשובה: א. e=3.33%e=3.33\%.

שאלה 9 · הגדרת היסטרזיס במערכת מדידה

היסטרזיס – HysteresisHysteresis של מערכת מדידה מוגדר כ:

א. היחס שבין השינוי שחל באות המוצא של מתמר לעומת אות המבוא שגרם אותו.

ב. תגובת מערכת שאיננה תלויה רק בעירור ובמצב הסביבה אלא גם במצב הקודם (ה"היסטורי") של המערכת.

ג. מידת הקירבה של הערך הנמדד של הערך שנחשב לאמיתי.

ד. ההפרש המזערי בין שני ערכי מדידה סמוכים שמכשיר המדידה מסוגל להבחין ביניהם.

◂ פתרון מלא לשאלה 9

פתרון

תשובה:

ב

עוברים על ההגדרות:

1. היחס בין השינוי במוצא לשינוי במבוא שגרם לו הוא רגישות (תשובה א).

2. מידת הקרבה של הערך הנמדד לערך האמיתי היא דיוק (תשובה ג).

3. ההפרש המזערי בין שני ערכים סמוכים שהמכשיר מבחין ביניהם הוא הפרדה (רזולוציה) (תשובה ד).

4. היסטרזיס הוא תופעה שבה קריאת המכשיר עבור אותו ערך מבוא שונה כשמגיעים אליו בעלייה או בירידה, כלומר המוצא תלוי גם במצב הקודם ("ההיסטוריה") של המערכת, וזו תשובה ב.

תשובה: ב.

שאלה 10 · מהירות זרימה ממשוואת הרציפות בצינור ונטורי

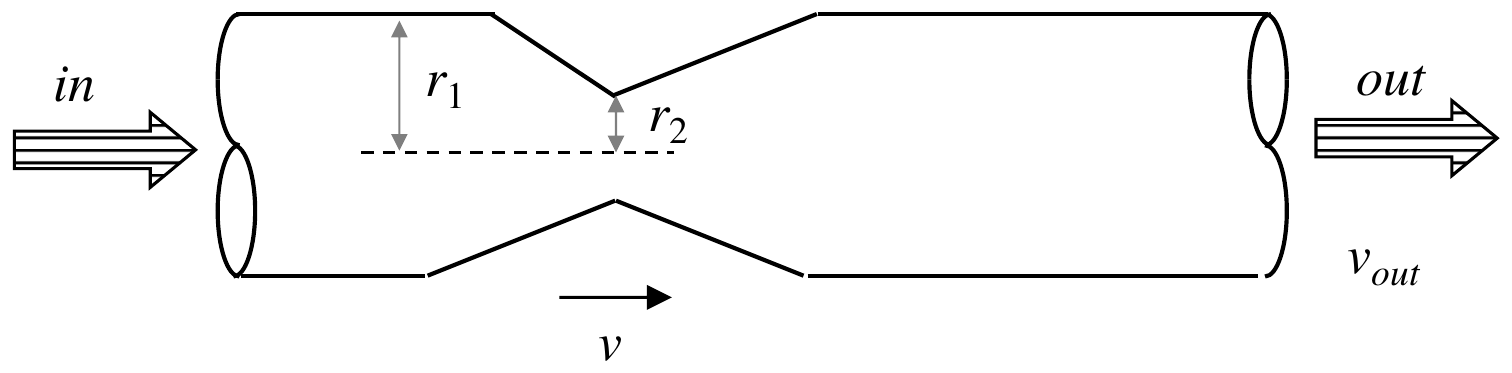
באיור לשאלה 10 מוצג צינור עם הצרה (צינור ונטורי) לספיקת נפט. רדיוס החתך של הצינור בחלקו הרחב r1=13 cmr_1=13\,cm, ובחלקו הצר – r2=6.4 cmr_2=6.4\,cm.

נתון: מהירות הנפט בחלקו הצר של הצינור v=3.4[msec]v=3.4\left[\frac{m}{sec}\right].

חיכוך המים בצינור זניח.

מהירות ספיקת הנפט ביציאה מהצינור voutv_{out} היא:

א. vout=3.400[msec]v_{out}=3.400\left[\frac{m}{sec}\right]

ב. vout=1.324[msec]v_{out}=1.324\left[\frac{m}{sec}\right]

ג. vout=0.824[msec]v_{out}=0.824\left[\frac{m}{sec}\right]

ד. vout=2.167[msec]v_{out}=2.167\left[\frac{m}{sec}\right]

◂ פתרון מלא לשאלה 10

פתרון

תשובה:

ג: vout=0.824 m/secv_{out}=0.824\,\text{m/sec}

נתון: r1=13 cmr_1=13\,\text{cm}, r2=6.4 cmr_2=6.4\,\text{cm}, v=3.4 m/secv=3.4\,\text{m/sec}. לפי האיור, היציאה מהצינור היא בחלק הרחב, שרדיוסו r1r_1.

מבוקש: voutv_{out}.

1. הנוזל אינו דחיס, ולכן הספיקה זהה בכל חתך (משוואת הרציפות):

A2⋅v=A1⋅vout ⇒ vout=v⋅A2A1=v⋅(r2r1)2A_2\cdot v=A_1\cdot v_{out}\ \Rightarrow\ v_{out}=v\cdot\frac{A_2}{A_1}=v\cdot\left(\frac{r_2}{r_1}\right)^2

2. הצבה:

vout=3.4⋅(6.413)2=3.4⋅0.2424=0.824 m/secv_{out}=3.4\cdot\left(\frac{6.4}{13}\right)^2=3.4\cdot0.2424=0.824\,\text{m/sec}

תשובה: ג. vout=0.824 m/secv_{out}=0.824\,\text{m/sec}.

שאלה 11 · זיהוי סימון שער לוגי לפי ISA

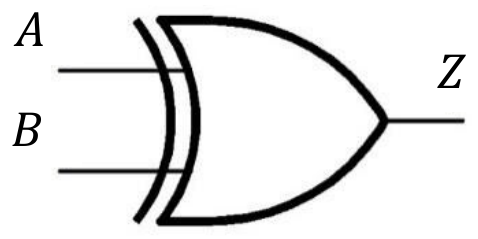
באיור לשאלה 11 מוצג סימון מעגל לוגי (רכיב לוגי) המשמש כפונקציה בתרשים זרימה של תהליך מסוים.

הסימון הוא על פי האגודה הבין-לאומית לאוטומציה – ISAISA.

סימון המעגל הלוגי מתאר פונקציה של:

א. שער "או" OROR

ב. שער "גם" ANDAND

ג. שער "לא-או" NORNOR

ד. שער "eXclusive OR" XORXOR

◂ פתרון מלא לשאלה 11

פתרון

תשובה:

ד: XOR

מזהים את הצורה:

1. לסמל צורת שער "או" (צד כניסה קעור וחוד ביציאה), ולכן אינו שער AND.

2. אין עיגול ביציאה, ולכן אינו NOR.

3. בצד הכניסה יש קשת כפולה (קו קעור נוסף לפני גוף השער), וזה הסימן המבדיל של שער "או" בלעדי. המוצא Z=A⊕BZ=A\oplus B הוא 1 רק כאשר הכניסות שונות זו מזו.

תשובה: ד. שער XOR.

שאלה 12 · חוג סגור: תמסורת, סדר, תדירות טבעית וריסון

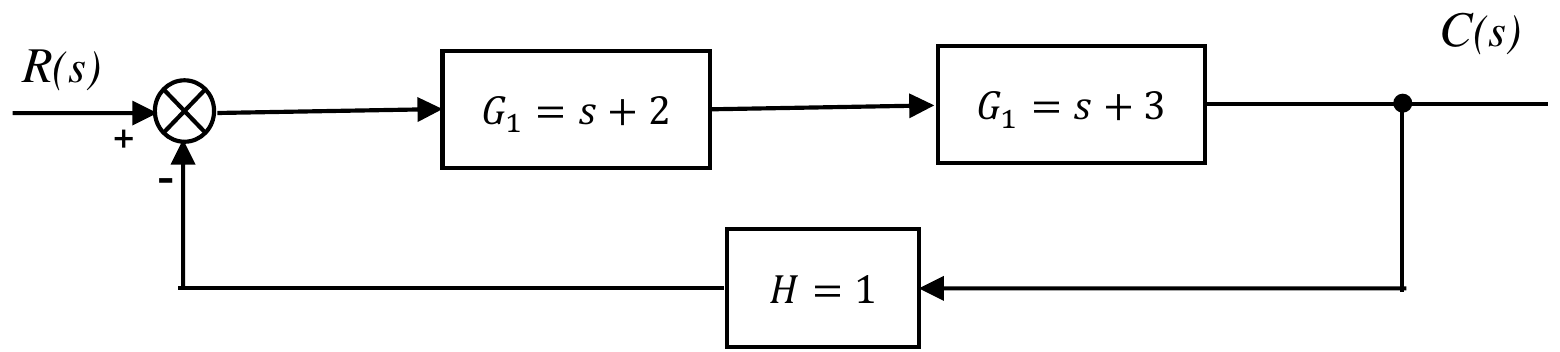
באיור לשאלה 12 מוצגת סכמת מלבנים של מערכת בקרה מסוימת.
א.

מהי פונקציית התמסורת של מערכת הבקרה? Gf=C(s)R(s)G_f=\frac{C(s)}{R(s)}.

(4 נקודות)
ב.

מהו סדר מערכת הבקרה? נמקו את תשובתכם.

(3 נקודות)
ג.

מהי התדירות הטבעית ωn\omega_n של מערכת הבקרה?

(4 נקודות)
ד.

מהו מקדם הריסון ξ\xi של מערכת הבקרה?

(4 נקודות)
◂ פתרון מלא לשאלה 12

סעיף א

תשובה:

Gf=s2+5s+6s2+5s+7G_f=\frac{s^2+5s+6}{s^2+5s+7}

נתון: שני מלבנים בטור, s+2s+2 ו-s+3s+3 (באיור שניהם מסומנים G1G_1), ומשוב שלילי H=1H=1.

מבוקש: Gf=C(s)R(s)G_f=\frac{C(s)}{R(s)}.

1. מלבנים בטור מוכפלים, וזו תמסורת הענף הישיר:

G(s)=(s+2)(s+3)=s2+5s+6G(s)=(s+2)(s+3)=s^2+5s+6

2. נוסחת חוג סגור עם משוב שלילי:

Gf=G1+G⋅H=s2+5s+61+(s2+5s+6)⋅1=s2+5s+6s2+5s+7G_f=\frac{G}{1+G\cdot H}=\frac{s^2+5s+6}{1+(s^2+5s+6)\cdot1}=\frac{s^2+5s+6}{s^2+5s+7}

תשובה: Gf=s2+5s+6s2+5s+7G_f=\frac{s^2+5s+6}{s^2+5s+7}

סעיף ב

תשובה:

מערכת מסדר שני (החזקה הגבוהה של ss במכנה היא 2).

סדר המערכת נקבע לפי החזקה הגבוהה ביותר של ss במכנה פונקציית התמסורת (המשוואה האופיינית), כלומר לפי מספר הקטבים.

המשוואה האופיינית היא s2+5s+7=0s^2+5s+7=0, והחזקה הגבוהה בה היא s2s^2. לכן למערכת שני קטבים.

תשובה: המערכת מסדר שני, כי המכנה של GfG_f הוא פולינום ממעלה 2.

סעיף ג

תשובה:

ωn=2.646 rad/sec\omega_n=2.646\,\text{rad/sec}

משווים את המכנה s2+5s+7s^2+5s+7 לצורה התקנית s2+2ξωns+ωn2s^2+2\xi\omega_n s+\omega_n^2.

1. האיבר החופשי:

ωn2=7 ⇒ ωn=7=2.646 rad/sec\omega_n^2=7\ \Rightarrow\ \omega_n=\sqrt{7}=2.646\,\text{rad/sec}

תשובה: ωn=2.646 rad/sec\omega_n=2.646\,\text{rad/sec}

סעיף ד

תשובה:

ξ=0.945\xi=0.945 (תת-ריסון)

משתמשים במקדם של ss במכנה ובתוצאת סעיף ג.

1. 2ξωn=5 ⇒ ξ=52ωn=52⋅2.646=55.292=0.9452\xi\omega_n=5\ \Rightarrow\ \xi=\frac{5}{2\omega_n}=\frac{5}{2\cdot2.646}=\frac{5}{5.292}=0.945

2. 0<ξ<10<\xi<1, ולכן המערכת בתת-ריסון (הקטבים s=−2.5±j0.866s=-2.5\pm j0.866 מרוכבים צמודים).

תשובה: ξ=0.945\xi=0.945

שאלה 13 · פונקציית שגיאה, סוג מערכת וקבועי שגיאה

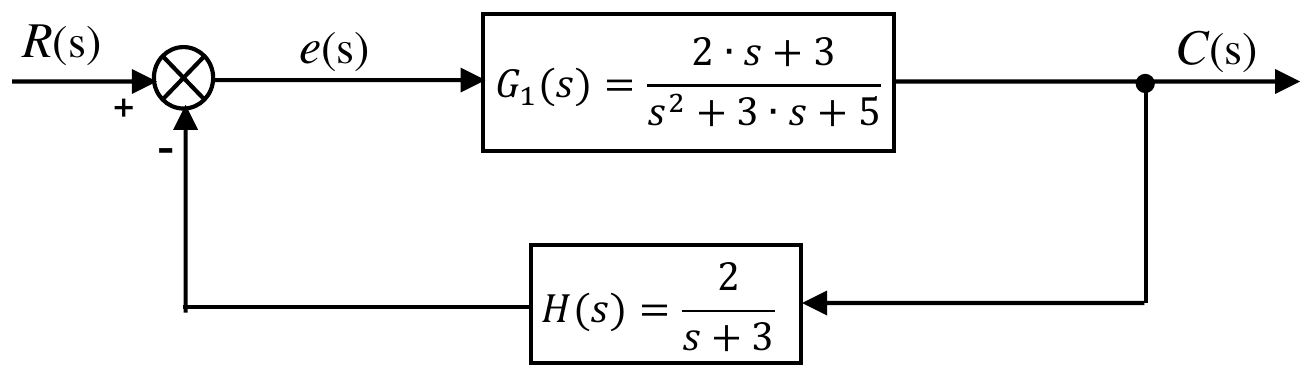
באיור לשאלה 13 מוצג תרשים מלבנים של מערכת בקרה מסוימת.
א.

מהי פונקציית התמסורת של שגיאת המערכת G(s)=e(s)R(s)G(s)=\frac{e(s)}{R(s)}?

(3 נקודות)
ב.

מהו סוג המערכת? נמקו את תשובתכם.

(2 נקודות)
ג.

מהם קבועי השגיאה של המערכת: Kp,Kv,KaK_p,K_v,K_a?

(6 נקודות)
ד.

מהי שגיאת המערכת esse_{ss} במצב מתמיד, עבור כניסת מהירות: r(t)=t⋅u(t)r(t)=t\cdot u(t)?

(4 נקודות)
◂ פתרון מלא לשאלה 13

סעיף א

תשובה:

e(s)R(s)=s3+6s2+14s+15s3+6s2+18s+21\frac{e(s)}{R(s)}=\frac{s^3+6s^2+14s+15}{s^3+6s^2+18s+21}

נתון: G1(s)=2s+3s2+3s+5G_1(s)=\frac{2s+3}{s^2+3s+5} בענף הישיר, H(s)=2s+3H(s)=\frac{2}{s+3} במשוב השלילי.

מבוקש: e(s)R(s)\frac{e(s)}{R(s)}, כאשר e(s)e(s) הוא מוצא המחבר.

1. משוואות המעגל: e(s)=R(s)−H(s)C(s)e(s)=R(s)-H(s)C(s) ו-C(s)=G1(s)e(s)C(s)=G_1(s)e(s). מציבים את השנייה בראשונה:

e(s)=R(s)−G1(s)H(s)e(s) ⇒ e(s)R(s)=11+G1(s)H(s)e(s)=R(s)-G_1(s)H(s)e(s)\ \Rightarrow\ \frac{e(s)}{R(s)}=\frac{1}{1+G_1(s)H(s)}

2. תמסורת החוג הפתוח:

G1(s)H(s)=2s+3s2+3s+5⋅2s+3=4s+6(s2+3s+5)(s+3)=4s+6s3+6s2+14s+15G_1(s)H(s)=\frac{2s+3}{s^2+3s+5}\cdot\frac{2}{s+3}=\frac{4s+6}{(s^2+3s+5)(s+3)}=\frac{4s+6}{s^3+6s^2+14s+15}

3. הצבה:

e(s)R(s)=s3+6s2+14s+15s3+6s2+14s+15+4s+6=s3+6s2+14s+15s3+6s2+18s+21\frac{e(s)}{R(s)}=\frac{s^3+6s^2+14s+15}{s^3+6s^2+14s+15+4s+6}=\frac{s^3+6s^2+14s+15}{s^3+6s^2+18s+21}

תשובה: e(s)R(s)=s3+6s2+14s+15s3+6s2+18s+21\frac{e(s)}{R(s)}=\frac{s^3+6s^2+14s+15}{s^3+6s^2+18s+21}

סעיף ב

תשובה:

סוג 0 (אין קוטב בראשית בתמסורת החוג הפתוח).

סוג המערכת הוא מספר הקטבים בראשית (s=0s=0, אינטגרטורים) בתמסורת החוג הפתוח G1(s)H(s)G_1(s)H(s).

G1(s)H(s)=4s+6(s2+3s+5)(s+3)G_1(s)H(s)=\frac{4s+6}{(s^2+3s+5)(s+3)}: במכנה אין גורם ss (קטבי החוג הפתוח הם s=−3s=-3 ו-s=−1.5±j1.66s=-1.5\pm j1.66), כלומר אין קוטב בראשית.

תשובה: המערכת מסוג 0.

סעיף ג

תשובה:

Kp=0.4K_p=0.4, Kv=0K_v=0, Ka=0K_a=0

מחשבים את הקבועים מתמסורת החוג הפתוח G1(s)H(s)=4s+6s3+6s2+14s+15G_1(s)H(s)=\frac{4s+6}{s^3+6s^2+14s+15}.

1. קבוע שגיאת המקום:

Kp=lim⁡s→0G1(s)H(s)=615=0.4K_p=\lim_{s\to0}G_1(s)H(s)=\frac{6}{15}=0.4

2. קבוע שגיאת המהירות:

Kv=lim⁡s→0s⋅G1(s)H(s)=0⋅0.4=0K_v=\lim_{s\to0}s\cdot G_1(s)H(s)=0\cdot0.4=0

3. קבוע שגיאת התאוצה:

Ka=lim⁡s→0s2⋅G1(s)H(s)=0K_a=\lim_{s\to0}s^2\cdot G_1(s)H(s)=0

זה מתאים למערכת מסוג 0: KpK_p סופי, ו-Kv=Ka=0K_v=K_a=0.

תשובה: Kp=0.4K_p=0.4, Kv=0K_v=0, Ka=0K_a=0

סעיף ד

תשובה:

ess→∞e_{ss}\to\infty

כניסת מהירות (שיפוע יחידה): R(s)=1s2R(s)=\frac{1}{s^2}.

1. לפי משפט הערך הסופי:

ess=lim⁡s→0s⋅e(s)=lim⁡s→0s⋅1s2⋅11+G1H=lim⁡s→01s+sG1(s)H(s)=1Kve_{ss}=\lim_{s\to0}s\cdot e(s)=\lim_{s\to0}s\cdot\frac{1}{s^2}\cdot\frac{1}{1+G_1H}=\lim_{s\to0}\frac{1}{s+sG_1(s)H(s)}=\frac{1}{K_v}

2. הצבה: Kv=0K_v=0 (סעיף ג), ולכן

ess=10→∞e_{ss}=\frac{1}{0}\to\infty

(המשוואה האופיינית s3+6s2+18s+21=0s^3+6s^2+18s+21=0 יציבה: כל מקדמיה חיוביים ו-6⋅18=108>216\cdot18=108>21, ולכן מותר להשתמש במשפט.) מערכת מסוג 0 אינה מסוגלת לעקוב אחרי כניסת שיפוע; השגיאה גדלה עם הזמן ללא גבול.

תשובה: ess→∞e_{ss}\to\infty

שאלה 14 · תמסורת ותחום יציבות לפי ראוט-הורביץ

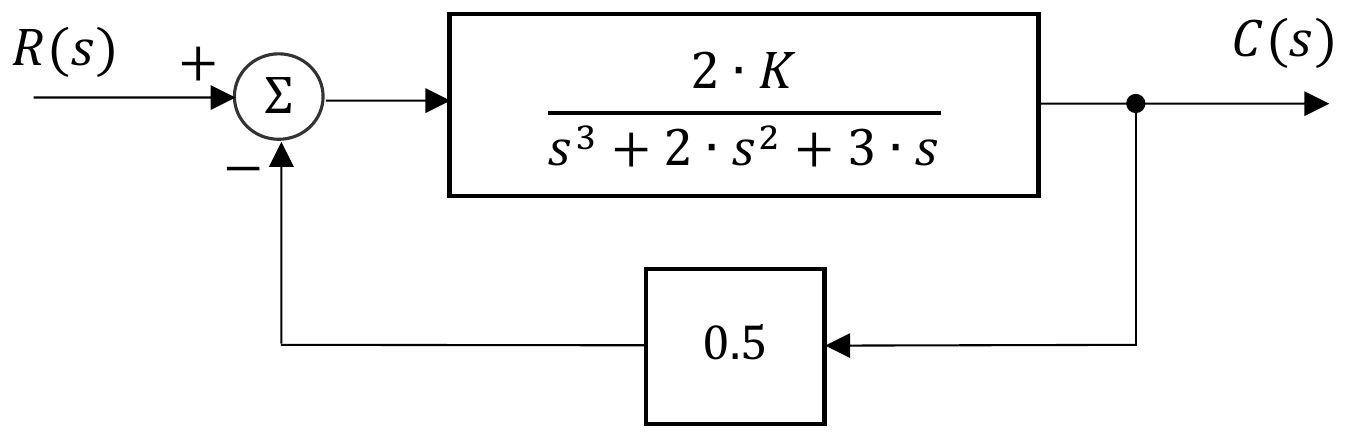
באיור לשאלה 14 מוצג תרשים מלבנים של מערכת בקרה.
א.

מהי פונקציית התמסורת של מערכת הבקרה Gf(s)=C(s)R(s)G_f(s)=\frac{C(s)}{R(s)}?

(5 נקודות)
ב.

מהי פונקציית התמסורת בחוג-פתוח Gopen_loop(s)G_{open\_loop}(s) של מערכת הבקרה הנתונה?

(3 נקודות)
ג.

מהו תחום הערכים של KK, שעבורו מערכת הבקרה תהיה יציבה, על פי הקריטריון של ראוט-הורביץ?

(7 נקודות)
◂ פתרון מלא לשאלה 14

סעיף א

תשובה:

Gf(s)=2Ks3+2s2+3s+KG_f(s)=\frac{2K}{s^3+2s^2+3s+K}

נתון: G(s)=2Ks3+2s2+3sG(s)=\frac{2K}{s^3+2s^2+3s} בענף הישיר, H=0.5H=0.5 במשוב השלילי.

מבוקש: Gf(s)G_f(s).

1. נוסחת חוג סגור עם משוב שלילי:

Gf=G1+GHG_f=\frac{G}{1+GH}

2. הצבה, וכפל המונה והמכנה ב-s3+2s2+3ss^3+2s^2+3s:

Gf=2Ks3+2s2+3s1+2K⋅0.5s3+2s2+3s=2Ks3+2s2+3s+KG_f=\frac{\frac{2K}{s^3+2s^2+3s}}{1+\frac{2K\cdot0.5}{s^3+2s^2+3s}}=\frac{2K}{s^3+2s^2+3s+K}

תשובה: Gf(s)=2Ks3+2s2+3s+KG_f(s)=\frac{2K}{s^3+2s^2+3s+K}

סעיף ב

תשובה:

Gopen_loop(s)=Ks3+2s2+3sG_{open\_loop}(s)=\frac{K}{s^3+2s^2+3s}

תמסורת החוג הפתוח היא מכפלת כל המלבנים לאורך החוג (ענף ישיר כפול משוב):

Gopen_loop(s)=G(s)⋅H(s)=2Ks3+2s2+3s⋅0.5=Ks3+2s2+3s=Ks(s2+2s+3)G_{open\_loop}(s)=G(s)\cdot H(s)=\frac{2K}{s^3+2s^2+3s}\cdot0.5=\frac{K}{s^3+2s^2+3s}=\frac{K}{s(s^2+2s+3)}

תשובה: Gopen_loop(s)=Ks3+2s2+3sG_{open\_loop}(s)=\frac{K}{s^3+2s^2+3s}

סעיף ג

תשובה:

0<K<60<K<6

המשוואה האופיינית היא מכנה GfG_f (סעיף א):

s3+2s2+3s+K=0s^3+2s^2+3s+K=0

בונים טבלת ראות ודורשים שכל האיברים בעמודה הראשונה יהיו חיוביים.

1. טבלת ראות:

שורהעמודה 1עמודה 2
s3s^31133
s2s^222KK
s1s^12⋅3−1⋅K2=6−K2\frac{2\cdot3-1\cdot K}{2}=\frac{6-K}{2}00
s0s^0KK

2. תנאי שורה s1s^1:

6−K2>0 ⇒ K<6\frac{6-K}{2}>0\ \Rightarrow\ K<6

3. תנאי שורה s0s^0:

K>0K>0

4. בדיקה: עבור K=6K=6 המשוואה היא s3+2s2+3s+6=(s+2)(s2+3)s^3+2s^2+3s+6=(s+2)(s^2+3), עם קטבים s=±j1.732s=\pm j1.732 על הציר המדומה, כלומר גבול היציבות (תנודות קבועות בתדירות ω=3=1.732 rad/sec\omega=\sqrt{3}=1.732\,\text{rad/sec}).

תשובה: המערכת יציבה עבור 0<K<60<K<6.

שאלה 15 · גשר וויטסטון לבקרת לחץ במפעיל פנאומטי

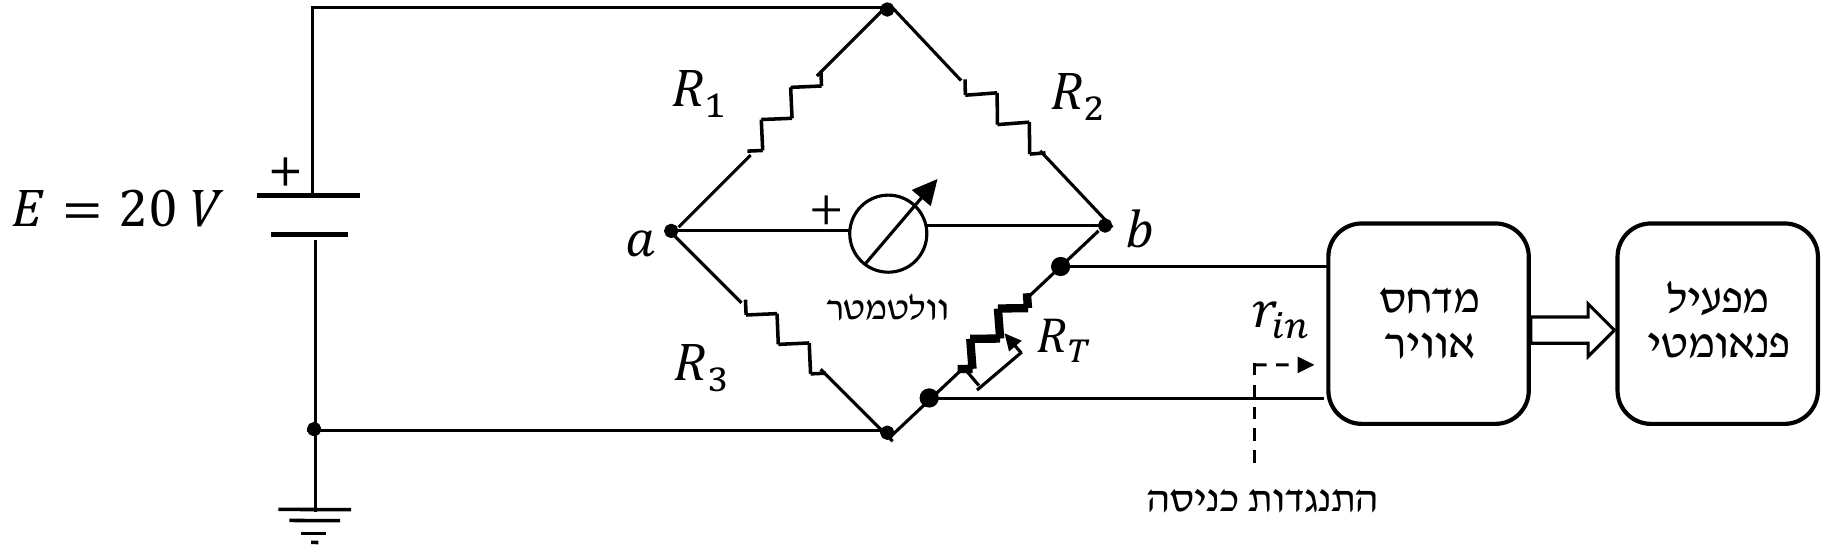
באיור לשאלה 15 מוצג מעגל חשמלי להפעלת מפעיל פנאומטי. המעגל בנוי מגשר של שלושה נגדים ופוטנציומטר RTR_T.

מתח הפוטנציומטר VTV_T קובע את לחץ האוויר במפעיל הפנאומטי.

מדחס האוויר מעביר את לחץ האוויר למפעיל הפנאומטי. ההתנגדות האומית של מבוא המדחס גדולה מאוד, rin→∞r_{in}\to\infty. המתח VabV_{ab} מועבר למערכת ממוחשבת (אינה מוצגת באיור) המחשבת את לחץ האוויר במפעיל הפנאומטי.

נתון: R1=R2=R3=RT(max)=20 KΩR_1=R_2=R_3=R_T(max)=20\,K\Omega. לחץ האוויר שנוצר לינארי יחסית למתח על פני הפוטנציומטר.

כאשר המתח על הפוטנציומטר VT1=6 VV_{T1}=6\,V, לחץ האוויר במפעיל הפניאומטי בערך של- P1=6 PSIP_1=6\,PSI.

כאשר המתח על הפוטנציומטר VT2=9 VV_{T2}=9\,V, לחץ האוויר במפעיל הפניאומטי בערך של- P2=24 PSIP_2=24\,PSI.

א.

מה שמו של גשר הנגדים במעגל החשמלי? הסבירו את פעולתו.

(3 נקודות)
ב.

מהי הנוסחה המקשרת בין לחץ האוויר PP במפעיל הפניאומטי בתלות מתח הפוטנציומטר VTV_T.

P=f(VT)P=f(V_T).

(4 נקודות)
ג.

מהי קריאת הוולטמטר בעבור לחץ אוויר של P=12 PSIP=12\,PSI?

(4 נקודות)
ד.

מה ערכו של הפוטנציומטר RTR_T בעבור לחץ אוויר של P=12 PSIP=12\,PSI?

(4 נקודות)
◂ פתרון מלא לשאלה 15

סעיף א

תשובה:

גשר וויטסטון: שני מחלקי מתח מקבילים, והוולטמטר מודד את הפרש המתחים ביניהם.

1. זהו גשר וויטסטון (Wheatstone bridge): ארבעה נגדים בשתי זרועות מקבילות, R1R_1 עם R3R_3 ו-R2R_2 עם RTR_T, המוזנות שתיהן מהמקור EE.

2. כל זרוע היא מחלק מתח. הנקודה aa היא אמצע הזרוע R1R_1-R3R_3, והנקודה bb היא אמצע הזרוע R2R_2-RTR_T. הוולטמטר מחובר בין aa ל-bb (האלכסון של הגשר) ומודד את ההפרש Vab=Va−VbV_{ab}=V_a-V_b.

3. הגשר מאוזן (Vab=0V_{ab}=0) כאשר R1R3=R2RT\frac{R_1}{R_3}=\frac{R_2}{R_T}, כלומר כאן כאשר RT=20 kΩR_T=20\,\text{k}\Omega. כשמשנים את RTR_T הגשר יוצא מאיזון, ו-VabV_{ab} משתנה בגודלו ובסימנו לפי השינוי. כך המתח VabV_{ab} מייצג את מצב הפוטנציומטר, ולכן גם את הלחץ במפעיל.

תשובה: גשר וויטסטון. שתי זרועותיו הן מחלקי מתח, והוולטמטר מודד את הפרש המתחים בין נקודות האמצע; במצב איזון ההפרש אפס, ושינוי ב-RTR_T יוצר מתח VabV_{ab} פרופורציוני לחוסר האיזון.

סעיף ב

תשובה:

P=6VT−30 [PSI]P=6V_T-30\ [\text{PSI}] (VTV_T בוולט)

נתון: הקשר לינארי, P=m⋅VT+nP=m\cdot V_T+n, ושתי נקודות: (6 V,6 PSI)(6\,\text{V},6\,\text{PSI}) ו-(9 V,24 PSI)(9\,\text{V},24\,\text{PSI}).

מבוקש: mm ו-nn.

1. השיפוע:

m=P2−P1VT2−VT1=24−69−6=183=6 PSIVm=\frac{P_2-P_1}{V_{T2}-V_{T1}}=\frac{24-6}{9-6}=\frac{18}{3}=6\,\frac{\text{PSI}}{\text{V}}

2. נקודת החיתוך, מהנקודה הראשונה:

6=6⋅6+n ⇒ n=6−36=−30 PSI6=6\cdot6+n\ \Rightarrow\ n=6-36=-30\,\text{PSI}

3. בדיקה בנקודה השנייה: 6⋅9−30=24 PSI6\cdot9-30=24\,\text{PSI}. מתאים.

תשובה: P=6⋅VT−30 [PSI]P=6\cdot V_T-30\ [\text{PSI}]

סעיף ג

תשובה:

Vab=3 VV_{ab}=3\,\text{V}

נתון: P=12 PSIP=12\,\text{PSI}, E=20 VE=20\,\text{V}, R1=R3=20 kΩR_1=R_3=20\,\text{k}\Omega.

מבוקש: VabV_{ab}.

סימונים: הקו התחתון (ההדק השלילי של EE) הוא האדמה. הזרם בכל זרוע זורם מלמעלה (ההדק החיובי) למטה. בגלל rin→∞r_{in}\to\infty המדחס אינו מעמיס את הגשר, וגם הוולטמטר (אידאלי) אינו מושך זרם, ולכן כל זרוע היא מחלק מתח פשוט. VTV_T הוא המתח על RTR_T, כלומר המתח של הנקודה bb ביחס לאדמה.

1. מתח הפוטנציומטר הדרוש, מהנוסחה של סעיף ב:

12=6VT−30 ⇒ VT=12+306=7 V12=6V_T-30\ \Rightarrow\ V_T=\frac{12+30}{6}=7\,\text{V}

כלומר Vb=7 VV_b=7\,\text{V}.

2. מתח הנקודה aa (מחלק מתח R1R_1-R3R_3):

Va=E⋅R3R1+R3=20⋅2020+20=10 VV_a=E\cdot\frac{R_3}{R_1+R_3}=20\cdot\frac{20}{20+20}=10\,\text{V}

3. קריאת הוולטמטר (ההדק החיובי שלו בצד aa):

Vab=Va−Vb=10−7=3 VV_{ab}=V_a-V_b=10-7=3\,\text{V}

תשובה: Vab=3 VV_{ab}=3\,\text{V}

סעיף ד

תשובה:

RT=10.77 kΩR_T=10.77\,\text{k}\Omega

מסעיף ג: עבור P=12 PSIP=12\,\text{PSI} נדרש VT=7 VV_T=7\,\text{V}.

1. מחלק המתח בזרוע R2R_2-RTR_T:

VT=E⋅RTR2+RTV_T=E\cdot\frac{R_T}{R_2+R_T}

2. הצבה ובידוד RTR_T:

7=20⋅RT20+RT ⇒ 7(20+RT)=20RT ⇒ 140=13RT7=20\cdot\frac{R_T}{20+R_T}\ \Rightarrow\ 7(20+R_T)=20R_T\ \Rightarrow\ 140=13R_T

RT=14013=10.77 kΩR_T=\frac{140}{13}=10.77\,\text{k}\Omega

3. בדיקה: 20⋅10.7720+10.77=7 V20\cdot\frac{10.77}{20+10.77}=7\,\text{V}, והערך קטן מ-RT(max)=20 kΩR_T(max)=20\,\text{k}\Omega, ולכן אפשרי.

תשובה: RT=10.77 kΩR_T=10.77\,\text{k}\Omega

שאלה 16 · מכל נפט בלחץ: נפח, משקל, מהירות וספיקה

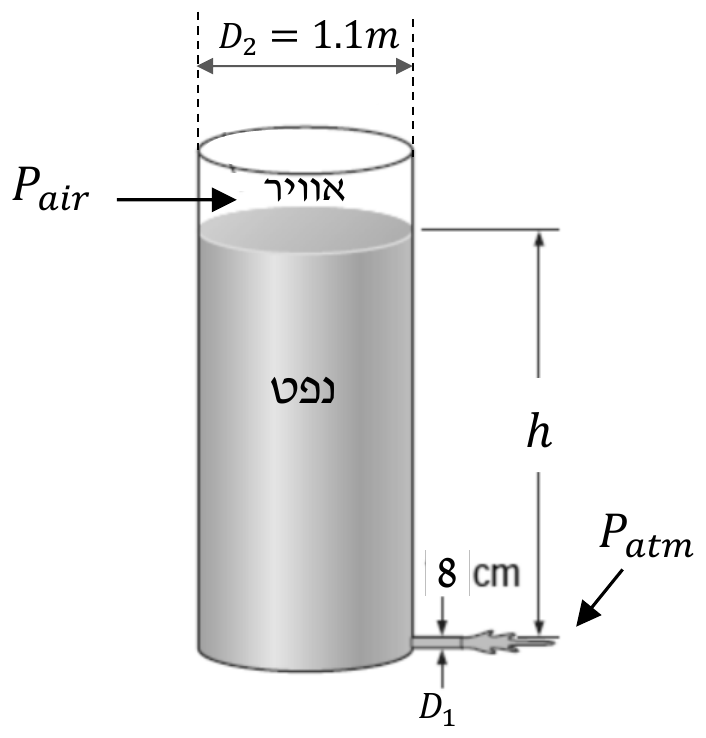
באיור לשאלה 16 מוצגת מערכת הכוללת מכל אטום המכיל נפט אשר נלחץ באמצעות אוויר דחוס PairP_{air}.

גובה הנפט במכל הוא hh. מכל הנפט פתוח לצינור הנמצא בתחתיתו והכולל ברז (שאינו מוצג באיור).

במצב התחלתי הברז סגור. קוטר הצינור D1=8 cmD_1=8\,cm והוא פתוח לאטמוספירה.

נתון: לחץ האוויר והלחץ האטמוספרי (בהתאמה): Patm=110 kPaP_{atm}=110\,kPa , Pair=270 kPaP_{air}=270\,kPa.

תאוצת הכובד g=981 cm/sec2g=981\,cm/sec^2. קוטר המכל D2=1.1 mD_2=1.1\,m. צפיפות הנפט ρ=0.8[grcm3]\rho=0.8\left[\frac{gr}{cm^3}\right].

גובה הנפט במכל h=1.2 mh=1.2\,m.

בפתרונכם הזניחו את חיכוך הנפט בדופן המכל ובדופן הצינור.
א.

מהו נפח הנפט VoilV_{oil}? ומהו משקלו WoilW_{oil}?

(4 נקודות)
ב.

פותחים את ברז הנפט לרווחה. מהי מהירות הנפט ההתחלתית vinitialv_{initial} בצינור?

בפתרונכם היעזרו בנוסחה: Pair+ρ⋅g⋅h=ρ⋅(vinitial)22+PatmP_{air}+\rho\cdot g\cdot h=\frac{\rho\cdot(v_{initial})^2}{2}+P_{atm}.

(6 נקודות)
ג.

מהי ספיקת הנפט ההתחלתית QinitialQ_{initial} בצינור?

(5 נקודות)
◂ פתרון מלא לשאלה 16

סעיף א

תשובה:

Voil=1.140 m3V_{oil}=1.140\,\text{m}^3, Woil=8.950 kNW_{oil}=8.950\,\text{kN}

נתון: D2=1.1 mD_2=1.1\,\text{m}, h=1.2 mh=1.2\,\text{m}, ρ=0.8 gr/cm3\rho=0.8\,\text{gr/cm}^3, g=981 cm/sec2g=981\,\text{cm/sec}^2.

מבוקש: נפח הנפט ומשקלו.

המרת יחידות ל-SI: ρ=0.8 gr/cm3=800 kg/m3\rho=0.8\,\text{gr/cm}^3=800\,\text{kg/m}^3, g=981 cm/sec2=9.81 m/sec2g=981\,\text{cm/sec}^2=9.81\,\text{m/sec}^2.

1. שטח חתך המכל:

A2=πD224=π⋅1.124=0.9503 m2A_2=\frac{\pi D_2^2}{4}=\frac{\pi\cdot1.1^2}{4}=0.9503\,\text{m}^2

2. נפח הנפט (גליל בגובה hh):

Voil=A2⋅h=0.9503⋅1.2=1.140 m3V_{oil}=A_2\cdot h=0.9503\cdot1.2=1.140\,\text{m}^3

3. מסת הנפט:

m=ρ⋅Voil=800⋅1.140=912.3 kgm=\rho\cdot V_{oil}=800\cdot1.140=912.3\,\text{kg}

4. משקל הנפט:

Woil=m⋅g=912.3⋅9.81=8950 N=8.950 kNW_{oil}=m\cdot g=912.3\cdot9.81=8950\,\text{N}=8.950\,\text{kN}

תשובה: Voil=1.140 m3V_{oil}=1.140\,\text{m}^3, Woil≈8.950 kNW_{oil}\approx8.950\,\text{kN}

סעיף ב

תשובה:

vinitial=20.58 m/secv_{initial}=20.58\,\text{m/sec}

נתון: Pair=270 kPaP_{air}=270\,\text{kPa}, Patm=110 kPaP_{atm}=110\,\text{kPa}, ρ=800 kg/m3\rho=800\,\text{kg/m}^3, g=9.81 m/sec2g=9.81\,\text{m/sec}^2, h=1.2 mh=1.2\,\text{m}.

מבוקש: מהירות היציאה ברגע פתיחת הברז.

הנוסחה הנתונה היא משוואת ברנולי בין פני הנפט במכל (לחץ PairP_{air}, גובה hh מעל הצינור, מהירות זניחה כי D2≫D1D_2\gg D_1) לבין יציאת הצינור (לחץ PatmP_{atm}, מהירות vinitialv_{initial}).

1. בידוד המהירות:

vinitial=2(Pair−Patm+ρgh)ρv_{initial}=\sqrt{\frac{2\left(P_{air}-P_{atm}+\rho gh\right)}{\rho}}

2. הפרש הלחצים:

Pair−Patm=270000−110000=160000 PaP_{air}-P_{atm}=270000-110000=160000\,\text{Pa}

3. הלחץ ההידרוסטטי של עמוד הנפט:

ρgh=800⋅9.81⋅1.2=9417.6 Pa\rho gh=800\cdot9.81\cdot1.2=9417.6\,\text{Pa}

4. הצבה:

vinitial=2⋅(160000+9417.6)800=423.54=20.58 m/secv_{initial}=\sqrt{\frac{2\cdot(160000+9417.6)}{800}}=\sqrt{423.54}=20.58\,\text{m/sec}

תשובה: vinitial=20.58 m/secv_{initial}=20.58\,\text{m/sec}

סעיף ג

תשובה:

Qinitial=0.1034 m3/secQ_{initial}=0.1034\,\text{m}^3/\text{sec} (103.4 L/sec103.4\,\text{L/sec})

הספיקה היא שטח החתך של הצינור כפול מהירות הזרימה בו.

1. שטח חתך הצינור (D1=8 cm=0.08 mD_1=8\,\text{cm}=0.08\,\text{m}):

A1=πD124=π⋅0.0824=5.027⋅10−3 m2A_1=\frac{\pi D_1^2}{4}=\frac{\pi\cdot0.08^2}{4}=5.027\cdot10^{-3}\,\text{m}^2

2. הספיקה, עם המהירות מסעיף ב:

Qinitial=A1⋅vinitial=5.027⋅10−3⋅20.58=0.1034 m3/secQ_{initial}=A_1\cdot v_{initial}=5.027\cdot10^{-3}\cdot20.58=0.1034\,\text{m}^3/\text{sec}

כלומר 103.4 L/sec103.4\,\text{L/sec}.

תשובה: Qinitial=0.1034 m3/sec=103.4 L/secQ_{initial}=0.1034\,\text{m}^3/\text{sec}=103.4\,\text{L/sec}

שאלה 17 · בקר יחסי: אופיין, תחום יחסי ושגיאה

בקר יחסי פועל לפי המשוואה: p(t)=kp⋅e(t)+p0p(t)=k_p\cdot e(t)+p_0

p(t)p(t)- מוצא הבקר באחוזים.

e(t)e(t)- שגיאת הבקר באחוזים.

לבקר זה הנתונים הבאים: kp=5k_p=5 ו- p0=55p_0=55.

א.

מה שמו באנגלית של הבקר הנתון וכיצד הוא פועל?

(3 נקודות)
ב.

על פי הנתונים הרשומים לעיל, סרטטו את אופיין הבקר הנתון: pt=f[e(t)] [%]p_t=f[e(t)]\ [\%].

ציינו ערכים מתאימים על הצירים.

(6 נקודות)
ג.

מהו התחום היחסי (Proportional BandProportional\ Band) של הבקר הנתון באחוזים (P.B.[%]P.B.[\%])?

סמנו תחום זה על אופיין הבקר שסרטטתם בסעיף ב'.

(3 נקודות)
ד.

מהי שגיאת הבקר et [%]e_t\,[\%] בעבור מוצא של pt=70%p_t=70\%.

(3 נקודות)
◂ פתרון מלא לשאלה 17

סעיף א

תשובה:

Proportional Controller (בקר P): מוצאו פרופורציוני לשגיאה הרגעית, ובשגיאה אפס המוצא הוא p0p_0.

1. שם הבקר: Proportional Controller (בקר P).

2. אופן הפעולה: מוצא הבקר הוא סכום של הערך הקבוע p0=55%p_0=55\% (המוצא כשהשגיאה אפס) ושל איבר פרופורציוני לשגיאה הרגעית, kp⋅e(t)k_p\cdot e(t). כל שינוי של 1%1\% בשגיאה משנה את המוצא ב-kp=5%k_p=5\%, מיד וללא תלות בעבר.

3. ככל שהשגיאה גדלה, תיקון הבקר גדל. מוצא הבקר מוגבל בין 0%0\% ל-100%100\%, ולכן הפעולה היחסית מתקיימת רק בתחום מסוים של שגיאות (התחום היחסי, סעיף ג). חיסרון אופייני: בדרך כלל נשארת שגיאה קבועה (offset) במצב מתמיד.

תשובה: Proportional Controller; מוצאו p=kpe+p0p=k_p e+p_0 משתנה ביחס ישר לשגיאה הרגעית.

סעיף ב

תשובה:

ישר p=5e+55p=5e+55 מהנקודה (−11%,0%)(-11\%,0\%) עד (9%,100%)(9\%,100\%), חותך את ציר pp ב-55%55\%; מחוץ לתחום המוצא רווי ב-0%0\% או ב-100%100\%.

האופיין הוא ישר עם שיפוע kp=5k_p=5 וחיתוך p0=55%p_0=55\% עם ציר המוצא. המוצא מוגבל בין 0%0\% ל-100%100\%, ולכן מוצאים את קצות הקטע הלינארי.

1. החיתוך עם ציר pp (שגיאה אפס): p(0)=55%p(0)=55\%.

2. השגיאה שבה המוצא 0%0\%:

0=5e+55 ⇒ e=0−555=−11%0=5e+55\ \Rightarrow\ e=\frac{0-55}{5}=-11\%

3. השגיאה שבה המוצא 100%100\%:

100=5e+55 ⇒ e=100−555=9%100=5e+55\ \Rightarrow\ e=\frac{100-55}{5}=9\%

4. הסרטוט: ציר אופקי e [%]e\,[\%], ציר אנכי p [%]p\,[\%]. מסמנים את הנקודות (−11,0)(-11,0), (0,55)(0,55), (9,100)(9,100) ומעבירים ביניהן קו ישר. עבור e<−11%e<-11\% המוצא נשאר 0%0\%, ועבור e>9%e>9\% המוצא נשאר 100%100\% (רוויה).

e [%]p [%]-14-13-12-11-10-9-8-7-6-5-4-3-2-1123456789101112102030405060708090100110(-11, 0)(0, 55)(3, 70)(9, 100)

תשובה: אופיין לינארי p=5e+55p=5e+55 בין (−11%,0%)(-11\%,0\%) ל-(9%,100%)(9\%,100\%), דרך (0,55%)(0,55\%).

סעיף ג

תשובה:

P.B.=20%P.B.=20\% (שגיאות מ-−11%-11\% עד 9%9\%)

התחום היחסי הוא תחום השגיאה (באחוזים) שבו מוצא הבקר עובר את כל התחום מ-0%0\% עד 100%100\%.

1. נוסחה:

P.B.=100%kp=1005=20%P.B.=\frac{100\%}{k_p}=\frac{100}{5}=20\%

2. בדיקה מהאופיין שבסעיף ב: המוצא עובר מ-0%0\% ל-100%100\% כשהשגיאה עוברת מ-−11%-11\% ל-9%9\%, כלומר תחום של 9−(−11)=20%9-(-11)=20\%.

3. סימון על האופיין: על ציר ee מסמנים את הקטע בין e=−11%e=-11\% ל-e=9%e=9\%, שבו האופיין הוא הקו המשופע (מחוצה לו הבקר ברוויה).

תשובה: P.B.=20%P.B.=20\%

סעיף ד

תשובה:

et=3%e_t=3\%

מבודדים את השגיאה ממשוואת הבקר ומציבים pt=70%p_t=70\%:

et=pt−p0kp=70−555=155=3%e_t=\frac{p_t-p_0}{k_p}=\frac{70-55}{5}=\frac{15}{5}=3\%

הערך נמצא בתוך התחום היחסי (−11%-11\% עד 9%9\%), ולכן המשוואה הלינארית תקפה. זו הנקודה (3,70)(3,70) על האופיין שבסעיף ב.

תשובה: et=3%e_t=3\%

כל האתר במבט אחד

קיצורי דרך לכל הכלים, הבגרויות והקורסים

GuyAI הוא המורה הפרטי המתקדם בישראל, המבוסס על מודלי הבינה המלאכותית החזקים בעולם בשילוב הידע הפדגוגי של GOOL. המערכת מספקת פתרונות לכל המקצועות ולכל הרמות - מיסודי ועד אקדמיה, וממתמטיקה ועד היסטוריה.