מבחן מה"ט מערכות בקרה, רכיבים ומתמרים 97112 - קיץ 2026 מועד א'
הנדסת אלקטרוניקה · סמל 97112 · 17 שאלות · פתרון מלא לכל סעיף
מבחן הגמר הממלכתי של מה"ט במערכות בקרה, רכיבים ומתמרים, קיץ 2026 מועד א', כל 17 השאלות כמו בשאלון. לכל סעיף יש תשובה סופית ופתרון מלא ומוסבר, צעד אחרי צעד. נסו לפתור לבד, ואז פתחו את הפתרון.
הנחיות הבחינה
משך הבחינה: ארבע שעות.
מבנה השאלון: 17 שאלות בשאלון. השאלון מחולק לשני חלקים.
חלק א' – שאלות סגורות.
יש לענות על 8 שאלות בלבד, מתוך השאלות 1-11.
ערך כל שאלה 5 נקודות, סה"כ 40 נקודות.
חלק ב' – שאלות פתוחות.
יש לענות על 4 שאלות בלבד, מתוך השאלות 12-17.
ערך כל שאלה 15 נקודות, סה"כ 60 נקודות.
סה"כ: 100 נקודות.
חומר עזר: מחשבון (אין להשתמש במחשב כף יד או במחשבון עם תקשורת חיצונית).
דפי נוסחאות יצורפו לשאלון הבחינה.
נוסחאון מה"ט במערכות בקרה, רכיבים ומתמרים - להורדה ב-PDF, 58 עמודים.
שאלה 1 · שגיאה במצב מתמיד בבקר יחסי
באיור לשאלה 1 מוצגת מערכת לבקרת טמפרטורה בחוג סגור, הטמפרטורה הנמדדת במוצא שווה להגבר הבקר כפול הגבר התנור, כפול השגיאה.
נתונים: הגבר הבקר: . הגבר התנור: . שינוי הטמפרטורה המבוקש (הכניסה): .
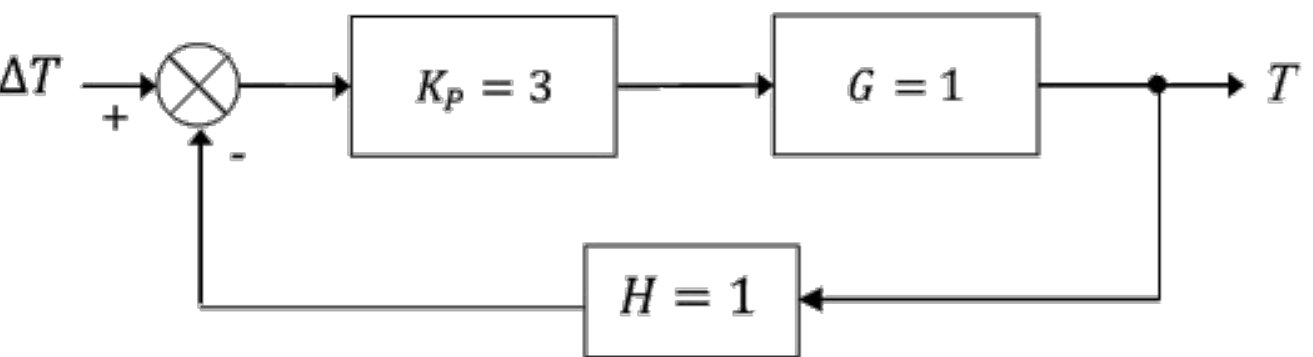
שגיאת הטמפרטורה במצב מתמיד היא:
א.
ב.
ג.
ד.
◂ פתרון מלא לשאלה 1
פתרון
א.
נתון: , , , כניסה .
מבוקש: השגיאה במצב מתמיד .
1. השגיאה היא ההפרש בין הכניסה למוצא (המשוב יחידתי): .
2. לפי הנתון, המוצא שווה להגבר הבקר כפול הגבר התנור כפול השגיאה:
3. נציב בהגדרת השגיאה ונפתור:
4. בדיקה: המוצא , ואכן . בקר יחסי לבדו משאיר שגיאה קבועה, ולכן תשובה ב () אינה נכונה.
תשובה: א.
שאלה 2 · תגובת מדרגה של מערכת מסדר ראשון
באיור לשאלה 2 מוצגת מערכת בקרה מסדר ראשון.
נתון: למערכת זו נתנו קלט של מדרגת יחידה .
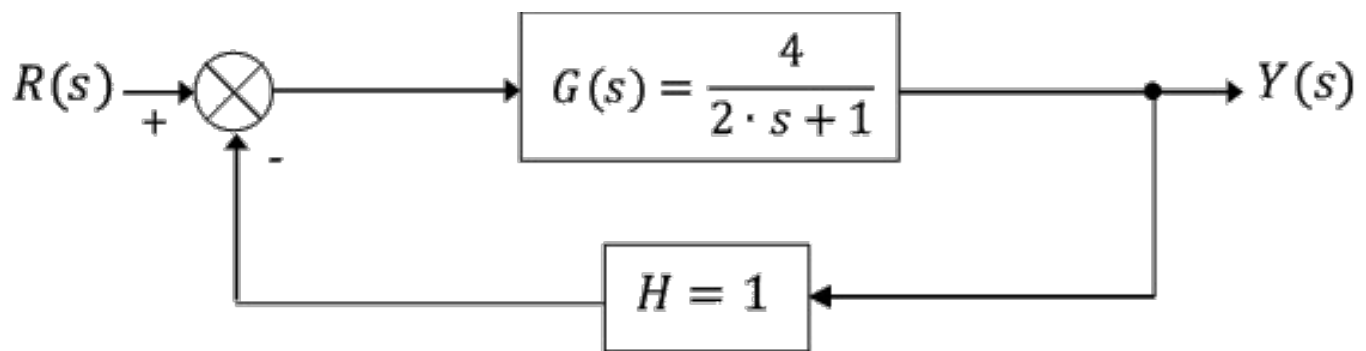
ערך המוצא בזמן של הוא:
א.
ב.
ג.
ד.
◂ פתרון מלא לשאלה 2
פתרון
ב.
נתון: , משוב יחידתי , כניסת מדרגת יחידה.
מבוקש: .
1. פונקציית התמסורת של החוג הסגור:
2. נעביר לצורה התקנית של מערכת מסדר ראשון (נחלק מונה ומכנה ב-5):
3. תגובת מערכת מסדר ראשון למדרגת יחידה:
4. נציב :
תשובה: ב.
שאלה 3 · ערך סופי במערכת עם כניסה והפרעה
באיור לשאלה 3 מוצגת סכמת מלבנים של מערכת בקרה עם שתי כניסות. לכניסה נתנו מדרגת יחידה , ולכניסה נתנו מדרגת שלוש יחידות . נתון שהמערכת יציבה לחלוטין.
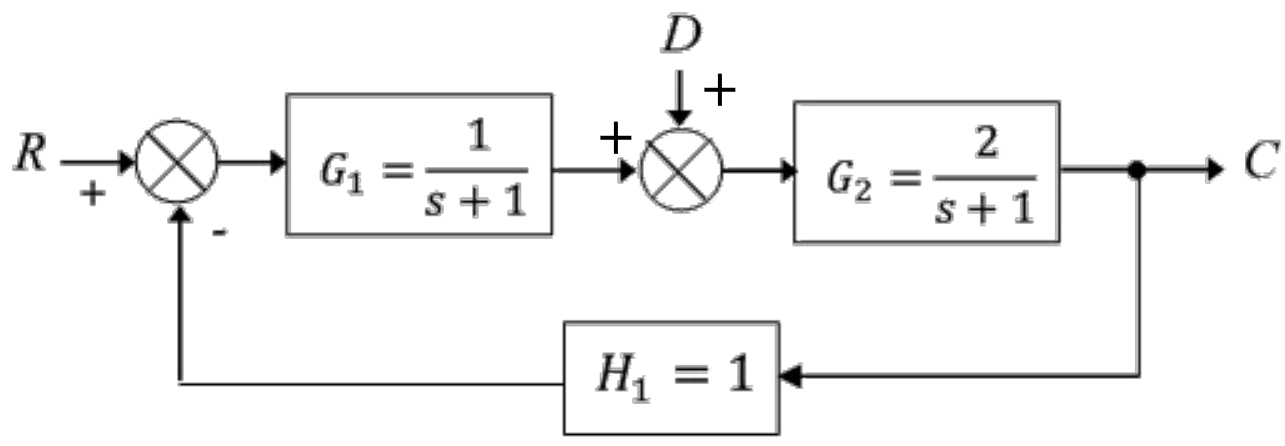
מוצא מערכת הבקרה במצב המתמיד הוא:
א.
ב.
ג.
ד.
◂ פתרון מלא לשאלה 3
פתרון
ד.
נתון: , , , , .
מבוקש: .
המערכת ליניארית, ולכן נחשב את תרומת כל כניסה בנפרד (סופרפוזיציה) ונחבר.
1. תמסורת מ- למוצא (כש-):
2. תמסורת מ- למוצא (כש-): נכנס לפני , והחוג נסגר דרך ו-:
3. לפי משפט הערך הסופי, עבור מדרגות המוצא הסופי הוא ההגבר בזרם ישר () כפול גודל המדרגה. ב-: , , ולכן .
4. תרומת :
5. תרומת :
6. סכום:
תשובה: ד.
שאלה 4 · התמרת לפלס הפוכה של סכום שברים
באיור לשאלה 4 מוצגת פונקציית תמסורת של מערכת בקרה מסוימת.
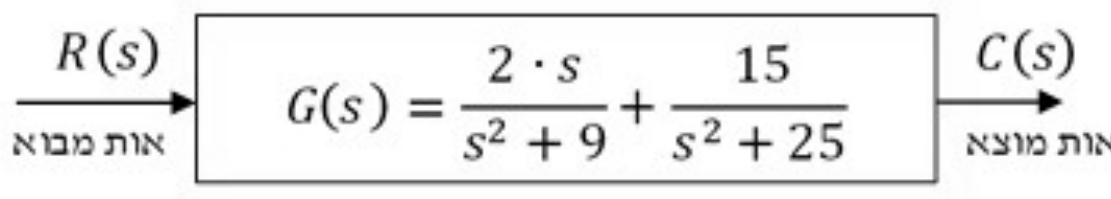
התמרת לפלס ההפוכה של היא:
א.
ב.
ג.
ד.
◂ פתרון מלא לשאלה 4
פתרון
ג.
נתון: . מבוקש: .
נשתמש בזוגות ההתמרה:
,
1. באיבר הראשון , כלומר :
2. באיבר השני , כלומר . כדי לקבל את הצורה נכתוב :
3. ההתמרה ליניארית, ולכן:
תשובה: ג.
שאלה 5 · מוצא בקר PID לשגיאה קבועה
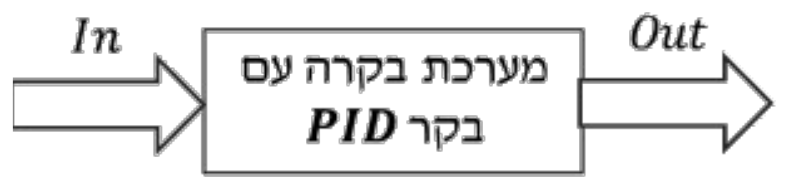
באיור לשאלה 5 מוצגת מערכת בקרה עם בקר .
לבקר יש שגיאה קבועה בזמן של מדרגה בגודל 3 יחידות .
משוואת יציאת הבקר היא:
נתון: ההגבר היחסי של הבקר .
ההגבר האינטגרלי של הבקר .
ההגבר הדיפרנציאלי של הבקר .
יציאת הבקר בזמן היא: .
אות יציאת הבקר בזמן הוא:
א.
ב.
ג.
ד.
◂ פתרון מלא לשאלה 5
פתרון
ג.
נתון: (קבועה עבור ), , , , .
מבוקש: בזמן .
נחשב כל אחד מרכיבי הבקר בנפרד:
1. רכיב יחסי:
2. רכיב אינטגרלי: האינטגרל של שגיאה קבועה גדל ליניארית בזמן:
3. רכיב דיפרנציאלי: השגיאה קבועה, ולכן הנגזרת שלה אפס (עבור ):
4. נחבר:
תשובה: ג.
שאלה 6 · שגיאת כיול של חיישן מרחק
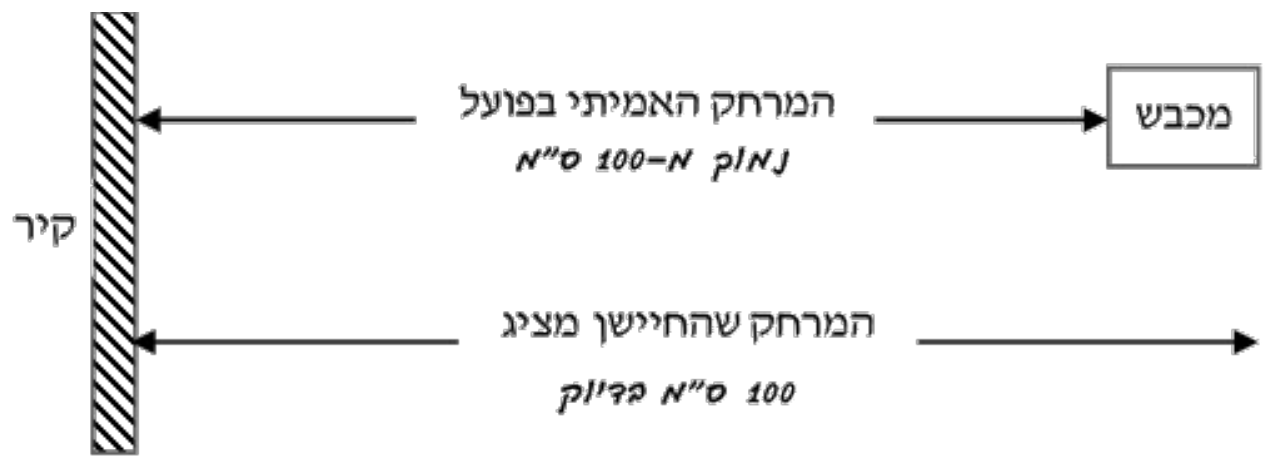
באיור לשאלה 6 מוצג קיר ומכבש. טכנאי משתמש במערכת מדידה המבוססת על מד-טווח לייזר כדי לקבוע את מרחק המכבש מהקיר. המערכת מתוכננת כך שהיא מזיזה את המכבש קדימה עד שהחיישן מראה מרחק של 100 ס"מ בדיוק מהקיר. הטכנאי שכח לבצע כיול לחיישן. כתוצאה מכך, החיישן מציג תמיד ערך שגוי: הוא מראה תוצאה שהיא גדולה ב- 5% מהמרחק האמיתי. כלומר: על כל 100 ס"מ של מרחק אמיתי, הוא מציג 105 ס"מ.
במדידה האחרונה שבוצעה, המערכת נעצרה ברגע שהחיישן הראה 100 ס"מ.
במדידה האחרונה, המרחק האמיתי של המכבש מהקיר הוא:
א.
ב.
ג.
ד.
◂ פתרון מלא לשאלה 6
פתרון
ד.
נתון: הקריאה גדולה ב-5% מהמרחק האמיתי, והקריאה בעצירה היא .
מבוקש: המרחק האמיתי .
1. הקשר בין הקריאה למרחק האמיתי: הקריאה היא המרחק האמיתי כפול :
2. נבודד את ונציב את הקריאה:
3. שימו לב: התשובה מתקבלת מהפחתה של 5% מהקריאה, אבל ה-5% מחושבים מהמרחק האמיתי ולא מהקריאה, ולכן יש לחלק ב-. בדיקה: .
תשובה: ד.
שאלה 7 · חישוב מקדם הזרימה של שסתום
נתון שסתום בקרה המבקר מערכת השקיית מים מועשרים בסיבים. הלחץ הסטטי של המים לפני ההצרה הוא: . הלחץ הסטטי של המים המועשרים במהלך ההצרה קטן ב- 20% מהלחץ של . ספיקת המים היא: . נתון: משקל סגולי של המים המועשרים: .
ערך ה- של השסתום הנתון הוא:
א. .
ב. .
ג. .
ד. .
◂ פתרון מלא לשאלה 7
פתרון
ג.
נתון: , הלחץ בהצרה קטן ב-20%, , משקל סגולי .
מבוקש: מקדם הזרימה .
1. נוסחת מקדם הזרימה לנוזלים:
2. מפל הלחץ על השסתום הוא הירידה בלחץ, 20% מ-:
3. נציב:
תשובה: ג.
שאלה 8 · השוואת בקר דו-מצבי ובקר רציף
במערכת בקרת טמפרטורה של תנור תעשייתי, מתלבטים מהנדסי המערכת האם להשתמש בבקר דו-מצבי (On-Off Controller) או בבקר רציף מסוג (PID Controller).
א. בקר דו-מצבי יביא את המערכת למצב מתמיד ללא שגיאה (Steady-state error) וללא תנודות, בעוד שבקר רציף יגרום לתנודתיות מתמדת סביב ערך המטרה (Set-point).
ב. בקר דו-מצבי גורם לתנודות מתמידות (Oscillations) של המשתנה המבוקר סביב ערך המטרה ומגדיל את הבלאי המכני/חשמלי של רכיבי הקצה, בעוד שבקר רציף מאפשר הגעה לערך המטרה בצורה חלקה ויציבה תוך שינוי מתון של אות הבקרה.
ג. אות המוצא של בקר דו-מצבי משתנה באופן ליניארי ורציף בהתאם לגודל השגיאה, ואילו בקר רציף מספק רק שני ערכי מוצא קיצוניים (מקסימום ואפס).
ד. שימוש בבקר רציף תמיד דורש פחות משאבי חישוב וזול יותר ליישום בהשוואה לבקר דו-מצבי, אך הוא פחות מדויק ממנו במצב מתמיד.
◂ פתרון מלא לשאלה 8
פתרון
ב. בקר דו-מצבי גורם לתנודות מתמידות ולבלאי ברכיבי הקצה; בקר רציף מגיע לערך המטרה בצורה חלקה.
נבחן כיצד פועל כל אחד מהבקרים, ונבדוק כל תשובה.
1. בקר דו-מצבי מפעיל את גוף החימום במלוא ההספק כשהטמפרטורה מתחת לערך המטרה, ומכבה אותו לגמרי כשהיא מעליו. בגלל האינרציה התרמית הטמפרטורה ממשיכה לעלות אחרי הכיבוי ולרדת אחרי ההדלקה, ולכן נוצרות תנודות מתמידות סביב ערך המטרה. כל מעבר הוא הפעלה/כיבוי של ממסר, מגען או שסתום, ולכן הבלאי של רכיבי הקצה גדול.
2. בקר רציף (PID) משנה את אות הבקרה בהדרגה לפי גודל השגיאה, קצב השתנותה והצטברותה בזמן. רכיב האינטגרל מבטל את השגיאה במצב מתמיד, והמערכת מתייצבת בצורה חלקה, עם שינויים מתונים באות הבקרה.
3. לכן תשובה ב נכונה.
4. תשובה א הפוכה: דווקא הבקר הדו-מצבי יוצר תנודות.
5. תשובה ג הפוכה: הבקר הדו-מצבי הוא שמספק שני ערכי מוצא בלבד, והבקר הרציף משתנה ברציפות.
6. תשובה ד שגויה: בקר רציף מורכב ויקר יותר, ומדויק יותר במצב מתמיד.
תשובה: ב.
שאלה 9 · כושר הפרדה של ממיר ADC
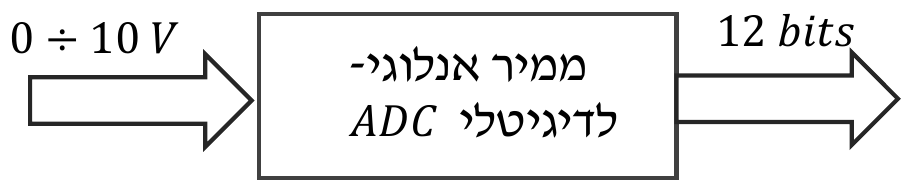
באיור לשאלה 9 מוצג ממיר אנלוגי-לדיגיטלי המשמש במערכת בקרה. נתון: בטווח מדידה של מתקבל פלט דיגיטלי בן 12 סיביות .
כושר ההפרדה (Resolution) של ממיר ה- הוא:
א.
ב.
ג.
ד.
◂ פתרון מלא לשאלה 9
פתרון
ב.
נתון: תחום מדידה , סיביות. מבוקש: כושר ההפרדה.
1. ממיר בן סיביות מחלק את התחום ל- רמות:
2. כושר ההפרדה הוא גודל צעד אחד:
תשובה: ב.
שאלה 10 · עיוות יחסי במד עיוות
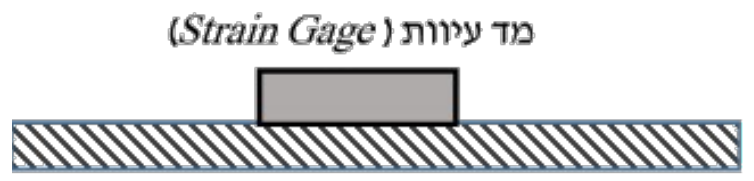
באיור לשאלה 10 מוצג מד עיוות (Strain Gage) מודבק על מוט פלדה באורך התחלתי של 500 מ"מ. במהלך ניסוי מתיחה נמדדה התארכות של 0.4 מ"מ.
העיוות היחסי שנמדד על ידי מד העיוות הוא:
א.
ב.
ג.
ד.
◂ פתרון מלא לשאלה 10
פתרון
א.
נתון: , . מבוקש: העיוות היחסי.
1. העיוות היחסי הוא ההתארכות חלקי האורך ההתחלתי (גודל חסר יחידות):
2. נציב:
(כלומר מיקרו-עיוות). התשובה היא המנה ההפוכה ואינה נכונה.
תשובה: א.
שאלה 11 · משמעות סימון מכשיר לפי ISA
באיור לשאלה 11 מוצג סימון של מכשיר מסוים כ: בהתאם לסימוני .
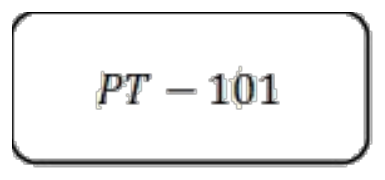
משמעות הסימון הנתון הוא:
א. משדר לחץ.
ב. מד טמפרטורה.
ג. בקר לחץ.
ד. משדר זרימה.
◂ פתרון מלא לשאלה 11
פתרון
א. משדר לחץ.
נפרק את הסימון לפי תקן ISA:
1. האות הראשונה מציינת את המשתנה הנמדד: = Pressure - לחץ.
2. האות השנייה מציינת את תפקיד המכשיר: = Transmitter - משדר.
3. המספר הוא מספר החוג (תג המכשיר) ואינו משנה את המשמעות.
4. לכן הוא משדר לחץ. מד טמפרטורה היה מסומן באות ראשונה , בקר לחץ , ומשדר זרימה .
תשובה: א. משדר לחץ.
שאלה 12 · זיהוי מערכת מסדר ראשון מתגובת מדרגה
במערכת בקרה מסדר ראשון נמדדה תגובת המערכת למבוא מדרגה. נמצא כי עבור מבוא מדרגה בגודל 8 יחידות, הערך הסופי של המוצא הוא 24 יחידות. כמו כן, ידוע כי המוצא מגיע ל- 63.2% מערכו הסופי לאחר 5 שניות.
מהו ההגבר הסטטי של המערכת?
מהו קבוע הזמן של המערכת?
מהי פונקציית התמסורת המנורמלת של המערכת?
מהו ערך המוצא לאחר 10 שניות עבור מבוא מדרגה בגודל 8 יחידות?
◂ פתרון מלא לשאלה 12
סעיף א
נתון: מדרגה בגודל , ערך סופי של המוצא .
מבוקש: ההגבר הסטטי .
1. ההגבר הסטטי הוא היחס בין הערך הסופי של המוצא לגודל המדרגה בכניסה:
2. נציב:
תשובה:
סעיף ב
נתון: המוצא מגיע ל-63.2% מערכו הסופי לאחר 5 שניות. מבוקש: .
1. תגובת מדרגה של מערכת מסדר ראשון: .
2. בזמן :
כלומר, קבוע הזמן מוגדר כזמן שבו המוצא מגיע ל-63.2% מערכו הסופי.
3. לכן:
תשובה:
סעיף ג
1. הצורה התקנית (המנורמלת) של מערכת מסדר ראשון היא:
2. נציב (סעיף א) ו- (סעיף ב):
תשובה:
סעיף ד
יחידות
נתון: , , מדרגה . מבוקש: .
1. תגובת המדרגה:
2. נציב (שני קבועי זמן):
3. כלומר אחרי המוצא הגיע ל-86.5% מערכו הסופי.
תשובה: יחידות
שאלה 13 · תגובת מערכת בקרת לחות להפרעת מדרגה
באיור לשאלה 13 מוצג תרשים מלבנים של מערכת בקרת לחות אוויר. באיור ניתן לראות תהליך ובקר יחסי.
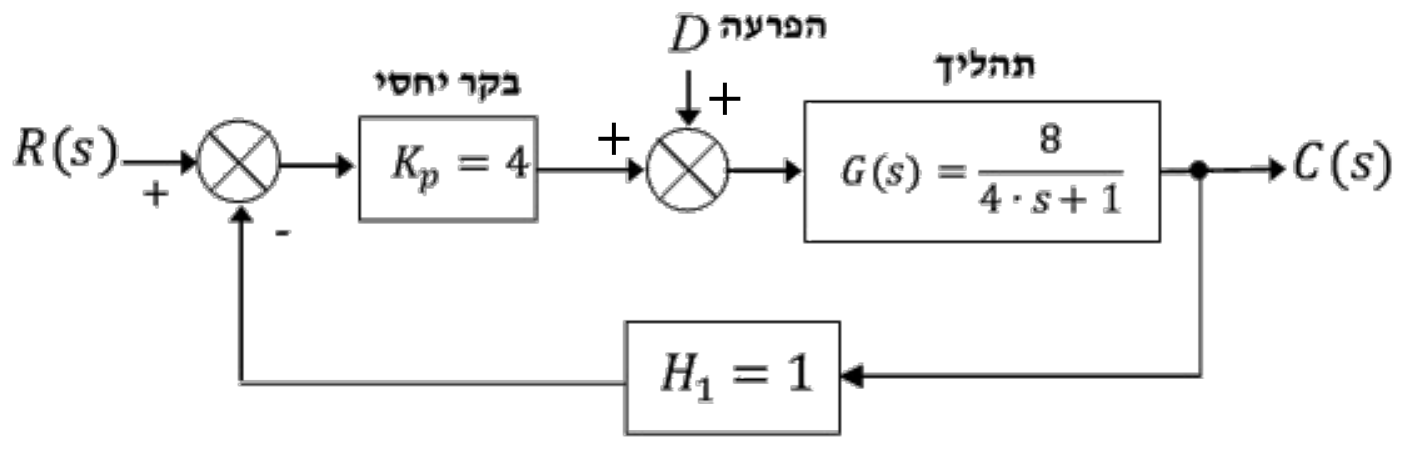
למערכת הבקרה נכנסה הפרעת מדרגה בגודל 3 יחידות . בפתרונכם הניחו: .
מהי פונקציית התמסורת כתוצאה מההפרעה: ?
מהו ערך המוצא במצב מתמיד הנגרם כתוצאה מההפרעה בלבד?
מהי השגיאה במצב מתמיד עקב ההפרעה במוצא המחסר של R?
◂ פתרון מלא לשאלה 13
סעיף א
נתון: , , , .
מבוקש: .
1. ההפרעה נכנסת אחרי הבקר ולפני התהליך. במסלול הישיר מ- ל- יש רק את . החוג נסגר דרך (בסימן מינוס במחסר) ודרך .
2. נרשום את המוצא (עם ):
3. לכן:
4. נציב:
תשובה:
סעיף ב
נתון: , כלומר . מבוקש: .
1. המערכת יציבה (הקוטב בחצי המישור השמאלי), ולכן מותר להשתמש במשפט הערך הסופי:
2. נציב:
3. ללא בקר (חוג פתוח) ההפרעה הייתה מעלה את המוצא ב- יחידות; המשוב עם מקטין את השפעתה פי .
תשובה:
סעיף ג
נתון: , (סעיף ב), . מבוקש: השגיאה במוצא המחסר.
1. במוצא המחסר מתקבל הכניסה פחות אות המשוב:
2. במצב מתמיד, עם :
3. הסימן השלילי פירושו שהמוצא גבוה מהערך הרצוי (אפס) ב- יחידות. בקר יחסי לבדו אינו מבטל לגמרי את השפעת הפרעת מדרגה, ולכן נשארת שגיאה קבועה.
תשובה: (בערך מוחלט )
שאלה 14 · יציבות לפי ראוט-הורביץ ותדר התנודות
נתונה מערכת בקרה אשר המשוואה האופיינית שלה היא:
.
נתון ש- הוא פרמטר חיובי וממשי.
רשמו את טבלת ראוט (Routh Array) עבור המערכת הנתונה כפונקציה של הפרמטר .
חִשְבו את תחום הערכים של שעבורו המערכת תהיה יציבה לפי קריטריון ראוט-הורוביץ.
עבור אילו ערכים של המערכת תהיה על סף יציבות?
חִשְבו מה יהיה תדר התנודות העצמיות של המערכת במצב זה.
◂ פתרון מלא לשאלה 14
סעיף א
שורות: : ; : ; : ; :
נבנה את הטבלה לפי מקדמי .
1. שתי השורות הראשונות - המקדמים לסירוגין:
שורת :
שורת :
2. שורת :
,
3. שורת :
4. הטבלה:
תשובה: העמודה הראשונה:
סעיף ב
1. לפי קריטריון ראוט-הורביץ, המערכת יציבה אם ורק אם כל האיברים בעמודה הראשונה של הטבלה חיוביים (אין חילופי סימן).
2. ו- תמיד.
3. שורת :
4. שורת :
5. נחבר את שני התנאים:
תשובה:
סעיף ג
,
1. המערכת על סף יציבות כשאיבר בעמודה הראשונה מתאפס. חיובי, ולכן הגבול הרלוונטי הוא התאפסות שורת :
2. כששורת מתאפסת, השורה שמעליה () נותנת את המשוואה העזר, שהשורשים שלה הם הקטבים על הציר המדומה:
3. לכן:
4. בדיקה: ב-, , כלומר קוטב ממשי וזוג קטבים - תנודות בתדר קבוע ללא דעיכה.
תשובה: ,
שאלה 15 · מדידת תזוזה ב-LVDT עם ממיר A/D
שנאי הפרש משמש למדידת תזוזות ליניאריות. בתחום העבודה הליניארי של ה-, מתח היציאה פרופורציונלי לתזוזת הליבה.
1. רגישות ה- : .
2. מתח היציאה בתחום העבודה הליניארי נתון על ידי: .
- מתח היציאה, - תזוזת הליבה.
הליבה זזה מנקודת האפס. מהו מתח המוצא של ה- ?
במדידה אחרת התקבל מתח יציאה . מהי תזוזת הליבה ? מהו כיוון התנועה ביחס לנקודת האפס, תנועה בכיוון הצד החיובי או בכיוון הצד השלילי?
ה- מחובר לממיר A/D בעל תחום מדידה: ורזולוציה של 12 ביט.
חִשְבו את גודל צעד הכימות (LSB) במתח. גודל צעד הכימות הוא למעשה הרזולוציה של הממיר, והוא קובע את השינוי המינימלי בכניסה שניתן להמיר לערך דיגיטלי שונה.
חִשְבו את רזולוציית התזוזה המינימלית שהמערכת מסוגלת למדוד.
◂ פתרון מלא לשאלה 15
סעיף א
נתון: , . מבוקש: .
1. מתח היציאה הוא הרגישות כפול התזוזה:
תשובה:
סעיף ב
, בכיוון הצד השלילי
נתון: . מבוקש: וכיוון התנועה.
1. נבודד את מהקשר הליניארי:
2. ב-LVDT סימן מתח היציאה (הפאזה שלו ביחס לעירור) מציין את צד התזוזה ביחס לנקודת האפס. מתח שלילי פירושו תזוזה לצד השלילי, באותו גודל כמו בסעיף א.
תשובה: , תנועה בכיוון הצד השלילי.
סעיף ג
נתון: תחום עד , ביט. מבוקש: גודל צעד הכימות.
1. התחום הכולל של הממיר:
2. מספר הרמות:
3. גודל צעד הכימות:
תשובה:
סעיף ד
נתון: (סעיף ג), . מבוקש: .
1. השינוי הקטן ביותר במתח שהממיר מבחין בו הוא צעד כימות אחד. התזוזה שיוצרת שינוי כזה במתח היא התזוזה הקטנה ביותר שהמערכת מבחינה בה:
2. נציב:
3. נמיר למיקרומטרים ():
תשובה:
שאלה 16 · עצירת אריזה על מסוע בעזרת מפסקי גבול
במערכת אוטומטית למיון אריזות, מסוע נע במהירות קבועה של . על המסוע נעה אריזה שעליה מותקן מגנט. בקצה המסוע מותקנים שני מפסקי גבול:
•מפסק גבול מגנטי הממוקם במרחק מנקודת ההתחלה.
•מפסק גבול מכני הממוקם במרחק מנקודת ההתחלה.
כאשר אחד המפסקים מופעל, נשלחת פקודת עצירה למנוע. זמן התגובה של מערכת הבקרה הוא ובמהלך זמן זה המסוע ממשיך לנוע במהירות קבועה.
מהו מיקום האריזה ברגע העצירה הסופי אם פקודת העצירה מתקבלת ממפסק הגבול המגנטי?
מיקום האריזה ברגע העצירה יחושב יחסית לנקודת התחלת הנסיעה של האריזה.
קבעו האם האריזה תגיע למפסק הגבול המכני לפני עצירתה? נמקו תשובתכם באמצעות חישוב.
מהו המרחק המינימלי שבו יש להציב את המפסק המגנטי לפני המפסק המכני כדי להבטיח שהאריזה תיעצר בדיוק לפני המפסק המכני?
◂ פתרון מלא לשאלה 16
סעיף א
נתון: , המפסק המגנטי ב-, זמן תגובה .
מבוקש: מיקום העצירה .
1. המפסק המגנטי מופעל כשהאריזה נמצאת ב-. מרגע זה האריזה ממשיכה לנוע במשך זמן התגובה, במהירות קבועה.
2. הדרך הנוספת בזמן התגובה:
3. מיקום העצירה:
תשובה:
סעיף ב
לא; היא נעצרת ב-, לפני המפסק המכני
1. מסעיף א, האריזה נעצרת ב-.
2. המפסק המכני נמצא ב-. נשווה:
3. האריזה נעצרת לפני המפסק המכני, ולכן אינה מגיעה אליו. המפסק המכני משמש כאן רק כגיבוי (הגנת קצה) למקרה שהמפסק המגנטי לא יפעל.
תשובה: לא. האריזה נעצרת ב-, כלומר לפני המפסק המכני.
סעיף ג
(המפסק המגנטי ב-)
נתון: המפסק המכני ב-, עצירה רצויה לפניו, דרך בזמן התגובה (סעיף א).
מבוקש: המרחק בין המפסק המגנטי למפסק המכני.
1. מיקום העצירה הרצוי:
2. מרגע הפעלת המפסק המגנטי האריזה עוברת עוד עד העצירה, ולכן המפסק המגנטי צריך להיות ב:
3. המרחק בין שני המפסקים:
(או ישירות: .)
תשובה: לפני המפסק המכני (המפסק המגנטי ב-).
שאלה 17 · מדידת טמפרטורה בתרמיסטור NTC במחלק מתח
באיור לשאלה 17 מוצג מעגל חשמלי למדידת טמפרטורה. טכנאי מעוניין להשתמש בתרמיסטור לצורך מדידת טמפרטורה של מים בדוד תעשייתי.
נתוני היצרן של התרמיסטור הם:
•התנגדות התרמיסטור בטמפרטורת הייחוס של היא: .
•קבוע החומר (רגישות התרמיסטור) הוא: .
•נוסחת התרמיסטור:
הטמפרטורות הן במעלות קלווין.
- טמפרטורת היעד. - טמפרטורת הייחוס. - רגישות התרמיסטור.
- התנגדות התרמיסטור בטמפרטורת הייחוס.
התרמיסטור מחובר בטור לנגד קבוע ולמקור מתח יציב של (מעגל מחלק מתח).
מתח המוצא נמדד על פני התרמיסטור.
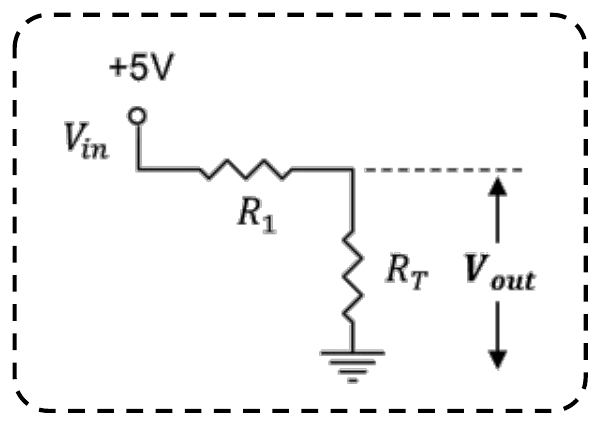
חשבו את התנגדות התרמיסטור כאשר טמפרטורת המים מגיעה ל- .
מה יהיה מתח המוצא הנמדד על פני התרמיסטור בטמפרטורה זו ()?
בגלל תקלה, מד המתח מציג ערך של במקום המתח האמיתי שחישבתם בסעיף ב'.
מהי הטמפרטורה (במעלות צלזיוס) שהמערכת "תחשוב" שיש בדוד כתוצאה מקריאה שגויה זו?
◂ פתרון מלא לשאלה 17
סעיף א
נתון: ב-, . מבוקש: ב-.
1. נמיר את הטמפרטורות לקלווין:
,
2. נחשב את המעריך:
3. נציב בנוסחת התרמיסטור:
4. כצפוי בתרמיסטור , ההתנגדות ירדה כשהטמפרטורה עלתה.
תשובה:
סעיף ב
נתון: , , (סעיף א). מבוקש: .
1. נסמן את הזרם זורם מ- דרך ואחר כך דרך לאדמה. הוא המתח על , עם הקוטב החיובי בצומת שבין הנגדים.
2. לפי חוק המתחים של קירכהוף בחוג, ולפי חוק אוהם:
3. המתח על התרמיסטור (נוסחת מחלק מתח):
תשובה:
סעיף ג
נתון: קריאה שגויה . מבוקש: הטמפרטורה שהמערכת תחשב מהקריאה.
המערכת מניחה שהקריאה נכונה: ממנה היא מחשבת את , ואחר כך מ- את הטמפרטורה (הפיכת נוסחת התרמיסטור).
1. נבודד את מנוסחת מחלק המתח:
2. נציב:
3. נהפוך את נוסחת התרמיסטור: נחלק ב- וניקח :
4. נציב:
5. נמיר לצלזיוס:
6. משמעות: הקריאה גבוהה מהמתח האמיתי (), כלומר נראית כהתנגדות גבוהה יותר של התרמיסטור, ובתרמיסטור התנגדות גבוהה יותר פירושה טמפרטורה נמוכה יותר. לכן המערכת "תחשוב" שהמים קרים בכ- ממה שהם באמת.
תשובה: