מבחן מה"ט מערכות בקרה, רכיבים ומתמרים 97112 - אביב 2026 מועד ב'
הנדסת אלקטרוניקה · סמל 97112 · 17 שאלות · פתרון מלא לכל סעיף
מבחן הגמר הממלכתי של מה"ט במערכות בקרה, רכיבים ומתמרים, אביב 2026 מועד ב', כל 17 השאלות כמו בשאלון. לכל סעיף יש תשובה סופית ופתרון מלא ומוסבר, צעד אחרי צעד. נסו לפתור לבד, ואז פתחו את הפתרון.
הנחיות הבחינה
משך הבחינה: ארבע שעות.
מבנה השאלון: 17 שאלות בשאלון. השאלון מחולק לשני חלקים.
חלק א' – שאלות סגורות.
יש לענות על שמונה שאלות בלבד, מתוך השאלות 1-11.
ערך כל שאלה חמש נקודות, סה"כ 40 נקודות.
חלק ב' – שאלות פתוחות.
יש לענות על ארבע שאלות בלבד, מתוך השאלות 12-17.
ערך כל שאלה 15 נקודות, סה"כ 60 נקודות.
סה"כ: 100 נקודות.
חומר עזר: מחשבון (אין להשתמש במחשב כף יד או במחשבון עם תקשורת חיצונית).
דפי נוסחאות יצורפו לשאלון הבחינה.
נוסחאון מה"ט במערכות בקרה, רכיבים ומתמרים - להורדה ב-PDF, 58 עמודים.
שאלה 1 · תפקיד המשוב השלילי במערכות בקרה
איזו מהאמירות הבאות מתארת בצורה הטובה ביותר את תפקידו של משוב שלילי במערכות בקרה?
א. הוא מגביר את השגיאות בתהליך המבוקר.
ב. הוא מסייע בשמירה על יציבות המערכת על ידי הפחתת השפעות של שינויים חיצוניים.
ג. הוא מבצע התאמה רק כאשר יש עיכוב משמעותי בתגובה של המערכת.
ד. הוא משפר את הביצועים על ידי הגדלת התגובה של המערכת לשינויים.
◂ פתרון מלא לשאלה 1
פתרון
ב. מסייע ביציבות ומפחית השפעת שינויים חיצוניים
נבדוק מה עושה משוב שלילי ונפסול את האפשרויות שאינן מתאימות.
1. במשוב שלילי מודדים את המוצא, מחסירים אותו מהערך הרצוי ומקבלים שגיאה . הבקר פועל כל הזמן כדי להקטין את השגיאה הזו.
2. כאשר הפרעה חיצונית (שינוי עומס, שינוי טמפרטורת סביבה, שינוי בפרמטרים של התהליך) מזיזה את המוצא, השגיאה גדלה והבקר מתקן בכיוון ההפוך. לכן משוב שלילי מקטין את רגישות המערכת להפרעות ולשינויים בפרמטרים ושומר על יציבותה - זו אפשרות ב.
3. אפשרות א הפוכה: המשוב השלילי מקטין שגיאות, לא מגביר אותן.
4. אפשרות ג שגויה: המשוב פועל באופן רציף, בכל רגע שיש שגיאה, ולא רק כשיש עיכוב.
5. אפשרות ד מתארת יותר משוב חיובי, שמגדיל את התגובה לשינויים (ועלול לגרום לחוסר יציבות). משוב שלילי דווקא מקטין את ההגבר הכולל: .
תשובה: ב. משוב שלילי מסייע בשמירה על יציבות המערכת על ידי הפחתת השפעות של שינויים חיצוניים.
שאלה 2 · משפט הערך הסופי לכניסת מדרגה
נתונה פונקציית התמסורת של מערכת בקרה מסוימת . למערכת זו נתנו קלט .
הפלט של מערכת הבקרה על פי משפט הערך הסופי הוא:
א.
ב.
ג.
ד.
◂ פתרון מלא לשאלה 2
פתרון
ד.
נתון: , כניסה קבועה (מדרגה) .
מבוקש: ערך המוצא במצב המתמיד.
1. התמרת לפלס של מדרגה בגובה 5: .
2. המוצא: .
3. משפט הערך הסופי (שורשי המכנה בחצי המישור השמאלי, כי כל המקדמים חיוביים, ולכן מותר להשתמש בו):
ההגבר במצב המתמיד הוא , ולכן המוצא שווה לכניסה.
תשובה: ד.
שאלה 3 · שינוי הגבר בחוג סגור עם משוב
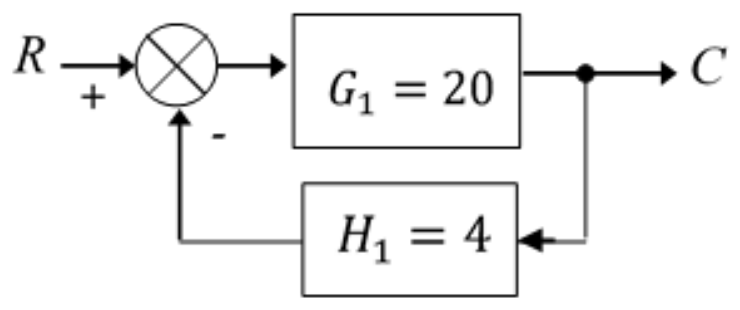
באיור לשאלה 3 מוצגת סכמת מלבנים של מערכת בקרה בחוג סגור. על מנת להגדיל את הגבר המערכת הגדילו את פי שניים והקטינו את פי שניים.
יחסית להגבר המערכת המקורי, הגבר המערכת החדש גדל פי:
א.
ב.
ג.
ד. ללא שינוי, כי הגדילו את פי שניים והקטינו את פי שניים.
◂ פתרון מלא לשאלה 3
פתרון
א.
נתון: , , משוב שלילי. אחרי השינוי: , .
מבוקש: פי כמה גדל הגבר החוג הסגור.
1. הגבר חוג סגור עם משוב שלילי:
2. ההגבר המקורי:
3. ההגבר החדש:
המכפלה לא השתנתה, ולכן המכנה נשאר 81, והמונה הוכפל.
4. היחס:
תשובה: א.
שאלה 4 · זמן תגובה של בקרה דו-מצבית עם פיגורים
במערכת בעלת שני פיגורים לבקרה דו-מצבית, נתון שהפיגור הראשון הוא 2 שניות והפיגור השני הוא 3 שניות. במערכת זו נתנו פקודה לשינוי המצב שיהיה קבוע.
זמן התגובה הכולל של המערכת Settling Time במצב המתמיד הוא:
א.
ב.
ג.
ד.
◂ פתרון מלא לשאלה 4
פתרון
ג.
נתון: שני פיגורים בטור, ו-.
מבוקש: זמן התגובה הכולל.
1. פקודה של בקר דו-מצבי עוברת דרך שני רכיבי הפיגור זה אחר זה: הפיגור הראשון מעכב את השפעת הפקודה ב-, ורק אחריו מתחיל הפיגור השני, שמוסיף עיכוב של .
2. פיגורים בטור מצטברים, ולכן זמן התגובה הכולל הוא סכומם:
3. אפשרויות א (ממוצע), ב ו-ד (כל פיגור לבדו) מתעלמות מאחד הפיגורים.
תשובה: ג.
שאלה 5 · אות מוצא התחלתי של בקר יחסי
במערכת בקרה מותקן בקר יחסי Proportional Controler בזמן אות מוצא הבקר .
נתון: ההגבר היחסי של הבקר .
שגיאת הבקר קבועה .
אות יציאת הבקר בזמן הוא:
א.
ב.
ג.
ד.
◂ פתרון מלא לשאלה 5
פתרון
א.
נתון: , , קבועה.
מבוקש: - מוצא הבקר כשאין תרומה יחסית (אות הבסיס של הבקר).
1. משוואת הבקר היחסי:
2. מבודדים את ומציבים:
בבקר יחסי המוצא אינו תלוי בזמן אלא רק בשגיאה; לכן הנתון אינו משפיע.
תשובה: א.
שאלה 6 · שגיאת מדידה עם חיישן במשוב
במערכת בקרה בחוג סגור, הערך הרצוי (Desired value) הוא . חיישן מדידה נמצא במסלול המשוב ובעל הגבר של . מערכת הבקרה הגיעה למצב מתמיד שבו המתח במוצא הוא .
שגיאת המדידה (ההפרש בין הערך הרצוי לערך הנמדד) היא:
א.
ב.
ג.
ד.
◂ פתרון מלא לשאלה 6
פתרון
ג.
נתון: , , .
מבוקש: , כאשר הוא הערך הנמדד שהחיישן מחזיר.
1. הערך הנמדד הוא מוצא החיישן:
2. השגיאה:
תשובה: ג.
שאלה 7 · ספיקה דרך שסתום בקרה לפי Cv
שסתום בקרה בעל מקדם זרימה של מותקן בקו מים. הפרש הלחצים על פני השסתום .
נתון: המים בטמפרטורת החדר ומשקלם הסגולי .
ספיקת המים דרך שסתום הבקרה היא:
א.
ב.
ג.
ד.
◂ פתרון מלא לשאלה 7
פתרון
ג.
נתון: , , .
מבוקש: הספיקה .
1. הגדרת מקדם הזרימה לנוזלים:
2. הצבה:
תשובה: ג.
שאלה 8 · ממיר D/A של 12 ביט בבקר מתוכנת
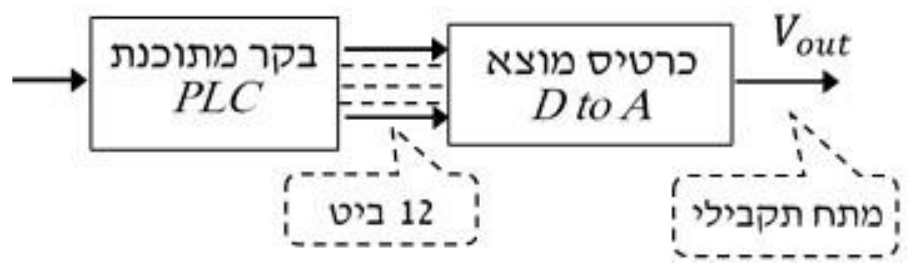
באיור לשאלה 8 מוצג בקר מתוכנת למדידת מהירות מנוע. לבקר המתוכנת יש כרטיס מוצא מסוג .
הרזולוציה של יציאת הבקר היא 12 ביט. המתח התקבילי של כרטיס המוצא הוא בתחום , בהתאמה לאות המבוא הספרתי. הבקר המתוכנת חישב שעל המנוע לעבוד ב- 60% ממהירותו המרבית.
ב- 60% ממהירותו המרבית של המנוע, המספר העשרוני של האות הספרתי במבוא כרטיס המוצא ומתח המוצא של הכרטיס הם:
א. ,
ב. ,
ג. ,
ד. ,
◂ פתרון מלא לשאלה 8
פתרון
ב. ,
נתון: ממיר של 12 ביט, תחום מוצא , נדרש 60% מהתחום.
מבוקש: המספר העשרוני ומתח המוצא.
1. המספר המרבי במבוא של 12 ביט:
(מתאים ל-).
2. 60% מהתחום:
3. מתח המוצא:
(גם ישירות: .) אפשרות ד שגויה כי הוא מתח הסקאלה המלאה.
תשובה: ב. ,
שאלה 9 · שגיאת כיול יחסית במתמר כוח
מסת משקולת של נמדדת במתמר כוח (Load Cell) המותקן במערכת שקילה תעשייתית.
מדידת המשקל בפועל במתמר היא .
שגיאת הכיול היחסית של מערכת השקילה ביחס לערך המדויק (True Value) היא:
א. 1.33%
ב. 2%
ג. 4%
ד. 2.66%
◂ פתרון מלא לשאלה 9
פתרון
ד. 2.66%
נתון: ערך אמיתי , ערך נמדד .
מבוקש: השגיאה היחסית ביחס לערך האמיתי.
1. השגיאה המוחלטת:
2. השגיאה היחסית:
הערך 2.66% באפשרות ד הוא אותה תוצאה (קיצוץ במקום עיגול).
תשובה: ד. 2.66%
שאלה 10 · כוח על בוכנה ממדידת לחץ
מד לחץ (Manometer) בעל תחום מדידה (Scale) של , מודד לחץ אחיד הפועל על בוכנה ששטח החתך שלה . לחץ הבוכנה שנמדד הוא .
הכוח אשר הפעיל את הבוכנה הוא:
א.
ב.
ג.
ד.
◂ פתרון מלא לשאלה 10
פתרון
ב.
נתון: , .
מבוקש: הכוח .
1. ממירים ליחידות SI:
2. לחץ הוא כוח ליחידת שטח, ולכן:
תחום המדידה של המכשיר () רק מאשר שהלחץ הנמדד בתוך התחום; הוא לא נכנס לחישוב.
תשובה: ב.
שאלה 11 · משמעות סימון TIC לפי תקן ISA
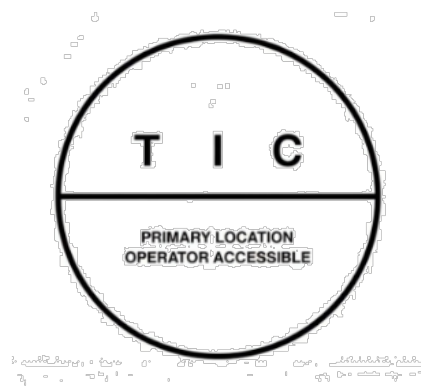
באיור לשאלה 11 מוצג סימון מתוך שרטוט של מערכת בקרה המבוסס על תקן ISA. באיור מופיע עיגול ובתוכו האותיות TIC.
משמעות הסימון המופיע באיור היא:
א. מתמר זרם לטמפרטורה (Temperature-to-Current) המותקן בתוך ארון חשמל אחורי.
ב. בקר אינדיקטור לטמפרטורה (Temperature Indicator Controller) המותקן בלוח הבקרה הראשי.
ג. משדר טמפרטורה (Temperature Transmitter) המותקן פיזית בשטח (באתר).
ד. ברז בקרה לטמפרטורה (Temperature Control Valve) המופעל פנאומטית.
◂ פתרון מלא לשאלה 11
פתרון
ב. בקר מציין טמפרטורה בלוח הבקרה הראשי
מפענחים את הסימון לפי תקן ISA: האותיות קובעות את סוג המכשיר, וצורת העיגול קובעת את מיקומו.
1. האות הראשונה T - המשתנה הנמדד: טמפרטורה (Temperature).
2. האותיות הבאות - הפונקציות: I = מציין (Indicator), C = בקר (Controller). כלומר TIC הוא בקר טמפרטורה עם תצוגה.
3. עיגול עם קו אופקי מלא באמצעו - מכשיר המותקן בחדר הבקרה הראשי, בלוח הקדמי, ונגיש למפעיל (Primary location, operator accessible), כפי שגם כתוב בתוך הסימון. עיגול בלי קו מציין מכשיר בשטח, וקו מקווקו מציין מיקום מאחורי הלוח.
4. לכן: א שגויה (מתמר זרם מסומן TY, וארון אחורי מסומן בקו מקווקו); ג שגויה (משדר מסומן TT, ומכשיר שדה - עיגול בלי קו); ד שגויה (ברז בקרה מסומן TV).
תשובה: ב. בקר אינדיקטור לטמפרטורה (Temperature Indicator Controller) המותקן בלוח הבקרה הראשי.
שאלה 12 · חוג סגור מסדר ראשון וקבוע זמן
נתונה מערכת בקרה בחוג סגור לבקרת מהירות של מנוע DC. הפונקציה המתארת את המנוע (התהליך) היא: . המערכת פועלת עם משוב יחידה שלילי ובקר בעל הגבר .
מהי פונקציית התמסורת של המערכת בחוג סגור ?
מהו קבוע הזמן של החוג הסגור?
אם נגדיל את הגבר הבקר ל- , כיצד ישתנה קבוע הזמן של המערכת? סמנו את קבוע הזמן החדש ב- . הסבירו את הקשר בין הגבר המערכת לבין מהירות התגובה שלה.
◂ פתרון מלא לשאלה 12
סעיף א
נתון: בקר בטור עם התהליך , משוב יחידה שלילי .
מבוקש: .
1. הענף הישיר הוא הבקר והתהליך בטור:
2. נוסחת החוג הסגור עם משוב שלילי:
3. הצבה (כופלים מונה ומכנה ב-):
4. נעביר לצורה התקנית של מערכת מסדר ראשון (מחלקים מונה ומכנה ב-41), כדי שבסעיף הבא נקרא ממנה את קבוע הזמן:
תשובה:
סעיף ב
בצורה התקנית קבוע הזמן הוא המקדם של במכנה.
1. מסעיף א: .
2. לכן:
לשם השוואה, קבוע הזמן של המנוע לבדו (חוג פתוח) הוא ; החוג הסגור מקטין אותו פי .
תשובה:
סעיף ג
- קטן פי 2.22; הגבר גבוה יותר = תגובה מהירה יותר
נתון: אותו מנוע ואותו משוב, הגבר בקר .
מבוקש: , והקשר בין ההגבר למהירות התגובה.
1. באופן כללי, עבור בקר :
ולכן קבוע הזמן של החוג הסגור הוא .
2. הצבה עם :
3. השוואה לסעיף ב:
כלומר קבוע הזמן קטן פי 2.22 (מ- ל-).
4. הקשר בין ההגבר למהירות התגובה: קבוע הזמן קטן ככל ש- גדל. זמן ההתייצבות של מערכת מסדר ראשון הוא בערך , ולכן הגדלת ההגבר מזרזת את התגובה: המהירות מגיעה לערך הרצוי מהר יותר ( לעומת ). בנוסף ההגבר במצב המתמיד מתקרב ל-1 (), כלומר השגיאה במצב המתמיד קטנה. המחיר: מוצא בקר גבוה יותר (רוויה של המגבר/המנוע) והגברת רעשי מדידה.
תשובה: ; קבוע הזמן קטן פי 2.22 - הגדלת ההגבר מקטינה את קבוע הזמן ולכן התגובה מהירה יותר.
שאלה 13 · קבועי שגיאה ושגיאה במצב מתמיד
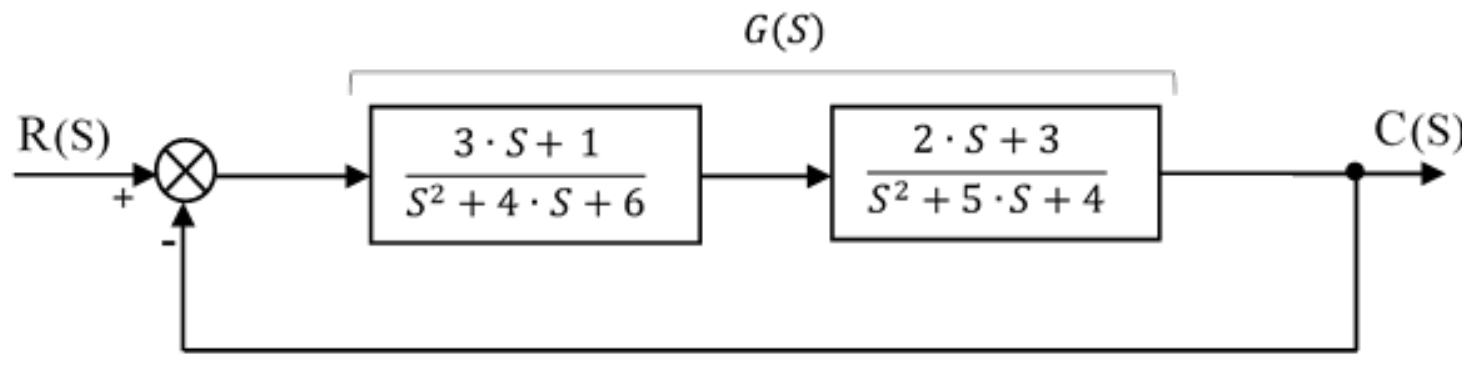
באיור לשאלה 13 מוצג תרשים מלבנים של מערכת בקרה מסוימת.
מהי פונקציית התמסורת: בחוג הפתוח?
מהם קבועי השגיאה של המערכת: ?
מהי שגיאת המערכת במצב מתמיד, עבור כניסת מדרגת יחידה ?
◂ פתרון מלא לשאלה 13
סעיף א
נתון: שני מלבנים בטור בענף הישיר, ומשוב יחידה שלילי ().
מבוקש: פונקציית התמסורת בחוג הפתוח.
1. מלבנים בטור - כופלים:
2. המונה:
3. המכנה:
4. עם :
אין קוטב ב-, כלומר המערכת מסוג 0 - זה יקבע את קבועי השגיאה בסעיף ב.
תשובה:
סעיף ב
, ,
מחשבים את שלושת קבועי השגיאה לפי ההגדרות, מתוך פונקציית החוג הפתוח של סעיף א.
1. קבוע שגיאת המיקום:
2. קבוע שגיאת המהירות:
3. קבוע שגיאת התאוצה:
התוצאה מתאימה למערכת מסוג 0 (אין אינטגרטור בחוג): סופי, .
תשובה: , ,
סעיף ג
נתון: כניסת מדרגה בגובה , מסעיף ב.
מבוקש: השגיאה במצב המתמיד.
1. קודם מוודאים שהחוג הסגור יציב (אחרת אין מצב מתמיד). המשוואה האופיינית היא :
טבלת ראוט: , , , ואחריו . כל האיברים בעמודה הראשונה () חיוביים, ולכן המערכת יציבה.
2. השגיאה במצב מתמיד לכניסת מדרגה בגובה :
3. הצבה:
כלומר המוצא מתייצב על בלבד - שגיאה גדולה, כי ההגבר בחוג (במצב מתמיד) קטן מאוד.
תשובה:
שאלה 14 · יציבות לפי ראוט-הורוביץ ותחום ההגבר
נתונה מערכת בקרה אשר המשוואה האופינית שלה היא:
.
נתון ש- הוא פרמטר חיובי וממשי.
רשמו טבלת ראוט-הורוביץ עבור המשוואה האופינית של מערכת הבקרה.
חָשְׁבּוּ את תחום הערכים של שעבורו המערכת תהיה יציבה לפי קריטריון ראוט-הורוביץ.
◂ פתרון מלא לשאלה 14
סעיף א
עמודה ראשונה:
בונים את הטבלה: שתי השורות הראשונות מהמקדמים, וכל שורה נוספת מחושבת משתי השורות שמעליה.
1. שורת - המקדמים במקומות הזוגיים: .
2. שורת - המקדמים במקומות האי-זוגיים: .
3. שורת :
,
4. שורת :
5. שורת :
תשובה: טבלת ראוט כמתואר; העמודה הראשונה: .
סעיף ב
לפי קריטריון ראוט-הורוביץ המערכת יציבה אם ורק אם כל האיברים בעמודה הראשונה חיוביים (אין חילופי סימן).
1. האיברים חיוביים תמיד.
2. שורת :
3. שורת :
4. משלבים את שני התנאים:
בגבול השורה מתאפסת, ולמערכת יש זוג שורשים מדומים טהורים - היא על סף יציבות (תנודות קבועות). מעל ערך זה יש שני חילופי סימן בעמודה הראשונה, כלומר שני שורשים בחצי המישור הימני.
תשובה:
שאלה 15 · מתמר לחץ לזרם ליניארי 3-15 psi
במערכת בקרה תעשייתית נעשה שימוש במתמר פניאומטי-חשמלי הממיר אות לחץ בטווח של לאות זרם תְקני בטווח של . המתמר נחשב למתמר ליניארי.
מהי הנוסחה המקשרת את זרם היציאה לבין הלחץ בכניסה ?
רשמו את המשוואה בצורה: .
במהלך עבודת המערכת, מד הלחץ בכניסה למתמר הראה ערך של . מהו זרם המוצא אשר התקבל ביחידות של מיליאמפר (). הציגו את דרך החישוב.
בקר ה- PLC במערכת מזהה זרם של המגיע מהמתמר. טכנאי טוען שהלחץ בקו הוא בדיוק 45% מטווח המדידה (Span) של הלחץ.
חָשְׁבּוּ מהו הלחץ הפיזי המתאים לזרם של .
האם טענת הטכנאי נכונה? נמקו באמצעות חישוב אחוז הלחץ מתוך הטווח.
◂ פתרון מלא לשאלה 15
סעיף א
(, )
נתון: , , קשר ליניארי.
מבוקש: השיפוע והחיתוך .
1. השיפוע הוא יחס בין טווח המוצא לטווח הכניסה:
2. מציבים את הנקודה כדי למצוא את :
3. בדיקה בנקודה השנייה: ✓.
תשובה: , כלומר ( ב-mA, ב-psi)
סעיף ב
מציבים את הלחץ הנמדד במשוואה של סעיף א:
1.
2. בדיקה דרך אחוזי הטווח: מהטווח, ו- ✓.
תשובה:
סעיף ג
הופכים את המשוואה של סעיף א ומבודדים את :
1.
2. הצבה:
תשובה:
לא. הלחץ הוא 37.5% מהטווח (45% מתאים ל- ו-)
מחשבים איזה חלק מהטווח מייצג הלחץ שמצאנו, ומשווים ל-45%.
1. טווח המדידה (Span):
2. אחוז הלחץ מהטווח (מודדים מתחילת הטווח, , ולא מאפס):
3. לשם השוואה, 45% מהטווח הם:
, שמתאים לזרם - ולא .
4. גם בצד הזרם: .
הטכנאי כנראה התעלם מההיסט (Offset) של הטווח (3 psi / 4 mA).
תשובה: טענת הטכנאי אינה נכונה - הלחץ הוא 37.5% מטווח המדידה, לא 45%.
שאלה 16 · חיישן Pt-100 וגשר וינסטון מאוזן
במפעל תעשייתי משתמשים בחיישן טמפרטורה מסוג המבוסס על שינוי ההתנגדות של פלטינה עם שינוי בטמפרטורה.
נתון:
1. התנגדות החיישן ב- היא .
2. קצב שינוי התנגדות החיישן .
מהי התנגדות החיישן בטמפרטורה ?
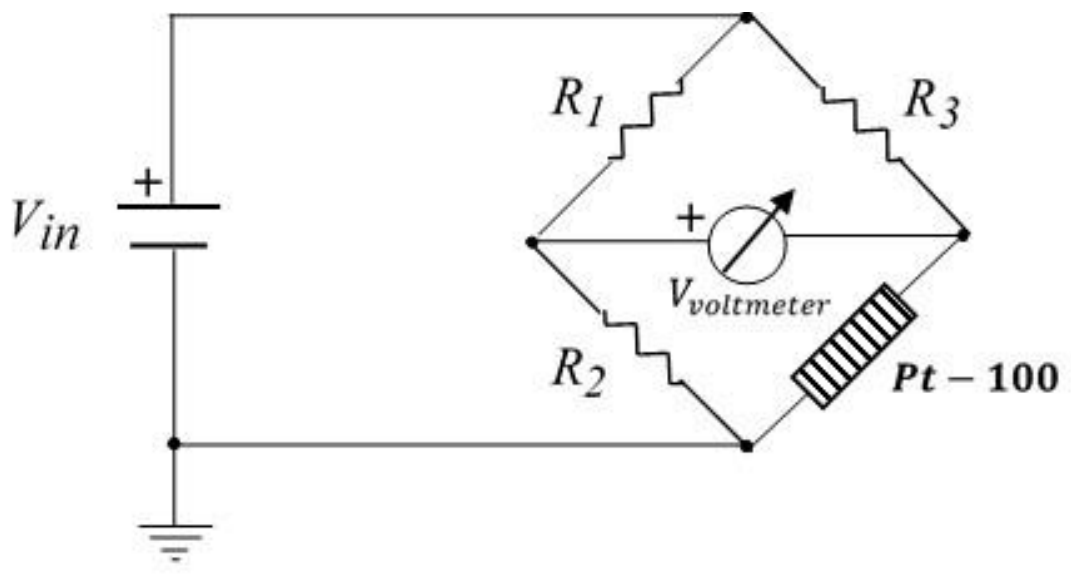
באיור לסעיף ב' מוצג חיישן המחובר לגשר וינסטון מאוזן, .
החיישן המוצג באיור משמש למדידת טמפרטורה במפעל. מהי הטמפרטורה הנמדדת?
נתון: , ,
הסבירו בקצרה את היתרונות של חיישני בהשוואה לחיישני טמפרטורה אחרים, כמו חיישני תרמיסטור ועוד.
◂ פתרון מלא לשאלה 16
סעיף א
נתון: , , .
מבוקש: ב-.
1. התנגדות מתכת משתנה ליניארית עם הטמפרטורה:
2. הצבה:
תשובה:
סעיף ב
,
נתון: גשר מאוזן (), , , .
מבוקש: הטמפרטורה של החיישן.
1. מבנה הגשר: המקור מחובר בין הצומת העליון לאדמה (הצומת התחתון). בענף השמאלי (למעלה) ו- (למטה) יוצרים מחלק מתח; בענף הימני (למעלה) והחיישן (למטה). המד מחובר בין שתי נקודות האמצע.
2. מתחי נקודות האמצע ביחס לאדמה (מחלקי מתח):
,
3. הגשר מאוזן (), ולכן היחסים בשני הענפים שווים:
4. הצבה:
5. מהקשר של סעיף א מבודדים את הטמפרטורה:
תשובה: , הטמפרטורה הנמדדת
סעיף ג
ליניאריות, דיוק ויציבות לאורך זמן, תחום טמפרטורות רחב, חילופיות לפי תקן
נמנה את היתרונות העיקריים ונשווה לתרמיסטור ולצמד תרמי:
1. ליניאריות: ההתנגדות משתנה כמעט ליניארית עם הטמפרטורה (), ולכן החישוב והכיול פשוטים. תרמיסטור לעומתו לא ליניארי מאוד (מעריכי).
2. דיוק ויציבות לאורך זמן: פלטינה היא מתכת אצילה ויציבה כימית; הסחיפה של החיישן קטנה והוא חוזר על אותה קריאה לאורך שנים. לכן משתמשים בו גם ככלי ייחוס לכיול.
3. תחום מדידה רחב: בערך מ- עד כ- (ויותר), לעומת תרמיסטור שמוגבל בדרך כלל לתחום צר (עד כ-).
4. חילופיות ותקינה: החיישנים מיוצרים לפי תקן ( ב-, ), כך שאפשר להחליף חיישן בלי לכייל מחדש את המערכת.
5. לעומת צמד תרמי: אין צורך בפיצוי צומת קר, והאות (שינוי התנגדות) גדול ויציב יותר.
(חסרונות לשם השלמה: רגישות נמוכה יותר מתרמיסטור, תגובה איטית יותר, ומחיר גבוה יותר.)
תשובה: Pt-100 ליניארי, מדויק ויציב לאורך זמן, בעל תחום טמפרטורות רחב וחליף לפי תקן - בניגוד לתרמיסטור הלא-ליניארי והצר בתחומו.
שאלה 17 · תגובת בקר אינטגרלי לאות שגיאה טרפזי
באיור לשאלה 17 מוצג אות שגיאה במבוא בקר מסוג I בעל הנתונים הבאים:
•תפוקת הבקר כשהשגיאה שווה לאפס - .
•קבוע הבקר - .
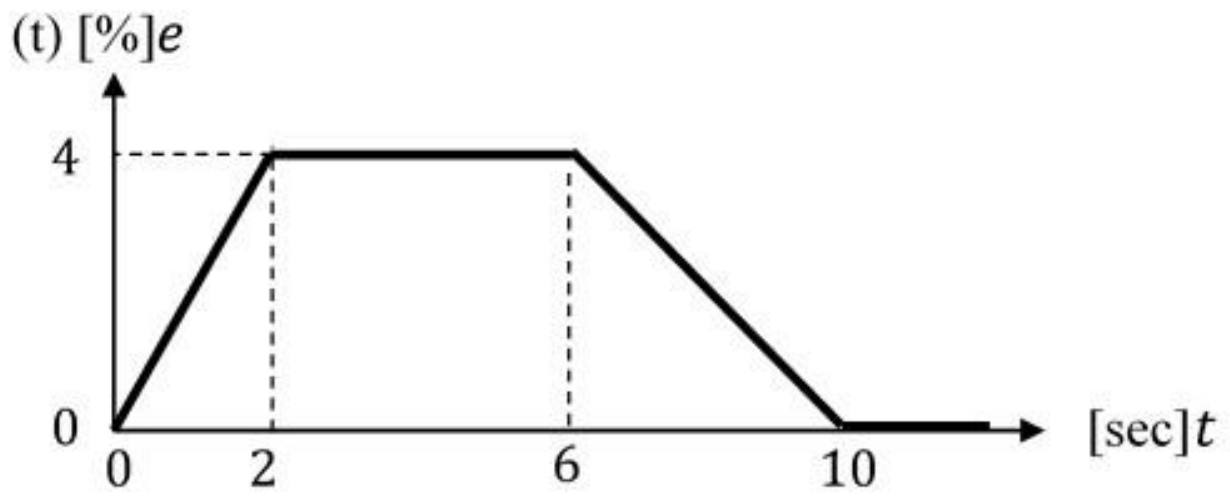
מהי תגובת הבקר לאות המתואר באיור בזמנים: ?
סרטטו את תגובת הבקר לאות המתואר באיור, לזמנים שבאיור. ציינו ערכים אופייניים בשרטוט.
◂ פתרון מלא לשאלה 17
סעיף א
, , ,
נתון: , , אות השגיאה מהאיור: עולה ליניארית מ-0 ל-4% ב-, קבוע 4% ב-, יורד ליניארית ל-0 ב-.
מבוקש: מוצא הבקר בזמנים .
1. משוואת בקר אינטגרלי:
האינטגרל הוא השטח מתחת לגרף השגיאה, ולכן נחשב את השטח בכל קטע.
2. ב-: עדיין אין שטח מצטבר:
3. ב-: משולש בבסיס 2 ובגובה 4:
4. ב-: מלבן ברוחב 4 ובגובה 4:
5. ב-: משולש בבסיס 4 ובגובה 4:
תשובה: , , ,
סעיף ב
פרבולה 10%→18% (0-2 s), קו ישר 18%→50% (2-6 s), פרבולה 50%→66% (6-10 s), קבוע 66% אחרי 10 s
קצב השינוי של מוצא בקר I שווה ל-, ולכן צורת כל קטע נקבעת לפי צורת השגיאה באותו קטע:
1. : השגיאה עולה ליניארית, , ולכן המוצא הוא פרבולה קעורה כלפי מעלה (השיפוע הולך וגדל):
, מ- ל-.
2. : השגיאה קבועה , ולכן המוצא הוא קו ישר בשיפוע :
, מ- ל-.
3. : השגיאה יורדת ליניארית ל-0, ולכן המוצא ממשיך לעלות אבל בשיפוע שהולך וקטן - פרבולה קעורה כלפי מטה:
, מ- ל-, ובסוף הקטע השיפוע מתאפס.
4. אחרי : השגיאה אפס, ובקר I "זוכר" את הערך שהצטבר - המוצא נשאר קבוע על .
ערכים אופייניים בשרטוט: , , , , ושיפוע בקטע הישר.
תשובה: עקומה עולה: פרבולה 10%→18%, קו ישר 18%→50%, פרבולה מתעגלת 50%→66%, ואחרי קבוע על 66%.