דילוג לתוכן המרכזי

מבחן מה"ט מכונות חשמל והנע 97161 - אביב 2024 מועד א'

הנדסת חשמל · סמל 97161 · 9 שאלות · פתרון מלא לכל סעיף

מבחן הגמר הממלכתי של מה"ט במכונות חשמל והנע, אביב 2024 מועד א', כל 9 השאלות כמו בשאלון. לכל סעיף יש תשובה סופית ופתרון מלא ומוסבר, צעד אחרי צעד. נסו לפתור לבד, ואז פתחו את הפתרון.

הנחיות הבחינה

משך הבחינה: ארבע שעות.

מבנה השאלון: בשאלון זה תשע שאלות.

יש לענות על חמש שאלות בלבד, ערך כל שאלה 20 נקודות.

סה"כ: 100 נקודות.

חומר עזר: 1. מחשבון (אין להשתמש במחשב כף יד או במחשבון עם תקשורת חיצונית).

2. קלסר אחד בלבד עם חומר ההרצאות. אין להוציא דפים מהקלסר.

3. שני ספרי לימוד.

אין להעביר חומר עזר, ספרים ומחשבונים בין הנבחנים.

נוסחאון מה"ט במכונות חשמל והנע - להורדה ב-PDF, 84 עמודים.

שאלה 1 · מנוע DC בעירור זר: התנגדות עוגן, ריקם ומומנט

הנתונים של מנוע DC בעירור זר הם: מתח נקוב – 300 V300\,\text{V}, מהירות נקובה – 612 סל"ד, זרם נקוב – 15 A15\,\text{A}.

הפסדי הנחושת במצב עבודה נקוב הם 300 W300\,\text{W} והם מהווים 2/32/3 מסך הפסדי הספק בעבודה הנקובה של המנוע.

חשבו את:

א.

התנגדות העוגן RaR_a.

(5 נקודות)
ב.

מהירות המנוע במצב עבודה בריקם.

(10 נקודות)
ג.

המומנט הנקוב של המנוע.

(5 נקודות)
◂ פתרון מלא לשאלה 1

סעיף א

תשובה:

Ra=1.33 ΩR_a=1.33\,\Omega

נתון: Un=300 VU_n=300\,\text{V}, nn=612 rpmn_n=612\,\text{rpm}, Ian=15 AI_{an}=15\,\text{A}, הפסדי הנחושת בעבודה נקובה ΔPcu=300 W\Delta P_{cu}=300\,\text{W}.

מבוקש: התנגדות העוגן RaR_a.

במנוע בעירור זר זרם העוגן הוא זרם המנוע, והפסדי הנחושת (במעגל העוגן) הם ההספק שמתבזבז בהתנגדות העוגן: ΔPcu=Ian2⋅Ra\Delta P_{cu}=I_{an}^2\cdot R_a.

1. מבודדים את RaR_a ומציבים:

Ra=ΔPcuIan2=300152=300225=1.33 ΩR_a=\frac{\Delta P_{cu}}{I_{an}^2}=\frac{300}{15^2}=\frac{300}{225}=1.33\,\Omega

תשובה: Ra=1.33 ΩR_a=1.33\,\Omega

סעיף ב

תשובה:

ω0=68.67 rad/s\omega_0=68.67\,\text{rad/s}, כלומר n0≈656 rpmn_0\approx656\,\text{rpm}

נתון: Un=300 VU_n=300\,\text{V}, nn=612 rpmn_n=612\,\text{rpm}, Ian=15 AI_{an}=15\,\text{A}, ומסעיף א Ra=1.33 ΩR_a=1.33\,\Omega.

מבוקש: המהירות בריקם.

רעיון: מהנקודה הנקובה נמצא את קבוע המכונה kϕk\phi (העירור זר וקבוע, ולכן kϕk\phi לא משתנה). בריקם הזרם קטן מאוד (נזניח אותו), ולכן הכא"מ שווה למתח ההזנה, ומכאן המהירות.

1. הכא"מ בעבודה נקובה, לפי משוואת מעגל העוגן U=Ea+IaRaU=E_a+I_a R_a:

Ean=Un−Ian⋅Ra=300−15⋅1.333=280 VE_{an}=U_n-I_{an}\cdot R_a=300-15\cdot1.333=280\,\text{V}

2. המהירות הזוויתית הנקובה:

ωn=π⋅nn30=π⋅61230=64.09 rad/s\omega_n=\frac{\pi\cdot n_n}{30}=\frac{\pi\cdot612}{30}=64.09\,\text{rad/s}

3. קבוע המכונה, מתוך Ea=kϕ⋅ωE_a=k\phi\cdot\omega:

kϕ=Eanωn=28064.09=4.37 V⋅s/radk\phi=\frac{E_{an}}{\omega_n}=\frac{280}{64.09}=4.37\,\text{V}\cdot\text{s/rad}

4. בריקם Ia≈0I_a\approx0, ולכן Ea0=UnE_{a0}=U_n:

ω0=Unkϕ=3004.369=68.67 rad/s\omega_0=\frac{U_n}{k\phi}=\frac{300}{4.369}=68.67\,\text{rad/s}

5. במעבר לסל"ד:

n0=30⋅ω0π=30⋅68.67π=655.7 rpmn_0=\frac{30\cdot\omega_0}{\pi}=\frac{30\cdot68.67}{\pi}=655.7\,\text{rpm}

תשובה: ω0=68.67 rad/s\omega_0=68.67\,\text{rad/s}, כלומר n0≈656n_0\approx656 סל"ד.

סעיף ג

תשובה:

Tn=63.2 NmT_n=63.2\,\text{Nm}

נתון: Un=300 VU_n=300\,\text{V}, In=15 AI_n=15\,\text{A}, ΔPcu=300 W\Delta P_{cu}=300\,\text{W} שהם 2/32/3 מסך ההפסדים, ומסעיף ב ωn=64.09 rad/s\omega_n=64.09\,\text{rad/s}.

מבוקש: המומנט הנקוב (מומנט על הציר).

רעיון: הספק המוצא (המכני) = הספק הכניסה פחות כל ההפסדים, והמומנט = הספק המוצא חלקי המהירות הזוויתית.

1. סך ההפסדים: הפסדי הנחושת הם 2/32/3 מהם, ולכן

ΔP=ΔPcu2/3=300⋅32=450 W\Delta P=\frac{\Delta P_{cu}}{2/3}=\frac{300\cdot3}{2}=450\,\text{W}

2. הספק הכניסה הנקוב:

Pin=Un⋅In=300⋅15=4500 WP_{in}=U_n\cdot I_n=300\cdot15=4500\,\text{W}

3. הספק המוצא הנקוב:

Pn=Pin−ΔP=4500−450=4050 WP_n=P_{in}-\Delta P=4500-450=4050\,\text{W}

4. המומנט הנקוב:

Tn=Pnωn=405064.09=63.2 NmT_n=\frac{P_n}{\omega_n}=\frac{4050}{64.09}=63.2\,\text{Nm}

תשובה: Tn≈63.2 NmT_n\approx63.2\,\text{Nm}

שאלה 2 · גנרטור סינכרוני במשולש: מתח, כא"מ ונצילות

נתון גנרטור סינכרוני עם סטטור מחובר במשולש, שהנתונים שלו הם:

Ra=0.5 ΩR_a=0.5\,\Omega, Xs=5 ΩX_s=5\,\Omega. במצב ריקם, הכא"מ של הגנרטור הוא 400 V400\,\text{V}.

א.

חשבו את מתח המוצא של הגנרטור במצב ריקם.

(5 נקודות)
ב.

חשבו את הכא"מ הנדרש כדי שמתח המוצא של הגנרטור יהיה 380 V380\,\text{V} כאשר העומס שמחובר אל הגנרטור צורך 5∠−30∘ A5\angle-30^\circ\,\text{A}.

(8 נקודות)
ג.

בעומס הנתון, הפסדי נחושת הם 50% מסך ההפסדים של הגנרטור.

חשבו את הנצילות של הגנרטור בעומס הנתון.

(7 נקודות)
◂ פתרון מלא לשאלה 2

סעיף א

תשובה:

U=400 VU=400\,\text{V}

נתון: חיבור משולש, EA0=400 VE_{A0}=400\,\text{V} (לפאזה).

מבוקש: מתח המוצא בריקם.

1. בריקם לא זורם זרם בסליל הסטטור, ולכן אין מפל מתח על RaR_a ועל XsX_s: מתח הפאזה שווה לכא"מ:

Uph=EA0−Iph(Ra+jXs)=400−0=400 VU_{ph}=E_{A0}-I_{ph}(R_a+jX_s)=400-0=400\,\text{V}

2. בחיבור משולש כל סליל פאזה מחובר ישירות בין שני קווים, ולכן מתח הקו שווה למתח הפאזה:

UL=Uph=400 VU_L=U_{ph}=400\,\text{V}

תשובה: מתח המוצא בריקם 400 V400\,\text{V}.

סעיף ב

תשובה:

EˉA=395.2∠2.96∘ V\bar{E}_A=395.2\angle2.96^\circ\,\text{V}

נתון: Ra=0.5 ΩR_a=0.5\,\Omega, Xs=5 ΩX_s=5\,\Omega, מתח מוצא 380 V380\,\text{V} (במשולש זה גם מתח הפאזה), זרם הפאזה Iˉph=5∠−30∘ A\bar{I}_{ph}=5\angle-30^\circ\,\text{A} (השראי).

מבוקש: הכא"מ EˉA\bar{E}_A.

רעיון: במעגל התמורה לפאזה של גנרטור הכא"מ שווה למתח המוצא ועוד מפל המתח על העכבה הפנימית: EˉA=Uˉph+Iˉph(Ra+jXs)\bar{E}_A=\bar{U}_{ph}+\bar{I}_{ph}(R_a+jX_s). ניקח את מתח המוצא כייחוס: Uˉph=380∠0∘ V\bar{U}_{ph}=380\angle0^\circ\,\text{V}.

1. העכבה הסינכרונית בצורה קוטבית:

Zs=Ra+jXs=0.5+j5=5.025∠84.29∘ ΩZ_s=R_a+jX_s=0.5+j5=5.025\angle84.29^\circ\,\Omega

2. מפל המתח על העכבה:

Iˉph⋅Zs=5∠−30∘⋅5.025∠84.29∘=25.12∠54.29∘=14.67+j20.40 V\bar{I}_{ph}\cdot Z_s=5\angle-30^\circ\cdot5.025\angle84.29^\circ=25.12\angle54.29^\circ=14.67+j20.40\,\text{V}

3. הכא"מ (חיבור בצורה קרטזית):

EˉA=380+(14.67+j20.40)=394.67+j20.40 V\bar{E}_A=380+(14.67+j20.40)=394.67+j20.40\,\text{V}

4. במעבר לצורה קוטבית:

∣EˉA∣=394.672+20.402=395.2 V|\bar{E}_A|=\sqrt{394.67^2+20.40^2}=395.2\,\text{V}, δ=arctan⁡20.40394.67=2.96∘\delta=\arctan\frac{20.40}{394.67}=2.96^\circ

תשובה: EˉA=395.2∠2.96∘ V\bar{E}_A=395.2\angle2.96^\circ\,\text{V}, כלומר נדרש כא"מ של כ-395 V395\,\text{V}.

סעיף ג

תשובה:

beta≈98.5%\\beta\approx98.5\%

נתון: Uph=380 VU_{ph}=380\,\text{V}, Iph=5 AI_{ph}=5\,\text{A}, φ=30∘\varphi=30^\circ, Ra=0.5 ΩR_a=0.5\,\Omega, הפסדי הנחושת הם 50% מסך ההפסדים.

מבוקש: הנצילות.

1. הפסדי הנחושת בשלוש הפאזות:

ΔPcu=3⋅Iph2⋅Ra=3⋅52⋅0.5=37.5 W\Delta P_{cu}=3\cdot I_{ph}^2\cdot R_a=3\cdot5^2\cdot0.5=37.5\,\text{W}

2. סך ההפסדים (הנחושת הם חצי מהם, והחצי השני הם הפסדים קבועים):

ΔP=2⋅ΔPcu=2⋅37.5=75 W\Delta P=2\cdot\Delta P_{cu}=2\cdot37.5=75\,\text{W}

3. הספק המוצא (הספק פעיל בשלוש הפאזות):

Pout=3⋅Uph⋅Iph⋅cos⁡φ=3⋅380⋅5⋅cos⁡30∘=4936 WP_{out}=3\cdot U_{ph}\cdot I_{ph}\cdot\cos\varphi=3\cdot380\cdot5\cdot\cos30^\circ=4936\,\text{W}

4. הנצילות:

beta=PoutPout+ΔP=49364936+75=0.985=98.5%\\beta=\frac{P_{out}}{P_{out}+\Delta P}=\frac{4936}{4936+75}=0.985=98.5\%

תשובה: beta≈98.5%\\beta\approx98.5\%

שאלה 3 · מנוע השראה: הספק נקוב וזרם רוטור

מנוע השראה תלת פאזי עם סטטור מחובר בכוכב, הוא בעל הנתונים הבאים:

Un=400 VU_n=400\,\text{V}, R1=0.2 ΩR_1=0.2\,\Omega, R2′=0.3 ΩR_2'=0.3\,\Omega, betan=90%\\beta_n=90\%, I1n=20I_{1n}=20, cos⁡φn=0.8\cos\varphi_n=0.8.

תדר הרשת הוא 50 Hz50\,\text{Hz}. בעבודה נקובה, סך הפסדי נחושת מהווים 30% מסך ההפסדים.

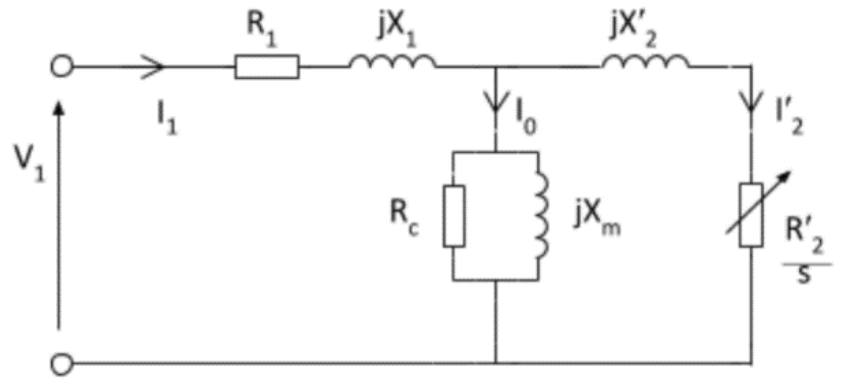
באיור לשאלה 3 מתואר מעגל התמורה של המנוע:
א.

חשבו את ההספק הנקוב של המנוע.

(4 נקודות)
ב.

חשבו את הזרם ברוטור I2′I_2'.

(9 נקודות)
ג.

הסבירו למה מנוע השראה אינו יכול להגיע למהירות סינכרונית.

(7 נקודות)
◂ פתרון מלא לשאלה 3

סעיף א

תשובה:

Pn≈9977 WP_n\approx9977\,\text{W} (הספק הכניסה 11085 W11085\,\text{W})

נתון: Un=400 VU_n=400\,\text{V} (מתח קו), I1n=20 AI_{1n}=20\,\text{A}, cos⁡φn=0.8\cos\varphi_n=0.8, betan=90%\\beta_n=90\%.

מבוקש: ההספק הנקוב, כלומר ההספק המכני על הציר בעבודה נקובה.

1. הספק הכניסה החשמלי (תלת פאזי, לפי מתח וזרם הקו):

Pin=3⋅Un⋅I1n⋅cos⁡φn=3⋅400⋅20⋅0.8=11085 WP_{in}=\sqrt{3}\cdot U_n\cdot I_{1n}\cdot\cos\varphi_n=\sqrt{3}\cdot400\cdot20\cdot0.8=11085\,\text{W}

2. ההספק הנקוב (מוצא) לפי הנצילות:

Pn=betan⋅Pin=0.9⋅11085=9977 WP_n=\\beta_n\cdot P_{in}=0.9\cdot11085=9977\,\text{W}

תשובה: Pn≈9977 W≈10 kWP_n\approx9977\,\text{W}\approx10\,\text{kW}

סעיף ב

תשובה:

I2′≈10.14 AI_2'\approx10.14\,\text{A}

נתון: Pin=11085 WP_{in}=11085\,\text{W} ו-Pn=9977 WP_n=9977\,\text{W} מסעיף א, R1=0.2 ΩR_1=0.2\,\Omega, R2′=0.3 ΩR_2'=0.3\,\Omega, I1=20 AI_1=20\,\text{A}, הפסדי הנחושת הם 30% מסך ההפסדים.

מבוקש: זרם הרוטור המוסב לסטטור I2′I_2'.

רעיון: נמצא את סך הפסדי הנחושת, נחסיר מהם את הפסדי הנחושת בסטטור, והיתר הם הפסדי הנחושת ברוטור 3⋅I2′2⋅R2′3\cdot I_2'^2\cdot R_2'. מהם נחלץ את I2′I_2'. בחיבור כוכב זרם הפאזה שווה לזרם הקו.

1. סך ההפסדים:

ΔP=Pin−Pn=11085−9977=1108.5 W\Delta P=P_{in}-P_n=11085-9977=1108.5\,\text{W}

2. סך הפסדי הנחושת:

ΔPcu=0.3⋅ΔP=0.3⋅1108.5=332.6 W\Delta P_{cu}=0.3\cdot\Delta P=0.3\cdot1108.5=332.6\,\text{W}

3. הפסדי הנחושת בסטטור:

ΔPcu1=3⋅I12⋅R1=3⋅202⋅0.2=240 W\Delta P_{cu1}=3\cdot I_1^2\cdot R_1=3\cdot20^2\cdot0.2=240\,\text{W}

4. הפסדי הנחושת ברוטור:

ΔPcu2=ΔPcu−ΔPcu1=332.6−240=92.55 W\Delta P_{cu2}=\Delta P_{cu}-\Delta P_{cu1}=332.6-240=92.55\,\text{W}

5. מתוך ΔPcu2=3⋅I2′2⋅R2′\Delta P_{cu2}=3\cdot I_2'^2\cdot R_2':

I2′=ΔPcu23⋅R2′=92.553⋅0.3=10.14 AI_2'=\sqrt{\frac{\Delta P_{cu2}}{3\cdot R_2'}}=\sqrt{\frac{92.55}{3\cdot0.3}}=10.14\,\text{A}

תשובה: I2′≈10.14 AI_2'\approx10.14\,\text{A}

סעיף ג

תשובה:

במהירות סינכרונית אין תנועה יחסית בין השדה המסתובב לרוטור, לא מושרה זרם ברוטור ולכן המומנט אפס; המנוע תמיד מסתובב בהחלקה חיובית.

1. הסטטור יוצר שדה מגנטי מסתובב במהירות הסינכרונית ns=120fPn_s=\frac{120f}{P}.

2. המומנט במנוע השראה נוצר רק בזכות זרמים שמושרים במוליכי הרוטור. כדי שיושרה בהם כא"מ, השטף דרכם חייב להשתנות, כלומר צריכה להיות תנועה יחסית בין השדה המסתובב לרוטור (החלקה s=ns−nns>0s=\frac{n_s-n}{n_s}>0).

3. אילו הרוטור היה מגיע למהירות הסינכרונית (s=0s=0), הוא היה מסתובב יחד עם השדה: השטף דרך מוליכי הרוטור לא משתנה, לא מושרה כא"מ, אין זרם רוטור (I2′=0I_2'=0, כי R2′s→∞\frac{R_2'}{s}\to\infty במעגל התמורה), ולכן המומנט האלקטרומגנטי הוא אפס.

4. אבל תמיד יש מומנט התנגדות (חיכוך, אוורור, עומס), ולכן ללא מומנט מניע הרוטור יאט. ברגע שהוא מאט נוצרת שוב החלקה, ומתקבל מומנט. שיווי המשקל נקבע תמיד במהירות נמוכה מעט מהסינכרונית.

תשובה: במהירות סינכרונית אין תנועה יחסית בין השדה לרוטור, לכן לא מושרים זרמים ברוטור והמומנט שווה לאפס; המנוע תמיד עובד בהחלקה חיובית, מתחת למהירות הסינכרונית.

שאלה 4 · מנוע סינכרוני מוזן מווסת מהירות (ממיר תדר)

מנוע סינכרוני תלת פאזי בעל שמונה קטבים מוזן מווסת מהירות. היצרן הגדיר את הטווח תקין של מהירויות המנוע בין 0 ל- 3,000 rpm3{,}000\,\text{rpm} .

א.

הסבירו איך ווסת המהירות שולט על מהירות המנוע.

(6 נקודות)
ב.

הסבירו איך ווסת המהירות שולט על מומנט המנוע.

(6 נקודות)
ג.

חשבו את טווח התדרים של וסת המהירות כך שיוכל להבטיח את פעולת המנוע בטווח התקין של המהירויות שלו.

(8 נקודות)
◂ פתרון מלא לשאלה 4

סעיף א

תשובה:

הווסת משנה את תדר מתח ההזנה, והמהירות ns=120fPn_s=\frac{120f}{P} משתנה ביחס ישר לתדר.

1. רוטור של מנוע סינכרוני מסתובב בדיוק במהירות השדה המסתובב של הסטטור, כלומר במהירות הסינכרונית:

ns=120⋅fPn_s=\frac{120\cdot f}{P}

כאשר ff הוא תדר מתח ההזנה ו-PP מספר הקטבים.

2. מספר הקטבים קבוע (8), ולכן הדרך היחידה לשנות את המהירות היא לשנות את התדר ff.

3. ווסת המהירות (ממיר תדר: מיישר, מעגל ביניים של מתח ישר ומהפך) מייצר מתח תלת פאזי בתדר משתנה. העלאת התדר מגדילה את המהירות, והורדתו מקטינה אותה, ביחס ישר.

תשובה: הווסת משנה את התדר של מתח ההזנה של המנוע, ולפי ns=120fPn_s=\frac{120f}{P} המהירות משתנה ביחס ישר לתדר.

סעיף ב

תשובה:

הווסת משנה את ערך ה-RMS של מתח המוצא (באמצעות מקדם המודולציה), וכך את השטף ואת המומנט; שמירה על U/fU/f קבוע שומרת על המומנט המרבי קבוע.

1. המומנט של מנוע סינכרוני תלוי במתח ההזנה ובשטף (בזווית העומס δ\delta):

T=3⋅U⋅E⋅sin⁡δXs⋅ωsT=\frac{3\cdot U\cdot E\cdot\sin\delta}{X_s\cdot\omega_s}

2. הווסת משנה את ערך ה-RMS של מתח המוצא שלו, באמצעות שינוי מקדם המודולציה (אינדקס המודולציה) של אפנון רוחב הפולס (PWM).

3. כשמשנים את התדר, גם הכא"מ EE והריאקטנס XsX_s משתנים ביחס לתדר. כדי שהשטף במכונה יישאר קבוע (ולא תהיה רוויה בתדרים נמוכים, או החלשת שדה בתדרים גבוהים), הווסת מגדיל את המתח יחד עם התדר, כך ש-Uf\frac{U}{f} נשאר קבוע. כך המומנט המרבי שהמנוע יכול לפתח נשמר קבוע בכל טווח המהירויות.

4. הגדלת המתח ביחס לתדר מגדילה את השטף ואת המומנט, והקטנתו מקטינה אותם.

תשובה: הווסת שולט על המומנט על ידי שינוי ערך ה-RMS של מתח המוצא (באמצעות מקדם המודולציה), ובכך על השטף במנוע; שמירה על U/fU/f קבוע שומרת על מומנט מרבי קבוע.

סעיף ג

תשובה:

0<f≤200 Hz0<f\le200\,\text{Hz}

נתון: P=8P=8 קטבים, טווח המהירויות 00 עד 3000 rpm3000\,\text{rpm}.

מבוקש: טווח התדרים של הווסת.

1. מתוך ns=120fPn_s=\frac{120f}{P} מבודדים את התדר:

f=ns⋅P120f=\frac{n_s\cdot P}{120}

2. במהירות המרבית:

fmax=3000⋅8120=200 Hzf_{max}=\frac{3000\cdot8}{120}=200\,\text{Hz}

3. במהירות אפס התדר הוא אפס, וכל מהירות בתחום מתקבלת בתדר המתאים בין הקצוות.

תשובה: הווסת צריך לספק תדר בתחום 0<f≤200 Hz0<f\le200\,\text{Hz}.

שאלה 5 · מנוע DC בעירור זר עם תמסורת

נתון מנוע DC בעל עירור זר.

נתוני המנוע הם:

מתח ההזנה של המנוע גם במצב עבודה נקוב וגם במצב עבודה בריקם הוא 220 V220\,\text{V}, המהירות הנקובה היא 1480 סל"ד, הנצילות הנקובה היא 84%, ההספק הנקוב הוא 5 kW5\,\text{kW}, המהירות בריקם היא 1600 סל"ד.

א.

חשבו את התנגדות העוגן RaR_a.

(10 נקודות)
ב.

המנוע מניע מסוע דרך מערכת תמסורת עם יחס תמסורת של TR=0.1TR=0.1 (מהירות המנוע גבוהה פי עשרה ממהירות העומס). מומנט העומס הוא 374 Nm374\,\text{Nm}. חשבו את מומנט ומהירות המנוע במצב עבודה זה.

(4 נקודות)
ג.

סרטטו את האופיין המכני של המנוע T=f(n)T=f(n).

(6 נקודות)
◂ פתרון מלא לשאלה 5

סעיף א

תשובה:

Ra≈0.61 ΩR_a\approx0.61\,\Omega

נתון: U=220 VU=220\,\text{V}, nn=1480 rpmn_n=1480\,\text{rpm}, n0=1600 rpmn_0=1600\,\text{rpm}, betan=0.84\\beta_n=0.84, Pn=5 kWP_n=5\,\text{kW}.

מבוקש: RaR_a.

רעיון: בעירור זר השטף קבוע, ולכן הכא"מ יחסי למהירות. בריקם הזרם זניח ו-Ea0=UE_{a0}=U. מכאן נמצא את הכא"מ הנקוב, מהנצילות את הזרם הנקוב, וממשוואת העוגן את RaR_a.

1. הכא"מ הנקוב, מהיחס EanEa0=nnn0\frac{E_{an}}{E_{a0}}=\frac{n_n}{n_0}:

Ean=U⋅nnn0=220⋅14801600=203.5 VE_{an}=U\cdot\frac{n_n}{n_0}=220\cdot\frac{1480}{1600}=203.5\,\text{V}

2. הספק הכניסה הנקוב:

Pin=Pnbetan=50000.84=5952 WP_{in}=\frac{P_n}{\\beta_n}=\frac{5000}{0.84}=5952\,\text{W}

3. הזרם הנקוב (במנוע בעירור זר זה זרם העוגן):

Ian=PinU=5952220=27.06 AI_{an}=\frac{P_{in}}{U}=\frac{5952}{220}=27.06\,\text{A}

4. ממשוואת העוגן U=Ean+IanRaU=E_{an}+I_{an}R_a:

Ra=U−EanIan=220−203.527.06=0.61 ΩR_a=\frac{U-E_{an}}{I_{an}}=\frac{220-203.5}{27.06}=0.61\,\Omega

תשובה: Ra≈0.61 ΩR_a\approx0.61\,\Omega

סעיף ב

תשובה:

Tm=37.4 NmT_m=37.4\,\text{Nm}, nm≈1474 rpmn_m\approx1474\,\text{rpm} (מהירות המסוע כ-147 rpm147\,\text{rpm})

נתון: TR=nLnm=0.1TR=\frac{n_L}{n_m}=0.1, TL=374 NmT_L=374\,\text{Nm}, ומסעיף א Ra=0.61 ΩR_a=0.61\,\Omega, U=220 VU=220\,\text{V}, n0=1600 rpmn_0=1600\,\text{rpm}.

מבוקש: מומנט המנוע ומהירותו.

רעיון: תמסורת (ללא הפסדים) מעבירה את אותו הספק: Tmωm=TLωLT_m\omega_m=T_L\omega_L. מכיוון שהמנוע מהיר פי 10, המומנט שלו קטן פי 10. את המהירות נמצא מהאופיין המכני של המנוע עבור המומנט הזה.

1. מומנט המנוע:

Tm=TL⋅TR=374⋅0.1=37.4 NmT_m=T_L\cdot TR=374\cdot0.1=37.4\,\text{Nm}

2. קבוע המכונה, מנקודת הריקם (Ea0=UE_{a0}=U):

kϕ=Uω0=2201600⋅π/30=1.313 V⋅s/radk\phi=\frac{U}{\omega_0}=\frac{220}{1600\cdot\pi/30}=1.313\,\text{V}\cdot\text{s/rad}

3. זרם העוגן הדרוש למומנט זה, מתוך T=kϕ⋅IaT=k\phi\cdot I_a:

Ia=Tmkϕ=37.41.313=28.48 AI_a=\frac{T_m}{k\phi}=\frac{37.4}{1.313}=28.48\,\text{A}

4. הכא"מ:

Ea=U−IaRa=220−28.48⋅0.61=202.63 VE_a=U-I_a R_a=220-28.48\cdot0.61=202.63\,\text{V}

5. המהירות (הכא"מ יחסי למהירות):

nm=n0⋅EaU=1600⋅202.63220=1474 rpmn_m=n_0\cdot\frac{E_a}{U}=1600\cdot\frac{202.63}{220}=1474\,\text{rpm}

ומהירות המסוע: nL=nm⋅TR=1474⋅0.1≈147 rpmn_L=n_m\cdot TR=1474\cdot0.1\approx147\,\text{rpm}.

תשובה: Tm=37.4 NmT_m=37.4\,\text{Nm}, nm≈1474 rpmn_m\approx1474\,\text{rpm} (קרוב ל-1500 rpm1500\,\text{rpm}).

סעיף ג

תשובה:

קו ישר יורד: n=1600−3.38⋅T [rpm]n=1600-3.38\cdot T\ [\text{rpm}], מ-1600 rpm1600\,\text{rpm} בריקם דרך (35.5 Nm, 1480 rpm)(35.5\,\text{Nm},\ 1480\,\text{rpm}) ו-(37.4 Nm, 1474 rpm)(37.4\,\text{Nm},\ 1474\,\text{rpm}).

במנוע בעירור זר השטף קבוע, ולכן האופיין המכני הוא קו ישר:

n=Ukϕ⋅30π−Ra(kϕ)2⋅30π⋅Tn=\frac{U}{k\phi}\cdot\frac{30}{\pi}-\frac{R_a}{(k\phi)^2}\cdot\frac{30}{\pi}\cdot T

1. נקודת הריקם (T=0T=0): n0=1600 rpmn_0=1600\,\text{rpm}.

2. הנקודה הנקובה: המומנט האלקטרומגנטי הנקוב

Tn=kϕ⋅Ian=1.313⋅27.06=35.53 NmT_{n}=k\phi\cdot I_{an}=1.313\cdot27.06=35.53\,\text{Nm}

במהירות nn=1480 rpmn_n=1480\,\text{rpm}.

3. שיפוע הקו:

ΔnΔT=1600−148035.53=3.38 rpmNm\frac{\Delta n}{\Delta T}=\frac{1600-1480}{35.53}=3.38\,\frac{\text{rpm}}{\text{Nm}}

ולכן n=1600−3.38⋅Tn=1600-3.38\cdot T.

4. נקודת העבודה מסעיף ב: Tm=37.4 NmT_m=37.4\,\text{Nm}, nm=1600−3.38⋅37.4≈1474 rpmn_m=1600-3.38\cdot37.4\approx1474\,\text{rpm}.

מסרטטים צירים: מומנט TT בציר האופקי ומהירות nn בציר האנכי, ומעבירים קו ישר יורד מ-1600 rpm1600\,\text{rpm} בציר המהירות דרך הנקודות הנ"ל (הקו יורד בשיפוע קטן: מנוע בעירור זר הוא בעל אופיין "קשיח").

T [Nm]n [rpm]1020304050140014501500155016001650n0=1600‫נקודה נקובה ⁦(35.53, 1480)⁩‬(37.4, 1474)

תשובה: האופיין הוא קו ישר יורד n=1600−3.38⋅Tn=1600-3.38\cdot T: ריקם 1600 rpm1600\,\text{rpm}, נקודה נקובה (35.5 Nm, 1480 rpm)(35.5\,\text{Nm},\,1480\,\text{rpm}), נקודת העבודה (37.4 Nm, 1474 rpm)(37.4\,\text{Nm},\,1474\,\text{rpm}).

שאלה 6 · מנוע השראה: החלקה ומומנט מרבי (קלוס)

נתון מנוע השראה תלת פאזי בעל ארבעה קטבים. למנוע הנתונים הבאים:

מהירות נקובה 1457 סל"ד, מומנט נקוב 98 Nm98\,\text{Nm}, TMaxTn=3.6\frac{T_{Max}}{T_n}=3.6, תדר הזנה 50 Hz50\,\text{Hz}.

א.

חשבו את גורם החליקה במצב של מומנט מקסימלי.

(7 נקודות)
ב.

חשבו את המומנט המקסימלי.

(3 נקודות)
ג.

חשבו את המהירות שבה מסתובב המנוע כאשר המנוע מעומס במומנט של 110 Nm110\,\text{Nm}.

(10 נקודות)
◂ פתרון מלא לשאלה 6

סעיף א

תשובה:

smax≈0.2s_{max}\approx0.2

נתון: P=4P=4, f=50 Hzf=50\,\text{Hz}, nn=1457 rpmn_n=1457\,\text{rpm}, TmaxTn=3.6\frac{T_{max}}{T_n}=3.6.

מבוקש: ההחלקה smaxs_{max} שבה המומנט מרבי.

רעיון: נמצא את ההחלקה הנקובה ונציב בנוסחת קלוס, שקושרת בין המומנט, המומנט המרבי וההחלקה:

TTmax=2ssmax+smaxs\frac{T}{T_{max}}=\frac{2}{\frac{s}{s_{max}}+\frac{s_{max}}{s}}

1. המהירות הסינכרונית:

ns=120fP=120⋅504=1500 rpmn_s=\frac{120f}{P}=\frac{120\cdot50}{4}=1500\,\text{rpm}

2. ההחלקה הנקובה:

sn=ns−nnns=1500−14571500=0.0287s_n=\frac{n_s-n_n}{n_s}=\frac{1500-1457}{1500}=0.0287

3. נוסחת קלוס בנקודה הנקובה:

TnTmax=13.6=2snsmax+smaxsn ⇒ snsmax+smaxsn=7.2\frac{T_n}{T_{max}}=\frac{1}{3.6}=\frac{2}{\frac{s_n}{s_{max}}+\frac{s_{max}}{s_n}}\ \Rightarrow\ \frac{s_n}{s_{max}}+\frac{s_{max}}{s_n}=7.2

4. נסמן x=smaxsnx=\frac{s_{max}}{s_n} ונקבל x+1x=7.2x+\frac{1}{x}=7.2, כלומר x2−7.2x+1=0x^2-7.2x+1=0:

x=7.2+7.22−42=7.058x=\frac{7.2+\sqrt{7.2^2-4}}{2}=7.058

(הפתרון השני, x<1x<1, נותן smax<sns_{max}<s_n, כלומר נקודה נקובה בתחום הלא יציב, ולכן נפסל.)

5. ההחלקה במומנט המרבי:

smax=x⋅sn=7.058⋅0.0287=0.2s_{max}=x\cdot s_n=7.058\cdot0.0287=0.2

תשובה: smax≈0.2s_{max}\approx0.2

סעיף ב

תשובה:

Tmax=352.8 NmT_{max}=352.8\,\text{Nm}

לפי היחס הנתון:

Tmax=3.6⋅Tn=3.6⋅98=352.8 NmT_{max}=3.6\cdot T_n=3.6\cdot98=352.8\,\text{Nm}

תשובה: Tmax=352.8 NmT_{max}=352.8\,\text{Nm}

סעיף ג

תשובה:

n≈1452 rpmn\approx1452\,\text{rpm}

נתון: T=110 NmT=110\,\text{Nm}, Tmax=352.8 NmT_{max}=352.8\,\text{Nm}, smax=0.2s_{max}=0.2, ns=1500 rpmn_s=1500\,\text{rpm}.

מבוקש: המהירות.

רעיון: נציב את המומנט בנוסחת קלוס, נמצא את ההחלקה (בתחום היציב, s<smaxs<s_{max}), וממנה את המהירות.

1. נוסחת קלוס:

110352.8=2s0.2+0.2s ⇒ s0.2+0.2s=2⋅352.8110=6.415\frac{110}{352.8}=\frac{2}{\frac{s}{0.2}+\frac{0.2}{s}}\ \Rightarrow\ \frac{s}{0.2}+\frac{0.2}{s}=\frac{2\cdot352.8}{110}=6.415

2. נסמן y=smaxsy=\frac{s_{max}}{s}: y+1y=6.415y+\frac{1}{y}=6.415, כלומר y2−6.415y+1=0y^2-6.415y+1=0, ובתחום היציב (y>1y>1):

y=6.415+6.4152−42=6.255y=\frac{6.415+\sqrt{6.415^2-4}}{2}=6.255

3. ההחלקה:

s=smaxy=0.26.255=0.032s=\frac{s_{max}}{y}=\frac{0.2}{6.255}=0.032

4. המהירות:

n=ns(1−s)=1500⋅(1−0.032)=1452 rpmn=n_s(1-s)=1500\cdot(1-0.032)=1452\,\text{rpm}

תשובה: n≈1452 rpmn\approx1452\,\text{rpm}

שאלה 7 · מקצץ לבלימה רגנרטיבית של מנוע DC

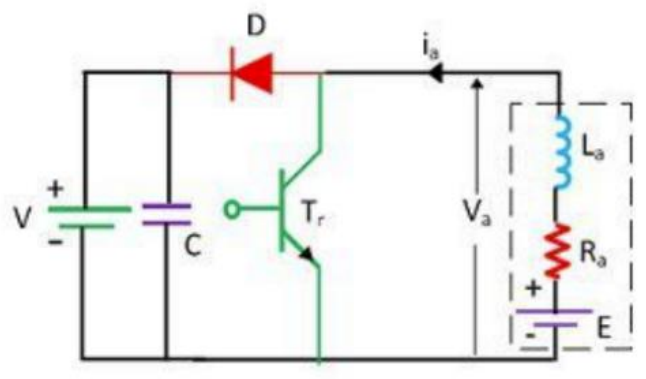
באיור מתואר מנוע DC (בתוך מלבן מקוקו) עם מערכת אלקטרונית שמאפשרת בלימה רגנרטיבית.
א.

הסבירו את עקרון הפעולה של המעגל.

(7 נקודות)
ב.

סרטטו את צורות המתח VaV_a ואת הזרם iai_a כתלות בזמן.

(7 נקודות)
ג.

למערכת יש את הנתונים הבאים: D=0.5D=0.5, Ra=5 ΩR_a=5\,\Omega, E=100 VE=100\,\text{V}, V=90 VV=90\,\text{V}

חשבו את הערך הממוצע של זרם iai_a.

(6 נקודות)
◂ פתרון מלא לשאלה 7

סעיף א

תשובה:

מקצץ מעלה: כשהטרנזיסטור מוליך, EE מגדיל את iai_a ואנרגיה נאגרת ב-LaL_a; כשהוא קטוע, הזרם עובר דרך DD אל המקור VV ומחזיר לו אנרגיה. המנוע עובד כגנרטור ונבלם; מקדם העבודה קובע את זרם הבלימה.

בבלימה רגנרטיבית המנוע ממשיך להסתובב בזכות האנרגיה הקינטית של המערכת, ועובד כגנרטור: הכא"מ EE שלו דוחף זרם iai_a החוצה מההדק החיובי, בכיוון החץ באיור (לעבר הדיודה DD). המעגל הוא מקצץ מעלה (boost): הוא מאפשר להחזיר אנרגיה למקור VV אף על פי ש-E<VE<V.

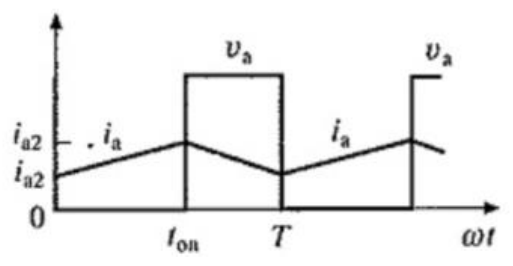
1. הטרנזיסטור TrT_r מוליך (0<t<ton0<t<t_{on}): הוא מקצר את הדקי המנוע, ולכן va=0v_a=0. הכא"מ EE מניע זרם במעגל EE-RaR_a-LaL_a-TrT_r, הזרם iai_a עולה ואנרגיה נאגרת בהשראות LaL_a. הדיודה חסומה (הקתודה שלה במתח VV והאנודה ב-0).

2. הטרנזיסטור קטוע (ton<t<Tt_{on}<t<T): ההשראות מתנגדת להפסקת הזרם, והזרם iai_a ממשיך לזרום דרך הדיודה DD אל ההדק החיובי של המקור VV (והקבל CC). עכשיו va=V>Ev_a=V>E, ולכן הזרם יורד. בפרק זמן זה אנרגיה מהמנוע ומההשראות מוחזרת למקור VV.

3. המתח הממוצע על הדקי המנוע: Va=(1−D)⋅VV_a=(1-D)\cdot V, כאשר D=tonTD=\frac{t_{on}}{T} הוא מקדם העבודה. הזרם הממוצע Ia=E−VaRaI_a=\frac{E-V_a}{R_a}, ולכן מקדם העבודה קובע כמה אנרגיה תסופק למקור VV ובאיזה מומנט בלימה (T=kϕIaT=k\phi I_a). כדי שתהיה בלימה צריך E>VaE>V_a.

4. ככל שהמהירות יורדת, EE קטן, ומגדילים את DD כדי לשמור על זרם הבלימה.

תשובה: המעגל משמש לבלימה רגנרטיבית, והמכונה עובדת כגנרטור. כשהטרנזיסטור מוליך הזרם עולה ונאגרת אנרגיה ב-LaL_a; כשהוא קטוע הזרם עובר דרך DD אל המקור VV ומחזיר לו אנרגיה. מקדם העבודה DD קובע כמה אנרגיה מוחזרת למקור VV (ואת מומנט הבלימה).

סעיף ב

תשובה:

vav_a: גל מלבני, 0 בזמן tont_{on} ו-VV בזמן T−tonT-t_{on}; iai_a: עולה ליניארית בזמן tont_{on} ויורד ליניארית בשאר המחזור (משולש סביב IaI_a).

1. המתח vav_a: בזמן 0<t<ton0<t<t_{on} הטרנזיסטור מוליך ומקצר את הדקי המנוע: va=0v_a=0. בזמן ton<t<Tt_{on}<t<T הדיודה מוליכה ומחברת את המנוע למקור: va=Vv_a=V. מתקבל גל מלבני בין 0 ל-VV בעל מחזור TT, וערכו הממוצע Va=(1−D)VV_a=(1-D)V.

2. הזרם iai_a: בזמן tont_{on} המתח על ההשראות הוא Ladiadt=E−Raia>0L_a\frac{di_a}{dt}=E-R_a i_a>0, ולכן הזרם עולה (בקירוב ליניארית) מהערך המינימלי לערך המרבי. בזמן T−tonT-t_{on} המתח על ההשראות הוא E−V−Raia<0E-V-R_a i_a<0, ולכן הזרם יורד בחזרה לערך המינימלי. מתקבל זרם רציף בצורת "שן מסור" (משולש) סביב הערך הממוצע IaI_a; הוא עולה כש-va=0v_a=0 ויורד כש-va=Vv_a=V.

תשובה: vav_a הוא גל מלבני: 0 בזמן הולכת הטרנזיסטור ו-VV בזמן הולכת הדיודה. iai_a עולה ליניארית בזמן tont_{on} ויורד ליניארית בזמן T−tonT-t_{on}, סביב הערך הממוצע.

סעיף ג

תשובה:

Ia=11 AI_a=11\,\text{A}

נתון: D=0.5D=0.5, Ra=5 ΩR_a=5\,\Omega, E=100 VE=100\,\text{V}, V=90 VV=90\,\text{V}.

מבוקש: הערך הממוצע של iai_a.

רעיון: בממוצע המתח על ההשראות במצב מתמיד הוא אפס, ולכן במעגל העוגן (בכיוון הזרם iai_a) E=Va+IaRaE=V_a+I_a R_a.

1. המתח הממוצע על הדקי המנוע: va=Vv_a=V רק בזמן שהטרנזיסטור קטוע, כלומר בחלק (1−D)(1-D) של המחזור:

Va=(1−D)⋅V=(1−0.5)⋅90=45 VV_a=(1-D)\cdot V=(1-0.5)\cdot90=45\,\text{V}

2. הזרם הממוצע:

Ia=E−VaRa=100−455=11 AI_a=\frac{E-V_a}{R_a}=\frac{100-45}{5}=11\,\text{A}

תשובה: Ia=11 AI_a=11\,\text{A}

שאלה 8 · חלוקת עומס בין שנאים במקביל

נתונים שלושה שנאים תלת פאזיים מחוברים במקביל בעלי אותה קבוצת חיבורים.

נתוני השנאים הם:

שנאי 1: Uk=4%U_k=4\%, S1n=100 kVAS_{1n}=100\,\text{kVA}

שנאי 2: Uk=6%U_k=6\%, S2n=250 kVAS_{2n}=250\,\text{kVA}

שנאי 3: Uk=4.5%U_k=4.5\%, S3n=500 kVAS_{3n}=500\,\text{kVA}

א.

חשבו את חלוקת ההספקים בין שלושת השנאים כאשר הם מזינים עומס בעל הספק של 850 kVA850\,\text{kVA}.

(6 נקודות)
ב.

האם מצב חלוקת ההספקים תקין? נמקו.

(4 נקודות)
ג.

מהו ההספק המרבי של עומס שאפשר לחבר לשלושת השנאים כך שאף אחד מהשנאים הפועלים במקביל, לא יפעל במצב של עומס יתר.

(6 נקודות)
ד.

כיצד העמסה של שנאי מעל ההספק הנומינלי שלו תשפיע על פעולת השנאי לאורך זמן?

(4 נקודות)
◂ פתרון מלא לשאלה 8

סעיף א

תשובה:

S1≈119.5 kVAS_1\approx119.5\,\text{kVA}, S2≈199.2 kVAS_2\approx199.2\,\text{kVA}, S3≈531.3 kVAS_3\approx531.3\,\text{kVA}

נתון: ST=850 kVAS_T=850\,\text{kVA}, ונתוני השנאים.

מבוקש: ההספק שכל שנאי מספק.

רעיון: שנאים במקביל (באותה קבוצת חיבורים ובאותו יחס השנאה) מתחלקים בעומס כך שמפל המתח היחסי בכולם זהה. לכן ההספק של כל שנאי יחסי ל-SinUki\frac{S_{in}}{U_{ki}}:

Si=ST∑jSjnUkj⋅SinUkiS_i=\frac{S_T}{\sum_j\frac{S_{jn}}{U_{kj}}}\cdot\frac{S_{in}}{U_{ki}}

1. המכנה המשותף:

∑SjnUkj=1004+2506+5004.5=25+41.67+111.11=177.78\sum\frac{S_{jn}}{U_{kj}}=\frac{100}{4}+\frac{250}{6}+\frac{500}{4.5}=25+41.67+111.11=177.78

2. המקדם:

ST177.78=850177.78=4.781\frac{S_T}{177.78}=\frac{850}{177.78}=4.781

3. ההספק של כל שנאי:

S1=4.781⋅1004=119.5 kVAS_1=4.781\cdot\frac{100}{4}=119.5\,\text{kVA}

S2=4.781⋅2506=199.2 kVAS_2=4.781\cdot\frac{250}{6}=199.2\,\text{kVA}

S3=4.781⋅5004.5=531.3 kVAS_3=4.781\cdot\frac{500}{4.5}=531.3\,\text{kVA}

בדיקה: 119.5+199.2+531.3=850 kVA119.5+199.2+531.3=850\,\text{kVA}.

תשובה: S1≈119.5 kVAS_1\approx119.5\,\text{kVA}, S2≈199.2 kVAS_2\approx199.2\,\text{kVA}, S3≈531.3 kVAS_3\approx531.3\,\text{kVA}

סעיף ב

תשובה:

לא תקין: שנאים 1 ו-3 עמוסים מעל ההספק הנומינלי שלהם (כ-120% וכ-106%), ושנאי 2 מנוצל רק בכ-80%.

משווים את ההספק של כל שנאי להספק הנקוב שלו:

1. שנאי 1: 119.5100=1.195\frac{119.5}{100}=1.195, עומס יתר של כ-19.5%.

2. שנאי 2: 199.2250=0.797\frac{199.2}{250}=0.797, מנוצל כ-80% בלבד.

3. שנאי 3: 531.3500=1.063\frac{531.3}{500}=1.063, עומס יתר של כ-6.3%.

אף שסך ההספק הנקוב (850 kVA850\,\text{kVA}) שווה לעומס, החלוקה אינה לפי ההספקים הנקובים, כי מתחי הקצר שונים: השנאים עם UkU_k נמוך לוקחים יותר עומס.

תשובה: החלוקה לא תקינה: שנאים 1 ו-3 עמוסים מעל ההספק הנומינלי שלהם, ושנאי 2 לא מנוצל במלואו.

סעיף ג

תשובה:

ST,max≈711 kVAS_{T,max}\approx711\,\text{kVA}

רעיון: כל השנאים עובדים באותו עומס יחסי כפול 1Uk\frac{1}{U_k}, ולכן השנאי בעל מתח הקצר הנמוך ביותר (שנאי 1, Uk=4%U_k=4\%) מגיע ראשון להספק הנקוב. נקבע אותו בדיוק על ההספק הנקוב, ונחשב את האחרים לפי אותו מקדם.

1. המקדם כאשר S1=S1nS_1=S_{1n}: S1S1n/Uk1=100100/4=4\frac{S_1}{S_{1n}/U_{k1}}=\frac{100}{100/4}=4

2. ההספקים:

S1=4⋅1004=100 kVAS_1=4\cdot\frac{100}{4}=100\,\text{kVA}

S2=4⋅2506=166.7 kVAS_2=4\cdot\frac{250}{6}=166.7\,\text{kVA}

S3=4⋅5004.5=444.4 kVAS_3=4\cdot\frac{500}{4.5}=444.4\,\text{kVA}

3. העומס המרבי:

ST,max=100+166.7+444.4=711.1 kVAS_{T,max}=100+166.7+444.4=711.1\,\text{kVA}

תשובה: ST,max≈711 kVAS_{T,max}\approx711\,\text{kVA}

סעיף ד

תשובה:

עומס יתר גורם להתחממות יתר של הליפופים (הפסדי נחושת יחסיים לריבוע הזרם), הבידוד מזדקן ונפגע, וחיי השנאי מתקצרים.

1. זרם גבוה מהנקוב מגדיל את הפסדי הנחושת, שהם יחסיים לריבוע הזרם (ΔPcu∝I2\Delta P_{cu}\propto I^2), למשל בעומס של 120% ההפסדים גדלים פי 1.22=1.441.2^2=1.44.

2. החום הנוסף מעלה את הטמפרטורה של המוליכים ושל הליפופים מעבר לתכנון.

3. טמפרטורה גבוהה מאיצה את ההזדקנות של הבידוד (נייר, שמן), שנעשה פריך ומאבד את חוזק הבידוד שלו. לאורך זמן זה עלול להוביל לקצר בין כריכות ולהשבתת השנאי.

תשובה: העמסה מעל ההספק הנומינלי גורמת להתחממות של המוליכים ולמפלי מתח גבוהים בליפופים; כתוצאה מכך הבידוד נפגע ומזדקן, וחיי השנאי מתקצרים.

שאלה 9 · מנוע DC: מהירות ריקם ואופיין עומס

למנוע DC יש את הנתונים הבאים:

Un=24 VU_n=24\,\text{V}, Pn=47 WP_n=47\,\text{W}, nn=3000 rpmn_n=3000\,\text{rpm}, Ra=2 ΩR_a=2\,\Omega

חשבו את:

א.

מהירות המנוע בריקם כאשר נתון שמהירות הריקם לא יכולה להיות גבוהה יותר מ-50% של המהירות הנקובה.

(10 נקודות)
ב.

המנוע מוזן במתח נקוב ומניע את העומס בעל האופיין הבא: TL=8.1+kωLT_L=8.1+k\omega_L. העומס מסתובב במהירות של 306.3 rad/sec306.3\,\text{rad/sec}. חשבו את ערכו של kk.

(10 נקודות)
◂ פתרון מלא לשאלה 9

סעיף א

תשובה:

ω0≈395.4 rad/s\omega_0\approx395.4\,\text{rad/s} (כ-3775 rpm3775\,\text{rpm}), kϕ=0.0607 V⋅s/radk\phi=0.0607\,\text{V}\cdot\text{s/rad}

נתון: Un=24 VU_n=24\,\text{V}, Pn=47 WP_n=47\,\text{W}, nn=3000 rpmn_n=3000\,\text{rpm}, Ra=2 ΩR_a=2\,\Omega; מהירות הריקם גבוהה לכל היותר ב-50% מהמהירות הנקובה.

מבוקש: מהירות הריקם ω0=Unkϕ\omega_0=\frac{U_n}{k\phi}.

רעיון: הקבוע kϕk\phi לא נתון. נכתוב את משוואת האופיין המכני בנקודה הנקובה, נקבל משוואה ריבועית ב-kϕk\phi, ומבין שני הפתרונות נבחר את זה שמקיים את תנאי ה-50%.

1. המהירות הזוויתית הנקובה:

ωn=π⋅nn30=π⋅300030=314.16 rad/s\omega_n=\frac{\pi\cdot n_n}{30}=\frac{\pi\cdot3000}{30}=314.16\,\text{rad/s}

2. המומנט הנקוב:

Tn=Pnωn=47314.16=0.1496 NmT_n=\frac{P_n}{\omega_n}=\frac{47}{314.16}=0.1496\,\text{Nm}

3. האופיין המכני של מנוע DC (מתוך U=kϕ ω+RaIaU=k\phi\,\omega+R_a I_a ו-T=kϕ IaT=k\phi\,I_a):

ω=Ukϕ−Ra⋅T(kϕ)2\omega=\frac{U}{k\phi}-\frac{R_a\cdot T}{(k\phi)^2}

בנקודה הנקובה:

314.16=24kϕ−2⋅0.1496(kϕ)2314.16=\frac{24}{k\phi}-\frac{2\cdot0.1496}{(k\phi)^2}

4. כופלים ב-(kϕ)2(k\phi)^2 ומקבלים משוואה ריבועית:

314.16 (kϕ)2−24 kϕ+0.2992=0314.16\,(k\phi)^2-24\,k\phi+0.2992=0

kϕ=24±242−4⋅314.16⋅0.29922⋅314.16=24±14.14628.3k\phi=\frac{24\pm\sqrt{24^2-4\cdot314.16\cdot0.2992}}{2\cdot314.16}=\frac{24\pm14.14}{628.3}

kϕ1=0.0607 V⋅s/radk\phi_1=0.0607\,\text{V}\cdot\text{s/rad}, kϕ2=0.0157 V⋅s/radk\phi_2=0.0157\,\text{V}\cdot\text{s/rad}

5. מהירות הריקם המתאימה לכל פתרון:

ω01=240.0607=395.4 rad/s\omega_{01}=\frac{24}{0.0607}=395.4\,\text{rad/s}, ω02=240.0157=1530 rad/s\omega_{02}=\frac{24}{0.0157}=1530\,\text{rad/s}

6. המהירות המרבית המותרת בריקם: 1.5⋅ωn=1.5⋅314.16=471.2 rad/s1.5\cdot\omega_n=1.5\cdot314.16=471.2\,\text{rad/s}. רק ω0=395.4 rad/s\omega_0=395.4\,\text{rad/s} מקיים את התנאי (הפתרון השני הוא כמעט פי 5 מהמהירות הנקובה).

7. בסל"ד: n0=30⋅395.4π=3775 rpmn_0=\frac{30\cdot395.4}{\pi}=3775\,\text{rpm}.

תשובה: ω0≈395.4 rad/s\omega_0\approx395.4\,\text{rad/s} (כ-3775 rpm3775\,\text{rpm}), עם kϕ=0.0607 V⋅s/radk\phi=0.0607\,\text{V}\cdot\text{s/rad}.

סעיף ב

תשובה:

TL=0.164 NmT_L=0.164\,\text{Nm}, k≈−0.0259 Nm⋅s/radk\approx-0.0259\,\text{Nm}\cdot\text{s/rad}

נתון: Un=24 VU_n=24\,\text{V}, Ra=2 ΩR_a=2\,\Omega, ומסעיף א kϕ=0.0607 V⋅s/radk\phi=0.0607\,\text{V}\cdot\text{s/rad}, ω0=395.4 rad/s\omega_0=395.4\,\text{rad/s}; העומס מסתובב ב-ωL=306.3 rad/s\omega_L=306.3\,\text{rad/s} (מחובר ישירות לציר, ולכן זו גם מהירות המנוע).

מבוקש: המקדם kk באופיין העומס.

רעיון: במצב מתמיד מומנט המנוע שווה למומנט העומס. נמצא את מומנט המנוע במהירות הנתונה מהאופיין המכני, ונציב באופיין העומס.

1. מהאופיין המכני ω=ω0−Ra(kϕ)2T\omega=\omega_0-\frac{R_a}{(k\phi)^2}T:

306.3=395.4−20.06072⋅TL ⇒ TL=(395.4−306.3)⋅0.060722=0.164 Nm306.3=395.4-\frac{2}{0.0607^2}\cdot T_L\ \Rightarrow\ T_L=\frac{(395.4-306.3)\cdot0.0607^2}{2}=0.164\,\text{Nm}

(בדיקה: Ia=U−kϕ ωRa=24−0.0607⋅306.32=2.70 AI_a=\frac{U-k\phi\,\omega}{R_a}=\frac{24-0.0607\cdot306.3}{2}=2.70\,\text{A}, ו-T=kϕ Ia=0.0607⋅2.70=0.164 NmT=k\phi\,I_a=0.0607\cdot2.70=0.164\,\text{Nm}.)

2. מציבים באופיין העומס:

0.164=8.1+k⋅306.3 ⇒ k=0.164−8.1306.3=−0.0259 Nm⋅s/rad0.164=8.1+k\cdot306.3\ \Rightarrow\ k=\frac{0.164-8.1}{306.3}=-0.0259\,\text{Nm}\cdot\text{s/rad}

הערה: לפי הנתונים המקדם יוצא שלילי, כלומר מומנט העומס יורד כשהמהירות עולה. זה נובע מהאיבר הקבוע 8.1 Nm8.1\,\text{Nm}, שגדול בהרבה מהמומנט שהמנוע הקטן הזה מסוגל לפתח (המומנט הנקוב שלו כ-0.15 Nm0.15\,\text{Nm}). פתרנו לפי הנתונים כפי שהם.

תשובה: k≈−0.0259 Nm⋅s/radk\approx-0.0259\,\text{Nm}\cdot\text{s/rad} (מומנט העומס 0.164 Nm0.164\,\text{Nm}).

כל האתר במבט אחד

קיצורי דרך לכל הכלים, הבגרויות והקורסים

GuyAI הוא המורה הפרטי המתקדם בישראל, המבוסס על מודלי הבינה המלאכותית החזקים בעולם בשילוב הידע הפדגוגי של GOOL. המערכת מספקת פתרונות לכל המקצועות ולכל הרמות - מיסודי ועד אקדמיה, וממתמטיקה ועד היסטוריה.