מבחן מה"ט מכטרוניקה 97003 - אביב 2024 מועד א'
הנדסת מכונות · סמל 97003 · 18 שאלות · פתרון מלא לכל סעיף
מבחן הגמר הממלכתי של מה"ט במכטרוניקה, אביב 2024 מועד א', כל 18 השאלות כמו בשאלון. לכל סעיף יש תשובה סופית ופתרון מלא ומוסבר, צעד אחרי צעד. נסו לפתור לבד, ואז פתחו את הפתרון.
הנחיות הבחינה
משך הבחינה: ארבע שעות.
מבנה השאלון: חלק א' (80 נקודות) – שאלות פתוחות:
יש לענות על ארבע מתוך שמונה שאלות, לפי הפירוט הבא:
בנושא רכיבים ומתמרים (שאלות 1–3): יש לענות על שאלה אחת חובה.
בנושא מערכות בקרה (שאלות 4–6): יש לענות על שאלה אחת חובה.
בנושא בקרים מתוכנתים וממשק אדם מכונה (שאלות 7–8): יש לענות על שאלה אחת חובה.
ושאלה אחת לבחירה חופשית מבין כלל הפרקים.
ערך כל שאלה 20 נקודות.
חלק ב' (20 נקודות) – שאלות נכון או לא נכון (שאלות 9–18):
10 שאלות חובה, ערך כל שאלה 2 נקודות.
סך הכול 100 נקודות.
חומר עזר: 1. מחשבון מדעי (אין להשתמש במחשב כף יד או במחשבון עם תקשורת חיצונית).
2. שלושה ספרי לימוד.
3. קלסר.
4. כלי סרטוט.
נוסחאון מה"ט במכטרוניקה - להורדה ב-PDF, 86 עמודים.
שאלה 1 · מד משקל אדם: מד מעוות ומגבר שרת
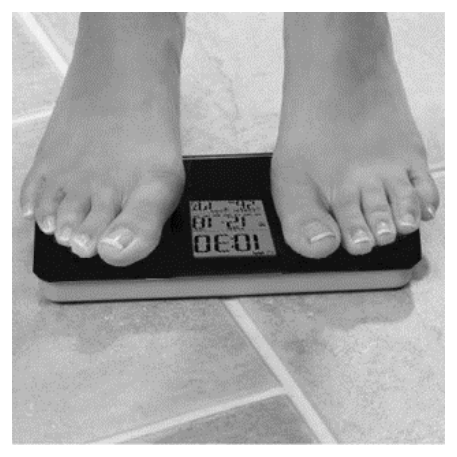
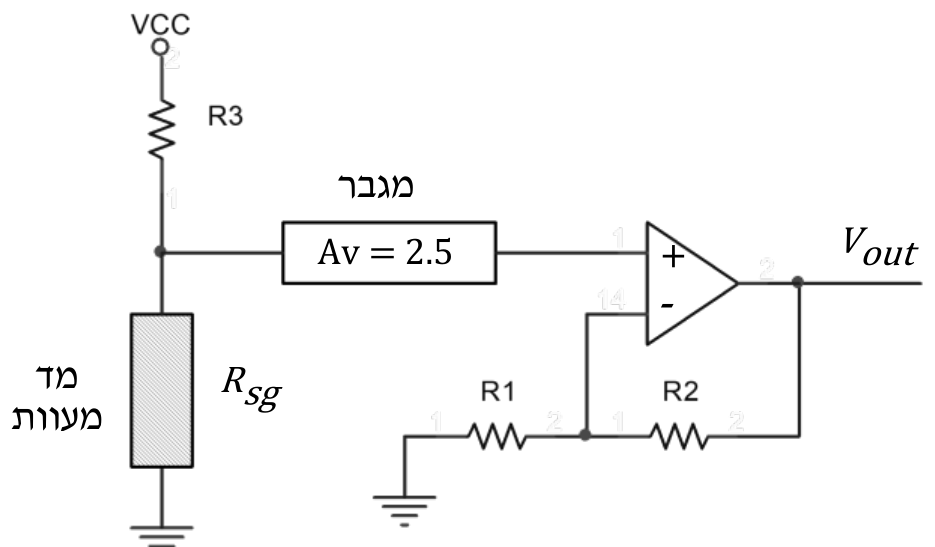
באיור א' לשאלה 1 מוצג מד משקל אדם. מד המשקל מבוסס על שני מעגלים חשמליים זהים הכוללים מדי מעוות Strain Gauge לינאריים כפי שרואים באיור ב'. כל מעגל מיועד למדידת מחצית משקל האדם. מתחי המוצא של שני המעגלים החשמליים מסוכמים ומומרים כמשקל המוצג על מד המשקל.
נתון:
א. , , . מתחי ההזנה של מגבר השרת: .
ב. משקל של על מד המעוות גורם להתנגדות מד המעוות של .
ג. משקל של גורם להתנגדות מד המעוות של .
ד. מתח המקור: .
איור א' לשאלה 1: מד משקל אדם.
איור ב' לשאלה 1: מעגל חשמלי למדידת משקל אדם.
מתוך הנתון, מהי משוואת ההתנגדות של מד המעוות בתלות במשקל ?
מהו מתח המוצא בעבור משקל אדם של ?
מהו המשקל המרבי שאפשר למדוד במד המשקל?
◂ פתרון מלא לשאלה 1
סעיף א
, כאשר ב- ו- ב-.
נתון: מד המעוות לינארי, ויש שתי נקודות מדידה שלו:
•משקל נותן התנגדות .
•משקל נותן התנגדות .
מבוקש: המשוואה .
"לינארי" פירושו שהגרף של ההתנגדות כנגד המשקל הוא קו ישר. לכן המשוואה היא מהצורה:
כאשר הוא השיפוע (בכמה ההתנגדות גדלה על כל ), ו- היא ההתנגדות כשאין משקל (). שתי נקודות מספיקות כדי למצוא קו ישר.
1. השיפוע הוא שינוי ההתנגדות חלקי שינוי המשקל:
2. מציבים את אחת הנקודות, למשל , , כדי למצוא את :
3. המשוואה:
כאשר בקילו-אוהם ו- בק"ג-כוח.
4. בדיקה בנקודה השנייה, : , כמו בנתון.
תשובה: , כאשר ב- ו- ב-.
סעיף ב
(מתח המוצא של כל אחד משני המעגלים, שכל אחד מהם מודד ).
נתון: משקל האדם , וכל מעגל מודד מחצית ממנו. , , , , והגבר המגבר שבאיור . מסעיף א: .
מבוקש: מתח המוצא של המעגל.
קריאת המעגל (איור ב' לשאלה 1), מהכניסה ליציאה:
•מ- יורדים דרך אל צומת, ומהצומת דרך מד המעוות אל האדמה. זהו מחלק מתח, והמתח בצומת הוא המתח שעל מד המעוות. נסמן אותו .
•הצומת מחובר למגבר שהגברו . מניחים שהמגבר לא מושך זרם מהצומת, ולכן הוא לא משנה את מחלק המתח.
•מוצא המגבר מחובר לכניסה הלא-מהפכת (+) של מגבר השרת. מחובר בין הכניסה המהפכת (-) לאדמה, ו- בין המוצא לכניסה המהפכת. זהו מגבר שרת בחיבור לא מהפך, והגברו לפי הנוסחאון .
1. המשקל שכל מד מעוות מרגיש הוא מחצית ממשקל האדם:
2. התנגדות מד המעוות במשקל הזה:
3. מחלק המתח (שתי ההתנגדויות בקילו-אוהם, והיחידות מצטמצמות):
4. המתח אחרי המגבר הראשון:
5. הגבר מגבר השרת:
6. מתח המוצא:
בשורה אחת:
המתח קטן ממתח ההזנה , כלומר מגבר השרת לא ברוויה והחישוב תקף.
תשובה: . זהו מתח המוצא של כל אחד משני המעגלים הזהים.
סעיף ג
(כל מעגל מודד עד ).
נתון: מתחי ההזנה של מגבר השרת , ושאר נתוני המעגל כמו בסעיף ב.
מבוקש: המשקל הגדול ביותר שמד המשקל יכול למדוד.
הרעיון: ככל שהמשקל גדל, גדלה, המתח גדל, ואיתו . אבל מתח המוצא של מגבר שרת לא יכול לעבור את מתח ההזנה שלו. כש- מגיע ל- המגבר נכנס לרוויה, ותוספת משקל כבר לא משנה את המוצא. לכן המשקל המרבי הוא המשקל שבו . פותרים מהמוצא אחורה אל המשקל.
1. המתח על מד המעוות כש-. ההגבר הכולל הוא , ולכן:
2. ההתנגדות של מד המעוות שנותנת מתח כזה, ממחלק המתח:
3. המשקל שנותן התנגדות כזו, מהמשוואה של סעיף א:
זהו המשקל המרבי של מעגל אחד.
4. כל מעגל מודד רק מחצית ממשקל האדם, ולכן המשקל המרבי של מד המשקל כולו כפול:
בדיקה: אדם ששוקל מעמיס על כל מד מעוות, , ו-, בדיוק בגבול הרוויה.
תשובה: (כל מעגל מודד עד ).
שאלה 2 · מדידת מהירות מנוע בטכוגנרטור ומגבר שרת
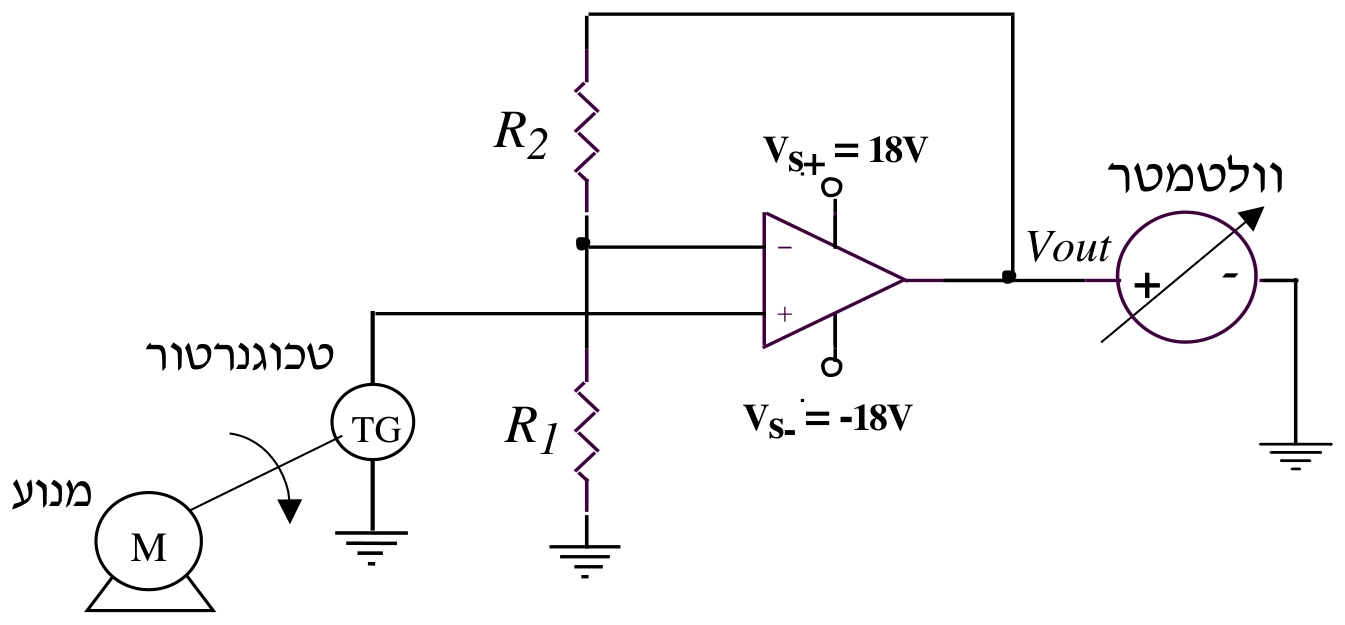
באיור לשאלה 2 מוצגת מערכת למדידת מהירות מנוע. המערכת כוללת טכוגנרטור המחובר על צירו של המנוע, מגבר שרת בחיבור שאינו הופך מופע, וולטמטר ושני נגדים. בפתרונכם התייחסו למגבר השרת כאידאלי.
נתוני המערכת:
1. במהירות מנוע של הטכוגנרטור מפיק .
2. בעצירת מנוע הטכוגנרטור מפיק .
3. , .
איור לשאלה 2: מערכת למדידת מהירות מנוע.
מהי מהירות המנוע כאשר מתח המוצא הוא ?
מהי מהירות המנוע המרבית שאפשר למדוד במערכת זו?
התברר כי מדידת הוולטמטר בעבור מהירות מנוע של הייתה שגויה. הוולטמטר הורה במדידה זו.
מהו המתח הנכון שהיה צריך הוולטמטר למדוד?
מהו אחוז השגיאה במדידת המתח הלא תקינה?
◂ פתרון מלא לשאלה 2
סעיף א
נתון: , , . הטכוגנרטור מפיק ב- ו- בעצירה.
מבוקש: מהירות המנוע .
קריאת המעגל (איור לשאלה 2):
•הטכוגנרטור מחובר לכניסה הלא-מהפכת (+) של מגבר השרת. מחובר בין הכניסה המהפכת (-) לאדמה, ו- בין המוצא לכניסה המהפכת. זהו מגבר לא מהפך (שאינו הופך מופע), והגברו לפי הנוסחאון:
כאשר נגד המשוב ו- הנגד שבין הכניסה המהפכת לאדמה.
•מתח הטכוגנרטור יחסי ישר למהירות הסיבוב (ובעצירה הוא ). מהנוסחאון: , כאשר קבוע הטכוגנרטור ו- מהירות הסיבוב בסיבובים לדקה. מהנתון:
•הוולטמטר מודד את מתח המוצא של מגבר השרת: .
הולכים מהמוצא אחורה: מהמתח שהוולטמטר מורה אל מתח הטכוגנרטור, וממנו אל המהירות.
1. מתח הטכוגנרטור:
2. מהירות המנוע:
אפשר גם ביחס ישר: .
המתח קטן ממתח ההזנה , ולכן המגבר עובד בתחום הלינארי והחישוב תקף.
תשובה:
סעיף ב
(כאשר ).
נתון: מתחי ההזנה של מגבר השרת, לפי האיור לשאלה 2: ו-. מגבר השרת אידאלי. מסעיף א: ו-.
מבוקש: המהירות הגדולה ביותר שהמערכת יכולה למדוד.
הרעיון: מתח המוצא של מגבר שרת לא יכול לעבור את מתח ההזנה שלו. במגבר אידאלי המוצא מגיע עד מתח ההזנה עצמו, כלומר המרבי הוא . במהירות גבוהה יותר המגבר ברוויה, המוצא נשאר , והוולטמטר כבר לא מבחין בשינוי. לכן המהירות המרבית היא זו שנותנת .
1. מתח הטכוגנרטור בגבול הרוויה:
2. המהירות המתאימה:
תשובה:
סעיף ג
נתון: . מסעיף א: ו-.
מבוקש: המתח שהוולטמטר היה אמור להראות במהירות הזו.
הפעם הולכים מהכניסה אל המוצא: מהמהירות אל מתח הטכוגנרטור, וממנו אל מתח המוצא.
1. מתח הטכוגנרטור במהירות הנתונה:
(או ביחס ישר: .)
2. מתח המוצא של המגבר, שהוא המתח שהוולטמטר מודד:
תשובה: המתח הנכון הוא .
נתון: הערך שנמדד , והערך הנכון מתת-סעיף 1 הוא .
מבוקש: אחוז השגיאה של המדידה.
אחוז השגיאה הוא ההפרש בין הערך שנמדד לערך הנכון, חלקי הערך הנכון, כפול 100:
1. ההפרש (השגיאה המוחלטת):
2. אחוז השגיאה:
הוולטמטר הורה מתח גבוה מהנכון בכ-.
תשובה:
שאלה 3 · מד מהירות נוזל אולטרה סוני וספיקה
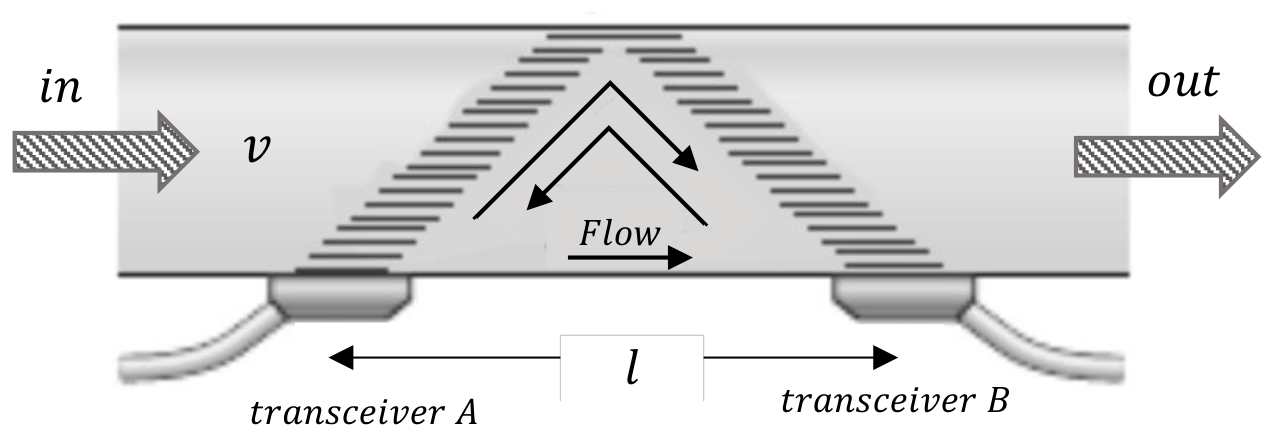
באיור לשאלה 3 מוצג צינור שזורם בו נוזל שמהירותו נמדדת באמצעות מד מהירות נוזלים הפועל לפי עיקרון אולטרה סוני. המדידה מתבצעת באמצעות שני מקמ"ש-ים (מקלט ומשדר - transceiver). שידור גל קול אולטרה סוני ממקמ"ש (ראה איור) קליטתו במקמ"ש ושידורו בחזרה למקמ"ש . מהירות הנוזל מחושבת לפי הנוסחה: . הוא קבוע המוגדר באמצעות תכונות מד מהירות הנוזל האולטרה סוני. הוא המרחק בין המקמ"ש-ים, ו- הוא הפרש הזמנים בין השידור והקליטה של הגל האולטרה סוני במקמ"ש .
נתון:
•רדיוס הצינור .
•המרחק בין המקמ"ש-ים .
•קבוע מכשיר המדידה .
איור לשאלה 3: מדידת אולטרה סונית של מהירות נוזל.
הסבירו את עיקרון הפעולה של מדידת מהירות נוזל בצינור בשיטה אולטרה סונית.
מדדו את פרק הזמן בין שידור גל הקול האולטרה סוני לבין קליטתו כ-. מהי מהירות הנוזל בצינור הנתון? רשמו את תשובותיכם ביחידות של .
מהו פרק הזמן בעבור מהירות נוזל ? תשובה ביחידות של .
אם הנוזל עובר את המרחק בפרק זמן של , מהי ספיקת הנוזל הזורם בצינור? רשמו את תשובתכם ביחידות של (Litter Per Minute).
◂ פתרון מלא לשאלה 3
סעיף א
מקמ"ש משדר גל קול אולטרה סוני דרך הנוזל, הגל מוחזר מדופן הצינור ונקלט במקמ"ש , ומשודר חזרה אל . הנוזל הזורם משפיע על זמן המעבר של הגל, ולכן מהפרש הזמנים שנמדד המכשיר מחשב את מהירות הנוזל: .
מבוקש: עקרון הפעולה של מד מהירות נוזל אולטרה סוני, כמו זה שבאיור לשאלה 3.
1. המבנה. על דופן הצינור מותקנים שני מקמ"ש-ים, ו-, במרחק זה מזה לאורך כיוון הזרימה. כל מקמ"ש יכול גם לשדר וגם לקלוט גל קול אולטרה סוני (על-קולי, בתדר שמעל ).
2. מסלול הגל. מקמ"ש משדר פעימה של גל קול באלכסון אל תוך הנוזל. הגל פוגע בדופן הפנימית שממול, מוחזר ממנה ונקלט במקמ"ש . אחר כך משדר את הגל חזרה באותו מסלול, והוא נקלט ב-. אלה שני החצים המשופעים שבאיור.
3. ההשפעה של הזרימה. גל הקול מתקדם בתוך הנוזל, והנוזל הזורם נושא אותו איתו. בכיוון הזרימה (מ- אל ) הגל מתקדם מהר יותר, ונגד כיוון הזרימה (מ- אל ) לאט יותר. לכן הזמנים שנמדדים בין שידור לקליטה תלויים במהירות הנוזל: כשהנוזל עומד אין הפרש זמנים, וככל שהנוזל זורם מהר יותר הפרש הזמנים גדל.
4. החישוב. המכשיר מודד את ומחשב את מהירות הנוזל לפי הנוסחה שבשאלה:
כאשר המרחק בין המקמ"ש-ים, הפרש הזמנים שנמדד, ו- קבוע של המכשיר. הקבוע נקבע לפי קוטר הצינור, סוג הנוזל (מהירות הקול בו), טמפרטורת הנוזל ועוד.
5. היתרון. המדידה נעשית מבחוץ, בלי חלקים נעים ובלי להפריע לזרימה.
תשובה: מקמ"ש משדר גל קול אולטרה סוני דרך הנוזל, הגל מוחזר מדופן הצינור ונקלט במקמ"ש , ומשודר חזרה אל . הנוזל הזורם משפיע על זמן המעבר של הגל, ולכן מהפרש הזמנים שנמדד, ומהערכים הידועים ו-, המכשיר מחשב את מהירות הנוזל: .
סעיף ב
נתון: , , .
מבוקש: מהירות הנוזל במטרים לדקה.
1. מציבים בנוסחה שבשאלה:
היחידות: . האורך הוצב בסנטימטרים, ולכן המהירות מתקבלת בסנטימטרים לשנייה.
2. ממירים למטרים לדקה. במטר יש , ולכן מחלקים ב-. בדקה יש שניות, ולכן מכפילים ב-:
תשובה:
סעיף ג
נתון: , , .
מבוקש: פרק הזמן במילי-שניות.
זו הפעולה ההפוכה לסעיף ב: המהירות ידועה, ומבודדים את מהנוסחה. קודם מתאימים את יחידות המהירות ליחידות של ושל (סנטימטרים ושניות).
1. ממירים את המהירות לסנטימטרים לשנייה (כפול , חלקי ):
2. מבודדים את מהנוסחה :
3. ממירים למילי-שניות (כפול ):
בדיקת סבירות: המהירות כאן מעט גדולה מזו של סעיף ב (), ולכן גם מעט גדול מ-.
תשובה:
סעיף ד
נתון: , רדיוס הצינור , , .
מבוקש: הספיקה בליטרים לדקה.
הספיקה היא נפח הנוזל שעובר בחתך הצינור ביחידת זמן. לפי הנוסחאון:
כאשר שטח החתך של הצינור ו- מהירות הנוזל. פרק הזמן הוא אותו נתון של סעיף ב, ואת מהירות הנוזל מחשבים ממנו בנוסחת המכשיר .
הערה על הניסוח: אפשר לקרוא את המשפט "הנוזל עובר את המרחק בפרק זמן של " כאילו זו מהירות הנוזל עצמה, , ואז הספיקה יוצאת כ-. אבל בשאלה מוגדר כהפרש הזמנים שהמכשיר מודד, ומהירות הנוזל מחושבת ממנו בנוסחת המכשיר, ולכן זו הקריאה הנכונה.
1. מהירות הנוזל (כמו בסעיף ב):
2. שטח החתך של הצינור (עיגול שרדיוסו ):
3. הספיקה בסנטימטרים מעוקבים לשנייה:
4. ממירים לליטרים לדקה. בליטר יש , ולכן מחלקים ב-. בדקה יש שניות, ולכן מכפילים ב-:
הערה: אם מעגלים בדרך את המהירות ל- מתקבל . ההבדל נובע מעיגול בלבד.
תשובה:
שאלה 4 · תגובת בקר P ובקר PI לאות שגיאה
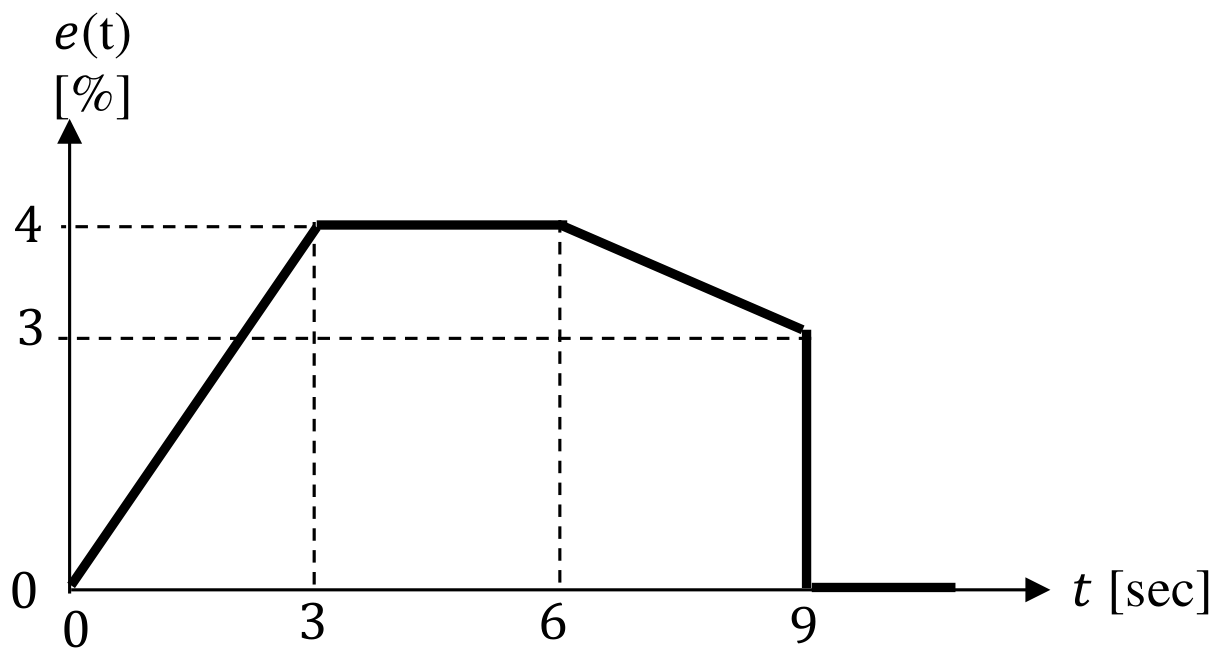
באיור לשאלה 4.א מוצג גרף שגיאה במבוא לבקר מסוג .
נתון:
1. הגבר הבקר .
2. תפוקת הבקר כשהשגיאה שווה לאפס: .
חשבו וסרטטו את תגובת הבקר לאות השגיאה המוצג באיור לשאלה 4.
איור לשאלה 4.א: אות השגיאה במבוא של בקר מסוג P.
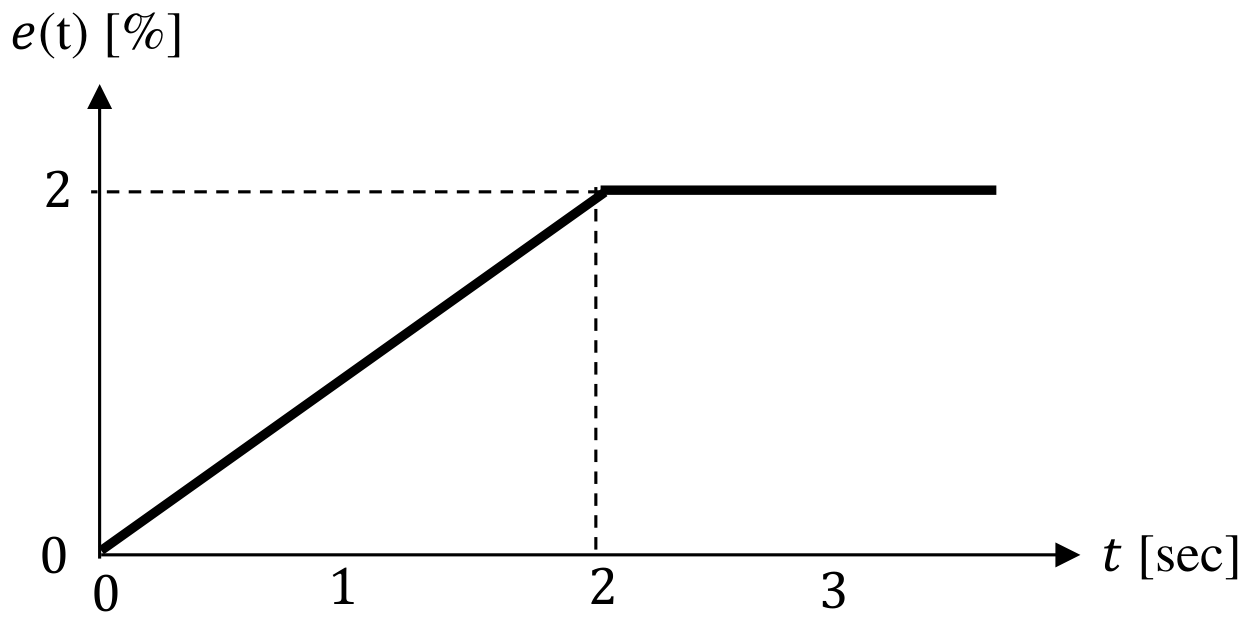
באיור לשאלה 4.ב מוצג גרף שגיאה במבוא לבקר מסוג .
נתון:
1. הגברי הבקר , .
2. תפוקת הבקר כשהשגיאה שווה לאפס: .
מה ערכה של תגובת הבקר לאות השגיאה המוצג בזמן ?
איור לשאלה 4.ב: אות השגיאה במבוא של בקר מסוג PI.
◂ פתרון מלא לשאלה 4
סעיף א
. התפוקה מתחילה ב-, עולה בקו ישר ל- ב-, נשארת עד , יורדת בקו ישר ל- ב-, ואז נופלת מיד ל- ונשארת שם.
נתון: בקר יחסי (P) עם ו-, ואות השגיאה שבאיור לשאלה 4.א.
מבוקש: לחשב ולסרטט את תפוקת הבקר .
משוואת בקר P מהנוסחאון:
כאשר תפוקת הבקר כשהשגיאה שווה לאפס (באחוזים), הגבר הבקר (בלי יחידות) ו- השגיאה (באחוזים).
•מ- עד : השגיאה עולה בקו ישר מ- ל-.
•מ- עד : השגיאה קבועה, .
•מ- עד : השגיאה יורדת בקו ישר מ- ל-.
•ב- השגיאה נופלת בבת אחת ל-, ונשארת .
התפוקה היא פונקציה לינארית של השגיאה. לכן לגרף התפוקה יש אותה צורה כמו לגרף השגיאה: כל ערך מוכפל ב- ומוזז כלפי מעלה ב-. מספיק לחשב את התפוקה בנקודות השבירה, ולחבר ביניהן בקווים ישרים.
1. ב-, :
2. ב-, :
3. ב-, :
4. ב-, רגע לפני הנפילה, :
5. אחרי , :
הסרטוט: מסמנים את הנקודות ומחברים אותן. התפוקה מתחילה ב- (לא באפס, כי ), עולה בקו ישר ל-, נשארת אופקית עד , יורדת בקו ישר ל-, וב- נופלת אנכית ל- וממשיכה אופקית.
משוואות הקטעים המשופעים, למי שרוצה לבדוק נקודות ביניים:
•בין ל-: , ולכן .
•בין ל-: , ולכן .
תשובה: . התפוקה מתחילה ב-, עולה בקו ישר ל- ב-, נשארת עד , יורדת בקו ישר ל- ב-, ואז נופלת מיד ל- ונשארת שם.
סעיף ב
נתון: בקר PI עם , ו-, ואות השגיאה שבאיור לשאלה 4.ב.
מבוקש: תפוקת הבקר ברגע .
משוואת בקר PI במישור הזמן, מהנוסחאון:
כאשר תפוקת הבקר כשהשגיאה אפס, ההגבר היחסי, ההגבר האינטגרלי (ביחידות של ) ו- השגיאה. לתפוקה שלושה חלקים: ערך הבסיס, החלק היחסי (לפי השגיאה ברגע זה) והחלק האינטגרלי (לפי השטח שהצטבר מתחת לגרף השגיאה).
קריאת גרף השגיאה: מ- עד השגיאה עולה בקו ישר מ- ל-. השיפוע הוא אחוז לשנייה, ולכן בקטע הזה . אחרי השגיאה קבועה, .
1. החלק היחסי ב-. השגיאה ברגע הזה היא :
2. האינטגרל של השגיאה מ- עד :
אפשר לקבל זאת גם בלי אינטגרל: זהו השטח שמתחת לגרף השגיאה, משולש שבסיסו וגובהו , כלומר .
3. החלק האינטגרלי:
4. מחברים את שלושת החלקים:
תשובה:
שאלה 5 · חוג סגור: פונקציית תמסורת ויציבות לפי ראוט
באיור לשאלה 5 מוצגת סכמת מלבנים של מערכת בקרה בחוג סגור.
איור לשאלה 5: סכמת מלבנים של מערכת בקרה.
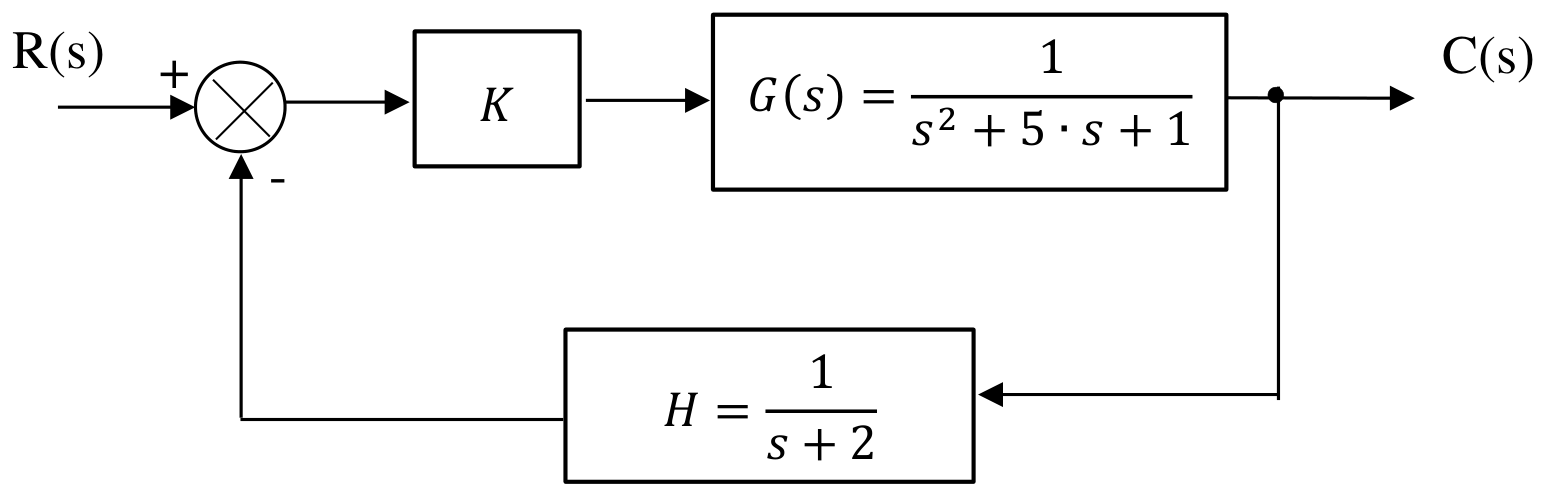
מהי פונקציית התמסורת בחוג הסגור: ?
מהי המשוואה האופיינית של מערכת הבקרה הנתונה?
מהו תחום הערכים של , שעבורו מערכת הבקרה תהיה יציבה לפי הקריטריון של ראוט?
◂ פתרון מלא לשאלה 5
סעיף א
נתון (מהאיור לשאלה 5): בענף הקדמי שני מלבנים בטור, ההגבר ו-. בענף המשוב . המשוב שלילי (סימן מינוס במסכם).
מבוקש: פונקציית התמסורת בחוג הסגור .
הנוסחה לחוג סגור עם משוב שלילי, מהנוסחאון:
כאשר היא התמסורת של הענף הקדמי (מהמסכם עד המוצא) ו- התמסורת של ענף המשוב.
1. הענף הקדמי. מלבנים בטור מוכפלים זה בזה:
2. מציבים בנוסחה:
3. כדי להיפטר מהשברים הפנימיים, מכפילים מונה ומכנה ב-:
4. פותחים סוגריים במכנה, איבר אחר איבר:
5. התוצאה:
תשובה:
סעיף ב
מבוקש: המשוואה האופיינית של המערכת.
המשוואה האופיינית מתקבלת כשמשווים לאפס את המכנה של פונקציית התמסורת בחוג הסגור. זה שקול לתנאי . השורשים שלה הם הקטבים של החוג הסגור, והם שקובעים אם המערכת יציבה.
1. המכנה שמצאנו בסעיף א:
2. משווים לאפס:
זו משוואה ממעלה שלישית, כלומר המערכת מסדר שלישי. ההגבר מופיע רק באיבר החופשי.
תשובה:
סעיף ג
נתון: המשוואה האופיינית מסעיף ב: .
מבוקש: תחום הערכים של שבו המערכת יציבה.
קריטריון ראוט: בונים טבלה ממקדמי המשוואה האופיינית. המערכת יציבה אם לכל האיברים בעמודה הראשונה של הטבלה יש אותו סימן, כלומר אין בעמודה החלפת סימן. כאן האיבר הראשון הוא (חיובי), ולכן כל האיברים בעמודה הראשונה צריכים להיות חיוביים.
למשוואה מסדר שלישי הטבלה מהנוסחאון היא:
•שורת : ו-.
•שורת : ו-.
•שורת : .
•שורת : .
1. המקדמים: , , , .
2. האיבר של שורת :
3. הטבלה:
4. דורשים שכל האיברים בעמודה הראשונה יהיו חיוביים. ו- חיוביים תמיד. נשארים שני תנאים:
•משורת :
•משורת :
5. שני התנאים צריכים להתקיים יחד:
מה קורה בקצוות: כאשר שורת מתאפסת, ולמערכת יש זוג קטבים על הציר המדומה (), כלומר תנודה קבועה שאינה דועכת (גבול היציבות). כאשר האיבר החופשי מתאפס, ויש קוטב בראשית (). לכן שני הקצוות אינם בתחום.
תשובה: המערכת יציבה עבור .
שאלה 6 · חוג סגור מסדר שני: ריסון ותגובה בזמן
באיור לשאלה 6 מתוארת סכמת מלבנים של מערכת בקרה. למערכת בקרה זו ניתן במבוא האות .
איור לשאלה 6: סכמת מלבנים של מערכת בקרה.
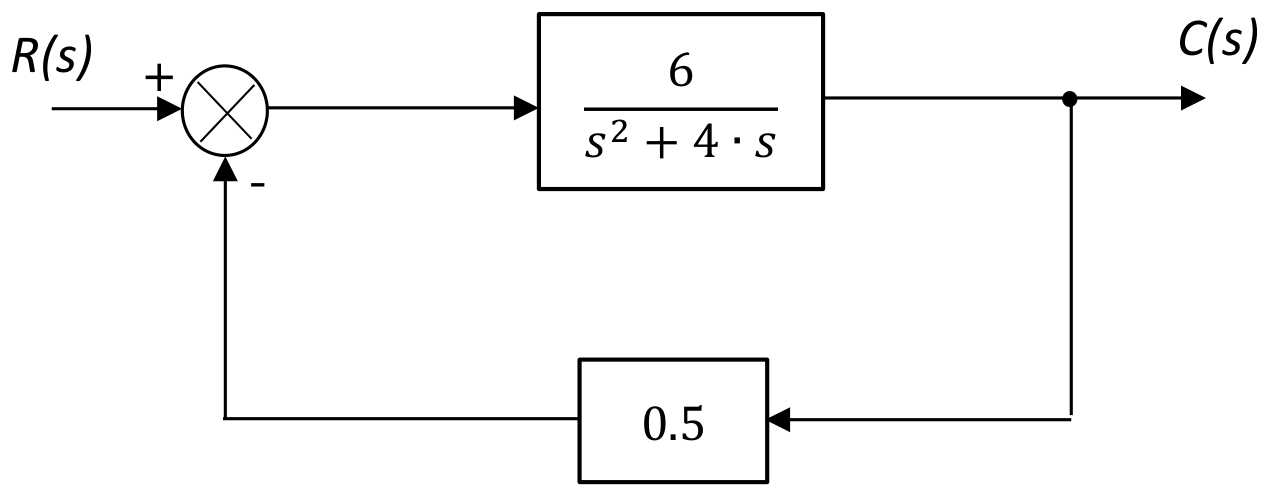
מהי פונקציית התמסורת ?
בפונקציית התמסורת , מהו ערכה של התדירות הטבעית ומהו ערכו של מקדם הריסון ?
מהי פונקציית התמסורת במוצא במישור הזמן ?
◂ פתרון מלא לשאלה 6
סעיף א
נתון (מהאיור לשאלה 6): בענף הקדמי , ובענף המשוב הגבר קבוע . המשוב שלילי.
מבוקש: פונקציית התמסורת בחוג הסגור .
הנוסחה לחוג סגור עם משוב שלילי, מהנוסחאון:
כאשר התמסורת של הענף הקדמי ו- התמסורת של ענף המשוב.
1. מציבים:
2. מכפילים מונה ומכנה ב-:
תשובה:
סעיף ב
,
נתון: מסעיף א.
מבוקש: התדירות הטבעית ומקדם הריסון .
משווים את המכנה לצורה הקנונית של מערכת מסדר שני מהנוסחאון:
כאשר התדירות הטבעית (ברדיאן לשנייה) ו- מקדם הריסון (בלי יחידות). שני הגדלים נקבעים מהמכנה בלבד.
1. האיבר החופשי נותן את התדירות הטבעית:
2. המקדם של נותן את מקדם הריסון:
משמעות התוצאה: , כלומר המערכת בריסון יתר. שני הקטבים שלה ממשיים ( ו-), והתגובה שלה לא מתנודדת.
המונה () לא משפיע על ועל . הוא קובע רק את ההגבר במצב המתמיד: .
תשובה: ,
סעיף ג
נתון: אות המבוא , ו- מסעיף א.
מבוקש: אות המוצא במישור הזמן, .
הדרך: מוצאים את המוצא במישור לפלס, , מפשטים, ואז עוברים למישור הזמן בעזרת טבלת התמרות לפלס שבנוסחאון.
1. המוצא במישור לפלס:
2. מפרקים את המכנה לגורמים. מחפשים שני מספרים שמכפלתם וסכומם , והם ו-:
3. מצמצמים את הגורם שבמונה ובמכנה:
4. עוברים למישור הזמן. מטבלת ההתמרות: ל- מתאים . כאן , והקבוע נשאר כמכפיל:
המוצא מתחיל ב- ודועך לאפס, עם קבוע זמן של . הביטוי נכון עבור .
תשובה:
שאלה 7 · דף נתונים של בקר וזמן מחזור סריקה
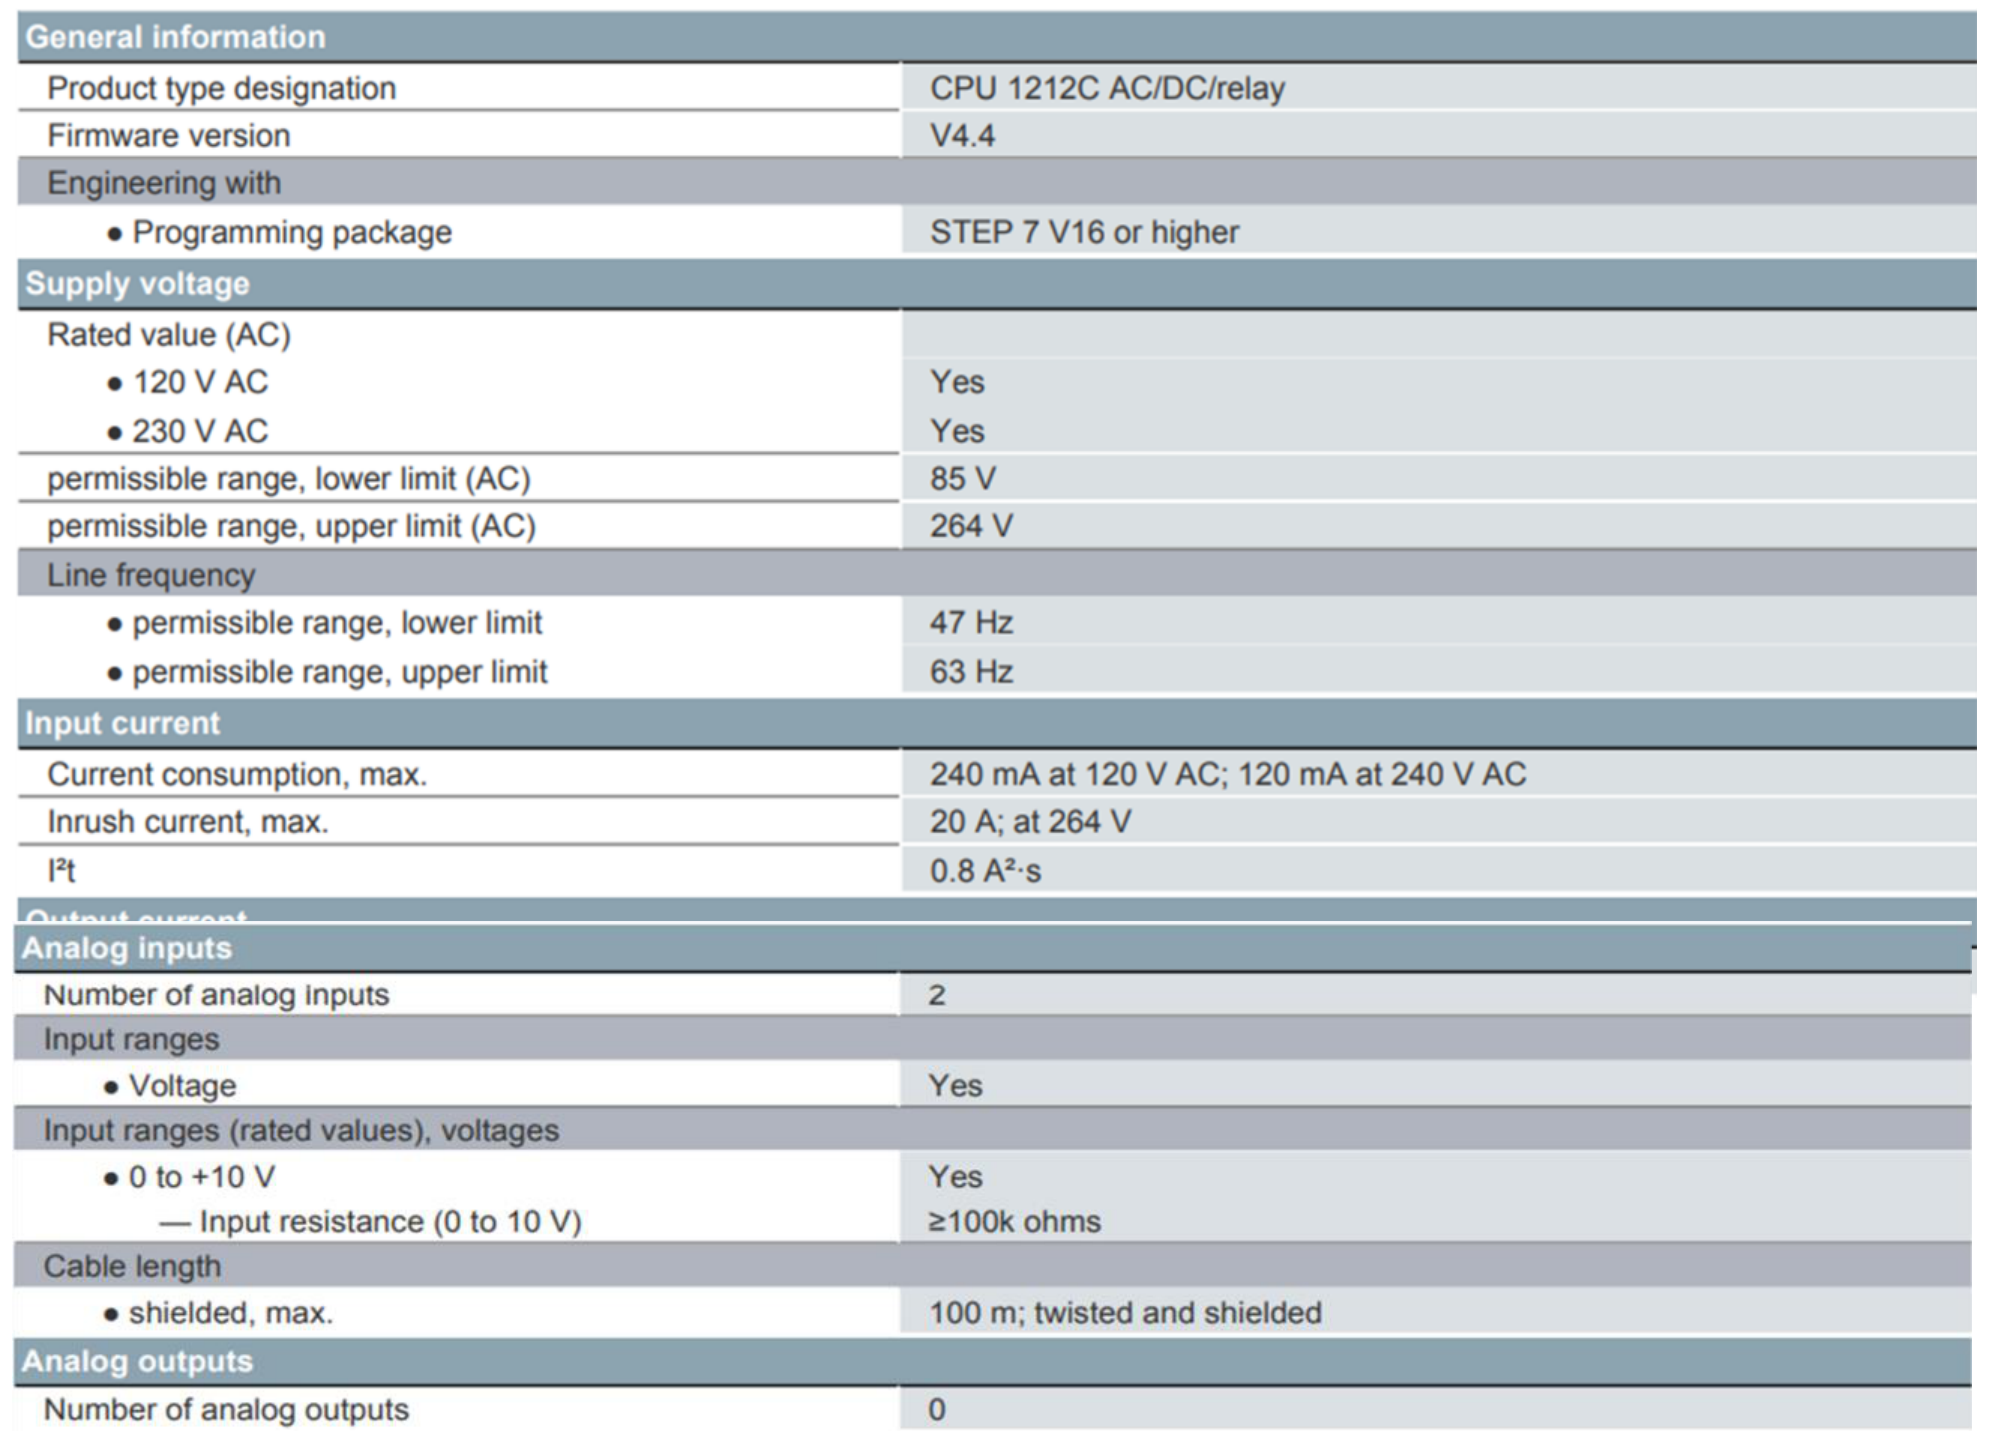
בטבלה להלן חלק מנתוני בקר 6ES7212 של חברת Siemens (איור לשאלה 7).
מהם שני מתחי ההזנה של הבקר?
מהו זרם הצריכה המרבי של הבקר כאשר הוא מחובר ל-120 V AC?
מהו מספר הכניסות התקביליות במבוא?
נתון בקר מתוכנת עם הנתונים הבאים:
1. משך הזמן להפעלת המוצאים הוא 5.4 מילישניות.
2. משך הזמן לביצוע תוכנה בגודל 1 kb – הוא 3 מילישניות.
3. משך הזמן לתחזוקה עצמית ולתקשורת הוא 3.8 מילישניות.
4. משך הזמן המזערי לנתון במבוא הוא 3.4 מילישניות.
5. הבקר פועל בתוכנה שגודלה n=6.3 kb.
מהו זמן מחזור הסריקה – Scan Cycle של בקר זה?
פרטו את פתרונכם ורשמו את תשובתכם ביחידות של msec.
◂ פתרון מלא לשאלה 7
סעיף א
ו-.
מבוקש: שני מתחי ההזנה של הבקר, לפי הטבלה שבאיור לשאלה 7.
מתח הזנה באנגלית הוא Supply voltage, וזו הכותרת של החלק המתאים בטבלה.
1. מתחת לכותרת Supply voltage מופיעה השורה Rated value (AC), כלומר הערך הנקוב במתח חילופין.
2. מתחתיה שתי שורות, ובשתיהן רשום Yes:
- 120 V AC
- 230 V AC
3. כלומר אפשר להזין את הבקר במתח חילופין של או של .
אין לבלבל עם השורות permissible range שמתחת: ו- הם הגבול התחתון והגבול העליון של תחום המתח המותר, לא מתחי ההזנה הנקובים.
תשובה: ו-.
מבוקש: זרם הצריכה המרבי של הבקר בהזנה של , לפי הטבלה שבאיור לשאלה 7.
זרם הצריכה מופיע בחלק Input current (זרם הכניסה), בשורה Current consumption, max. (צריכת זרם מרבית).
1. בשורה הזו רשום: 240 mA at 120 V AC; 120 mA at 240 V AC.
2. הערך שמתאים להזנה של הוא .
הגיוני שבמתח נמוך יותר הזרם גבוה יותר: ההספק שהבקר צורך דומה בשני המקרים, ולכן בחצי מהמתח זורם זרם כפול.
אין לבלבל עם השורה Inrush current, max. (): זהו זרם ההתנעה הרגעי ברגע חיבור המתח, לא זרם הצריכה בעבודה.
תשובה:
2 כניסות תקביליות (אנלוגיות).
מבוקש: מספר הכניסות התקביליות של הבקר, לפי הטבלה שבאיור לשאלה 7.
כניסה תקבילית היא כניסה אנלוגית, באנגלית Analog input: כניסה שקולטת אות רציף (כאן מתח), ולא רק שני מצבים.
1. בחלק Analog inputs שבטבלה, בשורה Number of analog inputs (מספר הכניסות האנלוגיות), רשום: 2.
2. משאר השורות בחלק הזה רואים שאלה כניסות מתח בתחום 0 עד .
אין לבלבל עם החלק Analog outputs שבתחתית הטבלה: מספר היציאות האנלוגיות הוא 0.
תשובה: לבקר 2 כניסות תקביליות (אנלוגיות).
סעיף ב
נתון: זמן הפעלת המוצאים ; זמן ביצוע של לכל של תוכנה; זמן תחזוקה עצמית ותקשורת ; זמן קריאת המבואות ; גודל התוכנה .
מבוקש: זמן מחזור הסריקה (Scan Cycle).
במחזור סריקה אחד הבקר מבצע כמה שלבים בזה אחר זה: קורא את המבואות, מבצע את התוכנית, מבצע תחזוקה עצמית ותקשורת, ומעדכן את המוצאים. לפי הנוסחאון, זמן הסריקה הוא סכום זמני הגישה לכניסות וליציאות עם זמן הביצוע של התוכנית, וזמן הביצוע תלוי בגודל התוכנית:
כאשר זמן קריאת המבואות, גודל התוכנית ב-, זמן הביצוע של , זמן התחזוקה העצמית והתקשורת ו- זמן הפעלת המוצאים.
1. זמן ביצוע התוכנית. כל לוקח , והתוכנית בגודל :
2. מחברים את כל השלבים:
כלומר הבקר סורק את התוכנית כ-32 פעמים בשנייה ().
תשובה:
שאלה 8 · דיאגרמת סולם למילוי שני מכלים לפי עדיפות
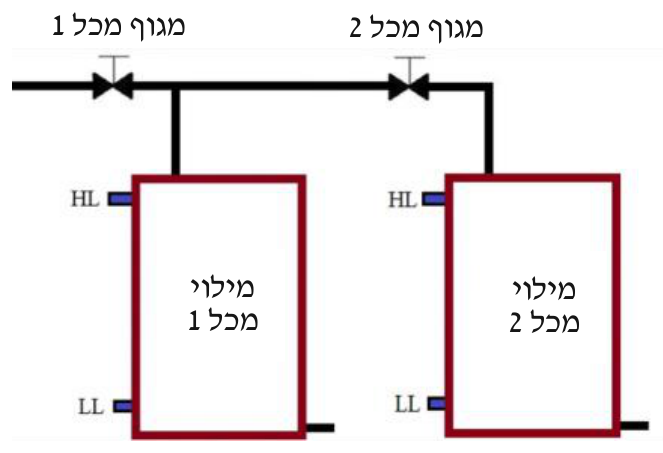
איור א' של שאלה 8 מציג מערכת למילוי שני מכלים לפי עדיפויות. איור ב' של שאלה 8 מציג דיאגרמת סולם של מילוי המכלים לפי העדיפויות הנדרשות. דיאגרמת הסולם מכילה חמש שורות.
איור א' לשאלה 8.א: מילוי שני מכלים.
איור ב' לשאלה 8.א: דיאגרמת סולם של מילוי שני מכלים.
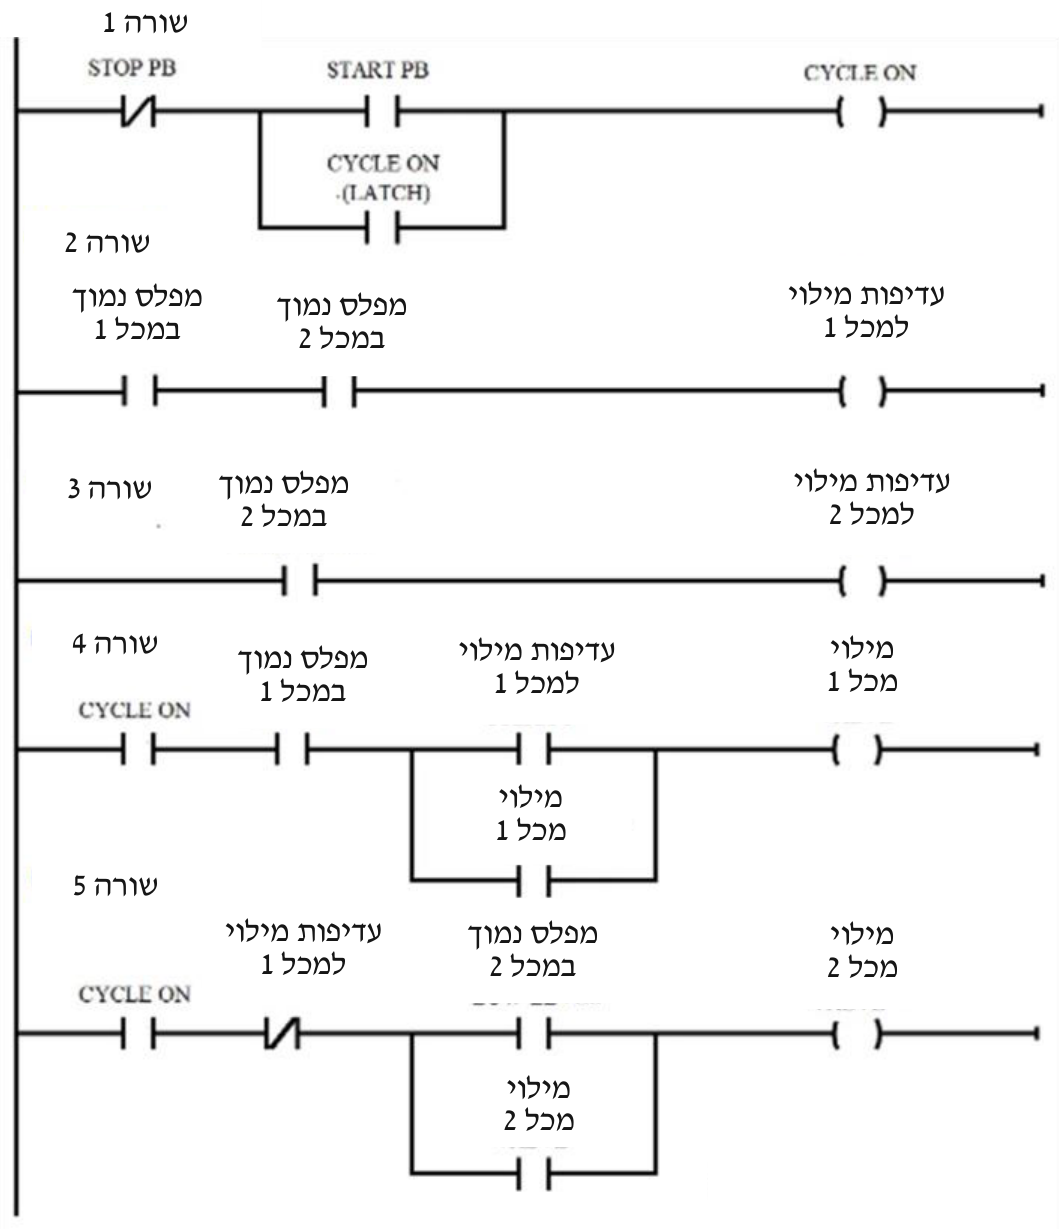
הסבירו את תפקידה של השורה הראשונה.
בשורה השנייה, איזה מכל ימולא כאשר שני המכלים יהיו ריקים?
בשורה השלישית, איזה מכל ימולא ומדוע?
בשורה הרביעית, איזה מכל ימולא ובאיזה תנאי?
בשורה החמישית, איזה מכל ימולא ומדוע?
◂ פתרון מלא לשאלה 8
סעיף א
השורה הראשונה מפעילה ומפסיקה את מערכת מילוי המכלים. לחיצה על START PB מפעילה את הסליל CYCLE ON, שמחזיק את עצמו (LATCH) גם אחרי שחרור הלחצן, ולחיצה על STOP PB מפסיקה אותו.
מבוקש: תפקידה של השורה הראשונה בדיאגרמת הסולם שבאיור ב' לשאלה 8.
סימונים בדיאגרמה (איור ב'): מגע פתוח בדרך כלל (NO) מעביר זרם כשהתנאי הרשום מעליו מתקיים. מגע סגור בדרך כלל (NC, מסומן בקו אלכסוני) מעביר זרם כשהתנאי לא מתקיים. הסליל שבקצה השורה מופעל כשיש מסלול סגור מהפס השמאלי עד אליו.
מה יש בשורה 1: מגע סגור בדרך כלל של הלחצן STOP PB, אחריו בטור מגע פתוח של הלחצן START PB, ובמקביל ל-START PB מגע פתוח של CYCLE ON (מסומן LATCH). בקצה השורה הסליל CYCLE ON. כפונקציה לוגית:
1. הפעלה. לוחצים על START PB. המגע שלו נסגר, STOP PB לא לחוץ ולכן המגע שלו סגור, והסליל CYCLE ON מופעל.
2. החזקה עצמית (נעילה, Latch). ברגע שהסליל מופעל, המגע CYCLE ON שבמקביל ל-START PB נסגר. כשמשחררים את הלחצן START PB, הזרם ממשיך לעבור דרך המגע הזה, והסליל נשאר מופעל.
3. הפסקה. לוחצים על STOP PB. המגע הסגור שלו נפתח, הסליל CYCLE ON מופסק, והמגע המקביל נפתח. לכן גם אחרי שחרור STOP PB המערכת נשארת מופסקת, עד הלחיצה הבאה על START PB.
4. הקשר לשאר הדיאגרמה. מגע של CYCLE ON נמצא בתחילת שורה 4 ובתחילת שורה 5. לכן אפשר למלא את המכלים רק כשהמערכת מופעלת, והפסקת CYCLE ON מפסיקה את המילוי של שני המכלים.
תשובה: השורה הראשונה מפעילה ומפסיקה את מערכת מילוי המכלים. לחיצה על START PB מפעילה את הסליל CYCLE ON, שמחזיק את עצמו (LATCH) גם אחרי שחרור הלחצן, ולחיצה על STOP PB מפסיקה אותו.
מכל 1. כששני המכלים ריקים שני המגעים שבשורה (מפלס נמוך במכל 1 ומפלס נמוך במכל 2) סגורים, והסליל "עדיפות מילוי למכל 1" מופעל.
מבוקש: איזה מכל ימולא לפי השורה השנייה, כאשר שני המכלים ריקים.
מה יש בשורה 2: שני מגעים פתוחים בטור, "מפלס נמוך במכל 1" ו"מפלס נמוך במכל 2", ובקצה הסליל "עדיפות מילוי למכל 1". מגעים בטור הם פעולת AND (וגם), כלומר הסליל מופעל רק כששני התנאים מתקיימים יחד.
1. מכל ריק פירושו שהמפלס בו נמוך (חיישן המפלס התחתון LL שבאיור א' מזהה זאת), ולכן המגע "מפלס נמוך" של אותו מכל נסגר.
2. כששני המכלים ריקים, שני המגעים סגורים, ויש מסלול סגור אל הסליל. הסליל "עדיפות מילוי למכל 1" מופעל.
3. המשמעות: כששני המכלים צריכים מילוי באותו זמן, מכל 1 הוא שמקבל את העדיפות. הסליל הזה לא פותח מגוף בעצמו. המגעים שלו משמשים בהמשך: בשורה 4 הוא מאפשר את המילוי של מכל 1, ובשורה 5 הוא חוסם את המילוי של מכל 2.
תשובה: מכל 1. כששני המכלים ריקים, שני המגעים שבשורה סגורים, והסליל "עדיפות מילוי למכל 1" מופעל.
מכל 2. השורה מפעילה את הסליל "עדיפות מילוי למכל 2" כשהמפלס במכל 2 נמוך. זה המצב שבו מכל 2 ריק ומכל 1 מלא: למכל 1 אין עדיפות, ולכן מכל 2 הוא שימולא.
מבוקש: איזה מכל ימולא לפי השורה השלישית, ומדוע.
מה יש בשורה 3: מגע פתוח אחד, "מפלס נמוך במכל 2", ובקצה הסליל "עדיפות מילוי למכל 2".
1. כשהמפלס במכל 2 נמוך (מכל 2 ריק), המגע נסגר והסליל "עדיפות מילוי למכל 2" מופעל. כלומר השורה הזו נותנת עדיפות למילוי של מכל 2.
2. מדוע מכל 2 ולא מכל 1: בשורה הזו אין שום תנאי על מכל 1. המצב שהיא מטפלת בו הוא שמכל 2 ריק ומכל 1 מלא, כלומר רק מכל 2 צריך מילוי. במצב הזה המגע "מפלס נמוך במכל 1" שבשורה 2 פתוח, ולכן "עדיפות מילוי למכל 1" לא מופעלת, ושום דבר לא מעכב את מכל 2.
3. ומה אם שני המכלים ריקים: אז מופעלות גם העדיפות של מכל 1 (שורה 2) וגם העדיפות של מכל 2 (שורה 3). ההכרעה נעשית בשורה 5: המגע הסגור בדרך כלל של "עדיפות מילוי למכל 1" נפתח וחוסם את המילוי של מכל 2, כך שמכל 1 מתמלא קודם.
תשובה: מכל 2. השורה מפעילה את "עדיפות מילוי למכל 2" כשהמפלס במכל 2 נמוך. זה המצב שבו מכל 2 ריק ומכל 1 מלא: למכל 1 אין עדיפות, ולכן מכל 2 הוא שימולא.
מכל 1 (הסליל "מילוי מכל 1" פותח את מגוף מכל 1). התנאי: המערכת מופעלת (CYCLE ON), המפלס במכל 1 נמוך, והעדיפות למילוי מכל 1 מופעלת. אחרי שהמילוי התחיל הוא מחזיק את עצמו כל עוד המפלס במכל 1 נמוך.
מבוקש: איזה מכל ימולא לפי השורה הרביעית, ובאיזה תנאי.
מה יש בשורה 4: מגע פתוח CYCLE ON, אחריו בטור מגע פתוח "מפלס נמוך במכל 1", ואחריו שני מגעים פתוחים במקביל: "עדיפות מילוי למכל 1" ו"מילוי מכל 1". בקצה הסליל "מילוי מכל 1", שפותח את מגוף מכל 1 שבאיור א'. כפונקציה לוגית:
כאשר הוא "מילוי מכל 1", הוא "מפלס נמוך במכל 1" ו- הוא "עדיפות מילוי למכל 1".
1. איזה מכל: הסליל הוא "מילוי מכל 1", ולכן השורה הזו ממלאת את מכל 1.
2. התנאי להתחלת המילוי הוא ששלושה דברים מתקיימים יחד (מגעים בטור):
•המערכת מופעלת: CYCLE ON פעיל (שורה 1).
•המכל ריק: "מפלס נמוך במכל 1" פעיל.
•העדיפות של מכל 1 מופעלת: "עדיפות מילוי למכל 1" פעיל (שורה 2).
3. החזקה עצמית. אחרי שהמילוי התחיל, המגע "מילוי מכל 1" שבמקביל למגע העדיפות נסגר. לכן המילוי נמשך גם אם העדיפות נופלת בינתיים (למשל כשמכל 2 כבר לא ריק).
4. סיום המילוי. המילוי נפסק כשהמגע "מפלס נמוך במכל 1" נפתח, כלומר כשהמפלס במכל 1 כבר לא נמוך, או כשמפסיקים את המערכת (CYCLE ON).
תשובה: מכל 1. התנאי: המערכת מופעלת (CYCLE ON), המפלס במכל 1 נמוך, והעדיפות למילוי מכל 1 מופעלת. אחרי שהמילוי התחיל הוא מחזיק את עצמו כל עוד המפלס במכל 1 נמוך.
מכל 2 (הסליל "מילוי מכל 2" פותח את מגוף מכל 2), כאשר המערכת מופעלת והמפלס במכל 2 נמוך. הסיבה: העדיפות של מכל 1 אינה פעילה, ולכן המגע הסגור בדרך כלל שלה נשאר סגור ומאפשר את המילוי.
מבוקש: איזה מכל ימולא לפי השורה החמישית, ומדוע.
מה יש בשורה 5: מגע פתוח CYCLE ON, אחריו בטור מגע סגור בדרך כלל (NC) של "עדיפות מילוי למכל 1", ואחריו שני מגעים פתוחים במקביל: "מפלס נמוך במכל 2" ו"מילוי מכל 2". בקצה הסליל "מילוי מכל 2", שפותח את מגוף מכל 2 שבאיור א'. כפונקציה לוגית:
כאשר הוא "מילוי מכל 2", הוא "מפלס נמוך במכל 2" ו- הוא "עדיפות מילוי למכל 1".
1. איזה מכל: הסליל הוא "מילוי מכל 2", ולכן השורה הזו ממלאת את מכל 2.
2. מתי: כשהמערכת מופעלת (CYCLE ON) והמפלס במכל 2 נמוך, כלומר מכל 2 ריק.
3. מדוע, כלומר מה מאפשר את המילוי: המגע של "עדיפות מילוי למכל 1" הוא מגע סגור בדרך כלל. הוא מעביר זרם רק כשהעדיפות של מכל 1 לא פעילה. לכן מכל 2 מתמלא רק כשלמכל 1 אין עדיפות, כלומר כשמכל 1 אינו ריק.
4. החיגור. אם שני המכלים ריקים, העדיפות של מכל 1 פעילה (שורה 2), המגע הסגור נפתח, והמילוי של מכל 2 חסום. רק אחרי שמכל 1 מתמלא והעדיפות שלו נופלת, המגע חוזר ונסגר ומכל 2 מתחיל להתמלא. כך מתקבל הסדר: קודם מכל 1, אחריו מכל 2.
5. המגע "מילוי מכל 2" שבמקביל הוא החזקה עצמית של המילוי.
תשובה: מכל 2, כאשר המערכת מופעלת והמפלס במכל 2 נמוך. הסיבה: העדיפות של מכל 1 אינה פעילה, ולכן המגע הסגור בדרך כלל שלה נשאר סגור ומאפשר את המילוי.
שאלה 9 · נכון/לא נכון: נוריות LED במעגל בקרה דו-מצבית
באיור לשאלה 9 מוצג מעגל חשמלי לבקרה דו-מצבית של טמפרטורה. רכיבי המעגל מפורטים באיור.
איור לשאלה 9: מעגל לבקרה דו-מצבית של טמפרטורה.
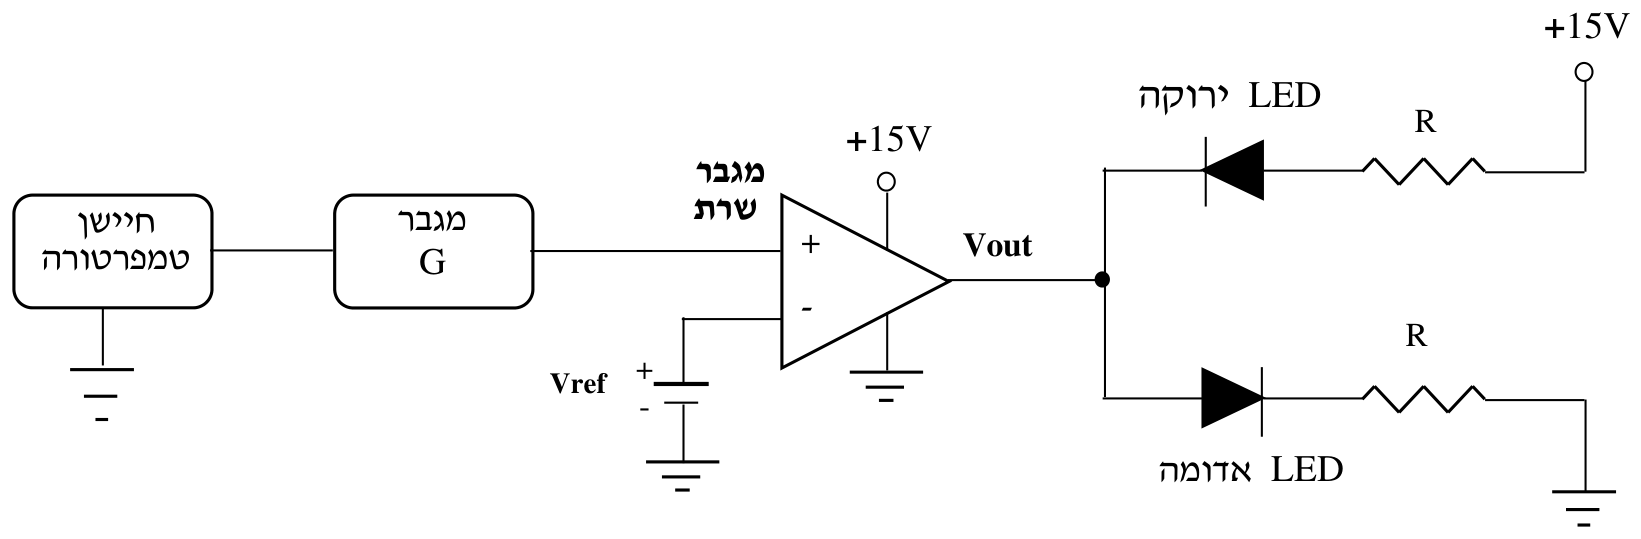
נורית ה- האדומה תדלק כאשר יהיה שווה ל-15 וולט.
•נכון
•לא נכון
◂ פתרון מלא לשאלה 9
פתרון
נכון. כאשר המתח על האנודה של ה-LED האדומה גבוה מהמתח על הקטודה שלה (שמחוברת דרך הנגד לאדמה), ולכן זורם דרכה זרם והיא דולקת.
מבוקש: לקבוע אם ה-LED האדומה שבאיור לשאלה 9 דולקת כאשר .
•האות של חיישן הטמפרטורה עובר דרך המגבר G אל הכניסה (+) של מגבר השרת. לכניסה (-) מחובר מתח הייחוס . אין משוב, ולכן מגבר השרת עובד כמשווה: המוצא שלו נמצא באחד משני מצבים. המגבר מוזן מ- ומאדמה, ולכן הוא בערך (כשהמתח מהחיישן גבוה מ-) או בערך .
•ה-LED האדומה: האנודה שלה (בסיס המשולש) מחוברת לצומת של , והקטודה שלה מחוברת דרך נגד לאדמה.
•ה-LED הירוקה: האנודה שלה מחוברת דרך נגד ל-, והקטודה שלה מחוברת לצומת של .
דיודה פולטת אור דולקת רק כשזורם דרכה זרם בכיוון הקדמי, כלומר כשהמתח על האנודה גבוה מהמתח על הקטודה.
1. כאשר :
•ה-LED האדומה: בצד האנודה , ובצד השני אדמה (). האנודה גבוהה מהקטודה, זורם זרם מ- דרך ה-LED והנגד לאדמה, והיא דולקת.
•ה-LED הירוקה: בשני הצדדים. אין הפרש מתחים, לא זורם זרם, והיא כבויה.
2. כאשר המצב מתהפך: על האדומה אין מתח והיא כבויה, והירוקה דולקת (זרם מ- דרך הנגד וה-LED אל המוצא).
למה לא "לא נכון": ההיגד היה שגוי אילו ה-LED האדומה הייתה מחוברת בכיוון ההפוך, או אילו הייתה מחוברת אל כמו הירוקה.
תשובה: נכון. כאשר המתח על האנודה של ה-LED האדומה גבוה מהמתח על הקטודה שלה, ולכן זורם דרכה זרם והיא דולקת.
שאלה 10 · נכון/לא נכון: מתח טכוגנרטור מועמס
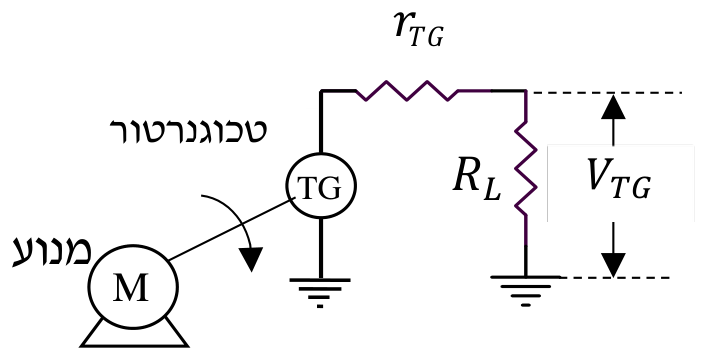
באיור לשאלה 10 מוצג טכוגנרטור המחובר על צירו של מנוע ומחובר לעומס .
היא התנגדותו הפנימית של הטכוגנרטור.
נתון:
א. קבוע הטכוגנרטור .
ב. ; .
איור לשאלה 10: טכוגנרטור מחובר לעומס.
במהירות מנוע יפיק הטכוגנרטור .
•נכון
•לא נכון
◂ פתרון מלא לשאלה 10
פתרון
לא נכון. .
נתון: , , , .
מבוקש: לבדוק אם המתח על העומס הוא .
הטכוגנרטור מפיק מתח פנימי (כא"מ) שיחסי ישר למהירות. כשמחובר אליו עומס זורם זרם, וחלק מהמתח נופל על ההתנגדות הפנימית . לפי האיור לשאלה 10, הוא המתח על העומס . הנוסחה מהנוסחאון למצב מועמס:
כאשר קבוע הטכוגנרטור, מהירות הסיבוב, ההתנגדות הפנימית של סליל הטכוגנרטור ו- התנגדות העומס.
1. הכא"מ שהטכוגנרטור מפיק במהירות הנתונה:
2. מחלק המתח בין ל-:
3. התוצאה, , שונה מ- שבהיגד.
בדיקת סבירות: גם בלי עומס הטכוגנרטור מפיק במהירות הזו רק , כך שמתח של לא אפשרי.
למה לא "נכון": ההיגד היה נכון רק אילו נכתב בו .
תשובה: לא נכון. .
שאלה 11 · נכון/לא נכון: שקול של שני כוחות ניצבים
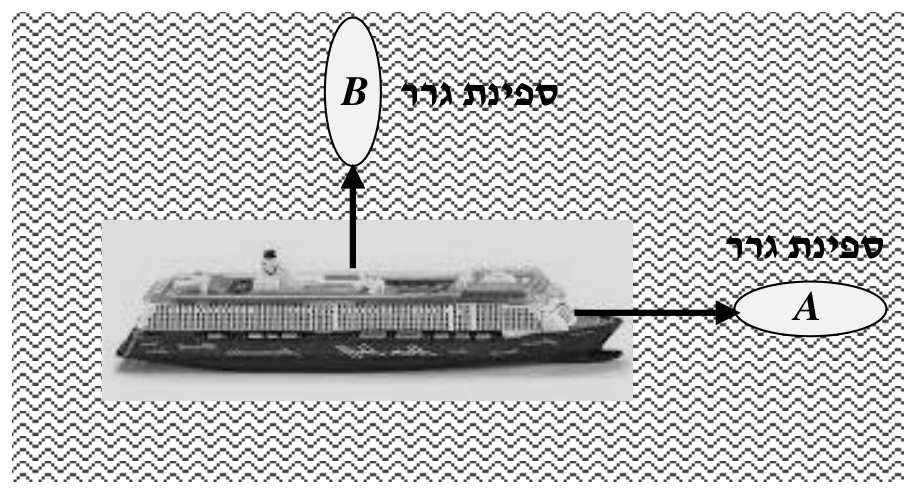
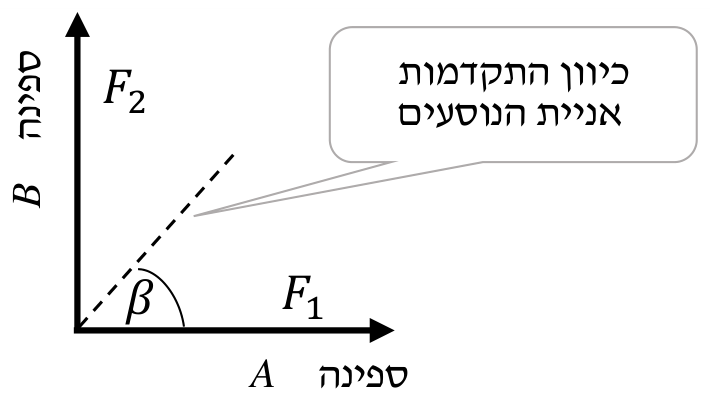
איור א' לשאלה 11 מציג שתי ספינות גרר A ו-B הגוררות אוניית נוסעים בלב ים. ספינות הגרירה גוררות את אוניית הנוסעים בכיוונים שונים כך שהזווית ביניהן היא . איור ב' לשאלה 11 מציג את ווקטורי הכוחות אשר ספינות הגרר מפעילות על אניית הנוסעים. אניית הנוסעים מתקדמת בכיוון הזווית .
נתוני המערכת:
א. כוח הגרירה של ספינה הינו .
ב. כוח הגרירה של ספינה הינו .
איור א' לשאלה 11: שתי ספינות גוררות אנייה.
איור ב' לשאלה 11: וקטורי הכוחות הפועלים על האנייה.
כוח הגרירה השקול של שתי ספינות הגרירה הוא .
•נכון
•לא נכון
◂ פתרון מלא לשאלה 11
פתרון
לא נכון. .
נתון: ו-, והזווית בין שני הכוחות היא .
מבוקש: לבדוק אם הכוח השקול הוא .
כוח הוא וקטור: יש לו גודל וכיוון. כוחות שפועלים בכיוונים שונים לא מחברים כמו מספרים רגילים, אלא חיבור וקטורי. כאן שני הכוחות ניצבים זה לזה (איור ב' לשאלה 11), ולכן הם שני ניצבים של משולש ישר זווית, והשקול הוא היתר. משתמשים במשפט פיתגורס:
1. מציבים:
2. התוצאה, , שונה מ- שבהיגד.
3. כיוון השקול, שהוא כיוון ההתקדמות של האנייה: , ולכן ביחס לכיוון של .
הערך שבהיגד, , הוא הממוצע של שני הכוחות, , ואין לו משמעות כאן. השקול של שני כוחות ניצבים תמיד גדול מכל אחד מהם, ולכן הוא חייב להיות גדול מ-.
למה לא "נכון": ההיגד היה נכון רק אילו נכתב בו .
תשובה: לא נכון. .
שאלה 12 · נכון/לא נכון: משוואת הרציפות בצינור עם הצרה
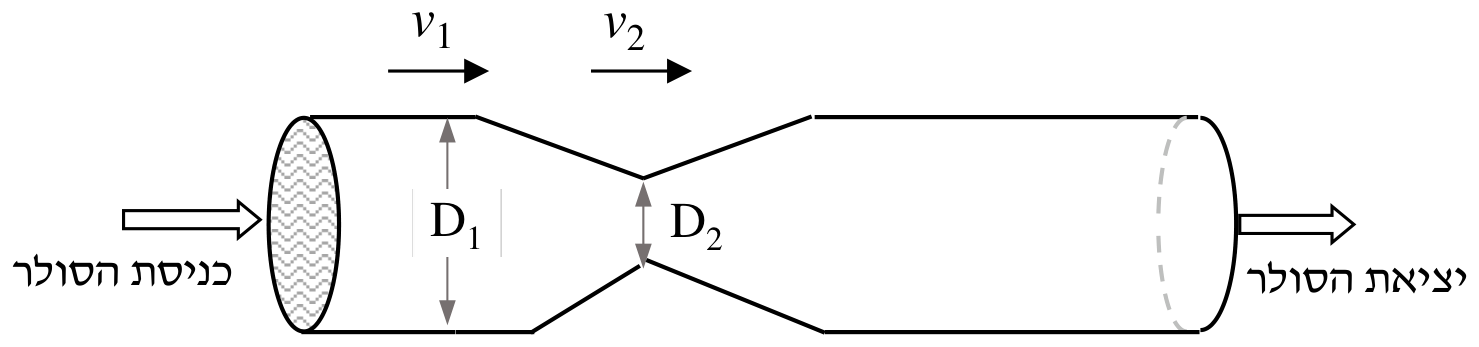
באיור לשאלה 12 מוצג צינור להזרמת סולר עם הצרה במרכזו.
א. קוטר הצינור בחלק הרחב .
ב. קוטר הצינור בחלק הצר .
ג. מהירות הסולר בחלק הצר .
איור לשאלה 12: צינור בעל הצרה להזרמת סולר.
מנתוני השאלה מהירות הסולר ביציאה מהצינור .
•נכון
•לא נכון
◂ פתרון מלא לשאלה 12
פתרון
נכון. לפי משוואת הרציפות .
נתון: (החלק הרחב), (החלק הצר), (המהירות בחלק הצר).
מבוקש: לבדוק אם מהירות הסולר בחלק הרחב היא .
הסולר הוא נוזל שאינו נדחס, ולכן אותה כמות נוזל עוברת בכל חתך של הצינור בכל שנייה: הספיקה שווה לאורך כל הצינור. זו משוואת הרציפות מהנוסחאון:
כאשר הספיקה, שטח החתך ו- מהירות הנוזל באותו חתך. היציאה מהצינור היא בחלק הרחב, שקוטרו כמו בכניסה, ולכן המהירות ביציאה היא .
1. שטח החתך של צינור עגול הוא . מציבים במשוואת הרציפות, ו- מצטמצם:
2. מציבים מספרים:
3. התוצאה שווה לערך שבהיגד.
ההיגיון: בחלק הרחב הקוטר גדול פי 2, ולכן שטח החתך גדול פי 4, והמהירות קטנה פי 4.
בדיקה דרך הספיקה: ו-. הספיקה , ולכן .
למה לא "לא נכון": ההיגד היה שגוי אילו נכתבה בו מהירות אחרת, למשל (חלוקה ביחס הקטרים במקום ביחס השטחים).
תשובה: נכון. לפי משוואת הרציפות .
שאלה 13 · נכון/לא נכון: פירוש ראשי התיבות LVDT
ה-LVDT הוא מתמר מיקום. פירוש האותיות הינו: LVDT - Low Voltage Duty Transducer
•נכון
•לא נכון
◂ פתרון מלא לשאלה 13
פתרון
לא נכון. פירוש האותיות הוא Linear Variable Differential Transformer (שנאי הפרשי לינארי). ה-LVDT אכן מתמר מיקום, אבל פירוש האותיות שבהיגד שגוי.
מבוקש: לבדוק אם פירוש ראשי התיבות LVDT שבהיגד נכון.
בהיגד שני חלקים, וצריך ששניהם יהיו נכונים:
1. "ה-LVDT הוא מתמר מיקום": נכון. ה-LVDT מודד תזוזה קווית (מיקום) של ליבה מתכתית.
2. פירוש האותיות: לא נכון. לפי הנוסחאון, פירוש האותיות הוא:
LVDT - Linear Variable Differential Transformer
ובעברית: שנאי הפרשי לינארי (משתנה).
3. משווים מילה מול מילה: L היא Linear (לינארי) ולא Low, V היא Variable (משתנה) ולא Voltage, D היא Differential (הפרשי) ולא Duty, ו-T היא Transformer (שנאי) ולא Transducer.
השם מתאר את אופן הפעולה: זהו שנאי עם סליל ראשוני אחד ושני סלילים משניים שמלופפים בכיוונים מנוגדים. ליבה מתכתית נעה במרכז השנאי, ומיקומה קובע את המתח שמושרה בכל אחד מהסלילים המשניים. הפרש המתחים יחסי למיקום הליבה.
למה לא "נכון": ההיגד היה נכון רק אילו פירוש האותיות היה Linear Variable Differential Transformer.
תשובה: לא נכון. פירוש האותיות הוא Linear Variable Differential Transformer (שנאי הפרשי לינארי). ה-LVDT אכן מתמר מיקום, אבל פירוש האותיות שבהיגד שגוי.
שאלה 14 · נכון/לא נכון: כיווני הזרם בכרטיס מבוא Sourcing
באיור לשאלה 14 מוצגת סכמה של כרטיס מבוא לבקר שאליו מחוברים שני התקני מבוא.
איור לשאלה 14: כרטיס מבוא לבקר שאליו מחוברים שני התקני מבוא.
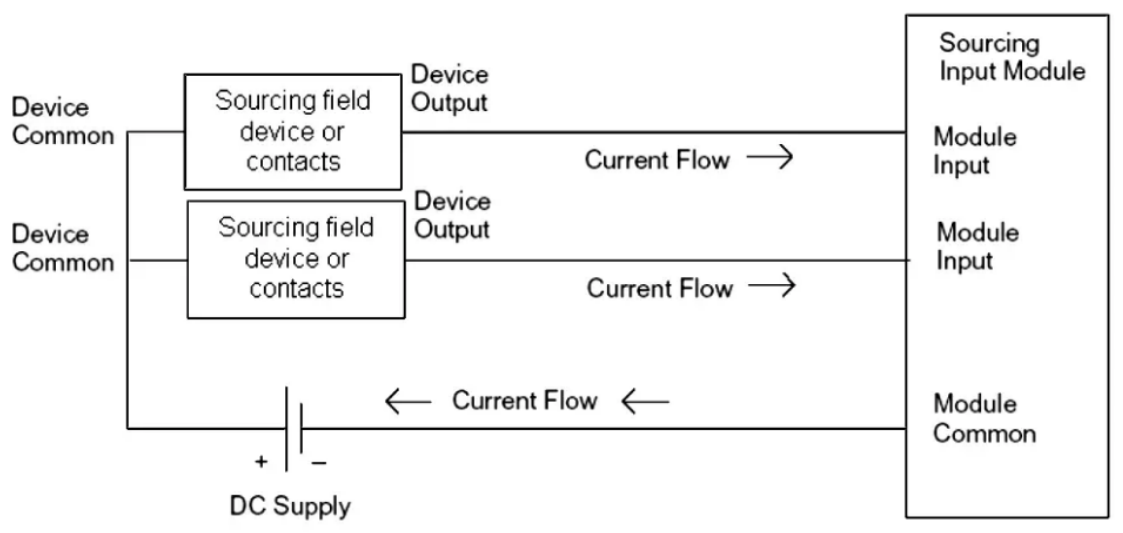
באיור המוצג לשאלה 14 ישנה שגיאה והיא ששלושת כיווני הזרמים (Current Flow) הפוכים.
•נכון
•לא נכון
◂ פתרון מלא לשאלה 14
פתרון
נכון. הכרטיס שבאיור הוא מסוג Sourcing, כלומר הזרם אמור לצאת מהדקי המבוא שלו (Module Input) אל ההתקנים ולהיכנס אליו בהדק המשותף (Module Common). שלושת החצים שבאיור מסומנים בכיוון ההפוך.
מבוקש: לבדוק אם שלושת כיווני הזרם (Current Flow) שבאיור לשאלה 14 הפוכים.
לפי הנוסחאון יש שתי צורות חיבור לכרטיס כניסה של מתח ישר:
•Source: ההדק החיובי של מקור המתח מחובר לנקודה המשותפת של הכרטיס. הכרטיס "דוחף" זרם החוצה דרך הדקי הכניסה שלו.
•Sink: ההדק השלילי של מקור המתח מחובר לנקודה המשותפת. הכרטיס "מושך" זרם פנימה דרך הדקי הכניסה שלו.
1. סוג הכרטיס. בכותרת של הכרטיס שבאיור רשום Sourcing Input Module, כלומר כרטיס מבוא מסוג Source.
2. כיווני הזרם שאמורים להיות בכרטיס כזה:
•בהדק המשותף (Module Common) הזרם נכנס אל הכרטיס.
•בכל אחד משני הדקי המבוא (Module Input) הזרם יוצא מהכרטיס אל התקן המבוא.
3. מה מסומן באיור:
•בשני קווי המבוא החץ מצביע אל הכרטיס, כלומר זרם שנכנס בהדקי Module Input.
•בקו של ההדק המשותף החצים מצביעים מהכרטיס אל הספק (DC Supply), כלומר זרם שיוצא מ-Module Common.
4. השוואה. כל אחד משלושת החצים מסומן הפוך מהכיוון שמתאים לכרטיס מסוג Sourcing. כיוונים כאלה מתאימים לכרטיס מסוג Sink.
הערה: גם קוטביות הספק שבאיור (ההדק החיובי בצד של Device Common) מתאימה לחצים כפי שצוירו. כלומר האיור כולו מתאר בפועל חיבור של כרטיס Sink, והשגיאה היא אי-ההתאמה בין הכותרת Sourcing Input Module לבין כיווני הזרם. ההיגד נבחן לפי סוג הכרטיס שרשום בכותרת, ולפיו שלושת כיווני הזרם הפוכים.
למה לא "לא נכון": ההיגד היה שגוי אילו בכותרת הכרטיס היה רשום Sinking Input Module, כי אז כיווני הזרם שבאיור היו מתאימים לו.
תשובה: נכון. הכרטיס שבאיור הוא מסוג Sourcing, כלומר הזרם אמור לצאת מהדקי המבוא שלו ולהיכנס אליו בהדק המשותף. שלושת החצים שבאיור מסומנים בכיוון ההפוך.
שאלה 15 · נכון/לא נכון: הפעלה של מגע סגור בדרך כלל
כאשר מגעים מסוג סגור בדרך כלל מופעלים, הם משבשים את אספקת הזרם החשמלי דרכם.
•נכון
•לא נכון
◂ פתרון מלא לשאלה 15
פתרון
נכון. מגע סגור בדרך כלל (NC) מעביר זרם במצב מנוחה. כשמפעילים אותו הוא נפתח, והזרם שעובר דרכו נפסק.
מבוקש: לקבוע מה קורה לזרם שעובר דרך מגע סגור בדרך כלל כאשר מפעילים את המגע.
1. ההגדרה. מגע סגור בדרך כלל (NC, Normally Closed) נקרא כך לפי מצבו במנוחה, כשלא מפעילים אותו: במנוחה הוא סגור, ומעביר זרם.
2. מה קורה בהפעלה. כשמפעילים את המגע (לוחצים על הלחצן, או מעבירים זרם בסליל הממסר ששולט בו), הוא מחליף מצב: נפתח. המעגל נקטע, והזרם שעבר דרך המגע נפסק.
3. ההיגד. "משבשים את אספקת הזרם" פירושו קוטעים את הזרם. זה בדיוק מה שמגע סגור בדרך כלל עושה כשמפעילים אותו.
דוגמה מוכרת: לחצן עצירה (STOP) בנוי כמגע סגור בדרך כלל. לחיצה עליו פותחת את המעגל ומפסיקה את המכונה.
למה לא "לא נכון": ההיגד היה שגוי אילו דובר על מגע פתוח בדרך כלל (NO). מגע כזה נסגר כשמפעילים אותו, ואז הוא דווקא מאפשר את מעבר הזרם.
תשובה: נכון. מגע סגור בדרך כלל (NC) מעביר זרם במצב מנוחה. כשמפעילים אותו הוא נפתח, והזרם שעובר דרכו נפסק.
שאלה 16 · נכון/לא נכון: זיכרון RAM
סוג הזיכרון המהיר ומאחסן באופן זמני את הנתונים הנדרשים מיד לשימוש נקרא בשם RAM.
•נכון
•לא נכון
◂ פתרון מלא לשאלה 16
פתרון
נכון. RAM (Random Access Memory) הוא זיכרון עבודה מהיר ונדיף, שמאחסן באופן זמני את הנתונים שהמעבד צריך מיד.
מבוקש: לקבוע אם הזיכרון המהיר, שמאחסן נתונים באופן זמני לשימוש מיידי, נקרא RAM.
1. RAM הם ראשי התיבות של Random Access Memory, זיכרון גישה אקראית. המעבד יכול לקרוא ממנו ולכתוב אליו במהירות רבה, בכל כתובת ובכל רגע.
2. זמני. ה-RAM הוא זיכרון נדיף: התוכן שלו נשמר רק כל עוד יש מתח הזנה, ונמחק כשהמתח נפסק (אלא אם יש לו סוללת גיבוי).
3. השימוש בבקר מתכנת. ב-RAM נשמרים הנתונים שמשתנים תוך כדי עבודה: תמונת המצב של המבואות והמוצאים, הערכים של קוצבי הזמן והמונים, ומשתני הביניים של התוכנית.
4. שלוש התכונות שבהיגד (מהיר, אחסון זמני, נתונים לשימוש מיידי) מתאימות ל-RAM.
למה לא "לא נכון": ההיגד היה שגוי אילו נכתב בו שם של זיכרון קבוע, כמו ROM או EEPROM. זיכרונות כאלה שומרים את התוכן (למשל את תוכנת הבקר) גם בלי מתח, והם לא מיועדים לנתונים זמניים שמשתנים כל הזמן.
תשובה: נכון. RAM (Random Access Memory) הוא זיכרון עבודה מהיר ונדיף, שמאחסן באופן זמני את הנתונים שהמעבד צריך מיד.
שאלה 17 · נכון/לא נכון: פונקציה לוגית מדיאגרמת סולם
באיור לשאלה 17 מוצגת דיאגרמת סולם של הפונקציה הלוגית X.
איור לשאלה 17: פקודות בשפת דיאגרמת סולם.
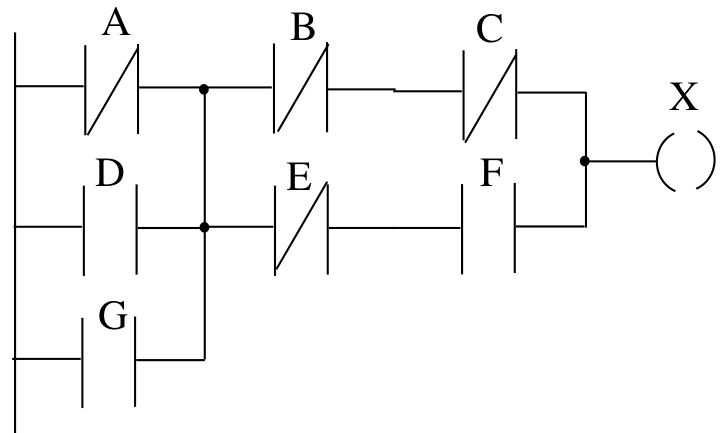
הביטוי הבוליאני X הינו:
•נכון
•לא נכון
◂ פתרון מלא לשאלה 17
פתרון
לא נכון. לפי דיאגרמת הסולם .
מבוקש: לבדוק אם הביטוי שבהיגד מתאר את דיאגרמת הסולם שבאיור לשאלה 17.
כללי הקריאה של דיאגרמת סולם:
•מגעים בטור הם פעולת AND (כפל לוגי), ומגעים או ענפים במקביל הם פעולת OR (חיבור לוגי).
•מגע פתוח בדרך כלל (שני קווים מקבילים) מייצג את המשתנה עצמו. מגע סגור בדרך כלל (עם קו אלכסוני) מייצג את השלילה שלו.
1. סוגי המגעים באיור. סגורים בדרך כלל: A, B, C, E. פתוחים בדרך כלל: D, F, G.
2. החלק השמאלי. שלושת המגעים A, D ו-G מחוברים כולם בין הפס השמאלי לבין אותו קו אנכי, כלומר במקביל:
3. החלק הימני. מהקו האנכי יוצאים שני ענפים שנפגשים שוב לפני הסליל X:
•הענף העליון: B ו-C בטור, שניהם סגורים בדרך כלל:
•הענף התחתון: E (סגור בדרך כלל) ו-F (פתוח בדרך כלל) בטור:
שני הענפים במקביל:
4. הביטוי המלא. החלק השמאלי והחלק הימני מחוברים בטור:
5. השוואה להיגד. הביטוי שבהיגד, , שונה: הוא מקבץ את המגעים לפי שורות במקום לפי החיבורים בפועל, רושם את C בלי שלילה, ומציב את G בטור עם כל השאר.
6. דוגמה שמראה שהביטויים שונים. נציב בכל המשתנים. לפי הדיאגרמה: ולכן החלק השמאלי שווה , ו- ולכן החלק הימני שווה . מתקבל . לפי ההיגד הביטוי מוכפל ב-, ומתקבל .
למה לא "נכון": ההיגד היה נכון רק אילו נכתב בו .
תשובה: לא נכון. לפי דיאגרמת הסולם .
שאלה 18 · נכון/לא נכון: חיבור Sink או Source לכניסת בקר
איור לשאלה 18: חיבור לבקר מתכנת.
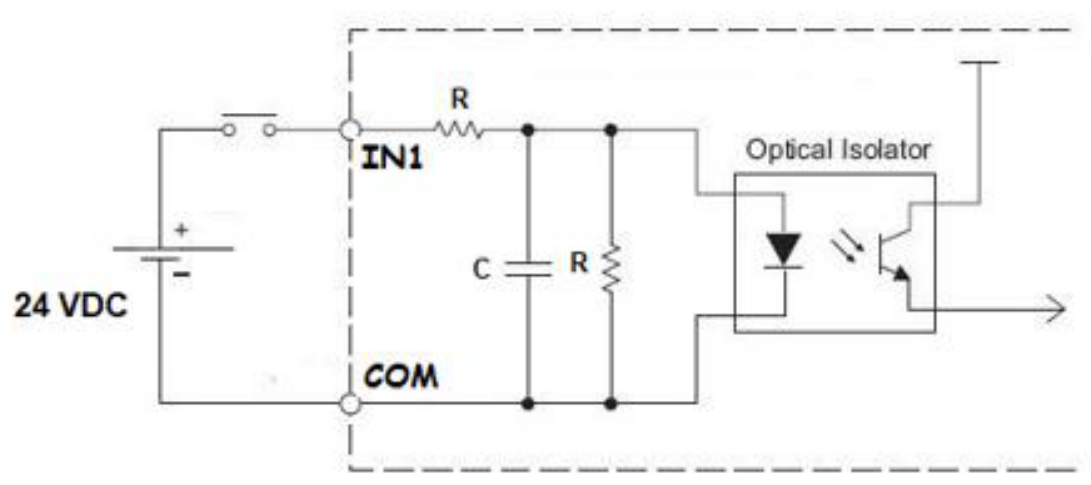
באיור לשאלה 18 מוצג חיבור לבקר מתכנת מסוג Source.
•נכון
•לא נכון
◂ פתרון מלא לשאלה 18
פתרון
לא נכון. באיור ההדק השלילי של מקור המתח () מחובר להדק המשותף COM, והזרם נכנס אל הבקר דרך ההדק IN1. זהו חיבור מסוג Sink.
מבוקש: לקבוע אם החיבור שבאיור לשאלה 18 הוא מסוג Source.
לפי הנוסחאון יש שתי צורות חיבור לכרטיס כניסה של מתח ישר, והן נבדלות בקוטביות:
•Source: ההדק החיובי של מקור המתח מחובר לנקודה המשותפת (COM) של הכניסות. הכרטיס "דוחף" זרם החוצה.
•Sink: ההדק השלילי של מקור המתח מחובר לנקודה המשותפת. הכרטיס "מושך" זרם פנימה.
1. לאן מחובר כל הדק של המקור. באיור, ההדק החיובי (+) של מקור המתח מחובר דרך המפסק אל הדק הכניסה IN1. ההדק השלילי (-) מחובר אל ההדק המשותף COM.
2. מסלול הזרם. כשהמפסק נסגר, הזרם יוצא מההדק החיובי של המקור, נכנס אל הבקר בהדק IN1, עובר דרך הנגד ודרך הדיודה הפולטת אור של המבודד האופטי (Optical Isolator), יוצא מהבקר בהדק COM וחוזר אל ההדק השלילי של המקור.
3. המסקנה. ההדק השלילי מחובר לנקודה המשותפת, והכניסה מושכת זרם פנימה. זהו חיבור מסוג Sink, ולא Source.
גם כיוון הדיודה שבמבודד האופטי מתאים לכך: האנודה שלה בצד של IN1 והקטודה בצד של COM, כך שהיא מוליכה רק כשהזרם נכנס ב-IN1.
למה לא "נכון": ההיגד היה נכון אילו ההדק החיובי של המקור היה מחובר ל-COM, והזרם היה יוצא מהבקר דרך IN1.
תשובה: לא נכון. באיור ההדק השלילי של מקור המתח מחובר להדק המשותף COM, והזרם נכנס אל הבקר דרך IN1. זהו חיבור מסוג Sink.