מבחן מה"ט מכטרוניקה 97003 - קיץ 2026 מועד א'
הנדסת מכונות · סמל 97003 · 18 שאלות · פתרון מלא לכל סעיף
מבחן הגמר הממלכתי של מה"ט במכטרוניקה, קיץ 2026 מועד א', כל 18 השאלות כמו בשאלון. לכל סעיף יש תשובה סופית ופתרון מלא ומוסבר, צעד אחרי צעד. נסו לפתור לבד, ואז פתחו את הפתרון.
הנחיות הבחינה
משך הבחינה: ארבע שעות.
מבנה השאלון: חלק א (80 נקודות) – שאלות פתוחות:
יש לענות על ארבע מתוך שמונה שאלות, לפי הפירוט הבא:
בנושא רכיבים ומתמרים (שאלות 1–3): יש לענות על שאלה אחת חובה.
בנושא מערכות בקרה (שאלות 4–6): יש לענות על שאלה אחת חובה.
בנושא בקרים מתוכנתים וממשק אדם מכונה (שאלות 7–8): יש לענות על שאלה אחת חובה.
שאלה אחת לבחירה חופשית מתוך כלל הפרקים.
ערך כל שאלה 20 נקודות.
חלק ב (20 נקודות) – שאלות נכון או לא נכון (שאלות 9–18):
10 שאלות חובה, ערך כל שאלה 2 נקודות. שאלות 9–13 בנושא רכיבים ומתמרים, שאלות 14–18 בנושא בקרים מתכנתים וממשק אדם מכונה.
סך הכול 100 נקודות.
חומר עזר: 1. מחשבון מדעי (אין להשתמש במחשב כף יד או במחשבון עם תקשורת חיצונית).
2. שלושה ספרי לימוד.
3. קלסר אחד.
4. נוסחאון שחולק במכללה, ללא פתרונות.
5. כלי סרטוט.
נוסחאון מה"ט במכטרוניקה - להורדה ב-PDF, 86 עמודים.
שאלה 1 · גשר ויטסטון עם ארבעה מדי מעוות
באיור לשאלה 1 מוצג מעגל חשמלי הבנוי בגשר ויטסטון למדידת מעוותים של קורה מתכתית. על הקורה מודבקים ארבעה מדי מעוות הזהים באפיונם. כל אחד ממדי המעוות יכול להיות באחד משלושת המצבים: א. להתארך; ב. להתקצר; ג. במנוחה (ללא הפעלת כוח), וזאת בהתאם לכוח הפועל עליו ובהתאם לכיוונו.
נתוני המעגל:
•התנגדות מד המעוות במנוחה: .
•אורך מד המעוות במנוחה: .
•מקור המתח .
למד המעוות יש שני מאפיינים עיקריים והם המעוות והרגישות, המוגדרים על ידי:
•המעוות :
•הרגישות G.F.:
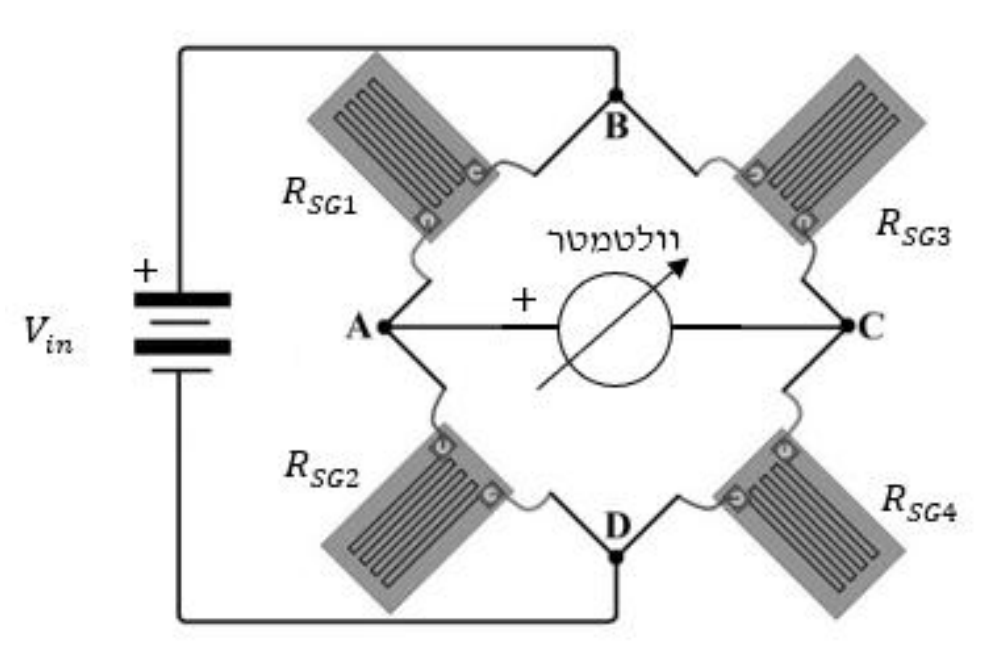
כאשר כוח המתיחה הוא , מד המעוות מתארך ב- והתנגדותו גדלה ב-. מהי הרגישות של מד המעוות?
מה מורה הוולטמטר כאשר כל ארבעת מדי המעוות נמצאים במנוחה?
מהי נוסחת מתח הוולטמטר כאשר: מד המעוות מתארך, מד המעוות מתקצר, ועל מדי המעוות ו- לא פועלים כוחות? פרמטרי הנוסחה: .
מהי נוסחת מתח הוולטמטר כאשר: מדי המעוות ו- מתקצרים, ומדי המעוות ו- מתארכים? פרמטרי הנוסחה: .
מהו מתח הוולטמטר במצב שמדי המעוות מתוארים בסעיף ד' לעיל? מידת התארכות גורמת לשינוי בהתנגדות של . מידת התקצרות גורמת לשינוי בהתנגדות של .
◂ פתרון מלא לשאלה 1
סעיף א
נתון: , , , .
מבוקש: הרגישות (Gauge Factor) של מד המעוות.
הרגישות אומרת פי כמה השינוי היחסי בהתנגדות גדול מהשינוי היחסי באורך (המעוות). הנוסחה נתונה בשאלה, והיא מופיעה גם בנוסחאון:
כאשר הוא שינוי ההתנגדות, ההתנגדות במנוחה, שינוי האורך, האורך במנוחה ו- המעוות.
1. המעוות (השינוי היחסי באורך). שני האורכים במילימטרים, ולכן היחידות מצטמצמות:
2. השינוי היחסי בהתנגדות:
3. הרגישות:
הרגישות היא מספר טהור, בלי יחידות. הכוח לא נכנס לחישוב: הוא רק הגורם להתארכות.
תשובה:
סעיף ב
(הגשר מאוזן).
נתון: כל ארבעת מדי המעוות במנוחה, כלומר , ו-.
מבוקש: מתח הוולטמטר .
קריאת המעגל (איור לשאלה 1):
•ההדק החיובי של מחובר לצומת , וההדק השלילי לצומת . בוחרים את כנקודת הייחוס (), ואז .
•ענף אחד: (בין ל-) בטור עם (בין ל-).
•ענף שני: (בין ל-) בטור עם (בין ל-).
•הוולטמטר מחובר בין (ההדק המסומן +) לבין , ולכן הוא מורה .
•וולטמטר אידיאלי לא מעביר זרם, ולכן כל ענף הוא מחלק מתח עצמאי.
1. מחלק המתח בענף של (המתח על ):
2. מחלק המתח בענף של (המתח על ):
3. מתח הוולטמטר:
הגשר מאוזן: מתקיים , ולכן אין מתח בין ל-.
תשובה: . הגשר מאוזן.
סעיף ג
נתון:
• מתארך, ולכן התנגדותו גדלה: .
• מתקצר, ולכן התנגדותו קטנה: .
•על ו- לא פועל כוח: .
כאן הוא גודל השינוי (מספר חיובי).
מבוקש: כביטוי של , ו-.
משתמשים בקריאת המעגל מסעיף ב: הוא נקודת הייחוס, , וכל ענף הוא מחלק מתח.
1. הענף של לא השתנה:
2. הענף של :
במכנה ו- מתבטלים: ההתנגדות הכוללת של הענף נשארת .
3. מתח הוולטמטר:
המתח חיובי: ירד מתחת ל-, ולכן גבוה מ-. זהו חיבור של חצי גשר (שני מדי מעוות פעילים).
להמחשה, עם מתקבל .
תשובה:
סעיף ד
נתון:
• ו- מתקצרים: .
• ו- מתארכים: .
גם כאן הוא גודל השינוי (מספר חיובי).
מבוקש: כביטוי של , ו-.
כמו בסעיפים הקודמים: נקודת הייחוס, , וכל ענף הוא מחלק מתח. בשני הענפים סכום ההתנגדויות נשאר , כי בכל ענף מד אחד גדל ב- והשני קטן ב-.
1. הענף של (המתח על , שהתארך):
2. הענף של (המתח על , שהתקצר):
3. מתח הוולטמטר:
זהו חיבור של גשר מלא (ארבעה מדי מעוות פעילים): עולה ו- יורד באותה מידה, ולכן המתח כפול מזה של סעיף ג, והקשר בין ל- ליניארי בדיוק.
תשובה:
סעיף ה
נתון: המצב של סעיף ד, עם שינוי של בכל מד מעוות. , .
מבוקש: מתח הוולטמטר.
1. מציבים בנוסחה של סעיף ד, עם (גודל השינוי):
2. בדיקה ישירה במחלקי המתח. המדים שהתארכו: . המדים שהתקצרו: .
המתח חיובי, כלומר ההדק המסומן + (צומת ) גבוה מצומת .
תשובה:
שאלה 2 · חיישן מפלס אולטרא סוני במכל נוזל
באיור לשאלה 2 מוצג מֵכל עם נוזל שמפלסו נמדד על ידי חיישן מפלס. החיישן הוא חיישן קרבה אולטרא סוני. החיישן מותקן שלושה מטרים מעל תחתית המֵכל.
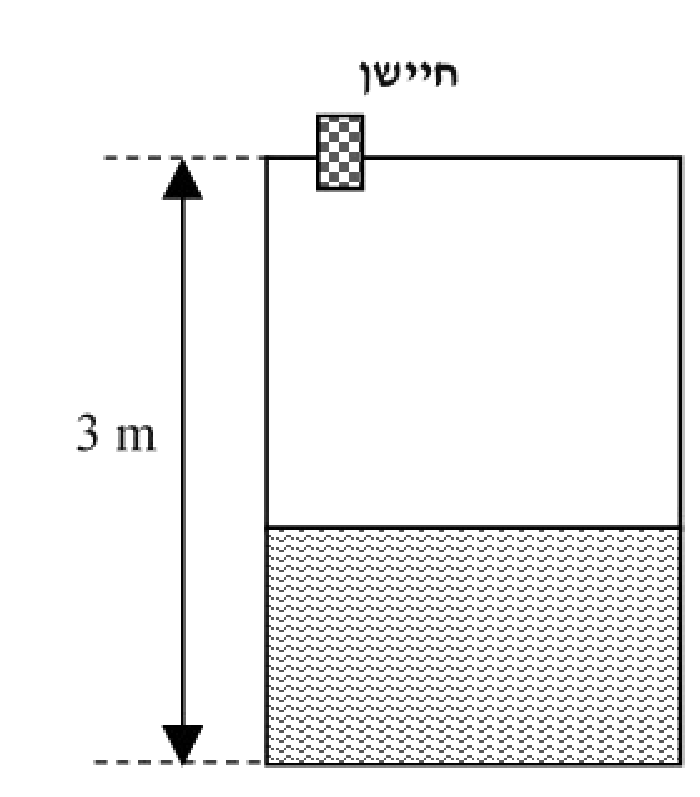
תארו את אופן פעולת חיישן המפלס.
חשבו את משך הזמן הנדרש לגל הקול לפגוע בנוזל ולחזור ממנו כאשר גובה המפלס הוא מטר אחד. הניחו שמהירות הקול בטמפרטורת הסביבה, באוויר, היא 344 מטר לשנייה.
בשל עליית טמפרטורת הסביבה נוצרה שגיאת מדידה. הסבירו מדוע נוצרה השגיאה והציעו דרך לצמצם שגיאה זו.
◂ פתרון מלא לשאלה 2
סעיף א
החיישן משדר פעימת קול על-קולית אל פני הנוזל, קולט את ההד ומודד את זמן ההלוך-חזור . המרחק לפני הנוזל הוא , וגובה המפלס הוא (במטרים).
מבוקש: תיאור אופן הפעולה של חיישן המפלס האולטרא סוני שבאיור לשאלה 2.
חיישן קרבה אולטרא סוני מודד מרחק בלי מגע, לפי הזמן שלוקח לגל קול להגיע אל המטרה ולחזור ממנה:
1. שידור. המשדר שבחיישן, המותקן בראש המכל ומכוון כלפי מטה, שולח פעימה קצרה של גל קול בתדר על-קולי (מעל , מעבר לתחום השמיעה).
2. החזרה. הגל מתקדם באוויר שמעל הנוזל, פוגע בפני הנוזל ומוחזר מהם כלפי מעלה (הד).
3. קליטה ומדידת זמן. המקלט שבחיישן קולט את ההד, והחיישן מודד את פרק הזמן שעבר מרגע השידור ועד רגע הקליטה.
4. חישוב המרחק. בזמן הגל עבר את המרחק פעמיים (הלוך וחזור), ולכן לפי הנוסחה מהנוסחאון:
כאשר הוא המרחק מהחיישן אל פני הנוזל, מהירות גל הקול באוויר ו- הפרש הזמן בין הגל המשודר לגל הנקלט.
5. חישוב המפלס. החיישן מותקן בגובה מעל תחתית המכל, ולכן גובה המפלס הוא . ככל שהמפלס עולה, המרחק קטן וההד חוזר מהר יותר.
6. מוצא. החיישן מעביר את התוצאה לבקר כאות חשמלי שיחסי למפלס (מתח או זרם).
תשובה: החיישן משדר פעימת קול על-קולית אל פני הנוזל, קולט את ההד ומודד את זמן ההלוך-חזור . המרחק לפני הנוזל הוא , וגובה המפלס הוא (במטרים).
סעיף ב
נתון: גובה החיישן מעל תחתית המכל , גובה המפלס , מהירות הקול באוויר .
מבוקש: הזמן שבו גל הקול מגיע אל הנוזל וחוזר ממנו, במילי-שניות.
1. המרחק מהחיישן אל פני הנוזל. הגל עובר רק באוויר שמעל הנוזל:
2. הגל עובר את המרחק הזה פעמיים, הלוך וחזור. מהנוסחה מבודדים את הזמן:
3. המרה למילי-שניות (מכפילים ב-):
תשובה:
סעיף ג
מהירות הקול באוויר עולה עם הטמפרטורה, ולכן ההד חוזר מהר יותר. החיישן ממשיך לחשב עם המהירות הקבועה (), מקבל מרחק קטן מהאמיתי ומציג מפלס גבוה מדי. הפתרון: פיצוי טמפרטורה - חיישן טמפרטורה שלפיו מעדכנים את מהירות הקול בחישוב (או מחזיר ייחוס במרחק ידוע).
מבוקש: להסביר למה עליית טמפרטורת הסביבה יוצרת שגיאת מדידה, ולהציע דרך לצמצם אותה.
1. החיישן לא מודד מרחק ישירות. הוא מודד זמן , ומחשב את המרחק לפי , כאשר מהירות הקול שמורה בו כערך קבוע (, ערך שמתאים לכ-).
2. מהירות הקול באוויר תלויה בטמפרטורה. בקירוב: , כאשר במעלות צלזיוס ו- במטר לשנייה. כשהאוויר מתחמם, הקול מתקדם מהר יותר.
3. לכן כשהטמפרטורה עולה, ההד חוזר מוקדם יותר, אף שהמפלס לא השתנה. החיישן מכפיל את הזמן הקצר במהירות הישנה, מקבל מרחק קטן מהאמיתי, ומציג מפלס גבוה מהמפלס האמיתי.
דוגמה מספרית. נניח שהטמפרטורה עלתה ל- והמפלס הוא מטר אחד ():
•מהירות הקול בפועל:
•הזמן שיימדד:
•המרחק שהחיישן יחשב:
•המפלס שיוצג: במקום , כלומר שגיאה של כ-.
איך מצמצמים את השגיאה. מוסיפים פיצוי טמפרטורה:
•מתקינים חיישן טמפרטורה (למשל תרמיסטור או RTD) ליד החיישן האולטרא סוני. לפני חישוב המרחק, הבקר מעדכן את מהירות הקול לפי הטמפרטורה שנמדדה.
•דרך נוספת: מתקינים מחזיר ייחוס במרחק קבוע וידוע מהחיישן. מזמן ההד ממנו מחשבים את מהירות הקול בפועל, ומשתמשים בה בחישוב המפלס.
תשובה: מהירות הקול באוויר עולה עם הטמפרטורה, ולכן ההד חוזר מהר יותר. החיישן ממשיך לחשב עם המהירות הקבועה, מקבל מרחק קטן מהאמיתי ומציג מפלס גבוה מדי. מצמצמים את השגיאה בפיצוי טמפרטורה: חיישן טמפרטורה שלפיו מעדכנים את מהירות הקול בחישוב, או מחזיר ייחוס במרחק ידוע.
שאלה 3 · מד זרימה אלקטרומגנטי: עיקרון, אופיין וזרם
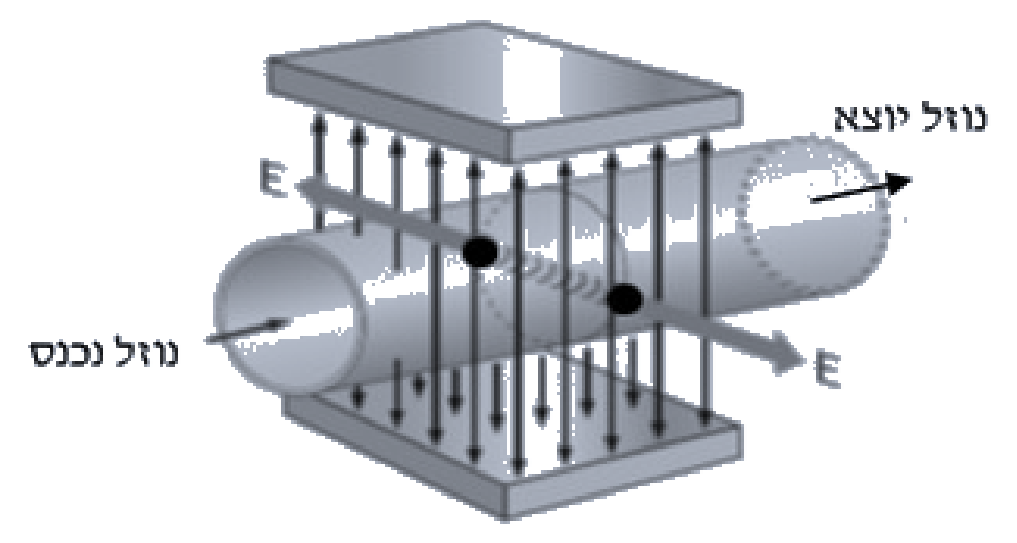
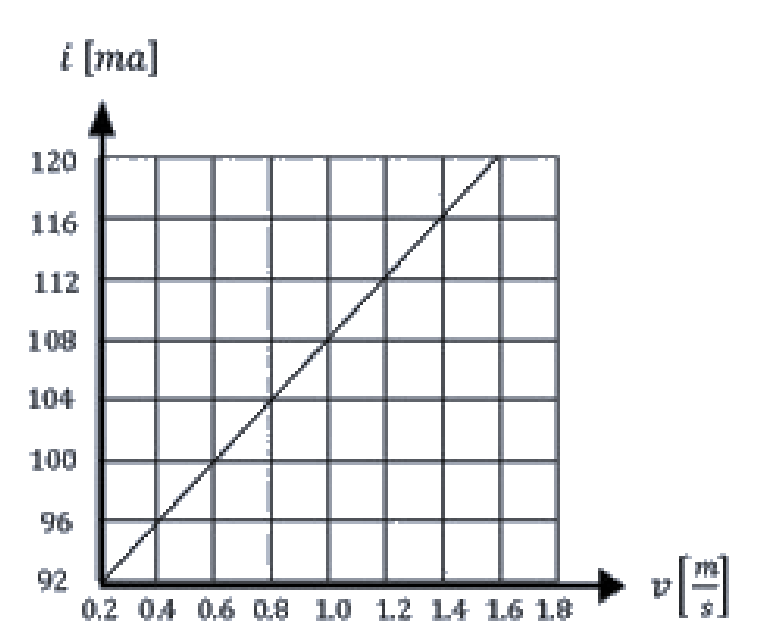
באיור א' לשאלה 3 מוצג מד זרימה אלקטרומגנטית למדידה של מהירות נוזל. האיור כולל את הצינור שבו זורם הנוזל ושתי אלקטרודות המסומנות בעיגולים שחורים. באיור ב' לשאלה 3 מוצג אופיין הזרם של מד הזרימה .
הנוזל אשר מהירותו נמדדת מושפע מהשטף המגנטי של מד הזרימה.
נתון:
•הרדיוס הפנימי של הצינור אשר בו זורם הנוזל .
•ספיקת הנוזל בתוך הצינור: .
•חיכוך הנוזל בתוך הצינור מוזנחת.
איור א' לשאלה 3: מדידת אלקטרומגנטית של מהירות נוזל.
איור ב' לשאלה 3: אופיין של מד הזרימה.
הסבירו, מהו עיקרון מדידת מהירות נוזלים באמצעים אלקטרומגנטיים? האם בשיטה זו אפשר למדוד מהירות של כל סוגי הנוזלים?
התייחסו לאיור א': מה מייצגים החצים הכפולים המאונכים? מהו תפקיד שתי האלקטרודות?
לפי איור ב', מהי הנוסחה המקשרת בין הזרם לבין מהירות הנוזל , ?
על פי הנתונים הרשומים לעיל, מהו הזרם הנמדד על ידי מד מהירות זרימת הנוזל?
◂ פתרון מלא לשאלה 3
סעיף א
העיקרון הוא חוק ההשראה של פאראדיי: נוזל מוליך שזורם בניצב לשדה מגנטי יוצר בין האלקטרודות מתח מושרה שיחסי למהירות שלו. אפשר למדוד רק נוזלים מוליכי חשמל. החצים הכפולים המאונכים הם קווי השדה (השטף) המגנטי. שתי האלקטרודות קולטות את המתח המושרה ומעבירות אותו למעגל המדידה.
מבוקש: עקרון המדידה האלקטרומגנטית של מהירות נוזל, אילו נוזלים אפשר למדוד, ומה מייצגים החצים והאלקטרודות שבאיור א' לשאלה 3.
העיקרון: חוק ההשראה של פאראדיי. כאשר מוליך נע בתוך שדה מגנטי וחותך את קווי השדה, מושרה בו מתח (כוח אלקטרו-מניע). במד זרימה אלקטרומגנטי הנוזל עצמו הוא המוליך הנע:
1. סלילים או לוחות מגנט משני צדי הצינור יוצרים שדה מגנטי שמאונך לכיוון הזרימה.
2. הנוזל המוליך זורם במהירות וחותך את קווי השדה. על המטענים שבנוזל פועל כוח שמסיט את המטענים החיוביים לצד אחד של הצינור ואת השליליים לצד השני.
3. בין שני צדי הצינור, בכיוון שמאונך גם לשדה וגם לזרימה, נוצר מתח מושרה:
כאשר צפיפות השטף המגנטי, המרחק בין האלקטרודות (הקוטר הפנימי של הצינור) ו- מהירות הנוזל.
4. ו- קבועים, ולכן המתח יחסי ישר למהירות הנוזל. המעגל האלקטרוני של מד הזרימה מגביר את המתח וממיר אותו לאות זרם, לפי האופיין שבאיור ב'.
האם אפשר למדוד כל נוזל? לא. השיטה מתאימה רק לנוזלים מוליכי חשמל, כמו מים, שפכים, חומצות, בסיסים, חלב ותמיסות מלח. בנוזל שאינו מוליך, כמו שמן, דלק או מים מזוקקים, לא מתפתח מתח מדיד בין האלקטרודות, ולכן אי אפשר למדוד אותו בשיטה זו.
החצים הכפולים המאונכים מייצגים את קווי השדה המגנטי (השטף המגנטי) שבין שני הלוחות, זה שמעל הצינור וזה שמתחתיו. הקווים מאונכים לכיוון הזרימה. לחץ יש ראש בכל קצה כי כיוון השדה מתחלף: את הסלילים מזינים בזרם שמחליף כיוון, כדי למנוע הצטברות מטענים (קיטוב) על האלקטרודות.
שתי האלקטרודות (העיגולים השחורים) מותקנות בדופן הצינור זו מול זו, על ציר שמאונך גם לשדה המגנטי וגם לזרימה, והן נוגעות בנוזל. תפקידן לקלוט את המתח המושרה (החצים המסומנים באיור) ולהעביר אותו למעגל המדידה.
תשובה: העיקרון הוא חוק ההשראה של פאראדיי: נוזל מוליך שזורם בניצב לשדה מגנטי יוצר בין האלקטרודות מתח מושרה שיחסי למהירות שלו. אפשר למדוד רק נוזלים מוליכי חשמל. החצים הכפולים המאונכים הם קווי השדה המגנטי, ושתי האלקטרודות קולטות את המתח המושרה ומעבירות אותו למעגל המדידה.
סעיף ב
, כאשר ב- ו- ב-.
מבוקש: הנוסחה של האופיין שבאיור ב' לשאלה 3, .
האופיין הוא קו ישר, ולכן הנוסחה היא מהצורה , כאשר השיפוע ו- הזרם בנקודה .
1. קוראים מהגרף שתי נקודות שבהן הקו עובר בדיוק בצומת של קווי הרשת:
•נקודה 1: ,
•נקודה 2: ,
2. השיפוע:
(ביחידות של לכל .)
3. מציבים את נקודה 1 כדי למצוא את :
4. הנוסחה:
כאשר במיליאמפר ו- במטר לשנייה.
5. בדיקה בנקודה שלישית מהגרף, : , כמו בגרף.
תשובה: , כאשר ב- ו- ב-.
סעיף ג
(מהירות הנוזל ).
נתון: רדיוס פנימי , ספיקה (ליטר לדקה), החיכוך מוזנח, והאופיין מסעיף ב.
מבוקש: הזרם שמד הזרימה מוציא.
הדרך: הזרם תלוי במהירות הנוזל, והמהירות נקבעת מהספיקה ומשטח החתך של הצינור. מכיוון שהחיכוך מוזנח, המהירות אחידה בכל החתך, ואפשר להשתמש בקשר מהנוסחאון , כאשר הספיקה הנפחית, שטח החתך ו- מהירות הנוזל.
1. ממירים את הספיקה ליחידות תקניות. ליטר אחד הוא , ודקה היא :
2. שטח החתך הפנימי של הצינור, עם :
3. מהירות הנוזל:
המהירות נמצאת בתוך תחום האופיין (בין ל-), ולכן מותר להשתמש בנוסחה של סעיף ב.
4. הזרם לפי האופיין:
תשובה: מהירות הנוזל היא , ולכן הזרם הנמדד הוא (כ-).
שאלה 4 · תרשים מלבנים: חוג פתוח, סוג, סדר ותדירות מרוסנת
באיור לשאלה 4 מוצג תרשים מלבנים של מערכת בקרה.
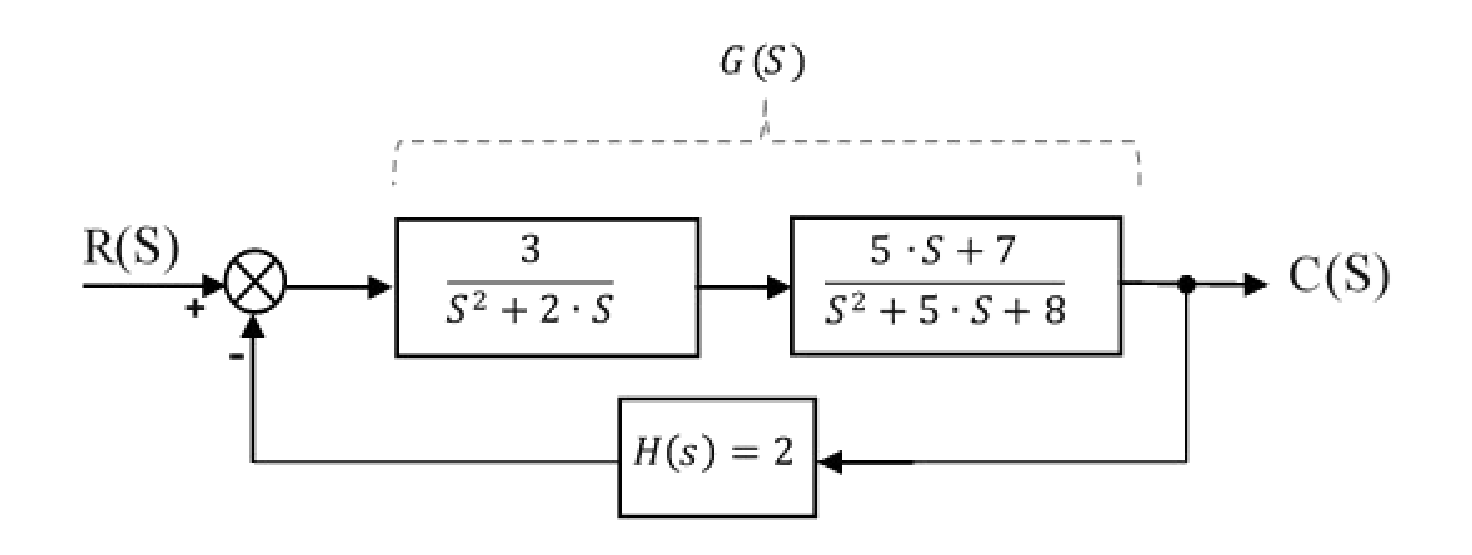
רשמו את פונקציית התמסורת בחוג הפתוח. רשמו תשובתכם כשבר עם פולינום במונה ופולינום במכנה, לדוגמה:
מהו סוג המערכת? נמקו את תשובתכם. תשובה ללא נימוק לא תתקבל.
מהו סדר המערכת? נמקו את תשובתכם. תשובה ללא נימוק לא תתקבל.
מהי התדירות הזוויתית של התנודה המרוסנת של פונקציית התמסורת , שהיא חלק של .
◂ פתרון מלא לשאלה 4
סעיף א
נתון (מאיור לשאלה 4): בענף הקדמי שני מלבנים בטור, ו-, שיחד הם . בענף המשוב .
מבוקש: פונקציית התמסורת בחוג הפתוח , כשבר של פולינומים.
פונקציית החוג הפתוח היא מכפלת כל המלבנים שלאורך החוג: מהמסכם, דרך הענף הקדמי, וחזרה דרך המשוב אל המסכם.
1. מלבנים בטור מוכפלים זה בזה:
2. מכפילים במשוב :
3. פותחים את המונה:
4. פותחים את המכנה, איבר אחר איבר:
5. התוצאה:
תשובה:
סעיף ב
המערכת מסוג 1, כי לפונקציית החוג הפתוח יש קוטב אחד בראשית הצירים (אינטגרטור אחד).
מבוקש: סוג המערכת, עם נימוק.
סוג המערכת נקבע לפי מספר הקטבים של פונקציית החוג הפתוח שנמצאים בראשית הצירים (), כלומר לפי מספר האינטגרטורים שבחוג. מהנוסחאון: סוג 0 - אין קטבים בראשית, סוג 1 - קוטב אחד בראשית, סוג 2 - שני קטבים בראשית.
1. במכנה שמצאנו בסעיף א מוציאים את כגורם משותף:
2. הגורם מופיע בחזקה ראשונה בלבד: הביטוי שבסוגריים לא מתאפס ב- (נשאר ). לכן יש בדיוק קוטב אחד בראשית.
3. מקור הקוטב הוא המלבן הראשון: . במלבן השני ובמשוב אין קוטב בראשית.
תשובה: המערכת מסוג 1, כי לפונקציית החוג הפתוח יש קוטב אחד בראשית הצירים (אינטגרטור אחד).
סעיף ג
המערכת מסדר 4, כי החזקה הגבוהה ביותר של במכנה של פונקציית התמסורת היא 4.
מבוקש: סדר המערכת, עם נימוק.
סדר המערכת הוא החזקה הגבוהה ביותר של במכנה של פונקציית התמסורת, כלומר מספר הקטבים של המערכת.
1. המכנה של מסעיף א הוא . החזקה הגבוהה ביותר בו היא .
2. אותו סדר מתקבל גם מהמשוואה האופיינית של החוג הסגור, . מכפילים במכנה ומקבלים:
גם כאן החזקה הגבוהה ביותר היא .
3. ההיגיון: שני מלבנים מסדר שני בטור נותנים מערכת מסדר רביעי, והמשוב הקבוע לא מוסיף קטבים.
תשובה: המערכת מסדר 4, כי החזקה הגבוהה ביותר של במכנה של פונקציית התמסורת היא 4.
סעיף ד
(עם ו-).
נתון: .
מבוקש: התדירות הזוויתית של התנודה המרוסנת .
התנודה נקבעת מהמכנה בלבד (מהקטבים). משווים את המכנה לצורה הקנונית של מערכת מסדר שני מהנוסחאון:
כאשר התדירות הטבעית (ברדיאן לשנייה) ו- מקדם הריסון. אחר כך מציבים בנוסחה מהנוסחאון:
1. האיבר החופשי נותן את התדירות הטבעית:
2. המקדם של נותן את מקדם הריסון:
מכיוון ש-, המערכת בתת-ריסון ויש לה תנודה מרוסנת.
3. מחשבים את מהערכים המדויקים, כדי לא לצבור שגיאת עיגול:
4. התדירות המרוסנת:
5. בדיקה דרך הקטבים. שורשי המכנה :
החלק המדומה של הקטבים הוא , והתוצאה זהה.
תשובה:
שאלה 5 · בקר PI: מציאת ההגברים מגרפי השגיאה והתפוקה
באיור א' לשאלה 5 מוצג אופיין שגיאה של בקר PID שמקדם הנגזרת שלו (בקר PI).
נוסחת תפוקת הבקר היא: .
באיור ב' לשאלה 5 מוצג אופיין תפוקת הבקר לשגיאה שמוצגת באיור א'.
איור א' לשאלה 5: אופיין שגיאת הבקר .
איור ב' לשאלה 5: אופיין תגובת הבקר לשגיאה שניתנה לו.
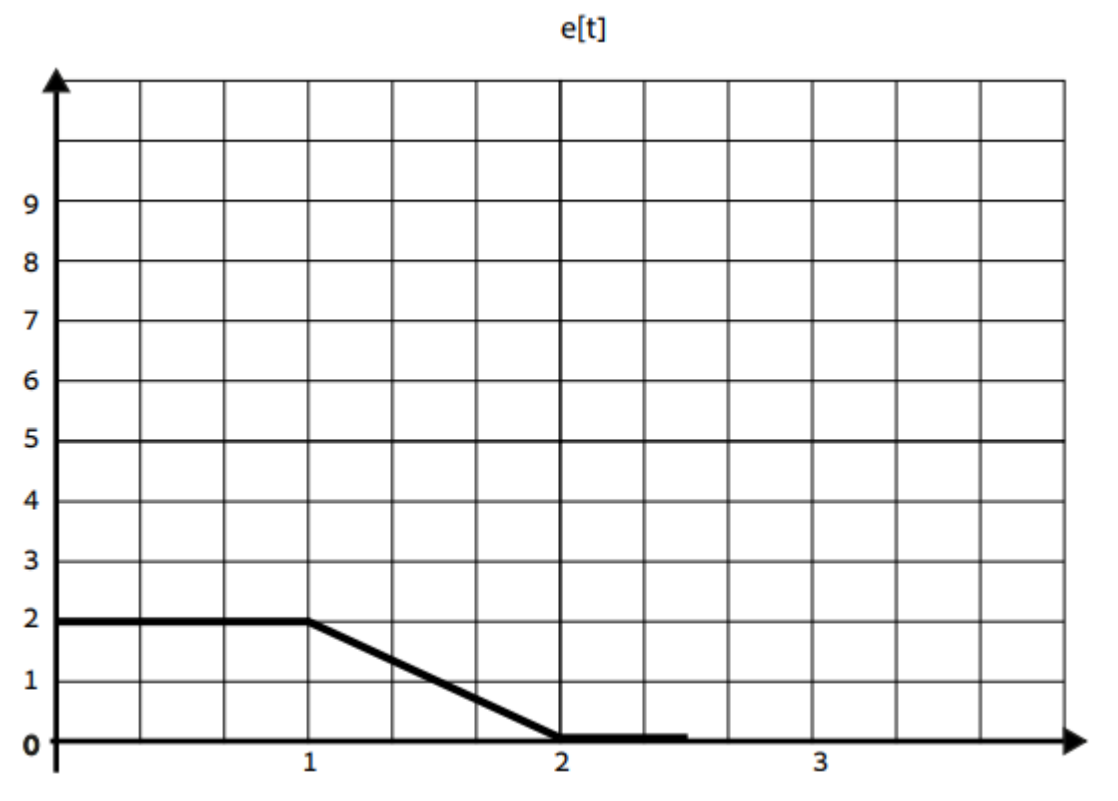
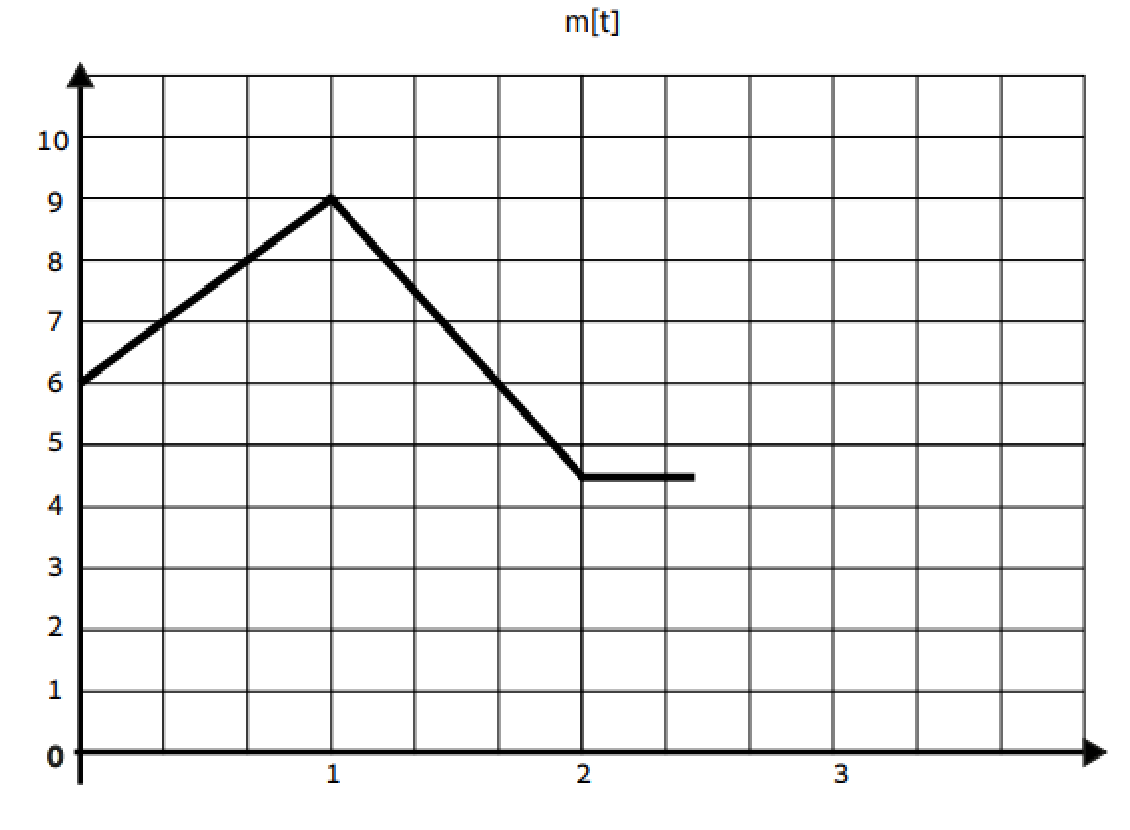
מהו הגבר החלק היחסי של הבקר ?
מצאו את מקדם החלק האינטגרלי של הבקר.
מה התועלת בהוספת מקדם אינטגרלי לבקר P?
מה התועלת בהוספת מקדם דיפרנציאלי לבקר P?
מדוע בפרק הזמן תפוקת הבקר היא ליניארית?
◂ פתרון מלא לשאלה 5
סעיף א
נתון: בקר PI (כי ), שתפוקתו .
מאיור א' לשאלה 5: השגיאה היא בפרק הזמן , יורדת בקו ישר ל- בין ל-, ונשארת .
מאיור ב' לשאלה 5: , , , ואחר כך התפוקה קבועה.
מבוקש: ההגבר היחסי .
הרעיון: ברגע האינטגרל עוד לא הספיק לצבור דבר (השטח שמתחת לגרף השגיאה הוא אפס), ולכן כל התפוקה ברגע הזה באה מהחלק היחסי בלבד.
1. ב- החלק האינטגרלי שווה לאפס, ולכן:
2. קוראים מהגרפים: ו-.
3. מבודדים:
תשובה:
סעיף ב
נתון: מסעיף א, והגרפים שבאיורים א' ו-ב' לשאלה 5.
מבוקש: המקדם האינטגרלי .
הרעיון: בוחרים נקודה על הגרף שבה האינטגרל כבר צבר ערך שקל לחשב, , ומציבים בנוסחת הבקר.
1. האינטגרל של השגיאה הוא השטח שמתחת לגרף . עד זה מלבן שגובהו ורוחבו :
2. מציבים בנוסחת הבקר ב-, עם ו-:
3. פותרים:
היחידות הן , בהנחה שציר הזמן בשניות.
4. בדיקה בנקודה . שם , והשטח הכולל הוא המלבן ועוד משולש שבסיסו וגובהו :
בדיוק כמו באיור ב'. אחרי השגיאה אפס, השטח לא גדל, והתפוקה נשארת .
הערה: החישוב נעשה לפי נוסחת הבקר שנתונה בשאלה, שבה מכפיל את האינטגרל ישירות. בצורת הכתיבה שבנוסחאון, , אותו בקר מתואר על ידי .
תשובה:
סעיף ג
החלק האינטגרלי מבטל את שגיאת המצב המתמיד שנשארת בבקר P: הוא ממשיך לשנות את התפוקה כל עוד קיימת שגיאה, ומחזיק תפוקה גם כשהשגיאה אפס.
מבוקש: התועלת שבהוספת חלק אינטגרלי לבקר יחסי (P).
1. החיסרון של בקר P לבדו. תפוקת בקר P יחסית לשגיאה הרגעית: . כדי שתהיה תפוקה חייבת להישאר שגיאה, ולכן במצב המתמיד נשארת שגיאה קבועה (שגיאת מצב מתמיד).
2. מה מוסיף החלק האינטגרלי. הוא צובר (מסכם) את השגיאה לאורך הזמן: . כל עוד השגיאה שונה מאפס, האינטגרל ממשיך לגדול והתפוקה ממשיכה להשתנות, עד שהשגיאה מתאפסת.
3. התוצאה. שגיאת המצב המתמיד מתבטלת. כשהשגיאה מגיעה לאפס, האינטגרל שומר את הערך שצבר, והבקר ממשיך לספק את התפוקה הדרושה.
4. רואים זאת באיור ב' לשאלה 5: אחרי השגיאה אפס, ובכל זאת התפוקה נשארת . בבקר P היא הייתה יורדת לאפס.
5. במונחי מערכות בקרה: החלק האינטגרלי מוסיף קוטב בראשית (אינטגרטור), ומעלה את סוג המערכת באחד.
המחיר: התגובה נעשית איטית יותר, והנטייה לתנודות ולתגובת יתר גדלה.
תשובה: החלק האינטגרלי מבטל את שגיאת המצב המתמיד שנשארת בבקר P: הוא ממשיך לשנות את התפוקה כל עוד קיימת שגיאה, ומחזיק תפוקה גם כשהשגיאה אפס.
סעיף ד
החלק הדיפרנציאלי מגיב לקצב השינוי של השגיאה, ולכן הוא מקדים את התגובה ומוסיף ריסון: התגובה מהירה יותר, עם פחות תגובת יתר ותנודות, והיציבות משתפרת.
מבוקש: התועלת שבהוספת חלק דיפרנציאלי (נגזרת) לבקר יחסי (P).
1. מה עושה החלק הדיפרנציאלי. התרומה שלו היא : היא יחסית לקצב השינוי של השגיאה, ולא לגודל השגיאה.
2. הקדמה. כשהשגיאה משתנה מהר, הבקר מגיב מיד, עוד לפני שהשגיאה הספיקה לגדול. הבקר צופה לאן השגיאה הולכת.
3. ריסון. כשהמוצא מתקרב מהר לערך הרצוי, השגיאה קטנה מהר, הנגזרת שלילית, והחלק הדיפרנציאלי מקטין את התפוקה ובולם את התנועה. כך קטנות תגובת היתר והתנודות, וזמן ההתייצבות מתקצר.
4. התוצאה. התגובה הדינמית והיציבות של המערכת משתפרות, ואפשר לעבוד עם הגבר יחסי גבוה יותר.
המגבלות: החלק הדיפרנציאלי לא משפיע על שגיאת המצב המתמיד (כשהשגיאה קבועה הנגזרת אפס), והוא רגיש לרעשים באות המדידה.
תשובה: החלק הדיפרנציאלי מגיב לקצב השינוי של השגיאה, ולכן הוא מקדים את התגובה ומוסיף ריסון: התגובה מהירה יותר, עם פחות תגובת יתר ותנודות, והיציבות משתפרת.
סעיף ה
כי בפרק הזמן הזה השגיאה קבועה (): החלק היחסי קבוע (), והאינטגרל של קבוע גדל בקו ישר. לכן .
נתון: , , ובפרק הזמן השגיאה קבועה, .
מבוקש: להסביר למה התפוקה היא קו ישר בפרק הזמן הזה.
1. החלק היחסי: השגיאה קבועה, ולכן גם הוא קבוע:
2. החלק האינטגרלי: האינטגרל של קבוע הוא שטח של מלבן שרוחבו גדל עם הזמן, כלומר ביטוי ליניארי בזמן:
3. הסכום:
זו משוואת קו ישר, שמתחיל ב- ועולה בשיפוע קבוע של לשנייה.
4. בדיקה מול איור ב' לשאלה 5: ו-, כמו בגרף.
תשובה: בפרק הזמן השגיאה קבועה (). החלק היחסי קבוע (), והחלק האינטגרלי, שהוא אינטגרל של קבוע, גדל בקו ישר (). לכן היא פונקציה ליניארית.
שאלה 6 · מערכת מסדר שני: שיפור הריסון במשוב
נתונה פונקציית תמסורת . באיור א' לשאלה 6 מוצגת מערכת בקרה בסיסית מסדר שני. כדי לשפר את התגובה הדינמית של המערכת, הוסיפו לה משוב . מערכת הבקרה המשופרת מוצגת באיור ב'.
איור א' לשאלה 6: מערכת בקרה בסיסית.
איור ב' לשאלה 6: מערכת בקרה משופרת.
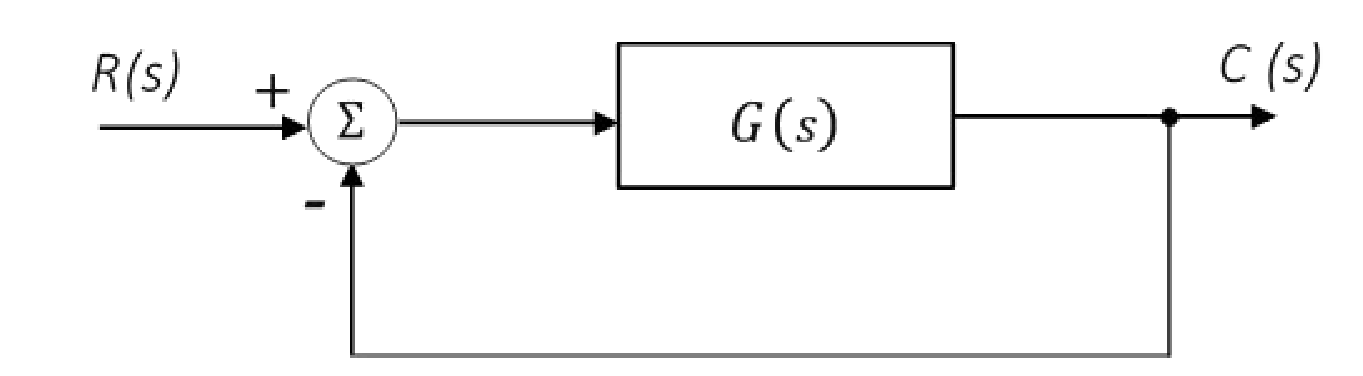
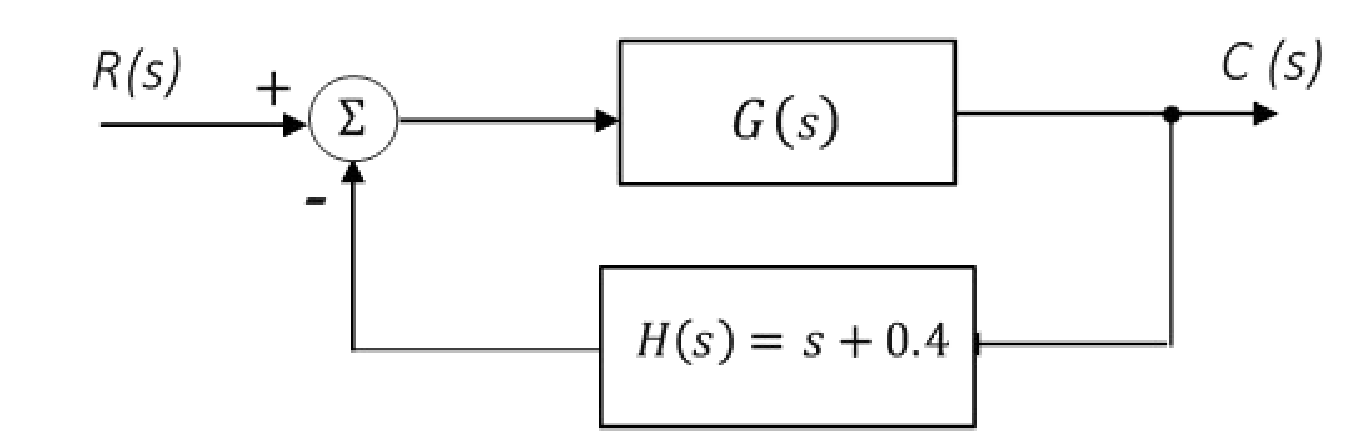
מהי פונקציית התמסורת של מערכת הבקרה הבסיסית . מהי מנת הריסון של מערכת הבקרה הבסיסית.
מהי פונקציית התמסורת של מערכת הבקרה המשופרת . מהי מנת הריסון של מערכת הבקרה המשופרת.
בכמה אחוזים השתפרה מנת הריסון המשופרת ביחס למנת הריסון הבסיסית?
◂ פתרון מלא לשאלה 6
סעיף א
,
נתון: . במערכת הבסיסית (איור א' לשאלה 6) המוצא חוזר ישירות למסכם בסימן שלילי, כלומר משוב יחידה: .
מבוקש: פונקציית התמסורת בחוג סגור , ומנת הריסון .
1. נוסחת החוג הסגור למשוב שלילי:
2. מציבים :
3. מכפילים מונה ומכנה ב-:
4. משווים את המכנה לצורה הקנונית מהנוסחאון, , כאשר התדירות הטבעית ו- מנת הריסון (בנוסחאון היא מסומנת ):
•האיבר החופשי:
•המקדם של :
5. משמעות: , ולכן המערכת הבסיסית בתת-ריסון, ותגובתה למדרגה כוללת תגובת יתר קטנה.
תשובה: ,
סעיף ב
,
נתון: , ובמערכת המשופרת (איור ב' לשאלה 6) המשוב הוא .
מבוקש: פונקציית התמסורת בחוג סגור , ומנת הריסון .
1. נוסחת החוג הסגור למשוב שלילי:
2. מחשבים את המכפלה שבמכנה:
3. מציבים, ומכפילים מונה ומכנה ב-:
המשוב הוסיף למקדם של (האיבר שקובע את הריסון) ו- לאיבר החופשי.
4. משווים את המכנה לצורה הקנונית :
•האיבר החופשי:
•המקדם של :
5. משמעות: , ולכן המערכת המשופרת בעודף ריסון. התגובה שלה למדרגה היא בלי תגובת יתר ובלי תנודות.
תשובה: ,
סעיף ג
מנת הריסון גדלה בכ-.
נתון: מסעיף א ו- מסעיף ב.
מבוקש: השיפור היחסי במנת הריסון, באחוזים.
השינוי באחוזים מחושב ביחס לערך הבסיסי: ההפרש חלקי הערך המקורי, כפול .
1. ההפרש:
2. השיפור היחסי:
3. בדיקה דרך היחס: , כלומר מנת הריסון גדלה פי , שהם יותר.
תשובה: מנת הריסון גדלה בכ- (מ- ל-).
שאלה 7 · דיאגרמת סולם של מכונת קפה
באיור לשאלה 7 מוצגת דיאגרמת סולם של בקר מִתַּכנת להפעלת מכונת קפה באמצעות בקרה לוגית.
להלן שלבי הפעלת מכונת הקפה:
1. הכנסת מטבע מתאים גורמת לכוס (ריקה) לצאת מיד לאזור המזיגה.
2. כמות קפה (אבקה) מוזנת לתוך מֵכַל ערבוב במשך שתי שניות.
3. בתום שתי השניות, מים חמים מוזרמים לתוך מֵכַל הערבוב.
4. חיישן במֵכַל הערבוב מבקר את כמות המים המוזרמים לתוכו כאשר הוא מזהה שני מצבים:
א. האם המֵכַל מלא במים. ב. האם המֵכַל ריק ממים.
5. לאחר מילוי המים, המערכת מערבבת את המים עם הקפה במשך חמישים שניות.
6. בתום חמישים השניות, הקפה מוכן ומועבר ממֵכַל הערבוב לכוס.
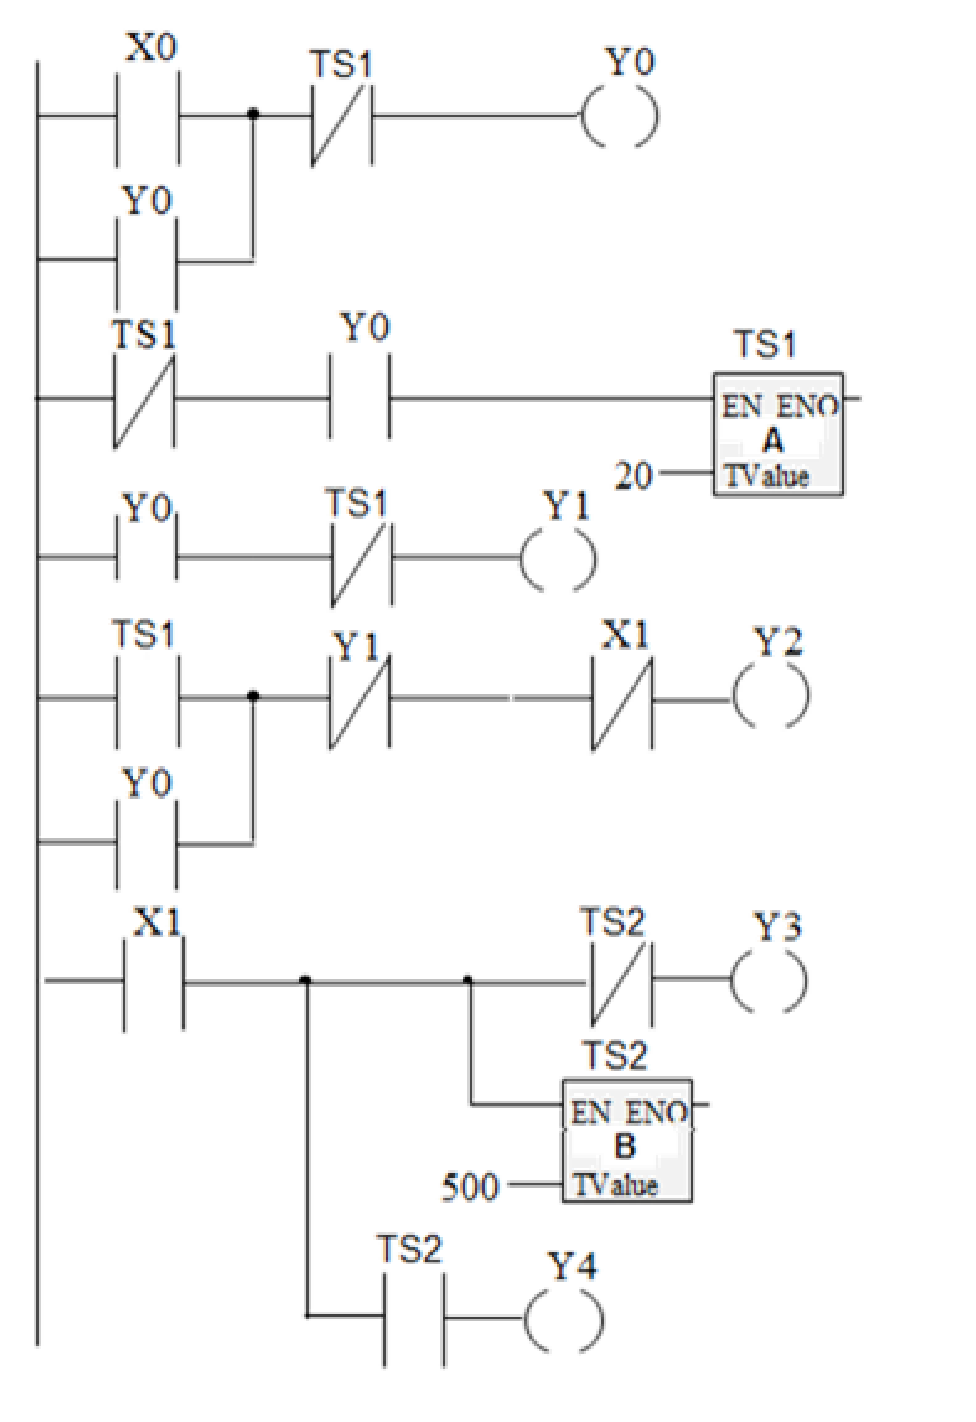
בהסתמך על דיאגרמת הסולם, כמה משתני קלט ישנם? רשמו את שמותיהם ואת תפקידיהם.
בהסתמך על דיאגרמת הסולם, כמה משתני פלט ישנם? רשמו את שמותיהם ואת תפקידיהם.
בדיאגרמת הסולם: מהם שני הבלוקים המסומנים ב-A וב-B? רשמו את תפקידיהם.
◂ פתרון מלא לשאלה 7
סעיף א
שני משתני קלט: X0 - חיישן המטבע (הכנסת מטבע מתאים מתחילה את התהליך); X1 - חיישן המפלס שבמכל הערבוב (מלא או ריק).
מבוקש: מספר משתני הקלט בדיאגרמת הסולם שבאיור לשאלה 7, שמותיהם ותפקידיהם.
משתני קלט הם האותות שנכנסים לבקר מהשטח (חיישנים ולחצנים). בדיאגרמה הם מסומנים באות X, והם מופיעים רק כמגעים ואף פעם לא כסליל. את התפקיד של כל אחד מזהים לפי מה שהמגע שלו מפעיל, ולפי שלבי הפעולה שבשאלה.
1. X0 מופיע בשורה הראשונה כמגע פתוח (NO) שמפעיל את Y0, ובכך מתחיל את כל התהליך. לפי שלב 1, התהליך מתחיל בהכנסת מטבע. לכן X0 הוא חיישן המטבע: הוא נותן 1 לוגי כשהוכנס מטבע מתאים.
2. X1 מופיע פעמיים:
•בשורה של Y2 כמגע סגור (NC): כאשר X1 נעשה 1, הזרמת המים נפסקת.
•בשורה האחרונה כמגע פתוח (NO): כאשר X1 הוא 1, מתחילים הערבוב וספירת 50 השניות, ובסופה הקפה עובר לכוס.
לפי שלב 4, זהו חיישן המפלס שבמכל הערבוב: 1 לוגי כשהמכל מלא במים, ו-0 לוגי כשהמכל ריק.
3. מה לא נחשב קלט: המגעים TS1 ו-TS2 שייכים לקוצבי הזמן הפנימיים של הבקר, והמגעים Y0 ו-Y1 הם שימוש חוזר במצב של יציאות. אלה אינם אותות שמגיעים מהשטח.
תשובה: יש שני משתני קלט:
•X0 - חיישן המטבע: הכנסת מטבע מתאים מתחילה את התהליך.
•X1 - חיישן המפלס שבמכל הערבוב: מזהה אם המכל מלא במים או ריק.
סעיף ב
חמישה משתני פלט: Y0 - הוצאת הכוס לאזור המזיגה; Y1 - הזנת אבקת הקפה למכל הערבוב (2 שניות); Y2 - הזרמת המים החמים למכל; Y3 - מנוע הערבוב (50 שניות); Y4 - העברת הקפה המוכן מהמכל לכוס.
מבוקש: מספר משתני הפלט בדיאגרמת הסולם שבאיור לשאלה 7, שמותיהם ותפקידיהם.
משתני פלט הם האותות שהבקר מוציא אל המפעילים (מנועים, שסתומים). בדיאגרמה הם מסומנים באות Y, וכל אחד מהם מופיע כסליל בקצה של שורה. בדיאגרמה חמישה סלילים: Y0, Y1, Y2, Y3, Y4.
קוראים את התנאי של כל סליל, ומתאימים אותו לשלבי הפעולה שבשאלה:
1.
נדלק מיד כשמוכנס מטבע (X0), מחזיק את עצמו דרך המגע Y0 שבמקביל (החזקה עצמית), וכבה כשקוצב הזמן TS1 מסיים. לפי שלב 1: הוצאת הכוס הריקה לאזור המזיגה. Y0 משמש גם זיכרון לכך שהתהליך התחיל, והוא מפעיל את קוצב הזמן TS1.
2.
פועל כל עוד Y0 פועל ו-TS1 עוד לא סיים, כלומר במשך 2 שניות. לפי שלב 2: הזנת אבקת הקפה למכל הערבוב.
3.
מותנה בכך ש-Y1 כבוי (הזנת האבקה הסתיימה) וש-X1 הוא 0 (המכל עוד לא מלא). לפי שלבים 3-4: שסתום המים החמים, שמזרים מים למכל הערבוב בתום 2 השניות, עד שהחיישן מזהה שהמכל מלא.
הערה: בדיאגרמה כפי שהיא מצוירת, Y0 ו-TS1 נופלים מיד אחרי שהקוצב מסיים, ולכן כדי שהמים ימשיכו לזרום עד שהמכל מלא דרושה החזקה עצמית של Y2. השאלה מבקשת רק את התפקידים, והם נקבעים לפי שלבי הפעולה שבשאלה.
4.
פועל כשהמכל מלא (X1 הוא 1) וכל עוד קוצב הזמן TS2 לא סיים, כלומר במשך 50 שניות. לפי שלב 5: מנוע הערבוב.
5.
פועל אחרי ש-TS2 סיים, כל עוד X1 הוא 1, כלומר עד שהמכל מתרוקן. לפי שלב 6: שסתום הריקון, שמעביר את הקפה המוכן ממכל הערבוב לכוס.
תשובה: יש חמישה משתני פלט:
•Y0 - הוצאת הכוס הריקה לאזור המזיגה.
•Y1 - הזנת אבקת הקפה למכל הערבוב, במשך 2 שניות.
•Y2 - הזרמת המים החמים למכל הערבוב, עד שהוא מלא.
•Y3 - מנוע הערבוב, במשך 50 שניות.
•Y4 - העברת הקפה המוכן ממכל הערבוב לכוס.
סעיף ג
שני הבלוקים הם קוצבי זמן (טיימרים) מסוג השהיית הפעלה. A הוא הקוצב TS1, שמכוון ל-2 שניות (זמן הזנת אבקת הקפה). B הוא הקוצב TS2, שמכוון ל-50 שניות (זמן הערבוב).
מבוקש: לזהות את הבלוקים A ו-B שבאיור לשאלה 7, ולהסביר את תפקידיהם.
זיהוי. לכל אחד מהבלוקים יש כניסת הפעלה EN, יציאה ENO וכניסת ערך מכוון TValue, ומעליו רשום שם של קוצב זמן (TS1 או TS2). אלה בלוקים של קוצב זמן (טיימר) מסוג השהיית הפעלה (On Delay): הקוצב סופר זמן כל עוד הכניסה EN פעילה. כשהזמן שנספר מגיע לערך המכוון, המגעים שלו מחליפים מצב. אם EN נופלת, הקוצב מתאפס.
1. הערך המכוון: TValue הוא 20. לפי שלב 2 של התהליך ההזנה נמשכת 2 שניות, ומכאן שהקוצב סופר ביחידות של שנייה: שניות.
2. ההפעלה: הקוצב מתחיל לספור כש-Y0 נדלק, כלומר מרגע הכנסת המטבע.
3. התפקיד: מדידת 2 השניות של הזנת אבקת הקפה. בתום הזמן המגעים הסגורים של TS1 נפתחים ומפסיקים את Y0 ואת Y1, והמגע הפתוח של TS1 שבשורה של Y2 נסגר ומאפשר את הזרמת המים החמים.
1. הערך המכוון: TValue הוא 500, באותן יחידות של שנייה: שניות, כמו בשלב 5 של התהליך.
2. ההפעלה: הקוצב מתחיל לספור כש-X1 נעשה 1, כלומר כשהמכל מלא במים.
3. התפקיד: מדידת 50 השניות של הערבוב. בתום הזמן המגע הסגור של TS2 נפתח ומפסיק את מנוע הערבוב Y3, והמגע הפתוח של TS2 נסגר ומפעיל את Y4, שמעביר את הקפה לכוס.
תשובה: שני הבלוקים הם קוצבי זמן (טיימרים) מסוג השהיית הפעלה:
•A - קוצב הזמן TS1, מכוון ל-2 שניות. הוא מודד את זמן הזנת אבקת הקפה, ובסיומו נפסקת ההזנה ומתחילה הזרמת המים החמים.
•B - קוצב הזמן TS2, מכוון ל-50 שניות. הוא מודד את זמן הערבוב, ובסיומו נפסק הערבוב והקפה מועבר לכוס.
שאלה 8 · דיאגרמת סולם לפתיחה וסגירה הדרגתית של שסתום
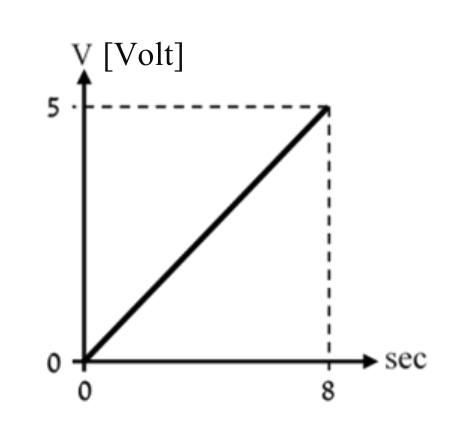
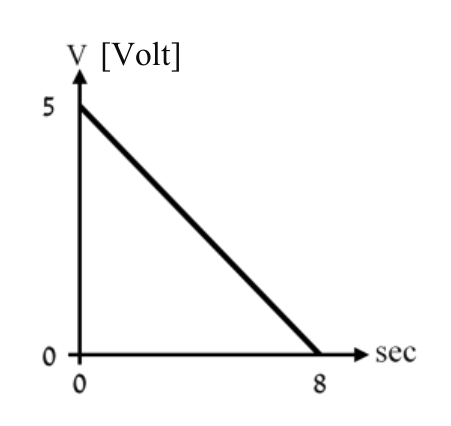
שאלה זו עוסקת בהליך פתיחה וסגירה של שסתום ממונע. כאשר לוחצים על הלחצן open (איור ד') השסתום נפתח באופן הדרגתי כמוצג באיור א' וכאשר לוחצים על הלחצן close השסתום נסגר באופן הדרגתי כמוצג באיור ב'.
השסתום מחובר לבקר דרך כרטיס פלט שיש לו 10 סיביות והוא פועל במתח מרבי של 5 וולט.
איור א': פתיחה.
איור ב': סגירה.
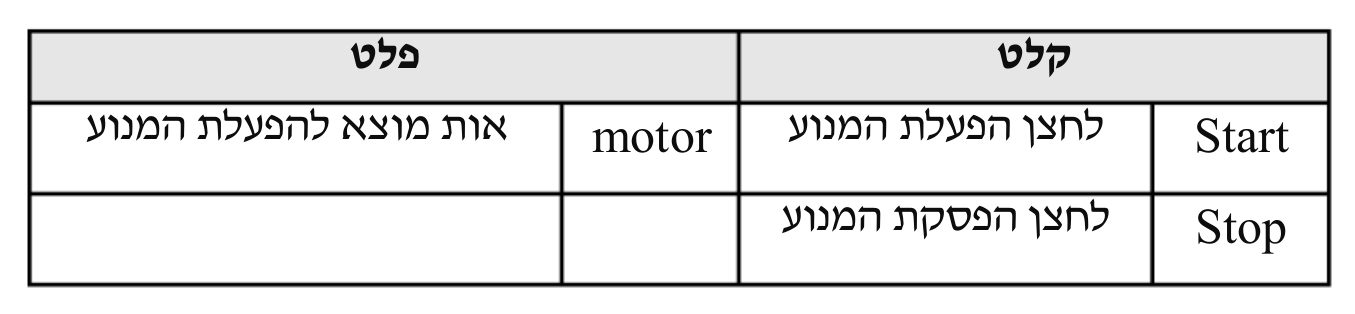
איור ג': הגדרות קלט (שני לחצנים) ופלט (מנוע).
איור ד': דיאגרמת סולם של המערכת.
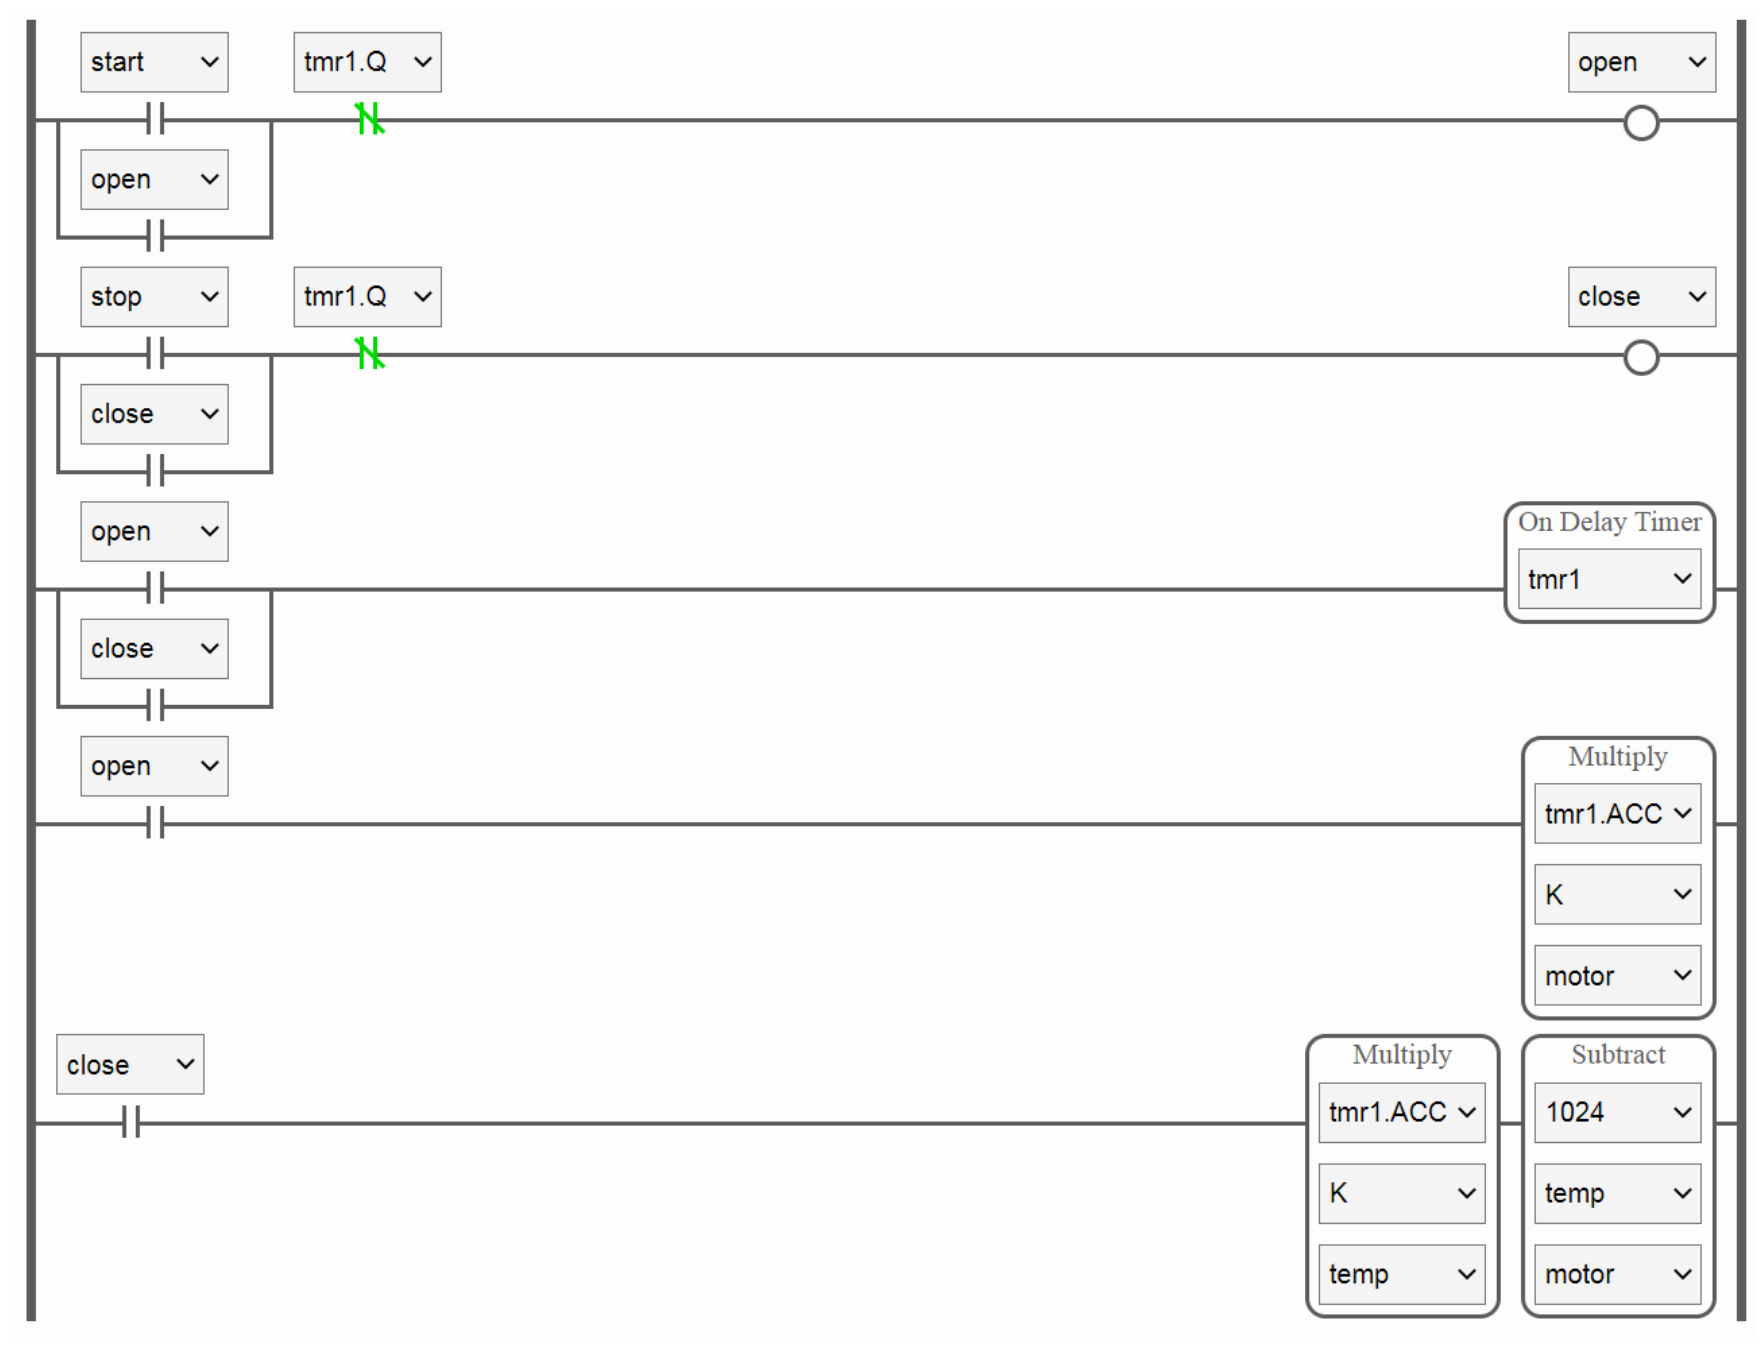
הסבירו, מה מתבצע בשורה הראשונה של דיאגרמת הסולם?
הסבירו, מה מתבצע בשורה השנייה של דיאגרמת הסולם?
הסבירו, מה מתבצע בשורה השלישית של הדיאגרמה? לכמה זמן מכוון קוצב הזמן (טיימר)?
הסבירו, מה מתבצע בשורה הרביעית של הדיאגרמה? מה תפקידו של המשתנה K ומה הוא ערכו?
הסבירו, מה מתבצע בשורה החמישית של דיאגרמת הסולם? מה תפקידו של המשתנה temp?
◂ פתרון מלא לשאלה 8
סעיף א
לחיצה על start מדליקה את סיבית העזר open, שמחזיקה את עצמה (החזקה עצמית) עד שקוצב הזמן tmr1 מסיים. open מסמנת שהשסתום נמצא בתהליך פתיחה: .
מבוקש: להסביר את השורה הראשונה של דיאגרמת הסולם שבאיור ד'.
הערה על השמות: בנוסח השאלה הלחצנים נקראים open ו-close. בדיאגרמה ובאיור ג' הלחצנים הם start ו-stop, ו-open ו-close הם הסלילים שהלחצנים מדליקים. הפתרון הולך לפי הדיאגרמה.
קוראים את השורה מהפס השמאלי אל הסליל:
1. המבנה. המגע start (מגע פתוח של לחצן ההפעלה שבאיור ג') מחובר במקביל למגע פתוח של open. אחריהם, בטור, מגע סגור (NC) של tmr1.Q, ובקצה השורה הסליל open.
2. הפונקציה הלוגית:
3. הפעלה. לחיצה על start מדליקה את הסליל open.
4. החזקה עצמית. המגע open שבמקביל ל-start ממשיך להזין את הסליל גם אחרי שעוזבים את הלחצן. כך הבקר זוכר שנלחץ start.
5. הפסקה. המגע הסגור tmr1.Q מנתק את השורה כשקוצב הזמן מסיים לספור (tmr1.Q נעשה 1), ואז open חוזר ל-0.
המשמעות: open הוא משתנה פנימי (סיבית עזר) שאומר שהשסתום נמצא עכשיו בתהליך פתיחה. הוא דולק מרגע הלחיצה על start ועד שקוצב הזמן מסיים, כלומר לאורך כל הפתיחה ההדרגתית שבאיור א'.
תשובה: בשורה הראשונה לחיצה על start מדליקה את סיבית העזר open. הסיבית מחזיקה את עצמה (החזקה עצמית) עד שקוצב הזמן tmr1 מסיים, והיא מסמנת שהשסתום נמצא בתהליך פתיחה.
סעיף ב
לחיצה על stop מדליקה את סיבית העזר close, שמחזיקה את עצמה עד שקוצב הזמן tmr1 מסיים. close מסמנת שהשסתום נמצא בתהליך סגירה: .
מבוקש: להסביר את השורה השנייה של דיאגרמת הסולם שבאיור ד'.
השורה השנייה בנויה בדיוק כמו הראשונה, אבל עבור הסגירה:
1. המבנה. המגע stop (מגע פתוח של לחצן ההפסקה שבאיור ג') מחובר במקביל למגע פתוח של close. אחריהם, בטור, מגע סגור (NC) של tmr1.Q, ובקצה השורה הסליל close.
2. הפונקציה הלוגית:
3. הפעלה והחזקה עצמית. לחיצה על stop מדליקה את הסליל close, והמגע close שבמקביל מחזיק אותו דולק גם אחרי שעוזבים את הלחצן.
4. הפסקה. כשקוצב הזמן מסיים לספור (tmr1.Q נעשה 1), המגע הסגור נפתח ו-close חוזר ל-0.
המשמעות: close הוא משתנה פנימי (סיבית עזר) שאומר שהשסתום נמצא עכשיו בתהליך סגירה. הוא דולק מרגע הלחיצה על stop ועד שקוצב הזמן מסיים, כלומר לאורך כל הסגירה ההדרגתית שבאיור ב'.
תשובה: בשורה השנייה לחיצה על stop מדליקה את סיבית העזר close. הסיבית מחזיקה את עצמה עד שקוצב הזמן tmr1 מסיים, והיא מסמנת שהשסתום נמצא בתהליך סגירה.
סעיף ג
כאשר open או close דולקים, מופעל קוצב הזמן tmr1 (מסוג השהיית הפעלה), שמודד את הזמן שעבר מתחילת הפתיחה או הסגירה. הקוצב מכוון ל-8 שניות.
מבוקש: להסביר את השורה השלישית של דיאגרמת הסולם שבאיור ד', ולמצוא לכמה זמן מכוון קוצב הזמן.
1. המבנה. המגעים open ו-close מחוברים במקביל (פעולת OR), והם מפעילים בלוק של קוצב זמן מסוג השהיית הפעלה (On Delay Timer) ששמו tmr1.
2. מה מתבצע. כל עוד אחד משני התהליכים פעיל (פתיחה או סגירה), קוצב הזמן סופר. הזמן שנצבר נשמר במשתנה tmr1.ACC, והשורות הרביעית והחמישית משתמשות בו כדי לחשב את המתח לשסתום.
3. סיום הספירה. כשהזמן שנצבר מגיע לערך המכוון, היציאה tmr1.Q נעשית 1. המגעים הסגורים של tmr1.Q שבשורות הראשונה והשנייה נפתחים, open או close כבים, הכניסה של הקוצב נופלת והוא מתאפס. המערכת מוכנה לפעולה הבאה.
4. הזמן המכוון. לפי איורים א' ו-ב', המתח לשסתום משתנה בין ל- במשך 8 שניות. לכן קוצב הזמן מכוון ל-8 שניות, שהן משך הפתיחה או הסגירה המלאה.
תשובה: בשורה השלישית, כאשר open או close דולקים, מופעל קוצב הזמן tmr1 (השהיית הפעלה), שמודד את הזמן שעבר מתחילת הפתיחה או הסגירה. הקוצב מכוון ל-8 שניות.
סעיף ד
בזמן הפתיחה מחושב , ולכן ערך המוצא עולה בקו ישר עם הזמן. K הוא מקדם ההמרה מזמן (בשניות) לערך הספרתי של כרטיס הפלט: .
נתון: כרטיס פלט של 10 סיביות, מתח מרבי , ופתיחה שנמשכת 8 שניות (איור א').
מבוקש: להסביר את השורה הרביעית של דיאגרמת הסולם שבאיור ד', ולמצוא את התפקיד ואת הערך של K.
1. כל עוד open דולק (תהליך פתיחה), מתבצע בלוק כפל (Multiply): הזמן שנצבר בקוצב, tmr1.ACC, מוכפל במקדם K, והתוצאה נכתבת למשתנה motor:
2. motor הוא הערך הספרתי שנשלח לכרטיס הפלט, והכרטיס ממיר אותו למתח שמפעיל את מנוע השסתום.
3. הזמן שנצבר גדל בקצב קבוע, ולכן motor עולה בקו ישר, וכך מתקבלת הפתיחה ההדרגתית שבאיור א'.
התפקיד של K. זהו מקדם ההמרה מזמן (בשניות) לערך ספרתי של כרטיס הפלט. הוא קובע את שיפוע העלייה: בכמה יחידות ספרתיות motor גדל בכל שנייה.
1. לכרטיס של 10 סיביות יש רמות, והערך המלא מתאים למתח המרבי .
2. הפתיחה צריכה להגיע לערך המלא בדיוק בתום 8 שניות. מהדרישה :
3. בדיקה מול איור א': בכל שנייה motor גדל ב- יחידות, כלומר המתח גדל ב-. זה בדיוק השיפוע שבאיור: . למשל אחרי 4 שניות: , והמתח .
הערות: החישוב מניח שהקוצב צובר את הזמן בשניות. הערך המלא נלקח כ-, כמו בבלוק החיסור שבשורה החמישית של הדיאגרמה (בכרטיס של 10 סיביות הערך הגדול ביותר הוא למעשה ).
תשובה: בשורה הרביעית, בזמן הפתיחה, מחושב , ולכן ערך המוצא עולה בקו ישר עם הזמן. K הוא מקדם ההמרה מזמן לערך הספרתי של כרטיס הפלט, וערכו .
סעיף ה
בזמן הסגירה מחושב קודם ואחר כך , ולכן ערך המוצא יורד בקו ישר מהערך המלא לאפס. temp הוא משתנה עזר ששומר את תוצאת הכפל (כמה צריך להפחית מהערך המלא) ומעביר אותה לבלוק החיסור.
נתון: מסעיף ד, וסגירה שנמשכת 8 שניות (איור ב').
מבוקש: להסביר את השורה החמישית של דיאגרמת הסולם שבאיור ד', ואת התפקיד של המשתנה temp.
מה מתבצע בשורה. כל עוד close דולק (תהליך סגירה), מתבצעים שני בלוקים, זה אחר זה:
1. בלוק כפל (Multiply): הזמן שנצבר בקוצב מוכפל ב-K, והתוצאה נשמרת במשתנה temp:
2. בלוק חיסור (Subtract): מהערך המלא מחסרים את temp, והתוצאה נכתבת ל-motor:
3. כך מתקבל קו ישר יורד: בתחילת הסגירה motor שווה לערך המלא (), ובכל שנייה הוא קטן ב- יחידות (), עד שהוא מגיע לאפס.
התפקיד של temp. זהו משתנה עזר (משתנה ביניים). כל בלוק חשבוני מבצע פעולה אחת בלבד, ולכן צריך מקום לשמור בו את תוצאת הכפל עד שבלוק החיסור משתמש בה. הערך של temp הוא הכמות שכבר צריך להפחית מהערך המלא, והיא גדלה עם הזמן שעבר מתחילת הסגירה. בלי temp, תוצאת הכפל הייתה נכתבת ישירות ל-motor, והשסתום היה נפתח במקום להיסגר.
תשובה: בשורה החמישית, בזמן הסגירה, מחושב קודם ואחר כך . לכן ערך המוצא יורד בקו ישר מהערך המלא () לאפס במשך 8 שניות. temp הוא משתנה עזר ששומר את תוצאת הכפל, כלומר כמה צריך להפחית מהערך המלא, ומעביר אותה לבלוק החיסור.
שאלה 9 · נכון/לא נכון: LED ופוטודיודה במעגל מדידה
באיור לשאלה 9 מוצג תרשים של מעגל חשמלי לבדיקת עובי של קרטון תעשייתי.
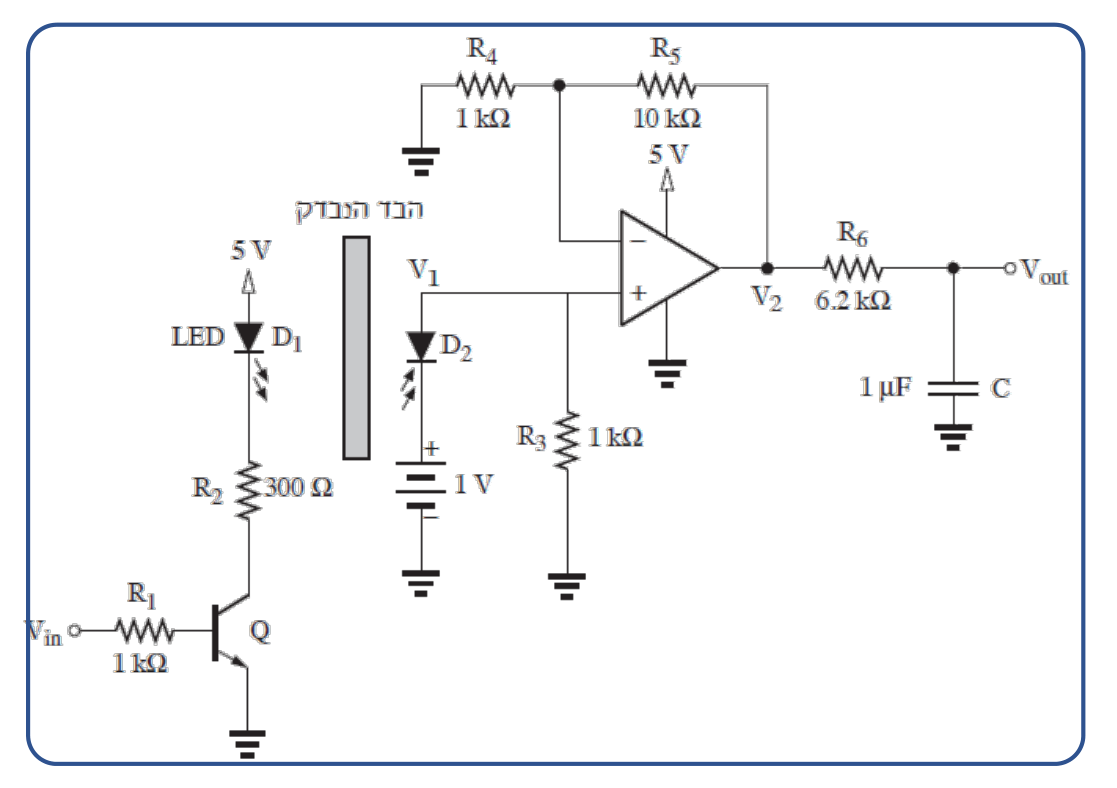
היא פוטודיודה שתפקידה לקלוט אור.
היא דיודה שתפקידה לפלוט אור.
•נכון
•לא נכון
◂ פתרון מלא לשאלה 9
פתרון
לא נכון. היא דיודה פולטת אור (LED), ו- היא הפוטודיודה שקולטת את האור.
מבוקש: לקבוע אם התפקידים של ושל שבהיגד מתאימים למעגל שבאיור לשאלה 9.
מזהים כל דיודה לפי הסימון שלה באיור:
1. מסומנת באיור במילה LED, והחצים הקטנים שלידה יוצאים ממנה. זו דיודה פולטת אור. הטרנזיסטור מעביר דרכה זרם (מ- דרך ), והיא מאירה על החומר הנבדק.
2. מצוירת כשהחצים הקטנים נכנסים אליה. זו פוטודיודה: היא קולטת את האור שעבר דרך החומר הנבדק. ככל שהחומר עבה יותר, פחות אור מגיע אליה, והזרם שהיא מעבירה אל הנגד קטן. המתח שנוצר מוגבר במגבר השרת.
3. ההיגד הפך את התפקידים: הוא מייחס ל- קליטת אור ול- פליטת אור.
למה לא "נכון": ההיגד היה נכון רק אילו נכתב ש- פולטת אור ו- היא הפוטודיודה שקולטת אותו.
תשובה: לא נכון. היא דיודה פולטת אור (LED), ו- היא הפוטודיודה שקולטת את האור.
שאלה 10 · נכון/לא נכון: קריאת אופיין של מד מעוות
באיור לשאלה 10 נתון אופיין של מד-מעוות המתאר את ההתנגדות החשמלית [] כפונקציה של המעוות [%].
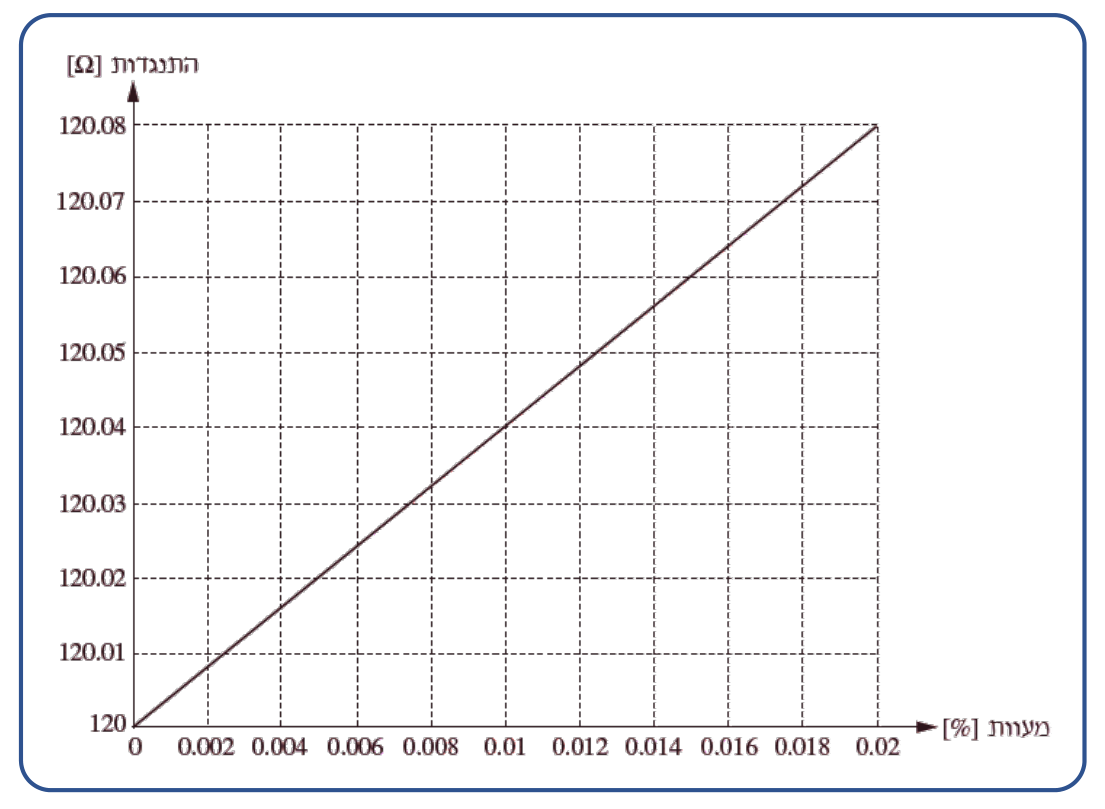
כאשר התנגדות מד-מעוות תהיה . ערכו של המעוות יהיה קטן מ-.
•נכון
•לא נכון
◂ פתרון מלא לשאלה 10
פתרון
נכון. בהתנגדות של המעוות הוא , והוא קטן מ-.
נתון: האופיין שבאיור לשאלה 10, קו ישר מהנקודה (, ) אל הנקודה (, ).
מבוקש: לבדוק אם בהתנגדות של המעוות קטן מ-.
1. שיפוע הקו, לפי שתי נקודות הקצה:
כלומר ההתנגדות גדלה ב- לכל אחוז אחד של מעוות.
2. משוואת האופיין, כאשר הוא המעוות באחוזים ו- ההתנגדות באוהם:
3. מציבים ומבודדים את המעוות:
4. משווים: , ולכן המעוות אכן קטן מ-.
5. בדיקה בכיוון ההפוך: במעוות של ההתנגדות היא . ההתנגדות הנתונה, , קטנה ממנה, ולכן היא מתאימה למעוות קטן יותר.
למה לא "לא נכון": כדי שההיגד יהיה שגוי, המעוות היה צריך להיות לפחות, כלומר ההתנגדות הייתה צריכה להיות או יותר.
תשובה: נכון. בהתנגדות של המעוות הוא , והוא קטן מ-.
שאלה 11 · נכון/לא נכון: כושר ההפרדה של מקודד אינקרמנטלי
מנוע מחובר למקודד אינקרמנטלי בעל 20 חלונות. הזווית המִזערית של המנוע שניתן למדוד אותה באמצעות המקודד היא רדיאן.
•נכון
•לא נכון
◂ פתרון מלא לשאלה 11
פתרון
נכון. רדיאן.
נתון: מקודד אינקרמנטלי (הפרשי) עם חלונות.
מבוקש: לבדוק אם הזווית המזערית שאפשר למדוד היא רדיאן.
במקודד אינקרמנטלי כל חלון שעובר מול החיישן נותן דופק אחד. לכן הזווית הקטנה ביותר שאפשר להבחין בה היא הזווית שבין שני חלונות סמוכים. הנוסחה מהנוסחאון לכושר ההפרדה:
כאשר הוא מספר החלונות (החריצים) של המקודד.
1. מציבים:
2. ממירים לרדיאנים ( הן רדיאן):
3. אפשר לחשב גם ישירות ברדיאנים: סיבוב שלם הוא רדיאן, ולכן .
4. התוצאה שווה לערך שבהיגד.
למה לא "לא נכון": ההיגד היה שגוי אילו הזווית שבו הייתה שונה מ-, למשל (שהן ).
תשובה: נכון. רדיאן.
שאלה 12 · נכון/לא נכון: המרה מבסיס עשרוני לבינארי
המספר 113 בבסיס עשרוני שווה ל-1110011 בבסיס בינארי.
•נכון
•לא נכון
◂ פתרון מלא לשאלה 12
פתרון
לא נכון. , ואילו .
מבוקש: לבדוק אם בבסיס עשרוני שווה ל- בבסיס בינארי.
דרך א: המרה של 113 לבינארי. מחלקים ב- שוב ושוב ורושמים את השארית:
1. , שארית
2. , שארית
3. , שארית
4. , שארית
5. , שארית
6. , שארית
7. , שארית
קוראים את השאריות מהאחרונה לראשונה: .
דרך ב: המרה של המספר שבהיגד לעשרוני. משקלי הסיביות, משמאל לימין: .
שתי הדרכים מראות אותו דבר: המספר הבינארי שבהיגד שווה ל- ולא ל-. ההבדל הוא בסיבית שמשקלה : ב- היא , ובמספר שבהיגד היא .
למה לא "נכון": ההיגד היה נכון אילו נכתב בו .
תשובה: לא נכון. , ואילו .
שאלה 13 · נכון/לא נכון: סוג התרמיסטור לפי טבלה
בטבלה של שאלה 13 נתון הקשר בין ההתנגדות לטמפרטורה בתרמיסטור מסוים:
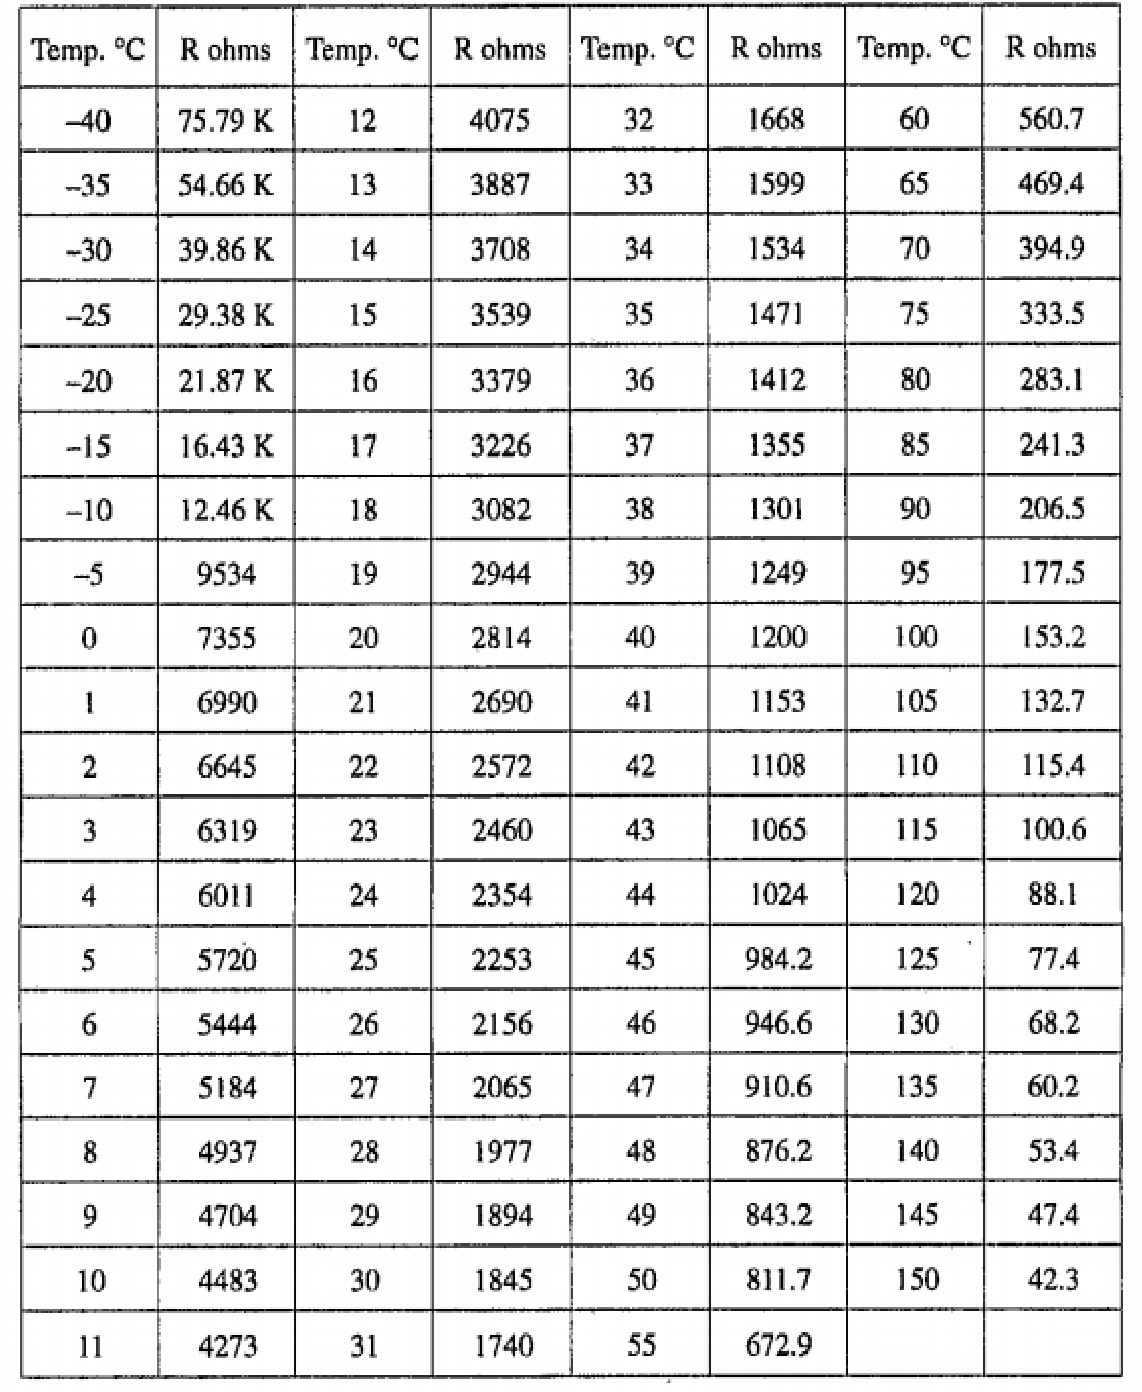
לפי נתוני הטבלה ניתן להסיק שהתרמיסטור הוא מסוג PTC.
•נכון
•לא נכון
◂ פתרון מלא לשאלה 13
פתרון
לא נכון. ההתנגדות יורדת כשהטמפרטורה עולה, ולכן התרמיסטור הוא מסוג NTC.
מבוקש: לקבוע מהטבלה של שאלה 13 אם התרמיסטור הוא מסוג PTC.
שני הסוגים של תרמיסטור:
•PTC (מקדם טמפרטורה חיובי): ההתנגדות עולה כשהטמפרטורה עולה.
•NTC (מקדם טמפרטורה שלילי): ההתנגדות יורדת כשהטמפרטורה עולה.
בודקים בטבלה מה קורה להתנגדות כשהטמפרטורה עולה:
1. לאורך כל הטבלה, כל עלייה בטמפרטורה מלווה בירידה בהתנגדות: מ- ב- עד ב-.
2. זו התנהגות של מקדם טמפרטורה שלילי, כלומר התרמיסטור הוא מסוג NTC.
למה לא "נכון": בתרמיסטור מסוג PTC ההתנגדות הייתה צריכה לגדול עם הטמפרטורה, ובטבלה היא קטנה.
תשובה: לא נכון. ההתנגדות יורדת כשהטמפרטורה עולה, ולכן התרמיסטור הוא מסוג NTC.
שאלה 14 · נכון/לא נכון: נגד המרה לאות 4-20 מיליאמפר
באיור לשאלה 14 מוצג חיבור של משדר טמפרטורה לכניסה אנלוגית של בקר מִתַּכנת.
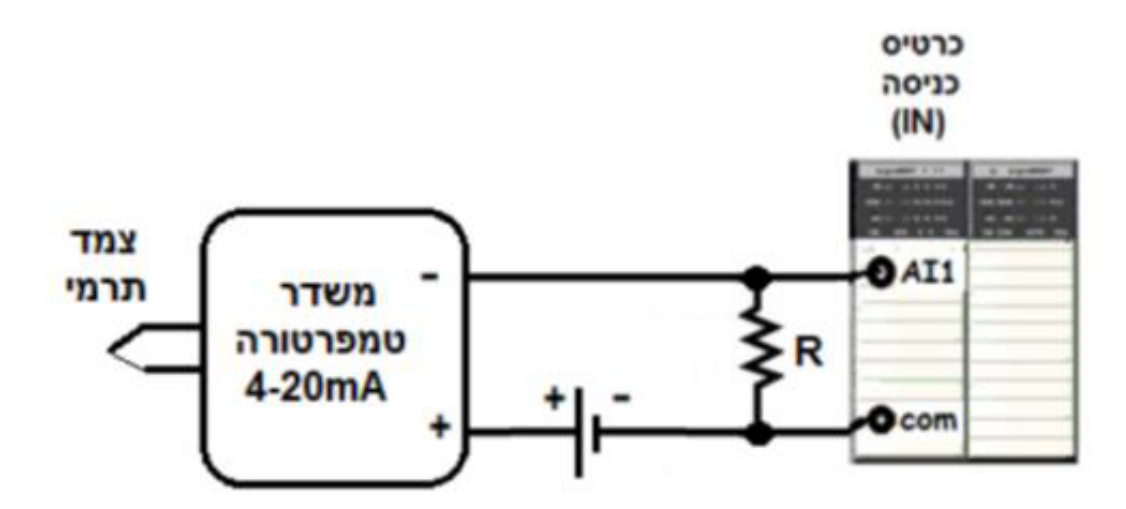
ערכו של הנגד R המופיע באיור הוא 500 אוהם. תפקידו של הנגד להמיר זרם עד המתקבל מהמשדר למתחי כניסה בתחום: עד .
•נכון
•לא נכון
◂ פתרון מלא לשאלה 14
פתרון
לא נכון. נגד של נותן מתחים של עד . לתחום של עד דרוש נגד של .
נתון: , וזרם המשדר בתחום עד .
מבוקש: לבדוק אם המתח שנוצר על הנגד הוא בתחום עד .
באיור לשאלה 14 זרם המשדר עובר דרך הנגד , שמחובר בין הכניסה AI1 לבין com. הכניסה האנלוגית מודדת את המתח שעל הנגד, ולפי חוק אוהם .
1. המתח בזרם המזערי:
2. המתח בזרם המרבי:
3. עם נגד של מתקבל התחום עד , ולא עד .
4. הנגד שמתאים לתחום שבהיגד:
למה לא "נכון": התפקיד של הנגד מתואר נכון (המרת אות הזרם למתח שהכניסה האנלוגית מודדת), אבל הערך של לא נותן את תחום המתחים שנכתב. ההיגד היה נכון עם נגד של , או עם תחום של עד .
תשובה: לא נכון. נגד של נותן מתחים של עד . לתחום של עד דרוש נגד של .
שאלה 15 · נכון/לא נכון: חיבור com בכרטיס יציאת ממסר
באיור לשאלה 15 מוצג כרטיס יציאה מסוג ממסר (relay).
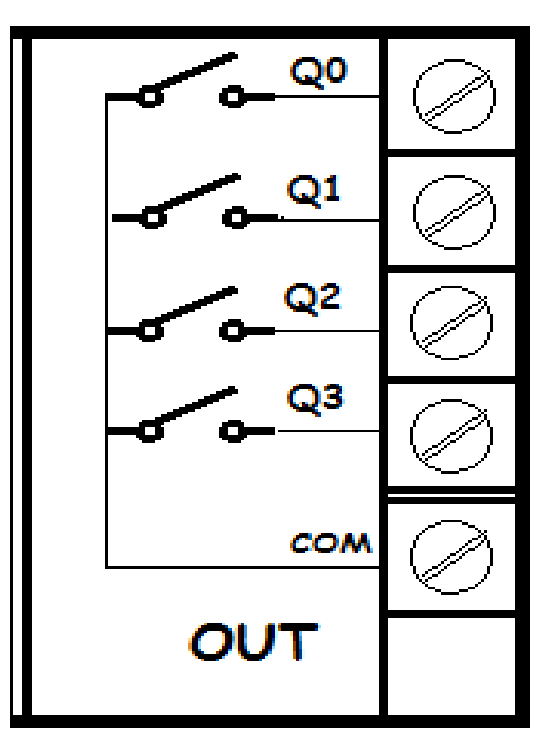
בכרטיס זה חייבים לחבר (-) לנקודה com כדי שנוכל למתג צרכן כלשהו.
•נכון
•לא נכון
◂ פתרון מלא לשאלה 15
פתרון
לא נכון. יציאת ממסר היא מגע מכני בלי קוטביות, ולכן אפשר לחבר לנקודה com את הקוטב החיובי, את הקוטב השלילי או מתח חילופין.
מבוקש: לקבוע אם בכרטיס יציאה מסוג ממסר חייבים לחבר דווקא את הקוטב השלילי (-) לנקודה com.
1. מה רואים באיור לשאלה 15. כל יציאה (Q0 עד Q3) היא מגע של ממסר. צד אחד של כל המגעים מחובר לנקודה המשותפת com, והצד השני יוצא להדק של היציאה.
2. איך ממתגים צרכן. כשהבקר מפעיל יציאה, המגע שלה נסגר ומחבר את ההדק שלה אל com. הצרכן מחובר בין הדק היציאה לבין הקוטב השני של מקור המתח, וכך המעגל נסגר.
3. למגע מכני אין קוטביות. מגע של ממסר הוא מגע יבש: הוא מוליך זרם באותה מידה בשני הכיוונים. לכן אפשר לחבר ל-com את הקוטב החיובי של המקור (ואז הצרכנים מחוברים לקוטב השלילי), את הקוטב השלילי (ואז הצרכנים מחוברים לקוטב החיובי), וגם מתח חילופין.
4. לכן המילה "חייבים" שבהיגד אינה נכונה.
למה לא "נכון": דרישה לקוטביות מסוימת בנקודה המשותפת קיימת בכרטיסי יציאה מסוג טרנזיסטור (sink או source), ולא בכרטיס ממסר.
תשובה: לא נכון. יציאת ממסר היא מגע מכני בלי קוטביות, ולכן אפשר לחבר לנקודה com את הקוטב החיובי, את הקוטב השלילי או מתח חילופין.
שאלה 16 · נכון/לא נכון: פונקציה לוגית מדיאגרמת סולם
באיור לשאלה 16 מוצגת פונקציה לוגית בדיאגרמת סולם.
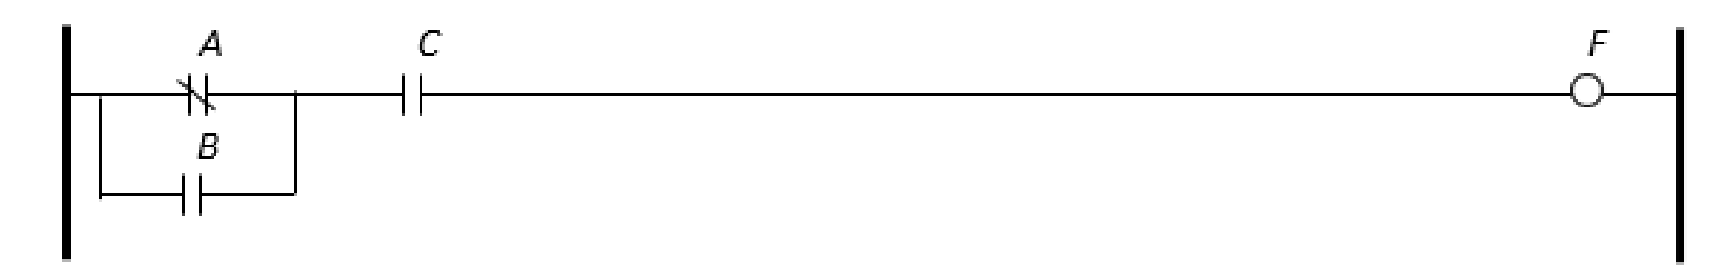
הפונקציה הלוגית היא: .
•נכון
•לא נכון
◂ פתרון מלא לשאלה 16
פתרון
נכון. הוא מגע סגור () שמחובר במקביל ל-, ושניהם בטור עם : .
מבוקש: לבדוק אם דיאגרמת הסולם שבאיור לשאלה 16 מממשת את הפונקציה .
כללי הקריאה של דיאגרמת סולם: מגעים בטור הם פעולת AND (כפל לוגי), מגעים במקביל הם פעולת OR (חיבור לוגי), ומגע סגור (NC, מסומן בקו אלכסוני) מוליך כשהמשתנה שלו הוא 0, ולכן הוא מייצג את המשתנה ההפוך.
1. המגע מסומן בקו אלכסוני: זה מגע סגור, והוא מייצג את .
2. המגע הוא מגע פתוח רגיל, והוא מחובר במקביל למגע : יחד הם נותנים .
3. המגע הוא מגע פתוח שמחובר בטור אחרי הצירוף המקבילי: מכפילים ב-.
4. הסליל מקבל את התוצאה:
5. בדיקה בשני מצבים. כאשר , , : המגע הסגור של מוליך, מוליך, ולכן . בנוסחה: . כאשר , , : שני הענפים המקבילים פתוחים, ולכן . בנוסחה: .
למה לא "לא נכון": ההיגד היה שגוי אילו היה מגע פתוח (ואז ), או אילו היה מחובר במקביל ולא בטור.
תשובה: נכון. הוא מגע סגור () שמחובר במקביל ל-, ושניהם בטור עם : .
שאלה 17 · נכון/לא נכון: מתח המוצא של ממיר D/A
באיור לשאלה 17 מוצג כרטיס יציאה של בקר מִתַּכנת המכיל ממיר ספרתי לתקבילי D/A.
נתון: . אות המבוא לממיר הוא: .
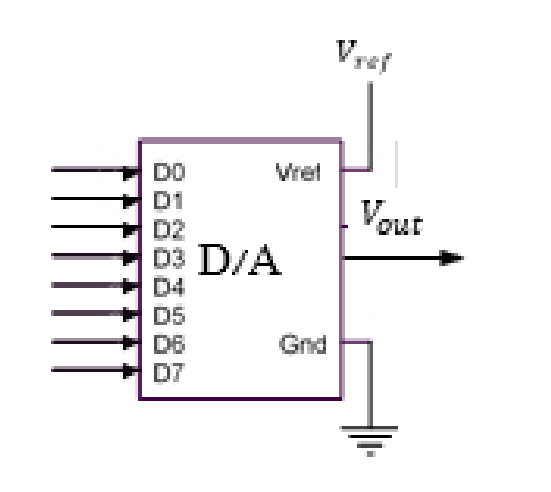
מתח המוצא עבור אות המבוא הנתון הוא: .
•נכון
•לא נכון
◂ פתרון מלא לשאלה 17
פתרון
נכון. , והמילה , ולכן .
נתון: ממיר D/A עם 8 כניסות (D0 עד D7), כלומר סיביות. , ומילת המבוא .
מבוקש: לבדוק אם מתח המוצא הוא .
הנוסחאות מהנוסחאון לממיר D/A:
,
כאשר הוא המתח של צעד אחד (הרזולוציה), מספר הסיביות ו- הערך העשרוני של המילה הבינארית שבכניסה.
1. הרזולוציה:
2. הערך העשרוני של המילה. משקלי הסיביות משמאל לימין הם :
3. מתח המוצא:
4. התוצאה שווה לערך שבהיגד.
למה לא "לא נכון": ההיגד היה שגוי אילו מתח המוצא שנכתב בו היה שונה מ-. למשל, המילה נותנת .
תשובה: נכון. , והמילה , ולכן .
שאלה 18 · נכון/לא נכון: קריאת דף נתונים של בקר
באיור לשאלה 18 מוצגת טבלה שהיא חלק מנתוני בקר CPL1-EXXX-D של חברת Omron.
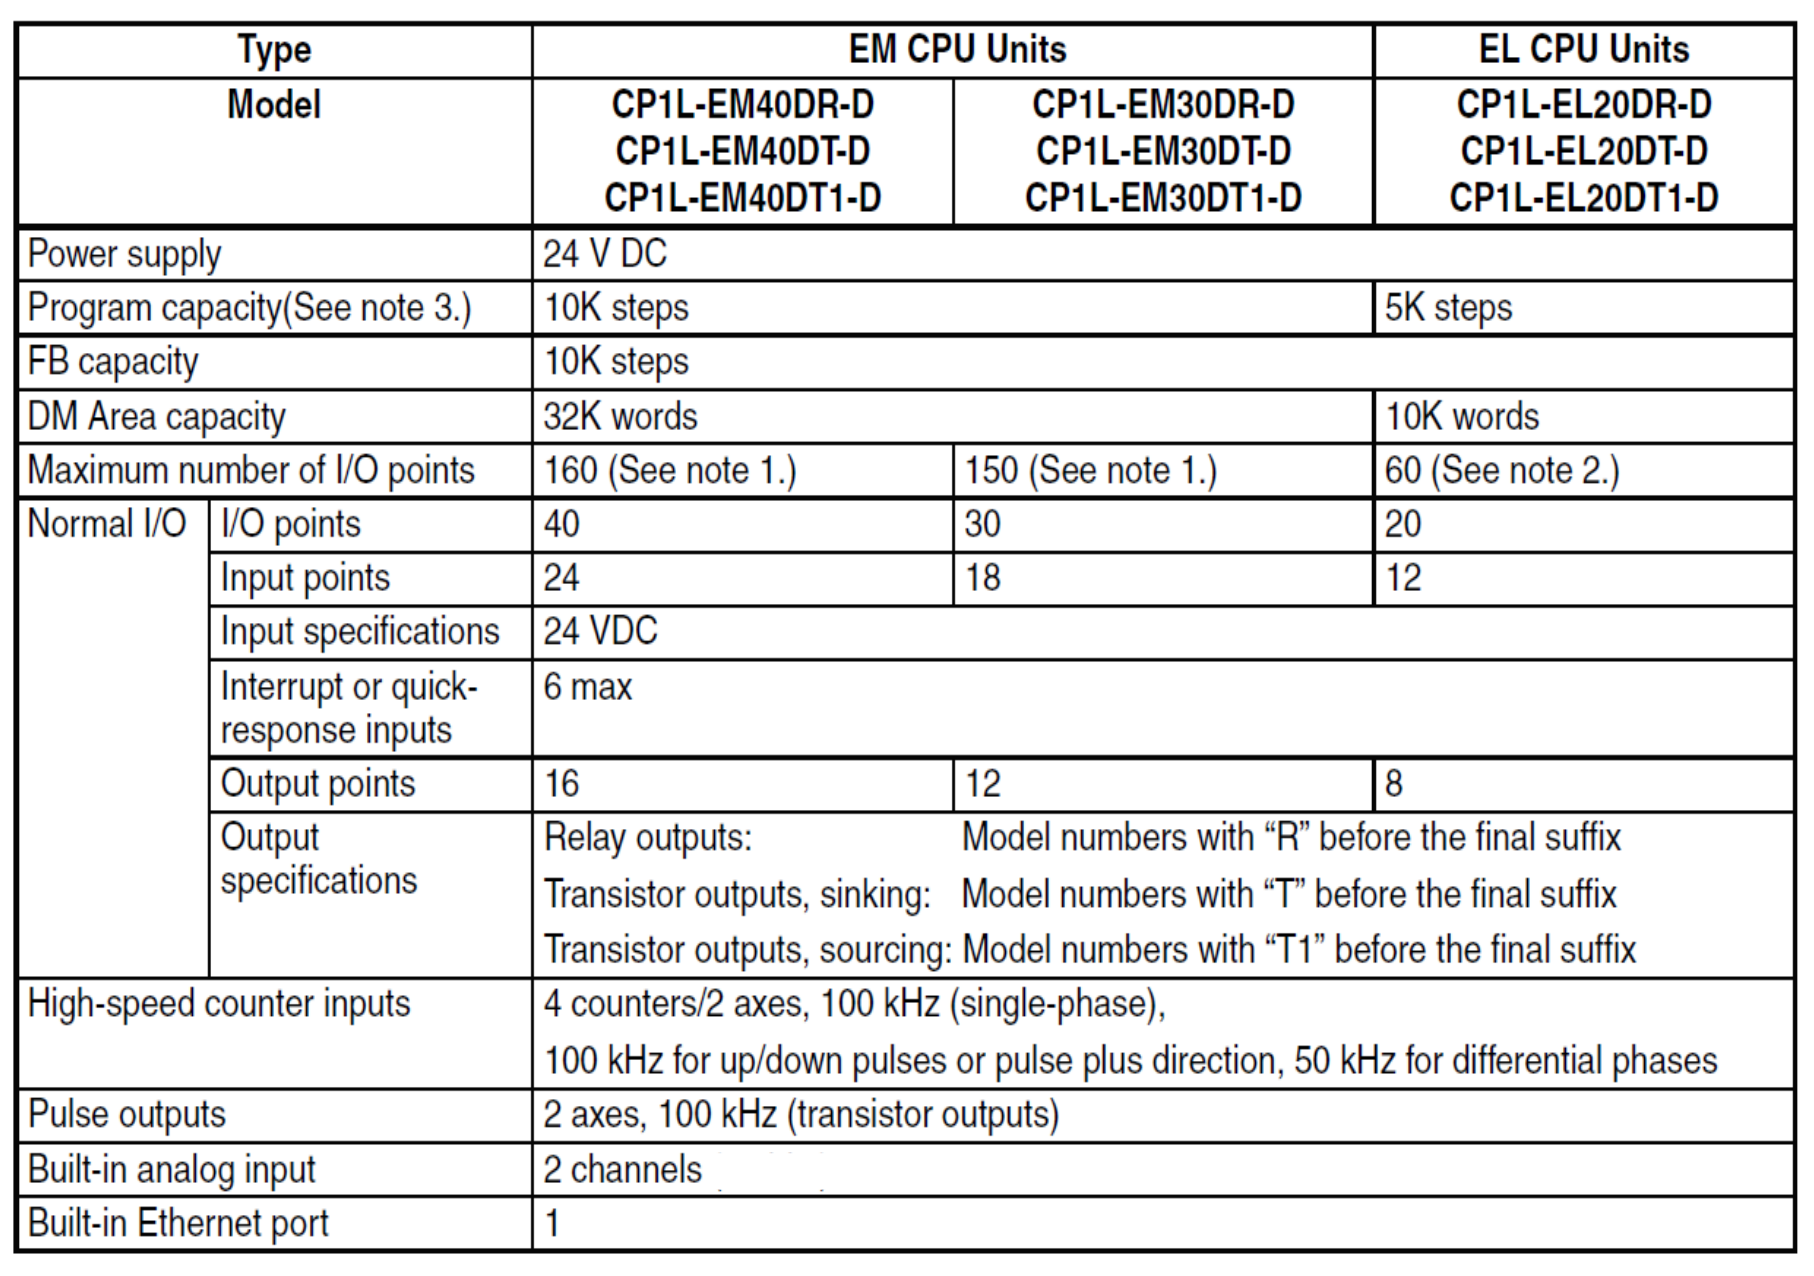
בטבלה ניתן לראות שבקר זה של חברת Omron מכיל שני ערוצי מבוא תקביליים.
•נכון
•לא נכון
◂ פתרון מלא לשאלה 18
פתרון
נכון. בשורה Built-in analog input שבטבלה רשום 2 channels, כלומר שני ערוצי מבוא תקביליים (אנלוגיים) מובנים.
מבוקש: לבדוק בטבלה שבאיור לשאלה 18 אם לבקר יש שני ערוצי מבוא תקביליים.
"מבוא תקבילי" הוא כניסה אנלוגית, באנגלית analog input. מחפשים בטבלה את השורה המתאימה:
1. בשורה Built-in analog input (כניסה אנלוגית מובנית) רשום: 2 channels, כלומר שני ערוצים.
2. הערך רשום בתא אחד שמשותף לכל עמודות הדגמים (EM40, EM30, EL20), ולכן הוא נכון לכל הדגמים של הבקר שבטבלה.
3. אין לבלבל עם שורות אחרות שבטבלה: Input points (24, 18 או 12) הן כניסות ספרתיות רגילות, ו-Pulse outputs (2 axes) הן יציאות דפקים.
למה לא "לא נכון": ההיגד היה שגוי אילו בשורה של הכניסה האנלוגית המובנית היה רשום מספר ערוצים אחר.
תשובה: נכון. בשורה Built-in analog input שבטבלה רשום 2 channels, כלומר שני ערוצי מבוא תקביליים (אנלוגיים) מובנים.