מבחן מה"ט מכטרוניקה 97003 - אביב 2026 מועד ב'
הנדסת מכונות · סמל 97003 · 18 שאלות · פתרון מלא לכל סעיף
מבחן הגמר הממלכתי של מה"ט במכטרוניקה, אביב 2026 מועד ב', כל 18 השאלות כמו בשאלון. לכל סעיף יש תשובה סופית ופתרון מלא ומוסבר, צעד אחרי צעד. נסו לפתור לבד, ואז פתחו את הפתרון.
הנחיות הבחינה
משך הבחינה: ארבע שעות.
מבנה השאלון: חלק א' (80 נקודות) – שאלות פתוחות:
יש לענות על ארבע מתוך שמונה שאלות, לפי הפירוט הבא:
בנושא רכיבים ומתמרים (שאלות 1–3): יש לענות על שאלה אחת חובה.
בנושא מערכות בקרה (שאלות 4–6): יש לענות על שאלה אחת חובה.
בנושא בקרים מתוכנתים וממשק אדם מכונה (שאלות 7–8): יש לענות על שאלה אחת חובה.
שאלה אחת לבחירה חופשית מתוך כלל הפרקים.
ערך כל שאלה 20 נקודות.
חלק ב' (20 נקודות) – שאלות נכון או לא נכון:
10 שאלות חובה, ערך כל שאלה 2 נקודות.
סך הכול 100 נקודות.
חומר עזר: 1. מחשבון מדעי (אין להשתמש במחשב כף יד או במחשבון עם תקשורת חיצונית).
2. שלושה ספרי לימוד.
3. קלסר אחד.
4. נוסחאון שחולק במכללה, ללא פתרונות.
5. כלי סרטוט.
נוסחאון מה"ט במכטרוניקה - להורדה ב-PDF, 86 עמודים.
שאלה 1 · מתמר LVDT: מבנה, חיבור הסלילים ומתח המוצא
באיור לשאלה 1 מוצג מתמר מסוג LVDT.
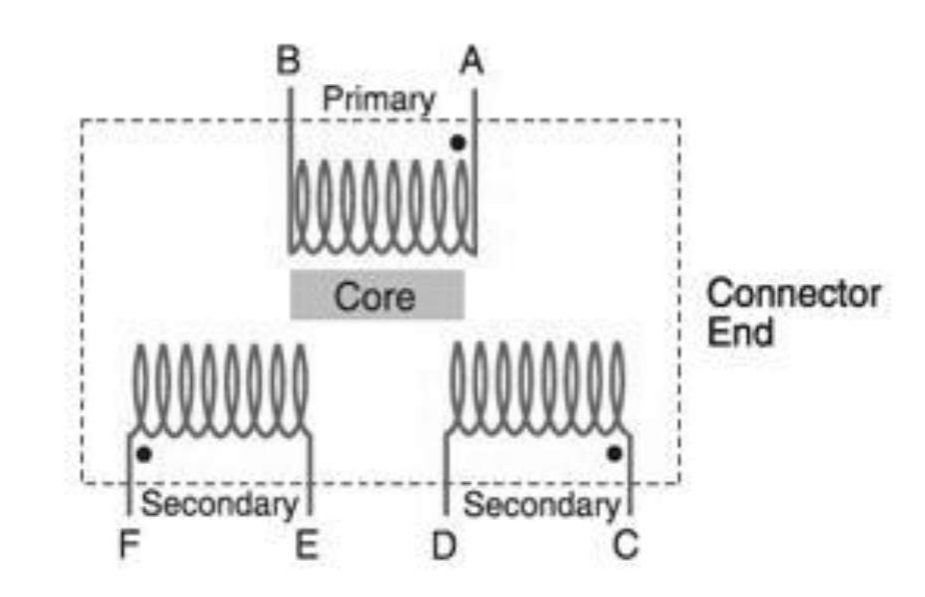
הסבירו בקצרה מהו מתמר מסוג LVDT. רשמו באנגלית את המשמעות של כל אות.
הסבירו מדוע שני הסלילים המשניים, המתוארים באיור לשאלה 1, מלופפים בכיוונים נגדיים?
רשמו שני יתרונות של מתמר מסוג LVDT ושני חסרונות של מתמר זה.
על פי האיור לשאלה 1:
אילו שתי נקודות יש לקצר בסלילים המשניים כדי שהמתמר יפעל כראוי?
בין אילו שתי נקודות בסלילים המשניים מודדים את מתח המוצא?
במצב מסוים נמדדו מתחי ה-a.c. בסלילים המשניים: , .
מהו מתח המוצא של מתמר ה-LVDT במצב זה?
◂ פתרון מלא לשאלה 1
סעיף א
LVDT הוא מתמר העתק (מיקום) קווי: שנאי הפרשי עם סליל ראשוני, שני סלילים משניים וליבה נעה, שמתח המוצא שלו יחסי להעתק של הליבה מהמרכז. פירוש האותיות: Linear Variable Differential Transformer.
מבוקש: הסבר קצר על מתמר LVDT, ופירוש ראשי התיבות באנגלית.
מהו LVDT. זהו מתמר מיקום (העתק) קווי: הוא ממיר תזוזה מכנית בקו ישר לאות חשמלי. לפי הנוסחאון זהו שנאי הפרשי ליניארי, והוא בנוי משלושה חלקים (איור לשאלה 1):
1. סליל ראשוני (Primary, ההדקים A ו-B). מזינים אותו במתח חילופין.
2. שני סלילים משניים זהים (Secondary, ההדקים E-F וההדקים C-D), שמלופפים בכיוונים מנוגדים.
3. ליבה מתכתית (Core) שנעה לאורך המתמר. היא מחוברת לגוף שאת המיקום שלו מודדים.
1. הסליל הראשוני יוצר שדה מגנטי מתחלף.
2. הליבה מעבירה את השדה אל שני הסלילים המשניים, ובכל אחד מהם מושרה מתח חילופין.
3. מיקום הליבה קובע כמה שטף מגיע לכל סליל משני, ולכן הוא קובע את האמפליטודה של כל אחד משני המתחים.
4. מתח המוצא הוא ההפרש בין שני המתחים המשניים. כשהליבה במרכז שני המתחים שווים והמוצא הוא אפס. ככל שהליבה מתרחקת מהמרכז, ההפרש גדל ביחס ישר להעתק.
•L - Linear (קווי, ליניארי)
•V - Variable (משתנה)
•D - Differential (הפרשי)
•T - Transformer (שנאי)
תשובה: LVDT הוא מתמר העתק קווי, שבנוי כשנאי הפרשי: סליל ראשוני, שני סלילים משניים וליבה נעה. מתח המוצא שלו יחסי להעתק של הליבה מהמרכז. פירוש האותיות: Linear Variable Differential Transformer.
סעיף ב
כדי ששני המתחים המושרים יהיו בהפרש מופע של ויופחתו זה מזה. כך מתח המוצא הוא ההפרש ביניהם: אפס כשהליבה במרכז, גודל שיחסי להעתק כשהליבה זזה, ומופע שמראה לאיזה כיוון היא זזה.
מבוקש: הסיבה לכך ששני הסלילים המשניים מלופפים בכיוונים מנוגדים.
1. בכל אחד מהסלילים המשניים מושרה מתח חילופין, והאמפליטודה שלו תלויה במיקום הליבה: סליל שהליבה קרובה אליו מקבל יותר שטף, והמתח שלו גדול יותר.
2. אילו שני הסלילים היו מלופפים באותו כיוון ומחוברים בטור, המתחים שלהם היו מתחברים. כשהליבה זזה מתח אחד עולה והשני יורד באותה מידה, ולכן הסכום כמעט לא משתנה. מתח כזה לא מלמד דבר על מיקום הליבה.
3. כשהסלילים מלופפים בכיוונים מנוגדים, שני המתחים נמצאים בהפרש מופע של (כך גם כתוב בנוסחאון). בחיבור טורי הם מופחתים זה מזה, ומתח המוצא הוא ההפרש:
4. מה מתקבל מההפרש:
•ליבה במרכז: , ולכן . זו נקודת אפס ברורה.
•ליבה שזזה לכיוון אחד הסלילים: המתח שלו עולה והמתח של הסליל השני יורד, ולכן גודל עולה ביחס ישר להעתק.
•המופע של ביחס למתח הראשוני ( או ) מראה לאיזה צד זזה הליבה.
תשובה: הליפוף בכיוונים מנוגדים גורם לשני המתחים המשניים להיות בהפרש מופע של , כך שהם מופחתים זה מזה. מתח המוצא הוא ההפרש ביניהם: אפס כשהליבה במרכז, גודל שיחסי להעתק, ומופע שמראה את כיוון התזוזה.
סעיף ג
יתרונות: (1) אין מגע ואין חיכוך בין הליבה לסלילים, ולכן אין בלאי ואורך החיים ארוך; (2) רגישות וכושר הבחנה גבוהים מאוד, עם ליניאריות טובה. חסרונות: (1) דרוש מתח הזנה חילופין ומעגל אלקטרוני שמעבד את אות המוצא; (2) המתמר רגיש לשדות מגנטיים חיצוניים ולשינויי טמפרטורה, ותחום המדידה שלו מוגבל.
מבוקש: שני יתרונות ושני חסרונות של מתמר LVDT.
יתרונות (מספיק לרשום שניים):
1. אין מגע מכני בין הליבה לסלילים. לכן אין חיכוך ואין בלאי, אורך החיים ארוך והאמינות גבוהה.
2. רגישות גבוהה וכושר הבחנה גבוה מאוד: המוצא משתנה באופן רציף, ואפשר לזהות תזוזות קטנות מאוד.
3. ליניאריות טובה בתחום העבודה, ונקודת אפס יציבה כשהליבה במרכז.
4. בידוד חשמלי בין הסליל הראשוני לסלילים המשניים, ועמידות בתנאי סביבה קשים (לכלוך, לחות, רעידות).
חסרונות (מספיק לרשום שניים):
1. דרוש מתח הזנה חילופין, ודרוש מעגל אלקטרוני שמעבד את אות המוצא (יישור רגיש למופע וסינון) כדי לקבל מתח ישר שיחסי להעתק. זה מייקר ומסבך את המערכת.
2. המתמר רגיש לשדות מגנטיים חיצוניים, ולכן צריך לסכך אותו. הוא רגיש גם לשינויי טמפרטורה, שמשנים את התנגדות הסלילים.
3. תחום המדידה מוגבל: מחוץ לתחום הליניארי, כשהליבה מתקרבת לקצה, המוצא כבר לא יחסי להעתק.
4. מחיר גבוה וממדים גדולים יחסית למתמרים פשוטים, כמו פוטנציומטר.
5. תגובה מוגבלת לתנועות מהירות: קצב השינוי שאפשר למדוד מוגבל על ידי תדר מתח ההזנה ומסת הליבה.
תשובה: יתרונות: אין מגע ואין חיכוך, ולכן אין בלאי ואורך החיים ארוך; רגישות וכושר הבחנה גבוהים מאוד, עם ליניאריות טובה. חסרונות: דרושים מתח הזנה חילופין ומעגל אלקטרוני לעיבוד האות; רגישות לשדות מגנטיים חיצוניים ולטמפרטורה, ותחום מדידה מוגבל.
סעיף ד
מקצרים את הנקודות E ו-D (שני הקצוות הפנימיים, שאינם מסומנים בנקודה).
מבוקש: שתי הנקודות שמחברים ביניהן (מקצרים) בסלילים המשניים.
המטרה היא שמתח המוצא יהיה ההפרש בין שני המתחים המשניים. לשם כך מחברים את שני הסלילים בטור, כך שהמתחים שלהם מנוגדים זה לזה (חיבור טורי מנוגד).
1. קוראים את סימון הנקודות באיור לשאלה 1. הנקודה שליד קצה של סליל מסמנת קצוות בעלי אותה קוטביות רגעית. הקצוות המסומנים הם A בסליל הראשוני, F בסליל המשני האחד ו-C בסליל המשני האחר.
2. המשמעות: ברגע שבו A חיובי ביחס ל-B, גם F חיובי ביחס ל-E, וגם C חיובי ביחס ל-D.
3. כדי שהמתחים יופחתו, מחברים שני קצוות מאותו סוג: את שני הקצוות שאינם מסומנים, E ו-D. אלה גם שני הקצוות הפנימיים, הסמוכים זה לזה.
4. בדיקה: הולכים מ-F אל C דרך הקצר שבין E ל-D:
מתקבל ההפרש בין שני המתחים המשניים, כנדרש.
5. למה לא לקצר קצה מסומן עם קצה לא מסומן (למשל E עם C): במצב כזה שני המתחים מתחברים במקום להיות מופחתים, והמוצא לא מתאפס כשהליבה במרכז.
הערה: גם קיצור של שני הקצוות המסומנים, F ו-C, נותן חיבור טורי מנוגד. במקרה כזה המוצא נמדד בין E ל-D.
תשובה: מקצרים את הנקודות E ו-D.
בין הנקודות F ו-C (שני הקצוות החיצוניים, המסומנים בנקודה).
מבוקש: שתי הנקודות שביניהן מודדים את מתח המוצא.
1. אחרי שקיצרנו את E עם D (סעיף ד.1), שני הסלילים המשניים הם ענף טורי אחד, וקצותיו החופשיים הם F ו-C.
2. את מתח המוצא מודדים בין שני הקצוות החופשיים:
3. כשהליבה במרכז שני המתחים שווים ו-. כשהליבה זזה, גודל ההפרש יחסי להעתק.
תשובה: את מתח המוצא מודדים בין הנקודות F ו-C.
סעיף ה
(הליבה מוסטת לכיוון הסליל C-D).
נתון: האמפליטודות של המתחים בשני הסלילים המשניים: , .
מבוקש: מתח המוצא של המתמר.
1. שני הסלילים המשניים מחוברים בטור מנוגד (סעיף ד), והמתחים שלהם בהפרש מופע של . לכן מתח המוצא הוא ההפרש בין שתי האמפליטודות, ולא הסכום שלהן.
2. מחסרים את המתח הקטן מהמתח הגדול:
3. המשמעות: המתח בסליל C-D גדול יותר, כלומר הליבה מוסטת מהמרכז לכיוון הסליל C-D. המופע של מתח המוצא הוא כמו המופע של .
תשובה:
שאלה 2 · חיישן קירבה קיבולי: פעולה, שדה וקיבול
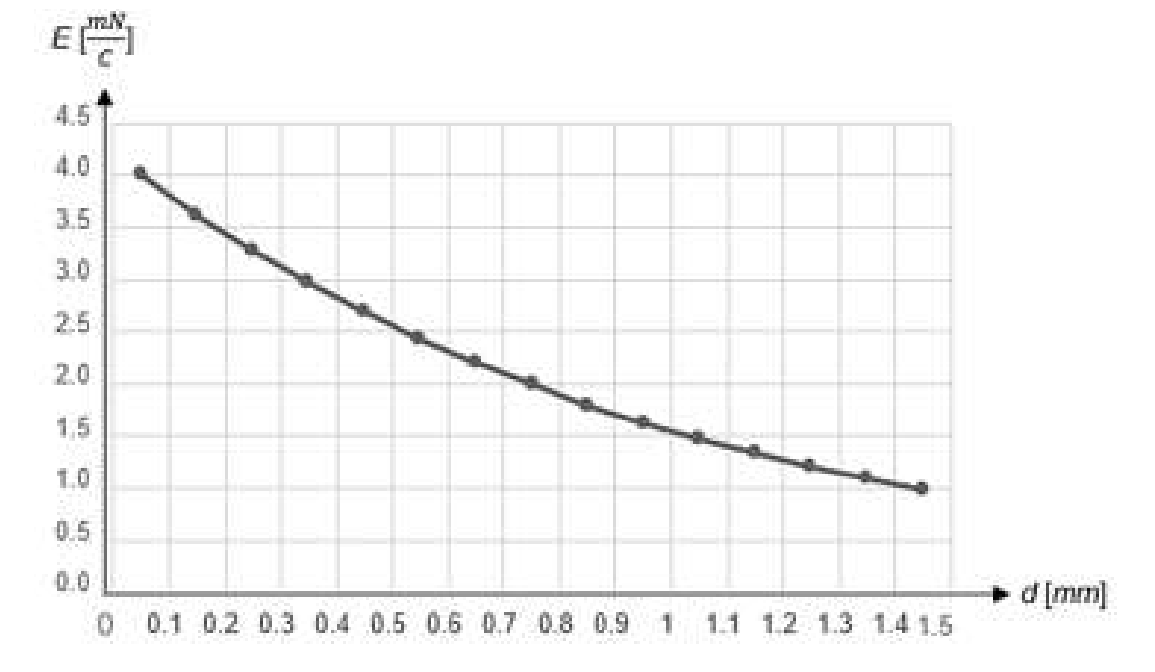
באיור א' לשאלה 2 מוצג מבנה פנימי של חיישן קירבה קיבולי. באיור ב' לשאלה 2 מוצג אופיין השדה האלקטרוסטטי המופעל על ידי החיישן בתלות במרחק הנמדד.
איור א' לשאלה 2: מבנה פנימי של חיישן קירבה קיבולי.
איור ב' לשאלה 2: אופיין השדה האלקטרוסטטי בתלות במרחק.
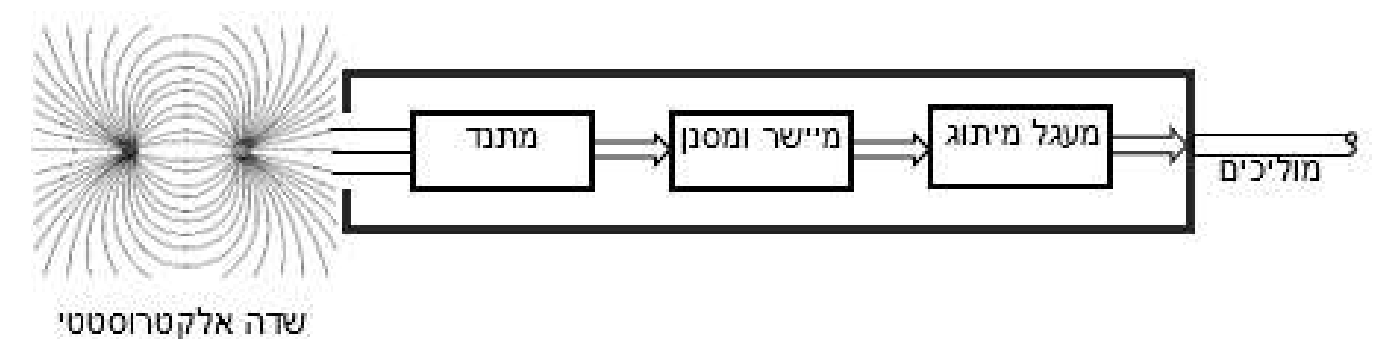
על פי איור א' של השאלה, כיצד פועל חיישן הקירבה הקיבולי?
הסבירו את תפקידי הרכיבים האלה: מעגל המיתוג, המיישר, המסנן והמתנד.
באיור ב' של השאלה, השדה האלקטרוסטטי של החיישן פועל לפי הנוסחה: , כאשר השדה האלקטרוסטטי ביחידות של מילי־ניוטון לקולון והמרחק נמדד במ"מ.
מהו המרחק בעבור השדה האלקטרוסטטי בגודל ?
מהו השדה האלקטרוסטטי בעבור מרחק של ?
האם תשובותיכם לסעיפים ב.1 ו־ב.2 תואמות את הנתונים מהאופיין באיור ב'?
במתנד הפנימי של חיישן הקירבה הקיבולי נמצא קבל לוחות שנתוניו הם: שטח הלוחות , קבוע דיאלקטרי יחסי והמרחק בין הלוחות הוא .
נתון: הקבוע הדיאלקטרי של הריק . מהי קיבולת הקבל ?
◂ פתרון מלא לשאלה 2
סעיף א
פני החיישן הם קבל פתוח שיוצר שדה אלקטרוסטטי, והקבל הוא חלק ממתנד. גוף שמתקרב מגדיל את הקיבול ומשנה את תנודות המתנד. המתנד מייצר את אות החילופין שתלוי בקיבול; המיישר הופך אותו למתח חד-כיווני; המסנן מחליק אותו למתח ישר נקי; מעגל המיתוג משווה את המתח לסף ומפעיל או מפסיק את מוצא החיישן.
מבוקש: אופן הפעולה של חיישן הקירבה הקיבולי שבאיור א' לשאלה 2, ותפקידי ארבעת הרכיבים.
1. בפני החיישן יש שתי אלקטרודות שיוצרות קבל פתוח. השדה האלקטרוסטטי של הקבל יוצא אל המרחב שלפני החיישן, כמו שרואים באיור.
2. הקיבול תלוי בחומר שנמצא בתוך השדה. כשגוף מתקרב אל פני החיישן, הוא נכנס לשדה, משנה את הקבוע הדיאלקטרי שבין האלקטרודות, והקיבול גדל. הגוף יכול להיות מתכת, וגם חומר לא מתכתי כמו פלסטיק, עץ, זכוכית או נוזל.
3. הקבל הוא חלק מהמתנד, ולכן שינוי הקיבול משנה את תנודות המתנד. שאר המלבנים הופכים את השינוי הזה לאות מיתוג במוצא.
•המתנד מייצר אות חילופין בתדר גבוה. הקבל של פני החיישן קובע את תנאי התנודה שלו: בלי גוף מול החיישן הקיבול קטן והתנודות חלשות (או שאינן קיימות), וכשגוף מתקרב הקיבול גדל ואמפליטודת התנודות עולה. כך המתנד מתרגם קירבה של גוף לשינוי באות חשמלי.
•המיישר הופך את אות החילופין של המתנד למתח חד-כיווני, שגודלו יחסי לאמפליטודת התנודות.
•המסנן מחליק את המתח המיושר ומסלק ממנו את האדוות בתדר הגבוה. מתקבל מתח ישר נקי, שגובהו מייצג את המרחק של הגוף.
•מעגל המיתוג משווה את המתח הישר לרמת סף (עם היסטרזיס, כדי למנוע ריצוד). כשהמתח עובר את הסף, כלומר כשהגוף קרוב מספיק, המעגל ממתג את המוצא, והאות יוצא דרך המוליכים אל הבקר או אל העומס.
תשובה: פני החיישן הם קבל פתוח שיוצר שדה אלקטרוסטטי. גוף שמתקרב מגדיל את הקיבול ומשנה את תנודות המתנד. המתנד מייצר את אות החילופין שתלוי בקיבול, המיישר הופך אותו למתח חד-כיווני, המסנן מחליק אותו למתח ישר, ומעגל המיתוג משווה את המתח לסף ומפעיל או מפסיק את מוצא החיישן.
סעיף ב
נתון: ו-.
מבוקש: המרחק במילימטרים.
1. מציבים את השדה בנוסחה:
2. מחלקים ב- כדי לבודד את החזקה:
3. מוציאים לוגריתם טבעי משני האגפים:
4. מכאן:
5. בדיקה: .
תשובה:
נתון: ו-.
מבוקש: השדה האלקטרוסטטי .
1. מחשבים את החזקה:
2. מכפילים במקדם:
תשובה:
כן. באופיין, במרחק של כ- השדה הוא כ-, ובמרחק הוא כ-, כמו בחישוב.
מבוקש: להשוות את שתי התוצאות לאופיין שבאיור ב' לשאלה 2.
באופיין מסומנות נקודות במרחקים מילימטר. קוראים ממנו את הערכים שסביב כל תוצאה:
1. סעיף ב.1 (, ). באופיין, בנקודה השדה הוא כ-, ובנקודה הוא כ-. המרחק נמצא בין שתי הנקודות, והשדה שם הוא כ-. התוצאה תואמת.
2. סעיף ב.2 (, ). באופיין, בנקודה השדה הוא כ-, ובנקודה הוא כ-. המרחק נמצא בדיוק באמצע, והשדה שם הוא כ-. התוצאה תואמת.
3. בדיקה נוספת של הנוסחה מול קצות האופיין:
•בנקודה : , כמו בגרף.
•בנקודה : , כלומר כ-, כמו בגרף.
תשובה: כן, שתי התשובות תואמות את האופיין: במרחק של כ- השדה באופיין הוא כ-, ובמרחק הוא כ-.
סעיף ג
נתון: , , , .
מבוקש: קיבולת הקבל .
הנוסחה לקיבול של קבל לוחות, מהנוסחאון:
כאשר המקדם הדיאלקטרי של הריק, המקדם הדיאלקטרי היחסי של החומר שבין הלוחות, שטח הלוחות (בנוסחאון הוא מסומן ) ו- המרחק בין הלוחות.
1. ממירים ליחידות תקניות (מטרים). מילימטר אחד הוא , ולכן מילימטר רבוע הוא :
2. היחס בין השטח למרחק:
3. מציבים בנוסחה:
4. ביחידות נוחות יותר (פיקו-פאראד הוא ):
זהו קיבול קטן מאוד, כי שטח הלוחות זעיר.
תשובה:
שאלה 3 · מדידת טמפרטורה ספרתית: חיישן Rpt, מגבר וממיר A/D
באיור לשאלה 3 מוצג מעגל למדידת טמפרטורה באופן ספרתי. המעגל כולל מקור זרם , מגבר שרת, חיישן , ממיר ושני נגדים. בפתרונכם התייחסו למגבר השרת כאל מגבר אידיאלי.
נתון: , , . תחום הטמפרטורות הנמדד: : .
מקדם הטמפרטורה של ה-: , . .
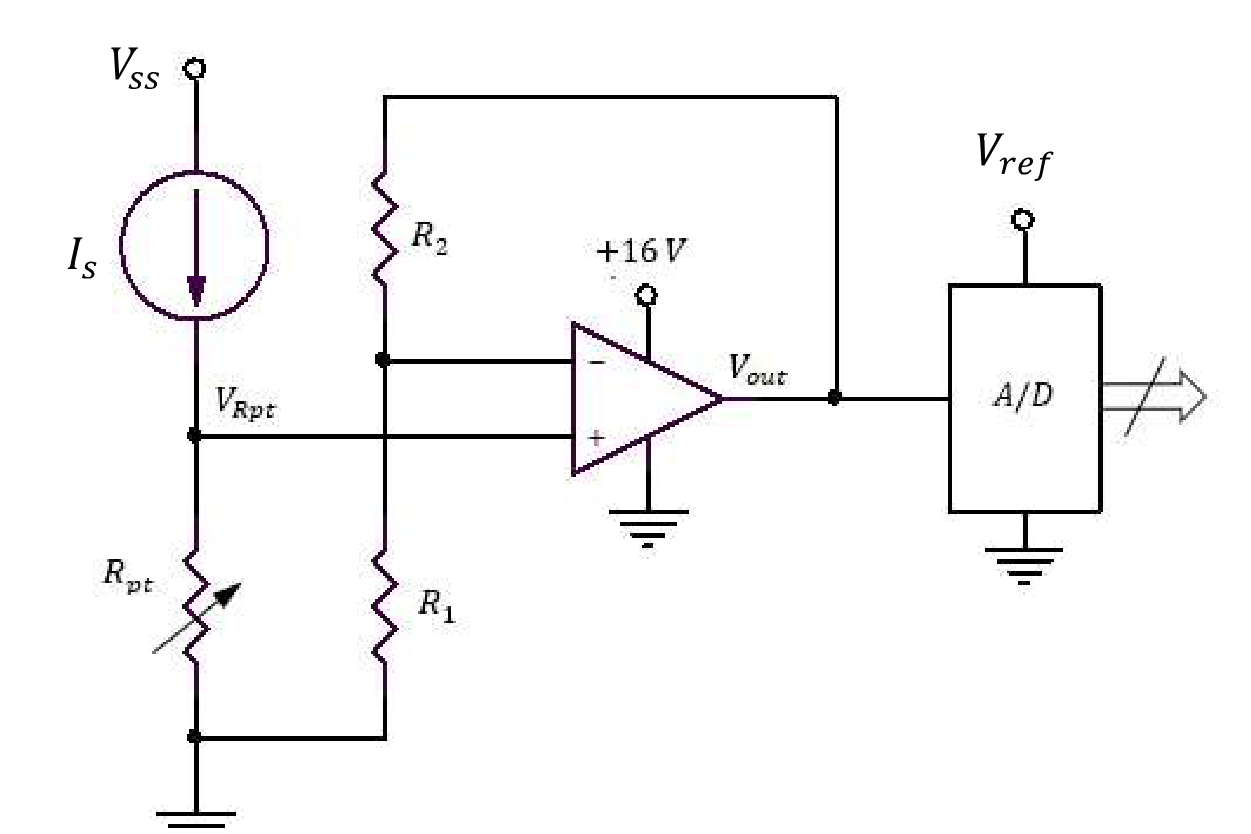
הסבירו כיצד פועל המעגל הנתון למדידת טמפרטורה?
מהו ערך הנגד שנדרש לקבלת מתח במדידת טמפרטורה של ?
בממיר ה- נדרש כושר אבחנה של . מהו מספר סיביות ממיר ה- שנדרש לצורך כך?
◂ פתרון מלא לשאלה 3
סעיף א
מקור הזרם מעביר זרם קבוע דרך החיישן , שהתנגדותו גדלה ליניארית עם הטמפרטורה, ולכן המתח יחסי לטמפרטורה. מגבר השרת, בחיבור לא מהפך, מגביר את המתח פי , וממיר ה- הופך את למספר בינארי ביחס ל-.
מבוקש: הסבר על אופן הפעולה של המעגל שבאיור לשאלה 3.
עוקבים אחרי האות, מהחיישן ועד המוצא הספרתי:
1. החיישן . זהו נגד שהתנגדותו עולה ליניארית עם הטמפרטורה, לפי הנוסחה הנתונה:
2. מקור הזרם . המקור מעביר דרך החיישן זרם קבוע, שלא תלוי בהתנגדות החיישן. מגבר השרת אידיאלי, ולכן לא נכנס זרם להדק החיובי שלו, וכל הזרם עובר דרך אל האדמה. לפי חוק אוהם, המתח על החיישן הוא:
כך שינוי בהתנגדות הופך לשינוי במתח, והמתח תלוי בטמפרטורה באופן ליניארי.
3. מגבר השרת. המתח מחובר להדק החיובי. הנגד מחבר את המוצא להדק השלילי, והנגד מחבר את ההדק השלילי לאדמה. זהו מגבר לא מהפך:
למגבר שני תפקידים: להגביר את המתח הקטן של החיישן כך שינצל את תחום המבוא של הממיר, ולא להעמיס על החיישן (התנגדות המבוא שלו גבוהה מאוד).
4. ממיר ה-. הממיר משווה את למתח הייחוס ומוציא מספר בינארי שיחסי ל-. את המספר הזה קוראת המערכת הספרתית (בקר או מחשב) ומחשבת ממנו את הטמפרטורה.
תשובה: מקור הזרם מעביר זרם קבוע דרך החיישן , שהתנגדותו גדלה ליניארית עם הטמפרטורה, ולכן המתח יחסי לטמפרטורה. מגבר השרת, בחיבור לא מהפך, מגביר את המתח פי , וממיר ה- הופך את למספר בינארי ביחס ל-.
סעיף ב
נתון: , , , , , .
מבוקש: הנגד .
הדרך: מחשבים את התנגדות החיישן ב- ואת המתח עליו. מהיחס בין למתח הזה מקבלים את ההגבר הדרוש, ומההגבר את .
1. התנגדות החיישן ב-:
2. המתח על החיישן, עם :
3. ההגבר שנדרש מהמגבר:
4. במגבר לא מהפך . מבודדים את :
5. בדיקה: . מתח ההזנה של המגבר הוא , ולכן מוצא של אפשרי בלי רוויה.
תשובה:
סעיף ג
8 סיביות. צעד הממיר הוא , שהם כ- (ב-7 סיביות הצעד הוא כ-, וזה לא מספיק).
נתון: כושר ההבחנה הנדרש הוא . מהסעיף הקודם , ו-.
מבוקש: מספר הסיביות של ממיר ה-.
הדרך: מחשבים בכמה משתנה כשהטמפרטורה משתנה ב-. הצעד של הממיר (השינוי הקטן ביותר במתח שהוא מבחין בו) צריך להיות קטן מהשינוי הזה, או שווה לו.
1. שינוי המתח על החיישן לכל מעלה. מהנוסחה , עלייה של מעלה אחת מוסיפה:
2. אחרי ההגברה, שינוי המתח במבוא הממיר לכל מעלה:
3. בדיקה דרך קצות התחום. ב-: , ולכן . ב- המתח הוא . השיפוע:
אותה תוצאה.
4. שינוי המתח שמתאים ל-:
5. כושר ההבחנה של הממיר. הממיר מחלק את כל תחום המבוא שלו, מ- עד , ל- רמות:
6. דורשים שהצעד לא יעלה על :
7. בוחרים את החזקה הקטנה ביותר של 2 שמקיימת זאת: קטן מדי, ו- מספיק. לכן .
8. בדיקה:
•ב-8 סיביות: , שהם . קטן מ-, כנדרש.
•ב-7 סיביות: , שהם . לא מספיק.
שתי הערות:
•לפי נוסחת הנוסחאון לממיר, , מתקבל ב-8 סיביות . המסקנה זהה.
•תחום המדידה ( עד ) מכיל רק 75 צעדים של , ובכל זאת 7 סיביות (128 רמות) לא מספיקות. הסיבה: הממיר מחלק את כל התחום שבין ל-, והמדידה מנצלת רק את החלק שבין ל-.
תשובה: נדרש ממיר בעל 8 סיביות.
שאלה 4 · חוג סגור מסדר שני: תמסורת, ריסון ותגובה למדרגה
באיור לשאלה 4 מוצגת סכמת מלבנים של מערכת בקרה המאופיינת בפיגור מסדר שני.
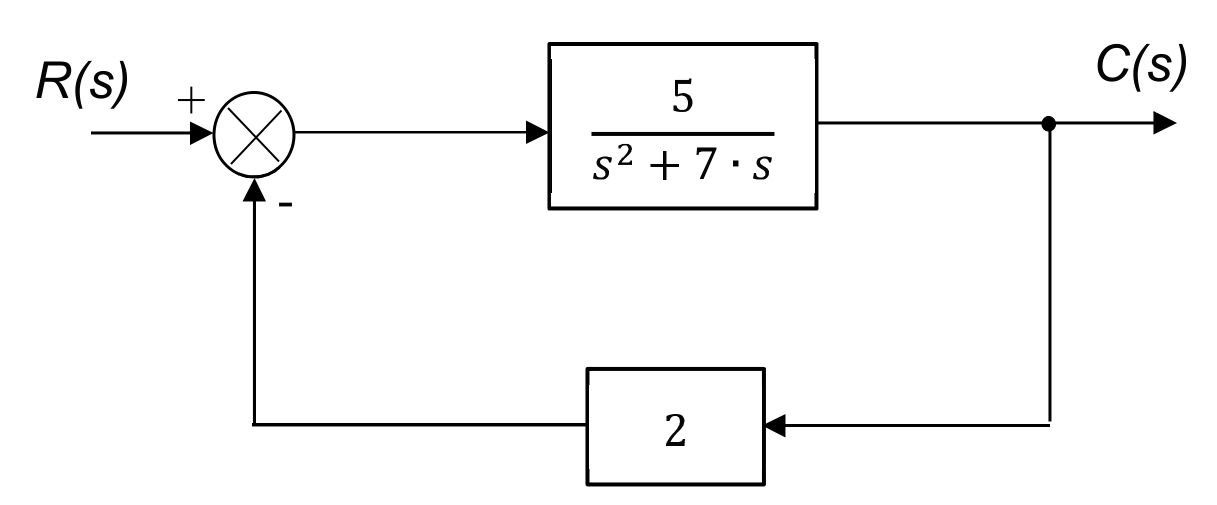
מהי פונקציית התמסורת ?
בפונקציית התמסורת אשר חישבתם מסעיף א':
מהו ערכו של מקדם הריסון ומהו ערכה של התדירות הטבעית ?
מהי תגובת המערכת במישור לפלס לאות במבוא של ארבע מדרגות יחידה ?
◂ פתרון מלא לשאלה 4
סעיף א
נתון (מהאיור לשאלה 4): בענף הקדמי , בענף המשוב , והמשוב שלילי (סימן מינוס במסכם).
מבוקש: פונקציית התמסורת של החוג הסגור, .
הנוסחה לחוג סגור עם משוב שלילי, מהנוסחאון:
כאשר התמסורת של הענף הקדמי ו- התמסורת של ענף המשוב.
1. מציבים:
2. מכפילים את המונה ואת המכנה ב- כדי להיפטר מהשבר הפנימי:
תשובה:
סעיף ב
, (ריסון יתר).
נתון: .
מבוקש: מקדם הריסון והתדירות הטבעית .
משווים את המכנה לצורה הכללית של מערכת מסדר שני, מהנוסחאון:
כאשר התדירות הטבעית (ברדיאן לשנייה) ו- מקדם הריסון (בלי יחידות).
1. האיבר החופשי נותן את התדירות הטבעית:
2. המקדם של נותן את מקדם הריסון:
3. המשמעות: , כלומר המערכת בריסון יתר. הקטבים שלה ממשיים ושונים, והתגובה למדרגה עולה בלי תנודות ובלי תגובת יתר.
4. בדיקה דרך הקטבים: , כלומר הקטבים הם ו-. שניהם ממשיים, כמצופה מריסון יתר.
תשובה: ,
סעיף ג
נתון: , ואות המבוא .
מבוקש: אות המוצא במישור לפלס, .
1. מעבירים את אות המבוא למישור לפלס. ההתמרה של מדרגת יחידה היא , ולכן:
2. מוצא המערכת הוא מכפלת המבוא בפונקציית התמסורת:
3. אפשר לכתוב את המכנה גם כפולינום פתוח, או כמכפלת גורמים:
4. בדיקה במשפט הערך הסופי: הערך של המוצא במצב המתמיד הוא
ההגבר במצב המתמיד של הוא , ולכן מבוא של 4 נותן מוצא של 2. מתאים.
להרחבה (לא נדרש בשאלה): פירוק לשברים חלקיים נותן , ובמישור הזמן . התגובה מתחילה מ-0 ועולה בלי תנודות אל 2.
תשובה:
שאלה 5 · בקר PD: משוואת הבקר ותגובה לאות שגיאה
הסבירו מהו בקר מסוג PD. רשמו את משוואת בקר זה. סמנו בכל חלק של המשוואה את סוג הבקר שהוא מייצג. רשמו והסבירו את כל חלקי משוואת הבקר.
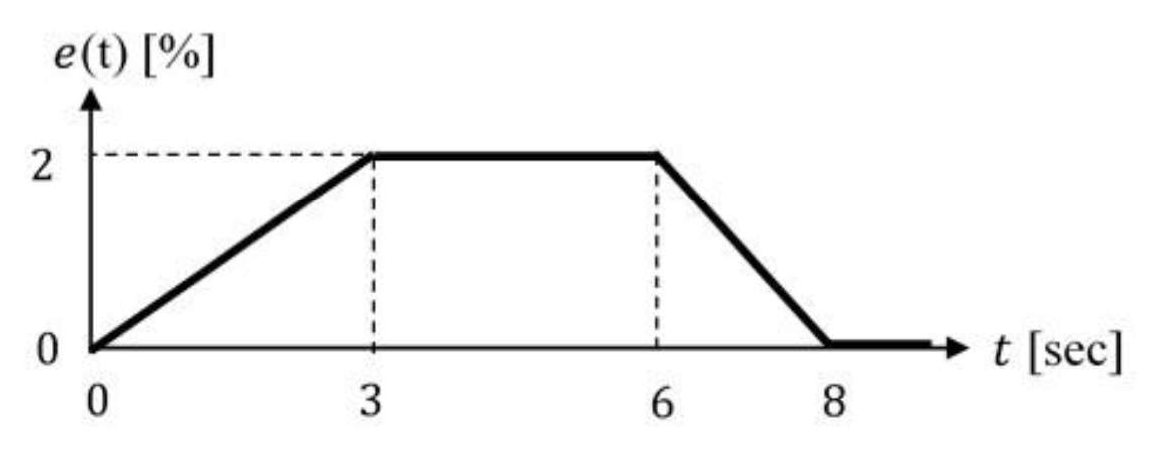
באיור לשאלה 5 מוצג אות שגיאה במבוא בקר מסוג PD בעל הנתונים הבאים: תפוקת הבקר כשהשגיאה שווה לאפס - , הקבוע הנגזרתי של הבקר - . הקבוע היחסי של הבקר . חשבו ושרטטו את תגובת הבקר לאות המתואר באיור.
◂ פתרון מלא לשאלה 5
סעיף א
בקר PD (Proportional Derivative) הוא בקר שהתפוקה שלו מגיבה גם לגודל השגיאה וגם לקצב השינוי שלה: . האיבר הוא החלק היחסי (P), האיבר הוא החלק הנגזרתי (D), ו- היא תפוקת הבקר כשהשגיאה אפס.
מבוקש: הסבר על בקר PD, המשוואה שלו, סוג הבקר שכל חלק במשוואה מייצג, והסבר על כל הסימנים.
מהו בקר PD. בקר PD (Proportional Derivative, יחסי-נגזרתי) הוא בקר שהתפוקה שלו מורכבת משתי פעולות יחד:
•פעולה יחסית (P): התפוקה מגיבה לגודל השגיאה ברגע הנוכחי.
•פעולה נגזרתית (D): התפוקה מגיבה לקצב השינוי של השגיאה, כלומר לנגזרת שלה.
משוואת הבקר במישור הזמן, מהנוסחאון:
• - תפוקת הבקר (יציאת הבקר), באחוזים.
• - אות השגיאה, באחוזים: ההפרש בין הערך הרצוי לערך הנמדד.
• - ההגבר היחסי של הבקר, בלי יחידות.
• - ההגבר (הקבוע) הנגזרתי של הבקר, ביחידות של זמן (שניות).
• - הנגזרת של השגיאה לפי הזמן: קצב השינוי של השגיאה, באחוזים לשנייה.
• - תפוקת הבקר כאשר השגיאה שווה לאפס, באחוזים.
1. החלק הנגזרתי מגיב כבר כשהשגיאה מתחילה להשתנות, עוד לפני שהיא גדלה. לכן הבקר מגיב מהר ומרסן תנודות.
2. כשהשגיאה קבועה, הנגזרת שלה אפס והחלק הנגזרתי לא תורם דבר. לכן בקר PD לבדו לא מבטל שגיאה במצב המתמיד.
3. החלק הנגזרתי רגיש לרעשים, כי רעש משתנה מהר והנגזרת שלו גדולה.
תשובה: בקר PD הוא בקר יחסי-נגזרתי, שהמשוואה שלו היא . האיבר הוא החלק היחסי (P), האיבר הוא החלק הנגזרתי (D), ו- היא תפוקת הבקר כשהשגיאה אפס.
סעיף ב
לפני : . ברגע קפיצה ל-, ועלייה בקו ישר עד ברגע . שם קפיצה ל-, וערך קבוע עד . שם קפיצה ל-, וירידה בקו ישר עד ברגע . שם קפיצה חזרה ל-.
נתון: בקר PD עם , , , ואות השגיאה שבאיור לשאלה 5.
מבוקש: תפוקת הבקר לאורך הזמן, וסרטוט שלה.
משוואת הבקר, מסעיף א:
מציבים את הקבועים. , ולכן:
שלב 1: קוראים את אות השגיאה מהאיור. האות בנוי מקטעים ישרים, ולכן בכל קטע השיפוע (הנגזרת) קבוע:
שלב 2: מחשבים את התפוקה בקצוות של כל קטע. בכל נקודת שבירה של השגיאה השיפוע משתנה בבת אחת, ולכן מחשבים שם פעמיים: רגע לפני (מסומן במינוס) ורגע אחרי (מסומן בפלוס).
1. רגע לפני (שגיאה 0, שיפוע 0):
2. רגע אחרי (שגיאה 0, שיפוע 0.667):
3. רגע לפני (שגיאה 2, שיפוע 0.667):
4. רגע אחרי (שגיאה 2, שיפוע 0):
5. רגע לפני (שגיאה 2, שיפוע 0):
6. רגע אחרי (שגיאה 2, שיפוע ):
7. רגע לפני (שגיאה 0, שיפוע ):
8. רגע אחרי (שגיאה 0, שיפוע 0):
שלב 3: צורת התפוקה בין הקצוות. בכל קטע השיפוע קבוע, ולכן החלק הנגזרתי קבוע והתפוקה היא קו ישר, שהשיפוע שלו כפול מזה של השגיאה ():
•:
•:
•:
שלב 4: הסרטוט. ציר אופקי בשניות, ציר אנכי באחוזים:
1. עד : קו אופקי בגובה .
2. ברגע : קפיצה כלפי מעלה, מ- ל-.
3. מ- עד : קו ישר עולה, מ- עד .
4. ברגע : קפיצה כלפי מטה, מ- ל-.
5. מ- עד : קו אופקי בגובה .
6. ברגע : קפיצה כלפי מטה, מ- ל-.
7. מ- עד : קו ישר יורד, מ- עד .
8. ברגע : קפיצה כלפי מעלה, מ- חזרה ל-, ומשם קו אופקי בגובה .
למה יש קפיצות. החלק היחסי רציף, כי השגיאה עצמה רציפה. החלק הנגזרתי קופץ בכל פעם שהשיפוע של השגיאה משתנה בבת אחת. גודל הקפיצה הוא 8 כפול השינוי בשיפוע. למשל ברגע השיפוע משתנה מ- ל-, והתפוקה יורדת ב-.
תשובה: לפני . ברגע קפיצה ל-, ועלייה בקו ישר עד ברגע . שם קפיצה ל-, וערך קבוע עד . שם קפיצה ל-, וירידה בקו ישר עד ברגע . שם קפיצה חזרה ל-.
שאלה 6 · חוג סגור עם משוב: תמסורת, משוואה אופיינית ויציבות לפי ראוט
באיור לשאלה 6 מוצגת סכמת מלבנים של מערכת בקרה בחוג סגור.
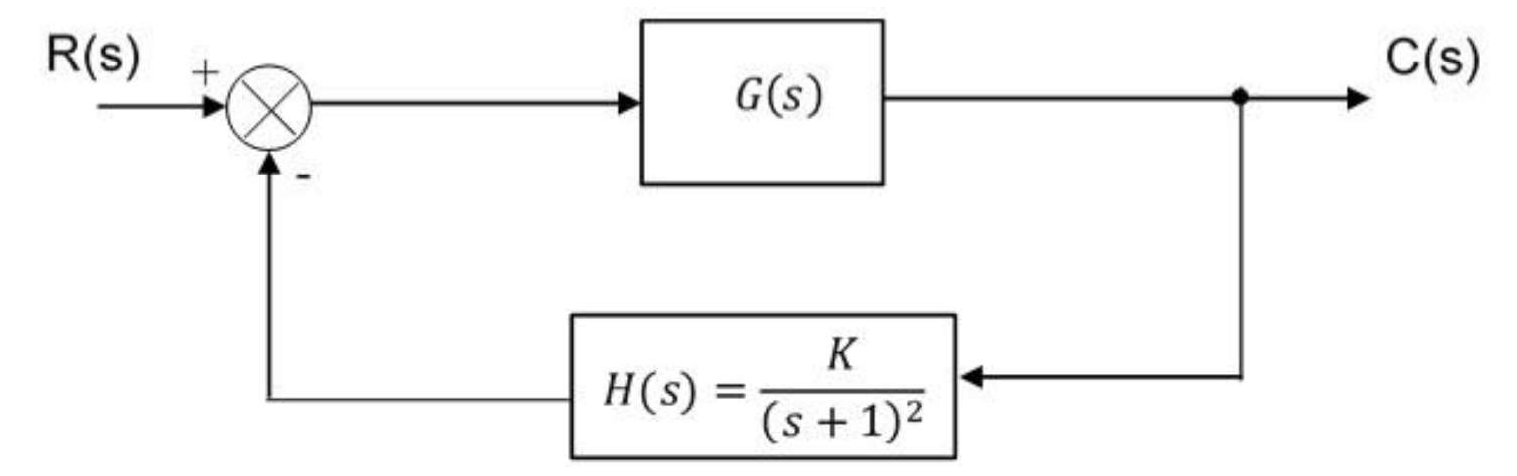
נתונה פונקציית התמסורת של החוג הסגור .
מהי פונקציית התמסורת של החוג הפתוח ?
מהי המשוואה האופיינית של מערכת הבקרה?
לפי הקריטריון של ראוט - Routh, מהו תחום הערכים של שעבורו מערכת הבקרה תהיה יציבה?
◂ פתרון מלא לשאלה 6
סעיף א
נתון: פונקציית התמסורת של החוג הסגור , והמשוב (מהאיור לשאלה 6). המשוב שלילי.
מבוקש: התמסורת של המלבן שבענף הקדמי.
הנוסחה לחוג סגור עם משוב שלילי, מהנוסחאון:
1. מכפילים את שני האגפים במכנה:
2. מעבירים את האיברים עם לאגף אחד:
3. מכאן:
שלב 2: מציבים. לקיצור מסמנים את המכנה של באות :
1. המכפלה . הגורם מצטמצם:
2. המכנה של הנוסחה:
3. מחלקים. מצטמצם, וגם :
שלב 3: בדיקה. מציבים את ואת בנוסחת החוג הסגור:
(הכפלנו את המונה ואת המכנה ב-.) התקבלה הפונקציה הנתונה.
אפשר לכתוב גם .
תשובה:
סעיף ב
מבוקש: המשוואה האופיינית של המערכת.
המשוואה האופיינית מתקבלת כשמשווים לאפס את המכנה של פונקציית התמסורת בחוג הסגור (כלומר ). שורשי המשוואה הם קוטבי המערכת.
1. המכנה של :
2. פותחים את הריבוע:
3. מכפילים איבר אחר איבר:
•
•
•
4. מחברים לפי חזקות:
5. מוסיפים את ומשווים לאפס:
תשובה:
סעיף ג
(במדויק: ).
נתון: המשוואה האופיינית .
מבוקש: תחום הערכים של שבו המערכת יציבה.
לפי קריטריון ראוט, המערכת יציבה כאשר כל האיברים בעמודה הראשונה של טבלת ראוט הם בעלי אותו סימן (כאן: כולם חיוביים).
שלב 1: המקדמים. , , , , .
שלב 2: בונים את טבלת ראוט למערכת מסדר רביעי. שתי השורות הראשונות הן המקדמים לסירוגין, וכל איבר בשורות הבאות מחושב משתי השורות שמעליו:
החישובים:
1. השורה :
2. השורה :
אפשר לכתוב גם .
3. השורה :
שלב 3: תנאי היציבות. העמודה הראשונה היא . שלושת האיברים הראשונים חיוביים, ולכן נדרש:
1. :
2. :
•עבור (בתוך התחום): ו-. המערכת יציבה.
•בגבול העליון השורה מתאפסת. המשוואה מהשורה היא , והשורשים שלה הם : קטבים על הציר המדומה, כלומר תנודות קבועות. זהו גבול היציבות.
תשובה: המערכת יציבה עבור (במדויק ).
שאלה 7 · פונקציה לוגית מדיאגרמת סולם ומונה CTU
אין קשר בין סעיפי השאלה.
באיור א' לשאלה 7 מוצגת דיאגרמת סולם עבור הפונקצייה הלוגית G.
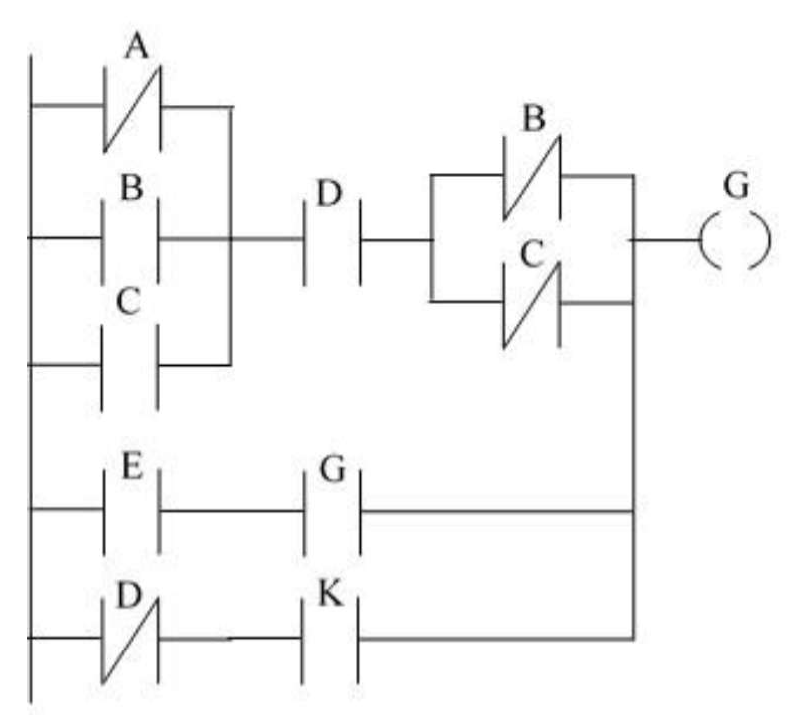
כתבו את משוואת הפונקצייה הלוגית G.
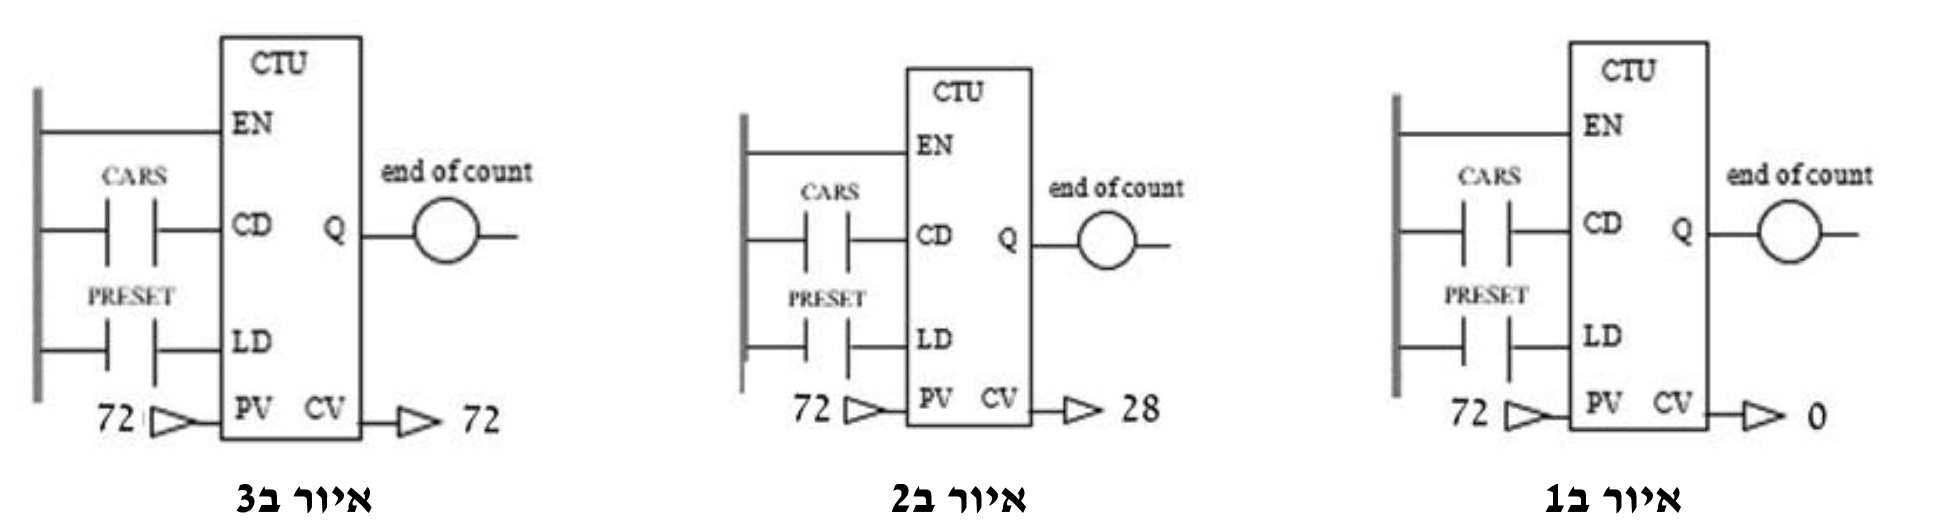
באיורים ב1, ב2, ב3 מוצגים שלושה מצבים של מונה הפועל בבקר מִתַּכנת.
מהו סוג המונה המוצג? מה מונים (סופרים) במערכת זו?
מהו מצב המונה בכל אחד מהאיורים ב1, ב2, ב3?
מהי משמעות הסימון PV במונה המוצג?
◂ פתרון מלא לשאלה 7
סעיף א
מבוקש: המשוואה של הפונקציה הלוגית שמממשת דיאגרמת הסולם שבאיור א' לשאלה 7.
כללי הקריאה של דיאגרמת סולם:
•מגעים בטור הם פעולת AND (כפל לוגי).
•מגעים או ענפים במקביל הם פעולת OR (חיבור לוגי).
•מגע פתוח (NO) מייצג את המשתנה עצמו. מגע סגור (NC, מסומן בקו אלכסוני) מוליך כשהמשתנה הוא 0, ולכן מייצג את המשתנה ההפוך.
אל הסליל מגיעים שלושה ענפים מקביליים מהפס השמאלי. קוראים כל ענף בנפרד:
הענף העליון בנוי משלושה חלקים בטור:
1. שלושה מגעים במקביל: סגור, פתוח ו- פתוח. יחד: .
2. אחריהם בטור המגע , מגע פתוח: מכפילים ב-.
3. אחריו בטור שני מגעים במקביל: סגור ו- סגור. יחד: .
4. הענף כולו:
הענף האמצעי: המגע (פתוח) בטור עם המגע (פתוח):
המגע הוא מגע של הסליל עצמו. זו החזקה עצמית: אחרי ש- הופעל, הוא ממשיך לפעול כל עוד .
הענף התחתון: המגע (סגור) בטור עם המגע (פתוח):
החיבור. שלושת הענפים נפגשים באותה נקודה, ממש לפני הסליל, ולכן הם מחוברים ב-OR:
•, , , : בענף העליון , ולכן . גם בדיאגרמה: המגע הסגור מוליך, מוליך, והמגע הסגור מוליך.
•, , , : בענף העליון , בענף האמצעי , ובענף התחתון . לכן .
תשובה:
סעיף ב
מונה מעלה (CTU - Count Up). במערכת זו מונים מכוניות (CARS).
מבוקש: סוג המונה שבאיורים ב1, ב2, ב3 לשאלה 7, ומה הוא סופר.
1. סוג המונה. בראש הבלוק רשום CTU, קיצור של Count Up: מונה מעלה. בכל דופק שמגיע לכניסת המנייה, הערך הנוכחי של המונה (CV) עולה ב-1.
2. אפשר לראות זאת גם בשלושת האיורים: הערך CV עולה מ-0 (איור ב1), דרך 28 (איור ב2), עד 72 (איור ב3), שהוא הערך המכוון PV.
3. מה מונים. המגע שמחובר לכניסת המנייה נקרא CARS, כלומר מכוניות. כל מכונית שעוברת מול החיישן סוגרת את המגע פעם אחת, והמונה מתקדם ב-1. למשל: ספירת מכוניות שנכנסות לחניון שיש בו 72 מקומות.
4. שאר החיבורים: המגע PRESET, שמחובר לכניסה LD, מאתחל את המונה לקראת ספירה חדשה. המוצא Q מפעיל את הסליל end of count (סוף הספירה).
תשובה: המונה הוא מונה מעלה (CTU - Count Up), והוא מונה מכוניות (CARS).
איור ב1: תחילת הספירה, , עוד לא נספרה אף מכונית. איור ב2: במהלך הספירה, נספרו עד כה 28 מכוניות מתוך 72. איור ב3: סוף הספירה, נספרו 72 מכוניות (), והמוצא Q (end of count) מופעל.
מבוקש: מצב המונה בכל אחד משלושת האיורים.
בכל איור משווים את הערך הנוכחי CV (הרשום ביציאה CV) לערך המכוון PV, שהוא 72 בשלושת האיורים. המוצא Q של מונה מעלה מופעל כאשר CV מגיע ל-PV.
1. איור ב1: . זו תחילת הספירה: המונה אופס, ועוד לא נספרה אף מכונית. , ולכן המוצא Q כבוי.
2. איור ב2: . המונה באמצע הספירה: נספרו עד כה 28 מכוניות, ונשארו מכוניות עד לערך המכוון. , ולכן המוצא Q עדיין כבוי.
3. איור ב3: . זה סוף הספירה: נספרו 72 מכוניות, והערך הנוכחי הגיע לערך המכוון (). המוצא Q עובר ל-1 ומפעיל את הסליל end of count.
•איור ב1 - תחילת הספירה: , עוד לא נספרה אף מכונית.
•איור ב2 - במהלך הספירה: נספרו עד כה 28 מכוניות מתוך 72.
•איור ב3 - סוף הספירה: נספרו 72 מכוניות, , והמוצא Q (end of count) מופעל.
PV - Preset Value: הערך המכוון של המונה, כלומר מספר המניות שאליו המונה צריך להגיע (כאן 72). כשהערך הנוכחי CV מגיע ל-PV, המוצא Q מופעל.
מבוקש: המשמעות של הסימון PV.
1. PV הוא קיצור של Preset Value: הערך המכוון (הערך שנקבע מראש) של המונה.
2. זהו יעד הספירה: מספר המניות שהמונה צריך לצבור כדי שהמוצא Q יופעל. במונה שבשאלה , כלומר 72 מכוניות.
3. הבקר משווה כל הזמן את הערך הנוכחי CV (Current Value, מספר המכוניות שנספרו עד כה) לערך PV. כאשר CV מגיע ל-PV, המוצא Q עובר ל-1 והסליל end of count מופעל, כמו באיור ב3.
תשובה: PV הוא Preset Value, הערך המכוון של המונה: מספר המניות שאליו המונה צריך להגיע (כאן 72). כשהערך הנוכחי CV מגיע ל-PV, המוצא Q מופעל.
שאלה 8 · דיאגרמת סולם להשוואת מפלסים בשני מכלים
באיור לשאלה 8 מוצג קטע מדיאגרמת סולם של תהליך הכולל שני מכלים, שבכל אחד מהם מותקן חיישן מפלס המודד בתחום של 0-10 מטר ומפיק אות של 0-5 וולט. מוצא החיישנים מחובר לבקר מִתַּכנת דרך כרטיס קלט אנלוגי בעל עשר סיביות, שמתח הייחוס שלו הוא חמישה וולט. תפקיד המערכת הוא להפעיל את הנורה G כאשר הפרש המפלסים גדול מ־40 סנטימטר.
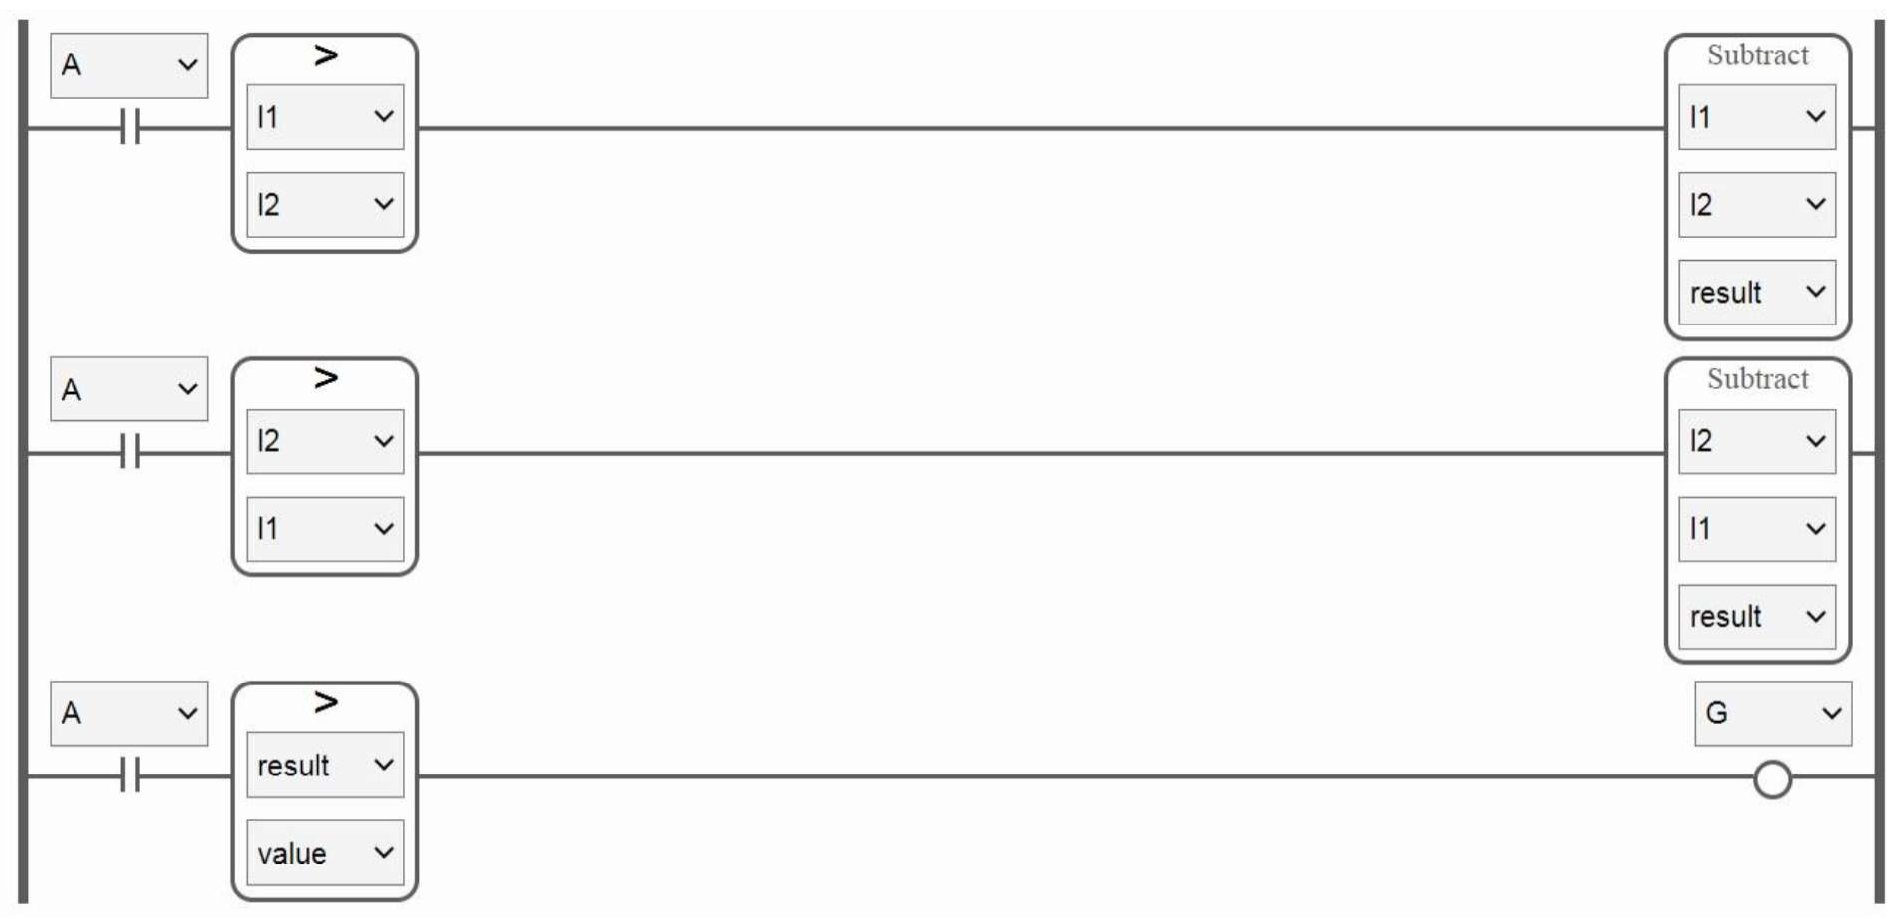
מה תפקיד המשתנה result.
מה תפקיד המשתנה value ומהו ערכו?
נתון שהמפלס במכל 1 הוא חמישה מטרים והמפלס במכל 2 הוא 5.1 מטרים. חשבו את ערכם של משתנים אלה:
המשתנה L1.
המשתנה L2.
המשתנה result.
◂ פתרון מלא לשאלה 8
סעיף א
המשתנה result שומר את הפרש המפלסים בין שני המכלים, ביחידות המספריות של כרטיס הקלט. ההפרש מחושב תמיד כערך הגדול פחות הערך הקטן, ולכן הוא חיובי.
מבוקש: התפקיד של המשתנה result בדיאגרמת הסולם שבאיור לשאלה 8.
קוראים את שתי השורות הראשונות של הדיאגרמה (המשתנים L1 ו-L2 שבטבלה רשומים בדיאגרמה באותיות קטנות):
1. שורה ראשונה: כאשר המתג A מופעל וגם מתקיים , מתבצע הבלוק Subtract (חיסור):
2. שורה שנייה: כאשר המתג A מופעל וגם מתקיים , מתבצע החיסור ההפוך:
3. בגלל בלוק ההשוואה שלפני כל חיסור, תמיד מחסרים את הערך הקטן מהערך הגדול. לכן result הוא ההפרש בין שני המפלסים בערך מוחלט, והוא אף פעם לא שלילי:
4. שורה שלישית: result מושווה לערך הסף value, ולפי התוצאה מופעלת הנורה G.
הערכים L1 ו-L2 הם המספרים שכרטיס הקלט האנלוגי מפיק מהמתחים של החיישנים, ולכן גם result הוא ביחידות המספריות של הכרטיס, ולא במטרים.
תשובה: המשתנה result שומר את הפרש המפלסים בין שני המכלים, ביחידות המספריות של כרטיס הקלט. ההפרש מחושב תמיד כערך הגדול פחות הקטן, ולכן הוא חיובי.
סעיף ב
value הוא ערך הסף להפעלת ההתראה: המספר שמתאים, ביחידות של כרטיס הקלט, להפרש מפלסים של 40 ס"מ. .
נתון: חיישן שמודד 0 עד 10 מטר ומפיק 0 עד 5 וולט; כרטיס קלט אנלוגי בעל 10 סיביות, עם מתח ייחוס של 5 וולט; ההתראה נדרשת כשהפרש המפלסים גדול מ-40 ס"מ.
מבוקש: התפקיד של המשתנה value, והערך שלו.
התפקיד. בשורה השלישית של הדיאגרמה הנורה G מופעלת כאשר המתג A מופעל וגם . לכן value הוא ערך הסף: המספר הקבוע שמייצג הפרש מפלסים של 40 ס"מ, באותן יחידות מספריות שבהן נמדד result.
1. כרטיס בעל 10 סיביות מחלק את תחום המבוא שלו ( עד ) ל- רמות.
2. החיישן מפיק במפלס של . לכן כל תחום המדידה, 10 מטר, מתאים ל-1024 יחידות מספריות.
3. הפרש של 40 ס"מ הוא . הערך המספרי שלו:
4. אותו חישוב דרך המתחים. הפרש של הוא הפרש מתח של . כושר ההבחנה של הכרטיס, לפי הנוסחאון, הוא . לכן:
5. הכרטיס עובד במספרים שלמים, ולכן קובעים .
תשובה: value הוא ערך הסף להפעלת ההתראה, שמייצג הפרש מפלסים של 40 ס"מ ביחידות של כרטיס הקלט. ערכו , כלומר כ-41.
סעיף ג
נתון: המפלס במכל 1 הוא . החיישן: 0 עד 10 מטר, 0 עד 5 וולט. הכרטיס: 10 סיביות, מתח ייחוס .
מבוקש: הערך המספרי של המשתנה L1 בבקר.
1. המתח שהחיישן מפיק. החיישן ליניארי, לכל , כלומר לכל מטר:
2. הכרטיס ממיר את המתח למספר, ביחס למתח הייחוס ול- הרמות:
3. בדיקה: המפלס הוא בדיוק חצי מתחום המדידה, והמספר הוא בדיוק חצי מ-1024.
תשובה:
(החישוב המדויק: 522.24)
נתון: המפלס במכל 2 הוא .
מבוקש: הערך המספרי של המשתנה L2 בבקר.
1. המתח שהחיישן מפיק:
2. הערך המספרי בכרטיס:
3. הכרטיס מפיק מספר שלם, ולכן:
תשובה:
נתון: , (מהסעיפים הקודמים), והמתג A מופעל.
מבוקש: הערך של המשתנה result.
1. בודקים איזו שורה בדיאגרמה מתקיימת. (כי ), ולכן ההשוואה שבשורה הראשונה () לא מתקיימת, וההשוואה שבשורה השנייה () מתקיימת.
2. בשורה השנייה מתבצע החיסור:
3. בדיקת סבירות. יחידה מספרית אחת שווה , ולכן 10 יחידות הן כ-. זה מתאים להפרש המפלסים האמיתי, .
4. מה קורה לנורה: בשורה השלישית נבדק אם . כאן , ולכן הנורה G לא מופעלת. זה נכון, כי הפרש של 10 ס"מ קטן מ-40 ס"מ.
תשובה:
שאלה 9 · נכון/לא נכון: קריאת אופיין של טכוגנרטור
באיור לשאלה מספר 9 מוצג אופיין של טכוגנרטור. הטכוגנרטור מורכב על הציר של מנוע חשמלי ותפקידו למדוד את קצב הסיבוב של המנוע. באיור ניתן לראות שהקשר בין המתח במוצא הטכוגנרטור ובין קצב הסיבוב של המנוע הוא לינארי.
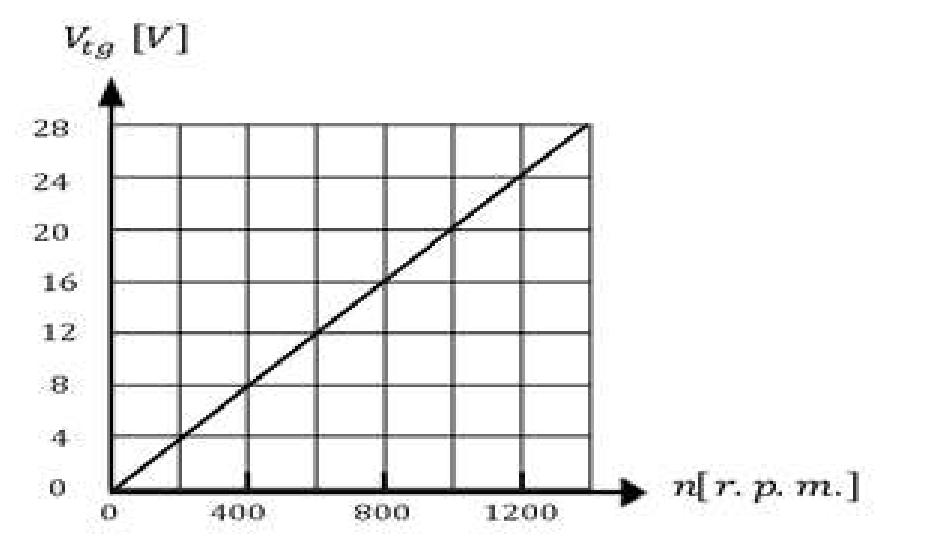
כאשר קצב הסיבוב של המנוע הוא , אז מתח המוצא של הטכוגנרטור הוא של .
•נכון
•לא נכון
◂ פתרון מלא לשאלה 9
פתרון
לא נכון. לפי האופיין, בקצב סיבוב של מתח המוצא הוא , ולא .
מבוקש: לבדוק לפי האופיין שבאיור לשאלה 9 אם בקצב סיבוב של מתח המוצא הוא .
1. האופיין הוא קו ישר שעובר דרך הראשית, ולכן , כאשר קבוע הטכוגנרטור.
2. קוראים מהגרף נקודה שבה הקו עובר בדיוק בצומת של קווי הרשת: ב- המתח הוא . מכאן:
בדיקה בנקודה נוספת: ב- מתקבל , כמו בגרף.
3. המתח בקצב הסיבוב הנתון:
4. אפשר לקרוא זאת גם ישירות מהגרף: קו הרשת האנכי שבאמצע, בין 400 ל-800, הוא , והאופיין חוצה אותו בגובה .
5. שונה מ- שבהיגד.
למה לא "נכון": מתח של מתקבל בקצב סיבוב של , ולא ב-.
תשובה: לא נכון. בקצב סיבוב של מתח המוצא הוא .
שאלה 10 · נכון/לא נכון: משווה וממסר בבקרת תאורת רחוב
באיור לשאלה 10 מוצג מעגל חשמלי של מערכת לבקרת תאורת רחוב.
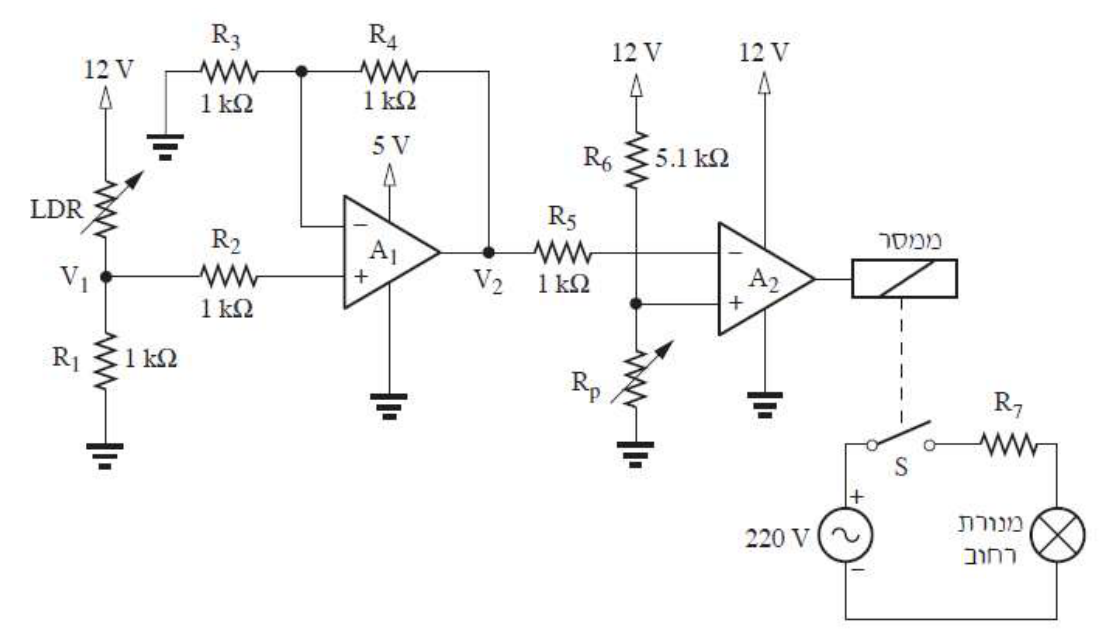
כאשר המתח בהדק החיובי של המגבר A2 יהיה גדול מהמתח בהדק השלילי של המגבר A2, המנורה תידלק.
•נכון
•לא נכון
◂ פתרון מלא לשאלה 10
פתרון
נכון. המגבר A2 פועל כמשווה: כשהמתח בהדק החיובי גדול מהמתח בהדק השלילי, המוצא שלו עולה לרוויה חיובית (כ-), סליל הממסר מקבל זרם, המגע S נסגר והמנורה נדלקת.
מבוקש: לבדוק מה קורה למנורת הרחוב שבאיור לשאלה 10 כאשר המתח בהדק החיובי של A2 גדול מהמתח בהדק השלילי שלו.
1. המגבר A2 הוא משווה. אין לו נגד משוב בין המוצא למבוא, ולכן הוא לא מגביר באופן ליניארי. הוא משווה בין שני ההדקים שלו, והמוצא נמצא באחד משני מצבים:
•מתח ההדק החיובי גדול ממתח ההדק השלילי: המוצא עולה לרוויה חיובית, קרוב למתח ההזנה .
•מתח ההדק החיובי קטן ממתח ההדק השלילי: המוצא יורד לרוויה התחתונה, קרוב ל- (ההזנה התחתונה של המגבר היא אדמה).
2. במצב שבהיגד המתח בהדק החיובי גדול יותר, ולכן מוצא A2 הוא כ-.
3. הממסר. מוצא A2 מחובר לסליל הממסר. כשהמוצא גבוה, זורם זרם בסליל והממסר מופעל.
4. המגע S. המגע של הממסר מצויר באיור פתוח, כלומר זהו מגע פתוח במצב רגיל (N.O.). כשהממסר מופעל, המגע נסגר.
5. המנורה. כשהמגע S סגור, המעגל של מקור ה- נסגר דרך ומנורת הרחוב, והמנורה נדלקת.
בדיקת היגיון של המערכת כולה. בחושך ההתנגדות של ה-LDR גדולה, ולכן המתח (מחלק המתח של ה-LDR ו-) קטן. המגבר הוא מגבר לא מהפך בעל הגבר , ולכן גם קטן. מגיע להדק השלילי של A2, והוא יורד מתחת למתח הסף שבהדק החיובי (שנקבע על ידי ו-). זה בדיוק המצב שבהיגד, והמנורה נדלקת בחושך, כפי שמצופה מתאורת רחוב.
למה לא "לא נכון": ההיגד היה שגוי אילו המגע S היה סגור במצב רגיל (N.C.), או אילו ההדקים של A2 היו מוחלפים.
תשובה: נכון. כשהמתח בהדק החיובי של A2 גדול מהמתח בהדק השלילי, מוצא המשווה עולה לכ-, הממסר מופעל, המגע S נסגר והמנורה נדלקת.
שאלה 11 · נכון/לא נכון: הגבר של מגבר לא מהפך
באיור לשאלה 11 מוצג מעגל חשמלי המבוסס על מגבר שרת שנועד להגברת המתח במוצא הצמד התרמי.
נתון: , .
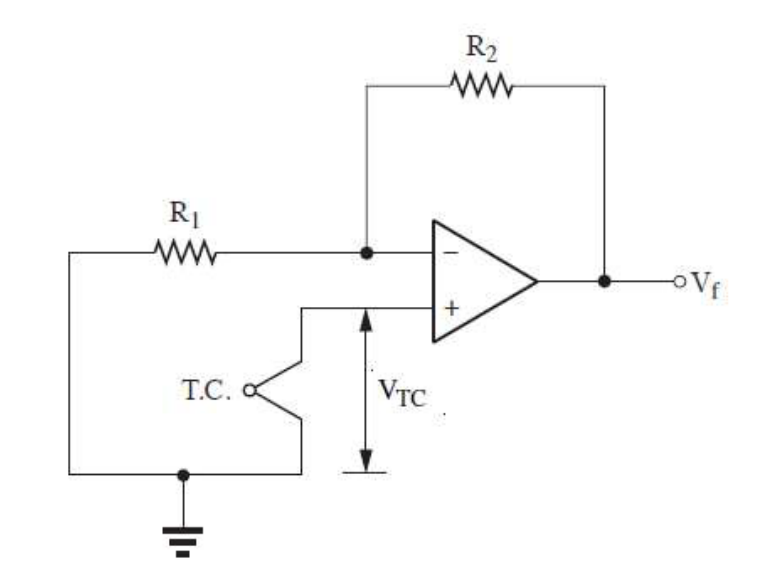
האם נכון שהֶגבר מַגבר השרת הוא ?
•נכון
•לא נכון
◂ פתרון מלא לשאלה 11
פתרון
לא נכון. זהו מגבר לא מהפך, וההגבר שלו הוא .
נתון: , , והמעגל שבאיור לשאלה 11.
מבוקש: לבדוק אם הגבר המגבר הוא .
1. מזהים את סוג המגבר. מתח הצמד התרמי מחובר להדק החיובי (הלא מהפך) של מגבר השרת. הנגד מחבר את המוצא להדק השלילי, והנגד מחבר את ההדק השלילי לאדמה. זהו מגבר לא מהפך.
2. נוסחת ההגבר של מגבר לא מהפך, מהנוסחאון:
כאשר נגד המשוב ו- הנגד שבין ההדק השלילי לאדמה.
3. מציבים:
4. כלומר : המעגל מכפיל את מתח הצמד התרמי פי 2, ולא פי 1.
למה לא "נכון": היחס הוא גודל ההגבר של מגבר מהפך, אבל כאן האות נכנס להדק החיובי, ולכן מוסיפים 1. הגבר של 1 בחיבור הזה מתקבל רק כאשר (עוקב מתח).
תשובה: לא נכון. ההגבר הוא .
שאלה 12 · נכון/לא נכון: המתח המזערי במוצא ממיר D/A
באיור לשאלה 12 מוצגת מערכת המרה הכוללת מיקרו-מחשב וממיר D/A בעל 8 סיביות.
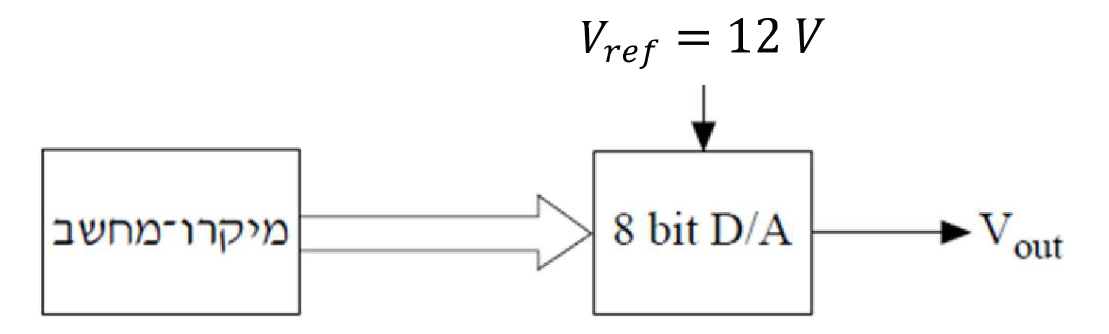
מתוך האיור ניתן לחשב את המתח המזערי במוצא הממיר שהוא .
•נכון
•לא נכון
◂ פתרון מלא לשאלה 12
פתרון
לא נכון. המתח המזערי במוצא (צעד אחד של הממיר) הוא , ולא .
נתון (מהאיור לשאלה 12): ממיר D/A בעל סיביות, עם מתח ייחוס .
מבוקש: לבדוק אם המתח המזערי במוצא הממיר הוא .
1. ממיר בעל 8 סיביות מקבל מספרים בינאריים מ-00000000 עד 11111111, כלומר צירופים. הוא מחלק את מתח הייחוס ל-256 צעדים שווים.
2. המתח המזערי במוצא (השונה מאפס) מתקבל כשהמיקרו-מחשב שולח את המספר הקטן ביותר, 00000001. זהו צעד אחד של הממיר:
3. משווים להיגד: קטן בהרבה מ-.
שתי הערות:
•לפי נוסחת הנוסחאון לכושר ההבחנה, שבה מחלקים ב-, מתקבל . גם זה רחוק מאוד מ-.
•עבור המספר 00000000 המוצא הוא . גם לפי הפירוש הזה המתח המזערי אינו .
למה לא "נכון": צעד של מתאים לחלוקה של לפחות מ-10 צעדים, ואילו ממיר של 8 סיביות מחלק ל-256 צעדים.
תשובה: לא נכון. המתח המזערי במוצא הוא .
שאלה 13 · נכון/לא נכון: הספק על נגד
כאשר דרך נגד שערכו יזרום זרם של , ההספק של הנגד יהיה .
•נכון
•לא נכון
◂ פתרון מלא לשאלה 13
פתרון
לא נכון. , ולא .
נתון: , .
מבוקש: לבדוק אם ההספק על הנגד הוא .
1. ממירים ליחידות תקניות:
2. ההספק על נגד, מהנוסחאון:
כאשר הזרם דרך הנגד ו- ההתנגדות שלו.
3. מציבים:
4. בדיקה בדרך אחרת. המתח על הנגד, לפי חוק אוהם: . ההספק: . אותה תוצאה.
למה לא "נכון": המספר 500 הוא המתח על הנגד בוולטים (), ולא ההספק. כדי לקבל הספק צריך להכפיל שוב בזרם.
תשובה: לא נכון. ההספק על הנגד הוא .
שאלה 14 · נכון/לא נכון: פקודות חילוק וחיסור בבקר
באיור לשאלה 14 מוצג תיאור סכמתי של שתי פקודות הפועלות בבקר מִתַּכנת. הם משתנים שלמים.
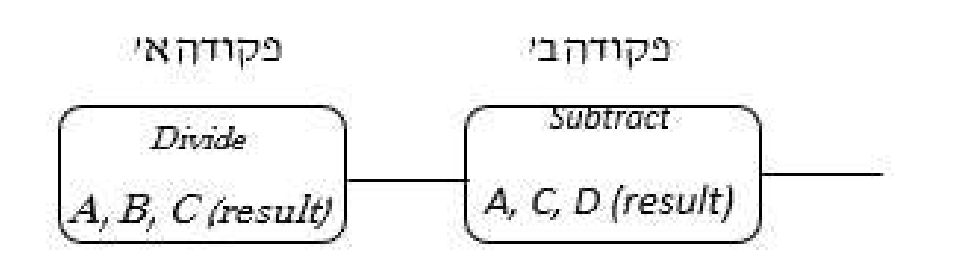
אם: ו- אז .
•נכון
•לא נכון
◂ פתרון מלא לשאלה 14
פתרון
נכון. פקודה א' (Divide): . פקודה ב' (Subtract): .
נתון: , , ושתי הפקודות שבאיור לשאלה 14.
מבוקש: לבדוק אם אחרי ביצוע שתי הפקודות מתקבל .
בכל בלוק רשומים שלושה משתנים: שני הראשונים הם הנתונים של הפעולה, והשלישי, שלידו כתוב result, מקבל את התוצאה. הבקר מבצע את הפקודות לפי הסדר: קודם פקודה א' ואחריה פקודה ב'.
1. פקודה א' - Divide (חילוק) עם המשתנים : מחלקים את ב-, והתוצאה נשמרת ב-:
החילוק יוצא שלם, בלי שארית, ולכן אין בעיה עם משתנים שלמים.
2. פקודה ב' - Subtract (חיסור) עם המשתנים : מחסרים את מ-, והתוצאה נשמרת ב-:
3. התוצאה שווה לערך שבהיגד.
למה לא "לא נכון": ההיגד היה שגוי אילו הפקודות היו מתבצעות בסדר הפוך, או אילו החיסור היה (ואז ).
תשובה: נכון. , ולכן .
שאלה 15 · נכון/לא נכון: קוצב זמן TON והחזקה עצמית
באיור לשאלה 15 מוצגת דיאגרמת סולם של בקר מִתַּכנת. דיאגרמת הסולם כוללת קוצב זמן מסוג השהיה בהפעלה (On Delay-TON).
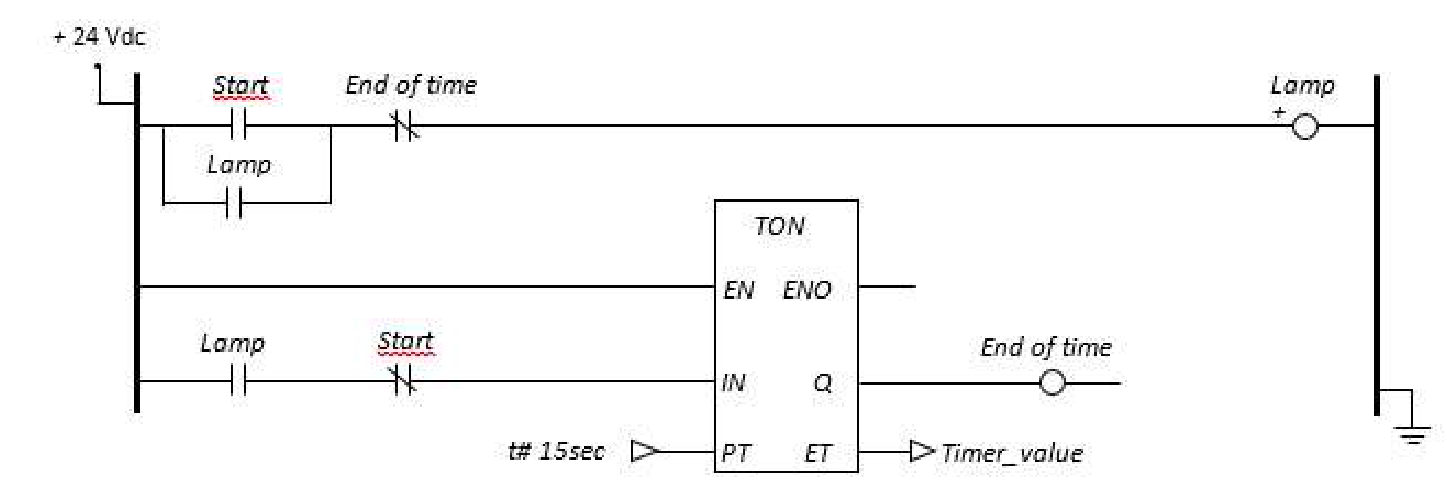
כל לחיצה על הלחצן Start תכבה את המנורה למשך 15 שניות.
•נכון
•לא נכון
◂ פתרון מלא לשאלה 15
פתרון
לא נכון. לחיצה על Start מדליקה את המנורה (עם החזקה עצמית), והקוצב מכבה אותה 15 שניות אחרי שחרור הלחצן. כלומר כל לחיצה מדליקה את המנורה למשך 15 שניות, ולא מכבה אותה.
מבוקש: לבדוק לפי דיאגרמת הסולם שבאיור לשאלה 15 מה עושה לחיצה על הלחצן Start.
קוראים את הדיאגרמה שורה אחרי שורה.
1. השורה של המנורה:
המגע Start הוא מגע פתוח, ובמקביל אליו מגע פתוח של Lamp. בטור אחריהם מגע סגור של End of time.
2. השורה של הקוצב: הכניסה IN של הקוצב TON מקבלת
כלומר הקוצב סופר כאשר המנורה דולקת והלחצן משוחרר. הזמן המכוון הוא שניות, והמוצא Q של הקוצב מפעיל את הסליל End of time.
1. לפני הלחיצה: המנורה כבויה, הקוצב לא סופר ו-End of time הוא 0.
2. לוחצים על Start: המגע Start נסגר, המגע הסגור של End of time מוליך, ולכן הסליל Lamp מופעל. המנורה נדלקת.
3. משחררים את הלחצן: המגע Lamp שבמקביל ל-Start ממשיך להזין את הסליל (החזקה עצמית), והמנורה נשארת דולקת. עכשיו Lamp הוא 1 ו-Start הוא 0, ולכן והקוצב מתחיל לספור.
4. אחרי 15 שניות: המוצא Q של הקוצב עולה ל-1, והסליל End of time מופעל. המגע הסגור של End of time שבשורה של המנורה נפתח, ההחזקה העצמית נשברת והמנורה כבה.
5. המנורה כבתה, ולכן . הקוצב מתאפס, End of time חוזר ל-0, והמערכת חוזרת למצב ההתחלתי, עד הלחיצה הבאה.
המסקנה: כל לחיצה על Start מדליקה את המנורה, והיא דולקת 15 שניות מרגע שחרור הלחצן ואז כבה. ההיגד טוען את ההפך.
למה לא "נכון": כדי שלחיצה תכבה את המנורה למשך 15 שניות, המנורה צריכה לדלוק במצב הרגיל ולהיכבות בלחיצה. בדיאגרמה המנורה כבויה במצב הרגיל, והלחיצה מדליקה אותה.
תשובה: לא נכון. כל לחיצה על Start מדליקה את המנורה למשך 15 שניות (מרגע שחרור הלחצן), ואחר כך המנורה כבה.
שאלה 16 · נכון/לא נכון: הערך המספרי בכרטיס מבוא אנלוגי
באיור לשאלה 16 מוצג אופיין של הערך המספרי בכרטיס מבוא בבקר מִתַּכנת בתלות במתח המבוא.
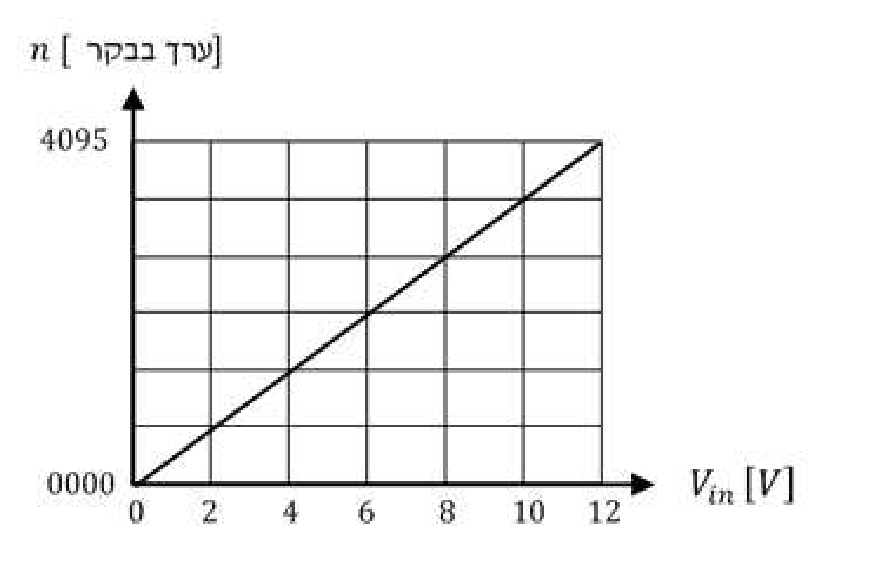
בעבור מתח מבוא של שישה וולט הערך המספרי בבקר הוא 2000.
•נכון
•לא נכון
◂ פתרון מלא לשאלה 16
פתרון
לא נכון. האופיין ליניארי, מ-0 ב- עד 4095 ב-, ולכן ב- הערך הוא , כלומר כ-2047, ולא 2000.
מבוקש: לבדוק לפי האופיין שבאיור לשאלה 16 אם במתח מבוא של הערך המספרי בבקר הוא 2000.
1. האופיין הוא קו ישר שעובר דרך הראשית ודרך הנקודה (, 4095). לכן:
(הערך המרבי 4095 מתאים לכרטיס של 12 סיביות: .)
2. מציבים :
3. הבקר שומר מספר שלם, ולכן הערך הוא 2047 (או 2048). בכל מקרה זהו חצי מהערך המרבי, כי הם חצי מ-.
4. משווים להיגד: .
למה לא "נכון": הערך 2000 מתקבל במתח של , ולא ב-.
תשובה: לא נכון. במתח מבוא של הערך המספרי הוא .
שאלה 17 · נכון/לא נכון: זיהוי ממיר A/D בתרשים מלבנים
באיור לשאלה 17 מוצג תרשים מלבנים (ללא פירוט), המתאר את מבנהו העקרוני של בקר מִתַּכנת.
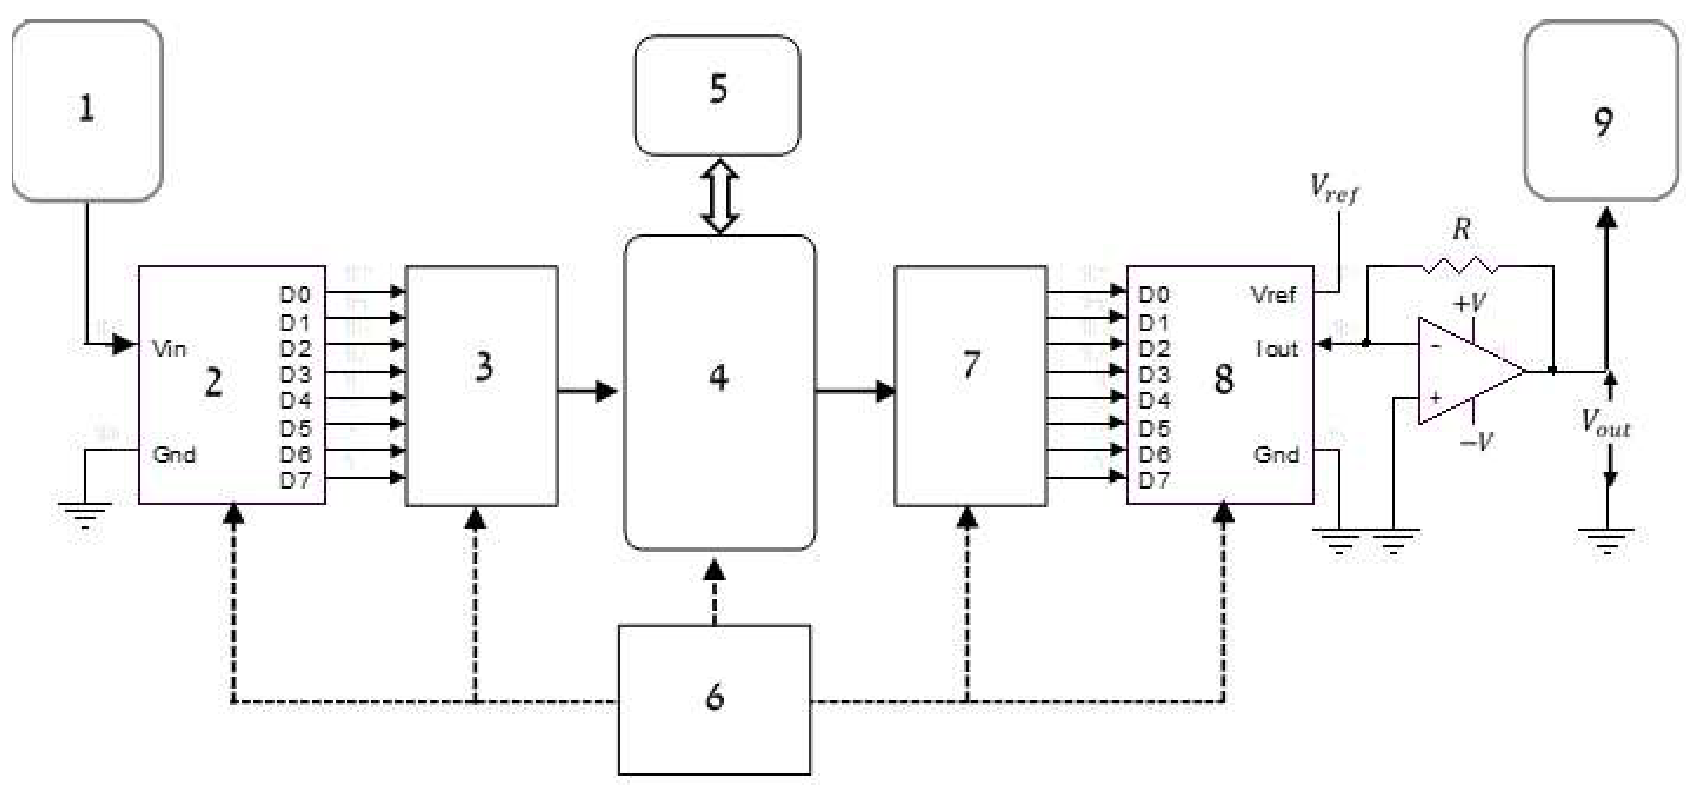
המלבן שמספרו 2 מתאר ממיר תקבילי לספרתי A/D בעל שמונה סיביות.
•נכון
•לא נכון
◂ פתרון מלא לשאלה 17
פתרון
נכון. למלבן 2 נכנס אות תקבילי (הכניסה ), ויוצאים ממנו שמונה קווים ספרתיים, D0 עד D7. זהו ממיר A/D בעל 8 סיביות.
מבוקש: לבדוק לפי האיור לשאלה 17 אם המלבן שמספרו 2 הוא ממיר A/D בעל שמונה סיביות.
1. הכניסה של מלבן 2. למלבן יש הדק שמקבל אות ממלבן 1 (מקור האות התקבילי, למשל חיישן), והדק Gnd שמחובר לאדמה. כלומר נכנס אליו מתח תקבילי (אנלוגי).
2. היציאה של מלבן 2. מהמלבן יוצאים שמונה קווים, המסומנים D0, D1, D2, D3, D4, D5, D6, D7. החצים שעליהם יוצאים מהמלבן אל מלבן 3. אלה קווי נתונים ספרתיים, סיבית אחת בכל קו.
3. המסקנה. רכיב שמקבל מתח תקבילי ומוציא מספר בינארי הוא ממיר תקבילי לספרתי (A/D). שמונה קווי מוצא הם שמונה סיביות.
4. השוואה למלבן 8. במלבן 8 הכיוון הפוך: שמונת הקווים D0 עד D7 נכנסים אליו, ויש לו הדק ומוצא תקבילי , שמגבר השרת הופך למתח . זהו ממיר ספרתי לתקבילי (D/A). כך האות עובר בתרשים: תקבילי, ספרתי בתוך הבקר, ושוב תקבילי.
למה לא "לא נכון": ההיגד היה שגוי אילו החצים שעל הקווים D0 עד D7 היו נכנסים למלבן 2 (ואז הוא היה ממיר D/A), או אילו מספר הקווים היה שונה משמונה.
תשובה: נכון. למלבן 2 נכנס אות תקבילי (), ויוצאים ממנו שמונה קווים ספרתיים (D0 עד D7): זהו ממיר A/D בעל 8 סיביות.
שאלה 18 · נכון/לא נכון: פונקציה בוליאנית בשפת FBD
באיור לשאלה 18 מוצגת פונקציה הבוליאנית בשפת FBD.
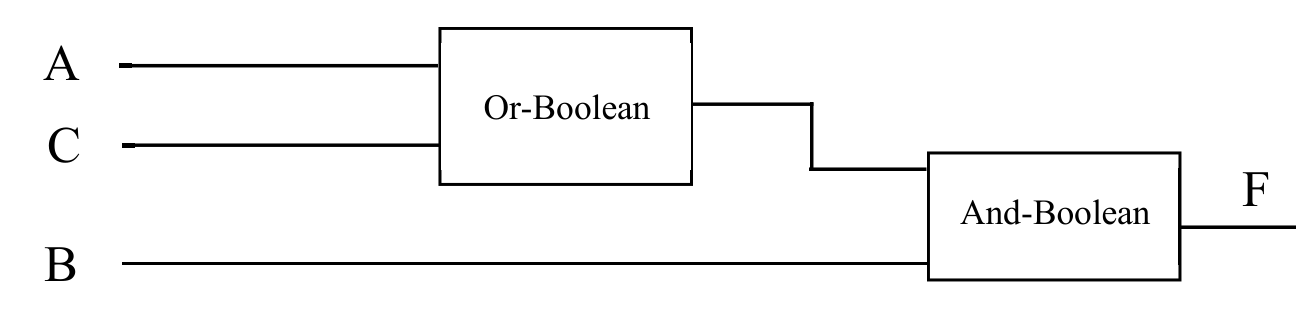
הפונקציה הבוליאנית היא: .
•נכון
•לא נכון
◂ פתרון מלא לשאלה 18
פתרון
נכון. מהאיור , והביטוי שבהיגד מצטמצם לאותה פונקציה: .
מבוקש: לבדוק אם התרשים שבאיור לשאלה 18 מממש את הפונקציה .
1. לבלוק Or-Boolean נכנסים ו-. המוצא שלו הוא .
2. לבלוק And-Boolean נכנסים המוצא של הבלוק הקודם והמשתנה . המוצא שלו הוא :
שלב 2: טבלת אמת. רק כאשר וגם לפחות אחד מהמשתנים , הוא 1:
שלב 3: כותבים את הפונקציה כסכום מכפלות. יש שלוש שורות שבהן :
•, , : המכפלה
•, , : המכפלה
•, , : המכפלה
לכן , בדיוק כמו בהיגד.
שלב 4: בדיקה אלגברית בכיוון ההפוך. מפשטים את הביטוי שבהיגד:
השתמשנו בזהויות ו-. התקבלה הפונקציה שקראנו מהאיור.
למה לא "לא נכון": ההיגד היה שגוי אילו אחת משלוש המכפלות הייתה שונה, למשל במקום (ואז הפונקציה הייתה ).
תשובה: נכון. מהאיור , וזו בדיוק הפונקציה .