דילוג לתוכן המרכזי

מבחן מה"ט מערכות בקרה, רכיבים ומתמרים 97112 - קיץ 2023 מועד א'

הנדסת אלקטרוניקה · סמל 97112 · 17 שאלות · פתרון מלא לכל סעיף

מבחן הגמר הממלכתי של מה"ט במערכות בקרה, רכיבים ומתמרים, קיץ 2023 מועד א', כל 17 השאלות כמו בשאלון. לכל סעיף יש תשובה סופית ופתרון מלא ומוסבר, צעד אחרי צעד. נסו לפתור לבד, ואז פתחו את הפתרון.

הנחיות הבחינה

משך הבחינה: ארבע שעות.

מבנה השאלון: 17 שאלות בשאלון. השאלון מחולק לשני חלקים.

חלק א' – שאלות סגורות.

יש לענות על 8 שאלות בלבד, מתוך השאלות 1-11.

ערך כל שאלה 5 נקודות, סה"כ 40 נקודות.

חלק ב' – שאלות פתוחות.

יש לענות על ארבע שאלות בלבד, מתוך השאלות 12-17.

ערך כל שאלה 15 נקודות, סה"כ 60 נקודות.

סה"כ: 100 נקודות.

חומר עזר: מחשבון (אין להשתמש במחשב כף יד או במחשבון עם תקשורת חיצונית).

דפי נוסחאות יצורפו לשאלון הבחינה.

נוסחאון מה"ט במערכות בקרה, רכיבים ומתמרים - להורדה ב-PDF, 58 עמודים.

שאלה 1 · אות מוצא של מערכת בחוג סגור

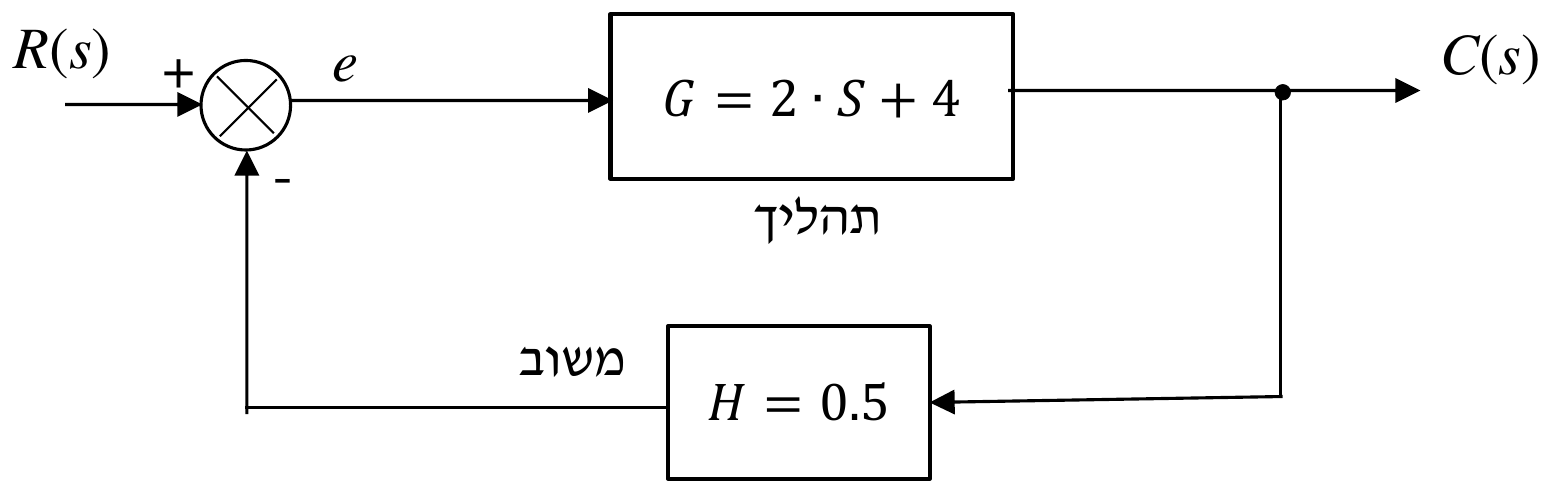
באיור לשאלה 1 מוצגת סכמת מלבנים של מערכת בקרה. למערכת בקרה זו נתנו בכניסה את האות: R(s)=2sR(s)=\frac{2}{s}.

האות במוצא C(s)C(s) יהיה:

א. C(s)=S+2S2+3⋅SC(s)=\frac{S+2}{S^2+3\cdot S}.

ב. C(s)=2⋅S+3S2+4⋅SC(s)=2\cdot\frac{S+3}{S^2+4\cdot S}.

ג. C(s)=6⋅S+1S2+3⋅SC(s)=6\cdot\frac{S+1}{S^2+3\cdot S}.

ד. C(s)=4⋅S+2S2+3⋅SC(s)=4\cdot\frac{S+2}{S^2+3\cdot S}.

(5 נקודות)
◂ פתרון מלא לשאלה 1

פתרון

תשובה:

ד. C(s)=4⋅S+2S2+3⋅SC(s)=4\cdot\frac{S+2}{S^2+3\cdot S}

נתון: G=2S+4G=2S+4, משוב שלילי H=0.5H=0.5, כניסה R(s)=2sR(s)=\frac{2}{s}.

מבוקש: C(s)C(s).

1. פונקציית התמסורת של חוג סגור עם משוב שלילי:

C(s)R(s)=G1+G⋅H\frac{C(s)}{R(s)}=\frac{G}{1+G\cdot H}

2. נציב את הנתונים במכנה:

1+G⋅H=1+(2S+4)⋅0.5=1+S+2=S+31+G\cdot H=1+(2S+4)\cdot0.5=1+S+2=S+3

3. מכפילים בכניסה ומקבלים את המוצא:

C(s)=R(s)⋅G1+G⋅H=2S⋅2S+4S+3=2⋅2(S+2)S(S+3)=4⋅S+2S2+3⋅SC(s)=R(s)\cdot\frac{G}{1+G\cdot H}=\frac{2}{S}\cdot\frac{2S+4}{S+3}=\frac{2\cdot2(S+2)}{S(S+3)}=4\cdot\frac{S+2}{S^2+3\cdot S}

תשובה: ד. C(s)=4⋅S+2S2+3⋅SC(s)=4\cdot\frac{S+2}{S^2+3\cdot S}

שאלה 2 · התמרת לפלס הפוכה של מכפלת בלוקים

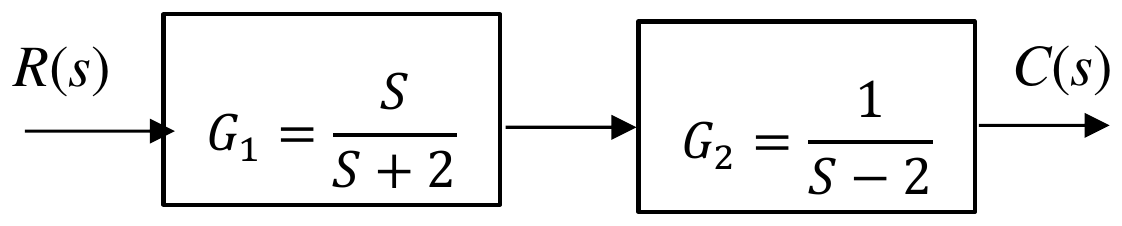
באיור לשאלה 2 מוצגת סכמת מלבנים של מערכת בקרה. התמרת לפלס ההפוכה של G1⋅G2G_1\cdot G_2 היא:

א. g(t)=sin⁡2tg(t)=\sin 2t.

ב. g(t)=cos⁡2tg(t)=\cos 2t.

ג. g(t)=e−t⋅sin⁡4tg(t)=e^{-t}\cdot\sin 4t.

ד. g(t)=e−t⋅cos⁡4tg(t)=e^{-t}\cdot\cos 4t.

(5 נקודות)
◂ פתרון מלא לשאלה 2

פתרון

תשובה:

אף אחת מהתשובות אינה נכונה: g(t)=cosh⁡2t=e2t+e−2t2g(t)=\cosh 2t=\frac{e^{2t}+e^{-2t}}{2} (תשובה ב, cos⁡2t\cos 2t, נכונה רק אם המכנה הוא S2+4S^2+4)

נתון: G1=SS+2G_1=\frac{S}{S+2}, G2=1S−2G_2=\frac{1}{S-2}, מחוברים בטור.

מבוקש: g(t)=L−1{G1⋅G2}g(t)=\mathcal{L}^{-1}\{G_1\cdot G_2\}.

1. בלוקים בטור מוכפלים:

G1⋅G2=SS+2⋅1S−2=S(S+2)(S−2)=SS2−4=SS2−22G_1\cdot G_2=\frac{S}{S+2}\cdot\frac{1}{S-2}=\frac{S}{(S+2)(S-2)}=\frac{S}{S^2-4}=\frac{S}{S^2-2^2}

2. שימו לב לסימן: במכנה יש S2−22S^2-2^2 ולא S2+22S^2+2^2. הקטבים הם S=+2S=+2 ו-S=−2S=-2 - שני קטבים ממשיים, ולא זוג קטבים מדומים ±j2\pm j2. לכן אין כאן תנודה (סינוס או קוסינוס) אלא סכום של שתי אקספוננטות.

3. נפרק לשברים חלקיים:

S(S+2)(S−2)=AS−2+BS+2\frac{S}{(S+2)(S-2)}=\frac{A}{S-2}+\frac{B}{S+2}

A=SS+2∣S=2=24=12A=\frac{S}{S+2}\Big|_{S=2}=\frac{2}{4}=\frac{1}{2}, B=SS−2∣S=−2=−2−4=12B=\frac{S}{S-2}\Big|_{S=-2}=\frac{-2}{-4}=\frac{1}{2}

4. התמרה הפוכה לפי הזוג 1S+a↔e−at\frac{1}{S+a}\leftrightarrow e^{-at}:

g(t)=12e2t+12e−2t=cosh⁡2tg(t)=\frac{1}{2}e^{2t}+\frac{1}{2}e^{-2t}=\cosh 2t

5. אף אחת מארבע התשובות אינה שווה ל-cosh⁡2t\cosh 2t. התשובה cos⁡2t\cos 2t (תשובה ב) מתאימה לתבנית SS2+ω2\frac{S}{S^2+\omega^2} עם ω=2\omega=2, כלומר למכנה S2+4S^2+4; כאן המכנה הוא S2−4S^2-4, ולכן היא אינה נכונה בנתוני השאלה כפי שהם מודפסים.

תשובה: אף אחת מהתשובות אינה נכונה; g(t)=cosh⁡2t=e2t+e−2t2g(t)=\cosh 2t=\frac{e^{2t}+e^{-2t}}{2}. (תשובה ב, cos⁡2t\cos 2t, מתקבלת רק אם המכנה הוא S2+4S^2+4.)

שאלה 3 · תגובת מערכת בחוג סגור לאות הלם

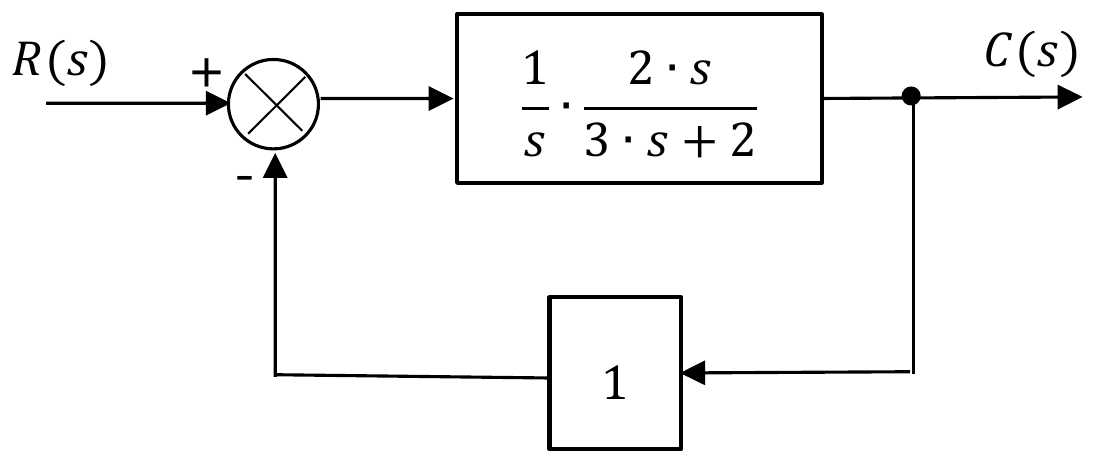
באיור לשאלה 3 מוצג תרשים מלבנים של מערכת בקרה. למערכת בקרה זו הכניסו אות הלם: r(t)=δ(t)r(t)=\delta(t).

מוצא המערכת C(s)C(s) הוא:

א. C(s)=2⋅ss2+4⋅sC(s)=\frac{2\cdot s}{s^2+4\cdot s}.

ב. C(s)=s3⋅s2+4⋅sC(s)=\frac{s}{3\cdot s^2+4\cdot s}.

ג. C(s)=s3⋅s2+sC(s)=\frac{s}{3\cdot s^2+s}.

ד. C(s)=2⋅s3⋅s2+4⋅sC(s)=\frac{2\cdot s}{3\cdot s^2+4\cdot s}.

(5 נקודות)
◂ פתרון מלא לשאלה 3

פתרון

תשובה:

ד. C(s)=2⋅s3⋅s2+4⋅sC(s)=\frac{2\cdot s}{3\cdot s^2+4\cdot s}

נתון: G(s)=1s⋅2s3s+2G(s)=\frac{1}{s}\cdot\frac{2s}{3s+2}, משוב אחדותי שלילי H=1H=1, כניסה r(t)=δ(t)r(t)=\delta(t).

מבוקש: C(s)C(s).

1. התמרת לפלס של אות הלם היא R(s)=L{δ(t)}=1R(s)=\mathcal{L}\{\delta(t)\}=1, ולכן המוצא שווה לפונקציית התמסורת של החוג הסגור.

2. נכפיל את הבלוק:

G(s)=1s⋅2s3s+2=2ss(3s+2)=2s3s2+2sG(s)=\frac{1}{s}\cdot\frac{2s}{3s+2}=\frac{2s}{s(3s+2)}=\frac{2s}{3s^2+2s}

3. חוג סגור עם משוב אחדותי:

C(s)=R(s)⋅G1+G=1⋅2s3s2+2s1+2s3s2+2s=2s3s2+2s+2s=2s3s2+4sC(s)=R(s)\cdot\frac{G}{1+G}=1\cdot\frac{\frac{2s}{3s^2+2s}}{1+\frac{2s}{3s^2+2s}}=\frac{2s}{3s^2+2s+2s}=\frac{2s}{3s^2+4s}

תשובה: ד. C(s)=2⋅s3⋅s2+4⋅sC(s)=\frac{2\cdot s}{3\cdot s^2+4\cdot s}

שאלה 4 · שגיאה במערכת בקרת טמפרטורה

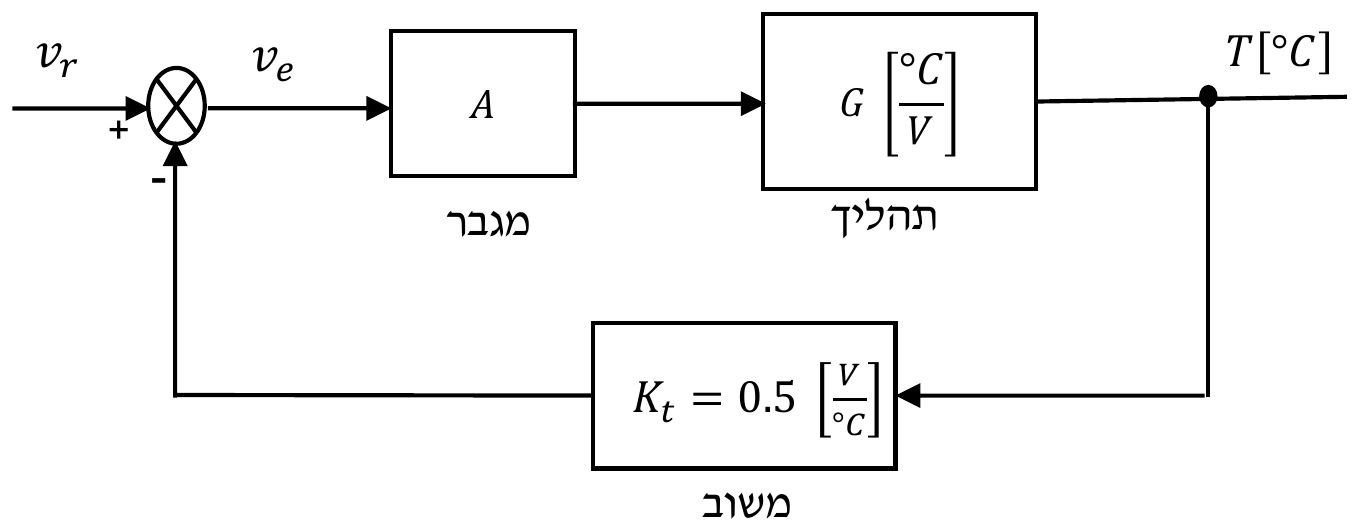
באיור לשאלה 4 מוצגת סכמת מלבנים של מערכת בקרת טמפרטורה. נתון: vr=17 [V]v_r=17\,[V].

אם טמפרטורת המוצא היא T=30 ∘CT=30\,^\circ C, מהי שגיאת המערכת?

א. Ve=1.8 VV_e=1.8\,V.

ב. Ve=3.2 VV_e=3.2\,V.

ג. Ve=2.0 VV_e=2.0\,V.

ד. Ve=2.8 VV_e=2.8\,V.

(5 נקודות)
◂ פתרון מלא לשאלה 4

פתרון

תשובה:

ג. Ve=2.0 VV_e=2.0\,V

נתון: vr=17 Vv_r=17\,\text{V}, T=30 ∘CT=30\,^\circ\text{C}, מקדם המשוב Kt=0.5 V∘CK_t=0.5\,\frac{\text{V}}{^\circ\text{C}}.

מבוקש: אות השגיאה vev_e.

1. חיישן המשוב ממיר את טמפרטורת המוצא למתח:

vf=Kt⋅T=0.5⋅30=15 Vv_f=K_t\cdot T=0.5\cdot30=15\,\text{V}

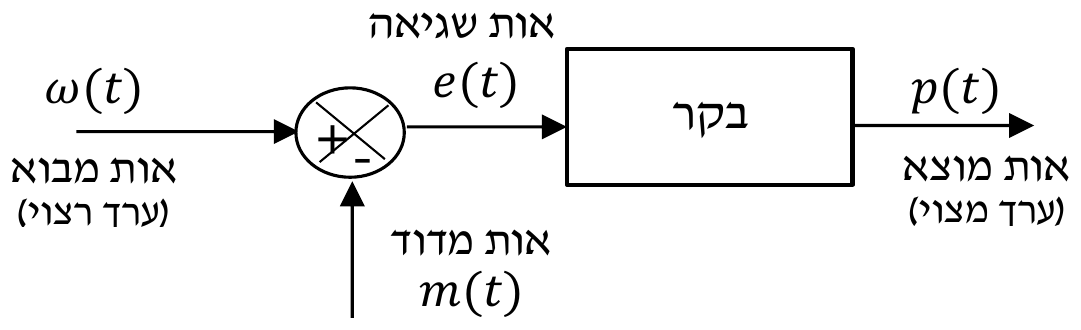
2. במחסר נכנס vrv_r בסימן ++ ואות המשוב בסימן −-, ולכן:

ve=vr−Kt⋅T=17−15=2 Vv_e=v_r-K_t\cdot T=17-15=2\,\text{V}

תשובה: ג. Ve=2.0 VV_e=2.0\,V

שאלה 5 · תפוקת בקר D לפי גרף שגיאה

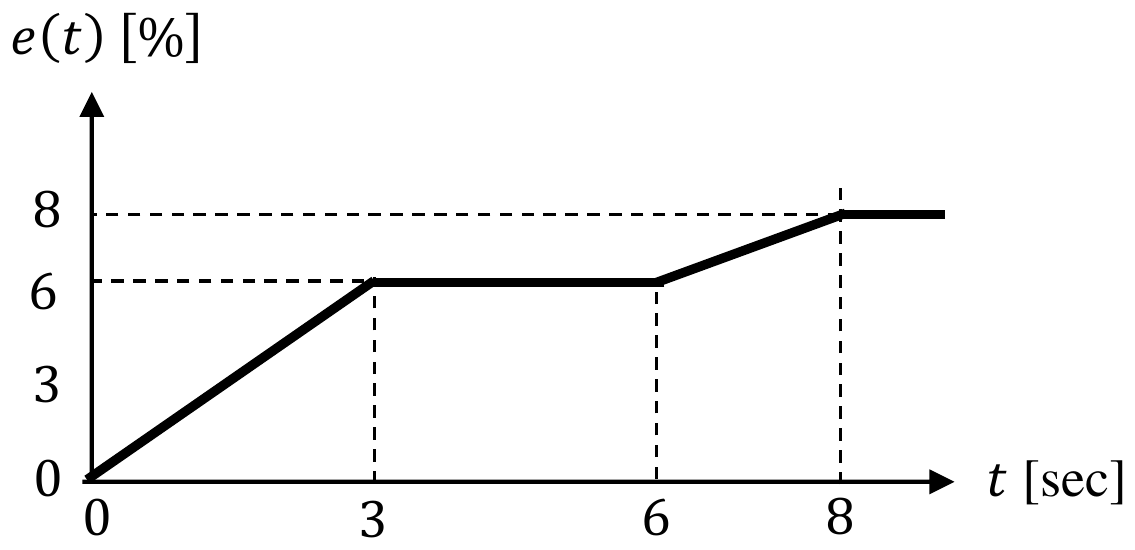
באיור לשאלה 5 מוצג אות שגיאה במבוא בקר מסוג D בעל הנתונים הבאים:

תפוקת הבקר כשהשגיאה שווה לאפס: P0=18%P_0=18\%, קבוע הבקר: KD=2 secK_D=2\,sec.

מהי תפוקת הבקר בזמן t=(3−) sect=(3^-)\,sec? (זמן קצר לפני שלוש שניות).

א. p(3−)=22 %p(3^-)=22\,\%.

ב. p(3−)=19 %p(3^-)=19\,\%.

ג. p(3−)=24 %p(3^-)=24\,\%.

ד. p(3−)=20 %p(3^-)=20\,\%.

(5 נקודות)
◂ פתרון מלא לשאלה 5

פתרון

תשובה:

א. p(3−)=22 %p(3^-)=22\,\%

נתון: KD=2 secK_D=2\,\text{sec}, P0=18%P_0=18\%, גרף השגיאה e(t)e(t).

מבוקש: תפוקת הבקר רגע לפני t=3 sect=3\,\text{sec}.

1. משוואת בקר נגזר (D): התפוקה תלויה בקצב השינוי של השגיאה:

p(t)=KD⋅de(t)dt+P0p(t)=K_D\cdot\frac{de(t)}{dt}+P_0

2. בין t=0t=0 ל-t=3 sect=3\,\text{sec} השגיאה עולה בקו ישר מ-0%0\% ל-6%6\%, ולכן השיפוע קבוע:

dedt=6−03−0=2 %sec\frac{de}{dt}=\frac{6-0}{3-0}=2\,\frac{\%}{\text{sec}} (כלומר e(t)=2te(t)=2t בקטע זה)

3. רגע לפני t=3t=3 עדיין נמצאים בקטע העולה, ולכן:

p(3−)=2⋅2+18=22%p(3^-)=2\cdot2+18=22\%

(רגע אחרי t=3t=3 השגיאה קבועה, הנגזרת אפס והתפוקה יורדת ל-18%18\% - לכן השאלה מדגישה 3−3^-.)

תשובה: א. p(3−)=22 %p(3^-)=22\,\%

שאלה 6 · כושר הפרדה של מקודד אופטי

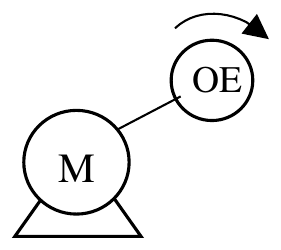
באיור לשאלה 6 מוצג מנוע חשמלי שמחובר עליו מקודד אופטי הפרשי Optical Encoder. למקודד האופטי יש 120 חריצים.

כושר ההפרדה של המקודד האופטי הוא:
א. Res=5∘R_{es}=5^\circ.

ב. Res=3∘R_{es}=3^\circ.

ג. Res=2∘R_{es}=2^\circ.

ד. Res=6∘R_{es}=6^\circ.

(5 נקודות)
◂ פתרון מלא לשאלה 6

פתרון

תשובה:

ב. Res=3∘R_{es}=3^\circ

נתון: מקודד אופטי הפרשי (אינקרמנטלי) עם N=120N=120 חריצים.

מבוקש: כושר ההפרדה - הזווית הקטנה ביותר שהמקודד מבחין בה.

1. סיבוב שלם הוא 360∘360^\circ, וכל חריץ נותן פולס אחד, ולכן הזווית בין שני פולסים סמוכים היא:

Res=360∘N=360∘120=3∘R_{es}=\frac{360^\circ}{N}=\frac{360^\circ}{120}=3^\circ

תשובה: ב. Res=3∘R_{es}=3^\circ

שאלה 7 · הגדרת מקדם הזרימה של שסתום

CvC_v הוא מושג המגדיר את גודלו של שסתום בהתאם לפרמטרים שלו.

ההגדרה הנכונה של CvC_v היא:

א. מספר הליטרים של מים לדקה (LPM)(LPM) שניתן להזרים דרך השסתום בפתיחה מלאה בתנאי לחץ וטמפרטורה תקניים ותחת מפל לחץ של 1 PSA1\,PSA על פני השסתום.

ב. מספר גלוני המים לדקה (GPM)(GPM) שניתן להזרים דרך השסתום בפתיחה מלאה בתנאי לחץ וטמפרטורה תקניים ותחת מפל לחץ של 2 PSA2\,PSA על פני השסתום.

ג. מספר גלוני המים לדקה (GPM)(GPM) שניתן להזרים דרך השסתום ב-50% פתיחה בתנאי לחץ וטמפרטורה תקניים ותחת מפל לחץ של 1 PSA1\,PSA על פני השסתום.

ד. מספר גלוני המים לדקה (GPM)(GPM) שניתן להזרים דרך השסתום בפתיחה מלאה בתנאי לחץ וטמפרטורה תקניים ותחת מפל לחץ של 1 PSA1\,PSA על פני השסתום.

(5 נקודות)
◂ פתרון מלא לשאלה 7

פתרון

תשובה:

ד. מספר גלוני המים לדקה (GPM) בפתיחה מלאה, בתנאים תקניים, במפל לחץ של 1 psi על פני השסתום

מקדם הזרימה CvC_v מוגדר בתנאים מוסכמים, כדי שאפשר יהיה להשוות שסתומים זה לזה:

1. יחידות: גלונים אמריקניים של מים לדקה (GPM)(GPM) - לא ליטרים, ולכן תשובה א נפסלת.

2. מצב השסתום: פתיחה מלאה - לא 50%50\%, ולכן תשובה ג נפסלת.

3. מפל הלחץ על פני השסתום: 1 psi1\,\text{psi} (פאונד לאינץ' רבוע; בשאלון נכתב PSAPSA) - לא 22, ולכן תשובה ב נפסלת.

4. נשארת תשובה ד, שבה כל שלושת התנאים נכונים. מכאן שבשסתום עם מקדם CvC_v הספיקה היא Q=CvΔPSGQ=C_v\sqrt{\frac{\Delta P}{SG}}, ולמים (SG=1SG=1) במפל של 1 psi1\,\text{psi} מתקבל Q=CvQ=C_v.

תשובה: ד. מספר גלוני המים לדקה (GPM)(GPM) בפתיחה מלאה, בתנאים תקניים, במפל לחץ של 1 PSA1\,PSA (psi) על פני השסתום.

שאלה 8 · חישוב אות מדוד משגיאה באחוזים

באיור לשאלה 8 מוצג תרשים מלבנים של בקר מנוע תעשייתי.

נתון: הערך המרבי: ωmax=720 rpm\omega_{max}=720\,rpm.

הערך המזערי: ωmin=240 rpm\omega_{min}=240\,rpm.

הערך הרצוי: ωin(t)=530 rpm\omega_{in}(t)=530\,rpm.

שגיאת הבקר: e(t)=34.3 %e(t)=34.3\,\%.

מהו הערך של האות המדוד m(t)m(t) של הבקר?

א. m(t)=421.16 rpmm(t)=421.16\,rpm.

ב. m(t)=293.54 rpmm(t)=293.54\,rpm.

ג. m(t)=365.36 rpmm(t)=365.36\,rpm.

ד. m(t)=512.48 rpmm(t)=512.48\,rpm.

(5 נקודות)
◂ פתרון מלא לשאלה 8

פתרון

תשובה:

ג. m(t)=365.36 rpmm(t)=365.36\,rpm

נתון: ωmax=720 rpm\omega_{max}=720\,\text{rpm}, ωmin=240 rpm\omega_{min}=240\,\text{rpm}, ωin=530 rpm\omega_{in}=530\,\text{rpm}, e=34.3%e=34.3\%.

מבוקש: הערך המדוד (הערך בפועל) m(t)m(t).

1. שגיאה באחוזים מחושבת ביחס לתחום הפעולה של המשתנה:

e(%)=ωin(t)−m(t)ωmax−ωmin⋅100%e(\%)=\frac{\omega_{in}(t)-m(t)}{\omega_{max}-\omega_{min}}\cdot100\%

2. רוחב התחום: ωmax−ωmin=720−240=480 rpm\omega_{max}-\omega_{min}=720-240=480\,\text{rpm}

3. נציב ונבודד את m(t)m(t):

34.3=530−m(t)480⋅100 ⇒ 530−m(t)=0.343⋅480=164.64 rpm34.3=\frac{530-m(t)}{480}\cdot100\ \Rightarrow\ 530-m(t)=0.343\cdot480=164.64\,\text{rpm}

m(t)=530−164.64=365.36 rpmm(t)=530-164.64=365.36\,\text{rpm}

4. השגיאה חיובית, כלומר המנוע מסתובב לאט מהערך הרצוי - ואכן 365.36<530365.36<530.

תשובה: ג. m(t)=365.36 rpmm(t)=365.36\,rpm

שאלה 9 · הגדרת דיוק של מערכת מדידה

דיוק – Accuracy של מערכת מדידה מוגדר כ:

א. היחס שבין השינוי שחל באות המוצא של מתמר לעומת אות המבוא שגרם אותו.

ב. מידת הקירבה של הערך הנמדד אל הערך שנחשב לאמיתי.

ג. תגובת מערכת שאיננה תלויה רק בעירור אלא גם במצב הקודם ("היסטוריי") של המערכת.

ד. ההפרש המזערי בין שני ערכי מדידה סמוכים שמכשיר המדידה מסוגל להבחין ביניהם.

(5 נקודות)
◂ פתרון מלא לשאלה 9

פתרון

תשובה:

ב. מידת הקירבה של הערך הנמדד אל הערך שנחשב לאמיתי

נעבור על ההגדרות ונזהה לאיזה מאפיין של מערכת מדידה כל אחת שייכת:

1. תשובה א - יחס השינוי במוצא לשינוי במבוא הוא רגישות (Sensitivity).

2. תשובה ב - קירבת הערך הנמדד לערך האמיתי היא דיוק (Accuracy).

3. תשובה ג - תלות התגובה במצב הקודם של המערכת היא היסטרזיס (Hysteresis).

4. תשובה ד - ההפרש הקטן ביותר שהמכשיר מבחין בו הוא כושר הפרדה (Resolution).

תשובה: ב. מידת הקירבה של הערך הנמדד אל הערך שנחשב לאמיתי.

שאלה 10 · משוואת הרציפות בצינור עם הצרה

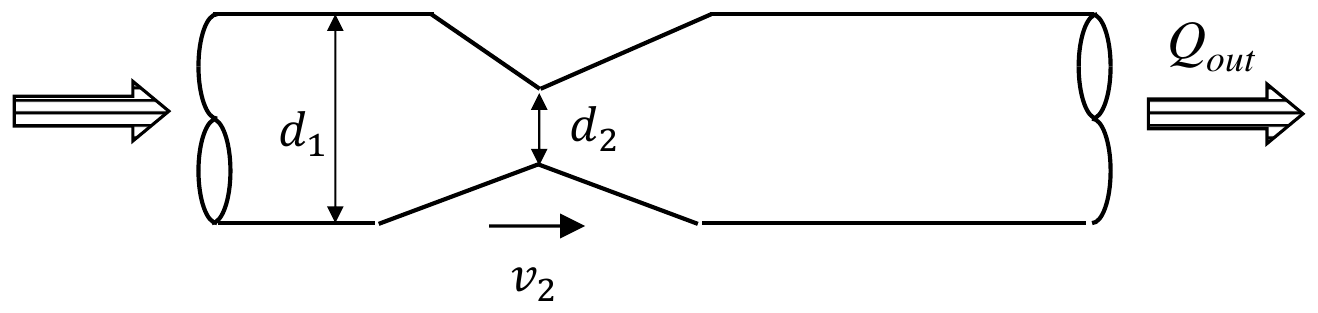
באיור לשאלה 10 מוצג צינור עם הצרה שזורמים בו מים.

נתון: - קוטר הצינור בחלק הצר d2=12⋅d1d_2=\frac{1}{2}\cdot d_1.

•מהירות המים בחלק הצר: v2=0.84 msecv_2=0.84\,\frac{m}{sec}.

מהי מהירות המים במוצא הצינור ביחידות [cmsec]\left[\frac{cm}{sec}\right]?

א. vout=23 [cmsec]v_{out}=23\,\left[\frac{cm}{sec}\right].

ב. vout=29 [cmsec]v_{out}=29\,\left[\frac{cm}{sec}\right].

ג. vout=21 [cmsec]v_{out}=21\,\left[\frac{cm}{sec}\right].

ד. vout=12 [cmsec]v_{out}=12\,\left[\frac{cm}{sec}\right].

(5 נקודות)
◂ פתרון מלא לשאלה 10

פתרון

תשובה:

ג. vout=21 [cmsec]v_{out}=21\,\left[\frac{cm}{sec}\right]

נתון: d2=12d1d_2=\frac{1}{2}d_1, v2=0.84 msecv_2=0.84\,\frac{\text{m}}{\text{sec}}. לפי האיור, במוצא הצינור חוזר לקוטר המלא d1d_1.

מבוקש: voutv_{out} ב-cmsec\frac{\text{cm}}{\text{sec}}.

1. המים אינם דחיסים, ולכן הספיקה זהה בכל חתך (משוואת הרציפות):

Q=A2⋅v2=Aout⋅vout ⇒ vout=A2Aout⋅v2Q=A_2\cdot v_2=A_{out}\cdot v_{out}\ \Rightarrow\ v_{out}=\frac{A_2}{A_{out}}\cdot v_2

2. שטח חתך עגול פרופורציוני לריבוע הקוטר:

A2Aout=πd22/4πd12/4=(d2d1)2=(12)2=0.25\frac{A_2}{A_{out}}=\frac{\pi d_2^2/4}{\pi d_1^2/4}=\left(\frac{d_2}{d_1}\right)^2=\left(\frac{1}{2}\right)^2=0.25

3. נציב:

vout=0.25⋅0.84=0.21 msec=21 cmsecv_{out}=0.25\cdot0.84=0.21\,\frac{\text{m}}{\text{sec}}=21\,\frac{\text{cm}}{\text{sec}}

4. בדיקת היגיון: בחלק הרחב המים זורמים לאט יותר מבחלק הצר.

תשובה: ג. vout=21 [cmsec]v_{out}=21\,\left[\frac{cm}{sec}\right]

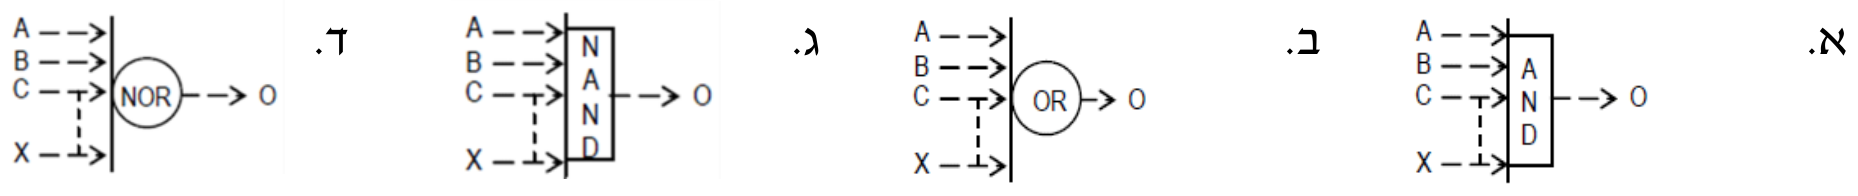
שאלה 11 · זיהוי רכיב לוגי מדיאגרמת זמנים

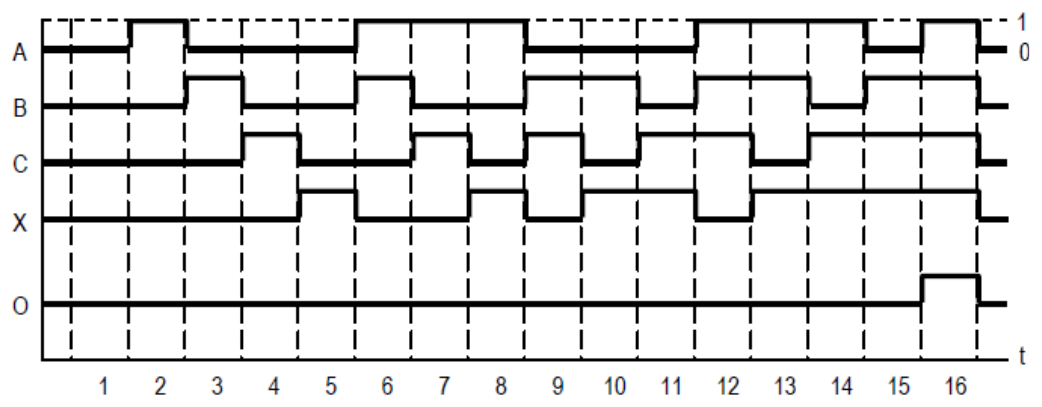
באיור לשאלה 11 מוצג אופיין של רכיב לוגי בעל ארבע כניסות A,B,C,XA, B, C, X ויציאה אחת OO.

הרכיב הלוגי אשר סימונו לפי האגודה הבינלאומית לאוטומציה - ISAISA הוא:

בחרו את הסמל הנכון מבין הסמלים א-ד שבאיור האפשרויות לשאלה 11.

(5 נקודות)
◂ פתרון מלא לשאלה 11

פתרון

תשובה:

א. סימול AND (היציאה ב-1 רק כשכל ארבע הכניסות ב-1)

נקרא את דיאגרמת הזמנים ונבדוק מתי היציאה OO נמצאת ב-1:

1. היציאה OO נמצאת ב-0 כמעט כל הזמן, ועולה ל-1 רק בקטע שבין t=15t=15 ל-t=16t=16.

2. בקטע זה כל ארבע הכניסות A,B,C,XA, B, C, X נמצאות ב-1 בו-זמנית. בכל שאר הקטעים לפחות כניסה אחת נמצאת ב-0, והיציאה ב-0.

3. רכיב שהיציאה שלו 1 רק כשכל הכניסות 1 הוא שער AND: O=A⋅B⋅C⋅XO=A\cdot B\cdot C\cdot X.

4. בדיקת שאר האפשרויות: OR היה נותן 1 כמעט בכל הזמן (כמעט תמיד יש כניסה כלשהי ב-1); NAND היה נותן 0 רק בקטע 15-16 ו-1 בכל השאר (ההפך מהגרף); NOR היה נותן 1 רק כשכל הכניסות 0.

5. בסימול ISA שער AND מסומן במלבן עם הכיתוב AND - זה הסמל בתשובה א.

תשובה: א. הסמל של שער AND.

שאלה 12 · חוג סגור מסדר ראשון: תמסורת ותגובה

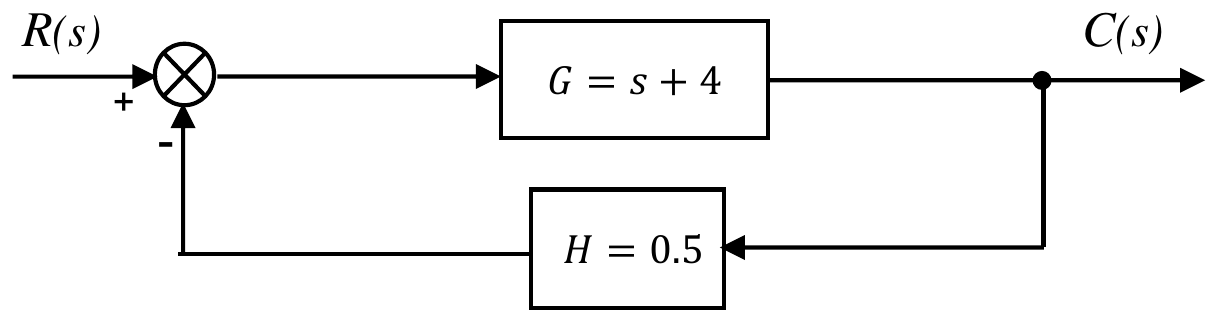
באיור לשאלה 12 מוצג תרשים מלבנים של מערכת בקרה.
א.

מהי פונקציית התמסורת Gf(s)=C(s)R(s)G_f(s)=\frac{C(s)}{R(s)}?

(3 נקודות)
ב.

מהו קבוע הזמן τ\tau של מערכת הבקרה?

(3 נקודות)
ג.

מהו סדר מערכת הבקרה? נמקו תשובתכם.

(2 נקודות)
ד.

למערכת הבקרה זו הכניסו אות כניסה r(t)=3t⋅e−5tr(t)=3t\cdot e^{-5t}. מהו אות המוצא C(s)C(s)?

(7 נקודות)
◂ פתרון מלא לשאלה 12

סעיף א

תשובה:

Gf(s)=2s+8s+6G_f(s)=\frac{2s+8}{s+6}

נתון: G=s+4G=s+4, משוב שלילי H=0.5H=0.5.

מבוקש: Gf(s)=C(s)R(s)G_f(s)=\frac{C(s)}{R(s)}.

1. פונקציית תמסורת של חוג סגור עם משוב שלילי:

Gf(s)=G1+G⋅HG_f(s)=\frac{G}{1+G\cdot H}

2. נציב:

Gf(s)=s+41+(s+4)⋅0.5=s+40.5s+3G_f(s)=\frac{s+4}{1+(s+4)\cdot0.5}=\frac{s+4}{0.5s+3}

3. נכפיל מונה ומכנה ב-2 כדי שהמקדם של ss במכנה יהיה 1:

Gf(s)=2s+8s+6G_f(s)=\frac{2s+8}{s+6}

תשובה: Gf(s)=2s+8s+6G_f(s)=\frac{2s+8}{s+6}

סעיף ב

תשובה:

τ=16≈0.167 sec\tau=\frac{1}{6}\approx0.167\,\text{sec}

1. קבוע הזמן נקבע לפי הקוטב של פונקציית התמסורת (שורש המכנה):

s+6=0 ⇒ s=−6s+6=0\ \Rightarrow\ s=-6

2. מכנה מהצורה s+1τs+\frac{1}{\tau} נותן תגובה מהצורה e−t/τe^{-t/\tau}, ולכן:

1τ=6 ⇒ τ=16≈0.167 sec\frac{1}{\tau}=6\ \Rightarrow\ \tau=\frac{1}{6}\approx0.167\,\text{sec}

תשובה: τ=16≈0.167 sec\tau=\frac{1}{6}\approx0.167\,\text{sec}

סעיף ג

תשובה:

מערכת מסדר ראשון

סדר המערכת הוא החזקה הגבוהה ביותר של ss במכנה של פונקציית התמסורת (מספר הקטבים).

במכנה s+6s+6 החזקה הגבוהה ביותר היא s1s^1, ויש קוטב אחד בלבד.

תשובה: מערכת מסדר ראשון, כי החזקה הגבוהה ביותר של ss במכנה היא 1.

סעיף ד

תשובה:

C(s)=6s+24s3+16s2+85s+150=6(s+4)(s+5)2(s+6)C(s)=\frac{6s+24}{s^3+16s^2+85s+150}=\frac{6(s+4)}{(s+5)^2(s+6)}

נתון: r(t)=3t⋅e−5tr(t)=3t\cdot e^{-5t}, Gf(s)=2s+8s+6G_f(s)=\frac{2s+8}{s+6} מסעיף א.

מבוקש: C(s)C(s).

1. התמרת לפלס של הכניסה, לפי הזוג t⋅e−at↔1(s+a)2t\cdot e^{-at}\leftrightarrow\frac{1}{(s+a)^2} עם a=5a=5:

R(s)=3(s+5)2R(s)=\frac{3}{(s+5)^2}

2. המוצא הוא מכפלת הכניסה בפונקציית התמסורת:

C(s)=R(s)⋅Gf(s)=3(s+5)2⋅2s+8s+6=6s+24(s+5)2(s+6)C(s)=R(s)\cdot G_f(s)=\frac{3}{(s+5)^2}\cdot\frac{2s+8}{s+6}=\frac{6s+24}{(s+5)^2(s+6)}

3. נפתח את המכנה:

(s+5)2(s+6)=(s2+10s+25)(s+6)=s3+16s2+85s+150(s+5)^2(s+6)=(s^2+10s+25)(s+6)=s^3+16s^2+85s+150

תשובה: C(s)=6s+24s3+16s2+85s+150=6(s+4)(s+5)2(s+6)C(s)=\frac{6s+24}{s^3+16s^2+85s+150}=\frac{6(s+4)}{(s+5)^2(s+6)}

שאלה 13 · סוג מערכת, קבועי שגיאה ושגיאה מתמידה

באיור לשאלה 13 מוצג תרשים מלבנים של מערכת בקרה מסוימת.
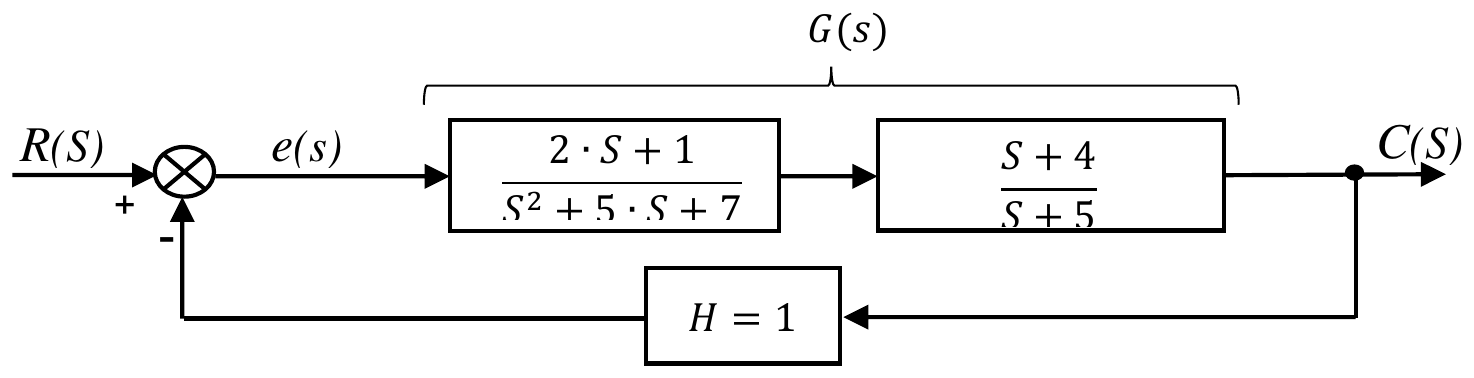
א.

מהי פונקציית התמסורת G(s)⋅H(s)G(s)\cdot H(s) בחוג הפתוח?

(3 נקודות)
ב.

מהו סוג המערכת? נמקו את תשובתכם.

(2 נקודות)
ג.

מהם קבועי השגיאה של המערכת: Kp,Kv,KaK_p, K_v, K_a?

(6 נקודות)
ד.

מהי שגיאת המערכת esse_{ss} במצב מתמיד, עבור כניסת מדרגת יחידה- r(t)=u(t)r(t)=u(t)?

(4 נקודות)
◂ פתרון מלא לשאלה 13

סעיף א

תשובה:

G(s)⋅H(s)=2s2+9s+4s3+10s2+32s+35G(s)\cdot H(s)=\frac{2s^2+9s+4}{s^3+10s^2+32s+35}

נתון: שני בלוקים בטור 2s+1s2+5s+7\frac{2s+1}{s^2+5s+7} ו-s+4s+5\frac{s+4}{s+5}, ומשוב H=1H=1.

מבוקש: פונקציית התמסורת בחוג הפתוח.

1. בלוקים בטור מוכפלים, ובחוג הפתוח מכפילים גם במשוב:

G(s)⋅H(s)=2s+1s2+5s+7⋅s+4s+5⋅1G(s)\cdot H(s)=\frac{2s+1}{s^2+5s+7}\cdot\frac{s+4}{s+5}\cdot1

2. נפתח את המונה: (2s+1)(s+4)=2s2+8s+s+4=2s2+9s+4(2s+1)(s+4)=2s^2+8s+s+4=2s^2+9s+4

3. נפתח את המכנה: (s2+5s+7)(s+5)=s3+5s2+5s2+25s+7s+35=s3+10s2+32s+35(s^2+5s+7)(s+5)=s^3+5s^2+5s^2+25s+7s+35=s^3+10s^2+32s+35

תשובה: G(s)⋅H(s)=2s2+9s+4s3+10s2+32s+35G(s)\cdot H(s)=\frac{2s^2+9s+4}{s^3+10s^2+32s+35}

סעיף ב

תשובה:

מערכת מסוג 0

סוג המערכת הוא מספר האינטגרטורים (קטבים ב-s=0s=0) בפונקציית התמסורת של החוג הפתוח.

המכנה s3+10s2+32s+35s^3+10s^2+32s+35 אינו מתאפס ב-s=0s=0 (האיבר החופשי הוא 35≠035\neq0), כלומר אין בו גורם ss, ואין קטבים בראשית.

תשובה: מערכת מסוג 0, כי אין לה קטבים בראשית.

סעיף ג

תשובה:

Kp=435≈0.114K_p=\frac{4}{35}\approx0.114, Kv=0K_v=0, Ka=0K_a=0

נחשב כל קבוע לפי הגדרתו:

1. קבוע שגיאת המקום:

Kp=lim⁡s→0G(s)H(s)=2⋅0+9⋅0+40+0+0+35=435≈0.114K_p=\lim_{s\to0}G(s)H(s)=\frac{2\cdot0+9\cdot0+4}{0+0+0+35}=\frac{4}{35}\approx0.114

2. קבוע שגיאת המהירות:

Kv=lim⁡s→0s⋅G(s)H(s)=0⋅435=0K_v=\lim_{s\to0}s\cdot G(s)H(s)=0\cdot\frac{4}{35}=0

3. קבוע שגיאת התאוצה:

Ka=lim⁡s→0s2⋅G(s)H(s)=0⋅435=0K_a=\lim_{s\to0}s^2\cdot G(s)H(s)=0\cdot\frac{4}{35}=0

כצפוי במערכת מסוג 0: KpK_p סופי, ו-Kv=Ka=0K_v=K_a=0.

תשובה: Kp=435≈0.114K_p=\frac{4}{35}\approx0.114, Kv=0K_v=0, Ka=0K_a=0

סעיף ד

תשובה:

ess=3539≈0.897e_{ss}=\frac{35}{39}\approx0.897

1. עבור כניסת מדרגת יחידה, השגיאה המתמידה תלויה בקבוע שגיאת המקום:

ess=11+Kpe_{ss}=\frac{1}{1+K_p}

2. נציב Kp=435K_p=\frac{4}{35} מסעיף ג:

ess=11+435=3539≈0.897e_{ss}=\frac{1}{1+\frac{4}{35}}=\frac{35}{39}\approx0.897

כלומר כ-89.7%89.7\% מגובה המדרגה - שגיאה גדולה, כי ההגבר בחוג הפתוח בתדר אפס קטן מאוד.

תשובה: ess=3539≈0.897e_{ss}=\frac{35}{39}\approx0.897

שאלה 14 · משוב כפול ויציבות לפי ראוט-הורביץ

באיור לשאלה 14 מוצג תרשים מלבנים של מערכת בקרה בעלת משוב כפול.
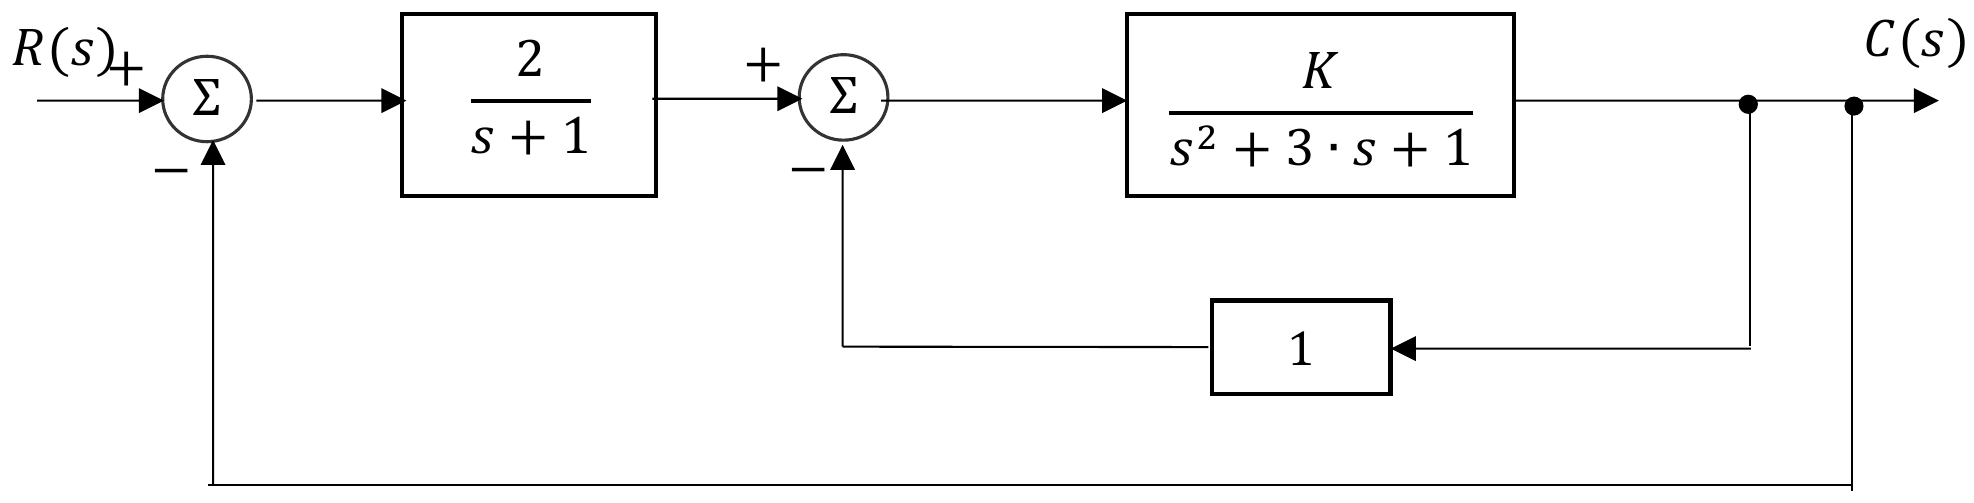
א.

מהי פונקציית התמסורת של מערכת הבקרה Gf(s)=C(s)R(s)G_f(s)=\frac{C(s)}{R(s)}?

(5 נקודות)
ב.

מהי המשוואה האופיינית של מערכת הבקרה הנתונה?

(3 נקודות)
ג.

מהו תחום הערכים של KK, שעבורו מערכת הבקרה תהיה יציבה, על פי הקריטריון של ראוט-הורביץ?

(7 נקודות)
◂ פתרון מלא לשאלה 14

סעיף א

תשובה:

Gf(s)=2Ks3+4s2+(K+4)s+3K+1G_f(s)=\frac{2K}{s^3+4s^2+(K+4)s+3K+1}

נתון: בלוק 2s+1\frac{2}{s+1}, אחריו חוג פנימי עם Ks2+3s+1\frac{K}{s^2+3s+1} ומשוב אחדותי, ומשוב אחדותי חיצוני מהמוצא אל המחסר הראשון.

מבוקש: Gf(s)G_f(s).

נצמצם את התרשים מבפנים החוצה.

1. החוג הפנימי (משוב שלילי אחדותי):

Gin=Ks2+3s+11+Ks2+3s+1=Ks2+3s+1+KG_{in}=\frac{\frac{K}{s^2+3s+1}}{1+\frac{K}{s^2+3s+1}}=\frac{K}{s^2+3s+1+K}

2. הענף הקדמי של החוג החיצוני - הבלוק 2s+1\frac{2}{s+1} בטור עם GinG_{in}:

Gfw=2s+1⋅Ks2+3s+K+1=2K(s+1)(s2+3s+K+1)G_{fw}=\frac{2}{s+1}\cdot\frac{K}{s^2+3s+K+1}=\frac{2K}{(s+1)(s^2+3s+K+1)}

3. נפתח: (s+1)(s2+3s+K+1)=s3+4s2+(K+4)s+(K+1)(s+1)(s^2+3s+K+1)=s^3+4s^2+(K+4)s+(K+1)

4. החוג החיצוני (משוב שלילי אחדותי):

Gf=Gfw1+Gfw=2Ks3+4s2+(K+4)s+(K+1)+2K=2Ks3+4s2+(K+4)s+3K+1G_f=\frac{G_{fw}}{1+G_{fw}}=\frac{2K}{s^3+4s^2+(K+4)s+(K+1)+2K}=\frac{2K}{s^3+4s^2+(K+4)s+3K+1}

תשובה: Gf(s)=2Ks3+4s2+(K+4)s+3K+1G_f(s)=\frac{2K}{s^3+4s^2+(K+4)s+3K+1}

סעיף ב

תשובה:

s3+4s2+(K+4)s+3K+1=0s^3+4s^2+(K+4)s+3K+1=0

1. המשוואה האופיינית מתקבלת מהשוואת המכנה של פונקציית התמסורת בחוג הסגור לאפס.

2. מסעיף א המכנה הוא (s+1)(s2+3s+K+1)+2K=s3+4s2+(K+4)s+(K+1)+2K(s+1)(s^2+3s+K+1)+2K=s^3+4s^2+(K+4)s+(K+1)+2K, ולכן:

s3+4s2+(K+4)s+3K+1=0s^3+4s^2+(K+4)s+3K+1=0

תשובה: s3+4s2+(K+4)s+3K+1=0s^3+4s^2+(K+4)s+3K+1=0

סעיף ג

תשובה:

K>−13K>-\frac{1}{3} (ובפועל, להגבר חיובי: כל K>0K>0)

נבנה את טבלת ראוט עבור s3+4s2+(K+4)s+(3K+1)s^3+4s^2+(K+4)s+(3K+1).

שורהעמודה 1עמודה 2
s3s^311K+4K+4
s2s^2443K+13K+1
s1s^14(K+4)−1⋅(3K+1)4=K+154\frac{4(K+4)-1\cdot(3K+1)}{4}=\frac{K+15}{4}00
s0s^03K+13K+1

1. חישוב האיבר בשורת s1s^1:

b1=4⋅(K+4)−1⋅(3K+1)4=4K+16−3K−14=K+154b_1=\frac{4\cdot(K+4)-1\cdot(3K+1)}{4}=\frac{4K+16-3K-1}{4}=\frac{K+15}{4}

2. המערכת יציבה אם ורק אם אין החלפות סימן בעמודה הראשונה, כלומר כל האיברים בה חיוביים (11 ו-44 חיוביים תמיד):

K+154>0 ⇒ K>−15\frac{K+15}{4}>0\ \Rightarrow\ K>-15

3K+1>0 ⇒ K>−133K+1>0\ \Rightarrow\ K>-\frac{1}{3}

3. שני התנאים צריכים להתקיים יחד; התנאי המחמיר הוא K>−13K>-\frac{1}{3}.

4. בדיקה: ב-K=−13K=-\frac{1}{3} האיבר החופשי מתאפס ויש קוטב ב-s=0s=0 (גבול יציבות). עבור הגבר חיובי (K>0K>0), שהוא המקרה המעשי, המערכת יציבה תמיד.

תשובה: המערכת יציבה עבור K>−13K>-\frac{1}{3} (בפרט לכל K>0K>0).

שאלה 15 · פוטנציומטר למדידת מיקום ושגיאת העמסה

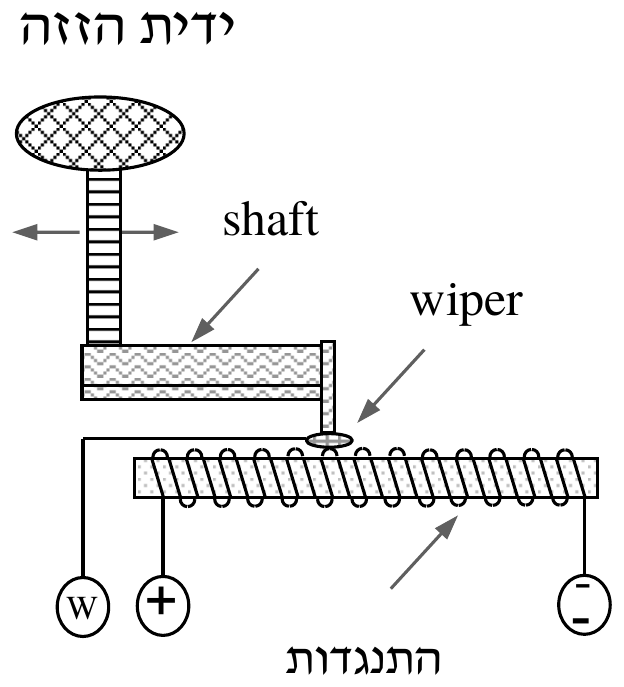
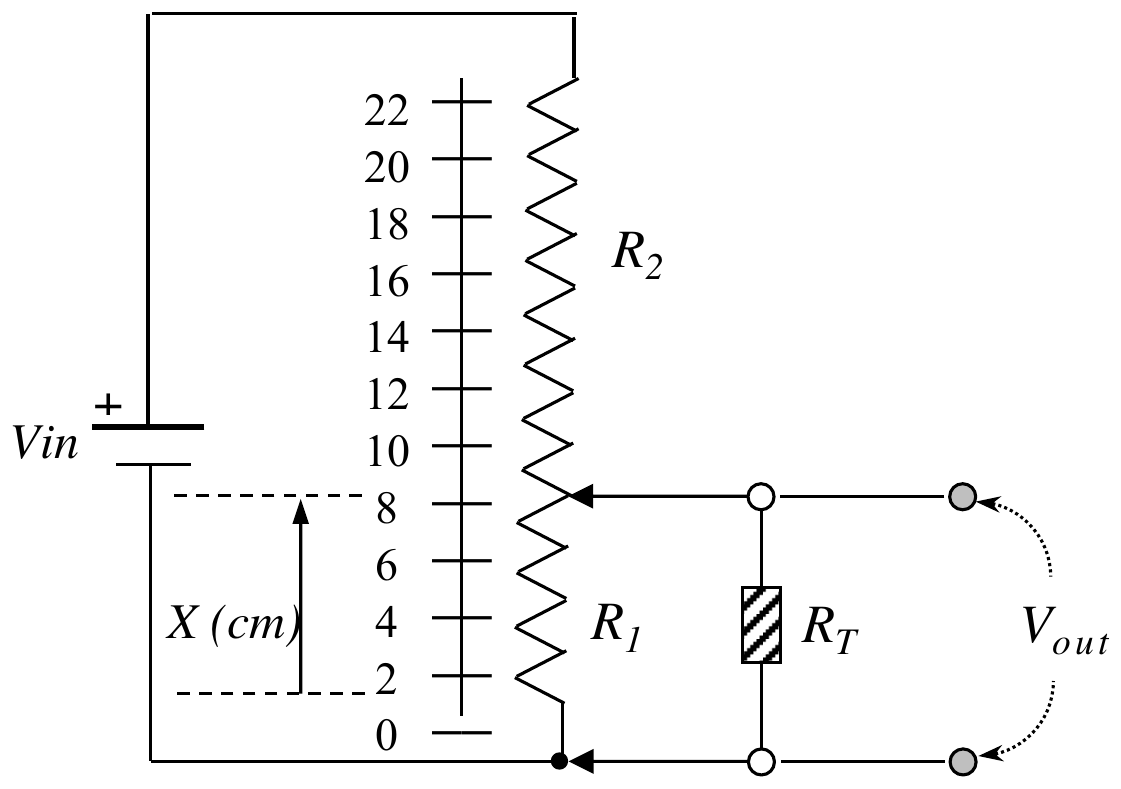
באיור א' לשאלה 15 מתוארת מערכת מכנית למדידת מיקום. המערכת ממירה תזוזה לינארית למתח באמצעות פוטנציומטר קווי ולינארי. זחלן הפוטנציומטר (wiper) מחובר למוט (shaft) והמתח במוצאו VoutV_{out} הוא יחסי לתזוזת הזחלן. באיור ב' לשאלה 15 מתואר המעגל החשמלי של המערכת, כאשר RTR_T - התנגדות המתמר. R1R_1, R2R_2 הן ההתנגדויות של קטעי הפוטנציומטר משני צדי הזחלן וסכומן הוא התנגדות הפוטנציומטר. המרחק X מקבל ערכים דיסקרטיים מ-0 עד – 22 סנטימטרים.

נתון: Vin=24 VoltsV_{in}=24\,\text{Volts} ; R1+R2=36 kΩR_1+R_2=36\,k\Omega ; R1R_1 התנגדות הפוטנציומטר עד לנקודת הזחלן.

א.

האם התנגדות המתמר RTR_T משפיעה על התלות שבין VoutV_{out} לבין המרחק XX? נמקו תשובתכם.

(2 נקודות)
ב.

לצורך מדידה מדויקת יותר, האם רצוי שהתנגדות המתמר RTR_T תהיה גדולה בהרבה מהתנגדות קטע הפוטנציומטר R1R_1, או להפך? נמקו תשובתכם.

(2 נקודות)
ג.

הניחו כי התנגדות המתמר גדולה מאוד RT→∞R_T\to\infty והזחלן נמצא במרחק X=14 cmX=14\,cm.

חשבו את מתח המוצא VoutV_{out} במצב זה.

(3 נקודות)
ד.

חזרו וענו על סעיף ג' כאשר: RT=140 kΩR_T=140\,k\Omega.

(3 נקודות)
ה.

חשבו את השגיאה באחוזים שנגרמת מההתחשבות בהתנגדות החיישן RT=140 kΩR_T=140\,k\Omega של המתמר. בתשובתכם הסתמכו על התוצאות שקיבלתם בסעיפים ג' ו- ד' לעיל.

(5 נקודות)
◂ פתרון מלא לשאלה 15

סעיף א

תשובה:

כן. Vout=Vin⋅R1∥RTR1∥RT+R2V_{out}=V_{in}\cdot\frac{R_1\|R_T}{R_1\|R_T+R_2} תלוי ב-RTR_T, והתלות ב-XX אינה לינארית

1. נסמן את הזרם מהמקור VinV_{in} דרך R2R_2 (מלמעלה למטה) אל הזחלן; שם הוא מתפצל בין R1R_1 לבין RTR_T, המחוברים במקביל בין הזחלן לקו התחתון. מתח המוצא הוא המתח על הצירוף המקבילי.

2. לפי מחלק מתח:

Vout=Vin⋅R1∥RTR1∥RT+R2V_{out}=V_{in}\cdot\frac{R_1\|R_T}{R_1\|R_T+R_2}, כאשר R1∥RT=R1⋅RTR1+RTR_1\|R_T=\frac{R_1\cdot R_T}{R_1+R_T}

3. אילו RTR_T לא היה מחובר, היה מתקבל Vout=Vin⋅R1R1+R2V_{out}=V_{in}\cdot\frac{R_1}{R_1+R_2} - פרופורציוני ל-XX (כי R1R_1 פרופורציוני ל-XX). כש-RTR_T מחובר, הוא "מעמיס" את R1R_1, מקטין את ההתנגדות השקולה ואת המתח, והתלות ב-XX הופכת ללא לינארית.

תשובה: כן. RTR_T מחובר במקביל ל-R1R_1, ולכן Vout=Vin⋅R1∥RTR1∥RT+R2V_{out}=V_{in}\cdot\frac{R_1\|R_T}{R_1\|R_T+R_2} תלוי ב-RTR_T והקשר בין VoutV_{out} ל-XX אינו לינארי עוד.

סעיף ב

תשובה:

רצוי ש-RT≫R1R_T\gg R_1

1. הזרם שעובר דרך R2R_2 מתחלק בין R1R_1 לבין RTR_T. ככל ש-RTR_T גדולה יותר, הזרם דרכה קטן יותר, והיא משפיעה פחות.

2. כאשר RT≫R1R_T\gg R_1 מתקיים R1∥RT≈R1R_1\|R_T\approx R_1, ולכן Vout≈Vin⋅R1R1+R2V_{out}\approx V_{in}\cdot\frac{R_1}{R_1+R_2} - הקשר הלינארי האידיאלי בין המתח למרחק XX.

3. אילו RTR_T הייתה קטנה בהרבה מ-R1R_1, היא הייתה "מקצרת" את R1R_1, ומתח המוצא היה קטן מאוד ותלוי בעיקר ב-RTR_T ולא במיקום.

תשובה: רצוי ש-RTR_T תהיה גדולה בהרבה מ-R1R_1 (אידיאלית RT→∞R_T\to\infty), כי אז הזרם דרכה זניח, R1∥RT≈R1R_1\|R_T\approx R_1 והמדידה לינארית ומדויקת.

סעיף ג

תשובה:

Vout≈15.27 VV_{out}\approx15.27\,\text{V}

נתון: R1+R2=36 kΩR_1+R_2=36\,k\Omega לאורך 22 cm22\,\text{cm}, X=14 cmX=14\,\text{cm}, Vin=24 VV_{in}=24\,\text{V}, RT→∞R_T\to\infty.

מבוקש: VoutV_{out}.

1. הפוטנציומטר לינארי, ולכן ההתנגדות פרופורציונית לאורך:

R1=Rtotal⋅XXtotal=36⋅1422≈22.91 kΩR_1=R_{total}\cdot\frac{X}{X_{total}}=36\cdot\frac{14}{22}\approx22.91\,k\Omega

2. R2=Rtotal−R1=36−22.91=13.09 kΩR_2=R_{total}-R_1=36-22.91=13.09\,k\Omega

3. כאשר RT→∞R_T\to\infty אין זרם דרך המתמר, ו-R1R_1, R2R_2 מהווים מחלק מתח פשוט:

Vout=Vin⋅R1R1+R2=24⋅22.9136≈15.27 VV_{out}=V_{in}\cdot\frac{R_1}{R_1+R_2}=24\cdot\frac{22.91}{36}\approx15.27\,\text{V}

(שקול ל-24⋅142224\cdot\frac{14}{22}.)

תשובה: Vout≈15.27 VV_{out}\approx15.27\,\text{V}

סעיף ד

תשובה:

Vout′≈14.41 VV'_{out}\approx14.41\,\text{V}

נתון: R1=22.91 kΩR_1=22.91\,k\Omega, R2=13.09 kΩR_2=13.09\,k\Omega (מסעיף ג), RT=140 kΩR_T=140\,k\Omega.

מבוקש: מתח המוצא עם העמסת המתמר.

1. RTR_T מחובר במקביל ל-R1R_1:

R1∥RT=R1⋅RTR1+RT=22.91⋅14022.91+140≈19.69 kΩR_1\|R_T=\frac{R_1\cdot R_T}{R_1+R_T}=\frac{22.91\cdot140}{22.91+140}\approx19.69\,k\Omega

2. מחלק מתח בין R2R_2 לבין הצירוף המקבילי:

Vout′=Vin⋅R1∥RTR1∥RT+R2=24⋅19.6919.69+13.09≈14.41 VV'_{out}=V_{in}\cdot\frac{R_1\|R_T}{R_1\|R_T+R_2}=24\cdot\frac{19.69}{19.69+13.09}\approx14.41\,\text{V}

3. כצפוי, המתח קטן מהמתח שחושב בסעיף ג, כי RTR_T מקטין את ההתנגדות השקולה בחלק התחתון.

תשובה: Vout′≈14.41 VV'_{out}\approx14.41\,\text{V}

סעיף ה

תשובה:

E≈5.6%E\approx5.6\%

נתון: Vout=15.27 VV_{out}=15.27\,\text{V} (מתח אידיאלי, סעיף ג), Vout′=14.41 VV'_{out}=14.41\,\text{V} (מתח עם העמסה, סעיף ד).

מבוקש: שגיאת ההעמסה באחוזים.

1. השגיאה היחסית נמדדת ביחס לערך האידיאלי (הערך שהיינו רוצים למדוד):

E(%)=Vout−Vout′Vout⋅100%E(\%)=\frac{V_{out}-V'_{out}}{V_{out}}\cdot100\%

2. נציב:

E=15.27−14.4115.27⋅100%≈5.6%E=\frac{15.27-14.41}{15.27}\cdot100\%\approx5.6\%

(בחישוב בלי עיגול ביניים: E=15.273−14.41515.273⋅100%≈5.62%E=\frac{15.273-14.415}{15.273}\cdot100\%\approx5.62\%.)

3. המשמעות: בגלל ההעמסה, המערכת "מראה" מיקום הנמוך בכ-5.6%5.6\% מהמיקום האמיתי.

תשובה: E≈5.6%E\approx5.6\% (כ-5.62%5.62\%)

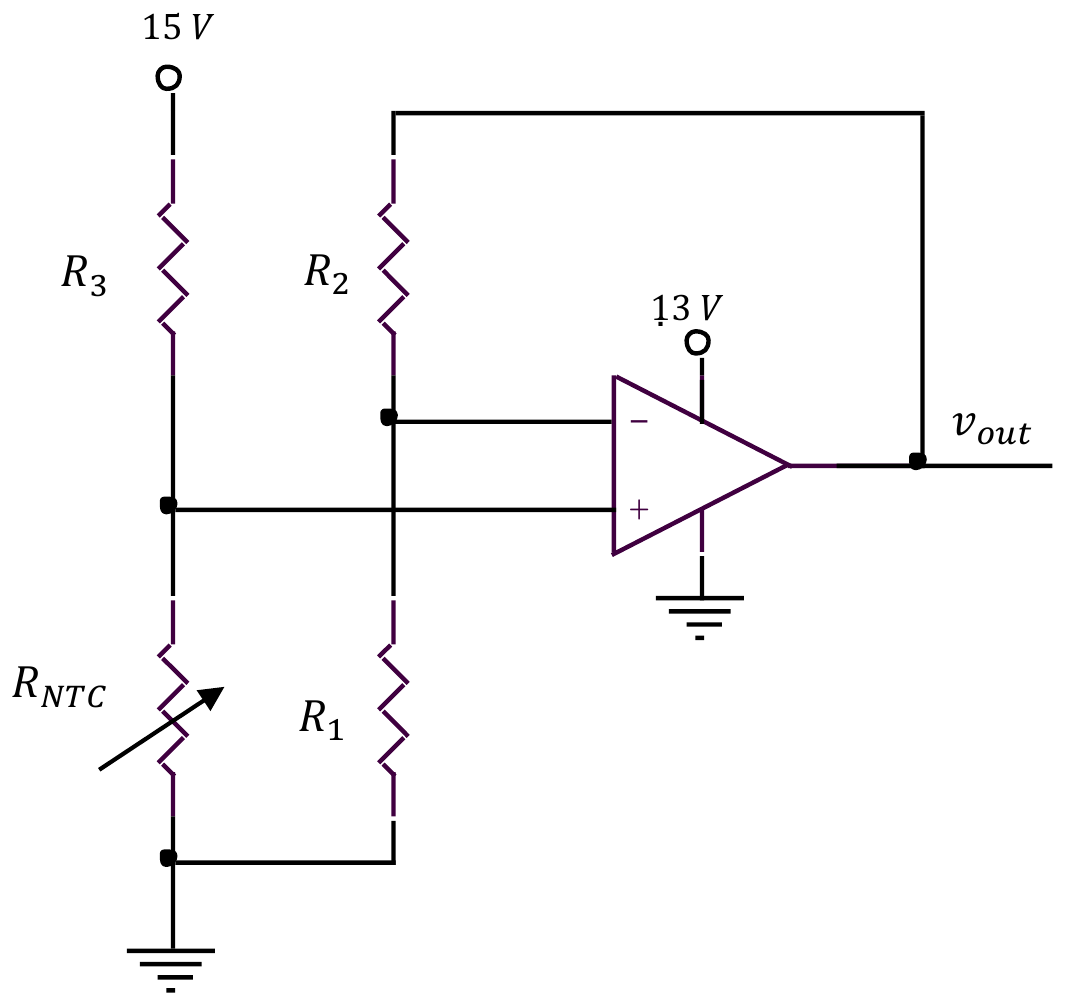
שאלה 16 · מדידת טמפרטורה בתרמיסטור NTC ומגבר שרת

באיור לשאלה 16 מתואר מעגל אלקטרוני למדידת טמפרטורה. המעגל מורכב ממגבר שרת, שלושה נגדים ותרמיסטור מסוג NTC. אופיין התרמיסטור RNTC=f(T)R_{NTC}=f(T) הינו לינארי. תחום הטמפרטורות שניתן למדוד במעגל זה הוא: −40 ∘C<T<90 ∘C-40\,^\circ C<T<90\,^\circ C.

נתוני המעגל:

R3=60 kΩ, R2=3 kΩ, R1=6 kΩR_3=60\,k\Omega,\ R_2=3\,k\Omega,\ R_1=6\,k\Omega בפתרונכם התייחסו למגבר השרת כאידאלי.

א.

הסבירו מהו תרמיסטור מסוג NTC? רשמו באנגלית את המשמעות של האותיות NTC.

סרטטו אופיין עקרוני של תרמיסטור מסוג NTC, RNTC=f(T)R_{NTC}=f(T).

(3 נקודות)
ב.

להלן התנגדויות התרמיסטור בעבור טמפרטורות שונות:

1. בטמפרטורה של T=253 ∘KT=253\,^\circ K, RNTCR_{NTC} נמדד כ- 90 kΩ90\,k\Omega.

2. בטמפרטורה של T=176 ∘FT=176\,^\circ F, RNTCR_{NTC} נמדד כ- 30 kΩ30\,k\Omega.

מהי הנוסחה המקשרת בין התנגדות התרמיסטור לבין הטמפרטורה, Rntc[kΩ]=f(T[∘C])R_{ntc}[k\Omega]=f(T[^\circ C])?

(5 נקודות)
ג.

על סמך הנוסחה שחישבתם בסעיף ב' לעיל, מהו מתח המוצא VoutV_{out}, כאשר הטמפרטורה הנמדדת היא T=30 ∘CT=30\,^\circ C?

(7 נקודות)
◂ פתרון מלא לשאלה 16

סעיף א

תשובה:

NTC = Negative Temperature Coefficient: חיישן שהתנגדותו קטנה כשהטמפרטורה עולה; האופיין יורד

1. מהו: תרמיסטור הוא נגד רגיש לטמפרטורה, העשוי מחומר מוליך למחצה (תחמוצות מתכת). בתרמיסטור מסוג NTC ההתנגדות קטנה כשהטמפרטורה עולה, ולהפך - כלומר למקדם הטמפרטורה שלו יש סימן שלילי.

2. פירוש האותיות: NTC - Negative Temperature Coefficient (מקדם טמפרטורה שלילי).

3. אופיין: הקשר המדויק הוא בקירוב אקספוננציאלי, RNTC=A⋅eB/TR_{NTC}=A\cdot e^{B/T}, כאשר TT בקלווין ו-AA, BB קבועים של התרמיסטור. בתחום עבודה מוגבל אפשר לקרב אותו לקו ישר יורד (כמו בשאלה זו). באופיין העקרוני שבאיור הפתרון: הציר האנכי הוא ההתנגדות, הציר האופקי הוא הטמפרטורה, והעקומה יורדת משמאל לימין - בכל עלייה בטמפרטורה ההתנגדות קטנה.

תשובה: NTC - Negative Temperature Coefficient; חיישן טמפרטורה שהתנגדותו יורדת כשהטמפרטורה עולה, והאופיין RNTC=f(T)R_{NTC}=f(T) יורד.

סעיף ב

תשובה:

RNTC=−0.6⋅T+78 [kΩ, ∘C]R_{NTC}=-0.6\cdot T+78\ [k\Omega,\ ^\circ C]

נתון: שתי נקודות על האופיין הלינארי, בסולמות טמפרטורה שונים.

מבוקש: משוואת הישר RNTC=a⋅T+bR_{NTC}=a\cdot T+b כאשר TT במעלות צלזיוס.

1. נמיר את שתי הטמפרטורות לצלזיוס:

T1=253−273=−20 ∘CT_1=253-273=-20\,^\circ\text{C} (בדיוק: 253−273.15=−20.15 ∘C253-273.15=-20.15\,^\circ\text{C}; נעבוד עם −20 ∘C-20\,^\circ\text{C})

T2=59⋅(176−32)=59⋅144=80 ∘CT_2=\frac{5}{9}\cdot(176-32)=\frac{5}{9}\cdot144=80\,^\circ\text{C}

2. השיפוע:

a=ΔRNTCΔT=30−9080−(−20)=−60100=−0.6 kΩ∘Ca=\frac{\Delta R_{NTC}}{\Delta T}=\frac{30-90}{80-(-20)}=\frac{-60}{100}=-0.6\,\frac{k\Omega}{^\circ\text{C}}

השיפוע שלילי, כמצופה מ-NTC.

3. החיתוך עם הציר, מהנקודה (80, 30)(80,\,30):

b=RNTC−a⋅T=30−(−0.6)⋅80=30+48=78 kΩb=R_{NTC}-a\cdot T=30-(-0.6)\cdot80=30+48=78\,k\Omega

4. בדיקה בנקודה השנייה: −0.6⋅(−20)+78=12+78=90 kΩ-0.6\cdot(-20)+78=12+78=90\,k\Omega ✓

תשובה: RNTC=−0.6⋅T+78 [kΩ, ∘C]R_{NTC}=-0.6\cdot T+78\ [k\Omega,\ ^\circ C]

סעיף ג

תשובה:

Vout=11.25 VV_{out}=11.25\,\text{V}

נתון: RNTC=−0.6T+78R_{NTC}=-0.6T+78, T=30 ∘CT=30\,^\circ\text{C}, R3=60 kΩR_3=60\,k\Omega, R1=6 kΩR_1=6\,k\Omega, R2=3 kΩR_2=3\,k\Omega, מתח 15 V15\,\text{V} על הענף של R3R_3, מגבר שרת אידיאלי עם הזנה 13 V13\,\text{V}.

מבוקש: VoutV_{out}.

מבנה המעגל: R3R_3 ו-RNTCR_{NTC} יוצרים מחלק מתח בין 15 V15\,\text{V} לאדמה, והנקודה ביניהם מחוברת לכניסה ++. R2R_2 מחובר בין המוצא לכניסה −-, ו-R1R_1 בין הכניסה −- לאדמה - זהו מגבר לא מהפך.

1. התנגדות התרמיסטור ב-30 ∘C30\,^\circ\text{C}:

RNTC=−0.6⋅30+78=−18+78=60 kΩR_{NTC}=-0.6\cdot30+78=-18+78=60\,k\Omega

2. המגבר אינו מושך זרם בכניסה ++, ולכן הזרם מ-15 V15\,\text{V} זורם דרך R3R_3 ו-RNTCR_{NTC} בטור לאדמה, ומתח הכניסה ++ הוא:

V+=15⋅RNTCRNTC+R3=15⋅6060+60=7.5 VV_+=15\cdot\frac{R_{NTC}}{R_{NTC}+R_3}=15\cdot\frac{60}{60+60}=7.5\,\text{V}

3. הגבר המגבר הלא מהפך:

A=1+R2R1=1+36=1.5A=1+\frac{R_2}{R_1}=1+\frac{3}{6}=1.5

4. מתח המוצא:

Vout=V+⋅(1+R2R1)=7.5⋅1.5=11.25 VV_{out}=V_+\cdot\left(1+\frac{R_2}{R_1}\right)=7.5\cdot1.5=11.25\,\text{V}

5. בדיקה: 11.25 V<13 V11.25\,\text{V}<13\,\text{V} (מתח ההזנה), ולכן המגבר אינו ברוויה והתוצאה תקפה.

תשובה: Vout=11.25 VV_{out}=11.25\,\text{V}

שאלה 17 · בקר פרופורציונלי: תפוקה לפי גרף שגיאה
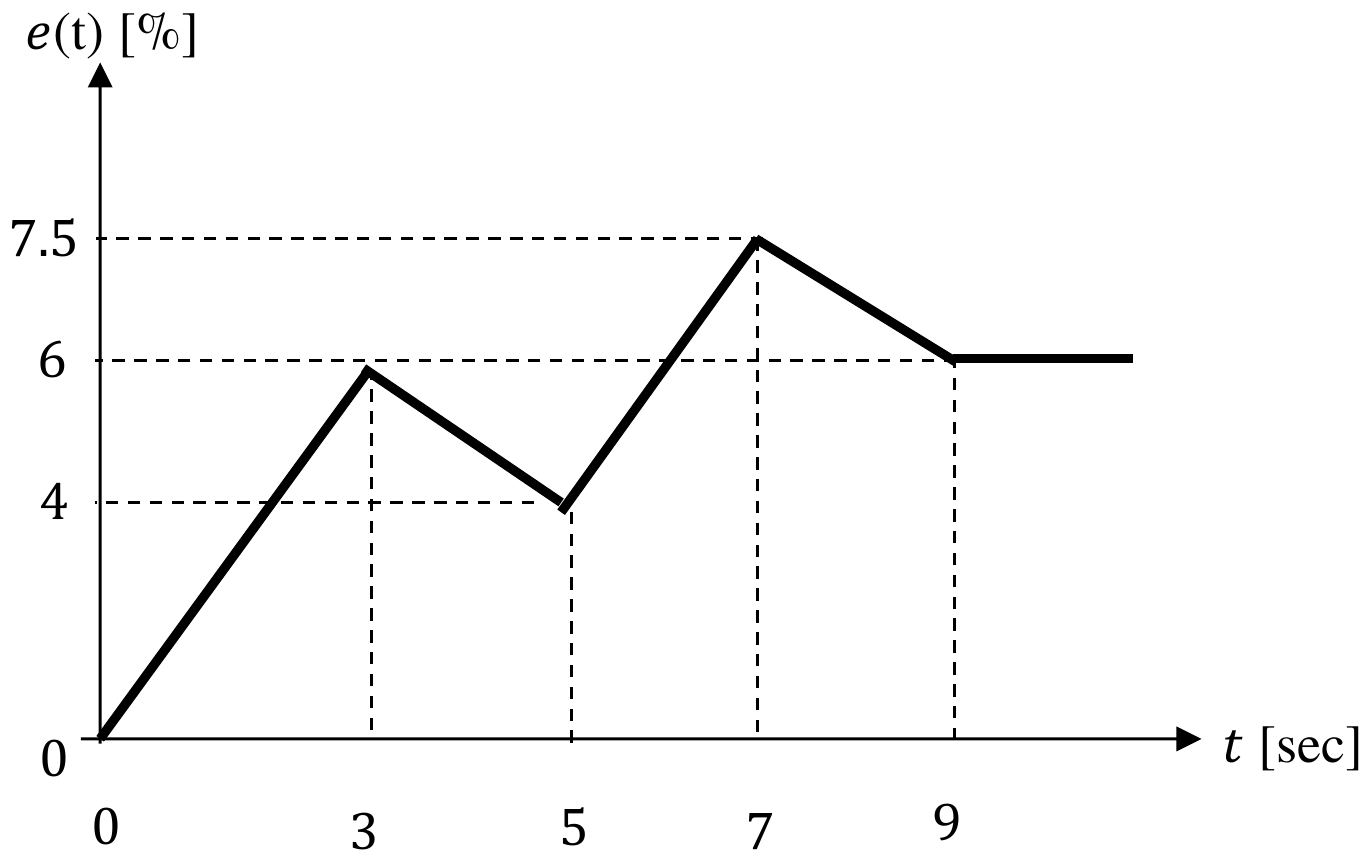
א.

הסבירו מהו בקר מסוג P. רשמו את משוואת בקר זה.

(3 נקודות)
ב.

באיור לשאלה 17 מתוארת שגיאת בקר מסוג P בעלת הנתונים הבאים: תפוקת הבקר כאשר השגיאה אפס - m0=13%m_0=13\%, קבוע הבקר KP=4K_P=4.

חשבו את תפוקת הבקר בזמנים: 0,3,5,7,9 שניות.

(7 נקודות)
ג.

סרטטו את תפוקת הבקר.

(5 נקודות)
◂ פתרון מלא לשאלה 17

סעיף א

תשובה:

m(t)=KP⋅e(t)+m0m(t)=K_P\cdot e(t)+m_0

1. בקר מסוג P (Proportional - בקר יחסי) הוא בקר שתפוקתו פרופורציונית לשגיאה ברגע הנתון: ככל שהשגיאה גדולה יותר, התיקון גדול יותר. פעולתו רציפה, ותפוקתו יכולה לקבל כל ערך בתחום 0%−100%0\%-100\%.

2. משוואת הבקר:

m(t)=KP⋅e(t)+m0m(t)=K_P\cdot e(t)+m_0

כאשר:

•m(t)m(t) - יציאת הבקר [%][\%];

•KPK_P - הגבר הבקר היחסי (ללא יחידות);

•e(t)e(t) - השגיאה [%][\%];

•m0m_0 - אות מוצא הבקר כאשר השגיאה שווה ל-0%0\%.

3. לבקר P יש בדרך כלל שגיאה מתמידה (offset): כדי שהתפוקה תהיה שונה מ-m0m_0 חייבת להישאר שגיאה.

תשובה: בקר שתפוקתו יחסית לשגיאה: m(t)=KP⋅e(t)+m0m(t)=K_P\cdot e(t)+m_0.

סעיף ב

תשובה:

m(0)=13%m(0)=13\%, m(3)=37%m(3)=37\%, m(5)=29%m(5)=29\%, m(7)=43%m(7)=43\%, m(9)=37%m(9)=37\%

נתון: KP=4K_P=4, m0=13%m_0=13\%, ומהגרף: e(0)=0%e(0)=0\%, e(3)=6%e(3)=6\%, e(5)=4%e(5)=4\%, e(7)=7.5%e(7)=7.5\%, e(9)=6%e(9)=6\%.

מבוקש: m(t)m(t) בזמנים הנתונים.

נציב כל ערך שגיאה במשוואת הבקר m(t)=KP⋅e(t)+m0m(t)=K_P\cdot e(t)+m_0:

1. m(0)=4⋅0+13=13%m(0)=4\cdot0+13=13\%

2. m(3)=4⋅6+13=37%m(3)=4\cdot6+13=37\%

3. m(5)=4⋅4+13=29%m(5)=4\cdot4+13=29\%

4. m(7)=4⋅7.5+13=43%m(7)=4\cdot7.5+13=43\%

5. m(9)=4⋅6+13=37%m(9)=4\cdot6+13=37\%

תשובה: m(0)=13%m(0)=13\%, m(3)=37%m(3)=37\%, m(5)=29%m(5)=29\%, m(7)=43%m(7)=43\%, m(9)=37%m(9)=37\%

סעיף ג

תשובה:

גרף שבור דרך הנקודות (0,13)(0,13), (3,37)(3,37), (5,29)(5,29), (7,43)(7,43), (9,37)(9,37) ואחר כך קבוע 37%37\%

בבקר P התפוקה היא העתק של גרף השגיאה, מוכפל ב-KP=4K_P=4 ומוזז כלפי מעלה ב-m0=13%m_0=13\%. לכן צורת הגרף זהה לצורת גרף השגיאה: קטעים ישרים בין אותן נקודות זמן.

1. מסמנים את הנקודות מסעיף ב: (0, 13%)(0,\,13\%), (3, 37%)(3,\,37\%), (5, 29%)(5,\,29\%), (7, 43%)(7,\,43\%), (9, 37%)(9,\,37\%).

2. מחברים אותן בקווים ישרים (בין הנקודות השגיאה משתנה לינארית, ולכן גם התפוקה):

•00 עד 3 sec3\,\text{sec}: עלייה מ-13%13\% ל-37%37\% (שיפוע 8 %/sec8\,\%/\text{sec});

•33 עד 5 sec5\,\text{sec}: ירידה ל-29%29\%;

•55 עד 7 sec7\,\text{sec}: עלייה ל-43%43\% (השיא);

•77 עד 9 sec9\,\text{sec}: ירידה ל-37%37\%.

3. אחרי t=9 sect=9\,\text{sec} השגיאה קבועה 6%6\%, ולכן התפוקה נשארת קבועה 37%37\%.

t [sec]m(t) [%]01234567891011051015202530354045501337294337

תשובה: גרף שבור דרך (0,13)(0,13), (3,37)(3,37), (5,29)(5,29), (7,43)(7,43), (9,37)(9,37), ואחרי 9 sec9\,\text{sec} קבוע ב-37%37\%.

כל האתר במבט אחד

קיצורי דרך לכל הכלים, הבגרויות והקורסים

GuyAI הוא המורה הפרטי המתקדם בישראל, המבוסס על מודלי הבינה המלאכותית החזקים בעולם בשילוב הידע הפדגוגי של GOOL. המערכת מספקת פתרונות לכל המקצועות ולכל הרמות - מיסודי ועד אקדמיה, וממתמטיקה ועד היסטוריה.