דילוג לתוכן המרכזי

מבחן מה"ט מערכות בקרה, רכיבים ומתמרים 97112 - קיץ 2023 מועד ב'

הנדסת אלקטרוניקה · סמל 97112 · 17 שאלות · פתרון מלא לכל סעיף

מבחן הגמר הממלכתי של מה"ט במערכות בקרה, רכיבים ומתמרים, קיץ 2023 מועד ב', כל 17 השאלות כמו בשאלון. לכל סעיף יש תשובה סופית ופתרון מלא ומוסבר, צעד אחרי צעד. נסו לפתור לבד, ואז פתחו את הפתרון.

הנחיות הבחינה

משך הבחינה: ארבע שעות.

מבנה השאלון: 17 שאלות בשאלון. השאלון מחולק לשני חלקים.

חלק א' – שאלות סגורות.

יש לענות על שמונה שאלות בלבד, מתוך השאלות 1-11.

ערך כל שאלה חמש נקודות, סה"כ 40 נקודות.

חלק ב' – שאלות פתוחות.

יש לענות על ארבע שאלות בלבד, מתוך השאלות 12-17.

ערך כל שאלה 15 נקודות, סה"כ 60 נקודות.

סה"כ: 100 נקודות.

חומר עזר: מחשבון (אין להשתמש במחשב כף יד או במחשבון עם תקשורת חיצונית).

דפי נוסחאות יצורפו לשאלון הבחינה.

נוסחאון מה"ט במערכות בקרה, רכיבים ומתמרים - להורדה ב-PDF, 58 עמודים.

שאלה 1 · מציאת אות המבוא מאות המוצא בחוג סגור

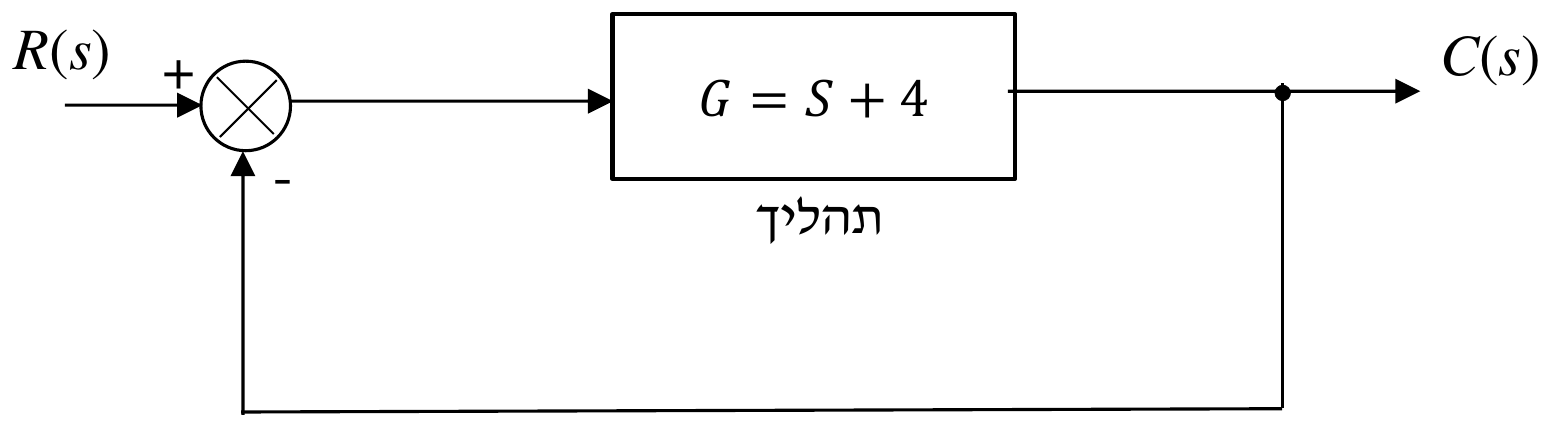
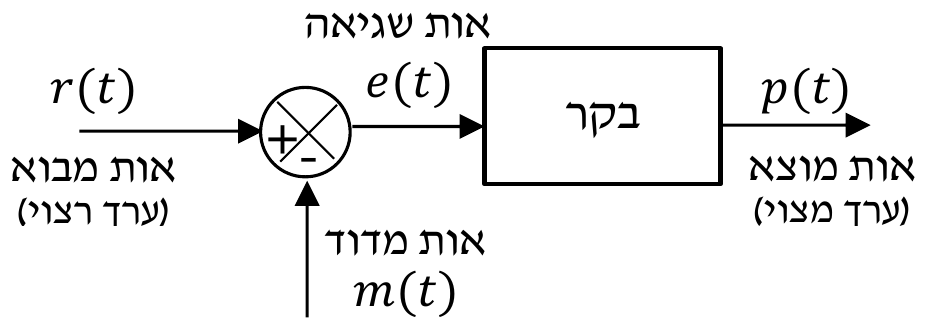
באיור לשאלה 1 מוצגת סכמת מלבנים של מערכת בקרה. נתון אות המוצא של המערכת: C(s)=S2+7⋅S+12S+5C(s)=\frac{S^2+7\cdot S+12}{S+5}.

האות המבוא R(s)R(s) הוא:

א. R(s)=S+2R(s)=S+2.

ב. R(s)=S2+7R(s)=S^2+7.

ג. R(s)=S+3R(s)=S+3.

ד. R(s)=S+4R(s)=S+4.

(5 נקודות)
◂ פתרון מלא לשאלה 1

פתרון

תשובה:

ג. R(s)=S+3R(s)=S+3

נתון: תהליך G=S+4G=S+4 בחוג סגור עם משוב יחידה שלילי, ואות המוצא C(s)=S2+7S+12S+5C(s)=\frac{S^2+7S+12}{S+5}.

מבוקש: אות המבוא R(s)R(s).

1. נחשב את פונקציית התמסורת של החוג הסגור (משוב שלילי, H=1H=1):

Gf(s)=C(s)R(s)=G1+G=S+41+S+4=S+4S+5G_f(s)=\frac{C(s)}{R(s)}=\frac{G}{1+G}=\frac{S+4}{1+S+4}=\frac{S+4}{S+5}

2. מכאן אות המבוא הוא המוצא חלקי פונקציית התמסורת:

R(s)=C(s)Gf(s)=S2+7S+12S+5⋅S+5S+4=S2+7S+12S+4R(s)=\frac{C(s)}{G_f(s)}=\frac{S^2+7S+12}{S+5}\cdot\frac{S+5}{S+4}=\frac{S^2+7S+12}{S+4}

3. נפרק את המונה לגורמים: S2+7S+12=(S+3)(S+4)S^2+7S+12=(S+3)(S+4), ולכן:

R(s)=(S+3)(S+4)S+4=S+3R(s)=\frac{(S+3)(S+4)}{S+4}=S+3

תשובה: ג. R(s)=S+3R(s)=S+3

שאלה 2 · התמרת לפלס הפוכה של פונקציית תמסורת

G(s)G(s) היא פונקציה תמסורת של מערכת בקרה מסוימת הנתונה בנוסחה: s⋅G(s)−35=G(s)s\cdot G(s)-35=G(s).

התמרת לפלס ההפוכה של G(s)G(s) היא:

א. g(t)=35⋅etg(t)=35\cdot e^{t}.

ב. g(t)=35+etg(t)=35+e^{t}.

ג. g(t)=35⋅e−tg(t)=35\cdot e^{-t}.

ד. g(t)=e−35⋅tg(t)=e^{-35\cdot t}.

(5 נקודות)
◂ פתרון מלא לשאלה 2

פתרון

תשובה:

א. g(t)=35⋅etg(t)=35\cdot e^{t}

קודם נבודד את G(s)G(s) מהמשוואה, ואחר כך נמצא את ההתמרה ההפוכה מטבלת ההתמרות.

1. נעביר אגפים ונוציא גורם משותף:

s⋅G(s)−G(s)=35 ⇒ G(s)⋅(s−1)=35 ⇒ G(s)=35s−1s\cdot G(s)-G(s)=35\ \Rightarrow\ G(s)\cdot(s-1)=35\ \Rightarrow\ G(s)=\frac{35}{s-1}

2. לפי טבלת התמרות לפלס: L{eat}=1s−a\mathcal{L}\{e^{a t}\}=\frac{1}{s-a}. כאן a=1a=1, ולכן:

g(t)=L−1{35s−1}=35⋅etg(t)=\mathcal{L}^{-1}\left\{\frac{35}{s-1}\right\}=35\cdot e^{t}

תשובה: א. g(t)=35⋅etg(t)=35\cdot e^{t}

שאלה 3 · חישוב משוב מהגבר חוג סגור

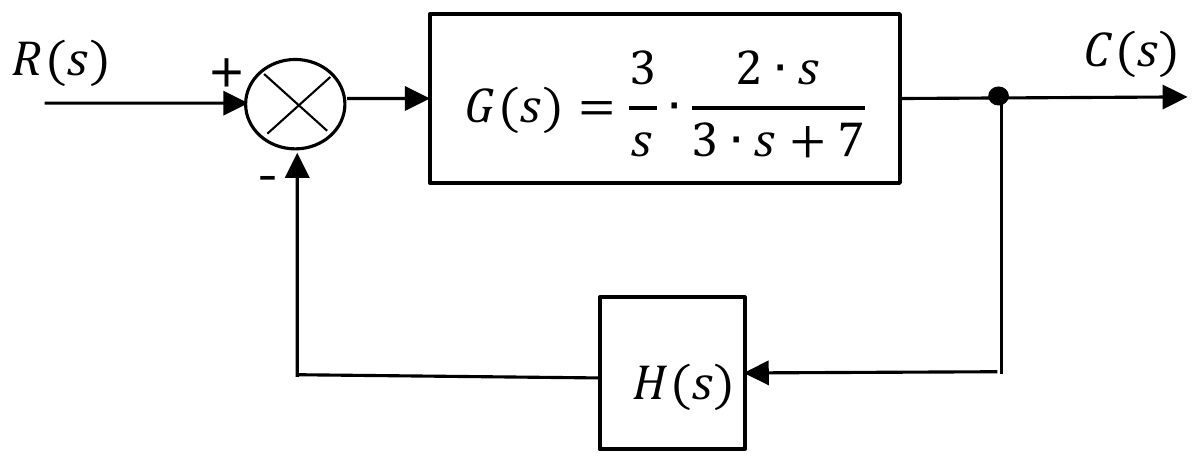
באיור לשאלה 3 מוצגת סכמת מלבנים של מערכת בקרה. ערך G(s)G(s) בתדר מסוים הוא: G(s)=800G(s)=800. כמו כן נתון שהגבר המערכת בתדר זה הוא: Gf(s)=C(s)/R(s)=9G_f(s)=C(s)/R(s)=9.

בתדר הנתון, ערכו של H(s)H(s) הוא:

א. H(s)=0.11H(s)=0.11.

ב. H(s)=1.01H(s)=1.01.

ג. H(s)=1.21H(s)=1.21.

ד. H(s)=0.27H(s)=0.27.

(5 נקודות)
◂ פתרון מלא לשאלה 3

פתרון

תשובה:

א. H(s)=0.11H(s)=0.11

נתון: G(s)=800G(s)=800 והגבר החוג הסגור Gf(s)=9G_f(s)=9, משוב שלילי.

מבוקש: H(s)H(s) בתדר זה.

1. הגבר מערכת בחוג סגור עם משוב שלילי:

Gf=G1+G⋅HG_f=\frac{G}{1+G\cdot H}

2. נבודד את HH:

1+G⋅H=GGf ⇒ H=GGf−1G1+G\cdot H=\frac{G}{G_f}\ \Rightarrow\ H=\frac{\frac{G}{G_f}-1}{G}

3. נציב:

GGf=8009=88.89\frac{G}{G_f}=\frac{800}{9}=88.89

H=88.89−1800=87.89800≈0.110H=\frac{88.89-1}{800}=\frac{87.89}{800}\approx0.110

תשובה: א. H(s)=0.11H(s)=0.11

שאלה 4 · תחום מהירויות בבקר דו-מצבי עם שוליים

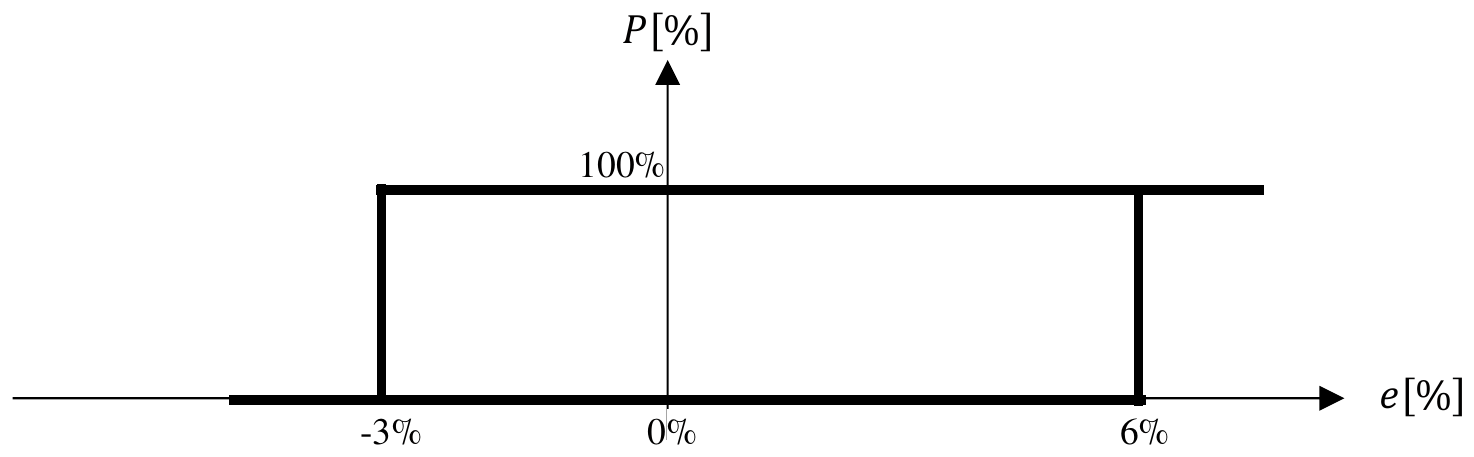
באיור לשאלה 4 מוצג אופיין בקר דו – מצבי (onon-offoff) המתאר את מוצא הבקר בתלות בשגיאה היחסית, P[%]=f(e[%])P[\%]=f(e[\%]). הבקר מבקר מהירות סיבוב של מנוע: מהמהירות המירבית ωmax[Radsec]\omega_{max}\left[\frac{Rad}{sec}\right] ועד למהירות המזערית ωmin[Radsec]\omega_{min}\left[\frac{Rad}{sec}\right]. תחום המהירויות הנדרש הוא: Δω=600÷800[Radsec]\Delta\omega=600\div800\left[\frac{Rad}{sec}\right] והמהירות הרצויה: ω=720[Radsec]\omega=720\left[\frac{Rad}{sec}\right].

על פי הנתונים לעיל, מהן המהירויות המזערית ωmin[Radsec]\omega_{min}\left[\frac{Rad}{sec}\right] והמרבית ωmax[Radsec]\omega_{max}\left[\frac{Rad}{sec}\right] בהתאמה?

א. 694÷706 Radsec694\div706\ \frac{Rad}{sec}.

ב. 708÷726 Radsec708\div726\ \frac{Rad}{sec}.

ג. 697÷703 Radsec697\div703\ \frac{Rad}{sec}.

ד. 600÷800 Radsec600\div800\ \frac{Rad}{sec}.

(5 נקודות)
◂ פתרון מלא לשאלה 4

פתרון

תשובה:

ב. 708÷726 Radsec708\div726\ \frac{Rad}{sec}

נתון: תחום המדידה 600÷800 Radsec600\div800\,\frac{Rad}{sec}, ערך רצוי 720 Radsec720\,\frac{Rad}{sec}, והבקר עובר למצב 100%100\% כשהשגיאה עולה ל-6%6\% וחוזר ל-0%0\% כשהשגיאה יורדת ל-−3%-3\%.

מבוקש: המהירות המזערית והמרבית שבין שתיהן המנוע ינוע.

1. רוחב תחום המדידה (שאליו מתייחסת השגיאה היחסית):

ωspan=800−600=200 Radsec\omega_{span}=800-600=200\,\frac{Rad}{sec}

2. השגיאה היחסית היא ההפרש בין הערך הרצוי לערך המדוד באחוזים מהתחום:

e[%]=ωSP−ωωspan⋅100%e[\%]=\frac{\omega_{SP}-\omega}{\omega_{span}}\cdot100\%

כשהמהירות יורדת, השגיאה גדלה. כשהיא מגיעה ל-6%6\% הבקר מפעיל את המנוע (100%100\%), והמהירות מתחילה לעלות - זו המהירות המזערית.

3. המהירות המזערית (השגיאה +6%+6\%):

ωmin=ωSP−0.06⋅ωspan=720−0.06⋅200=720−12=708 Radsec\omega_{min}=\omega_{SP}-0.06\cdot\omega_{span}=720-0.06\cdot200=720-12=708\,\frac{Rad}{sec}

4. כשהמהירות עולה, השגיאה יורדת. כשהיא מגיעה ל-−3%-3\% הבקר מפסיק (0%0\%), והמהירות מתחילה לרדת - זו המהירות המרבית:

ωmax=ωSP+0.03⋅ωspan=720+0.03⋅200=720+6=726 Radsec\omega_{max}=\omega_{SP}+0.03\cdot\omega_{span}=720+0.03\cdot200=720+6=726\,\frac{Rad}{sec}

כלומר המהירות מתנדנדת בין 708708 ל-726 Radsec726\,\frac{Rad}{sec} (שוליים של 9%9\% מהתחום, 18 Radsec18\,\frac{Rad}{sec}).

תשובה: ב. 708÷726 Radsec708\div726\ \frac{Rad}{sec}

שאלה 5 · תגובת בקר אינטגרלי לשגיאה משתנה

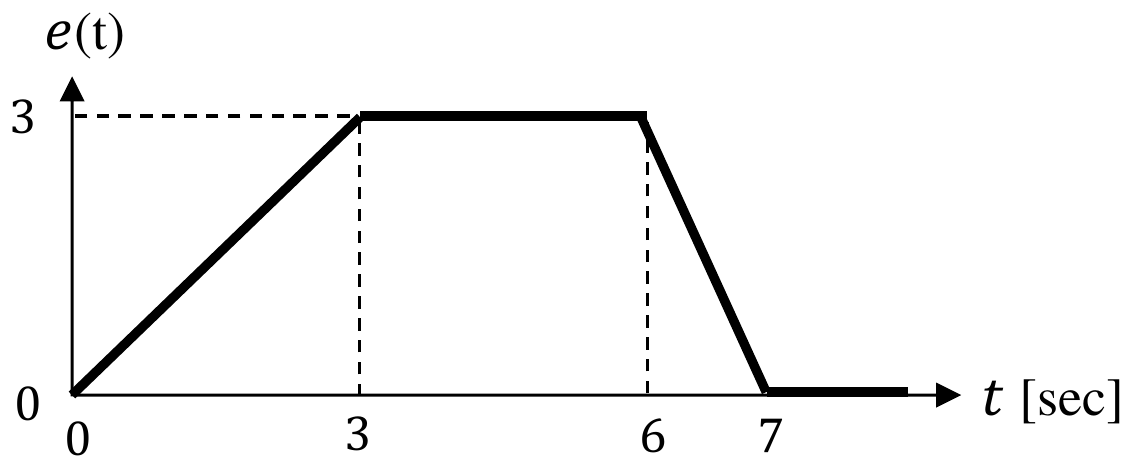
באיור לשאלה 5 מתואר אות שגיאה במבוא בקר מסוג I בעל הנתונים הבאים: תפוקת הבקר כשהשגיאה שווה לאפס – P0=15%P_0=15\%, קבוע הבקר – KI=3[sec−1]K_I=3[sec^{-1}].

תגובת הבקר לאות המתואר באיור בטווח הזמנים (0<t<3) sec(0<t<3)\ sec היא:

א. 30.030.0.

ב. 28.5 %28.5\ \%.

ג. 26.8 %26.8\ \%.

ד. 32.4 %32.4\ \%.

(5 נקודות)
◂ פתרון מלא לשאלה 5

פתרון

תשובה:

ב. 28.5 %28.5\ \%

נתון: בקר I עם P0=15%P_0=15\% ו-KI=3 sec−1K_I=3\,sec^{-1}. בטווח 0<t<3 sec0<t<3\,sec השגיאה עולה בקו ישר מ-00 ל-33.

מבוקש: מוצא הבקר בטווח זה (ובסופו).

1. משוואת הבקר האינטגרלי:

P(t)=P0+KI⋅∫0te(τ) dτP(t)=P_0+K_I\cdot\int_0^t e(\tau)\,d\tau

2. בטווח 0<t<30<t<3 השיפוע של השגיאה הוא 33=1\frac{3}{3}=1, כלומר e(t)=te(t)=t. האינטגרל:

∫0tτ dτ=t22\int_0^t \tau\,d\tau=\frac{t^2}{2}

3. לכן מוצא הבקר בטווח זה:

P(t)=15+3⋅t22=15+1.5⋅t2 [%]P(t)=15+3\cdot\frac{t^2}{2}=15+1.5\cdot t^2\ [\%]

4. בסוף הטווח, t=3 sect=3\,sec (האינטגרל הוא שטח המשולש 3⋅32=4.5\frac{3\cdot3}{2}=4.5):

P(3)=15+3⋅4.5=15+13.5=28.5%P(3)=15+3\cdot4.5=15+13.5=28.5\%

תשובה: ב. 28.5 %28.5\ \% (המוצא עולה בצורה פרבולית מ-15%15\% ל-28.5%28.5\%)

שאלה 6 · משוואת אופיין לינארי של חיישן טמפרטורה

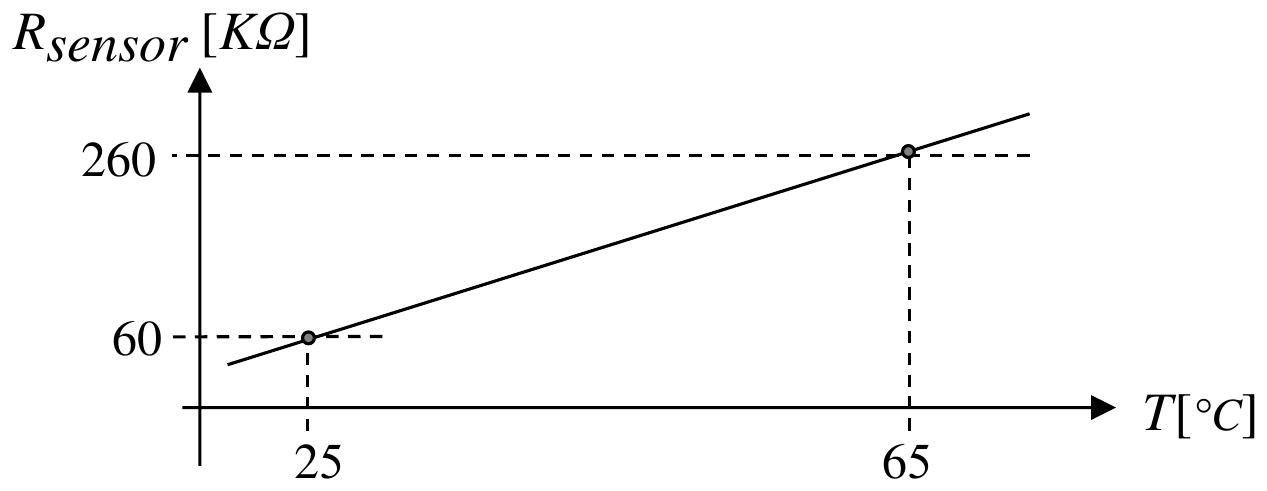
באיור לשאלה 6 מוצג תרשים המתאר התנגדות [kΩ][k\Omega] של חיישן טמפרטרה Temperature SensorTemperature\ Sensor, בתלות בטמפרטורה [∘C][^\circ C] שבה נמצא החיישן.

פונקציית התמסורת של חיישן הטמפרטורה היא:
א. Rsensor=(3⋅T+45) kΩR_{sensor}=(3\cdot T+45)\ k\Omega.

ב. Rsensor=(6⋅T+46) kΩR_{sensor}=(6\cdot T+46)\ k\Omega.

ג. Rsensor=(5⋅T−65) kΩR_{sensor}=(5\cdot T-65)\ k\Omega.

ד. Rsensor=(3⋅T−38) kΩR_{sensor}=(3\cdot T-38)\ k\Omega.

(5 נקודות)
◂ פתרון מלא לשאלה 6

פתרון

תשובה:

ג. Rsensor=(5⋅T−65) kΩR_{sensor}=(5\cdot T-65)\ k\Omega

נתון: שתי נקודות על האופיין הלינארי: (25∘C, 60 kΩ)(25^\circ C,\ 60\,k\Omega) ו-(65∘C, 260 kΩ)(65^\circ C,\ 260\,k\Omega).

מבוקש: משוואת הישר Rsensor=a⋅T+bR_{sensor}=a\cdot T+b.

1. השיפוע (הרגישות של החיישן):

a=ΔRΔT=260−6065−25=20040=5 kΩ∘Ca=\frac{\Delta R}{\Delta T}=\frac{260-60}{65-25}=\frac{200}{40}=5\,\frac{k\Omega}{^\circ C}

2. נציב נקודה אחת כדי למצוא את bb:

60=5⋅25+b ⇒ b=60−125=−65 kΩ60=5\cdot25+b\ \Rightarrow\ b=60-125=-65\,k\Omega

3. בדיקה בנקודה השנייה: 5⋅65−65=325−65=260 kΩ5\cdot65-65=325-65=260\,k\Omega - מתאים.

תשובה: ג. Rsensor=(5⋅T−65) kΩR_{sensor}=(5\cdot T-65)\ k\Omega

שאלה 7 · חישוב מקדם הזרימה Cv של שסתום

נדרש להזרים שמן בספיקה של Q=20[Litermin]Q=20\left[\frac{Liter}{min}\right] במפל לחץ של ΔP=3.7 [PSI]\Delta P=3.7\,[PSI] דרך שסתום בקרה.

המשקל הסגולי (specific gravityspecific\ gravity) של השמן s.g.=0.85[grcm3]s.g.=0.85\left[\frac{gr}{cm^3}\right].

נתון: 1 Galon=3.79 Liter1\ Galon=3.79\ Liter.

ה- CvC_v של שסתום הבקרה המתאים הוא:

א. Cv=4.15C_v=4.15.

ב. Cv=3.22C_v=3.22.

ג. Cv=5.18C_v=5.18.

ד. Cv=2.53C_v=2.53.

(5 נקודות)
◂ פתרון מלא לשאלה 7

פתרון

תשובה:

ד. Cv=2.53C_v=2.53

נתון: Q=20 LiterminQ=20\,\frac{Liter}{min}, ΔP=3.7 PSI\Delta P=3.7\,PSI, s.g.=0.85s.g.=0.85.

מבוקש: מקדם הזרימה CvC_v של השסתום.

1. הנוסחה של CvC_v דורשת ספיקה בגלונים לדקה (GPMGPM) ומפל לחץ ב-PSIPSI:

Cv=Q[GPM]⋅s.g.ΔP[PSI]C_v=Q[GPM]\cdot\sqrt{\frac{s.g.}{\Delta P[PSI]}}

2. נמיר את הספיקה לגלונים לדקה:

Q=203.79=5.277 GPMQ=\frac{20}{3.79}=5.277\,GPM

3. נחשב את גורם השורש:

0.853.7=0.2297=0.4793\sqrt{\frac{0.85}{3.7}}=\sqrt{0.2297}=0.4793

4. נציב:

Cv=5.277⋅0.4793≈2.53C_v=5.277\cdot0.4793\approx2.53

תשובה: ד. Cv=2.53C_v=2.53

שאלה 8 · חישוב ערך מרבי מהשגיאה היחסית

באיור לשאלה 8 מוצג תרשים מלבנים של בקר טמפרטורה במתקן תעשייתי.

נתון: הערך המזערי: Tmin=370 ∘CT_{min}=370\,^\circ C.

הערך הרצוי: r(t)=490 ∘Cr(t)=490\,^\circ C.

שגיאת הבקר: e(t)=23.53 %e(t)=23.53\ \%.

מהו הערך המרבי, Tmax[∘C]T_{max}[^\circ C], שאפשר למדוד באמצעות הבקר אם הערך המדוד הוא m(t)=410 ∘Cm(t)=410\,^\circ C?

א. Tmax=710 ∘CT_{max}=710\,^\circ C.

ב. Tmax=820 ∘CT_{max}=820\,^\circ C.

ג. Tmax=675 ∘CT_{max}=675\,^\circ C.

ד. Tmax=735 ∘CT_{max}=735\,^\circ C.

(5 נקודות)
◂ פתרון מלא לשאלה 8

פתרון

תשובה:

א. Tmax=710 ∘CT_{max}=710\,^\circ C

נתון: Tmin=370 ∘CT_{min}=370\,^\circ C, r=490 ∘Cr=490\,^\circ C, m=410 ∘Cm=410\,^\circ C, e=23.53%e=23.53\%.

מבוקש: TmaxT_{max} - הקצה העליון של תחום המדידה.

1. השגיאה היחסית היא ההפרש בין הרצוי למדוד באחוזים מתחום המדידה:

e[%]=r−mTmax−Tmin⋅100%e[\%]=\frac{r-m}{T_{max}-T_{min}}\cdot100\%

2. ההפרש בין הרצוי למדוד:

r−m=490−410=80 ∘Cr-m=490-410=80\,^\circ C

3. נבודד את תחום המדידה:

Tmax−Tmin=r−me=800.2353≈340 ∘CT_{max}-T_{min}=\frac{r-m}{e}=\frac{80}{0.2353}\approx340\,^\circ C

4. מכאן:

Tmax=Tmin+340=370+340=710 ∘CT_{max}=T_{min}+340=370+340=710\,^\circ C

תשובה: א. Tmax=710 ∘CT_{max}=710\,^\circ C

שאלה 9 · הגדרת רגישות של מתמר

הגדרת רגישות של מתמר מסוג Transducer sensitivityTransducer\ sensitivity היא:

א. השינוי שחל באות המוצא של מתמר.

ב. תגובת מערכת שאיננה תלויה רק בעירור אלא גם במצב הקודם (ה"היסטורי") של המערכת.

ג. מידת הקירבה של הערך הנמדד אל הערך שנחשב לאמיתי.

ד. אף תשובה אינה נכונה.

(5 נקודות)
◂ פתרון מלא לשאלה 9

פתרון

תשובה:

ד. אף תשובה אינה נכונה.

נבדוק כל אפשרות מול ההגדרה של רגישות.

1. רגישות של מתמר היא היחס בין השינוי באות המוצא לבין השינוי באות המבוא שגרם לו:

S=Δ(output)Δ(input)S=\frac{\Delta(\text{output})}{\Delta(\text{input})}

למשל בחיישן של שאלה 6 הרגישות היא 5 kΩ∘C5\,\frac{k\Omega}{^\circ C}.

2. אפשרות א מתארת רק את השינוי במוצא, בלי לחלק בשינוי במבוא שגרם לו. שינוי במוצא לבדו אינו מאפיין את המתמר (הוא תלוי בגודל השינוי במבוא), ולכן זו אינה הגדרת הרגישות.

3. אפשרות ב מתארת היסטרזיס (תלות במצב הקודם של המערכת).

4. אפשרות ג מתארת דיוק (Accuracy).

5. מאחר שאף אחת מהאפשרויות א-ג אינה מגדירה את הרגישות, התשובה הנכונה היא ד.

תשובה: ד. אף תשובה אינה נכונה (רגישות = היחס בין השינוי במוצא לשינוי במבוא).

שאלה 10 · חוק הרציפות בצינור עם הצרה

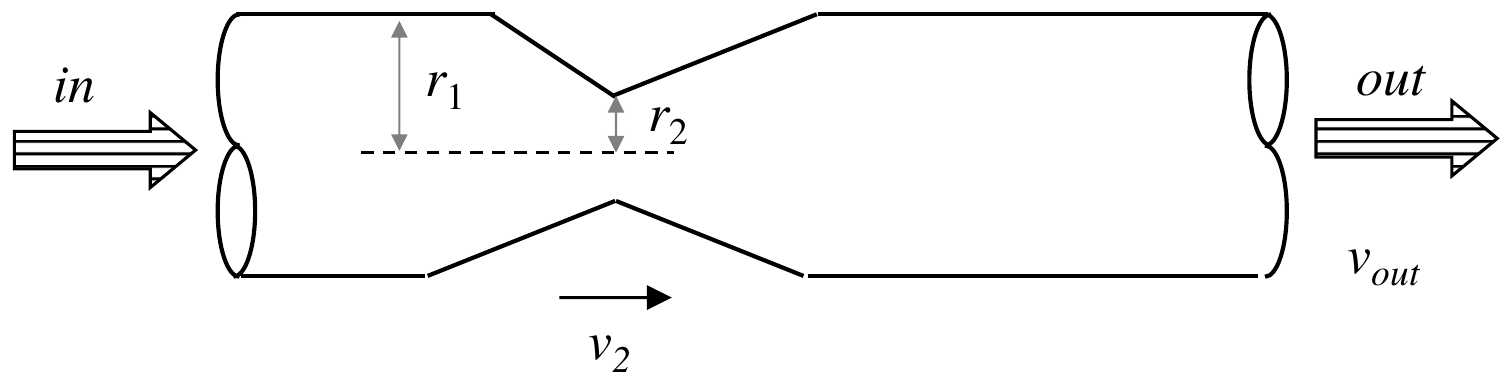
באיור לשאלה 10 מוצג צינור עם הצרה לספיקת מים. רדיוס החתך של הצינור בחלקו הרחב r1=13 cmr_1=13\,cm, ובחלקו הצר – r2=6.4 cmr_2=6.4\,cm. נתון: מהירות המים בחלקו הצר של הצינור v2=3.4[msec]v_2=3.4\left[\frac{m}{sec}\right]. חיכוך המים בצינור זניח.

מהירות המים ביציאה מהצינור voutv_{out} היא:

א. vout=0.617[msec]v_{out}=0.617\left[\frac{m}{sec}\right].

ב. vout=1.324[msec]v_{out}=1.324\left[\frac{m}{sec}\right].

ג. vout=0.824[msec]v_{out}=0.824\left[\frac{m}{sec}\right].

ד. vout=2.167[msec]v_{out}=2.167\left[\frac{m}{sec}\right].

(5 נקודות)
◂ פתרון מלא לשאלה 10

פתרון

תשובה:

ג. vout=0.824[msec]v_{out}=0.824\left[\frac{m}{sec}\right]

נתון: r1=13 cmr_1=13\,cm (חלק רחב, וכך גם ביציאה), r2=6.4 cmr_2=6.4\,cm, v2=3.4 msecv_2=3.4\,\frac{m}{sec}.

מבוקש: voutv_{out}.

1. המים אינם נדחסים, ולכן הספיקה זהה בכל חתך (משוואת הרציפות):

Q=A2⋅v2=Aout⋅voutQ=A_2\cdot v_2=A_{out}\cdot v_{out}

2. היציאה היא בחלק הרחב של הצינור, שרדיוסו r1r_1. שטח עיגול הוא πr2\pi r^2, ולכן:

vout=v2⋅A2A1=v2⋅(r2r1)2v_{out}=v_2\cdot\frac{A_2}{A_1}=v_2\cdot\left(\frac{r_2}{r_1}\right)^2

3. נציב:

(6.413)2=0.2424\left(\frac{6.4}{13}\right)^2=0.2424

vout=3.4⋅0.2424≈0.824 msecv_{out}=3.4\cdot0.2424\approx0.824\,\frac{m}{sec}

תשובה: ג. vout=0.824[msec]v_{out}=0.824\left[\frac{m}{sec}\right]

שאלה 11 · זיהוי סימון ISA של מתמר זרימה

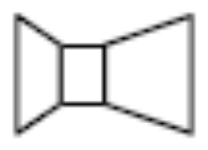
באיור לשאלה 11 מוצג סימון מתמר מסויים. הסימון הוא על פי האגודה הבין – לאומית לאוטומציה – ISAISA.

המתמר הוא:

א. שפופרת זרימה.

ב. נחיר (Nozzle) זרימה.

ג. צינור ונטורי.

ד. מד ספיקה.

(5 נקודות)
◂ פתרון מלא לשאלה 11

פתרון

תשובה:

ג. צינור ונטורי.

נתבונן בצורת הסימון ונשווה לסימוני רכיבי הזרימה הראשוניים לפי ISA.

1. הסימון מראה קטע מתכנס, גרון ישר באמצע (הריבוע), וקטע מתרחב - בדיוק המבנה של צינור ונטורי: הצרה הדרגתית, גרון, והתרחבות הדרגתית חזרה לקוטר הצינור.

2. שפופרת זרימה (Flow tube) היא שם כללי לקטע צינור מדידה; הצורה המתכנסת-גרון-מתרחבת שבסימון היא הצורה המוכרת של צינור ונטורי.

3. נחיר (Nozzle) מסומן כקטע מתכנס בלבד, בלי החלק המתרחב.

4. "מד ספיקה" הוא שם כללי, וסימונו לפי ISA הוא עיגול עם האותיות FE/FT ולא צורה זו.

תשובה: ג. צינור ונטורי.

שאלה 12 · חוג סגור מסדר שני: תדירות טבעית וריסון

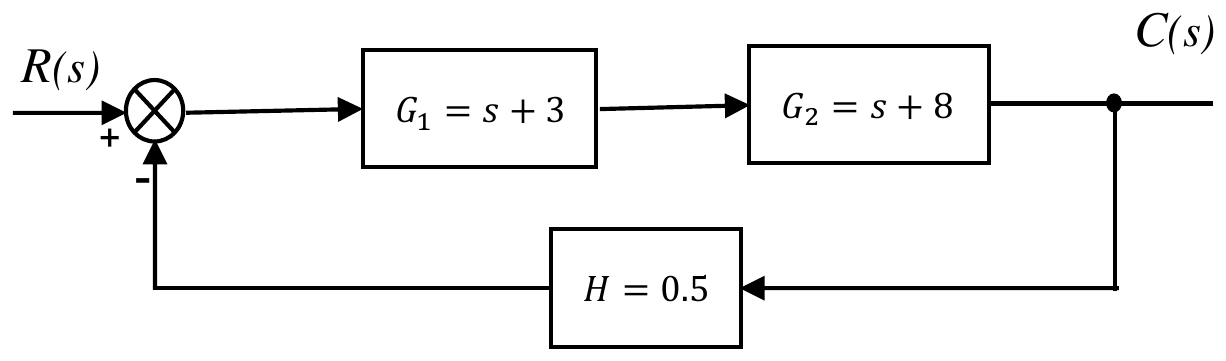
באיור לשאלה 12 מוצגת סכמת מלבנים של מערכת בקרה מסוימת.
א.

מהי פונקציית התמסורת של מערכת הבקרה? Gf=C(s)R(s)G_f=\frac{C(s)}{R(s)}.

(4 נקודות)
ב.

מהו סדר מערכת הבקרה? נמקו את תשובתכם.

(3 נקודות)
ג.

מהי התדירות הטבעית ωn\omega_n של מערכת הבקרה?

(4 נקודות)
ד.

מהו מקדם הריסון ξ\xi של מערכת הבקרה?

(4 נקודות)
◂ פתרון מלא לשאלה 12

סעיף א

תשובה:

Gf=2s2+22s+48s2+11s+26G_f=\frac{2s^2+22s+48}{s^2+11s+26}

נתון: שני בלוקים בטור G1=s+3G_1=s+3, G2=s+8G_2=s+8, ומשוב שלילי H=0.5H=0.5.

מבוקש: Gf=C(s)R(s)G_f=\frac{C(s)}{R(s)}.

1. בלוקים בטור מוכפלים - זה ההגבר בענף הישיר:

G=G1⋅G2=(s+3)(s+8)=s2+8s+3s+24=s2+11s+24G=G_1\cdot G_2=(s+3)(s+8)=s^2+8s+3s+24=s^2+11s+24

2. נוסחת החוג הסגור עם משוב שלילי:

Gf=G1+G⋅HG_f=\frac{G}{1+G\cdot H}

3. נחשב את המכנה:

1+G⋅H=1+0.5⋅(s2+11s+24)=0.5s2+5.5s+131+G\cdot H=1+0.5\cdot(s^2+11s+24)=0.5s^2+5.5s+13

4. נציב ונכפיל מונה ומכנה ב-22 כדי שהמקדם של s2s^2 במכנה יהיה 11:

Gf=s2+11s+240.5s2+5.5s+13=2(s2+11s+24)s2+11s+26=2s2+22s+48s2+11s+26G_f=\frac{s^2+11s+24}{0.5s^2+5.5s+13}=\frac{2(s^2+11s+24)}{s^2+11s+26}=\frac{2s^2+22s+48}{s^2+11s+26}

תשובה: Gf=2s2+22s+48s2+11s+26G_f=\frac{2s^2+22s+48}{s^2+11s+26}

סעיף ב

תשובה:

מערכת מסדר שני

סדר המערכת הוא החזקה הגבוהה ביותר של ss במכנה של פונקציית התמסורת של החוג הסגור (המשוואה האופיינית).

המכנה מסעיף א הוא s2+11s+26s^2+11s+26, והחזקה הגבוהה בו היא 22 (יש למערכת שני קטבים).

תשובה: מערכת מסדר שני, כי המשוואה האופיינית s2+11s+26=0s^2+11s+26=0 היא ממעלה שנייה.

סעיף ג

תשובה:

ωn=26≈5.099 radsec\omega_n=\sqrt{26}\approx5.099\,\frac{rad}{sec}

נשווה את המכנה לצורה הכללית של מערכת מסדר שני:

s2+2ξωns+ωn2s^2+2\xi\omega_n s+\omega_n^2

1. המכנה שלנו: s2+11s+26s^2+11s+26. השוואת האיבר החופשי:

ωn2=26\omega_n^2=26

2. מכאן:

ωn=26≈5.099 radsec\omega_n=\sqrt{26}\approx5.099\,\frac{rad}{sec}

תשובה: ωn=26≈5.099 radsec\omega_n=\sqrt{26}\approx5.099\,\frac{rad}{sec}

סעיף ד

תשובה:

ξ≈1.079\xi\approx1.079 (ריסון יתר)

נשתמש באותה השוואה, הפעם לאיבר של ss:

1. השוואת מקדמי ss:

2ξωn=112\xi\omega_n=11

2. נבודד ונציב ωn=5.099\omega_n=5.099 מסעיף ג:

ξ=112⋅ωn=112⋅5.099=1110.198≈1.079\xi=\frac{11}{2\cdot\omega_n}=\frac{11}{2\cdot5.099}=\frac{11}{10.198}\approx1.079

3. מאחר ש-ξ>1\xi>1, המערכת בריסון יתר: שני קטבים ממשיים שונים, s1,2=−11±121−1042s_{1,2}=\frac{-11\pm\sqrt{121-104}}{2}, כלומר s1≈−3.44s_1\approx-3.44 ו-s2≈−7.56s_2\approx-7.56, והתגובה למדרגה ללא חריגה.

תשובה: ξ≈1.079\xi\approx1.079 (ריסון יתר)

שאלה 13 · פונקציית שגיאה, סוג מערכת ושגיאה מתמידה

באיור לשאלה 13 מוצג תרשים מלבנים של מערכת בקרה מסוימת.
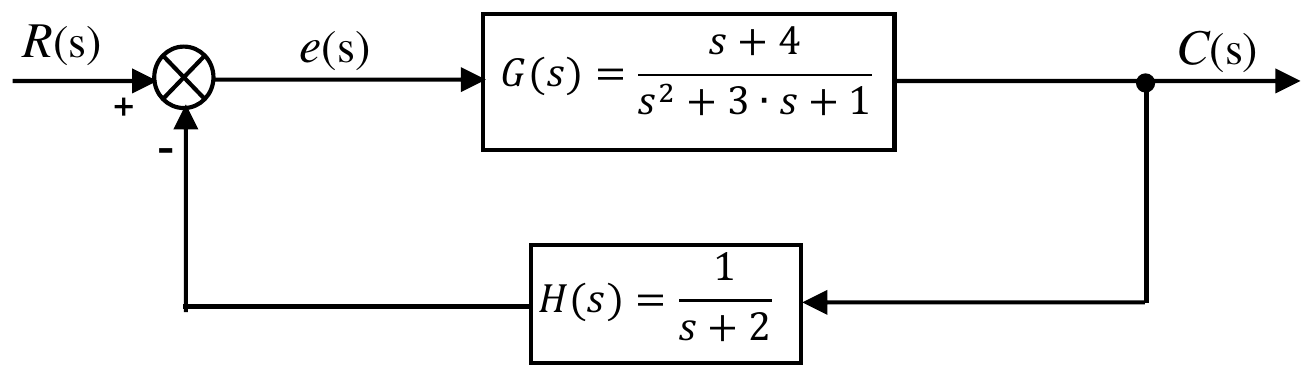
א.

מהי פונקציית התמסורת של שגיאת המערכת G1(s)=e(s)R(s)G_1(s)=\frac{e(s)}{R(s)}?

(4 נקודות)
ב.

מהי פונקציית התמסורת של המערכת G2(s)=C(s)R(s)G_2(s)=\frac{C(s)}{R(s)}?

(4 נקודות)
ג.

מהו סוג המערכת? נמקו את תשובתכם.

(2 נקודות)
ד.

מהי שגיאת המערכת esse_{ss} במצב מתמיד, עבור כניסת מדרגת יחידה: r(t)=u(t)r(t)=u(t)?

(5 נקודות)
◂ פתרון מלא לשאלה 13

סעיף א

תשובה:

G1(s)=s3+5s2+7s+2s3+5s2+8s+6G_1(s)=\frac{s^3+5s^2+7s+2}{s^3+5s^2+8s+6}

נתון: G(s)=s+4s2+3s+1G(s)=\frac{s+4}{s^2+3s+1} בענף הישיר, H(s)=1s+2H(s)=\frac{1}{s+2} במשוב, משוב שלילי.

מבוקש: e(s)R(s)\frac{e(s)}{R(s)}, כש-e(s)e(s) הוא האות שביציאת המחסר.

1. ביציאת המחסר: e=R−H⋅Ce=R-H\cdot C, ובענף הישיר: C=G⋅eC=G\cdot e. נציב:

e=R−G⋅H⋅e ⇒ e(1+G⋅H)=R ⇒ e(s)R(s)=11+G(s)H(s)e=R-G\cdot H\cdot e\ \Rightarrow\ e(1+G\cdot H)=R\ \Rightarrow\ \frac{e(s)}{R(s)}=\frac{1}{1+G(s)H(s)}

2. נחשב את ההגבר בחוג הפתוח:

G(s)H(s)=s+4(s2+3s+1)(s+2)G(s)H(s)=\frac{s+4}{(s^2+3s+1)(s+2)}

3. נפתח את המכנה:

(s2+3s+1)(s+2)=s3+2s2+3s2+6s+s+2=s3+5s2+7s+2(s^2+3s+1)(s+2)=s^3+2s^2+3s^2+6s+s+2=s^3+5s^2+7s+2

4. נציב ונכפיל מונה ומכנה ב-s3+5s2+7s+2s^3+5s^2+7s+2:

G1(s)=s3+5s2+7s+2s3+5s2+7s+2+s+4=s3+5s2+7s+2s3+5s2+8s+6G_1(s)=\frac{s^3+5s^2+7s+2}{s^3+5s^2+7s+2+s+4}=\frac{s^3+5s^2+7s+2}{s^3+5s^2+8s+6}

תשובה: G1(s)=s3+5s2+7s+2s3+5s2+8s+6G_1(s)=\frac{s^3+5s^2+7s+2}{s^3+5s^2+8s+6}

סעיף ב

תשובה:

G2(s)=s2+6s+8s3+5s2+8s+6G_2(s)=\frac{s^2+6s+8}{s^3+5s^2+8s+6}

1. המוצא הוא האות ee כפול GG, ולכן:

G2(s)=C(s)R(s)=G(s)⋅e(s)R(s)=G(s)1+G(s)H(s)G_2(s)=\frac{C(s)}{R(s)}=G(s)\cdot\frac{e(s)}{R(s)}=\frac{G(s)}{1+G(s)H(s)}

2. נציב את G(s)G(s) ואת התוצאה של סעיף א:

G2(s)=s+4s2+3s+1⋅(s2+3s+1)(s+2)s3+5s2+8s+6=(s+4)(s+2)s3+5s2+8s+6G_2(s)=\frac{s+4}{s^2+3s+1}\cdot\frac{(s^2+3s+1)(s+2)}{s^3+5s^2+8s+6}=\frac{(s+4)(s+2)}{s^3+5s^2+8s+6}

3. נפתח את המונה:

(s+4)(s+2)=s2+6s+8(s+4)(s+2)=s^2+6s+8

תשובה: G2(s)=s2+6s+8s3+5s2+8s+6G_2(s)=\frac{s^2+6s+8}{s^3+5s^2+8s+6}

סעיף ג

תשובה:

מערכת מסוג 0

סוג המערכת הוא מספר הקטבים בראשית (s=0s=0, אינטגרטורים) של פונקציית התמסורת בחוג הפתוח.

G(s)H(s)=s+4s3+5s2+7s+2G(s)H(s)=\frac{s+4}{s^3+5s^2+7s+2}

המכנה אינו מתאפס ב-s=0s=0 (האיבר החופשי הוא 2≠02\neq0), כלומר אין גורם ss במכנה ואין קטבים בראשית.

תשובה: מערכת מסוג 0, כי לחוג הפתוח אין קטבים ב-s=0s=0.

סעיף ד

תשובה:

ess=13≈0.333e_{ss}=\frac{1}{3}\approx0.333

נתון: כניסת מדרגת יחידה, R(s)=1sR(s)=\frac{1}{s}.

מבוקש: ערך השגיאה e(t)e(t) כש-t→∞t\to\infty.

1. לפי משפט הערך הסופי:

ess=lim⁡s→0s⋅e(s)=lim⁡s→0s⋅G1(s)⋅1s=G1(0)e_{ss}=\lim_{s\to0}s\cdot e(s)=\lim_{s\to0}s\cdot G_1(s)\cdot\frac{1}{s}=G_1(0)

2. נציב s=0s=0 בתוצאה של סעיף א:

ess=0+0+0+20+0+0+6=26=13≈0.333e_{ss}=\frac{0+0+0+2}{0+0+0+6}=\frac{2}{6}=\frac{1}{3}\approx0.333

3. בדיקה בדרך של קבוע השגיאה (מערכת מסוג 0):

Kp=lim⁡s→0G(s)H(s)=42=2K_p=\lim_{s\to0}G(s)H(s)=\frac{4}{2}=2, ולכן ess=11+Kp=11+2=13e_{ss}=\frac{1}{1+K_p}=\frac{1}{1+2}=\frac{1}{3} - אותה תוצאה.

תשובה: ess=13≈0.333e_{ss}=\frac{1}{3}\approx0.333 (כ-33.3%33.3\% מגובה המדרגה)

שאלה 14 · יציבות לפי ראוט-הורביץ ותחום ההגבר K

באיור לשאלה 14 מוצג תרשים מלבנים של מערכת בקרה.
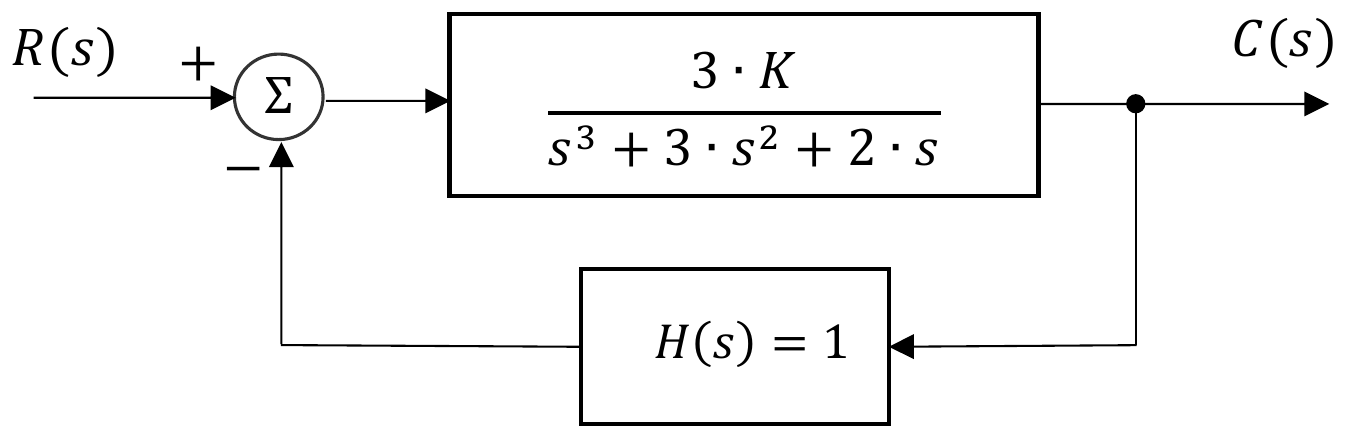
א.

מהי פונקציית התמסורת של מערכת הבקרה Gf(s)=C(s)R(s)G_f(s)=\frac{C(s)}{R(s)}?

(4 נקודות)
ב.

מהו סדר המערכת? נמקו את תשובתכם.

(2 נקודות)
ג.

מהי פונקציית התמסורת בחוג – פתוח Gopen_loop(s)G_{open\_loop}(s) של מערכת הבקרה הנתונה?

(4 נקודות)
ד.

מהו תחום הערכים של KK, שעבורו מערכת הבקרה תהיה יציבה, על פי הקריטריון של ראוט – הורביץ?

(5 נקודות)
◂ פתרון מלא לשאלה 14

סעיף א

תשובה:

Gf(s)=3Ks3+3s2+2s+3KG_f(s)=\frac{3K}{s^3+3s^2+2s+3K}

נתון: G(s)=3Ks3+3s2+2sG(s)=\frac{3K}{s^3+3s^2+2s} בענף הישיר, ומשוב שלילי H(s)=1H(s)=1.

מבוקש: פונקציית התמסורת של החוג הסגור.

1. נוסחת החוג הסגור:

Gf(s)=G(s)1+G(s)H(s)G_f(s)=\frac{G(s)}{1+G(s)H(s)}

2. נציב ונכפיל מונה ומכנה ב-s3+3s2+2ss^3+3s^2+2s:

Gf(s)=3Ks3+3s2+2s1+3Ks3+3s2+2s=3Ks3+3s2+2s+3KG_f(s)=\frac{\frac{3K}{s^3+3s^2+2s}}{1+\frac{3K}{s^3+3s^2+2s}}=\frac{3K}{s^3+3s^2+2s+3K}

תשובה: Gf(s)=3Ks3+3s2+2s+3KG_f(s)=\frac{3K}{s^3+3s^2+2s+3K}

סעיף ב

תשובה:

מערכת מסדר שלישי

סדר המערכת הוא החזקה הגבוהה של ss במכנה של פונקציית התמסורת (המשוואה האופיינית).

המכנה מסעיף א הוא s3+3s2+2s+3Ks^3+3s^2+2s+3K, והחזקה הגבוהה בו היא 33 - למערכת שלושה קטבים.

תשובה: מערכת מסדר שלישי.

סעיף ג

תשובה:

Gopen_loop(s)=3Ks3+3s2+2s=3Ks(s+1)(s+2)G_{open\_loop}(s)=\frac{3K}{s^3+3s^2+2s}=\frac{3K}{s(s+1)(s+2)}

פונקציית התמסורת בחוג הפתוח היא מכפלת כל הבלוקים לאורך החוג (ענף ישיר ומשוב):

Gopen_loop(s)=G(s)⋅H(s)=3Ks3+3s2+2s⋅1=3Ks3+3s2+2sG_{open\_loop}(s)=G(s)\cdot H(s)=\frac{3K}{s^3+3s^2+2s}\cdot1=\frac{3K}{s^3+3s^2+2s}

נפרק את המכנה לגורמים: s3+3s2+2s=s(s2+3s+2)=s(s+1)(s+2)s^3+3s^2+2s=s(s^2+3s+2)=s(s+1)(s+2).

קטבי החוג הפתוח: s=0, −1, −2s=0,\ -1,\ -2.

תשובה: Gopen_loop(s)=3Ks(s+1)(s+2)G_{open\_loop}(s)=\frac{3K}{s(s+1)(s+2)}

סעיף ד

תשובה:

0<K<20<K<2

נתון: המשוואה האופיינית מסעיף א: s3+3s2+2s+3K=0s^3+3s^2+2s+3K=0.

מבוקש: תחום KK שבו כל הקטבים בחצי המישור השמאלי.

1. נבנה את טבלת ראוט. שתי השורות הראשונות הן המקדמים לסירוגין:

שורהעמודה 1עמודה 2
s3s^31122
s2s^2333K3K
s1s^1b1b_100
s0s^03K3K

2. נחשב את b1b_1:

b1=3⋅2−1⋅3K3=6−3K3=2−Kb_1=\frac{3\cdot2-1\cdot3K}{3}=\frac{6-3K}{3}=2-K

3. השורה s0s^0 היא b1⋅3K−3⋅0b1=3K\frac{b_1\cdot3K-3\cdot0}{b_1}=3K.

4. לפי הקריטריון, המערכת יציבה כשאין החלפות סימן בעמודה הראשונה, כלומר כל איבריה חיוביים:

2−K>0 ⇒ K<22-K>0\ \Rightarrow\ K<2

3K>0 ⇒ K>03K>0\ \Rightarrow\ K>0

5. ב-K=2K=2 השורה s1s^1 מתאפסת, והמשוואה האופיינית היא s3+3s2+2s+6=(s+3)(s2+2)s^3+3s^2+2s+6=(s+3)(s^2+2) - קטבים על הציר המדומה s=±j2s=\pm j\sqrt2, כלומר גבול היציבות (תנודות קבועות).

תשובה: המערכת יציבה עבור 0<K<20<K<2.

שאלה 15 · מתמר LVDT: עיקרון, אופיין והגבר נדרש

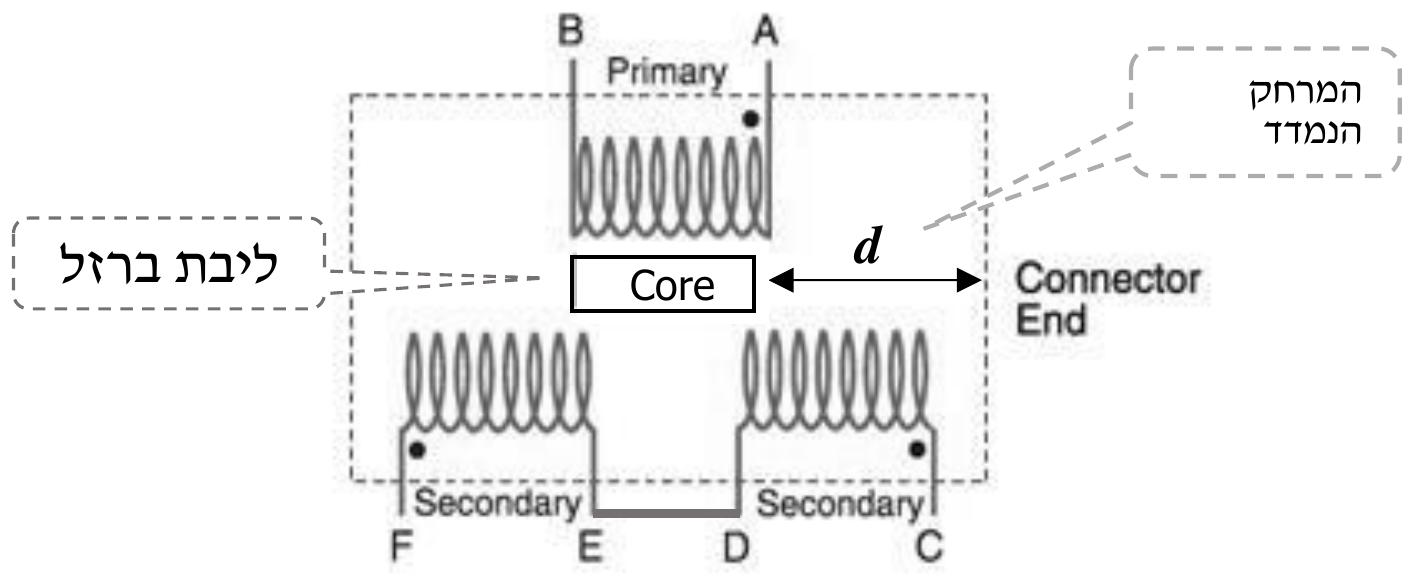
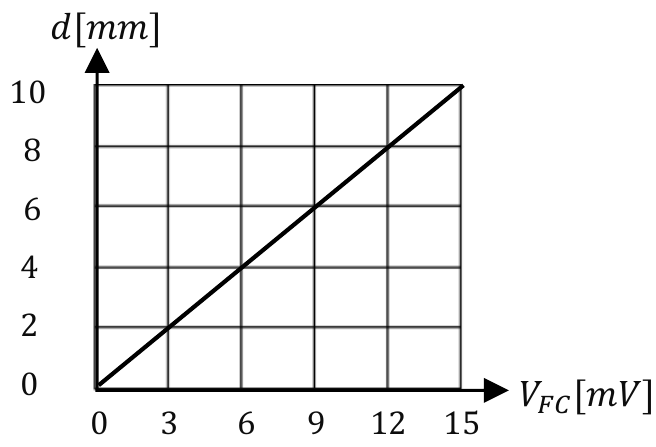
באיור א' לשאלה 15 מוצג מתמר LVDT למדידת מיקום. באיור ב' לשאלה 15 מוצג אופיין ה- LVDT. האופיין הוא לינארי ומתאר את המרחק d[mm]d[mm] כפונקציה של המתח VFC[mV]V_{FC}[mV] המופק מה- LVDT.

א.

הסבירו את דרך פעולת ה- LVDT למדידת מרחק.

הסבירו את תפקידה של הליבה – CoreCore במרכזו של ה- LVDT?

(4 נקודות)
ב.

מהי הנוסחה המקשרת בין המרחק הנמדד למתח המופק מה- LVDT? d[mm]=VFC[mV]d[mm]=V_{FC}[mV].

(5 נקודות)
ג.

מהו המרחק dd שנמדד בעבור קריאת מתח ה- LVDT של VFC=6.3 VV_{FC}=6.3\,V?

(3 נקודות)
ד.

במערכת מסוימת נדרשת מדידת מרחקים בתחום 0÷8 mm0\div8\,mm. מעבירים את מתח המוצא של ה- LVDT, דרך מגבר מתח, לממיר אנלוגי לספרתי, המקבל מתח בתחום 0÷5 V0\div5\,V.

מה ההגבר AvA_v של המגבר הדרוש?

(3 נקודות)
◂ פתרון מלא לשאלה 15

סעיף א

תשובה:

שנאי דיפרנציאלי: הסליל הראשוני מעורר מתח בשני המשניים דרך הליבה; הליבה הנעה עם החפץ משנה את הצימוד, ומתח ההפרש VFCV_{FC} פרופורציוני להזזה.

1. מבנה: ה-LVDT (Linear Variable Differential Transformer) הוא שנאי עם סליל ראשוני אחד (A-B) ושני סלילים משניים זהים (C-D ו-E-F). המשניים מחוברים בטור נגדי (הנקודה D מחוברת ל-E), כך שמתח המוצא VFCV_{FC} הוא הפרש המתחים המושרים בהם.

2. עירור: לסליל הראשוני מחברים מתח חילופין (בדרך כלל בתדר של כמה kHz). השדה המגנטי המשתנה מושרה בסלילים המשניים.

3. תפקיד הליבה: הליבה (Core) היא מוט מחומר פרומגנטי (ליבת ברזל) המחובר לחפץ שאת מיקומו מודדים, והיא נעה בחופשיות בתוך הסלילים. היא מרכזת את השטף המגנטי ומעבירה אותו מהסליל הראשוני לסלילים המשניים - כלומר היא קובעת כמה חזק כל משני מצומד לראשוני.

4. מצב אפס: כשהליבה במרכז, הצימוד לשני המשניים שווה, המתחים המושרים שווים ומתקזזים, ו-VFC≈0V_{FC}\approx0.

5. הזזה: כשהליבה זזה לכיוון אחד המשניים, הצימוד אליו גדל ואל השני קטן. מתח ההפרש VFCV_{FC} גדל באופן לינארי (בתחום העבודה) עם המרחק dd, והפאזה שלו מראה לאיזה כיוון זזה הליבה.

6. לכן מדידת VFCV_{FC} נותנת את המרחק dd לפי האופיין הלינארי (איור ב'). אין מגע מכני בין הליבה לסלילים, ולכן אין שחיקה וההפרדה טובה.

תשובה: ה-LVDT הוא שנאי דיפרנציאלי; הליבה הנעה עם החפץ מעבירה את השטף מהראשוני למשניים ומשנה את הצימוד שלהם, ולכן מתח ההפרש VFCV_{FC} פרופורציוני למרחק.

סעיף ב

תשובה:

d[mm]=23⋅VFC[mV]≈0.667⋅VFCd[mm]=\frac{2}{3}\cdot V_{FC}[mV]\approx0.667\cdot V_{FC}

נתון: האופיין באיור ב' הוא קו ישר שעובר בראשית (0,0)(0,0) ובנקודה (15 mV, 10 mm)(15\,mV,\ 10\,mm) (וגם, למשל, ב-(9 mV, 6 mm)(9\,mV,\ 6\,mm)).

מבוקש: d=f(VFC)d=f(V_{FC}).

1. הישר עובר בראשית, ולכן הוא מהצורה d=a⋅VFCd=a\cdot V_{FC}.

2. השיפוע:

a=ΔdΔVFC=10−015−0=23≈0.667 mmmVa=\frac{\Delta d}{\Delta V_{FC}}=\frac{10-0}{15-0}=\frac{2}{3}\approx0.667\,\frac{mm}{mV}

3. בדיקה בנקודה (9, 6)(9,\ 6): 23⋅9=6 mm\frac{2}{3}\cdot9=6\,mm - מתאים.

תשובה: d[mm]=23⋅VFC[mV]≈0.667⋅VFCd[mm]=\frac{2}{3}\cdot V_{FC}[mV]\approx0.667\cdot V_{FC}

סעיף ג

תשובה:

d=4.2 mmd=4.2\,mm

הערה: האופיין מוגדר במילי-וולטים (0÷15 mV0\div15\,mV), ולכן הקריאה היא VFC=6.3 mVV_{FC}=6.3\,mV (מתח של 6.3 V6.3\,V רחוק מאוד מתחום ה-LVDT).

נציב בנוסחה מסעיף ב:

d=23⋅VFC=23⋅6.3=4.2 mmd=\frac{2}{3}\cdot V_{FC}=\frac{2}{3}\cdot6.3=4.2\,mm

תשובה: d=4.2 mmd=4.2\,mm

סעיף ד

תשובה:

Av≈416.7A_v\approx416.7

נתון: תחום מרחקים 0÷8 mm0\div8\,mm, תחום כניסת הממיר 0÷5 V0\div5\,V.

מבוקש: הגבר שימתח את מוצא ה-LVDT על כל תחום הממיר.

1. נמצא את מתח ה-LVDT בקצה התחום, d=8 mmd=8\,mm, מהנוסחה של סעיף ב (VFC=32dV_{FC}=\frac{3}{2}d):

VFC,max=32⋅8=12 mVV_{FC,max}=\frac{3}{2}\cdot8=12\,mV

2. ב-d=0d=0 המתח הוא 00, כך שאין צורך בהזזת אפס - רק בהגבר. המגבר צריך להפוך 12 mV12\,mV ל-5 V5\,V:

Av=Vout,maxVFC,max=512⋅10−3≈416.7A_v=\frac{V_{out,max}}{V_{FC,max}}=\frac{5}{12\cdot10^{-3}}\approx416.7

תשובה: Av≈416.7A_v\approx416.7

שאלה 16 · מדידת מפלס במה"ל ומשדר זרם

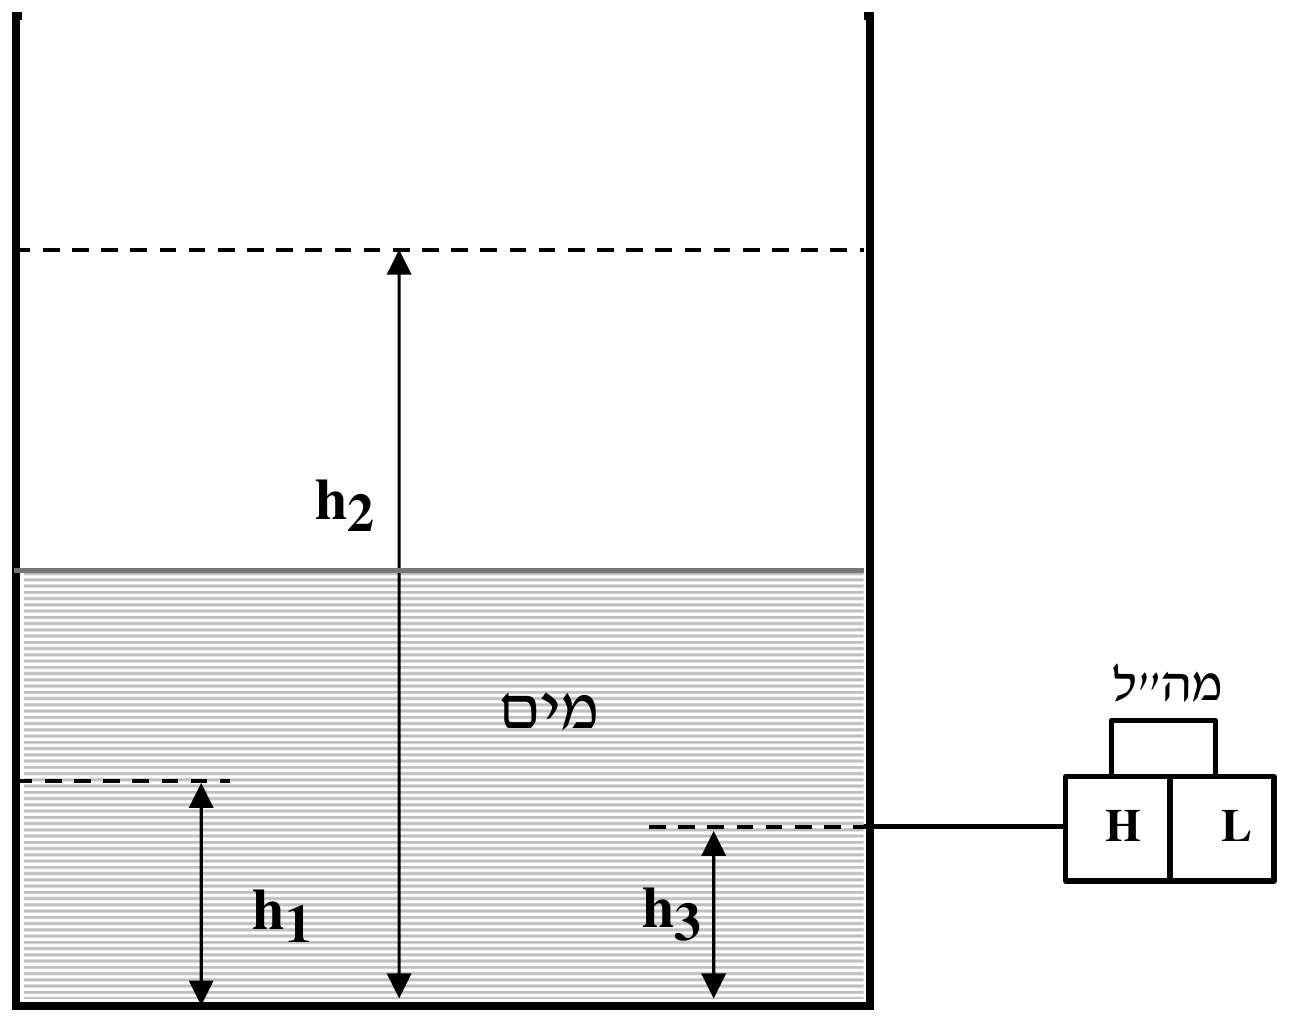
באיור לשאלה 16 מתוארת מערכת למדידת מפלס מים. המערכת כוללת מכל פתוח לאטמוספירה ומכשיר מה"ל (מד לחץ הפרשי). כניסת הלחץ הגבוה של המה"ל מחוברת למכל בגובה h3h_3 מתחתית המכל. כניסת הלחץ הנמוך של המה"ל פתוחה לאטמוספירה. h2h_2 הוא גובה מפלס המים המרבי ו- h1h_1 הינו גובה מפלס המים המזערי.

להלן נתוני המערכת: h1=45 cmh_1=45\,cm, h2=1.5 mh_2=1.5\,m ו- h3=1303 cmh_3=\frac{130}{3}\,cm.

א.

המה"ל הנתון מפיק יציאה של זרם II בתחום של 0÷4 mA0\div4\,mA. תחום זרמים אלו הוא עבור גובהי המפלס המזערי – h1h_1 והמרבי – h2h_2 בהתאמה.

מהו הביטוי המקשר בין תפוקת המה"ל – II לבין מפלס המים, I[mA]=f(h)[cm]I[mA]=f(h)[cm]?

(7 נקודות)
ב.

מהי תפוקת המה"ל כאשר גובה המפלס h=120 cmh=120\,cm?

(4 נקודות)
ג.

מה גובה מפלס המים hh כאשר המה"ל מפיק I=8.5 mAI=8.5\,mA?

(4 נקודות)
◂ פתרון מלא לשאלה 16

סעיף א

תשובה:

I[mA]=4+16105⋅(h−45)≈0.1524⋅h−2.857I[mA]=4+\frac{16}{105}\cdot(h-45)\approx0.1524\cdot h-2.857 (לתחום 4÷20 mA4\div20\,mA)

הערה על הנתון: בשאלון מודפס תחום 0÷4 mA0\div4\,mA, אבל בסעיף ג המה"ל מפיק 8.5 mA8.5\,mA - ערך שאינו יכול להתקבל בתחום כזה. ככל הנראה חסרה ספרה, והכוונה לתחום התעשייתי התקני 4÷20 mA4\div20\,mA. נפתור עבור 4÷20 mA4\div20\,mA.

נתון: I=4 mAI=4\,mA כש-h=h1=45 cmh=h_1=45\,cm, ו-I=20 mAI=20\,mA כש-h=h2=150 cmh=h_2=150\,cm.

מבוקש: I=f(h)I=f(h).

1. הלחץ ההפרשי שהמה"ל מודד הוא לחץ עמוד המים שמעל נקודת החיבור:

ΔP=ρg (h−h3)\Delta P=\rho g\,(h-h_3)

הוא לינארי במפלס hh, ולכן גם הזרם לינארי ב-hh. הגובה h3=43.33 cmh_3=43.33\,cm נמוך מ-h1h_1, כך שבכל תחום העבודה יש לחץ חיובי על המה"ל (1.67 cm1.67\,cm עד 106.67 cm106.67\,cm עמוד מים), וה-4 mA4\,mA מכויל לערך ההתחלתי הזה.

2. השיפוע - תחום הזרם חלקי תחום המפלס:

a=20−4150−45=16105≈0.1524 mAcma=\frac{20-4}{150-45}=\frac{16}{105}\approx0.1524\,\frac{mA}{cm}

3. משוואת הישר דרך הנקודה (45 cm, 4 mA)(45\,cm,\ 4\,mA):

I=4+16105⋅(h−45)I=4+\frac{16}{105}\cdot(h-45)

4. בצורה מפורשת: 16105⋅45=6.857\frac{16}{105}\cdot45=6.857, ולכן:

I=0.1524⋅h−2.857 [mA]I=0.1524\cdot h-2.857\ [mA]

תשובה: I[mA]=4+16105⋅(h−45)≈0.1524⋅h−2.857I[mA]=4+\frac{16}{105}\cdot(h-45)\approx0.1524\cdot h-2.857 (hh ב-cmcm)

סעיף ב

תשובה:

I≈15.43 mAI\approx15.43\,mA

נציב h=120 cmh=120\,cm בביטוי מסעיף א:

I=4+16105⋅(120−45)=4+16⋅75105=4+11.43=15.43 mAI=4+\frac{16}{105}\cdot(120-45)=4+\frac{16\cdot75}{105}=4+11.43=15.43\,mA

תשובה: I≈15.43 mAI\approx15.43\,mA

סעיף ג

תשובה:

h≈74.53 cmh\approx74.53\,cm

נבודד את hh מהביטוי של סעיף א:

h=45+10516⋅(I−4)h=45+\frac{105}{16}\cdot(I-4)

נציב I=8.5 mAI=8.5\,mA:

h=45+10516⋅(8.5−4)=45+6.5625⋅4.5=45+29.53=74.53 cmh=45+\frac{105}{16}\cdot(8.5-4)=45+6.5625\cdot4.5=45+29.53=74.53\,cm

תשובה: h≈74.53 cmh\approx74.53\,cm

שאלה 17 · סוגי לחץ, מד לחץ מוחלט ומדידת ספיקה
א.

הסבירו סוגי הלחצים הבאים:

1. לחץ מוחלט. 2. לחץ אטמוספרי. 3. לחץ יחסי (הפרשי)?

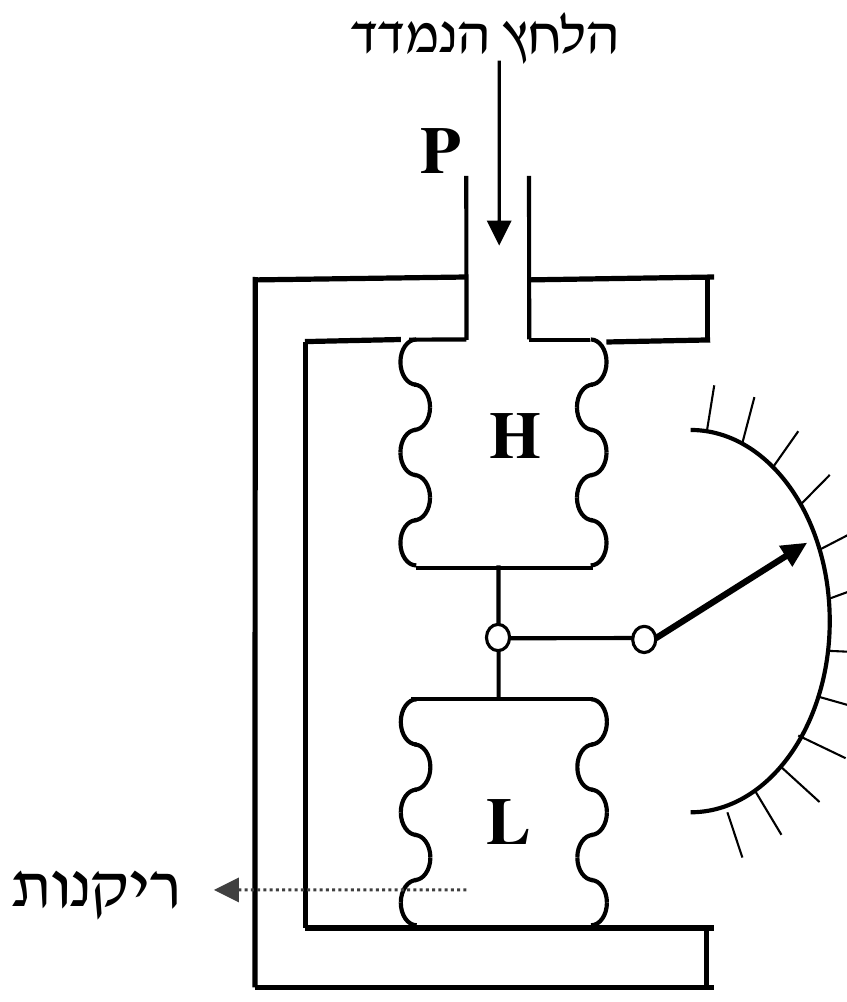
באיור לשאלה 17 מתואר מכשיר למדידת לחץ. לאיזה סוג מדידת לחץ מיועד המכשיר? (לחץ מוחלט, לחץ אטמוספרי או לחץ יחסי) תארו את מבנה המכשיר והסבירו את אופן מדידת הלחץ.

(6 נקודות)
ב.

במפעל המייצר יין נעזרים במד ספיקה מסוג רוטור סובב לקביעת קצב מלוי בקבוקי היין. למד הספיקה מחובר טכוגנרטור המפיק מתח ליניארי בתחום 4÷12Volts עבור ספיקה היין שנמצאת בטווח 8÷24 LPM (Litter per Minuite) בהתאמה.

מהו מספר בקבוקי היין אשר ימולאו במשך משמרת עבודה (7 שעות עבודה).

כאשר הטכוגנרטור מראה מתח ממוצע של 8 וולט ונפח כל בקבוק 0.75 ליטר?

(9 נקודות)
◂ פתרון מלא לשאלה 17

סעיף א

תשובה:

המכשיר מודד לחץ מוחלט: מפוח המדידה H מול מפוח ייחוס L שבו ריק; הלחץ האטמוספרי פועל על שניהם ומתקזז.

סוגי הלחצים:

1. לחץ מוחלט - הלחץ הנמדד יחסית לריק מוחלט (לחץ אפס). הוא תמיד חיובי.

2. לחץ אטמוספרי - הלחץ שמפעיל משקל עמוד האוויר של האטמוספירה, ליד פני הים כ-1 atm=101.3 kPa≈14.7 PSI1\,atm=101.3\,kPa\approx14.7\,PSI. הוא משתנה עם הגובה ומזג האוויר.

3. לחץ יחסי (הפרשי) - הלחץ הנמדד ביחס ללחץ ייחוס אחר. כשהייחוס הוא הלחץ האטמוספרי זהו לחץ "מד" (gauge): Pabs=Patm+PgaugeP_{abs}=P_{atm}+P_{gauge}, והוא יכול להיות גם שלילי (תת-לחץ). כשהייחוס הוא לחץ כלשהו אחר - זהו לחץ הפרשי ΔP=P1−P2\Delta P=P_1-P_2.

המכשיר באיור - מד לחץ מוחלט:

1. מבנה: במסגרת קשיחה יש שני מפוחים (Bellows) זהים, מחוברים זה לזה בקצוותיהם החופשיים דרך מוט משותף. אל המוט מחוברת מנופה שמזיזה מחוג על סקלה.

2. מפוח המדידה H מחובר לכניסה שבה מגיע הלחץ הנמדד PP.

3. מפוח הייחוס L נשאב עד ריק (ריקנות) ואטום - הלחץ בתוכו אפס.

4. אופן המדידה: הלחץ PP מנפח את מפוח H ודוחף את המוט לכיוון L. מפוח L, שבתוכו ריק, מתנגד בכוח הקפיץ שלו. המוט נעצר במצב שבו הכוחות מאוזנים, והמחוג מראה את ההזזה.

5. הלחץ האטמוספרי שבחלל המכשיר פועל מבחוץ על שני המפוחים באותו שטח ובכיוונים מנוגדים על המוט, ולכן השפעתו מתקזזת. ההזזה תלויה רק בהפרש בין PP לבין הריק שב-L, כלומר ב-P−0=PabsP-0=P_{abs}.

תשובה: המכשיר מודד לחץ מוחלט - מפוח מדידה H מול מפוח ייחוס L שבו ריק; השפעת הלחץ האטמוספרי מתקזזת, וההזזה של המחוג פרופורציונית ללחץ המוחלט.

סעיף ב

תשובה:

8960 בקבוקים

נתון: מתח 4÷12 V4\div12\,V מתאים לספיקה 8÷24 LPM8\div24\,LPM באופן לינארי; מתח ממוצע 8 V8\,V; משמרת 77 שעות; נפח בקבוק 0.75 Liter0.75\,Liter.

מבוקש: מספר הבקבוקים שימולאו במשמרת.

1. נמצא את הקשר הלינארי בין הספיקה למתח. השיפוע:

a=24−812−4=168=2 LPMVa=\frac{24-8}{12-4}=\frac{16}{8}=2\,\frac{LPM}{V}

Q=8+2⋅(V−4) [LPM]Q=8+2\cdot(V-4)\ [LPM]

2. נציב את המתח הממוצע V=8 VV=8\,V:

Q=8+2⋅(8−4)=8+8=16 LPMQ=8+2\cdot(8-4)=8+8=16\,LPM

(בדיקה: 8 V8\,V הוא אמצע תחום המתח, ו-16 LPM16\,LPM הוא אמצע תחום הספיקה.)

3. משך המשמרת בדקות:

t=7⋅60=420 mint=7\cdot60=420\,min

4. הנפח הכולל שזורם במשמרת:

Vtotal=Q⋅t=16⋅420=6720 LiterV_{total}=Q\cdot t=16\cdot420=6720\,Liter

5. מספר הבקבוקים:

N=VtotalVbottle=67200.75=8960N=\frac{V_{total}}{V_{bottle}}=\frac{6720}{0.75}=8960

תשובה: 89608960 בקבוקים.

כל האתר במבט אחד

קיצורי דרך לכל הכלים, הבגרויות והקורסים

GuyAI הוא המורה הפרטי המתקדם בישראל, המבוסס על מודלי הבינה המלאכותית החזקים בעולם בשילוב הידע הפדגוגי של GOOL. המערכת מספקת פתרונות לכל המקצועות ולכל הרמות - מיסודי ועד אקדמיה, וממתמטיקה ועד היסטוריה.