דילוג לתוכן המרכזי

מבחן מה"ט מערכות בקרה, רכיבים ומתמרים 97112 - אביב 2024 מועד א'

הנדסת אלקטרוניקה · סמל 97112 · 19 שאלות · פתרון מלא לכל סעיף

מבחן הגמר הממלכתי של מה"ט במערכות בקרה, רכיבים ומתמרים, אביב 2024 מועד א', כל 19 השאלות כמו בשאלון. לכל סעיף יש תשובה סופית ופתרון מלא ומוסבר, צעד אחרי צעד. נסו לפתור לבד, ואז פתחו את הפתרון.

הנחיות הבחינה

משך הבחינה: ארבע שעות.

מבנה השאלון: 19 שאלות בשאלון. השאלון מחולק לשני חלקים.

חלק א' – שאלות סגורות.

יש לענות על שמונה שאלות בלבד, מתוך השאלות 1-12.

ערך כל שאלה חמש נקודות, סה"כ 40 נקודות.

חלק ב' – שאלות פתוחות.

יש לענות על ארבע שאלות בלבד, מתוך השאלות 13-19.

ערך כל שאלה 15 נקודות, סה"כ 60 נקודות.

סה"כ: 100 נקודות.

חומר עזר: מחשבון (אין להשתמש במחשב כף יד או במחשבון עם תקשורת חיצונית).

דפי נוסחאות יצורפו לשאלון הבחינה.

נוסחאון מה"ט במערכות בקרה, רכיבים ומתמרים - להורדה ב-PDF, 58 עמודים.

שאלה 1 · התמרת לפלס של פונקציית קוסינוס

g(t)g(t) היא פונקציה תמסורת של מערכת בקרה מסוימת הנתונה בנוסחה: g(t)=5cos⁡3tg(t)=5\cos 3t.

התמרת לפלס של g(t)g(t) היא:

א. G(s)=5⋅ss2+3G(s)=\frac{5\cdot s}{s^2+3}.

ב. G(s)=5⋅ss2+9G(s)=\frac{5\cdot s}{s^2+9}.

ג. G(s)=ss2+3G(s)=\frac{s}{s^2+3}.

ד. G(s)=ss2+9G(s)=\frac{s}{s^2+9}.

(5 נקודות)
◂ פתרון מלא לשאלה 1

פתרון

תשובה:

ב. G(s)=5⋅ss2+9G(s)=\frac{5\cdot s}{s^2+9}

מחשבים את התמרת לפלס לפי טבלת ההתמרות.

1. זוג ההתמרה של קוסינוס: cos⁡ωt↔ss2+ω2\cos\omega t\leftrightarrow\frac{s}{s^2+\omega^2}.

2. כאן ω=3 radsec\omega=3\,\frac{\text{rad}}{\text{sec}}, ולכן ω2=9\omega^2=9.

3. ההתמרה לינארית, ולכן המקדם 55 נשאר כמקדם:

G(s)=5⋅ss2+32=5⋅ss2+9G(s)=5\cdot\frac{s}{s^2+3^2}=\frac{5\cdot s}{s^2+9}

תשובה: ב. G(s)=5⋅ss2+9G(s)=\frac{5\cdot s}{s^2+9}

שאלה 2 · אות מוצא של מערכת בחוג סגור

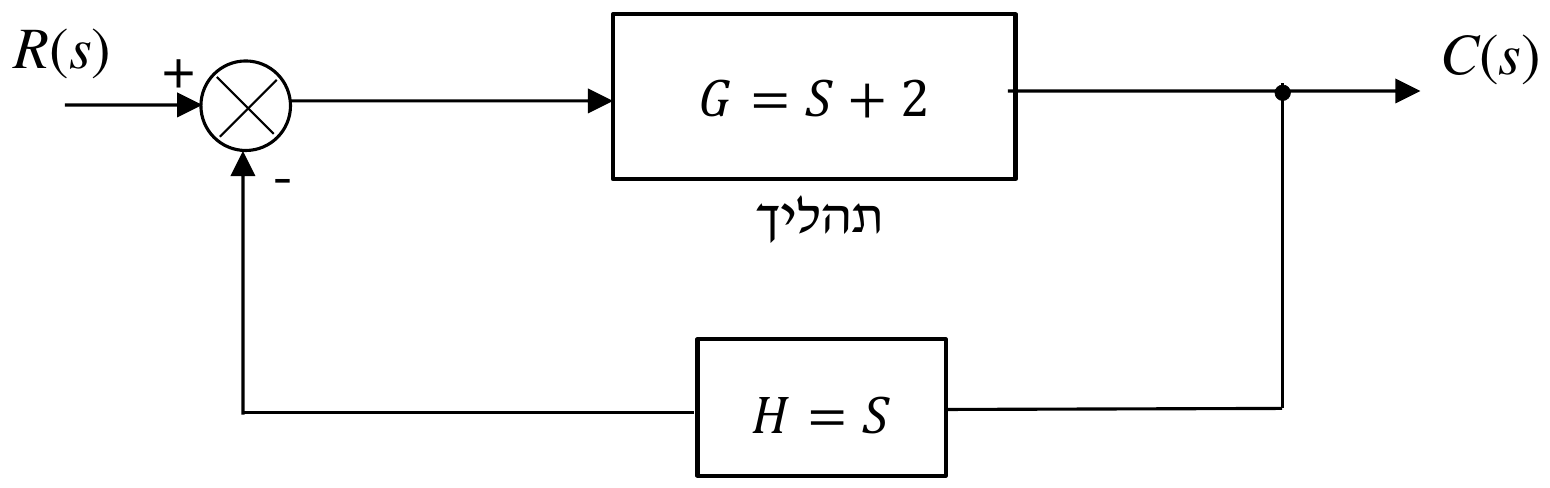
באיור לשאלה 2 מוצגת סכמת מלבנים של מערכת בקרה. נתון אות המבוא של המערכת: R(s)=S+1R(s)=S+1

האות המוצא C(s)C(s) הוא:

א. C(s)=(S+1)/(S+2)C(s)=(S+1)/(S+2).

ב. C(s)=(S+1)/(S+3)C(s)=(S+1)/(S+3).

ג. C(s)=(S+2)/(S+1)C(s)=(S+2)/(S+1).

ד. C(s)=(S+3)/(S+1)C(s)=(S+3)/(S+1).

(5 נקודות)
◂ פתרון מלא לשאלה 2

פתרון

תשובה:

ג. C(s)=(S+2)/(S+1)C(s)=(S+2)/(S+1)

נתון: G=S+2G=S+2, משוב שלילי H=SH=S, מבוא R(s)=S+1R(s)=S+1.

מבוקש: C(s)C(s).

1. פונקציית התמסורת של חוג סגור עם משוב שלילי:

C(s)R(s)=G1+G⋅H\frac{C(s)}{R(s)}=\frac{G}{1+G\cdot H}

2. נחשב את המכנה:

1+G⋅H=1+(S+2)⋅S=S2+2S+1=(S+1)21+G\cdot H=1+(S+2)\cdot S=S^2+2S+1=(S+1)^2

3. לכן C(s)R(s)=S+2(S+1)2\frac{C(s)}{R(s)}=\frac{S+2}{(S+1)^2}.

4. נכפיל במבוא:

C(s)=R(s)⋅S+2(S+1)2=(S+1)⋅S+2(S+1)2=S+2S+1C(s)=R(s)\cdot\frac{S+2}{(S+1)^2}=(S+1)\cdot\frac{S+2}{(S+1)^2}=\frac{S+2}{S+1}

תשובה: ג. C(s)=(S+2)/(S+1)C(s)=(S+2)/(S+1)

שאלה 3 · חישוב מקדם משוב מערכי מדידה

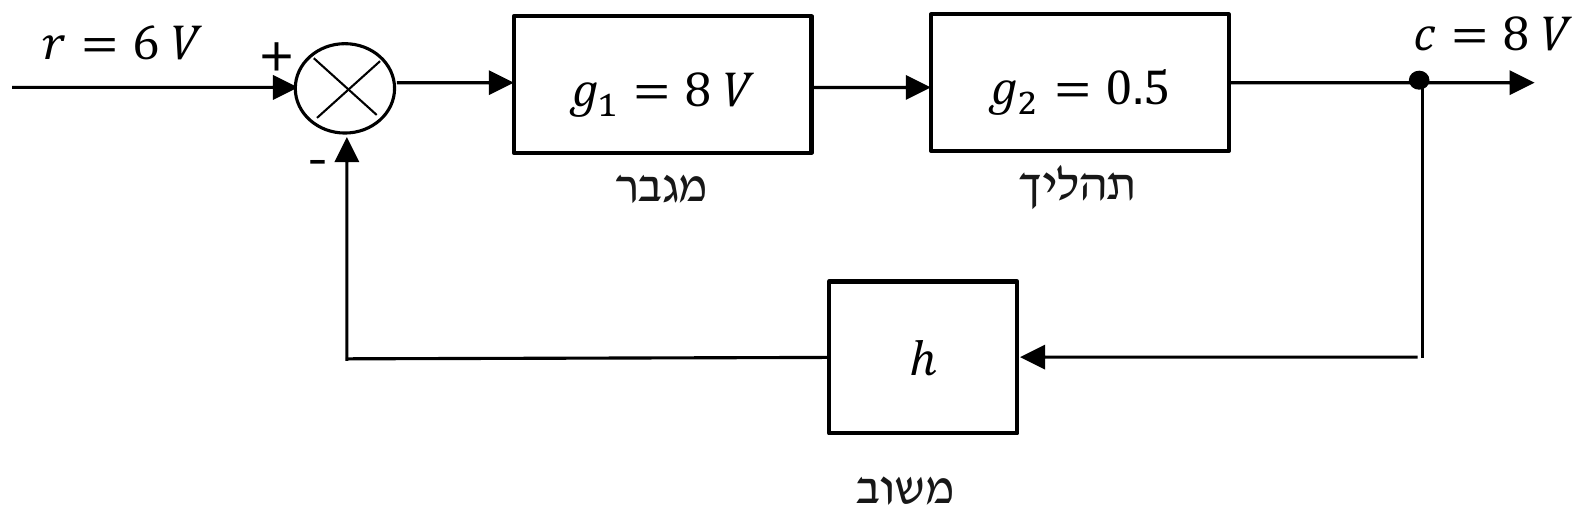
באיור לשאלה 3 מוצגת סכמת מלבנים של מערכת בקרה. כול הערכים המספריים המוצגים בסכמה נמדדו באותו זמן וכאשר המערכת פועלת.

ערכו של המשוב hh הוא:

א. h=0.50h=0.50.

ב. h=1.00h=1.00.

ג. h=0.75h=0.75.

ד. h=0.25h=0.25.

(5 נקודות)
◂ פתרון מלא לשאלה 3

פתרון

תשובה:

א. h=0.50h=0.50

נתון: r=6 Vr=6\,\text{V}, c=8 Vc=8\,\text{V}, הגבר המגבר g1=8g_1=8, הגבר התהליך g2=0.5g_2=0.5, משוב שלילי hh.

מבוקש: hh.

1. ההגבר בענף הקדמי הוא מכפלת שני הבלוקים:

G=g1⋅g2=8⋅0.5=4G=g_1\cdot g_2=8\cdot0.5=4

2. היחס בין המוצא למבוא בחוג סגור:

cr=G1+G⋅h\frac{c}{r}=\frac{G}{1+G\cdot h}

3. נציב את הערכים שנמדדו:

86=41+4⋅h\frac{8}{6}=\frac{4}{1+4\cdot h}

4. נבודד את hh:

1+4h=4⋅68=3  ⇒  4h=2  ⇒  h=0.51+4h=\frac{4\cdot6}{8}=3\;\Rightarrow\;4h=2\;\Rightarrow\;h=0.5

תשובה: א. h=0.50h=0.50

שאלה 4 · משפט הערך הסופי

The function F(s)F(s) of a control system is:

F(s)=7⋅s3+3.5⋅s2+2.4⋅s+35s⋅(5⋅s3+s2+12⋅s+8)F(s)=\frac{7\cdot s^3+3.5\cdot s^2+2.4\cdot s+35}{s\cdot(5\cdot s^3+s^2+12\cdot s+8)}

The final value of F(s)F(s) according to the final value theorem is:

א. 4.3754.375.

ב. 2.3752.375.

ג. 7.4287.428.

ד. 3.5003.500.

(5 נקודות)
◂ פתרון מלא לשאלה 4

פתרון

תשובה:

א. 4.3754.375

נתון: F(s)F(s). מבוקש: הערך הסופי f(∞)f(\infty) לפי משפט הערך הסופי.

1. משפט הערך הסופי:

f(∞)=lim⁡t→∞f(t)=lim⁡s→0s⋅F(s)f(\infty)=\lim_{t\to\infty}f(t)=\lim_{s\to0}s\cdot F(s)

2. הכפלה ב-ss מבטלת את ה-ss שבמכנה:

s⋅F(s)=7s3+3.5s2+2.4s+355s3+s2+12s+8s\cdot F(s)=\frac{7s^3+3.5s^2+2.4s+35}{5s^3+s^2+12s+8}

3. נציב s=0s=0: כל האיברים עם ss מתאפסים ונשארים האיברים החופשיים:

f(∞)=358=4.375f(\infty)=\frac{35}{8}=4.375

הערה: כדי שהמשפט יהיה תקף, כל הקטבים של s⋅F(s)s\cdot F(s) צריכים להיות בחצי המישור השמאלי. למכנה 5s3+s2+12s+85s^3+s^2+12s+8 יש זוג שורשים מרוכבים עם חלק ממשי חיובי (s≈0.20±j1.61s\approx0.20\pm j1.61), ולכן בדיוק רב התנאי אינו מתקיים. השאלה מבקשת את התוצאה של הפעלת המשפט, וזו 4.3754.375.

תשובה: א. 4.3754.375

שאלה 5 · קבוע אינטגרלי של בקר PI

מהו הקבוע KIK_I של בקר PIPI שתמסורתו היא: G(s)=5+4sG(s)=5+\frac{4}{s}?

הערה: התמסורת רשומה בצורה לא תקנית. עבור הפתרון יש להפוך את התמסורת לתקנית

א. KI=4.00K_I=4.00.

ב. KI=5.00K_I=5.00.

ג. KI=1.25K_I=1.25.

ד. KI=0.80K_I=0.80.

(5 נקודות)
◂ פתרון מלא לשאלה 5

פתרון

תשובה:

ד. KI=0.80K_I=0.80

הצורה התקנית של בקר PI היא G(s)=KP⋅(1+KIs)G(s)=K_P\cdot\left(1+\frac{K_I}{s}\right), כלומר מוציאים את KPK_P כגורם משותף.

1. נוציא את 55 כגורם משותף:

G(s)=5+4s=5⋅(1+4/5s)=5⋅(1+0.8s)G(s)=5+\frac{4}{s}=5\cdot\left(1+\frac{4/5}{s}\right)=5\cdot\left(1+\frac{0.8}{s}\right)

2. נשווה לצורה התקנית: KP=5K_P=5, KI=45=0.8 1secK_I=\frac{4}{5}=0.8\,\frac{1}{\text{sec}}.

3. שימו לב: המספר 44 (אפשרות א) הוא המקדם של 1s\frac{1}{s} בצורה הרשומה בשאלה, לפני הוצאת KPK_P כגורם משותף. ההערה בשאלה דורשת לעבור לצורה התקנית, ולכן הוא אינו התשובה.

תשובה: ד. KI=0.80K_I=0.80

שאלה 6 · פונקציית תמסורת של חיישן כוח

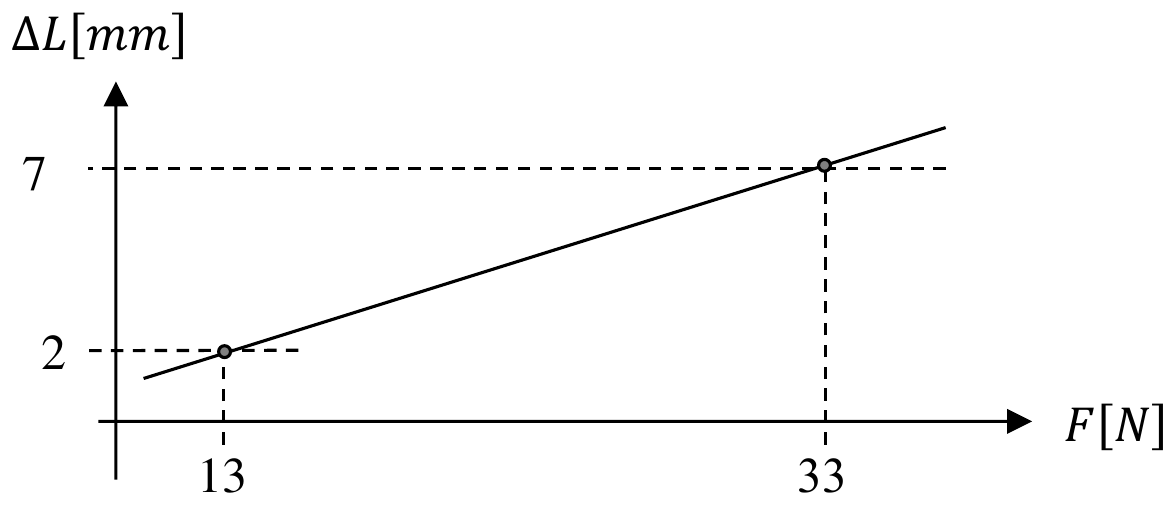
The figure to question 6 illustrates lengthening (התארכות) ΔL\Delta L of Power Sensor versus the force FF operating on it.

What is the transmission function of the Power Sensor?
א. ΔLsensor=0.35⋅F+1.25\Delta L_{sensor}=0.35\cdot F+1.25.

ב. ΔLsensor=0.22⋅F−0.95\Delta L_{sensor}=0.22\cdot F-0.95.

ג. ΔLsensor=0.25⋅F−1.25\Delta L_{sensor}=0.25\cdot F-1.25.

ד. ΔLsensor=0.45⋅F+1.45\Delta L_{sensor}=0.45\cdot F+1.45.

(5 נקודות)
◂ פתרון מלא לשאלה 6

פתרון

תשובה:

ג. ΔLsensor=0.25⋅F−1.25\Delta L_{sensor}=0.25\cdot F-1.25

נתון: שתי נקודות על האופיין הלינארי: (13 N, 2 mm)(13\,\text{N},\,2\,\text{mm}) ו-(33 N, 7 mm)(33\,\text{N},\,7\,\text{mm}).

מבוקש: משוואת הישר ΔL=a⋅F+b\Delta L=a\cdot F+b.

1. השיפוע:

a=ΔL2−ΔL1F2−F1=7−233−13=520=0.25 mmNa=\frac{\Delta L_2-\Delta L_1}{F_2-F_1}=\frac{7-2}{33-13}=\frac{5}{20}=0.25\,\frac{\text{mm}}{\text{N}}

2. נציב את הנקודה (13, 2)(13,\,2) כדי למצוא את bb:

b=ΔL1−a⋅F1=2−0.25⋅13=−1.25 mmb=\Delta L_1-a\cdot F_1=2-0.25\cdot13=-1.25\,\text{mm}

3. בדיקה בנקודה השנייה: 0.25⋅33−1.25=7 mm0.25\cdot33-1.25=7\,\text{mm} ✓.

תשובה: ג. ΔLsensor=0.25⋅F−1.25\Delta L_{sensor}=0.25\cdot F-1.25

שאלה 7 · קוטר הצרה בצינור לפי משוואת הרציפות

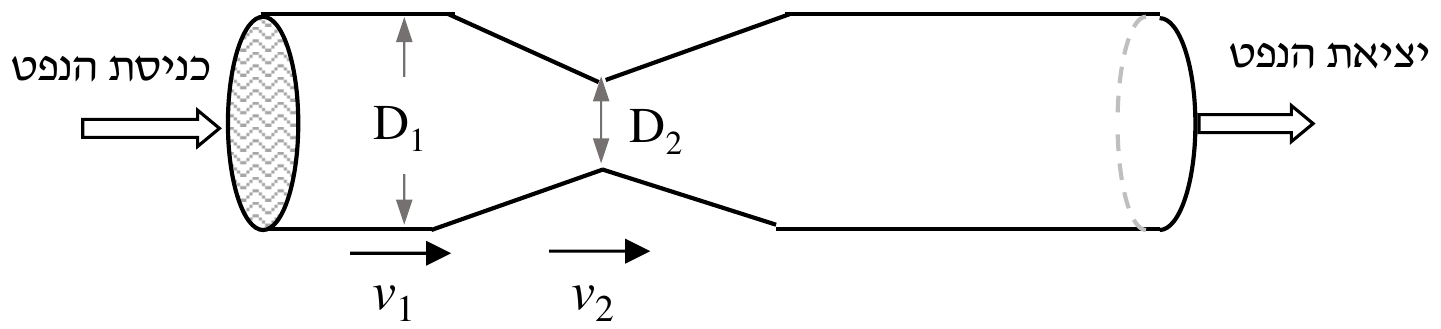
באיור לשאלה 7 מוצג צינור אופקי ובו זורם נפט. לצינור יש הצרה כפי שנראה באיור.

נתון: שטח חתך הצינור הרחב – A1=12 cm2A_1=12\,cm^2 - מהירות הנפט בחלק הרחב - v1=6 msecv_1=6\,\frac{m}{sec}.

מהירות הנפט בחלק הצר – v2=12 msecv_2=12\,\frac{m}{sec}.

מהו קוטר הצינור D2D_2 בחלק הצר?

א. D2=4.562 cmD_2=4.562\,cm.

ב. D2=3.719 cmD_2=3.719\,cm.

ג. D2=2.764 cmD_2=2.764\,cm.

ד. D2=5.528 cmD_2=5.528\,cm.

(5 נקודות)
◂ פתרון מלא לשאלה 7

פתרון

תשובה:

ג. D2=2.764 cmD_2=2.764\,cm

נתון: A1=12 cm2A_1=12\,\text{cm}^2, v1=6 msecv_1=6\,\frac{\text{m}}{\text{sec}}, v2=12 msecv_2=12\,\frac{\text{m}}{\text{sec}}.

מבוקש: D2D_2.

1. משוואת הרציפות: הספיקה זהה בכל חתך, Q=A1⋅v1=A2⋅v2Q=A_1\cdot v_1=A_2\cdot v_2. ממנה נמצא את שטח החתך הצר:

A2=A1⋅v1v2=12⋅612=6 cm2A_2=A_1\cdot\frac{v_1}{v_2}=12\cdot\frac{6}{12}=6\,\text{cm}^2

2. החתך עגול, A2=πD224A_2=\frac{\pi D_2^2}{4}, ולכן:

D2=4A2π=4⋅6π=2.764 cmD_2=\sqrt{\frac{4A_2}{\pi}}=\sqrt{\frac{4\cdot6}{\pi}}=2.764\,\text{cm}

תשובה: ג. D2=2.764 cmD_2=2.764\,cm

שאלה 8 · מתי משתמשים בבקר יחסי

מהו היגד הנכון עבור בקר יחסי – Proportional Controler?

א. משתמשים בבקר יחסי כאשר נדרש שערכו של המשתנה המבוקר יהיה שווה לערך הרצוי.

ב. משתמשים בבקר יחסי כאשר נדרש שערכו של המשתנה המבוקר יהיה שונה מהערך הרצוי.

ג. משתמשים בבקר יחסי כאשר נדרשת בקרה דיפרנציאלית.

ד. משתמשים בבקר יחסי כאשר נדרשת בקרה אינטגרלית.

(5 נקודות)
◂ פתרון מלא לשאלה 8

פתרון

תשובה:

ב. משתמשים בבקר יחסי כאשר מותר שהמשתנה המבוקר יהיה שונה מהערך הרצוי (שגיאה במצב מתמיד)

נבדוק כל היגד לפי תכונות הבקר היחסי.

1. בבקר יחסי (P) תפוקת הבקר היא m=KP⋅em=K_P\cdot e. כדי שהבקר ייתן תפוקה השונה מנקודת העבודה, חייבת להתקיים שגיאה e≠0e\neq0. לכן במצב מתמיד נשארת שגיאה (offset): המשתנה המבוקר מתייצב בערך שונה מהערך הרצוי.

2. לכן בוחרים בבקר יחסי כאשר מותר שהמשתנה המבוקר יהיה שונה מעט מהערך הרצוי - היגד ב.

3. היגד א שגוי: כדי לבטל את השגיאה ולהגיע בדיוק לערך הרצוי נדרש רכיב אינטגרלי (בקר I או PI).

4. היגדים ג ו-ד מתארים בקרה דיפרנציאלית ובקרה אינטגרלית, שהן אופני בקרה אחרים ולא בקרה יחסית.

תשובה: ב. משתמשים בבקר יחסי כאשר נדרש שערכו של המשתנה המבוקר יהיה שונה מהערך הרצוי.

שאלה 9 · הגדרת כושר הפרדה של מתמר

הגדרת כושר הפרדה – Resolution של מתמר היא:

א. השינוי שחל באות המוצא של מתמר.

ב. השינוי המזערי של אות הכניסה היוצר תגובה שניתן להבחין בה באות היציאה.

ג. מידת הקרבה של הערך הנמדד אל הערך שנחשב לאמיתי.

ד. תשובות א' עד ג' אינן נכונות.

(5 נקודות)
◂ פתרון מלא לשאלה 9

פתרון

תשובה:

ב. השינוי המזערי של אות הכניסה היוצר תגובה שניתן להבחין בה באות היציאה

נבדוק כל היגד מול ההגדרות של תכונות מתמר.

1. כושר הפרדה (רזולוציה) הוא השינוי הקטן ביותר בגודל הנמדד (בכניסה) שגורם לשינוי שאפשר להבחין בו במוצא - זה היגד ב.

2. היגד א מתאר שינוי כלשהו במוצא, בלי קשר לשינוי המזערי בכניסה - אין זו הגדרה של רזולוציה.

3. היגד ג הוא ההגדרה של דיוק (Accuracy).

4. מאחר שהיגד ב נכון, היגד ד שגוי.

תשובה: ב. השינוי המזערי של אות הכניסה היוצר תגובה שניתן להבחין בה באות היציאה.

שאלה 10 · שינוי התנגדות מד מעוות בגשר

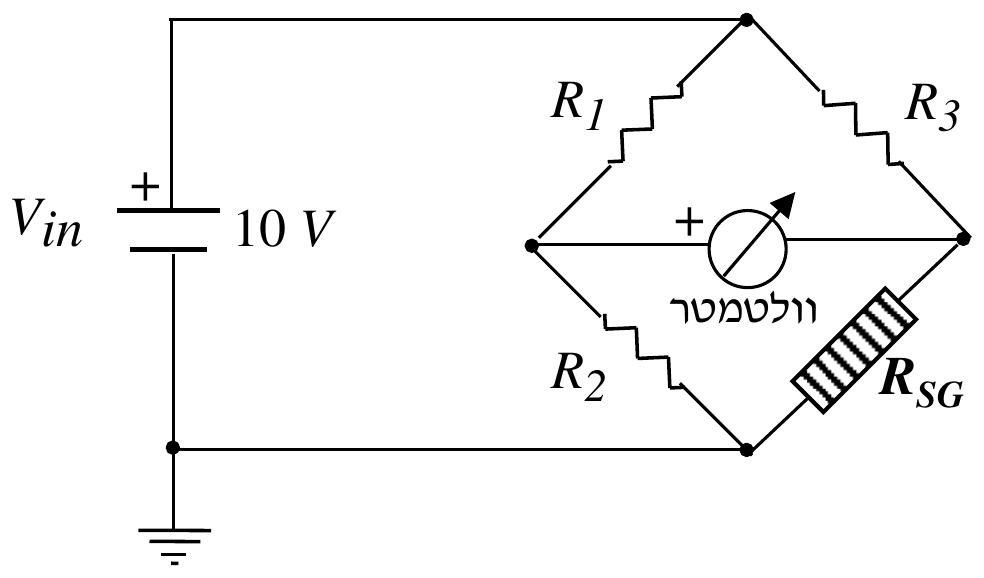
באיור לשאלה 10 מוצג מעגל גשר ויטסטון למדידת מעוות. המעגל כולל מד מעוות RSGR_{SG}, שלושה נגדים, וולטמטר ומקור מתח ישר.

נתון:

•התנגדות מד המעוות במנוחה: RSG=40 ΩR_{SG}=40\,\Omega.

•R1=R2=R3=40 ΩR_1=R_2=R_3=40\,\Omega.

הופעל כוח מסוים על מד המעוות, במצב זה הוולטמטר מורה Vvol=−122 mVV_{vol}=-122\,mV. כתוצאה מהפעלת הכוח התנגדות מד המעוות גדלה, מהו ערכו של ΔR\Delta R?

א. ΔR=2.8 Ω\Delta R=2.8\,\Omega.

ב. ΔR=2.0 Ω\Delta R=2.0\,\Omega.

ג. ΔR=3.1 Ω\Delta R=3.1\,\Omega.

ד. ΔR=1.8 Ω\Delta R=1.8\,\Omega.

(5 נקודות)
◂ פתרון מלא לשאלה 10

פתרון

תשובה:

ב. ΔR=2.0 Ω\Delta R=2.0\,\Omega

נתון: Vin=10 VV_{in}=10\,\text{V}, R1=R2=R3=40 ΩR_1=R_2=R_3=40\,\Omega, RSG=40+ΔRR_{SG}=40+\Delta R, Vvol=−122 mVV_{vol}=-122\,\text{mV}.

מבוקש: ΔR\Delta R.

1. נסמן את הצומת השמאלי של הגשר (בין R1R_1 ל-R2R_2, חיבור ה-++ של הוולטמטר) ב-A, ואת הצומת הימני (בין R3R_3 ל-RSGR_{SG}) ב-B. הקוטב החיובי של המקור מחובר לקודקוד העליון, והקודקוד התחתון מוארק. כל צד של הגשר הוא מחלק מתח.

2. מתח הצומת השמאלי (על R2R_2):

VA=Vin⋅R2R1+R2=10⋅4080=5 VV_A=V_{in}\cdot\frac{R_2}{R_1+R_2}=10\cdot\frac{40}{80}=5\,\text{V}

3. מתח הצומת הימני (על RSGR_{SG}):

VB=Vin⋅RSGR3+RSG=10⋅40+ΔR80+ΔRV_B=V_{in}\cdot\frac{R_{SG}}{R_3+R_{SG}}=10\cdot\frac{40+\Delta R}{80+\Delta R}

4. הוולטמטר מודד Vvol=VA−VBV_{vol}=V_A-V_B:

−0.122=5−10⋅40+ΔR80+ΔR  ⇒  40+ΔR80+ΔR=0.5122-0.122=5-10\cdot\frac{40+\Delta R}{80+\Delta R}\;\Rightarrow\;\frac{40+\Delta R}{80+\Delta R}=0.5122

5. נפתור:

40+ΔR=0.5122⋅(80+ΔR)=40.976+0.5122 ΔR40+\Delta R=0.5122\cdot(80+\Delta R)=40.976+0.5122\,\Delta R

0.4878 ΔR=0.976  ⇒  ΔR=2.0 Ω0.4878\,\Delta R=0.976\;\Rightarrow\;\Delta R=2.0\,\Omega

תשובה: ב. ΔR=2.0 Ω\Delta R=2.0\,\Omega

שאלה 11 · זיהוי סמל שער לוגי

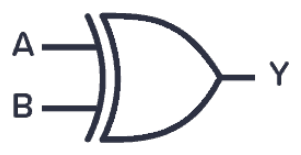
באיור לשאלה 11 מוצג סימון שער בינארי מסוים. הסימון על פי האגודה הבין – לאומית לאוטומציה – ISA.

השער הוא:
א. שער OROR.

ב. שער ANDAND.

ג. שער XORXOR.

ד. שער NORNOR.

(5 נקודות)
◂ פתרון מלא לשאלה 11

פתרון

תשובה:

ג. שער XORXOR

מזהים את השער לפי צורת הסמל.

1. גוף הסמל מעוגל ומחודד ביציאה - צורה של שער OROR (שער ANDAND הוא בצורת D עם גב ישר).

2. בכניסה יש קו מעוקל נוסף, מקביל לגב השער. הקו הכפול הזה מאפיין את שער ה-OR הבלעדי, XORXOR.

3. אין עיגול (סימן היפוך) ביציאה, ולכן זה אינו NORNOR ואינו XNORXNOR.

תשובה: ג. שער XORXOR

שאלה 12 · מדידת מהירות מנוע בטכוגנרטור ומגבר

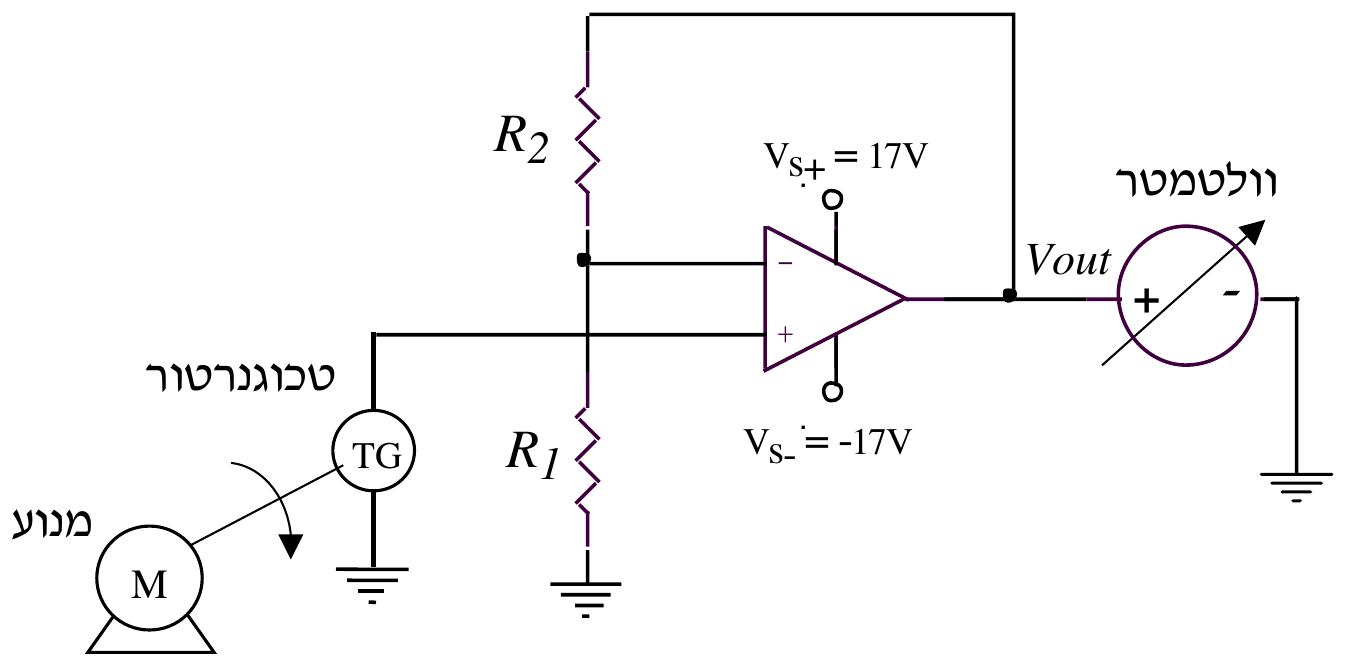
באיור לשאלה 12 מוצגת מערכת למדידת מהירות מנוע. המערכת כוללת טכוגנרטור המחובר על צירו של המנוע, מגבר שרת בחיבור לא הופך מופע, וולטמטר ושני נגדים. בפתרונכם התייחסו למגבר השרת כאידאלי. נתוני המערכת: R1=30 kΩR_1=30\,k\Omega , R2=30 kΩR_2=30\,k\Omega.

הוריית הוולטמטר VvolV_{vol} עבור מתח טכוגנרטור Vtach=2.32 VV_{tach}=2.32\,V היא:

א. Vvol=3.86 VV_{vol}=3.86\,V.

ב. Vvol=4.96 VV_{vol}=4.96\,V.

ג. Vvol=5.31 VV_{vol}=5.31\,V.

ד. Vvol=4.64 VV_{vol}=4.64\,V.

(5 נקודות)
◂ פתרון מלא לשאלה 12

פתרון

תשובה:

ד. Vvol=4.64 VV_{vol}=4.64\,V

נתון: Vtach=2.32 VV_{tach}=2.32\,\text{V} בכניסה הלא הופכת, R1=R2=30 kΩR_1=R_2=30\,\text{k}\Omega, מגבר אידאלי.

מבוקש: Vvol=VoutV_{vol}=V_{out}.

1. מתח הטכוגנרטור מחובר לכניסה ++. הנגד R2R_2 מחבר את המוצא לכניסה −-, ו-R1R_1 מחבר את הכניסה −- להארקה - זה מגבר לא הופך.

2. הגבר המגבר הלא הופך:

Av=1+R2R1=1+30 k30 k=2A_v=1+\frac{R_2}{R_1}=1+\frac{30\,\text{k}}{30\,\text{k}}=2

3. מתח המוצא (הוולטמטר מחובר בין המוצא להארקה):

Vvol=Av⋅Vtach=2⋅2.32=4.64 VV_{vol}=A_v\cdot V_{tach}=2\cdot2.32=4.64\,\text{V}

4. התוצאה קטנה ממתח ההזנה 17 V17\,\text{V}, ולכן המגבר אינו ברוויה.

תשובה: ד. Vvol=4.64 VV_{vol}=4.64\,V

שאלה 13 · מסנן RC עם מגבר: תמסורת ותגובות

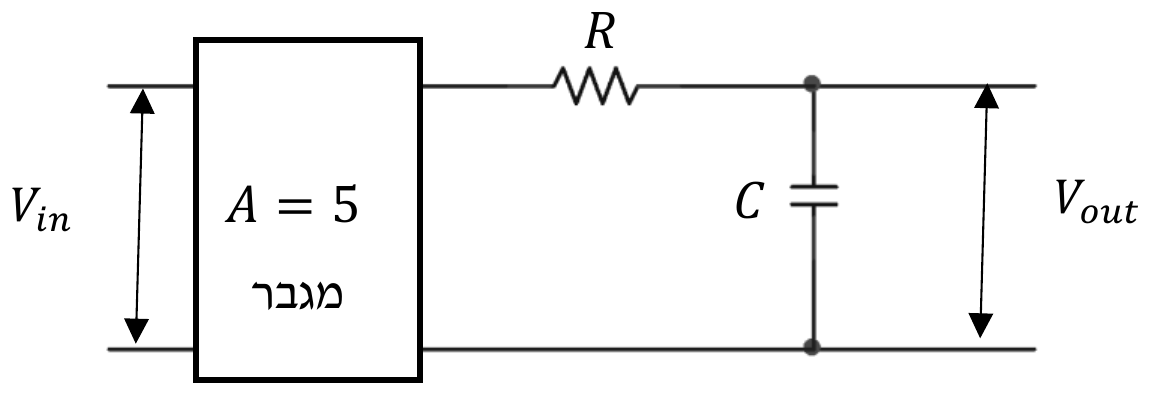
באיור לשאלה 13 מוצג מעגל חשמלי המחובר למגבר AA. המעגל משמש במערכת בקרה.

נתון: R=2 kΩR=2\,k\Omega , C=3 mFC=3\,mF.

א.

מהי פונקציית התמסורת G(s)G(s) של המעגל החשמלי במישור לפלס? G(s)=Vout(s)Vin(s)G(s)=\frac{Vout(s)}{Vin(s)}.

(3 נקודות)
ב.

אם מגדילים את ערכו של הנגד, האם קבוע הזמן של המעגל יגדל או יקטן?

נמקו את תשובתכם. לא יינתן ניקוד ללא נימוק.

(2 נקודות)
ג.

למעגל החשמלי נתנו במבואו אות מדרגה של שלוש יחידות. מהו אות המוצא במישור לפלס Vout(s)V_{out}(s)?

(5 נקודות)
ד.

למעגל החשמלי נתנו במבואו אות הלם של שתי יחידות. מהו אות המוצא במישור הזמן Vout(t)V_{out}(t)?

(5 נקודות)
◂ פתרון מלא לשאלה 13

סעיף א

תשובה:

G(s)=56⋅s+1G(s)=\frac{5}{6\cdot s+1}

נתון: מגבר A=5A=5, אחריו נגד R=2 kΩR=2\,\text{k}\Omega בטור וקבל C=3 mFC=3\,\text{mF} במקביל למוצא.

מבוקש: G(s)=Vout(s)Vin(s)G(s)=\frac{V_{out}(s)}{V_{in}(s)}.

1. המגבר מגביר את מתח המבוא: המתח במוצא המגבר הוא A⋅Vin(s)A\cdot V_{in}(s).

2. נסמן את הזרם I(s)I(s) דרך RR ו-CC מהמגבר אל הקבל. העכבה של הקבל במישור לפלס היא 1Cs\frac{1}{Cs}. RR ו-CC יוצרים מחלק מתח, והמוצא נלקח על הקבל:

Vout(s)=A⋅Vin(s)⋅1CsR+1Cs=A⋅Vin(s)⋅1RCs+1V_{out}(s)=A\cdot V_{in}(s)\cdot\frac{\frac{1}{Cs}}{R+\frac{1}{Cs}}=A\cdot V_{in}(s)\cdot\frac{1}{RCs+1}

3. קבוע הזמן:

τ=R⋅C=2⋅103⋅3⋅10−3=6 sec\tau=R\cdot C=2\cdot10^3\cdot3\cdot10^{-3}=6\,\text{sec}

4. לכן:

G(s)=ARCs+1=56⋅s+1G(s)=\frac{A}{RCs+1}=\frac{5}{6\cdot s+1}

תשובה: G(s)=56⋅s+1G(s)=\frac{5}{6\cdot s+1}

סעיף ב

תשובה:

קבוע הזמן יגדל, כי τ=R⋅C\tau=R\cdot C

1. קבוע הזמן של המעגל הוא τ=R⋅C\tau=R\cdot C (מהמכנה RCs+1RCs+1 בסעיף א).

2. τ\tau יחסי ישר ל-RR: הגדלת RR מקטינה את זרם הטעינה של הקבל, והקבל נטען לאט יותר.

3. לכן הגדלת הנגד מגדילה את קבוע הזמן.

תשובה: קבוע הזמן יגדל, כי τ=R⋅C\tau=R\cdot C גדל ביחס ישר ל-RR.

סעיף ג

תשובה:

Vout(s)=156⋅s2+sV_{out}(s)=\frac{15}{6\cdot s^2+s}

נתון: מבוא מדרגה בגובה 33, G(s)=56s+1G(s)=\frac{5}{6s+1}. מבוקש: Vout(s)V_{out}(s).

1. התמרת לפלס של מדרגה בגובה 33:

Vin(s)=3sV_{in}(s)=\frac{3}{s}

2. המוצא הוא מכפלת המבוא בפונקציית התמסורת:

Vout(s)=Vin(s)⋅G(s)=3s⋅56s+1=15s(6s+1)=156⋅s2+sV_{out}(s)=V_{in}(s)\cdot G(s)=\frac{3}{s}\cdot\frac{5}{6s+1}=\frac{15}{s(6s+1)}=\frac{15}{6\cdot s^2+s}

תשובה: Vout(s)=156⋅s2+sV_{out}(s)=\frac{15}{6\cdot s^2+s}

סעיף ד

תשובה:

Vout(t)=53⋅e−t6≈1.667⋅e−t6V_{out}(t)=\frac{5}{3}\cdot e^{-\frac{t}{6}}\approx1.667\cdot e^{-\frac{t}{6}}

נתון: מבוא הלם בעוצמה 22, G(s)=56s+1G(s)=\frac{5}{6s+1}. מבוקש: Vout(t)V_{out}(t).

1. התמרת לפלס של הלם בעוצמה 22: Vin(s)=2⋅1=2V_{in}(s)=2\cdot1=2.

2. המוצא במישור לפלס:

Vout(s)=2⋅56s+1=106s+1V_{out}(s)=2\cdot\frac{5}{6s+1}=\frac{10}{6s+1}

3. נביא לצורה של זוג ההתמרה 1s+a↔e−at\frac{1}{s+a}\leftrightarrow e^{-at} על ידי חלוקת המונה והמכנה ב-66:

Vout(s)=10/6s+16=5/3s+16V_{out}(s)=\frac{10/6}{s+\frac{1}{6}}=\frac{5/3}{s+\frac{1}{6}}

4. התמרה הפוכה:

Vout(t)=53⋅e−t6≈1.667⋅e−t6V_{out}(t)=\frac{5}{3}\cdot e^{-\frac{t}{6}}\approx1.667\cdot e^{-\frac{t}{6}}

5. בדיקה: התגובה דועכת בקבוע הזמן τ=6 sec\tau=6\,\text{sec} שמצאנו בסעיף א.

תשובה: Vout(t)=53⋅e−t6V_{out}(t)=\frac{5}{3}\cdot e^{-\frac{t}{6}}

שאלה 14 · חוג סגור מסדר ראשון: קבוע זמן ומוצא

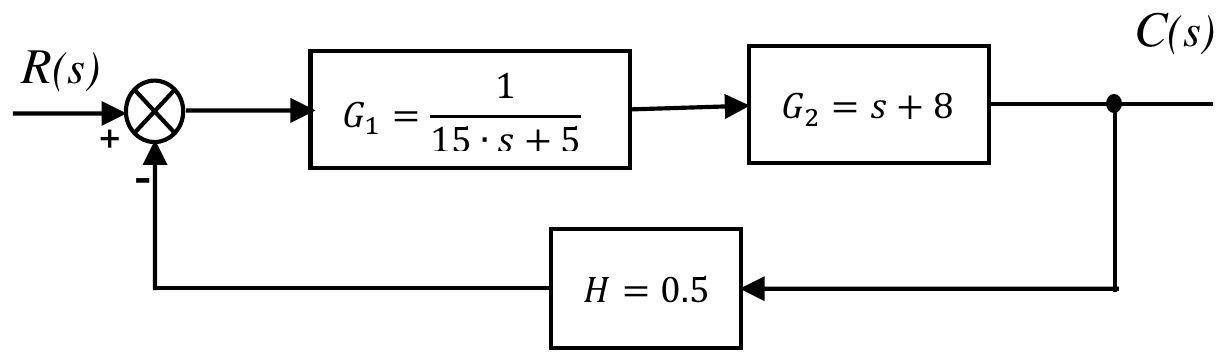
באיור לשאלה 14 מוצגת סכמת מלבנים של מערכת בקרה מסוימת.
א.

מהו קבוע הזמן τ\tau של הפונקציה G1G_1?

(3 נקודות)
ב.

מהי פונקציית התמסורת של מערכת הבקרה? Gf=C(s)R(s)G_f=\frac{C(s)}{R(s)}.

(4 נקודות)
ג.

מהו סדר מערכת הבקרה? נמקו את תשובתכם.

(3 נקודות)
ד.

במבוא מערכת הבקרה הכניסו את האות R(s)=42⋅s+3R(s)=\frac{4}{2\cdot s+3}. מהו אות המוצא C(s)C(s)?

(5 נקודות)
◂ פתרון מלא לשאלה 14

סעיף א

תשובה:

τ=3 sec\tau=3\,\text{sec}

קבוע הזמן נקרא מתוך הצורה התקנית של מערכת מסדר ראשון Kτs+1\frac{K}{\tau s+1}.

1. נחלק את המונה והמכנה ב-55 כדי שהאיבר החופשי במכנה יהיה 11:

G1=115⋅s+5=0.23⋅s+1G_1=\frac{1}{15\cdot s+5}=\frac{0.2}{3\cdot s+1}

2. המקדם של ss במכנה הוא קבוע הזמן: τ=3 sec\tau=3\,\text{sec} (וההגבר K=0.2K=0.2).

תשובה: τ=3 sec\tau=3\,\text{sec}

סעיף ב

תשובה:

Gf=s+815.5⋅s+9G_f=\frac{s+8}{15.5\cdot s+9}

נתון: G1=115s+5G_1=\frac{1}{15s+5}, G2=s+8G_2=s+8 בטור, משוב שלילי H=0.5H=0.5.

מבוקש: Gf=C(s)R(s)G_f=\frac{C(s)}{R(s)}.

1. שני הבלוקים בענף הקדמי מחוברים בטור ומוכפלים:

G=G1⋅G2=s+815s+5G=G_1\cdot G_2=\frac{s+8}{15s+5}

2. נוסחת חוג סגור עם משוב שלילי:

Gf=G1+G⋅HG_f=\frac{G}{1+G\cdot H}

3. נציב ונכפיל מונה ומכנה ב-(15s+5)(15s+5):

Gf=s+815s+51+s+815s+5⋅0.5=s+815s+5+0.5s+4=s+815.5⋅s+9G_f=\frac{\frac{s+8}{15s+5}}{1+\frac{s+8}{15s+5}\cdot0.5}=\frac{s+8}{15s+5+0.5s+4}=\frac{s+8}{15.5\cdot s+9}

תשובה: Gf=s+815.5⋅s+9G_f=\frac{s+8}{15.5\cdot s+9}

סעיף ג

תשובה:

מערכת מסדר ראשון - החזקה הגבוהה של ss במכנה היא 11

1. סדר המערכת נקבע לפי החזקה הגבוהה ביותר של ss במכנה של פונקציית התמסורת (מספר הקטבים).

2. בסעיף ב קיבלנו את המכנה 15.5s+915.5s+9: החזקה הגבוהה של ss היא 11, ויש קוטב אחד s=−915.5≈−0.581s=-\frac{9}{15.5}\approx-0.581.

תשובה: המערכת מסדר ראשון, כי החזקה הגבוהה ביותר של ss במכנה היא 11.

סעיף ד

תשובה:

C(s)=4⋅s+3231⋅s2+64.5⋅s+27C(s)=\frac{4\cdot s+32}{31\cdot s^2+64.5\cdot s+27}

נתון: R(s)=42s+3R(s)=\frac{4}{2s+3}, Gf=s+815.5s+9G_f=\frac{s+8}{15.5s+9}. מבוקש: C(s)C(s).

1. המוצא הוא מכפלת המבוא בפונקציית התמסורת של החוג הסגור:

C(s)=R(s)⋅Gf(s)=42s+3⋅s+815.5s+9C(s)=R(s)\cdot G_f(s)=\frac{4}{2s+3}\cdot\frac{s+8}{15.5s+9}

2. נפתח את המונה: 4(s+8)=4s+324(s+8)=4s+32.

3. נפתח את המכנה:

(2s+3)(15.5s+9)=31s2+18s+46.5s+27=31s2+64.5s+27(2s+3)(15.5s+9)=31s^2+18s+46.5s+27=31s^2+64.5s+27

4. לכן:

C(s)=4⋅s+3231⋅s2+64.5⋅s+27C(s)=\frac{4\cdot s+32}{31\cdot s^2+64.5\cdot s+27}

תשובה: C(s)=4⋅s+3231⋅s2+64.5⋅s+27C(s)=\frac{4\cdot s+32}{31\cdot s^2+64.5\cdot s+27}

שאלה 15 · משוב כפול ויציבות לפי ראוט-הורביץ

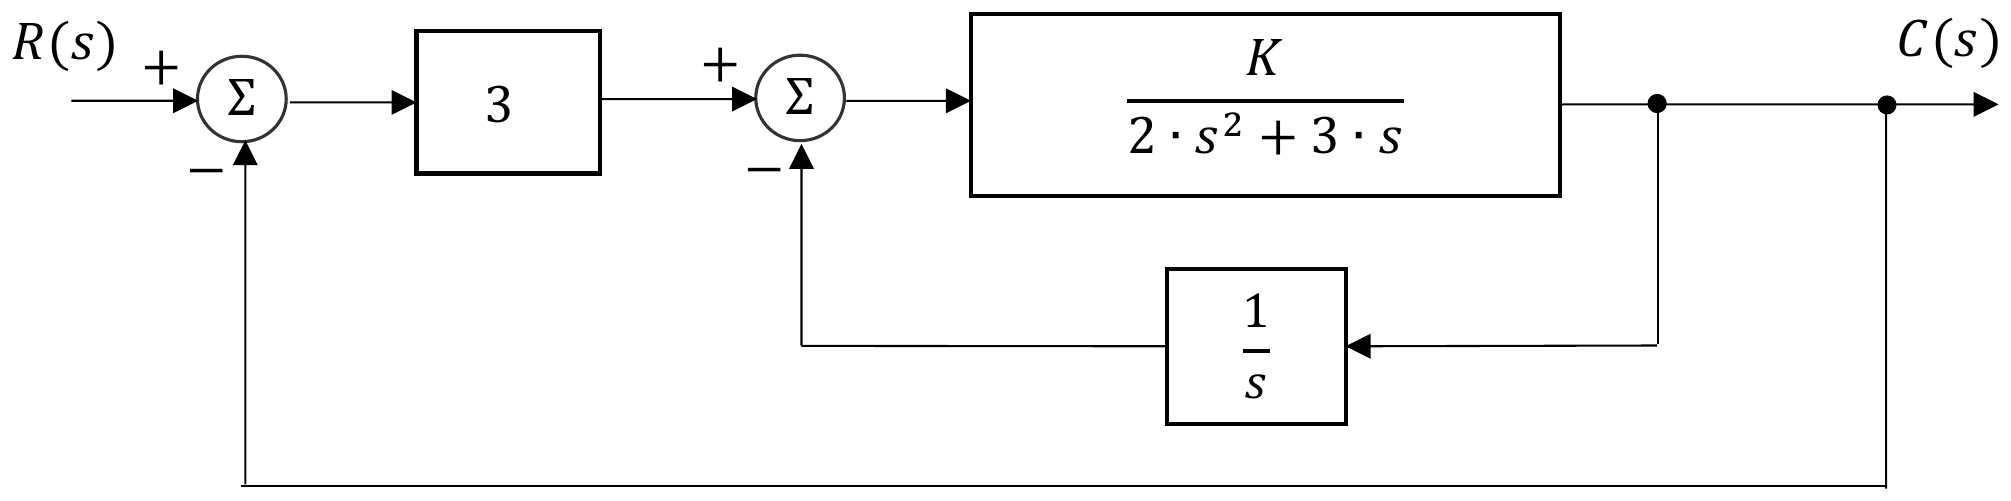
באיור לשאלה 15 מוצג תרשים מלבנים של מערכת בקרה בעלת משוב כפול.
א.

מהי פונקציית התמסורת של מערכת הבקרה Gf(s)=C(s)R(s)G_f(s)=\frac{C(s)}{R(s)}?

(5 נקודות)
ב.

מהי המשוואה האופיינית של מערכת הבקרה הנתונה?

(3 נקודות)
ג.

מהו תחום הערכים של KK, שעבורו מערכת הבקרה תהיה יציבה, על פי הקריטריון של ראוט-הורביץ?

(7 נקודות)
◂ פתרון מלא לשאלה 15

סעיף א

תשובה:

Gf(s)=3⋅K⋅s2⋅s3+3⋅s2+3⋅K⋅s+KG_f(s)=\frac{3\cdot K\cdot s}{2\cdot s^3+3\cdot s^2+3\cdot K\cdot s+K}

נתון: בלוק הגבר 33, אחריו חוג פנימי עם G=K2s2+3sG=\frac{K}{2s^2+3s} ומשוב שלילי 1s\frac{1}{s}, וחוג חיצוני עם משוב שלילי אחדותי מ-C(s)C(s).

מבוקש: Gf(s)G_f(s).

הדרך: מצמצמים קודם את החוג הפנימי לבלוק אחד, ואחר כך את החוג החיצוני.

1. החוג הפנימי (משוב שלילי H1=1sH_1=\frac{1}{s}):

Gin=G1+G⋅H1=K2s2+3s1+K(2s2+3s)⋅sG_{in}=\frac{G}{1+G\cdot H_1}=\frac{\frac{K}{2s^2+3s}}{1+\frac{K}{(2s^2+3s)\cdot s}}

נכפיל מונה ומכנה ב-s(2s2+3s)=2s3+3s2s(2s^2+3s)=2s^3+3s^2:

Gin=K⋅s2s3+3s2+KG_{in}=\frac{K\cdot s}{2s^3+3s^2+K}

2. הענף הקדמי של החוג החיצוני הוא הבלוק 33 בטור עם GinG_{in}:

Gfw=3⋅K⋅s2s3+3s2+K=3Ks2s3+3s2+KG_{fw}=3\cdot\frac{K\cdot s}{2s^3+3s^2+K}=\frac{3Ks}{2s^3+3s^2+K}

3. החוג החיצוני עם משוב אחדותי (H=1H=1):

Gf=Gfw1+Gfw=3Ks2s3+3s2+K1+3Ks2s3+3s2+K=3Ks2s3+3s2+K+3KsG_f=\frac{G_{fw}}{1+G_{fw}}=\frac{\frac{3Ks}{2s^3+3s^2+K}}{1+\frac{3Ks}{2s^3+3s^2+K}}=\frac{3Ks}{2s^3+3s^2+K+3Ks}

4. נסדר לפי חזקות יורדות של ss:

Gf(s)=3⋅K⋅s2⋅s3+3⋅s2+3⋅K⋅s+KG_f(s)=\frac{3\cdot K\cdot s}{2\cdot s^3+3\cdot s^2+3\cdot K\cdot s+K}

תשובה: Gf(s)=3⋅K⋅s2⋅s3+3⋅s2+3⋅K⋅s+KG_f(s)=\frac{3\cdot K\cdot s}{2\cdot s^3+3\cdot s^2+3\cdot K\cdot s+K}

סעיף ב

תשובה:

2⋅s3+3⋅s2+3⋅K⋅s+K=02\cdot s^3+3\cdot s^2+3\cdot K\cdot s+K=0

המשוואה האופיינית מתקבלת מהשוואת המכנה של פונקציית התמסורת של החוג הסגור לאפס.

1. מסעיף א, המכנה הוא 2s3+3s2+3Ks+K2s^3+3s^2+3Ks+K.

2. לכן המשוואה האופיינית:

2⋅s3+3⋅s2+3⋅K⋅s+K=02\cdot s^3+3\cdot s^2+3\cdot K\cdot s+K=0

תשובה: 2⋅s3+3⋅s2+3⋅K⋅s+K=02\cdot s^3+3\cdot s^2+3\cdot K\cdot s+K=0

סעיף ג

תשובה:

K>0K>0

לפי קריטריון ראוט-הורביץ המערכת יציבה אם ורק אם כל האיברים בעמודה הראשונה של טבלת ראוט חיוביים (אין החלפות סימן).

1. מקדמי המשוואה האופיינית: a3=2a_3=2, a2=3a_2=3, a1=3Ka_1=3K, a0=Ka_0=K.

2. נבנה את טבלת ראוט:

שורהעמודה 1עמודה 2
s3s^3223K3K
s2s^233KK
s1s^1b1b_100
s0s^0KK

3. חישוב b1b_1:

b1=3⋅3K−2⋅K3=9K−2K3=7K3b_1=\frac{3\cdot3K-2\cdot K}{3}=\frac{9K-2K}{3}=\frac{7K}{3}

4. האיבר בשורה s0s^0:

c1=b1⋅K−3⋅0b1=Kc_1=\frac{b_1\cdot K-3\cdot0}{b_1}=K

5. תנאי היציבות - כל העמודה הראשונה חיובית: 2>02>0 ו-3>03>0 תמיד; 7K3>0⇒K>0\frac{7K}{3}>0\Rightarrow K>0; K>0K>0.

6. שני התנאים נותנים יחד K>0K>0.

תשובה: המערכת יציבה עבור K>0K>0.

שאלה 16 · גשר ויטסטון ואופיין מתמר מרחק
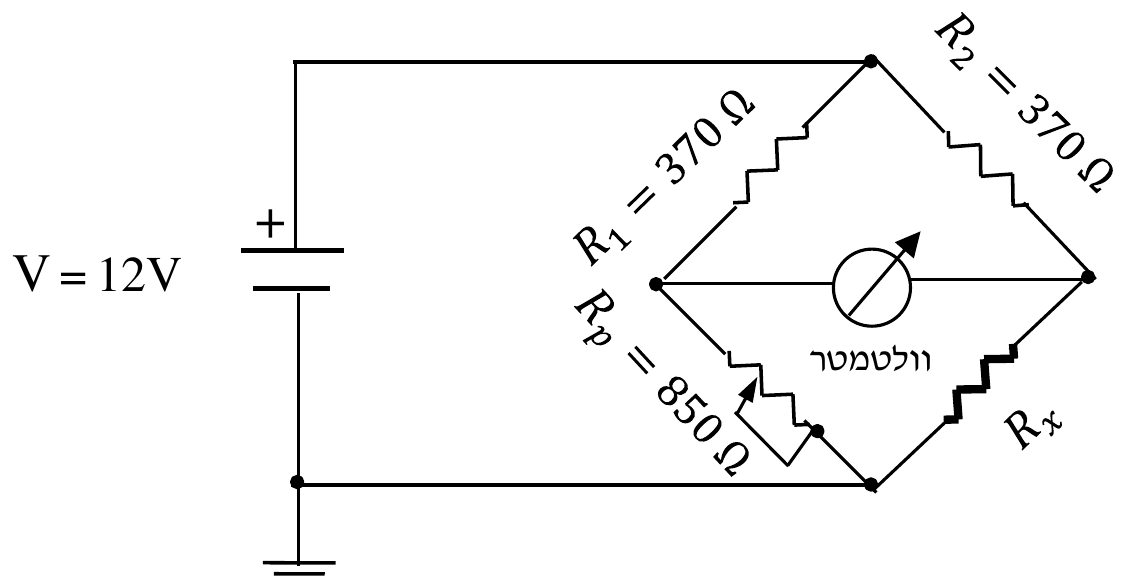
א.

הסבירו, מהו גשר ויטסטון – Wheatstone Bridge? תארו את עקרון הפעולה שלו.

מה מורה הוולטמטר כאשר הגשר מאוזן?

באיור לשאלה 16 סעיף א' מוצג גשר ויטסטון למדידת התנגדות חיישן לחץ.

מה ערכה של התנגדות חיישן הלחץ RXR_X במצב של גשר מאוזן?

(7 נקודות)
ב.

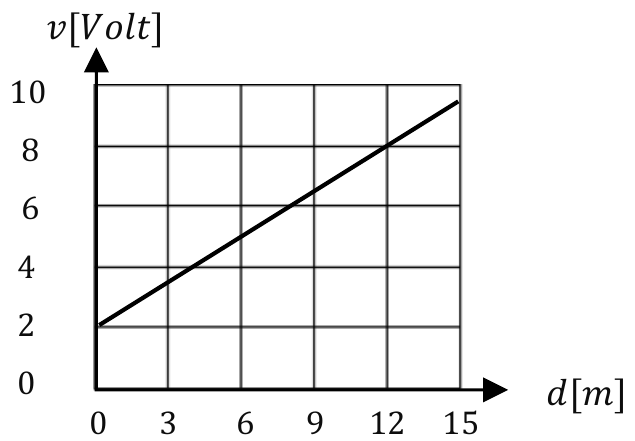
באיור לשאלה 16 סעיף ב' מוצג אופיין של מתמר ההופך אות פיסיקלי (מרחק) לאות חשמלי (מתח ישר).

(1)

מהו הקשר (נוסחה) בין מתח המוצא לבין המרחק v=f(d)v=f(d)?

(2)

עבור מרחק של 660 cm660\,cm מהו מתח המוצא של המתמר v[Volt]v[Volt]?

יש לפתור סעיף זה רק על ידי הנוסחה מסעיף 1.

(8 נקודות)
◂ פתרון מלא לשאלה 16

סעיף א

תשובה:

גשר של ארבעה נגדים (שני מחלקי מתח); במצב מאוזן הוולטמטר מורה 0 V0\,\text{V}; RX=850 ΩR_X=850\,\Omega

מהו גשר ויטסטון ועקרון הפעולה:

1. גשר ויטסטון בנוי מארבע התנגדויות המחוברות כשני מחלקי מתח במקביל, שניהם מוזנים מאותו מקור מתח ישר. בין נקודות האמצע של שני המחלקים מחובר מכשיר מדידה (וולטמטר או גלוונומטר).

2. נסמן ב-A את נקודת האמצע של הענף השמאלי (בין R1R_1 ל-RPR_P) וב-B את נקודת האמצע של הענף הימני (בין R2R_2 ל-RXR_X). הקוטב החיובי של המקור V=12 VV=12\,\text{V} מחובר לקודקוד העליון, והקודקוד התחתון מוארק. המתחים בנקודות:

VA=V⋅RPR1+RPV_A=V\cdot\frac{R_P}{R_1+R_P}, VB=V⋅RXR2+RXV_B=V\cdot\frac{R_X}{R_2+R_X}

3. הוולטמטר מודד את ההפרש VA−VBV_A-V_B. משתמשים בגשר למדידת התנגדות לא ידועה או לגילוי שינויים קטנים בהתנגדות של חיישנים (מד מעוות, חיישן טמפרטורה, חיישן לחץ): כשההתנגדות של החיישן משתנה, הגשר יוצא מאיזון ומופיע מתח בין A ל-B.

מה מורה הוולטמטר בגשר מאוזן:

4. הגשר מאוזן כאשר VA=VBV_A=V_B, ולכן הוולטמטר מורה 0 V0\,\text{V}. זה קורה כאשר היחסים בשני הענפים שווים:

R1RP=R2RX\frac{R_1}{R_P}=\frac{R_2}{R_X}

מכוונים את הפוטנציומטר RPR_P עד שהוולטמטר מורה אפס.

ערך RXR_X בגשר מאוזן:

5. נבודד את RXR_X מתנאי האיזון ונציב R1=R2=370 ΩR_1=R_2=370\,\Omega, RP=850 ΩR_P=850\,\Omega:

RX=RP⋅R2R1=850⋅370370=850 ΩR_X=R_P\cdot\frac{R_2}{R_1}=850\cdot\frac{370}{370}=850\,\Omega

תשובה: גשר ויטסטון הוא שני מחלקי מתח במקביל עם מכשיר מדידה בין נקודות האמצע; כשהגשר מאוזן הוולטמטר מורה 0 V0\,\text{V}; RX=850 ΩR_X=850\,\Omega.

סעיף ב

(1)
תשובה:

v=0.5⋅d+2v=0.5\cdot d+2 (vv ב-V\text{V}, dd ב-m\text{m})

האופיין הוא קו ישר, ולכן הקשר הוא v=a⋅d+bv=a\cdot d+b.

1. נקרא מהגרף שתי נקודות על הישר: (0 m, 2 V)(0\,\text{m},\,2\,\text{V}) ו-(12 m, 8 V)(12\,\text{m},\,8\,\text{V}).

2. השיפוע:

a=ΔvΔd=8−212−0=0.5 Vma=\frac{\Delta v}{\Delta d}=\frac{8-2}{12-0}=0.5\,\frac{\text{V}}{\text{m}}

3. נקודת החיתוך עם ציר vv (ב-d=0d=0):

b=v−a⋅d=2−0.5⋅0=2 Vb=v-a\cdot d=2-0.5\cdot0=2\,\text{V}

4. לכן:

v=0.5⋅d+2v=0.5\cdot d+2

תשובה: v=0.5⋅d+2v=0.5\cdot d+2 (vv ב-V\text{V}, dd ב-m\text{m})

(2)
תשובה:

v=5.3 Vv=5.3\,\text{V}

מציבים בנוסחה מסעיף 1, אחרי המרת המרחק למטרים.

1. המרת יחידות: d=660 cm=6.6 md=660\,\text{cm}=6.6\,\text{m}.

2. הצבה:

v=0.5⋅6.6+2=3.3+2=5.3 Vv=0.5\cdot6.6+2=3.3+2=5.3\,\text{V}

תשובה: v=5.3 Vv=5.3\,\text{V}

שאלה 17 · מדידת טמפרטורה בחיישן PT100 ומגבר

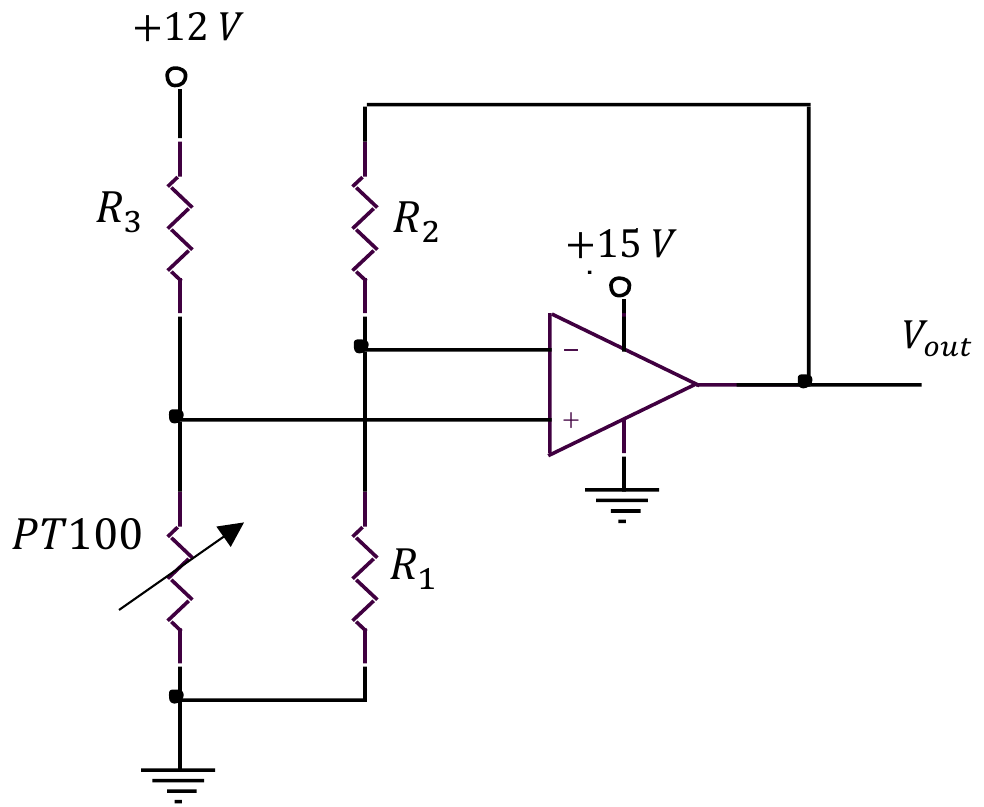
באיור א' לשאלה 17 מוצג מעגל למדידת טמפרטורה באמצעות חיישן PT100PT100 עם מקדם אלפא α=0.003916 [1/∘C]\alpha=0.003916\,[1/^\circ C]. המעגל כולל מגבר שרת, חיישן PT100PT100 ושלושה נגדים.

נתון: R1=50 kΩR_1=50\,k\Omega, R2=50 kΩR_2=50\,k\Omega, R3=220 ΩR_3=220\,\Omega. התנגדות החיישן PT100PT100 בטמפרטורה של 0∘C0^\circ C היא 100 Ω100\,\Omega. בפתרונכם התייחסו למגבר השרת כאידאלי.

א.

מהי התנגדות החיישן בטמפרטורה של 420∘C420^\circ C?

(3 נקודות)
ב.

מהו המתח VoutV_{out} במוצא של מגבר השרת בטמפרטורה של 350∘C350^\circ C?

(4 נקודות)
ג.

מדדו מתח של 5.8 V5.8\,V בכניסת V+V_+. מהי טמפרטורת ה-PT100PT100?

(4 נקודות)
ד.

מהי הטמפרטורה המרבית שאפשר למדוד במעגל הנתון?

(4 נקודות)
◂ פתרון מלא לשאלה 17

סעיף א

תשובה:

RPT(420∘C)=264.472 ΩR_{PT}(420^\circ\text{C})=264.472\,\Omega

נתון: R0=100 ΩR_0=100\,\Omega ב-T0=0∘CT_0=0^\circ\text{C}, α=0.003916 1∘C\alpha=0.003916\,\frac{1}{^\circ\text{C}}. מבוקש: RPTR_{PT} ב-420∘C420^\circ\text{C}.

1. התנגדות חיישן מתכתי משתנה לינארית עם הטמפרטורה:

RPT(T)=R0⋅[1+α⋅(T−T0)]R_{PT}(T)=R_0\cdot\left[1+\alpha\cdot(T-T_0)\right]

2. הצבה:

RPT(420∘C)=100⋅[1+0.003916⋅(420−0)]=100⋅2.64472=264.472 ΩR_{PT}(420^\circ\text{C})=100\cdot\left[1+0.003916\cdot(420-0)\right]=100\cdot2.64472=264.472\,\Omega

תשובה: RPT(420∘C)=264.472 ΩR_{PT}(420^\circ\text{C})=264.472\,\Omega

סעיף ב

תשובה:

Vout=12.448 VV_{out}=12.448\,\text{V}

נתון: מקור 12 V12\,\text{V}, R3=220 ΩR_3=220\,\Omega בטור עם החיישן, R1=R2=50 kΩR_1=R_2=50\,\text{k}\Omega. מבוקש: VoutV_{out} ב-350∘C350^\circ\text{C}.

הדרך: מוצאים את התנגדות החיישן, ממנה את המתח בכניסה V+V_+ (מחלק מתח), ואז מכפילים בהגבר המגבר.

1. התנגדות החיישן ב-350∘C350^\circ\text{C}:

RPT=100⋅[1+0.003916⋅350]=237.06 ΩR_{PT}=100\cdot\left[1+0.003916\cdot350\right]=237.06\,\Omega

2. הזרם זורם מ-+12 V+12\,\text{V} דרך R3R_3 ודרך החיישן להארקה. המתח על החיישן מחובר לכניסה ++ של המגבר (מגבר אידאלי אינו צורך זרם, ולכן מחלק המתח אינו מועמס):

V+=12⋅RPTRPT+R3=12⋅237.06237.06+220=6.224 VV_+=12\cdot\frac{R_{PT}}{R_{PT}+R_3}=12\cdot\frac{237.06}{237.06+220}=6.224\,\text{V}

3. R2R_2 מחבר את המוצא לכניסה −- ו-R1R_1 מחבר את הכניסה −- להארקה - מגבר לא הופך:

Av=1+R2R1=1+50 k50 k=2A_v=1+\frac{R_2}{R_1}=1+\frac{50\,\text{k}}{50\,\text{k}}=2

4. מתח המוצא:

Vout=Av⋅V+=2⋅6.224=12.448 VV_{out}=A_v\cdot V_+=2\cdot6.224=12.448\,\text{V}

5. התוצאה קטנה ממתח ההזנה 15 V15\,\text{V}, ולכן המגבר אינו ברוויה.

תשובה: Vout=12.448 VV_{out}=12.448\,\text{V}

סעיף ג

תשובה:

T=270.19∘CT=270.19^\circ\text{C}

נתון: V+=5.8 VV_+=5.8\,\text{V}. מבוקש: הטמפרטורה של החיישן.

הדרך: ממחלק המתח מוצאים את התנגדות החיישן, ומנוסחת החיישן את הטמפרטורה.

1. משוואת מחלק המתח:

V+=12⋅RPTRPT+R3  ⇒  5.8⋅(RPT+220)=12⋅RPTV_+=12\cdot\frac{R_{PT}}{R_{PT}+R_3}\;\Rightarrow\;5.8\cdot(R_{PT}+220)=12\cdot R_{PT}

2. נבודד את RPTR_{PT}:

RPT=5.8⋅22012−5.8=12766.2=205.806 ΩR_{PT}=\frac{5.8\cdot220}{12-5.8}=\frac{1276}{6.2}=205.806\,\Omega

3. מנוסחת החיישן RPT=R0⋅(1+αT)R_{PT}=R_0\cdot(1+\alpha T):

T=RPTR0−1α=205.806100−10.003916=270.19∘CT=\frac{\frac{R_{PT}}{R_0}-1}{\alpha}=\frac{\frac{205.806}{100}-1}{0.003916}=270.19^\circ\text{C}

תשובה: T=270.19∘CT=270.19^\circ\text{C}

סעיף ד

תשובה:

Tmax≈680.97∘CT_{max}\approx680.97^\circ\text{C}

מתח המוצא של מגבר אידאלי מוגבל במתח ההזנה שלו, +15 V+15\,\text{V}. הטמפרטורה המרבית היא זו שבה המוצא מגיע לגבול זה.

1. מתח הכניסה המרבי:

V+(max)=Vout(max)Av=152=7.5 VV_{+(max)}=\frac{V_{out(max)}}{A_v}=\frac{15}{2}=7.5\,\text{V}

2. התנגדות החיישן המתאימה (ממחלק המתח, כמו בסעיף ג):

RPT=7.5⋅22012−7.5=16504.5=366.67 ΩR_{PT}=\frac{7.5\cdot220}{12-7.5}=\frac{1650}{4.5}=366.67\,\Omega

3. הטמפרטורה:

Tmax=366.67100−10.003916=680.97∘CT_{max}=\frac{\frac{366.67}{100}-1}{0.003916}=680.97^\circ\text{C}

4. בטמפרטורה גבוהה יותר המגבר נכנס לרוויה (VoutV_{out} נשאר 15 V15\,\text{V}), ולכן אי אפשר להבחין בשינוי הטמפרטורה.

תשובה: Tmax≈680.97∘CT_{max}\approx680.97^\circ\text{C}

שאלה 18 · זיהוי סוג בקר ומקדמיו מתמסורת

בטבלה הבאה נתונות פונקציות תמסורת של בקרים שונים. קבעו לגבי כל פונקציה באיזה בקר מדובר ומהם מקדמי הבקר: KPK_P , KIK_I , KDK_D?

הערה: התמסורת רשומה בצורה לא תקנית. עבור הפתרון יש להפוך את התמסורת לתקנית.

ניקודפונקציהתמסורת
3 נק'פונקציית תמסורת מספר 1G1=7⋅(3+6⋅s)G_1=7\cdot(3+6\cdot s)
3 נק'פונקציית תמסורת מספר 2G2=6⋅s+12sG_2=\frac{6\cdot s+12}{s}
4 נק'פונקציית תמסורת מספר 3G3=5+1.5SG_3=5+\frac{1.5}{S}
5 נק'פונקציית תמסורת מספר 4G4=7⋅(5+2S+6⋅s)G_4=7\cdot\left(5+\frac{2}{S}+6\cdot s\right)

קבעו לגבי כל אחת מארבע פונקציות התמסורת שבטבלה באיזה בקר מדובר ומהם מקדמי הבקר.

(1)

פונקציית תמסורת מספר 1: G1=7⋅(3+6⋅s)G_1=7\cdot(3+6\cdot s) (3 נק').

(2)

פונקציית תמסורת מספר 2: G2=6⋅s+12sG_2=\frac{6\cdot s+12}{s} (3 נק').

(3)

פונקציית תמסורת מספר 3: G3=5+1.5SG_3=5+\frac{1.5}{S} (4 נק').

(4)

פונקציית תמסורת מספר 4: G4=7⋅(5+2S+6⋅s)G_4=7\cdot\left(5+\frac{2}{S}+6\cdot s\right) (5 נק').

(15 נקודות)
◂ פתרון מלא לשאלה 18

פתרון

(1)
תשובה:

בקר PD: KP=21K_P=21, KD=2 secK_D=2\,\text{sec}

הצורה התקנית של בקר PD היא G=KP⋅(1+KD⋅s)G=K_P\cdot(1+K_D\cdot s).

1. נפתח סוגריים ונוציא את האיבר הקבוע כגורם משותף:

G1=7⋅(3+6s)=21+42s=21⋅(1+2⋅s)G_1=7\cdot(3+6s)=21+42s=21\cdot(1+2\cdot s)

2. יש איבר קבוע (יחסי) ואיבר עם ss (נגזר), ואין איבר 1s\frac{1}{s} - זה בקר PD.

3. השוואה לצורה התקנית: KP=21K_P=21, KD=2 secK_D=2\,\text{sec}.

תשובה: בקר PD: KP=21K_P=21, KD=2 secK_D=2\,\text{sec}

(2)
תשובה:

בקר PI: KP=6K_P=6, KI=2 1secK_I=2\,\frac{1}{\text{sec}}

הצורה התקנית של בקר PI היא G=KP⋅(1+KIs)G=K_P\cdot\left(1+\frac{K_I}{s}\right).

1. נחלק כל איבר במונה ב-ss ונוציא את 66 כגורם משותף:

G2=6s+12s=6+12s=6⋅(1+2s)G_2=\frac{6s+12}{s}=6+\frac{12}{s}=6\cdot\left(1+\frac{2}{s}\right)

2. יש איבר יחסי ואיבר 1s\frac{1}{s} (אינטגרלי) - זה בקר PI.

3. השוואה לצורה התקנית: KP=6K_P=6, KI=2 1secK_I=2\,\frac{1}{\text{sec}}.

תשובה: בקר PI: KP=6K_P=6, KI=2 1secK_I=2\,\frac{1}{\text{sec}}

(3)
תשובה:

בקר PI: KP=5K_P=5, KI=0.3 1secK_I=0.3\,\frac{1}{\text{sec}}

1. נוציא את 55 כגורם משותף:

G3=5+1.5s=5⋅(1+1.5/5s)=5⋅(1+0.3s)G_3=5+\frac{1.5}{s}=5\cdot\left(1+\frac{1.5/5}{s}\right)=5\cdot\left(1+\frac{0.3}{s}\right)

2. איבר יחסי ואיבר אינטגרלי - בקר PI.

3. השוואה לצורה התקנית KP⋅(1+KIs)K_P\cdot\left(1+\frac{K_I}{s}\right): KP=5K_P=5, KI=0.3 1secK_I=0.3\,\frac{1}{\text{sec}}.

תשובה: בקר PI: KP=5K_P=5, KI=0.3 1secK_I=0.3\,\frac{1}{\text{sec}}

(4)
תשובה:

בקר PID: KP=35K_P=35, KI=0.4 1secK_I=0.4\,\frac{1}{\text{sec}}, KD=1.2 secK_D=1.2\,\text{sec}

הצורה התקנית של בקר PID היא G=KP⋅(1+KIs+KD⋅s)G=K_P\cdot\left(1+\frac{K_I}{s}+K_D\cdot s\right).

1. נכפיל ב-77:

G4=35+14s+42sG_4=35+\frac{14}{s}+42s

2. נוציא את 3535 כגורם משותף:

G4=35⋅(1+14/35s+4235s)=35⋅(1+0.4s+1.2⋅s)G_4=35\cdot\left(1+\frac{14/35}{s}+\frac{42}{35}s\right)=35\cdot\left(1+\frac{0.4}{s}+1.2\cdot s\right)

3. יש איבר יחסי, איבר אינטגרלי ואיבר נגזר - בקר PID.

4. השוואה לצורה התקנית: KP=35K_P=35, KI=0.4 1secK_I=0.4\,\frac{1}{\text{sec}}, KD=1.2 secK_D=1.2\,\text{sec}.

תשובה: בקר PID: KP=35K_P=35, KI=0.4 1secK_I=0.4\,\frac{1}{\text{sec}}, KD=1.2 secK_D=1.2\,\text{sec}

שאלה 19 · קבועי שגיאה ושגיאה במצב מתמיד

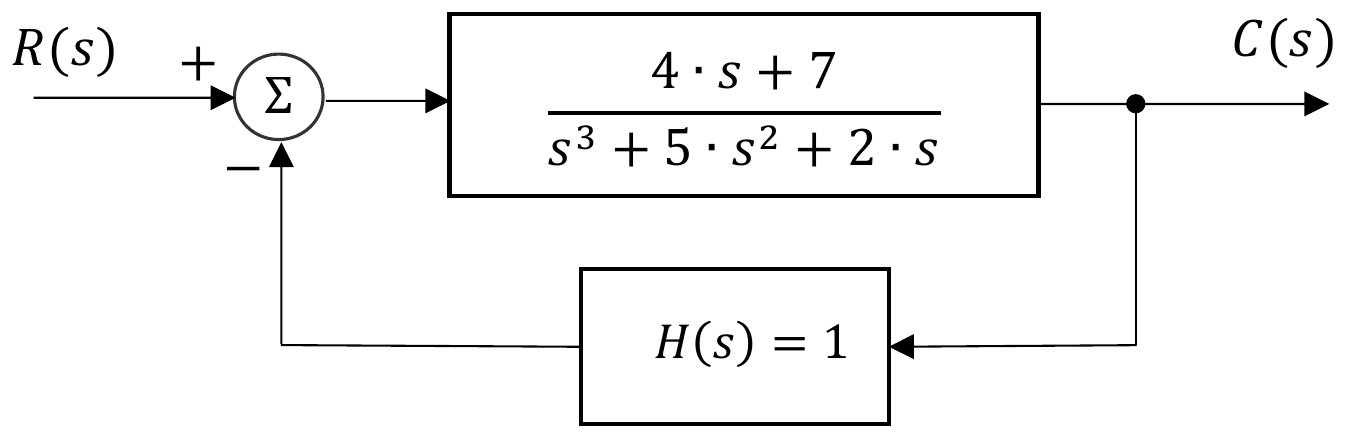
באיור לשאלה 19 מוצג תרשים מלבנים של מערכת בקרה.
א.

מהי פונקציית התמסורת של מערכת הבקרה בחוג הפתוח, G(s)⋅H(s)G(s)\cdot H(s)?

(3 נקודות)
ב.

מהו סדר המערכת? נמקו את תשובתכם. לא יינתן ניקוד ללא נימוק.

(2 נקודות)
ג.

מהם קבועי השגיאה kpk_p , kvk_v , kak_a של מערכת הבקרה?

(6 נקודות)
ד.

מהי השגיאה במצב המתמיד esse_{ss} עבור כניסת תאוצה למערכת?

(4 נקודות)
◂ פתרון מלא לשאלה 19

סעיף א

תשובה:

G(s)⋅H(s)=4⋅s+7s⋅(s2+5⋅s+2)G(s)\cdot H(s)=\frac{4\cdot s+7}{s\cdot(s^2+5\cdot s+2)}

פונקציית התמסורת בחוג הפתוח היא מכפלת הבלוק בענף הקדמי בבלוק המשוב.

1. G(s)=4s+7s3+5s2+2sG(s)=\frac{4s+7}{s^3+5s^2+2s}, H(s)=1H(s)=1.

2. נוציא ss כגורם משותף במכנה:

G(s)⋅H(s)=4s+7s3+5s2+2s⋅1=4⋅s+7s⋅(s2+5⋅s+2)G(s)\cdot H(s)=\frac{4s+7}{s^3+5s^2+2s}\cdot1=\frac{4\cdot s+7}{s\cdot(s^2+5\cdot s+2)}

תשובה: G(s)⋅H(s)=4⋅s+7s⋅(s2+5⋅s+2)G(s)\cdot H(s)=\frac{4\cdot s+7}{s\cdot(s^2+5\cdot s+2)}

סעיף ב

תשובה:

מערכת מסדר שלישי - החזקה הגבוהה של ss במכנה היא 33

1. סדר המערכת נקבע לפי החזקה הגבוהה ביותר של ss במכנה (מספר הקטבים).

2. המכנה הוא s3+5s2+2ss^3+5s^2+2s: החזקה הגבוהה היא 33, ויש שלושה קטבים (אחד מהם בראשית). גם המשוואה האופיינית של החוג הסגור, s3+5s2+6s+7=0s^3+5s^2+6s+7=0, היא ממעלה שלישית.

תשובה: המערכת מסדר שלישי, כי החזקה הגבוהה ביותר של ss במכנה היא 33 (שלושה קטבים).

סעיף ג

תשובה:

kp=∞k_p=\infty, kv=3.5k_v=3.5, ka=0k_a=0

קבועי השגיאה מחושבים מפונקציית החוג הפתוח G(s)H(s)=4s+7s(s2+5s+2)G(s)H(s)=\frac{4s+7}{s(s^2+5s+2)}. יש בה קוטב אחד בראשית, ולכן זו מערכת מטיפוס 1.

1. קבוע שגיאת מקום:

kp=lim⁡s→0G(s)H(s)=lim⁡s→04s+7s(s2+5s+2)=70=∞k_p=\lim_{s\to0}G(s)H(s)=\lim_{s\to0}\frac{4s+7}{s(s^2+5s+2)}=\frac{7}{0}=\infty

2. קבוע שגיאת מהירות - הכפלה ב-ss מבטלת את הקוטב שבראשית:

kv=lim⁡s→0s⋅G(s)H(s)=lim⁡s→04s+7s2+5s+2=72=3.5k_v=\lim_{s\to0}s\cdot G(s)H(s)=\lim_{s\to0}\frac{4s+7}{s^2+5s+2}=\frac{7}{2}=3.5

3. קבוע שגיאת תאוצה:

ka=lim⁡s→0s2⋅G(s)H(s)=lim⁡s→0s(4s+7)s2+5s+2=02=0k_a=\lim_{s\to0}s^2\cdot G(s)H(s)=\lim_{s\to0}\frac{s(4s+7)}{s^2+5s+2}=\frac{0}{2}=0

תשובה: kp=∞k_p=\infty, kv=3.5k_v=3.5, ka=0k_a=0

סעיף ד

תשובה:

ess=∞e_{ss}=\infty

עבור כניסת תאוצה (פרבולה) r(t)=t22r(t)=\frac{t^2}{2}, R(s)=1s3R(s)=\frac{1}{s^3}, השגיאה במצב מתמיד נקבעת לפי קבוע שגיאת התאוצה.

1. הנוסחה:

ess=1kae_{ss}=\frac{1}{k_a}

2. מסעיף ג ka=0k_a=0, ולכן:

ess=10=∞e_{ss}=\frac{1}{0}=\infty

3. משמעות: מערכת מטיפוס 1 אינה מסוגלת לעקוב אחרי כניסת תאוצה - השגיאה גדלה ללא גבול.

תשובה: ess=∞e_{ss}=\infty

כל האתר במבט אחד

קיצורי דרך לכל הכלים, הבגרויות והקורסים

GuyAI הוא המורה הפרטי המתקדם בישראל, המבוסס על מודלי הבינה המלאכותית החזקים בעולם בשילוב הידע הפדגוגי של GOOL. המערכת מספקת פתרונות לכל המקצועות ולכל הרמות - מיסודי ועד אקדמיה, וממתמטיקה ועד היסטוריה.