מבחן מה"ט מערכות בקרה, רכיבים ומתמרים 97112 - קיץ 2024 מועד א'
הנדסת אלקטרוניקה · סמל 97112 · 19 שאלות · פתרון מלא לכל סעיף
מבחן הגמר הממלכתי של מה"ט במערכות בקרה, רכיבים ומתמרים, קיץ 2024 מועד א', כל 19 השאלות כמו בשאלון. לכל סעיף יש תשובה סופית ופתרון מלא ומוסבר, צעד אחרי צעד. נסו לפתור לבד, ואז פתחו את הפתרון.
הנחיות הבחינה
משך הבחינה: ארבע שעות.
מבנה השאלון: 19 שאלות בשאלון. השאלון מחולק לשני חלקים.
חלק א' – שאלות סגורות.
יש לענות על 8 שאלות בלבד, מתוך השאלות 1-12.
ערך כל שאלה 5 נקודות, סה"כ 40 נקודות.
חלק ב' – שאלות פתוחות.
יש לענות על 4 שאלות בלבד, מתוך השאלות 13-19.
ערך כל שאלה 15 נקודות, סה"כ 60 נקודות.
סה"כ: 100 נקודות.
חומר עזר: 1. מחשבון (אין להשתמש במחשב כף יד או במחשבון עם תקשורת חיצונית).
2. דפי נוסחאות יצורפו לשאלון הבחינה.
נוסחאון מה"ט במערכות בקרה, רכיבים ומתמרים - להורדה ב-PDF, 58 עמודים.
שאלה 1 · פונקציית תמסורת של חוג סגור עם מגבר
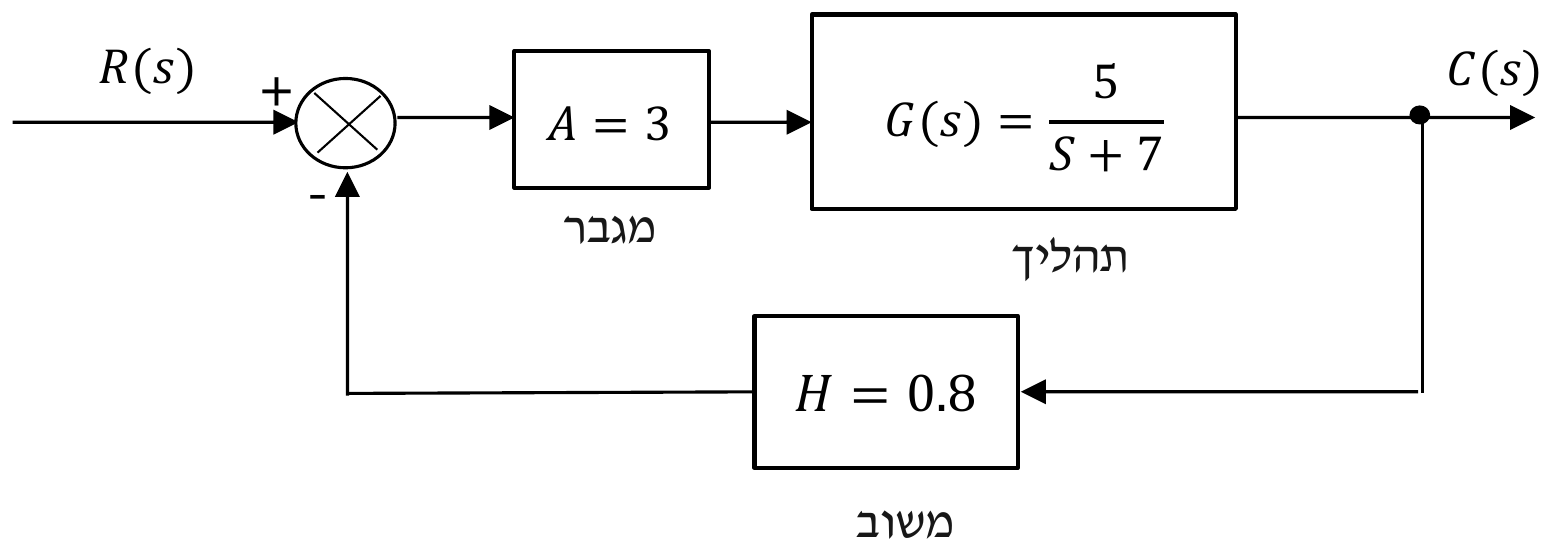
באיור לשאלה 1 מוצגת סכמת מלבנים של מערכת בקרה.
פונקציית התמסורת של מערכת הבקרה הנתונה היא:
א. .
ב. .
ג. .
ד. .
◂ פתרון מלא לשאלה 1
פתרון
ד.
נתון: מגבר , תהליך , משוב שלילי .
מבוקש: .
1. המגבר והתהליך מחוברים בטור, ולכן התמסורת בענף הקדמי היא המכפלה שלהם:
2. פונקציית התמסורת של חוג סגור עם משוב שלילי:
3. נציב:
4. נכפיל מונה ומכנה ב-:
תשובה: ד.
שאלה 2 · התמרת לפלס הפוכה: השלמה לריבוע
להלן נתונה הפונקציה .
התמרת לפלס ההפוכה של הפונקציה היא:
א. .
ב. .
ג. .
ד. .
◂ פתרון מלא לשאלה 2
פתרון
ב.
מחשבים את ההתמרה ההפוכה בעזרת הזוג מהנוסחאון .
1. נשלים את המכנה לריבוע:
2. לכן:
זו בדיוק הצורה של הזוג מהנוסחאון, עם ו-.
3. ההתמרה ההפוכה:
תשובה: ב.
שאלה 3 · תמסורת של חיבור מקבילי וטורי
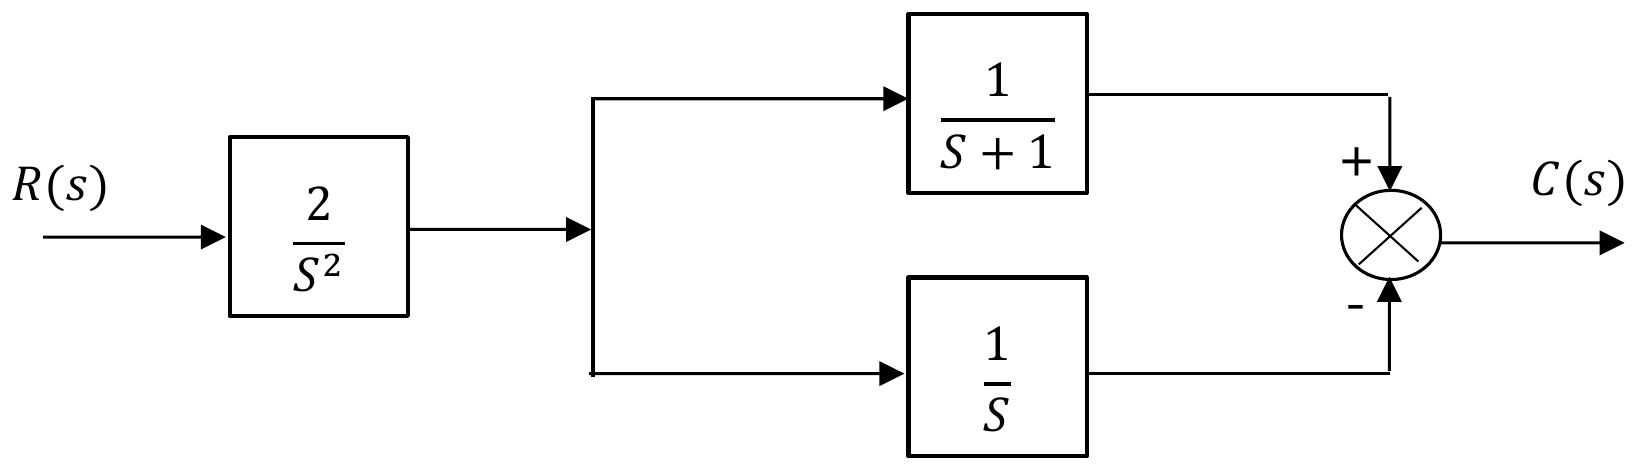
באיור לשאלה 3 מוצגת סכמת מלבנים של מערכת בקרה בחוג פתוח.
פונקציית התמסורת של מערכת בקרה זו היא:
א.
ב.
ג.
ד.
◂ פתרון מלא לשאלה 3
פתרון
א.
נתון: בלוק בטור עם שני ענפים מקבילים (בסימן ) ו- (בסימן ).
מבוקש: .
1. שני הענפים המקבילים נכנסים לצומת סיכום, אחד בפלוס ואחד במינוס, ולכן התמסורת שלהם יחד היא ההפרש:
2. הבלוק מחובר בטור לפניהם, ולכן מכפילים:
תשובה: א.
שאלה 4 · אות שגיאה במערכת בחוג סגור
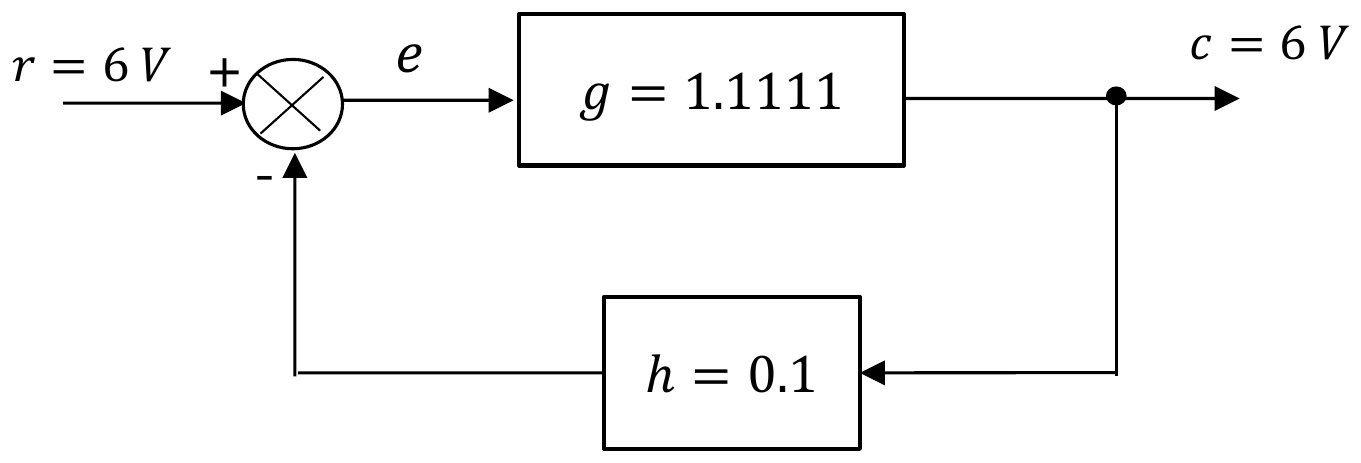
באיור לשאלה 4 מוצגת סכמת מלבנים של מערכת בקרה. כל הערכים המספריים המוצגים בסכמה נמדדו באותו זמן וכאשר המערכת פועלת.
אות השגיאה של המערכת הוא:
א. .
ב. .
ג. .
ד. .
◂ פתרון מלא לשאלה 4
פתרון
ג.
נתון: , , , משוב שלילי .
מבוקש: אות השגיאה .
1. אות המשוב הוא המוצא כפול תמסורת המשוב:
2. בצומת הסיכום מחסרים את המשוב מהכניסה:
3. בדיקה: , בהתאם לנתון.
תשובה: ג.
שאלה 5 · זיהוי סוג בקר מסכמת מלבנים
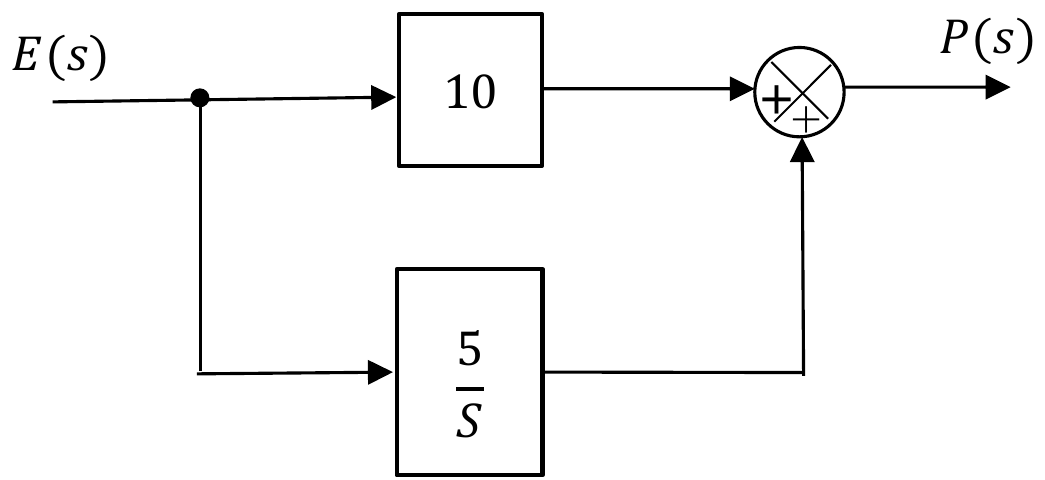
באיור לשאלה 5 מוצג תרשים מלבנים של בקר מסוים. אות המבוא הוא השגיאה היחסית , ואות המוצא הוא תגובת הבקר .
על פי האיור לעיל סוג הבקר הוא:
א. בקר .
ב. בקר .
ג. בקר .
ד. בקר .
◂ פתרון מלא לשאלה 5
פתרון
ב. בקר
נכתוב את פונקציית התמסורת של הבקר ונזהה את רכיביה.
1. שני הענפים מקבילים ונסכמים בפלוס:
2. האיבר הוא הגבר קבוע – החלק היחסי ().
3. האיבר הוא אינטגרציה של השגיאה (חלוקה ב- במישור לפלס) – החלק האינטגרלי ().
4. אין איבר מהצורה , כלומר אין חלק נגזר.
תשובה: ב. בקר
שאלה 6 · שגיאת מדידה יחסית בחיישן טמפרטורה לינארי
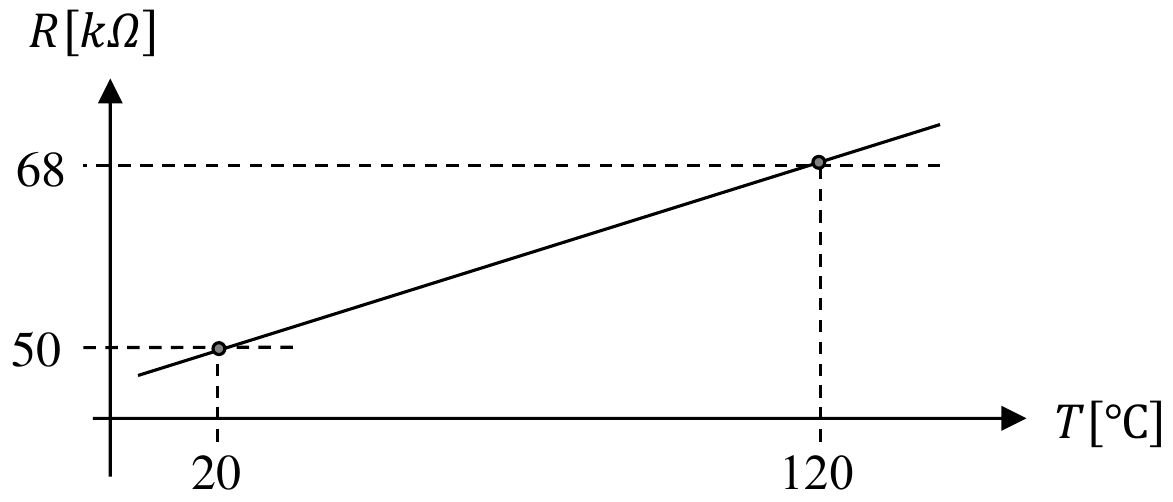
באיור לשאלה 6 מוצג אופיין המתאר התנגדות של חיישן טמפרטורה Temperature Sensor, בתלות בטמפרטורת הסביבה. האופיין הוא מדויק ונוצר בתנאי מעבדה.
מדדו את התנגדות החיישן בטמפרטורת סביבה של וקיבלו .
במדידת המתח חלה שגיאה. אחוז שגיאת המדידה יחסית לאופיין הוא:
א.
ב.
ג.
ד.
◂ פתרון מלא לשאלה 6
פתרון
ב.
נתון: לפי האיור, ב- ו- ב-; ערך נמדד ב-.
מבוקש: אחוז השגיאה יחסית לאופיין.
1. האופיין לינארי, ולכן נמצא את השיפוע:
2. הערך האמיתי (לפי האופיין) ב- – הטמפרטורה היא בדיוק אמצע התחום בין ל-, ולכן ההתנגדות היא אמצע התחום בין ל-:
3. השגיאה היחסית:
הסימן השלילי אומר שהמדידה נמוכה מהערך האמיתי; גודל השגיאה הוא .
תשובה: ב.
שאלה 7 · זיהוי אופיין שסתום ויסות
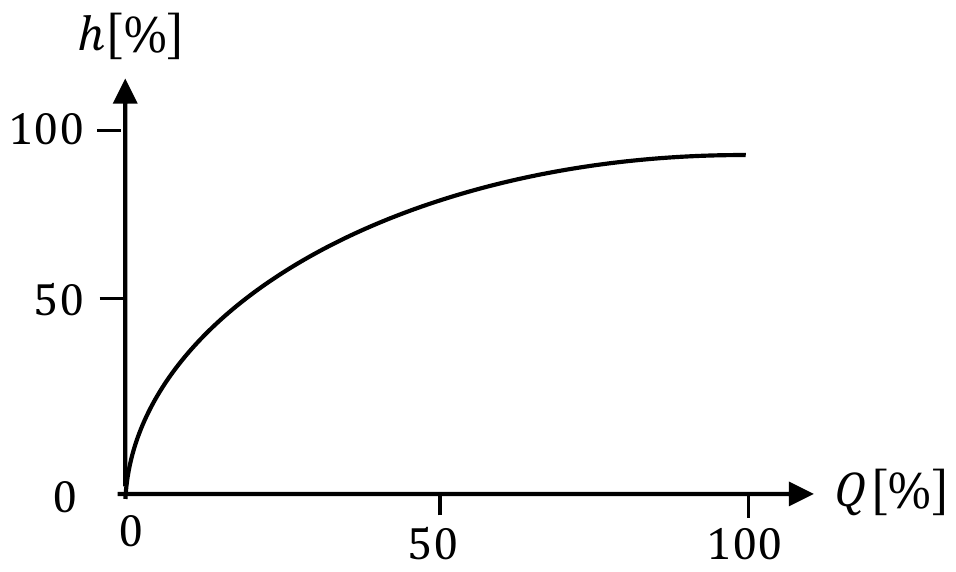
באיור לשאלה 7 מוצג אופיין שסתום ויסות ספיקת מים לפתיחה מסוימת.
האיור מתאר אופיין של:
א. שסתום ויסות לפתיחה לינארית
ב. שסתום ויסות לפתיחה שווה אחוזים
ג. שסתום ויסות לפתיחה מהירה
ד. תשובות א' עד ג' אינן נכונות
◂ פתרון מלא לשאלה 7
פתרון
ג. שסתום ויסות לפתיחה מהירה
נשווה את צורת האופיין לשלושת האופיינים המוכרים של שסתומי ויסות (ספיקה כפונקציה של שיעור הפתיחה):
1. פתיחה לינארית – קו ישר: כל אחוז פתיחה מוסיף אותה ספיקה.
2. שווה אחוזים – עקומה קעורה כלפי מעלה: בפתיחה קטנה הספיקה עולה לאט, ובפתיחה גדולה מהר.
3. פתיחה מהירה – עקומה שעולה בתלילות בתחילת התחום ומתיישרת (רוויה) לקראת סופו: כבר בפתיחה קטנה עוברת רוב הספיקה.
באיור העקומה תלולה מאוד ליד הראשית ומתקרבת בהדרגה ל-; למשל בשליש מהתחום מתקבלים כבר כשני שלישים מהערך המרבי. זו הצורה של שסתום לפתיחה מהירה.
הערה: באיור הציר האנכי מסומן והציר האופקי ; את הצורה קוראים כאן כאופיין הספיקה בתלות בפתיחה, כמקובל.
תשובה: ג. שסתום ויסות לפתיחה מהירה
שאלה 8 · תפוקת בקר יחסי לפי גרף שגיאה
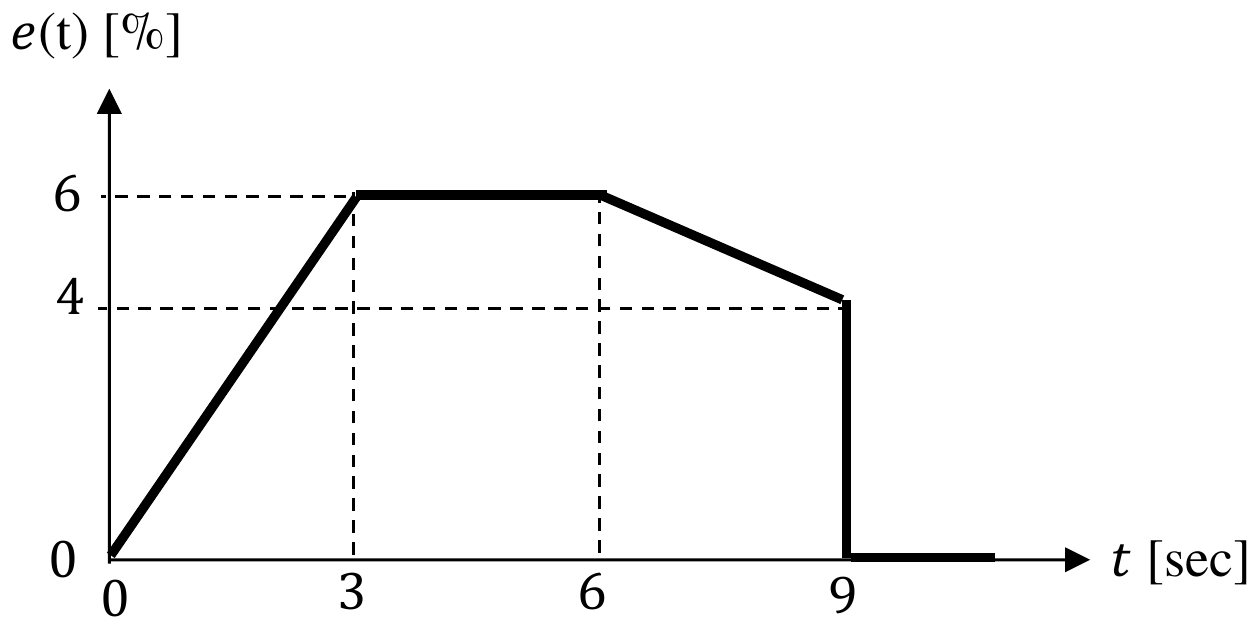
באיור לשאלה 8 נתון אופיין שגיאה עבור בקר יחסי – Proportional Controler.
נתון: , .
ערכה הרגעי של תגובת הבקר בזמן הוא:
א.
ב.
ג.
ד.
◂ פתרון מלא לשאלה 8
פתרון
ד.
נתון: , , והשגיאה בגרף.
מבוקש: .
1. משוואת הבקר היחסי:
2. מהגרף: בזמן השגיאה הגיעה לערך .
3. נציב:
תשובה: ד.
שאלה 9 · הגדרת כושר הפרדה של מערכת מדידה
כושר הפרדה (הבחנה) – Resolution של מערכת מדידה מוגדר כ:
א. היחס שבין השינוי שחל באות המוצא של מתמר לעומת אות המבוא שגרם אותו.
ב. ההפרש בין הערך הנמדד לערך האמיתי.
ג. מידת הקירבה של הערך הנמדד אל הערך שנחשב לאמיתי.
ד. ההפרש המזערי בין 2 ערכי מדידה סמוכים שמכשיר המדידה מסוגל להבחין ביניהם.
◂ פתרון מלא לשאלה 9
פתרון
ד. ההפרש המזערי בין 2 ערכי מדידה סמוכים שמכשיר המדידה מסוגל להבחין ביניהם
נבדוק כל הגדרה:
1. היחס בין שינוי במוצא לשינוי במבוא שגרם לו – זו רגישות (Sensitivity).
2. ההפרש בין הערך הנמדד לערך האמיתי – זו שגיאה (Error).
3. מידת הקירבה של הערך הנמדד לערך האמיתי – זה דיוק (Accuracy).
4. השינוי הקטן ביותר בגודל הנמדד שהמכשיר עדיין מבחין בו – זה כושר הפרדה (Resolution).
תשובה: ד. ההפרש המזערי בין 2 ערכי מדידה סמוכים שמכשיר המדידה מסוגל להבחין ביניהם.
שאלה 10 · משקל נפט במיכל גלילי
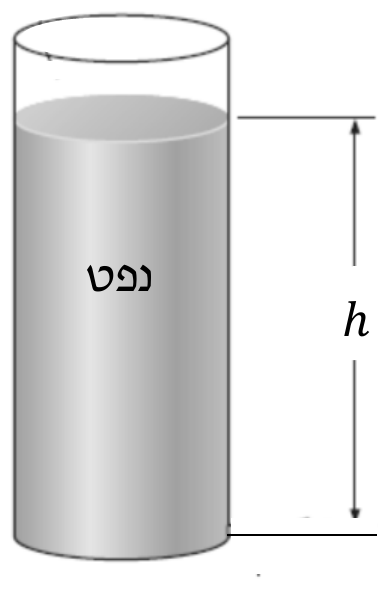
באיור לשאלה 10 מוצג מיכל נפט הפתוח לאטמוספירה. גובה הנפט במיכל .
הרדיוס הפנימי של המיכל . המשקל הסגולי של הנפט .
משקל הנפט במיכל הוא:
א. .
ב. .
ג. .
ד. .
◂ פתרון מלא לשאלה 10
פתרון
ב.
נתון: , , .
מבוקש: משקל (מסה) הנפט .
1. נפח הנפט הוא נפח גליל: שטח הבסיס כפול הגובה:
2. המשקל הוא הצפיפות כפול הנפח:
3. המרה לקילוגרמים:
תשובה: ב.
שאלה 11 · משמעות CV במונה בבקר מתוכנת
באיור לשאלה 11 מוצגת סכמה של מונה המחובר לבקר מִתַכְנֵת.
משמעות האותיות CV היא:
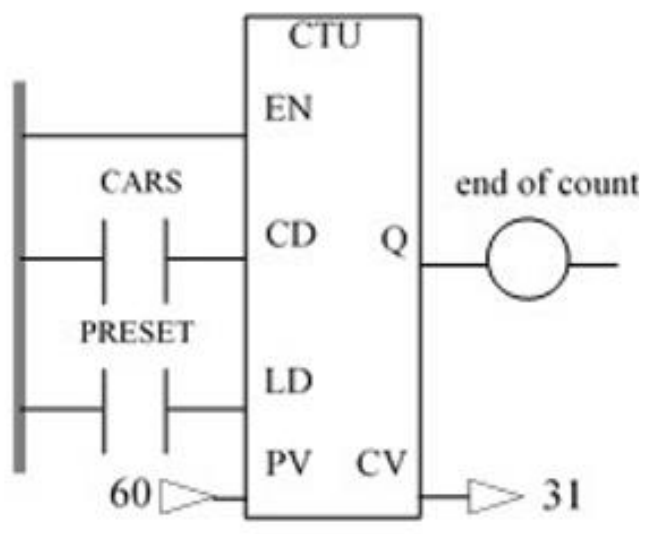
א. Count Value – מספר הפריטים (מכוניות – CARS) שנספרו.
ב. Count Value – מספר המכוניות שטרם נספרו.
ג. Coefficient Variation – מקדם השונות של ספירת המונה.
ד. Convertible Value – מספר המכוניות עם גג פתוח שנספרו.
◂ פתרון מלא לשאלה 11
פתרון
א. Count Value – מספר הפריטים (מכוניות) שנספרו
במונה של בקר מתוכנת יש שני ערכים מספריים:
1. PV – Preset Value: הערך שאליו המונה צריך להגיע (כאן 60). כשהספירה מגיעה אליו, היציאה Q (end of count) מופעלת.
2. CV – Count Value: הערך הנוכחי של הספירה, כלומר כמה פולסים נקלטו עד עכשיו בכניסת הספירה. כאן כל פולס הוא מכונית שעברה במגע CARS.
באיור : נספרו עד כה 31 מכוניות מתוך 60. מספר המכוניות שטרם נספרו הוא , ולא עצמו.
תשובה: א. Count Value – מספר הפריטים (מכוניות – CARS) שנספרו.
שאלה 12 · גשר ויטסטון מאוזן עם חיישן NTC
באיור לשאלה 12 מוצג גשר ויטסטון למדידת טמפרטורה בעזרת חיישן טמפרטורה מסוג NTC, פוטנציומטר, ו-2 נגדים. כוונו את הפוטנציומטר להתנגדות של כדי להביא לאיזון הגשר.
נתון: , .
התנגדות החיישן במצב המתואר לעיל היא:
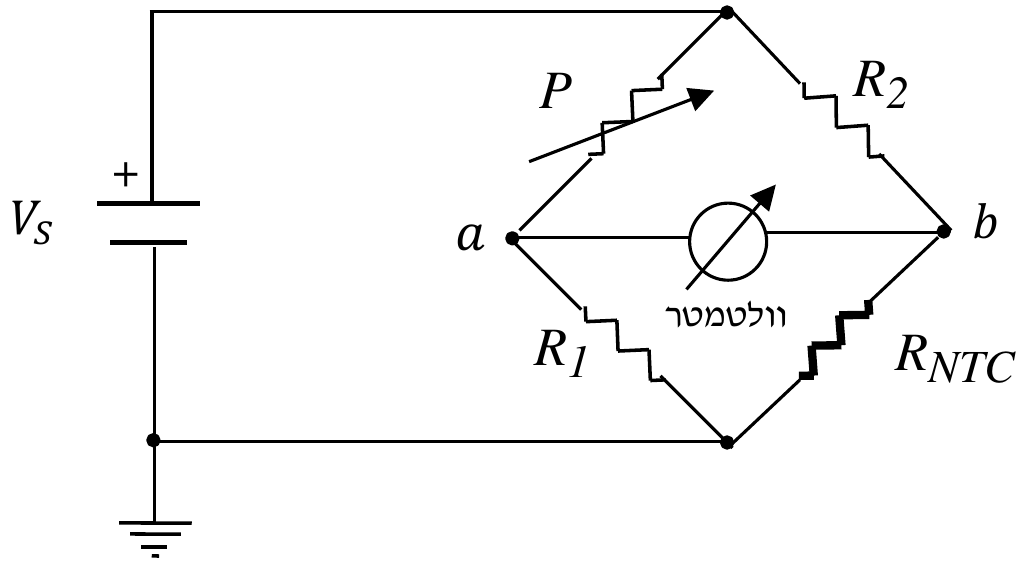
א.
ב.
ג.
ד.
◂ פתרון מלא לשאלה 12
פתרון
ג.
נתון: , , , הגשר מאוזן.
מבוקש: .
1. לפי האיור, הזרוע השמאלית היא (למעלה) ו- (למטה) עם הצומת ביניהם, והזרוע הימנית היא (למעלה) ו- (למטה) עם הצומת ביניהם. שתי הזרועות מחוברות למקור .
2. לפי מחלק מתח בכל זרוע:
,
3. בגשר מאוזן הוולטמטר מראה אפס, כלומר . השוואת המחלקים נותנת את תנאי האיזון:
4. נבודד ונציב:
תשובה: ג.
שאלה 13 · חוג סגור מסדר שני: סוג, סדר ותדירות
באיור לשאלה 13 מוצג תרשים מלבנים של מערכת בקרה מסוימת.
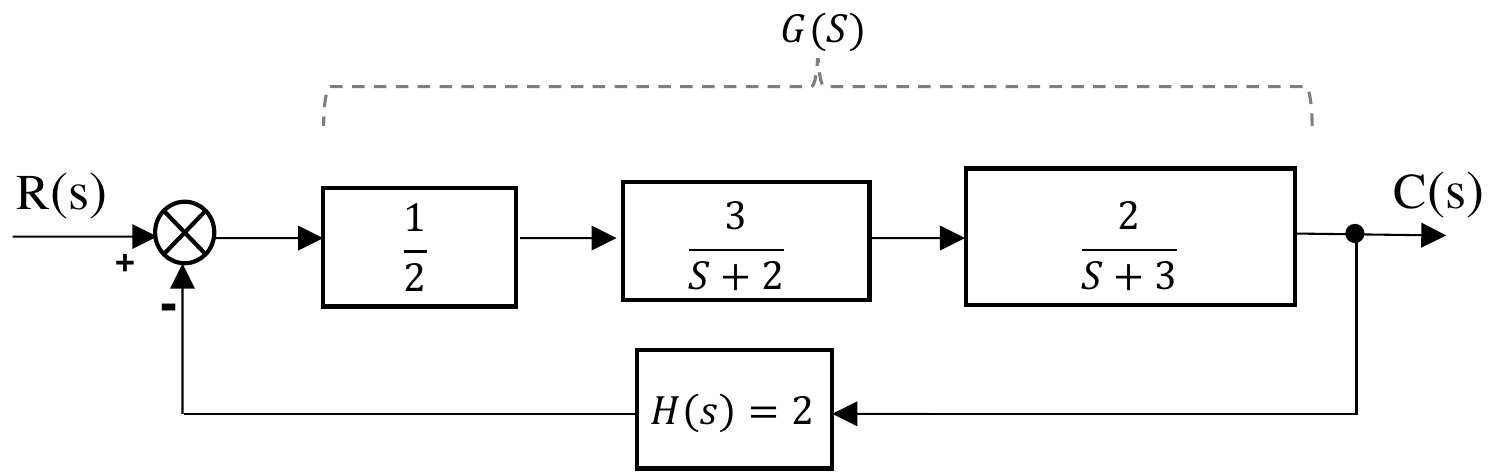
רשמו את פונקציית התמסורת .
מהו סוג המערכת? נמקו את תשובתכם. תשובה ללא נימוק לא תתקבל.
מהו סדר המערכת? נמקו את תשובתכם. תשובה ללא נימוק לא תתקבל.
מהי התדירות הזוויתית של התנודה המרוסנת של פונקציית התמסורת ?
◂ פתרון מלא לשאלה 13
סעיף א
נתון: שלושה בלוקים בטור , , (יחד ), ומשוב שלילי .
מבוקש: .
1. בלוקים בטור מכפילים:
2. פונקציית התמסורת בחוג סגור עם משוב שלילי:
3. נציב:
4. נכפיל מונה ומכנה ב-:
תשובה:
סעיף ב
מערכת מסוג 0
סוג המערכת הוא מספר הקטבים בראשית () של תמסורת החוג הפתוח , כלומר מספר האינטגרטורים בחוג.
1. תמסורת החוג הפתוח:
2. הקטבים הם ו-. אין אף קוטב ב- (אין גורם במכנה).
תשובה: המערכת מסוג 0, כי לתמסורת החוג הפתוח אין קטבים בראשית מישור לפלס.
סעיף ג
מערכת מסדר 2
סדר המערכת הוא החזקה הגבוהה ביותר של במשוואה האופיינית (המכנה של ), כלומר מספר הקטבים של החוג הסגור.
המשוואה האופיינית: . החזקה הגבוהה ביותר היא .
תשובה: המערכת מסדר 2, כי החזקה הגבוהה במשוואה האופיינית היא 2.
סעיף ד
נשווה את המכנה לצורה התקנית של מערכת מסדר שני: .
1. התדירות הטבעית:
2. מקדם הריסון:
מכיוון ש-, המערכת בריסון חסר ויש לה תנודה מרוסנת.
3. התדירות של התנודה המרוסנת:
4. בדיקה: שורשי המשוואה האופיינית הם , והחלק המדומה הוא .
תשובה:
שאלה 14 · קבועי שגיאה ושגיאה מתמידה במערכת מסוג 2
באיור לשאלה 14 מוצגת סכמת מלבנים של מערכת בקרה.
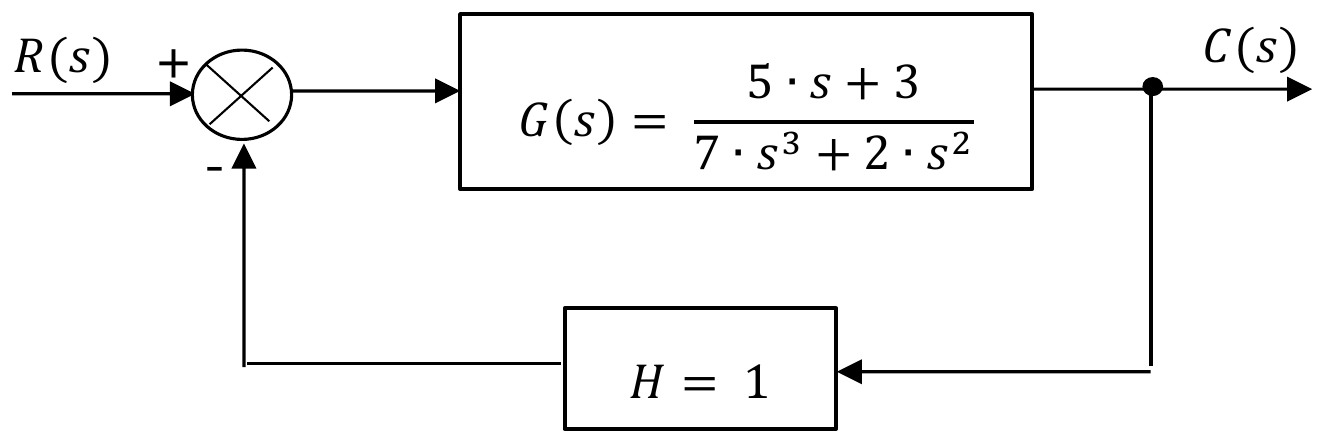
מהם קבועי השגיאה של המערכת?
מהן: שגיאות המצב , שגיאות המהירות ושגיאות התאוצה ?
במבוא מערכת הבקרה הכניסו את האות: .
מהי השגיאה במצב המתמיד עבור האות שניתן?
◂ פתרון מלא לשאלה 14
סעיף א
;
נתון: , .
מבוקש: קבועי השגיאה והשגיאות המתמידות לכניסות מדרגה, מדרון ותאוצה (ליחידה).
נכתוב את תמסורת החוג הפתוח בצורה מפורקת:
יש במכנה – שני קטבים בראשית, ולכן המערכת מסוג 2.
1. קבוע שגיאת המצב:
2. קבוע שגיאת המהירות:
3. קבוע שגיאת התאוצה:
הערה: החישוב לפי קבועי השגיאה מניח שהחוג הסגור יציב. כאן המשוואה האופיינית היא ; בטבלת ראות' העמודה הראשונה היא – יש שני חילופי סימן, ולכן לחוג הסגור שני קטבים בחצי המישור הימני והוא אינו יציב. התוצאות לעיל הן אפוא הערכים לפי סוג המערכת בלבד.
תשובה: , , ; , , .
סעיף ב
(לפי סוג המערכת; החוג הסגור אינו יציב)
נתון: , ומסעיף א: .
מבוקש: .
1. נזהה את סוג הכניסה: היא התמרה של מדרגה בגובה :
2. לכניסת מדרגה השגיאה המתמידה היא גובה המדרגה כפול שגיאת המצב ליחידה:
המערכת מסוג 2 (שני אינטגרטורים בחוג), ולכן לפי סוג המערכת היא עוקבת אחרי מדרגה בלי שגיאה.
הערה: כפי שראינו בסעיף א, החוג הסגור אינו יציב (שני חילופי סימן בטבלת ראות'), ולכן בפועל התגובה לא מתייצבת ואין לה מצב מתמיד. התשובה נכונה רק בהנחה שהמערכת יציבה.
תשובה: (לפי סוג המערכת; בפועל החוג הסגור אינו יציב).
שאלה 15 · יציבות לפי ראות'-הורביץ ותחום ההגבר K
באיור לשאלה 15 מוצג תרשים מלבנים של מערכת בקרה.
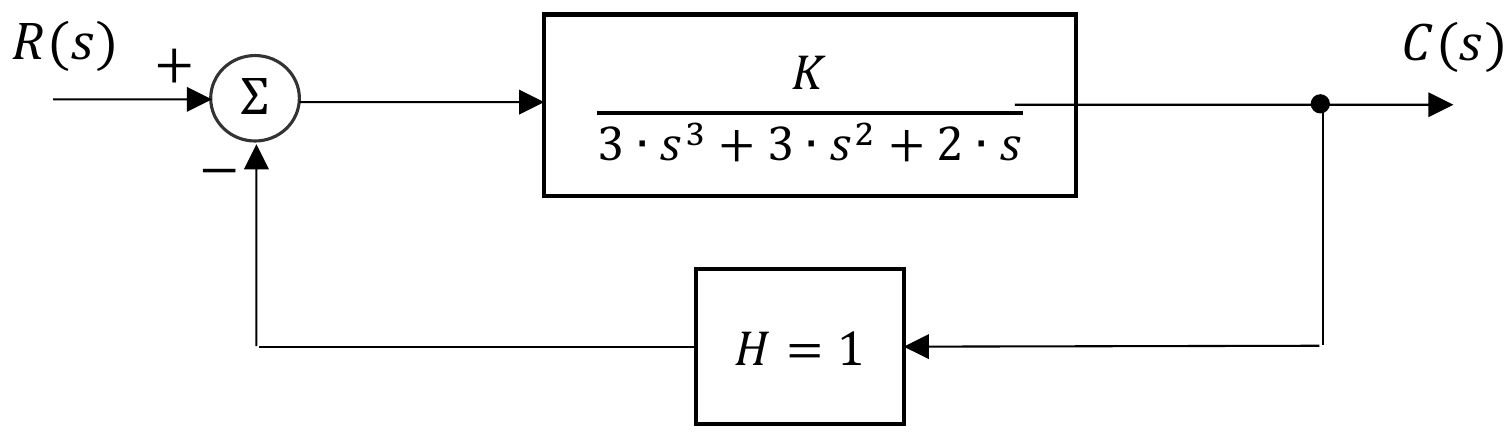
מהי פונקציית התמסורת של מערכת הבקרה ?
מהי המשוואה האופיינית של מערכת הבקרה הנתונה?
על פי הקריטריון של ראוט-הורביץ, מהו תחום הערכים של , שעבורו מערכת הבקרה יציבה?
◂ פתרון מלא לשאלה 15
סעיף א
נתון: , משוב שלילי .
מבוקש: .
1. פונקציית תמסורת של חוג סגור עם משוב שלילי:
2. נציב:
3. נכפיל מונה ומכנה ב-:
תשובה:
סעיף ב
המשוואה האופיינית מתקבלת מהשוואת המכנה של פונקציית התמסורת בחוג סגור לאפס (או ):
תשובה:
סעיף ג
לפי קריטריון ראות'-הורביץ המערכת יציבה אם ורק אם אין חילופי סימן בעמודה הראשונה של טבלת ראות'. נבנה את הטבלה מהמשוואה .
1. שתי השורות הראשונות – מקדמי המשוואה לסירוגין:
2. חישוב שורת :
3. חישוב שורת :
4. העמודה הראשונה היא . כדי שלא יהיו חילופי סימן כל האיברים חייבים להיות חיוביים:
5. ב- שורת מתאפסת והמערכת על גבול היציבות (קטבים מדומים טהורים ), ולכן הגבול אינו נכלל.
תשובה: המערכת יציבה עבור .
שאלה 16 · מתמר מתח ללחץ פניאומטי ושגיאה
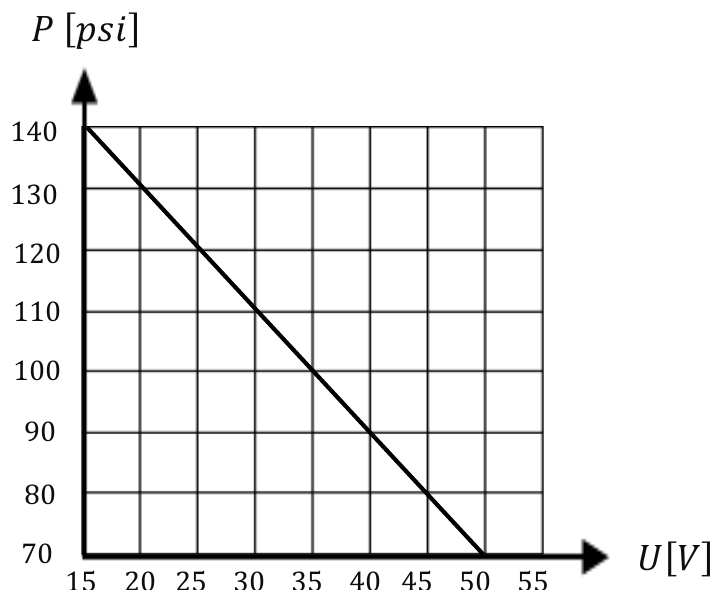
במפעל לייצור אופניים משתמשים במדחס אוויר למילוי אוויר בגלגלים. המדחס כולל מתמר המתמיר אות חשמלי (מתח) לאות פניאומטי (לחץ אוויר). באיור לשאלה 16 מוצג אופיין המתמר.
הערה: לא מוצג איור כיצד ניתן האות החשמלי למתמר.
הסבירו מהי פניאומטיקה?
הסבירו מהו מתמר אות חשמלי לפניאומטי?
מתוך האיור לעיל, מהי הנוסחה המקשרת את לחץ האוויר בתלות במתח? .
בזמן מסוים המתמר התקלקל והפעיל לחצי אוויר שלא לפי האופיין הנתון.
במתח של המתמר הוציא לחץ אוויר של .
מהו אחוז השגיאה במקרה זה?
◂ פתרון מלא לשאלה 16
סעיף א
טכנולוגיה של הפעלה והעברת אנרגיה באמצעות אוויר (גז) דחוס
1. פניאומטיקה היא תחום בטכנולוגיה שבו משתמשים בגז דחוס – בדרך כלל אוויר – כדי להעביר אנרגיה ולהפעיל מערכות מכניות: בוכנות (צילינדרים), מנועים פניאומטיים, שסתומים ומפעילים.
2. המערכת כוללת מדחס שדוחס את האוויר, מיכל אגירה, צנרת, שסתומי בקרה ומפעילים. האוויר הדחוס דוחף את הבוכנה, ומשחרר לאטמוספירה בסוף המהלך.
3. יתרונות: האוויר זמין וזול, נקי ובטוח לשימוש (אין סכנת התלקחות), ודליפה שלו אינה גורמת לזיהום כמו דליפה של שמן הידראולי.
4. דוגמאות: פתיחה וסגירה של דלתות אוטובוס, כלי עבודה פניאומטיים, מילוי צמיגים, מערכות שינוע ואחיזה בפסי ייצור.
תשובה: פניאומטיקה היא טכנולוגיה להפעלה מכנית ולהעברת אנרגיה באמצעות גז דחוס, בדרך כלל אוויר.
סעיף ב
מתקן הממיר אות חשמלי (זרם או מתח) ללחץ אוויר יחסי
1. מתמר חשמלי-פניאומטי (I/P או E/P) הוא מתקן שמקבל אות חשמלי – זרם (למשל –) או מתח – ומוציא לחץ אוויר שתלוי באות זה, בדרך כלל באופן לינארי.
2. אופן פעולה עקרוני: האות החשמלי עובר בסליל ויוצר כוח מגנטי שמזיז מנגנון (למשל מנגנון זרבובית-דשית או שסתום קטן). התזוזה משנה את פתח יציאת האוויר מאספקת אוויר דחוס, ולכן משנה את הלחץ במוצא.
3. שימוש: הוא מחבר בין בקר אלקטרוני לבין מפעיל פניאומטי (למשל שסתום ויסות פניאומטי), כך שהבקר שולט בלחץ האוויר באמצעות אות חשמלי.
4. בשאלה: המתמר מקבל מתח ומוציא לחץ לפי האופיין שבאיור.
תשובה: מתמר שממיר אות חשמלי (זרם או מתח) ללחץ אוויר או גז במכשיר פניאומטי, לפי אופיין קבוע.
סעיף ג
[psi, V]
נתון: מהאיור – בנקודה הלחץ , ובנקודה הלחץ . האופיין הוא קו ישר.
מבוקש: .
1. השיפוע:
2. נקודת החיתוך – נציב את הנקודה :
3. בדיקה בנקודה השנייה: ✓
תשובה: , כאשר ב-psi ו- בוולט.
סעיף ד
(הלחץ נמוך מהערך התקין)
נתון: , לחץ בפועל , ומסעיף ג: .
מבוקש: אחוז השגיאה.
1. הלחץ התקין לפי האופיין ב-:
2. אחוז השגיאה יחסית לערך התקין:
המתמר הוציא לחץ נמוך ב- מהנדרש (אם מגדירים את השגיאה כנמדד פחות אמיתי, הסימן שלילי: ).
תשובה:
שאלה 17 · חיישן קירבה אינפרא-אדום ומגבר לא מהפך
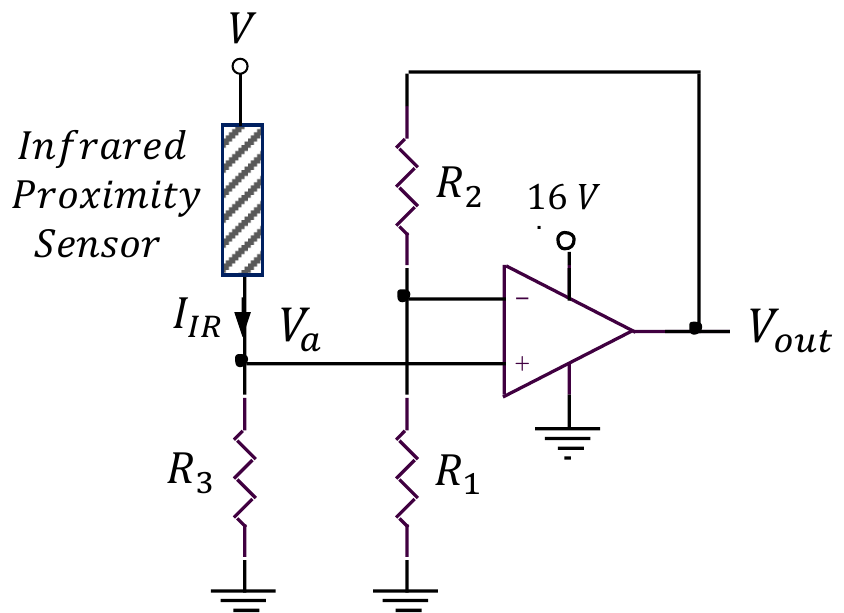
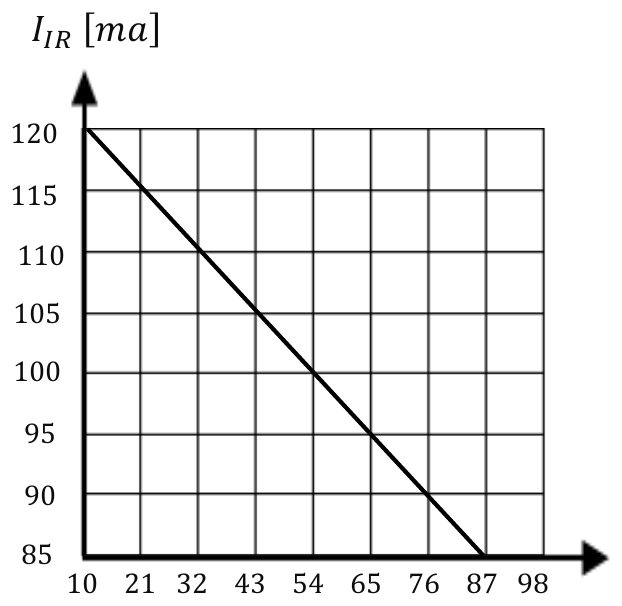
באיור א' לשאלה 17 מוצג מעגל למדידת מרחק באמצעות חיישן קירבה אינפרא-אדום Infrared proximity sensor. המעגל כולל חיישן הקירבה, 3 נגדים ומגבר שרת. באיור ב' לשאלה 17 מוצג האופיין של החיישן. בפתרונכם התייחסו למגבר השרת כאידאלי.
נתון: .
הסבירו, מהו חיישן קירבה אינפרא-אדום? כיצד הוא פועל?
מתוך איור ב' לעיל, מהי הנוסחה המקשרת את זרם החיישן בתלות במרחק? .
מהו המתח בעבור מרחק נמדד של ?
מדדו את המתח כ-. מהו המרחק שנמדד בעבור מתח מוצא זה?
◂ פתרון מלא לשאלה 17
סעיף א
חיישן שמשדר אור אינפרא-אדום וקולט את ההחזר מהעצם; עוצמת ההחזר (או זמן/זווית ההחזר) תלויה במרחק
1. חיישן קירבה אינפרא-אדום הוא חיישן ללא מגע שמזהה עצם ומודד את המרחק אליו באמצעות אור אינפרא-אדום – אור באורך גל שעין האדם אינה רואה.
2. מבנה: בצד אחד של החיישן יש משדר – דיודה פולטת אור (LED) אינפרא-אדום, ובצד השני מקלט – רכיב קולט אור (פוטודיודה או פוטוטרנזיסטור).
3. פעולה: המשדר שולח אלומת אור. כשעצם (חפץ) נמצא בדרכה, האור מוחזר ממנו ונקלט במקלט. עוצמת ההחזר (או זווית ההחזר, או הזמן שעובר בין שידור לקליטה) משתנה עם המרחק, והמעגל הפנימי ממיר אותה לאות חשמלי.
4. בשאלה זו האות הוא הזרם , שקטן באופן לינארי ככל שהמרחק גדל (איור ב').
5. שימושים: מדידת מרחקים קצרים, גילוי נוכחות ומניעת התנגשות, במדידה מהירה וללא מגע.
תשובה: חיישן ששולח אור אינפרא-אדום וקולט את ההחזר מהעצם; האות המתקבל (כאן הזרם ) תלוי במרחק לעצם.
סעיף ב
[mA, cm]
נתון: מאיור ב' – ב- הזרם , וב- הזרם . האופיין הוא קו ישר.
מבוקש: .
1. השיפוע:
2. נקודת החיתוך – נציב את הנקודה :
תשובה: , כאשר ב-mA ו- בס"מ.
סעיף ג
נתון: , , והנוסחה מסעיף ב.
מבוקש: .
סימונים: הזרם זורם מהחיישן מלמעלה למטה, דרך הצומת ודרך לאדמה. המגבר אידאלי, ולכן לא נכנס זרם להדק הלא מהפך שלו, וכל הזרם עובר דרך .
1. הזרם במרחק :
2. המתח הוא המתח על , לפי חוק אוהם:
תשובה:
סעיף ד
נתון: , , .
מבוקש: המרחק .
1. המגבר מחובר כמגבר לא מהפך: האות נכנס להדק , והמשוב מהמוצא דרך ו- להדק . ההגבר:
2. מכאן המתח בכניסה:
3. הזרם דרך לפי חוק אוהם:
4. נבודד את מהנוסחה של סעיף ב:
תשובה:
שאלה 18 · תגובת בקר PI לגרף שגיאה
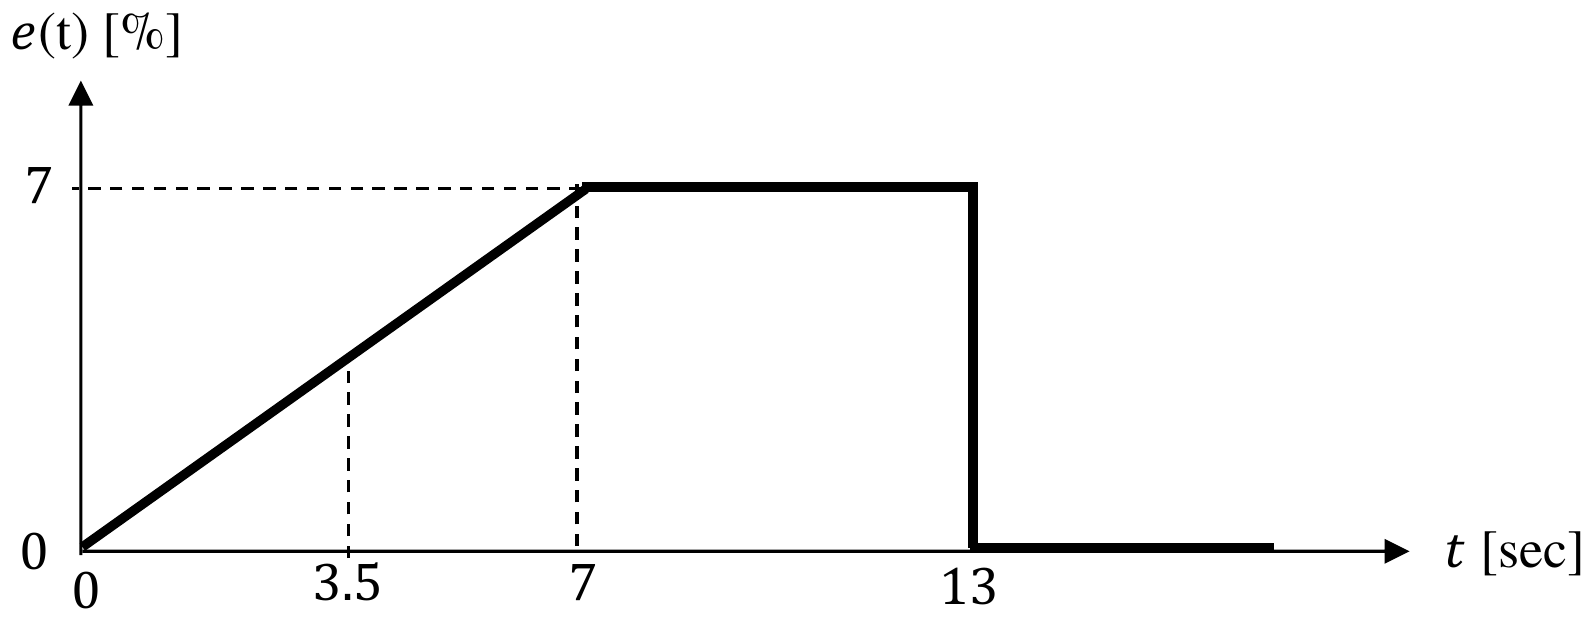
באיור לשאלה 18 מוצג גרף שגיאה במבוא לבקר מסוג .
נתון: 1. מקדמי הבקר הם: .
2. תפוקת הבקר כאשר השגיאה שווה לאפס: .
3. תגובת הבקר:
מה ערכה של תגובת הבקר לאות השגיאה המוצג באיור בזמן ?
מהי התמרת לפלס של תגובת הבקר?
◂ פתרון מלא לשאלה 18
סעיף א
נתון: , , , ואות השגיאה בגרף.
מבוקש: .
1. נמצא את אות השגיאה בתחום : הוא עולה בקו ישר מ- ל- בתוך , ולכן השיפוע :
בזמן : .
2. האינטגרל של השגיאה מ-0 עד (השטח שמתחת לקו):
3. נציב בתגובת הבקר בתחום :
4. בזמן :
תשובה:
סעיף ב
נעביר כל איבר בתגובת הבקר (מסביב לנקודת העבודה ) למישור לפלס.
1. האיבר היחסי: .
2. האיבר האינטגרלי: אינטגרציה בזמן היא חלוקה ב-:
3. יחד:
4. נציב , :
כלומר פונקציית התמסורת של הבקר היא .
הערות:
•אם כוללים גם את הערך הקבוע , מתווסף לו האיבר .
•לאות השגיאה שבאיור, , ולכן .
תשובה:
שאלה 19 · חיישן קירבה השראתי: אופיין לינארי ומדידה
באיור לשאלה 19 מתואר מבנה פנימי של חיישן קירבה השראתי – Inductive Proximity Sensor. החיישן משמש למדידת מרחקים של חלקי מתכת שונים במהלך ייצורם.
נתון: 1. מתח המוצא של החיישן הוא בעבור מדידת מרחק של .
2. מתח המוצא של החיישן הוא בעבור מדידת מרחק של .
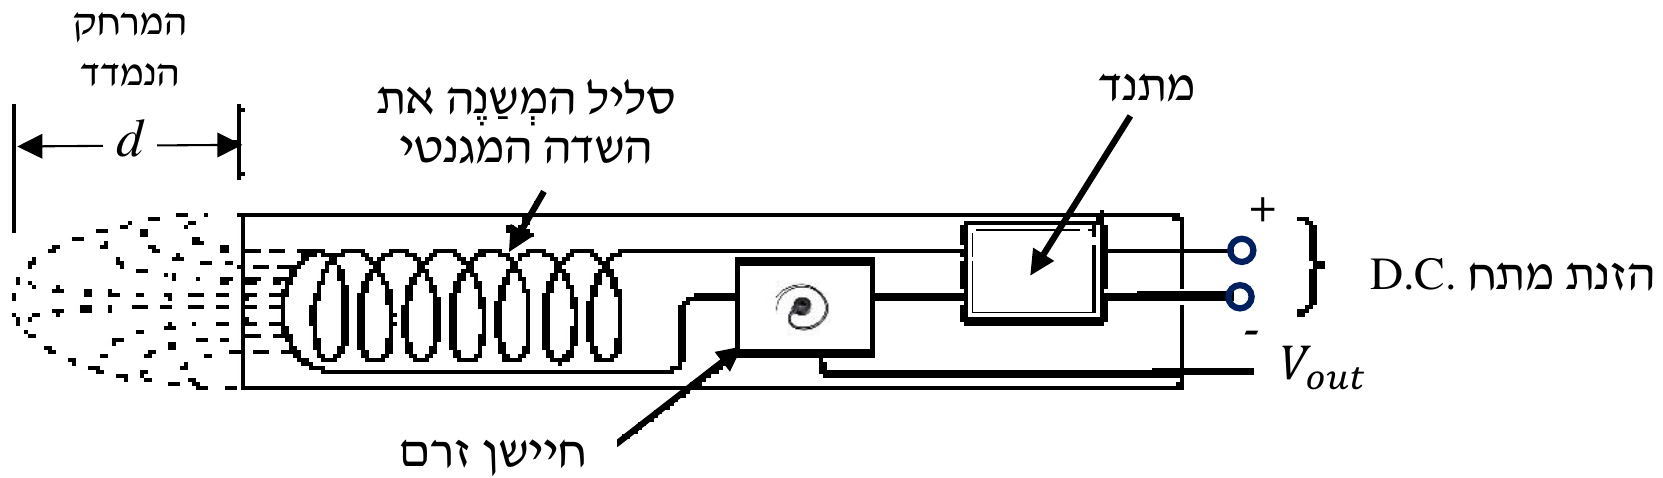
הסבירו, מהו חיישן קירבה השראתי - Inductive Proximity Sensor? כיצד הוא פועל?
מהי הנוסחה של מתח המוצא בתלות במרחק?
מהו מתח המוצא בעבור חלק מתכתי הנמצא במרחק של מהחיישן?
רשמו תשובתכם עם 3 ספרות לאחר הנקודה העשרונית.
מדדו מתח מוצא בעבור חלק מתכתי מסויים. מה מרחקו מהחיישן?
◂ פתרון מלא לשאלה 19
סעיף א
חיישן ללא מגע לגילוי ולמדידת מרחק של מתכת, הפועל על עקרון ההשראה האלקטרומגנטית
1. חיישן קירבה השראתי הוא חיישן ללא מגע שמשמש לגילוי נוכחות של חלקי מתכת ולמדידת המרחק אליהם. טווח החישה שלו קצר – בדרך כלל עשיריות מילימטר עד כ-.
2. מבנה (לפי האיור): מתנד שמוזן ממתח DC, סליל בקצה החיישן שיוצר את השדה המגנטי, חיישן זרם (מעגל גילוי), ומוצא .
3. פעולה: המתנד מעביר בסליל זרם חילופין בתדירות גבוהה, והסליל יוצר שדה אלקטרומגנטי מתחלף בחזית החיישן.
4. כשחלק מתכתי מתקרב לשדה, נוצרים בו זרמי מערבולת (זרמי פוקו) שגוזלים אנרגיה מהשדה ומשנים את ההשראות ואת עוצמת התנודה במתנד. ככל שהמתכת קרובה יותר, ההשפעה גדולה יותר.
5. חיישן הזרם מזהה את השינוי ומתרגם אותו למתח מוצא , ולפי ערכו יודעים את המרחק של החלק המתכתי.
תשובה: חיישן שיוצר שדה אלקטרומגנטי מתחלף בעזרת מתנד וסליל; מתכת שמתקרבת משנה את השדה (זרמי מערבולת), והשינוי מתורגם למתח מוצא שתלוי במרחק.
סעיף ב
[V, mm]
נתון: שתי נקודות על האופיין: ו-. מניחים אופיין לינארי.
מבוקש: .
1. השיפוע:
2. נקודת החיתוך – נציב את הנקודה :
3. בדיקה בנקודה השנייה: ✓
תשובה: , כאשר בוולט ו- במ"מ.
סעיף ג
נציב בנוסחה מסעיף ב:
תשובה:
סעיף ד
נבודד את מהנוסחה של סעיף ב:
נציב:
תשובה: