דילוג לתוכן המרכזי

מבחן מה"ט מערכות בקרה, רכיבים ומתמרים 97112 - אביב 2025 מועד א'

הנדסת אלקטרוניקה · סמל 97112 · 17 שאלות · פתרון מלא לכל סעיף

מבחן הגמר הממלכתי של מה"ט במערכות בקרה, רכיבים ומתמרים, אביב 2025 מועד א', כל 17 השאלות כמו בשאלון. לכל סעיף יש תשובה סופית ופתרון מלא ומוסבר, צעד אחרי צעד. נסו לפתור לבד, ואז פתחו את הפתרון.

הנחיות הבחינה

משך הבחינה: ארבע שעות.

מבנה השאלון: 17 שאלות בשאלון. השאלון מחולק לשני חלקים.

חלק א' – שאלות סגורות.

יש לענות על שמונה שאלות בלבד, מתוך השאלות 1-11.

ערך כל שאלה חמש נקודות, סה"כ 40 נקודות.

חלק ב' – שאלות פתוחות.

יש לענות על ארבע שאלות בלבד, מתוך השאלות 12-17.

ערך כל שאלה 15 נקודות, סה"כ 60 נקודות.

סה"כ: 100 נקודות.

חומר עזר: מחשבון (אין להשתמש במחשב כף יד או במחשבון עם תקשורת חיצונית).

דפי נוסחאות יצורפו לשאלון הבחינה.

נוסחאון מה"ט במערכות בקרה, רכיבים ומתמרים - להורדה ב-PDF, 58 עמודים.

שאלה 1 · חישוב תמסורת תהליך מחוג סגור

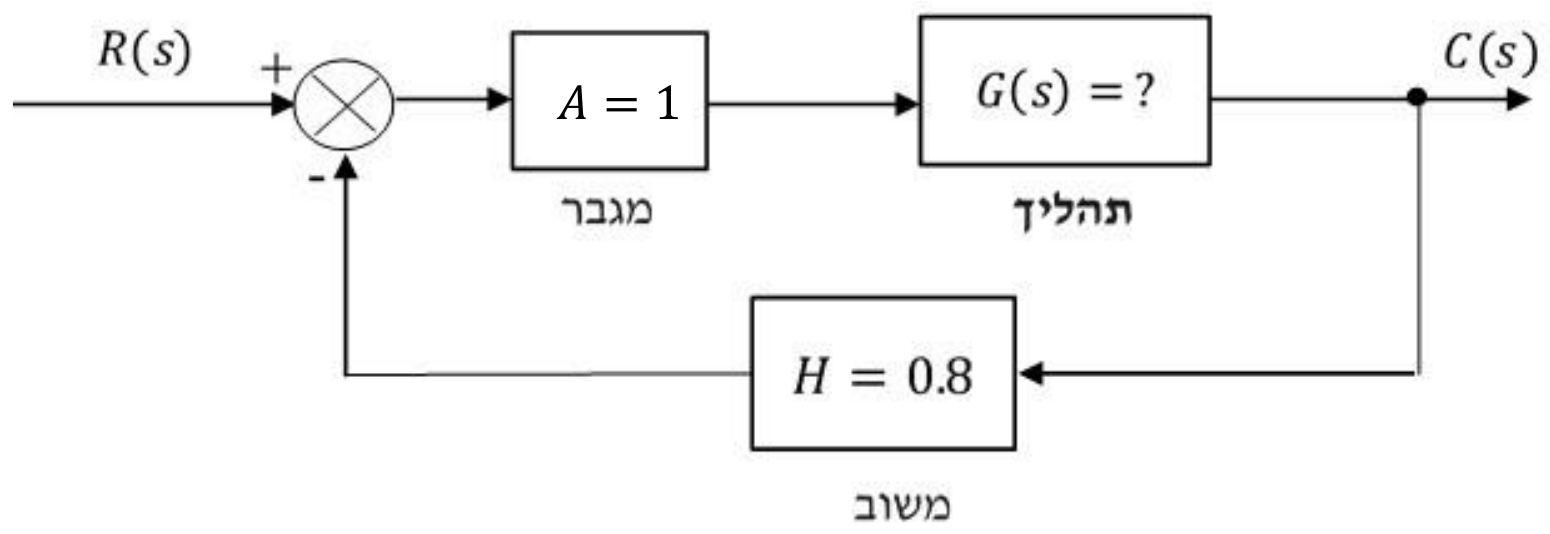
באיור לשאלה 1 מוצגת סכמת מלבנים של מערכת בקרה. פונקציית התמסורת של מערכת הבקרה בחוג סגור היא: Gf(s)=15S+19G_f(s)=\frac{15}{S+19}.

פונקציית התמסורת של תהליך מערכת הבקרה G(s)G(s) הנתונה היא:

א. G(s)=21S+19G(s)=\frac{21}{S+19}.

ב. G(s)=14S+4G(s)=\frac{14}{S+4}.

ג. G(s)=15S+19G(s)=\frac{15}{S+19}.

ד. G(s)=15S+7G(s)=\frac{15}{S+7}.

(5 נקודות)
◂ פתרון מלא לשאלה 1

פתרון

תשובה:

ד. G(s)=15S+7G(s)=\frac{15}{S+7}

נתון: מגבר A=1A=1, משוב שלילי H=0.8H=0.8, ופונקציית התמסורת בחוג סגור Gf(s)=15S+19G_f(s)=\frac{15}{S+19}.

מבוקש: פונקציית התמסורת של התהליך G(s)G(s).

1. בענף הישיר המגבר והתהליך בטור, ולכן התמסורת הישירה היא A⋅G=GA\cdot G=G. פונקציית התמסורת בחוג סגור עם משוב שלילי:

Gf=A⋅G1+A⋅G⋅H=G1+0.8⋅GG_f=\frac{A\cdot G}{1+A\cdot G\cdot H}=\frac{G}{1+0.8\cdot G}

2. נבודד את GG מתוך המשוואה:

Gf⋅(1+0.8G)=G ⇒ Gf=G⋅(1−0.8Gf) ⇒ G=Gf1−0.8GfG_f\cdot(1+0.8G)=G\ \Rightarrow\ G_f=G\cdot(1-0.8G_f)\ \Rightarrow\ G=\frac{G_f}{1-0.8G_f}

3. נציב Gf=15S+19G_f=\frac{15}{S+19} ונכפיל מונה ומכנה ב-(S+19)(S+19):

G=15(S+19)−0.8⋅15=15S+19−12=15S+7G=\frac{15}{(S+19)-0.8\cdot15}=\frac{15}{S+19-12}=\frac{15}{S+7}

4. בדיקה: Gf=15S+71+0.8⋅15S+7=15S+7+12=15S+19G_f=\frac{\frac{15}{S+7}}{1+0.8\cdot\frac{15}{S+7}}=\frac{15}{S+7+12}=\frac{15}{S+19} - מתאים לנתון.

תשובה: ד. G(s)=15S+7G(s)=\frac{15}{S+7}

שאלה 2 · התמרת לפלס של אקספוננט כפול קוסינוס

נתונה הפונקציה f(t)f(t) של מערכת בקרה מסוימת: f(t)=e−5⋅t⋅cos⁡7⋅tf(t)=e^{-5\cdot t}\cdot\cos 7\cdot t

התמרת לפלס של הפונקציה f(t)f(t) היא:

א. F(s)=s+7s2+47⋅s+32F(s)=\frac{s+7}{s^2+47\cdot s+32}.

ב. F(s)=s+5s2+10⋅s+74F(s)=\frac{s+5}{s^2+10\cdot s+74}.

ג. F(s)=s+12s2+35⋅s+72F(s)=\frac{s+12}{s^2+35\cdot s+72}.

ד. F(s)=s+5s2+9⋅s+17F(s)=\frac{s+5}{s^2+9\cdot s+17}.

(5 נקודות)
◂ פתרון מלא לשאלה 2

פתרון

תשובה:

ב. F(s)=s+5s2+10⋅s+74F(s)=\frac{s+5}{s^2+10\cdot s+74}

נחשב את ההתמרה בעזרת זוג ההתמרות של קוסינוס וכלל ההזזה בתחום ss.

1. ההתמרה של קוסינוס עם ω=7\omega=7:

L{cos⁡7t}=ss2+72=ss2+49\mathcal{L}\{\cos 7t\}=\frac{s}{s^2+7^2}=\frac{s}{s^2+49}

2. הכפלה ב-e−ate^{-at} בתחום הזמן שקולה להחלפת ss ב-s+as+a (כאן a=5a=5):

F(s)=s+5(s+5)2+49F(s)=\frac{s+5}{(s+5)^2+49}

3. נפתח את המכנה:

(s+5)2+49=s2+10s+25+49=s2+10s+74(s+5)^2+49=s^2+10s+25+49=s^2+10s+74

F(s)=s+5s2+10⋅s+74F(s)=\frac{s+5}{s^2+10\cdot s+74}

תשובה: ב. F(s)=s+5s2+10⋅s+74F(s)=\frac{s+5}{s^2+10\cdot s+74}

שאלה 3 · אות שגיאה במערכת בחוג סגור

באיור לשאלה 3 מוצגת סכמת מלבנים של מערכת בקרה בחוג סגור.
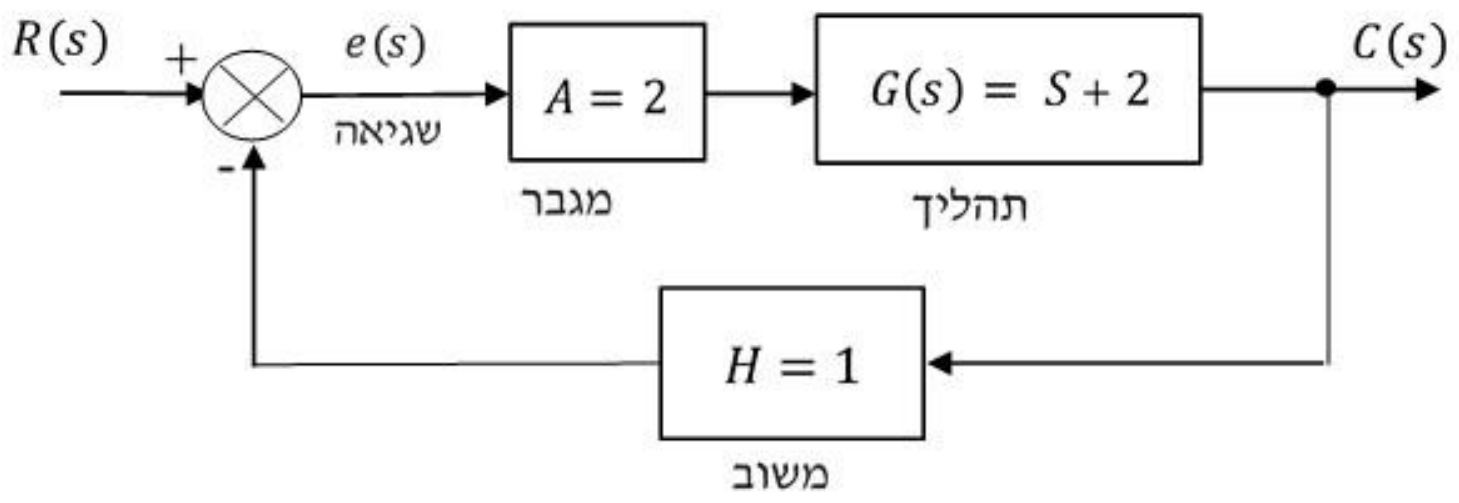
אות השגיאה של מערכת בקרה זו הוא:

א. e(s)=1S+0.5e(s)=\frac{1}{S+0.5}.

ב. e(s)=2S+5e(s)=\frac{2}{S+5}.

ג. e(s)=SS+2.5e(s)=\frac{S}{S+2.5}.

ד. e(s)=0.5S+2.5e(s)=\frac{0.5}{S+2.5}.

(5 נקודות)
◂ פתרון מלא לשאלה 3

פתרון

תשובה:

ד. e(s)=0.5S+2.5e(s)=\frac{0.5}{S+2.5} (ביחס לכניסה: e(s)R(s)\frac{e(s)}{R(s)})

נתון: מגבר A=2A=2, תהליך G(s)=S+2G(s)=S+2, משוב שלילי H=1H=1.

מבוקש: אות השגיאה e(s)e(s) (במוצא הצומת המסכם).

1. בצומת המסכם: e=R−H⋅Ce=R-H\cdot C, ובענף הישיר: C=A⋅G⋅eC=A\cdot G\cdot e.

2. נציב את CC במשוואת הצומת:

e=R−H⋅A⋅G⋅e ⇒ e⋅(1+A⋅G⋅H)=R ⇒ e(s)R(s)=11+A⋅G⋅He=R-H\cdot A\cdot G\cdot e\ \Rightarrow\ e\cdot(1+A\cdot G\cdot H)=R\ \Rightarrow\ \frac{e(s)}{R(s)}=\frac{1}{1+A\cdot G\cdot H}

3. נציב את הנתונים:

1+A⋅G⋅H=1+2⋅(S+2)⋅1=2S+51+A\cdot G\cdot H=1+2\cdot(S+2)\cdot1=2S+5

e(s)R(s)=12S+5\frac{e(s)}{R(s)}=\frac{1}{2S+5}

4. נחלק מונה ומכנה ב-2 כדי שהמקדם של SS במכנה יהיה 1:

e(s)R(s)=0.5S+2.5\frac{e(s)}{R(s)}=\frac{0.5}{S+2.5}

5. אות הכניסה R(s)R(s) אינו נתון בשאלה, ולכן הביטוי שבתשובות הוא אות השגיאה ביחס לכניסה (פונקציית התמסורת של השגיאה), או אות השגיאה עבור כניסה R(s)=1R(s)=1 (הלם יחידה).

תשובה: ד. e(s)=0.5S+2.5e(s)=\frac{0.5}{S+2.5}

שאלה 4 · אות משוב במערכת בחוג סגור

באיור לשאלה 4 מוצגת סכמת מלבנים של מערכת בקרה. כל הערכים המספריים המוצגים בסכמה נמדדו באותו זמן וכאשר המערכת פועלת.
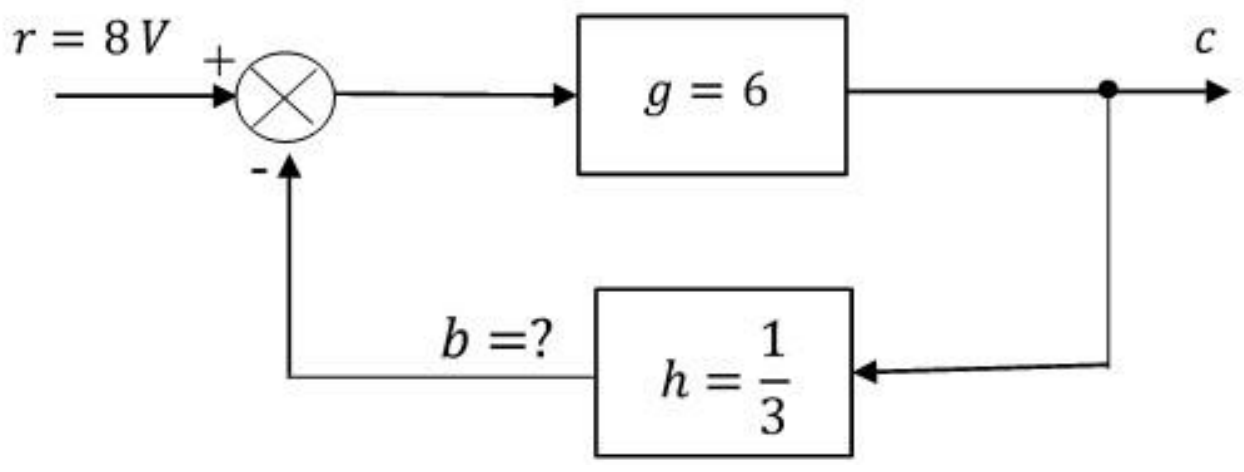
ערך האות bb (המוצא מהמשוב) הוא:

א. 4.765 V4.765\,V.

ב. 6.113 V6.113\,V.

ג. 5.333 V5.333\,V.

ד. 7.002 V7.002\,V.

(5 נקודות)
◂ פתרון מלא לשאלה 4

פתרון

תשובה:

ג. b=5.333 Vb=5.333\,V

נתון: r=8 Vr=8\,V, g=6g=6, משוב שלילי h=13h=\frac{1}{3}.

מבוקש: אות המשוב bb.

1. נחשב את המוצא בעזרת הגבר החוג הסגור:

c=r⋅g1+g⋅h=8⋅61+6⋅13=8⋅63=16 Vc=r\cdot\frac{g}{1+g\cdot h}=8\cdot\frac{6}{1+6\cdot\frac{1}{3}}=8\cdot\frac{6}{3}=16\,V

2. אות המשוב הוא המוצא כפול הגבר המשוב:

b=h⋅c=13⋅16=5.333 Vb=h\cdot c=\frac{1}{3}\cdot16=5.333\,V

3. בדיקה: השגיאה e=r−b=8−5.333=2.667 Ve=r-b=8-5.333=2.667\,V, ו-c=g⋅e=6⋅2.667=16 Vc=g\cdot e=6\cdot2.667=16\,V - מתאים.

תשובה: ג. b=5.333 Vb=5.333\,V

שאלה 5 · זיהוי סוג בקר מתרשים מלבנים

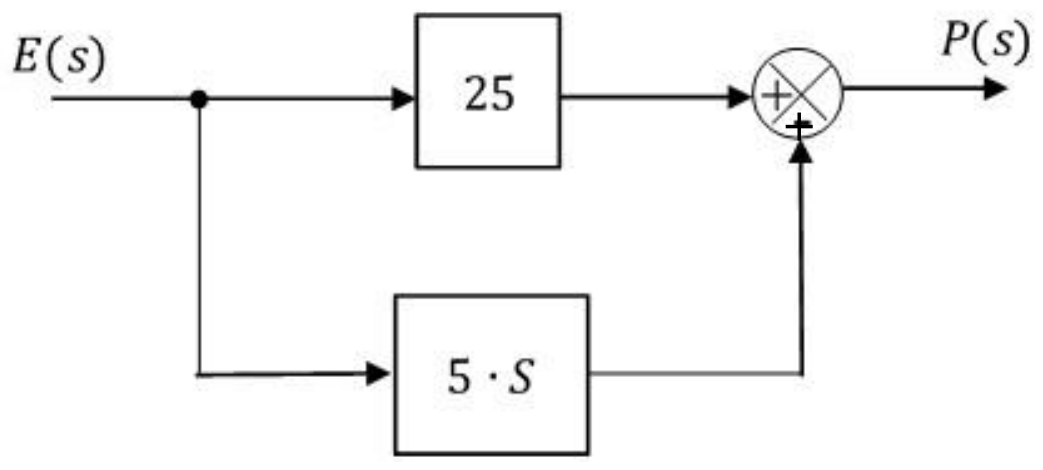
באיור לשאלה 5 מוצג תרשים מלבנים של בקר מסוים. אות המבוא הוא השגיאה היחסית E(s)E(s), ואות המוצא הוא תגובת הבקר P(s)P(s).

על פי האיור לעיל סוג הבקר הוא:

א. בקר PDPD.

ב. בקר PIPI.

ג. בקר PP.

ד. בקר PIDPID.

(5 נקודות)
◂ פתרון מלא לשאלה 5

פתרון

תשובה:

א. בקר PDPD

נכתוב את פונקציית התמסורת של הבקר ונזהה את רכיביו.

1. השגיאה E(s)E(s) מתפצלת לשני ענפים מקבילים, ושניהם נכנסים לצומת המסכם בסימן ++:

P(s)=25⋅E(s)+5S⋅E(s) ⇒ P(s)E(s)=25+5SP(s)=25\cdot E(s)+5S\cdot E(s)\ \Rightarrow\ \frac{P(s)}{E(s)}=25+5S

2. הענף 2525 הוא רכיב יחסי (Kp=25K_p=25), והענף 5S5S הוא רכיב גוזר (הכפלה ב-SS היא גזירה בתחום הזמן, Kd=5K_d=5).

3. אין ענף מהצורה KiS\frac{K_i}{S}, כלומר אין רכיב אינטגרלי. לכן זהו בקר יחסי-גוזר: p(t)=25 e(t)+5de(t)dtp(t)=25\,e(t)+5\frac{de(t)}{dt}.

תשובה: א. בקר PDPD

שאלה 6 · Transfer function of a linear sensor

The figure to question 6 illustrates lengthening (התארכות) ΔL\Delta L of Power Sensor versus the force F operating on it.
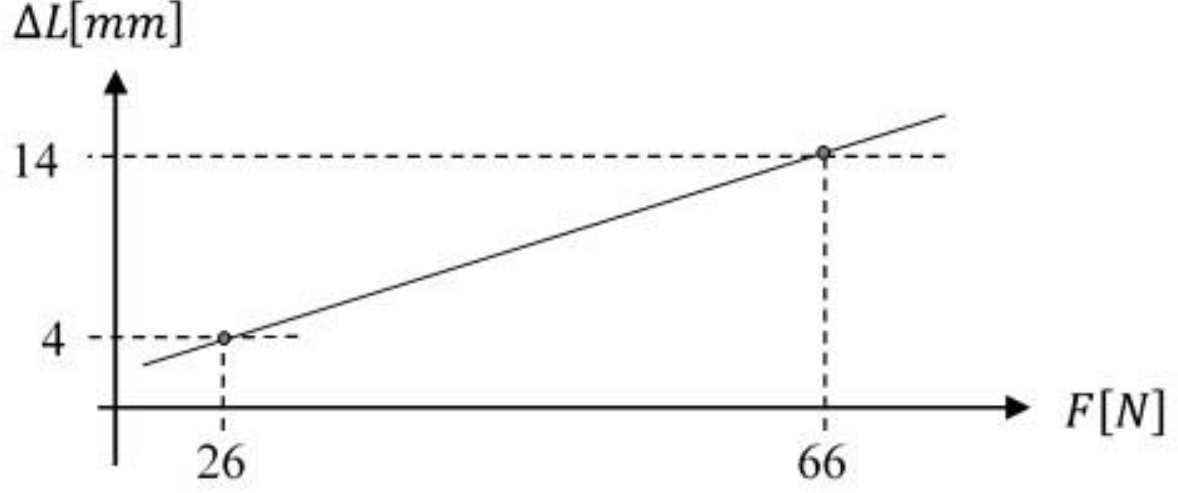
What is the transmission function of the Power Sensor?

א. ΔLsensor=0.42⋅F+1.78\Delta L_{sensor}=0.42\cdot F+1.78.

ב. ΔLsensor=0.34⋅F−0.78\Delta L_{sensor}=0.34\cdot F-0.78.

ג. ΔLsensor=0.25⋅F−2.50\Delta L_{sensor}=0.25\cdot F-2.50.

ד. ΔLsensor=0.41⋅F+1.63\Delta L_{sensor}=0.41\cdot F+1.63.

(5 נקודות)
◂ פתרון מלא לשאלה 6

פתרון

תשובה:

ג. ΔLsensor=0.25⋅F−2.50\Delta L_{sensor}=0.25\cdot F-2.50

נתון: שתי נקודות על האופיין הליניארי: (F1,ΔL1)=(26 N,4 mm)(F_1,\Delta L_1)=(26\,\text{N},4\,\text{mm}) ו-(F2,ΔL2)=(66 N,14 mm)(F_2,\Delta L_2)=(66\,\text{N},14\,\text{mm}).

מבוקש: משוואת הישר ΔL=m⋅F+b\Delta L=m\cdot F+b.

1. השיפוע (רגישות החיישן):

m=ΔL2−ΔL1F2−F1=14−466−26=1040=0.25 mmNm=\frac{\Delta L_2-\Delta L_1}{F_2-F_1}=\frac{14-4}{66-26}=\frac{10}{40}=0.25\,\frac{\text{mm}}{\text{N}}

2. החותך: נציב את הנקודה (26,4)(26,4):

b=ΔL1−m⋅F1=4−0.25⋅26=4−6.5=−2.5 mmb=\Delta L_1-m\cdot F_1=4-0.25\cdot26=4-6.5=-2.5\,\text{mm}

3. בדיקה בנקודה השנייה: 0.25⋅66−2.5=16.5−2.5=14 mm0.25\cdot66-2.5=16.5-2.5=14\,\text{mm} - מתאים.

תשובה: ג. ΔLsensor=0.25⋅F−2.50\Delta L_{sensor}=0.25\cdot F-2.50

שאלה 7 · בחירת שסתום בקרה לפי מקדם Cv

מזרימים נפט דרך שסתום בקרה, בספיקה של 12 גלונים לדקה ובהפרש לחצים של 19.5 PSI19.5\,PSI.

המשקל הסגולי (specific gravity) של הנפט: s.g.=0.91 [g/cm3]s.g.=0.91\,[g/cm^3].

לרשותכם ארבעה שסתומי ויסות שונים בעלי CvC_v של: 2.59, 2.91, 3.26, 3.52.

איזה CvC_v של שסתום בקרה מתאים עבור ספיקת הנפט הנתונה בשאלה?

א. Cv=3.52C_v=3.52

ב. Cv=2.59C_v=2.59

ג. Cv=2.91C_v=2.91

ד. Cv=3.26C_v=3.26

(5 נקודות)
◂ פתרון מלא לשאלה 7

פתרון

תשובה:

ב. Cv=2.59C_v=2.59

נתון: Q=12 GPMQ=12\,\text{GPM}, ΔP=19.5 psi\Delta P=19.5\,\text{psi}, s.g.=0.91s.g.=0.91.

מבוקש: מקדם הזרימה CvC_v הדרוש.

1. נוסחת הספיקה של שסתום בקרה לנוזל (ספיקה בגלונים לדקה, לחץ ב-psi):

Q=Cv⋅ΔPs.g. ⇒ Cv=Q⋅s.g.ΔPQ=C_v\cdot\sqrt{\frac{\Delta P}{s.g.}}\ \Rightarrow\ C_v=Q\cdot\sqrt{\frac{s.g.}{\Delta P}}

2. נציב:

Cv=12⋅0.9119.5=12⋅0.04667=12⋅0.2160=2.592C_v=12\cdot\sqrt{\frac{0.91}{19.5}}=12\cdot\sqrt{0.04667}=12\cdot0.2160=2.592

3. הערך המחושב מתאים לשסתום עם Cv=2.59C_v=2.59. שסתום עם CvC_v גדול יותר יעבוד ברוב הזמן בפתיחה חלקית בלבד, ואילו השסתום שה-CvC_v שלו שווה לערך המחושב מתאים בדיוק לספיקה ולהפרש הלחצים הנתונים.

תשובה: ב. Cv=2.59C_v=2.59

שאלה 8 · תגובת בקר יחסי לאופיין שגיאה

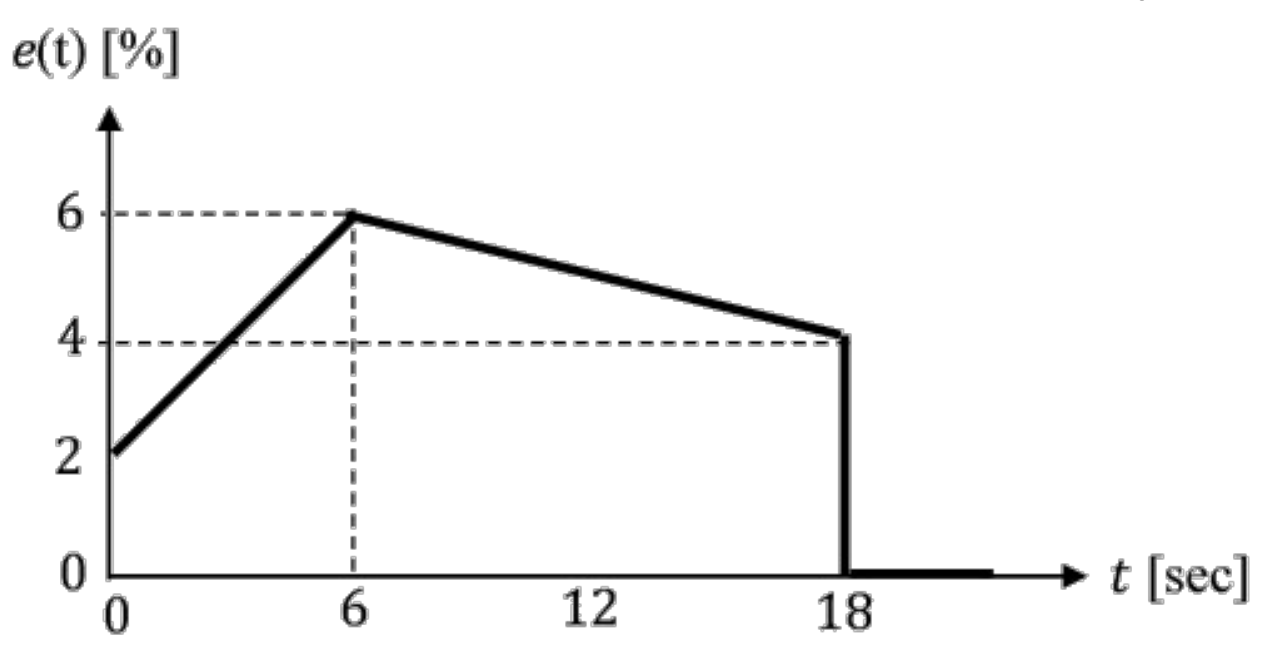
באיור לשאלה 8 נתון אופיין שגיאה עבור בקר יחסי - Proportional Controler.

נתון: P0=12.4 %P_0=12.4\,\%, kp=3.5k_p=3.5.

ערכה הרגעי של תגובת הבקר P(t)P(t) [%] בזמן t=6 sect=6\,sec הוא:

א. P(6)=29.7 %P(6)=29.7\,\%.

ב. P(6)=24.6 %P(6)=24.6\,\%.

ג. P(6)=35.9 %P(6)=35.9\,\%.

ד. P(6)=33.4 %P(6)=33.4\,\%.

(5 נקודות)
◂ פתרון מלא לשאלה 8

פתרון

תשובה:

ד. P(6)=33.4 %P(6)=33.4\,\%

נתון: kp=3.5k_p=3.5, P0=12.4 %P_0=12.4\,\%, ואופיין השגיאה באיור.

מבוקש: תגובת הבקר ברגע t=6 sect=6\,\text{sec}.

1. משוואת הבקר היחסי:

P(t)=kp⋅e(t)+P0P(t)=k_p\cdot e(t)+P_0

2. מהאיור, ברגע t=6 sect=6\,\text{sec} השגיאה בשיאה: e(6)=6 %e(6)=6\,\%.

3. נציב:

P(6)=3.5⋅6+12.4=21+12.4=33.4 %P(6)=3.5\cdot6+12.4=21+12.4=33.4\,\%

תשובה: ד. P(6)=33.4 %P(6)=33.4\,\%

שאלה 9 · הגדרת זמן מת בבקרה

זמן מת (Dead Time) בבקרה הוא:

א. הזמן שבו מעבירים את תוצאות המדידה למערכת ממוחשבת.

ב. הזמן שבו המערכת סיימה להגיב לשינויים שהתרחשו בכניסות שלה.

ג. זמן העיכוב שבו המערכת אינה מגיבה לשינויים שהתרחשו בכניסות שלה.

ד. הזמן שבו המערכת השתבשה ואינה מפיקה תגובה נכונה.

(5 נקודות)
◂ פתרון מלא לשאלה 9

פתרון

תשובה:

ג. זמן העיכוב שבו המערכת אינה מגיבה לשינויים שהתרחשו בכניסות שלה

זמן מת (השהיה טהורה) הוא פרק הזמן שעובר מרגע שחל שינוי בכניסה של המערכת ועד שמתחיל להופיע שינוי כלשהו במוצא. במהלך פרק זמן זה המוצא אינו מגיב כלל - למשל זמן ההובלה של חומר בצינור או על מסוע עד לחיישן.

בתחום לפלס הוא מתואר על ידי הגורם e−Td⋅se^{-T_d\cdot s}, כאשר TdT_d הוא הזמן המת.

•א מתאר זמן העברת נתונים, ולא תכונה של תגובת המערכת.

•ב מתאר את סוף התגובה (זמן התייצבות), ולא את העיכוב שלפני תחילתה.

•ד מתאר תקלה, ולא תכונה דינמית של המערכת.

תשובה: ג. זמן העיכוב שבו המערכת אינה מגיבה לשינויים שהתרחשו בכניסות שלה.

שאלה 10 · חישוב משקל בנזין במיכל מלא

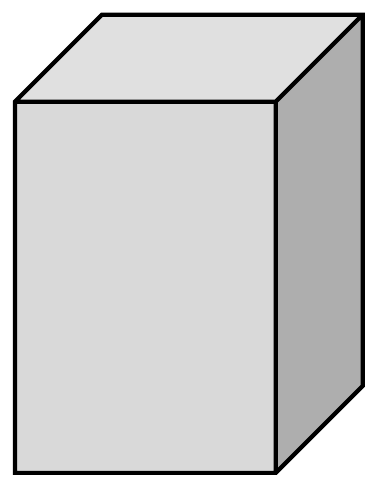
באיור לשאלה 10 מוצג מיכל בנזין והוא מלא בבנזין במלואו. מידות המיכל הפנימיות הן: a=35 cma=35\,cm, b=42 cmb=42\,cm, h=68 cmh=68\,cm. המשקל הסגולי של הבנזין ρ=0.91 [grcm3]\rho=0.91\,\left[\frac{gr}{cm^3}\right].

משקל הבנזין במיכל WbenW_{ben} הוא:

א. Wben=84.563 kgrW_{ben}=84.563\,kgr.

ב. Wben=90.964 kgrW_{ben}=90.964\,kgr.

ג. Wben=76.192 kgrW_{ben}=76.192\,kgr.

ד. Wben=96.191 kgrW_{ben}=96.191\,kgr.

(5 נקודות)
◂ פתרון מלא לשאלה 10

פתרון

תשובה:

ב. Wben=90.964 kgrW_{ben}=90.964\,kgr

נתון: מידות פנימיות a=35 cma=35\,\text{cm}, b=42 cmb=42\,\text{cm}, h=68 cmh=68\,\text{cm}, ρ=0.91 grcm3\rho=0.91\,\frac{\text{gr}}{\text{cm}^3}.

מבוקש: משקל (מסת) הבנזין במיכל.

1. נפח המיכל (תיבה):

V=a⋅b⋅h=35⋅42⋅68=99960 cm3V=a\cdot b\cdot h=35\cdot42\cdot68=99960\,\text{cm}^3

2. המסה היא הנפח כפול הצפיפות:

Wben=ρ⋅V=0.91⋅99960=90963.6 grW_{ben}=\rho\cdot V=0.91\cdot99960=90963.6\,\text{gr}

3. נמיר לקילוגרמים:

Wben=90963.61000=90.964 kgrW_{ben}=\frac{90963.6}{1000}=90.964\,\text{kgr}

תשובה: ב. Wben=90.964 kgrW_{ben}=90.964\,kgr

שאלה 11 · תפקיד ארגון ISA

מהו התפקיד העיקרי של ארגון International Society of Automation - ISA?

א. פיתוח תקנים וסטנדרטים לבקרת תהליכים אוטומטיים בתעשייה.

ב. הסמכת מהנדסים בתחומי הבטיחות והאבטחה לבקרה ואוטומציה.

ג. ניהול פרויקטים בתחום הנדסת בקרה ואוטומציה.

ד. הענקת תארים אקדמיים בתחום הנדסת בקרה ואוטומציה.

(5 נקודות)
◂ פתרון מלא לשאלה 11

פתרון

תשובה:

א. פיתוח תקנים וסטנדרטים לבקרת תהליכים אוטומטיים בתעשייה

ISA הוא ארגון מקצועי בינלאומי שעיקר פעילותו הוא כתיבת תקנים לתחום הבקרה והאוטומציה. דוגמאות מוכרות: ISA-5.1 (סמלים וזיהוי מכשור בשרטוטי P&ID), ISA-88 (בקרת תהליכי אצווה), ISA-95 (שילוב מערכות ייצור עם מערכות ארגוניות), ISA/IEC 62443 (אבטחת מערכות בקרה תעשייתיות).

הארגון אמנם מקיים גם הכשרות ותעודות מקצועיות, אך אינו מנהל פרויקטים ואינו מעניק תארים אקדמיים, והתפקיד העיקרי שלו הוא פיתוח תקנים.

תשובה: א. פיתוח תקנים וסטנדרטים לבקרת תהליכים אוטומטיים בתעשייה.

שאלה 12 · חוג סגור מסדר שני: תמסורת, תדירות טבעית

באיור לשאלה 12 מוצג תרשים מלבנים של מערכת בקרה מסוימת.
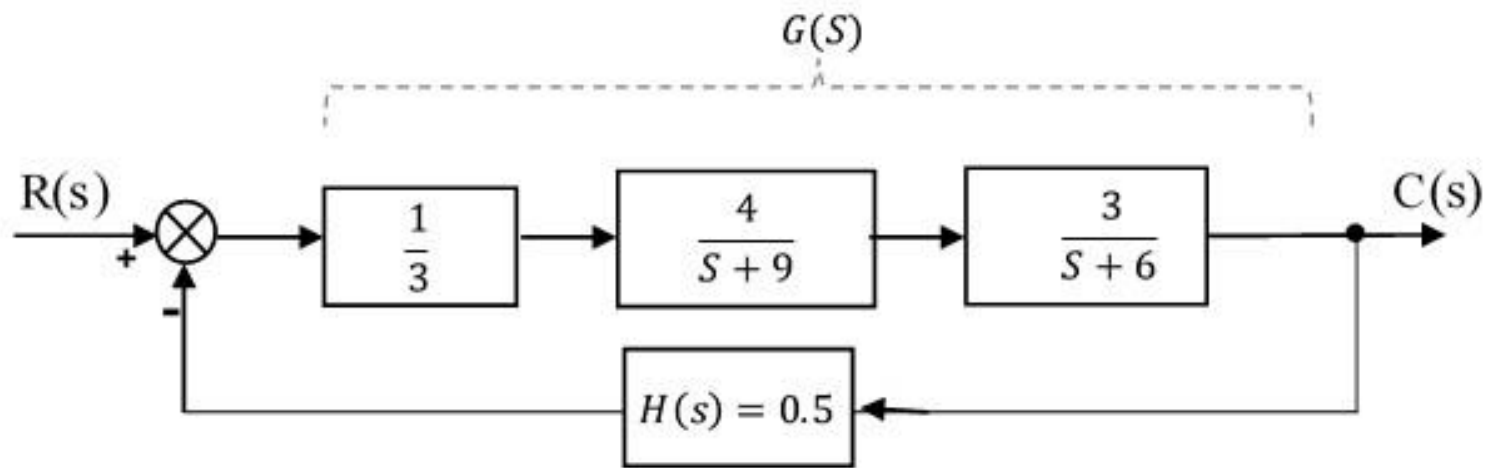
א.

מהי פונקציית התמסורת Gf(s)=C(s)R(s)G_f(s)=\frac{C(s)}{R(s)}.

(7 נקודות)
ב.

מהי התדירות הטבעית ωn\omega_n של מערכת הבקרה?

(4 נקודות)
ג.

מהי תגובת המערכת במצב מתמיד לכניסת מדרגת יחידה?

(4 נקודות)
◂ פתרון מלא לשאלה 12

סעיף א

תשובה:

Gf(s)=4S2+15S+56G_f(s)=\frac{4}{S^2+15S+56}

נתון: שלושה בלוקים בטור בענף הישיר: 13\frac{1}{3}, 4S+9\frac{4}{S+9}, 3S+6\frac{3}{S+6}, ומשוב שלילי H(s)=0.5H(s)=0.5.

מבוקש: Gf(s)=C(s)R(s)G_f(s)=\frac{C(s)}{R(s)}.

1. בלוקים בטור מוכפלים, ומקבלים את התמסורת הישירה G(s)G(s) (המסומנת באיור):

G(s)=13⋅4S+9⋅3S+6=4(S+9)(S+6)=4S2+15S+54G(s)=\frac{1}{3}\cdot\frac{4}{S+9}\cdot\frac{3}{S+6}=\frac{4}{(S+9)(S+6)}=\frac{4}{S^2+15S+54}

2. פונקציית התמסורת בחוג סגור עם משוב שלילי:

Gf(s)=G1+G⋅HG_f(s)=\frac{G}{1+G\cdot H}

3. נציב, ונכפיל מונה ומכנה ב-(S2+15S+54)(S^2+15S+54):

Gf(s)=4S2+15S+54+4⋅0.5=4S2+15S+56G_f(s)=\frac{4}{S^2+15S+54+4\cdot0.5}=\frac{4}{S^2+15S+56}

תשובה: Gf(s)=4S2+15S+56G_f(s)=\frac{4}{S^2+15S+56}

סעיף ב

תשובה:

ωn=56≈7.483 radsec\omega_n=\sqrt{56}\approx7.483\,\frac{rad}{sec}

נשווה את המכנה לצורה התקנית של מערכת מסדר שני.

1. הצורה התקנית: S2+2ζωnS+ωn2S^2+2\zeta\omega_n S+\omega_n^2.

2. השוואת המקדם החופשי:

ωn2=56 ⇒ ωn=56=7.483 radsec\omega_n^2=56\ \Rightarrow\ \omega_n=\sqrt{56}=7.483\,\frac{\text{rad}}{\text{sec}}

3. (להשלמה) מקדם הריסון מהשוואת המקדם של SS:

2ζωn=15 ⇒ ζ=152⋅7.483=1.0022\zeta\omega_n=15\ \Rightarrow\ \zeta=\frac{15}{2\cdot7.483}=1.002

כלומר המערכת מרוסנת-יתר מעט (הקטבים S=−7S=-7 ו-S=−8S=-8, כי (S+7)(S+8)=S2+15S+56(S+7)(S+8)=S^2+15S+56), והתגובה למדרגה אינה מתנודדת.

תשובה: ωn=56≈7.483 radsec\omega_n=\sqrt{56}\approx7.483\,\frac{rad}{sec}

סעיף ג

תשובה:

c(∞)=456=114≈0.0714c(\infty)=\frac{4}{56}=\frac{1}{14}\approx0.0714

נשתמש במשפט הערך הסופי.

1. כניסת מדרגת יחידה: R(s)=1SR(s)=\frac{1}{S}, ולכן C(s)=1S⋅4S2+15S+56C(s)=\frac{1}{S}\cdot\frac{4}{S^2+15S+56}.

2. המערכת יציבה (שני הקטבים −7-7 ו-−8-8 בחצי המישור השמאלי), ולכן מותר להשתמש במשפט הערך הסופי:

c(∞)=lim⁡S→0S⋅C(s)=lim⁡S→04S2+15S+56=456=0.0714c(\infty)=\lim_{S\to0}S\cdot C(s)=\lim_{S\to0}\frac{4}{S^2+15S+56}=\frac{4}{56}=0.0714

3. כלומר במצב מתמיד המוצא מגיע ל-7.14 %7.14\,\% בלבד מערך הכניסה (השגיאה במצב מתמיד 1−0.0714=0.9291-0.0714=0.929).

תשובה: c(∞)=114≈0.0714c(\infty)=\frac{1}{14}\approx0.0714

שאלה 13 · סוג מערכת, קבועי שגיאה ושגיאות מצב מתמיד

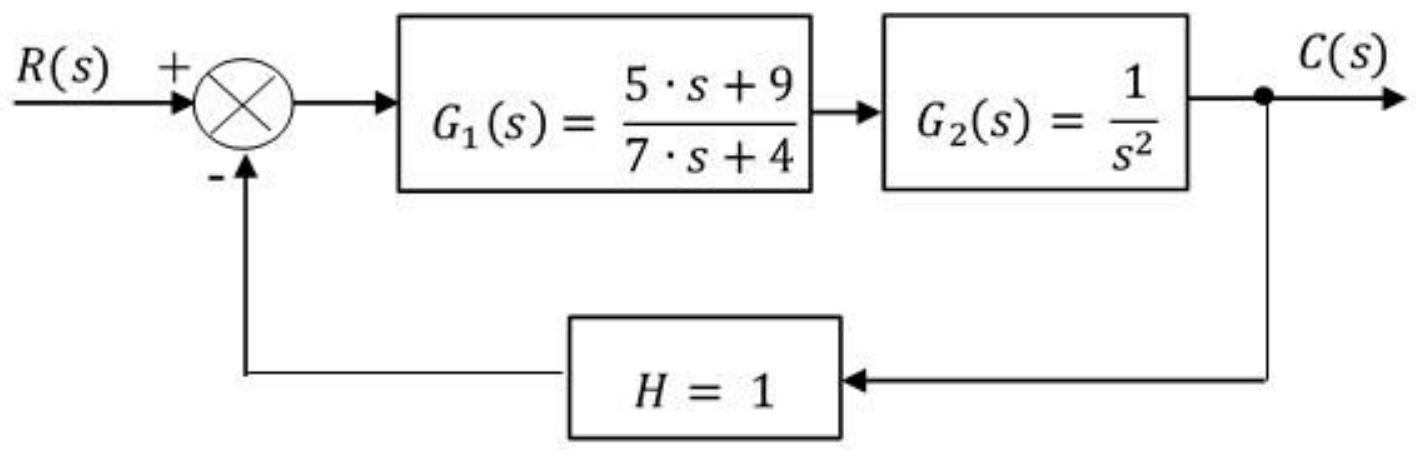
באיור לשאלה 13 מוצגת סכמת מלבנים של מערכת בקרה. בכניסה מחוברת מדרגת יחידה.
א.

מהו סוג המערכת? נמקו את תשובתכם. תשובה ללא נימוק לא תזכה בניקוד.

(2 נקודות)
ב.

מהם קבועי השגיאה kpk_p, kvk_v, kak_a של המערכת?

(7 נקודות)
ג.

במצב המתמיד, מהן: שגיאת המצב esspe_{ssp}, שגיאת המהירות essve_{ssv} ושגיאות התאוצה essae_{ssa}?

(6 נקודות)
◂ פתרון מלא לשאלה 13

סעיף א

תשובה:

מערכת מסוג 2

סוג המערכת הוא מספר האינטגרטורים (קטבים ב-S=0S=0) בפונקציית התמסורת של החוג הפתוח G⋅HG\cdot H.

1. התמסורת של החוג הפתוח:

G1⋅G2⋅H=5S+97S+4⋅1S2⋅1=5S+9S2⋅(7S+4)G_1\cdot G_2\cdot H=\frac{5S+9}{7S+4}\cdot\frac{1}{S^2}\cdot1=\frac{5S+9}{S^2\cdot(7S+4)}

2. במכנה יש גורם S2S^2, כלומר שני קטבים בראשית (שני אינטגרטורים). הגורם 7S+47S+4 אינו מתאפס ב-S=0S=0.

תשובה: מערכת מסוג 2, כי בחוג הפתוח יש גורם S2S^2 במכנה (שני קטבים ב-S=0S=0).

סעיף ב

תשובה:

kp=∞k_p=\infty, kv=∞k_v=\infty, ka=94=2.25k_a=\frac{9}{4}=2.25

נחשב כל קבוע לפי הגדרתו כגבול של התמסורת בחוג פתוח G⋅H=5S+9S2(7S+4)G\cdot H=\frac{5S+9}{S^2(7S+4)}.

1. קבוע שגיאת המצב:

kp=lim⁡S→0G⋅H=lim⁡S→05S+9S2(7S+4)=90=∞k_p=\lim_{S\to0}G\cdot H=\lim_{S\to0}\frac{5S+9}{S^2(7S+4)}=\frac{9}{0}=\infty

2. קבוע שגיאת המהירות:

kv=lim⁡S→0S⋅G⋅H=lim⁡S→05S+9S(7S+4)=∞k_v=\lim_{S\to0}S\cdot G\cdot H=\lim_{S\to0}\frac{5S+9}{S(7S+4)}=\infty

3. קבוע שגיאת התאוצה:

ka=lim⁡S→0S2⋅G⋅H=lim⁡S→05S+97S+4=94=2.25k_a=\lim_{S\to0}S^2\cdot G\cdot H=\lim_{S\to0}\frac{5S+9}{7S+4}=\frac{9}{4}=2.25

תשובה: kp=∞k_p=\infty, kv=∞k_v=\infty, ka=2.25k_a=2.25

סעיף ג

תשובה:

essp=0e_{ssp}=0, essv=0e_{ssv}=0, essa=49≈0.444e_{ssa}=\frac{4}{9}\approx0.444

נציב את קבועי השגיאה מסעיף ב בנוסחאות שגיאת המצב המתמיד (כניסות יחידה: מדרגה, מדרון, פרבולה).

1. שגיאת מצב (כניסת מדרגה):

essp=11+kp=11+∞=0e_{ssp}=\frac{1}{1+k_p}=\frac{1}{1+\infty}=0

2. שגיאת מהירות (כניסת מדרון):

essv=1kv=1∞=0e_{ssv}=\frac{1}{k_v}=\frac{1}{\infty}=0

3. שגיאת תאוצה (כניסה פרבולית):

essa=1ka=12.25=0.444e_{ssa}=\frac{1}{k_a}=\frac{1}{2.25}=0.444

4. הערה: נוסחאות אלה תקפות רק כשהמערכת בחוג סגור יציבה. המשוואה האופיינית כאן היא 1+G⋅H=0 ⇒ 7S3+4S2+5S+9=01+G\cdot H=0\ \Rightarrow\ 7S^3+4S^2+5S+9=0. בטבלת ראוט: שורת S3S^3: 7, 57,\ 5; שורת S2S^2: 4, 94,\ 9; שורת S1S^1: 4⋅5−7⋅94=−10.75\frac{4\cdot5-7\cdot9}{4}=-10.75; שורת S0S^0: 99. בעמודה הראשונה 7, 4, −10.75, 97,\ 4,\ -10.75,\ 9 יש שני חילופי סימן, כלומר שני קטבים בחצי המישור הימני - המערכת בנתונים אלה אינה יציבה, ולכן הערכים לעיל הם הערכים הפורמליים שנותנות הנוסחאות (כפי שהשאלה מבקשת), ובמערכת האמיתית השגיאה לא תתייצב.

תשובה: essp=0e_{ssp}=0, essv=0e_{ssv}=0, essa=0.444e_{ssa}=0.444

שאלה 14 · תמסורת חוג סגור ויציבות לפי ראוט-הורביץ

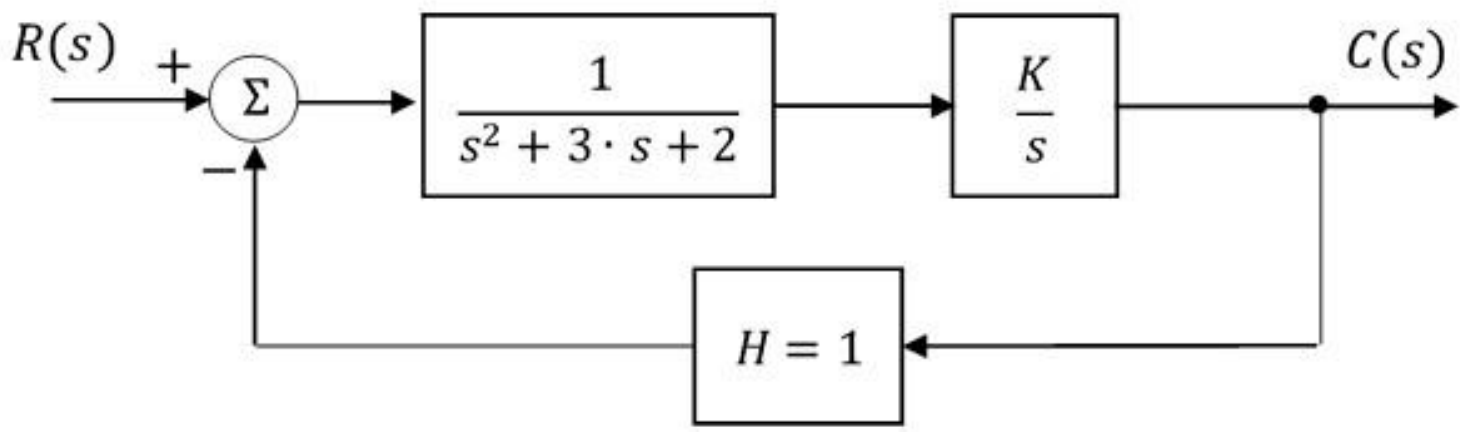
באיור לשאלה 14 מוצג תרשים מלבנים של מערכת בקרה.
א.

מהי פונקציית התמסורת של מערכת הבקרה Gf(s)=C(s)R(s)G_f(s)=\frac{C(s)}{R(s)}?

(5 נקודות)
ב.

מהי פונקציית התמסורת בחוג-פתוח של מערכת הבקרה?

(3 נקודות)
ג.

על פי קריטריון של ראוט-הורביץ, מהו תחום הערכים של KK, שעבורו מערכת הבקרה יציבה?

(7 נקודות)
◂ פתרון מלא לשאלה 14

סעיף א

תשובה:

Gf(s)=Ks3+3s2+2s+KG_f(s)=\frac{K}{s^3+3s^2+2s+K}

נתון: בענף הישיר 1s2+3s+2\frac{1}{s^2+3s+2} בטור עם Ks\frac{K}{s}, משוב שלילי H=1H=1.

מבוקש: Gf(s)G_f(s).

1. התמסורת הישירה (מכפלת הבלוקים בטור):

G(s)=1s2+3s+2⋅Ks=Ks3+3s2+2sG(s)=\frac{1}{s^2+3s+2}\cdot\frac{K}{s}=\frac{K}{s^3+3s^2+2s}

2. חוג סגור עם משוב שלילי יחידה:

Gf(s)=G1+G⋅H=Ks3+3s2+2s1+Ks3+3s2+2sG_f(s)=\frac{G}{1+G\cdot H}=\frac{\frac{K}{s^3+3s^2+2s}}{1+\frac{K}{s^3+3s^2+2s}}

3. נכפיל מונה ומכנה ב-(s3+3s2+2s)(s^3+3s^2+2s):

Gf(s)=Ks3+3s2+2s+KG_f(s)=\frac{K}{s^3+3s^2+2s+K}

תשובה: Gf(s)=Ks3+3s2+2s+KG_f(s)=\frac{K}{s^3+3s^2+2s+K}

סעיף ב

תשובה:

G⋅H=Ks3+3s2+2s=Ks(s+1)(s+2)G\cdot H=\frac{K}{s^3+3s^2+2s}=\frac{K}{s(s+1)(s+2)}

פונקציית התמסורת בחוג פתוח היא מכפלת כל הבלוקים לאורך החוג (ענף ישיר ומשוב):

G(s)⋅H(s)=1s2+3s+2⋅Ks⋅1=Ks3+3s2+2s=Ks(s+1)(s+2)G(s)\cdot H(s)=\frac{1}{s^2+3s+2}\cdot\frac{K}{s}\cdot1=\frac{K}{s^3+3s^2+2s}=\frac{K}{s(s+1)(s+2)}

תשובה: G⋅H=Ks3+3s2+2sG\cdot H=\frac{K}{s^3+3s^2+2s}

סעיף ג

תשובה:

0<K<60<K<6

נבנה טבלת ראוט מהמשוואה האופיינית ונדרוש שלא יהיו חילופי סימן בעמודה הראשונה.

1. המשוואה האופיינית (מכנה GfG_f):

s3+3s2+2s+K=0s^3+3s^2+2s+K=0

2. טבלת ראוט:

שורהעמודה 1עמודה 2
s3s^31122
s2s^233KK
s1s^13⋅2−1⋅K3=6−K3\frac{3\cdot2-1\cdot K}{3}=\frac{6-K}{3}00
s0s^0KK

3. תנאי יציבות - כל איברי העמודה הראשונה חיוביים:

6−K3>0 ⇒ K<6\frac{6-K}{3}>0\ \Rightarrow\ K<6

K>0K>0

4. בגבול K=6K=6 שורת s1s^1 מתאפסת; המשוואה העזר 3s2+6=03s^2+6=0 נותנת s=±j2=±j1.414s=\pm j\sqrt2=\pm j1.414 - המערכת מתנודדת בגבול היציבות, ולכן K=6K=6 אינו נכלל.

תשובה: המערכת יציבה עבור 0<K<60<K<6.

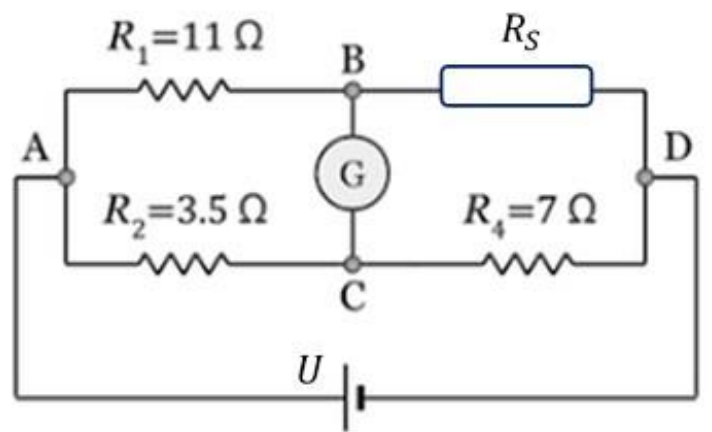
שאלה 15 · גשר ויטסטון מאוזן וחיישן לחץ התנגדותי

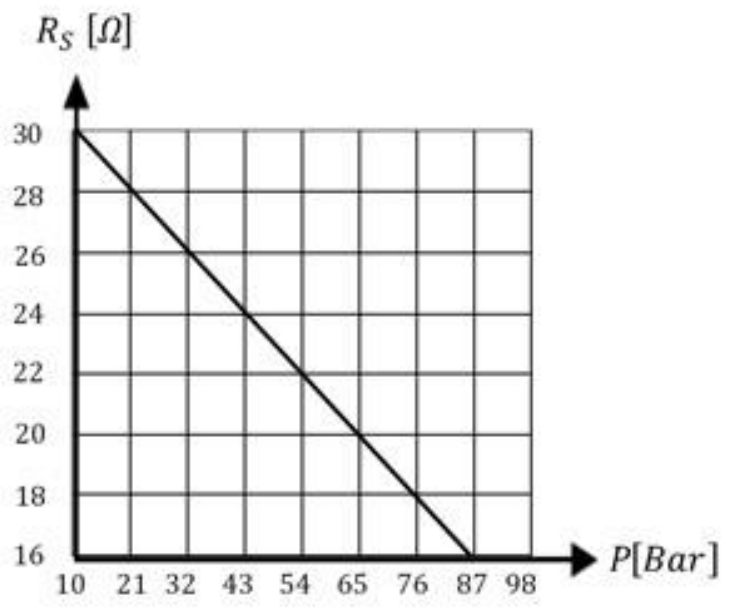
באיור א' לשאלה 15 מוצג גשר ויטסטון מאוזן כלומר VBC=0 VV_{BC}=0\,V. ההתנגדות RSR_S היא של חיישן לחץ הממיר יחידות לחץ [Bar][Bar] ליחידות התנגדות [Ω][\Omega]. באיור ב' לשאלה 15 מוצג אופיין חיישן הלחץ RS=f(P)R_S=f(P).

א.

מתוך איור א', מהו ערך ההתנגדות RSR_S?

(5 נקודות)
ב.

מתוך איור ב', מהי הנוסחה המקשרת את התנגדות החיישן בתלות בלחץ הנמדד? RS=f(P)R_S=f(P).

(5 נקודות)
ג.

מהו הלחץ שנמדד ביחידות [Bar][Bar] בהתאם לנתוני השאלה?

(5 נקודות)
◂ פתרון מלא לשאלה 15

סעיף א

תשובה:

RS=22 ΩR_S=22\,\Omega

נתון: R1=11 ΩR_1=11\,\Omega, R2=3.5 ΩR_2=3.5\,\Omega, R4=7 ΩR_4=7\,\Omega, הגשר מאוזן (VBC=0V_{BC}=0).

מבוקש: RSR_S.

1. נסמן את הזרם I1I_1 בענף העליון A-B-D (דרך R1R_1 ואחריו RSR_S) ואת הזרם I2I_2 בענף התחתון A-C-D (דרך R2R_2 ואחריו R4R_4). כיוון שהגשר מאוזן, לא זורם זרם דרך הגלוונומטר G, ולכן כל ענף נושא זרם אחד לכל אורכו.

2. VBC=0V_{BC}=0 פירושו שנקודות B ו-C באותו פוטנציאל, ולכן מפלי המתח מ-A זהים, וגם מפלי המתח עד D זהים:

I1⋅R1=I2⋅R2I_1\cdot R_1=I_2\cdot R_2, I1⋅RS=I2⋅R4I_1\cdot R_S=I_2\cdot R_4

3. נחלק את המשוואות זו בזו ונקבל את תנאי האיזון:

R1RS=R2R4 ⇒ RS=R1⋅R4R2\frac{R_1}{R_S}=\frac{R_2}{R_4}\ \Rightarrow\ R_S=\frac{R_1\cdot R_4}{R_2}

4. נציב:

RS=11⋅73.5=773.5=22 ΩR_S=\frac{11\cdot7}{3.5}=\frac{77}{3.5}=22\,\Omega

תשובה: RS=22 ΩR_S=22\,\Omega

סעיף ב

תשובה:

RS=−211P+35011≈−0.1818⋅P+31.818 [Ω]R_S=-\frac{2}{11}P+\frac{350}{11}\approx-0.1818\cdot P+31.818\,[\Omega]

נתון: האופיין ליניארי ועובר בנקודות (P1,R1)=(10 Bar,30 Ω)(P_1,R_1)=(10\,\text{Bar},30\,\Omega) ו-(P2,R2)=(87 Bar,16 Ω)(P_2,R_2)=(87\,\text{Bar},16\,\Omega).

מבוקש: משוואת הישר RS=m⋅P+bR_S=m\cdot P+b.

1. השיפוע:

m=R2−R1P2−P1=16−3087−10=−1477=−211=−0.1818 ΩBarm=\frac{R_2-R_1}{P_2-P_1}=\frac{16-30}{87-10}=\frac{-14}{77}=-\frac{2}{11}=-0.1818\,\frac{\Omega}{\text{Bar}}

(בגרף: כל משבצת של 11 Bar11\,\text{Bar} מורידה 2 Ω2\,\Omega.)

2. החותך: נציב את הנקודה (10,30)(10,30):

b=R1−m⋅P1=30+211⋅10=30+1.818=31.818 Ωb=R_1-m\cdot P_1=30+\frac{2}{11}\cdot10=30+1.818=31.818\,\Omega

3. בדיקה בנקודה השנייה: −0.1818⋅87+31.818=−15.818+31.818=16 Ω-0.1818\cdot87+31.818=-15.818+31.818=16\,\Omega - מתאים.

תשובה: RS=−0.1818⋅P+31.818 [Ω]R_S=-0.1818\cdot P+31.818\,[\Omega]

סעיף ג

תשובה:

P=54 BarP=54\,Bar

נציב את ההתנגדות מסעיף א בנוסחת האופיין מסעיף ב ונבודד את PP.

1. RS=22 ΩR_S=22\,\Omega:

22=−211P+3501122=-\frac{2}{11}P+\frac{350}{11}

2. נבודד את PP:

211P=35011−22=350−24211=10811 ⇒ P=1082=54 Bar\frac{2}{11}P=\frac{350}{11}-22=\frac{350-242}{11}=\frac{108}{11}\ \Rightarrow\ P=\frac{108}{2}=54\,\text{Bar}

3. בדיקה בגרף: מעל P=54 BarP=54\,\text{Bar} הישר עובר ב-RS=22 ΩR_S=22\,\Omega - מתאים.

תשובה: P=54 BarP=54\,Bar

שאלה 16 · מדידת טמפרטורה עם RTD ומגבר לא מהפך

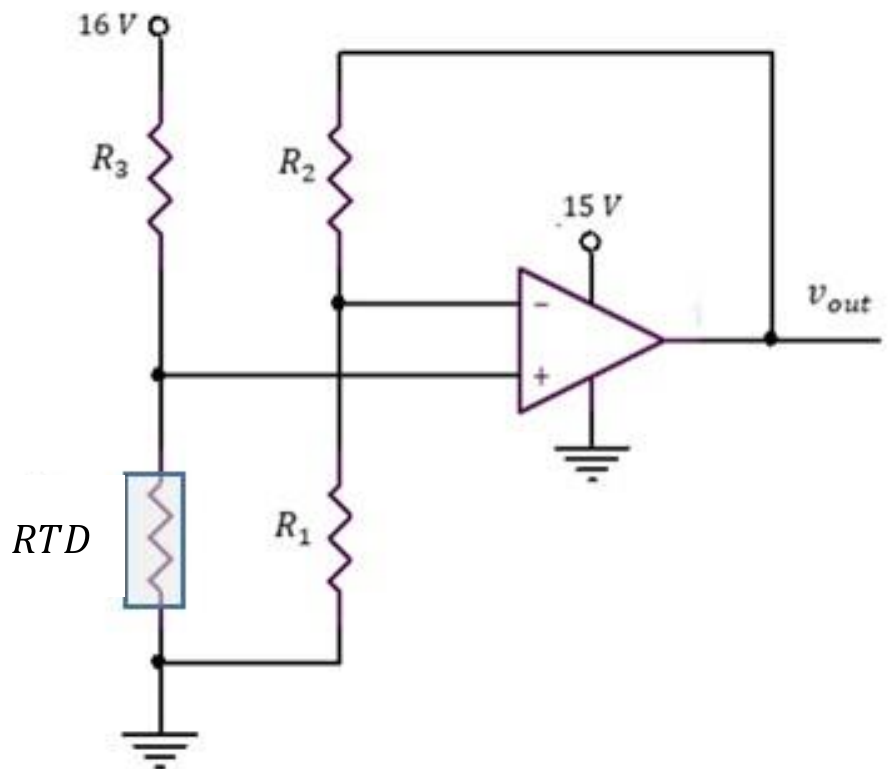
באיור לשאלה 16 מוצג מעגל אלקטרוני למדידת טמפרטורה. המעגל כולל מגבר שרת, שלושה נגדים וחיישן טמפרטורה מסוג RTD−Resistance Temperature Detector\textbf{RTD}-Resistance\ Temperature\ Detector. אופיין החיישן הוא לינארי עם המקדם טמפרטורה 0.00384 [1∘C]0.00384\,\left[\frac{1}{^\circ C}\right]. בטמפרטורה של 0 ∘C0\,^\circ C התנגדות החיישן היא 100 Ω100\,\Omega.

נתוני המעגל: R3=250 ΩR_3=250\,\Omega, R2=7 kΩR_2=7\,k\Omega, R1=7 kΩR_1=7\,k\Omega. בפתרונכם התייחסו למגבר השרת כאידאלי.

א.

מהי התנגדות החיישן RTDRTD בטמפרטורה של T1=38 ∘CT_1=38\,^\circ C?

(3 נקודות)
ב.

מהו זרם החיישן IRTDI_{RTD} בטמפרטורה של T2=58 ∘CT_2=58\,^\circ C?

(3 נקודות)
ג.

מהו מתח המוצא VoutV_{out} בטמפרטורה של T3=47 ∘CT_3=47\,^\circ C?

(9 נקודות)
◂ פתרון מלא לשאלה 16

סעיף א

תשובה:

RRTD(38∘C)=114.592 ΩR_{RTD}(38^\circ C)=114.592\,\Omega

נתון: R0=100 ΩR_0=100\,\Omega ב-0 ∘C0\,^\circ C, α=0.00384 1∘C\alpha=0.00384\,\frac{1}{^\circ C}, T1=38 ∘CT_1=38\,^\circ C.

מבוקש: RRTDR_{RTD} ב-T1T_1.

1. אופיין ליניארי של RTD:

RT=R0⋅(1+α⋅T)R_T=R_0\cdot(1+\alpha\cdot T)

2. נציב:

RT1=100⋅(1+0.00384⋅38)=100⋅(1+0.14592)=114.592 ΩR_{T_1}=100\cdot(1+0.00384\cdot38)=100\cdot(1+0.14592)=114.592\,\Omega

תשובה: RRTD=114.592 ΩR_{RTD}=114.592\,\Omega

סעיף ב

תשובה:

IRTD≈42.979 mAI_{RTD}\approx42.979\,mA

נתון: מקור 16 V16\,V, R3=250 ΩR_3=250\,\Omega בטור עם החיישן, T2=58 ∘CT_2=58\,^\circ C.

מבוקש: IRTDI_{RTD}.

1. נסמן את הזרם IRTDI_{RTD} זורם מהמקור 16 V16\,V דרך R3R_3 ודרך החיישן אל האדמה. המבוא הלא מהפך (++) של מגבר שרת אידאלי אינו צורך זרם, ולכן כל הזרם של R3R_3 עובר בחיישן - R3R_3 והחיישן בטור.

2. התנגדות החיישן ב-58 ∘C58\,^\circ C:

RT2=100⋅(1+0.00384⋅58)=100⋅1.22272=122.272 ΩR_{T_2}=100\cdot(1+0.00384\cdot58)=100\cdot1.22272=122.272\,\Omega

3. חוק אוהם על הענף:

IRTD=16R3+RT2=16250+122.272=16372.272=0.042979 A=42.979 mAI_{RTD}=\frac{16}{R_3+R_{T_2}}=\frac{16}{250+122.272}=\frac{16}{372.272}=0.042979\,\text{A}=42.979\,\text{mA}

תשובה: IRTD≈42.979 mAI_{RTD}\approx42.979\,mA

סעיף ג

תשובה:

Vout≈10.264 VV_{out}\approx10.264\,V

נתון: T3=47 ∘CT_3=47\,^\circ C, R3=250 ΩR_3=250\,\Omega, R1=R2=7 kΩR_1=R_2=7\,k\Omega, מגבר שרת אידאלי.

מבוקש: VoutV_{out}.

1. נזהה את המבנה: המתח על החיישן (הצומת בין R3R_3 ל-RTD) מחובר למבוא הלא מהפך V+V_+. בין המוצא לאדמה מחובר מחלק המתח R2R_2 (למעלה) ו-R1R_1 (למטה), ונקודת האמצע שלו מחוברת למבוא המהפך V−V_-. זהו מגבר לא מהפך.

2. התנגדות החיישן ב-47 ∘C47\,^\circ C:

RT3=100⋅(1+0.00384⋅47)=100⋅1.18048=118.048 ΩR_{T_3}=100\cdot(1+0.00384\cdot47)=100\cdot1.18048=118.048\,\Omega

3. המתח במבוא הלא מהפך, לפי מחלק מתח (הזרם זורם מ-16 V16\,V דרך R3R_3 והחיישן לאדמה):

V+=16⋅RT3R3+RT3=16⋅118.048250+118.048=16⋅118.048368.048=5.132 VV_+=16\cdot\frac{R_{T_3}}{R_3+R_{T_3}}=16\cdot\frac{118.048}{250+118.048}=16\cdot\frac{118.048}{368.048}=5.132\,V

4. במגבר אידאלי עם משוב שלילי V−=V+V_-=V_+, והזרם דרך R1R_1 שווה לזרם דרך R2R_2 (המבוא אינו צורך זרם). מכאן הגבר המגבר הלא מהפך:

AV=1+R2R1=1+77=2A_V=1+\frac{R_2}{R_1}=1+\frac{7}{7}=2

5. מתח המוצא:

Vout=AV⋅V+=2⋅5.132=10.264 VV_{out}=A_V\cdot V_+=2\cdot5.132=10.264\,V

6. המתח קטן ממתח ההזנה 15 V15\,V, כך שהמגבר אינו ברוויה והתוצאה תקפה.

תשובה: Vout≈10.264 VV_{out}\approx10.264\,V

שאלה 17 · מדידת כוח במד מעוות ומגבר

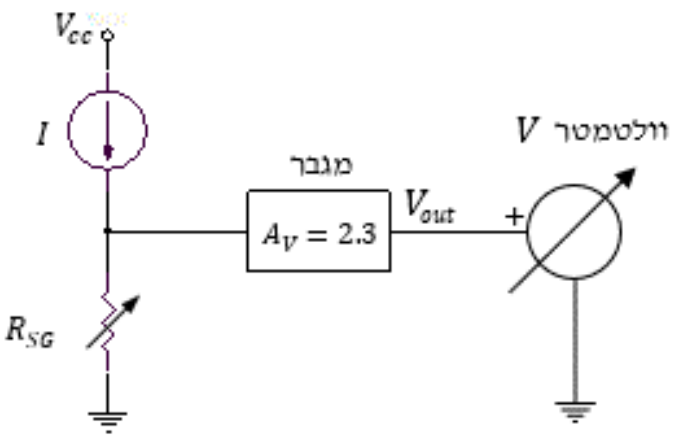
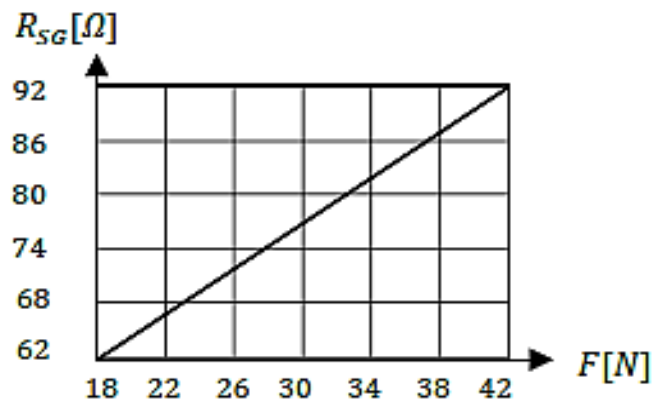
באיור א' לשאלה 17 מוצג אופיין של שינוי התנגדות מד מעוות בתלות הפעלת כוח. באיור ב' לשאלה 17 מוצג מעגל למדידת כוח באמצעות מד מעוות Strain Gauge. המעגל בנוי ממקור זרם ישר I=0.04 AI=0.04\,A, מגבר מתח עם הֶגבֵּר של AV=2.3A_V=2.3, וולטמטר VV ומד מעוות RSGR_{SG}. תפקידו של הוולטמטר הוא למדוד את המתח VoutV_{out} עבור מערכת אחרת המחַשֶבת את הכוח הנמדד. בפתרון הזניחו את התנגדות המבוא של המגבר.
א.

מתוך איור א' לשאלה, מהי נוסחת התנגדות מד המעוות בתלות הכוח RSG=f(F)R_{SG}=f(F)?

(5 נקודות)
ב.

מה מורֶה הוולטמטר כאשר התנגדות מד המעוות היא RSG=63 ΩR_{SG}=63\,\Omega?

(5 נקודות)
ג.

מהו הכוח על מד המעוות כאשר הוולטמטר מורֶה Vvoltmeter=6.624 VV_{voltmeter}=6.624\,V?

(5 נקודות)
◂ פתרון מלא לשאלה 17

סעיף א

תשובה:

RSG=1.25⋅F+39.5 [Ω]R_{SG}=1.25\cdot F+39.5\,[\Omega]

נתון: האופיין ליניארי ועובר בנקודות (18 N,62 Ω)(18\,\text{N},62\,\Omega) ו-(42 N,92 Ω)(42\,\text{N},92\,\Omega).

מבוקש: RSG=m⋅F+bR_{SG}=m\cdot F+b.

1. השיפוע:

m=92−6242−18=3024=1.25 ΩNm=\frac{92-62}{42-18}=\frac{30}{24}=1.25\,\frac{\Omega}{\text{N}}

2. החותך: נציב את הנקודה (18,62)(18,62):

b=62−1.25⋅18=62−22.5=39.5 Ωb=62-1.25\cdot18=62-22.5=39.5\,\Omega

3. בדיקה בנקודה (42,92)(42,92): 1.25⋅42+39.5=52.5+39.5=92 Ω1.25\cdot42+39.5=52.5+39.5=92\,\Omega - מתאים.

תשובה: RSG=1.25⋅F+39.5 [Ω]R_{SG}=1.25\cdot F+39.5\,[\Omega]

סעיף ב

תשובה:

Vvoltmeter=5.796 VV_{voltmeter}=5.796\,V

נתון: I=0.04 AI=0.04\,A, AV=2.3A_V=2.3, RSG=63 ΩR_{SG}=63\,\Omega.

מבוקש: הוראת הוולטמטר.

1. נסמן את הזרם II זורם ממקור הזרם מטה דרך מד המעוות לאדמה. מקור הזרם כופה זרם קבוע, והמגבר אינו צורך זרם (מזניחים את התנגדות המבוא שלו כעומס), ולכן כל הזרם עובר ב-RSGR_{SG}.

2. המתח על מד המעוות (כניסת המגבר), לפי חוק אוהם:

VSG=I⋅RSG=0.04⋅63=2.52 VV_{SG}=I\cdot R_{SG}=0.04\cdot63=2.52\,V

3. מוצא המגבר, שהוולטמטר מודד:

Vout=AV⋅VSG=2.3⋅2.52=5.796 VV_{out}=A_V\cdot V_{SG}=2.3\cdot2.52=5.796\,V

תשובה: Vvoltmeter=5.796 VV_{voltmeter}=5.796\,V

סעיף ג

תשובה:

F=26 NF=26\,N

נלך בכיוון ההפוך: מהמתח הנמדד להתנגדות, ומההתנגדות לכוח לפי האופיין מסעיף א.

1. מתח הכניסה של המגבר:

VSG=VoutAV=6.6242.3=2.88 VV_{SG}=\frac{V_{out}}{A_V}=\frac{6.624}{2.3}=2.88\,V

2. התנגדות מד המעוות:

RSG=VSGI=2.880.04=72 ΩR_{SG}=\frac{V_{SG}}{I}=\frac{2.88}{0.04}=72\,\Omega

3. הכוח מתוך RSG=1.25⋅F+39.5R_{SG}=1.25\cdot F+39.5:

F=RSG−39.51.25=72−39.51.25=32.51.25=26 NF=\frac{R_{SG}-39.5}{1.25}=\frac{72-39.5}{1.25}=\frac{32.5}{1.25}=26\,\text{N}

4. בדיקה בגרף: ב-F=26 NF=26\,\text{N} ההתנגדות היא 1.25⋅26+39.5=72 Ω1.25\cdot26+39.5=72\,\Omega - מתאים.

תשובה: F=26 NF=26\,N

כל האתר במבט אחד

קיצורי דרך לכל הכלים, הבגרויות והקורסים

GuyAI הוא המורה הפרטי המתקדם בישראל, המבוסס על מודלי הבינה המלאכותית החזקים בעולם בשילוב הידע הפדגוגי של GOOL. המערכת מספקת פתרונות לכל המקצועות ולכל הרמות - מיסודי ועד אקדמיה, וממתמטיקה ועד היסטוריה.