דילוג לתוכן המרכזי

מבחן מה"ט מערכות בקרה, רכיבים ומתמרים 97112 - אביב 2025 מועד ב'

הנדסת אלקטרוניקה · סמל 97112 · 17 שאלות · פתרון מלא לכל סעיף

מבחן הגמר הממלכתי של מה"ט במערכות בקרה, רכיבים ומתמרים, אביב 2025 מועד ב', כל 17 השאלות כמו בשאלון. לכל סעיף יש תשובה סופית ופתרון מלא ומוסבר, צעד אחרי צעד. נסו לפתור לבד, ואז פתחו את הפתרון.

הנחיות הבחינה

משך הבחינה: ארבע שעות.

מבנה השאלון: 17 שאלות בשאלון. השאלון מחולק לשני חלקים.

חלק א' – שאלות סגורות.

יש לענות על שמונה שאלות בלבד, מתוך השאלות 1-11.

ערך כל שאלה חמש נקודות, סה"כ 40 נקודות.

חלק ב' – שאלות פתוחות.

יש לענות על ארבע שאלות בלבד, מתוך השאלות 12-17.

ערך כל שאלה 15 נקודות, סה"כ 60 נקודות.

סה"כ: 100 נקודות.

חומר עזר: מחשבון (אין להשתמש במחשב כף יד או במחשבון עם תקשורת חיצונית).

דפי נוסחאות יצורפו לשאלון הבחינה.

נוסחאון מה"ט במערכות בקרה, רכיבים ומתמרים - להורדה ב-PDF, 58 עמודים.

שאלה 1 · פונקציית תמסורת בחוג סגור עם משוב

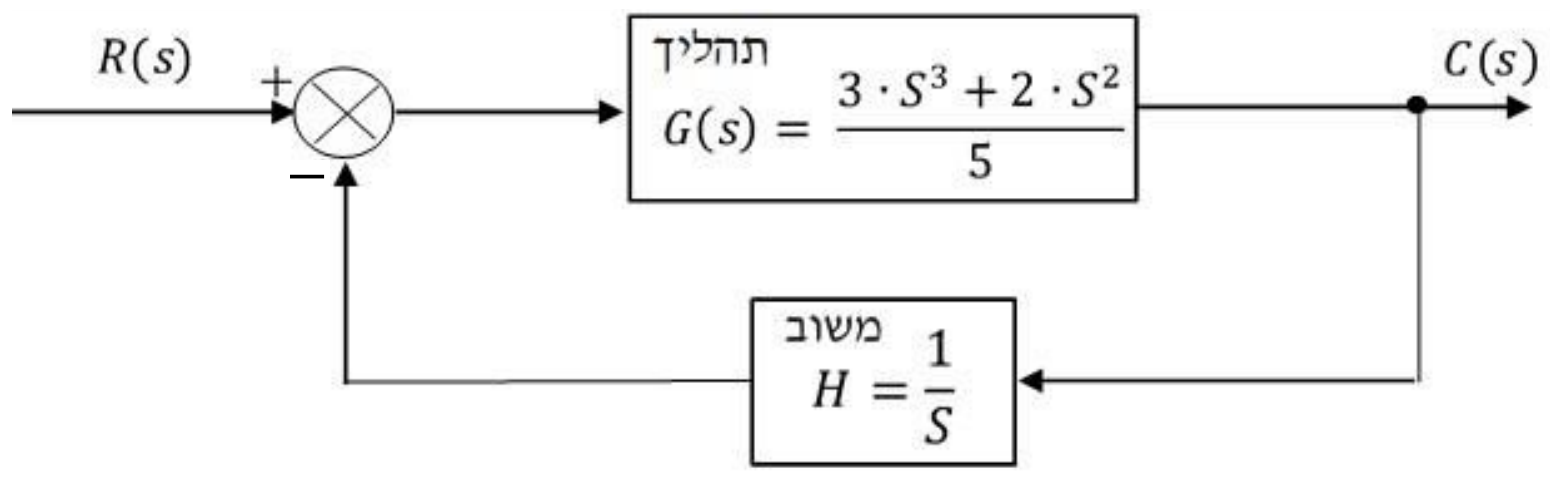
באיור לשאלה 1 מוצגת סכמת מלבנים של מערכת בקרה בחוג סגור.

פונקציית התמסורת של מערכת הבקרה בחוג סגור Gf(s)=C(s)R(s)G_f(s)=\frac{C(s)}{R(s)} היא:

א. Gf(s)=3⋅S3+2⋅S23⋅S2−2⋅S+5G_f(s)=\frac{3\cdot S^3+2\cdot S^2}{3\cdot S^2-2\cdot S+5}.

ב. Gf(s)=3⋅S3+2⋅S22⋅S2+3⋅S+5G_f(s)=\frac{3\cdot S^3+2\cdot S^2}{2\cdot S^2+3\cdot S+5}.

ג. Gf(s)=3⋅S3+2⋅S23⋅S2+2⋅S+5G_f(s)=\frac{3\cdot S^3+2\cdot S^2}{3\cdot S^2+2\cdot S+5}.

ד. Gf(s)=3⋅S3+2⋅S23⋅S2−2⋅S+5G_f(s)=\frac{3\cdot S^3+2\cdot S^2}{3\cdot S^2-2\cdot S+5}.

(5 נקודות)
◂ פתרון מלא לשאלה 1

פתרון

תשובה:

ג. Gf(s)=3⋅S3+2⋅S23⋅S2+2⋅S+5G_f(s)=\frac{3\cdot S^3+2\cdot S^2}{3\cdot S^2+2\cdot S+5}

נתון: תהליך G(s)=3S3+2S25G(s)=\frac{3S^3+2S^2}{5}, משוב שלילי H=1SH=\frac{1}{S}.

מבוקש: פונקציית התמסורת בחוג סגור.

1. במשוב שלילי:

Gf(s)=G(s)1+G(s)⋅H(s)G_f(s)=\frac{G(s)}{1+G(s)\cdot H(s)}

2. נחשב את המכנה:

1+G⋅H=1+3S3+2S25⋅1S=1+3S2+2S5=3S2+2S+551+G\cdot H=1+\frac{3S^3+2S^2}{5}\cdot\frac{1}{S}=1+\frac{3S^2+2S}{5}=\frac{3S^2+2S+5}{5}

3. נחלק:

Gf(s)=3S3+2S253S2+2S+55=3S3+2S23S2+2S+5G_f(s)=\frac{\frac{3S^3+2S^2}{5}}{\frac{3S^2+2S+5}{5}}=\frac{3S^3+2S^2}{3S^2+2S+5}

כל המקדמים במכנה חיוביים (המשוב שלילי מוסיף את G⋅HG\cdot H), ולכן רק ג מתאימה. (התשובות א ו-ד זהות זו לזו, ובשתיהן הסימן של 2S2S שגוי.)

תשובה: ג. Gf(s)=3⋅S3+2⋅S23⋅S2+2⋅S+5G_f(s)=\frac{3\cdot S^3+2\cdot S^2}{3\cdot S^2+2\cdot S+5}

שאלה 2 · התמרת לפלס הפוכה של סינוס מרוסן

נתונה הפונקציה F(s)F(s) של מערכת בקרה מסוימת: F(s)=3.1(S+7)2+9.61F(s)=\frac{3.1}{(S+7)^2+9.61}

התמרת לפלס ההפוכה של הפונקציה F(s)F(s) היא:

א. f(t)=e−7t⋅sin⁡3.1 tf(t)=e^{-7t}\cdot\sin 3.1\,t.

ב. f(t)=e−5t⋅cos⁡3.1 tf(t)=e^{-5t}\cdot\cos 3.1\,t.

ג. f(t)=e−5t⋅sin⁡3.1 tf(t)=e^{-5t}\cdot\sin 3.1\,t.

ד. f(t)=e−7t⋅cos⁡3.1 tf(t)=e^{-7t}\cdot\cos 3.1\,t.

(5 נקודות)
◂ פתרון מלא לשאלה 2

פתרון

תשובה:

א. f(t)=e−7t⋅sin⁡3.1 tf(t)=e^{-7t}\cdot\sin 3.1\,t

משווים לצורה הידועה מטבלת התמרות לפלס:

L{e−atsin⁡ωt}=ω(s+a)2+ω2\mathcal{L}\left\{e^{-at}\sin\omega t\right\}=\frac{\omega}{(s+a)^2+\omega^2}

1. מהמכנה: a=7a=7, ו-ω2=9.61 ⇒ ω=9.61=3.1 rad/s\omega^2=9.61\ \Rightarrow\ \omega=\sqrt{9.61}=3.1\,\text{rad/s}.

2. המונה הוא 3.1=ω3.1=\omega - בדיוק המונה של סינוס (בקוסינוס המונה היה s+7s+7).

3. לכן f(t)=e−7t⋅sin⁡3.1 tf(t)=e^{-7t}\cdot\sin 3.1\,t.

תשובה: א. f(t)=e−7t⋅sin⁡3.1 tf(t)=e^{-7t}\cdot\sin 3.1\,t

שאלה 3 · השוואת הגבר בחוג פתוח ובחוג סגור

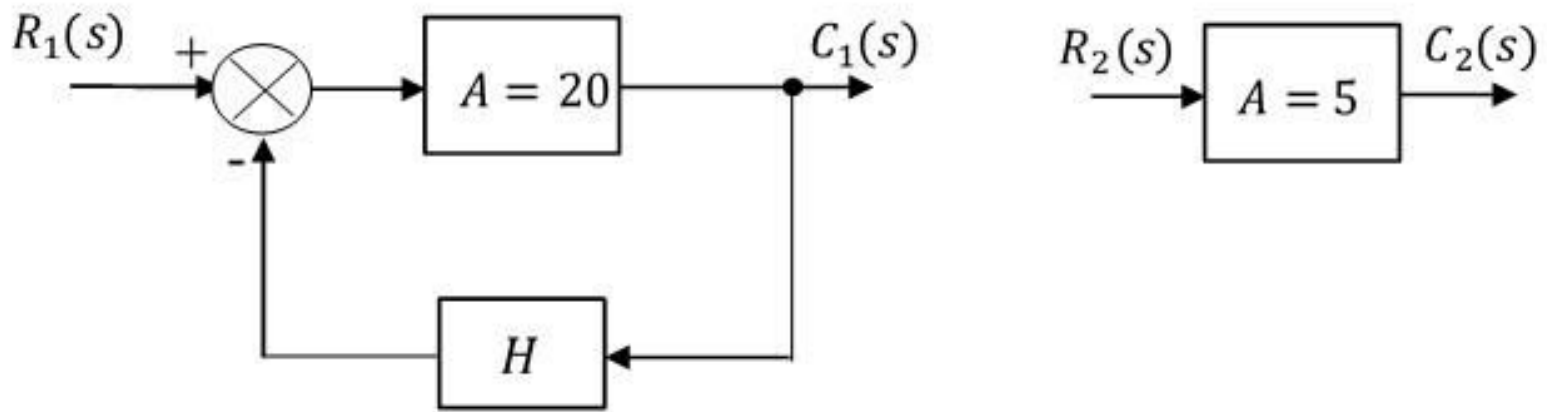
באיור לשאלה 3 מוצגת שתי מערכות בקרה, האחת בחוג פתוח והשנייה בחוג סגור.

על מנת שההגבר של שתי המערכות יהיה זהה, C1(s)R1(s)=C2(s)R2(s)\frac{C_1(s)}{R_1(s)}=\frac{C_2(s)}{R_2(s)}, הערך של HH חייב להיות:

א. H=0.20H=0.20

ב. H=0.15H=0.15

ג. H=0.30H=0.30

ד. H=0.25H=0.25

(5 נקודות)
◂ פתרון מלא לשאלה 3

פתרון

תשובה:

ב. H=0.15H=0.15

נתון: מערכת סגורה עם A=20A=20 ומשוב שלילי HH; מערכת פתוחה עם A=5A=5.

מבוקש: HH שעבורו ההגברים שווים.

1. הגבר המערכת הפתוחה: C2R2=5\frac{C_2}{R_2}=5.

2. הגבר המערכת הסגורה: C1R1=A1+A⋅H=201+20H\frac{C_1}{R_1}=\frac{A}{1+A\cdot H}=\frac{20}{1+20H}.

3. משווים:

201+20H=5 ⇒ 1+20H=4 ⇒ H=320=0.15\frac{20}{1+20H}=5\ \Rightarrow\ 1+20H=4\ \Rightarrow\ H=\frac{3}{20}=0.15

בדיקה: 201+20⋅0.15=204=5\frac{20}{1+20\cdot0.15}=\frac{20}{4}=5.

תשובה: ב. H=0.15H=0.15

שאלה 4 · חישוב הגבר ענף ישיר מערכי מבוא ומוצא

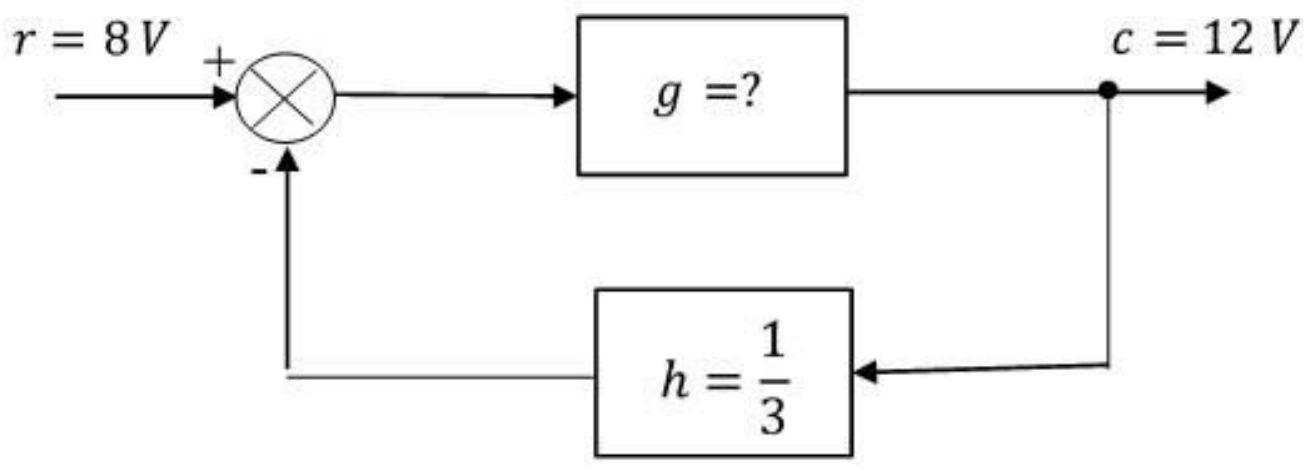
באיור לשאלה 4 מוצגת סכמת מלבנים של מערכת בקרה. כל הערכים המספריים המוצגים בסכמה נמדדו באותו זמן וכאשר המערכת פועלת.

ערך הפונקציה gg הוא:

א. 4.74.7

ב. 4.24.2

ג. 3.03.0

ד. 7.07.0

(5 נקודות)
◂ פתרון מלא לשאלה 4

פתרון

תשובה:

ג. g=3g=3

נתון: r=8 Vr=8\,\text{V}, c=12 Vc=12\,\text{V}, משוב שלילי h=13h=\frac{1}{3}.

מבוקש: gg.

1. הגבר החוג הסגור מהמדידה:

M=cr=128=1.5M=\frac{c}{r}=\frac{12}{8}=1.5

2. נוסחת החוג הסגור: M=g1+g⋅hM=\frac{g}{1+g\cdot h}, ולכן

1.5(1+g3)=g ⇒ 1.5+0.5g=g ⇒ g=1.50.5=31.5\left(1+\frac{g}{3}\right)=g\ \Rightarrow\ 1.5+0.5g=g\ \Rightarrow\ g=\frac{1.5}{0.5}=3

3. בדיקה דרך האותות: אות המשוב 123=4 V\frac{12}{3}=4\,\text{V}, אות השגיאה 8−4=4 V8-4=4\,\text{V}, ו-g=124=3g=\frac{12}{4}=3.

תשובה: ג. g=3g=3

שאלה 5 · תגובת בקר יחסי לאופיין שגיאה

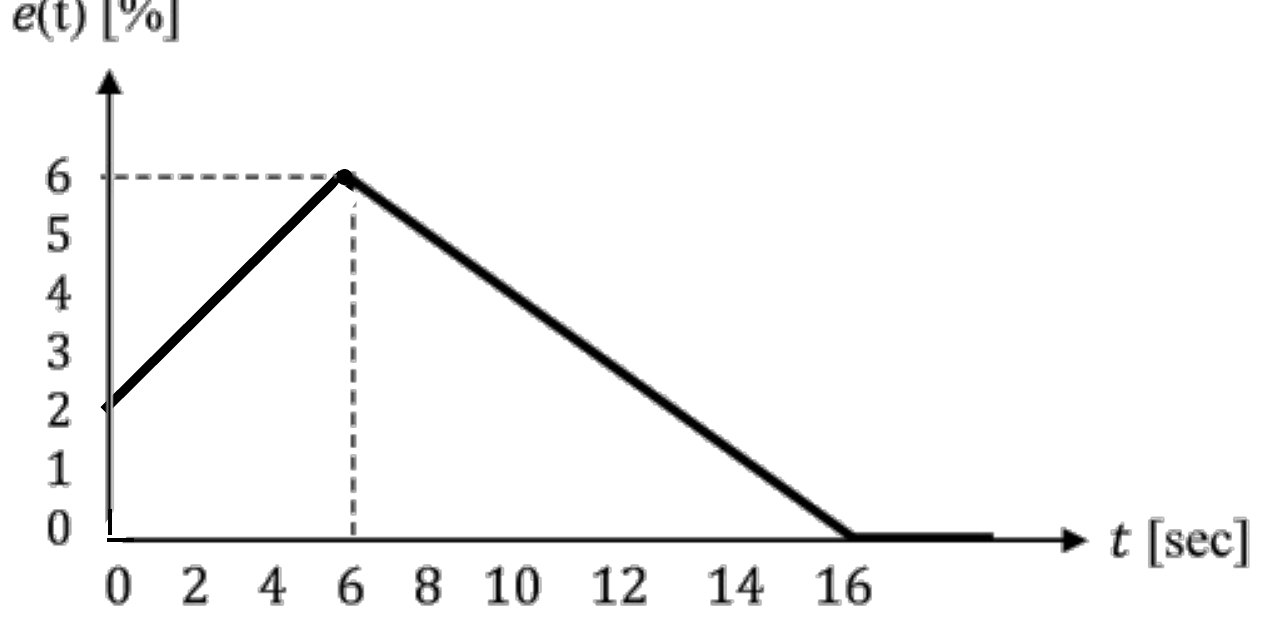
באיור לשאלה 5 נתון אופיין שגיאה עבור בקר יחסי - Proportional Controler\textit{Proportional Controler}.

נתון: P0=14.7 %P_0=14.7\,\% , kP=1.9k_P=1.9.

ערכה הרגעי של תגובת הבקר P(t) [%]P(t)\,[\%] בזמן t=10 sect=10\,\text{sec} הוא:

א. P(10)=29.17 %P(10)=29.17\,\%

ב. P(10)=24.06 %P(10)=24.06\,\%

ג. P(10)=32.29 %P(10)=32.29\,\%

ד. P(10)=21.54 %P(10)=21.54\,\%

(5 נקודות)
◂ פתרון מלא לשאלה 5

פתרון

תשובה:

ד. P(10)=21.54 %P(10)=21.54\,\%

נתון: P0=14.7 %P_0=14.7\,\%, kP=1.9k_P=1.9, ואופיין השגיאה באיור.

מבוקש: P(10)P(10).

1. קריאת השגיאה בזמן t=10 sect=10\,\text{sec}: בקטע 6≤t≤166\le t\le16 השגיאה יורדת בקו ישר מ-6 %6\,\% ל-0 %0\,\%. השיפוע:

0−616−6=−0.6 %sec\frac{0-6}{16-6}=-0.6\,\frac{\%}{\text{sec}}

ולכן e(10)=6+(−0.6)⋅(10−6)=6−2.4=3.6 %e(10)=6+(-0.6)\cdot(10-6)=6-2.4=3.6\,\%

2. משוואת הבקר היחסי:

P(t)=kP⋅e(t)+P0P(t)=k_P\cdot e(t)+P_0

3. הצבה:

P(10)=1.9⋅3.6+14.7=6.84+14.7=21.54 %P(10)=1.9\cdot3.6+14.7=6.84+14.7=21.54\,\%

תשובה: ד. P(10)=21.54 %P(10)=21.54\,\%

שאלה 6 · תפקיד החיישן במערכת מדידה

מהו תפקידו העיקרי של החיישן (Sensor) במערכת המדידה?

א. להמיר את האות הנמדד לאות חשמלי

ב. להעביר את האות הנמדד ישירות למערכת

ג. לעבד ולחשב את האות ולהעבירו למערכת

ד. להפעיל את המערכת במקרה של תקלה

(5 נקודות)
◂ פתרון מלא לשאלה 6

פתרון

תשובה:

א. להמיר את האות הנמדד לאות חשמלי

החיישן הוא הרכיב הראשון בשרשרת המדידה: הוא חש בגודל הפיזיקלי (טמפרטורה, לחץ, מקום וכדומה) וממיר אותו לאות חשמלי (מתח, זרם, התנגדות) שאפשר להעביר, להגביר ולעבד.

•עיבוד וחישוב (ג) הם תפקיד יחידת העיבוד/הבקר, לא של החיישן.

•הוא אינו מעביר את הגודל "כמו שהוא" (ב) - בדיוק ההמרה היא תפקידו.

•הפעלה בתקלה (ד) היא תפקיד של מערכת הגנה/התרעה.

תשובה: א. להמיר את האות הנמדד לאות חשמלי

שאלה 7 · בחירת מקדם זרימה של שסתום בקרה

מזרימים שמן דרך שסתום בקרה, בספיקה של 0.2 גלונים לשעה ובהפרש לחצים של 15.8 PSI15.8\,\text{PSI}.

המשקל הסגולי (specific gravity) של השמן הנתון: s.g.=0.82 [g/cm3]\text{s.g.}=0.82\,[\text{g/cm}^3].

איזה CvC_v של שסתום בקרה מתאים עבור ספיקת השמן הנתונה בשאלה?

א. Cv=1.95C_v=1.95

ב. Cv=2.73C_v=2.73

ג. Cv=2.32C_v=2.32

ד. Cv=1.04C_v=1.04

(5 נקודות)
◂ פתרון מלא לשאלה 7

פתרון

תשובה:

ב. Cv=2.73C_v=2.73 (בהנחה שהספיקה היא 0.20.2 גלון לשנייה, 12 GPM12\,\text{GPM})

נתון: ספיקה 0.20.2 גלון, ΔP=15.8 PSI\Delta P=15.8\,\text{PSI}, s.g.=0.82\text{s.g.}=0.82.

מבוקש: CvC_v של השסתום.

1. הנוסחה לחישוב CvC_v (הספיקה ביחידות GPM\text{GPM} - גלונים לדקה):

Cv=Q⋅s.g.ΔPC_v=Q\cdot\sqrt{\frac{\text{s.g.}}{\Delta P}}

2. הערה על הנתון: אם הספיקה היא 0.20.2 גלון לשעה, אז Q=0.260=0.00333 GPMQ=\frac{0.2}{60}=0.00333\,\text{GPM} ומתקבל Cv=0.00333⋅0.8215.8≈7.6⋅10−4C_v=0.00333\cdot\sqrt{\frac{0.82}{15.8}}\approx7.6\cdot10^{-4} - ערך שאינו מופיע בתשובות. נראה שנפלה טעות בנתון, והכוונה לספיקה של 0.20.2 גלון לשנייה. לכן נבחר:

Q=0.2⋅60=12 GPMQ=0.2\cdot60=12\,\text{GPM}

3. הצבה:

0.8215.8=0.0519=0.2278\sqrt{\frac{0.82}{15.8}}=\sqrt{0.0519}=0.2278

Cv=12⋅0.2278=2.734≈2.73C_v=12\cdot0.2278=2.734\approx2.73

תשובה: ב. Cv=2.73C_v=2.73 (בהנחה שהספיקה היא 0.20.2 גלון לשנייה, כלומר 12 GPM12\,\text{GPM}; עם 0.20.2 גלון לשעה אף אחת מהתשובות אינה מתאימה)

שאלה 8 · סוג בקר לתהליכים מבוזרים רחבי היקף

איזה סוג בקר מתאים במיוחד לניהול תהליכים מורכבים ורחבי היקף בתעשיות כמו זיקוק נפט ותחנות כוח, תוך שימוש בארכיטקטורה מבוזרת לחלוקת עומסי הבקרה?

א. בקר לוגי מתוכנת - Programmable Logic Controller\textit{Programmable Logic Controller}

ב. בקר פרופורציונלי-אינטגרלי-נגזרי - Proportional-Integral-Derivative Controller\textit{Proportional-Integral-Derivative Controller}

ג. מערכת בקרה מבוזרת - Distributed Control System\textit{Distributed Control System}

ד. בקר לוגי מבוסס ממסרים - Relay Logic Controller\textit{Relay Logic Controller}

(5 נקודות)
◂ פתרון מלא לשאלה 8

פתרון

תשובה:

ג. מערכת בקרה מבוזרת - DCS

מערכת DCS בנויה מבקרים רבים הפרושים על פני המפעל, כל אחד אחראי על חלק מהתהליך, והם מחוברים ברשת לתחנות הפעלה מרכזיות. זו בדיוק "ארכיטקטורה מבוזרת לחלוקת עומסי הבקרה", והיא הפתרון המקובל בבתי זיקוק ובתחנות כוח.

•PLC מתאים בעיקר לבקרה לוגית/רציפה של מכונה או קו ייצור.

•PID הוא אלגוריתם בקרה של חוג יחיד, לא ארכיטקטורת מערכת.

•בקר ממסרים מתאים ללוגיקה פשוטה בלבד.

תשובה: ג. מערכת בקרה מבוזרת - DCS

שאלה 9 · הגדרת חזרתיות במערכת מדידה

מהי חזרתיות (Repeatability\textit{Repeatability}) בהקשר של מדידות ובקרת תהליכים?

א. היכולת של מערכת מדידה לתת תוצאות עקביות כאשר המדידה מתבצעת בתנאים זהים.

ב. היכולת של מערכת מדידה להתאים את עצמה לשינויים בתנאי הסביבה.

ג. הדיוק של מערכת המדידה ביחס לערך האמיתי של המדידה.

ד. היכולת של מערכת המדידה להפיק תוצאות שונות בכל מדידה כדי להבטיח גמישות.

(5 נקודות)
◂ פתרון מלא לשאלה 9

פתרון

תשובה:

א. תוצאות עקביות במדידות חוזרות בתנאים זהים

חזרתיות היא מידת ההתאמה בין תוצאות של מדידות חוזרות של אותו גודל, באותו מכשיר, באותם תנאים ובפרק זמן קצר. מכשיר עם חזרתיות טובה נותן בכל פעם כמעט אותה קריאה.

•התאמה לשינויי סביבה (ב) אינה חזרתיות.

•הקרבה לערך האמיתי (ג) היא דיוק (Accuracy) - מכשיר יכול להיות בעל חזרתיות גבוהה ובכל זאת לא מדויק (שגיאה קבועה).

•תוצאות שונות בכל מדידה (ד) הן ההפך מחזרתיות.

תשובה: א. היכולת של מערכת מדידה לתת תוצאות עקביות כאשר המדידה מתבצעת בתנאים זהים.

שאלה 10 · נפח נוזל בצינור עם ירידת ספיקה

צינור מספק זרימה בקצב של 25 LPM25\,\text{LPM}. אם הברז נפתח למשך 40 minute40\,\textit{minute} אך לאחר 20 minute20\,\textit{minute} מזמן הפתיחה, קצב הזרימה יורד ב- 20 %20\,\%. כמה ליטרים של נוזל יעברו דרך הצינור?

א. V=500 LiterV=500\,\text{Liter}.

ב. V=920 LiterV=920\,\text{Liter}.

ג. V=900 LiterV=900\,\text{Liter}

ד. V=960 LiterV=960\,\text{Liter}

(5 נקודות)
◂ פתרון מלא לשאלה 10

פתרון

תשובה:

ג. V=900 LiterV=900\,\text{Liter}

נתון: Q1=25 LPMQ_1=25\,\text{LPM} (ליטר לדקה) במשך 2020 דקות, ואחר כך ספיקה נמוכה ב-20 %20\,\% למשך 40−20=2040-20=20 דקות נוספות.

מבוקש: הנפח הכולל.

נפח = ספיקה × זמן, לכל קטע בנפרד:

1. קטע ראשון: V1=Q1⋅t1=25⋅20=500 LV_1=Q_1\cdot t_1=25\cdot20=500\,\text{L}

2. הספיקה בקטע השני: Q2=25⋅(1−0.2)=20 LPMQ_2=25\cdot(1-0.2)=20\,\text{LPM}

V2=Q2⋅t2=20⋅20=400 LV_2=Q_2\cdot t_2=20\cdot20=400\,\text{L}

3. סך הכול: V=V1+V2=500+400=900 LV=V_1+V_2=500+400=900\,\text{L}

תשובה: ג. V=900 LiterV=900\,\text{Liter}

שאלה 11 · משמעות הקיצור P&ID

מה מסמלות האותיות P & ID בהקשר של הנדסת בקרה ואוטומציה?

א. Power & Instrumentation Diagram - תרשים חשמל ומכשור

ב. Process & Instrumentation Diagram - תרשים תהליך ומכשור

ג. Pipeline & Installation Diagram - תרשים צנרת והתקנה

ד. Pressure & Indicator Display - תצוגת לחץ ומדדים

(5 נקודות)
◂ פתרון מלא לשאלה 11

פתרון

תשובה:

ב. Process & Instrumentation Diagram - תרשים תהליך ומכשור

P&ID הוא התרשים ההנדסי המרכזי של מתקן תהליכי: הוא מציג את ציוד התהליך (מכלים, משאבות, צנרת) ואת כל המכשור והבקרה (חיישנים, משדרים, בקרים, שסתומי בקרה) בסמלים תקניים (ISA) ועם תגים כמו TIC, FT, PCV.

הקיצור מתפרש כ-Process (או Piping) & Instrumentation Diagram; מבין האפשרויות הנתונות רק ב מתאימה - תרשים תהליך ומכשור. שאר האפשרויות אינן מושגים מקובלים בתחום.

תשובה: ב. Process & Instrumentation Diagram - תרשים תהליך ומכשור

שאלה 12 · מערכת מסדר ראשון במשוב שלילי

(סעיף ד אינו קשור ליתר הסעיפים)

נתונה מערכת בקרה מסדר ראשון עם פונקציית תמסורת בחוג פתוח: G(s)=52⋅S+1G(s)=\frac{5}{2\cdot S+1}.

מוסיפים משוב שלילי למערכת שערכו H(s)=1H(s)=1.

א.

מִצְאוּ את פונקציית התמסורת Gf(s)G_f(s) של המערכת בחוג סגור.

(3 נקודות)
ב.

חַשְּׁבוּ את ההגבר הסטטי Hclosed(0)H_{closed}(0) של המערכת בחוג סגור.

(3 נקודות)
ג.

חַשְּׁבוּ את קבוע הזמן τ\tau החדש של המערכת בחוג סגור.

(3 נקודות)
ד.

הערה: סעיף זה אינו קשור לסעיפים הקודמים של השאלה.

נתונה תגובה של מערכת בקרה במישור הזמן y(t)=56⋅(1−e−3⋅t2)y(t)=\frac{5}{6}\cdot\left(1-e^{-\frac{3\cdot t}{2}}\right).

חַשְּׁבוּ את הזמן (בשניות) בו תגיע התגובה ל- 90%90\% מערכה הסופי (ערך המצב המתמיד).

(6 נקודות)
◂ פתרון מלא לשאלה 12

סעיף א

תשובה:

Gf(s)=52S+6=5/613S+1G_f(s)=\frac{5}{2S+6}=\frac{5/6}{\frac{1}{3}S+1}

נתון: G(s)=52S+1G(s)=\frac{5}{2S+1}, משוב שלילי H(s)=1H(s)=1.

מבוקש: פונקציית התמסורת בחוג סגור.

1. במשוב שלילי:

Gf(s)=G(s)1+G(s)⋅H(s)=52S+11+52S+1G_f(s)=\frac{G(s)}{1+G(s)\cdot H(s)}=\frac{\frac{5}{2S+1}}{1+\frac{5}{2S+1}}

2. נכפיל מונה ומכנה ב-(2S+1)(2S+1):

Gf(s)=52S+1+5=52S+6G_f(s)=\frac{5}{2S+1+5}=\frac{5}{2S+6}

3. נכתוב בצורה התקנית של מערכת מסדר ראשון KτS+1\frac{K}{\tau S+1} (חילוק מונה ומכנה ב-6):

Gf(s)=5/613S+1G_f(s)=\frac{5/6}{\frac{1}{3}S+1}

תשובה: Gf(s)=52S+6=5/613S+1G_f(s)=\frac{5}{2S+6}=\frac{5/6}{\frac{1}{3}S+1}

סעיף ב

תשובה:

Hclosed(0)=56≈0.833H_{closed}(0)=\frac{5}{6}\approx0.833

ההגבר הסטטי הוא ערך פונקציית התמסורת ב-S=0S=0 (במצב מתמיד, כשכל הנגזרות מתאפסות):

Hclosed(0)=Gf(0)=52⋅0+6=56≈0.833H_{closed}(0)=G_f(0)=\frac{5}{2\cdot0+6}=\frac{5}{6}\approx0.833

לשם השוואה, בחוג פתוח ההגבר הסטטי היה G(0)=5G(0)=5; המשוב השלילי הקטין אותו.

תשובה: Hclosed(0)=56≈0.833H_{closed}(0)=\frac{5}{6}\approx0.833

סעיף ג

תשובה:

τ=13≈0.333 sec\tau=\frac{1}{3}\approx0.333\,\text{sec}

מהצורה התקנית KτS+1\frac{K}{\tau S+1} שמצאנו בסעיף א, Gf(s)=5/613S+1G_f(s)=\frac{5/6}{\frac{1}{3}S+1}, מקדם ה-SS במכנה הוא קבוע הזמן:

τ=26=13≈0.333 sec\tau=\frac{2}{6}=\frac{1}{3}\approx0.333\,\text{sec}

בחוג הפתוח קבוע הזמן היה 2 sec2\,\text{sec} - המשוב קיצר אותו פי 1+G(0)=61+G(0)=6, כלומר המערכת מהירה יותר.

תשובה: τ=13≈0.333 sec\tau=\frac{1}{3}\approx0.333\,\text{sec}

סעיף ד

תשובה:

t90=23ln⁡10≈1.535 sect_{90}=\frac{2}{3}\ln10\approx1.535\,\text{sec}

נתון: y(t)=56(1−e−3t2)y(t)=\frac{5}{6}\left(1-e^{-\frac{3t}{2}}\right).

מבוקש: הזמן שבו y(t)=0.9⋅y(∞)y(t)=0.9\cdot y(\infty).

1. הערך הסופי: כאשר t→∞t\to\infty, e−3t2→0e^{-\frac{3t}{2}}\to0, ולכן y(∞)=56≈0.833y(\infty)=\frac{5}{6}\approx0.833.

2. 90% ממנו: 0.9⋅56=0.750.9\cdot\frac{5}{6}=0.75.

3. נשווה:

56(1−e−3t2)=0.9⋅56 ⇒ 1−e−3t2=0.9 ⇒ e−3t2=0.1\frac{5}{6}\left(1-e^{-\frac{3t}{2}}\right)=0.9\cdot\frac{5}{6}\ \Rightarrow\ 1-e^{-\frac{3t}{2}}=0.9\ \Rightarrow\ e^{-\frac{3t}{2}}=0.1

4. נוציא לוגריתם טבעי:

−3t2=ln⁡0.1=−2.303 ⇒ t=23⋅2.303=1.535 sec-\frac{3t}{2}=\ln0.1=-2.303\ \Rightarrow\ t=\frac{2}{3}\cdot2.303=1.535\,\text{sec}

(קבוע הזמן כאן הוא τ=23 sec\tau=\frac{2}{3}\,\text{sec}, ואכן t90=τ⋅ln⁡10≈2.3τt_{90}=\tau\cdot\ln10\approx2.3\tau.)

תשובה: t90≈1.535 sect_{90}\approx1.535\,\text{sec}

שאלה 13 · סוג מערכת, מקדם שגיאת מהירות ושגיאה מתמידה

נתונה מערכת בקרה בחוג פתוח עם פונקציית תמסורת G(s)=Ks⋅(s+a)G(s)=\frac{K}{s\cdot(s+a)}. נתון: a>0,K>0a>0,K>0.

א.

מהו סוג מערכת הבקרה? מהו מקדם השגיאה KvK_v של המערכת?

(5 נקודות)
ב.

חַשְּׁבוּ את השגיאה במצב המתמיד של המערכת עבור כניסת מדרגת יחידה r(t)=u(t)r(t)=u(t).

מהי מסקנתך מהתשובה שקיבלת?

(5 נקודות)
ג.

כיצד שינוי הפרמטר KK ישפיע על השגיאה במצב מתמיד עבור כניסת שיפוע r(t)=t⋅u(t)r(t)=t\cdot u(t)?

(5 נקודות)
◂ פתרון מלא לשאלה 13

סעיף א

תשובה:

מערכת מסוג 1; Kv=KaK_v=\frac{K}{a}

1. סוג המערכת הוא מספר הקטבים בראשית (s=0s=0) של פונקציית התמסורת בחוג הפתוח. במכנה s⋅(s+a)s\cdot(s+a) יש גורם ss אחד (והקוטב השני ב-s=−a≠0s=-a\neq0), ולכן המערכת מסוג 1.

2. מקדם שגיאת המהירות:

Kv=lim⁡s→0s⋅G(s)=lim⁡s→0s⋅Ks(s+a)=lim⁡s→0Ks+a=KaK_v=\lim_{s\to0}s\cdot G(s)=\lim_{s\to0}s\cdot\frac{K}{s(s+a)}=\lim_{s\to0}\frac{K}{s+a}=\frac{K}{a}

תשובה: מערכת מסוג 1, ו-Kv=KaK_v=\frac{K}{a}

סעיף ב

תשובה:

ess=0e_{ss}=0 - המערכת עוקבת אחרי מדרגה ללא שגיאה

1. עבור כניסת מדרגת יחידה משתמשים בקבוע שגיאת המקום:

Kp=lim⁡s→0G(s)=lim⁡s→0Ks(s+a)=∞K_p=\lim_{s\to0}G(s)=\lim_{s\to0}\frac{K}{s(s+a)}=\infty

2. השגיאה המתמידה:

ess=11+Kp=11+∞=0e_{ss}=\frac{1}{1+K_p}=\frac{1}{1+\infty}=0

3. מסקנה: בזכות האינטגרטור (הקוטב בראשית) המערכת, מסוג 1, מגיעה בדיוק לערך הרצוי עבור כניסת מדרגה, לכל ערך של K>0K>0 ו-a>0a>0 (בתנאי שהמערכת יציבה - והיא יציבה, כי המשוואה האופיינית s2+as+K=0s^2+as+K=0 עם a,K>0a,K>0 נותנת קטבים בחצי המישור השמאלי).

תשובה: ess=0e_{ss}=0 - המערכת עוקבת אחרי כניסת מדרגה ללא שגיאה במצב מתמיד.

סעיף ג

תשובה:

ess=aKe_{ss}=\frac{a}{K} - הגדלת KK מקטינה את השגיאה (ביחס הפוך)

1. עבור כניסת שיפוע יחידה R(s)=1s2R(s)=\frac{1}{s^2}, השגיאה המתמידה נקבעת לפי KvK_v:

ess=1Kve_{ss}=\frac{1}{K_v}

2. מסעיף א, Kv=KaK_v=\frac{K}{a}, ולכן:

ess=1K/a=aKe_{ss}=\frac{1}{K/a}=\frac{a}{K}

3. השגיאה סופית (לא אפס ולא אינסוף) ויחסית הפוך ל-KK: הגדלת KK מקטינה את השגיאה (למשל הכפלת KK מחצה אותה), והקטנת KK מגדילה אותה. השגיאה אינה מתאפסת לעולם עבור KK סופי.

(הערה: במערכת זו, מסדר שני, הגדלת KK מקטינה את מקדם הריסון ζ=a2K\zeta=\frac{a}{2\sqrt{K}} ומגדילה את הנחשול, אך אינה פוגעת ביציבות.)

תשובה: ess=aKe_{ss}=\frac{a}{K} - ככל ש-KK גדל, השגיאה עבור כניסת שיפוע קטנה (ביחס הפוך ל-KK).

שאלה 14 · שגיאת מצב מתמיד למדרגה, רמפה ופרבולה

נתונה פונקציית תמסורת בחוג הפתוח של מערכת בקרה: G(s)⋅H(s)=10s⋅(s+2)⋅(s+5)G(s)\cdot H(s)=\frac{10}{s\cdot(s+2)\cdot(s+5)}.

א.

חַשְּׁבוּ את שגיאת מצב המתמיד (steady-state error\textit{steady-state error}) של המערכת כאשר אות הכניסה הוא אות מדרגה (step input\textit{step input}) בעל גודל 1, r(t)=1r(t)=1.

(5 נקודות)
ב.

חַשְּׁבוּ את שגיאת מצב המתמיד של המערכת כאשר אות הכניסה הוא אות רמפה (ramp input\textit{ramp input}) בעל שיפוע 2, r(t)=2⋅tr(t)=2\cdot t.

(5 נקודות)
ג.

חַשְּׁבוּ את שגיאת מצב המתמיד של המערכת כשאות הכניסה הוא אות פרבולה (parabola input\textit{parabola input}) בעל תאוצה 4, r(t)=4⋅t2r(t)=4\cdot t^2.

(5 נקודות)
◂ פתרון מלא לשאלה 14

סעיף א

תשובה:

ess=0e_{ss}=0

נתון: G(s)H(s)=10s(s+2)(s+5)G(s)H(s)=\frac{10}{s(s+2)(s+5)} - יש קוטב אחד בראשית, לכן המערכת מסוג 1.

בדיקת יציבות (תנאי לכך שיש מצב מתמיד): המשוואה האופיינית s(s+2)(s+5)+10=s3+7s2+10s+10=0s(s+2)(s+5)+10=s^3+7s^2+10s+10=0. לפי ראות-הורביץ למשוואה ממעלה שלישית: כל המקדמים חיוביים ו-7⋅10=70>1⋅107\cdot10=70>1\cdot10, ולכן המערכת יציבה.

1. קבוע שגיאת המקום:

Kp=lim⁡s→0G(s)H(s)=100⋅2⋅5=∞K_p=\lim_{s\to0}G(s)H(s)=\frac{10}{0\cdot2\cdot5}=\infty

2. עבור מדרגה בגודל 1:

ess=11+Kp=11+∞=0e_{ss}=\frac{1}{1+K_p}=\frac{1}{1+\infty}=0

תשובה: ess=0e_{ss}=0

סעיף ב

תשובה:

ess=2e_{ss}=2

1. קבוע שגיאת המהירות:

Kv=lim⁡s→0s⋅G(s)H(s)=lim⁡s→010(s+2)(s+5)=102⋅5=1K_v=\lim_{s\to0}s\cdot G(s)H(s)=\lim_{s\to0}\frac{10}{(s+2)(s+5)}=\frac{10}{2\cdot5}=1

2. עבור רמפה בשיפוע A=2A=2:

ess=AKv=21=2e_{ss}=\frac{A}{K_v}=\frac{2}{1}=2

תשובה: ess=2e_{ss}=2

סעיף ג

תשובה:

ess=∞e_{ss}=\infty

1. קבוע שגיאת התאוצה:

Ka=lim⁡s→0s2⋅G(s)H(s)=lim⁡s→010 s(s+2)(s+5)=010=0K_a=\lim_{s\to0}s^2\cdot G(s)H(s)=\lim_{s\to0}\frac{10\,s}{(s+2)(s+5)}=\frac{0}{10}=0

2. עבור כניסה פרבולית ess=AKae_{ss}=\frac{A}{K_a}, ומכיוון ש-Ka=0K_a=0:

ess=A0=∞e_{ss}=\frac{A}{0}=\infty

(התוצאה אינה תלויה בגודל הפרבולה: עבור r(t)=4t2r(t)=4t^2 ההתמרה היא R(s)=8s3R(s)=\frac{8}{s^3}, ובכל מקרה מערכת מסוג 1 אינה יכולה לעקוב אחרי כניסה פרבולית - השגיאה גדלה ללא גבול.)

תשובה: ess=∞e_{ss}=\infty

שאלה 15 · יציבות לפי ראות-הורביץ ותדר תנודה

נתונה מערכת בקרה עם משוב של יחידה. פונקציית התמסורת של המערכת בחוג הפתוח היא:

G(s)=KS⋅(S+4)⋅(S+10)G(s)=\frac{K}{S\cdot(S+4)\cdot(S+10)}

א.

על פי הקריטריון של ראוט-הורביץ, מהו תחום הערכים של KK, שעבורו מערכת הבקרה יציבה?

(7 נקודות)
ב.

מהו הערך של KK שבו המערכת נמצאת על סף יציבות? מהם ערכי התדרים בהם המערכת תתנדנד?

(8 נקודות)
◂ פתרון מלא לשאלה 15

סעיף א

תשובה:

0<K<5600<K<560

נתון: G(s)=KS(S+4)(S+10)G(s)=\frac{K}{S(S+4)(S+10)}, משוב יחידה.

מבוקש: תחום KK ליציבות.

1. המשוואה האופיינית: 1+G(s)=0 ⇒ S(S+4)(S+10)+K=01+G(s)=0\ \Rightarrow\ S(S+4)(S+10)+K=0.

נפתח: (S+4)(S+10)=S2+14S+40(S+4)(S+10)=S^2+14S+40, ולכן

S3+14S2+40S+K=0S^3+14S^2+40S+K=0

2. טבלת ראות:

שורהעמודה 1עמודה 2
S3S^3114040
S2S^21414KK
S1S^114⋅40−1⋅K14=560−K14\frac{14\cdot40-1\cdot K}{14}=\frac{560-K}{14}00
S0S^0KK

3. התנאי ליציבות: אין חילופי סימן בעמודה הראשונה, כלומר כל איבריה חיוביים:

•560−K14>0 ⇒ K<560\frac{560-K}{14}>0\ \Rightarrow\ K<560

•K>0K>0

תשובה: המערכת יציבה עבור 0<K<5600<K<560.

סעיף ב

תשובה:

K=560K=560; ω=40≈6.325 rad/s\omega=\sqrt{40}\approx6.325\,\text{rad/s} (f≈1.007 Hzf\approx1.007\,\text{Hz})

1. סף היציבות מתקבל כאשר שורת S1S^1 בטבלת ראות מתאפסת:

560−K14=0 ⇒ Kcr=560\frac{560-K}{14}=0\ \Rightarrow\ K_{cr}=560

2. במצב זה המשוואה העזר נבנית משורת S2S^2:

14S2+Kcr=0 ⇒ 14S2+560=0 ⇒ S2=−4014S^2+K_{cr}=0\ \Rightarrow\ 14S^2+560=0\ \Rightarrow\ S^2=-40

S=±j40=±j6.325S=\pm j\sqrt{40}=\pm j6.325

3. הקטבים על הציר המדומה הם S=±jωS=\pm j\omega, ולכן תדר התנודה:

ω=40=6.325 rad/s\omega=\sqrt{40}=6.325\,\text{rad/s}

f=ω2π=6.3252π=1.007 Hzf=\frac{\omega}{2\pi}=\frac{6.325}{2\pi}=1.007\,\text{Hz}

בדיקה: עבור K=560K=560, S3+14S2+40S+560=(S+14)(S2+40)S^3+14S^2+40S+560=(S+14)(S^2+40) - קוטב שלישי ב-S=−14S=-14 וזוג קטבים ב-±j6.325\pm j6.325.

תשובה: K=560K=560; המערכת תתנדנד בתדר ω=40≈6.325 rad/s\omega=\sqrt{40}\approx6.325\,\text{rad/s} (כ-1.007 Hz1.007\,\text{Hz}).

שאלה 16 · ריקון מיכל סולר בלחץ: נפח, מהירות וספיקה

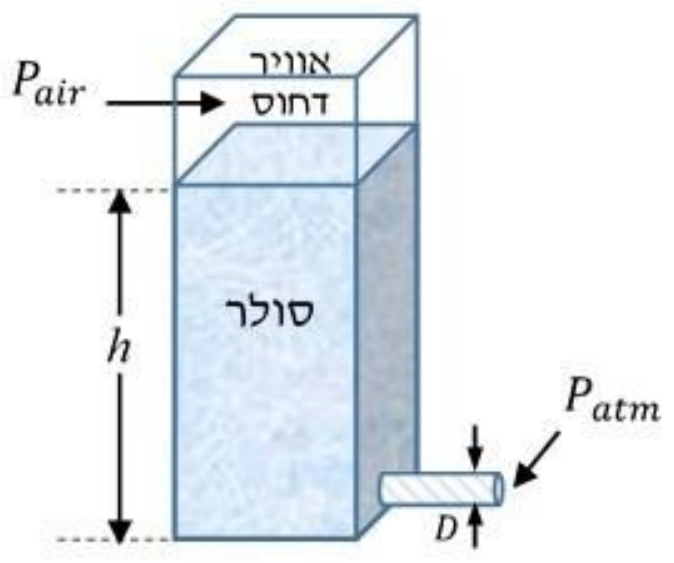
באיור לשאלה 16 מוצגת מערכת הכוללת מיכל אטום המכיל סולר אשר נלחץ באמצעות אוויר דחוס PairP_{air}.

גובה הסולר במיכל הוא hh. מיכל הסולר פתוח לצינור הנמצא בתחתיתו והכולל ברז (אינו מוצג באיור).

במצב התחלתי הברז סגור. הקוטר הפנימי של הצינור D=8 cmD=8\,\text{cm} והוא פתוח לאטמוספירה.

נתון: לחץ האוויר הדחוס Pair=220 kPaP_{air}=220\,\text{kPa}, הלחץ האטמוספרי Patm=102 kPaP_{atm}=102\,\text{kPa}.

תאוצת הכובד g=981 cm/sec2g=981\,\text{cm/sec}^2. בסיס המיכל הפנימי S=0.8 m2S=0.8\,\text{m}^2. צפיפות הסולר ρ=0.8[grcm3]\rho=0.8\left[\frac{\text{gr}}{\text{cm}^3}\right].

גובה הסולר במיכל h=1.2 mh=1.2\,\text{m}. בפתרונכם הזניחו את חיכוך הסולר בדופן המיכל ובדופן הצינור.
א.

מהו נפח הסולר VdisV_{dis}? ומהו משקלו WdisW_{dis}?

(4 נקודות)
ב.

פותחים את ברז הסולר לרווחה. מהי מהירות זרימת הסולר ההתחלתית vinitialv_{initial} בצינור?

בפתרונכם היעזרו בנוסחה: Pair+ρ⋅g⋅h=ρ⋅(vinitial)22+PatmP_{air}+\rho\cdot g\cdot h=\frac{\rho\cdot(v_{initial})^2}{2}+P_{atm}

שימוש בנוסחה זו מחייב להפוך את היחידות של ρ⋅g⋅h\rho\cdot g\cdot h ליחידות Pa\text{Pa}.

(6 נקודות)
ג.

מהי ספיקת הסולר ההתחלתית QinitialQ_{initial} בצינור?

(5 נקודות)
◂ פתרון מלא לשאלה 16

סעיף א

תשובה:

Vdis=0.96 m3V_{dis}=0.96\,\text{m}^3, Wdis≈7534 NW_{dis}\approx7534\,\text{N}

נתון: S=0.8 m2S=0.8\,\text{m}^2, h=1.2 mh=1.2\,\text{m}, ρ=0.8 grcm3\rho=0.8\,\frac{\text{gr}}{\text{cm}^3}, g=981 cmsec2g=981\,\frac{\text{cm}}{\text{sec}^2}.

מבוקש: נפח הסולר ומשקלו.

1. המרת יחידות ל-SI:

ρ=0.8 grcm3=800 kgm3\rho=0.8\,\frac{\text{gr}}{\text{cm}^3}=800\,\frac{\text{kg}}{\text{m}^3}, g=981 cmsec2=9.81 msec2g=981\,\frac{\text{cm}}{\text{sec}^2}=9.81\,\frac{\text{m}}{\text{sec}^2}

2. נפח הסולר (מנסרה: בסיס × גובה):

Vdis=S⋅h=0.8⋅1.2=0.96 m3V_{dis}=S\cdot h=0.8\cdot1.2=0.96\,\text{m}^3

3. המסה:

m=ρ⋅Vdis=800⋅0.96=768 kgm=\rho\cdot V_{dis}=800\cdot0.96=768\,\text{kg}

4. המשקל:

Wdis=m⋅g=768⋅9.81=7534.08 N≈7.534 kNW_{dis}=m\cdot g=768\cdot9.81=7534.08\,\text{N}\approx7.534\,\text{kN}

תשובה: Vdis=0.96 m3V_{dis}=0.96\,\text{m}^3, Wdis≈7534 NW_{dis}\approx7534\,\text{N}

סעיף ב

תשובה:

vinitial≈17.85 m/secv_{initial}\approx17.85\,\text{m/sec}

נתון: Pair=220 kPaP_{air}=220\,\text{kPa}, Patm=102 kPaP_{atm}=102\,\text{kPa}, ρ=800 kgm3\rho=800\,\frac{\text{kg}}{\text{m}^3}, g=9.81 msec2g=9.81\,\frac{\text{m}}{\text{sec}^2}, h=1.2 mh=1.2\,\text{m}.

מבוקש: מהירות היציאה ההתחלתית.

הנוסחה הנתונה היא משוואת ברנולי בין פני הסולר במיכל (מהירות זניחה, כי שטח המיכל גדול בהרבה משטח הצינור) לבין פתח הצינור (בגובה 0, בלחץ אטמוספרי).

1. הלחץ ההידרוסטטי ביחידות Pa\text{Pa} (כאשר ρ\rho ב-kgm3\frac{\text{kg}}{\text{m}^3}, gg ב-msec2\frac{\text{m}}{\text{sec}^2} ו-hh ב-m\text{m}, המכפלה יוצאת ב-Pa\text{Pa}):

ρ⋅g⋅h=800⋅9.81⋅1.2=9417.6 Pa\rho\cdot g\cdot h=800\cdot9.81\cdot1.2=9417.6\,\text{Pa}

2. נבודד את המהירות:

vinitial=2(Pair−Patm+ρgh)ρv_{initial}=\sqrt{\frac{2\left(P_{air}-P_{atm}+\rho g h\right)}{\rho}}

3. הצבה:

Pair−Patm+ρgh=220000−102000+9417.6=127417.6 PaP_{air}-P_{atm}+\rho g h=220000-102000+9417.6=127417.6\,\text{Pa}

vinitial=2⋅127417.6800=318.544=17.848 msecv_{initial}=\sqrt{\frac{2\cdot127417.6}{800}}=\sqrt{318.544}=17.848\,\frac{\text{m}}{\text{sec}}

תשובה: vinitial≈17.85 m/secv_{initial}\approx17.85\,\text{m/sec}

סעיף ג

תשובה:

Qinitial≈0.0897 m3/secQ_{initial}\approx0.0897\,\text{m}^3/\text{sec} (כ-89.789.7 ליטר לשנייה)

נתון: D=8 cm=0.08 mD=8\,\text{cm}=0.08\,\text{m}, ומסעיף ב vinitial=17.848 msecv_{initial}=17.848\,\frac{\text{m}}{\text{sec}}.

מבוקש: הספיקה ההתחלתית.

1. שטח החתך של הצינור:

A=π⋅D24=π⋅0.0824=5.027⋅10−3 m2A=\frac{\pi\cdot D^2}{4}=\frac{\pi\cdot0.08^2}{4}=5.027\cdot10^{-3}\,\text{m}^2

2. ספיקה = שטח × מהירות:

Qinitial=A⋅vinitial=5.027⋅10−3⋅17.848=0.0897 m3secQ_{initial}=A\cdot v_{initial}=5.027\cdot10^{-3}\cdot17.848=0.0897\,\frac{\text{m}^3}{\text{sec}}

כלומר כ-89.7 Lsec89.7\,\frac{\text{L}}{\text{sec}}.

תשובה: Qinitial≈0.0897 m3/sec≈89.7 L/secQ_{initial}\approx0.0897\,\text{m}^3/\text{sec}\approx89.7\,\text{L/sec}

שאלה 17 · תרומות רכיבי בקר PID בתנור תעשייתי

בתהליך חימום תנור תעשייתי, חיישן מודד את הטמפרטורה ובקר PID שולט על אספקת האנרגיה כך שהטמפרטורה תישאר יציבה. כיול נכון של בקר ה- PID מבטיח הגעה מהירה לערך הרצוי ומונע תנודות יתר - Overshoot\textit{Overshoot}.

נתון: הגבר הבקר KP=2K_P=2, זמן אינטגרציה Ti=10 secT_i=10\,\text{sec}, זמן שינוי דיפרנציאלי Td=2 secT_d=2\,\text{sec}.

התנור מתוכנן לפעול בטמפרטורה של 400 ∘C400\,^\circ\text{C} אך בשלב מסוים חלה ירידה בטמפרטורה ל- 370 ∘C370\,^\circ\text{C} עקב פתיחת דלת.

א.

חַשְּׁבוּ את ערך השגיאה היחסית PP בהתבסס על הבדל הטמפרטורה בין הערך הרצוי Setpoint\textit{Setpoint} לבין הערך הנמדד, תוך שימוש בנוסחה: P=e⋅KPP=e\cdot K_P. ee - היא השגיאה.

(4 נקודות)
ב.

נתון שהשגיאה הממוצעת לאורך 20 שניות היא 10 ∘C10\,^\circ\text{C}. חַשְּׁבוּ את תרומת הרכיב האינטגרלי II לבקרה באמצעות הנוסחה: I=KPTi⋅∑e⋅ΔtI=\frac{K_P}{T_i}\cdot\sum e\cdot\Delta t. Δt\Delta t הוא משך הזמן הנמדד.

(4 נקודות)
ג.

אם השגיאה השתנתה מ- 30 ∘C30\,^\circ\text{C} ל- 10 ∘C10\,^\circ\text{C} תוך 5 שניות, חַשְּׁבוּ את תרומת הרכיב הדיפרנציאלי DD באמצעות הנוסחה: D=KP⋅Td⋅dedtD=K_P\cdot T_d\cdot\frac{de}{dt}. dedt\frac{de}{dt} הוא קצב השינוי בשגיאה.

(4 נקודות)
ד.

מהו הסכום הכולל של רכיבי הבקרה PP, II ו- DD?

__הערה__: מכיוון שלא צוין איך הבקר שולט על התנור, ניתן לומר שהתוצאה היא ערך יחסי של השפעת הבקר על המערכת, והתוצאה נמדדת ביחידות היציאה של הבקר (כגון אחוזי הספק, וולט, או אמפר), לכן כתבו את הסכום המחושב ללא יחידות.

(3 נקודות)
◂ פתרון מלא לשאלה 17

סעיף א

תשובה:

e=30 ∘Ce=30\,^\circ\text{C}, P=60P=60

נתון: ערך רצוי 400 ∘C400\,^\circ\text{C}, ערך נמדד 370 ∘C370\,^\circ\text{C}, KP=2K_P=2.

מבוקש: הרכיב היחסי PP.

1. השגיאה היא ההפרש בין הערך הרצוי לערך הנמדד:

e=TSP−TPV=400−370=30 ∘Ce=T_{SP}-T_{PV}=400-370=30\,^\circ\text{C}

השגיאה חיובית - הטמפרטורה נמוכה מהרצוי, והבקר צריך להגביר את החימום.

2. הרכיב היחסי:

P=e⋅KP=30⋅2=60P=e\cdot K_P=30\cdot2=60

תשובה: P=60P=60

סעיף ב

תשובה:

I=40I=40

נתון: שגיאה ממוצעת eˉ=10 ∘C\bar{e}=10\,^\circ\text{C} לאורך Δt=20 sec\Delta t=20\,\text{sec}, KP=2K_P=2, Ti=10 secT_i=10\,\text{sec}.

מבוקש: הרכיב האינטגרלי.

1. סכום השגיאה לאורך הזמן (השטח מתחת לגרף השגיאה) שווה לשגיאה הממוצעת כפול משך הזמן:

∑e⋅Δt=eˉ⋅Δt=10⋅20=200 ∘C⋅sec\sum e\cdot\Delta t=\bar{e}\cdot\Delta t=10\cdot20=200\,^\circ\text{C}\cdot\text{sec}

2. הרכיב האינטגרלי:

I=KPTi⋅∑e⋅Δt=210⋅200=40I=\frac{K_P}{T_i}\cdot\sum e\cdot\Delta t=\frac{2}{10}\cdot200=40

תשובה: I=40I=40

סעיף ג

תשובה:

D=−16D=-16

נתון: השגיאה ירדה מ-30 ∘C30\,^\circ\text{C} ל-10 ∘C10\,^\circ\text{C} במשך 5 sec5\,\text{sec}, KP=2K_P=2, Td=2 secT_d=2\,\text{sec}.

מבוקש: הרכיב הדיפרנציאלי.

1. קצב השינוי בשגיאה:

dedt≈ΔeΔt=10−305=−4 ∘Csec\frac{de}{dt}\approx\frac{\Delta e}{\Delta t}=\frac{10-30}{5}=-4\,\frac{^\circ\text{C}}{\text{sec}}

2. הרכיב הדיפרנציאלי:

D=KP⋅Td⋅dedt=2⋅2⋅(−4)=−16D=K_P\cdot T_d\cdot\frac{de}{dt}=2\cdot2\cdot(-4)=-16

הסימן השלילי מתאים לתפקיד הרכיב הנגזר: השגיאה קטנה במהירות (הטמפרטורה מתקרבת לערך הרצוי), ולכן הרכיב D "בולם" את פעולת הבקר ומונע חריגת יתר (Overshoot).

תשובה: D=−16D=-16

סעיף ד

תשובה:

u=84u=84

מוצא בקר PID הוא סכום שלושת הרכיבים. נציב את התוצאות מהסעיפים א-ג:

u=P+I+D=60+40+(−16)=84u=P+I+D=60+40+(-16)=84

הרכיבים היחסי והאינטגרלי דוחפים להגברת החימום, והרכיב הנגזר מקטין מעט את הפעולה כי השגיאה כבר קטנה.

תשובה: P+I+D=84P+I+D=84 (ללא יחידות)

כל האתר במבט אחד

קיצורי דרך לכל הכלים, הבגרויות והקורסים

GuyAI הוא המורה הפרטי המתקדם בישראל, המבוסס על מודלי הבינה המלאכותית החזקים בעולם בשילוב הידע הפדגוגי של GOOL. המערכת מספקת פתרונות לכל המקצועות ולכל הרמות - מיסודי ועד אקדמיה, וממתמטיקה ועד היסטוריה.