מבחן מה"ט מערכות בקרה, רכיבים ומתמרים 97112 - קיץ 2025 מועד ב'
הנדסת אלקטרוניקה · סמל 97112 · 17 שאלות · פתרון מלא לכל סעיף
מבחן הגמר הממלכתי של מה"ט במערכות בקרה, רכיבים ומתמרים, קיץ 2025 מועד ב', כל 17 השאלות כמו בשאלון. לכל סעיף יש תשובה סופית ופתרון מלא ומוסבר, צעד אחרי צעד. נסו לפתור לבד, ואז פתחו את הפתרון.
הנחיות הבחינה
משך הבחינה: ארבע שעות.
מבנה השאלון: 17 שאלות בשאלון. השאלון מחולק לשני חלקים.
חלק א' – שאלות סגורות.
יש לענות על שמונה שאלות בלבד, מתוך השאלות 1-11.
ערך כל שאלה חמש נקודות, סה"כ 40 נקודות.
חלק ב' – שאלות פתוחות.
יש לענות על ארבע שאלות בלבד, מתוך השאלות 12-17.
ערך כל שאלה 15 נקודות, סה"כ 60 נקודות.
סה"כ: 100 נקודות.
חומר עזר: מחשבון (אין להשתמש במחשב כף יד או במחשבון עם תקשורת חיצונית).
דפי נוסחאות יצורפו לשאלון הבחינה.
נוסחאון מה"ט במערכות בקרה, רכיבים ומתמרים - להורדה ב-PDF, 58 עמודים.
שאלה 1 · תגובה דינמית לעומת תגובה סטטית
מהו ההבדל העיקרי בין תגובה דינמית לבין תגובה סטטית של מערכת בקרה?
א. התגובה הדינמית מתארת את תגובת המערכת למצב יציב לאחר זמן ארוך, בעוד שהתגובה הסטטית מתארת את השינוי הראשוני במצב.
ב. התגובה הדינמית עוסקת בתפקוד המערכת בתדרים גבוהים בלבד, בעוד שהתגובה הסטטית עוסקת בתדרים נמוכים בלבד.
ג. התגובה הדינמית מתארת את אופן השינוי של המערכת בזמן (כולל זמן עליה, זמן התייצבות, תנודות), בעוד שהתגובה הסטטית מתארת את ההתנהגות הסופית של המערכת לאחר שהשפעת הזמן נעלמה.
ד. אין הבדל בין תגובה דינמית לסטטית - שתיהן מתארות את אותו תהליך אך במונחים שונים.
◂ פתרון מלא לשאלה 1
פתרון
ג. התגובה הדינמית - השינוי בזמן (זמן עליה, התייצבות, תנודות); הסטטית - ההתנהגות הסופית
נבחן מה כל אחד מהמונחים מתאר:
1. כאשר מפעילים כניסה (למשל מדרגה), המוצא אינו קופץ מיד לערכו הסופי. התקופה שבה המוצא משתנה בזמן היא התגובה הדינמית (המעבר): זמן העליה, זריקת היתר, התנודות וזמן ההתייצבות.
2. אחרי שהמעבר דועך, המוצא מתייצב על ערך קבוע. זו התגובה הסטטית (המצב המתמיד): הערך הסופי, ההגבר הסטטי והשגיאה במצב מתמיד - כבר אין בה תלות בזמן.
3. בדיקת האפשרויות:
•אפשרות א הופכת את התפקידים: המצב היציב לאחר זמן ארוך הוא דווקא התגובה הסטטית.
•אפשרות ב מערבבת עם תחום התדר - ההבחנה בין דינמי לסטטי היא בזמן, לא בתדרים גבוהים או נמוכים.
•אפשרות ד שגויה - אלה שני חלקים שונים של התגובה.
•אפשרות ג מתארת בדיוק את שני החלקים.
תשובה: ג.
שאלה 2 · פונקציית תמסורת של ממסר תרמי
מערכת בקרה המבוססת על תגובה של מערכת ממסר תרמי ניתנת לתיאור על ידי המשוואה הדיפרנציאלית הבאה:
נתון:
• - אות המבוא.
• - אות המוצא.
• - קבוע הזמן של המערכת.
• - הגבר המערכת.
מהי פונקציית התמסורת של מערכת ממסר תרמי זו?
א.
ב.
ג.
ד.
◂ פתרון מלא לשאלה 2
פתרון
א.
נתון: .
מבוקש: .
1. מעבירים את המשוואה למישור לפלס (בתנאי התחלה אפס), לפי הכלל :
2. מוציאים את כגורם משותף:
3. מחלקים ומקבלים את היחס בין המוצא לכניסה:
זו הצורה הסטנדרטית של מערכת מסדר ראשון.
תשובה: א.
שאלה 3 · יתרון המשוב השלילי
מהו היתרון המרכזי של שימוש במשוב שלילי במערכת בקרה?
א. הוא מבטל את הצורך בבקר כלשהו.
ב. הוא מסייע בהקטנת השגיאה במצב מתמיד ובהפחתת השפעת הפרעות חיצוניות.
ג. הוא מבטיח שהמערכת תהיה תמיד יציבה, ללא תלות בפרמטרים.
ד. הוא מגביר את השפעת תנודות והפרעות על יציאת המערכת.
◂ פתרון מלא לשאלה 3
פתרון
ב. הקטנת השגיאה במצב מתמיד והפחתת השפעת הפרעות
1. במשוב שלילי מודדים את המוצא, משווים אותו לאות הרצוי (הייחוס) ומזינים לבקר את ההפרש - השגיאה. הבקר פועל כדי להקטין את ההפרש הזה.
2. לכן משוב שלילי מקטין את השגיאה במצב מתמיד, ומתקן גם סטיות שנגרמות מהפרעות חיצוניות ומשינויים בפרמטרים של התהליך.
3. בדיקת האפשרויות:
•א: המשוב אינו מבטל את הבקר - הבקר הוא שמעבד את השגיאה.
•ג: משוב אינו מבטיח יציבות; הגבר גבוה מדי בחוג סגור יכול דווקא לגרום לאי-יציבות.
•ד: ההפך - המשוב מנחית את השפעת ההפרעות.
תשובה: ב.
שאלה 4 · השפעת פיגורי זמן על בקר דו-מצבי
נתונה מערכת בקרה הכוללת שני פיגורים () משמעותיים, המבוקרת על ידי בקר דו-מצבי (). אות הכניסה לבקר הוא אות השגיאה ומוצא הבקר הוא בעל שני מצבים בלבד:
1. כאשר
2. כאשר
ניתן לתאר את המערכת ע"י פונקציית תמסורת עם שני פיגורים בזמן:
כאשר ו- הן פונקציות תמסורת מסדר ראשון או שני ללא פיגורים, ו- הם זמני הפיגור.
כיצד הפיגורים בזמן משפיעים על ביצועי מערכת בקרה דו-מצבית זו, ובמיוחד על תגובתה והיציבות שלה?
א. הפיגורים מפחיתים את תגובת היתר () ומייצבים את המערכת, אך מאריכים את זמן העלייה.
ב. הפיגורים אינם משפיעים על המערכת במצב מתמיד, אלא רק על התגובה הזמנית הראשונית.
ג. הפיגורים עלולים לגרום לתנודות גדולות יותר () ואף לחוסר יציבות, ולהאריך את מחזור ההיסטרזיס ().
ד. הפיגורים משפרים את זמן התגובה של הבקר, ומאפשרים לו להגיב מהר יותר לשינויים בשגיאה.
◂ פתרון מלא לשאלה 4
פתרון
ג. תנודות גדולות יותר, סכנת חוסר יציבות והארכת מחזור ההיסטרזיס
1. בקר דו-מצבי מחליף מצב ברגע שהשגיאה עוברת סף (משנה סימן). הוא מחליט לפי המוצא הנמדד.
2. פיגור בזמן פירושו שהשפעת פעולת הבקר מגיעה למוצא רק אחרי , וגם המידע על המוצא מגיע באיחור. לכן גם אחרי שהמוצא כבר עבר את נקודת הייחוס, הבקר "עוד לא יודע" וממשיך לפעול באותו כיוון (למשל ממשיך לחמם).
3. התוצאה: המוצא חורג הרבה מעבר לנקודת הייחוס (תגובת יתר גדולה), ובכיוון ההפוך קורה אותו דבר - אמפליטודת התנודות גדלה, וזמן המחזור של המיתוג (מחזור ההיסטרזיס) מתארך. בפיגורים גדולים התנודות עלולות להפוך לבלתי קבילות - חוסר יציבות מעשי.
4. אפשרויות א ו-ד הפוכות למציאות (פיגור לא מייצב ולא מזרז), ואפשרות ב שגויה כי בבקר דו-מצבי אין בכלל מצב מתמיד קבוע - המוצא מתנודד כל הזמן, והפיגור קובע את גודל התנודה.
תשובה: ג.
שאלה 5 · שגיאה במצב מתמיד עם בקר אינטגרלי
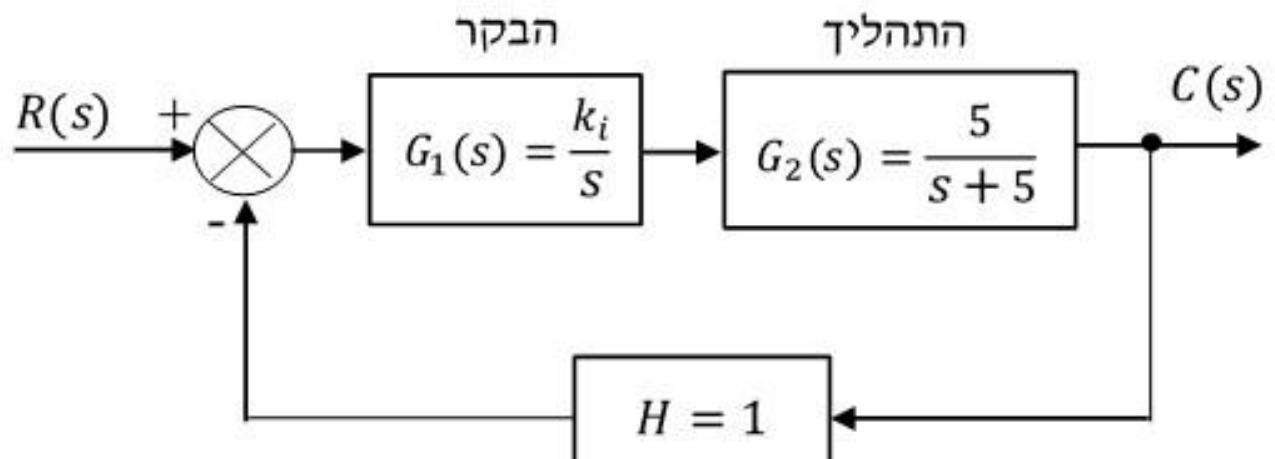
באיור לשאלה 5 מוצגת סכמת מלבנית של מערכת בקרה. הבקר הוא בקר איטגרלי - .
למערכת הכניסו מדרגת יחידה. נתון: .
שגיאת המערכת במצב המתמיד היא:
א.
ב.
ג.
ד.
◂ פתרון מלא לשאלה 5
פתרון
ד.
נתון: , , משוב , כניסה .
מבוקש: .
1. פונקציית התמסורת בחוג פתוח (הבקר והתהליך בטור):
2. השגיאה במשוב יחידה:
3. נבדוק יציבות לפני שימוש במשפט הערך הסופי: שורשי הם ו-, שניהם שליליים - המערכת יציבה.
4. משפט הערך הסופי:
5. הסבר: הבקר האינטגרלי מוסיף קוטב ב- (מערכת מסוג 1), ולכן השגיאה למדרגה מתאפסת.
תשובה: ד.
שאלה 6 · מתח חיישן לחץ עם הנחתה בקו
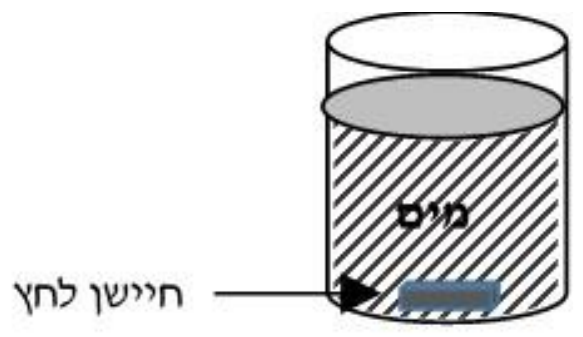
באיור לשאלה 6 מוצגת מערכת מדידת לחץ מים. לחץ המים נמדד באמצעות חיישן שממיר את לחץ המים למתח חשמלי בתחום של . כאשר מייצג , ו- מייצג .
המתח עובר בקו תמסורת שאורכו 50 מטר וגורם להנחתה של .
המתח שיתקבל בקצה קו התמסורת כאשר נמדד לחץ מים של הוא:
א.
ב.
ג.
ד.
◂ פתרון מלא לשאלה 6
פתרון
א.
נתון: תחום ממופה ל- (קווי), לחץ , הנחתה בקו .
מבוקש: המתח בקצה הקו.
1. רגישות החיישן (שיפוע הקו):
2. המתח במוצא החיישן ב-:
3. הנחתה של פירושה שבקצה הקו נשארים מהמתח:
תשובה: א.
שאלה 7 · ספיקה דרך שסתום עם אות זרם
באיור לשאלה 7 מוצג שסתום בקרה. שסתום הבקרה נמצא בתהליך תעשייתי ושולט על ספיקת מים בצינור.
היחס בין מְפתח השסתום לבין הספיקה הוא לינארי: כאשר מְפתח השסתום הוא , הספיקה היא 80 ליטר/דקה. המפעיל מקבל אות פיקוד של , כאשר מייצג פתיחה, ו- מייצג פתיחה.
אם אות הבקרה הנוכחי הוא אז הספיקה בפועל היא:
א. 30 ליטר/דקה.
ב. 40 ליטר/דקה
ג. 50 ליטר/דקה
ד. 60 ליטר/דקה
◂ פתרון מלא לשאלה 7
פתרון
ב. 40 ליטר/דקה
נתון: אות פיקוד ממופה ל- פתיחה, ספיקה מרבית 80 ליטר/דקה, אות נוכחי .
מבוקש: הספיקה בפועל.
1. אחוז הפתיחה - מיקום האות בתוך התחום (מחסירים את האפס החי ומחלקים בטווח):
2. היחס בין הפתיחה לספיקה לינארי, ולכן:
ליטר/דקה
תשובה: ב. 40 ליטר/דקה
שאלה 8 · זיהוי תהליך מתוך תגובת מדרגה
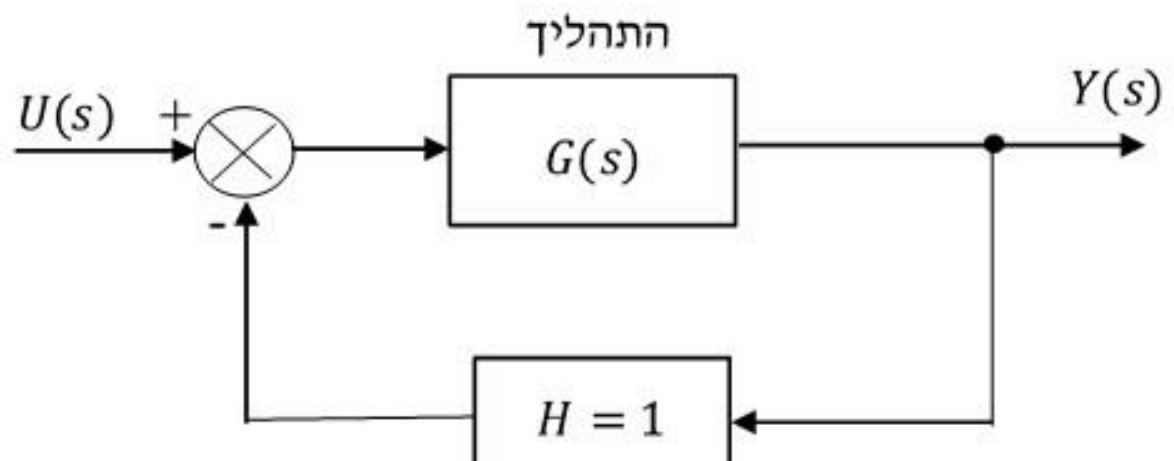
באיור לשאלה 8 מוצגת סכמת מלבנים של מערכת בקרה המייצגת תהליך תעשייתי שבו אות הבקרה מפעיל את שינוי הטמפרטורה . אם אות הבקרה הוא מדרגת יחידה, אז אות המוצא יהיה .
מהו סדר התהליך הנתון? ומהי פונקציית התמסורת שלו?
א. תהליך אינטגרלי טהור; .
ב. תהליך מסדר ראשון; .
ג. תהליך מסדר שני; .
ד. תהליך עם פיגור זמן; .
◂ פתרון מלא לשאלה 8
פתרון
ב. תהליך מסדר ראשון;
נתון: כניסת מדרגת יחידה , מוצא , משוב יחידה שלילי.
מבוקש: של התהליך (בתוך החוג).
1. נעביר את המוצא ללפלס:
2. פונקציית התמסורת של החוג הסגור היא היחס בין המוצא לכניסה:
3. בחוג סגור עם משוב יחידה . נחלץ את :
4. נציב:
5. במכנה יש בחזקה ראשונה בלבד - תהליך מסדר ראשון. (הקוטב ב- מראה שהתהליך כשלעצמו אינו יציב; המשוב הוא שמייצב אותו ומעביר את הקוטב ל-.)
6. בדיקה: , כנדרש.
תשובה: ב. תהליך מסדר ראשון,
שאלה 9 · סוג ריסון ממקדם הריסון
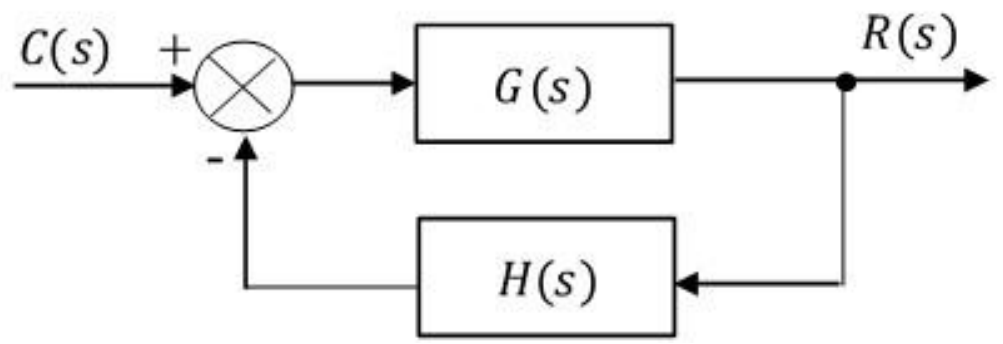
באיור לשאלה 9 מוצגת סכמת מלבנים של מערכת בקרה. פונקציית תמסורת המערכת: .
איזה סוג ריסון מתאר את תגובת המערכת?
א. תת-ריסון
ב. ריסון יתר
ג. ריסון קריטי
ד. ללא ריסון
◂ פתרון מלא לשאלה 9
פתרון
ג. ריסון קריטי
נשווה את המכנה לצורה הסטנדרטית של מערכת מסדר שני: .
1. מהאיבר החופשי:
2. מהמקדם של :
3. הוא ריסון קריטי (המכנה הוא - קוטב כפול ממשי).
תשובה: ג. ריסון קריטי
שאלה 10 · מקדם העיוות של מד מעוות
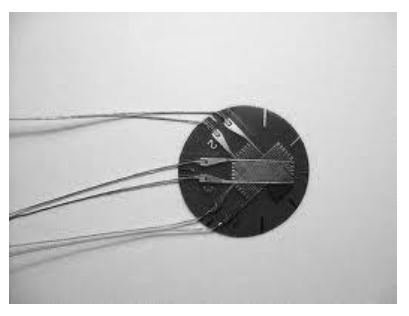
באיור לשאלה 10 מוצג מד עיוות (). להלן נתוני מד המעוות:
•התנגדות במנוחה של מד העיוות:
•אורך מד העיוות במנוחה:
כתוצאה מהפעלת לחץ על מד המעוות הוא התקצר ב- והתנגדותו הוקטנה ב- .
לפי הנתונים מקדם העיוות הוא:
א.
ב.
ג.
ד.
◂ פתרון מלא לשאלה 10
פתרון
ד.
נתון: , , , .
מבוקש:
1. מקדם העיוות הוא היחס בין השינוי היחסי בהתנגדות לשינוי היחסי באורך:
2. נציב (בהתקצרות שני השינויים שליליים, והיחס חיובי):
(בערכים מוחלטים: , , ו-.)
תשובה: ד.
שאלה 11 · סמל שסתום בקרה לפי ISA
איזה מבין הסימנים הבאים מייצג שסתום בקרה () על פי תקני ISA?
א. מעגל עם שני קווים אלכסוניים החוצים זה את זה.
ב. ריבוע עם שני קווים אלכסוניים החוצים זה את זה.
ג. מעגל עם קו אלכסוני אחד.
ד. ריבוע עם קו אלכסוני אחד.
◂ פתרון מלא לשאלה 11
פתרון
ד. ריבוע עם קו אלכסוני אחד
1. בתרשימים לפי ISA, מעגל מייצג מכשיר (מדיד, משדר, בקר) ולא את הרכיב הסופי בתהליך; לכן אפשרויות א ו-ג אינן מתאימות לשסתום.
2. שני קווים אלכסוניים החוצים זה את זה אינם הסימון המקובל לרכיב בקרה סופי, ולכן גם אפשרות ב נפסלת.
3. ריבוע עם קו אלכסוני אחד מסמן רכיב בקרה סופי - שסתום עם מפעיל. (בשרטוט צנרת מלא, גוף השסתום עצמו מצויר כשני משולשים המחוברים בקודקודיהם, והמפעיל מעליו.)
תשובה: ד. ריבוע עם קו אלכסוני אחד.
שאלה 12 · סגירת חוג: הגבר וקבוע זמן
באיור לשאלה 12 מוצגת מערכת בקרה:
נתון:
1. - הגבר המערכת.
2. – קבוע הזמן של המערכת.
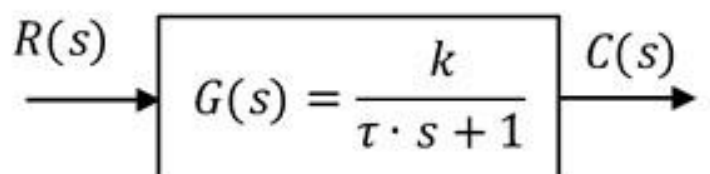
חיברו למערכת הבקרה משוב יחידה והפכו אותה למערכת בקרה בחוג סגור.
חַשבו את פונקציית התמסורת של מערכת הבקרה בחוג סגור .
חַשבו את ההגבר הסטטי () של מערכת הבקרה בחוג סגור. האם גדול או קטן יותר מההגבר ? חַשבו בכמה אחוזים קטן או גדול.
חַשבו את קבוע הזמן של מערכת הבקרה בחוג הסגור . האם גדול או קטן יותר מקבוע הזמן בחוג פתוח ? חַשבו בכמה אחוזים קטן או גדול.
◂ פתרון מלא לשאלה 12
סעיף א
נתון: , משוב שלילי .
מבוקש: .
1. פונקציית התמסורת של חוג סגור עם משוב שלילי:
2. נציב:
3. נכפיל מונה ומכנה ב-:
תשובה:
סעיף ב
; קטן מ- בכ-
מבוקש: , והשוואה ל-.
1. ההגבר הסטטי הוא ערך פונקציית התמסורת ב- (המצב המתמיד למדרגה):
(באופן כללי .)
2. , ולכן ההגבר קטן. השינוי באחוזים:
תשובה: , קטן מ- בכ-.
סעיף ג
; קטן מ- בכ-
מבוקש: והשוואה ל-.
1. כדי לקרוא את קבוע הזמן, נביא את לצורה הסטנדרטית - נחלק מונה ומכנה ב-6:
2. מכאן:
(באופן כללי .)
3. , ולכן קבוע הזמן קטן - המערכת בחוג סגור מהירה יותר. השינוי באחוזים:
תשובה: , קטן מ- בכ-.
שאלה 13 · שגיאה במצב מתמיד עם בקר P ו-PI
באיור לשאלה 13 מוצגת סכמת מלבנים של מערכת בקרה.
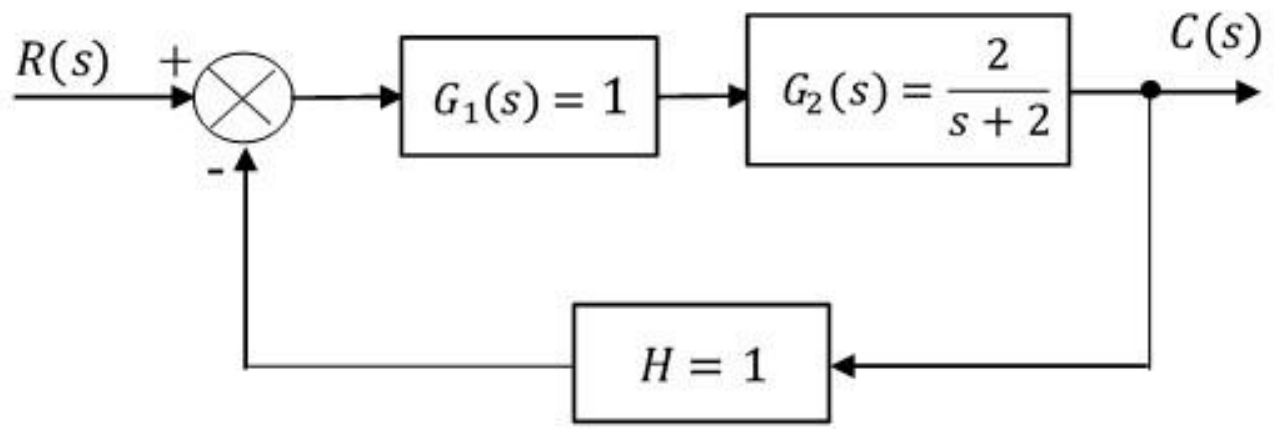
חַשבו את השגיאה במצב המתמיד עבור כניסה מדרגת יחידה .
מחליפים את המלבן בבקר יחסי עם הגבר . חַשבו את השגיאה במצב המתמיד עבור כניסת מדרגת יחידה . הסבירו, כיצד רכיב ההגבר של הבקר משפיע על השגיאה?
כעת משתמשים בבקר מסוג (במקום הבקר מסעיף ב') פונקציית התמסורת של הבקר היא .
נתון:
• - הגבר יחסי של הבקר.
• - הגבר אינטגרלי ביחידות .
חַשבו את השגיאה במצב המתמיד עבור כניסת מדרגת יחידה .
הסבירו, כיצד רכיב האינטגרציה של הבקר משפיע על השגיאה?
◂ פתרון מלא לשאלה 13
סעיף א
נתון: , , , .
מבוקש: .
1. השגיאה היא ההפרש בין הכניסה למשוב: , ומכאן
, כאשר .
2. נשתמש במשפט הערך הסופי (המערכת יציבה: הקוטב בחוג סגור ב-):
3. הסבר: אין במערכת אינטגרטור (מערכת מסוג 0), ולכן נשארת שגיאה סופית עם .
תשובה:
סעיף ב
- קטנה ככל ש- גדל, אך לא מתאפסת
נתון: , , .
מבוקש: כפונקציה של .
1. פונקציית התמסורת בחוג פתוח:
2. משפט הערך הסופי:
3. השפעת ההגבר: ככל ש- גדל, המכנה גדל והשגיאה קטנה (למשל נותן , ו- נותן ). אבל לכל ערך סופי של השגיאה אינה מתאפסת, כי המערכת עדיין מסוג 0 (אין אינטגרטור). בנוסף, הגבר גבוה מדי במערכות אמיתיות מגדיל תנודות ועלול לפגוע ביציבות.
תשובה: ; הגדלת מקטינה את השגיאה, אך אינה מאפסת אותה.
סעיף ג
- רכיב האינטגרציה מאפס את השגיאה למדרגה
נתון: בקר , תהליך , .
מבוקש: .
1. פונקציית התמסורת בחוג פתוח:
2. נבדוק יציבות: המשוואה האופיינית - כל המקדמים חיוביים ומסדר שני, ולכן השורשים בצד שמאל והמערכת יציבה.
3. משפט הערך הסופי:
(כאשר הגבר החוג הפתוח שואף לאינסוף, ולכן .)
4. השפעת רכיב האינטגרציה: האינטגרטור צובר את השגיאה לאורך זמן. כל עוד נשארת שגיאה (אפילו קטנה), מוצא הבקר ממשיך לגדול ודוחף את המערכת, עד שהשגיאה מתאפסת. רק כשהשגיאה אפס האינטגרטור מפסיק לצבור ומוצא הבקר נשאר קבוע. לכן הרכיב האינטגרלי מבטל לגמרי את השגיאה במצב מתמיד עבור כניסת מדרגה (המערכת הופכת לסוג 1).
תשובה: ; רכיב האינטגרציה מאפס את השגיאה במצב מתמיד.
שאלה 14 · יציבות: שורשים וקריטריון ראוט
נתונה פונקציית התמסורת של מערכת בקרה מסוימת .
האם פונקציית זו יציבה? נמקו תשובתכם.
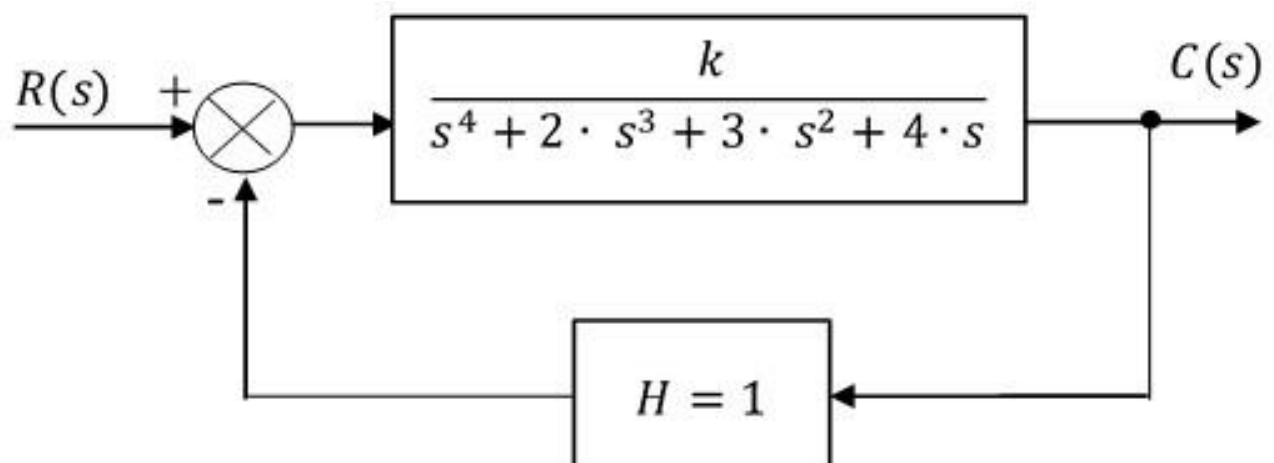
באיור לשאלה 14 מוצגת סכמה מלבנים של מערכת בקרה מסוימת. הפרמטר הוא הגבר המערכת.
חַשבו את תחום הערכים של שעבורו המערכת תהיה יציבה לפי קריטריון ראוט.
◂ פתרון מלא לשאלה 14
סעיף א
יציבה - הקטבים ו- בצד שמאל של מישור s
מערכת יציבה אם כל הקטבים (שורשי המכנה) נמצאים בצד שמאל של מישור s, כלומר בעלי חלק ממשי שלילי.
1. נמצא את שורשי המכנה:
2. שני הקטבים ממשיים ושליליים - בצד שמאל של מישור s.
3. בדרך נוספת: מהשוואה ל-: , - מערכת עם ריסון יתר, יציבה.
תשובה: הפונקציה יציבה, כי הקטבים ו- שליליים (בצד שמאל של מישור s).
סעיף ב
נתון: , משוב יחידה שלילי.
מבוקש: תחום ליציבות.
1. פונקציית התמסורת בחוג סגור:
2. המשוואה האופיינית (המכנה):
3. נבנה את טבלת ראוט. שתי השורות הראשונות - המקדמים לסירוגין; כל איבר בשורה הבאה מחושב מהשורתיים שמעליו:
4. לפי קריטריון ראוט, המערכת יציבה אם ורק אם כל האיברים בעמודה הראשונה חיוביים (אין החלפת סימן):
•שורה :
•שורה :
5. נחבר את שני התנאים: . (ב- שורה מתאפסת - המערכת על גבול היציבות, עם קטבים מדומים טהורים ותנודה מתמשכת.)
תשובה: המערכת יציבה עבור .
שאלה 15 · מערכת דו-שלבית: מתמר לחץ ובקר מנוע
באיור לשאלה 15 מוצגת סכמה של מערכת בקרה דו-שלבית הממירה לחץ פניאומטי לאות חשמלי. האות החשמלי משמש כִּכניסה לבקרת מהירות מנוע.
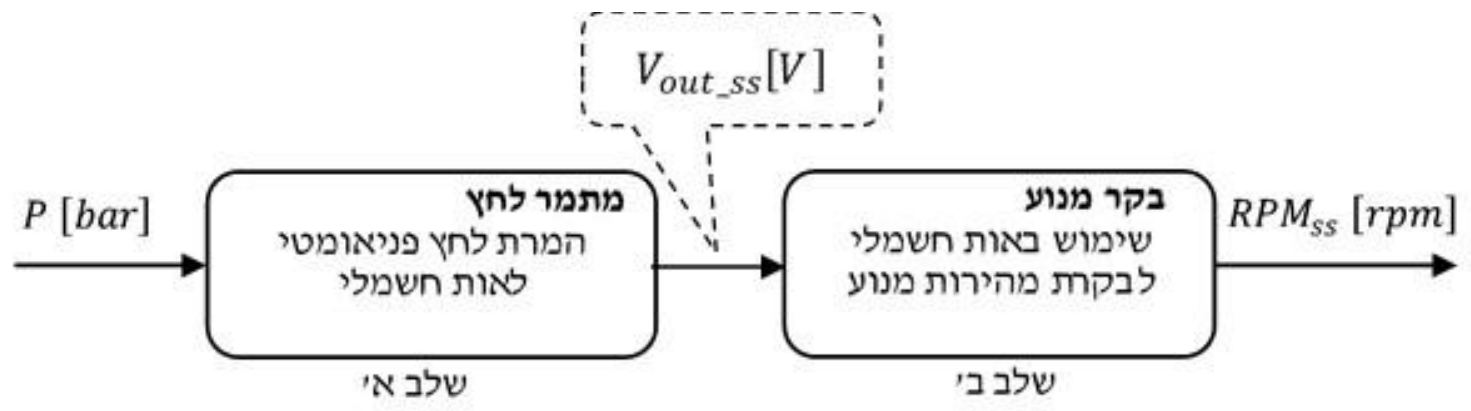
מדידת הלחץ מתבצעת על ידי מתמר לחץ () הממיר לחץ פניאומטי לאות חשמלי.
פונקציית התמסורת של מתמר הלחץ היא: . נתון: יחס ההגברה של המתמר .
קבוע הזמן של המתמר . המצב היציב של הלחץ הפניאומטי הוא: .
בכניסת המערכת ניתנה כניסת מדרגה של ואז הלחץ הפניאומטי התייצב ל: .
חַשבו את ערך המוצא של המתח החשמלי במצב מתמיד .
האות החשמלי מהסעיף הקודם מוזן לבקר מהירות מנוע () אשר ממיר אות מתח חשמלי למהירות סיבוב מנוע (). פונקציית התמסורת של בקר המנוע היא: .
נתון: הגבר בקר במנוע . קבוע הזמן של הבקר . האות החשמלי המופק בסעיף א' () משמש כעת כאות כניסה לבקר מהירות המנוע.
מהי מהירות המנוע במצב המתמיד?
מחליפים את בקר המנוע בבקר אחר עם הגבר פי שניים מזה הקודם, אבל עם אותו קבוע זמן כמו קודם.
מהי מהירות המנוע במצב המתמיד החדש? האם מהירות זו גבוהה יותר או נמוכה יותר. נמקו תשובתכם.
◂ פתרון מלא לשאלה 15
סעיף א
(השינוי במתח בעקבות מדרגת הלחץ)
נתון: , מדרגת לחץ .
מבוקש: מתח המוצא במצב מתמיד שנגרם על ידי מדרגת הלחץ.
1. אות הכניסה: פונקציית התמסורת מקשרת בין שינוי בלחץ לבין שינוי במתח. השינוי בלחץ הוא מדרגה בגודל :
2. המוצא במישור לפלס:
3. משפט הערך הסופי:
(כלומר ההגבר הסטטי כפול גודל המדרגה: . אם מודדים את המתח ביחס ללחץ אפס, המתח המוחלט הוא , והוא עלה ב- מ-.)
תשובה: (השינוי במתח המוצא בעקבות מדרגת הלחץ של ).
סעיף ב
נתון: , כניסה - המתח מסעיף א, מדרגה של .
מבוקש: .
1. אות הכניסה לבקר המנוע:
2. מהירות המנוע במישור לפלס:
3. משפט הערך הסופי:
(קבוע הזמן משפיע רק על מהירות ההגעה לערך הסופי, לא על הערך עצמו.)
תשובה:
סעיף ג
- גבוהה פי שניים
נתון: , , אותה כניסה של .
1. פונקציית התמסורת החדשה:
2. משפט הערך הסופי:
3. נימוק: במצב מתמיד ופונקציית התמסורת שווה להגבר הסטטי , ולכן המוצא במצב מתמיד הוא כפול הכניסה. עבור אותה כניסה, הגבר כפול נותן מהירות כפולה. קבוע הזמן לא השתנה, ולכן רק זמן ההגעה (כ-) נשאר כשהיה.
תשובה: - גבוהה יותר, פי שניים מהמהירות בסעיף ב.
שאלה 16 · תרמיסטור כמערכת מסדר ראשון
באיור לשאלה 16 מוצג תרמיסטור שנמצא במערכת בקרת טמפרטורה. מערכת הבקרה מבוססת על תגובה של התרמיסטור הניתנת לתיאור על ידי המשוואה הדיפרנציאלית הבאה:
נתון:
1. - אות המבוא.
2. - אות המוצא.
3. - קבוע הזמן של המערכת.
4. - הגבר המערכת.
חַשבו את פונקציית התמסורת של המערכת .
חַשבו את תגובת המערכת לשינוי פתאומי בטמפרטורה, כלומר לכניסת מדרגה: .
חַשבו את ערך המתח במוצא במצב המתמיד.
◂ פתרון מלא לשאלה 16
סעיף א
מעבירים את המשוואה הדיפרנציאלית למישור לפלס (תנאי התחלה אפס) ומחלקים.
1. לפי :
2. לכן:
3. נציב , :
תשובה:
סעיף ב
נתון: , .
מבוקש: .
1. המוצא במישור לפלס:
2. פירוק לשברים חלקיים:
,
3. התמרה הפוכה (, ):
4. בדיקה: (המוצא מתחיל מאפס) ו-; אחרי קבוע זמן אחד () המוצא מגיע ל-, כלומר מהערך הסופי, כמצופה ממערכת מסדר ראשון.
תשובה:
סעיף ג
אפשר לחשב בשתי דרכים:
1. מהתגובה בזמן (סעיף ב): כאשר , :
2. ממשפט הערך הסופי:
הערך הסופי שווה להגבר כפול גודל המדרגה.
תשובה:
שאלה 17 · בקר אינטגרלי במפלס מים
באיור לשאלה 17 מוצג מכל מים כאשר מפלס המים מבוקר על ידי בקר אינטגרלי . הבקר מחשב את אות הפיקוד לשסתום עבור כניסת המים למכל בהתאם לשגיאה בין המפלס הרצוי למפלס הנמדד. הבקר פועל לפי הנוסחה:
נתון:
1. - אות היציאה מהבקר שהוא אות הפיקוד לשסתום.
2. - מהירות האינטגרציה. .
3. - גודל השגיאה.
4. - זמן האינטגרציה.
5. - תפוקת הבקר באחוזים כאשר השגיאה אפס.
חַשבו את מהירות האינטגרציה .
נניח שהשגיאה קבועה ושווה ל- במשך 10 שניות, וכי בתחילת זמן זה (כאשר ) האינטגרל הוא אפס. מה יהיה ערך תפוקת הבקר בתום 10 שניות אלו?
הסבירו, מה יקרה לתפוקת הבקר אם במשך פעולת הבקר השגיאה תגיע ל- ותישאר אפס. האם במצב היציב תפוקת הבקר תשתווה ל- ? נמקו את תשובתכם.
◂ פתרון מלא לשאלה 17
סעיף א
מהירות האינטגרציה היא ההופכי של זמן האינטגרציה:
תשובה:
סעיף ב
נתון: קבועה, , , האינטגרל אפס ב-.
מבוקש: .
1. אינטגרל של שגיאה קבועה הוא השגיאה כפול הזמן:
2. נציב בנוסחת הבקר:
(תפוקת הבקר עולה בקצב קבוע של בשנייה.)
תשובה:
סעיף ג
מפסיקה להשתנות ונשארת על הערך שנצבר; בדרך כלל אינה חוזרת ל-:
1. קצב השינוי של תפוקת הבקר הוא הנגזרת של הנוסחה:
2. כאשר השגיאה מגיעה ל- ונשארת אפס, : האינטגרל מפסיק לגדול, ותפוקת הבקר נעצרת על הערך שהגיעה אליו - היא לא יורדת ולא חוזרת.
3. האם ? רק אם ערך האינטגרל שנצבר עד אז הוא בדיוק אפס - מקרה פרטי. באופן כללי:
כאשר הוא הרגע שבו השגיאה התאפסה.
4. זו בדיוק התכונה החשובה של בקר אינטגרלי: כדי שהמפלס יישאר קבוע, פתיחת השסתום צריכה להתאים לצריכת המים מהמכל, וערך זה שונה בדרך כלל מ-. הרכיב האינטגרלי "זוכר" את הערך הדרוש ומחזיק אותו גם כשהשגיאה אפס. (לו התפוקה הייתה חוזרת ל-, המפלס היה סוטה שוב ונוצרת שגיאה מחדש.)
תשובה: תפוקת הבקר מתייצבת על ערך קבוע ואינה משתנה עוד; בדרך כלל היא אינה שווה ל-, אלא , כאשר הוא הערך שהאינטגרל צבר עד שהשגיאה התאפסה.