מבחן מה"ט מערכות בקרה, רכיבים ומתמרים 97112 - אביב 2026 מועד א'
הנדסת אלקטרוניקה · סמל 97112 · 17 שאלות · פתרון מלא לכל סעיף
מבחן הגמר הממלכתי של מה"ט במערכות בקרה, רכיבים ומתמרים, אביב 2026 מועד א', כל 17 השאלות כמו בשאלון. לכל סעיף יש תשובה סופית ופתרון מלא ומוסבר, צעד אחרי צעד. נסו לפתור לבד, ואז פתחו את הפתרון.
הנחיות הבחינה
משך הבחינה: ארבע שעות.
מבנה השאלון: 17 שאלות בשאלון. השאלון מחולק לשני חלקים.
חלק א' – שאלות סגורות.
יש לענות על שמונה שאלות בלבד, מתוך השאלות 1-11.
ערך כל שאלה חמש נקודות, סה"כ 40 נקודות.
חלק ב' – שאלות פתוחות.
יש לענות על ארבע שאלות בלבד, מתוך השאלות 12-17.
ערך כל שאלה 15 נקודות, סה"כ 60 נקודות.
סה"כ: 100 נקודות.
חומר עזר: מחשבון (אין להשתמש במחשב כף יד או במחשבון עם תקשורת חיצונית).
דפי נוסחאות יצורפו לשאלון הבחינה.
נוסחאון מה"ט במערכות בקרה, רכיבים ומתמרים - להורדה ב-PDF, 58 עמודים.
שאלה 1 · תגובה סטטית של מערכת בחוג סגור
מערכת בקרת טמפרטורה ליניארית מתוארת על ידי פונקציית התמסורת בחוג סגור: . במבוא המערכת נתנו מדרגת טמפרטורה קבועה בגודל .
התגובה הסטטית של המערכת היא:
א.
ב.
ג.
ד.
◂ פתרון מלא לשאלה 1
פתרון
ג.
נתון: ומדרגה בגודל , כלומר .
מבוקש: ערך היציאה במצב המתמיד .
1. היציאה בתחום לפלס: .
2. לפי משפט הערך הסופי:
3. כלומר, ההגבר הסטטי של המערכת הוא , והיציאה מגיעה רק ל- מהמדרגה.
תשובה: ג.
שאלה 2 · התמרת לפלס הפוכה עם הזזה בתחום s
נתונה פונקציית התמסורת .
התמרת לפלס ההפוכה של הפונקציה הנתונה היא:
א.
ב.
ג.
ד.
◂ פתרון מלא לשאלה 2
פתרון
א.
נביא את המכנה לצורת ריבוע שלם ונזהה זוג התמרות מוכר.
1. השלמה לריבוע:
2. לכן:
3. זוג ההתמרות המוכר: . כאן ו-, והמונה מתאים בדיוק לצורה זו.
4. מכאן:
תשובה: א.
שאלה 3 · השוואת הגבר מגבר עם משוב ובלי משוב
באיור לשאלה 3 מוצגים שני מגברים שונים, הימני עם משוב והשמאלי ללא משוב.
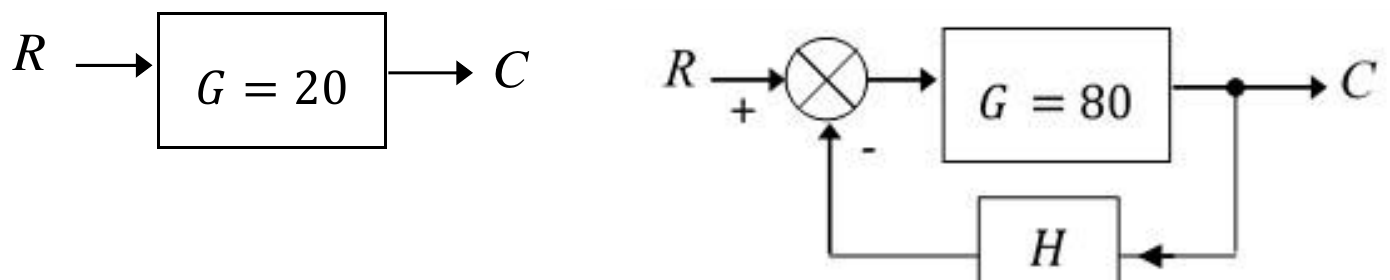
על מנת שההגבר בשני המגברים יהיה זהה, ערכו של חייב להיות:
א.
ב.
ג.
ד.
◂ פתרון מלא לשאלה 3
פתרון
ד.
נתון: מגבר ללא משוב עם ; מגבר עם משוב שלילי עם ומשוב .
מבוקש: שעבורו ההגבר של המגבר עם המשוב יהיה גם הוא .
1. ההגבר של המגבר ללא משוב הוא פשוט .
2. ההגבר של המגבר עם משוב שלילי (חוג סגור):
3. נשווה את שני ההגברים:
4. נבודד את :
5. בדיקה: - מתאים.
תשובה: ד.
שאלה 4 · השפעת הגדלת הגבר בקר P על היציאה
במערכת בקרה מותקן בקר פרופורציונלי . הקשר בין השגיאה לבין אות היציאה של הבקר הוא: .
כאשר: - תפוקת הבקר. - השגיאה. - אות היציאה של הבקר.
במהלך ניסוי מסוים הוחלט להגדיל את תפוקת הבקר .
נתון:
• - תפוקת הבקר המקורית.
• - תפוקת הבקר כאשר הוגדלה.
• - השגיאה נשארה קבועה לפני הגדלת תפוקת הבקר ולאחר הגדלת תפוקת הבקר.
פי כמה השתנה אות היציאה של הבקר בעקבות שינוי תפוקת הבקר?
א. אות היציאה קטן פי 2.
ב. אות היציאה לא השתנה.
ג. אות היציאה גדל פי 3.
ד. אות היציאה גדל פי 2.
◂ פתרון מלא לשאלה 4
פתרון
ד. אות היציאה גדל פי 2.
נחשב את אות היציאה לפני ההגדלה ואחריה, ונחלק.
1. לפני ההגדלה:
2. אחרי ההגדלה:
3. היחס:
כצפוי: בבקר P היציאה יחסית ל-, ולכן כשהשגיאה קבועה הכפלת מכפילה את היציאה.
תשובה: ד. אות היציאה גדל פי 2.
שאלה 5 · אות יציאה של בקר PI בשגיאה קבועה
במערכת בקרה מותקן בקר יחסי־אינטגרלי - Proportional Integral Controler.
נתון: , הגבר יחסי של הבקר.
, הגבר אינטגרלי של הבקר.
, השגיאה של הבקר קבועה.
, אות יציאת הבקר בזמן .
, אות יציאת הבקר.
אות היציאה של הבקר לאחר 4 שניות הוא:
א.
ב.
ג.
ד.
◂ פתרון מלא לשאלה 5
פתרון
ב.
נתון: , , (קבועה), .
מבוקש: .
1. משוואת בקר PI (לפי הנוסחאון): החלק האינטגרלי מוכפל גם הוא בהגבר היחסי:
2. השגיאה קבועה, ולכן האינטגרל שלה הוא שטח מלבן:
3. החלק היחסי: .
4. החלק האינטגרלי: .
5. נחבר:
תשובה: ב.
שאלה 6 · סדר רכיבים בשרשרת מדידה תעשייתית
במערכת מדידה תעשייתית יש צורך למדוד טמפרטורה ולהעביר את המידע לבקר המרוחק מספר מטרים מנקודת המדידה.
איזו מהאפשרויות הבאות מתארת נכון את סדר הרכיבים ותפקידם במערכת המדידה התקנית?
א. Sensor - מזהה את הגודל הפיזיקלי.
Transducer - ממיר את הגודל הפיזיקלי לאות חשמלי.
Transmission Line - מעביר את האות החשמלי לבקר.
ב. Transducer - מזהה את הגודל הפיזיקלי.
Sensor - מעביר את האות לבקר.
Transmission Line - מבצע המרה לאות החשמלי.
ג. Transmission Line - מזהה את הטמפרטורה.
Sensor – מגביר את האות.
Transducer - מעביר את המידע לבקר.
ד. Sensor - מעביר את האות לבקר.
Transmission Line - מזהה את הגודל הפיזיקלי.
Transducer - מאחסן את נתוני המדידה.
◂ פתרון מלא לשאלה 6
פתרון
א.
נעבור על שרשרת המדידה מהתהליך אל הבקר:
1. החיישן (Sensor) נמצא במגע עם התהליך ומגיב לגודל הפיזיקלי (כאן - הטמפרטורה). זה הרכיב שמזהה את הגודל.
2. המתמר (Transducer) ממיר את תגובת החיישן לאות חשמלי (למשל מתח או זרם תקני ).
3. קו התמסורת (Transmission Line) - הכבלים שמעבירים את האות החשמלי למרחק של כמה מטרים אל הבקר.
4. באפשרויות האחרות התפקידים מוחלפים: קו תמסורת אינו מזהה גודל פיזיקלי ואינו ממיר אותות, וחיישן אינו "מעביר לבקר" ואינו מגביר.
תשובה: א.
שאלה 7 · שיקולים בבחירת שסתום בקרה
מהם השיקולים המרכזיים בבחירת שסתום בקרה למערכת תעשייתית?
א. רק סוג החומר של גוף השסתום והעלות הכספית שלו.
ב. רק קוטר הצנרת וסוג החיבור המכני של השסתום.
ג. סוג הזרימה, לחץ הזורם וטמפרטורת העבודה, סוג הנוזל או הגז ודרישות הבקרה (דיוק ומהירות תגובה).
ד. רק סוג המפעיל (ידני, חשמלי או פנאומטי), ללא קשר לתנאי העבודה.
◂ פתרון מלא לשאלה 7
פתרון
ג.
1. שסתום בקרה הוא רכיב הביצוע שמווסת את הזרימה בתהליך, ולכן הוא חייב להתאים קודם כול לתנאי התהליך: סוג הזורם (נוזל או גז), הלחץ, הטמפרטורה וספיקת העבודה. מהם נגזרים גודל השסתום (מקדם הזרימה ), חומרי הגוף והאטמים ואופיין הזרימה.
2. הוא חייב להתאים גם לדרישות הבקרה: דיוק הוויסות ומהירות התגובה.
3. האפשרויות א, ב ו-ד מצמצמות את הבחירה לשיקול אחד בלבד ("רק ..."), ואפשרות ד אף מתעלמת במפורש מתנאי העבודה - ולכן אינן נכונות. החומר, הקוטר וסוג המפעיל הם חלק מהשיקולים, אך נגזרים מהתנאים שבאפשרות ג.
תשובה: ג.
שאלה 8 · תפקיד בקר תהליכים תעשייתי
מהו התפקיד המרכזי של בקר ניהול תעשייתי (בקר תהליכים תעשייתיים)?
א. להשוות בין הערך הנמדד של התאמה לערך הרצוי (Set Point) ולייצר אות בקרה להפעלת רכיב הביצוע.
ב. להמיר אנרגיה חשמלית לאנרגיה מכנית לצורך הפעלת מנוע.
ג. לאגור נתונים היסטוריים בלבד לצורכי תיעוד ובקרה סטטיסטית.
ד. לתאם את אות הכניסה לאות החיישן.
◂ פתרון מלא לשאלה 8
פתרון
א.
1. בחוג בקרה סגור הבקר מקבל את הערך הנמדד של הגודל המבוקר (מהחיישן והמתמר) ואת הערך הרצוי (Set Point).
2. הבקר מחשב את השגיאה - ההפרש בין הרצוי לנמדד - ולפי אלגוריתם הבקרה (P, PI, PID וכו') מפיק אות בקרה שמפעיל את רכיב הביצוע (שסתום, מנוע, גוף חימום).
3. המרת אנרגיה חשמלית למכנית (ב) היא תפקיד המנוע; אגירת נתונים בלבד (ג) היא תפקיד מערכת תיעוד; תיאום אותות (ד) הוא תפקיד מעגל התאמה - ואף אחד מהם אינו התפקיד המרכזי של הבקר.
תשובה: א.
שאלה 9 · משמעות תרשימי בודה
מה מתארים תרשימי בודה (Bode) של מערכת ליניארית?
א. את התנהגות בזמן, כלומר את שינוי האות ביציאה כפונקציה של הזמן בעקבות כניסת נתון.
ב. את הקשר בין משרעת האות ביציאה לבין משרעת האות בכניסה כפונקציה של התדר, וכן את שינוי מופע האות עם התדר.
ג. את הערך המרבי של האות אשר המערכת יכולה להעביר ללא עיוות.
ד. את פעולת המערכת במצב רוויה בלבד.
◂ פתרון מלא לשאלה 9
פתרון
ב.
1. תרשימי בודה הם זוג גרפים של תגובת התדר של המערכת, כאשר בכניסה אות סינוסי בתדר :
•תרשים ההגבר: בדציבלים - היחס בין משרעת היציאה למשרעת הכניסה - כפונקציה של התדר (בציר לוגריתמי).
•תרשים המופע: - הפרש המופע בין היציאה לכניסה - כפונקציה של התדר.
2. התנהגות בזמן (א) מתוארת בתגובת מדרגה, ולא בתרשימי בודה. תרשימי בודה מתארים מערכת ליניארית, ולכן אינם עוסקים ברוויה (ד) או בגבול עיוות (ג).
תשובה: ב.
שאלה 10 · ספיקה נפחית בצינור עגול
נפט זורם בצינור בזרימה אחידה. קוטרו הפנימי של הצינור . מהירות הזרימה של הנפט .
הספיקה הנפחית של הנפט היא:
א.
ב.
ג.
ד.
◂ פתרון מלא לשאלה 10
פתרון
ב.
נתון: , .
מבוקש: הספיקה הנפחית .
1. הספיקה הנפחית היא שטח החתך כפול מהירות הזרימה: .
2. שטח החתך של צינור עגול:
3. נציב:
תשובה: ב.
שאלה 11 · משמעות הסימון LS בשרטוטי בקרה
בשרטוט בקרה תעשייתי מופיע הרכיב המסומן .
מהי המשמעות התקנית של הסימון בשרטוטי הבקרה, ומה תפקידו במעגל של סימון זה?
א. - Logic System.
יחידת בקרה לוגית האחראית על קבלת החלטות במערכת.
ב. - Line Supply.
ספק מתח ראשי להזנת מעגל הבקרה.
ג. - Load Sensor.
חיישן עומס למדידת הזרם במנוע.
ד. - Limit Switch.
מפסק גבול המשמש לזיהוי הגעה למיקום קצה ומנתק או מאפשר את המשך פעולת המערכת.
◂ פתרון מלא לשאלה 11
פתרון
ד. - Limit Switch, מפסק גבול.
1. בשרטוטי בקרה ופיקוד חשמלי הסימון התקני הוא Limit Switch - מפסק גבול.
2. מפסק גבול הוא מפסק מכני (או ללא מגע) שמופעל כאשר חלק נע - עגלה, זרוע, דלת - מגיע למיקום הקצה. מגעיו (פתוח רגיל / סגור רגיל) מחוברים במעגל הפיקוד, ולכן הוא מנתק את פעולת המנוע בהגעה לקצה, או מאפשר את השלב הבא בתהליך.
3. יחידת בקרה לוגית מסומנת בדרך כלל PLC, וחיישן עומס או ספק מתח אינם מסומנים .
תשובה: ד. - Limit Switch.
שאלה 12 · מערכת מסדר שני: תמסורת, תגובת יתר וזמנים
נתונה מערכת בקרה מסדר שני עם מקדם ריסון ותדירות טבעית . מספקים אות מדרגת יחידה בכניסה למערכת. נתון: הגבר המערכת .
מהי פונקציית התמסורת של המערכת?
מהו הערך המרבי של תגובת היתר ?
מהי התדירות הזוויתית של התנודות המתרסנות ?
מהו הזמן בשניות לקבלת הערך המרבי של תגובת היתר ?
◂ פתרון מלא לשאלה 12
סעיף א
נתון: , , .
מבוקש: פונקציית התמסורת .
1. הצורה התקנית של מערכת מסדר שני:
2. נחשב את המקדמים:
3. נציב ():
4. הקטבים: - זוג קטבים מרוכבים בחצי המישור השמאלי, כלומר מערכת יציבה עם ריסון תת-קריטי (), ולכן תגובת המדרגה תהיה עם תנודות מתרסנות ותגובת יתר.
תשובה:
סעיף ב
, כלומר תגובת יתר של
הערך המרבי של תגובת היתר תלוי רק במקדם הריסון.
1. הנוסחה:
2. נחשב את המעריך:
3. נציב:
4. באחוזים: . כלומר, בתגובה למדרגת יחידה היציאה מגיעה לשיא של ואחר כך מתייצבת על (כי ).
תשובה: , כלומר
סעיף ג
התדירות של התנודות המתרסנות קטנה מהתדירות הטבעית בגורם .
1. הנוסחה והצבה:
תשובה:
סעיף ד
השיא הראשון מתקבל אחרי חצי מחזור של התנודה המרוסנת.
1. הנוסחה:
2. נציב את מסעיף ג:
תשובה:
שאלה 13 · קבועי שגיאה ושגיאת מצב מתמיד
באיור לשאלה 13 מוצגת סכמת מלבנים של מערכת בקרה בחוג סגור.
נתון: ;
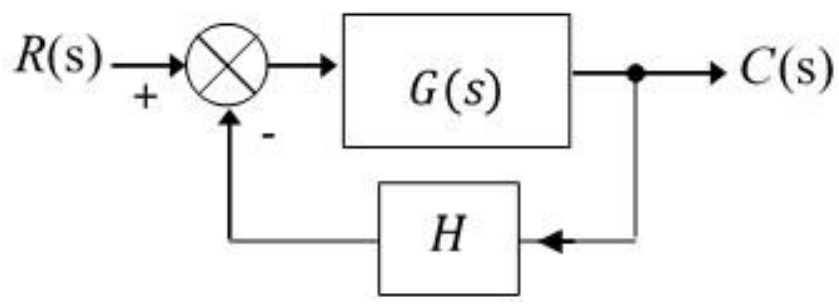
חשבו את קבועי השגיאה של המערכת , , .
חשבו את שגיאת מצב מתמיד עבור הכניסה .
◂ פתרון מלא לשאלה 13
סעיף א
, ,
נתון: משוב יחידה (), ולכן קבועי השגיאה מחושבים מתוך .
מבוקש: , , .
1. למכנה של אין גורם (האיבר החופשי ), כלומר המערכת מטיפוס 0. נצפה ל- סופי ול-.
2. קבוע שגיאת המיקום:
3. קבוע שגיאת המהירות:
4. קבוע שגיאת התאוצה:
תשובה: , ,
סעיף ב
(חישוב פורמלי; המערכת בחוג סגור אינה יציבה)
נתון: כניסת מדרגה בגובה ו- מסעיף א.
מבוקש: שגיאת המצב המתמיד .
1. לכניסת מדרגה בגובה ומשוב יחידה:
2. נציב:
3. הערה: הנוסחה תקפה רק אם המערכת בחוג סגור יציבה. המשוואה האופיינית היא:
העמודה הראשונה בטבלת ראוט: - שני חילופי סימן, כלומר שני קטבים בחצי המישור הימני. לכן בפועל המערכת אינה יציבה ואין לה מצב מתמיד; הערך הוא התוצאה הפורמלית שהשאלה מבקשת.
תשובה:
שאלה 14 · טבלת ראוט ותחום יציבות לפי K
נתונה מערכת בקרה ליניארית, אשר המשוואה האופינית שלה היא:
.
נתון ש- הוא פרמטר חיובי וממשי.
רשמו טבלת ראוט-הורוביץ עבור המשוואה האופינית של מערכת הבקרה.
חשבו את תחום הערכים של שעבורו המערכת תהיה יציבה לפי קריטריון ראוט.
הסבירו מהי המשמעות הפיזיקלית של מצב שבו אחד האיברים בעמודה הראשונה של טבלת ראוט מתאפס.
◂ פתרון מלא לשאלה 14
סעיף א
העמודה הראשונה:
נבנה את הטבלה: שתי השורות הראשונות ממקדמי הפולינום לסירוגין, וכל שורה הבאה מחושבת משתי השורות שמעליה.
1. שורה (מקדמים במקומות זוגיים): .
2. שורה (מקדמים במקומות אי-זוגיים): .
3. שורה :
4. שורה :
5. שורה :
הטבלה המלאה:
תשובה: העמודה הראשונה של הטבלה:
סעיף ב
לפי קריטריון ראוט המערכת יציבה כאשר כל איברי העמודה הראשונה חיוביים (אין חילופי סימן).
1. האיברים חיוביים תמיד.
2. תנאי משורה :
3. תנאי משורה :
4. נצרף את שני התנאים: .
5. בגבול שורה מתאפסת כולה. המשוואה העזר משורה : - זוג קטבים על הציר המדומה, והמערכת מתנדנדת בתדירות (יציבות גבולית). עבור יש שני חילופי סימן ושני קטבים בחצי המישור הימני.
תשובה: המערכת יציבה עבור
סעיף ג
המערכת אינה יציבה אסימפטוטית: יש קטבים על הציר המדומה או בחצי המישור הימני; במקרה של שורה שלמה מתאפסת - יציבות גבולית עם תנודות נמשכות.
1. איבר אפס בעמודה הראשונה אומר שהמערכת נמצאת על גבול היציבות או מעבר לו - היא אינה יציבה אסימפטוטית.
2. כאשר מתאפסת שורה שלמה (כמו בשאלה זו ב-): לפולינום יש שורשים סימטריים ביחס לראשית, ובדרך כלל זוג קטבים מדומים טהורים . הם מתקבלים מהמשוואה העזר של השורה שמעל. פיזיקלית: המערכת מתנדנדת בתנודות הרמוניות נמשכות במשרעת קבועה (ריסון אפס, "סף תנודות") - התגובה לא דועכת ולא מתייצבת.
3. כאשר מתאפס רק האיבר הראשון בשורה (ושאר השורה לא): מחליפים אותו במספר חיובי קטן וממשיכים. אם אין שינוי סימן מעליו ומתחתיו - יש זוג קטבים על הציר המדומה (תנודות נמשכות); אם יש שינוי סימן - יש קטבים בחצי המישור הימני והתגובה גדלה ללא גבול.
4. בכל מקרה מערכת כזו אינה שמישה כמערכת בקרה: יש לשנות את ההגבר (כאן - לבחור ) כדי להרחיק את הקטבים מהציר המדומה.
תשובה: איבר אפס בעמודה הראשונה מציין שהמערכת על גבול היציבות (קטבים על הציר המדומה - תנודות נמשכות שאינן דועכות) או לא יציבה.
שאלה 15 · המרת זרם תקני למתח בנגד
מערכת בקרה כוללת משדר זרם ובקר. משדר הזרם מוציא אות זרם תקני בתחום . מחברים נגד בטור למוצא משדר הזרם. הנגד מאפשר הפיכת הזרם של המשדר למתח תקני עבור כניסת הבקר בתחום .
נתון: התנגדות המבוא של הבקר גבוהה מאוד. באיור לשאלה 15 מוצג חיבור הנגד.
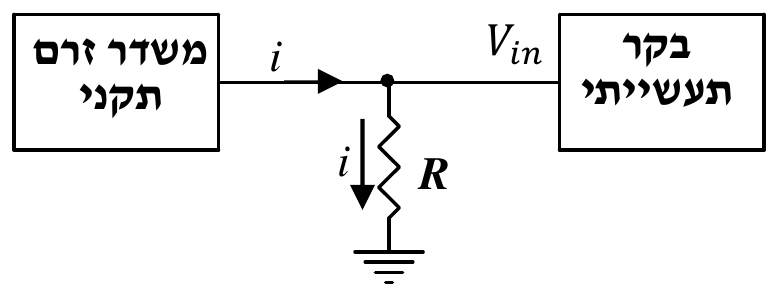
מהי הנוסחה המקשרת את מתח הכניסה של הבקר לבין זרם המשדר ?
מהו ערך הנגד הדרוש לצורך הפיכת תחום זרם המשדר לתחום המתח המבוקש?
המשדר מחובר למערכת פנאומטית לינארית הפועלת בתחום . המערכת הפנאומטית מתואמת עם משדר הזרם הפועל בתחום כפי שנרשם לעיל.
מהו זרם המשדר כאשר ?
מהו מתח הכניסה של הבקר כאשר ?
◂ פתרון מלא לשאלה 15
סעיף א
נתון: משדר זרם, נגד לאדמה, ובקר עם התנגדות מבוא גבוהה מאוד.
מבוקש: הקשר .
1. נסמן את הזרם יוצא מהמשדר לצומת, וממנו דרך אל האדמה (כמו באיור). המתח נמדד בין הצומת לאדמה, והוא המתח על .
2. חוק קירכהוף לזרמים בצומת: . התנגדות המבוא של הבקר גבוהה מאוד, ולכן ו- - כל זרם המשדר עובר בנגד.
3. לפי חוק אוהם על הנגד:
כלומר, המתח בכניסת הבקר יחסי ישר לזרם המשדר.
תשובה:
סעיף ב
(תחום מתח )
הנגד נבחר כך שבזרם המרבי של המשדר המתח יגיע לקצה העליון של תחום הכניסה של הבקר, .
1. מתוך בזרם המרבי:
2. בזרם המזערי:
3. כלומר, הנגד ממיר את לתחום - תחום מתח תקני ("אפס חי") שנמצא בתוך תחום הכניסה של הבקר. נגד אחד בלבד אינו יכול לתת ב-, כי המתח יחסי לזרם.
תשובה:
סעיף ג
נתון: התאמה ליניארית בין לבין .
מבוקש: עבור .
1. הקשר הליניארי:
2. נציב:
3. בדיקה: הוא אמצע תחום הלחץ, ו- הוא אמצע תחום הזרם - מתאים.
תשובה:
נשתמש בקשר מסעיף א ובנגד מסעיף ב.
1.
2. בדיקה: הוא אמצע התחום - מתאים לאמצע תחום הלחץ.
תשובה:
שאלה 16 · חיישן קרבה קיבולי במתנד RC
במפעל תעשייתי משתמשים במתמר שהוא התקן קירבה קיבולי למדידת מרחקים קצרים. הקבל במתמר הינו חלק ממתנד שתדר התנודות שלו תלוי בערך הקיבול.
נתון:
1. קיבול הקבל ללא זהוי אובייקט: .
2. קיבול הקבל כאשר מזוהה אובייקט: .
3. התנגדות המעגל של המתנד: .
4. תדירות התנודות:
חשבו את תדירות התנודות של מעגל כאשר לא מזהים עצם כלשהו.
חשבו את תדירות התנודות של מעגל כאשר כן מזהים עצם.
ענו בקצרה:
הסבירו מדוע הקיבול עולה כאשר עצם מתקרב לאלקטרודות המתמר?
ציינו יתרון אחד ומגבלה אחת של חיישני קרבה קיבוליים.
נתון מתמר אחר עם קבל לוחות אשר רוצים לדעת מהו המקדם הדיאלקטרי שלו.
נתוני המתמר:
1. שטח לוחות הקבל .
2. ערך הקבל .
3. המרחק בין לוחות הקבל .
חשבו את המקדם הדיאלקטרי של הקבל האחר.
◂ פתרון מלא לשאלה 16
סעיף א
נציב את הקיבול ללא עצם, , בנוסחת התדירות.
1. קבוע הזמן:
2. התדירות:
תשובה:
סעיף ב
כשמזוהה עצם הקיבול עולה ל-, ולכן התדירות יורדת.
1. קבוע הזמן:
2. התדירות:
3. ירידת התדירות מ- ל- (פי , כמו עליית הקיבול) היא האות שהמעגל מזהה כ"עצם נוכח".
תשובה:
סעיף ג
העצם מחליף אוויר () בחומר בעל מקדם דיאלקטרי גבוה יותר (או מוליך שמקטין את המרחק האפקטיבי), ולכן לפי הקיבול עולה.
1. הקיבול של קבל לוחות: .
2. בחיישן קרבה קיבולי השדה החשמלי של האלקטרודות "יוצא" אל המרחב שמול החיישן. כשאין עצם, השדה עובר באוויר, .
3. עצם מבודד (פלסטיק, מים, עץ) שנכנס לשדה מחליף חלק מהאוויר בחומר בעל , ולכן עולה.
4. עצם מוליך (מתכת) מתנהג כאלקטרודה נוספת: הוא מקצר את המרחק האפקטיבי ומגדיל את הקיבול.
5. ככל שהעצם קרוב יותר - חלק גדול יותר מהשדה עובר דרכו והקיבול גדל יותר; כך החיישן מודד גם מרחק.
תשובה: העצם מגדיל את המקדם הדיאלקטרי האפקטיבי (או מקטין את המרחק האפקטיבי) בין האלקטרודות, ולכן לפי הקיבול עולה.
יתרון: מזהה ללא מגע גם חומרים לא מתכתיים (פלסטיק, נוזלים, אבקות). מגבלה: טווח קצר ורגישות ללחות, אבק ולכלוך.
יתרון: החיישן מזהה ללא מגע מכני כל חומר שמשנה את הקיבול - לא רק מתכות (כמו חיישן השראותי), אלא גם פלסטיק, עץ, נוזלים ואבקות, אפילו דרך דופן לא מתכתית של מכל. אין בו חלקים נעים, ולכן הוא אמין ועמיד.
מגבלה: טווח הזיהוי קצר (מילימטרים עד סנטימטרים בודדים), והחיישן רגיש לתנאי הסביבה - לחות, אבק, לכלוך ועיבוי על פני החיישן משנים את הקיבול וגורמים לזיהוי שגוי; נדרש כיול לפי סוג החומר.
תשובה: יתרון - זיהוי ללא מגע של חומרים מתכתיים ולא מתכתיים; מגבלה - טווח קצר ורגישות ללחות ולכלוך.
סעיף ד
נתון: , , , .
מבוקש: המקדם הדיאלקטרי היחסי .
1. קיבול קבל לוחות:
2. נבודד את :
3. נציב (המרחק במטרים):
4. הוא מספר חסר יחידות.
תשובה:
שאלה 17 · בקר PID: תמסורת, משוואה אופיינית והשפעות
נתונה מערכת בקרה לתהליך תעשייתי כלשהו (לדוגמה: בקרת טמפרטורה בתנור), המתוארת על-ידי פונקציית התמסורת של התהליך:
המערכת נמצאת בלולאת בקרה סגורה עם משוב יחידה, ומבוקרת באמצעות בקר המתואר על-ידי:
כתבו את פונקציית התמסורת של הבקר בצורת שבר רציונלי אחד. הציגו את פונקציית התמסורת הכוללת של המערכת בלולאה פתוחה .
כתבו את המשוואה האופיינית של המערכת בלולאה סגורה עם משוב יחידה.
נתון:
הסבירו באופן איכותי כיצד כל אחד מהאיברים משפיע על מערכת הבקרה מבחינת:
1. זמן העלייה.
2. השגיאה במצב המתמיד.
3. יציבות המערכת.
◂ פתרון מלא לשאלה 17
סעיף א
;
נביא את שלושת איברי הבקר למכנה משותף , ואז נכפיל בתהליך.
1. מכנה משותף:
2. בלולאה הפתוחה הבקר והתהליך בטור, ולכן:
3. נפשט:
4. שימו לב: הבקר הוסיף קוטב בראשית (מהאינטגרטור), ויחד עם הקוטב של התהליך בראשית המערכת היא מטיפוס 2.
תשובה: , ו-
סעיף ב
נתון: , , , משוב יחידה.
מבוקש: המשוואה האופיינית.
1. עם משוב יחידה המשוואה האופיינית היא , כלומר: מכנה + מונה .
2. נציב את הפרמטרים במונה:
3. המכנה: .
4. נחבר:
5. בדיקת יציבות קצרה: כל המקדמים חיוביים, ולפי ראוט למשוואה ממעלה שלישית צריך - מתקיים, ולכן המערכת יציבה. ואכן , והקטבים הם ו-, כולם בחצי המישור השמאלי.
תשובה:
סעיף ג
P: מקצר זמן עלייה, מקטין (לא מבטל) שגיאה, מגדיל תנודות ופוגע ביציבות. I: מקצר מעט זמן עלייה, מבטל שגיאה מתמדת, פוגע ביציבות. D: כמעט לא משפיע על זמן העלייה ועל השגיאה, משפר יציבות ומרסן.
נסכם את ההשפעה של הגדלת כל אחד מהאיברים:
הסבר:
1. P - אות הבקרה יחסי לשגיאה. הגבר גדול "דוחף" חזק יותר, ולכן היציאה עולה מהר יותר (זמן עלייה קצר). השגיאה המתמדת קטנה ככל ש- גדל, אך לא מתאפסת (כי בלי שגיאה אין אות בקרה). הגבר גדול מדי גורם לתנודות ועלול להביא לאי-יציבות.
2. I - אות הבקרה תלוי בשטח מתחת לעקומת השגיאה, ולכן הוא ממשיך לגדול כל עוד יש שגיאה. כך הוא מבטל את השגיאה במצב המתמיד (מוסיף קוטב בראשית ומעלה את טיפוס המערכת). מצד שני הוא מוסיף פיגור מופע, מגדיל את תגובת היתר ועלול לפגוע ביציבות.
3. D - אות הבקרה יחסי לקצב שינוי השגיאה, ולכן הוא "צופה" את המגמה ובולם את היציאה לפני שהיא חורגת. כך הוא מוסיף ריסון, מקטין את תגובת היתר ומשפר את היציבות. בשגיאה קבועה הנגזרת אפס, ולכן אין לו השפעה על השגיאה המתמדת; עם זאת הוא רגיש לרעש בתדרים גבוהים.
תשובה: P - מקצר את זמן העלייה ומקטין את השגיאה המתמדת אך פוגע ביציבות; I - מבטל את השגיאה המתמדת אך פוגע ביציבות; D - משפר את היציבות ומרסן תנודות, כמעט ללא השפעה על זמן העלייה ועל השגיאה המתמדת.