דילוג לתוכן המרכזי

מבחן מה"ט מכונות חשמל והנע 97161 - קיץ 2025 מועד ב'

הנדסת חשמל · סמל 97161 · 8 שאלות · פתרון מלא לכל סעיף

אותו שאלון משמש גם את סמל 90619 של התכנית הקודמת.

מבחן הגמר הממלכתי של מה"ט במכונות חשמל והנע, קיץ 2025 מועד ב', כל 8 השאלות כמו בשאלון. לכל סעיף יש תשובה סופית ופתרון מלא ומוסבר, צעד אחרי צעד. נסו לפתור לבד, ואז פתחו את הפתרון.

הנחיות הבחינה

משך הבחינה: ארבע שעות.

מבנה השאלון: בשאלון זה שמונה שאלות.

יש לענות על חמש שאלות בלבד, ערך כל שאלה 20 נקודות.

סה"כ: 100 נקודות.

חומר עזר: 1. מחשבון (אין להשתמש במחשב כף יד או במחשבון עם תקשורת חיצונית).

2. חוברת נוסחאות מה"ט המצורפת לשאלון הבחינה

אין להעביר חומר עזר, ספרים ומחשבונים בין הנבחנים.

נוסחאון מה"ט במכונות חשמל והנע - להורדה ב-PDF, 84 עמודים.

שאלה 1 · גנרטור סינכרוני: כא"מ, זרם עירור ונצילות

נתון גנרטור סינכרוני המחובר בכוכב. היגב לכל פאזה הוא Ra=0.3 ΩR_a=0.3\,\Omega, Xs=4 ΩX_s=4\,\Omega.

נתונים נקובים: הספק 10 MVA10\,\text{MVA}, מתח 13800 V13800\,\text{V} (שלוב), הפסדים מכניים+ הפסדי ברזל 150 kW150\,\text{kW}.

זרם העירור הנדרש לייצר מתח נקוב במוצא הגנרטור ללא עומס הוא 80 A80\,\text{A}.

הגנרטור מזין עומס הצורך את הזרם הנקוב של הגנרטור עם גורם הספק 0.8 מפגר. עבור מצב זה, חשבו את:

א.

הכא"מ של הגנרטור.

(7 נקודות)
ב.

זרם העירור הדרוש כדי לקבל מתח מוצא נקוב בעומס הנתון (הניחו שעובדים בחלק הליניארי של ענף המיגנוט).

(5 נקודות)
ג.

נצילות הגנרטור.

(8 נקודות)
◂ פתרון מלא לשאלה 1

סעיף א

תשובה:

Ea≈9159 VE_a\approx9159\,\text{V} לפאזה (כ-15.86 kV15.86\,\text{kV} שלוב), בזווית 7.93∘7.93^\circ מעל מתח המוצא

נתון: חיבור כוכב, Sn=10 MVAS_n=10\,\text{MVA}, VL=13800 VV_L=13800\,\text{V}, Ra=0.3 ΩR_a=0.3\,\Omega, Xs=4 ΩX_s=4\,\Omega, זרם נקוב בגורם הספק 0.8 מפגר.

מבוקש: הכא"מ המושרה EaE_a (לפאזה).

רעיון: בגנרטור סינכרוני לכל פאזה מתקיים Eˉa=Vˉϕ+Iˉa(Ra+jXs)\bar{E}_a=\bar{V}_\phi+\bar{I}_a(R_a+jX_s): הכא"מ שווה למתח ההדקים ועוד המפל על העכבה הסינכרונית. נמצא את מתח הפאזה ואת זרם הפאזה כפאזורים ונציב.

1. מתח הפאזה (חיבור כוכב), ונבחר אותו כפאזור הייחוס:

Vϕ=VL3=138003=7967.4 VV_\phi=\frac{V_L}{\sqrt{3}}=\frac{13800}{\sqrt{3}}=7967.4\,\text{V}, כלומר Vˉϕ=7967.4∠0∘ V\bar{V}_\phi=7967.4\angle 0^\circ\,\text{V}

2. הזרם הנקוב (בכוכב זרם הקו שווה לזרם הפאזה):

IL=Sn3 VL=10⋅1063⋅13800=418.4 AI_L=\frac{S_n}{\sqrt{3}\,V_L}=\frac{10\cdot10^6}{\sqrt{3}\cdot13800}=418.4\,\text{A}

גורם הספק 0.8 מפגר: φ=arccos⁡0.8=36.87∘\varphi=\arccos0.8=36.87^\circ, והזרם מפגר אחרי המתח:

Iˉa=418.4∠−36.87∘=334.7−j251.0 A\bar{I}_a=418.4\angle -36.87^\circ=334.7-j251.0\,\text{A}

3. המפל על העכבה הסינכרונית:

IˉaZˉs=(334.7−j251.0)(0.3+j4)=1104.5+j1263.5 V\bar{I}_a\bar{Z}_s=(334.7-j251.0)(0.3+j4)=1104.5+j1263.5\,\text{V}

4. הכא"מ:

Eˉa=Vˉϕ+IˉaZˉs=7967.4+1104.5+j1263.5=9071.9+j1263.5 V\bar{E}_a=\bar{V}_\phi+\bar{I}_a\bar{Z}_s=7967.4+1104.5+j1263.5=9071.9+j1263.5\,\text{V}

המרה לצורה קוטבית:

Ea=9071.92+1263.52=9159 VE_a=\sqrt{9071.9^2+1263.5^2}=9159\,\text{V}, δ=arctan⁡1263.59071.9=7.93∘\delta=\arctan\frac{1263.5}{9071.9}=7.93^\circ

(הכא"מ השלוב המתאים: 3⋅9159=15865 V\sqrt{3}\cdot9159=15865\,\text{V}.)

תשובה: Eˉa≈9159∠7.93∘ V\bar{E}_a\approx9159\angle 7.93^\circ\,\text{V} לפאזה (כ-15.86 kV15.86\,\text{kV} שלוב).

סעיף ב

תשובה:

If≈92 AI_f\approx92\,\text{A}

נתון: בריקם, זרם עירור If0=80 AI_{f0}=80\,\text{A} נותן מתח נקוב, כלומר E0=Vϕ=7967.4 VE_0=V_\phi=7967.4\,\text{V}. מסעיף א: בעומס הנתון נדרש Ea=9159 VE_a=9159\,\text{V}.

מבוקש: זרם העירור IfI_f שנותן את הכא"מ הזה.

רעיון: בחלק הליניארי של עקום המגנוט הכא"מ (במהירות קבועה) יחסי לזרם העירור: IfEa=If0E0\frac{I_f}{E_a}=\frac{I_{f0}}{E_0}.

1. מהיחס:

If=If0⋅EaVϕ=80⋅91597967.4=91.97 AI_f=I_{f0}\cdot\frac{E_a}{V_\phi}=80\cdot\frac{9159}{7967.4}=91.97\,\text{A}

כלומר בעומס השראי צריך להגדיל את העירור בכ-15% כדי לפצות על המפל על העכבה הסינכרונית.

תשובה: If≈92 AI_f\approx92\,\text{A}

סעיף ג

תשובה:

beta≈96.3%\\beta\approx96.3\%

נתון: זרם נקוב I=418.4 AI=418.4\,\text{A}, Ra=0.3 ΩR_a=0.3\,\Omega, Sn=10 MVAS_n=10\,\text{MVA}, cos⁡φ=0.8\cos\varphi=0.8, הפסדים קבועים (מכניים + ברזל) 150 kW150\,\text{kW}.

מבוקש: beta=PoutPin\\beta=\frac{P_{out}}{P_{in}}.

רעיון: נחשב את הספק המוצא, את הפסדי הנחושת בשלוש הפאזות, ונוסיף את ההפסדים הקבועים כדי לקבל את הספק הכניסה המכני.

1. הפסדי הנחושת בסטטור (שלוש פאזות):

Pcu=3Iϕ2Ra=3⋅418.42⋅0.3=157.5⋅103 W=157.5 kWP_{cu}=3I_\phi^2R_a=3\cdot418.4^2\cdot0.3=157.5\cdot10^3\,\text{W}=157.5\,\text{kW}

2. הספק המוצא:

Pout=Sncos⁡φ=10⋅0.8=8 MWP_{out}=S_n\cos\varphi=10\cdot0.8=8\,\text{MW}

3. הספק הכניסה:

Pin=Pout+Pcu+Pconst=8000+157.5+150=8307.5 kWP_{in}=P_{out}+P_{cu}+P_{const}=8000+157.5+150=8307.5\,\text{kW}

4. הנצילות:

beta=PoutPin=80008307.5=0.963=96.3%\\beta=\frac{P_{out}}{P_{in}}=\frac{8000}{8307.5}=0.963=96.3\%

תשובה: beta≈96.3%\\beta\approx96.3\%

שאלה 2 · מנוע DC בעירור זר: הספקים ומהירות ריקם

נתון מנוע DC בעירור זר. הנתונים הנקובים של המנוע הם:

מתח הזנה 400 V400\,\text{V}, זרם 150 A150\,\text{A}, מהירות 1500 סל"ד, הפסדי ברזל + הפסדים מכניים 2500 W2500\,\text{W}, נצילות 90%, וזרם העירור 2 A2\,\text{A}. כמו כן נתון Ra=0.2 ΩR_a=0.2\,\Omega.

א.

עבור מצב עבודה נקוב, חשבו את ההספק האלקטרו-מגנטי של המנוע PemP_{em}.

(5 נקודות)
ב.

ההפסדים הקבועים של המנוע (הפסדים מכניים+הפסדי ברזל).

(5 נקודות)
ג.

חשבו את מהירות הסיבוב בריקם ובמתח נקוב (ניתן להניח קשר ליניארי בין הכא"מ למהירות).

(5 נקודות)
ד.

הסבירו את עקרון פעולה של בלימה רגנרטיבית במנוע DC.

(5 נקודות)
◂ פתרון מלא לשאלה 2

סעיף א

תשובה:

Ea=370 VE_a=370\,\text{V}, Pem=55.5 kWP_{em}=55.5\,\text{kW}

נתון: Va=400 VV_a=400\,\text{V}, Ia=150 AI_a=150\,\text{A}, Ra=0.2 ΩR_a=0.2\,\Omega.

מבוקש: ההספק האלקטרו-מגנטי Pem=EaIaP_{em}=E_aI_a - ההספק שעובר מהצד החשמלי לצד המכני.

נסמן את זרם העוגן IaI_a נכנס למנוע מההדק החיובי של המקור. במעגל העוגן מתח ההזנה שווה לכא"מ הנגדי ועוד המפל על RaR_a (חוק המתחים של קירכהוף): Va=Ea+IaRaV_a=E_a+I_aR_a.

1. הכא"מ הנגדי:

Ea=Va−IaRa=400−150⋅0.2=370 VE_a=V_a-I_aR_a=400-150\cdot0.2=370\,\text{V}

2. ההספק האלקטרו-מגנטי:

Pem=Ea⋅Ia=370⋅150=55500 W=55.5 kWP_{em}=E_a\cdot I_a=370\cdot150=55500\,\text{W}=55.5\,\text{kW}

תשובה: Pem=55.5 kWP_{em}=55.5\,\text{kW}

סעיף ב

תשובה:

Pconst=1.5 kWP_{const}=1.5\,\text{kW} (לפי מאזן ההספקים)

נתון: Va=400 VV_a=400\,\text{V}, Ia=150 AI_a=150\,\text{A}, beta=90%\\beta=90\%, ומסעיף א Pem=55.5 kWP_{em}=55.5\,\text{kW}.

מבוקש: ההפסדים הקבועים - ההפרש בין ההספק האלקטרו-מגנטי להספק המכני במוצא.

רעיון: מההספק הנכנס והנצילות נקבל את הספק המוצא. ההספק האלקטרו-מגנטי הוא ההספק אחרי הפסדי הנחושת בעוגן, ומה שחסר ממנו עד הספק המוצא הוא ההפסדים המכניים והפסדי הברזל. (מעגל העירור מוזן ממקור נפרד ולכן אינו נכלל בהספק העוגן.)

1. הספק הכניסה לעוגן:

Pin=Va⋅Ia=400⋅150=60000 W=60 kWP_{in}=V_a\cdot I_a=400\cdot150=60000\,\text{W}=60\,\text{kW}

2. הספק המוצא:

Pout=beta⋅Pin=0.9⋅60=54 kWP_{out}=\\beta\cdot P_{in}=0.9\cdot60=54\,\text{kW}

3. ההפסדים הקבועים:

Pconst=Pem−Pout=55.5−54=1.5 kWP_{const}=P_{em}-P_{out}=55.5-54=1.5\,\text{kW}

הערה: ערך זה אינו מתיישב עם הנתון 2500 W2500\,\text{W} שבגוף השאלה - הנתונים אינם עקביים זה עם זה. אנו מציגים את הערך המתקבל ממאזן ההספקים בנקודת העבודה הנקובה.

תשובה: Pconst=1.5 kWP_{const}=1.5\,\text{kW}

סעיף ג

תשובה:

n0≈1622n_0\approx1622 סל"ד (ω0≈169.8 rad/s\omega_0\approx169.8\,\text{rad/s})

נתון: במצב נקוב Ea=370 VE_a=370\,\text{V} ב-1500 סל"ד, מתח ההזנה 400 V400\,\text{V}, זרם העירור קבוע.

מבוקש: המהירות בריקם.

רעיון: בריקם זרם העוגן כמעט אפס (Ia≈0I_a\approx0), ולכן אין מפל על RaR_a והכא"מ שווה למתח ההזנה. בעירור קבוע הכא"מ יחסי למהירות: n0nn=E0En\frac{n_0}{n_n}=\frac{E_0}{E_n}.

1. הכא"מ בריקם:

Ia=0 ⇒ E0=Va=400 VI_a=0\ \Rightarrow\ E_0=V_a=400\,\text{V}

2. המהירות בריקם:

n0=nn⋅E0En=1500⋅400370=1621.6n_0=n_n\cdot\frac{E_0}{E_n}=1500\cdot\frac{400}{370}=1621.6 סל"ד

ובמהירות זוויתית: ω0=2πn060=2π⋅1621.660=169.8 rad/s\omega_0=\frac{2\pi n_0}{60}=\frac{2\pi\cdot1621.6}{60}=169.8\,\text{rad/s} (לעומת 157.08 rad/s157.08\,\text{rad/s} במצב נקוב).

תשובה: n0≈1622n_0\approx1622 סל"ד (ω0≈169.8 rad/s\omega_0\approx169.8\,\text{rad/s})

סעיף ד

תשובה:

המכונה עוברת לפעולת גנרטור (Ea>VaE_a>V_a), הזרם מתהפך ואנרגיה מוחזרת לרשת, והמומנט המתפתח בולם

1. במצב מנוע מתקיים Ea<VaE_a<V_a, והזרם Ia=Va−EaRaI_a=\frac{V_a-E_a}{R_a} זורם מהמקור אל המנוע.

2. בבלימה רגנרטיבית העומס (למשל רכב בירידה או מנוף שמוריד משא) דוחף את הרוטור למהירות גבוהה מזו שמתאימה למתח ההזנה, או שמורידים את מתח ההזנה בעוד הרוטור מסתובב מהר. אז הכא"מ, שיחסי למהירות, עולה על מתח ההזנה: Ea>VaE_a>V_a.

3. כתוצאה הזרם מתהפך: Ia=Va−EaRa<0I_a=\frac{V_a-E_a}{R_a}<0, כלומר הזרם זורם מהמכונה חזרה אל מקור המתח. המכונה פועלת כגנרטור, והאנרגיה הקינטית/הפוטנציאלית של העומס הופכת לאנרגיה חשמלית שמוחזרת לרשת.

4. מכיוון שהזרם התהפך והשטף לא השתנה, גם המומנט האלקטרו-מגנטי T=KΦIaT=K\Phi I_a מתהפך ופועל נגד כיוון הסיבוב - כלומר הוא בולם את המכונה.

תשובה: בבלימה רגנרטיבית Ea>VaE_a>V_a, הזרם מתהפך, המכונה פועלת כגנרטור ומחזירה אנרגיה לרשת, והמומנט שהיא מפתחת מנוגד לכיוון הסיבוב ובולם.

שאלה 3 · גנרטור DC בעירור זר: כא"מ, נצילות ומהירות

נתון גנרטור DC בעל עירור זר. הגנרטור עובד בחלק הליניארי של עקום המגנוט. הנתונים הנקובים של הגנרטור:

Un=240 VU_n=240\,\text{V}, Ra=0.2 ΩR_a=0.2\,\Omega, nn=1500 rpmn_n=1500\,\text{rpm}, הפסדים מכניים 400 W400\,\text{W}, הפסדי ברזל 600 W600\,\text{W}.

במצב עבודה נקוב, הגנרטור מספק עומס התנגדותי של 1.6 Ω1.6\,\Omega. חשבו את:

א.

הכא"מ.

(5 נקודות)
ב.

נצילות הגנרטור.

(7 נקודות)
ג.

הגנרטור יצא מנקודת עבודה נקובה ומהירותו ירדה ל- 1350 סל"ד. חשבו את מתח המוצא של הגנרטור במצב זה.

(5 נקודות)
ד.

הסבירו מהו תפקיד הקומוטטור במנוע זרם ישר.

(3 נקודות)
◂ פתרון מלא לשאלה 3

סעיף א

תשובה:

Ia=150 AI_a=150\,\text{A}, Ea=270 VE_a=270\,\text{V}

נתון: Un=240 VU_n=240\,\text{V} על ההדקים, RL=1.6 ΩR_L=1.6\,\Omega, Ra=0.2 ΩR_a=0.2\,\Omega.

מבוקש: הכא"מ EaE_a.

נסמן את זרם העוגן IaI_a יוצא מהגנרטור דרך העומס. בגנרטור בעירור זר זרם העוגן הוא גם זרם העומס. לפי חוק המתחים של קירכהוף במעגל העוגן: Ea=U+IaRaE_a=U+I_aR_a - הכא"מ שווה למתח ההדקים ועוד המפל על התנגדות העוגן.

1. זרם העומס (חוק אוהם על העומס):

Ia=UnRL=2401.6=150 AI_a=\frac{U_n}{R_L}=\frac{240}{1.6}=150\,\text{A}

2. הכא"מ:

Ea=Un+IaRa=240+150⋅0.2=270 VE_a=U_n+I_aR_a=240+150\cdot0.2=270\,\text{V}

תשובה: Ea=270 VE_a=270\,\text{V}

סעיף ב

תשובה:

beta≈86.7%\\beta\approx86.7\%

נתון: Ia=150 AI_a=150\,\text{A}, U=240 VU=240\,\text{V}, Ra=0.2 ΩR_a=0.2\,\Omega, הפסדים מכניים 400 W400\,\text{W}, הפסדי ברזל 600 W600\,\text{W}.

מבוקש: beta=PoutPin\\beta=\frac{P_{out}}{P_{in}}. (העירור זר, ולכן הספק העירור מגיע ממקור נפרד ואינו נכלל.)

1. הפסדי הנחושת בעוגן:

Pcu=Ia2Ra=1502⋅0.2=4500 WP_{cu}=I_a^2R_a=150^2\cdot0.2=4500\,\text{W}

2. סך ההפסדים:

Ploss=Pcu+Pmech+PFe=4500+400+600=5500 WP_{loss}=P_{cu}+P_{mech}+P_{Fe}=4500+400+600=5500\,\text{W}

3. הספק המוצא (ההספק לעומס):

Pout=U⋅IL=240⋅150=36000 WP_{out}=U\cdot I_L=240\cdot150=36000\,\text{W}

4. הספק הכניסה המכני:

Pin=Pout+Ploss=36000+5500=41500 WP_{in}=P_{out}+P_{loss}=36000+5500=41500\,\text{W}

5. הנצילות:

beta=PoutPin=3600041500=0.867=86.7%\\beta=\frac{P_{out}}{P_{in}}=\frac{36000}{41500}=0.867=86.7\%

תשובה: beta≈86.7%\\beta\approx86.7\%

סעיף ג

תשובה:

E=243 VE=243\,\text{V}, Ia=135 AI_a=135\,\text{A}, U=216 VU=216\,\text{V}

נתון: במצב נקוב Ea=270 VE_a=270\,\text{V} ב-1500 סל"ד; המהירות יורדת ל-1350 סל"ד; העירור לא השתנה; העומס נשאר RL=1.6 ΩR_L=1.6\,\Omega.

מבוקש: מתח ההדקים במהירות החדשה.

רעיון: בעירור קבוע הכא"מ יחסי למהירות. עם הכא"מ החדש נמצא את הזרם במעגל הטורי (עוגן + עומס) ואת המתח על העומס.

1. הכא"מ במהירות החדשה:

E1350=E1500⋅13501500=270⋅0.9=243 VE_{1350}=E_{1500}\cdot\frac{1350}{1500}=270\cdot0.9=243\,\text{V}

2. הזרם (חוק המתחים במעגל: RaR_a ו-RLR_L בטור):

Ia=E1350Ra+RL=2430.2+1.6=2431.8=135 AI_a=\frac{E_{1350}}{R_a+R_L}=\frac{243}{0.2+1.6}=\frac{243}{1.8}=135\,\text{A}

3. מתח המוצא (המתח על העומס):

U=Ia⋅RL=135⋅1.6=216 VU=I_a\cdot R_L=135\cdot1.6=216\,\text{V}

בדיקה: U=E−IaRa=243−135⋅0.2=216 VU=E-I_aR_a=243-135\cdot0.2=216\,\text{V}.

תשובה: U=216 VU=216\,\text{V}

סעיף ד

תשובה:

הקומוטטור הופך את כיוון הזרם בכל ליפוף עוגן כל חצי סיבוב, כך שהמומנט נשאר באותו כיוון והסיבוב רציף

1. הכוח על מוליך בשדה מגנטי תלוי בכיוון הזרם ובכיוון השדה. כשמוליך של העוגן עובר מתחת לקוטב צפוני לקוטב דרומי, כיוון השדה שהוא "רואה" מתהפך.

2. אם הזרם במוליך היה נשאר באותו כיוון, המומנט היה מתהפך בכל חצי סיבוב, והרוטור היה רק מתנדנד.

3. הקומוטטור (טבעת מחולקת לגזרות שעליה מחליקות המברשות) הוא מהפך מכני: הוא מחליף את חיבור הליפוף למקור בכל חצי סיבוב, ובכך הופך את כיוון הזרם בליפוף בדיוק כשהוא עובר לקוטב השני.

4. כך הזרם תחת כל קוטב נשאר באותו כיוון, המומנט נשאר באותו כיוון, והרוטור מסתובב באופן רציף. (בגנרטור אותו מנגנון מיישר את המתח המתחלף שמושרה בליפופים למתח ישר בהדקים.)

תשובה: הקומוטטור הופך את כיוון הזרם בליפופי העוגן בכל חצי סיבוב, כך שכיוון המומנט נשאר קבוע ומתאפשר סיבוב רציף באותו כיוון.

שאלה 4 · מנוע השראה עם ממיר תדר: מהירות והספקים

מנוע השראה תלת פאזי בעל 4 קטבים, מוזן מווסת מהירות.

הנתונים הנקובים של המנוע:

Po=18.5 kWP_o=18.5\,\text{kW}, מהירות 1470 סל"ד, 50 Hz50\,\text{Hz}.

הממיר מעלה את תדר למנוע ל- 75 Hz75\,\text{Hz}, במתח הזנה 400 V400\,\text{V}. במצב זה גורם החליקה 2% והמומנט הוא 70% מהמומנט הנקוב.

עבור מצב עבודה זה, חשבו את:

א.

מהירות המנוע.

(4 נקודות)
ב.

ההספק המכני של המנוע. (ניתן להזניח את ההפסדים המכניים).

(6 נקודות)
ג.

ההפסדים ברוטור.

(5 נקודות)
ד.

הסבירו מדוע יש צורך לשלוט גם במתח וגם בתדר של מנוע השראה?

(5 נקודות)
◂ פתרון מלא לשאלה 4

סעיף א

תשובה:

ns=2250n_s=2250 סל"ד, n=2205n=2205 סל"ד

נתון: p=4p=4 קטבים, f=75 Hzf=75\,\text{Hz}, s=0.02s=0.02.

מבוקש: מהירות הרוטור nn.

1. המהירות הסינכרונית בתדר החדש:

ns=120fp=120⋅754=2250n_s=\frac{120f}{p}=\frac{120\cdot75}{4}=2250 סל"ד

2. מהירות הרוטור:

n=ns(1−s)=2250⋅(1−0.02)=2205n=n_s(1-s)=2250\cdot(1-0.02)=2205 סל"ד

תשובה: n=2205n=2205 סל"ד

סעיף ב

תשובה:

Tn=120.2 NmT_n=120.2\,\text{Nm}, T=84.1 NmT=84.1\,\text{Nm}, Pmech≈19.4 kWP_{mech}\approx19.4\,\text{kW}

נתון: Po=18.5 kWP_o=18.5\,\text{kW} ב-1470 סל"ד (נקוב), במצב החדש T=0.7TnT=0.7T_n ו-n=2205n=2205 סל"ד.

מבוקש: ההספק המכני Pmech=TωP_{mech}=T\omega.

רעיון: מהנתונים הנקובים נמצא את המומנט הנקוב, ממנו את המומנט במצב החדש, ונכפיל במהירות הזוויתית החדשה. מכיוון שמזניחים הפסדים מכניים, ההספק המכני המפותח שווה להספק בציר.

1. המומנט הנקוב:

Tn=Poωn=185002π⋅1470/60=18500153.94=120.2 NmT_n=\frac{P_o}{\omega_n}=\frac{18500}{2\pi\cdot1470/60}=\frac{18500}{153.94}=120.2\,\text{Nm}

2. המומנט במצב העבודה החדש:

T=0.7⋅Tn=0.7⋅120.2=84.1 NmT=0.7\cdot T_n=0.7\cdot120.2=84.1\,\text{Nm}

3. המהירות הזוויתית:

ω=2πn60=2π⋅220560=230.9 rad/s\omega=\frac{2\pi n}{60}=\frac{2\pi\cdot2205}{60}=230.9\,\text{rad/s}

4. ההספק המכני:

Pmech=T⋅ω=84.12⋅230.91=19425 W≈19.4 kWP_{mech}=T\cdot\omega=84.12\cdot230.91=19425\,\text{W}\approx19.4\,\text{kW}

תשובה: Pmech≈19.4 kWP_{mech}\approx19.4\,\text{kW}

סעיף ג

תשובה:

Pag≈19.82 kWP_{ag}\approx19.82\,\text{kW}, Pcu2≈396 WP_{cu2}\approx396\,\text{W}

נתון: Pmech=19425 WP_{mech}=19425\,\text{W} (סעיף ב), s=0.02s=0.02.

מבוקש: הפסדי הנחושת ברוטור Pcu2P_{cu2}.

רעיון: ההספק שעובר דרך מרווח האוויר PagP_{ag} מתחלק: החלק ss הולך להפסדים ברוטור, והחלק (1−s)(1-s) הופך להספק מכני. לכן Pmech=(1−s)PagP_{mech}=(1-s)P_{ag} ו-Pcu2=sPagP_{cu2}=sP_{ag}.

1. הספק מרווח האוויר:

Pag=Pmech1−s=194250.98=19821 WP_{ag}=\frac{P_{mech}}{1-s}=\frac{19425}{0.98}=19821\,\text{W}

2. ההפסדים ברוטור:

Pcu2=s⋅Pag=0.02⋅19821=396.4 WP_{cu2}=s\cdot P_{ag}=0.02\cdot19821=396.4\,\text{W}

תשובה: Pcu2≈396 WP_{cu2}\approx396\,\text{W}

סעיף ד

תשובה:

כדי לשמור על שטף מגנטי קבוע (יחס V/fV/f קבוע): מתח גבוה מדי ביחס לתדר גורם לרוויה ולחימום, מתח נמוך מדי מקטין את המומנט

1. המהירות הסינכרונית נקבעת על ידי התדר (ns=120fpn_s=\frac{120f}{p}), ולכן כדי לשנות מהירות משנים את התדר.

2. המתח המושרה בסטטור מקיים בקירוב V≈4.44 fNΦV\approx4.44\,fN\Phi, כלומר השטף המגנטי יחסי ליחס Vf\frac{V}{f}.

3. אם מורידים את התדר בלי להוריד את המתח, היחס V/fV/f גדל, השטף עולה, הליבה נכנסת לרוויה, זרם המגנוט גדל מאוד והמנוע מתחמם (הפסדי ברזל ונחושת גבוהים).

4. אם מעלים את התדר בלי להעלות את המתח, השטף קטן, ולכן גם המומנט שהמנוע מסוגל לפתח (שתלוי בשטף) קטן.

5. לכן, עד התדר הנקוב, משנים את המתח באופן יחסי לתדר (יחס V/fV/f קבוע) כדי לשמור על שטף נקוב ועל יכולת מומנט מלאה. מעל התדר הנקוב (כמו 75 Hz75\,\text{Hz} בשאלה) המתח כבר אינו יכול לעלות מעל הנקוב, ומקבלים החלשת שטף ומומנט מרבי קטן יותר.

תשובה: כדי לשמור על שטף מגנטי קבוע (יחס V/fV/f קבוע): שינוי תדר בלי התאמת מתח גורם לרוויה ולחימום הליבה (בתדר נמוך) או לאובדן מומנט (בתדר גבוה).

שאלה 5 · מנוע השראה: מעגל תמורה, זרם והספק מוצא

נתון מנוע השראה תלת פאזי, 4 קטבים, בחיבור כוכב, המוזן ממתח 400 V400\,\text{V} (מתח שלוב). מעגל התמורה של המנוע נתון באיור לשאלה:
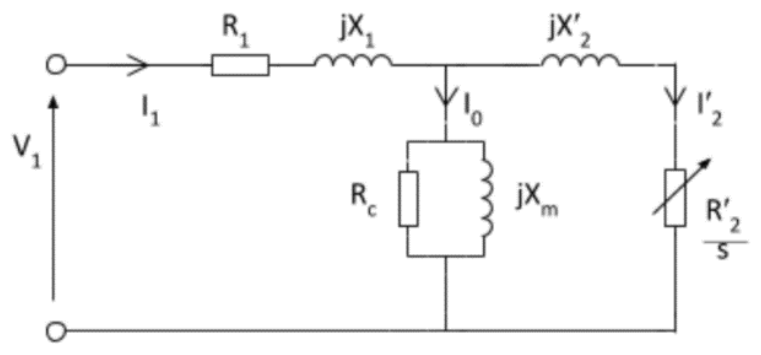
להלן פרמטרי סכימת התמורה של המנוע:

R1=0.6 ΩR_1=0.6\,\Omega, X1=1.2 ΩX_1=1.2\,\Omega, R2′=0.4 ΩR_2'=0.4\,\Omega, X2′=1.8 ΩX_2'=1.8\,\Omega, RcR_c מאוד גדול וניתן להזניח אותו, Xm=40 ΩX_m=40\,\Omega.

בעומס מסוים, גורם החליקה של המנוע הוא 4% וההפסדים המכניים 800 W800\,\text{W}.

עבור מצב עבודה זה חשבו את:

א.

מהירות המנוע.

(4 נקודות)
ב.

זרם הסטטור הפאזי I1I_1.

(8 נקודות)
ג.

הספק המוצא של המנוע PoP_o.

(8 נקודות)
◂ פתרון מלא לשאלה 5

סעיף א

תשובה:

ns=1500n_s=1500 סל"ד, n=1440n=1440 סל"ד

נתון: p=4p=4 קטבים, f=50 Hzf=50\,\text{Hz} (רשת), s=0.04s=0.04.

מבוקש: מהירות הרוטור.

1. המהירות הסינכרונית:

ns=120fp=120⋅504=1500n_s=\frac{120f}{p}=\frac{120\cdot50}{4}=1500 סל"ד, כלומר ωs=2π⋅150060=157.08 rad/s\omega_s=\frac{2\pi\cdot1500}{60}=157.08\,\text{rad/s}

2. מהירות הרוטור:

n=(1−s)ns=(1−0.04)⋅1500=1440n=(1-s)n_s=(1-0.04)\cdot1500=1440 סל"ד

תשובה: n=1440n=1440 סל"ד

סעיף ב

תשובה:

Zˉ=10.52∠28.34∘ Ω\bar{Z}=10.52\angle 28.34^\circ\,\Omega, I1≈21.95 AI_1\approx21.95\,\text{A}

נתון: VL=400 VV_L=400\,\text{V} בכוכב, R1=0.6 ΩR_1=0.6\,\Omega, X1=1.2 ΩX_1=1.2\,\Omega, R2′=0.4 ΩR_2'=0.4\,\Omega, X2′=1.8 ΩX_2'=1.8\,\Omega, Xm=40 ΩX_m=40\,\Omega, Rc→∞R_c\to\infty, s=0.04s=0.04.

מבוקש: זרם הסטטור לפאזה I1I_1.

רעיון: נחשב את עכבת הכניסה של מעגל התמורה לפאזה: ענף הרוטור במקביל לענף המגנוט, ובטור אליהם עכבת הסטטור. אז I1=VϕZI_1=\frac{V_\phi}{Z}.

1. מתח הפאזה (כוכב), כפאזור ייחוס:

Vϕ=4003=230.94 VV_\phi=\frac{400}{\sqrt{3}}=230.94\,\text{V}

2. עכבת ענף הרוטור:

Zˉ2=R2′s+jX2′=0.40.04+j1.8=10+j1.8 Ω\bar{Z}_2=\frac{R_2'}{s}+jX_2'=\frac{0.4}{0.04}+j1.8=10+j1.8\,\Omega

3. ענף המגנוט: RcR_c מוזנח (נתק), ולכן נשאר Zˉm=j40 Ω\bar{Z}_m=j40\,\Omega. החיבור המקבילי:

Zˉp=Zˉ2⋅ZˉmZˉ2+Zˉm=(10+j1.8)⋅j4010+j41.8=8.66+j3.79 Ω\bar{Z}_p=\frac{\bar{Z}_2\cdot\bar{Z}_m}{\bar{Z}_2+\bar{Z}_m}=\frac{(10+j1.8)\cdot j40}{10+j41.8}=8.66+j3.79\,\Omega

4. עכבת הסטטור: Zˉ1=R1+jX1=0.6+j1.2 Ω\bar{Z}_1=R_1+jX_1=0.6+j1.2\,\Omega. העכבה הכוללת:

Zˉ=Zˉ1+Zˉp=(0.6+j1.2)+(8.66+j3.79)=9.26+j4.99 Ω\bar{Z}=\bar{Z}_1+\bar{Z}_p=(0.6+j1.2)+(8.66+j3.79)=9.26+j4.99\,\Omega

ובצורה קוטבית: Z=9.262+4.992=10.52 ΩZ=\sqrt{9.26^2+4.99^2}=10.52\,\Omega, φ=arctan⁡4.999.26=28.34∘\varphi=\arctan\frac{4.99}{9.26}=28.34^\circ

5. זרם הסטטור:

Iˉ1=VˉϕZˉ=230.94∠0∘10.52∠28.34∘=21.95∠−28.34∘ A\bar{I}_1=\frac{\bar{V}_\phi}{\bar{Z}}=\frac{230.94\angle 0^\circ}{10.52\angle 28.34^\circ}=21.95\angle -28.34^\circ\,\text{A}

תשובה: I1≈21.95 AI_1\approx21.95\,\text{A} (מפגר ב-28.34∘28.34^\circ אחרי מתח הפאזה)

סעיף ג

תשובה:

Po≈11.2 kWP_o\approx11.2\,\text{kW} (≈11216 W\approx11216\,\text{W})

נתון: I1=21.95 AI_1=21.95\,\text{A}, cos⁡φ=cos⁡28.34∘=0.880\cos\varphi=\cos28.34^\circ=0.880 (סעיף ב), R1=0.6 ΩR_1=0.6\,\Omega, s=0.04s=0.04, הפסדים מכניים 800 W800\,\text{W}.

מבוקש: הספק המוצא בציר PoP_o.

רעיון: נלך לאורך זרימת ההספק: הספק כניסה, פחות הפסדי נחושת בסטטור, נותן את הספק מרווח האוויר (הפסדי ברזל מוזנחים כי RcR_c מוזנח); ממנו מורידים את הפסדי הרוטור sPagsP_{ag} ואת ההפסדים המכניים.

1. הספק הכניסה:

Pin=3VLI1cos⁡φ=3⋅400⋅21.95⋅0.880=13383 WP_{in}=\sqrt{3}V_LI_1\cos\varphi=\sqrt{3}\cdot400\cdot21.95\cdot0.880=13383\,\text{W}

2. הפסדי הנחושת בסטטור:

Pcu1=3I12R1=3⋅21.952⋅0.6=867 WP_{cu1}=3I_1^2R_1=3\cdot21.95^2\cdot0.6=867\,\text{W}

3. הספק מרווח האוויר:

Pag=Pin−Pcu1=13383−867=12516 WP_{ag}=P_{in}-P_{cu1}=13383-867=12516\,\text{W}

(בדיקה: זרם הרוטור I2′=I1⋅∣j4010+j41.8∣=20.43 AI_2'=I_1\cdot\left|\frac{j40}{10+j41.8}\right|=20.43\,\text{A}, ו-3I2′2R2′s=3⋅20.432⋅10=12516 W3I_2'^2\frac{R_2'}{s}=3\cdot20.43^2\cdot10=12516\,\text{W} - מתאים.)

4. הפסדי הנחושת ברוטור:

Pcu2=s⋅Pag=0.04⋅12516=501 WP_{cu2}=s\cdot P_{ag}=0.04\cdot12516=501\,\text{W}

5. הספק המוצא:

Po=Pag−Pcu2−Pmech=12516−501−800=11216 WP_o=P_{ag}-P_{cu2}-P_{mech}=12516-501-800=11216\,\text{W}

תשובה: Po≈11.2 kWP_o\approx11.2\,\text{kW} (≈11216 W\approx11216\,\text{W})

שאלה 6 · שנאי חד פאזי: ניסויי ריקם וקצר ונצילות

נתון שנאי חד פאזי בעל מתח 220 V220\,\text{V} בצד הראשוני ו-110 V110\,\text{V} בצד המשני, בעל הספק נקוב של 10 kVA10\,\text{kVA}. תדר 50 Hz50\,\text{Hz}.

על השנאי בוצעו ניסוי ריקם וניסוי קצר ואלה התוצאות של הניסויים:

Uk%=8%U1_nU_{k\%}=8\%U_{1\_n}, Ik=I1_nI_k=I_{1\_n}, cos⁡φk=0.25\cos\varphi_k=0.25, U0=UnU_0=U_n, I0=5%InI_0=5\%I_n, cos⁡φ0=0.2\cos\varphi_0=0.2.

א.

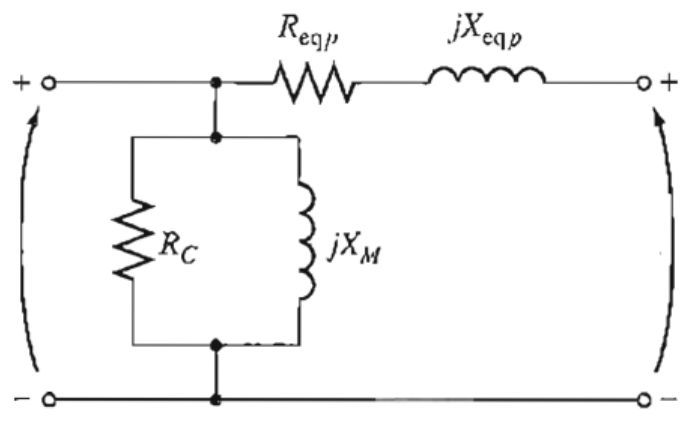
חשבו את התנגדות והיגב הקצר והריקם של השנאי, ואת רכיבי מעגל התמורה של השנאי.

(8 נקודות)
ב.

חשבו את נצילות השנאי כאשר הוא מזין עומס הצורך זרם נקוב עם מקדם הספק 0.8 מפגר.

(7 נקודות)
ג.

הסבירו איך משפיע עומס התנגדותי לעומת עומס השראי על מפל המתח בשנאי.

(5 נקודות)
◂ פתרון מלא לשאלה 6

סעיף א

תשובה:

Req≈0.097 ΩR_{eq}\approx0.097\,\Omega, Xeq≈0.375 ΩX_{eq}\approx0.375\,\Omega, RC=484 ΩR_C=484\,\Omega, XM≈98.8 ΩX_M\approx98.8\,\Omega (משוקפים לצד הראשוני)

נתון: Sn=10 kVAS_n=10\,\text{kVA}, U1n=220 VU_{1n}=220\,\text{V}; ניסוי קצר: Uk=8%U1nU_k=8\%U_{1n}, Ik=I1nI_k=I_{1n}, cos⁡φk=0.25\cos\varphi_k=0.25; ניסוי ריקם: U0=UnU_0=U_n, I0=5%InI_0=5\%I_n, cos⁡φ0=0.2\cos\varphi_0=0.2.

מבוקש: רכיבי מעגל התמורה שבאיור לשאלה - ReqR_{eq}, XeqX_{eq} (ענף טורי, מניסוי הקצר) ו-RCR_C, XMX_M (ענף מקבילי, מניסוי הריקם). שני הניסויים נעשים מהצד הראשוני (220 V220\,\text{V}), ולכן הרכיבים משוקפים לצד הראשוני, כמו במעגל שבאיור.

ניסוי קצר - הענף הטורי:

1. הזרם הנקוב בצד הראשוני:

I1n=SnU1n=10000220=45.45 A=IkI_{1n}=\frac{S_n}{U_{1n}}=\frac{10000}{220}=45.45\,\text{A}=I_k

2. מתח הקצר:

Uk=0.08⋅220=17.6 VU_k=0.08\cdot220=17.6\,\text{V}

3. עכבת הקצר (בניסוי קצר ענף המגנוט זניח, וכל המתח נופל על הענף הטורי):

Zeq=UkIk=17.645.45=0.387 ΩZ_{eq}=\frac{U_k}{I_k}=\frac{17.6}{45.45}=0.387\,\Omega

4. פירוק לרכיבים: sin⁡φk=1−0.252=0.968\sin\varphi_k=\sqrt{1-0.25^2}=0.968

Req=Zeqcos⁡φk=0.387⋅0.25=0.0968 ΩR_{eq}=Z_{eq}\cos\varphi_k=0.387\cdot0.25=0.0968\,\Omega

Xeq=Zeqsin⁡φk=0.387⋅0.968=0.375 ΩX_{eq}=Z_{eq}\sin\varphi_k=0.387\cdot0.968=0.375\,\Omega

ניסוי ריקם - הענף המקבילי:

5. זרם הריקם:

I0=0.05⋅45.45=2.27 AI_0=0.05\cdot45.45=2.27\,\text{A}

6. פירוק הזרם לרכיב פעיל (דרך RCR_C) ולרכיב מגנוט (דרך XMX_M): sin⁡φ0=1−0.22=0.980\sin\varphi_0=\sqrt{1-0.2^2}=0.980

IC=I0cos⁡φ0=2.27⋅0.2=0.455 AI_C=I_0\cos\varphi_0=2.27\cdot0.2=0.455\,\text{A}

IM=I0sin⁡φ0=2.27⋅0.980=2.227 AI_M=I_0\sin\varphi_0=2.27\cdot0.980=2.227\,\text{A}

7. הרכיבים (שני הענפים מחוברים למתח 220 V220\,\text{V}):

RC=U0IC=2200.455=484 ΩR_C=\frac{U_0}{I_C}=\frac{220}{0.455}=484\,\Omega

XM=U0IM=2202.227=98.8 ΩX_M=\frac{U_0}{I_M}=\frac{220}{2.227}=98.8\,\Omega

(אם רוצים את הרכיבים משוקפים לצד המשני, מחלקים ב-a2=(220110)2=4a^2=\left(\frac{220}{110}\right)^2=4.)

תשובה: Req≈0.097 ΩR_{eq}\approx0.097\,\Omega, Xeq≈0.375 ΩX_{eq}\approx0.375\,\Omega, RC=484 ΩR_C=484\,\Omega, XM≈98.8 ΩX_M\approx98.8\,\Omega (משוקפים לצד הראשוני).

סעיף ב

תשובה:

Pcu=200 WP_{cu}=200\,\text{W}, PFe=100 WP_{Fe}=100\,\text{W}, beta≈96.4%\\beta\approx96.4\%

נתון: זרם נקוב I1n=45.45 AI_{1n}=45.45\,\text{A}, Req=0.0968 ΩR_{eq}=0.0968\,\Omega, RC=484 ΩR_C=484\,\Omega, Sn=10 kVAS_n=10\,\text{kVA}, cos⁡φ=0.8\cos\varphi=0.8.

מבוקש: beta=PoutPin\\beta=\frac{P_{out}}{P_{in}}.

רעיון: בזרם נקוב הפסדי הנחושת שווים להספק שנמדד בניסוי הקצר הנקוב, והפסדי הברזל (במתח נקוב) שווים להספק בניסוי הריקם.

1. הפסדי הנחושת בזרם נקוב:

Pcu=I1n2Req=45.452⋅0.0968=200 WP_{cu}=I_{1n}^2R_{eq}=45.45^2\cdot0.0968=200\,\text{W}

(ובאותה תוצאה מניסוי הקצר: Pk=UkIkcos⁡φk=17.6⋅45.45⋅0.25=200 WP_k=U_kI_k\cos\varphi_k=17.6\cdot45.45\cdot0.25=200\,\text{W}.)

2. הפסדי הברזל:

PFe=U1n2RC=2202484=100 WP_{Fe}=\frac{U_{1n}^2}{R_C}=\frac{220^2}{484}=100\,\text{W}

3. סך ההפסדים:

Ploss=200+100=300 WP_{loss}=200+100=300\,\text{W}

4. הספק המוצא (בזרם ובמתח נקובים):

Pout=Sncos⁡φ=10000⋅0.8=8000 WP_{out}=S_n\cos\varphi=10000\cdot0.8=8000\,\text{W}

5. הספק הכניסה והנצילות:

Pin=Pout+Ploss=8000+300=8300 WP_{in}=P_{out}+P_{loss}=8000+300=8300\,\text{W}

beta=80008300=0.964=96.4%\\beta=\frac{8000}{8300}=0.964=96.4\%

תשובה: beta≈96.4%\\beta\approx96.4\%

סעיף ג

תשובה:

בעומס השראי מפל המתח גדול יותר (הזרם המפגר נופל בעיקר על ההיגב, בפאזה עם המתח); בעומס התנגדותי המפל קטן יותר

1. מפל המתח בשנאי נגרם מזרם העומס שעובר דרך העכבה הטורית Req+jXeqR_{eq}+jX_{eq}. בשנאי XeqX_{eq} גדול בהרבה מ-ReqR_{eq} (כאן 0.3750.375 לעומת 0.097 Ω0.097\,\Omega).

2. מפל המתח האלגברי (ההפרש בין גדלי המתחים) מקורב על ידי:

ΔU≈I (Reqcos⁡φ+Xeqsin⁡φ)\Delta U\approx I\,(R_{eq}\cos\varphi+X_{eq}\sin\varphi)

3. עומס התנגדותי (cos⁡φ=1\cos\varphi=1, sin⁡φ=0\sin\varphi=0): הזרם בפאזה עם המתח, המפל על ההיגב jIXeqjIX_{eq} ניצב למתח ולכן כמעט אינו מקטין את גודלו. נשאר בעיקר המפל הקטן IReqIR_{eq} - מפל המתח קטן.

4. עומס השראי (זרם מפגר, sin⁡φ>0\sin\varphi>0): המפל על ההיגב הגדול XeqX_{eq} מקבל רכיב שנמצא בפאזה עם המתח ומקטין אותו ישירות, ולכן מפל המתח גדול יותר. ככל שגורם ההספק נמוך יותר, המפל גדל.

(בעומס קיבולי, sin⁡φ<0\sin\varphi<0, המפל יכול אף להיות שלילי - מתח המוצא עולה.)

תשובה: בעומס השראי מפל המתח בשנאי גדול יותר, כי המפל על היגב השנאי מקטין ישירות את המתח; בעומס התנגדותי טהור הזרם בפאזה עם המתח והמפל קטן יותר.

שאלה 7 · בלימה דינמית של מנוע DC

מנוע DC בעירור זר עובר בלימה דינמית ע"י ניתוק ממקור ההזנה וחיבור נגד בלימה כפי שמוצג באיור:
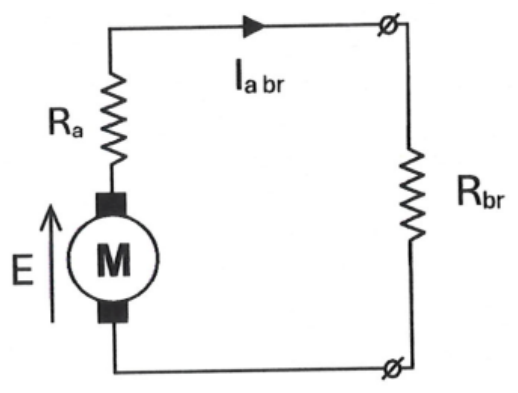
Ra=0.3 ΩR_a=0.3\,\Omega, Rbr=2.7 ΩR_{br}=2.7\,\Omega, קבוע המנוע Km=0.4K_m=0.4.

המהירות ההתחלתית של המנוע מיד אחרי המעבר למצב בלימה (ברגע t=0t=0) היא 1500 סל"ד.

מיד אחרי מעבר למצב בלימה (ברגע t=0t=0):

א.

חשבו את הכא"מ.

(5 נקודות)
ב.

חשבו את זרם העוגן ומומנט המנוע.

(6 נקודות)
ג.

הסבירו את עיקרון הבלימה הדינמית- למה המנוע בעצם בולם?

(9 נקודות)
◂ פתרון מלא לשאלה 7

סעיף א

תשובה:

E0≈62.83 VE_0\approx62.83\,\text{V}

נתון: Km=0.4K_m=0.4 (בעירור זר השטף קבוע, ולכן E=KmωE=K_m\omega), n0=1500n_0=1500 סל"ד.

מבוקש: הכא"מ ברגע t=0t=0.

רעיון: ברגע המעבר המהירות עדיין לא השתנתה (אינרציה), ולכן הכא"מ נקבע מהמהירות ההתחלתית.

1. המהירות הזוויתית:

ω0=2πn060=2π⋅150060=157.08 rad/s\omega_0=\frac{2\pi n_0}{60}=\frac{2\pi\cdot1500}{60}=157.08\,\text{rad/s}

2. הכא"מ:

E0=Km⋅ω0=0.4⋅157.08=62.83 VE_0=K_m\cdot\omega_0=0.4\cdot157.08=62.83\,\text{V}

תשובה: E0≈62.83 VE_0\approx62.83\,\text{V}

סעיף ב

תשובה:

Ia br≈20.94 AI_{a\,br}\approx20.94\,\text{A}, Tbr≈8.38 NmT_{br}\approx8.38\,\text{Nm} (מומנט בולם)

נתון: E0=62.83 VE_0=62.83\,\text{V}, Ra=0.3 ΩR_a=0.3\,\Omega, Rbr=2.7 ΩR_{br}=2.7\,\Omega, Km=0.4K_m=0.4.

מבוקש: זרם העוגן Ia brI_{a\,br} והמומנט ברגע t=0t=0.

נסמן את הזרם Ia brI_{a\,br} בכיוון החץ שבאיור: יוצא מהמנוע (בכיוון הכא"מ EE), עובר דרך RaR_a ו-RbrR_{br} וחוזר למנוע. המקור מנותק, ולכן הכא"מ הוא המקור היחיד במעגל הטורי. לפי חוק המתחים של קירכהוף:

E0=Ia br(Ra+Rbr)E_0=I_{a\,br}(R_a+R_{br})

1. זרם העוגן:

Ia br=E0Ra+Rbr=62.830.3+2.7=62.833=20.94 AI_{a\,br}=\frac{E_0}{R_a+R_{br}}=\frac{62.83}{0.3+2.7}=\frac{62.83}{3}=20.94\,\text{A}

2. המומנט (באותו קבוע KmK_m, כי T=KmIaT=K_mI_a):

Tbr=Km⋅Ia br=0.4⋅20.94=8.38 NmT_{br}=K_m\cdot I_{a\,br}=0.4\cdot20.94=8.38\,\text{Nm}

כיוון הזרם הפוך לכיוונו בפעולת מנוע (שם הזרם נכנס נגד הכא"מ), ולכן המומנט פועל נגד כיוון הסיבוב - זהו מומנט בולם.

תשובה: Ia br≈20.94 AI_{a\,br}\approx20.94\,\text{A}, Tbr≈8.38 NmT_{br}\approx8.38\,\text{Nm} (בולם)

סעיף ג

תשובה:

אחרי הניתוק המכונה ממשיכה להסתובב ופועלת כגנרטור על נגד הבלימה; הזרם מתהפך ויוצר מומנט נגדי, והאנרגיה הקינטית מתבזבזת כחום בנגד

1. ברגע שמנתקים את ההזנה הרוטור ממשיך להסתובב בגלל האינרציה, והעירור (הזר) נשאר מחובר - כלומר יש שטף. לכן בעוגן ממשיך להיווצר כא"מ E=KmωE=K_m\omega.

2. העוגן מחובר עכשיו לנגד הבלימה RbrR_{br} בלבד, ולכן הכא"מ דוחף זרם Ia br=ERa+RbrI_{a\,br}=\frac{E}{R_a+R_{br}} דרך הנגד. המכונה פועלת כגנרטור שמזין עומס התנגדותי.

3. כיוון הזרם הזה הפוך לכיוון הזרם בפעולת מנוע (במנוע הזרם נכנס נגד הכא"מ, וכאן הוא יוצא בכיוון הכא"מ). השטף לא השתנה, ולכן המומנט T=KmIaT=K_mI_a מתהפך ופועל נגד כיוון הסיבוב - זה המומנט הבולם.

4. מבחינת אנרגיה: האנרגיה הקינטית של הרוטור והעומס הופכת לאנרגיה חשמלית, ומתבזבזת כחום בנגדי הבלימה (I2(Ra+Rbr)I^2(R_a+R_{br})). בניגוד לבלימה רגנרטיבית, האנרגיה אינה מוחזרת לרשת.

5. ככל שהמהירות יורדת, גם הכא"מ, הזרם והמומנט הבולם קטנים, ולכן הבלימה חזקה בהתחלה ונחלשת לקראת עצירה (קרוב לעצירה המומנט הבולם כמעט אפס).

תשובה: אחרי הניתוק המנוע ממשיך להסתובב ופועל כגנרטור על נגד הבלימה; הזרם בעוגן מתהפך, ולכן המומנט מתהפך ומתנגד לסיבוב, והאנרגיה הקינטית מתבזבזת כחום בנגדים.

שאלה 8 · מנוע DC מוזן ממקצץ: duty cycle וכא"מ

מנוע DC בעירור זר מוזן ממעגל ה-chopper שבאיור לשאלה:
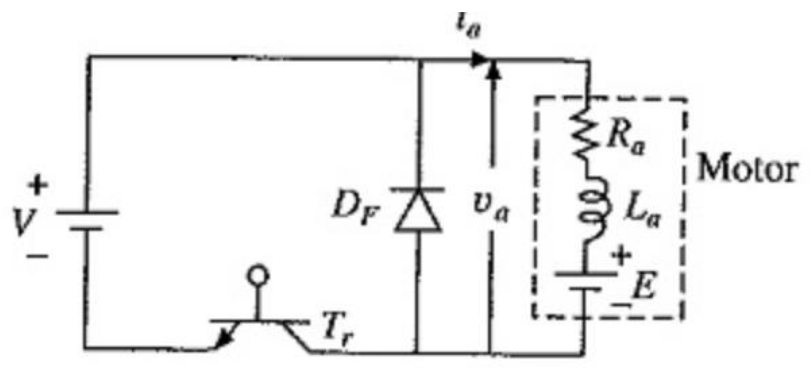
המתח הנקוב של המנוע 400 V400\,\text{V}.

המומנט הנקוב של המנוע 40 Nm40\,\text{Nm} ומהירותו הנקובה 1500 סל"ד.

הנצילות הנקובה 90%, ו-Ra=0.5 ΩR_a=0.5\,\Omega.

מתח הזנה למעגל ה-chopper הוא 400 V400\,\text{V}.

א.

חשבו את ה-duty cycle הדרוש כדי שהמנוע יקבל מתח הזנה של 400 V400\,\text{V}.

(3 נקודות)
ב.

חשבו את הזרם של המנוע במצב עבודה נקוב.

(8 נקודות)
ג.

חשבו את כא"מ המנוע כאשר ה-duty cycle יורד ל-0.75 בעוד מומנט העומס נותר בערכו הנקוב.

(5 נקודות)
ד.

הסבירו איך משפיע זרם העירור על מהירות המנוע.

(4 נקודות)
◂ פתרון מלא לשאלה 8

סעיף א

תשובה:

D=1D=1

נתון: מתח ההזנה של המקצץ V=400 VV=400\,\text{V}, המתח הנדרש על המנוע Va=400 VV_a=400\,\text{V}.

מבוקש: ה-duty cycle DD.

במקצץ מוריד מתח (כמו במעגל שבאיור) המתח הממוצע על המנוע הוא Va=D⋅VV_a=D\cdot V: בזמן ההולכה של המתג TrT_r המנוע מקבל את VV, ובזמן הניתוק הזרם ממשיך דרך דיודת הגלגול החופשי DFD_F והמתח על המנוע אפס.

1. מכאן:

D=VaV=400400=1D=\frac{V_a}{V}=\frac{400}{400}=1

כלומר המתג מוליך כל הזמן.

תשובה: D=1D=1

סעיף ב

תשובה:

Pout≈6283 WP_{out}\approx6283\,\text{W}, Pin≈6981 WP_{in}\approx6981\,\text{W}, Ia≈17.45 AI_a\approx17.45\,\text{A}

נתון: Tn=40 NmT_n=40\,\text{Nm}, nn=1500n_n=1500 סל"ד, beta=90%\\beta=90\%, Va=400 VV_a=400\,\text{V}.

מבוקש: זרם העוגן הנקוב IaI_a.

רעיון: מהמומנט והמהירות נמצא את הספק המוצא, מהנצילות את הספק הכניסה, ומהמתח את הזרם. (העירור זר, ולכן הספק הכניסה של מעגל העוגן הוא VaIaV_aI_a.)

1. המהירות הזוויתית הנקובה:

ω=2πnn60=2π⋅150060=157.08 rad/s\omega=\frac{2\pi n_n}{60}=\frac{2\pi\cdot1500}{60}=157.08\,\text{rad/s}

2. הספק המוצא:

Pout=Tn⋅ω=40⋅157.08=6283 WP_{out}=T_n\cdot\omega=40\cdot157.08=6283\,\text{W}

3. הספק הכניסה:

Pin=Poutbeta=62830.9=6981 WP_{in}=\frac{P_{out}}{\\beta}=\frac{6283}{0.9}=6981\,\text{W}

4. זרם המנוע:

Ia=PinVa=6981400=17.45 AI_a=\frac{P_{in}}{V_a}=\frac{6981}{400}=17.45\,\text{A}

תשובה: Ia≈17.45 AI_a\approx17.45\,\text{A}

סעיף ג

תשובה:

Va=300 VV_a=300\,\text{V}, Ia=17.45 AI_a=17.45\,\text{A}, E≈291.3 VE\approx291.3\,\text{V}

נתון: D=0.75D=0.75, V=400 VV=400\,\text{V}, Ra=0.5 ΩR_a=0.5\,\Omega, מומנט העומס נקוב, Ia,n=17.45 AI_{a,n}=17.45\,\text{A} (סעיף ב).

מבוקש: הכא"מ EE.

רעיון: בעירור זר השטף קבוע, ולכן המומנט יחסי לזרם העוגן (T=KΦIaT=K\Phi I_a). אם המומנט נשאר נקוב, גם הזרם נשאר 17.45 A17.45\,\text{A}. מתח המנוע קטן, ולכן הכא"מ (והמהירות) קטנים.

1. המתח הממוצע על המנוע:

Va=D⋅V=0.75⋅400=300 VV_a=D\cdot V=0.75\cdot400=300\,\text{V}

2. המפל על התנגדות העוגן (הזרם לא השתנה):

ΔV=IaRa=17.45⋅0.5=8.73 V\Delta V=I_aR_a=17.45\cdot0.5=8.73\,\text{V}

3. הכא"מ, לפי חוק המתחים במעגל העוגן Va=E+IaRaV_a=E+I_aR_a:

E=Va−IaRa=300−8.73=291.27 VE=V_a-I_aR_a=300-8.73=291.27\,\text{V}

(לשם השוואה, במצב הנקוב En=400−8.73=391.27 VE_n=400-8.73=391.27\,\text{V}, ולכן המהירות יורדת בערך פי 291.27391.27=0.744\frac{291.27}{391.27}=0.744, לכ-1117 סל"ד.)

תשובה: E≈291.3 VE\approx291.3\,\text{V}

סעיף ד

תשובה:

הגדלת זרם העירור מגדילה את השטף ומקטינה את המהירות; הקטנתו (החלשת שדה) מגדילה את המהירות

1. הכא"מ של המנוע הוא E=KΦωE=K\Phi\omega, ולכן ω=EKΦ=Va−IaRaKΦ\omega=\frac{E}{K\Phi}=\frac{V_a-I_aR_a}{K\Phi}.

2. השטף Φ\Phi נקבע על ידי זרם העירור (בחלק הליניארי - יחסי אליו).

3. הגדלת זרם העירור מגדילה את השטף, ולכן כדי לייצר את אותו כא"מ (שקרוב למתח ההזנה) מספיקה מהירות נמוכה יותר - המהירות יורדת.

4. הקטנת זרם העירור (החלשת שדה) מקטינה את השטף, והמהירות עולה. זו שיטה להגיע למהירויות מעל הנקובה, אבל במחיר: באותו זרם עוגן המומנט T=KΦIaT=K\Phi I_a קטן. (ניתוק העירור במנוע בלי עומס מסוכן - המהירות עלולה לעלות מאוד.)

תשובה: המהירות הפוכה ביחס לשטף: הגדלת זרם העירור מגבירה את השטף ומקטינה את המהירות, והקטנתו מגדילה את המהירות.

כל האתר במבט אחד

קיצורי דרך לכל הכלים, הבגרויות והקורסים

GuyAI הוא המורה הפרטי המתקדם בישראל, המבוסס על מודלי הבינה המלאכותית החזקים בעולם בשילוב הידע הפדגוגי של GOOL. המערכת מספקת פתרונות לכל המקצועות ולכל הרמות - מיסודי ועד אקדמיה, וממתמטיקה ועד היסטוריה.