מבחן מה"ט מכטרוניקה 97003 - אביב 2025 מועד א'
הנדסת מכונות · סמל 97003 · 18 שאלות · פתרון מלא לכל סעיף
מבחן הגמר הממלכתי של מה"ט במכטרוניקה, אביב 2025 מועד א', כל 18 השאלות כמו בשאלון. לכל סעיף יש תשובה סופית ופתרון מלא ומוסבר, צעד אחרי צעד. נסו לפתור לבד, ואז פתחו את הפתרון.
הנחיות הבחינה
משך הבחינה: 4 שעות.
מבנה השאלון: חלק א' (80 נקודות) – שאלות פתוחות:
יש לענות על ארבע מתוך שמונה שאלות, לפי הפירוט הבא:
בנושא רכיבים ומתמרים (שאלות 1–3): יש לענות על שאלה אחת חובה;
בנושא מערכות בקרה (שאלות 4–6): יש לענות על שאלה אחת חובה;
בנושא בקרים מתוכנתים וממשק אדם מכונה (שאלות 7–8): יש לענות על שאלה אחת חובה;
ושאלה אחת לבחירה חופשית מבין כלל הפרקים.
ערך כל שאלה 20 נקודות.
חלק ב' (20 נקודות) – שאלות נכון או לא נכון:
10 שאלות חובה, ערך כל שאלה 2 נקודות.
סך הכול: 100 נקודות.
חומר עזר: 1. מחשבון מדעי (אין להשתמש במחשב כף יד או במחשבון עם תקשורת חיצונית).
2. שלושה ספרי לימוד.
3. קלסר אחד.
4. כלי סרטוט.
נוסחאון מה"ט במכטרוניקה - להורדה ב-PDF, 86 עמודים.
שאלה 1 · מד מעוות: אופיין, מקור זרם ומגבר מתח
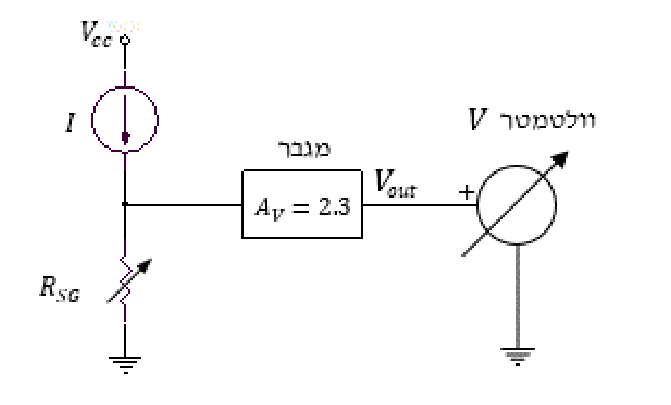
באיור א' לשאלה 1 מוצג אופיין שינוי התנגדות מד מעוות בתלות הפעלת כוח. באיור ב' לשאלה 1 מוצג מעגל למדידת כוח באמצעות מד מעוות Strain Gauge. המעגל בנוי ממקור זרם ישר , מגבר מתח עם הֶגבֵּר של , וולטמטר ומד מעוות . תפקידו של הוולטמטר הוא למדוד את המתח עבור מערכת אחרת המחַשֶבת את הכוח הנמדד. בפתרון הזניחו את התנגדות המבוא של המגבר.
איור א' לשאלה 1: אופיין התנגדות מד המעוות בתלות הכוח.
איור ב' לשאלה 1: מעגל למדידת כוח.
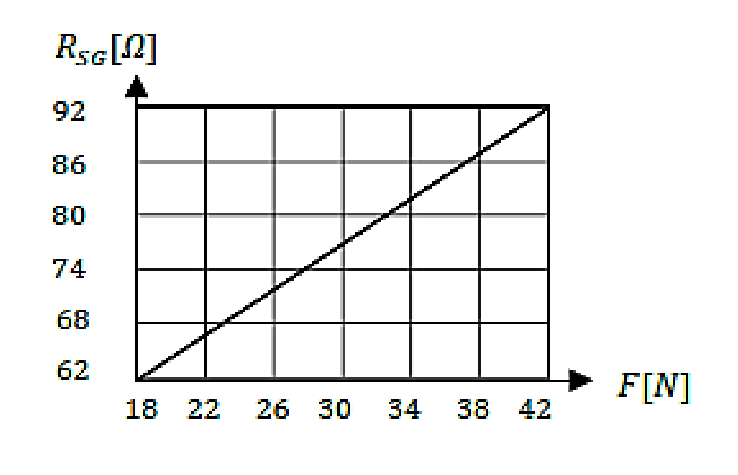
מתוך איור א' לשאלה, מהי נוסחת התנגדות מד המעוות בתלות הכוח ?
מהי התנגדות מד המעוות בעבור הפעלת כוח של ?
מה מורֶה הוולטמטר כאשר התנגדות מד המעוות היא ?
מהו הכוח הנמדד כאשר הוולטמטר מורֶה ?
◂ פתרון מלא לשאלה 1
סעיף א
, כאשר ב- ו- ב-.
נתון: האופיין שבאיור א' לשאלה 1 הוא קו ישר. הוא מתחיל בנקודה (, ) ומסתיים בנקודה (, ).
מבוקש: הנוסחה .
האופיין הוא קו ישר, ולכן הנוסחה היא מהצורה , כאשר הוא השיפוע (בכמה אוהם ההתנגדות גדלה לכל ניוטון) ו- הוא האיבר החופשי.
1. קוראים מהגרף את שתי נקודות הקצה של הקו. בשתיהן הקו עובר בדיוק בצומת של קווי הרשת:
•נקודה 1: ,
•נקודה 2: ,
2. השיפוע:
3. מציבים את נקודה 1 כדי למצוא את :
4. הנוסחה:
כאשר באוהם ו- בניוטון.
5. בדיקה בנקודה שלישית מהגרף, : . בגרף הקו עובר שם באמצע בין ל-, כלומר ב-.
הנוסחה תקפה בתחום שבו נתון האופיין: .
תשובה: , כאשר ב- ו- ב-.
סעיף ב
נתון: מסעיף א, ו-.
מבוקש: התנגדות מד המעוות.
הכוח נמצא בתוך תחום האופיין (בין ל-), ולכן מותר להציב אותו בנוסחה.
1. מציבים:
2. בדיקה מול הגרף: ב- ההתנגדות היא , וב- היא . הכוח נמצא ביניהם, קרוב ל-, והתוצאה מתאימה.
תשובה:
סעיף ג
נתון: , , .
מבוקש: המתח שמורה הוולטמטר.
קריאת המעגל (איור ב' לשאלה 1):
•מקור הזרם מזרים זרם קבוע מ- דרך מד המעוות אל האדמה.
•הצומת שבין מקור הזרם למד המעוות מחובר למבוא המגבר. לפי ההנחיה שבשאלה, המגבר לא משפיע על המעגל שבמבואו (הוא לא צורך זרם), ולכן כל הזרם עובר דרך מד המעוות.
•המגבר מכפיל את המתח שבמבואו ב-. הוולטמטר מחובר בין מוצא המגבר לאדמה, ולכן הוא מורה את .
1. המתח על מד המעוות, לפי חוק אוהם:
2. מתח המוצא של המגבר:
אפשר לכתוב את שני הצעדים בנוסחה אחת: , כאשר באוהם ו- בוולט.
תשובה: הוולטמטר מורה (כ-).
סעיף ד
(התנגדות מד המעוות ).
נתון: , , , והאופיין מסעיף א.
מבוקש: הכוח .
הולכים בדרך ההפוכה לזו של סעיף ג: מהמתח שמורה הוולטמטר אל המתח על מד המעוות, ממנו אל ההתנגדות, ומההתנגדות אל הכוח.
1. המתח במבוא המגבר (המתח על מד המעוות):
2. התנגדות מד המעוות, לפי חוק אוהם:
3. הכוח, מהנוסחה של סעיף א:
4. בדיקה מול הגרף: ב- הקו עובר בין ל-, קרוב יותר ל-, כלומר ב-.
תשובה:
שאלה 2 · מקודד אופטי אבסולוטי בעל חמישה ערוצים
באיור לשאלה 2 מתואר מקודד אופטי (Absolute Encoder). המקודד מותקן על ציר מנוע והוא חלק ממערכת המדידה של תנועה סיבובית במנוע. התאים השחורים של המקודד מייצגים את הסיבית '1', והתאים הלבנים של המקודד מייצגים את הסיבית '0'. במקודד קיימים חמישה ערוצים (מסלולים).
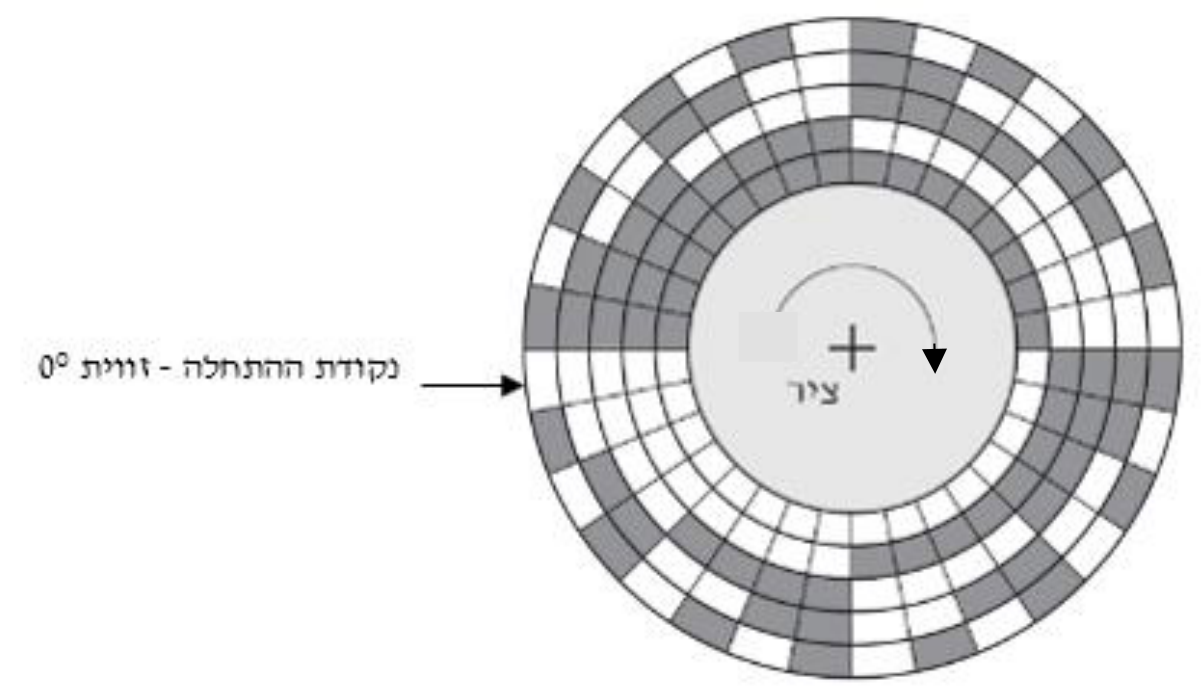
הסבירו בקצרה, כיצד אפשר למדוד זוויות סיבוב באמצעות מקודד אופטי אבסולוטי?
מהי הזווית המזערית (המינימלית) של סיבוב ציר המנוע אשר המקודד יכול למדוד?
מהי המילה הבינארית של המקודד, כאשר המנוע משלים מחצית סיבוב שלם ()?
ציר המנוע מבצע תנועות סיבוביות ממצבו ההתחלתי (זווית ). בסוף כל תנועה מוצגת במערכת המדידה של המקודד מילה בינארית אחרת.
רשמו את זוויות הסיבוב שמבצע ציר המנוע בעבור כל אחת מהמילות הבינאריות הבאות:
.
.
.
◂ פתרון מלא לשאלה 2
סעיף א
דיסקה מקודדת מסתובבת עם הציר. מול כל מסלול יש מקור אור וגלאי, וכל מסלול נותן סיבית אחת. לכל גזרה של הדיסקה יש מילה בינארית ייחודית, והזווית היא הערך העשרוני של המילה כפול כושר ההפרדה .
מבוקש: להסביר בקצרה איך מודדים זווית סיבוב במקודד אופטי אבסולוטי (מוחלט).
1. המבנה. על ציר המנוע מותקנת דיסקה שמסתובבת יחד איתו. הדיסקה מחולקת למסלולים (ערוצים) בצורת טבעות, וכל מסלול מחולק לתאים משני סוגים: אטומים לאור ושקופים (באיור: שחורים ולבנים).
2. הקריאה. מול כל מסלול יש מקור אור בצד אחד של הדיסקה וגלאי אור בצד השני. לפי סוג התא שנמצא מול הגלאי מתקבלת סיבית '1' או '0' (במקודד שבשאלה: תא שחור הוא '1' ותא לבן הוא '0'). כל מסלול מספק סיבית אחת, ולכן מסלולים נותנים מילה בינארית של סיביות.
3. הקידוד. הדיסקה מחולקת ל- גזרות שוות, ולכל גזרה צירוף אחר של תאים, כלומר מילה בינארית ייחודית. במקודד שבאיור לשאלה 2 המסלול הפנימי הוא הסיבית המשמעותית ביותר (MSB), המסלול החיצוני הוא הסיבית הפחות משמעותית (LSB), והגזרות מסודרות בסדר ספירה בינארי רגיל החל מנקודת ההתחלה: , , וכן הלאה.
4. חישוב הזווית. המילה שנקראת היא המספר של הגזרה שנמצאת עכשיו מול הגלאים. מכפילים את הערך העשרוני שלה בכושר ההפרדה (גודל הגזרה) ומקבלים את הזווית:
,
5. היתרון. לכל זווית יש קוד משלה, ולכן הזווית המוחלטת ידועה בכל רגע, גם מיד אחרי חיבור המתח, בלי לספור דפקים ובלי לחזור לנקודת ייחוס.
תשובה: דיסקה מקודדת מסתובבת עם הציר. מול כל מסלול יש מקור אור וגלאי, וכל מסלול נותן סיבית אחת. לכל גזרה של הדיסקה יש מילה בינארית ייחודית, והזווית היא הערך העשרוני של המילה כפול כושר ההפרדה .
סעיף ב
נתון: מקודד אבסולוטי עם ערוצים (מסלולים), כלומר מילה של 5 סיביות.
מבוקש: הזווית המזערית שהמקודד יכול למדוד (כושר ההפרדה).
הזווית המזערית היא הזווית של גזרה אחת: כל עוד הציר נשאר בתוך אותה גזרה, המילה לא משתנה. הנוסחה מהנוסחאון לכושר ההפרדה של מקודד אופטי אבסולוטי:
כאשר הוא מספר הסיביות (הערוצים) של המקודד.
1. מספר הגזרות (מספר המילים השונות של 5 סיביות):
2. כושר ההפרדה:
3. בדיקה מול האיור לשאלה 2: במסלול החיצוני התאים מתחלפים בכל גזרה, שחור ולבן לסירוגין, ויש בו 32 תאים. כלומר הדיסקה אכן מחולקת ל-32 גזרות.
תשובה:
סעיף ג
נתון: מסעיף ב, והמנוע הסתובב מנקודת ההתחלה.
מבוקש: המילה הבינארית שהמקודד מציג.
לפי הנוסחאון: מחלקים את הזווית בכושר ההפרדה, מעגלים כלפי מטה למספר שלם, וממירים את המספר לבסיס 2.
1. מספר הגזרה:
התוצאה שלמה, ולכן אין צורך לעגל.
2. המרה לבסיס 2, בחמש סיביות. משקלי הסיביות הם :
3. בדיקה מול האיור לשאלה 2: המסלול הפנימי (ה-MSB) לבן לאורך חצי הסיבוב הראשון ושחור לאורך החצי השני, ולכן הוא מתחלף ל-'1' בדיוק ב-. בגזרה שמגיעה אז אל נקודת הקריאה רק התא של המסלול הפנימי שחור, וארבעת התאים האחרים לבנים: .
תשובה:
סעיף ד
נתון: מסעיף ב, והמילה .
מבוקש: זווית הסיבוב מנקודת ההתחלה.
לפי הנוסחאון, הזווית שמתאימה למילה בינארית היא , כאשר הוא הערך העשרוני של המילה.
1. הערך העשרוני של המילה. משקלי חמש הסיביות, מהמשמעותית ביותר (MSB) ועד הפחות משמעותית (LSB), הם :
2. הזווית:
3. המילה נשארת כל עוד הציר נמצא בגזרה מספר , כלומר בזוויות שבין ל-. הזווית היא הזווית שבה המילה מופיעה לראשונה.
תשובה:
נתון: מסעיף ב, והמילה .
מבוקש: זווית הסיבוב מנקודת ההתחלה.
לפי הנוסחאון, הזווית שמתאימה למילה בינארית היא , כאשר הוא הערך העשרוני של המילה.
1. הערך העשרוני של המילה. משקלי חמש הסיביות, מהמשמעותית ביותר (MSB) ועד הפחות משמעותית (LSB), הם :
2. הזווית:
3. המילה נשארת כל עוד הציר נמצא בגזרה מספר , כלומר בזוויות שבין ל-. הזווית היא הזווית שבה המילה מופיעה לראשונה.
תשובה:
נתון: מסעיף ב, והמילה .
מבוקש: זווית הסיבוב מנקודת ההתחלה.
לפי הנוסחאון, הזווית שמתאימה למילה בינארית היא , כאשר הוא הערך העשרוני של המילה.
1. הערך העשרוני של המילה. משקלי חמש הסיביות, מהמשמעותית ביותר (MSB) ועד הפחות משמעותית (LSB), הם :
2. הזווית:
3. המילה נשארת כל עוד הציר נמצא בגזרה מספר , כלומר בזוויות שבין ל-. הזווית היא הזווית שבה המילה מופיעה לראשונה.
תשובה:
שאלה 3 · מדידת טמפרטורה בחיישן PTC ומגבר שרת
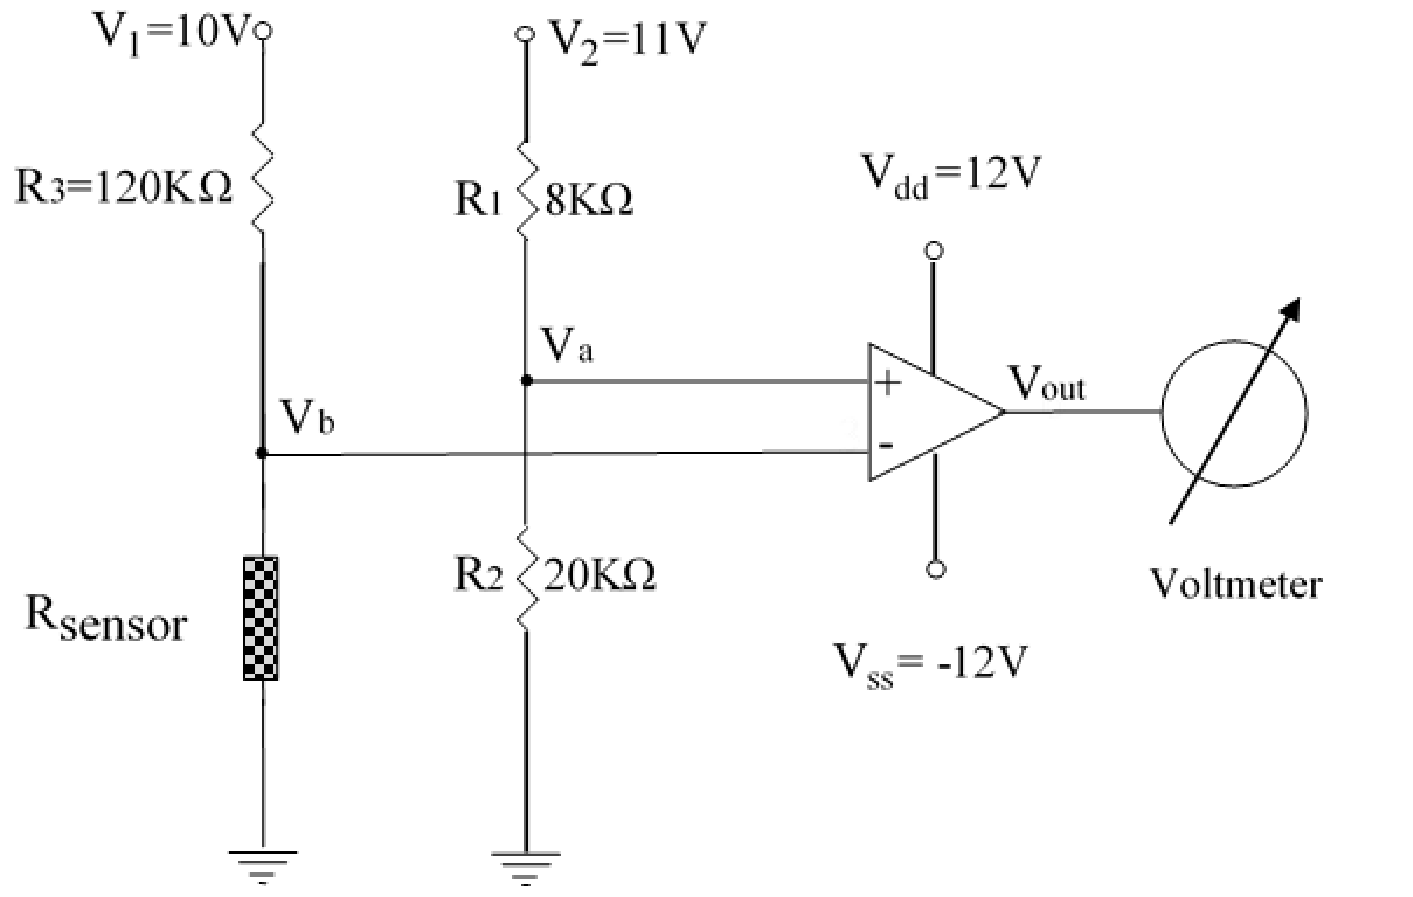
באיור א' לשאלה 3 מוצג מעגל חשמלי למדידת טמפרטורה הכולל מגבר שרת, נגדים וחיישן מסוג PTC - Positive Thermal Coefficient. איור ב' לשאלה 3 הוא אופיין של חיישן הטמפרטורה.
מתח המוצא של מגבר השרת פועל לפי הנוסחה: .
הערה: מגבר השרת אינו פועל כמשווה. הוא כולל מעגל אלקטרוני המאפשר את הנוסחה הנתונה.
איור א' לשאלה 3: מעגל חשמלי למדידת טמפרטורה.
איור ב' לשאלה 3: אופיין חיישן הטמפרטורה.
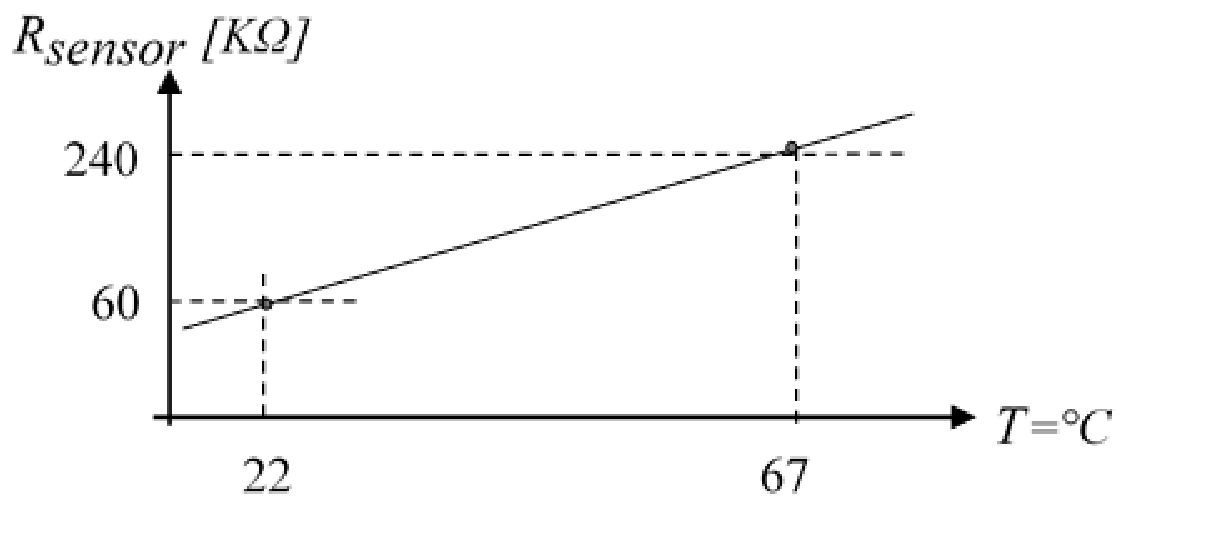
מהי הנוסחה המקשרת בין התנגדות החיישן לבין הטמפרטורה ?
מהם מתחי המוצא עבור שתי הטמפרטורות: ו-.
מהי הטמפרטורה עבור מתח מוצא של ?
◂ פתרון מלא לשאלה 3
סעיף א
, כאשר ב- ו- ב-.
נתון: האופיין שבאיור ב' לשאלה 3 הוא קו ישר, ומסומנות עליו שתי נקודות: (, ) ו-(, ).
מבוקש: הנוסחה .
האופיין הוא קו ישר, ולכן הנוסחה היא מהצורה , כאשר הוא השיפוע ו- האיבר החופשי.
1. שתי הנקודות שמסומנות על האופיין:
•נקודה 1: ,
•נקודה 2: ,
2. השיפוע:
3. מציבים את נקודה 1 כדי למצוא את :
4. הנוסחה:
כאשר בקילו-אוהם ו- במעלות צלזיוס.
5. בדיקה בנקודה 2: , כמו באופיין.
השיפוע חיובי: ההתנגדות גדלה כשהטמפרטורה עולה, כמו שמצופה מחיישן PTC (מקדם טמפרטורה חיובי).
תשובה: , כאשר ב- ו- ב-.
סעיף ב
ב-: . ב-: .
נתון: (בקילו-אוהם) מסעיף א, ו-.
מהאיור: , , , , .
מבוקש: בטמפרטורות ו-.
קריאת המעגל (איור א' לשאלה 3):
•ענף אחד: המקור , הנגד , הצומת , הנגד ואדמה. זהו מחלק מתח קבוע, ו- הוא המתח על . הצומת מחובר למבוא + של המגבר.
•ענף שני: המקור , הנגד , הצומת , החיישן ואדמה. זהו מחלק מתח שתלוי בטמפרטורה, ו- הוא המתח על החיישן. הצומת מחובר למבוא - של המגבר.
•מבואות מגבר השרת לא צורכים זרם, ולכן כל ענף הוא מחלק מתח עצמאי.
1. המתח (לא תלוי בטמפרטורה):
2. הנוסחה של , עם ההתנגדויות בקילו-אוהם:
3. התנגדות החיישן:
4. המתח על החיישן:
5. מתח המוצא:
6. התנגדות החיישן:
7. המתח על החיישן:
8. מתח המוצא:
שני המתחים נמצאים בין מתחי ההזנה של המגבר ( ו-), ולכן המגבר לא ברוויה והנוסחה תקפה. כשהטמפרטורה עולה, התנגדות החיישן ו- עולים, ו- יורד.
תשובה: ב-: . ב-: .
סעיף ג
(התנגדות החיישן ).
נתון: , מסעיף ב, , , והאופיין .
מבוקש: הטמפרטורה .
הולכים בדרך ההפוכה לזו של סעיף ב: ממתח המוצא אל , ממנו אל התנגדות החיישן, ומההתנגדות אל הטמפרטורה. המתח קטן ממתח ההזנה , ולכן המגבר לא ברוויה והנוסחה שלו תקפה.
1. הפרש המתחים שבמבואות המגבר:
2. המתח על החיישן:
3. מבודדים את התנגדות החיישן מנוסחת מחלק המתח . מכפילים במכנה ומקבצים:
4. מציבים:
5. הטמפרטורה, מהנוסחה של סעיף א:
6. בדיקה בכיוון הישר: ב- ההתנגדות היא , , ו-.
התוצאה הגיונית: בסעיף ב ראינו שמתח המוצא עולה כשהטמפרטורה יורדת ( ב-), ולכן מתח גבוה יותר מתאים לטמפרטורה נמוכה יותר. הטמפרטורה שהתקבלה נמוכה מהנקודה שמסומנת באופיין, והחישוב מניח שהקו הישר נמשך גם שם, כפי שמצויר באיור.
תשובה: (כ-).
שאלה 4 · מכל מים: התנגדות הידראולית, קבוע זמן ותגובה למדרגה
באיור לשאלה 4 מוצג מתקן תעשייתי הכולל: מיכל מים, ברז מילוי וברז ריקון בעל התנגדות הידראולית R. התנהגות ברז הריקון היא ליניארית. תהליך מילוי המים מתקיים בחוג פתוח ומהווה פיגור מסדר ראשון.
להלן נתוני המערכת:
•שטח תחתית המיכל:
•גובה המים במצב מתמיד:
•ספיקות המים במצב מתמיד:
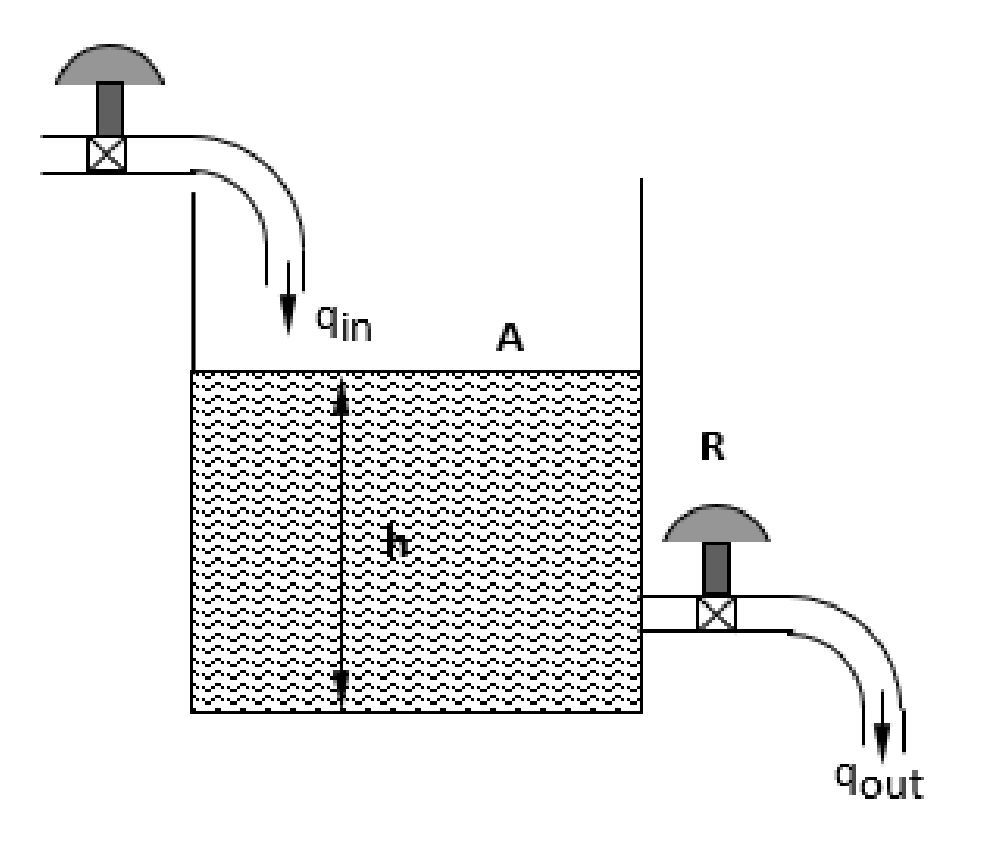
מהי ההתנגדות ההידראולית R של ברז הריקון? מהו קבוע הזמן של מערכת הבקרה?
מהי פונקציית התמסורת:
מהי פונקציית התמסורת:
כתוצאה מתקלה במערכת, ספיקת המים עלתה באופן פתאומי ל-.
פַתחו ביטוי עבור התגובה הדינאמית כתלות של השינוי הפתאומי .
◂ פתרון מלא לשאלה 4
סעיף א
,
נתון: , גובה המים במצב המתמיד , והספיקות במצב המתמיד . ברז הריקון ליניארי.
מבוקש: ההתנגדות ההידראולית וקבוע הזמן .
ההתנגדות ההידראולית. בברז ליניארי הספיקה היוצאת יחסית לגובה המים שמעליו: . זה כמו חוק אוהם: הגובה במקום המתח, הספיקה במקום הזרם, ו- היא ההתנגדות.
1. מבודדים את ומציבים את ערכי המצב המתמיד:
היחידות: מטר חלקי מטר מעוקב לשעה, כלומר שעה למטר רבוע.
קבוע הזמן. כותבים מאזן נפח למכל: קצב השינוי של נפח המים () שווה לספיקה הנכנסת פחות הספיקה היוצאת.
2. המאזן:
3. מכפילים ב- ומסדרים:
זו משוואה של מערכת מסדר ראשון, מהצורה . מכאן קבוע הזמן הוא , וההגבר הסטטי הוא .
4. מציבים:
היחידות: מטר רבוע כפול שעה למטר רבוע, כלומר שעות. בדקות: דקות.
תשובה: ,
סעיף ב
נתון: המשוואה מסעיף א, , עם ו-.
מבוקש: פונקציית התמסורת בין הספיקה הנכנסת לגובה המים, .
1. מבצעים התמרת לפלס למשוואה, עם תנאי התחלה אפס (נגזרת בזמן הופכת לכפל ב-):
2. מוציאים את כגורם משותף ומחלקים:
זו הצורה הקנונית של מערכת מסדר ראשון מהנוסחאון, , כאשר ההגבר הסטטי ו- קבוע הזמן. כאן .
3. מציבים:
4. אפשר לחלק את המונה ואת המכנה ב-, ולקבל את אותה פונקציה כשהמקדם של הוא 1:
5. בדיקה במצב המתמיד (): , כלומר , כמו בנתונים.
תשובה: (הזמן בשעות).
סעיף ג
נתון: מסעיף ב, והקשר של הברז הליניארי .
מבוקש: פונקציית התמסורת בין הספיקה הנכנסת לספיקה היוצאת, .
1. התמרת לפלס של הקשר של הברז:
2. מחלקים ב- ומציבים את :
ההתנגדות מצטמצמת, וההגבר הסטטי הוא 1.
3. מציבים :
4. בצורה שבה המקדם של הוא 1 (מחלקים מונה ומכנה ב-):
5. בדיקה במצב המתמיד (): , כלומר הספיקה היוצאת שווה לספיקה הנכנסת, כמו בנתונים.
תשובה: (הזמן בשעות).
סעיף ד
, כאשר במטרים ו- בשעות.
נתון: לפני התקלה המערכת במצב מתמיד, עם ו-. ברגע הספיקה הנכנסת קופצת ל- ונשארת שם. , .
מבוקש: גובה המים מרגע התקלה.
השינוי הפתאומי הוא כניסת מדרגה למערכת מסדר ראשון. התגובה היא מעבר מעריכי (אקספוננציאלי) מהערך ההתחלתי אל הערך הסופי, בקצב שנקבע על ידי קבוע הזמן:
1. הערך ההתחלתי. גובה המים לא יכול לקפוץ ברגע אחד (צריך זמן כדי להוסיף נפח), ולכן:
2. הערך הסופי. במצב המתמיד החדש הגובה לא משתנה, כלומר , ולכן:
3. מציבים בנוסחת התגובה:
4. אותו ביטוי כשהמעריך כתוב כמספר עשרוני ():
כאשר במטרים ו- בשעות מרגע התקלה.
5. אותה תוצאה דרך פונקציית התמסורת . השינוי בספיקה הוא מדרגה בגובה . לפי טבלת התגובות מהנוסחאון, תגובת מערכת מסדר ראשון למדרגה בגובה היא . כאן , ולכן השינוי בגובה הוא:
והגובה עצמו: .
6. בדיקות:
•ב-: .
•כאשר גדל מאוד: מתקרב ל-.
•אחרי קבוע זמן אחד ( שעות): , כלומר המפלס עבר כ- מהעלייה הכוללת של .
תשובה: ( במטרים, בשעות). המפלס עולה בהדרגה מ- ל-.
שאלה 5 · בקר אינטגרלי: תפוקת הבקר לאות שגיאה נתון
באיור לשאלה 5 מוצג אות שגיאה במבוא בקר מסוג בעל הנתונים הבאים:
א. תפוקת הבקר כשהשגיאה שווה לאפס: .
ב. קבוע הבקר: .
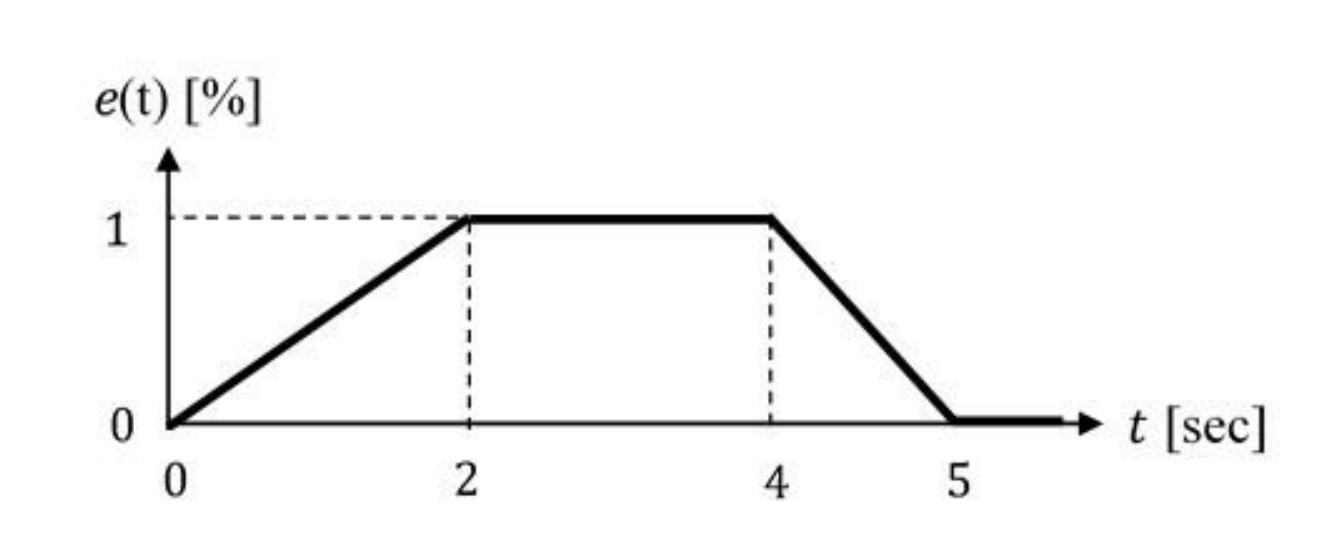
מהם ערכי מוצא הבקר בזמנים: ?
סרטטו את גרף מוצא הבקר עבור אות השגיאה הנתון.
◂ פתרון מלא לשאלה 5
סעיף א
נתון: , , ואות השגיאה שבאיור לשאלה 5.
מבוקש: מוצא הבקר ברגע .
הערה על הסימון: בשאלון תת-הסעיפים מסומנים , אבל לפי נוסח הסעיף נדרשים ערכי מוצא הבקר. כאן המוצא מסומן , כמו בנוסחאון. השגיאה עצמה ברגע היא , לפי האיור.משוואת בקר מסוג I (אינטגרלי) מהנוסחאון:
כאשר תפוקת (מוצא) הבקר באחוזים, תפוקת הבקר כשהשגיאה שווה לאפס, ההגבר האינטגרלי ביחידות של , ו- השגיאה באחוזים.
האינטגרל של השגיאה הוא השטח שמתחת לגרף שבאיור לשאלה 5, מ- ועד הזמן .
1. ברגע עוד לא נצבר שטח מתחת לגרף השגיאה:
2. מוצא הבקר:
תשובה:
נתון: , . לפי האיור לשאלה 5, בין ל- השגיאה עולה בקו ישר מ- ל-.
מבוקש: מוצא הבקר ברגע . (השגיאה עצמה ברגע הזה היא .)
משתמשים במשוואת בקר I, , כשהאינטגרל הוא השטח שמתחת לגרף השגיאה.
1. השטח מתחת לגרף השגיאה עד הוא משולש שבסיסו וגובהו :
2. אותו שטח בדרך של אינטגרל: משוואת השגיאה בקטע הזה היא (שיפוע של ), ולכן:
3. מוצא הבקר:
תשובה:
נתון: מתת-סעיף 2, . לפי האיור לשאלה 5, בין ל- השגיאה קבועה, .
מבוקש: מוצא הבקר ברגע . (השגיאה עצמה ברגע הזה היא .)
האינטגרל ממשיך לצבור שטח, ולכן ממשיכים מהערך שהתקבל ב-: .
1. השטח שנוסף בין ל- הוא מלבן שרוחבו וגובהו :
2. מוצא הבקר:
3. בדיקה דרך השטח הכולל מ- עד : המשולש () ועוד המלבן () הם , ולכן .
תשובה:
נתון: מתת-סעיף 3, . לפי האיור לשאלה 5, בין ל- השגיאה יורדת בקו ישר מ- ל-.
מבוקש: מוצא הבקר ברגע . (השגיאה עצמה ברגע הזה היא .)
ממשיכים מהערך שהתקבל ב-: .
1. השטח שנוסף בין ל- הוא משולש שבסיסו וגובהו :
2. אותו שטח בדרך של אינטגרל: משוואת השגיאה בקטע הזה היא , ולכן:
3. מוצא הבקר:
4. בדיקה דרך השטח הכולל מ- עד : , ולכן .
אף שהשגיאה ירדה לאפס, המוצא לא חוזר ל-: בקר אינטגרלי זוכר את השטח שנצבר. אחרי השגיאה אפס, השטח לא גדל, והמוצא נשאר .
תשובה:
סעיף ב
הגרף מתחיל ב-. בין ל- שניות הוא עולה בפרבולה עד , בין ל- שניות הוא עולה בקו ישר עד , בין ל- שניות הוא עולה בפרבולה שמתמתנת עד , ואחרי שניות הוא נשאר קבוע ב-.
נתון: עם ו-, והערכים מסעיף א: , , , .
מבוקש: גרף של מוצא הבקר .
כדי לסרטט נכון צריך לדעת לא רק את הנקודות, אלא גם את צורת הגרף ביניהן. בבקר אינטגרלי השיפוע של המוצא בכל רגע הוא : כשהשגיאה גדולה המוצא עולה מהר, וכשהשגיאה אפס המוצא לא משתנה.
1. בין ל-: השגיאה היא , ולכן:
זו פרבולה שעולה מ- ל-. היא מתחילה בשיפוע אפס (כי ), והשיפוע שלה הולך וגדל.
2. בין ל-: השגיאה קבועה, , ולכן:
זה קו ישר בשיפוע של לשנייה, מ- ל-.
3. בין ל-: השגיאה היא , ולכן:
זו פרבולה שעולה מ- ל-, והשיפוע שלה הולך וקטן מ- לשנייה עד אפס.
4. אחרי : השגיאה אפס, ולכן המוצא קבוע: .
נקודות עזר לסרטוט:
•מסרטטים מערכת צירים: בציר האופקי הזמן בשניות, ובציר האנכי מוצא הבקר באחוזים.
•מסמנים את ארבע הנקודות מסעיף א: (, ), (, ), (, ), (, ).
•מחברים: קשת של פרבולה שנפתחת כלפי מעלה עד (, ), קו ישר עד (, ), קשת שמתיישרת עד (, ), וקו אופקי משם והלאה.
•הגרף רציף וחלק, בלי קפיצות ובלי שברים: השגיאה רציפה, ולכן גם השיפוע של המוצא משתנה בהדרגה.
גרף מוצא הבקר:
תשובה: הגרף מתחיל ב-. בין ל- שניות הוא עולה בפרבולה עד , בין ל- שניות הוא עולה בקו ישר עד , בין ל- שניות הוא עולה בפרבולה שמתמתנת עד , ואחרי שניות הוא נשאר קבוע ב-.
שאלה 6 · חוג סגור עם הגבר K: תמסורת, סוג ויציבות
באיור לשאלה 6 מוצג תרשים מלבנים של מערכת בקרה.
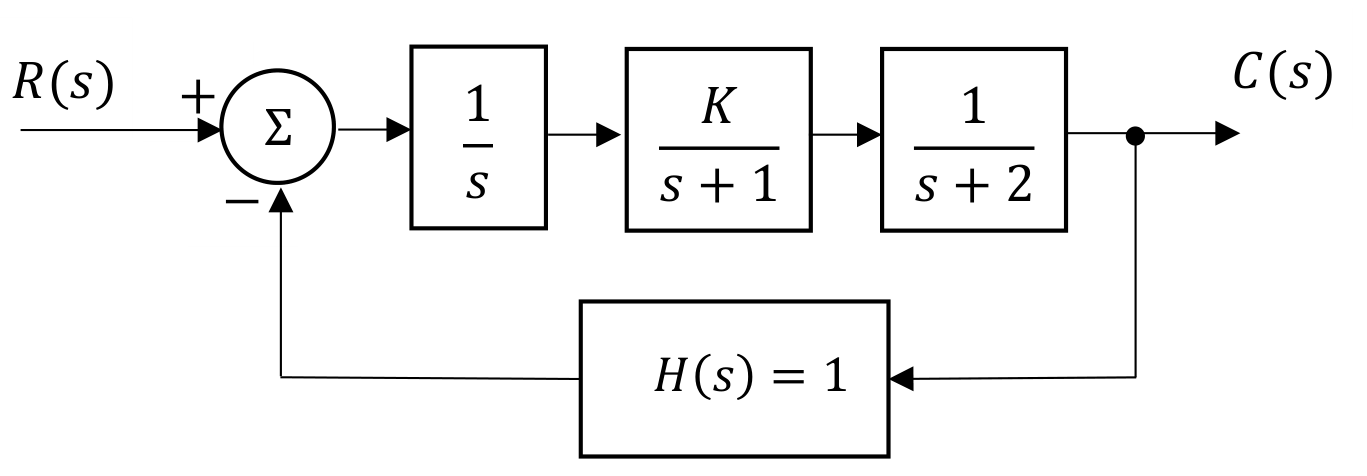
מהי פונקציית התִמסורֶת של מערכת הבקרה ?
מהו סוג המערכת? נמקו את תשובתכם.
מהי פונקציית התמסורת בחוג־פתוח של מערכת הבקרה הנתונה?
מהו תחום הערכים של , שעבורו מערכת הבקרה תהיה יציבה, על פי הקריטריון של ראוט-הורביץ?
◂ פתרון מלא לשאלה 6
סעיף א
נתון (מהאיור לשאלה 6): בענף הקדמי שלושה מלבנים בטור: , ו-. בענף המשוב , והמשוב נכנס למסכם בסימן שלילי.
מבוקש: פונקציית התמסורת של החוג הסגור, .
1. מלבנים בטור מוכפלים זה בזה. פונקציית התמסורת של הענף הקדמי:
2. פותחים את המכנה:
ולכן .
3. נוסחת החוג הסגור למשוב שלילי:
4. מציבים :
5. מכפילים את המונה ואת המכנה ב-:
תשובה:
סעיף ב
המערכת מסוג 1, כי לפונקציית התמסורת בחוג הפתוח יש קוטב אחד בראשית הצירים (אינטגרטור אחד, המלבן ).
מבוקש: סוג המערכת, עם נימוק.
סוג המערכת נקבע לפי מספר הקטבים של פונקציית התמסורת בחוג הפתוח, , שנמצאים בראשית הצירים (), כלומר לפי מספר האינטגרטורים שבחוג: סוג 0 - אין קוטב בראשית, סוג 1 - קוטב אחד בראשית, סוג 2 - שני קטבים בראשית.
1. פונקציית החוג הפתוח, מהמלבנים שבאיור לשאלה 6:
2. הקטבים הם הערכים של שמאפסים את המכנה: , , .
3. רק אחד מהם נמצא בראשית: הגורם מופיע במכנה בחזקה ראשונה. מקורו במלבן , שהוא אינטגרטור.
המשמעות: במערכת מסוג 1 שגיאת המצב המתמיד לכניסת מדרגה היא אפס, ולכניסת שיפוע היא סופית וקבועה.
תשובה: המערכת מסוג 1, כי לפונקציית התמסורת בחוג הפתוח יש קוטב אחד בראשית הצירים (אינטגרטור אחד).
סעיף ג
נתון: המלבנים שבאיור לשאלה 6.
מבוקש: פונקציית התמסורת בחוג הפתוח.
פונקציית התמסורת בחוג הפתוח היא מכפלת כל המלבנים שלאורך החוג: מהמסכם, דרך הענף הקדמי, וחזרה דרך ענף המשוב אל המסכם. כלומר .
1. הענף הקדמי (מסעיף א):
2. מכפילים במשוב :
3. פותחים את המכנה:
המשוב הוא משוב יחידה, ולכן פונקציית החוג הפתוח שווה לפונקציית התמסורת של הענף הקדמי.
תשובה:
סעיף ד
המערכת יציבה עבור .
נתון: מסעיף א.
מבוקש: תחום הערכים של שבו המערכת יציבה, לפי קריטריון ראוט-הורביץ.
המערכת בחוג סגור יציבה כאשר כל שורשי המשוואה האופיינית (קטבי החוג הסגור) נמצאים בחצי השמאלי של מישור . לפי קריטריון ראוט-הורביץ מהנוסחאון, זה מתקיים כאשר לכל האיברים בעמודה הראשונה של טבלת ראוט יש אותו סימן.
1. המשוואה האופיינית היא המכנה של כשהוא שווה לאפס (כלומר ):
המקדמים: , , , .
2. שתי השורות הראשונות של הטבלה נבנות מהמקדמים, לסירוגין: בשורה של רושמים , ובשורה של רושמים .
3. האיבר של השורה , לפי הנוסחה מהנוסחאון (כאן ):
4. האיבר של השורה :
טבלת ראוט:
5. שני האיברים הראשונים בעמודה הראשונה ( ו-) חיוביים, ולכן גם שני האחרים חייבים להיות חיוביים:
•
•
6. שני התנאים יחד: .
7. בדיקה בגבול העליון: כאשר השורה של מתאפסת, והמשוואה של השורה היא , כלומר . אלה קטבים על הציר המדומה: המערכת על גבול היציבות ומתנדנדת בתדירות של . בהגבר גדול יותר היא אינה יציבה.
תשובה: המערכת יציבה עבור .
שאלה 7 · משדר טמפרטורה 4-20 מיליאמפר בכניסה אנלוגית
באיור לשאלה 7 מוצג חיבור משדר טמפרטורה לבקר מתוכנת. משדר הטמפרטורה עבור צמד תרמי מחובר לבקר ומכויל למדידת טמפרטורת סביבה בתחום . למשדר יש מוצא זרם בתחום בחיבור מסוג שני חוטים (2 wires). המשדר מחובר לכרטיס כניסה אנלוגי של בקר מתוכנת, בעל כניסת מתח, בתחום . המשדר מחובר לכניסה בבקר בכתובת AI1. כושר האבחנה (רזולוציה) של כרטיס הבקר הוא 14 סיביות. כדי להתאים בין יציאת הזרם של המשדר וכניסת המתח של הבקר, השתמשו בנגד R בלולאת הזרם.
חיבור המשדר מוצג באיור.
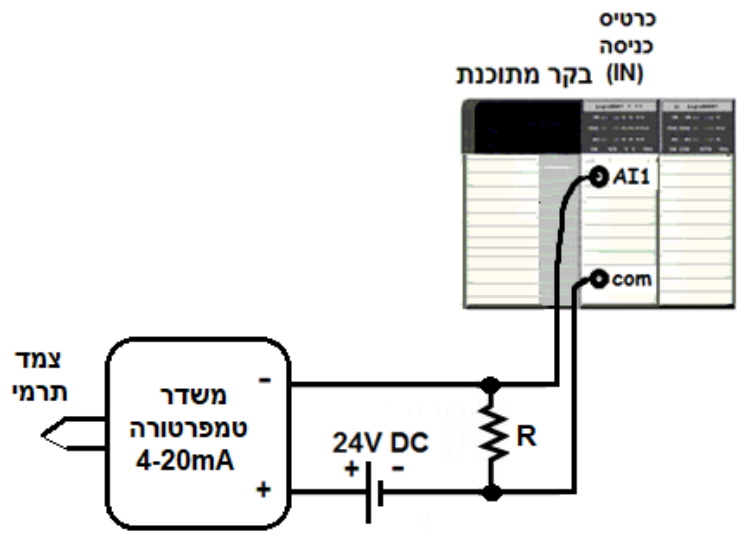
הסבירו מה תפקידו של נגד R במעגל.
מה ערכו של הנגד R הנדרש להמרת האותות בין מוצא המשדר ובין כניסת הבקר?
הטמפרטורה שהצמד התרמי מודד היא . חַשבו מה הזרם המתקבל במוצא המשדר?
בכתובת AI1 בזיכרון הבקר (כתובת הכניסה האנלוגית) מופיע המספר 4096 (בערך עשרוני).
חַשבו מהי הטמפרטורה הנמדדת.
◂ פתרון מלא לשאלה 7
סעיף א
הנגד R ממיר את אות הזרם של המשדר () לאות מתח (), שאותו כרטיס הכניסה מסוגל למדוד: זרם הלולאה עובר דרך הנגד, ועליו נוצר מתח שנמדד בין AI1 ל-com.
מבוקש: להסביר את תפקיד הנגד R שבאיור לשאלה 7.
1. הבעיה. המשדר מוציא אות זרם, . כרטיס הכניסה של הבקר הוא בעל כניסת מתח, , כלומר הוא מודד מתח ולא זרם. צריך להמיר את האות מזרם למתח.
2. לולאת הזרם. באיור כל הרכיבים מחוברים בטור: מההדק + של ספק הכוח () אל ההדק + של המשדר, מההדק - של המשדר דרך הנגד R, וחזרה אל ההדק - של הספק. המשדר קובע את הזרם בלולאה לפי הטמפרטורה, ואותו זרם עובר גם דרך הנגד.
3. ההמרה. לפי חוק אוהם, על הנגד נוצר מתח שיחסי לזרם: .
4. המדידה. ההדקים AI1 ו-com של כרטיס הכניסה מחוברים לשני הקצוות של הנגד, כלומר במקביל אליו. הכרטיס מודד את המתח שעל הנגד. לכניסת מתח יש התנגדות גבוהה מאוד, ולכן היא כמעט לא צורכת זרם ולא משנה את זרם הלולאה.
תשובה: הנגד R ממיר את אות הזרם של המשדר () לאות מתח () שמתאים לכניסת המתח של הכרטיס. זרם הלולאה עובר דרך הנגד, ועליו נוצר מתח , שנמדד בין AI1 ל-com.
סעיף ב
נתון: זרם המשדר בתחום , ומתח הכניסה של הכרטיס בתחום .
מבוקש: ערך הנגד R.
הדרישה: הזרם המזערי צריך ליצור על הנגד את המתח המזערי, והזרם המרבי את המתח המרבי. לפי חוק אוהם, .
1. בקצה התחתון של התחום ( צריכים לתת ):
2. בקצה העליון של התחום ( צריכים לתת ):
3. שני הקצוות נותנים את אותו ערך, ולכן נגד אחד מתאים את כל התחום.
4. אותה תוצאה דרך טווחי האותות: טווח המתח הוא וטווח הזרם הוא , ולכן .
תשובה:
סעיף ג
נתון: המשדר מכויל כך ש- נותנת ו- נותנת . הטמפרטורה הנמדדת היא .
מבוקש: הזרם במוצא המשדר.
המשדר ליניארי: הזרם עולה בקו ישר עם הטמפרטורה, מ- בתחתית התחום עד בראשו.
1. שיפוע המשדר (טווח הזרם חלקי טווח הטמפרטורה):
2. משוואת המשדר. ב- הזרם הוא , ולכן:
כאשר במיליאמפר ו- במעלות צלזיוס.
3. מציבים :
4. בדיקת סבירות: הן קצת יותר משליש מהתחום (), והזרם שהתקבל נמצא קצת יותר משליש מהדרך בין ל-.
להשלמה: המתח שנוצר אז על הנגד מסעיף ב הוא .
תשובה:
סעיף ד
(מתח הכניסה כ-, זרם המשדר כ-).
נתון: כרטיס כניסה של סיביות עם תחום מתח , והערך שנקרא בכתובת AI1 הוא . מסעיף ב, והמשדר נותן עבור .
מבוקש: הטמפרטורה הנמדדת.
הדרך: מהמספר שבזיכרון אל מתח הכניסה, מהמתח אל זרם המשדר, ומהזרם אל הטמפרטורה. ההנחה: הערך מתאים למתח המזערי של הכרטיס (), והערך המרבי מתאים למתח המרבי ().
1. כושר האבחנה של הכרטיס, לפי הנוסחה מהנוסחאון לממיר A/D, , כאשר ו- המתח המרבי והמזערי במבוא ו- מספר הסיביות:
2. מתח הכניסה שמתאים למספר :
3. זרם המשדר, לפי חוק אוהם על הנגד R:
4. הטמפרטורה, מהמשוואה של המשדר מסעיף ג, :
5. בדיקה בדרך קצרה: הוא רבע מ-, כלומר האות נמצא ברבע מהתחום. רבע מתחום הטמפרטורה הוא .
תשובה:
שאלה 8 · חיבורי sink ו-source ודיאגרמת סולם לנורית
באיור א' לשאלה 8 מוצג בקר מתוכנת עם כרטיס כניסה וכרטיס יציאה. לכרטיס הכניסה מחוברים שלושה מתגים A, B ו־C לכניסות I1, I2 ו־I3 בהתאמה. לכרטיס היציאה מחוברת נורית F למוצא Q1.
באיור ב' לשאלה 8 מופיע מעגל בדיאגרמת סולם, המאפשר להפעיל את נורית הסימון בתלות במצבם של שלושת המתגים.
איור א' לשאלה 8: חיבור מתגים ונורית סימון לכרטיסי הבקר.
איור ב' לשאלה 8: דיאגרמת סולם בבקר להפעלת נורית הסימון F.
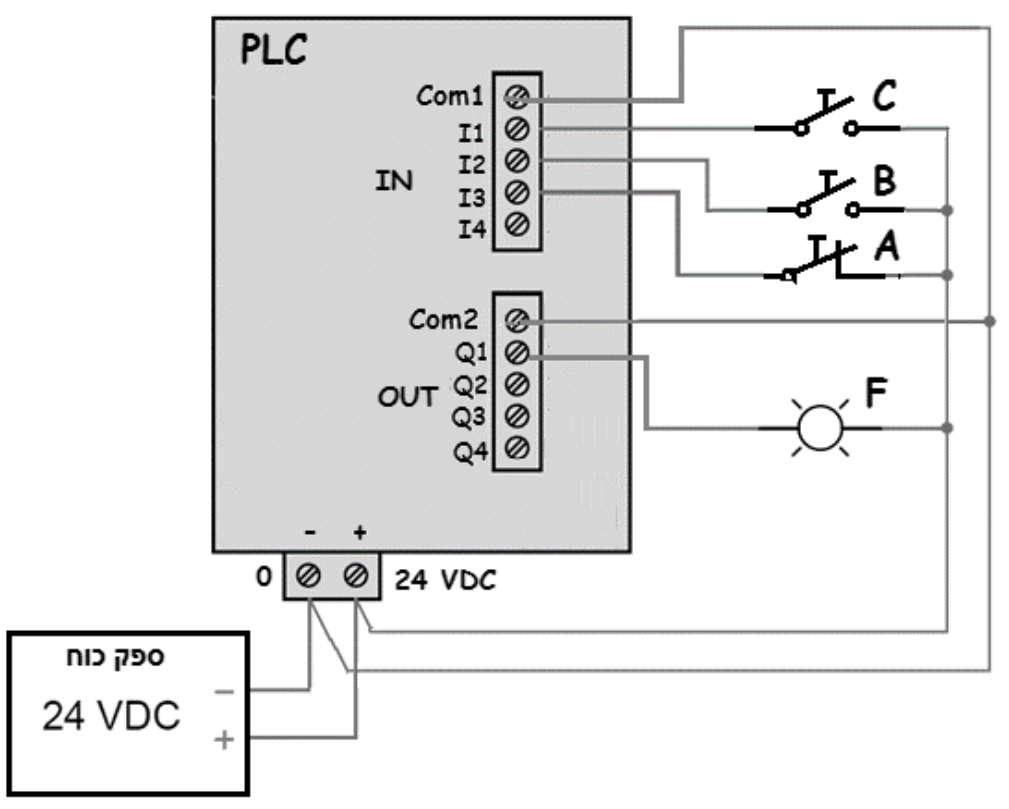
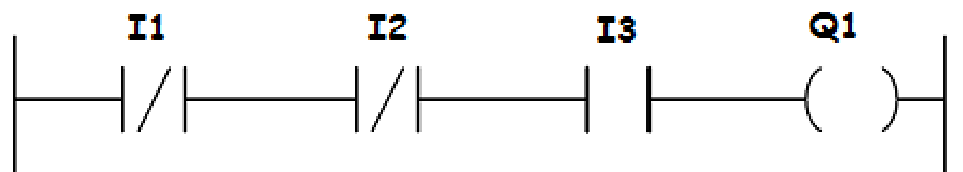
מהי צורת המיתוג עבור כרטיס הכניסה? האם החיבור הוא מסוג sink או מסוג source? נמקו את תשובתכם.
מהי צורת המיתוג עבור כרטיס היציאה? האם החיבור הוא מסוג sink או מסוג source? נמקו את תשובתכם.
רשמו ביטוי בוליאני המתאים לתוכנית באיור ב'.
התבוננו בתוכנית דיאגרמת סולם המוצגת באיור ב' ובשרטוט המתגים המחוברים לבקר המוצג באיור א'. התוכנית מאפשרת להפעיל יציאה מהבקר בהתאם למצב המתגים המחוברים לכניסות הבקר. התבוננו במתגים A,B,C המחוברים לכניסת הבקר. כאשר המתגים נמצאים במצבם הרגיל (כלומר לא משנים את מצבם), האם היציאה מהבקר F תופעל או לא תופעל? נמקו את תשובתכם.
◂ פתרון מלא לשאלה 8
סעיף א
החיבור של כרטיס הכניסה הוא מסוג sink: הנקודה המשותפת Com1 מחוברת להדק השלילי (-) של ספק הכוח, והמתגים ממתגים את ההדק החיובי (+) אל הכניסות, כך שהזרם נכנס אל הכרטיס דרך הכניסה ויוצא דרך Com1.
מבוקש: לקבוע אם כרטיס הכניסה שבאיור א' לשאלה 8 מחובר בצורת sink או בצורת source, ולנמק.
ההגדרה מהנוסחאון לכרטיסי כניסה למתח ישר:
•source: ההדק החיובי של מקור המתח מחובר לנקודה המשותפת של הכניסות בכרטיס (הכרטיס "דוחף" זרם החוצה).
•sink: ההדק השלילי של מקור המתח מחובר לנקודה המשותפת של הכניסות בכרטיס (הכרטיס "מושך" זרם פנימה).
לכן צריך לבדוק לאיזה הדק של ספק הכוח מחוברת הנקודה המשותפת Com1.
1. ההדק - של ספק הכוח מחובר להדק 0 של הבקר (המסומן -). מההדק הזה יוצא חוט שמגיע אל Com2 וממשיך אל Com1.
2. ההדק + של ספק הכוח מחובר להדק של הבקר (המסומן +). מההדק הזה יוצא חוט שמגיע אל צד אחד של כל אחד משלושת המתגים (וגם אל הנורית F).
3. הצד השני של כל מתג מחובר לכניסה שלו בכרטיס (I1, I2 או I3).
4. הנקודה המשותפת Com1 מחוברת להדק השלילי של הספק. לפי ההגדרה זהו חיבור sink.
5. מסלול הזרם כשמתג סגור: מההדק + של הספק, דרך המתג, אל הכניסה של הכרטיס, דרך המעגל הפנימי של הכרטיס, ומ-Com1 חזרה אל ההדק -. הזרם נכנס אל הכרטיס דרך הכניסה, כלומר הכרטיס "מושך" זרם פנימה. המתגים ממתגים את הקוטב החיובי.
תשובה: החיבור של כרטיס הכניסה הוא מסוג sink. הנקודה המשותפת Com1 מחוברת להדק השלילי (-) של ספק הכוח, והמתגים מעבירים את ההדק החיובי (+) אל הכניסות, כך שהזרם נכנס אל הכרטיס דרך הכניסה ויוצא דרך Com1.
סעיף ב
החיבור של כרטיס היציאה הוא מסוג sink: הנקודה המשותפת Com2 מחוברת להדק השלילי (-) של ספק הכוח, והנורית F מחוברת בין היציאה Q1 לבין ההדק החיובי (+). כשהיציאה פועלת, הכרטיס מחבר את הנורית אל ה-(-).
מבוקש: לקבוע אם כרטיס היציאה שבאיור א' לשאלה 8 מחובר בצורת sink או בצורת source, ולנמק.
ההגדרה מהנוסחאון לכרטיסי יציאה למתח ישר:
•sink: הכרטיס מאפשר "מעבר" אל נקודת ה-(-) של מקור המתח. הנקודה המשותפת Com מחוברת ל-(-), והצרכנים מחוברים בין היציאות לבין ה-(+).
•source: הכרטיס מאפשר "מעבר" אל נקודת ה-(+) של מקור המתח. הנקודה המשותפת Com מחוברת ל-(+), והצרכנים מחוברים בין היציאות לבין ה-(-).
1. הנקודה המשותפת Com2 מחוברת, דרך אותו חוט שמגיע גם ל-Com1, אל ההדק - של ספק הכוח.
2. הנורית F מחוברת בצד אחד אל היציאה Q1, ובצד השני אל החוט שמגיע מההדק + של ספק הכוח.
3. הנקודה המשותפת מחוברת ל-(-) והצרכן מחובר ל-(+). זו בדיוק צורת החיבור sink.
4. מסלול הזרם כשהיציאה Q1 פועלת: מההדק + של הספק, דרך הנורית F, אל היציאה Q1, דרך רכיב המיתוג שבכרטיס אל Com2, וחזרה אל ההדק -. הזרם נכנס אל הכרטיס דרך היציאה: הכרטיס ממתג את הקוטב השלילי של הצרכן.
תשובה: החיבור של כרטיס היציאה הוא מסוג sink. הנקודה המשותפת Com2 מחוברת להדק השלילי (-) של ספק הכוח, והנורית F מחוברת בין היציאה Q1 לבין ההדק החיובי (+). כשהיציאה פועלת, הכרטיס מחבר את הנורית אל ה-(-).
סעיף ג
(הנורית F מחוברת ל-Q1, ולכן זה גם הביטוי של F).
מבוקש: הביטוי הבוליאני של דיאגרמת הסולם שבאיור ב' לשאלה 8.
כללי הקריאה של דיאגרמת סולם: מגעים בטור הם פעולת AND (כפל לוגי). מגע פתוח (NO) מוליך כשהכניסה שלו היא 1, ולכן הוא מייצג את המשתנה עצמו. מגע סגור (NC, מסומן בקו אלכסוני) מוליך כשהכניסה שלו היא 0, ולכן הוא מייצג את המשתנה ההפוך.
קוראים את השורה מפס ההזנה ועד הסליל:
1. המגע I1 מסומן בקו אלכסוני: זה מגע סגור, והוא מייצג את .
2. המגע I2 מסומן גם הוא בקו אלכסוני: מגע סגור, .
3. המגע I3 הוא מגע פתוח רגיל: .
4. שלושת המגעים מחוברים בטור, ובקצה השורה הסליל Q1. לכן:
5. הנורית F מחוברת ליציאה Q1, ולכן .
המשמעות: היציאה פועלת רק בצירוף אחד, כאשר , ו-. בדיקה: . בכל צירוף אחר לפחות מגע אחד פתוח, והיציאה כבויה.
תשובה: . הנורית F מחוברת ל-Q1, ולכן .
סעיף ד
היציאה F תופעל. לפי השרטוט, במצב הרגיל המתגים שמחוברים ל-I1 ול-I2 פתוחים (, ), והמתג שמחובר ל-I3 סגור (), ולכן .
נתון: מסעיף ג, והשרטוט שבאיור א' לשאלה 8.
מבוקש: לקבוע אם הנורית F מופעלת כשאף מתג לא נלחץ.
הדרך: קובעים מהשרטוט איזה מתג מחובר לכל כניסה ומה מצבו הרגיל, מתרגמים זאת לערכים הלוגיים של הכניסות, ומציבים בביטוי.
1. סוג המתגים, לפי הסימון שבאיור א'. המתגים B ו-C מצוירים כמגע פתוח במצב רגיל (NO): במנוחה הם לא מעבירים מתח. המתג A מצויר כמגע סגור במצב רגיל (NC): במנוחה הוא מעביר מתח.
2. החיווט, לפי מעקב אחרי החוטים שבאיור א'. הכניסה I1 מחוברת למתג C, הכניסה I2 למתג B, והכניסה I3 למתג A.
3. הערכים הלוגיים של הכניסות במצב הרגיל:
4. הצבה בביטוי:
5. אותו דבר בדיאגרמת הסולם: המגעים הסגורים I1 ו-I2 מוליכים, כי הכניסות שלהם ב-0. המגע הפתוח I3 מוליך, כי הכניסה שלו ב-1 (המתג A סגור במנוחה). כל השורה מוליכה, הסליל Q1 מקבל 1, והנורית F דולקת.
הערה: בנוסח השאלה כתוב שהמתגים A, B ו-C מחוברים לכניסות I1, I2 ו-I3 בהתאמה, אבל בשרטוט החוטים מחברים את C ל-I1, את B ל-I2 ואת A ל-I3. הסעיף מפנה אל השרטוט, ולכן הפתרון הולך לפי השרטוט. אילו המתג A (הסגור במנוחה) היה מחובר ל-I1, כפי שכתוב בנוסח, היה מתקבל , , , כלומר , והנורית לא הייתה מופעלת. בבחינה כדאי לכתוב במפורש לפי איזה חיבור עונים.
תשובה: היציאה F תופעל. לפי השרטוט, במצב הרגיל המתגים שמחוברים ל-I1 ול-I2 פתוחים (, ), והמתג שמחובר ל-I3 סגור (), ולכן והנורית דולקת.
שאלה 9 · נכון/לא נכון: קבוע הטכוגנרטור
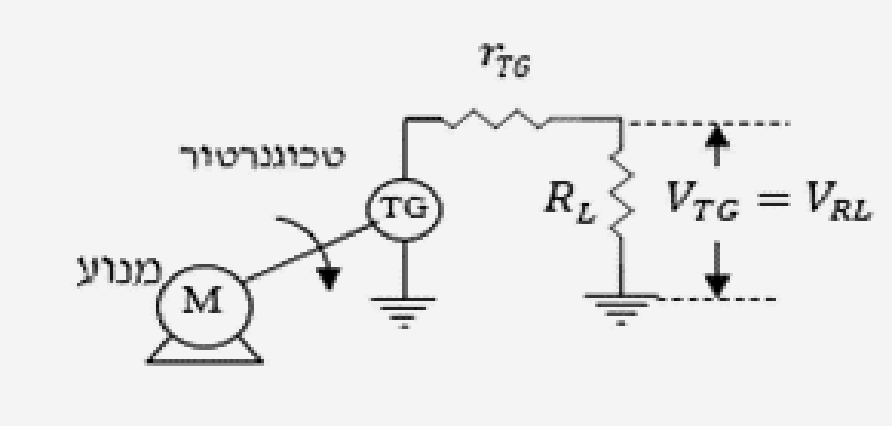
באיור לשאלה 9 מוצג טכוגנרטור המחובר על צירו של מנוע ומחובר לעומס .
נתוני המערכת:
1. במהירות מנוע של הטכוגנרטור מפיק .
2. במהירות מנוע של הטכוגנרטור מפיק .
קבוע הטכוגנרטור הוא: .
•נכון
•לא נכון
◂ פתרון מלא לשאלה 9
פתרון
לא נכון. , כלומר מיליוולט אחד לכל סיבוב לדקה.
נתון: ב- הטכוגנרטור מפיק , וב- הוא מפיק .
מבוקש: לבדוק אם קבוע הטכוגנרטור הוא .
טכוגנרטור מפיק מתח שיחסי ישר למהירות הסיבוב. הנוסחה מהנוסחאון, ביחידות של סיבובים לדקה:
כאשר המתח שהטכוגנרטור מפיק (בוולט), קבוע הטכוגנרטור (בוולט לסיבוב לדקה) ו- מהירות הסיבוב (בסיבובים לדקה). מכאן .
1. לפי הנתון הראשון:
2. לפי הנתון השני:
3. שני הנתונים נותנים אותו קבוע, כמצופה מקשר ליניארי. אותו ערך מתקבל גם כשיפוע: .
4. הקבוע הוא , כלומר , פי 1000 פחות מהערך שבהיגד.
המתחים שבנתונים הם המתחים שנמדדים על העומס (באיור: ), ולכן הקבוע שחושב הוא היחס בין המתח על העומס למהירות.
למה לא "נכון": עם קבוע של הטכוגנרטור היה מפיק במהירות של , ולא . ההיגד היה נכון אילו היחידות היו מיליוולט לסיבוב לדקה.
תשובה: לא נכון. .
שאלה 10 · נכון/לא נכון: כושר האבחנה של גלגל שיניים
באיור לשאלה 10 מוצג חיישן קירבה השראתי, הפועל כאנקודר למדידת זווית סיבוב, מהירות סיבוב ותאוצת סיבוב. החיישן בנוי מגלגל שיניים פרומגנטי ומגלאי קירבה (Proximity Detector). החיישן מחובר לצירו של מנוע. לגלגל השיניים יש 15 שיניים.
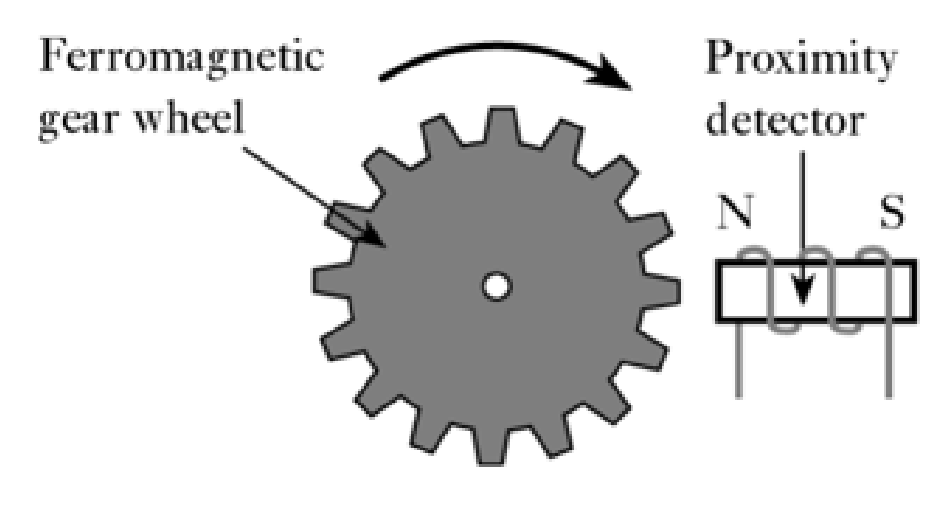
כושר האבחנה של החיישן הוא: .
•נכון
•לא נכון
◂ פתרון מלא לשאלה 10
פתרון
נכון. .
נתון: גלגל שיניים פרומגנטי עם שיניים, שמסתובב מול גלאי קירבה השראתי.
מבוקש: לבדוק אם כושר האבחנה של החיישן הוא .
בכל פעם ששן של הגלגל עוברת מול הגלאי, השדה המגנטי שלו משתנה ומתקבל דופק אחד. החיישן פועל כמו מקודד הפרשי (אינקרמנטלי) שבו כל שן היא "חריץ": הזווית הקטנה ביותר שאפשר להבחין בה היא הזווית שבין שתי שיניים סמוכות. הנוסחה מהנוסחאון לכושר ההפרדה (האבחנה) של מקודד הפרשי:
כאשר הוא מספר החריצים, וכאן מספר השיניים.
1. מציבים:
2. התוצאה שווה לערך שבהיגד.
למה לא "לא נכון": ההיגד היה שגוי אילו הזווית שבו הייתה שונה מ-. למשל, לגלגל של 16 שיניים כושר האבחנה הוא .
תשובה: נכון. .
שאלה 11 · נכון/לא נכון: תיאור של מקודד אופטי הפרשי
להלן הֶיגֶד (תאור מפורט) על מקודד אופטי הפרשי Incremental Decoder.
"מקודד אופטי הפרשי מזהה שינוי במיקום או בזווית לפי מספר האותות הדיגיטליים המגיעים אליו. הוא אינו יכול לתת מידע על המיקום או על הזווית ההתחלתיים שלו. כלומר, במקודד זה נקודת ההתחלה תמיד היא נקודת הייחוס - האפס, ומה שנמדד הוא השינוי במיקום מנקודה זו. במדידת מהירות אין לכך חשיבות מכיוון שמהירות היא השינוי במיקום מחולק בזמן, מכאן - המיקום האבסולוטי אינו מידע הכרחי".
האם ההיגד נכון או לא נכון?
•נכון
•לא נכון
◂ פתרון מלא לשאלה 11
פתרון
נכון. מקודד הפרשי מוציא דפקים ומודד רק את השינוי במיקום ביחס לנקודת ההתחלה. הוא לא יודע את המיקום המוחלט, אבל למדידת מהירות זה מספיק.
מבוקש: לקבוע אם התיאור של מקודד אופטי הפרשי (אינקרמנטלי) נכון.
בודקים את ההיגד משפט אחר משפט:
1. "מזהה שינוי במיקום או בזווית לפי מספר האותות הדיגיטליים". נכון. לדיסקה של מקודד הפרשי יש מסלול של חריצים זהים. כל חריץ שעובר בין מקור האור לגלאי נותן דופק אחד, וסופרים את הדפקים. כל דופק מתאים לזווית קבועה, , כאשר מספר החריצים. מספר הדפקים שנספרו כפול הזווית הזאת הוא השינוי בזווית.
2. "אינו יכול לתת מידע על המיקום או על הזווית ההתחלתיים". נכון. כל החריצים זהים, ולכן הדופק לא אומר באיזה מקום על הדיסקה נמצאים. כשמחברים את המתח המונה מתחיל מאפס, בלי קשר לזווית האמיתית של הציר. (זה ההבדל ממקודד אבסולוטי, שבו לכל זווית יש קוד משלה.)
3. "נקודת ההתחלה תמיד היא נקודת הייחוס - האפס, ומה שנמדד הוא השינוי במיקום מנקודה זו". נכון. המדידה יחסית: המיקום שווה למספר הדפקים שנספרו מאז נקודת ההתחלה.
4. "במדידת מהירות אין לכך חשיבות". נכון. מהירות היא השינוי במיקום חלקי הזמן, כלומר מספר הדפקים בפרק זמן נתון. לפי הנוסחאון: (בסיבובים לדקה), כאשר מספר הדפקים שנספרו בזמן (בשניות). המיקום המוחלט לא מופיע בנוסחה.
כל חלקי ההיגד נכונים.
למה לא "לא נכון": ההיגד היה שגוי אילו נכתב בו, למשל, שהמקודד ההפרשי יודע את הזווית המוחלטת מיד עם חיבור המתח. זו תכונה של מקודד אבסולוטי.
תשובה: נכון. מקודד הפרשי מוציא דפקים ומודד רק את השינוי במיקום ביחס לנקודת ההתחלה. למדידת מהירות זה מספיק, כי מהירות היא שינוי המיקום חלקי הזמן.
שאלה 12 · נכון/לא נכון: מרחק מחיישן קירבה קיבולי
באיור לשאלה 12 מוצג אופיין של שדה אלקטרוסטטי המופעל על ידי חיישן קירבה קיבולי בתלות במרחק הנמדד. השדה האלקטרוסטטי של החיישן פועל לפי הנוסחה .
השדה האלקטרוסטטי נמדד ביחידות של מילי-ניוטון לקולון, והמרחק נמדד במ"מ.
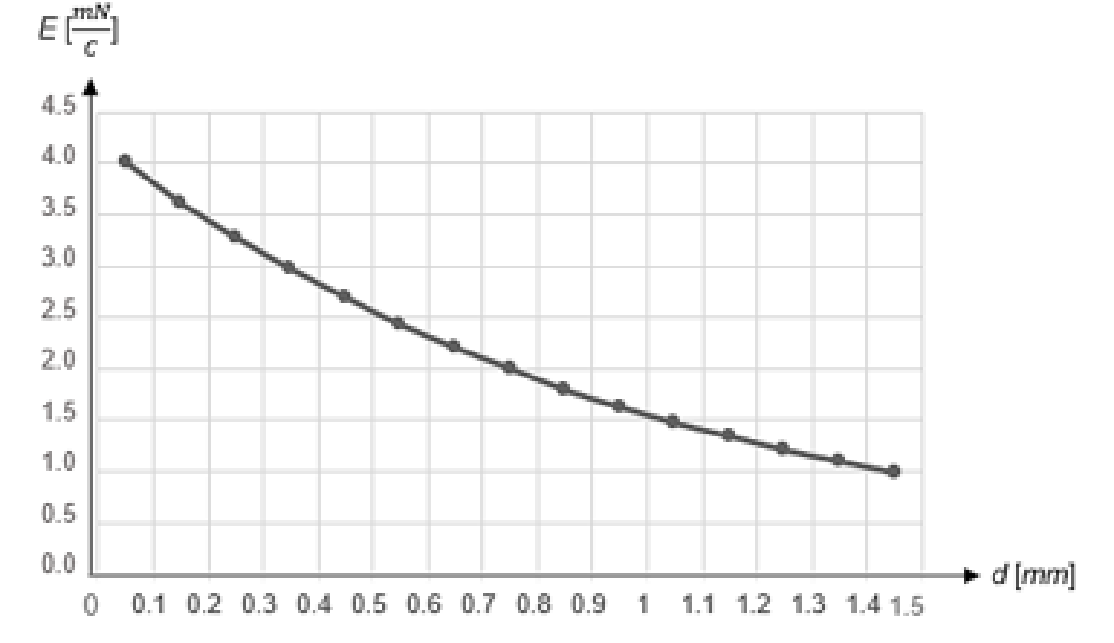
אם השדה האלקטרוסטטי הוא בגודל , אז המרחק הנמדד הוא: .
•נכון
•לא נכון
◂ פתרון מלא לשאלה 12
פתרון
נכון. .
נתון: , כאשר במילי-ניוטון לקולון ו- במילימטרים. השדה הנמדד: .
מבוקש: לבדוק אם המרחק הוא .
מבודדים את מהנוסחה. המרחק נמצא במעריך, ולכן משתמשים בלוגריתם הטבעי (), שהוא הפעולה ההפוכה ל- בחזקה.
1. מציבים את השדה ומחלקים ב-:
2. מפעילים על שני האגפים:
3. המרחק:
4. בדיקה בהצבה חוזרת: .
5. בדיקה מול האיור לשאלה 12: בסביבת האופיין עובר בערך ב-, וזה מתאים.
למה לא "לא נכון": ההיגד היה שגוי אילו המרחק שבו היה שונה מ-. למשל, במרחק של השדה הוא ולא .
תשובה: נכון. .
שאלה 13 · נכון/לא נכון: מספר הערוצים במקודד מוחלט
באיור לשאלה 13 מוצג שסתום בקרה שמצבו נקבע בעזרת מנוע. זווית ציר המנוע והשסתום מבוקרים בעזרת מקודד מוחלט.
נתון:
1. בקרת זווית השסתום בדיוק של מעלה אחת - .
2. טווח הזוויות של המנוע והשסתום הוא בתחום: .
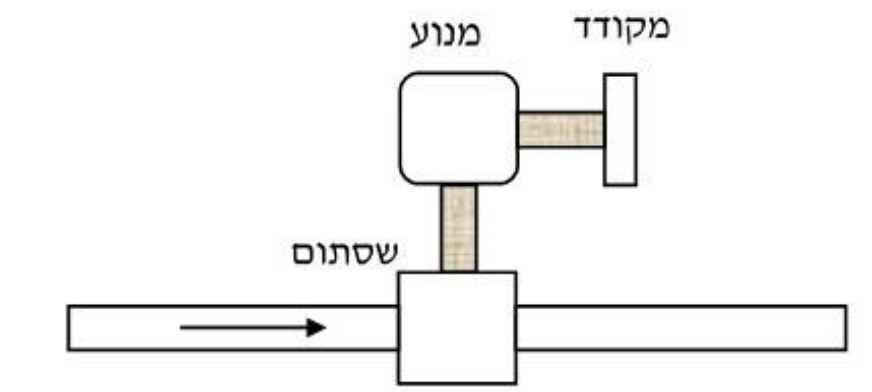
מספר הערוצים המינימלי שנדרש במקודד זה הוא 18.
•נכון
•לא נכון
◂ פתרון מלא לשאלה 13
פתרון
לא נכון. נדרשים 9 ערוצים לפחות: , ואילו .
נתון: מקודד מוחלט (אבסולוטי) שצריך למדוד זווית בתחום בדיוק של .
מבוקש: לבדוק אם מספר הערוצים המינימלי הוא 18.
כושר ההפרדה של מקודד אבסולוטי, לפי הנוסחאון, הוא , כאשר מספר הערוצים (הסיביות). כדי לבקר בדיוק של מעלה אחת, כושר ההפרדה צריך להיות או קטן ממנו.
1. הדרישה:
כלומר צריך לפחות 360 גזרות שונות.
2. בודקים חזקות של 2:
•: . כושר ההפרדה , גס מדי.
•: . כושר ההפרדה , עומד בדרישה.
3. אותה תוצאה בעזרת לוגריתם: , ומספר הערוצים חייב להיות שלם, ולכן .
4. המספר המינימלי הוא 9 ערוצים, ולא 18.
למה לא "נכון": מקודד של 18 ערוצים אמנם עומד בדרישת הדיוק (כושר ההפרדה שלו ), אבל הוא רחוק מלהיות המינימלי: כבר 9 ערוצים מספיקים. ייתכן שהמספר 18 התקבל מהכפלה מיותרת של 9 בשניים.
תשובה: לא נכון. נדרשים 9 ערוצים לפחות: , ואילו .
שאלה 14 · נכון/לא נכון: פונקציה לוגית מדיאגרמת סולם
באיור לשאלה 14 מוצגת דיאגרמת סולם של תוכנית מסוימת.
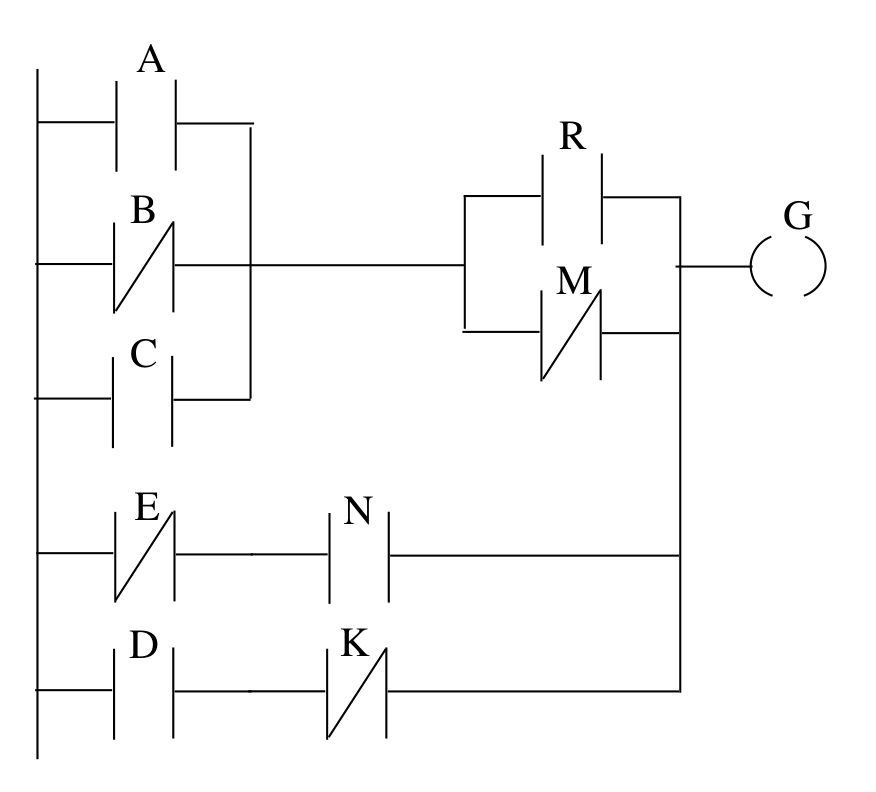
הפונקציה הלוגית של דיאגרמת הסולם היא:
•נכון
•לא נכון
◂ פתרון מלא לשאלה 14
פתרון
לא נכון. הדיאגרמה מממשת את הפונקציה .
מבוקש: לבדוק אם דיאגרמת הסולם שבאיור לשאלה 14 מממשת את הפונקציה שבהיגד.
כללי הקריאה של דיאגרמת סולם: מגעים בטור הם פעולת AND (כפל לוגי), מגעים או ענפים במקביל הם פעולת OR (חיבור לוגי), ומגע סגור (NC, מסומן בקו אלכסוני) מייצג את המשתנה ההפוך.
בדיאגרמה שלושה מסלולים מקבילים מפס ההזנה אל הסליל :
1. המסלול הראשון. המגעים (פתוח), (סגור) ו- (פתוח) מחוברים במקביל: . אחריהם, בטור, שני מגעים שמחוברים במקביל זה לזה: (פתוח) ו- (סגור), כלומר . חיבור בטור הוא כפל:
2. המסלול השני. המגע (סגור) בטור עם המגע (פתוח):
3. המסלול השלישי. המגע (פתוח) בטור עם המגע (סגור):
4. שלושת המסלולים נפגשים בקו אחד שמוביל אל הסליל, ולכן הם מחוברים במקביל (OR):
5. משווים להיגד. בהיגד הקבוצה מחוברת בחיבור לוגי במקום להיות מוכפלת ב-, והמגעים שבטור ( עם , ו- עם ) הוחלפו בסכומים ו-, שבהם גם סימני ההיפוך לא נמצאים על המשתנים הנכונים.
6. דוגמה נגדית. לוקחים ואת כל שאר המשתנים :
•בדיאגרמה: , כלומר .
•לפי ההיגד: , כלומר .
התוצאות שונות, ולכן הפונקציה שבהיגד אינה הפונקציה של הדיאגרמה.
למה לא "נכון": ההיגד היה נכון רק אילו נכתבה בו הפונקציה .
תשובה: לא נכון. הדיאגרמה מממשת את הפונקציה .
שאלה 15 · נכון/לא נכון: מצב של מונה מעלה בבקר
באיור לשאלה 15 מוצג מצבו של מונה בבקר מִתַּכנֶת:
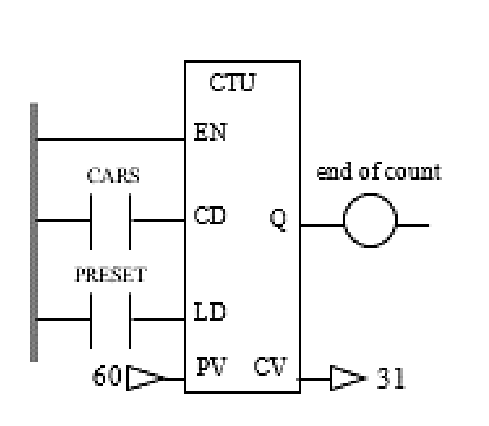
המונה נמצא במצב של ספירה, והוא סָפַר 31 מכוניות עד כה.
•נכון
•לא נכון
◂ פתרון מלא לשאלה 15
פתרון
נכון. זהו מונה מעלה (CTU). הערך הנוכחי שלו, , עדיין קטן מהערך המכוון , ולכן הוא באמצע הספירה, ועד כה נספרו 31 מכוניות.
מבוקש: לקבוע מהאיור לשאלה 15 אם המונה נמצא במצב של ספירה ואם הוא ספר 31 מכוניות.
קוראים את הסימונים שעל בלוק המונה:
1. CTU (Count Up): מונה מעלה. הערך שלו גדל ב-1 בכל דופק שמגיע לכניסת הספירה.
2. כניסת הספירה מחוברת למגע CARS (מכוניות): כל מכונית שעוברת נותנת דופק אחד, והמונה סופר מכוניות.
3. PV (Preset Value): הערך המכוון, כלומר היעד של הספירה. באיור .
4. CV (Counter Value): הערך הנוכחי של המונה, כלומר מספר הפריטים שנספרו עד כה. באיור .
5. Q: היציאה של המונה, שמחוברת לסליל end of count (סוף הספירה). היא נדלקת רק כשהערך הנוכחי מגיע לערך המכוון.
6. המגע PRESET מחובר לכניסת האתחול של המונה, שמחזירה אותו למצב ההתחלתי.
הערה על השמות של הכניסות: על הבלוק מודפסים ליד הכניסות הסימונים CD ו-LD, שבדרך כלל משמשים במונה מטה (CTD). הכותרת של הבלוק היא CTU, ובשאלונים של המקצוע אותו בלוק בדיוק מתואר כמונה מעלה שה-CV שלו הוא מספר המכוניות שנספרו, ולכן קוראים אותו כמונה מעלה. (אילו זה היה מונה מטה שנטען ב-60, הערך 31 היה אומר שנספרו מכוניות.)
המסקנה:
•, ולכן עד כה נספרו 31 מכוניות.
•: הערך הנוכחי עוד לא הגיע לערך המכוון. הספירה לא הסתיימה, היציאה end of count עדיין כבויה, והמונה נמצא באמצע הספירה. נשארו מכוניות עד סוף הספירה.
למה לא "לא נכון": ההיגד היה שגוי אילו היה (המונה בתחילת הספירה, עוד לא ספר דבר), אילו היה שווה ל- (הספירה הסתיימה), או אילו המספר שבהיגד היה שונה מ-.
תשובה: נכון. זהו מונה מעלה (CTU). הערך הנוכחי שלו, , קטן מהערך המכוון , ולכן הוא באמצע הספירה, ועד כה נספרו 31 מכוניות.
שאלה 16 · נכון/לא נכון: תחום המספרים של ממיר A/D
כרטיס מבוא בבקר מִתַּכנֶת תקבילי המכיל ממיר מסוג A/D עם 16 סיביות, מפיק מספרים בתחום .
•נכון
•לא נכון
◂ פתרון מלא לשאלה 16
פתרון
לא נכון. ממיר של 16 סיביות מפיק ערכים, בתחום . התחום מתאים לממיר של 12 סיביות.
נתון: כרטיס מבוא תקבילי (אנלוגי) עם ממיר A/D של סיביות.
מבוקש: לבדוק אם הממיר מפיק מספרים בתחום .
ממיר A/D של סיביות מתרגם את המתח שבמבואו למספר בינארי של סיביות. ב- סיביות יש צירופים שונים, ולכן המספרים שהממיר מפיק הם מ- ועד .
1. מספר הערכים של ממיר בעל 16 סיביות:
2. התחום שלו: מ- (כל הסיביות 0) ועד (כל הסיביות 1).
3. התחום שבהיגד: , כלומר הוא התחום של ממיר בעל 12 סיביות ( ערכים).
4. התחום שבהיגד קטן פי 16 מהתחום האמיתי של ממיר בעל 16 סיביות.
למה לא "נכון": ההיגד היה נכון אילו נכתב בו שהממיר הוא של 12 סיביות, או שהתחום הוא .
תשובה: לא נכון. ממיר של 16 סיביות מפיק ערכים, בתחום . התחום מתאים לממיר של 12 סיביות.
שאלה 17 · נכון/לא נכון: סוגי משדרים לפי מספר החוטים
קיימים שני סוגים של משדרים:
1. Three wire Transmitter.
2. Five wire Transmitter.
•נכון
•לא נכון
◂ פתרון מלא לשאלה 17
פתרון
לא נכון. משדרי הזרם מסווגים לפי מספר חוטי החיבור לשלושה סוגים: משדר 2 חוטים, משדר 3 חוטים ומשדר 4 חוטים. משדר של חמישה חוטים אינו אחד מהסוגים, והמשדר הנפוץ של שני חוטים חסר בהיגד.
מבוקש: לקבוע אם נכון שיש שני סוגים של משדרים: שלושה חוטים וחמישה חוטים.
משדרים (מתמרים שמוציאים אות זרם תקני, למשל ) מסווגים לפי מספר חוטי החיבור שלהם. לפי הנוסחאון יש שלושה סוגים:
1. משדר 2 חוטים (2 wire transmitter): אותם שני חוטים משמשים גם להזנה וגם לאות. המשדר מחובר בטור עם ספק הכוח ועם הכניסה האנלוגית, והזרם שבלולאה הוא האות. זה הסוג הנפוץ ביותר, וכזה הוא גם המשדר שבשאלה 7 בשאלון זה.
2. משדר 3 חוטים (3 wire transmitter): חוט הזנה, חוט אות וחוט משותף לשניהם.
3. משדר 4 חוטים (4 wire transmitter): שני חוטים להזנה ושני חוטים נפרדים לאות.
משווים להיגד:
•משדר של שלושה חוטים אכן קיים.
•משדר של חמישה חוטים אינו אחד מהסוגים.
•הסוגים של שני חוטים ושל ארבעה חוטים חסרים בהיגד, ומספר הסוגים הוא שלושה ולא שניים.
למה לא "נכון": ההיגד היה נכון אילו נכתבו בו שלושת הסוגים: 2 חוטים, 3 חוטים ו-4 חוטים.
תשובה: לא נכון. משדרי הזרם מסווגים לשלושה סוגים: 2 חוטים, 3 חוטים ו-4 חוטים. משדר של חמישה חוטים אינו אחד מהסוגים.
שאלה 18 · נכון/לא נכון: זמן מחזור הסריקה של בקר
לבקר מִתַּכנת הנתונים הבאים:
א. משך הזמן להפעלת המוצאים הוא 7.1 מילישניות.
ב. משך הזמן לביצוע תוכנה בגודל 1 kb הוא שתי מילישניות.
ג. משך הזמן לתחזוקה עצמית ולתקשורת הוא 4.1 מילישניות.
ד. משך הזמן המזערי לנתון במבוא הוא 3.1 מילישניות.
ה. הבקר פועל בתוכנה שגודלה .
זמן ה-Scan Cycle של בקר זה הוא 26.5 מילי שניות.
•נכון
•לא נכון
◂ פתרון מלא לשאלה 18
פתרון
נכון. .
נתון: זמן קריאת המבואות , זמן ביצוע של לכל של תוכנה, גודל התוכנה , זמן הפעלת המוצאים , וזמן התחזוקה העצמית והתקשורת .
מבוקש: לבדוק אם זמן מחזור הסריקה (Scan Cycle) הוא .
במחזור סריקה אחד הבקר קורא את המבואות, מבצע את כל התוכנה, מעדכן את המוצאים, ומבצע תחזוקה עצמית ותקשורת. לפי הנוסחאון, זמן הסריקה הוא סכום זמני הגישה לכרטיסי הכניסה והיציאה וזמן הביצוע של התוכנה, וזמן הביצוע תלוי בגודל התוכנה:
כאשר זמן קריאת המבואות, גודל התוכנה ב-kb, זמן הביצוע של 1 kb, זמן הפעלת המוצאים ו- זמן התחזוקה העצמית והתקשורת.
1. זמן ביצוע התוכנה:
2. מחברים את כל הזמנים:
3. התוצאה שווה לערך שבהיגד.
למה לא "לא נכון": ההיגד היה שגוי אילו הזמן שבו היה שונה מ-. למשל, מי ששוכח להכפיל את זמן הביצוע בגודל התוכנה מקבל .
תשובה: נכון. .