מבחן מה"ט מכטרוניקה 97003 - אביב 2025 מועד ב'
הנדסת מכונות · סמל 97003 · 18 שאלות · פתרון מלא לכל סעיף
מבחן הגמר הממלכתי של מה"ט במכטרוניקה, אביב 2025 מועד ב', כל 18 השאלות כמו בשאלון. לכל סעיף יש תשובה סופית ופתרון מלא ומוסבר, צעד אחרי צעד. נסו לפתור לבד, ואז פתחו את הפתרון.
הנחיות הבחינה
משך הבחינה: ארבע שעות.
מבנה השאלון: חלק א' (80 נקודות) - שאלות פתוחות:
יש לענות על ארבע מתוך שמונה שאלות, לפי הפירוט הבא:
בנושא רכיבים ומתמרים (שאלות 1–3): יש לענות על שאלה אחת חובה;
בנושא מערכות בקרה (שאלות 4–6): יש לענות על שאלה אחת חובה;
בנושא בקרים מתוכנתים וממשק אדם מכונה (שאלות 7–8): יש לענות על שאלה אחת חובה;
ושאלה אחת לבחירה חופשית מבין כלל הפרקים.
ערך כל שאלה 20 נקודות.
חלק ב' (20 נקודות) - שאלות נכון או לא נכון (שאלות 9–18):
10 שאלות חובה, ערך כל שאלה 2 נקודות.
סך הכול 100 נקודות.
חומר עזר: 1. מחשבון מדעי (אין להשתמש במחשב כף יד או במחשבון עם תקשורת חיצונית).
2. שלושה ספרי לימוד.
3. קלסר אחד.
4. כלי סרטוט.
נוסחאון מה"ט במכטרוניקה - להורדה ב-PDF, 86 עמודים.
שאלה 1 · טכוגנרטור: מהירות סיבוב, מהירות קווית ומרחק
באיור לשאלה 1 מוצגת מערכת מדידה המורכבת מטכוגנרטור המחובר לגלגל מסתובב. הטכוגנרטור מייצר מתח ישר יחסי למהירות הסיבוב של הגלגל.
נתון:
•קבוע הטכוגנרטור: .
•מתח המוצא של הטכוגנרטור: .
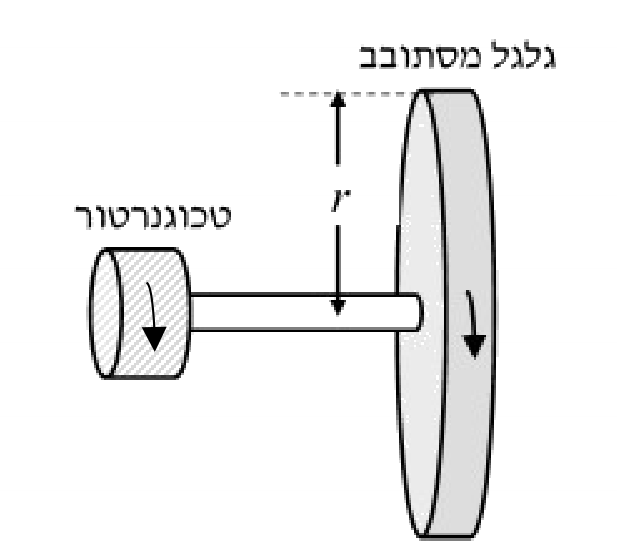
חשבו את מהירות הסיבוב של הגלגל ביחידות של .
אם רדיוס הגלגל הוא , חשבו את המהירות הקווית של נקודה על היקף הגלגל. תשובה ביחידות של .
אם הגלגל מסתובב במשך במהירות שחושבה בסעיף ב', חשבו את המרחק שעברה נקודה על היקף הגלגל. תשובה ביחידות של .
◂ פתרון מלא לשאלה 1
סעיף א
נתון: קבוע הטכוגנרטור , ומתח המוצא שלו .
מבוקש: מהירות הסיבוב של הגלגל , בסיבובים לדקה (RPM).
הטכוגנרטור הוא גנרטור קטן שמחובר לציר הגלגל ומסתובב יחד איתו. המתח שהוא מפיק יחסי ישר למהירות הסיבוב. הנוסחה מהנוסחאון, בצורה שמתאימה ליחידות של סיבובים לדקה:
כאשר המתח שהטכוגנרטור מפיק (בוולט), קבוע הטכוגנרטור (בוולט לכל סיבוב לדקה) ו- מהירות הסיבוב (בסיבובים לדקה).
1. הקבוע כמספר עשרוני:
כלומר הטכוגנרטור מפיק כשהוא מסתובב ב-.
2. מבודדים את מהירות הסיבוב ומציבים:
3. בדיקה ביחס ישר: מתאימים ל-, ולכן , שהם חצי מהמתח, מתאימים לחצי מהמהירות: .
הטכוגנרטור והגלגל יושבים על אותו ציר, ולכן זו גם מהירות הסיבוב של הגלגל.
תשובה:
סעיף ב
נתון: מסעיף א, ורדיוס הגלגל .
מבוקש: המהירות הקווית של נקודה על היקף הגלגל, במטר לשנייה.
הדרך: ממירים את מהירות הסיבוב למהירות זוויתית ברדיאן לשנייה, ואז משתמשים בקשר שבין המהירות הקווית למהירות הזוויתית, , כאשר המהירות הזוויתית ו- המרחק של הנקודה מציר הסיבוב.
1. המהירות הזוויתית. בכל סיבוב הגלגל עובר זווית של רדיאן, ובדקה יש 60 שניות:
2. המהירות הקווית של נקודה על ההיקף:
3. בדיקה בדרך אחרת. היקף הגלגל הוא , והגלגל משלים סיבובים בשנייה. בכל סיבוב הנקודה עוברת היקף אחד:
תשובה:
סעיף ג
נתון: מסעיף ב, וזמן הסיבוב .
מבוקש: המרחק שעברה נקודה על היקף הגלגל, במטרים.
המהירות קבועה, ולכן המרחק (אורך הדרך שהנקודה עוברת לאורך ההיקף) הוא מהירות כפול זמן. מהנוסחאון: , כאשר המרחק ו- הזמן.
1. מבודדים את המרחק ומציבים (עם הערך הלא מעוגל של המהירות, ):
2. בדיקה דרך מספר הסיבובים. ב-10 שניות הגלגל משלים סיבובים, ובכל סיבוב הנקודה עוברת היקף אחד, :
תשובה:
שאלה 2 · מד מעוות על קורה נלחצת: מעוות, מאמץ וכוח
באיור לשאלה 2 מוצגת מערכת לבדיקת תקינות מד מעוות. מד המעוות (אינו נראה באיור) מודבק על קורה מתכתית ונלחץ אל הקיר. כאשר מופעל כוח על הקורה, מד המעוות מודד את השינוי באורך הקורה. בפתרונכם הזניחו את החיכוך בין הקורה לרצפה.
ידועים הנתונים הבאים:
•אורך הקורה:
•שטח חתך הקורה:
•מודול האלסטיות (מודול יאנג) של הקורה:
•מקדם הרגישות - Gauge Factor של מד המעוות:
•התנגדות מד המעוות במצב רפוי (ללא מאמץ):
•שינוי בהתנגדות האומית של מד המעוות כתוצאה מהלחץ:
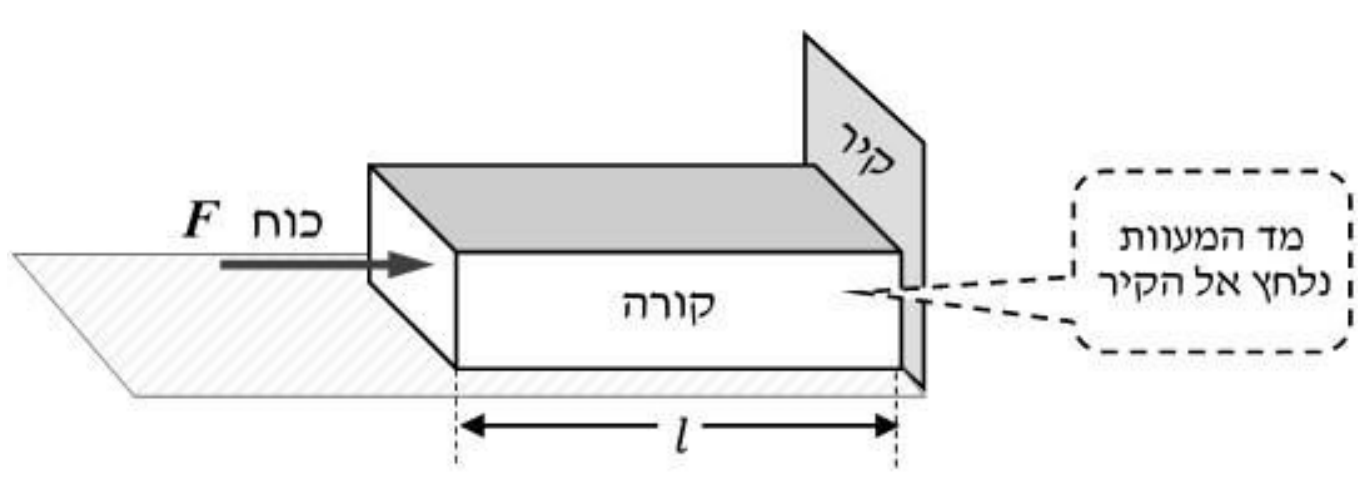
מהו המעוות שנוצר כתוצאה מהפעלת הכוח?
מהו המאמץ הפועל על הקורה? תשובה ביחידת .
מהו הכוח הפועל על הקורה? תשובה ביחידת .
מהו שינוי האורך המוחלט בקורה שנוצר כתוצאה מהפעלת הכוח? תשובה ביחידת .
◂ פתרון מלא לשאלה 2
סעיף א
נתון: , התנגדות מד המעוות במצב רפוי , ושינוי ההתנגדות .
מבוקש: המעוות .
מד המעוות מודבק על הקורה, ולכן הוא מתעוות יחד איתה. הרגישות של מד המעוות קושרת בין השינוי היחסי בהתנגדות שלו לבין המעוות. הנוסחה מהנוסחאון:
כאשר שינוי ההתנגדות, ההתנגדות בלי כוח ו- המעוות (השינוי היחסי באורך).
1. השינוי היחסי בהתנגדות:
2. מבודדים את המעוות ומציבים:
המעוות הוא מספר טהור, בלי יחידות (כ-). הכוח לוחץ את הקורה אל הקיר, ולכן זהו מעוות של התקצרות. בחישובים משתמשים בגודל שלו.
תשובה:
סעיף ב
(כ-).
נתון: מסעיף א, ומודול האלסטיות .
מבוקש: המאמץ בקורה, בפסקל.
בתחום האלסטי המאמץ יחסי ישר למעוות (חוק הוק). הנוסחה מהנוסחאון:
כאשר המאמץ, מודול יאנג של החומר ו- המעוות.
1. מציבים:
2. במגה-פסקל: . זהו מאמץ לחיצה.
תשובה: (כ-).
סעיף ג
(כ-).
נתון: מסעיף ב, ושטח החתך .
מבוקש: הכוח , בניוטון.
המאמץ הוא הכוח ליחידת שטח של החתך. מהנוסחאון: , כאשר הכוח שפועל לאורך הקורה ו- שטח החתך שלה. החיכוך עם הרצפה מוזנח, ולכן כל הכוח עובר דרך הקורה אל הקיר.
1. ממירים את שטח החתך למטרים רבועים. , ולכן:
2. מבודדים את הכוח ומציבים:
תשובה: (כ-).
סעיף ד
(התקצרות של כ-).
נתון: מסעיף א, ואורך הקורה .
מבוקש: שינוי האורך המוחלט , במטרים.
המעוות הוא שינוי האורך חלקי האורך המקורי. מהנוסחאון: .
1. מבודדים את שינוי האורך ומציבים:
כלומר הקורה מתקצרת בכ-.
2. בדיקה דרך הכוח, בלי להשתמש במעוות:
התוצאה זהה.
תשובה: (התקצרות של כ-).
שאלה 3 · לחץ הידרוסטטי בתחתית מכל וכוח על התחתית
מכל פתוח לאטמוספירה בחלקו העליון מלא בנוזל. בתחתית המכל מותקן מד לחץ אשר מודד את הלחץ המדיד (Gauge Pressure) הנובע מעמוד הנוזל בלבד.
ידועים הנתונים הבאים:
•צפיפות הנוזל:
•תאוצת הכובד:
•הלחץ הנמדד בתחתית המכל
•שטח תחתית המכל
מהו גובה הנוזל במכל? תשובה ביחידת מטר.
אם במשך הזמן ירד מפלס הנוזל ב-, חשבו את הלחץ החדש בתחתית המכל. תשובה ביחידת .
חשבו את השינוי בלחץ בעקבות ירידת המפלס. תשובה ביחידת .
חשבו את הכוח שמפעיל הנוזל על תחתית המכל (כלומר, הכוח הנובע מהלחץ ההידרוסטטי בלבד). בצעו את החישוב הן לפני הירידה במפלס הנוזל והן לאחריה .
מהו השינוי בכוח בעקבות ירידת מפלס הנוזל?
◂ פתרון מלא לשאלה 3
סעיף א
(כ-6 מטרים).
נתון: , , .
מבוקש: גובה הנוזל , במטרים.
הלחץ המדיד בתחתית המכל הוא הלחץ ההידרוסטטי של עמוד הנוזל שמעל מד הלחץ, בלי הלחץ האטמוספרי. הנוסחה מהנוסחאון:
כאשר צפיפות הנוזל, תאוצת הכובד ו- גובה עמוד הנוזל שמעל נקודת המדידה.
1. מבודדים את הגובה ומציבים:
2. בדיקת יחידות: , כי .
תשובה: (כ-6 מטרים).
סעיף ב
(כ-).
נתון: מסעיף א, והמפלס ירד ב-.
מבוקש: הלחץ החדש בתחתית המכל , בפסקל.
1. הגובה החדש של הנוזל:
2. הלחץ ההידרוסטטי בגובה החדש. מציבים את הגובה הלא מעוגל, :
תשובה: (כ-).
סעיף ג
(הלחץ ירד בכ-).
נתון: הלחץ לפני הירידה , והלחץ אחריה .
מבוקש: השינוי בלחץ .
1. השינוי הוא הלחץ החדש פחות הלחץ הקודם:
2. בדיקה ישירה. הלחץ משתנה רק בגלל שינוי הגובה, :
הסימן השלילי אומר שהלחץ ירד. שינוי הלחץ תלוי רק בגודל הירידה של המפלס, ולא בגובה ההתחלתי.
תשובה: , כלומר הלחץ בתחתית המכל ירד בכ- (כ-).
סעיף ד
, , (הכוח קטן בכ-).
נתון: שטח התחתית , הלחץ לפני הירידה , והלחץ אחריה (הערך הלא מעוגל מסעיף ב).
מבוקש: הכוח על תחתית המכל לפני הירידה () ואחריה (), והשינוי בכוח .
כל התחתית נמצאת באותו עומק, ולכן הלחץ ההידרוסטטי עליה אחיד, והכוח הוא לחץ כפול שטח. מהנוסחאון: , כאשר הכוח ו- השטח שעליו הוא פועל. מכאן .
1. הכוח לפני הירידה:
2. הכוח אחרי הירידה:
3. השינוי בכוח:
4. בדיקה: . זה גם המשקל של שכבת הנוזל שירדה, שגובהה : .
תשובה: , , והשינוי : הכוח על התחתית קטן בכ-.
שאלה 4 · מערכת מסדר ראשון: תגובה למדרגה וזמן התייצבות
מערכת בקרה מסדר ראשון מתנהגת כך שהתגובה שלה לאילוץ בכניסה משתנה בהדרגה ומתקרבת לערך יציב עם הזמן. המערכת מקבלת כניסה מדרגת יחידה.
נתונים:
•הגבר המערכת: .
•קבוע הזמן של המערכת: .
•האילוץ בכניסה:
מהו הערך הסופי של תגובת המערכת לאחר זמן רב מאוד?
מצאו ביטוי מתמטי שמתאר את תגובת מערכת הבקרה עבור .
חשבו את זמן ההתייצבות של המערכת, אם ההתייצבות מוגדרת ל-98% מהערך הסופי.
◂ פתרון מלא לשאלה 4
סעיף א
נתון: מערכת מסדר ראשון עם הגבר וקבוע זמן , וכניסת מדרגת יחידה (מדרגה בגובה 1).
מבוקש: הערך הסופי של התגובה, .
פונקציית התמסורת של מערכת מסדר ראשון, בצורה הקנונית מהנוסחאון:
כאשר ההגבר הסטטי ו- קבוע הזמן.
1. התמרת לפלס של מדרגת יחידה היא , ולכן התגובה במישור לפלס:
2. משפט הערך הסופי (מהנוסחאון): . מציבים:
3. המשמעות: במצב המתמיד המוצא שווה להגבר הסטטי כפול גובה המדרגה, .
תשובה: הערך הסופי של התגובה הוא .
סעיף ב
נתון: , , ומדרגה בגובה .
מבוקש: הביטוי של התגובה עבור .
התגובה של מערכת מסדר ראשון לכניסת מדרגה, מהנוסחאון:
כאשר גובה המדרגה, ההגבר הסטטי, קבוע הזמן ו- אות המוצא (בשאלה הוא מסומן ).
1. מציבים , , :
2. מאיפה הנוסחה באה: מפרקים את מסעיף א לשברים חלקיים:
ההתמרה ההפוכה של היא , ושל היא .
3. בדיקה בשלוש נקודות:
•: . התגובה מתחילה מאפס.
•: , כלומר 63.2% מהערך הסופי, כמצופה אחרי קבוע זמן אחד.
•: , כמו בסעיף א.
תשובה: עבור .
סעיף ג
(כארבעה קבועי זמן).
נתון: מסעיף ב, והערך הסופי .
מבוקש: הזמן שבו התגובה מגיעה ל-98% מהערך הסופי.
1. הערך שאליו התגובה צריכה להגיע:
2. משווים את התגובה לערך הזה:
3. מחלקים ב-5 ומבודדים את האקספוננט:
4. מוציאים לוגריתם טבעי משני הצדדים:
5. פותרים:
6. בדיקה: .
התוצאה היא , כלומר בערך ארבעה קבועי זמן. זה המקור לכלל המקובל שלפיו מערכת מסדר ראשון מתייצבת (עד 2% מהערך הסופי) אחרי , כאן .
תשובה: (כארבעה קבועי זמן).
שאלה 5 · בקר יחסי: קריאת האופיין וסרטוט אופיין
נתונה משוואת בקר יחסי: .
• – תפוקת הבקר
• – שגיאת המערכת המבוקרת
• – הגבר הבקר
• – תפוקת הבקר בהיעדר השגיאה
באיור לשאלה 5 מוצג אופיין הבקר, בעבור הגבר מסוים.
הערכים של , ו- נתונים באחוזים, וההגבר נתון ללא ציון היחידות.
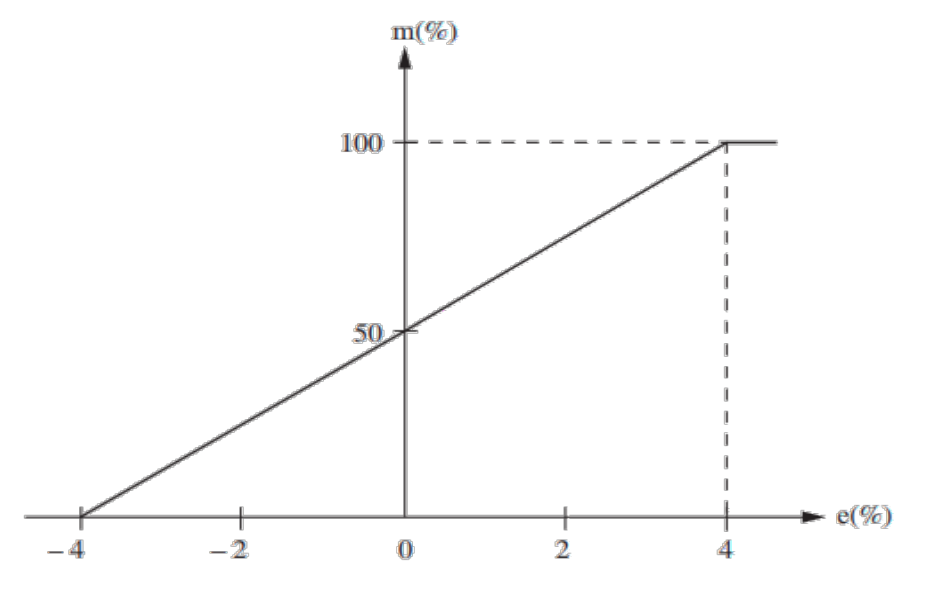
מצאו את הערך של .
מצאו את הערך של ההגבר .
נתונה המשוואה של בקר יחסי אחר, .
• - תפוקת הבקר
• - שגיאת המערכת המבוקרת
הערכים של , ו- נתונים באחוזים. סרטטו את אופיין הבקר.
◂ פתרון מלא לשאלה 5
סעיף א
נתון: משוואת הבקר היחסי , והאופיין שבאיור לשאלה 5.
מבוקש: .
לפי ההגדרה שבשאלה, היא תפוקת הבקר בהיעדר שגיאה. במשוואה: כאשר האיבר מתאפס, ונשאר . לכן מחפשים באופיין את התפוקה בנקודה , כלומר את הנקודה שבה הקו חותך את הציר האנכי.
1. קוראים מהגרף: בנקודה הקו עובר בגובה .
2. לכן:
תשובה:
סעיף ב
נתון: האופיין שבאיור לשאלה 5, ו- מסעיף א.
מבוקש: ההגבר .
במשוואה ההגבר הוא השיפוע של הקו הישר: בכמה אחוזים משתנה התפוקה כשהשגיאה משתנה באחוז אחד.
1. קוראים מהגרף שתי נקודות שבקצות החלק המשופע של האופיין:
•נקודה 1: ,
•נקודה 2: ,
2. השיפוע:
3. בדיקה בנקודה שלישית מהגרף, : , כמו בגרף. אפשר לחשב גם מחצי הקו בלבד: .
4. משוואת האופיין היא בתחום . מעבר לתחום הזה הבקר ברוויה: התפוקה לא יכולה לעלות מעל או לרדת מתחת ל-.
ההגבר הוא יחס בין אחוזים, ולכן אין לו יחידות. רוחב תחום השגיאה שבו הבקר פועל בלי רוויה (התחום היחסי) הוא , מ- עד , כמו בגרף.
תשובה:
סעיף ג
קו ישר בשיפוע דרך הנקודות (, ), (, ) ו-(, ). לשגיאה קטנה מ- התפוקה , ולשגיאה גדולה מ- התפוקה .
נתון: בקר יחסי אחר, , כאשר ו- באחוזים.
מבוקש: סרטוט האופיין, כלומר התפוקה כפונקציה של השגיאה .
משווים למשוואה הכללית : כאן ו-. האופיין הוא קו ישר, אבל תפוקת הבקר מוגבלת לתחום שבין ל-, ולכן צריך למצוא איפה הקו מגיע לגבולות האלה.
1. הנקודה שעל הציר האנכי: כאשר , .
2. השגיאה שבה התפוקה יורדת ל-:
3. השגיאה שבה התפוקה מגיעה ל-:
4. הנקודות לסרטוט:
5. הסרטוט:
•מסרטטים ציר אופקי וציר אנכי , כמו באיור לשאלה 5.
•מסמנים את שלוש הנקודות ומחברים אותן בקו ישר, מהנקודה (, ) עד הנקודה (, ).
•לשגיאה קטנה מ- התפוקה נשארת (קו אופקי על הציר), ולשגיאה גדולה מ- היא נשארת (קו אופקי בגובה 100), כמו הקטע האופקי שבקצה האופיין שבאיור לשאלה 5.
בהשוואה לבקר שבאיור לשאלה 5: ההגבר גדול יותר ( מול ), ולכן הקו תלול יותר והתחום היחסי צר יותר: (מ- עד ). התחום לא סימטרי סביב האפס כי ולא .
תשובה: האופיין הוא קו ישר בשיפוע שעובר בנקודות (, ), (, ) ו-(, ). לשגיאה קטנה מ- התפוקה , ולשגיאה גדולה מ- התפוקה .
שאלה 6 · תרשים מלבנים: תמסורת, טבלת ראוט ויציבות
באיור לשאלה 6 מוצג תרשים מלבנים של מערכת בקרה:
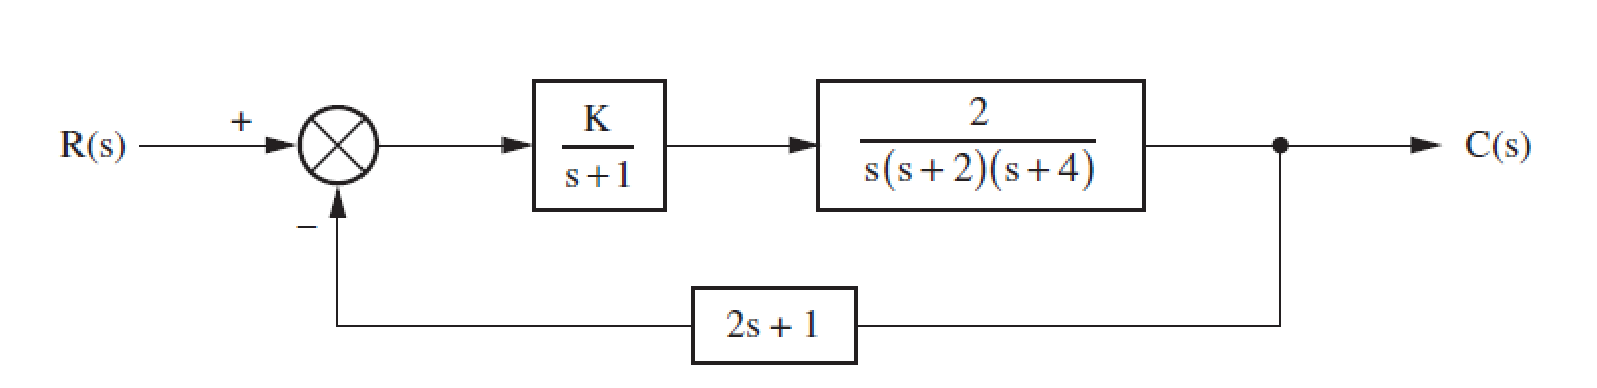
רשמו את פונקציית התמסורת של המערכת.
רשמו את המשוואה האופיינית של המערכת ובנו טבלת ראוט שלה.
מצאו תחום הערכים של שעבורו המערכת יציבה.
נתון ואות המבוא הוא מדרגת יחידה. חשבו את תפוקת המערכת במצב המתמיד.
◂ פתרון מלא לשאלה 6
סעיף א
נתון (מאיור לשאלה 6): בענף הקדמי שני מלבנים בטור, ו-. בענף המשוב , והמשוב נכנס למסכם בסימן שלילי.
מבוקש: פונקציית התמסורת של המערכת (בחוג סגור), .
1. מלבנים בטור מוכפלים זה בזה:
2. פותחים את המכנה. קודם כל זוג בנפרד:
ואז מכפילים את שתי התוצאות:
3. נוסחת החוג הסגור למשוב שלילי:
4. מציבים, ומכפילים מונה ומכנה ב-:
5. פותחים את ומסדרים לפי חזקות של :
תשובה:
סעיף ב
המשוואה האופיינית: . העמודה הראשונה של טבלת ראוט: , , , , .
נתון: פונקציית התמסורת בחוג סגור מסעיף א.
מבוקש: המשוואה האופיינית של המערכת, וטבלת ראוט שלה.
המשוואה האופיינית מתקבלת כשמשווים לאפס את המכנה של פונקציית התמסורת בחוג סגור (כלומר ):
טבלת ראוט. מקדמי הפולינום: , , , , .
1. בשתי השורות הראשונות רושמים את המקדמים לסירוגין: בשורה של את , , , ובשורה של את , .
2. השורה של , לפי הנוסחאות מהנוסחאון:
3. השורה של :
מכפילים מונה ומכנה ב-7:
4. השורה של :
תשובה: המשוואה האופיינית: . העמודה הראשונה של טבלת ראוט: , , , , .
סעיף ג
נתון: טבלת ראוט מסעיף ב.
מבוקש: תחום הערכים של שעבורו המערכת יציבה.
לפי קריטריון ראוט-הורוביץ (מהנוסחאון), המערכת יציבה אם לכל האיברים בעמודה הראשונה של הטבלה יש אותו סימן. שני האיברים הראשונים ( ו-) חיוביים, ולכן גם כל השאר צריכים להיות חיוביים.
1. מהשורה של :
2. מהשורה של :
3. מהשורה של : לפי תנאי 1 המכנה חיובי, ולכן צריך שגם המונה יהיה חיובי:
מחלקים ב- והופכים את כיוון אי-השוויון:
4. שורשי המשוואה :
,
המקדם של חיובי, ולכן הביטוי שלילי בין שני השורשים: .
5. שלושת התנאים צריכים להתקיים יחד (, , ). התחום המשותף:
6. בדיקה בשני ערכים. עבור : , , . כל העמודה הראשונה חיובית, והמערכת יציבה. עבור : . יש חילוף סימן בעמודה הראשונה, והמערכת לא יציבה.
בגבול העליון, , השורה של מתאפסת והמערכת על גבול היציבות (תנודות בלי ריסון).
תשובה: המערכת יציבה עבור .
סעיף ד
נתון: , ואות המבוא הוא מדרגת יחידה, .
מבוקש: תפוקת המערכת במצב המתמיד, .
1. קודם בודקים שיש מצב מתמיד: נמצא בתחום היציבות שמצאנו בסעיף ג (), ולכן המוצא מתייצב על ערך קבוע ומותר להשתמש במשפט הערך הסופי.
2. פונקציית התמסורת מסעיף א, עם (כלומר ו-):
3. המוצא במישור לפלס:
4. משפט הערך הסופי (מהנוסחאון): . מציבים:
5. המשמעות: המוצא מתייצב בדיוק על גובה המדרגה, בלי שגיאת מצב מתמיד. הסיבה: בענף הקדמי יש אינטגרטור (הגורם במכנה, כלומר מערכת מסוג 1), וההגבר של המשוב במצב המתמיד הוא .
תשובה:
שאלה 7 · חיבור sink או source ודיאגרמת סולם של שלושה מתגים
באיור א' לשאלה 7 מוצג בקר מתוכנת עם כרטיסי כניסה ויציאה דיגיטליים. לכרטיס הכניסה מחוברים שלושה מתגים A, B ו-C לכניסות I1, I2 ו-I3 בהתאמה. לכרטיס היציאה מחברים נורית F ליציאה Q1.
באיור ב' לשאלה 7, מופיעה תוכנית בדיאגרמת סולם שנכתבה בבקר. התוכנית מאפשרת להפעיל נורית סימון בתלות במצבם של שלושה מתגים.
איור א' לשאלה 7: חיבור מתגים ונורית סימון לכרטיסי הבקר.
איור ב' לשאלה 7: דיאגרמת סולם בבקר להפעלת נורית הסימון.
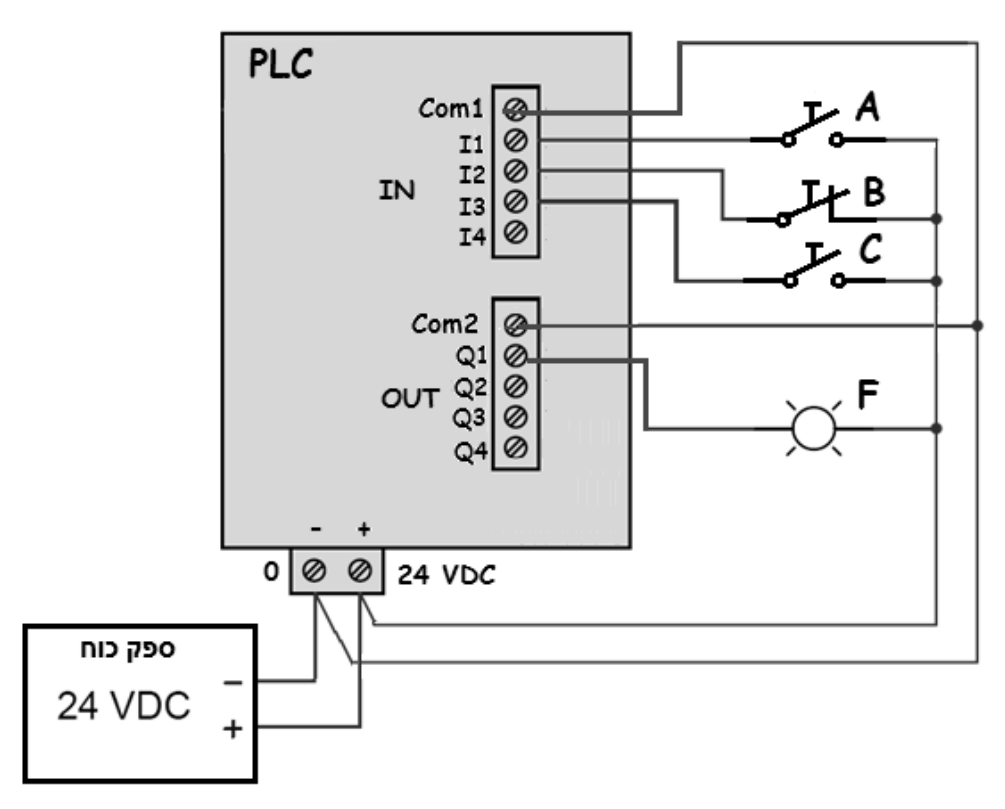
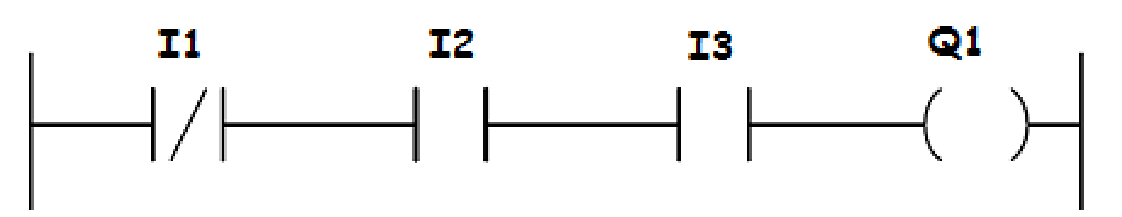
זהו מהי צורת המיתוג המוגדרת בכרטיס הכניסה בהתאם למקור המתח המחובר אליו. האם החיבור הוא מסוג sink או מסוג source? נמקו את תשובתכם.
זהו מהי צורת המיתוג המוגדרת בכרטיס היציאה בהתאם למקור המתח המחובר אליו. האם החיבור הוא מסוג sink או מסוג source? נמקו את תשובתכם.
רשמו ביטוי בוליאני המתאים לתוכנית באיור ב'.
התבוננו בתוכנית דיאגרמת סולם המוצגת באיור ב' ובשרטוט המתגים המחוברים לבקר המוצג באיור א'. התוכנית מאפשרת להפעיל יציאה מהבקר בהתאם למצבם של המתגים המחוברים לכניסות הבקר.
התבוננו במתגים A,B,C המחוברים לכניסת הבקר. כאשר המתגים נמצאים במצבם הרגיל (כלומר לא משנים את מצבם) האם היציאה מהבקר F תופעל או לא תופעל? נמקו.
◂ פתרון מלא לשאלה 7
סעיף א
חיבור מסוג sink: ההדק השלילי של המקור (0 V) מחובר לנקודה המשותפת Com1, והמתגים ממתגים את הפלוס () אל הכניסות, כך שהזרם נכנס אל הכרטיס.
מבוקש: לזהות אם כרטיס הכניסה שבאיור א' לשאלה 7 מחובר בצורת sink או בצורת source, ולנמק.
ההגדרה (מהנוסחאון). צורת החיבור של כרטיס כניסה נקבעת לפי ההדק של מקור המתח שמחובר לנקודה המשותפת (Com) של הכניסות:
•Source: ההדק החיובי של המקור מחובר לנקודה המשותפת. הכרטיס "דוחף" זרם החוצה דרך הכניסות.
•Sink: ההדק השלילי של המקור מחובר לנקודה המשותפת. הכרטיס "מושך" זרם פנימה דרך הכניסות.
1. ספק הכוח של מחובר להדקי ההזנה של הבקר: המינוס להדק המסומן 0, והפלוס להדק המסומן 24 VDC.
2. מההדק החיובי (24 VDC) יוצא מוליך אל הצד המשותף של שלושת המתגים A, B ו-C (ואל הנורית F). הצד השני של כל מתג מחובר לכניסה שלו: I1, I2 או I3.
3. מההדק השלילי (0) יוצא מוליך אל הנקודה המשותפת של כרטיס הכניסה, Com1.
4. מסלול הזרם כשמתג סגור: מהפלוס של המקור, דרך המתג, אל הדק הכניסה, דרך המעגל הפנימי של הכרטיס אל Com1, ומשם חזרה אל המינוס של המקור.
הזרם נכנס אל הכרטיס דרך הדקי הכניסה, והנקודה המשותפת מחוברת למינוס. זו בדיוק ההגדרה של חיבור sink. אילו החיבור היה מסוג source, Com1 היה מחובר לפלוס והמתגים היו מחוברים למינוס.
תשובה: כרטיס הכניסה מחובר בצורת sink: ההדק השלילי של המקור (0 V) מחובר לנקודה המשותפת Com1, והמתגים ממתגים את הפלוס () אל הכניסות, כך שהזרם נכנס אל הכרטיס.
סעיף ב
חיבור מסוג sink: Com2 מחובר למינוס של המקור (0 V), הנורית F מחוברת באופן קבוע לפלוס, והיציאה Q1 סוגרת לה את המעגל אל המינוס.
מבוקש: לזהות אם כרטיס היציאה שבאיור א' לשאלה 7 מחובר בצורת sink או בצורת source, ולנמק.
ההגדרה (מהנוסחאון). בכרטיס יציאה לזרם ישר:
•חיבור sink מאפשר לצרכן "מעבר" אל נקודת המינוס של מקור המתח: הנקודה המשותפת של הכרטיס מחוברת למינוס, והצרכנים מחוברים לפלוס.
•חיבור source מאפשר לצרכן "מעבר" אל נקודת הפלוס של מקור המתח: הנקודה המשותפת מחוברת לפלוס, והצרכנים מחוברים למינוס.
1. הנורית F מחוברת בין היציאה Q1 לבין המוליך שיוצא מההדק החיובי של המקור (אותו מוליך שמזין את המתגים).
2. הנקודה המשותפת של כרטיס היציאה, Com2, מחוברת למוליך שיוצא מההדק השלילי (0), אותו מוליך שמחובר גם ל-Com1.
3. מסלול הזרם כשהתוכנית מפעילה את Q1: מהפלוס של המקור, דרך הנורית F, אל ההדק Q1, דרך רכיב המיתוג שבכרטיס אל Com2, ומשם אל המינוס של המקור.
הכרטיס ממתג את הצד השלילי של הצרכן: הוא סוגר לנורית את הדרך אל המינוס, והזרם נכנס אל הכרטיס דרך Q1. זהו חיבור sink. אילו החיבור היה מסוג source, Com2 היה מחובר לפלוס והנורית הייתה מחוברת בין Q1 לבין המינוס.
תשובה: כרטיס היציאה מחובר בצורת sink: Com2 מחובר למינוס של המקור (0 V), הנורית F מחוברת באופן קבוע לפלוס, והיציאה Q1 סוגרת לה את המעגל אל המינוס.
סעיף ג
מבוקש: ביטוי בוליאני לתוכנית שבאיור ב' לשאלה 7.
כללי הקריאה של דיאגרמת סולם: מגעים בטור הם פעולת AND (כפל לוגי). מגע פתוח רגיל (NO) מוליך כשהכניסה שלו היא 1. מגע סגור (NC, מסומן בקו אלכסוני) מוליך כשהכניסה שלו היא 0, ולכן הוא מייצג את המשתנה ההפוך.
1. המגע הראשון, I1, מסומן בקו אלכסוני: זה מגע סגור, והוא מייצג את .
2. המגע השני, I2, הוא מגע פתוח: .
3. המגע השלישי, I3, הוא מגע פתוח: .
4. שלושת המגעים מחוברים בטור אל הסליל Q1, ולכן:
במילים: היציאה Q1 (הנורית F) פועלת רק כאשר בכניסה I1 אין מתח, ובכניסות I2 ו-I3 יש מתח.
תשובה:
סעיף ד
היציאה F לא תופעל. במצב הרגיל , (מתג B סגור במצבו הרגיל) ו-, ולכן : המגע של I3 קוטע את השורה.
נתון: מסעיף ג, וחיבור המתגים שבאיור א' לשאלה 7.
מבוקש: האם הנורית F פועלת כשלא לוחצים על אף מתג.
כניסה של הבקר היא 1 כשהמתג שמחובר אליה סגור ומעביר אליה את , ו-0 כשהמתג פתוח. לכן קוראים מאיור א' את המצב הרגיל (מצב המנוחה) של כל מתג:
1. מתג A מצויר פתוח (מגע NO). במצב הרגיל לא מגיע מתח ל-I1: .
2. מתג B מצויר סגור (מגע NC). במצב הרגיל הוא מעביר מתח ל-I2: .
3. מתג C מצויר פתוח (מגע NO). במצב הרגיל לא מגיע מתח ל-I3: .
4. מציבים בביטוי מסעיף ג:
5. אותו דבר בדיאגרמת הסולם: המגע הסגור של I1 מוליך (כי ), המגע של I2 מוליך (כי ), אבל המגע הפתוח של I3 לא מוליך (כי ). השורה קטועה, והסליל Q1 לא מקבל זרם.
כדי שהנורית תידלק צריך ללחוץ על מתג C בלבד (ואז ), בלי ללחוץ על A ועל B. לחיצה על A תיתן , ולחיצה על B תפתח אותו ותיתן , ובשני המקרים השורה תיקטע.
תשובה: היציאה F לא תופעל. במצב הרגיל , (מתג B סגור במצבו הרגיל) ו-, ולכן : המגע הפתוח של I3 קוטע את השורה.
שאלה 8 · דיאגרמת סולם לשער חשמלי עם קוצב זמן
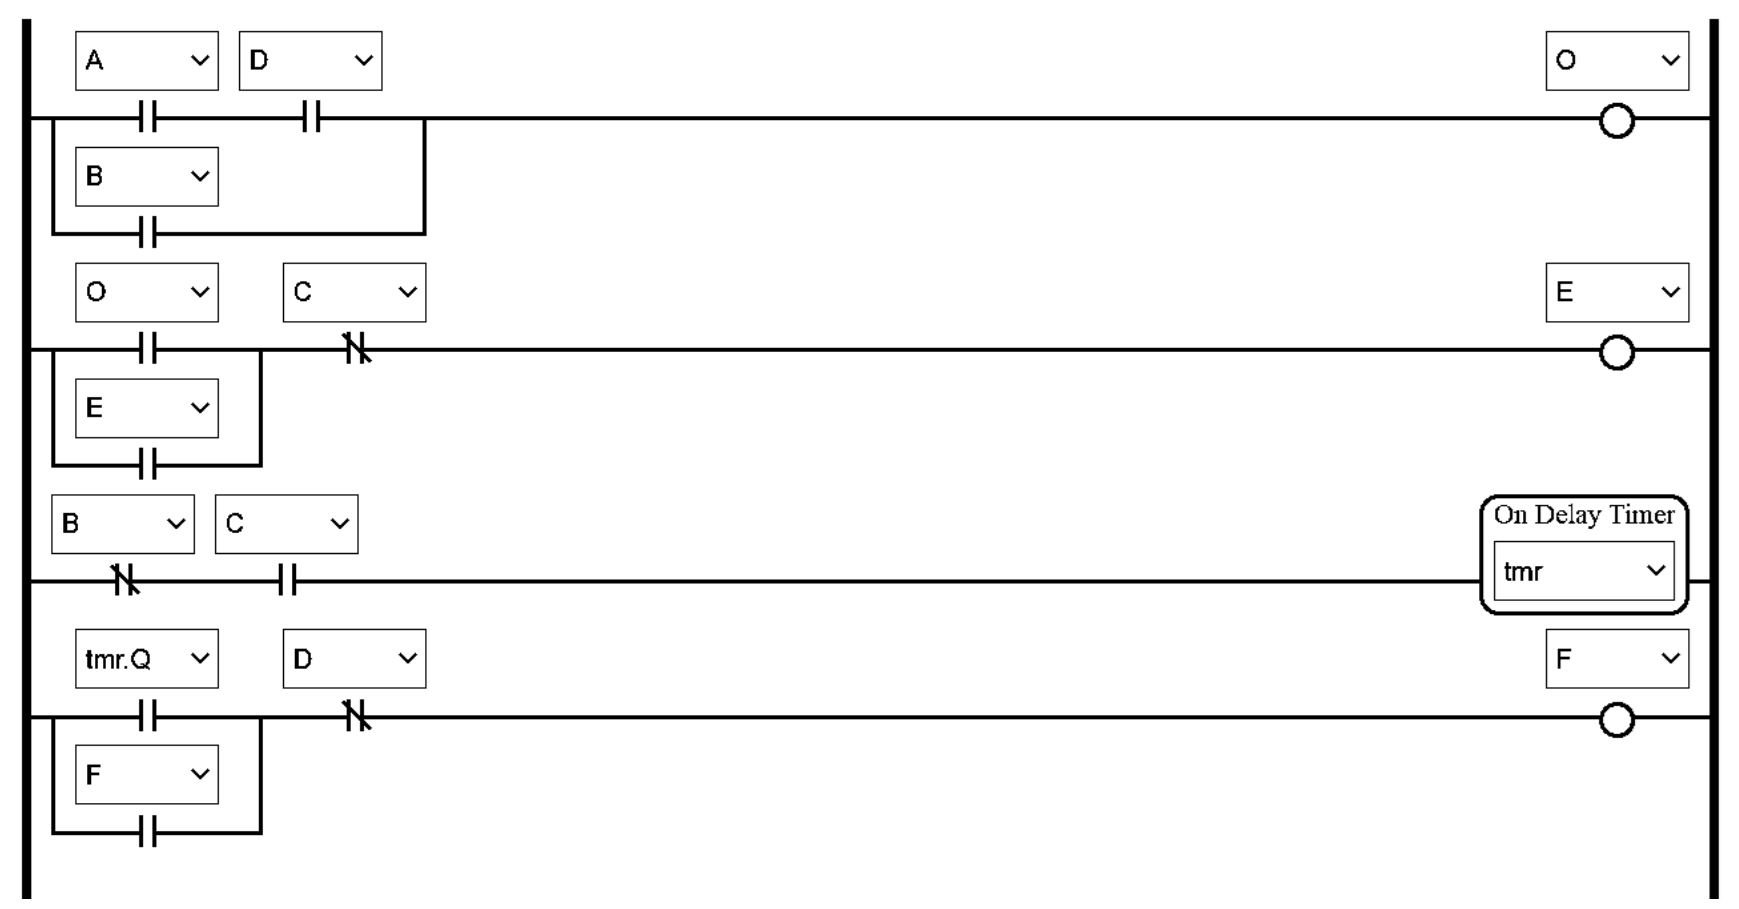
באיור לשאלה 8 מוצגת דיאגרמת סולם להפעלת שער חשמלי המופעל מרחוק באמצעות טלפון. מערכת חיצונית מזהה את מספר הטלפון שממנו התקשרו ומפיקה לבקר אות המאפשר את פתיחת השער.
רכיבי הקלט והפלט של המערכת מוגדרים כפסוקים לוגיים שיכולים לקבל את הערכים '0' - שקר או '1' - אמת ומוגדרים בטבלה הבאה:
הטיימר מכוון ל-10 שניות.
כתבו את הפונקציה הלוגית למימוש החיבור בין מגעים A, B ו-D בשורה הראשונה של הדיאגרמה.
מה הם התנאים להפעלת קוצב הזמן?
מה הם התנאים לפתיחת השער?
האם ערכו של המשתנה tmr.Q בזמן סגירת השער הוא '1' או '0'? נמקו את תשובתכם.
◂ פתרון מלא לשאלה 8
סעיף א
מבוקש: הפונקציה הלוגית של השורה הראשונה בדיאגרמת הסולם שבאיור לשאלה 8.
כללי הקריאה: מגעים בטור הם פעולת AND (כפל לוגי), וענפים במקביל הם פעולת OR (חיבור לוגי).
1. על הקו הראשי של השורה הראשונה מחוברים בטור שני מגעים פתוחים, A ו-D. יחד הם נותנים .
2. מתחתם יש ענף מקבילי עם מגע פתוח של B. הענף מתחיל לפני A ומסתיים אחרי D, כלומר הוא עוקף את שני המגעים: מוסיפים .
3. התוצאה מפעילה את הסליל O שבקצה השורה:
המשמעות: O הוא משתנה פנימי (סיבית עזר) שאומר "צריך לפתוח את השער". הוא נעשה 1 באחד משני מצבים: התקבל אות פתיחה (A) כשהשער סגור (D), או שהחיישן מזהה עצם במסלול השער (B).
תשובה:
סעיף ב
קוצב הזמן מופעל כאשר השער פתוח () וגם אין עצם במסלול השער (), כלומר . כדי ש-tmr.Q יהיה 1, שני התנאים צריכים להתקיים ברצף במשך 10 שניות.
מבוקש: התנאים להפעלת קוצב הזמן tmr שבדיאגרמת הסולם שבאיור לשאלה 8.
קוצב הזמן נמצא בקצה השורה השלישית של הדיאגרמה, ולכן קוראים את המגעים שלפניו:
1. המגע הראשון הוא מגע סגור (NC) של B. הוא מוליך כאשר , כלומר כשאין עצם במסלול השער.
2. המגע השני הוא מגע פתוח (NO) של C. הוא מוליך כאשר , כלומר כשהחיישן מזהה שהשער פתוח.
3. שני המגעים מחוברים בטור, ולכן תנאי ההפעלה של הקוצב הוא:
4. הקוצב הוא מסוג השהיה בהפעלה (On Delay Timer), והוא מכוון ל-10 שניות: הוא סופר כל עוד שני התנאים מתקיימים ברצף. אחרי 10 שניות רצופות המוצא שלו, tmr.Q, נעשה 1. אם אחד התנאים מפסיק להתקיים (עצם נכנס למסלול, או שהשער כבר לא פתוח), הקוצב מתאפס.
המשמעות: השער ממתין פתוח 10 שניות בלי הפרעה במסלול, ורק אז מתחילה הסגירה (בשורה הרביעית).
תשובה: קוצב הזמן מופעל כאשר השער פתוח () וגם אין עצם במסלול השער (), כלומר . כדי ש-tmr.Q יהיה 1, שני התנאים צריכים להתקיים ברצף במשך 10 שניות.
סעיף ג
: השער נפתח כל עוד הוא לא פתוח לגמרי (), כאשר התקבל אות פתיחה והשער סגור (), או שיש עצם במסלול השער (), או שהפתיחה כבר התחילה ו-E מחזיק את עצמו.
מבוקש: התנאים לפתיחת השער, כלומר התנאים שבהם הפלט E (מנוע השער פותח את השער) הוא 1.
הסליל E נמצא בשורה השנייה של הדיאגרמה שבאיור לשאלה 8:
1. מגע פתוח של O, ובמקביל אליו מגע פתוח של E: .
2. אחריהם, בטור, מגע סגור (NC) של C: .
3. הפונקציה של הסליל:
4. מציבים את מסעיף א:
מכאן התנאים:
•תנאי התחלה (אחד מהשניים): התקבל אות לפתיחת השער כשהשער סגור ( וגם ), או שהחיישן מזהה עצם במסלול השער (). התנאי השני הוא תנאי בטיחות: אם משהו נמצא במסלול, השער נפתח.
•תנאי הכרחי: השער עוד לא פתוח לגמרי ().
•המשך הפתיחה: המגע E שבמקביל ל-O הוא החזקה עצמית. האות A רגעי, והחיישן D יורד ל-0 מיד כשהשער מתחיל לזוז, ולכן O חוזר ל-0. ההחזקה העצמית ממשיכה להפעיל את המנוע גם אחרי זה.
•סיום הפתיחה: כשהשער מגיע למצב פתוח, , המגע הסגור של C נפתח ו-E חוזר ל-0. המנוע נעצר.
תשובה: השער נפתח () כאשר הוא עוד לא פתוח לגמרי (), וגם מתקיים אחד מאלה: התקבל אות פתיחה כשהשער סגור (), או שיש עצם במסלול השער (), או שהפתיחה כבר התחילה ו-E מחזיק את עצמו. בנוסחה: .
סעיף ד
בזמן סגירת השער tmr.Q הוא '0': כשהשער מתחיל להיסגר החיישן C יורד ל-0, תנאי ההפעלה של הקוצב () מפסיק להתקיים והקוצב מתאפס. הסגירה נמשכת בזכות ההחזקה העצמית של F.
מבוקש: ערכו של tmr.Q בזמן שהשער נסגר, עם נימוק.
עוקבים אחרי הדיאגרמה שבאיור לשאלה 8, מהרגע שהשער פתוח:
1. לפני הסגירה. השער פתוח () ואין עצם במסלול (). קוצב הזמן (השורה השלישית) סופר 10 שניות, ובסופן tmr.Q נעשה 1.
2. תחילת הסגירה. הפונקציה של השורה הרביעית היא . השער לא סגור (), ולכן כש-tmr.Q נעשה 1 הסליל F נדלק, ומנוע השער מתחיל לסגור.
3. השער עוזב את המצב הפתוח. ברגע שהשער מתחיל לזוז, החיישן C מפסיק לזהות שער פתוח: . תנאי ההפעלה של הקוצב, , נעשה 0.
4. הקוצב מתאפס. בקוצב מסוג השהיה בהפעלה, כשהכניסה יורדת ל-0 המוצא יורד מיד ל-0 והזמן שנצבר מתאפס. לכן tmr.Q חוזר ל-0.
5. הסגירה ממשיכה בלי tmr.Q. המגע F שבמקביל למגע tmr.Q הוא החזקה עצמית: הוא ממשיך להפעיל את הסליל F אף ש-tmr.Q כבר 0. הסגירה נמשכת עד שהחיישן D מזהה שהשער סגור (). אז המגע הסגור של D נפתח ו-F כבה.
כלומר tmr.Q הוא 1 רק לרגע קצר, בתחילת הסגירה, עד שהשער עוזב את החיישן C. זו הסיבה שבשורה הרביעית יש החזקה עצמית: בלעדיה הסגירה הייתה נעצרת מיד.
תשובה: בזמן סגירת השער ערכו של tmr.Q הוא '0'. כשהשער מתחיל להיסגר החיישן C יורד ל-0, תנאי ההפעלה של הקוצב () מפסיק להתקיים, והקוצב מתאפס. הסגירה נמשכת בזכות ההחזקה העצמית של F.
שאלה 9 · נכון/לא נכון: קריאת אופיין של חיישן ספיקה
נתון חיישן ספיקה אשר מודד ספיקת שסתום וממיר אותה לזרם חשמלי, כמוצג באיור מספר 9.
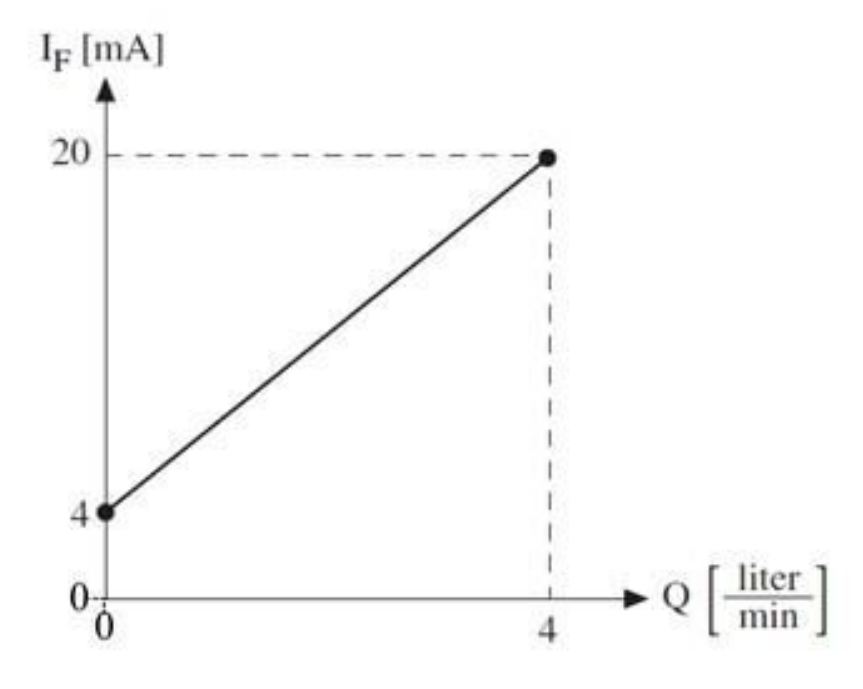
במוצא החיישן נמדד זרם של . לכן, ספיקת השסתום במצב זה היא .
•נכון
•לא נכון
◂ פתרון מלא לשאלה 9
פתרון
נכון. לפי האופיין, זרם של מתאים לספיקה של .
נתון: האופיין שבאיור מספר 9, קו ישר מהנקודה (, ) אל הנקודה (, ).
מבוקש: לבדוק אם זרם של מתאים לספיקה של .
1. קריאה ישירה מהגרף: הנקודה העליונה של האופיין, שמסומנת בקווים מקווקווים, נמצאת בזרם ובספיקה .
2. בדיקה דרך משוואת הקו. השיפוע (במיליאמפר לכל ליטר לדקה):
הזרם בספיקה אפס הוא , ולכן .
3. מציבים ומבודדים את הספיקה:
4. התוצאה שווה לערך שבהיגד. זהו אות תקני של עד : הזרם הוא קצה התחום, והוא מתאים לספיקה המרבית.
למה לא "לא נכון": ההיגד היה שגוי אילו נכתבה בו ספיקה אחרת. למשל, זרם של מתאים ל-.
תשובה: נכון. לפי האופיין, זרם של מתאים לספיקה של .
שאלה 10 · נכון/לא נכון: סוג המגע של ממסר בהגנת תנור
באיור לשאלה 10 נתון תרשים של המעגל החשמלי של תנור חימום. החיישן מסוג PT100 הוצמד לתנור כדי להגן עליו מפני חימום יתר.
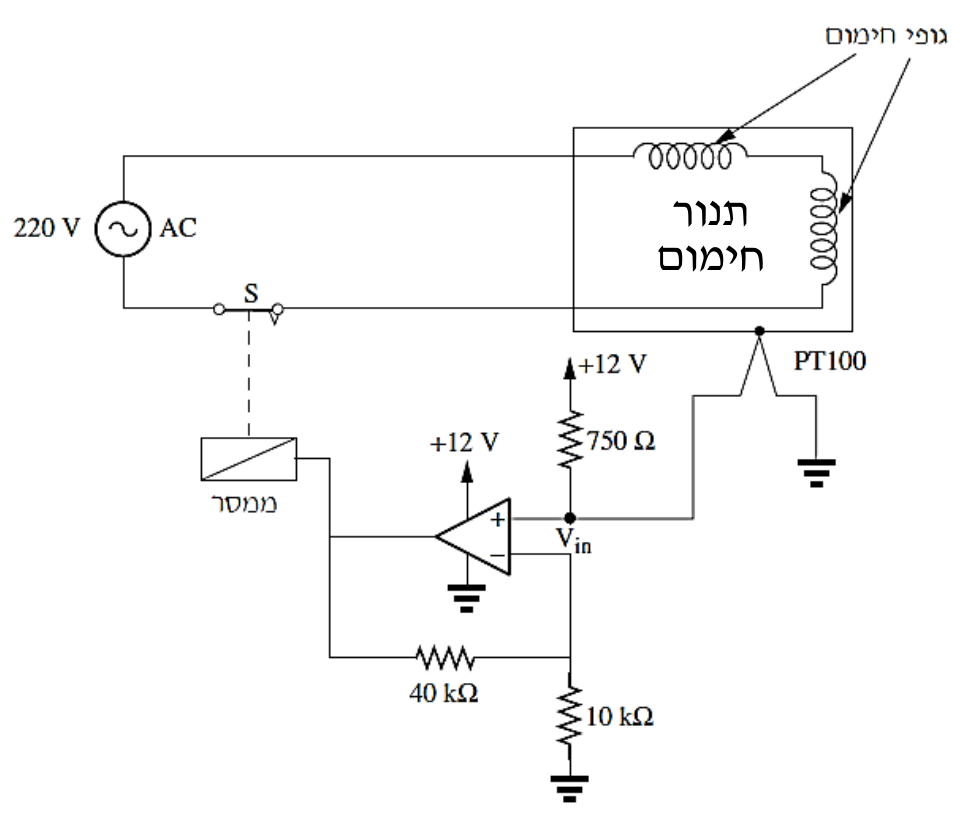
על פי התרשים הנתון המערכת כוללת ממסר בעל מגע S מסוג N.O (Normally Open)
•נכון
•לא נכון
◂ פתרון מלא לשאלה 10
פתרון
לא נכון. המגע S מצויר סגור במצב המנוחה של הממסר, כלומר הוא מסוג N.C (Normally Closed): הוא נפתח ומנתק את התנור רק כשהממסר מופעל, בחימום יתר.
מבוקש: לקבוע לפי התרשים שבאיור לשאלה 10 אם המגע S של הממסר הוא מסוג N.O (פתוח במצב רגיל).
1. איך המגע מצויר. בתרשים חשמלי מציירים מגע של ממסר במצב המנוחה שלו, כלומר כשהסליל של הממסר לא מופעל. באיור המגע S מצויר סגור: הוא מחבר את מקור המתח של אל גופי החימום. מגע שסגור במצב המנוחה הוא מגע N.C (Normally Closed).
2. בדיקה לפי תפקיד המעגל. ההתנגדות של חיישן PT100 עולה כשהטמפרטורה עולה. החיישן מחובר בטור עם הנגד של אל (מחלק מתח), ולכן כשהתנור מתחמם המתח עולה. המגבר מגביר את המתח הזה (מגבר לא מהפך, שההגבר שלו ), והמוצא שלו מזין את סליל הממסר.
3. כשהטמפרטורה גבוהה מדי, המתח על הסליל מספיק כדי להפעיל את הממסר, והממסר צריך לנתק את התנור מהרשת. לכן המגע חייב להיות סגור במצב רגיל (התנור מחמם) ולהיפתח כשהממסר מופעל. זהו מגע N.C.
4. עם מגע N.O המצב היה הפוך: התנור היה מנותק בטמפרטורה רגילה ומתחבר דווקא בחימום יתר, וזו לא הגנה.
למה לא "נכון": ההיגד היה נכון רק אילו המגע S היה מצויר פתוח במצב המנוחה.
תשובה: לא נכון. המגע S מצויר סגור במצב המנוחה של הממסר, כלומר הוא מסוג N.C (Normally Closed): הוא נפתח ומנתק את התנור רק כשהממסר מופעל, בחימום יתר.
שאלה 11 · נכון/לא נכון: יחס הנגדים במגבר של חיישן טמפרטורה
באיור לשאלה 11 מוצג חיישן טמפרטורה המחובר למגבר זרם ישר אידיאלי ולמקור זרם.
נתון: התנגדות החיישן . מקור הזרם . מתח המוצא .
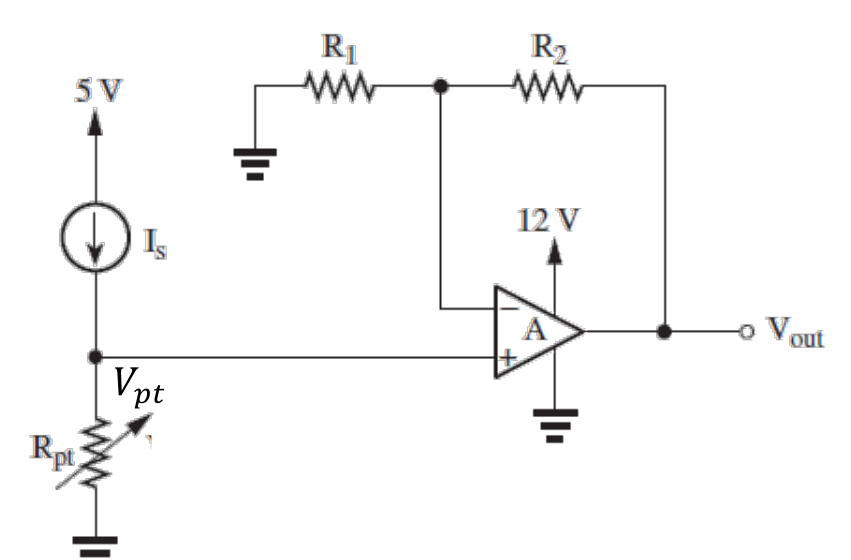
על פי הנתונים לעיל מקבלים:
•נכון
•לא נכון
◂ פתרון מלא לשאלה 11
פתרון
לא נכון. , ההגבר הדרוש הוא , ולכן .
נתון: , , , והמעגל שבאיור לשאלה 11.
מבוקש: לבדוק אם יחס הנגדים הוא .
קריאת המעגל: מקור הזרם מזרים זרם קבוע דרך החיישן אל האדמה. המתח שנוצר על החיישן, , מחובר לכניסה הלא מהפכת (+) של המגבר. הנגד מחובר בין הכניסה המהפכת (-) לאדמה, והנגד מחובר בין המוצא לכניסה המהפכת. זהו מגבר לא מהפך.
1. המתח על החיישן. למגבר אידיאלי לא נכנס זרם, ולכן כל הזרם עובר דרך החיישן. לפי חוק אוהם:
2. ההגבר של מגבר לא מהפך:
3. ההגבר שדרוש כדי לקבל במוצא:
4. יחס הנגדים:
5. היחס שבהיגד הוא ולא . בדיקה בכיוון ההפוך: עם ההגבר הוא , והמוצא היה בלבד, ולא .
למה לא "נכון": היחס היה מתקבל אילו המתח על החיישן היה (למשל עם מקור זרם של ). עם הנתונים שבשאלה המתח על החיישן הוא בלבד.
תשובה: לא נכון. , ההגבר הדרוש הוא , ולכן .
שאלה 12 · נכון/לא נכון: מהירות זוויתית של גלגל מסוע
באיור לשאלה 12 מוצג חלק של מערכת לבקרת מהירות תנועה של מסוע.
נתון: המהירות הקווית של המסוע היא: .
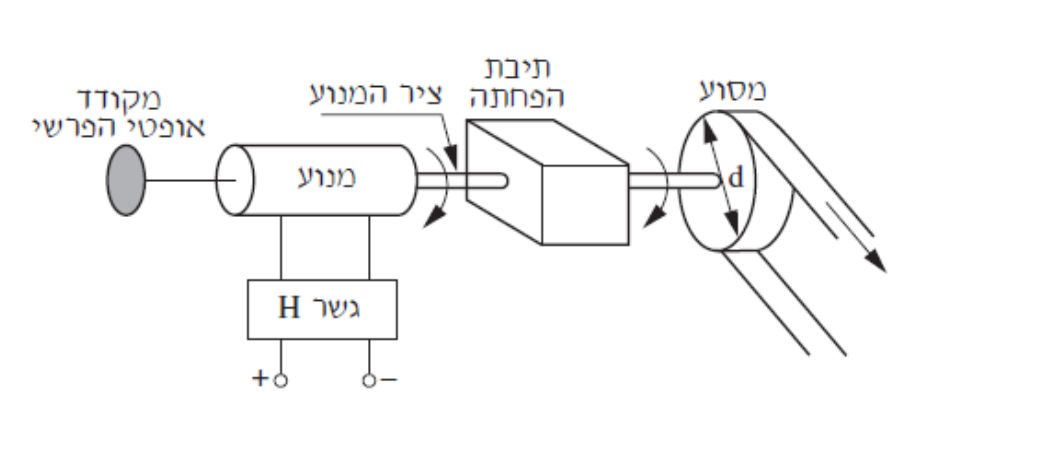
הקוטר של גלגל המסוע: . לכן מהירות סיבוב המנוע היא: .
•נכון
•לא נכון
◂ פתרון מלא לשאלה 12
פתרון
נכון. .
נתון: המהירות הקווית של המסוע , וקוטר גלגל המסוע .
מבוקש: לבדוק אם מהירות הסיבוב היא .
רצועת המסוע נעה יחד עם היקף הגלגל שמניע אותה, בלי החלקה. לכן המהירות הקווית של המסוע שווה למהירות הקווית של נקודה על היקף הגלגל, והקשר למהירות הזוויתית הוא , כאשר רדיוס הגלגל.
1. רדיוס הגלגל הוא חצי מהקוטר:
2. מבודדים את המהירות הזוויתית ומציבים:
3. התוצאה שווה לערך שבהיגד.
הערה: זו המהירות הזוויתית של גלגל המסוע, שמחובר לציר היציאה של תיבת ההפחתה. יחס ההפחתה לא נתון בשאלה, ולכן ההיגד נבדק לפי הקשר בלבד, עם הנתונים שיש.
למה לא "לא נכון": ההיגד היה שגוי אילו מציבים בטעות את הקוטר במקום הרדיוס. אז מתקבל , וזו לא המהירות הזוויתית.
תשובה: נכון. .
שאלה 13 · נכון/לא נכון: המתח המזערי במוצא ממיר D/A
באיור לשאלה 13 מוצגת מערכת המרה הכוללת מיקרו-מחשב וממיר D/A בעל 8 סיביות.
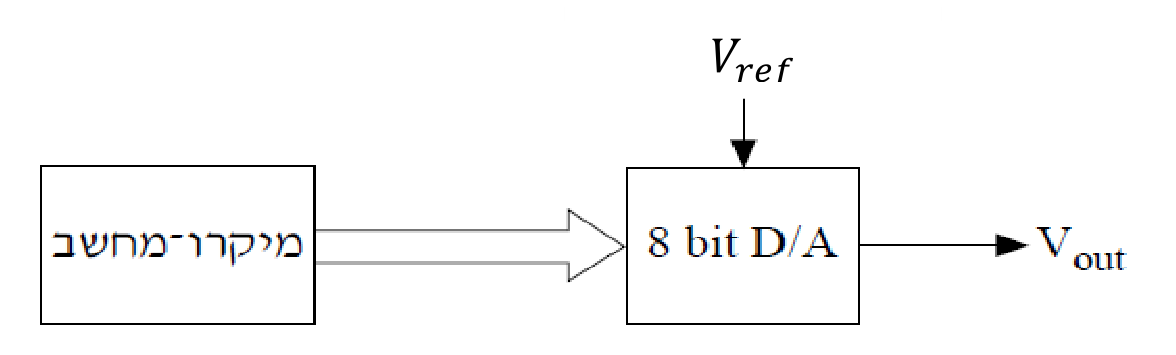
מתח הייחוס הוא: . לכן המתח המזערי האפשרי במוצא הממיר הוא:
•נכון
•לא נכון
◂ פתרון מלא לשאלה 13
פתרון
לא נכון. , כלומר כ- ולא .
נתון: ממיר D/A של סיביות, ומתח ייחוס .
מבוקש: לבדוק אם המתח המזערי האפשרי במוצא הממיר הוא .
המתח המזערי (השונה מאפס) שהממיר יכול להוציא הוא המתח של צעד אחד, כלומר המתח שמתקבל כשרק הסיבית הפחות משמעותית (LSB) היא 1. ממיר של סיביות מחלק את מתח הייחוס ל- צעדים:
כאשר מתח הייחוס ו- מספר הסיביות של הממיר.
1. מספר הצעדים:
2. המתח של צעד אחד:
3. הערך שבהיגד, , גדול פי 32 מהתוצאה. הוא מתקבל מחלוקה שגויה של מתח הייחוס במספר הסיביות במקום במספר הצעדים: .
למה לא "נכון": ההיגד היה נכון רק אילו לממיר היו 3 סיביות, כי .
תשובה: לא נכון. , כלומר כ- ולא .
שאלה 14 · נכון/לא נכון: זרם המשדר לפי המתח על הנגד
איור לשאלה 14 מציג חיבור של משדר טמפרטורה לכרטיס כניסה של בקר מתוכנת.
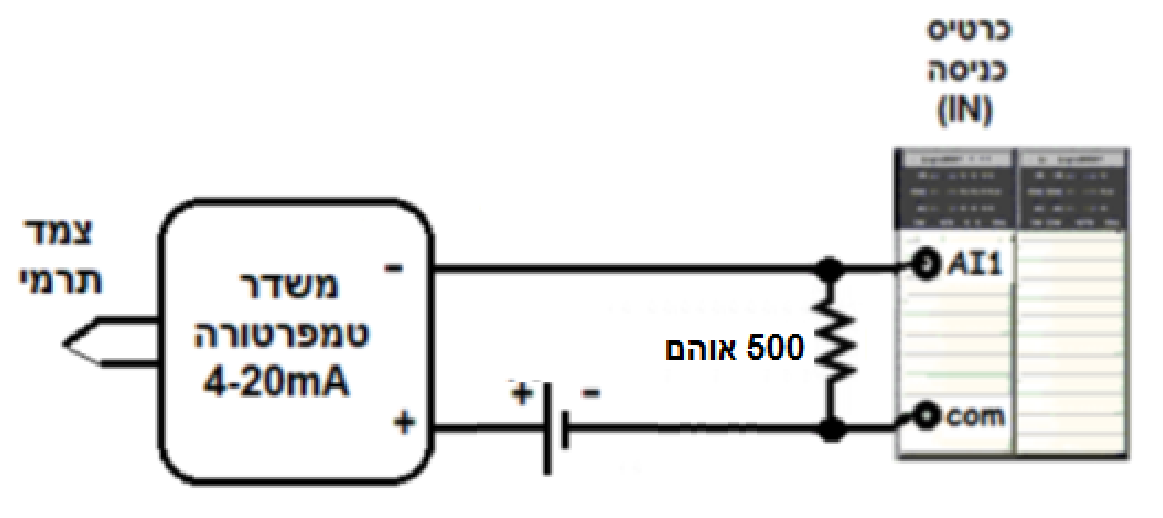
המתח שנמדד על פני הנגד הוא . לכן זרם המוצא מהמשדר הוא .
•נכון
•לא נכון
◂ פתרון מלא לשאלה 14
פתרון
נכון. .
נתון: הנגד שבאיור לשאלה 14 הוא של , והמתח שנמדד עליו הוא .
מבוקש: לבדוק אם זרם המוצא של המשדר הוא .
באיור המשדר, מקור המתח והנגד מחוברים בטור, בחוג אחד. הכניסה האנלוגית AI1 מחוברת במקביל לנגד ורק מודדת את המתח שעליו (היא כמעט לא צורכת זרם). לכן כל זרם המשדר עובר דרך הנגד, ולפי חוק אוהם .
1. מציבים:
2. ממירים למיליאמפר (מכפילים ב-1000):
3. התוצאה שווה לערך שבהיגד. היא גם סבירה: נמצא בתוך תחום העבודה של המשדר, עד , בדיוק באמצע התחום.
למה לא "לא נכון": ההיגד היה שגוי אילו נכתב בו זרם אחר. עם נגד של , מתח של מתאים רק לזרם של .
תשובה: נכון. .
שאלה 15 · נכון/לא נכון: התאמת החיווט לכרטיס כניסה מסוג Sink
באיור א' לשאלה 15 מוצג חלק מדף נתונים של יצרן בקרים.
באיור ב' לשאלה 15 מוצג שרטוט חיבורים לכרטיס.
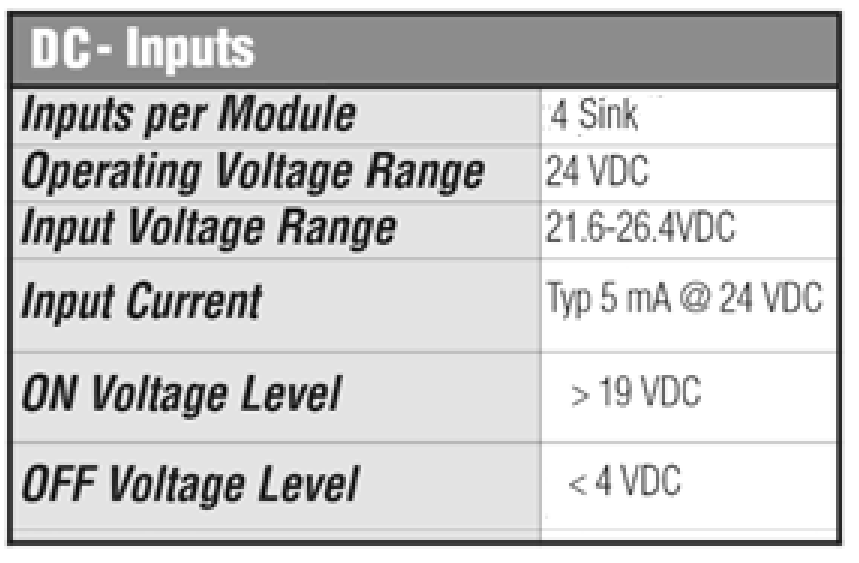
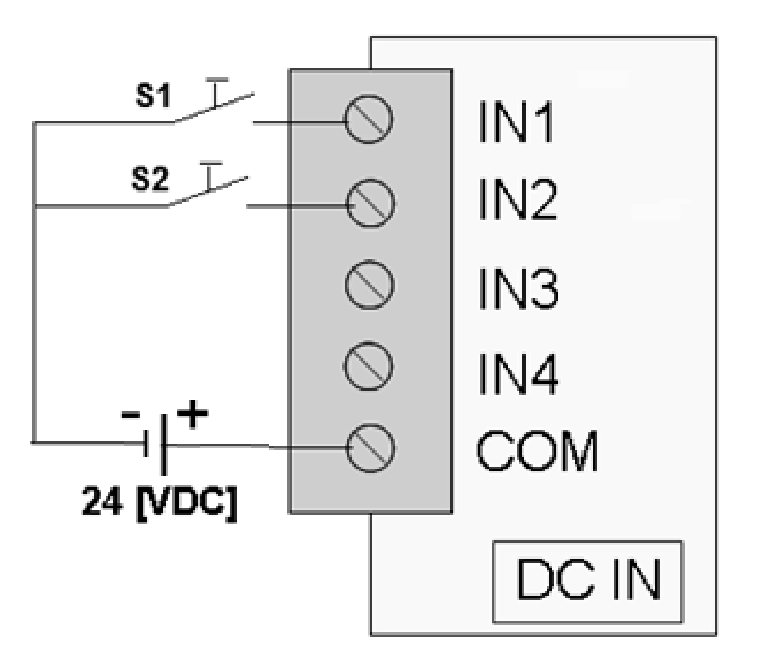
שרטוט החיבורים תואם לסוג הכרטיס המפורט בדף היצרן.
•נכון
•לא נכון
◂ פתרון מלא לשאלה 15
פתרון
לא נכון. לפי דף היצרן הכניסות הן מסוג Sink, ואילו בשרטוט ההדק החיובי של המקור מחובר ל-COM, שזה חיבור מסוג Source.
מבוקש: לבדוק אם החיווט שבאיור ב' לשאלה 15 מתאים לסוג הכרטיס שמופיע בדף היצרן שבאיור א' לשאלה 15.
1. מה כתוב בדף היצרן (איור א'). בשורה Inputs per Module רשום 4 Sink: לכרטיס ארבע כניסות מסוג Sink.
2. מה דורש חיבור Sink (מהנוסחאון). בחיבור Sink ההדק השלילי של מקור המתח מחובר לנקודה המשותפת של הכניסות (COM), והמתגים מחברים את הפלוס אל הכניסות. הכרטיס "מושך" זרם פנימה. בחיבור Source המצב הפוך: ההדק החיובי מחובר לנקודה המשותפת, והכרטיס "דוחף" זרם החוצה.
3. מה מצויר בשרטוט (איור ב'). ההדק החיובי (+) של מקור המתח מחובר להדק COM. ההדק השלילי (-) מחובר לצד המשותף של המתגים S1 ו-S2, והם מחוברים לכניסות IN1 ו-IN2.
4. מסלול הזרם כשמתג סגור: מהפלוס של המקור אל COM, דרך הכרטיס החוצה מהדק הכניסה, דרך המתג אל המינוס. הזרם יוצא מהכרטיס דרך הכניסות, וזה חיבור מסוג Source.
5. השרטוט מראה חיבור Source, ודף היצרן מחייב חיבור Sink. אין התאמה.
למה לא "נכון": ההיגד היה נכון אילו קוטביות המקור בשרטוט הייתה הפוכה, כלומר המינוס מחובר ל-COM והפלוס מחובר למתגים.
תשובה: לא נכון. לפי דף היצרן הכניסות הן מסוג Sink, ואילו בשרטוט ההדק החיובי של המקור מחובר ל-COM, שזה חיבור מסוג Source.
שאלה 16 · נכון/לא נכון: הערך המרבי של ממיר A/D
כרטיס כניסה אנלוגי לבקר מכיל ממיר מסוג A/D עם נתון בגודל 15 סיביות.
המספר הגבוה ביותר המתקבל מהכרטיס הוא 65535.
•נכון
•לא נכון
◂ פתרון מלא לשאלה 16
פתרון
לא נכון. ב-15 סיביות המספר הגבוה ביותר הוא . המספר 65535 מתאים ל-16 סיביות.
נתון: ממיר A/D שמוציא נתון בגודל סיביות.
מבוקש: לבדוק אם המספר הגבוה ביותר שמתקבל מהכרטיס הוא 65535.
ב- סיביות אפשר לייצג מספרים שונים. הספירה מתחילה מאפס, ולכן המספרים הם מ- עד . המספר הגבוה ביותר מתקבל כשכל הסיביות הן 1.
1. מספר הצירופים של 15 סיביות:
2. המספר הגבוה ביותר:
3. המספר שבהיגד, 65535, הוא , כלומר הערך המרבי של ממיר בן 16 סיביות. הוא כמעט כפול מהערך הנכון.
למה לא "נכון": ההיגד היה נכון אילו הנתון של הממיר היה בגודל 16 סיביות.
תשובה: לא נכון. ב-15 סיביות המספר הגבוה ביותר הוא . המספר 65535 מתאים ל-16 סיביות.
שאלה 17 · נכון/לא נכון: כמה פעימות נותרו במונה
באיור לשאלה 17 מוצג מונה הפועל בבקר מִתַּכנת הנמצא במצב מסוים.
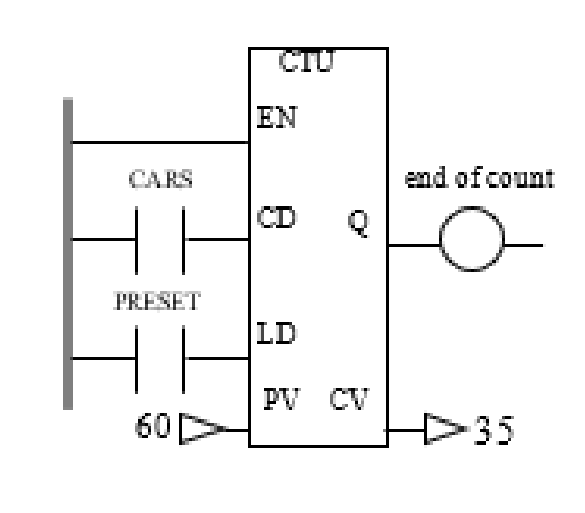
במונה המוצג נותרו 35 פעימות לסיום המנייה (הספירה).
•נכון
•לא נכון
◂ פתרון מלא לשאלה 17
פתרון
לא נכון. המונה הוא מונה מעלה (CTU): כבר נספרו 35 פעימות () מתוך 60 (), ולכן נותרו פעימות.
נתון (מאיור לשאלה 17): בלוק מונה שכותרתו CTU. בכניסה PV רשום 60, ובמוצא CV רשום 35.
מבוקש: לבדוק אם נותרו 35 פעימות עד סיום הספירה.
•CTU הוא מונה מעלה (Count Up): כל פעימה בכניסת הספירה (המגע CARS) מגדילה את ערך המונה ב-1.
•PV הוא הערך המכוון (Preset Value): מספר הפעימות שצריך לספור עד סיום הספירה. כאן .
•CV הוא הערך הנוכחי של המונה (Counter Value): מספר הפעימות שנספרו עד עכשיו. כאן .
•המוצא Q (end of count) נעשה 1 כשהערך הנוכחי מגיע לערך המכוון, כלומר כש-.
1. עד עכשיו נספרו פעימות.
2. מספר הפעימות שנותרו עד סיום הספירה:
3. ההיגד מציין , שהוא מספר הפעימות שכבר נספרו, ולא מספר הפעימות שנותרו.
הערה: הכניסות שבאיור מסומנות CD ו-LD, שמות שמקובלים במונה מטה (CTD). במונה מטה הערך הנוכחי יורד מ-60 לאפס, ואז היו נותרות 35 פעימות וההיגד היה נכון. אבל כותרת הבלוק היא CTU, מונה מעלה, ולכן קוראים אותו כמונה מעלה: CV מציג כמה פעימות כבר נספרו.
למה לא "נכון": ההיגד היה נכון אילו נכתב בו שנותרו 25 פעימות, או אילו הערך הנוכחי היה .
תשובה: לא נכון. המונה הוא מונה מעלה (CTU): כבר נספרו 35 פעימות () מתוך 60 (), ולכן נותרו פעימות.
שאלה 18 · נכון/לא נכון: קוצב זמן TON בבקרת מנוע
באיור לשאלה 18 מוצגת דיאגרמת סולם של בקר מִתַּכנת. דיאגרמת הסולם כוללת קוצב זמן מסוג השהיה בהפעלה (On Delay-TON).
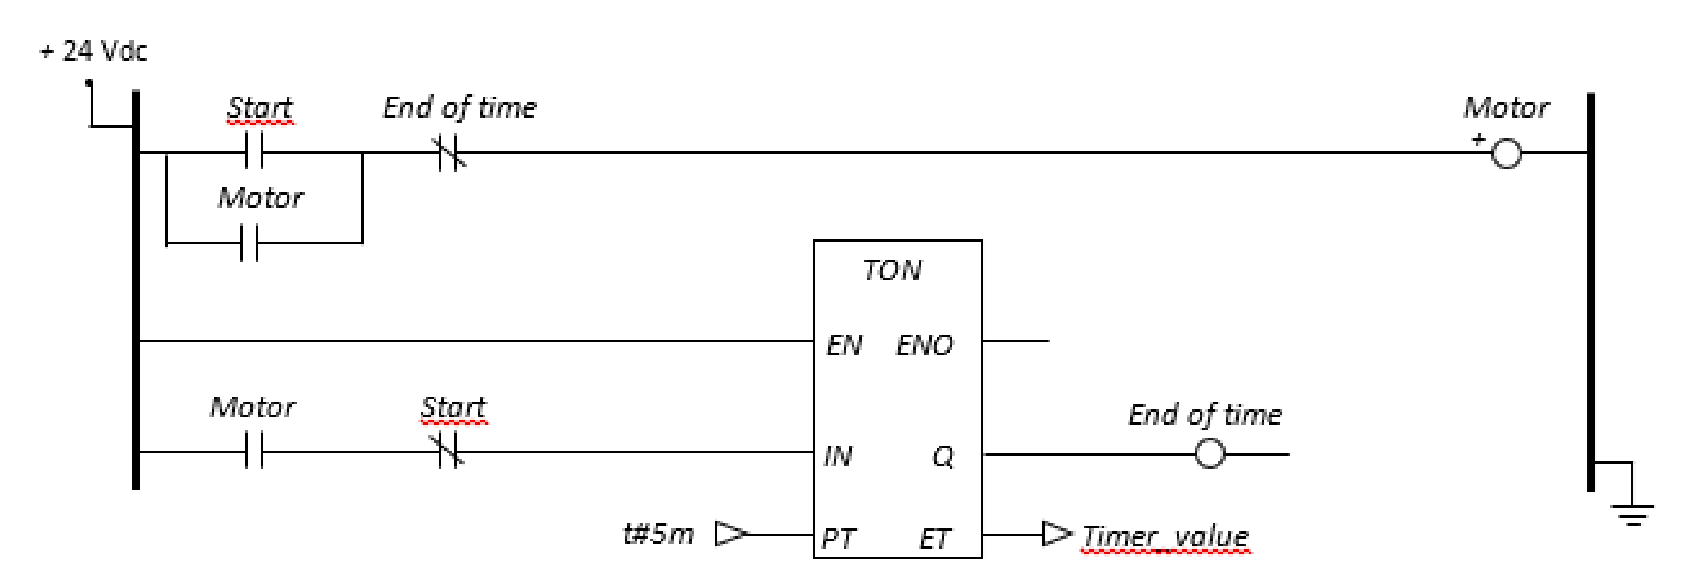
כל לחיצה על הלחצן Start תנתק את המנוע למשך 5 דקות.
•נכון
•לא נכון
◂ פתרון מלא לשאלה 18
פתרון
לא נכון. לחיצה על Start מפעילה את המנוע, והוא פועל 5 דקות (מרגע שחרור הלחצן), עד שקוצב הזמן מנתק אותו.
מבוקש: לבדוק לפי דיאגרמת הסולם שבאיור לשאלה 18 אם לחיצה על Start מנתקת את המנוע למשך 5 דקות.
קוראים את הדיאגרמה שורה אחרי שורה:
1. השורה של המנוע. המגע Start מחובר במקביל למגע Motor, ואחריהם, בטור, מגע סגור (NC) של End of time:
לחיצה על Start מפעילה את המנוע. המגע Motor שבמקביל הוא החזקה עצמית: המנוע ממשיך לפעול גם אחרי שעוזבים את הלחצן.
2. השורה של קוצב הזמן. הכניסה IN של הקוצב TON מקבלת את המגע Motor בטור עם מגע סגור (NC) של Start. הקוצב סופר כשהמנוע פועל והלחצן Start משוחרר. הערך המכוון הוא PT = t#5m, כלומר 5 דקות.
3. בתום 5 דקות. המוצא Q של הקוצב מפעיל את הסליל End of time. המגע הסגור של End of time שבשורה של המנוע נפתח, ההחזקה העצמית נקטעת והמנוע נעצר.
4. אחרי העצירה. המגע Motor שבכניסת הקוצב נפתח, הקוצב מתאפס ו-End of time חוזר ל-0. המנוע נשאר כבוי עד הלחיצה הבאה על Start.
5. המסקנה. לחיצה על Start מפעילה את המנוע לפרק זמן של 5 דקות, ואחריו המנוע נעצר מעצמו. לחיצה נוספת בזמן שהמנוע פועל לא מנתקת אותו: היא רק מאפסת את הקוצב, והספירה של 5 הדקות מתחילה מחדש עם שחרור הלחצן.
למה לא "נכון": בדיאגרמה אין שום מסלול שבו Start מנתק את המנוע. המגע של Start בשורת המנוע הוא מגע פתוח שמפעיל את המנוע. ההיגד היה נכון אילו נכתב שכל לחיצה על Start מפעילה את המנוע למשך 5 דקות.
תשובה: לא נכון. לחיצה על Start מפעילה את המנוע, והוא פועל 5 דקות (מרגע שחרור הלחצן), עד שקוצב הזמן מנתק אותו.