מבחן מה"ט מכטרוניקה 97003 - קיץ 2025 מועד א'
הנדסת מכונות · סמל 97003 · 18 שאלות · פתרון מלא לכל סעיף
מבחן הגמר הממלכתי של מה"ט במכטרוניקה, קיץ 2025 מועד א', כל 18 השאלות כמו בשאלון. לכל סעיף יש תשובה סופית ופתרון מלא ומוסבר, צעד אחרי צעד. נסו לפתור לבד, ואז פתחו את הפתרון.
הנחיות הבחינה
משך הבחינה: ארבע שעות.
מבנה השאלון: חלק א' (80 נקודות) - שאלות פתוחות:
יש לענות על ארבע מתוך שמונה שאלות, לפי הפירוט הבא:
בנושא רכיבים ומתמרים (שאלות 1–3): יש לענות על שאלת חובה אחת;
בנושא מערכות בקרה (שאלות 4–6): יש לענות על שאלת חובה אחת;
בנושא בקרים מתוכנתים וממשק אדם מכונה (שאלות 7–8): יש לענות על שאלת חובה אחת;
וכמו כן יש לענות על שאלה אחת לבחירה חופשית מבין כלל הפרקים.
ערך כל שאלה 20 נקודות.
חלק ב' (20 נקודות) - שאלות נכון או לא נכון (שאלות 9–18):
10 שאלות חובה, ערך כל שאלה 2 נקודות.
סך הכול 100 נקודות.
חומר עזר: 1. מחשבון מדעי (אין להשתמש במחשב כף יד או במחשבון עם תקשורת חיצונית).
2. שלושה ספרי לימוד.
3. קלסר אחד.
4. נוסחאון מה"ט שחולק במכללה, ללא פתרונות.
5. כלי סרטוט.
נוסחאון מה"ט במכטרוניקה - להורדה ב-PDF, 86 עמודים.
שאלה 1 · מד מעוות: משוואות האופיינים וחישוב התארכות
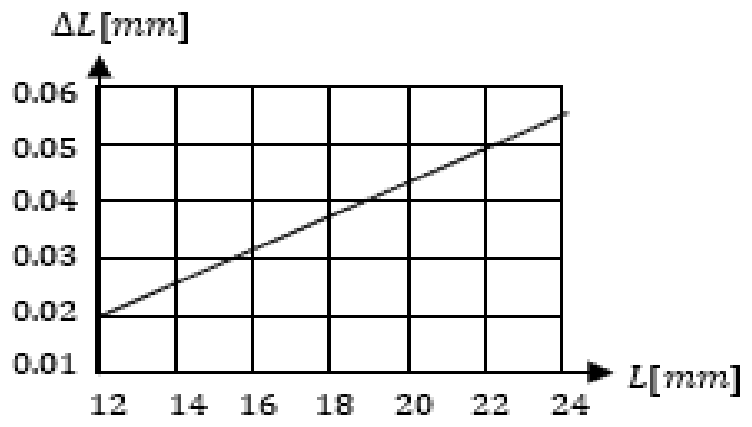
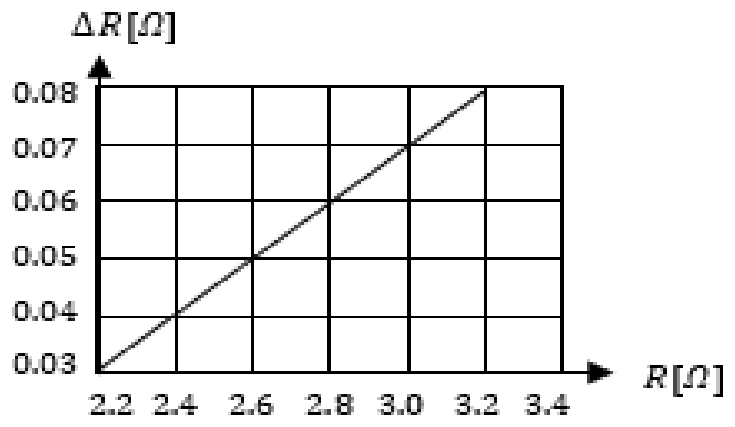
באיור א' לשאלה 1 מוצג אופיין התארכות מד מעוות בתלות באורכו. באיור ב' מוצג אופיין שינוי ההתנגדות של מד המעוות בתלות בהתנגדותו. נתון כי כוח מתיחה של גורם למד המעוות להתארך ב-, וכוח מתיחה של גורם למד המעוות להתארך ב-. כוח המתיחה הוא יחסי (לינארי) להתארכות מד המעוות .
איור א': אופיין התארכות מד המעוות בתלות באורכו.
איור ב': אופיין שינוי התנגדות מד המעוות בתלות בהתנגדותו.
למד המעוות יש שני מאפיינים עיקריים והם המעוות והרגישות, המוגדרים על פי נוסחאות אלה:
•המעוות :
•הרגישות G.F.:
הסבירו בקצרה מה משמעותם של שני מאפיינים אלו?
מתוך איור א', מהי משוואת שינוי התארכות מד המעוות בתלות באורך מד המעוות ?
מתוך איור ב', מהי משוואת שינוי התנגדות מד המעוות בתלות בהתנגדות מד המעוות ?
מהי התארכות מד המעוות בעבור הפעלת כוח מתיחה של ?
◂ פתרון מלא לשאלה 1
סעיף א
המעוות הוא השינוי היחסי באורך של מד המעוות: ההתארכות חלקי האורך המקורי. הרגישות (Gauge Factor) היא היחס בין השינוי היחסי בהתנגדות לבין המעוות: פי כמה השינוי היחסי בהתנגדות גדול מהשינוי היחסי באורך. שני הגדלים הם מספרים בלי יחידות.
מבוקש: להסביר בקצרה את המשמעות של שני המאפיינים של מד המעוות, המעוות והרגישות.
מד מעוות הוא נגד דק שמודבק על הגוף הנמדד. כשהגוף נמתח, מד המעוות נמתח איתו: הוא מתארך ונעשה דק יותר, ולכן ההתנגדות שלו גדלה. שני המאפיינים מתארים את שני השלבים של ההמרה הזאת, מכוח לשינוי אורך ומשינוי אורך לשינוי התנגדות.
1. המעוות (Strain) הוא השינוי היחסי באורך:
כאשר הוא שינוי האורך (התארכות או התקצרות) ו- האורך המקורי. המעוות אומר באיזה חלק מהאורך המקורי שלו השתנה מד המעוות, בעקבות המתיחה לאורך הציר שלו. זה מספר טהור, בלי יחידות, כי מחלקים אורך באורך. מעוות חיובי פירושו מתיחה, ומעוות שלילי פירושו לחיצה.
2. הרגישות (Gauge Factor) היא השינוי היחסי בהתנגדות ביחס למעוות:
כאשר הוא שינוי ההתנגדות ו- ההתנגדות במנוחה. הרגישות אומרת פי כמה השינוי היחסי בהתנגדות גדול מהשינוי היחסי באורך. ככל שהרגישות גדולה יותר, אותו מעוות נותן שינוי התנגדות גדול יותר, וקל יותר למדוד אותו. גם הרגישות היא מספר טהור, והיא תכונה של החומר שממנו עשוי מד המעוות.
תשובה: המעוות הוא השינוי היחסי באורך של מד המעוות: ההתארכות חלקי האורך המקורי. הרגישות היא היחס בין השינוי היחסי בהתנגדות לבין המעוות: פי כמה השינוי היחסי בהתנגדות גדול מהשינוי היחסי באורך. שני הגדלים הם מספרים בלי יחידות.
סעיף ב
, כאשר ו- ב-.
נתון: האופיין שבאיור א' לשאלה 1, קו ישר של ההתארכות כפונקציה של האורך (שניהם במילימטרים).
מבוקש: משוואת הקו, .
האופיין הוא קו ישר, ולכן המשוואה היא מהצורה , כאשר השיפוע ו- האיבר החופשי.
1. קוראים מהגרף שתי נקודות שבהן הקו עובר בדיוק בצומת של קווי הרשת:
•נקודה 1: ,
•נקודה 2: ,
2. השיפוע:
3. מציבים את נקודה 2 כדי למצוא את :
4. המשוואה:
כאשר ו- במילימטרים.
5. בדיקה בנקודה 1: , כמו בגרף. בדיקה בקצה הגרף, : , קצת מעל הקו של , כמו שרואים באיור.
תשובה: , כאשר ו- ב-.
סעיף ג
, כאשר ו- ב-.
נתון: האופיין שבאיור ב' לשאלה 1, קו ישר של שינוי ההתנגדות כפונקציה של ההתנגדות (שני הצירים באוהם).
מבוקש: משוואת הקו, .
גם כאן האופיין הוא קו ישר, ולכן .
1. קוראים מהגרף שתי נקודות שבהן הקו עובר בצומת של קווי הרשת:
•נקודה 1: ,
•נקודה 2: ,
2. השיפוע:
3. מציבים את נקודה 2 כדי למצוא את :
4. המשוואה:
כאשר ו- באוהם.
5. בדיקה בנקודה 1: , כמו בגרף. בדיקה בנקודה שלישית, : , וגם היא על הקו שבאיור.
תשובה: , כאשר ו- ב-.
סעיף ד
(לפי הקו ).
נתון: כוח של גורם להתארכות של , וכוח של גורם להתארכות של . הקשר בין הכוח להתארכות ליניארי.
מבוקש: ההתארכות כשהכוח הוא .
הדרך: קשר ליניארי הוא קו ישר, . מוצאים את ואת משתי הנקודות הנתונות, ואז מציבים .
1. השיפוע, לפי שתי הנקודות הנתונות:
2. מציבים את הנקודה הראשונה כדי למצוא את :
3. משוואת הקו:
כאשר בניוטון ו- במילימטרים.
4. מציבים :
5. בדיקה: בנקודה השנייה מתקבל , כמו שנתון. הכוח נמצא בין שני הכוחות הנתונים, וגם התוצאה נמצאת בין ל-.
הערה: הקו לא עובר בראשית הצירים (), ולכן אי אפשר לחשב ביחס ישר פשוט. חישוב כזה היה נותן , וזו תוצאה שגויה. צריך את משוואת הקו שעובר דרך שתי הנקודות.
תשובה:
שאלה 2 · חיישן קירבה אינפרא-אדום עם מגבר שרת
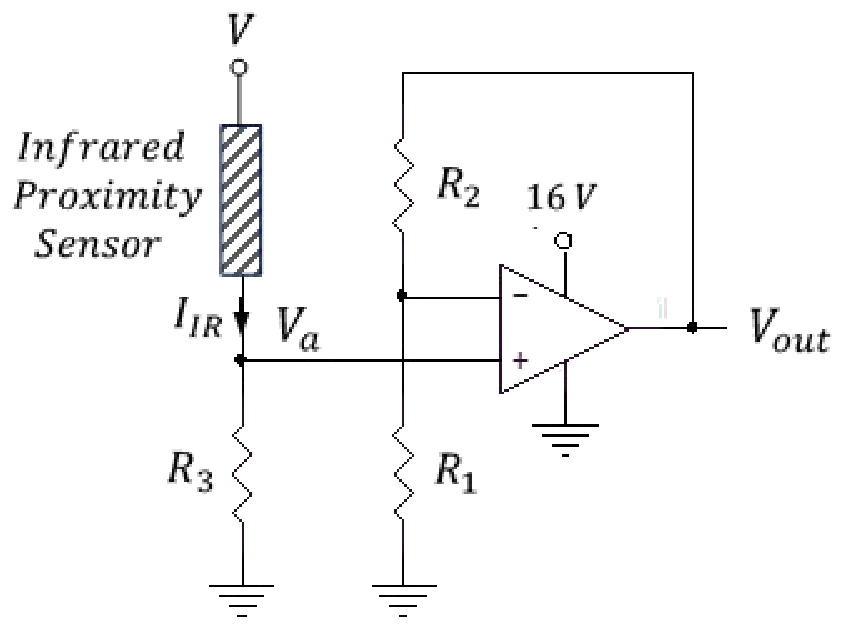
באיור א' לשאלה 2 מוצג מעגל למדידת מרחק באמצעות חיישן קירבה אינפרא-אדום Infrared proximity sensor. המעגל כולל חיישן קירבה, שלושה נגדים ומגבר שרת. בפתרונכם התייחסו למגבר השרת כאידאלי.
באיור ב' לשאלה 2 מתואר אופיין החיישן.
נתון: , , .
איור א' לשאלה 2: מעגל חשמלי למדידת מרחק.
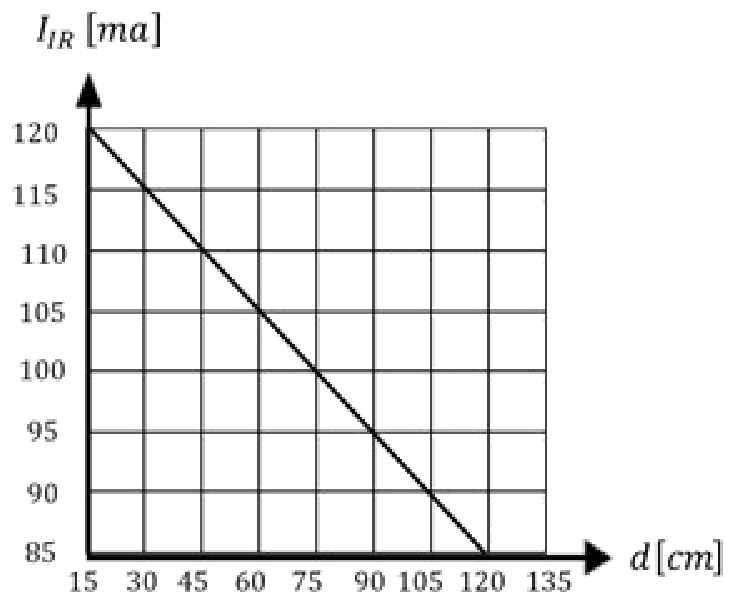
איור ב' לשאלה 2: אופיין חיישן קירבה אינפרא-אדום.
הסבירו, מהו חיישן קירבה אינפרא-אדום. כיצד הוא פועל?
מתוך איור ב' לעיל, מהי הנוסחה המקשרת את זרם החיישן בתלות במרחק? ?
מהו המתח כאשר המרחק הנמדד הוא ?
מדדו את המתח כ-. מהו המרחק שנמדד בעבור מתח מוצא זה?
◂ פתרון מלא לשאלה 2
סעיף א
חיישן קירבה אינפרא-אדום מודד מרחק אל עצם בלי מגע, בעזרת אור אינפרא-אדום שהעין לא רואה. דיודה משדרת קרן אור, הקרן מוחזרת מהחפץ, ורכיב קולט קולט את האור המוחזר. המרחק מחושב לפי הפרש הזמן בין הגל המשודר לגל הנקלט: .
מבוקש: להסביר מהו חיישן קירבה אינפרא-אדום ואיך הוא פועל.
מהו. חיישן קירבה אינפרא-אדום (Infrared Proximity Sensor) הוא חיישן שמגלה עצם ומודד את המרחק אליו בלי מגע, בעזרת אור אינפרא-אדום. זהו אור שאורך הגל שלו ארוך מזה של האור הנראה, ולכן העין לא רואה אותו.
איך הוא פועל. החיישן פועל בשיטה של שידור וקליטה של גל אור:
1. שידור. בצד אחד של החיישן יש דיודה שמשדרת קרן אור אינפרא-אדומה.
2. החזרה. אם יש מכשול (חפץ) בדרכה של הקרן, האור פוגע בו ומוחזר ממנו.
3. קליטה. רכיב קולט שבחיישן (פוטודיודה או פוטוטרנזיסטור) קולט את האור המוחזר.
4. חישוב המרחק. המרחק אל החפץ מחושב לפי הפרש הזמן שבין הגל המשודר לגל הנקלט. הגל עובר את המרחק פעמיים, הלוך וחזור, ולכן לפי הנוסחה מהנוסחאון:
כאשר המרחק הנמדד, מהירות האור () ו- הפרש הזמן בין הגל המשודר לגל הנקלט.
5. מוצא. החיישן מוציא אות חשמלי שתלוי במרחק. בחיישן שבשאלה זהו הזרם , שיורד בקו ישר כשהמרחק גדל (איור ב' לשאלה 2).
בחיישן אינפרא-אדום אפשר למדוד מרחקים קטנים יחסית, ותוצאות המדידה שלו נחשבות מדויקות ואמינות.
תשובה: חיישן קירבה אינפרא-אדום מודד מרחק אל עצם בלי מגע, בעזרת אור אינפרא-אדום שהעין לא רואה. דיודה משדרת קרן אור, הקרן מוחזרת מהחפץ, ורכיב קולט קולט את האור המוחזר. המרחק מחושב לפי הפרש הזמן בין הגל המשודר לגל הנקלט: .
סעיף ב
, כאשר ב- ו- ב-.
מבוקש: הנוסחה של האופיין שבאיור ב' לשאלה 2, .
האופיין הוא קו ישר יורד, ולכן הנוסחה היא מהצורה , כאשר השיפוע (שלילי) ו- האיבר החופשי.
1. קוראים מהגרף את שתי נקודות הקצה של הקו:
•נקודה 1: ,
•נקודה 2: ,
2. השיפוע:
3. מציבים את נקודה 1 כדי למצוא את :
4. הנוסחה:
כאשר במיליאמפר ו- בסנטימטרים. בצורה מדויקת: .
5. בדיקה בנקודה שלישית מהגרף, : , כמו בגרף.
תשובה: , כאשר ב- ו- ב-.
סעיף ג
(זרם החיישן הוא ).
נתון: מרחק , , מגבר שרת אידיאלי, והאופיין מסעיף ב.
מבוקש: המתח .
קריאת המעגל (איור א' לשאלה 2):
•החיישן מחובר בין מקור המתח לבין הצומת , והוא מזרים אל הצומת את הזרם (לפי החץ שבאיור).
•מהצומת יוצאים הנגד אל האדמה, והחיבור אל הכניסה הלא מהפכת (+) של מגבר השרת.
•למגבר שרת אידיאלי יש התנגדות כניסה אינסופית, ולכן לא נכנס זרם לכניסה (+). כל הזרם זורם דרך אל האדמה.
1. זרם החיישן במרחק של , לפי האופיין:
2. חוק אוהם על . ממירים את הזרם לאמפר, :
תשובה:
סעיף ד
(ההגבר , , ).
נתון: , , , והאופיין מסעיף ב.
מבוקש: המרחק שנמדד.
הדרך: הולכים אחורה לאורך המעגל. מ- אל דרך ההגבר של המגבר, מ- אל זרם החיישן לפי חוק אוהם, ומהזרם אל המרחק לפי האופיין.
1. ההגבר של המגבר. המתח נכנס לכניסה הלא מהפכת (+). המוצא חוזר אל הכניסה המהפכת (-) דרך , ומהכניסה המהפכת יוצא אל האדמה. זהו מגבר לא מהפך, וההגבר שלו לפי הנוסחה מהנוסחאון:
(שתי ההתנגדויות בקילו-אוהם, והיחידות מצטמצמות.)
ההסבר: במגבר אידיאלי עם משוב שלילי המתחים בשתי הכניסות שווים, ולכן גם בכניסה (-) המתח הוא . הנגדים ו- הם מחלק מתח של : .
2. המתח :
3. זרם החיישן, לפי חוק אוהם על :
4. המרחק, מהאופיין :
5. בדיקה: המרחק נמצא בתחום האופיין (בין ל-). הוא קצת גדול מ- של סעיף ג, ואכן המתח קצת קטן יותר: בסעיף ג המוצא היה . המוצא קטן ממתח ההזנה של המגבר (), ולכן המגבר לא ברוויה.
הערה: אם מעגלים את השיפוע ל-, מתקבל . ההבדל נובע מהעיגול בלבד.
תשובה:
שאלה 3 · מגבה הידראולי: חוק פסקל ולחץ הידרוסטטי
באיור לשאלה 3 מתואר מַגְבֵּהַ (ג'ק) הידראולי להרמת מכוניות. הפעלת כוח מאפשרת הרמת מכונית שמשקלה , כאשר . המַגְבֵּהַ בנוי משתי בוכנות 1 ו-2 בגדלים שונים, כפי שאפשר לראות באיור. אמבטיית השמן היא אטומה ומחברת בין שתי הבוכנות.
נתון:
•משקל המכונית , שתי הבוכנות באותו גובה: .
•שטחי הבוכנות: , .
•צפיפות השמן: , תאוצת הכובד: .
•המרת יחידות כוח: .
•המרת יחידות לחץ: .
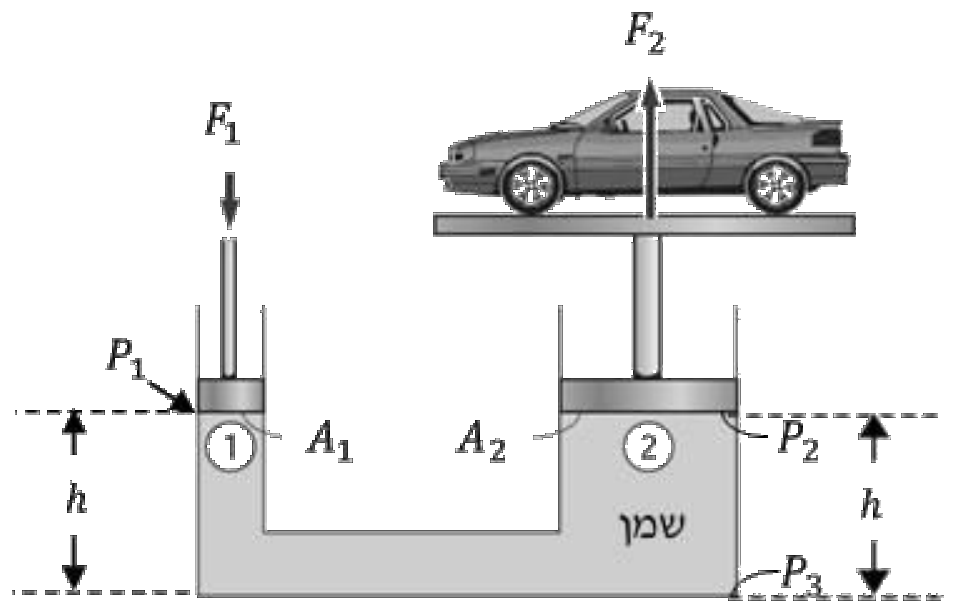
מהו עקרון הפעולה של המַגְבֵּהַ (ג'ק) ההידראולי המוצג באיור? כתבו נוסחה מתאימה.
מהו הכוח המאפשר הרמת המכונית? רשמו תשובתכם ביחידות .
מהו הלחץ , הנראה באיור בפינה הימנית התחתונה? רשמו תשובתכם ביחידות .
מהו אחוז לחץ עמוד השמן בגובה , מתוך הלחץ ?
◂ פתרון מלא לשאלה 3
סעיף א
המגבה פועל לפי חוק פסקל: לחץ שמופעל על נוזל כלוא מועבר בשווה לכל הנוזל. לכן הלחץ מתחת לשתי הבוכנות שווה, , כלומר ו-. מכיוון ש-, כוח קטן מרים משא גדול .
מבוקש: עקרון הפעולה של המגבה ההידראולי שבאיור לשאלה 3, עם נוסחה מתאימה.
העיקרון: חוק פסקל. לחץ שמופעל על נוזל כלוא במכל אטום מועבר בשווה לכל נקודה בנוזל. השמן כמעט לא נדחס, ולכן הוא מעביר את הלחץ מבוכנה לבוכנה.
1. הכוח לוחץ על הבוכנה הקטנה (בוכנה 1), ויוצר בשמן שמתחתיה לחץ. לפי הנוסחה מהנוסחאון, לחץ הוא כוח חלקי שטח:
2. אמבטיית השמן אטומה, ושתי הבוכנות באותו גובה. לכן הלחץ מתחת לבוכנה הגדולה (בוכנה 2) שווה ללחץ מתחת לבוכנה הקטנה:
3. הלחץ פועל על השטח הגדול , ויוצר כוח כלפי מעלה שמרים את המכונית:
4. מכאן הנוסחה של המגבה:
5. מכיוון ש-, מתקבל : כוח קטן על הבוכנה הקטנה מרים משא כבד על הבוכנה הגדולה. הכוח מוגבר פי .
המחיר: נפח השמן נשמר, ולכן הבוכנה הקטנה צריכה לעבור דרך ארוכה כדי שהבוכנה הגדולה תעלה מעט, . הבוכנה הקטנה מניעה כמות קטנה של שמן, והכמות הזאת מתפזרת על השטח הגדול של הבוכנה הגדולה, שנעה לאט יותר אבל בכוח גדול יותר.
תשובה: המגבה פועל לפי חוק פסקל: לחץ שמופעל על נוזל כלוא מועבר בשווה לכל הנוזל. לכן , כלומר ו-. מכיוון ש-, כוח קטן מרים משא גדול .
סעיף ב
(שהם ).
נתון: משקל המכונית (כלומר , קילוגרם-כוח), , , והמרת היחידות שבשאלה: .
מבוקש: הכוח , בניוטון.
1. מציבים בנוסחת המגבה מסעיף א:
2. ממירים לניוטון. לפי הנתון , כלומר :
3. בדיקה: היחס בין השטחים הוא , ולכן הכוח הדרוש קטן פי ממשקל המכונית. משקל המכונית הוא , ואכן .
הערה: ההמרה שנתונה בשאלה מעגלת את תאוצת הכובד ל-. פותרים לפיה, כמו שנתון.
תשובה:
סעיף ג
נתון: מסעיף ב, , , , .
מבוקש: הלחץ בתחתית אמבטיית השמן, בפסקל.
הדרך: הנקודה נמצאת בעומק מתחת לבוכנות. הלחץ בה הוא הלחץ שמתחת לבוכנה () ועוד הלחץ ההידרוסטטי של עמוד השמן שגובהו . לפי הנוסחה מהנוסחאון, הפרש הלחצים בין שתי נקודות בנוזל הוא , כאשר צפיפות הנוזל, תאוצת הכובד ו- הפרש הגובה. לכן:
1. הלחץ מתחת לבוכנה 1:
2. ממירים את הצפיפות ליחידות תקניות. גרם אחד הוא , וסנטימטר מעוקב אחד הוא :
3. ממירים את הגובה: .
4. לחץ עמוד השמן:
בדיקת היחידות: .
5. הלחץ בתחתית:
6. בדיקה דרך הבוכנה השנייה: . זה אותו לחץ כמו , כצפוי מחוק פסקל, ולכן גם מהצד של בוכנה 2 מתקבל אותו .
תשובה: (כ-)
סעיף ד
כ-
נתון: לחץ עמוד השמן והלחץ , שניהם מסעיף ג.
מבוקש: איזה אחוז מהלחץ הוא לחץ עמוד השמן.
1. לחץ עמוד השמן הוא ההפרש . מחלקים אותו ב- ומכפילים ב-:
2. משמעות: לחץ עמוד השמן קטן לעומת הלחץ שיוצרת הבוכנה, פחות מ- ממנו. לכן הלחץ בתחתית האמבטיה גבוה רק במעט מהלחץ שמתחת לבוכנות.
תשובה: לחץ עמוד השמן הוא כ- מהלחץ .
שאלה 4 · מעגל R-C: תגובה לאות הלם ולאות מדרגה
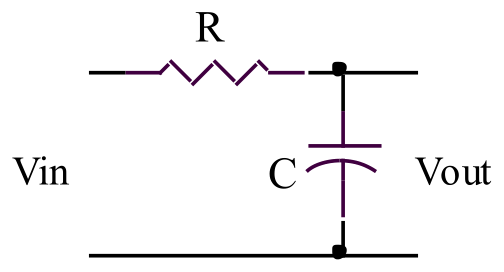
באיור לשאלה 4 מוצג מעגל חשמלי, שהוא חלק ממערכת בקרה. מעגל זה מהווה פיגור מסדר ראשון.
נתון: , .
במעגל הנתון מסרו אות הלם במבוא, :
מהו אות המוצא במישור לפלס, ?
מהו אות המוצא במישור הזמן, ?
מהו אות המוצא בזמן , ?
מהו אות המוצא במצב המתמיד, ?
במעגל הנתון מסרו אות מדרגה של 3 יחידות :
מהו אות המוצא במישור לפלס?
מהו אות המוצא במישור הזמן?
מהו אות המוצא בזמן ?
מהו אות המוצא במצב המתמיד, ?
◂ פתרון מלא לשאלה 4
סעיף א
נתון: מעגל R-C (איור לשאלה 4) עם ו-. אות המבוא הוא הלם יחידה, שהתמרת לפלס שלו היא .
מבוקש: אות המוצא במישור לפלס, .
פונקציית התמסורת של המעגל. הנגד מחובר בטור, והמוצא נלקח על הקבל. במישור לפלס עכבת הקבל היא , והמעגל הוא מחלק מתח:
זו הצורה של פיגור מסדר ראשון, כאשר הוא קבוע הזמן של המעגל.
1. קבוע הזמן:
2. אות המוצא הוא מכפלת אות המבוא בפונקציית התמסורת:
3. צורה שקולה, אחרי חלוקת המונה והמכנה ב-:
תשובה:
נתון: מסעיף 1, עם .
מבוקש: אות המוצא במישור הזמן, כלומר התמרת לפלס ההפוכה של .
1. מביאים את הביטוי לצורה שמופיעה בטבלת ההתמרות. הזוג המתאים: במישור לפלס הוא במישור הזמן. מוציאים את מהמכנה:
2. ההתמרה ההפוכה, עם :
זו התגובה של מערכת מסדר ראשון לכניסת הלם, כמו בנוסחאון.
3. מציבים :
כאשר בשניות ו-.
4. משמעות: ברגע ההלם המוצא קופץ לערך , ומשם הוא דועך אקספוננציאלית לאפס, עם קבוע זמן של .
תשובה:
נתון: מסעיף 2.
מבוקש: ערך המוצא ברגע .
1. ממירים את הזמן לשניות: .
2. המעריך:
3. האקספוננט:
4. מציבים:
בדיקת סבירות: עבר פחות מקבוע זמן אחד (), ולכן המוצא עוד לא ירד ל- מהערך ההתחלתי. הוא עומד על כ- מ-.
תשובה:
נתון: מסעיף 2.
מבוקש: ערך המוצא במצב המתמיד, כלומר כאשר שואף לאינסוף.
1. כאשר המעריך שואף למינוס אינסוף, והאקספוננט שואף לאפס:
2. בדיקה לפי משפט הערך הסופי, :
3. משמעות: ההלם טוען את הקבל ברגע אחד. אחריו המבוא חוזר לאפס, והקבל מתפרק דרך הנגד עד שהמתח עליו מתאפס. התגובה של המערכת לאות הלם שואפת לאפס במצב המתמיד.
תשובה:
סעיף ב
נתון: פונקציית התמסורת של המעגל, (מסעיף א), ואות מבוא מדרגה בגובה 3, שהתמרת לפלס שלו היא .
מבוקש: אות המוצא במישור לפלס.
1. אות המוצא הוא מכפלת אות המבוא בפונקציית התמסורת:
2. מכפילים את המכנים:
תשובה:
נתון: מסעיף 1.
מבוקש: אות המוצא במישור הזמן.
הדרך: מפרקים את הביטוי לשברים חלקיים, שכל אחד מהם מופיע בטבלת ההתמרות.
1. כותבים את הפירוק:
2. מוצאים את המקדמים. מכפילים ב- ומציבים : . מכפילים ב- ומציבים : . לכן:
3. התמרה הפוכה לכל איבר. הוא מדרגת יחידה, ו- הוא :
זו התגובה של מערכת מסדר ראשון לכניסת מדרגה, כמו בנוסחאון.
4. מציבים :
כאשר בשניות ו-.
5. משמעות: המוצא מתחיל מאפס ועולה אקספוננציאלית אל , עם קבוע זמן של . זו טעינה של קבל דרך נגד.
תשובה:
נתון: מסעיף 2.
מבוקש: ערך המוצא ברגע .
1. ממירים את הזמן לשניות: .
2. המעריך:
3. האקספוננט:
4. מציבים:
בדיקת סבירות: עבר פחות מקבוע זמן אחד (), ולכן המוצא עוד לא הגיע ל- מהערך הסופי. הוא עומד על כ- מ-.
תשובה:
נתון: מסעיף 2.
מבוקש: ערך המוצא במצב המתמיד.
1. כאשר האקספוננט שואף לאפס:
2. בדיקה לפי משפט הערך הסופי, :
3. משמעות: במצב המתמיד הקבל טעון עד הסוף, לא זורם זרם דרך הנגד, ואין עליו מפל מתח. לכן המוצא שווה למבוא: 3 יחידות (). ההגבר של המעגל במצב המתמיד הוא .
תשובה:
שאלה 5 · בקר PD: תגובה לאות שגיאה, ומשוואת בקר PID
הסבירו מהו בקר מסוג PD. רשמו את משוואת בקר זה והסבירו משמעות כל משתנה במשוואה.
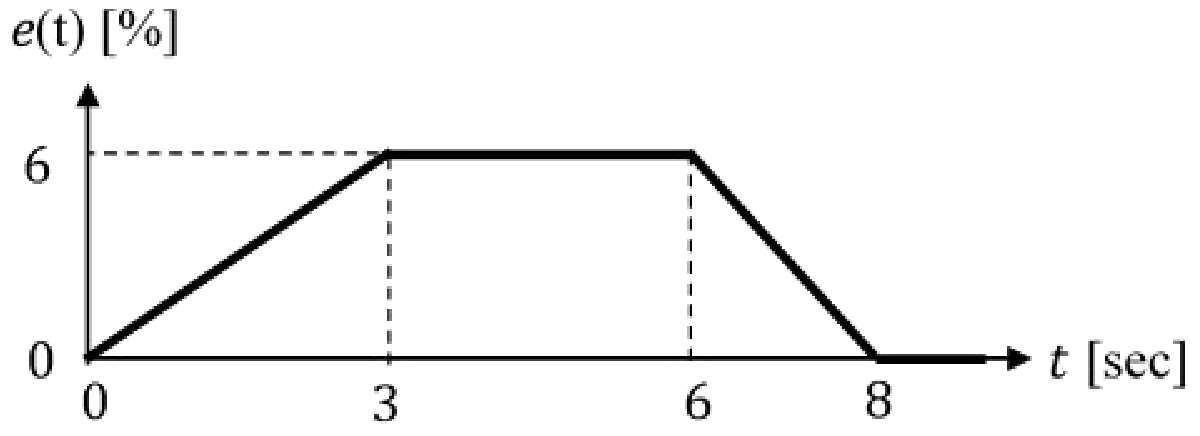
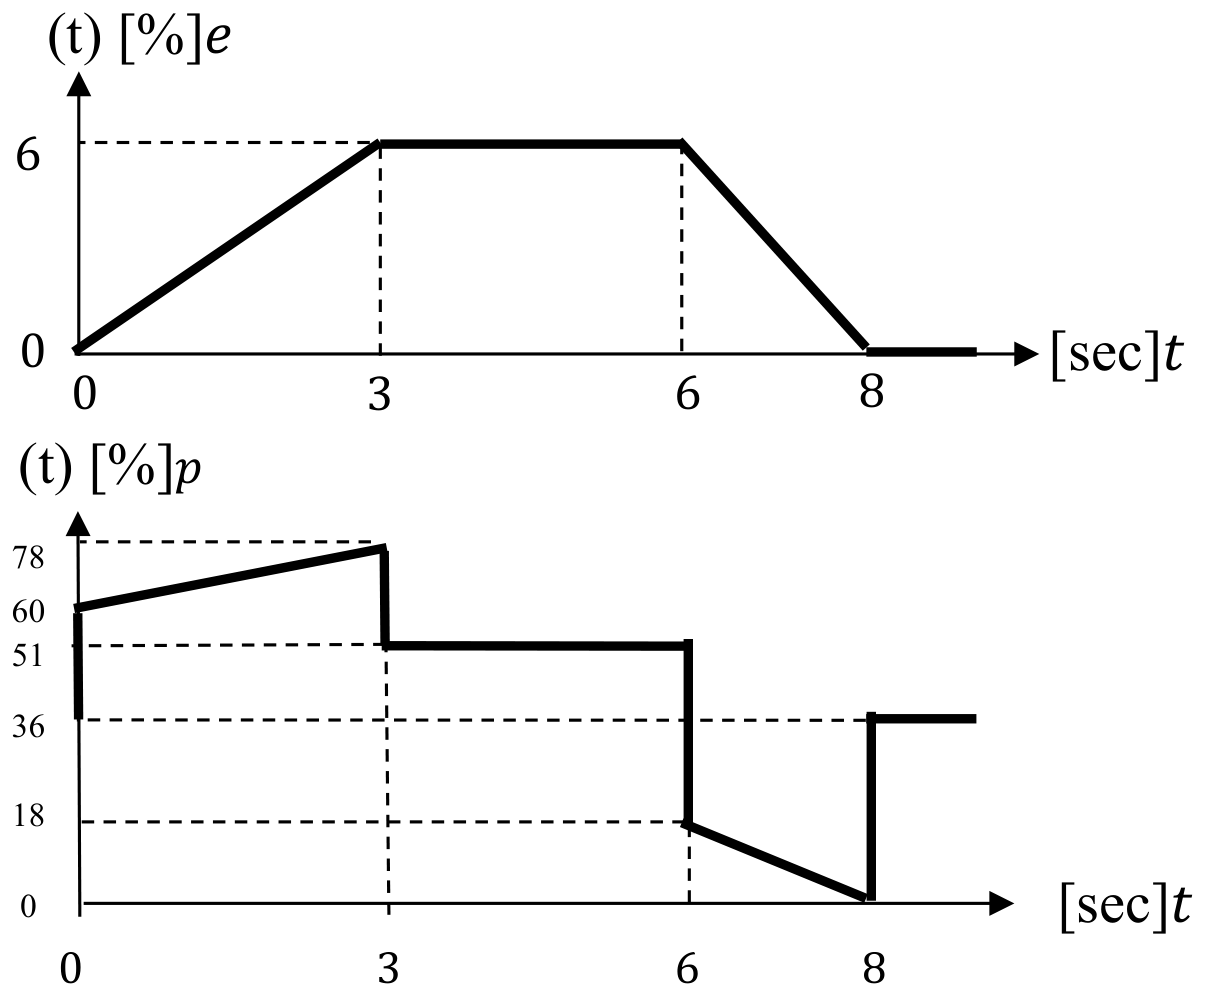
באיור לשאלה 5 מתואר אות שגיאה במבוא בקר מסוג PD בעל הנתונים הבאים:
תפוקת הבקר כשהשגיאה שווה לאפס , קבועי הבקר: , .
חשבו את תגובת הבקר לאות המתואר באיור לשאלה, בזמנים: , , , , , , , .
העתיקו למחברתכם את אות השגיאה ושרטטו מתחתיו את אות התגובה של הבקר.
ציינו בשרטוטכם זמנים וערכי תגובה משמעותיים.
מהו בקר מסוג PID? רשמו משוואת הבקר וסמנו בכל חלק של המשוואה את סוג הבקר שהיא מייצגת.
◂ פתרון מלא לשאלה 5
סעיף א
בקר PD (Proportional Derivative) הוא בקר שהיציאה שלו מגיבה גם לגודל השגיאה (החלק היחסי, P) וגם לקצב השינוי שלה (החלק הנגזר, D). המשוואה: , כאשר יציאת הבקר, השגיאה, ההגבר היחסי, ההגבר הנגזר (ביחידות זמן) ו- יציאת הבקר כשהשגיאה אפס.
מבוקש: להסביר מהו בקר PD, לרשום את המשוואה שלו ולהסביר כל משתנה בה.
מהו בקר PD. בקר PD (Proportional Derivative) הוא בקר שהיציאה שלו מורכבת משתי פעולות:
1. פעולה יחסית (P). היציאה מגיבה ביחס ישר לגודל השגיאה ברגע הנוכחי.
2. פעולה נגזרת (D). היציאה מגיבה לקצב השינוי של השגיאה (לנגזרת שלה). כשהשגיאה משתנה מהר, הבקר מגיב מיד וחזק, עוד לפני שהשגיאה הספיקה לגדול. כך התגובה מוקדמת יותר והתנודות מרוסנות. כשהשגיאה קבועה, החלק הנגזר שווה לאפס.
משוואת הבקר (מהנוסחאון):
• - יציאת (תפוקת) הבקר, באחוזים.
• - השגיאה, באחוזים: ההפרש בין הערך הרצוי לבין הערך הנמדד.
• - קצב השינוי של השגיאה, באחוזים לשנייה.
• - ההגבר היחסי של הבקר (Proportional Gain), ללא יחידות.
• - ההגבר הנגזר של הבקר (Derivative Gain), ביחידות של זמן (sec).
• - יציאת הבקר כאשר השגיאה שווה לאפס, באחוזים.
תשובה: בקר PD הוא בקר שהיציאה שלו מגיבה גם לגודל השגיאה (החלק היחסי) וגם לקצב השינוי שלה (החלק הנגזר). המשוואה: , כאשר יציאת הבקר, השגיאה, ההגבר היחסי, ההגבר הנגזר (ביחידות זמן) ו- יציאת הבקר כשהשגיאה אפס.
סעיף ב
, , , , , , , . בשרטוט: קפיצה מ-36% ל-60% ב-, עלייה בקו ישר עד 78%, קפיצה ל-54% ב-, קו אופקי עד , קפיצה ל-18%, ירידה בקו ישר עד 0%, וקפיצה חזרה ל-36% ב-.
נתון: בקר PD עם , ו-, ואות השגיאה שבאיור לשאלה 5.
מבוקש: תפוקת הבקר ברגעים , , , , , , , , ושרטוט של תגובת הבקר מתחת לאות השגיאה.
משוואת הבקר, מסעיף א:
מציבים את הקבועים. המכפלה היא , ולכן:
שלב 1: קריאת אות השגיאה. בכל קטע צריך את ערך השגיאה (באחוזים) ואת השיפוע שלה (באחוזים לשנייה):
הסימון פירושו רגע לפני , והסימון פירושו רגע אחרי. בנקודות השבירה של הגרף השגיאה עצמה רציפה, אבל השיפוע שלה משתנה בבת אחת. לכן החלק הנגזר, ואיתו תפוקת הבקר, קופצים בנקודות האלה.
1.
2.
3.
4.
5.
6.
7.
8.
שלב 3: השרטוט. מעתיקים את אות השגיאה, ומתחתיו, על אותו ציר זמן, משרטטים את :
•לפני : קו אופקי ב-36%.
•ב-: קפיצה מעלה מ-36% ל-60%, כי החלק הנגזר נכנס בבת אחת.
•בין ל-: קו ישר עולה מ-60% ל-78%. כאן החלק הנגזר קבוע ורק החלק היחסי גדל: .
•ב-: קפיצה מטה מ-78% ל-54%, כי השיפוע של השגיאה מתאפס.
•בין ל-: קו אופקי ב-54%.
•ב-: קפיצה מטה מ-54% ל-18%, כי השיפוע נעשה שלילי.
•בין ל-: קו ישר יורד מ-18% ל-0%. כאן , כי החלק הנגזר () מבטל בדיוק את .
•ב-: קפיצה מעלה מ-0% ל-36%.
•אחרי : קו אופקי ב-36%.
על ציר הזמן מסמנים את הרגעים 0, 3, 6, 8, ועל ציר התפוקה את הערכים 0, 18, 36, 54, 60, 78.
הערה על הסרטוט המצורף: הרמה שבין ל- מסומנת בו על הציר במספר 51. הערך הנכון, לפי החישוב, הוא 54%.
תשובה: , , , , , , , .
סעיף ג
בקר PID משלב שלוש פעולות בקרה: יחסית (P), אינטגרלית (I) ונגזרת (D). המשוואה: . האיבר הראשון הוא החלק היחסי (P), השני החלק האינטגרלי (I), השלישי החלק הנגזר (D), ו- קבוע.
מבוקש: להסביר מהו בקר PID, לרשום את המשוואה שלו, ולסמן איזה סוג בקר מייצג כל חלק במשוואה.
מהו בקר PID. בקר PID (Proportional Integral Derivative) משלב שלוש פעולות בקרה: יחסית, אינטגרלית ונגזרת. היציאה שלו מגיבה לגודל השגיאה ברגע הנוכחי, לשגיאה שהצטברה לאורך הזמן, ולקצב השינוי של השגיאה. השילוב נותן תגובה מהירה, בלי שגיאה במצב המתמיד ועם ריסון של תנודות.
משוואת הבקר (מהנוסחאון):
כאן הוא ההגבר היחסי (ללא יחידות), ההגבר האינטגרלי (ביחידות של ) ו- ההגבר הנגזר (ביחידות של sec).
תשובה: בקר PID משלב פעולה יחסית, אינטגרלית ונגזרת: . האיבר הראשון הוא החלק היחסי (P), השני החלק האינטגרלי (I), השלישי החלק הנגזר (D), ו- קבוע.
שאלה 6 · חוג סגור: פונקציית תמסורת ויציבות לפי ראוט
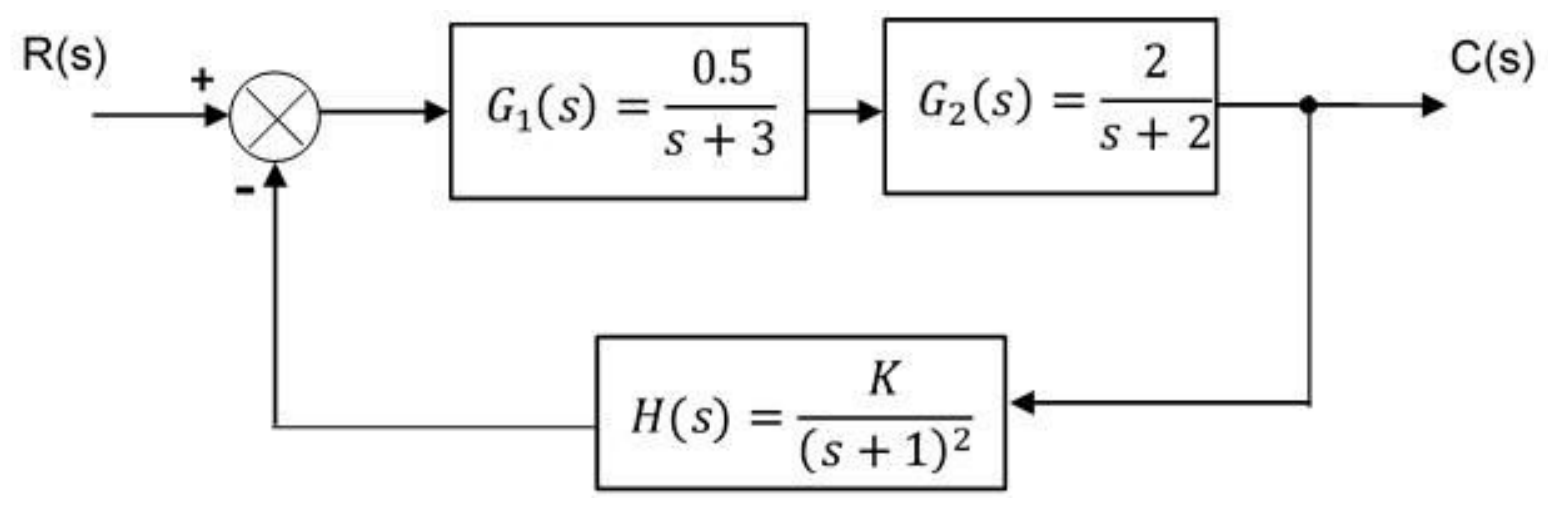
באיור לשאלה 6 מוצגת סכמת מלבנים של מערכת בקרה בחוג סגור:
מהי פונקציית התמסורת: ?
מהי המשוואה האופיינית של מערכת הבקרה?
לפי הקריטריון של ראוט - Routh, מהו תחום הערכים של שעבורו מערכת הבקרה תהיה יציבה?
◂ פתרון מלא לשאלה 6
סעיף א
נתון (מאיור לשאלה 6): בענף הקדמי שני מלבנים בטור, ו-. בענף המשוב , והמשוב נכנס למסכם בסימן שלילי.
מבוקש: פונקציית התמסורת בחוג סגור, .
נוסחת החוג הסגור למשוב שלילי היא הענף הקדמי חלקי אחד ועוד החוג הפתוח:
1. הענף הקדמי. מלבנים בטור מוכפלים זה בזה:
2. מציבים בנוסחת החוג הסגור:
3. מכפילים את המונה ואת המכנה ב-:
4. פותחים את המכפלה שבמכנה, עם , איבר אחר איבר:
5. התוצאה:
המונה, בצורה פתוחה, הוא .
תשובה:
סעיף ב
מבוקש: המשוואה האופיינית של מערכת הבקרה.
המשוואה האופיינית מתקבלת כשמשווים לאפס את המכנה של פונקציית התמסורת בחוג סגור. זה שקול לתנאי . השורשים שלה הם הקטבים של המערכת, והם שקובעים אם המערכת יציבה.
1. המכנה של מסעיף א:
2. משווים לאפס:
המשוואה מסדר רביעי, כלומר למערכת ארבעה קטבים, והמיקום שלהם תלוי בהגבר .
תשובה:
סעיף ג
המערכת יציבה עבור .
נתון: המשוואה האופיינית מסעיף ב, .
מבוקש: תחום הערכים של שבו המערכת יציבה, לפי קריטריון ראוט.
קריטריון ראוט: בונים טבלה ממקדמי המשוואה האופיינית. המערכת יציבה אם כל האיברים בעמודה הראשונה של הטבלה חיוביים, כלומר אין בעמודה הזאת החלפת סימן.
המקדמים: , , , , .
בניית הטבלה. בשתי השורות הראשונות רושמים את המקדמים לסירוגין: בשורת את , ובשורת את . כל איבר בשורות הבאות מחושב משתי השורות שמעליו, לפי טבלת ראוט למערכת מסדר רביעי שבנוסחאון.
1. שורת :
2. שורת :
3. שורת :
הטבלה המלאה:
תנאי היציבות. שלושת האיברים הראשונים בעמודה הראשונה (, , ) חיוביים תמיד. נשארים שני תנאים:
1. מהשורה של :
2. מהשורה של :
שני התנאים צריכים להתקיים יחד:
משמעות הגבולות: כאשר שורת מתאפסת, ולמערכת יש זוג קטבים על הציר המדומה (תנודות קבועות, גבול היציבות). כאשר האיבר החופשי של המשוואה האופיינית מתאפס, ויש קוטב בראשית הצירים.
תשובה: המערכת יציבה עבור .
שאלה 7 · כרטיסי מבוא ומוצא של בקר מתכנת
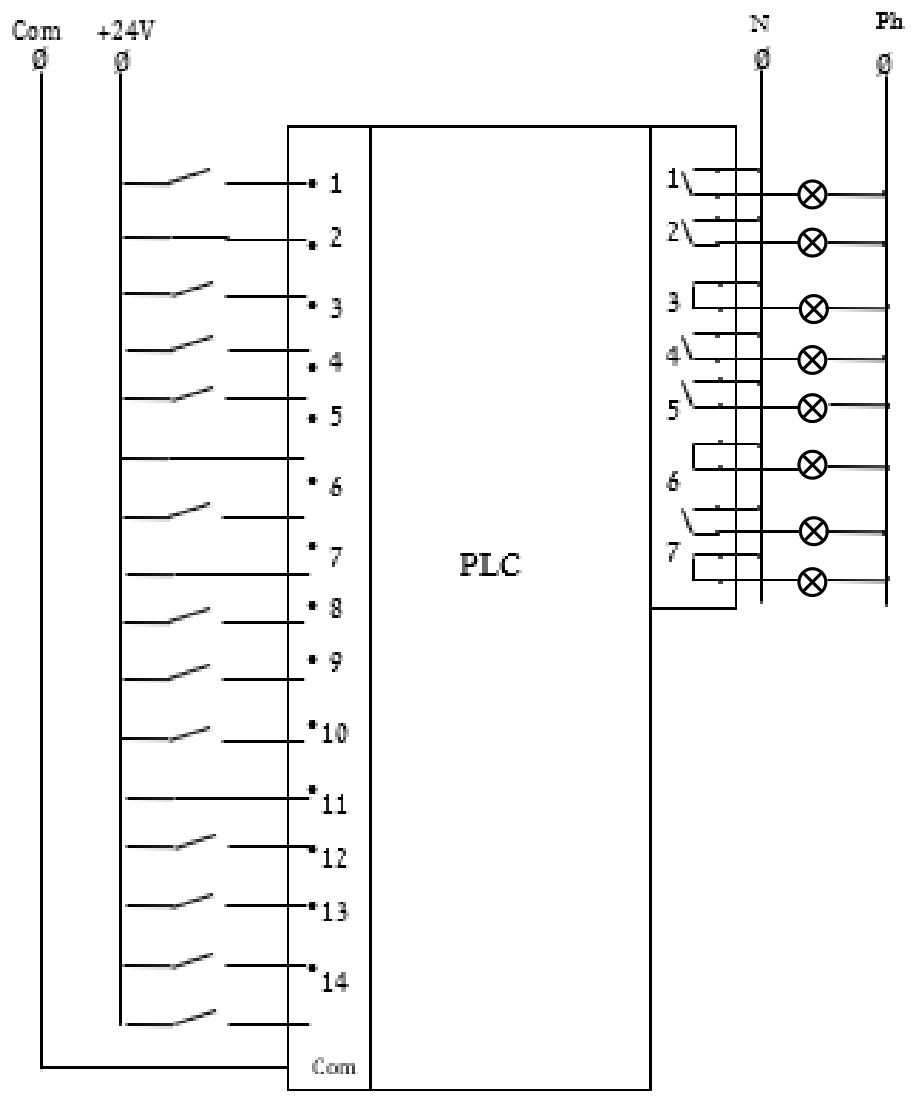
באיור לשאלה 7 מוצג חיבור נתונים ספרתיים לכרטיסי מבוא ומוצא של בקר מִתַּכנת. בכרטיס המוצא ישנם שמונה ממסרים אשר חלקם מופעלים (המגעות תפוסות) וחלקם אינם מופעלים.
מהם סוגי כרטיסי המבוא בבקר המִתַּכנת הנתון? מה תפקידם של כרטיסים אלו?
מהם סוגי כרטיסי המוצא בבקר המִתַּכנת הנתון? מה תפקידם של כרטיסים אלו?
מהי תופעת הקשת החשמלית בכרטיסי המוצא בבקר המִתַּכנת?
בהתייחס לאיור לשאלה 7, מהם מספרי המבואות שמזינים רמה לוגית 1?
מהם מספרי המבואות שמזינים רמה לוגית 0?
בהתייחס לאיור לשאלה 7, מהם מספרי המוצאים שבהם הממסרים מופעלים?
מהם מספרי המוצאים שבהם הממסרים אינם מופעלים?
◂ פתרון מלא לשאלה 7
סעיף א
כרטיסי המבוא מתחלקים לשני סוגים: ספרתיים ותקביליים (אנלוגיים). כרטיס מבוא ספרתי מדווח לבקר על אירועים ועל מצבים לוגיים (0 או 1), למשל מתג פתוח או סגור. כרטיס מבוא תקבילי אוסף מידע כמותי על ערכים במערכת, כמו טמפרטורה, לחץ או מפלס. באיור לשאלה 7 כרטיס המבוא הוא ספרתי.
מבוקש: סוגי כרטיסי המבוא של הבקר המתכנת, והתפקיד של כל סוג.
כרטיסי המבוא מעבירים אל הבקר מידע מהשטח. הם מתחלקים לשני סוגים:
1. כרטיס מבוא ספרתי (דיגיטלי). כל מבוא מקבל אחד משני מצבים: יש מתח (1 לוגי) או אין מתח (0 לוגי). תפקיד הכרטיס הוא לדווח לבקר על אירועים ועל מצבים לוגיים, כדי שהבקר יוכל לבקר אותם: לחצן לחוץ או משוחרר, מתג גבול, חיישן קירבה, מגע עזר של מגען. הכרטיס גם מתאים את מתח השטח (בדרך כלל במתח ישר) לרמות המתח של המעבד, ומבודד ביניהם.
2. כרטיס מבוא תקבילי (אנלוגי). כל מבוא מקבל אות רציף, מתח (למשל 0 עד ) או זרם (4 עד ), וממיר אותו למספר בעזרת ממיר A/D. תפקיד הכרטיס הוא לאסוף מידע כמותי על הערכים שקיימים במערכת: טמפרטורה, לחץ, מפלס, ספיקה, מהירות.
בבקר שבאיור לשאלה 7 כרטיס המבוא הוא ספרתי: לכל מבוא מחובר מתג, שמחבר אליו את הקו של או מנתק אותו. הנקודה Com של הכרטיס מחוברת לקוטב השני של הספק, וכך נסגר המעגל של כל מבוא.
תשובה: כרטיסי המבוא מתחלקים לשני סוגים: ספרתיים ותקביליים. כרטיס מבוא ספרתי מדווח לבקר על אירועים ועל מצבים לוגיים (0 או 1). כרטיס מבוא תקבילי אוסף מידע כמותי על הערכים שבמערכת. באיור לשאלה 7 כרטיס המבוא הוא ספרתי.
סעיף ב
כרטיסי המוצא מתחלקים לשני סוגים: ספרתיים ותקביליים (אנלוגיים). כרטיס מוצא ספרתי מפעיל או מפסיק את הצרכנים המבוקרים (נורות, מגענים, ברזים חשמליים). כרטיס מוצא תקבילי מאפשר ויסות רציף של משתני הצרכנים, כמו מהירות מנוע או מידת הפתיחה של שסתום. באיור לשאלה 7 כרטיס המוצא הוא ספרתי, מסוג ממסר.
מבוקש: סוגי כרטיסי המוצא של הבקר המתכנת, והתפקיד של כל סוג.
כרטיסי המוצא מעבירים את ההחלטות של הבקר אל הצרכנים שבשטח. גם הם מתחלקים לשני סוגים:
1. כרטיס מוצא ספרתי (דיגיטלי). כל מוצא נמצא באחד משני מצבים: מופעל או מופסק. תפקיד הכרטיס הוא להפעיל או להפסיק את האביזרים (הצרכנים) המבוקרים: נורות סימון, סלילי מגענים, ברזים חשמליים, מנועים קטנים. המיתוג נעשה בממסר (כמו באיור), בטרנזיסטור או בטריאק.
2. כרטיס מוצא תקבילי (אנלוגי). כל מוצא מוציא אות רציף, מתח (למשל 0 עד ) או זרם (4 עד ), שנוצר בממיר D/A. תפקיד הכרטיס הוא לאפשר ויסות של משתני הצרכנים: מהירות של מנוע דרך ממיר תדר, מידת הפתיחה של שסתום פרופורציונלי, עוצמת חימום.
בבקר שבאיור לשאלה 7 כרטיס המוצא הוא ספרתי, מסוג ממסר: יש בו שמונה ממסרים, והמגע של כל ממסר מחבר נורת סימון בין הקו Ph (פאזה) לקו N (אפס).
תשובה: כרטיסי המוצא מתחלקים לשני סוגים: ספרתיים ותקביליים. כרטיס מוצא ספרתי מפעיל או מפסיק את הצרכנים המבוקרים. כרטיס מוצא תקבילי מאפשר ויסות רציף של משתני הצרכנים. באיור לשאלה 7 כרטיס המוצא הוא ספרתי, מסוג ממסר.
סעיף ג
כשמגע של כרטיס המוצא מנתק צרכן השראתי (מנוע, סליל מגען, ברז חשמלי), הסליל מתנגד לשינוי הזרם ומפתח כא"מ נגדי (חוק לנץ). נוצרת קפיצת מתח גבוהה בין המגעים שנפתחים, והיא מתבטאת בקשת חשמלית (ניצוץ) שעוברת ביניהם ושוחקת אותם.
מבוקש: להסביר מהי תופעת הקשת החשמלית בכרטיסי המוצא של הבקר.
1. הצרכנים. כרטיסי המוצא הספרתיים נועדו להפעלת צרכנים. הצרכנים האלה הם בדרך כלל בעלי אופי השראתי: מנועים, סלילי מגענים וברזים חשמליים למיניהם.
2. מה קורה בניתוק. בסליל שזורם בו זרם אגורה אנרגיה מגנטית, והזרם דרכו לא יכול להיפסק בבת אחת. כשהמגע של כרטיס המוצא נפתח ומנתק את הזרם, מתפתח בסליל כא"מ נגדי שמתנגד לשינוי הזרם (חוק לנץ):
כאשר ההשראות של הסליל ו- קצב השינוי של הזרם. הזרם יורד מהר מאוד, ולכן נוצרת קפיצת מתח גבוהה, הרבה מעל מתח ההזנה.
3. הקשת. קפיצת המתח מופיעה בין המגעים שזה עתה נפתחו, כשהמרווח ביניהם עוד קטן מאוד. האוויר שבמרווח נפרץ, והזרם ממשיך לזרום דרכו לרגע. זו הקשת החשמלית.
4. הנזק. הקשת מחממת את המגעים, שוחקת ומפחמת אותם, ועלולה לרתך אותם זה לזה. חיי הממסר מתקצרים, ונוצרות הפרעות חשמליות. במוצא מסוג טרנזיסטור קפיצת המתח עלולה להרוס את הטרנזיסטור.
5. ההגנה. במתח ישר מחברים במקביל לסליל דיודת הגנה, שדרכה הזרם של הסליל דועך. במתח חילופין מחברים במקביל מעגל של נגד וקבל, או וריסטור.
תשובה: כשמגע של כרטיס המוצא מנתק צרכן השראתי, הסליל מתנגד לשינוי הזרם ומפתח כא"מ נגדי (חוק לנץ). נוצרת קפיצת מתח גבוהה בין המגעים שנפתחים, והיא מתבטאת בקשת חשמלית שעוברת ביניהם ושוחקת אותם.
סעיף ד
רמה לוגית 1 (מתג סגור): מבואות 2, 6, 8, 12. רמה לוגית 0 (מתג פתוח): מבואות 1, 3, 4, 5, 7, 9, 10, 11, 13, 14, 15, 16.
מבוקש: לפי האיור לשאלה 7, אילו מבואות מקבלים רמה לוגית 1 ואילו מקבלים רמה לוגית 0.
הכלל: כל מבוא מחובר דרך מתג אל הקו של .
•מתג סגור (מצויר כקו רצוף): המתח מגיע אל המבוא, והמבוא מקבל 1 לוגי.
•מתג פתוח (מצויר עם זרוע מורמת ורווח): המתח לא מגיע אל המבוא, והמבוא מקבל 0 לוגי.
1. באיור יש 16 מתגים, אחד לכל מבוא של הכרטיס. סופרים אותם מלמעלה למטה, מ-1 עד 16. המספרים שמודפסים באיור ליד הכרטיס מגיעים רק עד 14, והם לא נמצאים בדיוק מול הקווים. לכן סופרים את קווי המתגים עצמם.
2. עוברים על המתגים לפי הסדר:
3. בדיקה: 4 מתגים סגורים ו-12 פתוחים, יחד 16.
הערה: האיור לא מדויק. אם משייכים כל קו למספר המודפס הקרוב אליו (המספרים מגיעים רק עד 14), המתגים הסגורים נמצאים ליד המספרים 2, 6, 7 ו-11. התשובה שלמעלה סופרת את המתגים עצמם, כמו במחוון הרשמי.
•רמה לוגית 1: מבואות 2, 6, 8, 12.
•רמה לוגית 0: מבואות 1, 3, 4, 5, 7, 9, 10, 11, 13, 14, 15, 16.
סעיף ה
הממסרים מופעלים במוצאים 3, 6, 8. הממסרים אינם מופעלים במוצאים 1, 2, 4, 5, 7.
מבוקש: לפי האיור לשאלה 7, באילו מוצאים הממסרים מופעלים ובאילו לא.
הכלל: בכרטיס המוצא שמונה ממסרים, אחד לכל מוצא, ולכל ממסר מחוברת נורת סימון.
•ממסר מופעל: המגע שלו סגור ("המגעות תפוסות"). באיור הוא מצויר כמסגרת סגורה, והנורה שלו מחוברת בין הקו Ph לקו N.
•ממסר שאינו מופעל: המגע שלו פתוח. באיור הוא מצויר כזרוע אלכסונית מנותקת, והנורה שלו לא מקבלת מתח.
1. סופרים את המוצאים מלמעלה למטה, מ-1 עד 8. המספר 8 לא מודפס באיור, והמספרים 6 ו-7 מודפסים מעט מתחת למגעים שלהם. לכן סופרים את המגעים (או את הנורות) עצמם.
2. עוברים על המגעים לפי הסדר:
3. בדיקה: 3 ממסרים מופעלים ו-5 לא מופעלים, יחד 8. הנורות 3, 6 ו-8 דולקות.
•הממסרים מופעלים במוצאים 3, 6, 8.
•הממסרים אינם מופעלים במוצאים 1, 2, 4, 5, 7.
שאלה 8 · דיאגרמת סולם להפעלת שער חשמלי
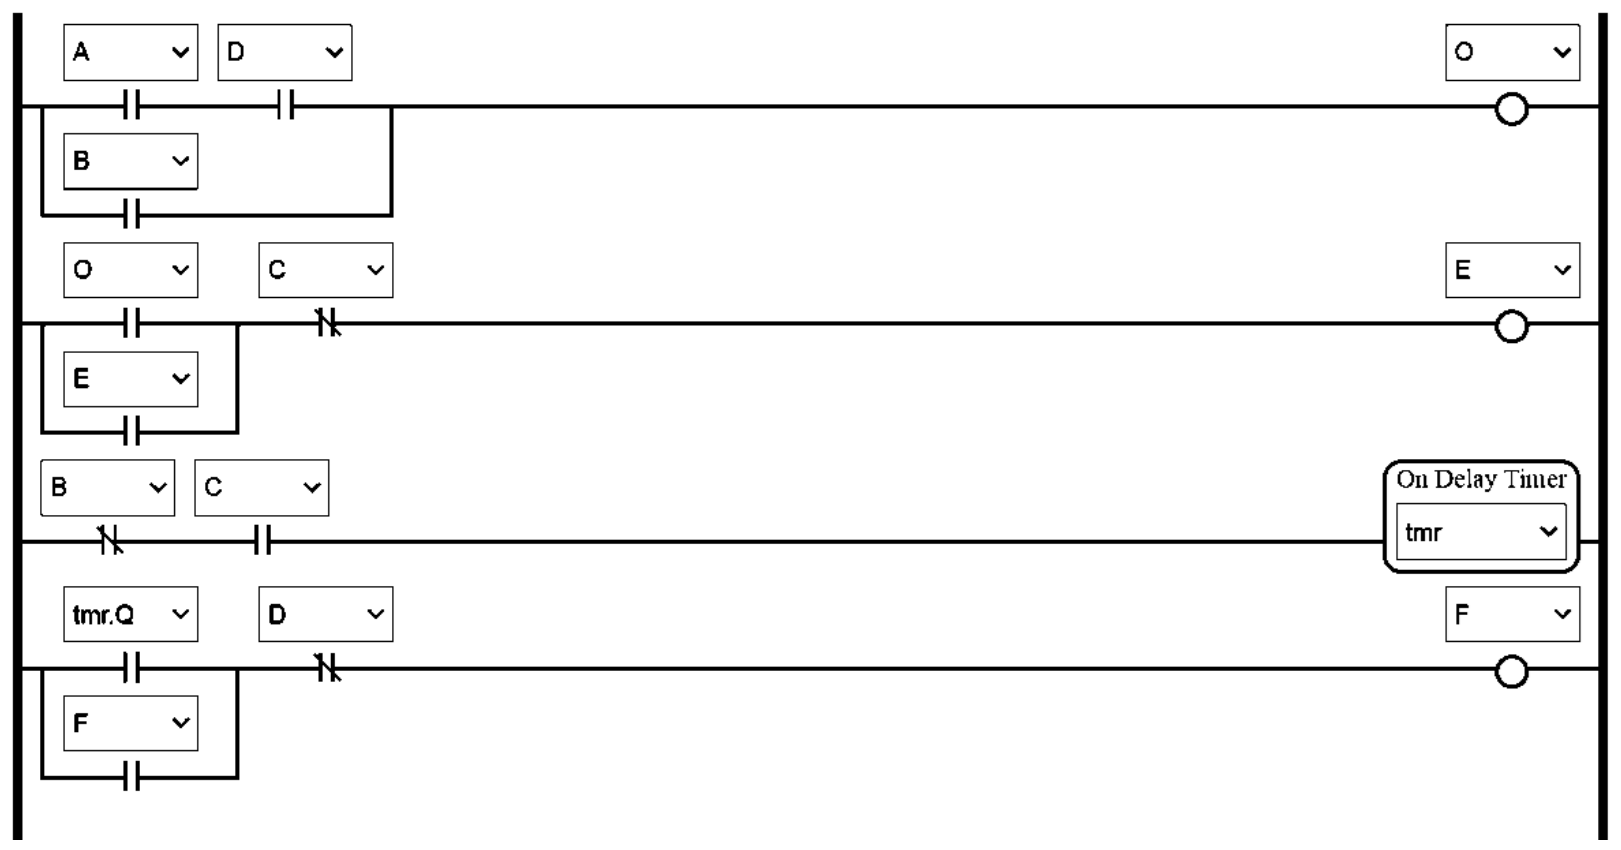
באיור לשאלה 8 מוצגת דיאגרמת סולם להפעלת שער חשמלי המופעל מרחוק באמצעות טלפון. מערכת חיצונית מזהה את מספר הטלפון שממנו התקשרו ומפיקה לבקר אות המאפשר את פתיחת השער.
רכיבי הקלט והפלט של המערכת מוגדרים כפסוקים לוגיים שיכולים לקבל את הערכים '0' - שקר או '1' - אמת והם מוגדרים בטבלה הבאה:
הטיימר מכוון ל-10 שניות.
כתבו את הפונקציה הלוגית למימוש החיבור בין מגעים A, B ו-D בשורה הראשונה של הדיאגרמה.
מה הם התנאים להפעלת קוצב הזמן?
מה הם התנאים לפתיחת השער?
האם ערכו של המשתנה tmr.Q בזמן סגירת השער הוא '1' או '0'? נמקו את תשובתכם.
◂ פתרון מלא לשאלה 8
סעיף א
מבוקש: הפונקציה הלוגית של החיבור בין המגעים A, B ו-D בשורה הראשונה של דיאגרמת הסולם שבאיור לשאלה 8.
כללי הקריאה של דיאגרמת סולם: מגעים בטור הם פעולת AND (כפל לוגי), ומגעים במקביל הם פעולת OR (חיבור לוגי). מגע פתוח (NO) מוליך כשהמשתנה שלו הוא 1.
1. המגע A והמגע D מחוברים בטור, ושניהם מגעים פתוחים: .
2. המגע B, גם הוא מגע פתוח, מחובר במקביל לשניהם יחד. הענף שלו יוצא מהפס השמאלי וחוזר אל השורה אחרי המגע D: .
3. הסליל שבקצה השורה הוא המשתנה O. זהו משתנה עזר פנימי של הבקר (הוא לא מופיע בטבלת הקלט והפלט), והוא מקבל את התוצאה:
4. המשמעות לפי הטבלה: O נעשה 1 כאשר התקבל אות לפתיחת השער והשער סגור (A וגם D), או כאשר החיישן מזהה עצם במסלול השער (B). אפשר לקרוא ל-O "בקשה לפתיחה".
תשובה:
סעיף ב
קוצב הזמן מופעל כאשר השער פתוח (C הוא 1) וגם החיישן לא מזהה עצם במסלול השער (B הוא 0): . כדי שהקוצב יסיים, שני התנאים צריכים להתקיים 10 שניות ברצף.
מבוקש: התנאים להפעלת קוצב הזמן tmr שבדיאגרמת הסולם.
1. קוצב הזמן נמצא בקצה השורה השלישית. לפניו שני מגעים בטור: מגע סגור (NC, מסומן בקו אלכסוני) של B, ומגע פתוח של C.
2. מגע סגור מוליך כשהמשתנה שלו הוא 0, ולכן הוא מייצג את . הפונקציה הלוגית שמפעילה את הקוצב:
3. לפי טבלת הקלט והפלט:
•: B הוא 0, כלומר החיישן לא מזהה עצם במסלול השער.
•: C הוא 1, כלומר החיישן שמזהה שהשער פתוח מופעל (השער פתוח עד הסוף).
4. הקוצב הוא מסוג השהיית הפעלה (On Delay Timer), והוא מכוון ל-10 שניות. הוא סופר כל עוד שני התנאים מתקיימים. אם אחד מהם נפסק באמצע, למשל כשעצם נכנס למסלול השער, הקוצב מתאפס והספירה מתחילה מחדש. רק אחרי 10 שניות רצופות היציאה tmr.Q נעשית 1.
המשמעות: השער ממתין פתוח 10 שניות, כשהמסלול שלו פנוי, לפני שהוא מתחיל להיסגר.
תשובה: קוצב הזמן מופעל כאשר השער פתוח (C הוא 1) וגם החיישן לא מזהה עצם במסלול השער (B הוא 0): . כדי שהקוצב יסיים, שני התנאים צריכים להתקיים 10 שניות ברצף.
סעיף ג
השער נפתח (E הוא 1) כאשר השער עוד לא פתוח עד הסוף (C הוא 0), וגם מתקיים אחד מאלה: התקבל אות לפתיחה כשהשער סגור (), או שהחיישן מזהה עצם במסלול השער (B). מרגע שהמנוע התחיל לפתוח, E מחזיק את עצמו עד שהשער פתוח: .
מבוקש: התנאים לפתיחת השער, כלומר התנאים שבהם הפלט E (מנוע השער פותח את השער) הוא 1.
1. E הוא הסליל של השורה השנייה. לפניו המגע O במקביל למגע E, ואחריהם בטור מגע סגור (NC) של C:
2. מציבים את O מסעיף א:
3. תנאי ההתחלה. מספיק שאחד משני אלה יתקיים:
•A הוא 1 וגם D הוא 1: התקבל אות לפתיחת השער, והשער סגור.
•B הוא 1: החיישן מזהה עצם במסלול השער. זה תנאי בטיחות: אם יש עצם במסלול בזמן שהשער לא פתוח עד הסוף (למשל בזמן סגירה), המנוע פותח את השער.
4. תנאי הכרחי. C הוא 0, כלומר השער עוד לא פתוח עד הסוף. רק אז המגע הסגור של C מוליך.
5. החזקה עצמית. האות A רגעי, והחיישן D משתחרר מיד כשהשער מתחיל לזוז. לכן O חוזר ל-0 אחרי רגע קצר. המגע E שבמקביל ל-O ממשיך להזין את הסליל, והמנוע ממשיך לפתוח את השער.
6. סיום הפתיחה. כשהשער נפתח עד הסוף, C נעשה 1. המגע הסגור של C נפתח, E חוזר ל-0, והמנוע נעצר.
תשובה: השער נפתח (E הוא 1) כאשר השער עוד לא פתוח עד הסוף (C הוא 0), וגם מתקיים אחד מאלה: התקבל אות לפתיחה כשהשער סגור (), או שהחיישן מזהה עצם במסלול השער (B). מרגע שהמנוע התחיל לפתוח, E מחזיק את עצמו עד שהשער פתוח: .
סעיף ד
'0'. ברגע שהשער מתחיל להיסגר הוא עוזב את המצב הפתוח, C יורד ל-0, התנאי של קוצב הזמן מפסיק להתקיים והקוצב מתאפס. המנוע ממשיך לסגור בזכות ההחזקה העצמית של F.
מבוקש: לקבוע אם tmr.Q הוא '1' או '0' בזמן שהשער נסגר, ולנמק.
עוקבים אחרי התהליך שלב אחר שלב:
1. השער פתוח עד הסוף (C הוא 1) ואין עצם במסלול שלו (B הוא 0). התנאי מתקיים, וקוצב הזמן סופר (השורה השלישית).
2. אחרי 10 שניות tmr.Q נעשה 1. הסליל F נמצא בשורה הרביעית:
השער לא סגור (D הוא 0), ולכן המגע הסגור של D מוליך, F נדלק, והמנוע מתחיל לסגור את השער.
3. ברגע שהשער מתחיל לזוז הוא עוזב את המצב הפתוח. החיישן C משתחרר, ו-C יורד ל-0.
4. התנאי מפסיק להתקיים, והכניסה של קוצב הזמן נופלת. קוצב מסוג השהיית הפעלה מתאפס מיד כשהכניסה שלו נופלת, ולכן tmr.Q חוזר ל-0.
5. F לא נכבה: המגע F שבמקביל למגע tmr.Q מחזיק אותו (החזקה עצמית). הסגירה נמשכת עד שהחיישן D מזהה שהשער סגור. אז D נעשה 1, המגע הסגור של D נפתח, ו-F נכבה.
מסקנה: tmr.Q הוא 1 רק לרגע קצר בתחילת הסגירה, עד שהחיישן C משתחרר. לאורך הסגירה עצמה tmr.Q הוא 0. זו בדיוק הסיבה שבשורה הרביעית יש החזקה עצמית של F: בלעדיה המנוע היה נעצר מיד אחרי שהשער התחיל לזוז.
תשובה: '0'. ברגע שהשער מתחיל להיסגר הוא עוזב את המצב הפתוח, C יורד ל-0, התנאי של קוצב הזמן מפסיק להתקיים והקוצב מתאפס. המנוע ממשיך לסגור בזכות ההחזקה העצמית של F.
שאלה 9 · נכון/לא נכון: מתח המוצא של מגבר יחידה
באיור מספר 9 מוצג מעגל חשמלי עם מגבר שרת, הכולל משוב.
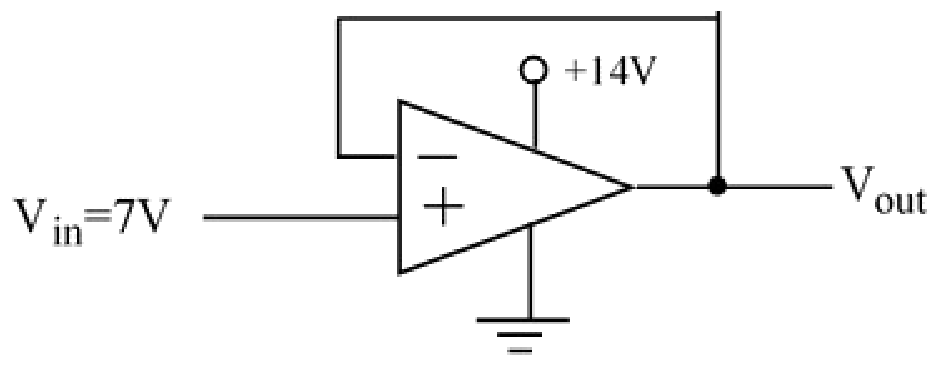
לפי נתוני האיור מתח המוצא הוא: .
•נכון
•לא נכון
◂ פתרון מלא לשאלה 9
פתרון
לא נכון. המגבר הוא מגבר יחידה (חוצץ), ולכן מתח המוצא שווה למתח המבוא: .
נתון (מהאיור לשאלה 9): מחובר לכניסה הלא מהפכת (+) של מגבר השרת. המוצא מחובר ישירות, בלי נגדים, אל הכניסה המהפכת (-). מתח ההזנה של המגבר הוא .
מבוקש: לבדוק אם מתח המוצא הוא .
1. זיהוי החיבור. כל מתח המוצא מוחזר אל הכניסה המהפכת: זה משוב שלילי מלא. החיבור הזה נקרא מגבר יחידה (חוצץ), והוא מופיע בנוסחאון.
2. הכלל של מגבר אידיאלי עם משוב שלילי. המתחים בשתי הכניסות שווים: .
3. כאן ו-, ולכן:
ההגבר של מגבר יחידה הוא .
4. ה- שבאיור הוא מתח ההזנה של המגבר, לא אות. הוא רק קובע את הגבול העליון של המוצא. המוצא () נמוך ממנו, ולכן המגבר לא ברוויה.
למה לא "נכון": מתח של במוצא היה מתקבל רק אילו ההגבר היה (למשל מגבר לא מהפך עם שני נגדים שווים), או אילו המגבר היה ברוויה. במגבר יחידה המוצא עוקב אחרי המבוא.
תשובה: לא נכון. המגבר הוא מגבר יחידה, ולכן .
שאלה 10 · נכון/לא נכון: מהו פוטנציומטר
Potentiometer הוא מכשיר למדידת לחץ אוויר.
•נכון
•לא נכון
◂ פתרון מלא לשאלה 10
פתרון
לא נכון. פוטנציומטר (Potentiometer) הוא נגד משתנה, שמשמש כמחלק מתח וכחיישן של מיקום או זווית. הוא לא מודד לחץ אוויר.
מבוקש: לקבוע אם פוטנציומטר הוא מכשיר למדידת לחץ אוויר.
1. מהו פוטנציומטר. פוטנציומטר הוא נגד משתנה עם שלושה הדקים: שני הדקים בקצוות של מסלול התנגדות, והדק שלישי שמחובר למגע נע (זחלן) שמחליק על המסלול.
2. איך הוא פועל. כשמזיזים או מסובבים את הזחלן, ההתנגדות שבין הזחלן לכל אחד מהקצוות משתנה. כשמחברים מתח בין שני הקצוות, הפוטנציומטר הוא מחלק מתח, והמתח על הזחלן יחסי למיקום שלו.
3. למה הוא משמש. לכיוון של מתח או זרם במעגל, וכחיישן של מיקום: העתק קווי בפוטנציומטר קווי, וזווית סיבוב בפוטנציומטר סיבובי.
4. לחץ אוויר מודדים במכשירים אחרים: ברומטר (לחץ אטמוספרי), מנומטר או מתמר לחץ.
למה לא "נכון": ההיגד מייחס לפוטנציומטר תפקיד של מד לחץ. ייתכן שהבלבול נובע מהדמיון בין השמות של מכשירי מדידה שמסתיימים ב-meter, כמו Barometer ו-Manometer.
תשובה: לא נכון. פוטנציומטר הוא נגד משתנה, שמשמש כמחלק מתח וכחיישן של מיקום או זווית. הוא לא מודד לחץ אוויר.
שאלה 11 · נכון/לא נכון: מתח בנקודה של גשר ויטסטון
באיור לשאלה 11 מוצג גשר ויטסטון, שבתוכו מחובר חיישן טמפרטורה.
נתון: .
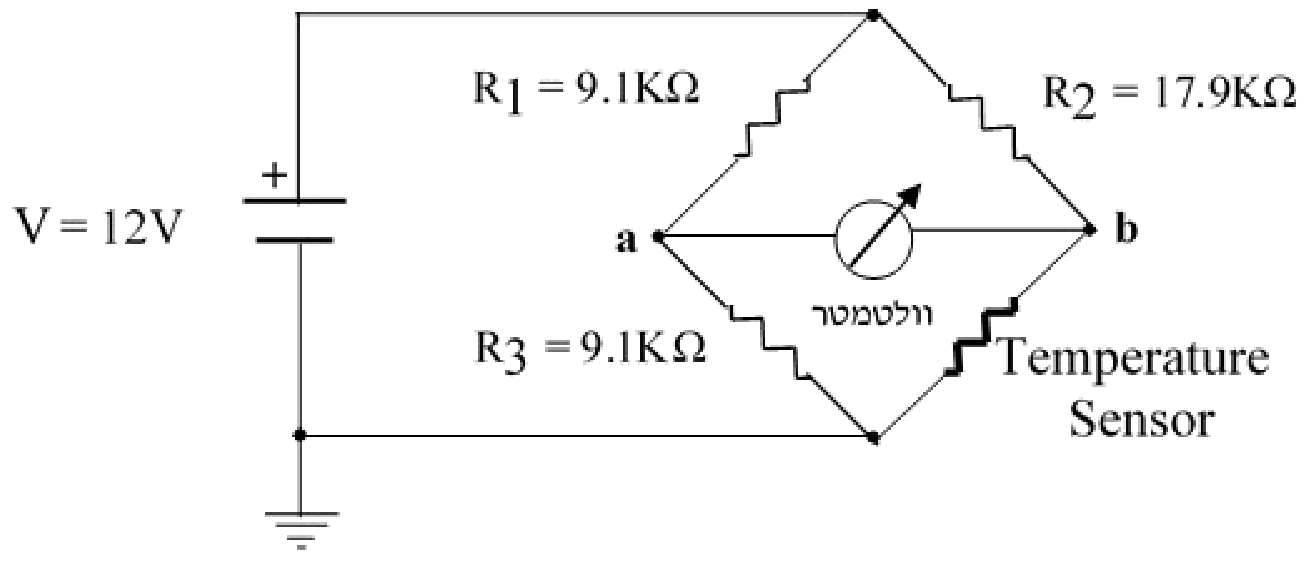
על פי נתוני השאלה, המתח בנקודה הוא: .
•נכון
•לא נכון
◂ פתרון מלא לשאלה 11
פתרון
לא נכון. , ולכן . עם הנתון מתקבל (ערך שאינו אפשרי במעגל, כנראה הכוונה ל-, ואז ). בשני המקרים אינו .
נתון (מהאיור לשאלה 11): , , , , והמתח שמורה הוולטמטר .
מבוקש: לבדוק אם המתח בנקודה הוא .
•הקוטב השלילי של המקור מחובר לאדמה ולצומת התחתון של הגשר (). הקוטב החיובי מחובר לצומת העליון ().
•ענף אחד: מהצומת העליון אל , ו- מ- אל הצומת התחתון.
•ענף שני: מהצומת העליון אל , וחיישן הטמפרטורה מ- אל הצומת התחתון.
•הוולטמטר מחובר בין ל-. וולטמטר אידיאלי לא מעביר זרם, ולכן כל ענף הוא מחלק מתח עצמאי.
1. המתח בנקודה הוא המתח על במחלק המתח של הענף הראשון:
2. המתח הוא ההפרש , ולכן:
3. משווים: שונה מ-, ולכן ההיגד לא נכון.
הערה על הנתון: נקודה נמצאת בין הצומת העליון () לצומת התחתון (), ולכן המתח בה לא יכול להיות שלילי. כלומר הנתון אינו אפשרי במעגל הזה. אם הכוונה הייתה ל-, מתקבל , וגם הוא שונה מ-. בשני המקרים ההיגד לא נכון.
למה לא "נכון": כדי שיתקיים היה צריך להיות .
תשובה: לא נכון. , ולכן אינו .
שאלה 12 · נכון/לא נכון: מהירות קווית ומהירות זוויתית של מסוע
באיור לשאלה 12 מוצג חלק ממערכת בקרה עבור מהירות תנועת מסוע.
נתון: המהירות הקווית של המסוע היא: .
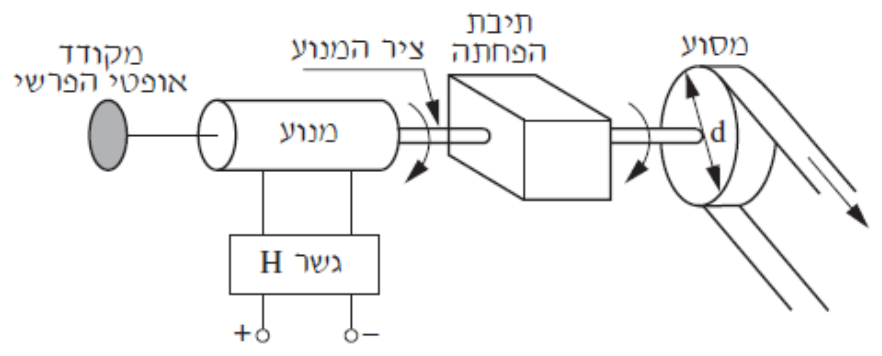
הקוטר של גלגל המסוע: . לכן מהירות סיבוב המנוע היא: .
•נכון
•לא נכון
◂ פתרון מלא לשאלה 12
פתרון
נכון. הרדיוס הוא , ולכן .
נתון: המהירות הקווית של המסוע , וקוטר גלגל המסוע .
מבוקש: לבדוק אם מהירות הסיבוב היא .
הקשר בין מהירות קווית למהירות זוויתית: נקודה שנמצאת על היקף של גלגל מסתובב נעה במהירות קווית
כאשר המהירות הזוויתית (ברדיאן לשנייה) ו- רדיוס הגלגל. הרצועה של המסוע נעה במהירות של היקף הגלגל.
1. הרדיוס הוא חצי מהקוטר:
2. המהירות הזוויתית:
3. התוצאה שווה לערך שבהיגד.
הערה: החישוב נותן את המהירות הזוויתית של גלגל המסוע, כלומר של הציר שיוצא מתיבת ההפחתה. יחס ההפחתה של התיבה לא נתון בשאלה, ולכן ההיגד מתייחס למהירות הסיבוב שמניעה את גלגל המסוע.
למה לא "לא נכון": התוצאה הייתה שונה רק אילו מחלקים בטעות בקוטר במקום ברדיוס, ואז מתקבל .
תשובה: נכון. .
שאלה 13 · נכון/לא נכון: המתח המזערי במוצא ממיר D/A
באיור לשאלה 13 מוצגת מערכת המרה הכוללת מיקרו מחשב וממיר D/A בעל 9 סיביות.
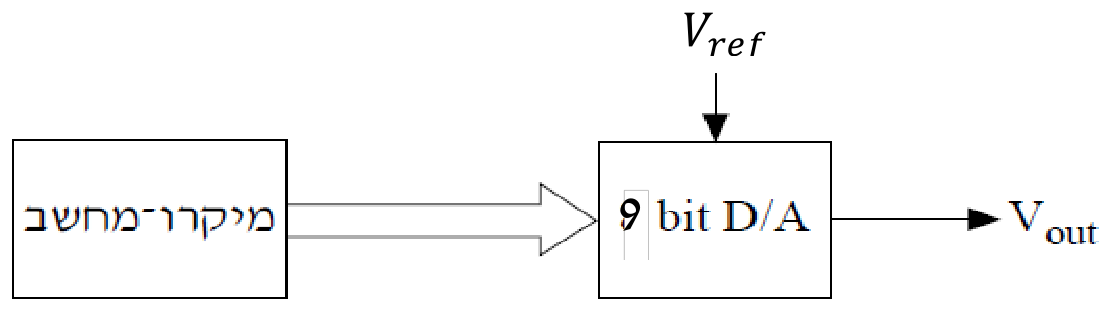
מתח הייחוס הוא: , ולכן המתח המזערי האפשרי במוצא הממיר הוא: .
•נכון
•לא נכון
◂ פתרון מלא לשאלה 13
פתרון
לא נכון. , ולא .
נתון: ממיר D/A של סיביות, ומתח ייחוס .
מבוקש: לבדוק אם המתח המזערי האפשרי במוצא הממיר הוא .
ממיר D/A הופך מספר בינארי למתח. המתח המזערי שהממיר יכול להוציא (חוץ מאפס) מתקבל כשרק הסיבית הפחות משמעותית היא 1, והוא שווה לצעד אחד של הממיר.
1. מספר הצירופים של סיביות:
2. גודל הצעד, כלומר המתח המזערי:
3. משווים: קטן בהרבה מ- (שהם ), פי בערך.
אם מחשבים את הצעד לפי מספר הצעדים שבין המתח המזערי למתח המרבי, , מתקבל . גם זה רחוק מאוד מ-.
למה לא "נכון": צעד של מתאים לממיר שמחלק את ל- חלקים בלבד, כלומר לממיר עם פחות מ- סיביות, ולא לממיר של סיביות.
תשובה: לא נכון. , ולא .
שאלה 14 · נכון/לא נכון: החזקה עצמית בבקרת מפלס
האיור לשאלה 14 מציג דיאגרמת סולם לבקרת מפלס השולטת בשסתום הכניסה למֵכל valve. המערכת כוללת חיישן מפלס אנלוגי הפועל בתחום של 0 עד 5 מטרים, המעביר את המפלס הנמדד למשתנה level. ערכו של המשתנה 1 שווה לערכו של המשתנה level כאשר המפלס הוא מטר אחד. ערכו של המשתנה 3 שווה לערכו של המשתנה level כאשר המפלס הוא 3 מטרים.
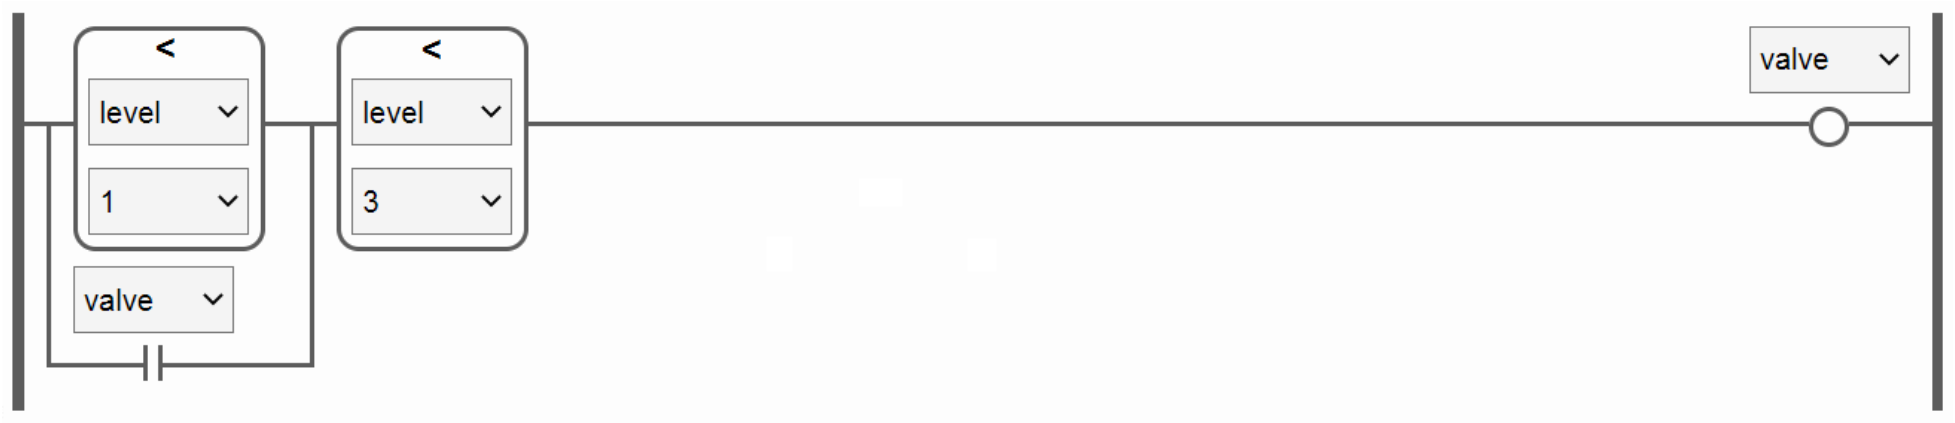
ניתן לקרוא לשורה בעלת צורה כזאת החזקה עצמית.
•נכון
•לא נכון
◂ פתרון מלא לשאלה 14
פתרון
נכון. המגע valve מחובר במקביל לתנאי ההפעלה (), ולכן השסתום ממשיך לפעול גם אחרי שהמפלס עלה מעל מטר אחד, עד שהמפלס מגיע ל-3 מטרים.
מבוקש: לקבוע אם השורה שבאיור לשאלה 14 היא שורה של החזקה עצמית.
1. בלוק ההשוואה הראשון, , מוליך כשהמפלס נמוך ממטר אחד. זה תנאי ההפעלה.
2. במקביל לבלוק הזה מחובר מגע פתוח של valve, כלומר של הפלט של אותה שורה.
3. אחריהם, בטור, בלוק ההשוואה השני, . הוא מוליך כל עוד המפלס נמוך מ-3 מטרים. זה תנאי ההפסקה.
4. הפונקציה הלוגית של השורה:
1. המפלס יורד מתחת למטר אחד: הבלוק הראשון מוליך, גם הבלוק השני מוליך, והשסתום valve נפתח. המכל מתחיל להתמלא.
2. המפלס עולה מעל מטר אחד: הבלוק הראשון מפסיק להוליך. המגע valve שבמקביל אליו סגור, והוא ממשיך להזין את הסליל. השסתום נשאר פתוח.
3. המפלס מגיע ל-3 מטרים: הבלוק השני מפסיק להוליך, והשסתום נסגר. גם המגע valve נפתח, ולכן השסתום יישאר סגור עד שהמפלס ירד שוב מתחת למטר אחד.
זו בדיוק ההגדרה של החזקה עצמית: מגע של הפלט מחובר במקביל לתנאי ההפעלה, וכך הפלט "זוכר" שהופעל וממשיך לפעול גם אחרי שתנאי ההפעלה נעלם, עד שתנאי ההפסקה קוטע את השורה.
למה לא "לא נכון": השורה לא הייתה החזקה עצמית אילו המגע valve שבמקביל היה חסר. אז השסתום היה נסגר מיד כשהמפלס עובר מטר אחד.
תשובה: נכון. המגע valve מחובר במקביל לתנאי ההפעלה (), ולכן השסתום "מחזיק" את עצמו וממשיך לפעול גם כשהמפלס גבוה ממטר אחד, עד 3 מטרים.
שאלה 15 · נכון/לא נכון: קוצב זמן מחזורי ומונה
באיור לשאלה 15 מוצג קטע של דיאגרמת סולם. קוצב הזמן tmr1 כֻּוון לפרק זמן של שתי שניות.
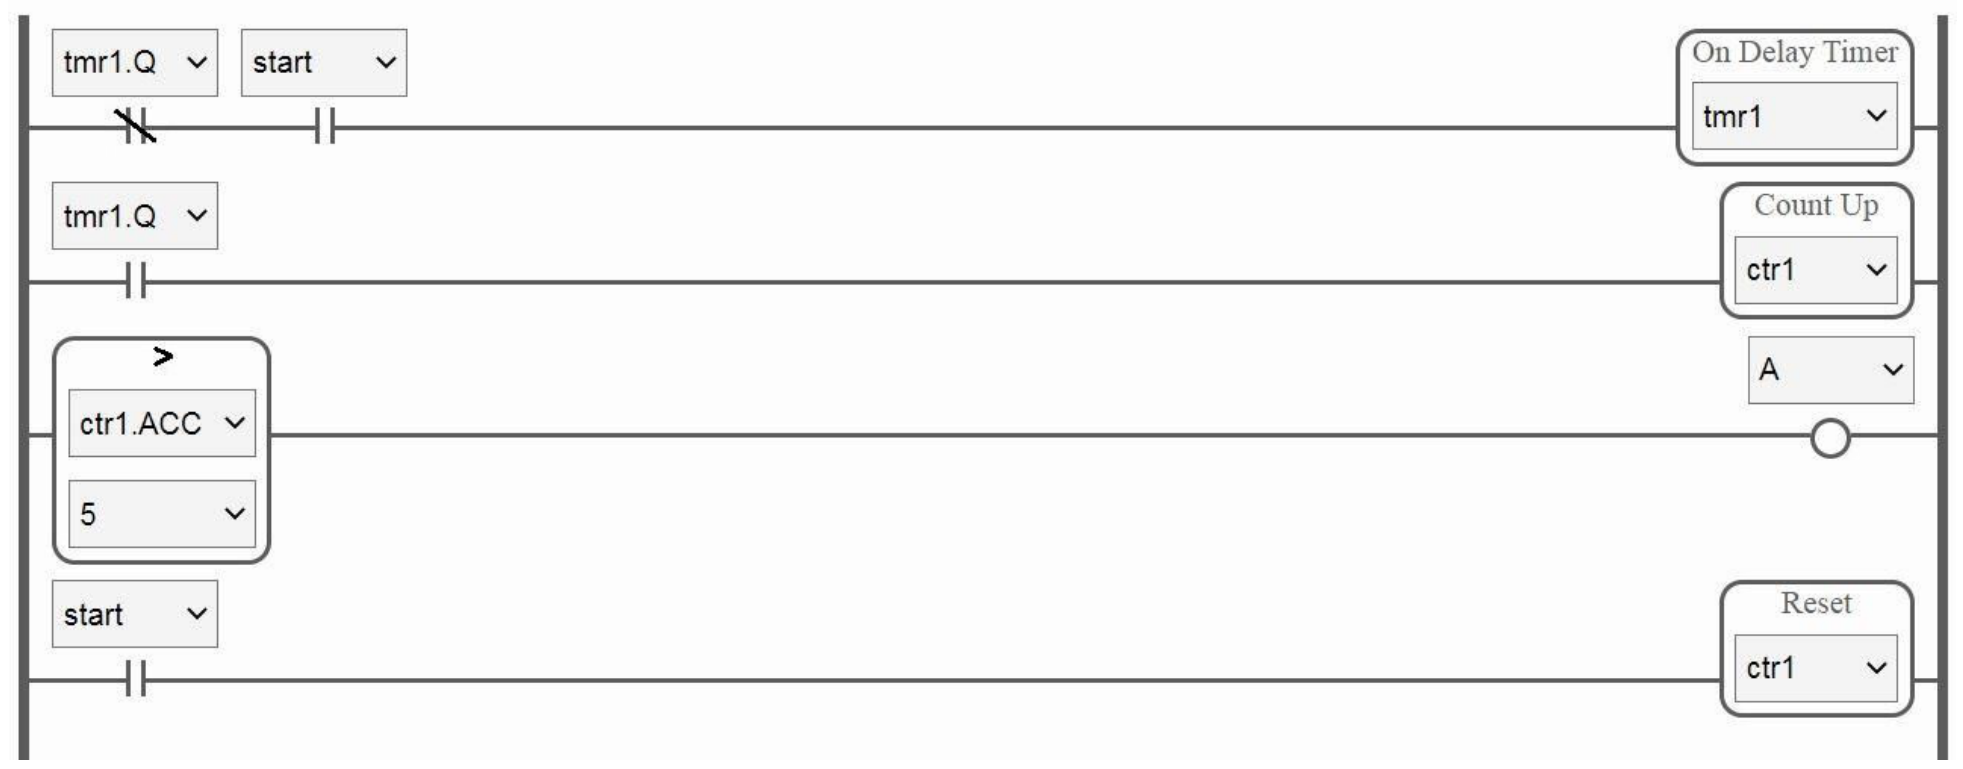
הערך של המשתנה A יהיה 1 לוגי לאחר תשע שניות מהפעלת start.
•נכון
•לא נכון
◂ פתרון מלא לשאלה 15
פתרון
לא נכון. קוצב הזמן נותן דופק כל 2 שניות, ולכן אחרי 9 שניות הערך הצבור של המונה הוא 4. 4 אינו גדול מ-5, ולכן A הוא 0 לוגי.
נתון: קוצב הזמן tmr1 מכוון ל-2 שניות, ודיאגרמת הסולם שבאיור לשאלה 15.
מבוקש: לבדוק אם A הוא 1 לוגי תשע שניות אחרי הפעלת start.
קוראים את הדיאגרמה שורה אחר שורה:
1. שורה ראשונה. מגע סגור (NC) של tmr1.Q בטור עם מגע פתוח של start מפעילים את קוצב הזמן tmr1 (השהיית הפעלה, 2 שניות). כל עוד start פעיל, הקוצב סופר. כשהוא מגיע ל-2 שניות, tmr1.Q נעשה 1. אז המגע הסגור של tmr1.Q שבתחילת השורה נפתח, והקוצב מאפס את עצמו: tmr1.Q חוזר ל-0, והספירה מתחילה מחדש. התוצאה: דופק קצר של tmr1.Q כל 2 שניות.
2. שורה שנייה. כל דופק של tmr1.Q מקדם את המונה ctr1 (Count Up) באחת.
3. שורה שלישית. בלוק ההשוואה בודק אם הערך הצבור של המונה, ctr1.ACC, גדול מ-5. רק אז A הוא 1. כלומר דרושים לפחות 6 דפקים.
4. כמה דפקים יש ב-9 שניות. הדפקים מגיעים ברגעים 2, 4, 6 ו-8 שניות: 4 דפקים. הדופק החמישי יגיע רק בשנייה העשירית.
5. לכן אחרי 9 שניות הערך הצבור הוא 4. התנאי לא מתקיים, ו-A הוא 0 לוגי.
6. מתי A יהיה 1? רק אחרי הדופק השישי, כלומר אחרי שניות.
הערה: בשורה הרביעית start מפעיל גם בלוק Reset של המונה ctr1. איפוס יכול רק להקטין את הערך הצבור, ולכן גם אם מתחשבים בו, A נשאר 0.
למה לא "נכון": ההיגד היה נכון אילו עד השנייה התשיעית היו נספרים 6 דפקים לפחות, למשל אילו קוצב הזמן היה מכוון לשנייה וחצי או פחות.
תשובה: לא נכון. אחרי 9 שניות הערך הצבור של המונה הוא 4. 4 אינו גדול מ-5, ולכן A הוא 0 לוגי.
שאלה 16 · נכון/לא נכון: מספר מצבי הקלט בשורת סולם
באיור לשאלה 16 מוצגת שורה בדיאגרמת סולם.
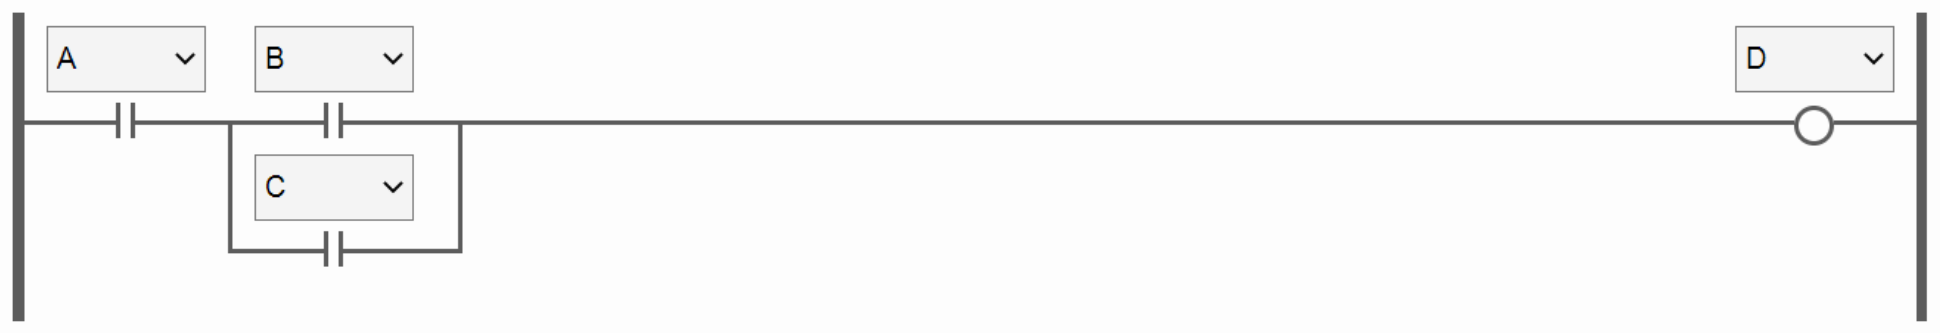
במערכת המיוצגת על ידי דיאגרמת הסולם יש שמונה מצבי קלט אפשריים.
•נכון
•לא נכון
◂ פתרון מלא לשאלה 16
פתרון
נכון. בשורה שלושה משתני קלט (A, B, C), וכל אחד מהם יכול להיות 0 או 1, ולכן יש מצבי קלט אפשריים.
מבוקש: לקבוע כמה מצבי קלט אפשריים יש במערכת שבאיור לשאלה 16.
1. מזהים את הקלטים ואת הפלט. בשורה שלושה מגעים: A, B ו-C. אלה משתני הקלט. הסליל D שבקצה השורה הוא הפלט, והוא לא נספר כקלט.
2. מספר המצבים. כל משתנה קלט יכול לקבל שני ערכים, 0 או 1. עבור משתנים יש צירופים:
3. הפונקציה של השורה. A בטור עם החיבור המקבילי של B ו-C:
4. שמונת מצבי הקלט, והפלט בכל אחד מהם:
למה לא "לא נכון": המספר היה שונה אילו היו בשורה מספר אחר של משתני קלט, למשל 4 מצבים לשני קלטים או 16 מצבים לארבעה קלטים.
תשובה: נכון. בשורה שלושה משתני קלט (A, B, C), ולכן יש מצבי קלט אפשריים.
שאלה 17 · נכון/לא נכון: שתי פקודות Move בטור
באיור לשאלה 17 מוצג תיאור של שתי פקודות זהות הפועלות בבקר מִתַּכנת. הם משתנים שלמים.
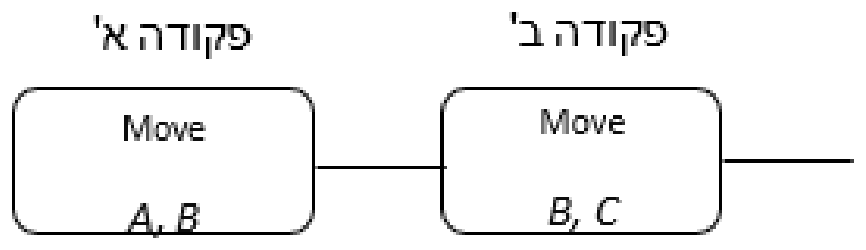
אם , אז ביצוע פקודה ב יגרום לכך שיתקיים .
•נכון
•לא נכון
◂ פתרון מלא לשאלה 17
פתרון
נכון. פקודה א' מעתיקה את הערך 3 מהמשתנה למשתנה , ופקודה ב' מעתיקה את הערך 3 מהמשתנה למשתנה .
נתון: שתי פקודות Move שמחוברות בטור (איור לשאלה 17). בפקודה א' רשום , ובפקודה ב' רשום . הערך ההתחלתי: .
מבוקש: לבדוק אם אחרי ביצוע פקודה ב' מתקיים .
פקודת Move מעתיקה ערך ממשתנה המקור (הרשום ראשון) אל משתנה היעד (הרשום שני). משתנה המקור לא משתנה.
1. פקודה א', Move : הערך של מועתק אל . עכשיו .
2. פקודה ב', Move : הערך של מועתק אל . עכשיו .
3. שתי הפקודות נמצאות באותה שורה, והבקר מבצע אותן לפי הסדר: קודם פקודה א' ואחריה פקודה ב'. לכן כשפקודה ב' מתבצעת, כבר שווה ל-3.
4. בסוף שלושת המשתנים שווים: .
למה לא "לא נכון": ההיגד היה שגוי אילו פקודה ב' הייתה מתבצעת לפני פקודה א' (ואז היה מקבל את הערך הקודם של ), או אילו Move הייתה מעתיקה בכיוון ההפוך.
תשובה: נכון. פקודה א' מעתיקה את הערך 3 מ- ל-, ופקודה ב' מעתיקה את הערך 3 מ- ל-.
שאלה 18 · נכון/לא נכון: טבלת אמת של דיאגרמת סולם
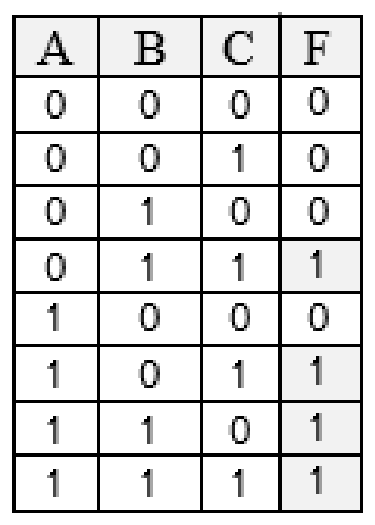
באיור א' לשאלה 18 מוצגת דיאגרמת סולם של בקר מִתַּכנת. באיור ב' לשאלה 18 מוצגת טבלת האמת של דיאגרמת הסולם.
איור א' לשאלה 18: דיאגרמת סולם של בקר מִתַּכנת.
איור ב' לשאלה 18: טבלת אמת לדיאגרמת הסולם המוצגת.
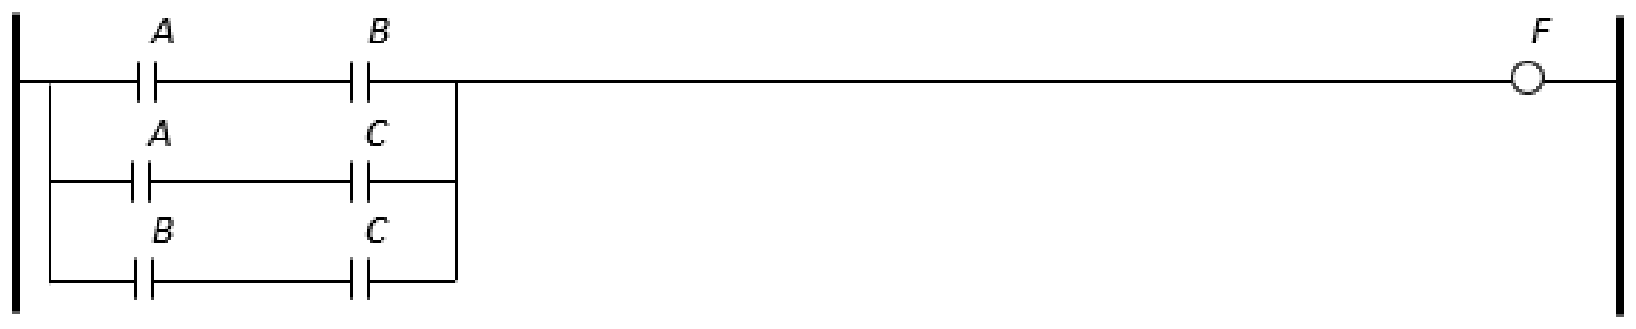
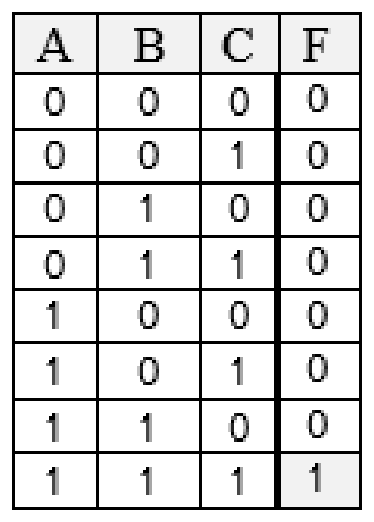
טבלת האמת של איור ב' נכונה (אין בה טעויות).
•נכון
•לא נכון
◂ פתרון מלא לשאלה 18
פתרון
לא נכון. הדיאגרמה מממשת את , ולכן גם בשורות 011, 101 ו-110. בטבלה שבאיור ב' רשום בשורות האלה 0.
מבוקש: לבדוק אם טבלת האמת שבאיור ב' לשאלה 18 מתאימה לדיאגרמת הסולם שבאיור א'.
שלב 1: הפונקציה של הדיאגרמה. מגעים בטור הם פעולת AND, וענפים במקביל הם פעולת OR. בדיאגרמה שלושה ענפים מקבילים, ובכל אחד שני מגעים פתוחים בטור:
1. הענף של A ו-B:
2. הענף של A ו-C:
3. הענף של B ו-C:
הסליל F מקבל את החיבור של שלושתם:
המשמעות: F הוא 1 כאשר לפחות שניים מתוך שלושת הקלטים הם 1.
שלב 3: השוואה. בטבלה שבאיור ב' F הוא 1 רק בשורה 111. בשלוש שורות, 011, 101 ו-110, רשום בה 0, והערך הנכון הוא 1. יש בטבלה שלוש טעויות.
למה לא "נכון": הטבלה שבאיור ב' מתאימה לפונקציה , כלומר לשלושה מגעים בטור. היא לא מתאימה לדיאגרמה שבאיור א'.
תשובה: לא נכון. , ולכן גם בשורות 011, 101 ו-110. בטבלה שבאיור ב' רשום בשורות האלה 0.