מבחן מה"ט מכטרוניקה 97003 - קיץ 2025 מועד ב'
הנדסת מכונות · סמל 97003 · 18 שאלות · פתרון מלא לכל סעיף
מבחן הגמר הממלכתי של מה"ט במכטרוניקה, קיץ 2025 מועד ב', כל 18 השאלות כמו בשאלון. לכל סעיף יש תשובה סופית ופתרון מלא ומוסבר, צעד אחרי צעד. נסו לפתור לבד, ואז פתחו את הפתרון.
הנחיות הבחינה
משך הבחינה: ארבע שעות.
מבנה השאלון: חלק א (80 נקודות) – שאלות פתוחות:
יש לענות על ארבע מתוך שמונה שאלות, לפי הפירוט הבא:
בנושא רכיבים ומתמרים (שאלות 1–3): יש לענות על שאלה אחת חובה.
בנושא מערכות בקרה (שאלות 4–6): יש לענות על שאלה אחת חובה.
בנושא בקרים מתוכנתים וממשק אדם מכונה (שאלות 7–8): יש לענות על שאלה אחת חובה.
שאלה אחת לבחירה חופשית מתוך כלל הפרקים.
ערך כל שאלה 20 נקודות.
חלק ב (20 נקודות) – שאלות נכון או לא נכון (שאלות 9–18):
10 שאלות חובה, ערך כל שאלה 2 נקודות. שאלות 9–13 בנושא רכיבים ומתמרים, שאלות 14–18 בנושא בקרים מתכנתים וממשק אדם מכונה.
סך הכול 100 נקודות.
חומר עזר: 1. מחשבון מדעי (אין להשתמש במחשב כף יד או במחשבון עם תקשורת חיצונית).
2. שלושה ספרי לימוד.
3. קלסר אחד.
4. נוסחאון שחולק במכללה, ללא פתרונות.
5. כלי סרטוט.
נוסחאון מה"ט במכטרוניקה - להורדה ב-PDF, 86 עמודים.
שאלה 1 · פוטנציומטר למדידת מיקום והשפעת ההעמסה
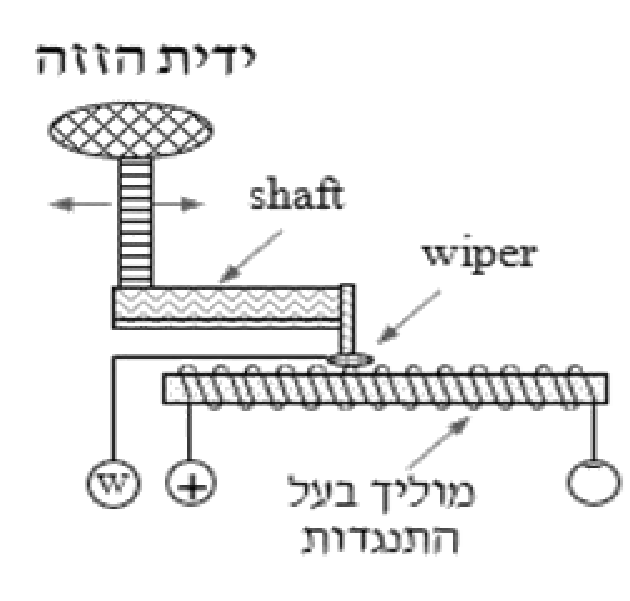
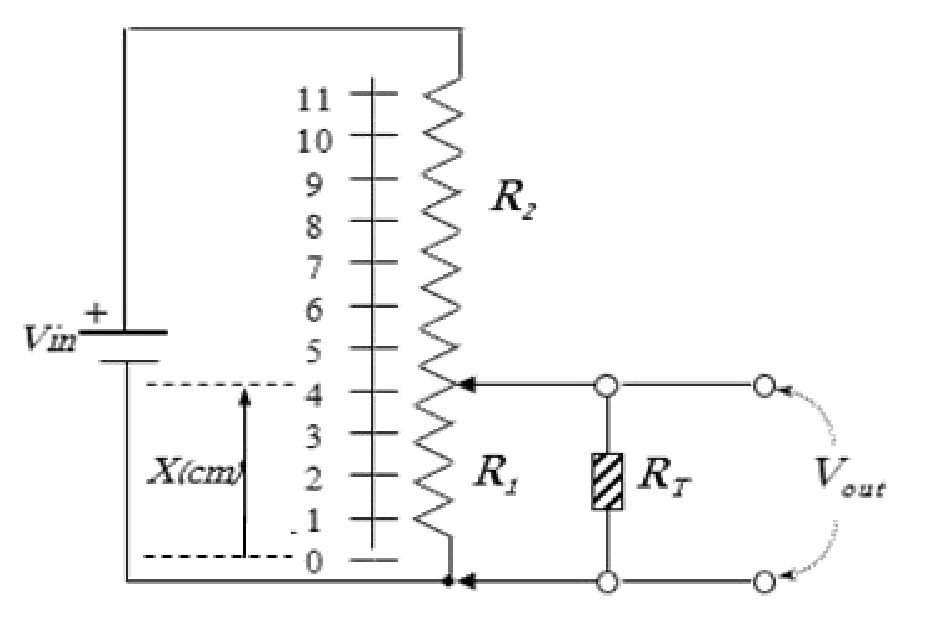
באיור א לשאלה 1 מוצגת מערכת מכנית למדידת מיקום. המערכת ממירה תזוזה ליניארית למתח באמצעות פוטנציומטר קווי וליניארי. זחלן הפוטנציומטר (wiper) מחובר למוט (shaft), והמתח במוצאו הוא יחסי לתזוזת הזחלן. באיור ב לשאלה 1 מתואר המעגל החשמלי של המערכת, כאשר משמש כמתמר בעל התנגדות אומית . ו- הן ההתנגדויות של קטעי הפוטנציומטר משני צדי הזחלן, וסכומן הוא התנגדות הפוטנציומטר.
המרחק מקבל ערכים שלמים מ-1 עד 11 סנטימטר.
נתון: ; ; – התנגדות הפוטנציומטר עד לנקודת החיבור בזחלן.
איור א לשאלה 1: מערכת למדידת מיקום.
איור ב לשאלה 1: מעגל חשמלי.
האם התנגדות המתמר משפיעה על התלות שבין לבין המרחק X? נמקו את תשובתכם.
לצורך מדידה מדויקת יותר, האם רצוי שהתנגדות המתמר תהיה גדולה בהרבה מהתנגדות קטע הפוטנציומטר , או קטנה ממנה בהרבה? נמקו את תשובתכם.
הניחו שהתנגדות המתמר גדולה מאוד והזחלן נמצא במרחק . חשבו את מתח המוצא במצב זה.
חזרו וענו על סעיף ג כאשר .
חשבו את השגיאה באחוזים שנגרמת מההתחשבות בהתנגדות החיישן של המתמר. בתשובתכם הסתמכו על התוצאות שקיבלתם בסעיפים ג ו-ד לעיל.
◂ פתרון מלא לשאלה 1
סעיף א
כן. מחובר במקביל ל-, ולכן : המתח תלוי ב-, והקשר בין ל- כבר אינו קו ישר.
מבוקש: לקבוע אם משפיעה על הקשר בין למרחק , ולנמק.
קריאת המעגל (איור ב לשאלה 1):
•מקור המתח מחובר על פני כל הפוטנציומטר: ההדק החיובי לקצה שליד הסימון 11, וההדק השלילי לקצה שליד הסימון 0.
•הזחלן מחלק את הפוטנציומטר לשני קטעים: מהקצה 0 עד הזחלן, ו- מהזחלן עד הקצה 11.
•המתמר מחובר בין הזחלן לבין הקצה 0, כלומר במקביל ל-. המתח נמדד על הצירוף הזה.
1. בלי המתמר (או כש- אינסופית) זהו מחלק מתח פשוט:
הפוטנציומטר ליניארי, ולכן יחסי ל-: , כאשר הוא אורך הפוטנציומטר ו-. מכאן , קו ישר.
2. עם המתמר, בקטע שבין הזחלן לקצה 0 נמצא הצירוף המקבילי של ו-:
והמתח במוצא הוא:
3. מופיעה בנוסחה, ולכן היא משפיעה. הצירוף המקבילי תמיד קטן מ-, ולכן המתח במוצא נמוך מהמתח של המחלק הלא מועמס. גודל הירידה תלוי במיקום הזחלן, ולכן הקשר בין ל- מפסיק להיות ליניארי. זו תופעת ההעמסה של פוטנציומטר.
תשובה: כן, התנגדות המתמר משפיעה. מחובר במקביל ל-, ולכן : המתח תלוי ב-, והוא נמוך מהמתח של מחלק המתח הלא מועמס.
סעיף ב
רצוי ש- תהיה גדולה בהרבה מ-: אז כמעט לא זורם זרם דרך המתמר, , והמתח במוצא קרוב למתח של מחלק המתח הלא מועמס.
מבוקש: לקבוע אם למדידה מדויקת עדיף ש- תהיה גדולה בהרבה מ- או קטנה ממנה בהרבה.
1. המדידה מדויקת כשהמתח במוצא יחסי ל-, כלומר כשמתקיים . זה קורה כשהצירוף המקבילי כמעט שווה ל-.
2. הזרם שעובר ב- מתחלק בין לבין . כל זרם שעובר דרך המתמר חסר ב- ומשבש את חלוקת המתח. לכן רוצים שהזרם ב- יהיה קרוב לאפס.
3. כאשר :
כמעט כל הזרם עובר ב-, והמתמר כמעט לא מעמיס על הפוטנציומטר.
4. כאשר : . המתמר כמעט מקצר את , המתח במוצא צונח, והוא כמעט לא תלוי במיקום הזחלן.
זרם אפס ממש אינו אפשרי (לשם כך דרושה התנגדות אינסופית), ולכן בוחרים גדולה ככל האפשר.
תשובה: רצוי ש- תהיה גדולה בהרבה מ-: אז כמעט לא זורם זרם דרך המתמר, , והמתח במוצא קרוב למתח של מחלק המתח הלא מועמס.
סעיף ג
(עם ו-).
נתון: , , (המתמר לא מעמיס), והזחלן במרחק . אורך הפוטנציומטר לפי הסרגל שבאיור ב לשאלה 1: .
מבוקש: .
1. הפוטנציומטר ליניארי, ולכן ההתנגדות של הקטע יחסית למרחק :
2. ההתנגדות של הקטע השני:
3. כש- לא זורם זרם במתמר, והמעגל הוא מחלק מתח רגיל. המתח במוצא הוא המתח על :
4. בדיקה: במחלק לא מועמס המתח יחסי למרחק, .
תשובה:
סעיף ד
(עם , כמו בפתרון הרשמי). עם כלשון השאלון: .
נתון: אותו מצב כמו בסעיף ג (, , , ), אבל עכשיו התנגדות המתמר סופית.
מבוקש: מתח המוצא עם המתמר, שנסמן .
הערה על היחידות: בשאלון מודפס . ההתנגדויות של הפוטנציומטר נתונות בקילו-אוהם, ובפתרון הרשמי של הבחינה החישוב נעשה עם . זה גם הערך שמתאים למסקנה של סעיף ב ( גדולה בהרבה מ-). הפתרון כאן הולך באותה דרך, ובסופו מופיע גם החישוב עם כלשון השאלון.
1. המתמר מחובר במקביל ל-. ההתנגדות השקולה של הצירוף (שתי ההתנגדויות בקילו-אוהם):
2. מחלק המתח בנוי עכשיו מ- בטור עם הצירוף המקבילי, והמוצא נמדד על הצירוף:
3. המתח ירד מ- ל-: המתמר מעמיס על הפוטנציומטר, כמו שהוסבר בסעיף א.
אם כלשון השאלון (כלומר ):
במקרה הזה המתמר כמעט מקצר את , והמתח במוצא צונח: בדיוק המצב שסעיף ב מזהיר מפניו.
תשובה: (עם ). עם כלשון השאלון: .
סעיף ה
(עם , כמו בפתרון הרשמי). עם כלשון השאלון: .
נתון: מסעיף ג (בלי העמסה) ו- מסעיף ד (עם המתמר).
מבוקש: השגיאה באחוזים שנגרמת מהתנגדות המתמר.
השגיאה היחסית היא ההפרש בין המתח האידיאלי (בלי העמסה) לבין המתח בפועל (עם המתמר), חלקי המתח האידיאלי:
1. ההפרש בין המתחים:
2. השגיאה היחסית:
3. המשמעות: בגלל ההעמסה המתח במוצא נמוך בכ- מהמתח שמתאים למיקום הזחלן. מי שיתרגם את למרחק לפי הקשר הליניארי יקבל במקום .
אם כלשון השאלון: (מסעיף ד), ולכן
מתמר בעל התנגדות קטנה כל כך הופך את המדידה לחסרת ערך.
תשובה: (עם ). עם כלשון השאלון: .
שאלה 2 · מקודד אופטי אבסולוטי של ארבע סיביות
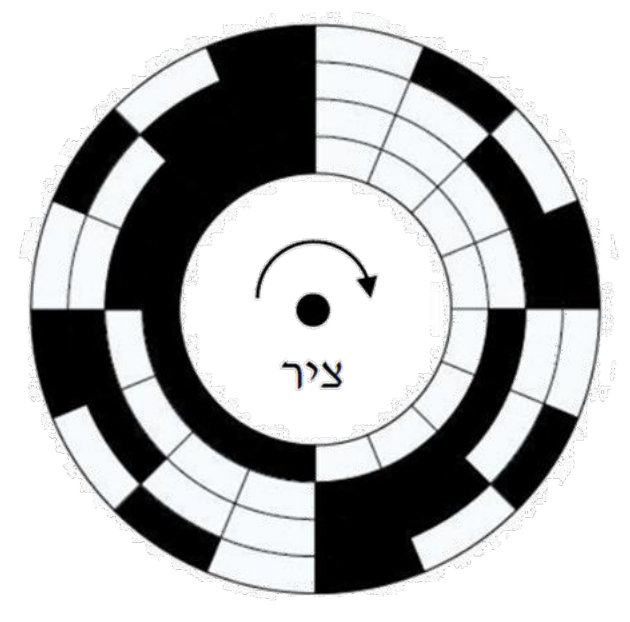
באיור לשאלה 2 מוצג מקודד אופטי אבסולוטי (Absolute Encoder). המקודד מותקן על ציר מנוע כדי למדוד את התנועה הסיבובית שלו. התאים השחורים מייצגים את הסיבית 0, והתאים הלבנים מייצגים את הסיבית 1. כאשר המנוע נמצא במצב התחלתי מוצגת המילה הבינארית 0000.
מהי הזווית המזערית (במעלות) של המנוע שהמקודד יכול למדוד?
במוצא המקודד מוצגת המילה הבינארית 1010. מהי זווית הסיבוב של המנוע, יחסית למצבו ההתחלתי עבור מילה בינארית זו?
המנוע ביצע תנועה סיבובית של 120 מעלות מהמצב ההתחלתי. מהי המילה הבינארית שמוצגת במוצאו של המקודד עבור זווית הסיבוב שבוצעה?
המנוע מסובב תוף הרמה דרך תמסורת גלגלי שיניים. יחס ההפחתה של התמסורת הוא . חשבו את הזווית המזערית של התוף (במעלות) שהמקודד יכול למדוד.
◂ פתרון מלא לשאלה 2
סעיף א
נתון: מקודד אופטי אבסולוטי (איור לשאלה 2).
מבוקש: הזווית המזערית שהמקודד יכול למדוד (כושר ההפרדה).
1. סופרים באיור את המסלולים (הטבעות) שעל הדיסקה: יש ארבעה מסלולים. כל מסלול נקרא על ידי חיישן אופטי משלו ונותן סיבית אחת, ולכן המקודד הוא של סיביות. גם המילה ההתחלתית 0000 שבשאלה היא של ארבע סיביות.
2. בארבע סיביות אפשר לייצג מילים שונות, ולכן הדיסקה מחולקת ל-16 גזרות שוות.
3. הנוסחה מהנוסחאון לכושר ההפרדה של מקודד אופטי אבסולוטי:
כאשר הוא מספר הסיביות (המסלולים) של המקודד.
4. מציבים:
המשמעות: המילה במוצא מתחלפת רק כשהציר עובר מגזרה לגזרה, כלומר כל . שינוי זווית קטן מזה, בתוך אותה גזרה, לא נראה במוצא.
תשובה: הזווית המזערית היא .
סעיף ב
(המילה מוצגת לאורך כל הגזרה, מ- עד ).
נתון: במוצא המילה , וכושר ההפרדה מסעיף א. במצב ההתחלתי (זווית ) המילה היא .
מבוקש: זווית הסיבוב של המנוע ביחס למצב ההתחלתי.
המילה הבינארית היא מספר הגזרה שבה נמצא הציר, כשהגזרה של המצב ההתחלתי היא גזרה 0. הנוסחה מהנוסחאון:
כאשר הוא הערך העשרוני של המילה הבינארית שבמוצא.
1. ממירים את המילה לעשרוני. משקלי הסיביות, מהסיבית הגבוהה לנמוכה: :
2. הזווית:
3. זו הזווית שבה מתחילה גזרה 10. המילה מוצגת לאורך כל הגזרה, כלומר מ- ועד (בנוסחאון: ).
תשובה: . המילה מוצגת לאורך כל הגזרה, מ- עד .
סעיף ג
: , כלומר הציר נמצא בגזרה 5.
נתון: המנוע הסתובב מהמצב ההתחלתי, ו-.
מבוקש: המילה הבינארית שבמוצא המקודד.
הדרך מהנוסחאון: מחלקים את הזווית בכושר ההפרדה, מעגלים כלפי מטה, וממירים לבינארי.
1. מספר הגזרה:
2. מעגלים כלפי מטה: . הציר עבר חמש גזרות שלמות (גזרות 0 עד 4), והוא נמצא בתוך גזרה 5, שעוד לא הסתיימה. מעגלים תמיד כלפי מטה, גם כשהשבר גדול מחצי, כי המילה מתחלפת רק כשנכנסים לגזרה הבאה.
3. ממירים לבינארי בארבע סיביות: , ולכן
4. בדיקה: גזרה 5 משתרעת מ- עד , ו- אכן נמצאת בתחום הזה.
תשובה: המילה הבינארית היא .
סעיף ד
נתון: המנוע מסובב תוף הרמה דרך תמסורת עם יחס הפחתה . המקודד מותקן על ציר המנוע, וכושר ההפרדה שלו .
מבוקש: הזווית המזערית של התוף שהמקודד יכול למדוד.
1. יחס הפחתה של אומר שהתוף מסתובב לאט פי 5 מהמנוע: על כל 5 סיבובים של המנוע התוף משלים סיבוב אחד. לכן לכל זווית של המנוע מתאימה זווית קטנה פי 5 של התוף:
2. המקודד מבחין בשינוי של בציר המנוע. באותו זמן התוף זז רק חמישית מזה:
3. בדיקה: בסיבוב שלם של התוף המנוע מסתובב 5 פעמים, והמקודד עובר גזרות. לכן הזווית של התוף לכל גזרה היא .
המשמעות: התמסורת משפרת פי 5 את כושר ההפרדה ביחס לתוף.
תשובה: הזווית המזערית של התוף היא .
שאלה 3 · צינור ונטורי: הפרש לחצים וגובה עמוד הכספית
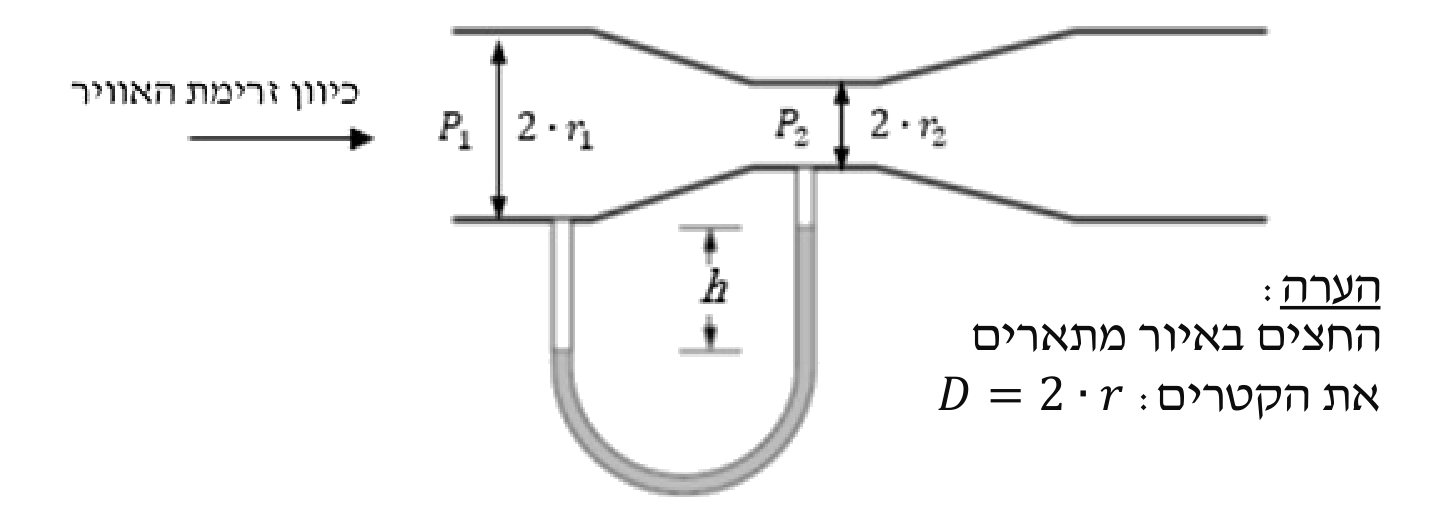
באיור לשאלה 3 מוצג צינור ונטורי למדידת מהירות זרימת אוויר. מהירות האוויר .
צפיפות האוויר . רדיוס הצינור בחלקו הרחב , ובחלקו הצר .
צינור המדידה המעוגל ממולא בכספית. צפיפות הכספית היא .
לחץ האוויר בצד הרחב: . לחץ האוויר בצינור בחלק הצר: .
הערה: החצים באיור מתארים את הקטרים: .
מהו הגורם להפרש הגבהים בצינור המדידה? התייחסו בתשובתכם ללחצים ו-.
מהי הנוסחה המקשרת בין הגובה ובין הלחצים ו-? רשמו נוסחה כללית ללא ערכים.
מהי הנוסחה המקשרת בין הגובה ובין מהירויות האוויר ו-? רשמו נוסחה כללית ללא ערכים.
◂ פתרון מלא לשאלה 3
סעיף א
הפרש הגבהים נוצר מהפרש הלחצים. בחלק הצר האוויר זורם מהר יותר, ולכן הלחץ שם נמוך יותר: . הלחץ הגבוה דוחף את הכספית כלפי מטה בזרוע שמחוברת לחלק הרחב, והיא עולה בזרוע שמחוברת לחלק הצר, עד ש-.
מבוקש: להסביר מה גורם להפרש הגבהים בין שני עמודי הכספית שבצינור המדידה (איור לשאלה 3).
1. המהירות גדלה בחלק הצר. אותה כמות אוויר עוברת בכל חתך של הצינור בכל שנייה (משוואת הרציפות מהנוסחאון: , כאשר שטח החתך ו- המהירות). בחלק הצר שטח החתך קטן יותר, ולכן האוויר חייב לזרום שם מהר יותר: .
2. הלחץ קטן בחלק הצר. לפי משוואת ברנולי, בזרימה אופקית הסכום של הלחץ ושל האנרגיה הקינטית ליחידת נפח נשאר קבוע. במקום שבו המהירות גדלה, הלחץ יורד. לכן .
3. הפרש הלחצים מזיז את הכספית. זרוע אחת של צינור המדידה מחוברת לחלק הרחב (לחץ ), והזרוע האחרת לחלק הצר (לחץ ). הלחץ הגבוה דוחף את הכספית כלפי מטה בזרוע של החלק הרחב, והכספית עולה בזרוע של החלק הצר.
4. שיווי משקל. הכספית מפסיקה לנוע כשהלחץ ההידרוסטטי של עמוד כספית בגובה מאזן בדיוק את הפרש הלחצים:
ככל שהאוויר זורם מהר יותר, הפרש הלחצים גדל, ואיתו גם . כך אפשר למדוד את מהירות הזרימה לפי גובה הכספית.
תשובה: הפרש הגבהים נוצר מהפרש הלחצים. בחלק הצר האוויר זורם מהר יותר, ולכן הלחץ שם נמוך יותר: . הלחץ הגבוה דוחף את הכספית כלפי מטה בזרוע שמחוברת לחלק הרחב, והיא עולה בזרוע שמחוברת לחלק הצר, עד ש-.
סעיף ב
מבוקש: נוסחה כללית שמקשרת בין לבין הלחצים ו-.
משתמשים בכלל של נוזל במנוחה: בשתי נקודות שנמצאות באותו גובה בתוך אותו נוזל רציף, הלחץ שווה. הנוסחה מהנוסחאון ללחץ הפרשי בשפופרת U: , כאשר צפיפות נוזל המדידה, תאוצת הכובד ו- הפרש הגבהים בין שני פני הנוזל.
1. בוחרים מפלס ייחוס: פני הכספית בזרוע שמחוברת לחלק הרחב (הפנים הנמוכים יותר).
2. הלחץ במפלס הזה, בזרוע של החלק הרחב: מעל הכספית יש רק אוויר בלחץ , ולכן הלחץ הוא .
3. הלחץ באותו גובה בזרוע של החלק הצר: מעל הנקודה יש עמוד כספית בגובה , ומעליו אוויר בלחץ . לכן הלחץ הוא .
4. משווים את שני הלחצים:
5. מבודדים את :
כאשר צפיפות הכספית ו- תאוצת הכובד.
הערה: משקל עמוד האוויר שבזרועות הוזנח, כי צפיפות האוויר קטנה פי יותר מעשרת אלפים מצפיפות הכספית.
תשובה:
סעיף ג
מבוקש: נוסחה כללית שמקשרת בין לבין מהירויות האוויר ו-.
הדרך: משוואת ברנולי מקשרת בין הפרש הלחצים לבין המהירויות, והנוסחה של סעיף ב מקשרת בין הפרש הלחצים לבין . משלבים את שתיהן.
1. משוואת ברנולי בין החתך הרחב (1) לחתך הצר (2). הצינור אופקי, ולכן אין הפרש גובה בין שני החתכים, ונשארים רק איברי הלחץ והמהירות:
כאשר צפיפות האוויר. בנוסחאון המשוואה מופיעה אחרי חלוקה בצפיפות: .
2. מבודדים את הפרש הלחצים:
3. מסעיף ב, הפרש הלחצים שווה ללחץ של עמוד הכספית:
4. משווים את שני הביטויים:
5. מבודדים את :
שימו לב לשתי הצפיפויות: (אוויר) שייכת לזורם שבצינור, ו- (כספית) שייכת לנוזל המדידה.
להמחשה, עם נתוני השאלה (לא נדרש בסעיף):
•ממשוואת הרציפות:
•
תשובה:
שאלה 4 · מפלס מים במכל: מערכת מסדר ראשון
באיור לשאלה 4 מוצג מתקן תעשייתי, הכולל מְכָל מים, ברז מילוי וברז ריקון בעל התנגדות הידראולית R. התנהגות ברז הריקון היא ליניארית. תהליך מילוי המים מתקיים בחוג פתוח ומהווה פיגור מסדר ראשון.
להלן נתוני המערכת:
•שטח פנים של המְכָל:
•גובה המים במצב מתמיד:
•ספיקות המים במצב מתמיד:
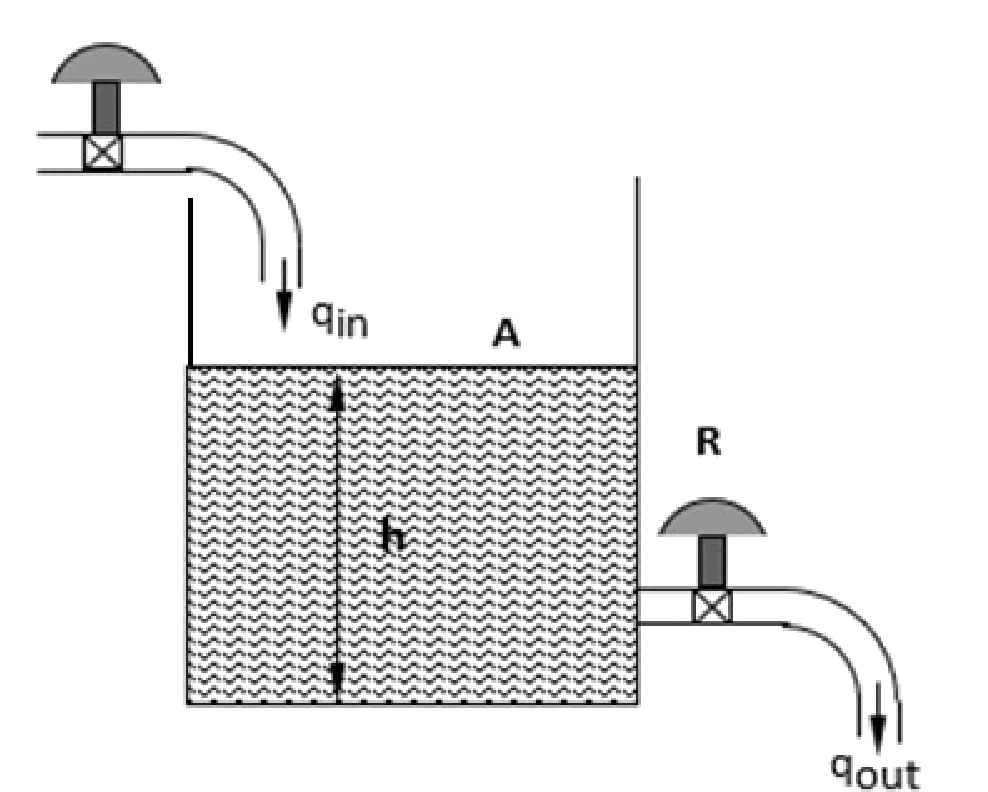
מהי ההתנגדות ההידראולית של ברז הריקון? מהו קבוע הזמן של מערכת הבקרה?
מהי פונקציית התמסורת:
מהי פונקציית התמסורת:
כתוצאה מתקלה במערכת, ספיקת המים עלתה באופן פתאומי ל-.
פַתחו ביטוי עבור התגובה הדינאמית כתלות של השינוי הפתאומי .
◂ פתרון מלא לשאלה 4
סעיף א
,
נתון: שטח הפנים של המכל . במצב מתמיד גובה המים והספיקות .
מבוקש: ההתנגדות ההידראולית של ברז הריקון, וקבוע הזמן .
1. ברז הריקון ליניארי: הספיקה שיוצאת דרכו יחסית לגובה המים שמעליו. הקשר מהנוסחאון:
כאשר גובה המים ו- ההתנגדות ההידראולית של הברז. הקשר דומה לחוק אוהם: הגובה במקום המתח, והספיקה במקום הזרם.
2. מציבים את נתוני המצב המתמיד:
היחידות: מטר חלקי מטר מעוקב לשעה, כלומר .
3. מאזן הנפח במכל: קצב השינוי של נפח המים שווה לספיקה הנכנסת פחות הספיקה היוצאת:
4. מכפילים ב- ומסדרים:
זו משוואה של מערכת מסדר ראשון, , שבה קבוע הזמן הוא .
5. מציבים (עם הערך הלא מעוגל ):
היחידות: .
תשובה: , (כ-6 שעות).
סעיף ב
נתון: ו- מסעיף א.
מבוקש: פונקציית התמסורת , כלומר הקשר בין הספיקה הנכנסת (המבוא) לבין גובה המים (המוצא).
1. יוצאים מהמשוואה הדיפרנציאלית של סעיף א:
2. מבצעים התמרת לפלס בתנאי התחלה אפס. נגזרת בזמן הופכת לכפל ב-:
3. מוציאים את כגורם משותף ומחלקים:
זו הנוסחה שמופיעה בנוסחאון למודל של מכל מים, והיא הצורה הקנונית של מערכת מסדר ראשון, , עם הגבר סטטי .
4. מציבים:
5. מחלקים מונה ומכנה ב-, כדי שהמקדם של יהיה 1:
המונה שווה ל-.
6. בדיקה: ההגבר הסטטי (מציבים ) הוא . ואכן במצב מתמיד .
תשובה:
סעיף ג
מבוקש: , הקשר בין הספיקה הנכנסת לספיקה היוצאת.
1. הספיקה היוצאת יחסית לגובה: , ובמישור לפלס .
2. לכן:
3. מציבים את מסעיף ב. ה- שבמונה מצטמצם:
גם הנוסחה הזאת מופיעה בנוסחאון: .
4. מחלקים מונה ומכנה ב-:
5. בדיקה: ההגבר הסטטי הוא . במצב מתמיד כל מה שנכנס יוצא, , בדיוק כמו בנתוני השאלה.
תשובה:
סעיף ד
( במטרים, בשעות): המפלס עולה מ- אל .
נתון: עד התקלה המערכת במצב מתמיד: ו-. ברגע הספיקה הנכנסת קופצת ל- ונשארת שם. , .
מבוקש: ביטוי לגובה המים אחרי השינוי.
השינוי הפתאומי ב- הוא כניסת מדרגה. התגובה של מערכת מסדר ראשון למדרגה היא מעבר מעריכי (אקספוננציאלי) מהערך ההתחלתי אל הערך הסופי, עם קבוע הזמן :
1. הערך ההתחלתי. גובה המים לא יכול לקפוץ ברגע (נפח המים משתנה בהדרגה), ולכן:
2. הערך הסופי. במצב המתמיד החדש שוב , ולכן :
3. מציבים בנוסחת התגובה:
4. התוצאה:
כאשר במטרים ו- בשעות.
אותה תוצאה דרך פונקציית התמסורת. גובה המדרגה הוא . לפי הנוסחאון, התגובה של למדרגה בגובה היא . כאן , ולכן התוספת לגובה היא:
ומכאן .
•ב-: , הגובה ההתחלתי.
•אחרי קבוע זמן אחד, : , כלומר כ- מהדרך אל הערך הסופי.
•כאשר : .
תשובה: , כאשר במטרים ו- בשעות. המפלס עולה מ- אל .
שאלה 5 · בקר PI ותגובת בקר אינטגרלי לאות שגיאה
הסבירו מהו בקר מסוג . רשמו את משוואת בקר זה. סמנו בכל חלק של המשוואה את סוג הבקר שהוא מייצג. רשמו הסבר לכל משתנה במשוואת הבקר.
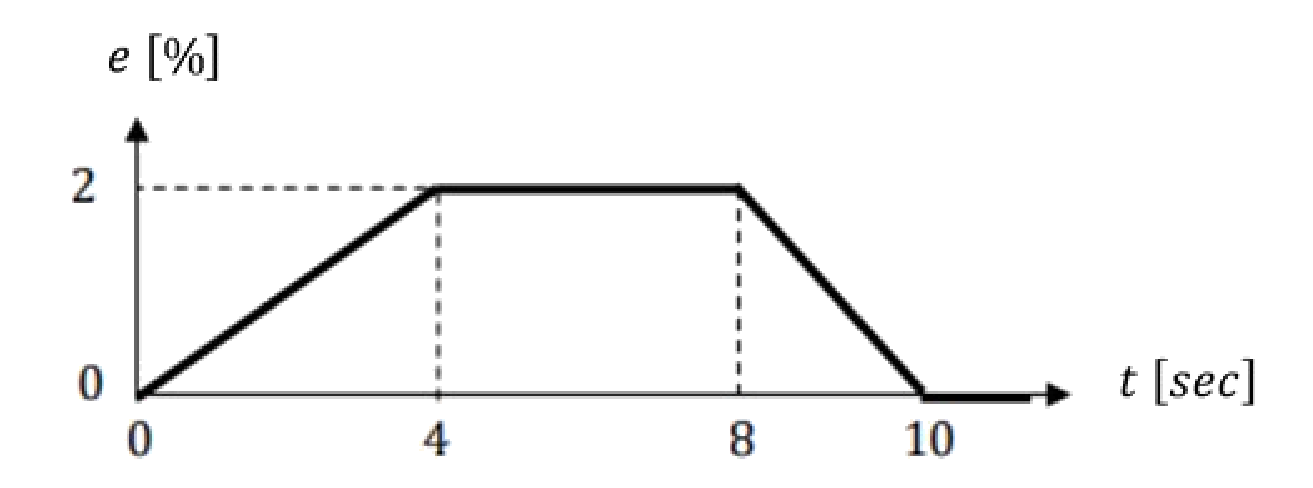
באיור לשאלה 5 מוצג אות שגיאה במבוא בקר מסוג , שנתוניו הם אלה: תפוקת הבקר כשהשגיאה שווה לאפס ; הגבר אינטגרלי .
חשבו ושרטטו את תגובת הבקר לאות המתואר באיור לשאלה.
איור לשאלה 5: אות השגיאה במבוא בקר מסוג .
◂ פתרון מלא לשאלה 5
סעיף א
בקר PI משלב פעולה יחסית (P) ופעולה אינטגרלית (I): . האיבר הוא החלק היחסי (P), והאיבר הוא החלק האינטגרלי (I). - תפוקת הבקר באחוזים, - התפוקה כשהשגיאה אפס, - השגיאה באחוזים, - ההגבר היחסי, - ההגבר האינטגרלי.
מבוקש: להסביר מהו בקר PI, לרשום את המשוואה שלו, לסמן איזה חלק שלה שייך לאיזה סוג בקר, ולהסביר כל משתנה.
מהו בקר PI. זהו בקר שמשלב שתי פעולות בקרה:
•פעולה יחסית (P, Proportional): התפוקה משתנה ביחס ישר לשגיאה הרגעית. היא מגיבה מיד, אבל לבדה משאירה שגיאה קבועה במצב המתמיד.
•פעולה אינטגרלית (I, Integral): התפוקה משתנה לפי הסכום המצטבר של השגיאה לאורך הזמן. כל עוד יש שגיאה, האינטגרל ממשיך לגדול ולשנות את התפוקה, עד שהשגיאה מתאפסת.
השילוב נותן תגובה מיידית (מהחלק היחסי) וגם ביטול של שגיאת המצב המתמיד (מהחלק האינטגרלי).
משוואת הבקר (מהנוסחאון), עם סימון החלקים:
•האיבר הוא החלק היחסי (בקר P).
•האיבר הוא החלק האינטגרלי (בקר I).
תשובה: בקר PI משלב פעולה יחסית ופעולה אינטגרלית. המשוואה: . האיבר הוא החלק היחסי (P), והאיבר הוא החלק האינטגרלי (I). תפוקת הבקר, התפוקה כשהשגיאה אפס, השגיאה, ההגבר היחסי ו- ההגבר האינטגרלי.
סעיף ב
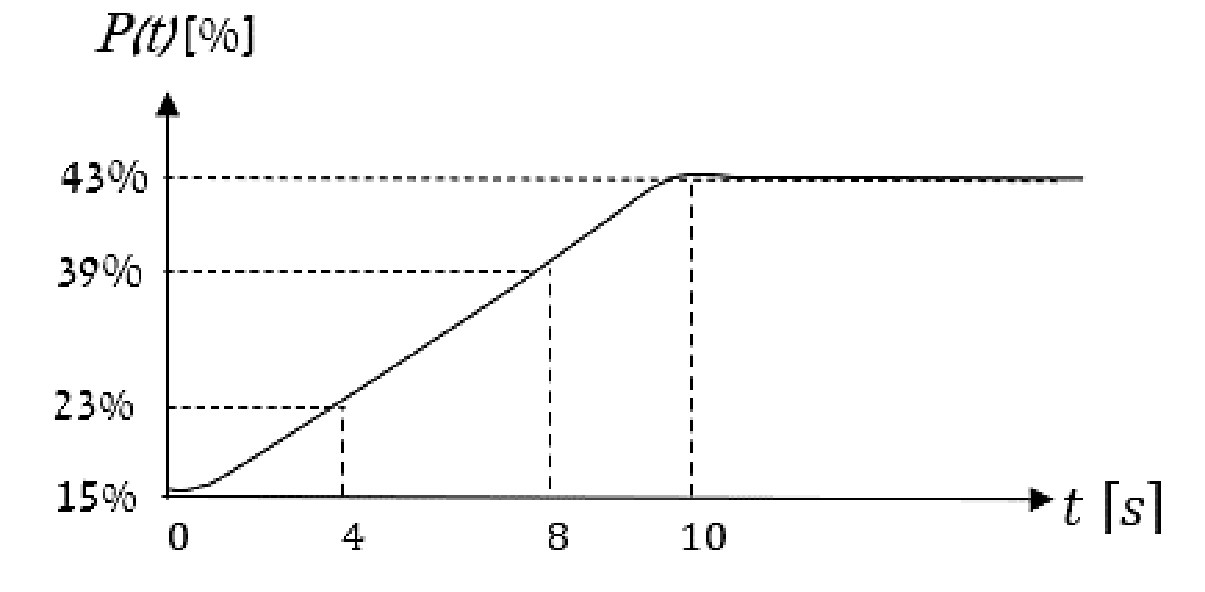
, , , ואחר כך התפוקה נשארת . הגרף: פרבולה עולה מ- עד (בין 0 ל-4 שניות), קו ישר עד (בין 4 ל-8 שניות), פרבולה שמתיישרת עד (בין 8 ל-10 שניות), ומשם קו אופקי.
נתון: בקר אינטגרלי (I) עם ו-. אות השגיאה (איור לשאלה 5): עולה בקו ישר מ- ל- בין ל-, נשאר עד , יורד בקו ישר ל- ב-, ונשאר .
מבוקש: לחשב ולשרטט את תפוקת הבקר .
משוואת בקר I מהנוסחאון:
כאשר התפוקה כשהשגיאה אפס, ההגבר האינטגרלי ו- השגיאה. האינטגרל הוא השטח שנצבר מתחת לגרף השגיאה. לכן מחשבים קטע אחרי קטע, וכל קטע מתחיל מהערך שבו הסתיים הקודם.
קטע 1: . השגיאה היא קו ישר דרך הראשית, בשיפוע , כלומר .
בסוף הקטע:
זו פרבולה: התפוקה עולה לאט בהתחלה (כשהשגיאה קטנה), ומהר יותר בהמשך.
קטע 2: . השגיאה קבועה: .
בסוף הקטע:
זה קו ישר, בשיפוע קבוע של לשנייה.
קטע 3: . השגיאה יורדת בקו ישר מ- ל-: .
בסוף הקטע:
גם זו פרבולה, אבל הפעם העלייה הולכת ונחלשת, כי השגיאה קטנה.
קטע 4: . השגיאה אפס, השטח לא גדל יותר, והתפוקה נשארת קבועה: . בקר אינטגרלי שומר את מה שנצבר: התפוקה לא חוזרת ל- כשהשגיאה מתאפסת.
בדיקה דרך שטחים. השטח הכולל מתחת לגרף השגיאה: משולש (), מלבן () ומשולש (), בסך הכול (ביחידות של אחוז כפול שנייה). לכן .
השרטוט (מוצג אחרי הפתרון): ציר אופקי בשניות, ציר אנכי באחוזים. הגרף מתחיל ב-, עולה בפרבולה עד ב-, ממשיך בקו ישר עד ב-, מתעגל בפרבולה עד ב-, ומשם ממשיך כקו אופקי.
תשובה: , , , ואחר כך התפוקה נשארת . בין 0 ל-4 שניות (פרבולה), בין 4 ל-8 שניות (קו ישר), ובין 8 ל-10 שניות (פרבולה שמתיישרת).
שאלה 6 · חוג סגור עם משוב: משוואה אופיינית וקריטריון ראוט
באיור לשאלה 6 מוצגת סכמת מלבנים של מערכת בקרה בחוג סגור:
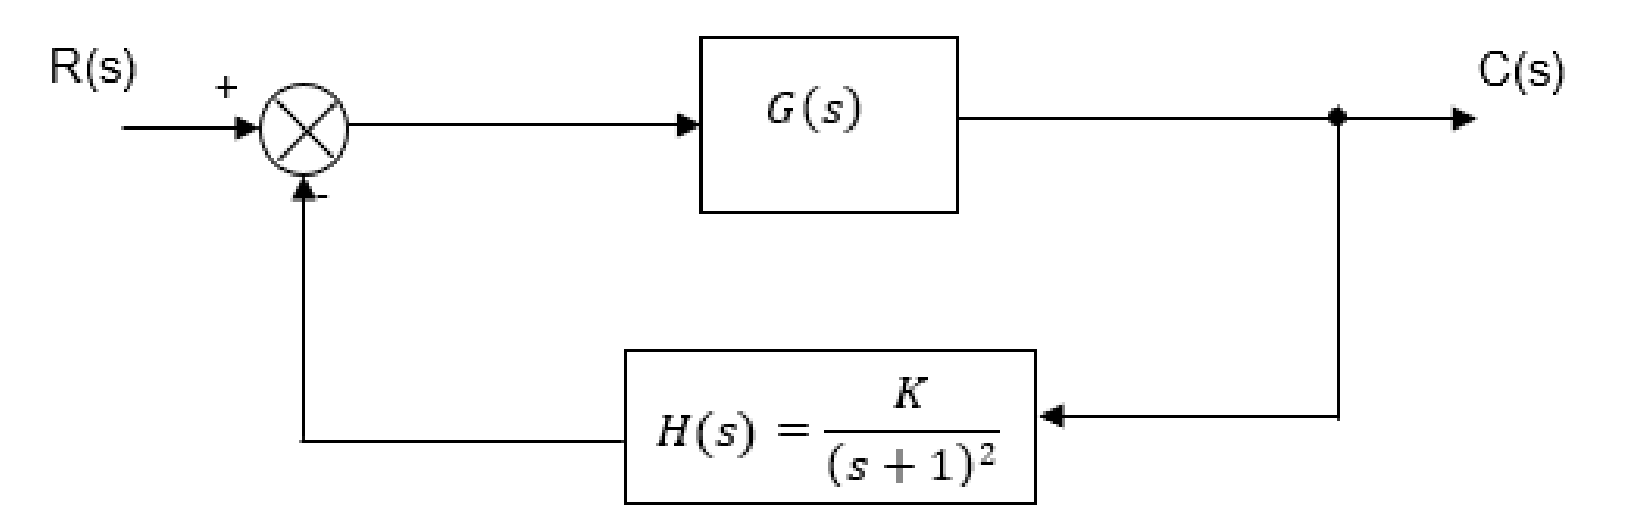
נתונה פונקציית התמסורת של החוג הסגור . מהי פונקציית התמסורת של החוג הפתוח ?
מהי המשוואה האופיינית של מערכת הבקרה?
לפי הקריטריון של ראוט (Routh), מהו תחום הערכים של , שעבורו מערכת הבקרה תהיה יציבה?
◂ פתרון מלא לשאלה 6
סעיף א
נתון: מערכת בחוג סגור עם משוב שלילי (איור לשאלה 6). בענף הקדמי , בענף המשוב , ופונקציית התמסורת של החוג הסגור:
מבוקש: .
1. נוסחת החוג הסגור למשוב שלילי:
2. כדי לבודד את נוח להפוך את שני האגפים:
ולכן:
3. מציבים את ואת . לשני השברים אותו מכנה, :
4. ה- התבטל, ו- מצטמצם:
5. הופכים חזרה:
6. בדיקה: מציבים את בנוסחת החוג הסגור, ומכפילים מונה ומכנה ב-:
זו בדיוק הפונקציה הנתונה.
תשובה:
סעיף ב
מבוקש: המשוואה האופיינית של מערכת הבקרה.
המשוואה האופיינית היא המכנה של פונקציית התמסורת בחוג הסגור, מושווה לאפס (כלומר ). השורשים שלה הם קוטבי המערכת.
1. המכנה של :
2. פותחים את הריבוע: .
3. מכפילים את שני הפולינומים, איבר אחר איבר:
4. מכנסים איברים דומים:
•המקדם של :
•המקדם של :
•המקדם של :
5. מוסיפים את :
תשובה:
סעיף ג
נתון: המשוואה האופיינית מסעיף ב: .
מבוקש: תחום הערכים של שבו המערכת יציבה, לפי קריטריון ראוט.
לפי קריטריון ראוט, המערכת יציבה רק אם כל האיברים בעמודה הראשונה של טבלת ראוט חיוביים (בלי שינויי סימן).
מקדמי המשוואה: , , , , .
1. שתי השורות הראשונות נבנות ישירות מהמקדמים, לסירוגין:
•שורת : , ,
•שורת : , ,
2. שורת , לפי הנוסחה מהנוסחאון לטבלת ראוט של מערכת מסדר רביעי:
האיבר הבא באותה שורה:
3. שורת :
4. שורת : האיבר הוא .
5. תנאי היציבות: כל איברי העמודה הראשונה חיוביים. , ו- חיוביים תמיד. נשארים שני תנאים:
•משורת :
•משורת :
6. משלבים את שני התנאים:
•כאשר האיבר החופשי של המשוואה האופיינית מתאפס, ויש שורש ב-: גבול היציבות.
•כאשר שורת מתאפסת. משוואת העזר משורת היא , כלומר ו-: זוג שורשים על הציר המדומה, והמערכת מתנדנדת בלי ריסון.
•ערך בתוך התחום, : העמודה הראשונה היא . כל האיברים חיוביים, והמערכת יציבה.
תשובה: המערכת יציבה עבור (במדויק: ).
שאלה 7 · מערכת אזעקה לחדר כספות: טבלת אמת ומימוש
בחדר כספות של בנק יש שתי כניסות: כניסה ראשית A, וכניסה משנית B. עליכם לתכנן, בעזרת בקר מִתַּכנת, מערכת אזעקה מפני פריצות לחדר הכספות של הבנק. לניטרול מערכת האזעקה יש להפעיל מתג C.
הפעלת מתג C, מאופשרת רק באמצעות מפתח מיוחד הנמצא ברשות העובדים המוסמכים להיכנס לחדר הכספות. עובד שאינו מוסמך אשר נכנס לחדר הכספות גורם להפעלת מערכת האזעקה.
השתמשו במשתנים האלו:
A - מפתח לכניסה ראשית.
B - מפתח לכניסה משנית.
C - מתג להפעלת מפתח מיוחד.
F - נטרול מערכת האזעקה.
רשמו טבלת אמת של מערכת האזעקה.
כתבו את הפונקציה הבוליאנית של המערכת.
ממשו את המערכת בשפת FBD או בשפת דיאגרמת סולם.
◂ פתרון מלא לשאלה 7
סעיף א
רק בשלוש שורות: , , (יש כניסה דרך A או דרך B, והמתג C מופעל). בחמש השורות האחרות .
מבוקש: טבלת האמת של מערכת האזעקה.
הגדרת המשתנים (1 לוגי = פעיל):
•: נפתחה הכניסה הראשית (הופעל המפתח של הכניסה הראשית).
•: נפתחה הכניסה המשנית.
•: המתג C הופעל באמצעות המפתח המיוחד, כלומר הנכנס הוא עובד מוסמך.
•: מערכת האזעקה מנוטרלת. : האזעקה לא מנוטרלת, ואם מישהו נכנס היא פועלת.
ההיגיון: האזעקה מנוטרלת רק כשמתקיימים שני תנאים יחד: מישהו נכנס לחדר (דרך A, דרך B, או דרך שתיהן), וגם המתג C מופעל. מי שנכנס בלי להפעיל את C אינו מוסמך, והאזעקה נשארת פעילה. כשאף כניסה לא נפתחה אין את מי לנטרל, ולכן .
1. שלושה משתני מבוא נותנים צירופים. רושמים אותם בסדר בינארי עולה, מ- עד .
2. בכל שורה בודקים: האם יש כניסה ( או ) וגם ?
תשובה: בטבלת האמת רק בשלוש שורות: , , . בחמש השורות האחרות .
סעיף ב
מבוקש: הפונקציה הבוליאנית של המערכת.
1. כותבים את הפונקציה כסכום מכפלות: לכל שורה בטבלת האמת שבה רושמים מכפלה של שלושת המשתנים, ומשתנה שערכו 0 מופיע עם גג (שלילה):
•שורה :
•שורה :
•שורה :
2. מוציאים את כגורם משותף:
3. מצמצמים את הביטוי שבסוגריים. משני האיברים האחרונים מוציאים את : . נשאר:
4. לפי הזהות :
5. בדיקה מול הטבלה: רק כאשר וגם לפחות אחד מהמשתנים , שווה 1. אלה בדיוק השורות , , .
במילים: האזעקה מנוטרלת כשהמתג C מופעל וגם יש כניסה דרך A או דרך B.
תשובה:
סעיף ג
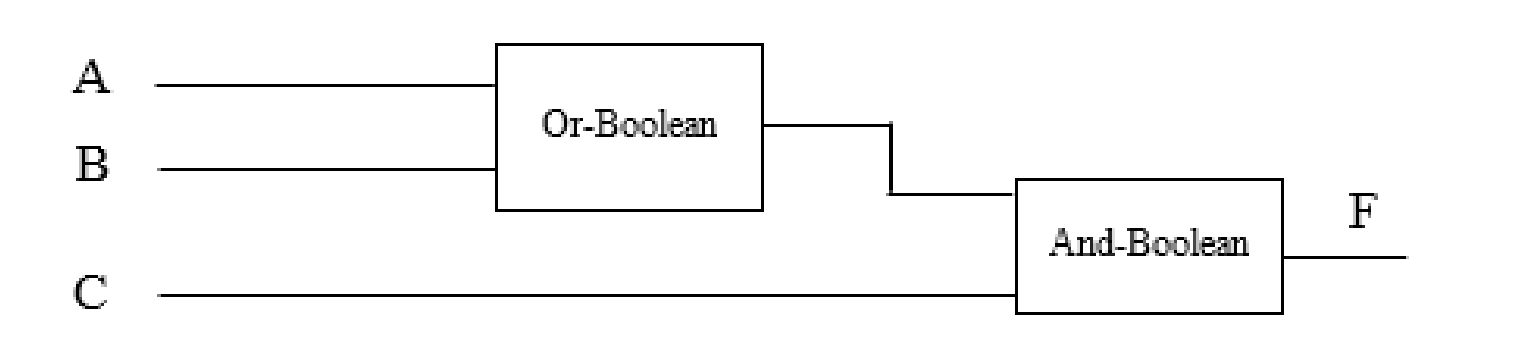
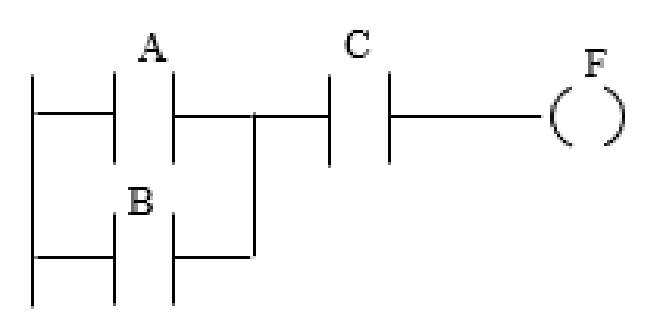
מממשים את . בשפת FBD: בלוק OR שמבואותיו A ו-B, ומוצאו נכנס יחד עם C לבלוק AND שמוצאו F. בדיאגרמת סולם: מגעים פתוחים A ו-B במקביל, אחריהם בטור מגע פתוח C, ובקצה השורה הסליל F.
נתון: מסעיף ב.
מבוקש: מימוש בשפת FBD או בדיאגרמת סולם. מספיק אחד מהשניים, וכאן מוצגים שניהם.
1. הפעולה היא OR: מציבים בלוק OR (באיור: Or-Boolean), ומחברים למבואותיו את A ואת B.
2. הכפל ב- הוא AND: מציבים בלוק AND (באיור: And-Boolean). למבוא אחד שלו מחברים את המוצא של בלוק ה-OR, ולמבוא האחר את C.
3. המוצא של בלוק ה-AND הוא .
1. פעולת OR מתקבלת ממגעים במקביל: מחברים מגע פתוח (NO) של A ומגע פתוח של B במקביל, שניהם יוצאים מפס ההזנה.
2. פעולת AND מתקבלת ממגעים בטור: אחרי הצירוף המקבילי מחברים בטור מגע פתוח של C.
3. בקצה השורה מחברים את הסליל F.
4. קריאת השורה: זרם מגיע לסליל F רק אם A או B סגורים, וגם C סגור. זו בדיוק הפונקציה .
שני המימושים מוצגים בשרטוטים שאחרי הפתרון: תחילה תרשים ה-FBD, ואחריו דיאגרמת הסולם.
תשובה: מממשים את . בשפת FBD: בלוק OR שמבואותיו A ו-B, ומוצאו נכנס יחד עם C לבלוק AND שמוצאו F. בדיאגרמת סולם: מגעים פתוחים A ו-B במקביל, אחריהם בטור מגע פתוח C, ובקצה השורה הסליל F.
שאלה 8 · דיאגרמת סולם להתנעה הדרגתית של מנוע
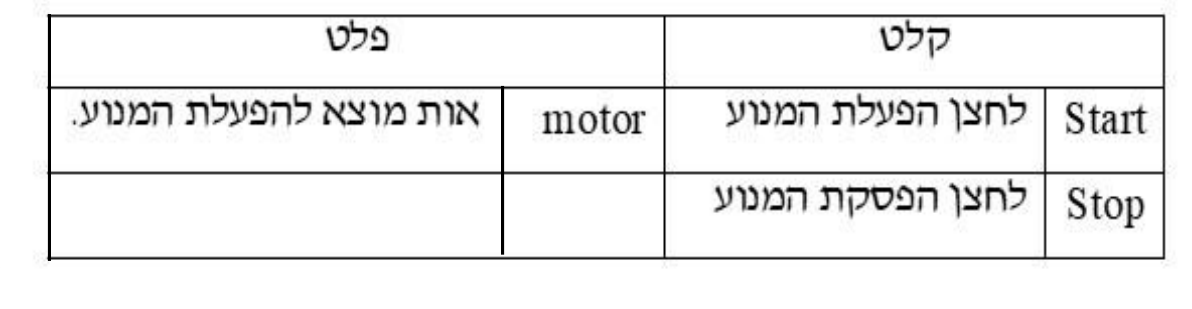
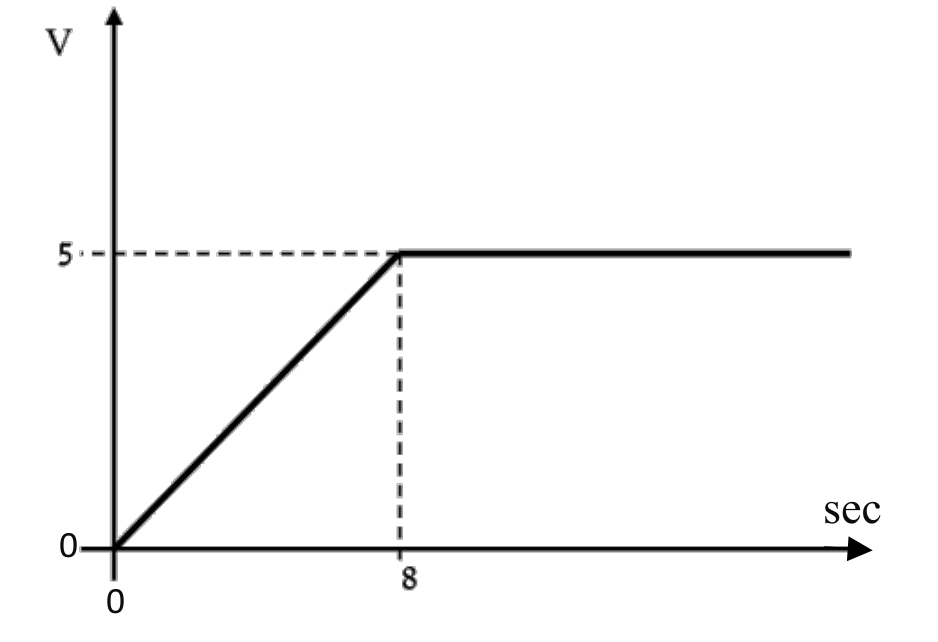
נתון כרטיס יציאה של בקר מִתַּכנת הכולל מתמר D/A. כרטיס היציאה, המספק זרם התנעה למנוע D.C., כולל 10 סיביות ויכול לייצר מתח מרבי של 5 וולט. המתח למנוע עולה ברצף, כפי שמוצג באיור ב לשאלה 8. איור א לשאלה 8 מציג פקודות שליטה על הבקר המִתַּכנת ואת אות המוצא. איור ג לשאלה 8 מציג את דיאגרמת הסולם של הפעלת המנוע.
איור א לשאלה 8: פקודות שליטה על הבקר המִתַּכנת ואות המוצא.
איור ב לשאלה 8: מתח התנעת המנוע.
איור ג לשאלה 8: דיאגרמת הסולם של הפעלת המנוע.
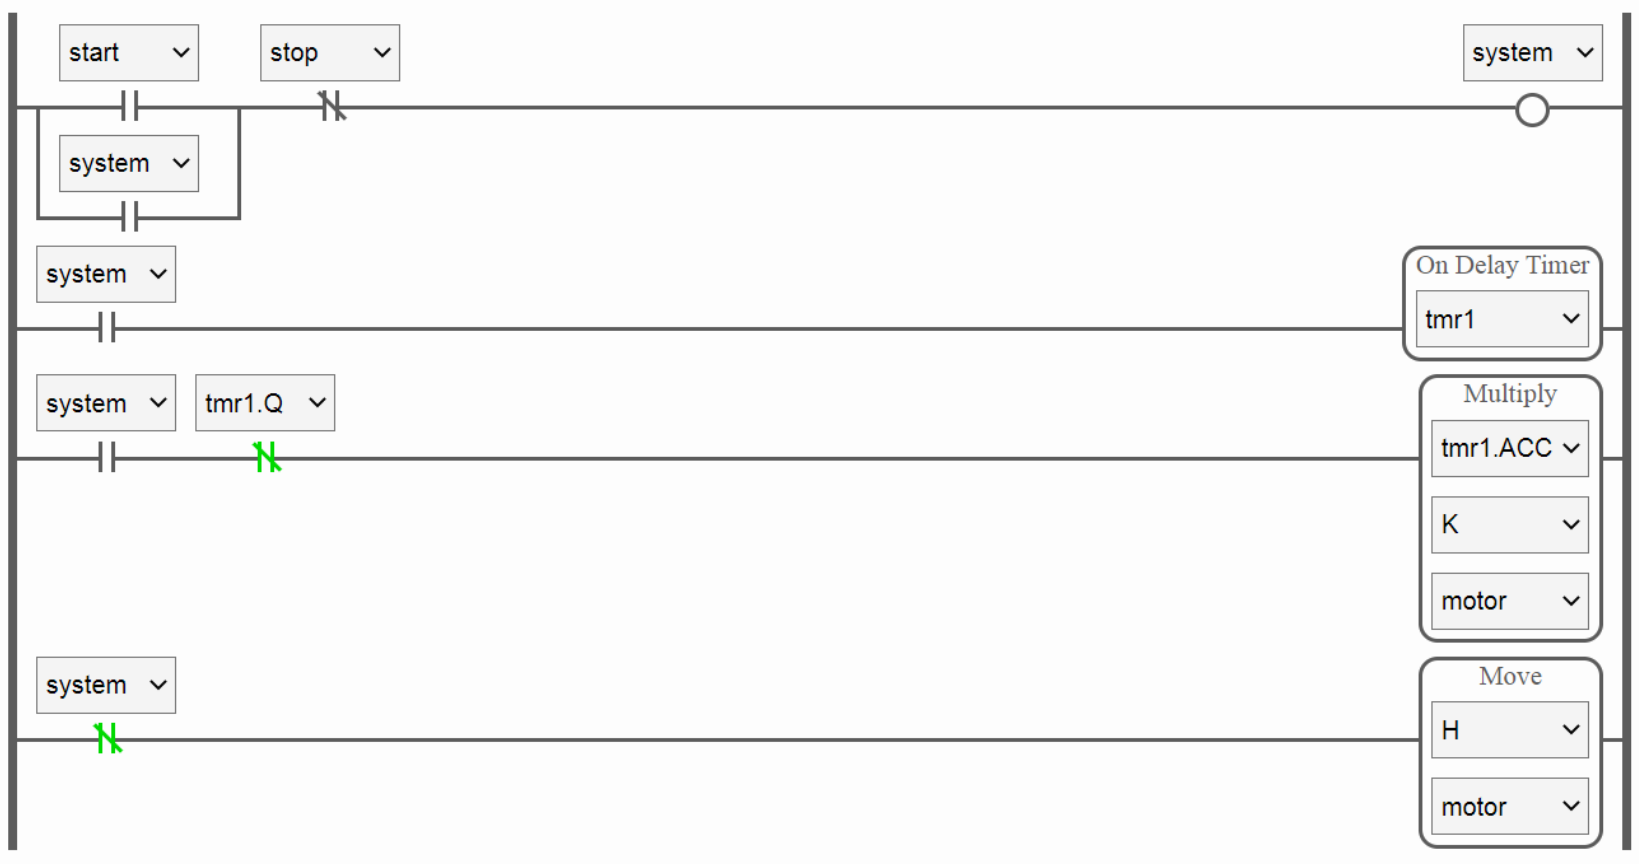
הסבירו מה תפקיד המשתנה הבוליאני system בשורה הראשונה. ציינו מה ערכו בזמן האצת המנוע, בזמן פעולה במהירות קבועה ובזמן עצירה.
הסבירו מה קורה בשורה השלישית וחשבו את ערכו של K.
הסבירו מה תפקיד השורה הרביעית בדיאגרמה וחשבו את ערכו של H.
חשבו מה יהיה ערכו של המשתנה motor, 3 שניות לאחר הפעלת המערכת ומה יהיה מתח המוצא.
◂ פתרון מלא לשאלה 8
סעיף א
system הוא סיבית זיכרון שמציינת שהמערכת בפעולה: הוא נדלק בלחיצה על start, מחזיק את עצמו (החזקה עצמית), וכבה בלחיצה על stop. בזמן האצת המנוע ערכו 1, בזמן פעולה במהירות קבועה ערכו 1, ובזמן עצירה ערכו 0.
מבוקש: להסביר את תפקיד המשתנה system שבשורה הראשונה של דיאגרמת הסולם (איור ג לשאלה 8), ולציין את ערכו בכל אחד משלושת המצבים.
1. המגע הפתוח start (לחצן הפעלת המנוע, לפי איור א לשאלה 8) מחובר במקביל למגע פתוח של system. אחריהם, בטור, מגע סגור (NC) של stop (לחצן הפסקת המנוע), ובקצה השורה הסליל system.
2. הפונקציה הלוגית:
3. לחיצה על start מדליקה את system. המגע system שבמקביל ל-start ממשיך להזין את הסליל גם אחרי שעוזבים את הלחצן: זו החזקה עצמית.
4. לחיצה על stop פותחת את המגע הסגור, והסליל כבה.
התפקיד: system הוא משתנה פנימי (סיבית זיכרון) שמציין שהמערכת בפעולה. הוא זוכר שנלחץ start, עד שלוחצים על stop. שאר השורות משתמשות בו: הוא מפעיל את קוצב הזמן (השורה של tmr1), מאפשר את חישוב המתח למנוע (השורה של בלוק הכפל), וכשהוא כבוי המנוע נעצר (השורה של בלוק Move).
•בזמן האצת המנוע (8 השניות שבהן המתח עולה): .
•בזמן פעולה במהירות קבועה (המתח ): . ההחזקה העצמית נמשכת.
•בזמן עצירה (אחרי לחיצה על stop, או לפני לחיצה על start): .
תשובה: system הוא סיבית זיכרון שמציינת שהמערכת בפעולה: הוא נדלק בלחיצה על start, מחזיק את עצמו (החזקה עצמית), וכבה בלחיצה על stop. בזמן האצת המנוע ערכו 1, בזמן פעולה במהירות קבועה ערכו 1, ובזמן עצירה ערכו 0.
סעיף ב
כל עוד system דולק והקוצב tmr1 עוד לא סיים, מחושב : הזמן שחלף מהפעלת המערכת מוכפל במקדם K, והערך שנשלח לכרטיס היציאה עולה בקו ישר. .
נתון: כרטיס יציאה של 10 סיביות, מתח מרבי , והמתח למנוע עולה בקו ישר מ- ל- במשך 8 שניות (איור ב לשאלה 8).
מבוקש: להסביר את השורה השלישית של דיאגרמת הסולם, ולחשב את .
1. התנאי: מגע פתוח של system בטור עם מגע סגור (NC) של tmr1.Q. השורה פעילה כשהמערכת בפעולה וקוצב הזמן tmr1 עוד לא סיים לספור, כלומר בזמן ההאצה.
2. הפעולה: בלוק כפל (Multiply). הערך הצבור של הקוצב, tmr1.ACC (כמה זמן חלף מהפעלת המערכת), מוכפל במקדם , והתוצאה נכתבת למשתנה motor:
3. motor הוא הערך הספרתי שנשלח לכרטיס היציאה, ומתמר ה-D/A שבכרטיס ממיר אותו למתח. הזמן הצבור גדל בקצב קבוע, ולכן motor והמתח למנוע עולים בקו ישר, כמו באיור ב.
4. בתום 8 שניות tmr1.Q נעשה 1, המגע הסגור נפתח, והכפל מפסיק להתבצע. motor נשאר בערך האחרון שלו (הערך המלא), והמנוע ממשיך במהירות קבועה.
את הקוצב עצמו מפעילה השורה שלפניה: כל עוד system דולק, הקוצב tmr1 (מסוג השהיית הפעלה, On Delay Timer) סופר.
1. לכרטיס של 10 סיביות יש רמות, והערך המלא מתאים למתח המרבי .
2. המתח צריך להגיע לערך המלא בדיוק בתום 8 שניות. מהדרישה :
(בדיוק רב יותר, הערך הספרתי הגבוה ביותר בעשר סיביות הוא , ואז . ההבדל זניח, ומקובל לחשב עם .)
3. המשמעות: בכל שנייה motor גדל ב-128 יחידות, כלומר המתח גדל ב-. זה בדיוק השיפוע שבאיור ב: .
תשובה: כל עוד system דולק והקוצב tmr1 עוד לא סיים, מחושב : הזמן שחלף מהפעלת המערכת מוכפל במקדם K, והערך שנשלח לכרטיס היציאה עולה בקו ישר. .
סעיף ג
השורה הרביעית עוצרת את המנוע: כש-system כבוי (מגע סגור של system), בלוק Move כותב את הקבוע H למשתנה motor. כדי שהמתח למנוע יתאפס, .
מבוקש: להסביר את תפקיד השורה הרביעית של דיאגרמת הסולם, ולמצוא את .
1. התנאי. בשורה מגע סגור (NC) של system. המגע מוליך כאשר , כלומר כשהמערכת לא בפעולה: אחרי לחיצה על stop, או לפני שנלחץ start.
2. הפעולה. בלוק Move (העברה) מעתיק את הערך של H אל המשתנה motor:
3. התפקיד. השורה הזאת עוצרת את המנוע. בלעדיה, אחרי לחיצה על stop המשתנה motor היה נשאר בערך האחרון שחושב בבלוק הכפל, והמנוע היה ממשיך לקבל מתח גם כשהמערכת כבויה. השורה גם מבטיחה שההתנעה הבאה תתחיל ממתח אפס.
4. הערך של H. כדי שהמנוע ייעצר, מתח המוצא צריך להיות , ולכן הערך הספרתי שנשלח לכרטיס היציאה צריך להיות אפס:
תשובה: השורה הרביעית עוצרת את המנוע: כש-system כבוי (מגע סגור של system), בלוק Move כותב את הקבוע H למשתנה motor. כדי שהמתח למנוע יתאפס, .
סעיף ד
, ומתח המוצא .
נתון: מסעיף ב, כרטיס של 10 סיביות ( רמות) ומתח מרבי .
מבוקש: ערך המשתנה motor ומתח המוצא 3 שניות אחרי הפעלת המערכת.
1. אחרי 3 שניות המערכת עדיין בשלב ההאצה (): system דולק והקוצב עוד לא סיים, ולכן בלוק הכפל פעיל. הזמן שנצבר בקוצב: .
2. ערך המשתנה motor:
3. מתח המוצא. מתמר ה-D/A נותן מתח שיחסי לערך הספרתי, כשהערך המלא מתאים ל-:
4. בדיקה מול איור ב לשאלה 8: המתח עולה בקצב של , ואחרי 3 שניות הוא .
תשובה: , ומתח המוצא .
שאלה 9 · נכון/לא נכון: עקרון הפעולה של מתמר לחץ קיבולי
באיור לשאלה מספר 9 מוצג מתמר לחץ קיבולי.
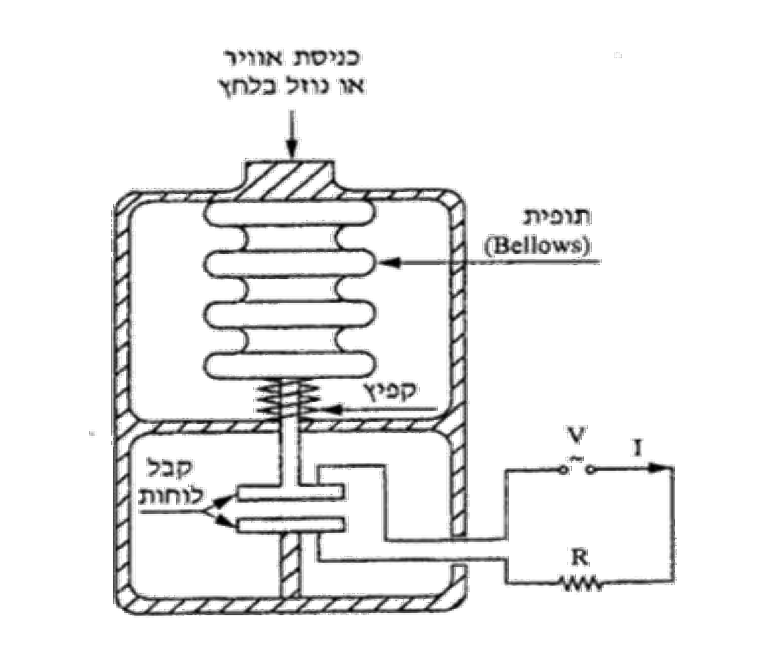
עיקרון הפעולה של המתמר מבוסס על השינוי של המרחק בין הלוחות של הקבל עקב שינוי בלחץ הנמדד.
•נכון
•לא נכון
◂ פתרון מלא לשאלה 9
פתרון
נכון. הלחץ מזיז את התופית, התופית מזיזה את אחד מלוחות הקבל, והמרחק בין הלוחות (ואיתו הקיבול) משתנה.
מבוקש: לקבוע אם המתמר שבאיור לשאלה 9 פועל על שינוי המרחק בין לוחות הקבל.
1. מה רואים באיור. האוויר או הנוזל שבלחץ נכנס אל תופית (Bellows), מעין מפוח גמיש. התופית נשענת על קפיץ, והיא מחוברת במוט אל אחד משני לוחות הקבל. הלוח האחר קבוע.
2. מה קורה כשהלחץ משתנה. כשהלחץ עולה התופית מתארכת כנגד הקפיץ, ומזיזה את הלוח הנייד. כשהלחץ יורד הקפיץ מחזיר אותה. כך המרחק בין הלוחות משתנה לפי הלחץ.
3. למה זה משנה את הקיבול. לפי הנוסחה מהנוסחאון לקבל לוחות:
כאשר המקדם הדיאלקטרי של הריק, המקדם הדיאלקטרי היחסי, שטח הלוחות ו- המרחק ביניהם. השטח והחומר שבין הלוחות לא משתנים, ולכן הקיבול משתנה רק בגלל : כשהמרחק קטן, הקיבול גדל.
4. המעגל החשמלי שמחובר לקבל (מקור המתח והנגד ) ממיר את שינוי הקיבול לשינוי בזרם , וכך מתקבל אות חשמלי שתלוי בלחץ.
למה לא "לא נכון": ההיגד היה שגוי אילו הלחץ היה משנה את שטח הלוחות או את החומר הדיאלקטרי. באיור התופית מזיזה לוח, כלומר משנה את המרחק.
תשובה: נכון. הלחץ מזיז את התופית, התופית מזיזה את אחד מלוחות הקבל, והמרחק בין הלוחות (ואיתו הקיבול) משתנה.
שאלה 10 · נכון/לא נכון: מגבר שרת כמשווה מתחים
באיור לשאלה מספר 10 מוצג מעגל חשמלי הכולל מגבר שרת (Operational Amplifier).
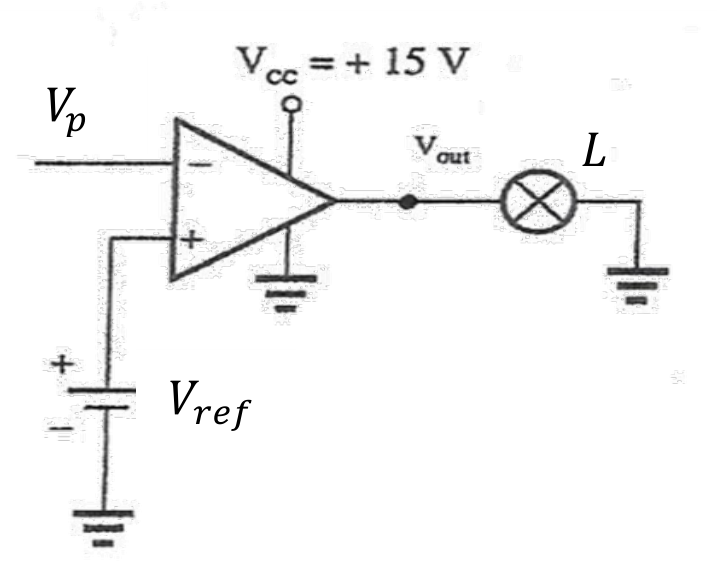
כאשר ו-, הנורית דולקת.
•נכון
•לא נכון
◂ פתרון מלא לשאלה 10
פתרון
לא נכון. מחובר למבוא המהפך והוא גבוה מ- שבמבוא הלא מהפך, ולכן מוצא המשווה נמוך () והנורית כבויה.
נתון: , , והמעגל שבאיור לשאלה 10.
מבוקש: לקבוע אם הנורית דולקת.
•למגבר השרת אין משוב (אין רכיב שמחבר את המוצא לאחד המבואות), ולכן הוא פועל כמגבר משווה: הוא משווה בין שני המבואות, והמוצא שלו קופץ לאחד משני מתחי ההזנה.
• מחובר למבוא המהפך (המסומן ).
• מחובר למבוא הלא מהפך (המסומן ).
•ההזנה החיובית היא , וההזנה האחרת מחוברת לאדמה ().
•הנורית מחוברת בין המוצא לאדמה, ולכן היא דולקת רק כשהמוצא גבוה.
כלל המשווה (מהנוסחאון): אם המוצא עולה למתח ההזנה החיובי, ואם המוצא יורד למתח ההזנה השלילי. במעגל הזה במקום הזנה שלילית יש אדמה.
1. משווים את המבואות: ו-.
2. , ולכן המוצא יורד למתח ההזנה הנמוך:
3. על הנורית אין מתח, לא זורם בה זרם, והיא כבויה.
למה לא "נכון": הנורית הייתה דולקת אילו היה נמוך מ- (למשל ). אז המוצא היה עולה לכ-.
תשובה: לא נכון. מחובר למבוא המהפך והוא גבוה מ- שבמבוא הלא מהפך, ולכן מוצא המשווה נמוך () והנורית כבויה.
שאלה 11 · נכון/לא נכון: תחום המדידה של מתמר מפלס
באיור לשאלה 11 מוצג אופיין של מתמר מפלס.
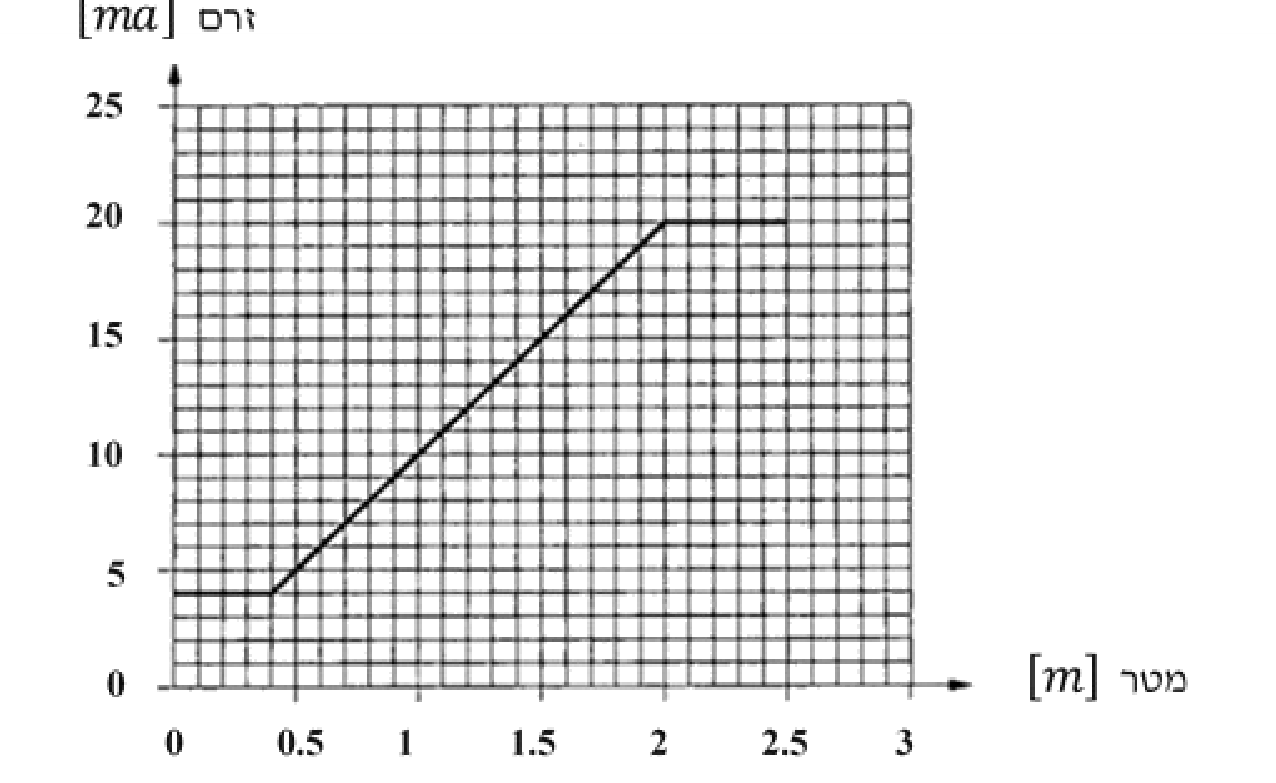
תחום המדידה של המתמר הוא בין 0 ל-2.5 מטרים.
•נכון
•לא נכון
◂ פתרון מלא לשאלה 11
פתרון
לא נכון. הזרם משתנה עם המפלס רק בין ל- מטרים (מ- עד ), וזה תחום המדידה של המתמר.
מבוקש: לקבוע מהאופיין שבאיור לשאלה 11 אם תחום המדידה של המתמר הוא בין 0 ל-2.5 מטרים.
תחום המדידה של מתמר הוא תחום הערכים של הגודל הנמדד שבו אות המוצא משתנה עם הגודל הנמדד. באזור שבו המוצא קבוע אי אפשר לדעת מהמוצא מה המפלס.
קוראים את האופיין:
1. בין ל- הזרם קבוע, . המתמר לא מבחין בין מפלסים שונים בתחום הזה.
2. בין ל- הזרם עולה בקו ישר מ- עד . כאן לכל מפלס מתאים זרם אחר, בשיפוע של .
3. בין ל- הזרם שוב קבוע, (רוויה).
4. לכן תחום המדידה הוא בין ל- מטרים, עם אות מוצא תקני של עד .
למה לא "נכון": התחום שבין 0 ל-2.5 מטרים הוא התחום שעליו שורטט הגרף, ולא התחום שבו המתמר מודד. מתחת ל- ומעל המוצא לא מגיב לשינוי במפלס.
תשובה: לא נכון. הזרם משתנה עם המפלס רק בין ל- מטרים (מ- עד ), וזה תחום המדידה של המתמר.
שאלה 12 · נכון/לא נכון: סוג מגע הממסר בהגנה מפני חימום יתר
באיור לשאלה 12 מוצג תרשים מעגל חשמלי של תנור חימום: החיישן מסוג PT100 הוצמד לתנור כדי להגן עליו מפני חימום יתר.
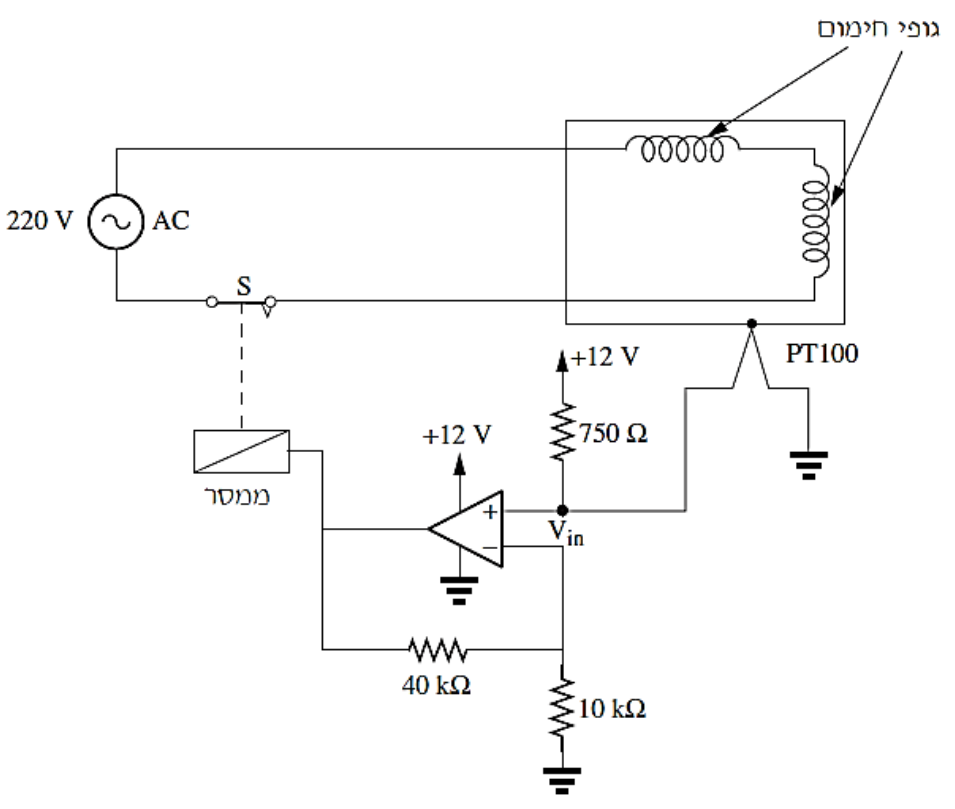
המערכת כוללת ממסר בעל מגע S מסוג N.O. (Normally Open).
•נכון
•לא נכון
◂ פתרון מלא לשאלה 12
פתרון
לא נכון. המגע S הוא מסוג N.C. (Normally Closed): במצב רגיל הוא סגור ומזין את גופי החימום, והממסר פותח אותו כשהתנור מתחמם יותר מדי.
מבוקש: לקבוע אם המגע S שבאיור לשאלה 12 הוא מסוג N.O.
מגע N.O. (Normally Open) פתוח כשסליל הממסר לא מופעל, ונסגר כשהסליל מופעל. מגע N.C. (Normally Closed) סגור כשהסליל לא מופעל, ונפתח כשהסליל מופעל.
1. מה רואים בתרשים. המגע S, שנמצא בטור עם גופי החימום ועם מקור ה-, מצויר סגור. בתרשים חשמלי מגע מצויר במצב המנוחה שלו, כלומר כשהסליל לא מופעל. מגע שסגור במנוחה הוא N.C.
2. מה נדרש מהמערכת. המעגל נועד להגן על התנור מפני חימום יתר. במצב רגיל גופי החימום צריכים לקבל מתח, ורק כשהטמפרטורה גבוהה מדי צריך לנתק אותם.
3. איך המעגל עושה זאת. החיישן PT100 הוא נגד שהתנגדותו עולה עם הטמפרטורה. הוא מחובר בטור עם הנגד של בין לאדמה, ולכן כשהתנור מתחמם המתח שעל החיישן עולה. מגבר השרת מחובר כמגבר לא מהפך, עם הגבר של , והמתח במוצאו עולה גם הוא. כשהמתח גבוה מספיק, סליל הממסר מופעל.
4. המסקנה. הפעלת הממסר צריכה לנתק את החימום, כלומר לפתוח את המגע S. מגע שסגור במנוחה ונפתח בהפעלת הממסר הוא N.C.
למה לא "נכון": עם מגע N.O. גופי החימום לא היו מקבלים מתח במצב רגיל, והם היו מתחילים לחמם דווקא כשהתנור כבר חם מדי.
תשובה: לא נכון. המגע S הוא מסוג N.C. (Normally Closed): במצב רגיל הוא סגור ומזין את גופי החימום, והממסר פותח אותו כשהתנור מתחמם יותר מדי.
שאלה 13 · נכון/לא נכון: קבוע של צמד תרמי
נתון כי תחום המתחים במוצאו של צמד תרמי הוא: , בהתאמה לתחום הטמפרטורות שלו . קבוע הצמד התרמי בנתונים אלו הוא: .
•נכון
•לא נכון
◂ פתרון מלא לשאלה 13
פתרון
נכון.
נתון: מתח המוצא של הצמד התרמי משתנה מ- עד , כשהטמפרטורה משתנה מ- עד .
מבוקש: לבדוק אם קבוע הצמד התרמי הוא .
קבוע הצמד התרמי (הרגישות שלו) אומר בכמה מיליוולט משתנה מתח המוצא על כל מעלה אחת של שינוי בטמפרטורה. זהו השיפוע של האופיין:
1. השינוי במתח:
2. השינוי בטמפרטורה:
3. הקבוע:
4. התוצאה שווה לערך שבהיגד.
שימו לב שמחשבים לפי ההפרשים ולא לפי ערך בודד: ו- אינם הקבוע, כי האופיין לא עובר דרך הראשית.
למה לא "לא נכון": ההיגד היה שגוי אילו הערך שנכתב בו היה שונה מהשיפוע .
תשובה: נכון.
שאלה 14 · נכון/לא נכון: כרטיס כניסה מסוג sink או source
איור לשאלה 14 מציג שני מתגים המחוברים לכרטיס כניסה דיגיטלי של בקר מִתַּכנת.
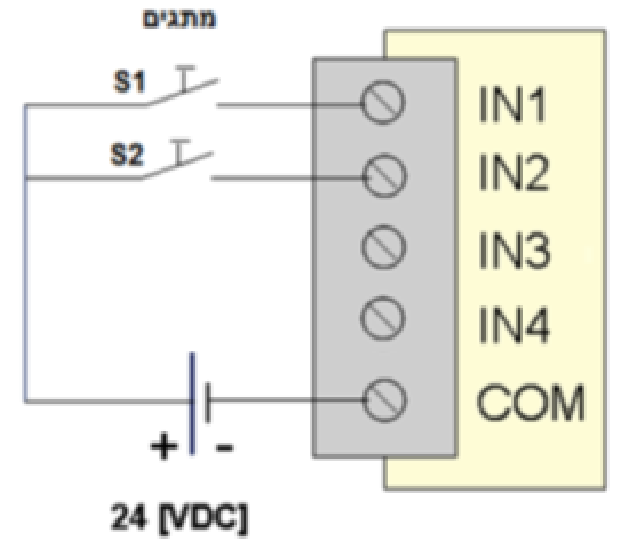
כרטיס הכניסה באיור הוא מסוג source.
•נכון
•לא נכון
◂ פתרון מלא לשאלה 14
פתרון
לא נכון. ההדק השלילי של מקור המתח מחובר לנקודה המשותפת COM, והזרם נכנס לכרטיס דרך הכניסות: זה כרטיס מסוג sink.
מבוקש: לקבוע אם כרטיס הכניסה שבאיור לשאלה 14 הוא מסוג source.
ההגדרות מהנוסחאון לחיבור של כרטיס כניסה ספרתי:
•חיבור Source: ההדק החיובי של מקור המתח מחובר לנקודה המשותפת של הכניסות. הכרטיס "דוחף" זרם החוצה.
•חיבור Sink: ההדק השלילי של מקור המתח מחובר לנקודה המשותפת של הכניסות. הכרטיס "מושך" זרם פנימה.
1. קוראים את האיור. ההדק השלילי () של מקור ה- מחובר להדק COM של הכרטיס. ההדק החיובי () מחובר אל המתגים S1 ו-S2, ומהם אל הכניסות IN1 ו-IN2.
2. עוקבים אחרי הזרם. כשסוגרים מתג, הזרם יוצא מההדק החיובי, עובר דרך המתג, נכנס לכרטיס דרך הדק הכניסה, ויוצא מהכרטיס דרך COM אל ההדק השלילי.
3. הזרם נכנס אל הכרטיס דרך הכניסות, והנקודה המשותפת מחוברת להדק השלילי. זה חיבור מסוג sink.
למה לא "נכון": בכרטיס מסוג source הקוטביות הפוכה. ההדק החיובי מחובר ל-COM, והמתגים מחברים את הכניסות אל ההדק השלילי.
תשובה: לא נכון. ההדק השלילי של מקור המתח מחובר לנקודה המשותפת COM, והזרם נכנס לכרטיס דרך הכניסות: זה כרטיס מסוג sink.
שאלה 15 · נכון/לא נכון: אחזקה עצמית בבקרת טמפרטורה
באיור לשאלה 15 מוצגת דיאגרמת סולם לבקרת טמפרטורה השולטת על גוף חימום heater. המערכת כוללת מפסק on, המשמש להפעלה ולהפסקה של המערכת. המערכת כוללת חיישן טמפרטורה אנלוגי הפועל בתחום של והמעביר את הטמפרטורה הנמדדת למשתנה temp. כאשר ערכו של המשתנה temp שווה ל-100, הטמפרטורה היא . כאשר ערכו של המשתנה temp שווה ל-150, הטמפרטורה היא .
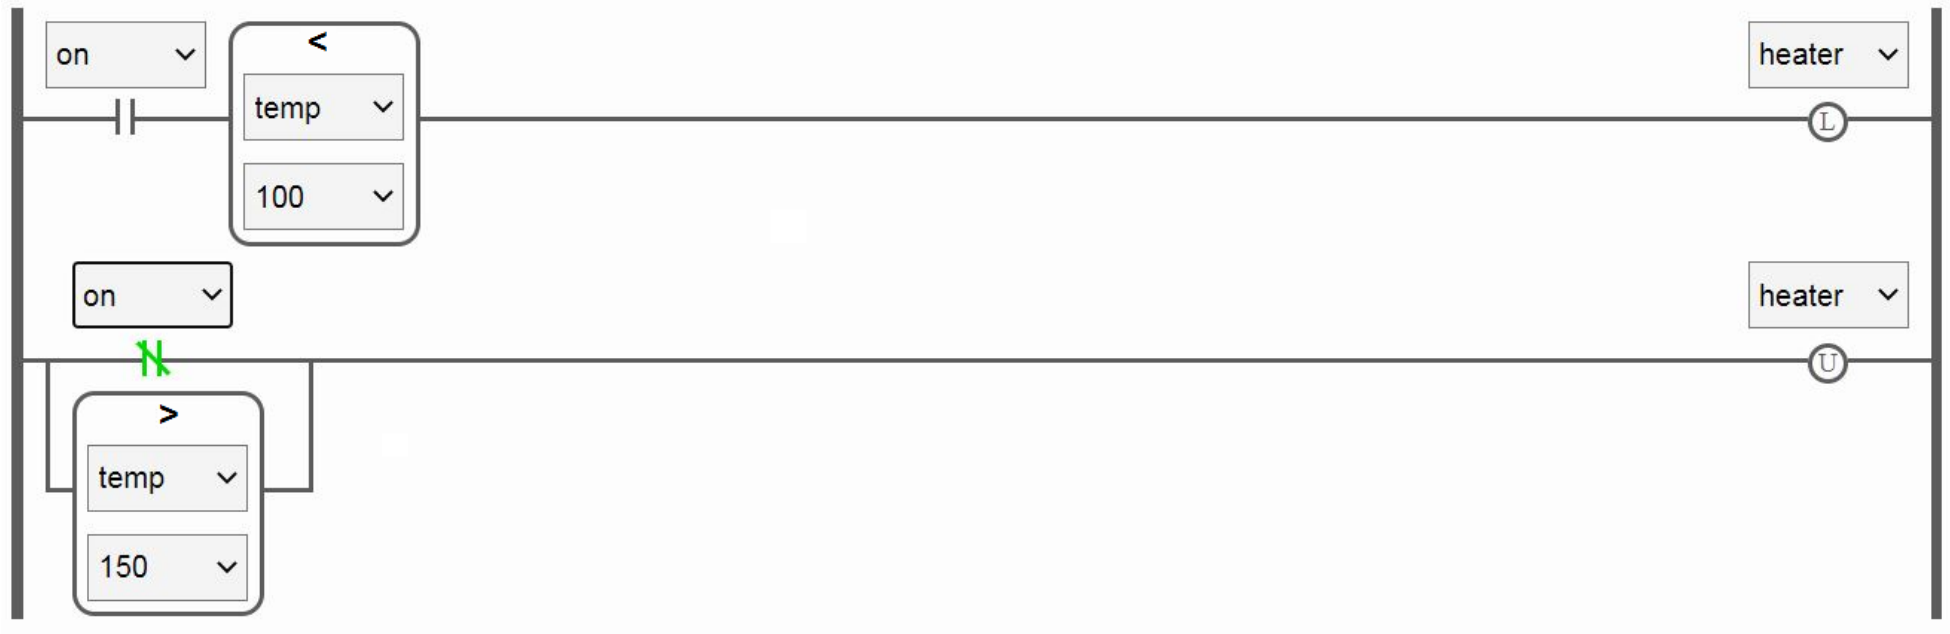
מדיאגרמת הסולם אפשר לראות כי מתקיימת אחזקה עצמית.
•נכון
•לא נכון
◂ פתרון מלא לשאלה 15
פתרון
נכון. גוף החימום heater נדלק בסליל נעילה (L) וכבה בסליל שחרור (U), ולכן אחרי שנדלק הוא נשאר דולק גם כשתנאי ההדלקה כבר לא מתקיים (בין ל-).
מבוקש: לקבוע אם בדיאגרמת הסולם שבאיור לשאלה 15 מתקיימת אחזקה עצמית.
אחזקה עצמית היא מצב שבו יציאה שהופעלה נשארת פעילה גם אחרי שהתנאי שהפעיל אותה הפסיק להתקיים, עד שמגיע תנאי הפסקה נפרד. אפשר לממש אותה במגע של היציאה שמחובר במקביל לתנאי ההפעלה, או בסליל נעילה ובסליל שחרור (Latch ו-Unlatch).
קוראים את הדיאגרמה:
1. השורה של סליל הנעילה: מגע פתוח של on בטור עם בלוק השוואה , ובקצה סליל heater מסוג L (נעילה). כשהמפסק on מופעל והטמפרטורה נמוכה מ-, גוף החימום נדלק וננעל במצב דולק.
2. השורה של סליל השחרור: מגע סגור (NC) של on במקביל לבלוק השוואה , ובקצה סליל heater מסוג U (שחרור). גוף החימום כבה כשמכבים את המפסק on, או כשהטמפרטורה עולה מעל .
3. מה קורה בין ל-. תנאי ההדלקה () כבר לא מתקיים, ותנאי הכיבוי () עוד לא מתקיים. אף אחד משני הסלילים לא מקבל זרם, וגוף החימום נשאר במצב האחרון שלו.
4. לכן גוף חימום שנדלק מתחת ל- ממשיך לחמם גם אחרי שהטמפרטורה עברה את , עד שהיא מגיעה ל-. המערכת "זוכרת" שהטמפרטורה הייתה נמוכה מ-: זו אחזקה עצמית.
התוצאה היא בקרת טמפרטורה עם חשל (היסטרזיס): החימום נדלק מתחת ל- וכבה מעל .
למה לא "לא נכון": אילו במקום סליל הנעילה היה סליל רגיל, גוף החימום היה כבה מיד כשהטמפרטורה עוברת את , בלי שום זיכרון.
תשובה: נכון. גוף החימום heater נדלק בסליל נעילה (L) וכבה בסליל שחרור (U), ולכן אחרי שנדלק הוא נשאר דולק גם כשתנאי ההדלקה כבר לא מתקיים (בין ל-).
שאלה 16 · נכון/לא נכון: חיבור com בכרטיס יציאת ממסר
באיור לשאלה 16 מוצג כרטיס יציאה מסוג ממסר (relay).
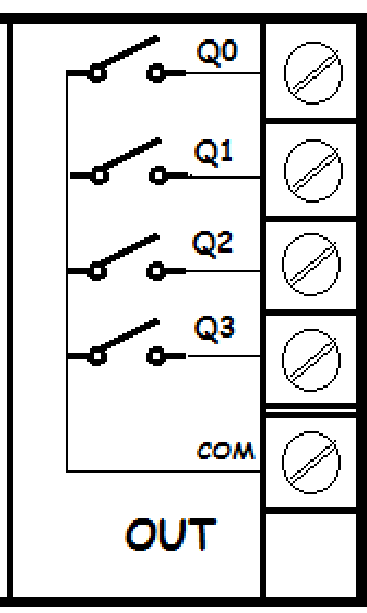
בכרטיס המוצג חייבים לחבר (-) לנקודה com כדי שנוכל למתג צרכן כלשהו.
•נכון
•לא נכון
◂ פתרון מלא לשאלה 16
פתרון
לא נכון. יציאת ממסר היא מגע מכני בלי קוטביות, ולכן אפשר לחבר לנקודה com את הקוטב החיובי, את הקוטב השלילי או מתח חילופין.
מבוקש: לקבוע אם בכרטיס יציאה מסוג ממסר חייבים לחבר דווקא את הקוטב השלילי (-) לנקודה com.
1. מה רואים באיור לשאלה 16. כל יציאה (Q0 עד Q3) היא מגע של ממסר. צד אחד של כל המגעים מחובר לנקודה המשותפת com, והצד האחר יוצא להדק של היציאה.
2. איך ממתגים צרכן. כשהבקר מפעיל יציאה, המגע שלה נסגר ומחבר את ההדק שלה אל com. הצרכן מחובר בין הדק היציאה לבין הקוטב האחר של מקור המתח, וכך המעגל נסגר.
3. למגע מכני אין קוטביות. מגע של ממסר הוא מגע יבש: הוא מוליך זרם באותה מידה בשני הכיוונים. לכן אפשר לחבר ל-com את הקוטב החיובי של המקור (ואז הצרכנים מחוברים לקוטב השלילי), את הקוטב השלילי (ואז הצרכנים מחוברים לקוטב החיובי), וגם מתח חילופין.
4. לכן המילה "חייבים" שבהיגד אינה נכונה.
למה לא "נכון": דרישה לקוטביות מסוימת בנקודה המשותפת קיימת בכרטיסי יציאה מסוג טרנזיסטור (sink או source), ולא בכרטיס ממסר.
תשובה: לא נכון. יציאת ממסר היא מגע מכני בלי קוטביות, ולכן אפשר לחבר לנקודה com את הקוטב החיובי, את הקוטב השלילי או מתח חילופין.
שאלה 17 · נכון/לא נכון: התאמת סכמת חיבורים לדף היצרן
באיור א לשאלה 17 מוצג חלק מדף נתונים של יצרן בקרים.
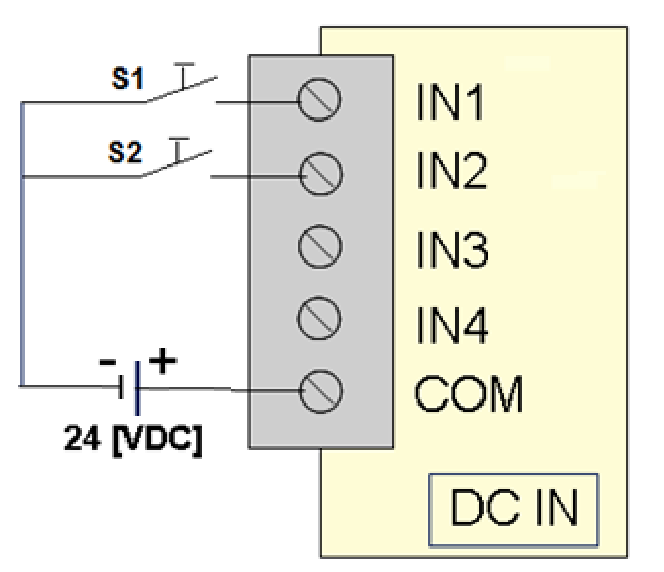
באיור ב לשאלה 17 מוצגת סכמת חיבורים לכרטיס כניסה של הבקר.
איור א לשאלה 17: חלק מדף נתונים של יצרן בקרים.
איור ב לשאלה 17: סכמת חיבורים לכרטיס כניסה של הבקר.
סכמת החיבורים באיור ב תואמת לסוג הכרטיס המפורט בדף היצרן באיור א.
•נכון
•לא נכון
◂ פתרון מלא לשאלה 17
פתרון
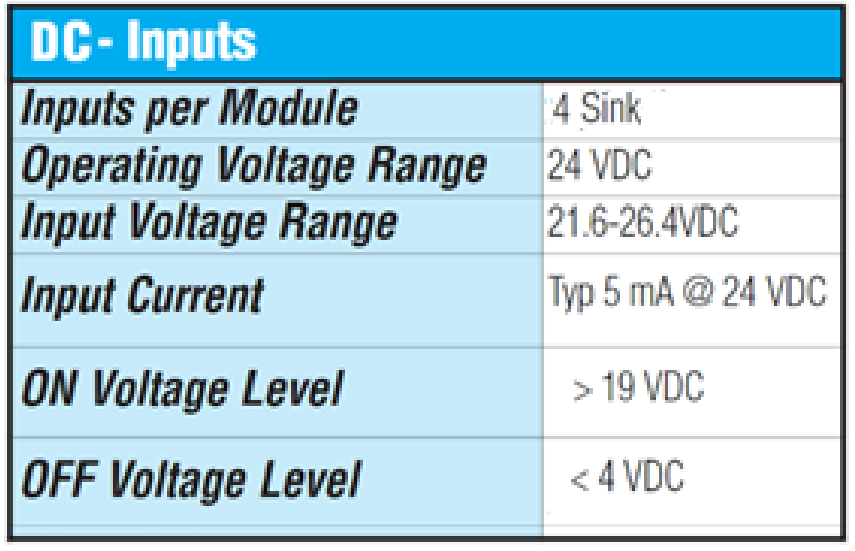
לא נכון. לפי דף היצרן הכרטיס הוא מסוג Sink (רשום 4 Sink), ואילו בסכמה שבאיור ב ההדק החיובי של המקור מחובר ל-COM, שזה חיבור Source.
מבוקש: לבדוק אם סכמת החיבורים שבאיור ב לשאלה 17 מתאימה לסוג הכרטיס שבדף היצרן (איור א לשאלה 17).
1. מה כתוב בדף היצרן. בשורה Inputs per Module רשום 4 Sink: לכרטיס ארבע כניסות מסוג Sink. לפי הנוסחאון, בחיבור Sink ההדק השלילי של מקור המתח מחובר לנקודה המשותפת (COM), והזרם נכנס לכרטיס דרך הכניסות.
2. מה רואים בסכמת החיבורים. ההדק החיובי () של מקור ה- מחובר להדק COM. ההדק השלילי () מחובר אל המתגים S1 ו-S2, ומהם אל הכניסות IN1 ו-IN2.
3. עוקבים אחרי הזרם. כשסוגרים מתג, הזרם יוצא מההדק החיובי, נכנס לכרטיס דרך COM, יוצא מהכרטיס דרך הדק הכניסה, ועובר דרך המתג אל ההדק השלילי. הכרטיס "דוחף" זרם החוצה דרך הכניסות: זה חיבור Source.
4. הסכמה מתאימה לכרטיס Source, ודף היצרן מגדיר כרטיס Sink. אין התאמה.
שאר הנתונים דווקא מתאימים: מתח המקור, , הוא מתח העבודה שרשום בדף היצרן. הבעיה היא רק בקוטביות.
למה לא "נכון": כדי שהסכמה תתאים לדף היצרן צריך להפוך את קוטביות המקור: ההדק השלילי אל COM, וההדק החיובי אל המתגים.
תשובה: לא נכון. לפי דף היצרן הכרטיס הוא מסוג Sink (רשום 4 Sink), ואילו בסכמה שבאיור ב ההדק החיובי של המקור מחובר ל-COM, שזה חיבור Source.
שאלה 18 · נכון/לא נכון: פונקציה לוגית מדיאגרמת סולם
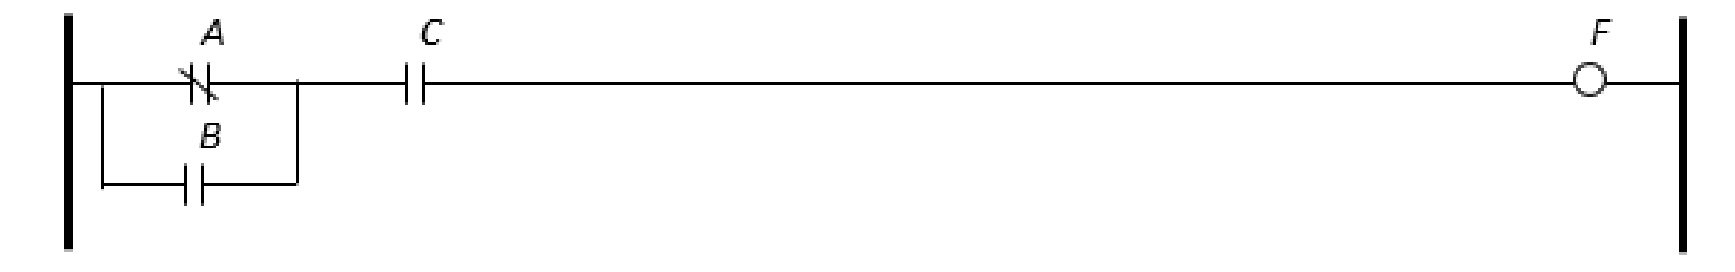
באיור לשאלה 18 מוצגת בדיאגרמת סולם הפונקציה הלוגית: .
הפונקציה הלוגית הנתונה מתאימה לדיאגרמת הסולם.
•נכון
•לא נכון
◂ פתרון מלא לשאלה 18
פתרון
נכון. הוא מגע סגור () שמחובר במקביל ל-, ושניהם בטור עם : .
מבוקש: לבדוק אם דיאגרמת הסולם שבאיור לשאלה 18 מממשת את הפונקציה .
כללי הקריאה של דיאגרמת סולם: מגעים בטור הם פעולת AND (כפל לוגי), מגעים במקביל הם פעולת OR (חיבור לוגי), ומגע סגור (NC, מסומן בקו אלכסוני) מוליך כשהמשתנה שלו הוא 0, ולכן הוא מייצג את המשתנה ההפוך.
1. המגע מסומן בקו אלכסוני: זה מגע סגור, והוא מייצג את .
2. המגע הוא מגע פתוח רגיל, והוא מחובר במקביל למגע : יחד הם נותנים .
3. המגע הוא מגע פתוח שמחובר בטור אחרי הצירוף המקבילי: מכפילים ב-.
4. הסליל מקבל את התוצאה:
5. בדיקה בשני מצבים. כאשר , , : המגע הסגור של מוליך, מוליך, ולכן . בנוסחה: . כאשר , , : שני הענפים המקבילים פתוחים, ולכן . בנוסחה: .
למה לא "לא נכון": ההיגד היה שגוי אילו היה מגע פתוח (ואז ), או אילו היה מחובר במקביל ולא בטור.
תשובה: נכון. הוא מגע סגור () שמחובר במקביל ל-, ושניהם בטור עם : .