מבחן מה"ט מכטרוניקה 97003 - אביב 2026 מועד א'
הנדסת מכונות · סמל 97003 · 18 שאלות · פתרון מלא לכל סעיף
מבחן הגמר הממלכתי של מה"ט במכטרוניקה, אביב 2026 מועד א', כל 18 השאלות כמו בשאלון. לכל סעיף יש תשובה סופית ופתרון מלא ומוסבר, צעד אחרי צעד. נסו לפתור לבד, ואז פתחו את הפתרון.
הנחיות הבחינה
משך הבחינה: ארבע שעות.
מבנה השאלון: חלק א (80 נקודות) – שאלות פתוחות:
יש לענות על ארבע מתוך שמונה שאלות, לפי הפירוט הבא:
בנושא רכיבים ומתמרים (שאלות 1–3): יש לענות על שאלה אחת חובה.
בנושא מערכות בקרה (שאלות 4–6): יש לענות על שאלה אחת חובה.
בנושא בקרים מתוכנתים וממשק אדם מכונה (שאלות 7–8): יש לענות על שאלה אחת חובה.
שאלה אחת לבחירה חופשית מתוך כלל הפרקים.
ערך כל שאלה 20 נקודות.
חלק ב (20 נקודות) – שאלות נכון או לא נכון:
10 שאלות חובה, ערך כל שאלה 2 נקודות.
סך הכול 100 נקודות.
חומר עזר: 1. מחשבון מדעי (אין להשתמש במחשב כף יד או במחשבון עם תקשורת חיצונית).
2. שלושה ספרי לימוד.
3. קלסר אחד.
4. נוסחאון שחולק במכללה, ללא פתרונות.
5. כלי סרטוט.
נוסחאון מה"ט במכטרוניקה - להורדה ב-PDF, 86 עמודים.
שאלה 1 · גשר וינסטון עם מד מעוות למדידת משקל
באיור א' לשאלה 1 מוצג גשר וינסטון לא מאוזן למדידת משקל אדם הנבדק בתנאי מעבדה. חיישן מדידת המשקל מבוסס על מד מעוות (Strain Gauge). מד המעוות מותקן בתוך רפידה כפי שרואים באיור ב' לשאלה 1, מד המעוות נמצא בכל שטחה של הרפידה. המשקל הנמדד באמצעות הרפידה הוא מחצית ממשקלו של האדם הנבדק מכיוון שהוא דורך על שתי רפידות. באיור ג' לשאלה 1 מתואר אופיין שינוי ההתנגדות של מד המעוות בתלות במחצית משקל האדם הנבדק. תפקידו של הוולטמטר להעביר את המתח הנמדד למערכת המחַשֶבת את המשקל לפי ערכו של המתח הנמדד על ידי הוולטמטר .
איור א' לשאלה 1: גשר וינסטון למדידת משקל.
איור ב' לשאלה 1: רגל אדם נבדקת על רפידה.
איור ג' לשאלה 1: אופיין שינוי התנגדות מד המעוות כתגובה למחצית משקל האדם.
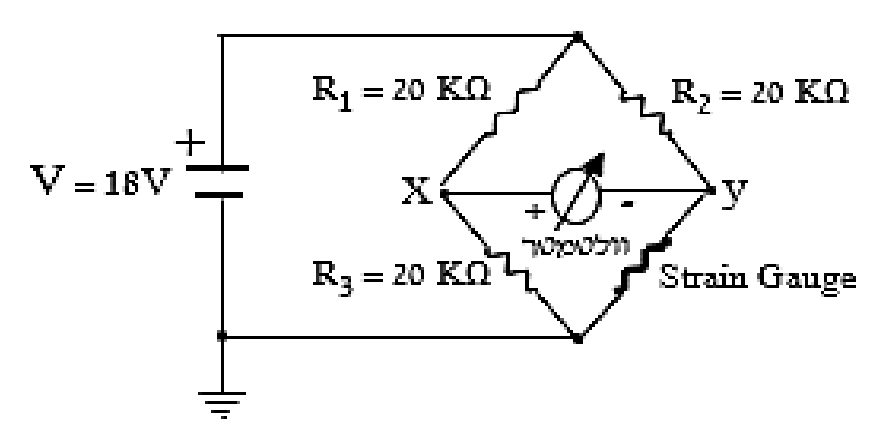
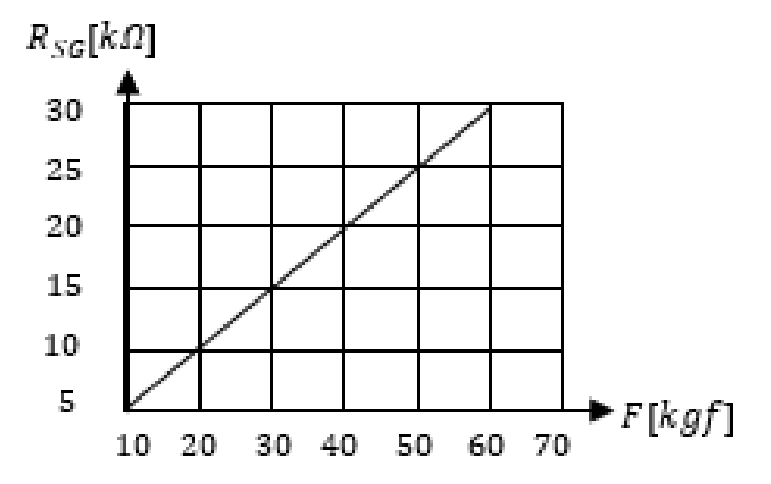
בהתייחס לאיור ג', מהי משוואת התנגדות מד המעוות בתלות במחצית משקל האדם ?
מהי התנגדות מד המעוות בעבור אדם השוקל (כל מחצית גוף דורכת על רפידה אחרת)?
מה מורֶה הוולטמטר כאשר התנגדות מד המעוות היא ?
מהו משקל האדם הדורך על שתי רפידות כאשר בכל רפידה הוולטמטר מורֶה ?
◂ פתרון מלא לשאלה 1
סעיף א
, כאשר ב- ו- (מחצית משקל האדם) ב-.
נתון: האופיין שבאיור ג' לשאלה 1. הציר האופקי הוא מחצית משקל האדם ביחידות , והציר האנכי הוא התנגדות מד המעוות ביחידות .
מבוקש: המשוואה .
האופיין הוא קו ישר, ולכן המשוואה היא מהצורה , כאשר השיפוע ו- הערך שהקו נותן ב-.
1. קוראים מהגרף שתי נקודות שבהן הקו עובר בדיוק בצומת של קווי הרשת:
•נקודה 1: ,
•נקודה 2: ,
2. השיפוע:
3. מציבים את נקודה 1 כדי למצוא את :
4. המשוואה:
כאשר בקילו-אוהם ו- בקילוגרם-כוח.
5. בדיקה בנקודה שלישית מהגרף, : , כמו בגרף.
שימו לב: הצירים שבאיור מתחילים ב- וב- ולא באפס, ולכן חייבים לחשב את ולא להניח אותו. כאן יוצא : ההתנגדות יחסית ישר למשקל.
תשובה: , כאשר ב- ו- ב-.
סעיף ב
(על כל רפידה פועלים ).
נתון: משקל האדם , והמשוואה מסעיף א: , שבה הוא מחצית משקל האדם.
מבוקש: התנגדות מד המעוות שבכל רפידה.
1. האדם דורך על שתי רפידות, ולכן על כל רפידה פועלת מחצית מהמשקל:
2. מציבים במשוואת האופיין:
3. בדיקה מול הגרף: נמצא מעט לפני , ושם ההתנגדות היא . ערך של מתאים.
טעות נפוצה: להציב את המשקל המלא () במשוואה. האופיין נתון לפי מחצית המשקל.
תשובה:
סעיף ג
(גודל המתח , והנקודה גבוהה מהנקודה ).
נתון: , , .
מבוקש: המתח שהוולטמטר מורה, .
קריאת המעגל (איור א' לשאלה 1):
•ההדק החיובי של המקור מחובר לצומת העליון של הגשר, וההדק השלילי לצומת התחתון, שמחובר לאדמה. הצומת התחתון הוא נקודת הייחוס ().
•ענף אחד: (בין הצומת העליון ל-) בטור עם (בין לאדמה).
•ענף שני: (בין הצומת העליון ל-) בטור עם מד המעוות (בין לאדמה).
•הוולטמטר מחובר בין (ההדק המסומן +) לבין (ההדק המסומן -), ולכן הוא מורה .
•וולטמטר אידיאלי לא מעביר זרם, ולכן כל ענף הוא מחלק מתח עצמאי.
1. מחלק המתח בענף של (המתח על ):
2. מחלק המתח בענף של (המתח על ):
3. מתח הוולטמטר:
המשמעות של הסימן השלילי: גדול מ-, ולכן הנקודה גבוהה מהנקודה , והמתח הפוך לקוטביות המסומנת על הוולטמטר. הגשר מאוזן () רק כאשר .
תשובה: הוולטמטר מורה , כלומר מתח שגודלו כשהנקודה גבוהה מהנקודה .
סעיף ד
משקל האדם הוא (, ועל כל רפידה ).
נתון: בכל רפידה הוולטמטר מורה . , , והאופיין .
מבוקש: משקל האדם.
הדרך: הולכים אחורה. ממתח הוולטמטר מוצאים את המתח בנקודה , ממנו את ההתנגדות של מד המעוות, ממנה את מחצית המשקל, ולבסוף את המשקל המלא.
1. המתח בנקודה לא תלוי במד המעוות. מסעיף ג: .
2. הוולטמטר מורה , ולכן:
3. הוא המתח על מד המעוות במחלק המתח של הענף השני:
4. פותרים (ההתנגדויות בקילו-אוהם):
5. מהאופיין מוצאים את מחצית המשקל:
6. האדם דורך על שתי רפידות, וכל אחת מודדת מחצית מהמשקל:
7. בדיקה: עם מתקבל ו-.
הערה: החישוב נעשה לפי הקוטביות המסומנת באיור (+ בצד של ), כלומר קריאה חיובית של . אילו המתח היה בכיוון ההפוך (), היה מתקבל , , ומשקל של .
תשובה: משקל האדם הוא .
שאלה 2 · מקודד אופטי הפרשי למדידת זווית מטוטלת
באיור לשאלה 2 מוצגת מטוטלת שנעה לאורך קשת. מקודד אופטי הפרשי (Incremental Encoder) מותקן על הציר בנקודה O על מנת למדוד את זווית המטוטלת. נקודה A מייצגת את נקודת ההתחלה של התנועה (0 מעלות).
האורך של המטוטלת הוא .
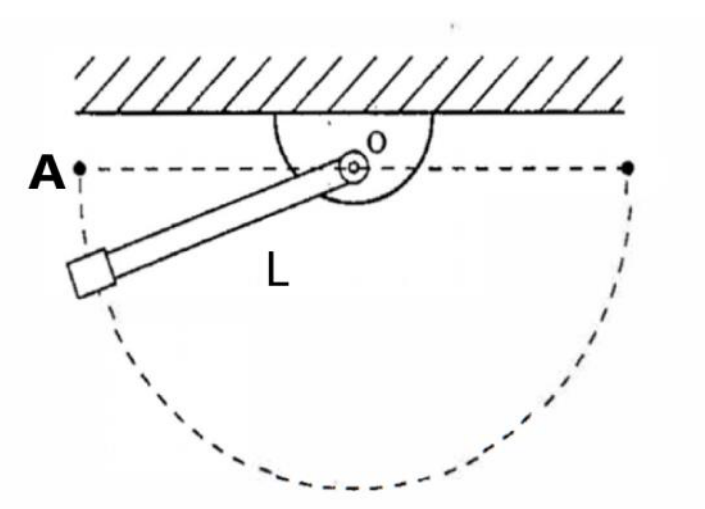
נדרש להבחין בזווית מינימלית של 10 מעלות במהלך התנועה של המטוטלת. מהו מספר החלונות של המקודד המתאים לדרישה זו?
המטוטלת ביצעה תנועה של 120 מעלות. מהו מספר הדפקים שנספרו ביציאת המקודד?
נתון תדר הדפקים של המקודד . מהו פרק הזמן לביצוע התנועה של סעיף ב' לעיל?
המטוטלת ביצעה תנועה של 90 מעלות. מהו המרחק שעברה המטוטלת לאורך הקשת?
◂ פתרון מלא לשאלה 2
סעיף א
חלונות.
נתון: הזווית הקטנה ביותר שצריך להבחין בה היא .
מבוקש: מספר החלונות של המקודד.
במקודד אופטי הפרשי כל חלון שעובר מול החיישן נותן דופק אחד. לכן הזווית הקטנה ביותר שאפשר להבחין בה היא הזווית שבין שני חלונות סמוכים. הנוסחה מהנוסחאון לכושר ההפרדה:
כאשר הוא כושר ההפרדה במעלות ו- מספר החלונות (החריצים) של המקודד. בשאלה מספר החלונות מסומן .
1. דורשים ומבודדים את מספר החלונות:
2. בדיקה: דיסקה עם 36 חלונות מחלקת סיבוב שלם ל-36 צעדים של כל אחד.
המקודד מותקן על הציר ומסתובב יחד עם המטוטלת, ולכן זווית המקודד שווה לזווית המטוטלת. אורך המטוטלת לא משפיע על התשובה.
תשובה: חלונות.
סעיף ב
דפקים.
נתון: המטוטלת נעה , ולמקודד חלונות (כושר הפרדה של ).
מבוקש: מספר הדפקים ביציאת המקודד.
1. כל דופק מתאים לתזוזה של . מספר הדפקים הוא הזווית שעברה המטוטלת חלקי הזווית של דופק אחד:
2. אותה תוצאה דרך החלק היחסי מסיבוב שלם: הן שליש סיבוב, ולכן עוברים שליש מהחלונות:
תשובה: דפקים.
סעיף ג
נתון: תדר הדפקים , ובתנועה של סעיף ב נספרו דפקים.
מבוקש: משך התנועה .
תדר הדפקים הוא מספר הדפקים שהמקודד מוציא בשנייה אחת: .
1. מבודדים את הזמן ומציבים:
2. דרך נוספת: זמן המחזור של דופק אחד הוא , ו-12 דפקים נמשכים .
3. בדיקה בנוסחת המהירות הזוויתית מהנוסחאון, , כאשר מספר הדפקים שנספרו, מספר החלונות ו- פרק הזמן בשניות:
מהירות של סיבובים לדקה היא לשנייה, ואכן לשנייה.
תשובה:
סעיף ד
נתון: אורך המטוטלת , וזווית התנועה .
מבוקש: המרחק שעבר קצה המטוטלת לאורך הקשת.
קצה המטוטלת נע על מעגל שמרכזו בציר ורדיוסו . אורך קשת שווה לרדיוס כפול הזווית ברדיאנים: .
1. ממירים את הזווית לרדיאנים ( הן רדיאן):
2. אורך הקשת:
3. בדיקה: הן רבע סיבוב, ולכן הקשת היא רבע מהיקף המעגל:
תשובה: (כ-).
שאלה 3 · חיישן קרבה אולטרא סוני מעל מכל נוזל
באיור לשאלה 3 מוצג חיישן קירבה אולטרה סוני - Ultra Sony Proximity Sensor. החיישן נמצא מעל מכל נוזל ומותקן במרחק ארבעה מטרים מתחתית המכל.
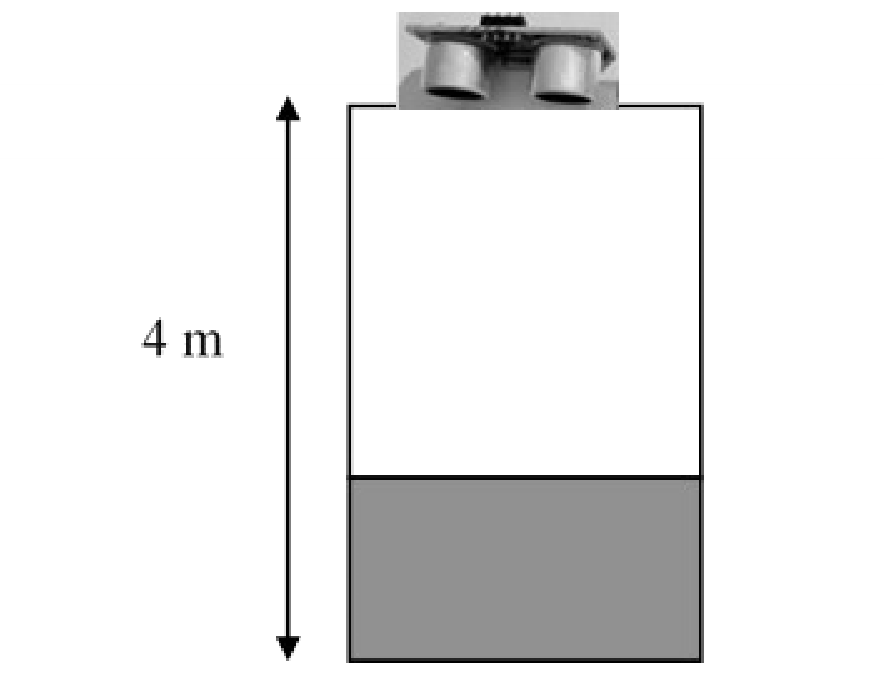
תארו את אופן הפעולה של החיישן.
חשבו את משך הזמן הנדרש לגל הקול לפגוע בנוזל ולחזור ממנו כאשר גובה המפלס הוא מטר אחד. הניחו שמהירות הקול באוויר ובטמפרטורת הסביבה היא 344 מטר לשנייה.
בשל עליית טמפרטורת הסביבה נוצרה שגיאת מדידה. הסבירו מדוע נוצרה השגיאה והציעו דרך לצמצם שגיאה זו.
◂ פתרון מלא לשאלה 3
סעיף א
החיישן משדר פעימת קול על-קולית אל פני הנוזל, קולט את ההד ומודד את זמן ההלוך-חזור . המרחק לפני הנוזל הוא , וגובה המפלס הוא (במטרים).
מבוקש: תיאור אופן הפעולה של חיישן הקרבה האולטרא סוני שבאיור לשאלה 3.
חיישן קרבה אולטרא סוני מודד מרחק בלי מגע, לפי הזמן שלוקח לגל קול להגיע אל המטרה ולחזור ממנה:
1. שידור. המשדר שבחיישן, המותקן מעל המכל ומכוון כלפי מטה, שולח פעימה קצרה של גל קול בתדר על-קולי (מעל , מעבר לתחום השמיעה).
2. החזרה. הגל מתקדם באוויר שמעל הנוזל, פוגע בפני הנוזל ומוחזר מהם כלפי מעלה (הד).
3. קליטה ומדידת זמן. המקלט שבחיישן קולט את ההד, והחיישן מודד את פרק הזמן שעבר מרגע השידור ועד רגע הקליטה.
4. חישוב המרחק. בזמן הגל עבר את המרחק פעמיים (הלוך וחזור), ולכן לפי הנוסחה מהנוסחאון:
כאשר הוא המרחק מהחיישן אל פני הנוזל, מהירות גל הקול באוויר ו- הפרש הזמן בין הגל המשודר לגל הנקלט.
5. חישוב המפלס. החיישן מותקן בגובה מעל תחתית המכל, ולכן גובה המפלס הוא . ככל שהמפלס עולה, המרחק קטן וההד חוזר מהר יותר.
6. מוצא. החיישן מעביר את התוצאה לבקר כאות חשמלי שיחסי למרחק (אנלוגי או דיגיטלי).
היתרון של השיטה: כמעט כל חומר שמחזיר קול ניתן לגילוי, בלי קשר לצבע שלו או למרקם שלו, ולכן היא מתאימה למדידת מפלס של מים, דלק וכימיקלים.
תשובה: החיישן משדר פעימת קול על-קולית אל פני הנוזל, קולט את ההד ומודד את זמן ההלוך-חזור . המרחק לפני הנוזל הוא , וגובה המפלס הוא (במטרים).
סעיף ב
נתון: גובה החיישן מעל תחתית המכל , גובה המפלס , מהירות הקול באוויר .
מבוקש: הזמן שבו גל הקול מגיע אל הנוזל וחוזר ממנו.
1. המרחק מהחיישן אל פני הנוזל. הגל עובר רק באוויר שמעל הנוזל:
2. הגל עובר את המרחק הזה פעמיים, הלוך וחזור. מהנוסחה מבודדים את הזמן:
3. המרה למילי-שניות (מכפילים ב-):
טעות נפוצה: להציב את גובה המפלס () במקום את המרחק שהגל עובר באוויר (), או לשכוח שהגל עובר את הדרך פעמיים.
תשובה:
סעיף ג
מהירות הקול באוויר עולה עם הטמפרטורה, ולכן ההד חוזר מהר יותר. החיישן ממשיך לחשב עם המהירות הקבועה (), מקבל מרחק קטן מהאמיתי ומציג מפלס גבוה מדי. הפתרון: פיצוי טמפרטורה - חיישן טמפרטורה שלפיו מעדכנים את מהירות הקול בחישוב (או מחזיר ייחוס במרחק ידוע).
מבוקש: להסביר למה עליית טמפרטורת הסביבה יוצרת שגיאת מדידה, ולהציע דרך לצמצם אותה.
1. החיישן לא מודד מרחק ישירות. הוא מודד זמן , ומחשב את המרחק לפי , כאשר מהירות הקול שמורה בו כערך קבוע (, ערך שמתאים לכ-).
2. מהירות הקול באוויר תלויה בטמפרטורה. בקירוב: , כאשר במעלות צלזיוס ו- במטר לשנייה. כשהאוויר מתחמם, הקול מתקדם מהר יותר.
3. לכן כשהטמפרטורה עולה, ההד חוזר מוקדם יותר, אף שהמפלס לא השתנה. החיישן מכפיל את הזמן הקצר במהירות הישנה, מקבל מרחק קטן מהאמיתי, ומציג מפלס גבוה מהמפלס האמיתי.
דוגמה מספרית. נניח שהטמפרטורה עלתה ל- והמפלס הוא מטר אחד ():
•מהירות הקול בפועל:
•הזמן שיימדד:
•המרחק שהחיישן יחשב:
•המפלס שיוצג: במקום , כלומר שגיאה של כ-.
איך מצמצמים את השגיאה. מוסיפים פיצוי טמפרטורה:
•מתקינים חיישן טמפרטורה (למשל תרמיסטור או RTD) ליד החיישן האולטרא סוני. לפני חישוב המרחק, הבקר מעדכן את מהירות הקול לפי הטמפרטורה שנמדדה.
•דרך נוספת: מתקינים מחזיר ייחוס במרחק קבוע וידוע מהחיישן. מזמן ההד ממנו מחשבים את מהירות הקול בפועל, ומשתמשים בה בחישוב המפלס.
תשובה: מהירות הקול באוויר עולה עם הטמפרטורה, ולכן ההד חוזר מהר יותר. החיישן ממשיך לחשב עם המהירות הקבועה, מקבל מרחק קטן מהאמיתי ומציג מפלס גבוה מדי. מצמצמים את השגיאה בפיצוי טמפרטורה: חיישן טמפרטורה שלפיו מעדכנים את מהירות הקול בחישוב, או מחזיר ייחוס במרחק ידוע.
שאלה 4 · מילוי מכל מים כמערכת מסדר ראשון
באיור לשאלה 4 מוצג מְכָל מים, ברז מילוי וברז ריקון. תהליך מילוי המים מתקיים בחוג פתוח ומהווה פיגור מסדר ראשון. פונקציית תמסורת המתארת תהליך מילוי מים היא:
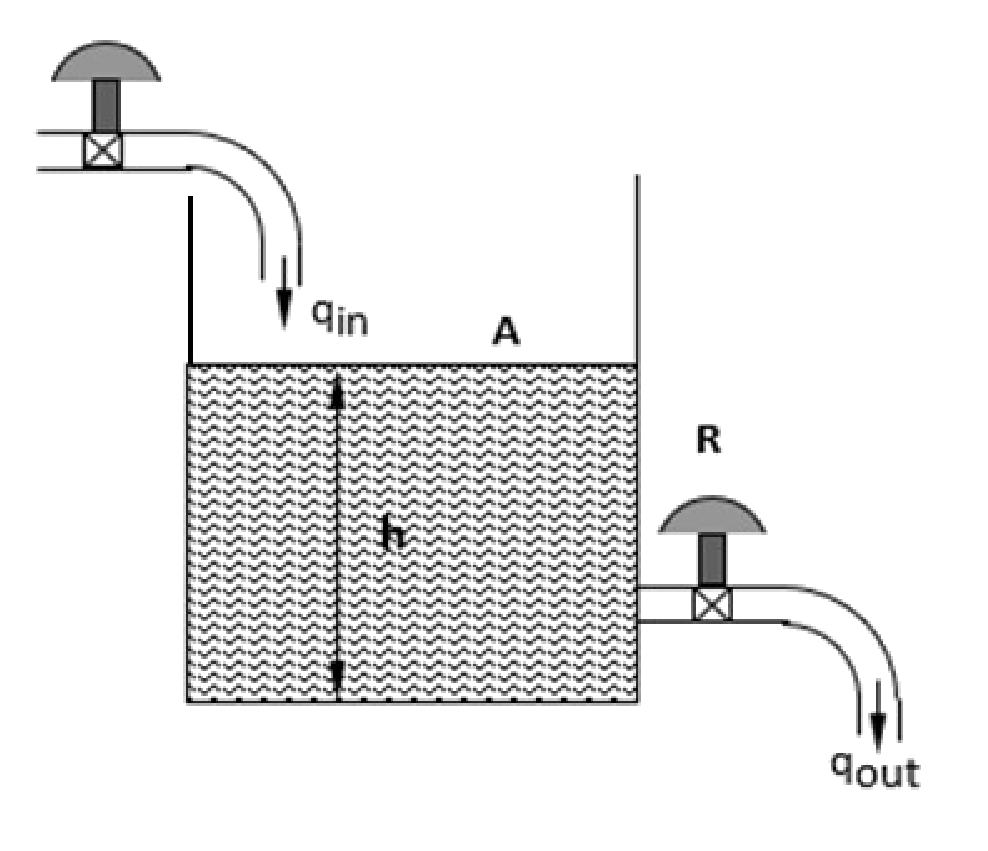
מהו ההגבר הסטטי של המערכת? ומהו קבוע הזמן של המערכת?
עבור ספיקת כניסה מצורת מדרגה מה יהיה גובה המים במיכל במצב המתמיד?
תוך כמה זמן המערכת תגיע למצב המתמיד?
◂ פתרון מלא לשאלה 4
סעיף א
,
נתון: , כאשר המבוא הוא ספיקת הכניסה והמוצא הוא גובה המים .
מבוקש: ההגבר הסטטי וקבוע הזמן .
הצורה הקנונית של מערכת מסדר ראשון, מהנוסחאון:
כאשר ההגבר הסטטי ו- קבוע הזמן. כדי לקרוא את ואת , האיבר החופשי במכנה חייב להיות בדיוק .
1. במכנה הנתון האיבר החופשי הוא . מחלקים את המונה ואת המכנה ב-:
2. משווים לצורה הקנונית:
•ההגבר הסטטי:
•קבוע הזמן:
3. היחידות של : מוצא חלקי מבוא, כלומר מטר חלקי מטר מעוקב לשנייה: .
4. בדיקה: ההגבר הסטטי הוא ערך התמסורת ב-: . הקוטב של המערכת נמצא ב-, כלומר .
טעות נפוצה: לקרוא ישירות ו- בלי להביא קודם את המכנה לצורה .
תשובה: ,
סעיף ב
נתון: מסעיף א, וספיקת כניסה בצורת מדרגה שגובהה .
מבוקש: גובה המים במצב המתמיד, .
התגובה של מערכת מסדר ראשון למדרגה בגובה , מהנוסחאון:
כאשר אות המוצא, גובה המדרגה, ההגבר הסטטי ו- קבוע הזמן.
1. מציבים את נתוני המערכת. המוצא כאן הוא גובה המים:
2. במצב המתמיד , והאקספוננט דועך לאפס:
3. בדיקה במשפט הערך הסופי. המדרגה במישור לפלס היא , ולכן:
ההיגיון: במצב המתמיד המוצא שווה למבוא כפול ההגבר הסטטי. הגובה מתייצב כשספיקת היציאה דרך ברז הריקון משתווה לספיקת הכניסה.
תשובה: גובה המים במצב המתמיד הוא .
סעיף ג
(לפי הקריטריון של : ).
נתון: ו-.
מבוקש: הזמן שבו המערכת מגיעה למצב המתמיד.
מבחינה מתמטית האקספוננט מתאפס רק ב-. בפועל מקובל לומר שמערכת מסדר ראשון הגיעה למצב המתמיד אחרי חמישה קבועי זמן, כי אז המוצא כבר מעל מערכו הסופי. כך גם בשרטוט תגובת המדרגה של מערכת מסדר ראשון בנוסחאון: הערך הסופי מסומן שם בזמן .
1. אחוז ההתקרבות לערך הסופי אחרי כל קבוע זמן, לפי :
2. הזמן להגעה למצב המתמיד:
הערה: יש המגדירים את ההגעה למצב המתמיד כבר ב- (סטייה של פחות מ- מהערך הסופי). לפי הגדרה זו . בבחינה כותבים את הקריטריון שבחרתם.
תשובה: המערכת מגיעה למצב המתמיד בתוך כ-, כלומר כדקה.
שאלה 5 · מעגל נגד וסליל: תמסורת, קבוע זמן וזרם
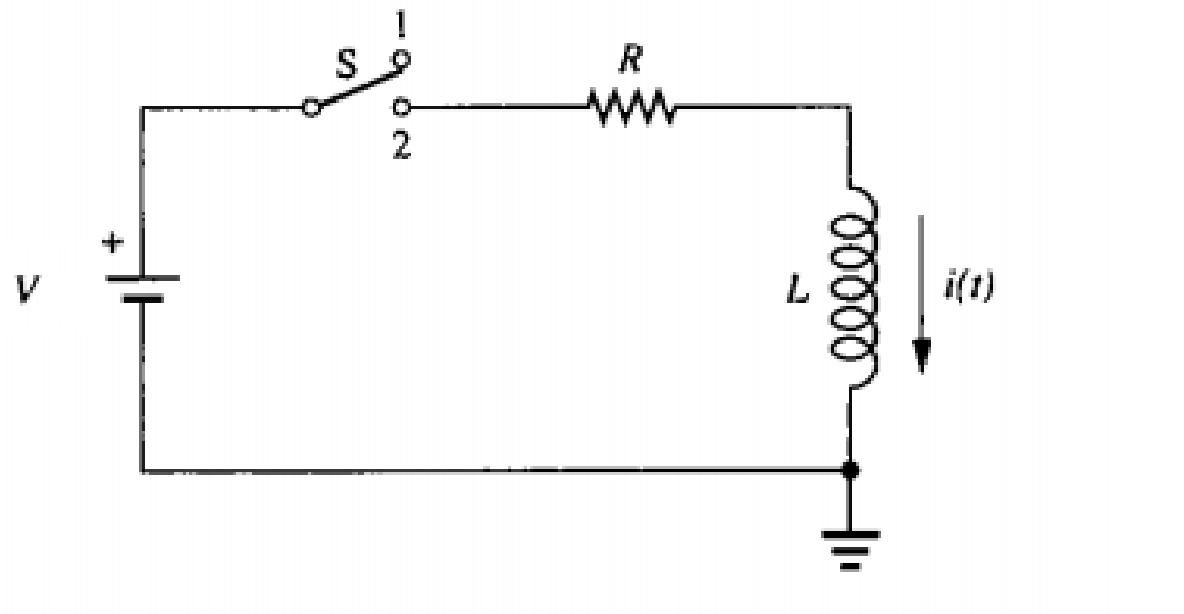
באיור לשאלה 5 מוצג מעגל חשמלי הכולל נגד, סליל ומתג.
כאשר המתג נסגר מתחיל לזרום זרם בסליל (לפני ההפעלה לא היה זרם בסליל).
נתון: , ,
מהי פונקציית התמסורת של המעגל החשמלי ?
מהו קבוע הזמן של המעגל?
מהי נוסחת הזרם ?
מהו הזרם בסליל בזמן ?
◂ פתרון מלא לשאלה 5
סעיף א
נתון: מעגל טורי של מקור מתח , מתג , נגד וסליל . לפני סגירת המתג הזרם בסליל אפס.
מבוקש: פונקציית התמסורת , שבה המבוא הוא מתח המקור והמוצא הוא הזרם.
סימון כיוונים. אחרי סגירת המתג זורם במעגל זרם אחד, , מההדק החיובי של המקור דרך המתג, הנגד והסליל (בכיוון החץ שבאיור) וחזרה אל המקור. המתח על הנגד הוא , והמתח על הסליל הוא , שניהם בכיוון הזרם.
1. חוק המתחים של קירכהוף לאורך החוג: מתח המקור שווה לסכום המתחים על הנגד ועל הסליל:
2. עוברים למישור לפלס. תנאי ההתחלה אפס (), ולכן נגזרת הופכת להכפלה ב-:
3. מבודדים את היחס בין המוצא למבוא:
4. מציבים את הנתונים:
5. מביאים לצורה הקנונית של מערכת מסדר ראשון, : מחלקים את המונה ואת המכנה ב-:
המעגל הוא מערכת מסדר ראשון עם הגבר סטטי .
תשובה:
סעיף ב
נתון: מסעיף א.
מבוקש: קבוע הזמן .
1. בצורה הקנונית קבוע הזמן הוא המקדם של במכנה:
2. בצורה כללית, מהחלוקה ב- שעשינו בסעיף א:
3. בדיקת יחידות: .
המשמעות: אחרי הזרם מגיע ל- מערכו הסופי, ואחרי כ- הוא מתייצב.
תשובה:
סעיף ג
נתון: , כלומר ו-. סגירת המתג ברגע היא מבוא מדרגה בגובה .
מבוקש: הזרם כפונקציה של הזמן, .
התגובה של מערכת מסדר ראשון למדרגה בגובה , מהנוסחאון:
כאשר אות המוצא (כאן הזרם), גובה המדרגה, ההגבר הסטטי ו- קבוע הזמן.
1. הזרם הסופי (במצב המתמיד הסליל מתנהג כקצר, ונשאר רק הנגד):
2. המעריך:
3. נוסחת הזרם:
4. בדיקה בקצוות: ב- מתקבל , כנדרש (הסליל לא מאפשר קפיצה בזרם). ב- מתקבל .
אותה תוצאה במישור לפלס: , וההתמרה ההפוכה היא .
תשובה:
סעיף ד
נתון: מסעיף ג.
מבוקש: הזרם ברגע .
1. המעריך:
2. האקספוננט:
3. הזרם:
4. בדיקת סבירות: הם מעט פחות מקבוע זמן אחד (). אחרי קבוע זמן אחד הזרם הוא מ-, כלומר . הערך שקיבלנו, ( מהערך הסופי), מעט קטן ממנו, כצפוי.
תשובה:
שאלה 6 · מערכת מסדר שני: שיפור הריסון במשוב
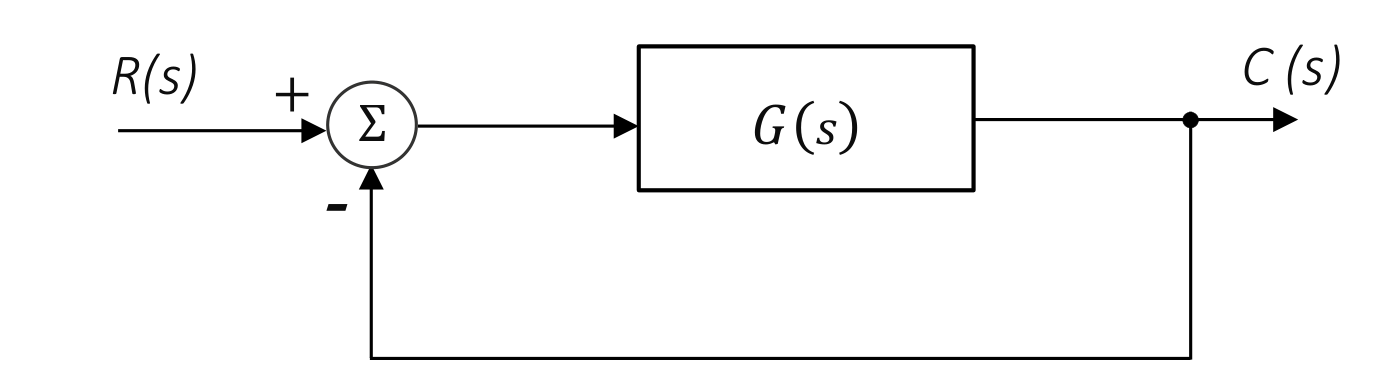
נתונה פונקציית תמסורת . באיור א' לשאלה 6 מוצגת מערכת בקרה בסיסית מסדר שני. כדי לשפר את התגובה הדינמית של המערכת, הוסיפו לה משוב . מערכת הבקרה המשופרת מוצגת באיור ב'.
איור א' לשאלה 6: מערכת בקרה בסיסית.
איור ב' לשאלה 6: מערכת בקרה משופרת.
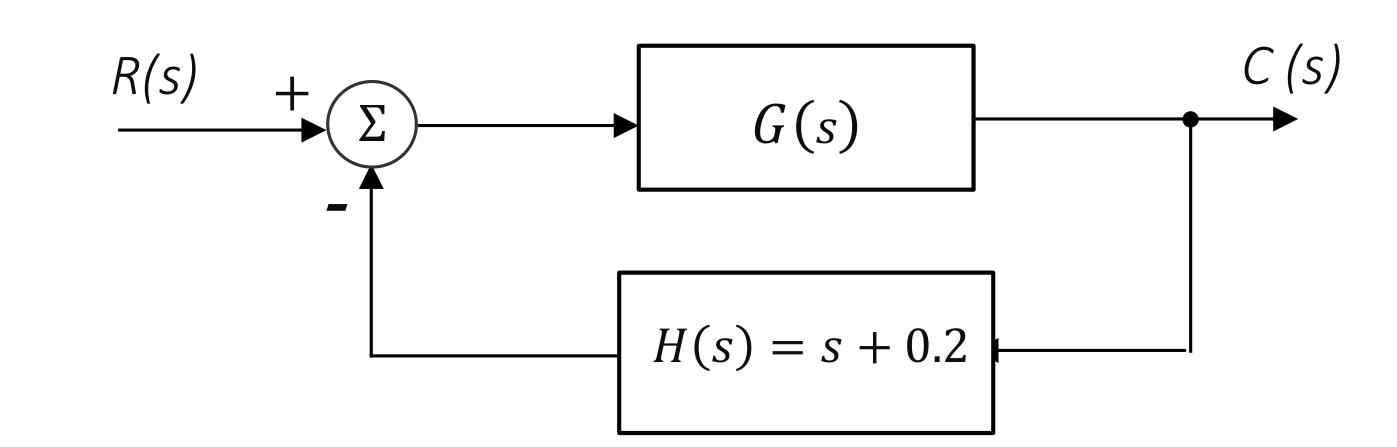
מהי פונקציית התמסורת של מערכת הבקרה הבסיסית . מהי מנת הריסון של מערכת הבקרה הבסיסית.
מהי פונקציית התמסורת של מערכת הבקרה המשופרת . מהי מנת הריסון של מערכת הבקרה המשופרת.
בכמה אחוזים השתפרה מנת הריסון המשופרת ביחס למנת הריסון הבסיסית?
◂ פתרון מלא לשאלה 6
סעיף א
,
נתון: . במערכת הבסיסית (איור א' לשאלה 6) המוצא חוזר ישירות למסכם בסימן שלילי, כלומר משוב יחידה: .
מבוקש: פונקציית התמסורת בחוג סגור , ומנת הריסון .
1. נוסחת החוג הסגור למשוב שלילי:
2. מציבים :
3. מכפילים מונה ומכנה ב-:
4. משווים את המכנה לצורה הקנונית מהנוסחאון, , כאשר התדירות הטבעית ו- מנת הריסון (בנוסחאון היא מסומנת ):
•האיבר החופשי:
•המקדם של :
5. משמעות: , ולכן המערכת הבסיסית בתת-ריסון (קרוב מאוד לריסון קריטי), ותגובתה למדרגה כוללת תגובת יתר זעירה.
תשובה: ,
סעיף ב
,
נתון: , ובמערכת המשופרת (איור ב' לשאלה 6) המשוב הוא .
מבוקש: פונקציית התמסורת בחוג סגור , ומנת הריסון .
1. נוסחת החוג הסגור למשוב שלילי:
2. מחשבים את המכפלה שבמכנה:
3. מציבים, ומכפילים מונה ומכנה ב-:
המשוב הוסיף למקדם של (האיבר שקובע את הריסון) ו- לאיבר החופשי.
4. משווים את המכנה לצורה הקנונית :
•האיבר החופשי:
•המקדם של :
5. משמעות: , ולכן המערכת המשופרת בעודף ריסון. התגובה שלה למדרגה היא בלי תגובת יתר ובלי תנודות.
תשובה: ,
סעיף ג
מנת הריסון גדלה בכ-.
נתון: מסעיף א ו- מסעיף ב.
מבוקש: השיפור היחסי במנת הריסון, באחוזים.
השינוי באחוזים מחושב ביחס לערך הבסיסי: ההפרש חלקי הערך המקורי, כפול .
1. ההפרש:
2. השיפור היחסי:
3. בדיקה דרך היחס: , כלומר מנת הריסון גדלה פי , שהם יותר.
תשובה: מנת הריסון גדלה בכ- (מ- ל-).
שאלה 7 · תכנון בקרת טמפרטורה בבקר מתכנת
נתון בקר מִתַכנת שכתובות המבוא שלו מוגדרות בתחום וכתובות המוצא שלו מוגדרות בתחום . עליכם לתכנן מערכת לבקרת טמפרטורה באמצעות הבקר המִתַכנת.
להלן הדרישות מהמערכת:
1. חיישן טמפרטורה המזהה טמפרטורה מזערית.
2. חיישן טמפרטורה המזהה טמפרטורה מרבית.
3. חיישן טמפרטורת חירום המזהה טמפרטורה קיצונית (מעבר לטמפרטורה המרבית, במקרה שחיישן הטמפרטורה המרבית מתקלקל).
4. נורית ירוקה המופעלת כאשר הטמפרטורה תקינה (בטווח בין הטמפרטורה המזערית למרבית).
5. נורית אדומה המופעלת כאשר הטמפרטורה קיצונית.
רשמו את שמות רכיבי המבוא והקצה אשר להם נקודות מבוא.
רשמו את שמות רכיבי המוצא והקצה אשר להם נקודות מוצא.
רשמו דיאגרמת סולם לתוכנית פיקוד בבקר מִתַכנת.
◂ פתרון מלא לשאלה 7
סעיף א
שלושה רכיבי מבוא: I0 - חיישן הטמפרטורה המזערית; I1 - חיישן הטמפרטורה המרבית; I2 - חיישן טמפרטורת החירום (טמפרטורה קיצונית).
מבוקש: רשימת רכיבי המבוא של המערכת, והקצאת נקודת מבוא (כתובת) לכל אחד.
רכיבי מבוא הם רכיבי הקצה ששולחים אותות אל הבקר: חיישנים, מתגים ולחצנים. עוברים על רשימת הדרישות ומחפשים את הרכיבים שמוסרים מידע לבקר:
1. דרישה 1: חיישן הטמפרטורה המזערית.
2. דרישה 2: חיישן הטמפרטורה המרבית.
3. דרישה 3: חיישן טמפרטורת החירום.
4. דרישות 4 ו-5 הן נוריות. הבקר מפעיל אותן, ולכן הן רכיבי מוצא (סעיף ב).
מקצים לכל חיישן כתובת מתוך התחום המותר, :
הנחה: כל חיישן הוא חיישן דו-מצבי (תרמוסטט), שנותן 1 לוגי כשהטמפרטורה מגיעה לסף שלו או עוברת אותו, ו-0 לוגי כשהיא מתחת לסף. בחירת הכתובות חופשית, כל עוד הן בתוך התחום. נשארות שבע כתובות מבוא פנויות (I3 עד I9).
תשובה: שלושה רכיבי מבוא:
•I0 - חיישן הטמפרטורה המזערית.
•I1 - חיישן הטמפרטורה המרבית.
•I2 - חיישן טמפרטורת החירום (טמפרטורה קיצונית).
סעיף ב
שני רכיבי מוצא: Q0 - הנורית הירוקה (טמפרטורה תקינה); Q1 - הנורית האדומה (טמפרטורה קיצונית).
מבוקש: רשימת רכיבי המוצא של המערכת, והקצאת נקודת מוצא (כתובת) לכל אחד.
רכיבי מוצא הם רכיבי הקצה שהבקר מפעיל: נוריות, ממסרים, מנועים ושסתומים. ברשימת הדרישות יש שני רכיבים כאלה:
1. דרישה 4: נורית ירוקה, שדולקת כשהטמפרטורה תקינה.
2. דרישה 5: נורית אדומה, שדולקת כשהטמפרטורה קיצונית.
מקצים לכל נורית כתובת מתוך התחום המותר, :
נשארות ארבע כתובות מוצא פנויות (Q2 עד Q5).
תשובה: שני רכיבי מוצא:
•Q0 - הנורית הירוקה (טמפרטורה תקינה).
•Q1 - הנורית האדומה (טמפרטורה קיצונית).
סעיף ג
שתי שורות. שורה ראשונה: מגע פתוח I0, בטור מגע סגור I1, בטור מגע סגור I2, והסליל Q0: . שורה שנייה: מגע פתוח I2 והסליל Q1: .
נתון: ההקצאות מסעיפים א ו-ב. מבואות: I0 (מזערית), I1 (מרבית), I2 (חירום). מוצאים: Q0 (נורית ירוקה), Q1 (נורית אדומה).
מבוקש: דיאגרמת סולם שמממשת את דרישות 4 ו-5.
שלב 1: טבלת מצבים. רושמים מה נותן כל חיישן בכל תחום טמפרטורה, ומה צריכות לעשות הנוריות:
1. הנורית הירוקה דולקת כשהטמפרטורה עברה את המזערית (I0 הוא 1) ועוד לא הגיעה למרבית (I1 הוא 0). מוסיפים גם את התנאי שחיישן החירום לא פעיל (I2 הוא 0): לפי דרישה 3, אם חיישן המרבית התקלקל ונשאר 0, רק חיישן החירום ימנע מהנורית הירוקה לדלוק בטמפרטורה קיצונית.
2. הנורית האדומה דולקת כשחיישן החירום מזהה טמפרטורה קיצונית:
שלב 3: דיאגרמת הסולם. תנאים שחייבים להתקיים יחד (AND) הם מגעים בטור. משתנה שצריך להיות 1 הוא מגע פתוח (NO), ומשתנה שצריך להיות 0 הוא מגע סגור (NC). הדיאגרמה כוללת שתי שורות, וכל שורה נמשכת מהפס השמאלי אל הפס הימני:
•שורה ראשונה (הנורית הירוקה): מהפס השמאלי - מגע פתוח (NO) של I0; אחריו בטור מגע סגור (NC) של I1; אחריו בטור מגע סגור (NC) של I2; ובקצה השורה הסליל Q0.
•שורה שנייה (הנורית האדומה): מהפס השמאלי - מגע פתוח (NO) של I2; ובקצה השורה הסליל Q1.
•טמפרטורה נמוכה מהמזערית: המגע I0 פתוח, ולכן Q0 כבוי. I2 הוא 0, ולכן Q1 כבוי. שתי הנוריות כבויות.
•טמפרטורה תקינה: I0 סגור, והמגעים הסגורים של I1 ושל I2 מוליכים. Q0 דולק, והנורית הירוקה מאירה (דרישה 4).
•טמפרטורה מעל המרבית: I1 נעשה 1, המגע הסגור שלו נפתח, והנורית הירוקה כבית.
•טמפרטורה קיצונית: I2 נעשה 1. המגע הפתוח שלו בשורה השנייה נסגר והנורית האדומה נדלקת (דרישה 5). המגע הסגור שלו בשורה הראשונה נפתח, והנורית הירוקה כבויה גם אם חיישן המרבית התקלקל (דרישה 3).
תשובה: דיאגרמת סולם בת שתי שורות:
•שורה ראשונה: מגע פתוח I0, בטור מגע סגור I1, בטור מגע סגור I2, והסליל Q0. כלומר .
•שורה שנייה: מגע פתוח I2 והסליל Q1. כלומר .
שאלה 8 · דיאגרמת סולם לחישוב ממוצע של מספרים
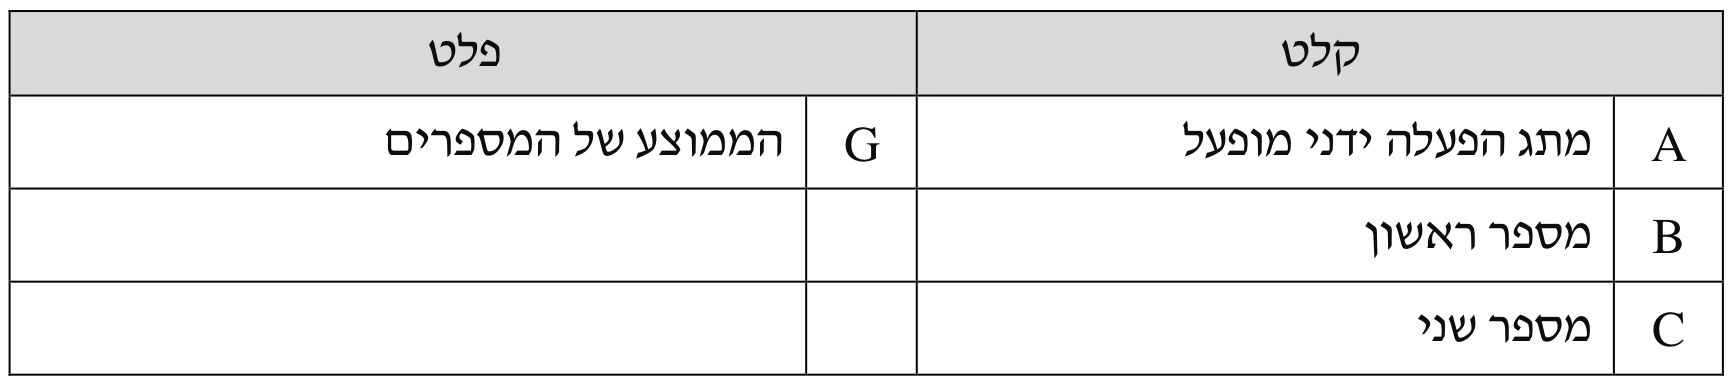
באיור לשאלה 8 מוצג קטע מדיאגרמת סולם שתפקידה לחשב ממוצע של שני מספרים B ו-C ולהעביר את התוצאה למשתנה G. המשתנים B, C ו-G הם מסוג Integer והמשתנה A הוא בוליאני. משתנים אלו מוצגים בטבלה של שאלה 8.
טבלה לשאלה 8: סימול המשתנים.
איור לשאלה 8: קטע מדיאגרמת הסולם.
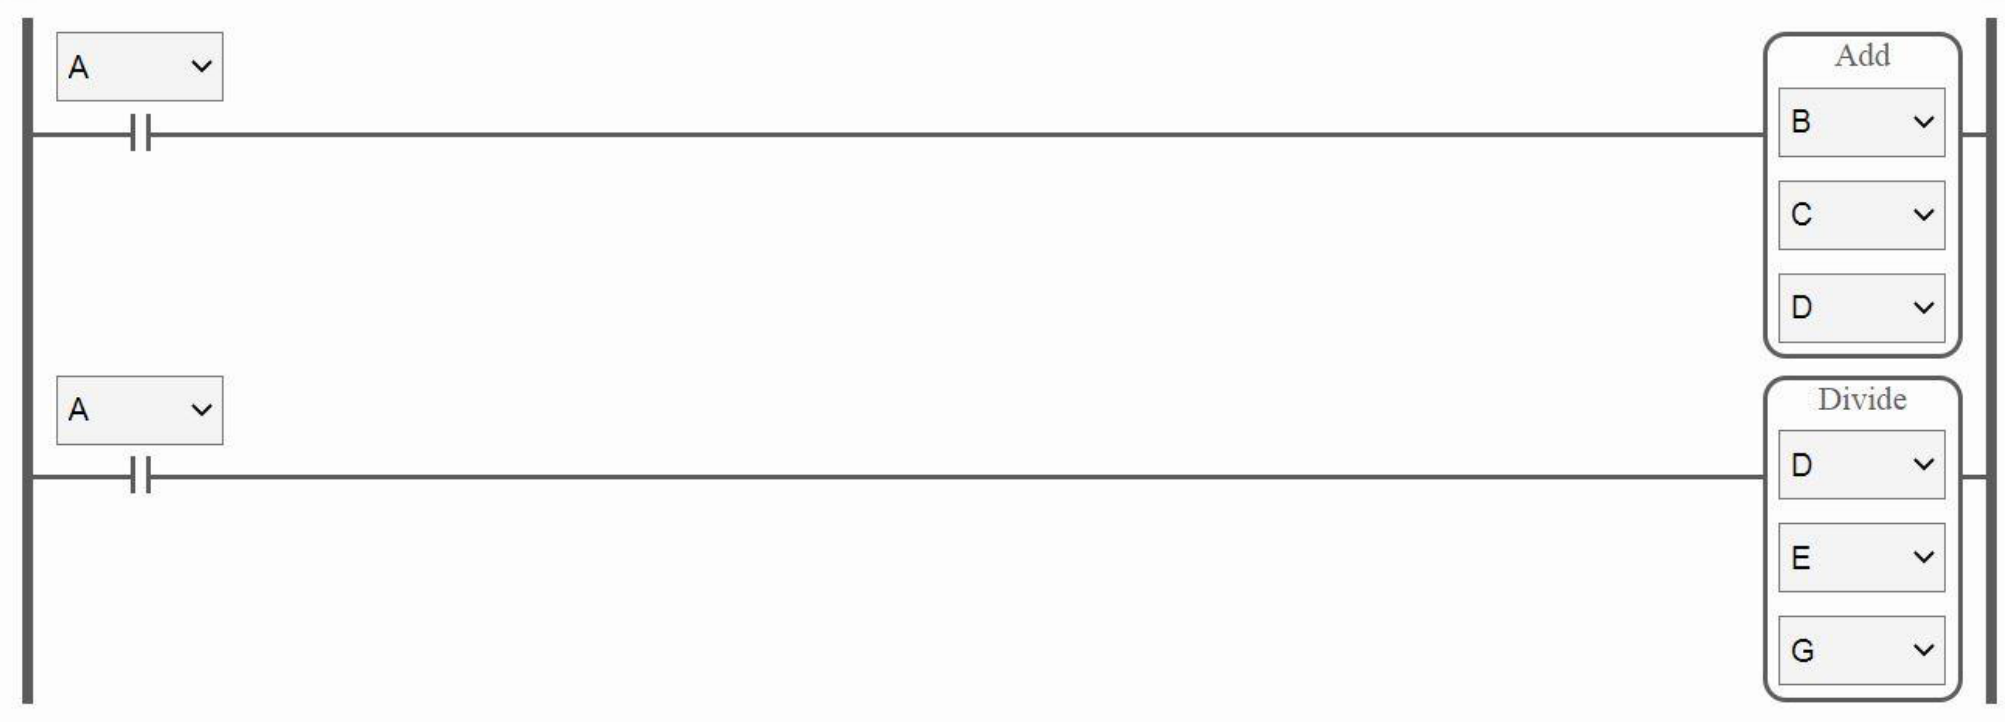
מה מתבצע בשורה הראשונה ומה מכיל המשתנה D?
מה מתבצע בשורה השנייה ומה מכיל המשתנה E?
מה יהיה ערכם של D ושל G כאשר ו-?
אילו שינויים יש לבצע במערכת כדי שתחשב את הממוצע של שלושה משתנים: B, C וגם F?
◂ פתרון מלא לשאלה 8
סעיף א
כאשר המתג A מופעל, בלוק החיבור (Add) מחבר את B ואת C ושומר את התוצאה ב-D: . המשתנה D מכיל את סכום שני המספרים.
מבוקש: להסביר את השורה הראשונה של דיאגרמת הסולם שבאיור לשאלה 8, ומה מכיל המשתנה D.
קוראים את השורה מהפס השמאלי אל הבלוק שבקצה:
1. התנאי. בתחילת השורה מגע פתוח (NO) של A. לפי הטבלה של שאלה 8, A הוא מתג ההפעלה הידני. כל עוד A הוא 1 לוגי (המתג מופעל), המגע סגור והשורה מתבצעת.
2. הפעולה. בקצה השורה בלוק חיבור (Add) עם שלושה משתנים: B, C ו-D. הבלוק מחבר את שני המשתנים העליונים ושומר את התוצאה במשתנה התחתון:
3. המשתנה D. זהו משתנה עזר (משתנה ביניים) מסוג Integer, שמכיל את הסכום של שני המספרים. הוא נדרש כי כל בלוק חשבוני מבצע פעולה אחת בלבד: הסכום נשמר ב-D, והשורה השנייה מחלקת אותו.
4. כשהמתג A כבוי (0 לוגי), הבלוק לא מתבצע, ו-D שומר את הערך האחרון שחושב.
תשובה: בשורה הראשונה, כאשר המתג A מופעל, בלוק החיבור מחבר את B ואת C ושומר את התוצאה ב-D: . המשתנה D מכיל את סכום שני המספרים.
סעיף ב
כאשר המתג A מופעל, בלוק החילוק (Divide) מחלק את D ב-E ושומר את התוצאה ב-G: . המשתנה E מכיל את המחלק, כלומר את מספר המספרים שבממוצע: .
מבוקש: להסביר את השורה השנייה של דיאגרמת הסולם שבאיור לשאלה 8, ומה מכיל המשתנה E.
1. התנאי. גם השורה השנייה מתחילה במגע פתוח (NO) של A, ולכן היא מתבצעת כל עוד מתג ההפעלה הידני מופעל.
2. הפעולה. בקצה השורה בלוק חילוק (Divide) עם שלושה משתנים: D, E ו-G. הבלוק מחלק את המשתנה העליון במשתנה האמצעי ושומר את התוצאה במשתנה התחתון:
3. המשתנה E. ממוצע הוא הסכום חלקי מספר המחוברים. הסכום כבר נמצא ב-D, ולכן E חייב להכיל את מספר המספרים שמחשבים את הממוצע שלהם. כאן יש שני מספרים, ולכן:
E הוא קבוע שמגדירים מראש (הדיאגרמה לא כותבת אליו ערך).
4. התוצאה. , הממוצע של שני המספרים, שנשמר במשתנה הפלט G (לפי הטבלה: הממוצע של המספרים).
5. סדר הביצוע. הבקר סורק את הדיאגרמה מלמעלה למטה. לכן בכל מחזור סריקה מחושב קודם הסכום (שורה ראשונה), ורק אחריו החילוק (שורה שנייה), עם הערך המעודכן של D.
תשובה: בשורה השנייה, כאשר המתג A מופעל, בלוק החילוק מחלק את D ב-E ושומר את התוצאה ב-G: . המשתנה E מכיל את המחלק, שהוא מספר המספרים שבממוצע: .
סעיף ג
, (חילוק שלמים: , והחלק השברי לא נשמר במשתנה מסוג Integer).
נתון: , , , והמתג A מופעל. המשתנים הם מסוג Integer (מספר שלם).
מבוקש: הערכים של D ושל G.
1. השורה הראשונה מחשבת את הסכום:
2. השורה השנייה מחלקת את הסכום ב-:
3. G הוא משתנה מסוג Integer, ולכן הוא יכול להכיל מספר שלם בלבד. בחילוק של מספרים שלמים נשמרת המנה השלמה, והשארית לא נשמרת: , שארית . לכן:
המסקנה: הסכום יצא אי-זוגי, ולכן הממוצע המדויק () אינו מספר שלם, והתוכנית מציגה . כדי לקבל צריך להגדיר את G כמשתנה מסוג Real (מספר ממשי).
תשובה: , .
סעיף ד
מוסיפים את F כמשתנה קלט שלישי (Integer); מוסיפים שורה עם בלוק חיבור נוסף שמחבר את F לסכום (), לפני שורת החילוק; ומשנים את המחלק ל-. מתקבל .
מבוקש: השינויים הדרושים כדי שהתוכנית תחשב את הממוצע של שלושה מספרים: B, C ו-F.
ממוצע של שלושה מספרים הוא . לעומת התוכנית הקיימת, צריך לחבר מספר נוסף ולחלק ב- במקום ב-. כל בלוק חיבור מחבר שני משתנים בלבד, ולכן דרוש בלוק חיבור נוסף.
1. משתנה קלט חדש. מוסיפים לטבלת המשתנים את F, מספר שלישי מסוג Integer.
2. שורה חדשה לחיבור. אחרי השורה הראשונה ולפני שורת החילוק מוסיפים שורה: מגע פתוח (NO) של A, ובקצה בלוק חיבור (Add) עם המשתנים D, F ו-D. הבלוק מוסיף את F לסכום שכבר נמצא ב-D:
(אפשר גם לשמור את התוצאה במשתנה עזר חדש, ואז בלוק החילוק מחלק את המשתנה החדש.)
3. המחלק. משנים את הערך של E מ- ל-, כי עכשיו יש שלושה מספרים.
4. שורת החילוק נשארת כמו שהיא: . היא חייבת להיות אחרי שתי שורות החיבור, כי הבקר סורק מלמעלה למטה, והחילוק צריך לקבל את הסכום המלא.
בדיקה בדוגמה: , , . אחרי השורה הראשונה , אחרי השורה החדשה , ואחרי החילוק . זה אכן הממוצע של שלושת המספרים.
•מוסיפים את F כמשתנה קלט שלישי (Integer).
•מוסיפים שורה עם בלוק חיבור נוסף, לפני שורת החילוק: .
•משנים את המחלק ל-.
כך מתקבל .
שאלה 9 · נכון/לא נכון: איזון גשר וינסטון עם תרמיסטור
באיור לשאלה מספר 9 מוצג מתמר חום המבוסס על תרמיסטור וגשר וינסטון. התנגדות התרמיסטור היא .
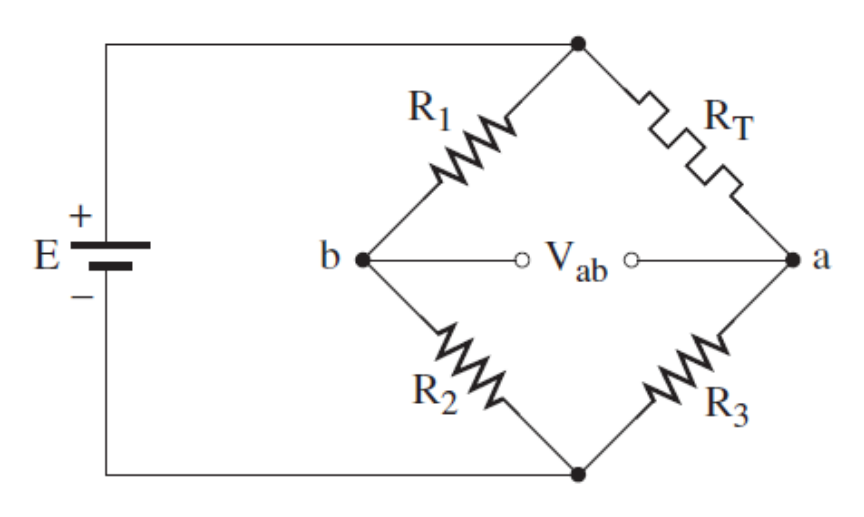
המתח , כאשר ערכי הרכיבים הם: , , , , .
•נכון
•לא נכון
◂ פתרון מלא לשאלה 9
פתרון
נכון. , ולכן : הגשר מאוזן ().
נתון: , , , , .
מבוקש: לבדוק אם .
קריאת המעגל (איור לשאלה 9):
•ההדק החיובי של מחובר לצומת העליון של הגשר, וההדק השלילי לצומת התחתון. בוחרים את הצומת התחתון כנקודת הייחוס ().
•ענף אחד: (בין הצומת העליון ל-) בטור עם (בין לצומת התחתון).
•ענף שני: (בין הצומת העליון ל-) בטור עם (בין לצומת התחתון).
•. ההדקים פתוחים, ולכן כל ענף הוא מחלק מתח עצמאי.
1. המתח בנקודה (המתח על ):
2. המתח בנקודה (המתח על ):
3. המתח בין הנקודות:
4. בדיקה בתנאי האיזון של גשר ויטסטון, שלפיו מכפלות ההתנגדויות של הענפים הנגדיים שוות:
,
המכפלות שוות, ולכן הגשר מאוזן. לפי הנוסחאון, בגשר מאוזן .
למה לא "לא נכון": ההיגד היה שגוי אילו אחת ההתנגדויות הייתה שונה, למשל . אז , והמתח לא היה אפס.
תשובה: נכון. , ולכן .
שאלה 10 · נכון/לא נכון: מגבר הפרשי ומגבר משווה בחוג
באיור לשאלה 10 מוצגת מערכת בקרת חום הפועלת בחוג סגור.
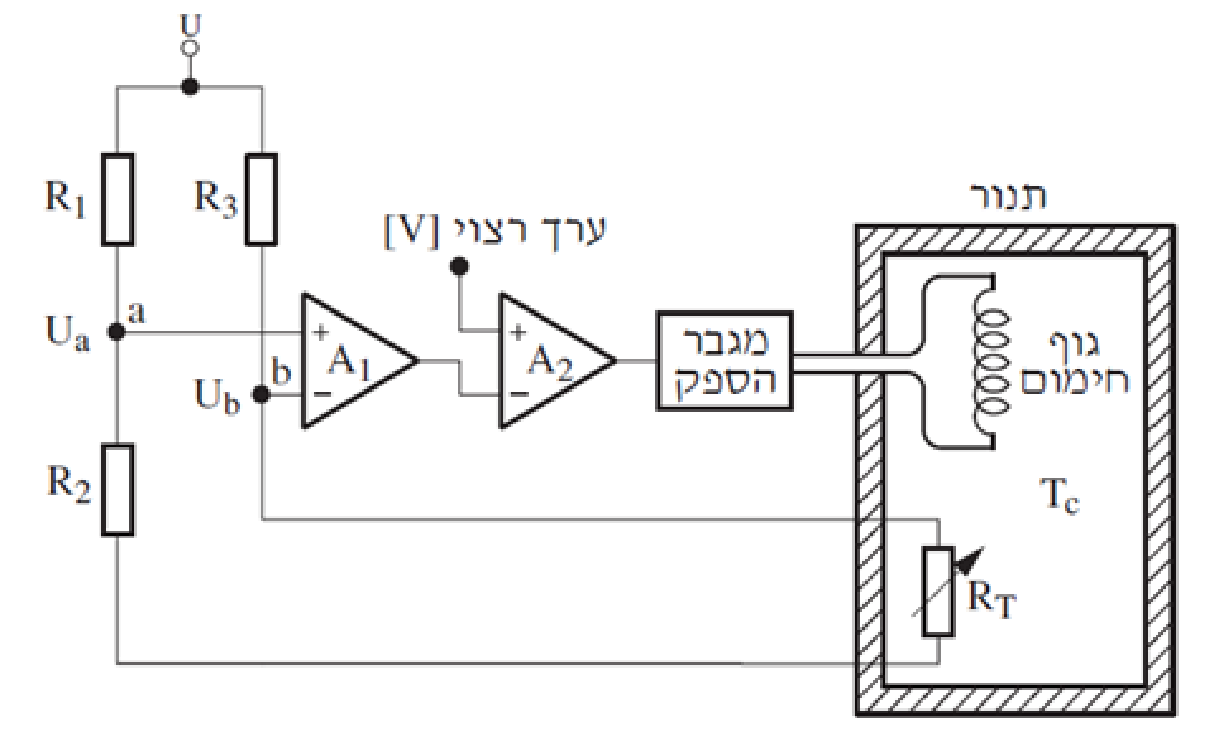
מתוך האיור ניתן לראות שהמגבר A1 הוא מגבר משווה, והמגבר A2 הוא מגבר הפרשי.
•נכון
•לא נכון
◂ פתרון מלא לשאלה 10
פתרון
לא נכון. התפקידים הפוכים: A1 הוא מגבר הפרשי (מגביר את הפרש המתחים של הגשר), ו-A2 הוא המגבר המשווה (משווה בין הערך הרצוי לערך הנמדד).
מבוקש: לזהות לפי האיור לשאלה 10 את התפקידים של המגברים A1 ו-A2, ולבדוק אם הם מתאימים להיגד.
מזהים כל מגבר לפי מה שמחובר לכניסות שלו:
1. המגבר A1. הכניסה (+) שלו מחוברת לנקודה (המתח , נקודת האמצע של הענף -), והכניסה (-) שלו מחוברת לנקודה (המתח , נקודת האמצע של הענף -). אלה שתי נקודות האמצע של גשר, שהתרמיסטור שבתוך התנור הוא אחד מהענפים שלו. A1 מגביר את הפרש המתחים , שמשתנה עם הטמפרטורה בתנור. זהו מגבר הפרשי (מגבר הפרש), והמוצא שלו מייצג את הטמפרטורה הנמדדת.
2. המגבר A2. הכניסה (+) שלו מקבלת את המתח "ערך רצוי [V]", והכניסה (-) שלו מקבלת את המוצא של A1, כלומר את הערך הנמדד. A2 משווה בין הערך הרצוי לבין הערך הנמדד, והמוצא שלו (אות השגיאה) מפעיל את מגבר ההספק שמזין את גוף החימום. זהו המגבר המשווה של החוג הסגור.
3. ההיגד הפך את התפקידים: הוא קורא ל-A1 משווה ול-A2 הפרשי.
למה לא "נכון": ההיגד היה נכון רק אילו נכתב ש-A1 הוא המגבר ההפרשי ו-A2 הוא המגבר המשווה. מגבר משווה חייב לקבל את הערך הרצוי באחת מהכניסות שלו, והערך הרצוי מחובר ל-A2 ולא ל-A1.
תשובה: לא נכון. A1 הוא מגבר הפרשי, ו-A2 הוא המגבר המשווה.
שאלה 11 · נכון/לא נכון: קבוע הצמד התרמי
באיור לשאלה 11 מוצג צמד תרמי.
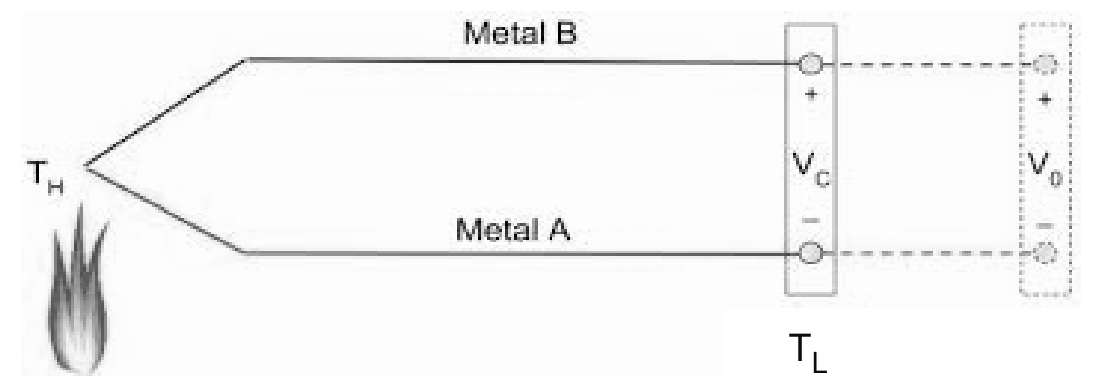
תחום המתחים במוצא צמד התרמי הנתון הוא . תחום זה נמצא בהתאמה לתחום הטמפרטורה הנמדדת . לפי נתונים אלו קבוע הצמד התרמי הוא .
•נכון
•לא נכון
◂ פתרון מלא לשאלה 11
פתרון
לא נכון. , ולא .
נתון: מתח המוצא משתנה מ- עד כאשר הטמפרטורה משתנה מ- עד .
מבוקש: לבדוק אם קבוע הצמד התרמי הוא .
קבוע הצמד התרמי הוא הרגישות שלו: בכמה מילי-וולט משתנה מתח המוצא לכל מעלה אחת של שינוי בטמפרטורה. מחשבים אותו כשיפוע:
כאשר השינוי במתח המוצא ו- השינוי המתאים בטמפרטורה.
1. השינוי במתח:
2. השינוי בטמפרטורה:
3. הקבוע:
4. בדיקה בקצוות התחום: ו-, בדיוק כמו בנתונים.
5. משווים: .
למה לא "נכון": עם קבוע של , שינוי של היה נותן שינוי של במתח, ואילו בנתונים המתח משתנה ב- בלבד.
תשובה: לא נכון. .
שאלה 12 · נכון/לא נכון: קריאת אופיין לוגריתמי של LDR
באיור לשאלה 12 מוצג אופיין לוגריתמי של נגד מסוג LDR הרגיש לאור, (עוצמת אור).
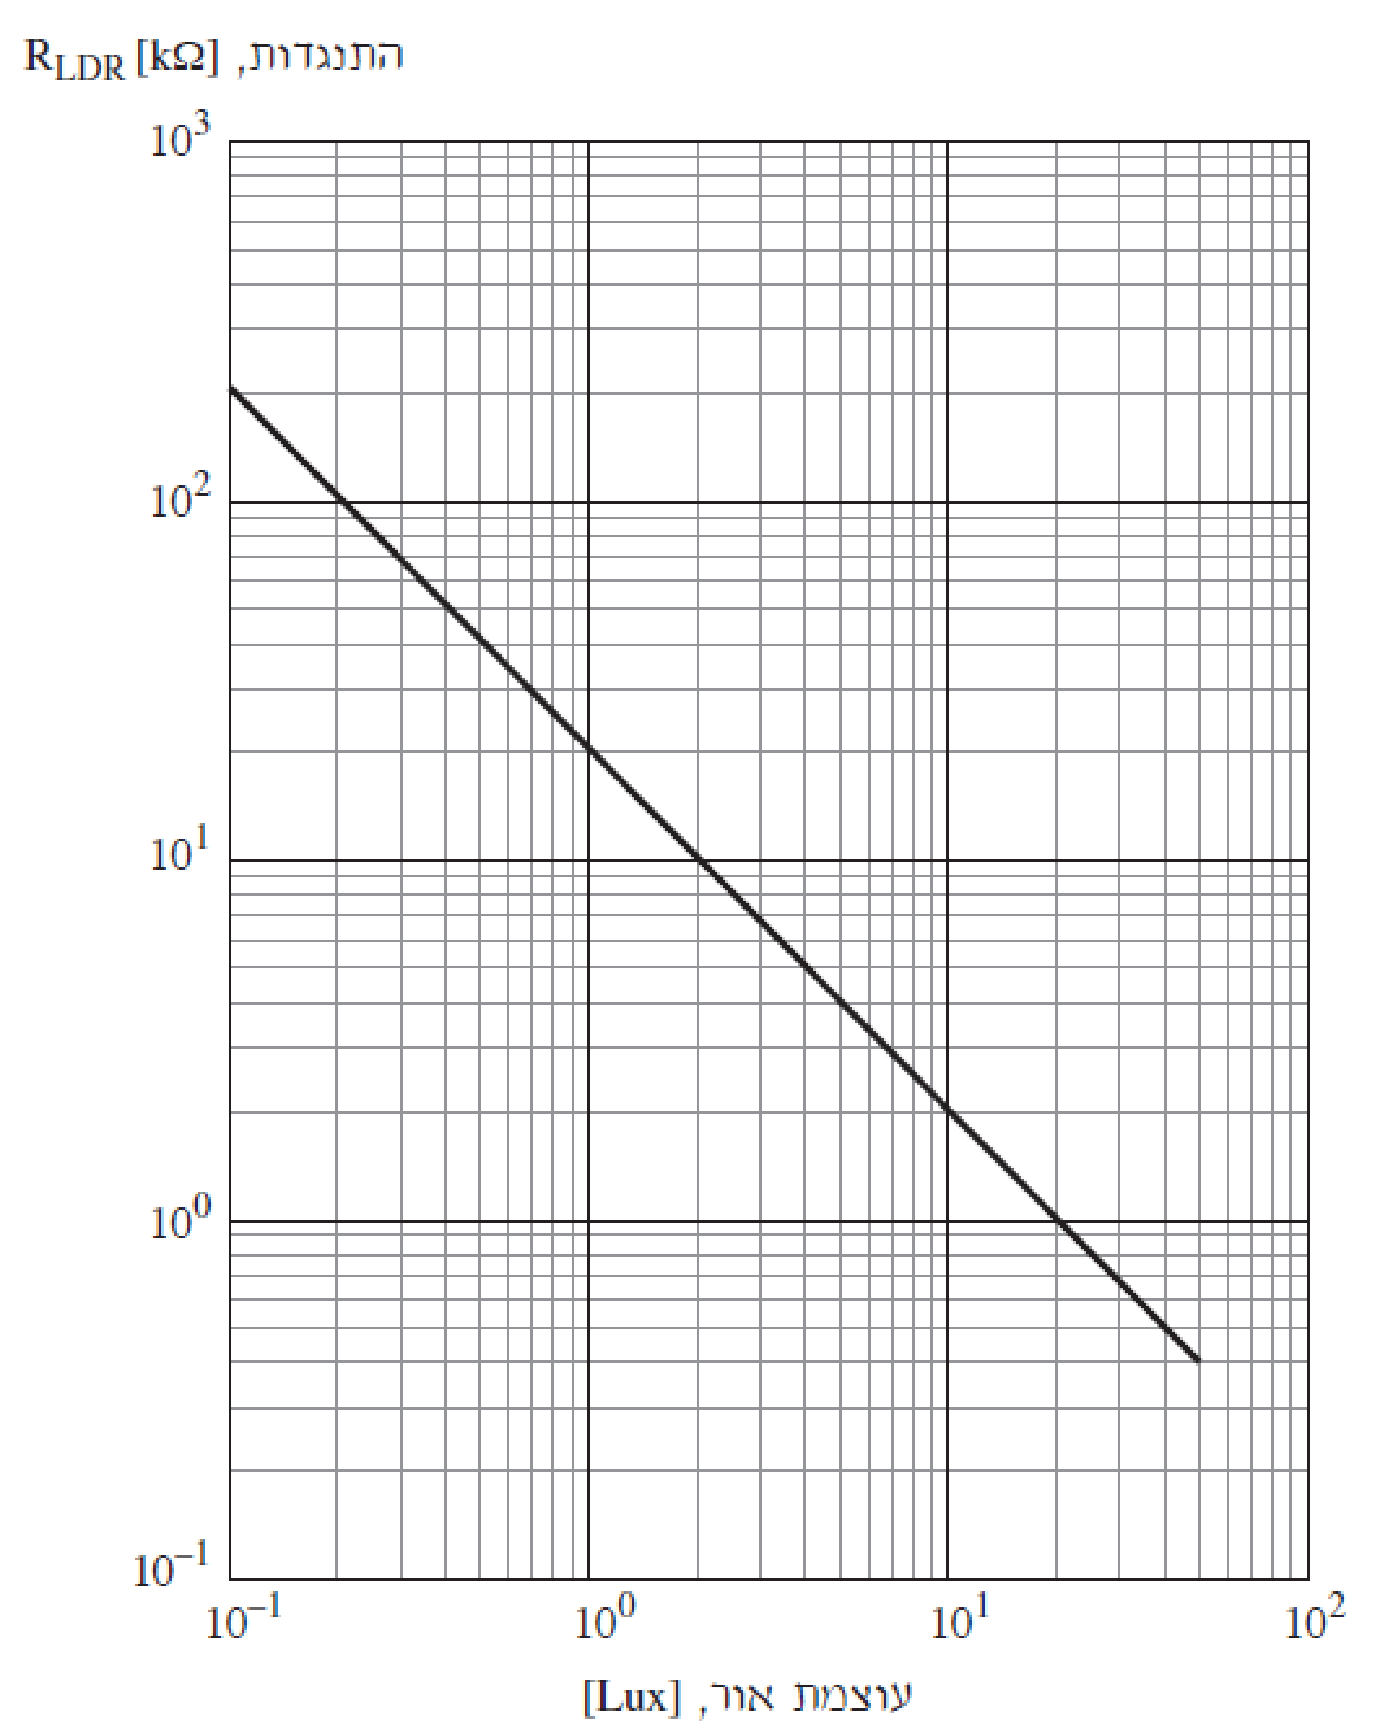
מתוך האופיין הנתון עוצמת ההארה המרבית של הנגד LDR הרגיש לאור היא .
•נכון
•לא נכון
◂ פתרון מלא לשאלה 12
פתרון
נכון. הקו שבאופיין מסתיים בעוצמת אור של (שם ההתנגדות היא כ-).
מבוקש: לקרוא מהאופיין שבאיור לשאלה 12 מהי עוצמת האור הגדולה ביותר שהאופיין מגיע אליה.
שני הצירים באיור לוגריתמיים. בציר לוגריתמי כל קו רשת עבה מסמן חזקה של , וקווי הרשת הדקים שביניהם מסמנים את הכפולות שלה. בין ל- הקווים הדקים הם, לפי הסדר: . הקווים הולכים ומצטופפים ככל שמתקרבים לחזקה הבאה.
1. האופיין הוא קו ישר יורד: הוא מתחיל בעוצמת אור של (התנגדות של ) ומסתיים בין ל-.
2. נקודת הסיום של הקו נמצאת על קו הרשת הדק הרביעי שאחרי , כלומר על .
3. בדיקה לפי המשוואה של הקו. מהגרף: ב- ההתנגדות היא , וב- היא . כלומר כשעוצמת האור גדלה פי , ההתנגדות קטנה פי , והקשר הוא (עוצמת האור ב-):
ב- מתקבל . זו בדיוק ההתנגדות שבה הקו מסתיים בגרף (הקו הדק השלישי מעל ).
4. לכן עוצמת האור המרבית שהאופיין מתאר היא .
למה לא "לא נכון": ההיגד היה שגוי אילו הקו היה מסתיים בערך אחר, למשל בקצה הציר (). הציר אכן מגיע עד , אבל הקו עצמו נעצר ב-.
תשובה: נכון. הקו שבאופיין מסתיים בעוצמת אור של .
שאלה 13 · נכון/לא נכון: מה מודד פוטנציומטר לינארי
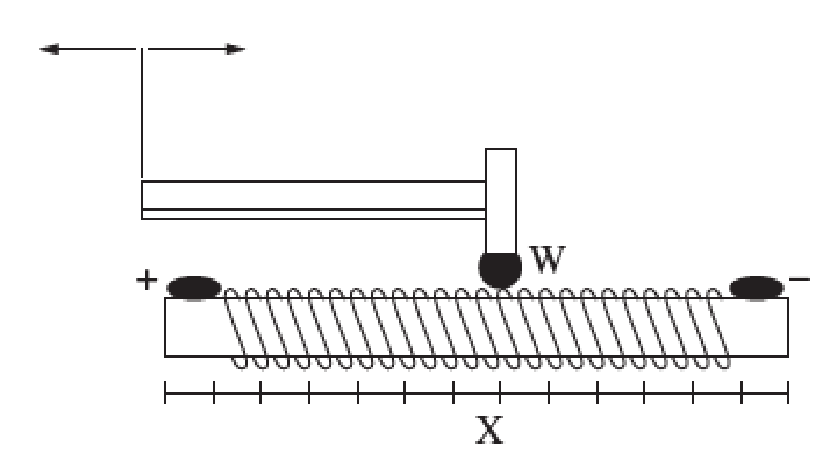
באיור לשאלה 13 מוצג מתמר מדידה המורכב מפוטנציומטר לינארי קווי שתפקידו למדוד שינויי טמפרטורה.
•נכון
•לא נכון
◂ פתרון מלא לשאלה 13
פתרון
לא נכון. פוטנציומטר לינארי קווי מודד העתק (תזוזה קווית, מיקום), ולא שינויי טמפרטורה.
מבוקש: לקבוע אם פוטנציומטר לינארי קווי, כמו זה שבאיור לשאלה 13, מיועד למדידת שינויי טמפרטורה.
1. מה רואים באיור. נגד מלופף שבקצותיו שני הדקים, האחד מסומן + והשני מסומן -, ועליו מגע נע, הזחלן (מסומן W). הזחלן מחובר למוט, והחץ הכפול שמעל המוט מראה שהמוט נע ימינה ושמאלה. מתחת לנגד יש סרגל שמסמן את המיקום X של הזחלן.
2. איך זה פועל. כשהמוט זז, הזחלן מחליק לאורך הנגד, וההתנגדות שבין הזחלן לכל אחד מהקצוות משתנה ביחס ישר למיקום שלו. כשמחברים מתח בין שני הקצוות, המתח על הזחלן יחסי למיקום X (מחלק מתח).
3. מה הוא מודד. הגודל הנמדד הוא העתק קווי: תזוזה או מיקום של גוף שמחובר למוט. זהו מתמר של תזוזה למתח.
4. טמפרטורה נמדדת ברכיבים אחרים: תרמיסטור, RTD או צמד תרמי. בפוטנציומטר ההתנגדות משתנה בגלל תנועה מכנית של הזחלן, ולא בגלל חום.
למה לא "נכון": תיאור הרכיב נכון (פוטנציומטר לינארי קווי), אבל התפקיד שיוחס לו שגוי. ההיגד היה נכון אילו נכתב שתפקידו למדוד תזוזה קווית (מיקום).
תשובה: לא נכון. פוטנציומטר לינארי קווי מודד העתק (תזוזה קווית), ולא שינויי טמפרטורה.
שאלה 14 · נכון/לא נכון: התאמת חיישן לכרטיס כניסה
באיור א' לשאלה 14 מוצג חלק מדף נתונים של יצרן בקרים.
באיור ב' לשאלה 14 מוצג שרטוט של חיישן אשר רוצים לחבר אותו לכניסת הבקר.
איור א' לשאלה 14: חלק מדף נתונים של יצרן בקרים.
איור ב' לשאלה 14: חיישן שרוצים לחבר אותו לכניסת הבקר.
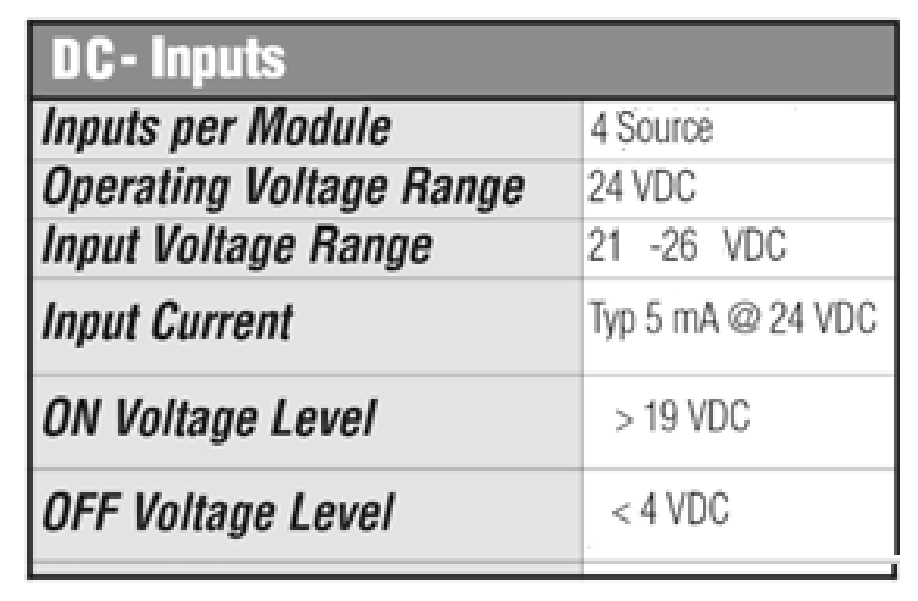
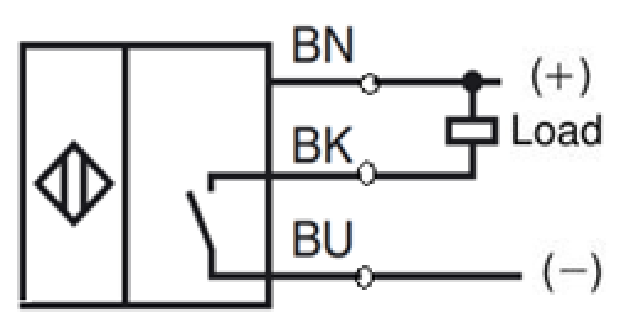
החיישן מתאים לחיבור לכרטיס.
•נכון
•לא נכון
◂ פתרון מלא לשאלה 14
פתרון
נכון. החיישן ממתג את הקוטב השלילי אל העומס (חיישן מסוג NPN), ולכן הוא מתאים לכרטיס כניסה מסוג Source, כמו הכרטיס שבדף הנתונים (4 Source).
מבוקש: לבדוק אם החיישן שבאיור ב' לשאלה 14 מתאים לכרטיס הכניסה שבדף הנתונים שבאיור א'.
שלב 1: איזה כרטיס זה. בשורה Inputs per Module שבדף הנתונים רשום 4 Source: לכרטיס ארבע כניסות מסוג Source. לפי הנוסחאון, בצורת החיבור Source ההדק החיובי של מקור המתח מחובר לנקודה המשותפת של כניסות הכרטיס, והכרטיס "דוחף" זרם החוצה. כלומר: הזרם יוצא מהדק הכניסה אל רכיב הקצה, ורכיב הקצה צריך לסגור את המעגל אל הקוטב השלילי.
שלב 2: איזה חיישן זה. באיור ב' חיישן עם שלושה חוטים:
•BN (חום) מחובר לקוטב החיובי (+) - הזנה.
•BU (כחול) מחובר לקוטב השלילי (-) - הזנה.
•BK (שחור) הוא חוט המוצא.
המתג הפנימי של החיישן מחבר את BK אל BU, כלומר אל הקוטב השלילי. העומס (Load) מחובר בין הקוטב החיובי לבין BK. זהו חיישן מסוג NPN: לפי הנוסחאון, חיישן מסוג NPN ממתג את האות (-) לצרכן.
שלב 3: ההתאמה. העומס של החיישן הוא כניסת הבקר. בכרטיס מסוג Source הצד האחד של הכניסה כבר מחובר לקוטב החיובי (דרך הנקודה המשותפת), בדיוק כמו ה-Load שבאיור ב'. כשהחיישן מופעל, המתג שלו מחבר את הדק הכניסה אל הקוטב השלילי, המעגל נסגר, והזרם זורם מהכרטיס אל החיישן. הכיוונים מתאימים.
שלב 4: המתח. הכרטיס פועל במתח של . כשהחיישן סוגר את המעגל, על הכניסה נופל כמעט כל מתח ההזנה, יותר מ- שנדרשים למצב ON, וזרם הכניסה הוא כ-, זרם קטן שהחיישן ממתג בקלות.
למה לא "לא נכון": החיישן לא היה מתאים אילו הוא היה מסוג PNP (ממתג את הקוטב החיובי אל העומס), או אילו בדף הנתונים היה רשום שהכרטיס מסוג Sink. בשני המקרים האלה כיווני הזרמים של החיישן ושל הכרטיס היו מתנגשים.
תשובה: נכון. החיישן ממתג את הקוטב השלילי אל העומס (חיישן מסוג NPN), ולכן הוא מתאים לכרטיס כניסה מסוג Source, כמו הכרטיס שבדף הנתונים.
שאלה 15 · נכון/לא נכון: הערך המרבי בממיר D/A
כרטיס יציאה אנלוגי בבקר מכיל ממיר מסוג D/A עם נתון בגודל 13 סיביות. לכרטיס מחובר מעגל המשמש לבקרת הספק של גוף חימום. המספר שצריך לשלוח אל הממיר בכרטיס כדי לקבל הספק מלא הוא 4095.
•נכון
•לא נכון
◂ פתרון מלא לשאלה 15
פתרון
לא נכון. ב-13 סיביות המספר הגדול ביותר הוא . המספר מתאים לממיר של 12 סיביות.
נתון: ממיר D/A עם נתון בגודל סיביות.
מבוקש: לבדוק אם המספר שנותן הספק מלא הוא .
הספק מלא מתקבל כשמתח המוצא של הממיר הוא המרבי, כלומר כששולחים אליו את המספר הגדול ביותר שאפשר לכתוב ב-13 סיביות (כל הסיביות שוות 1).
1. מספר הצירופים של סיביות הוא , והמספרים הם מ- עד . עבור 13 סיביות:
2. המספר הגדול ביותר:
בכתיב בינארי: , שלוש-עשרה סיביות של 1.
3. המספר שבהיגד: . זהו המספר הגדול ביותר ב-12 סיביות, ולא ב-13.
4. מה יקרה אם ישלחו לממיר של 13 סיביות: מתח המוצא יהיה מהמתח המרבי, כלומר בערך חצי מהמתח המלא, ולא הספק מלא.
למה לא "נכון": ההיגד היה נכון אילו הממיר היה של 12 סיביות, או אילו המספר שנכתב בו היה .
תשובה: לא נכון. ב-13 סיביות המספר הגדול ביותר הוא , ולא .
שאלה 16 · נכון/לא נכון: חישוב זמן מחזור הסריקה
נתון בקר מִתַכנת עם הנתונים:
1. משך הזמן להפעלת המוצאים - 8.1 מילישניות.
2. משך הזמן לביצוע תוכנה בגודל 1 kb - הוא שתי מילישניות.
3. משך הזמן לתחזוקה עצמית ולתקשורת - 4.1 מילישניות.
4. משך הזמן המזערי לנתון במבוא – 3.5 מילישניות.
5. הבקר פועל בתוכנה שגודלה .
זמן ה-Scan Cycle של בקר זה הוא 27.9 מילי-שניות.
•נכון
•לא נכון
◂ פתרון מלא לשאלה 16
פתרון
נכון. .
נתון: זמן קריאת המבואות , זמן ביצוע של לכל של תוכנה, גודל התוכנה , זמן הפעלת המוצאים , וזמן התחזוקה העצמית והתקשורת .
מבוקש: לבדוק אם זמן מחזור הסריקה (Scan Cycle) הוא .
במחזור סריקה אחד הבקר מבצע את השלבים האלה, זה אחר זה: קריאת המבואות, ביצוע התוכנה, עדכון המוצאים, ותחזוקה עצמית ותקשורת. לפי הנוסחאון, זמן הסריקה הוא סכום של זמני הגישה לכרטיסי הכניסה והיציאה ושל זמן ביצוע פקודות התוכנה, וזמן ביצוע התוכנה תלוי בגודל שלה (מוגדר לכל ). לכן:
כאשר זמן קריאת המבואות, גודל התוכנה ב-, זמן הביצוע של , זמן הפעלת המוצאים ו- זמן התחזוקה העצמית והתקשורת.
1. זמן ביצוע התוכנה:
2. סכום כל השלבים:
3. התוצאה שווה לערך שבהיגד.
למה לא "לא נכון": ההיגד היה שגוי אילו הזמן שנכתב בו היה שונה מהסכום. למשל, מי ששוכח להכפיל את זמן הביצוע בגודל התוכנה מקבל , וזו טעות.
תשובה: נכון. .
שאלה 17 · נכון/לא נכון: טבלת אמת של דיאגרמת סולם
באיור א' לשאלה 17 מוצגת דיאגרמת סולם של בקר מִתַכנת. באיור ב' לשאלה 17 מוצגת טבלת האמת של דיאגרמת הסולם.
איור א' לשאלה 17: דיאגרמת סולם של בקר מִתַכנת.
איור ב' לשאלה 17: טבלת אמת של דיאגרמת הסולם המוצגת.
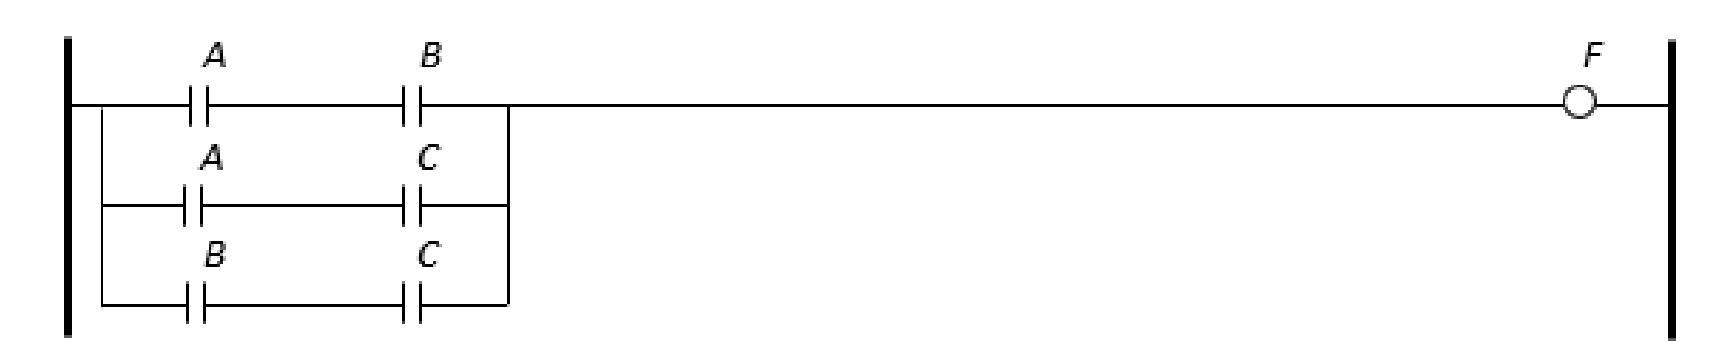
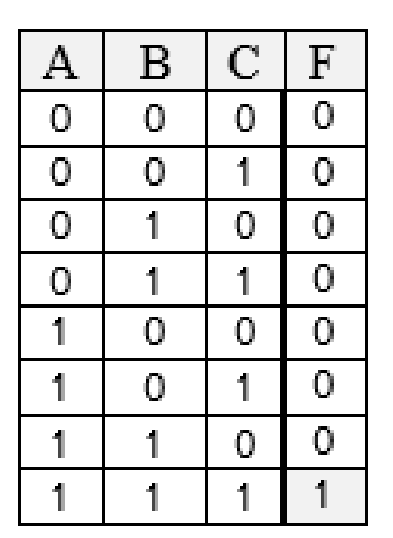
טבלת האמת באיור ב' מתאימה לדיאגרמת הסולם באיור א'.
•נכון
•לא נכון
◂ פתרון מלא לשאלה 17
פתרון
לא נכון. הדיאגרמה מממשת , ולכן בכל מצב שבו לפחות שניים מהמשתנים הם 1 (ארבע שורות). בטבלה רק בשורה שבה שלושתם 1.
מבוקש: לבדוק אם טבלת האמת שבאיור ב' לשאלה 17 מתארת את דיאגרמת הסולם שבאיור א'.
כללי הקריאה של דיאגרמת סולם: מגעים בטור הם פעולת AND (כפל לוגי), וענפים במקביל הם פעולת OR (חיבור לוגי). כל המגעים באיור א' הם מגעים פתוחים (NO).
1. קריאת הדיאגרמה. יש שלושה ענפים מקבילים, שכולם מזינים את הסליל F:
•ענף ראשון: A בטור עם B, כלומר .
•ענף שני: A בטור עם C, כלומר .
•ענף שלישי: B בטור עם C, כלומר .
2. הפונקציה:
הסליל מופעל כשלפחות שניים משלושת המשתנים הם 1 (פונקציית רוב).
3. טבלת האמת של הדיאגרמה, מול העמודה שבאיור ב':
4. ההשוואה. בשלוש שורות יש אי-התאמה: כאשר B ו-C הם 1 ו-A הוא 0, כאשר A ו-C הם 1 ו-B הוא 0, וכאשר A ו-B הם 1 ו-C הוא 0. בכל אחד מהמצבים האלה אחד הענפים סגור והסליל מופעל, אבל בטבלה שבאיור ב' רשום .
למה לא "נכון": הטבלה שבאיור ב' היא טבלת האמת של (שער AND), כלומר של שלושה מגעים בטור. בדיאגרמה שבאיור א' המגעים מסודרים בשלושה ענפים מקבילים, וזו פונקציה אחרת.
תשובה: לא נכון. הדיאגרמה מממשת , שנותנת בארבעה מצבים, ואילו בטבלה רק במצב אחד.
שאלה 18 · נכון/לא נכון: תנאי ההפעלה של סליל בסולם
באיור לשאלה 18 מוצגת בדיאגרמת סולם פונקציה הלוגית: .
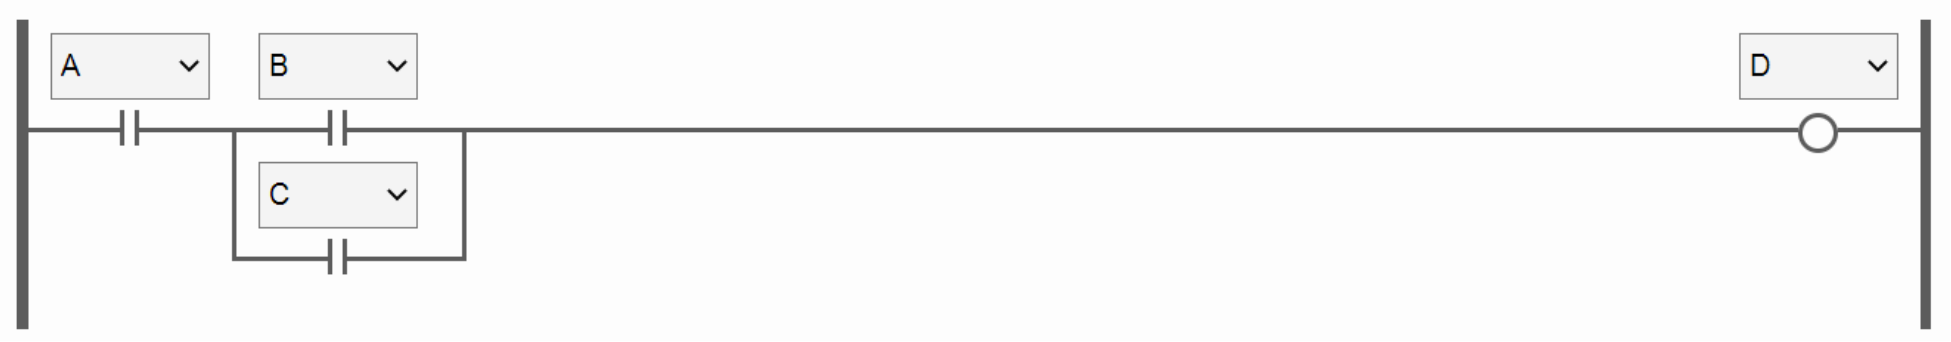
אם C פועל אז גם D פועל.
•נכון
•לא נכון
◂ פתרון מלא לשאלה 18
פתרון
לא נכון. בדיאגרמה : המגע A מחובר בטור, ולכן כש-C פועל ו-A אינו פועל, D אינו פועל.
מבוקש: לבדוק לפי דיאגרמת הסולם שבאיור לשאלה 18 אם בכל פעם ש-C פועל, גם D פועל.
כללי הקריאה: מגעים בטור הם פעולת AND, ומגעים במקביל הם פעולת OR.
1. קריאת הדיאגרמה. מהפס השמאלי: מגע פתוח (NO) של A. אחריו, בטור, צירוף מקבילי של שני מגעים פתוחים, B ו-C. בקצה השורה הסליל D.
2. הפונקציה של הסליל:
3. בדיקת ההיגד. מציבים :
כלומר כש-C פועל, מצב הסליל D נקבע לפי A בלבד: המגע A מחובר בטור לכל השורה, ובלי A אין הולכה.
4. דוגמה נגדית. , , : המגע C סגור, אבל המגע A פתוח, ולכן . C פועל ו-D אינו פועל.
הערה: הפונקציה שרשומה בנוסח השאלה, , אינה מתאימה לאיור: באיור הסליל הוא D, המגע A פתוח ומחובר בטור, ו-C מחובר במקביל ל-B. גם לפי הפונקציה הרשומה ההיגד אינו נכון: כאשר , , מתקבל . בשתי הקריאות התשובה זהה.
למה לא "נכון": ההיגד היה נכון אילו C לבדו היה מספיק להפעלת הסליל, למשל אילו המגע C היה מחובר במקביל לכל השורה. בדיאגרמה הנתונה C הוא תנאי שאינו מספיק בלי A.
תשובה: לא נכון. , ולכן כש-C פועל ו-A אינו פועל, D אינו פועל.